HANPOSE 42EP40-PG5.18
NEMA 17 · 2 А на фазу · редукция 5,18:1
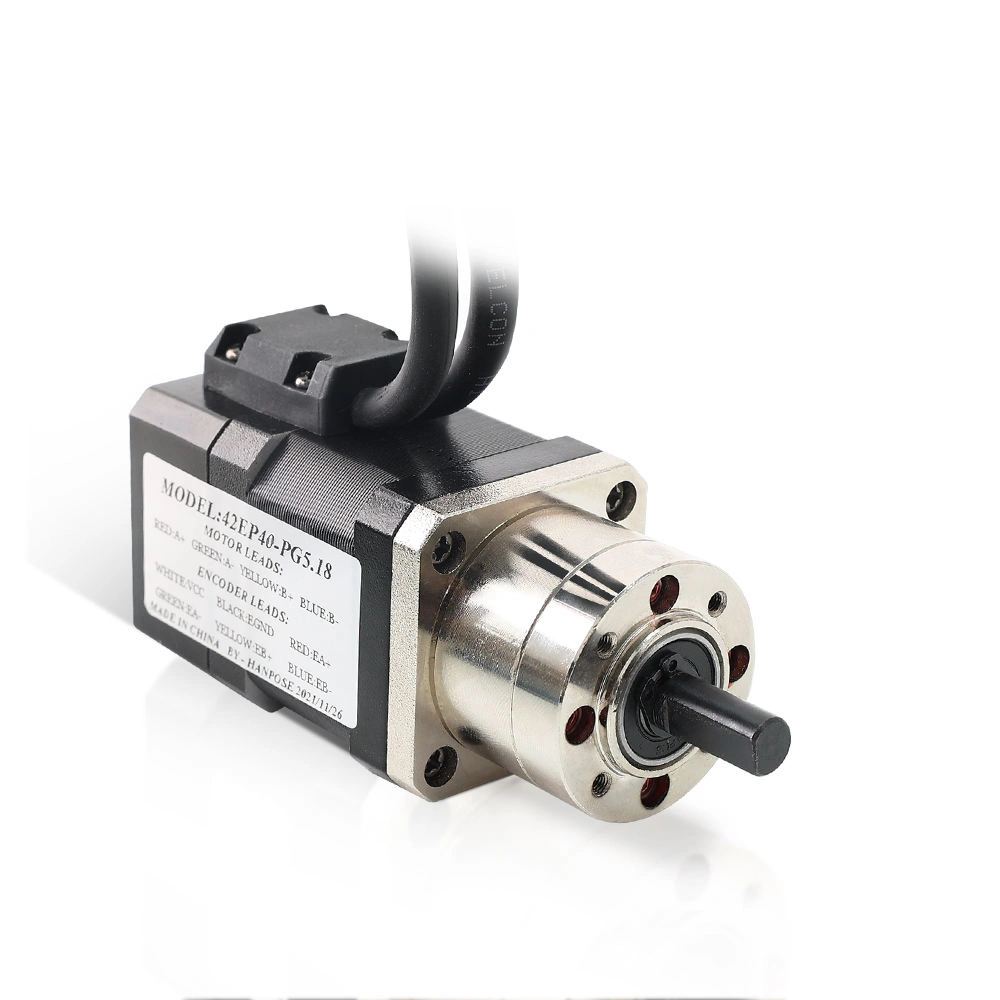
HANPOSE 42EP40-PG5.18 — шаговый двигатель NEMA 17 с планетарным редуктором и задним энкодером. Модель сочетает шаг 1,8°, номинальный ток 2 А на фазу и редукцию 5,18:1. Она предназначена для управляемой подачи и позиционирования, где нужна меньшая скорость выходного вала и контроль движения ротора.
Редуктор и энкодер решают разные задачи. Передача уменьшает скорость и увеличивает доступный момент с учётом потерь. Энкодер сообщает положение ротора совместимому драйверу, который управляет обмотками и отслеживает рассогласование.
Для работы нужны отдельные драйвер с входом энкодера, источник питания и контроллер движения. Их подбирают как согласованную систему: один двигатель сам по себе не принимает команды STEP/DIR и не образует замкнутый контур.
Для меньшей скорости выходного вала.
Обратная связь для подходящего драйвера.
Параметр двигателя до редуктора.
Характеристики исполнения PG5.18
| Модель | HANPOSE 42EP40-PG5.18 |
|---|---|
| Конструкция | Двухфазный шаговый двигатель, планетарный редуктор, задний энкодер |
| Типоразмер двигателя | NEMA 17 |
| Номинальная редукция | 5,18:1 |
| Полный шаг ротора | 1,8°; 200 полных шагов на оборот двигателя |
| Номинальный фазный ток | 2,0 А |
| Удерживающий момент двигателя | 0,4 Н·м, до редуктора |
| Длина двигателя | 40 мм; редуктор и задний узел увеличивают общую длину |
| Выходной вал | С лыской; монтажные размеры сверяют с исполнением |
| Обратная связь | Энкодер на моторе; отдельный кабель сигналов |
Что контролирует энкодер
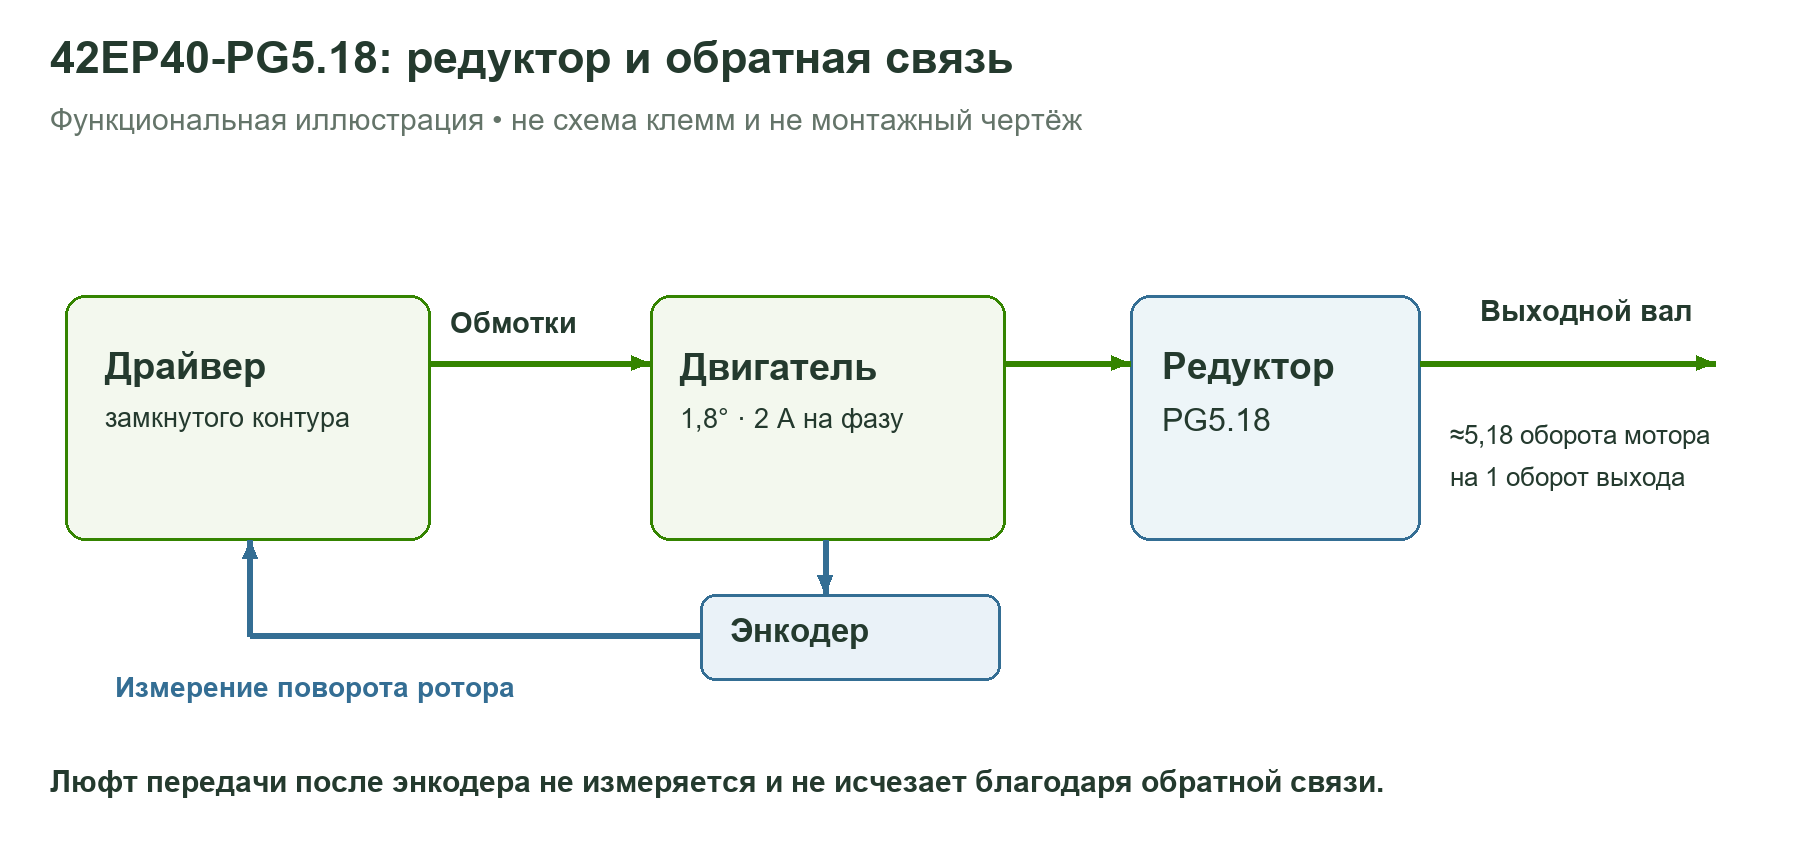
При работе с подходящим драйвером энкодер позволяет сравнивать заданное движение и фактический поворот двигателя. Это полезно, когда меняется нагрузка или требуется обнаружить ошибку слежения. Реакция на ошибку зависит от настроек драйвера и обработки аварийного сигнала контроллером.
Обратная связь не гарантирует выполнение команды при любой перегрузке. Она также не устраняет зазор в шестернях, проскальзывание муфты или упругость механизма после редуктора. При частом реверсе фактическую повторяемость проверяют на выходном валу под рабочей нагрузкой.
Как редукция меняет движение
При отношении 5,18:1 двигатель делает примерно 5,18 оборота за один оборот выхода. Например, при 300 об/мин ротора расчётная скорость выходного вала составляет около 58 об/мин. Это иллюстрация кинематики, а не гарантированная рабочая скорость конкретного механизма.
При настройке контроллера учитывайте и редуктор, и выбранное число командных импульсов на оборот мотора. Проверьте результат пробным перемещением и измерением: обозначение 5,18 округлено, а драйвер может использовать электронное передаточное отношение.
Уменьшение угла перемещения на одну команду повышает разрешение задания, но не делает точность механизма равной величине микрошагового перемещения. На результат влияют люфт, нагрузка, жёсткость крепления и настройки привода.
Подключение и выбор драйвера
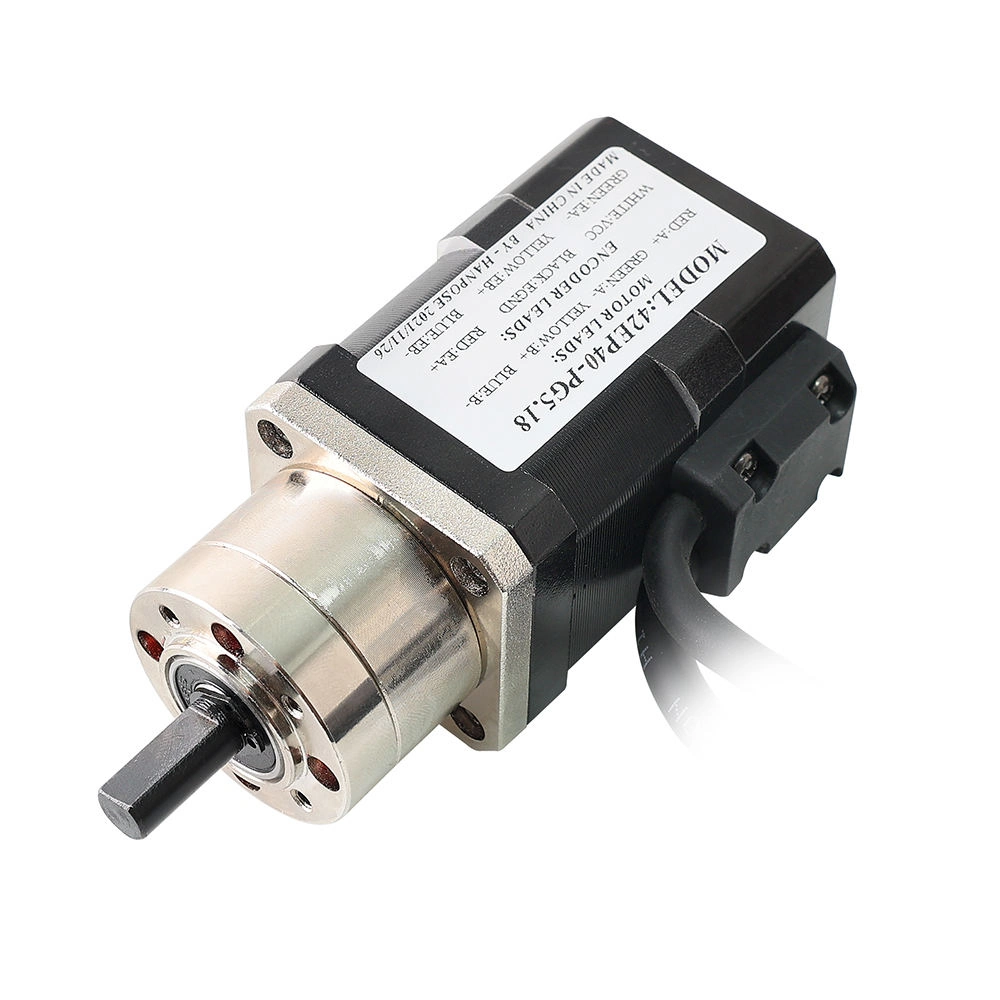
На маркировке отдельно указаны MOTOR LEADS и ENCODER LEADS. Четыре силовых вывода относятся к двум обмоткам; кабель энкодера содержит питание и сигнальные линии. Эти цепи подключаются к разным группам клемм драйвера.
В линейке HANPOSE для этой модели предлагается комплект с CL42. При отдельном подборе проверьте поддержку двигателя 2 А, тип сигналов энкодера, его питание, разрешение и распиновку. Одного названия CL42 или внешнего сходства разъёмов недостаточно для гарантии совместимости.
Номинальные 3 В в заводской таблице относятся к обмоткам. Напряжение блока питания задаётся требованиями выбранного драйвера; его не подают напрямую ни на обмотки, ни на энкодер.
Момент, крепление и рабочая нагрузка
Удерживающий момент 0,4 Н·м указан для двигателя перед передачей. Умножать его на 5,18 и объявлять результат непрерывным выходным моментом нельзя: есть потери и допустимая нагрузка самого редуктора, а момент мотора меняется со скоростью.
Подбирайте муфту по фактическому диаметру и форме выходного вала. Для крепления сборки учитывайте передний фланец редуктора, общую длину и место для кабелей. Обозначение NEMA 17 относится к типоразмеру мотора и не подтверждает совместимость редукторного выхода с любым кронштейном.
При монтаже исключите перекос и ударную нагрузку на вал. Если механизм создаёт значительную радиальную или осевую нагрузку, предусмотрите собственные опоры. Планетарный редуктор не следует считать тормозом, удерживающим груз после отключения питания.
Первый запуск
- При снятом питании проверьте раздельно обмотки, энкодер и соответствие всех обозначений кабеля.
- Настройте ток по руководству драйвера с учётом того, как он задаёт RMS или пиковое значение.
- Начните с небольшой скорости без рабочей нагрузки. Проверьте направление, отсутствие ошибки слежения и масштаб выходного движения.
- Постепенно добавьте нагрузку, затем проверьте нагрев и повторяемость в полном цикле, включая реверсы.
Документация
HANPOSE: 42EP40-PG, фотографии и параметры · Заводская таблица характеристик