
MKS TMC2208 V2.0
StepStick · StealthChop2 · настройка по UART
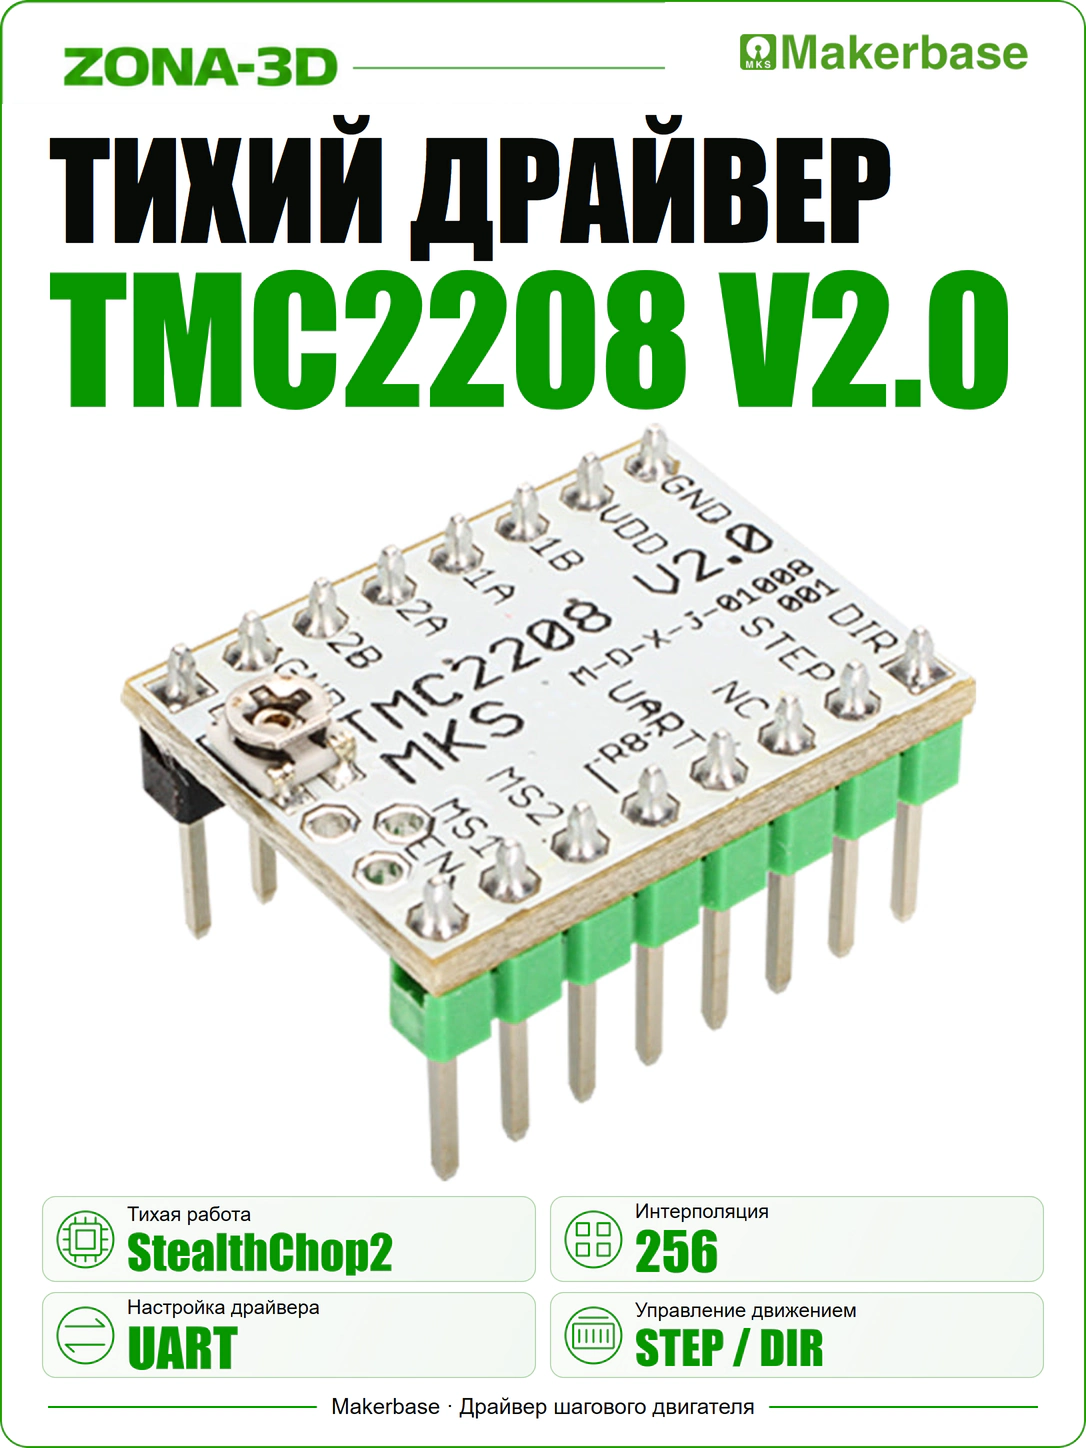
MKS TMC2208 V2.0 — драйвер одного биполярного шагового двигателя для 3D-принтера со сменными модулями StepStick. StealthChop2 помогает уменьшить шум двигателя, а UART позволяет настраивать ток и режим работы из прошивки. Его выбирают для тихой работы осей с обычными концевиками: модуль может работать автономно по STEP/DIR или с программным управлением параметрами через UART.
Модуль принимает импульсы от контроллера и поддерживает заданный ток в двух обмотках мотора. Для замены старого драйвера важны не только габариты: должны совпадать питание, распиновка и способ настройки. После установки проверяют ток, направление вращения и масштаб перемещения оси.
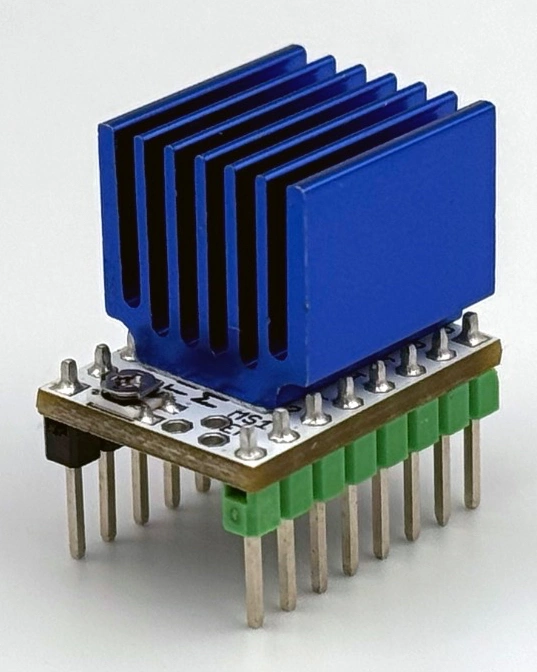
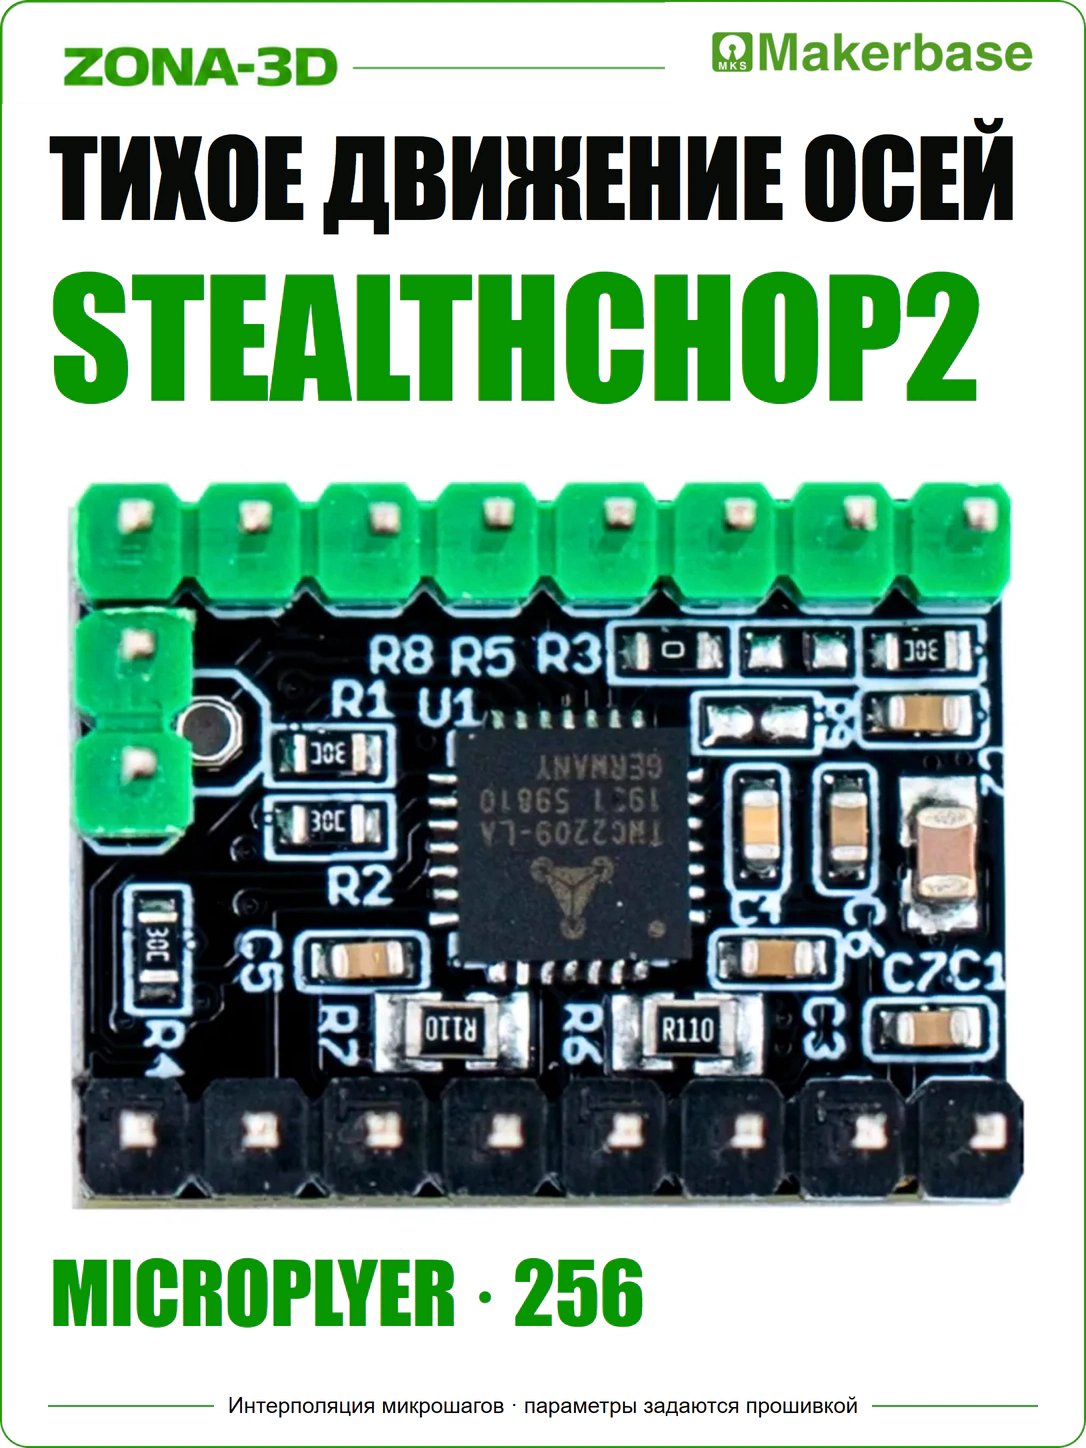
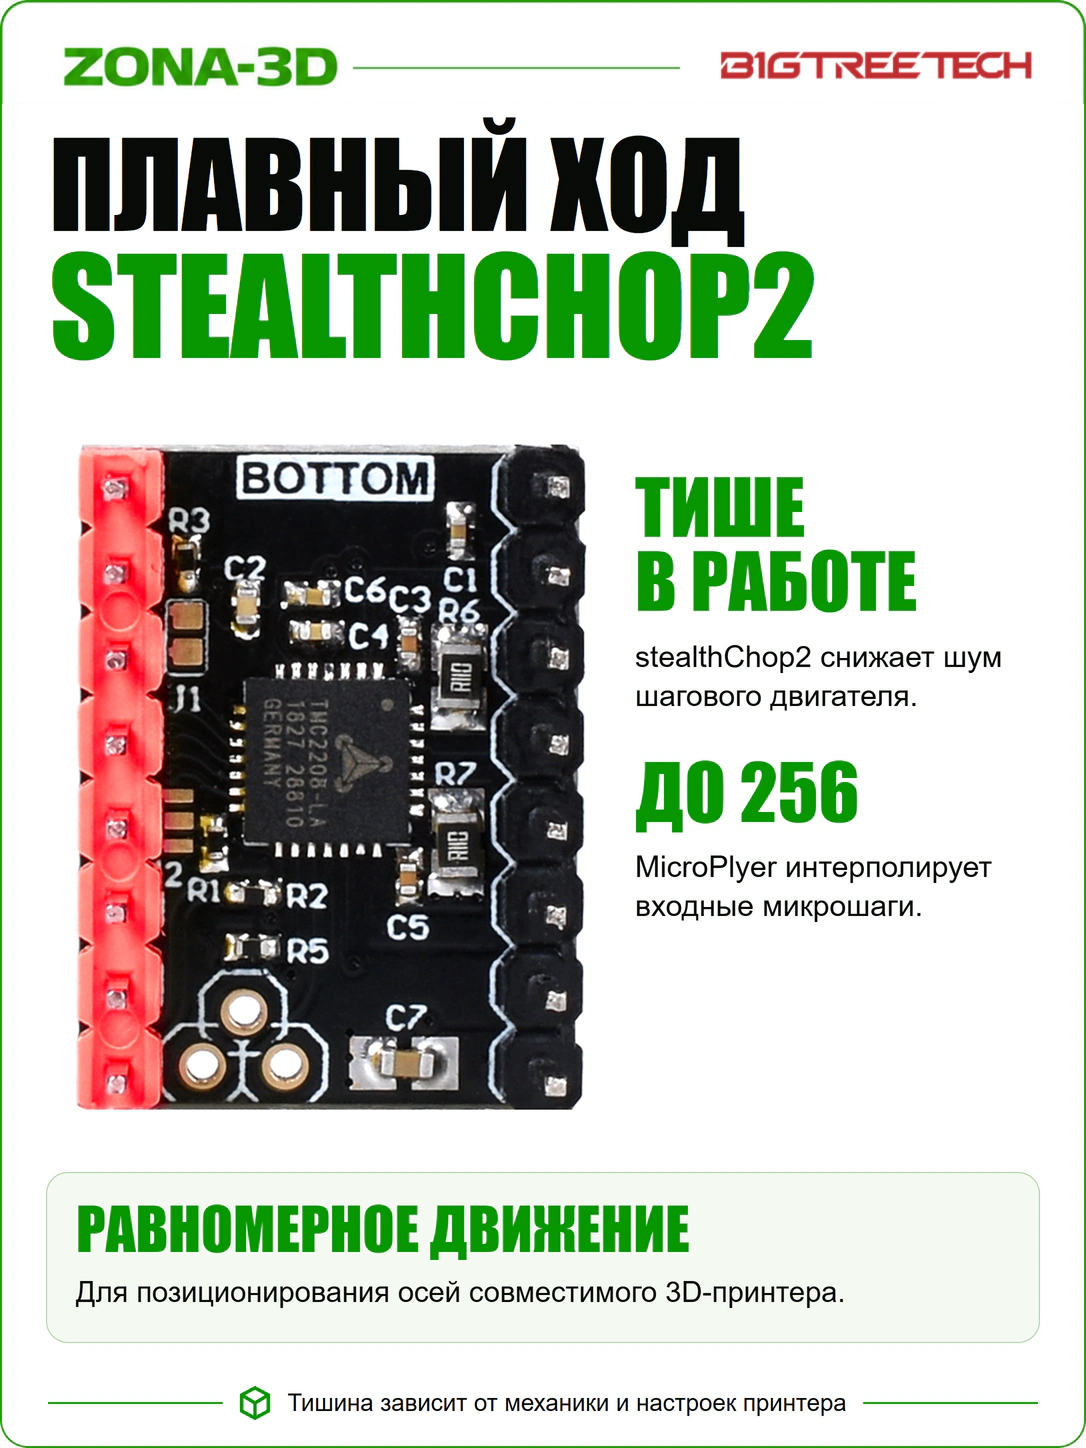
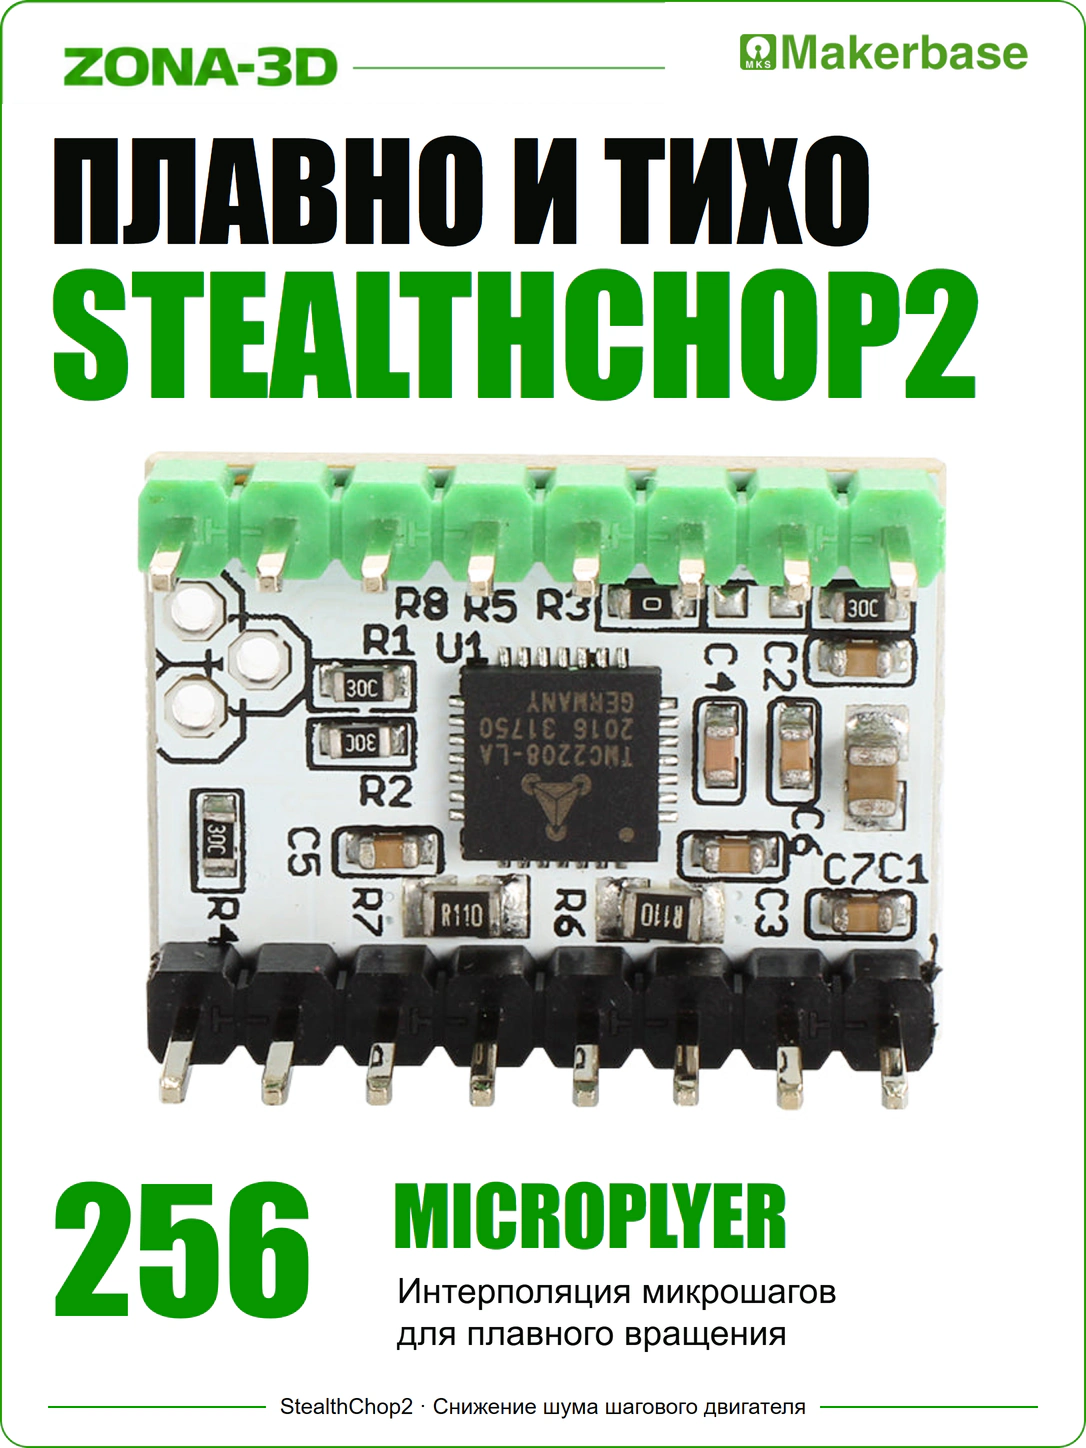
StealthChop2 снижает характерный звук работающего двигателя. Работу оценивают под нагрузкой: механика и вентиляторы сохраняют свой шум.
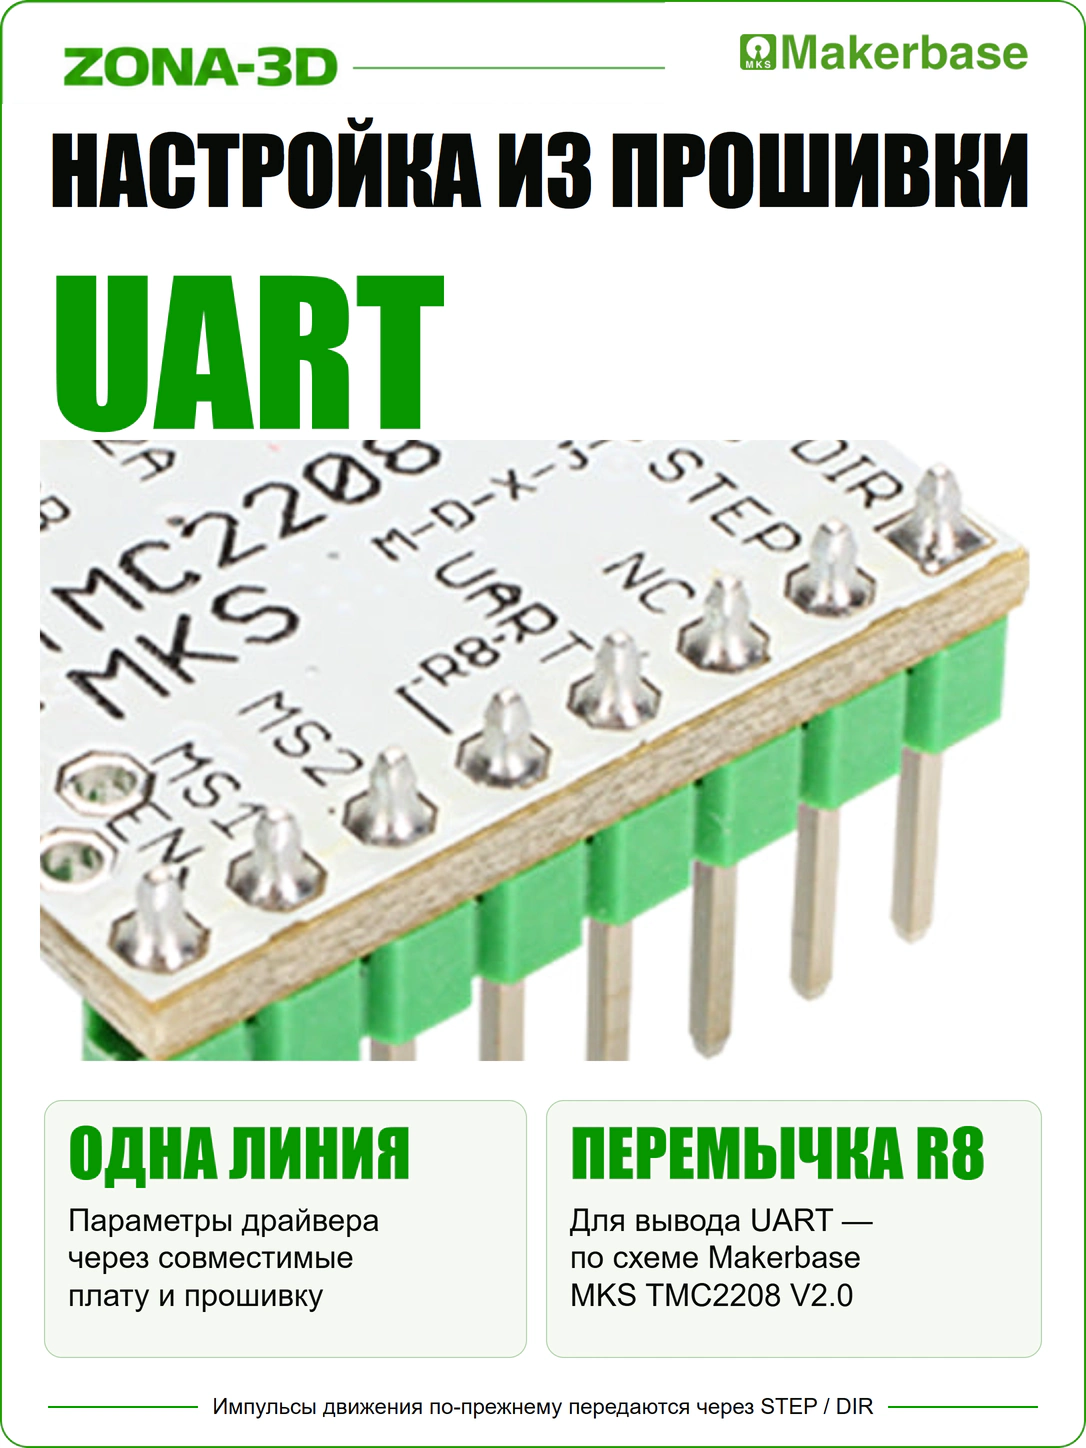
UART даёт возможность менять ток и читать состояние драйвера без доступа к потенциометру внутри корпуса.
MicroPlyer интерполирует входные шаги до 256 микрошагов. Контроллеру не обязательно формировать все 256 импульсов.
Когда этот драйвер подходит
Модуль полезен при модернизации принтера с исправной механикой, если основным источником шума стали двигатели. Он подходит для одной оси или экструдера, когда ток мотора укладывается в возможности компактной платы и организовано охлаждение. При ремонте принтера с уже установленным TMC2208 проще сохранить исходную схему подключения и заново проверить настройки.
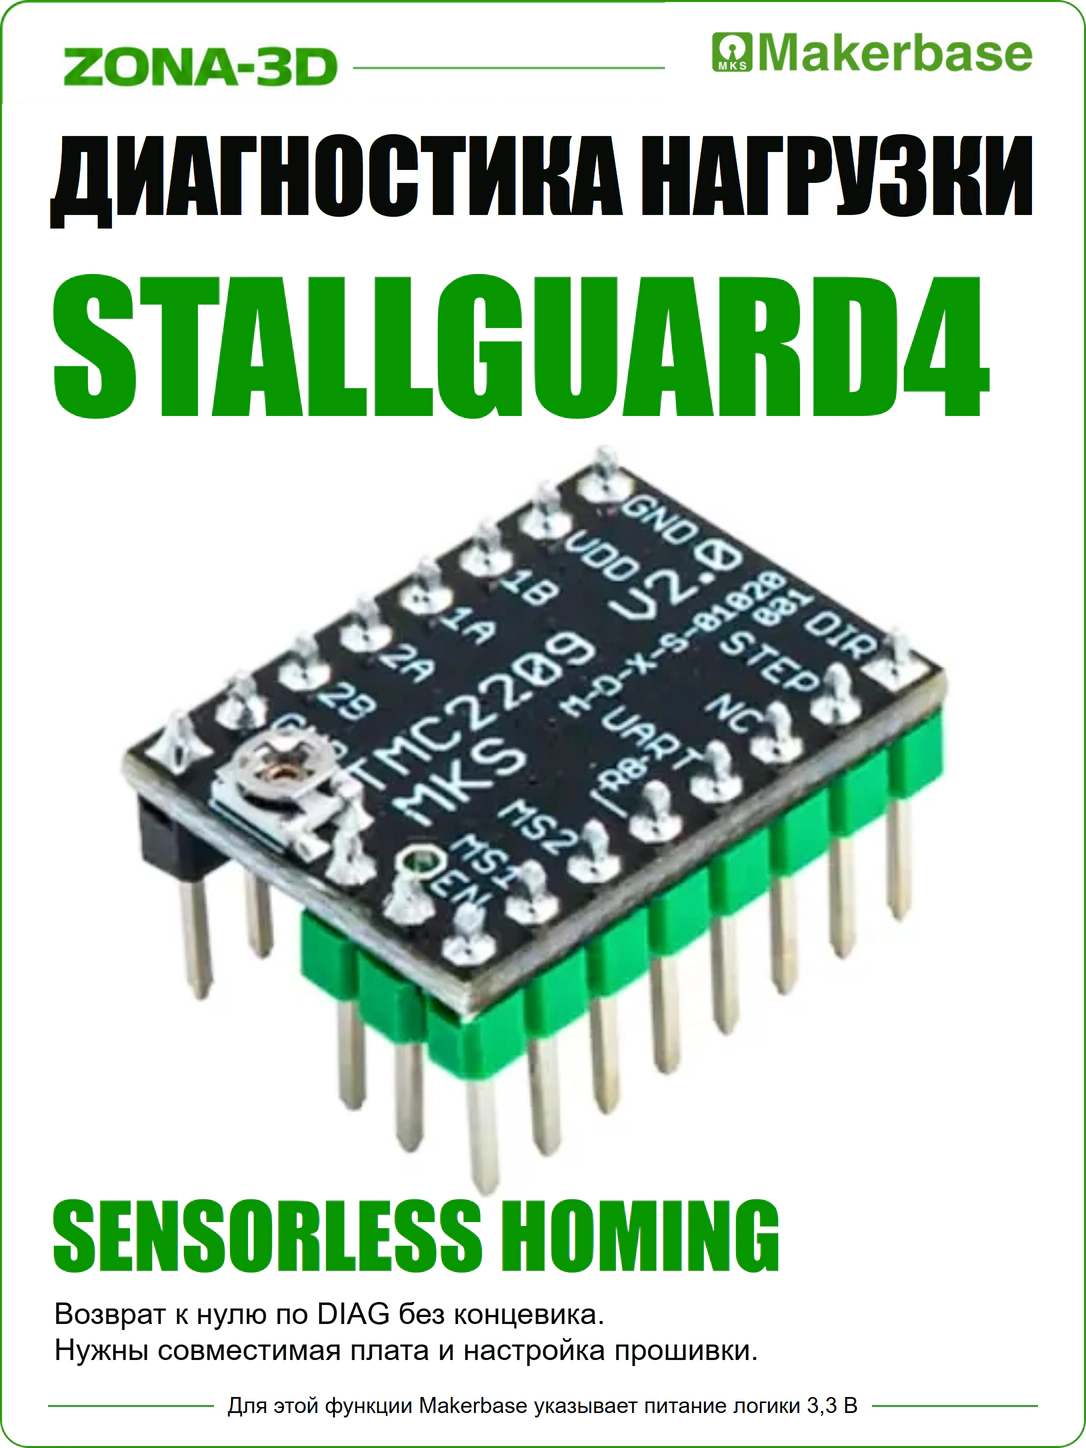
TMC2208 подходит для системы с физическими концевиками, где нужны тихий ход и регулировка тока. Если цель модернизации — homing по упору без датчика, выбирайте драйвер с StallGuard: у TMC2208 такой функции нет. CoolStep и dcStep эта модель также не поддерживает.
Название NEMA 17 описывает крепление двигателя. До покупки проверьте ток фазы, две раздельные обмотки, напряжение основной платы и место для радиатора. Для мощного привода, которому нужен большой длительный ток, лучше рассмотреть внешний драйвер с подходящим диапазоном регулировки.
Standalone и UART: что меняется
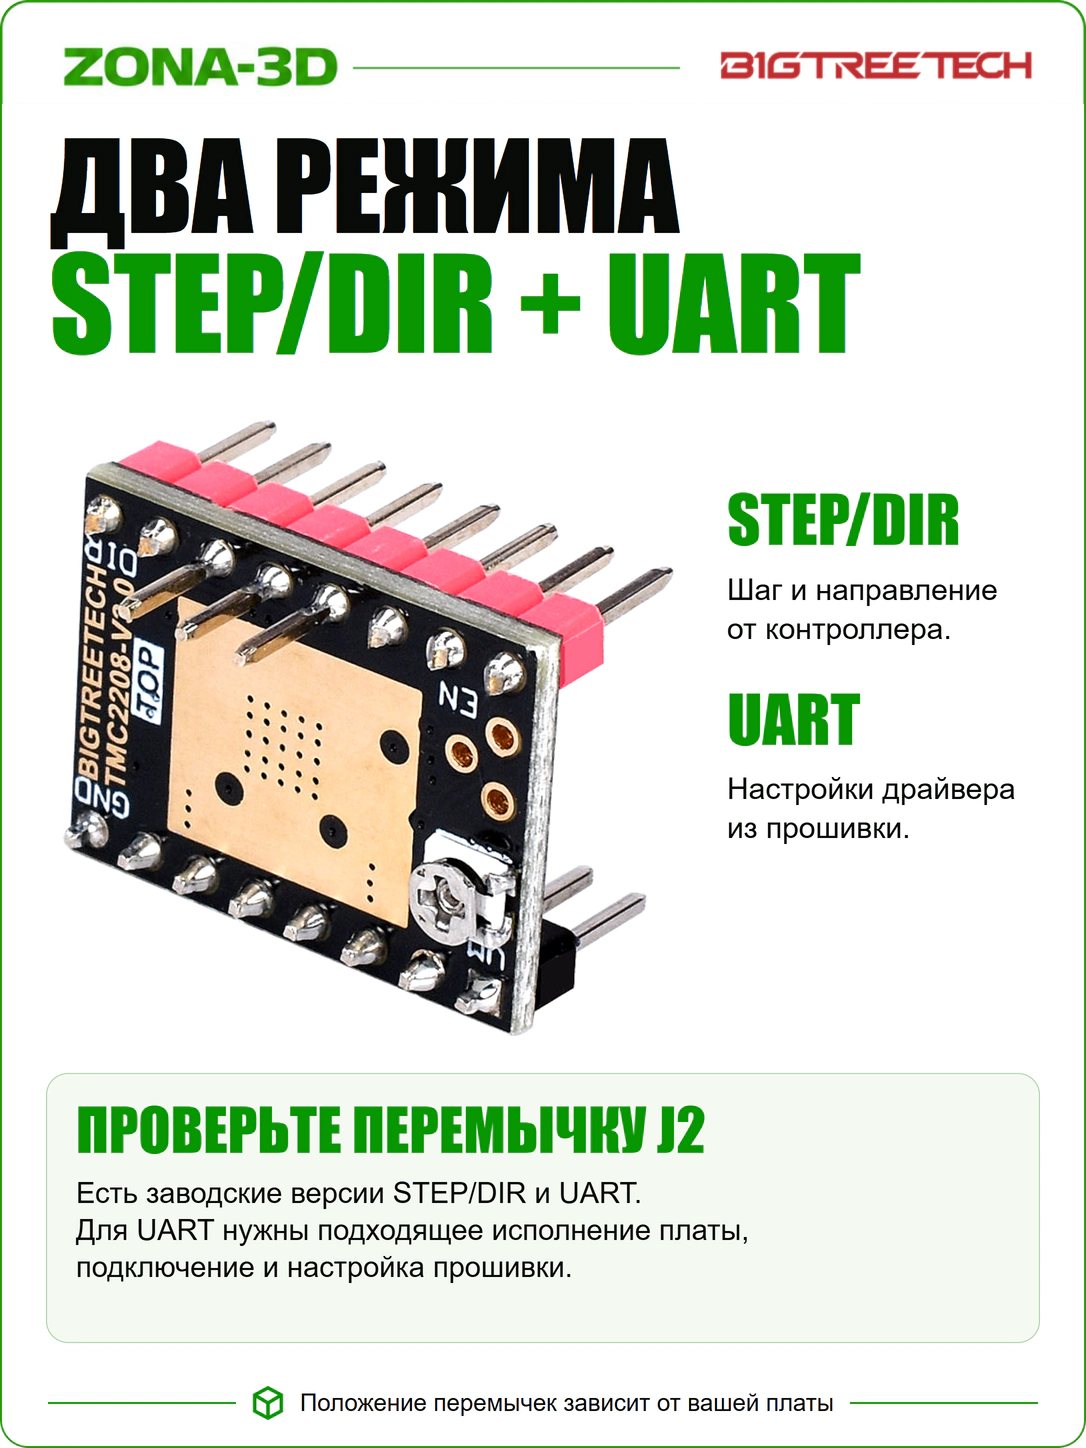
Standalone — аппаратная настройка. Плата посылает STEP и DIR, а драйвер работает с заданным Vref и состояниями MS1/MS2. Это удобно для контроллера без разведённого UART или при простой замене модуля. Прошивка должна знать выбранное входное деление шага, но не может прочитать регистры драйвера или назначить ему ток через M906.
UART — настройка и диагностика по линии PDN_UART. Ток, микрошаг и режим регулирования задаёт прошивка. Можно читать сообщения о перегреве и проверять связь командами диагностики. STEP/DIR при этом продолжают управлять движением: UART не заменяет импульсы шага.
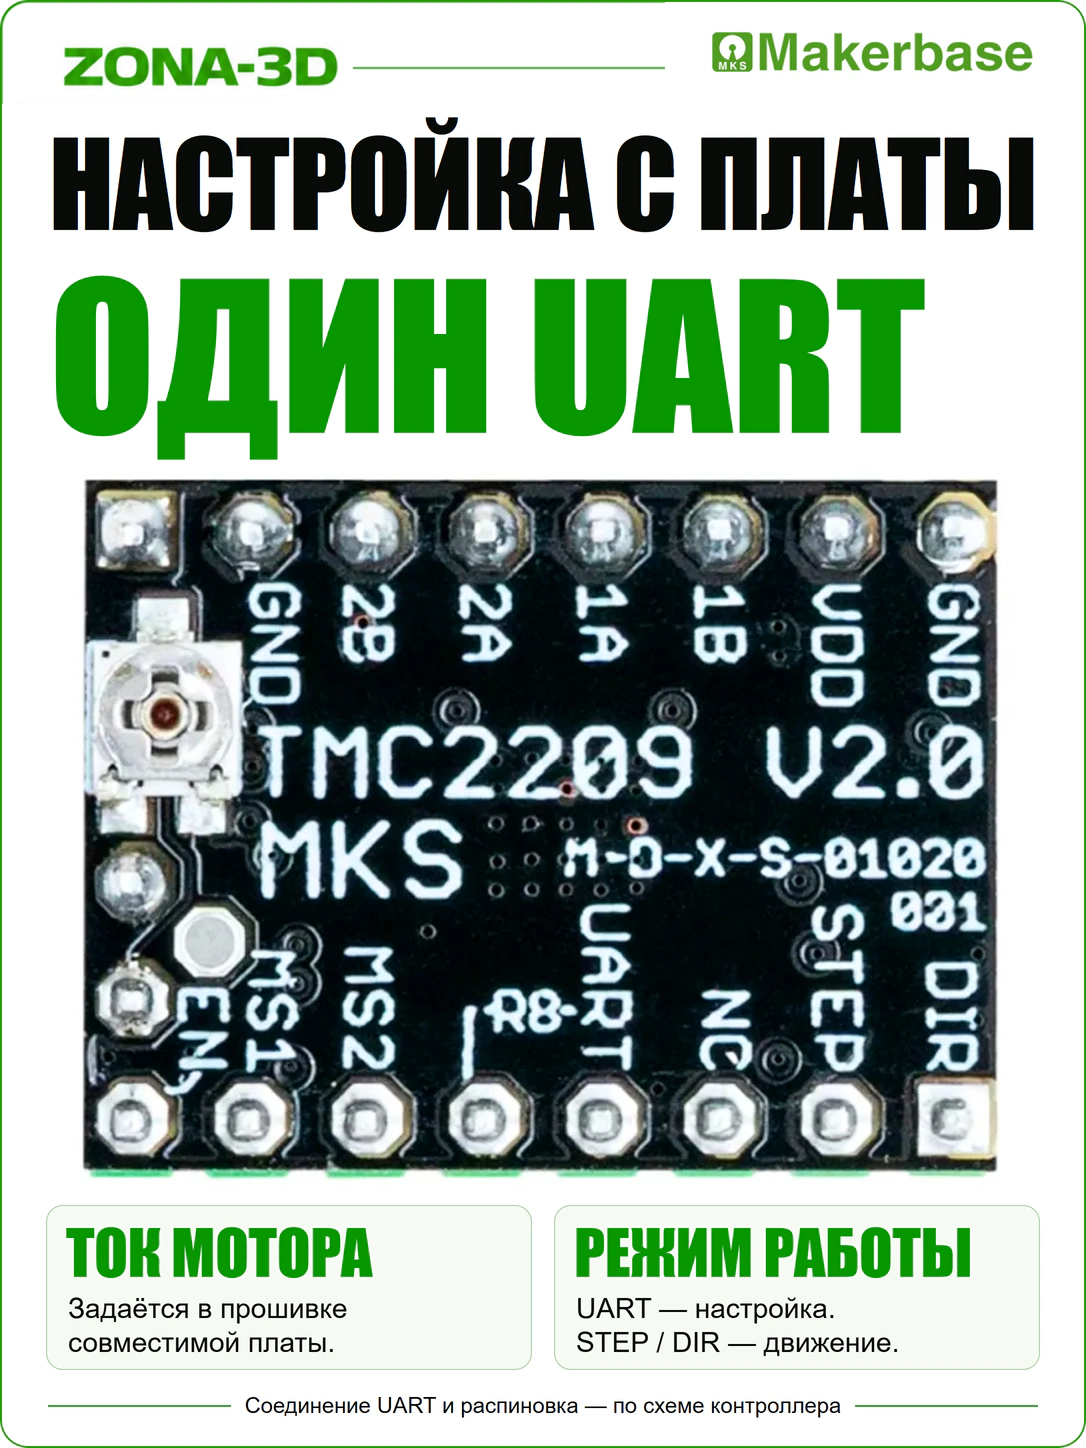
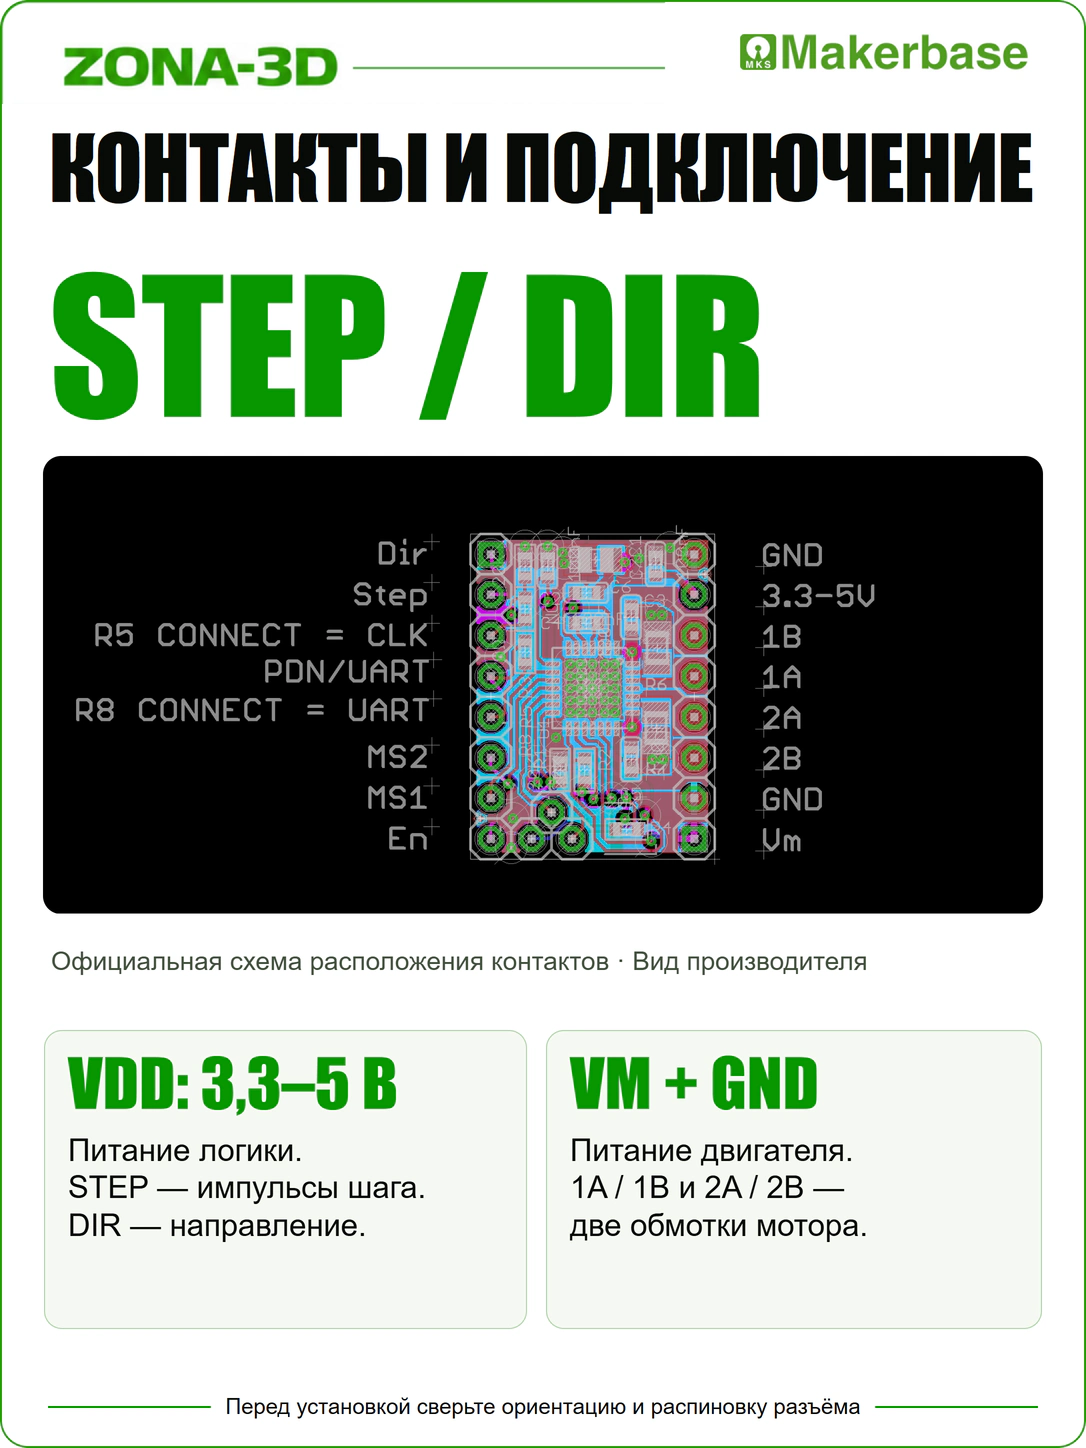
Для перехода на UART выбирают соответствующие перемычки основной платы, проверяют соединение PDN_UART по схеме модуля V2.0, затем включают тип драйвера в прошивке. Пайка «как на соседней модели» не подходит: у ревизий плат различается разводка UART. TMC2208 не поддерживает адресацию четырёх устройств по MS1/MS2 как TMC2209; схема UART должна соответствовать именно TMC2208 и выбранному контроллеру.
Электрические характеристики
| Параметр | Значение и условия |
|---|---|
| Исполнение | MKS TMC2208 V2.0; сменный модуль StepStick |
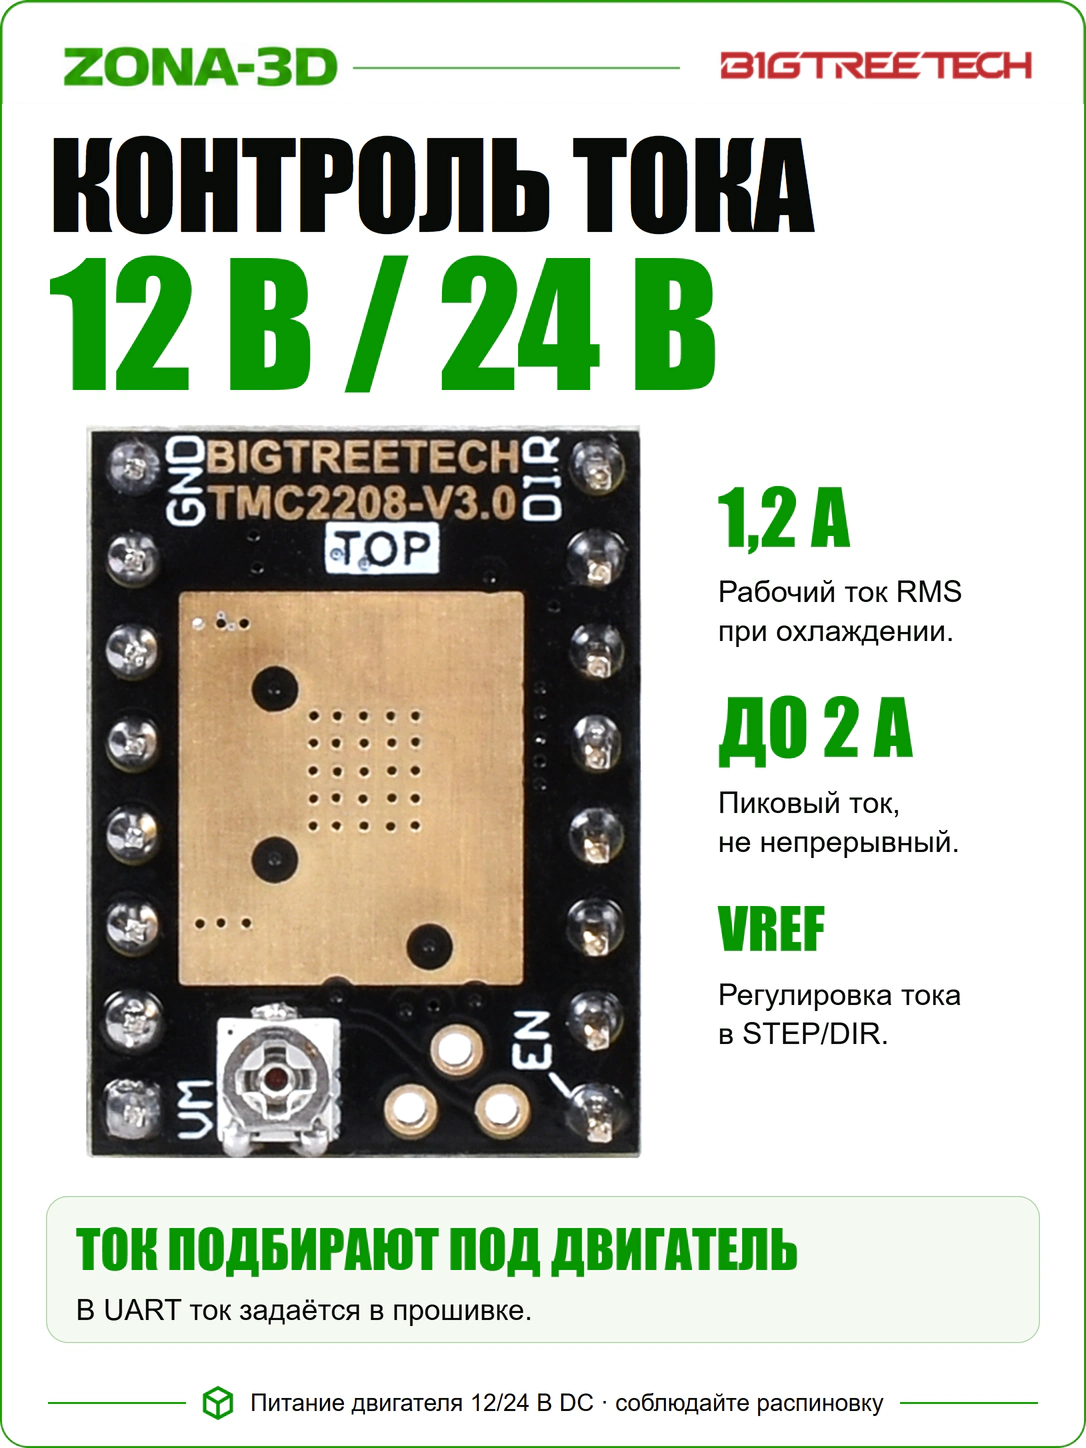
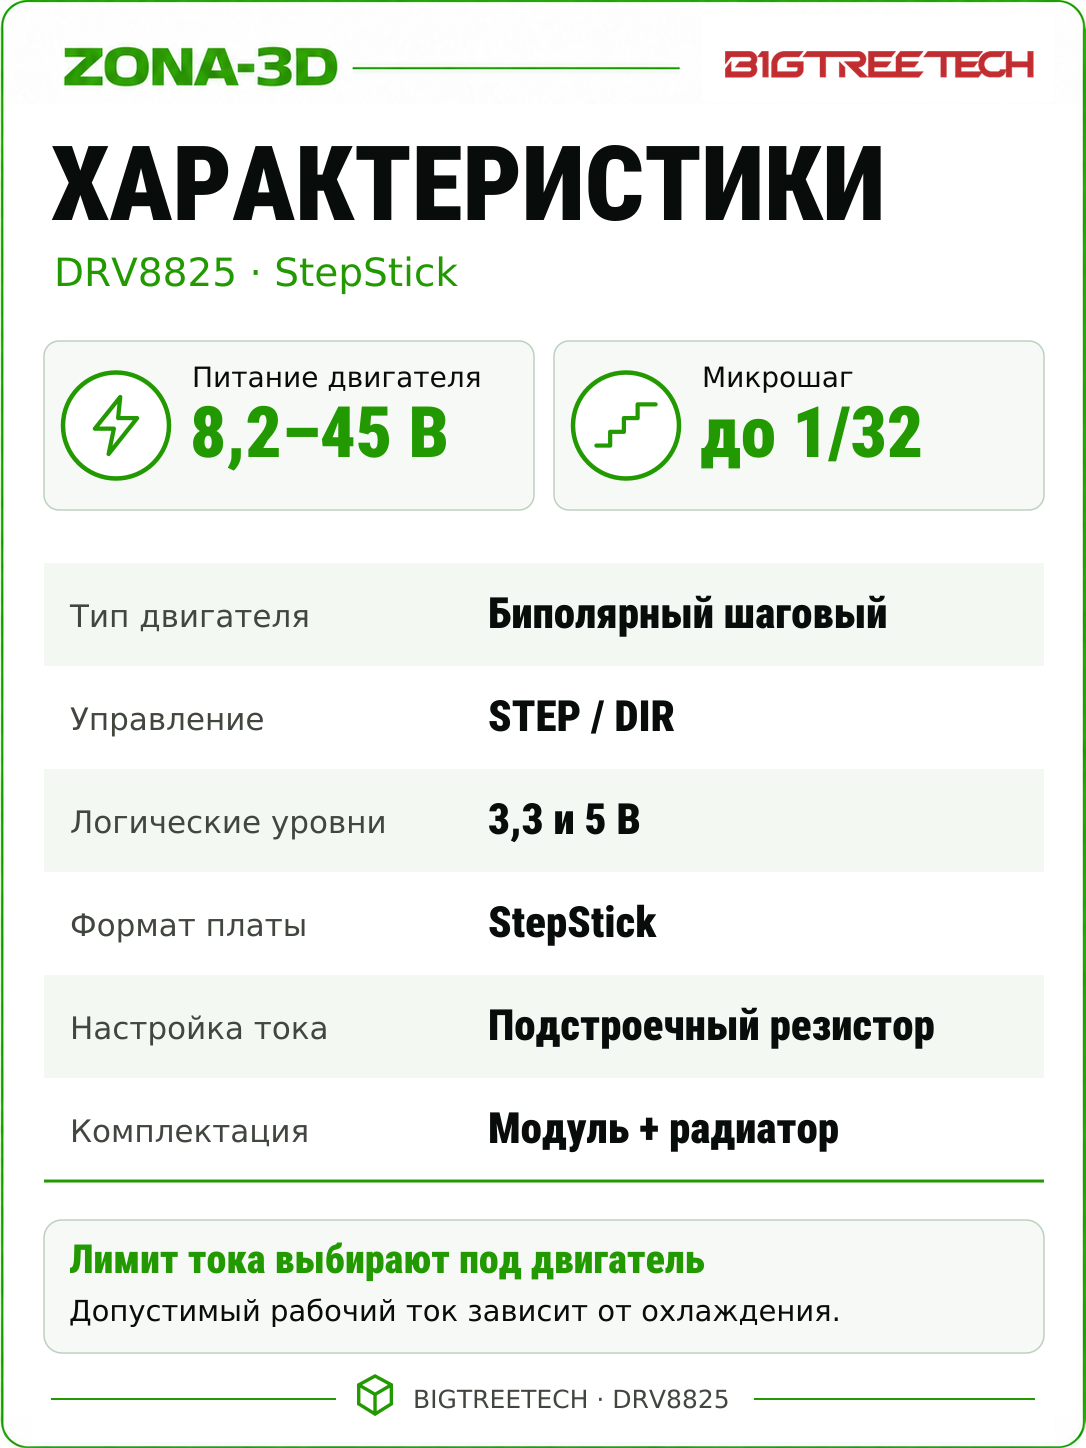
| Питание двигателя VM | Обычно 12/24 В в совместимой системе; 4,75–36 В — диапазон микросхемы, а не отдельная гарантия всей сборки |
| Питание логики VIO | 3,3 или 5 В |
| Ток микросхемы | До 1,4 А RMS / 2 А peak при оговорённом отводе тепла; длительный ток модуля зависит от охлаждения |
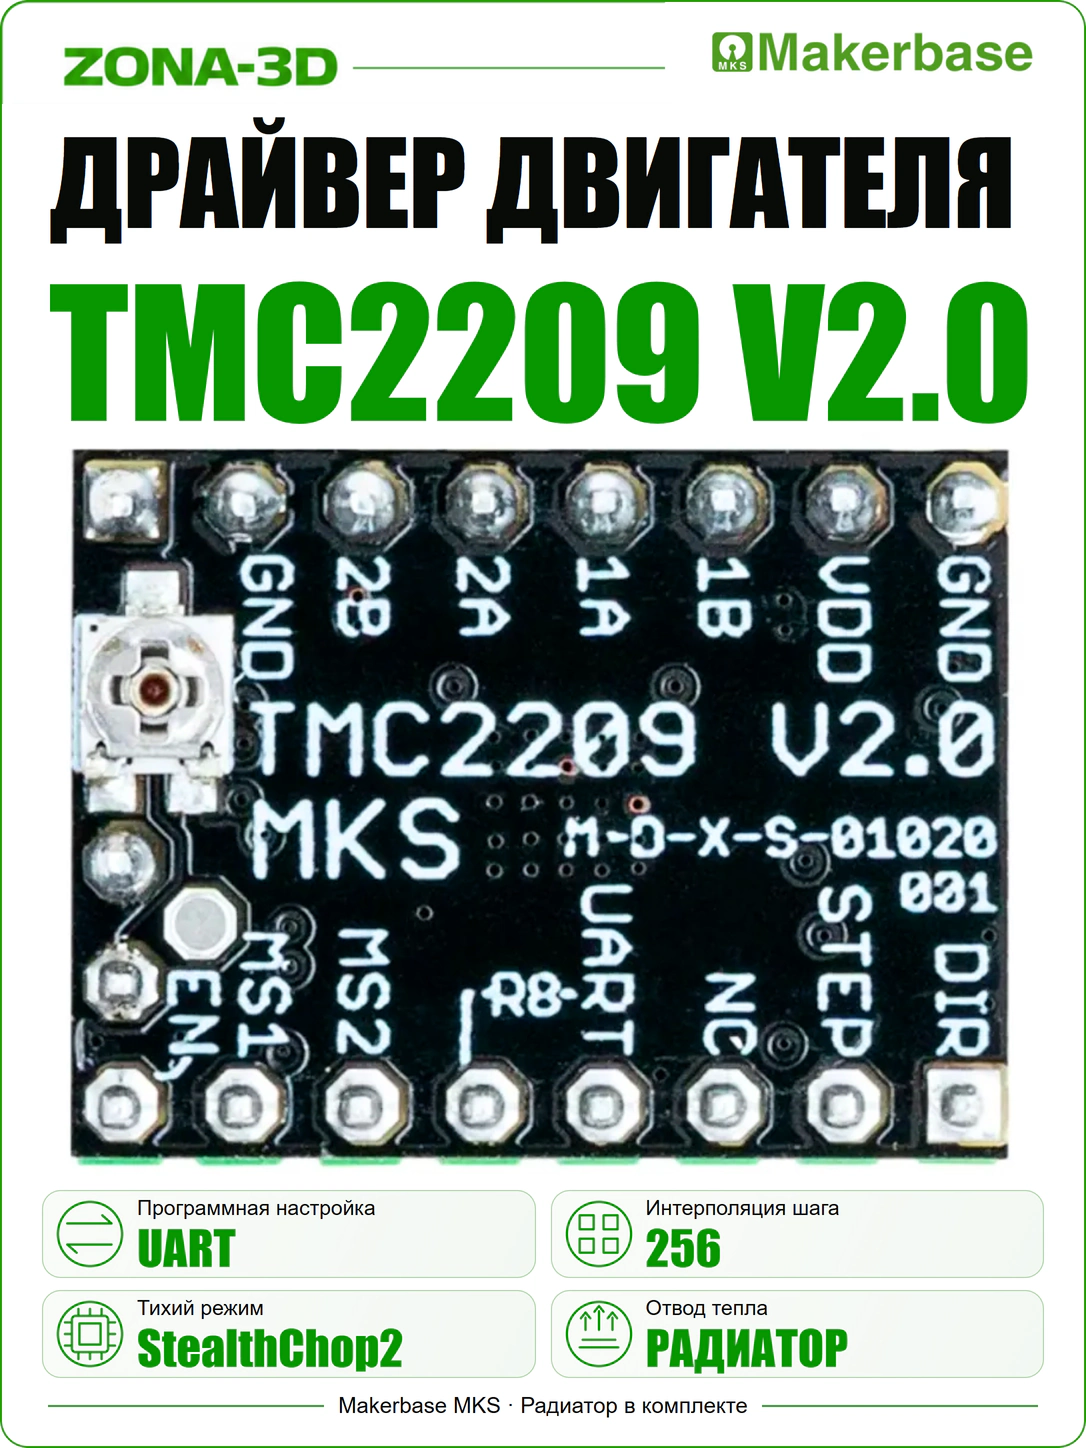
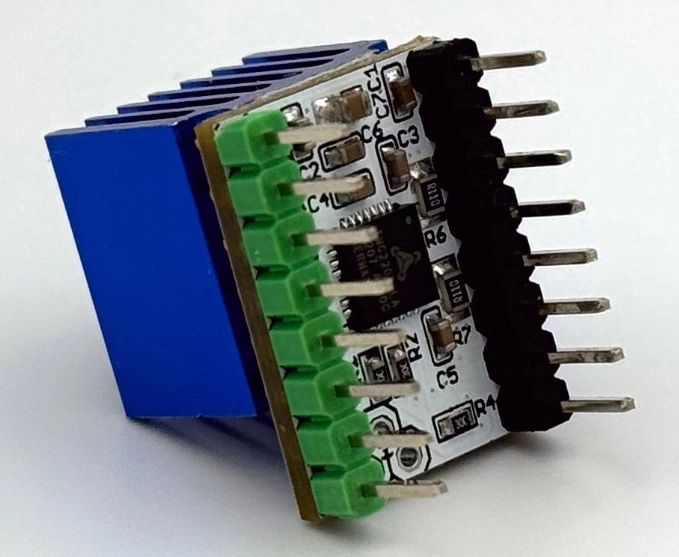
| Токовые шунты | R6 и R7 — по 0,11 Ом, схема V2.0_001 |
| Управление | STEP/DIR; настройка аппаратно или по однопроводному UART |
| Микрошаг без UART | 1/2, 1/4, 1/8, 1/16 |
| Интерполяция | MicroPlyer до 256 микрошагов; входное деление задаётся отдельно |
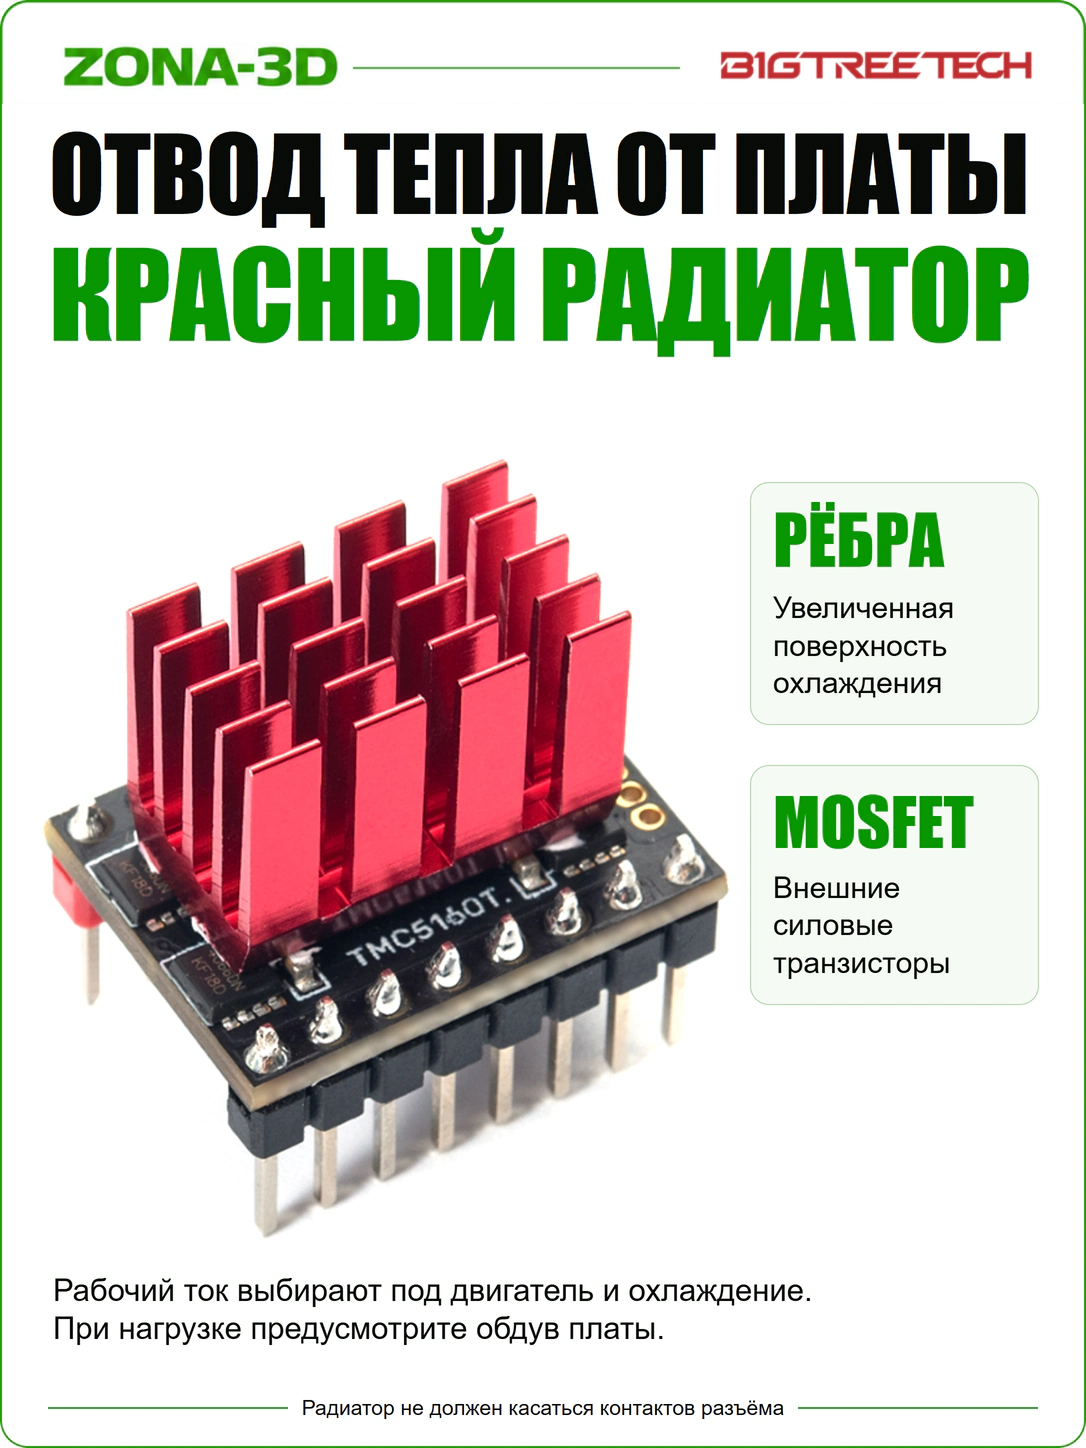
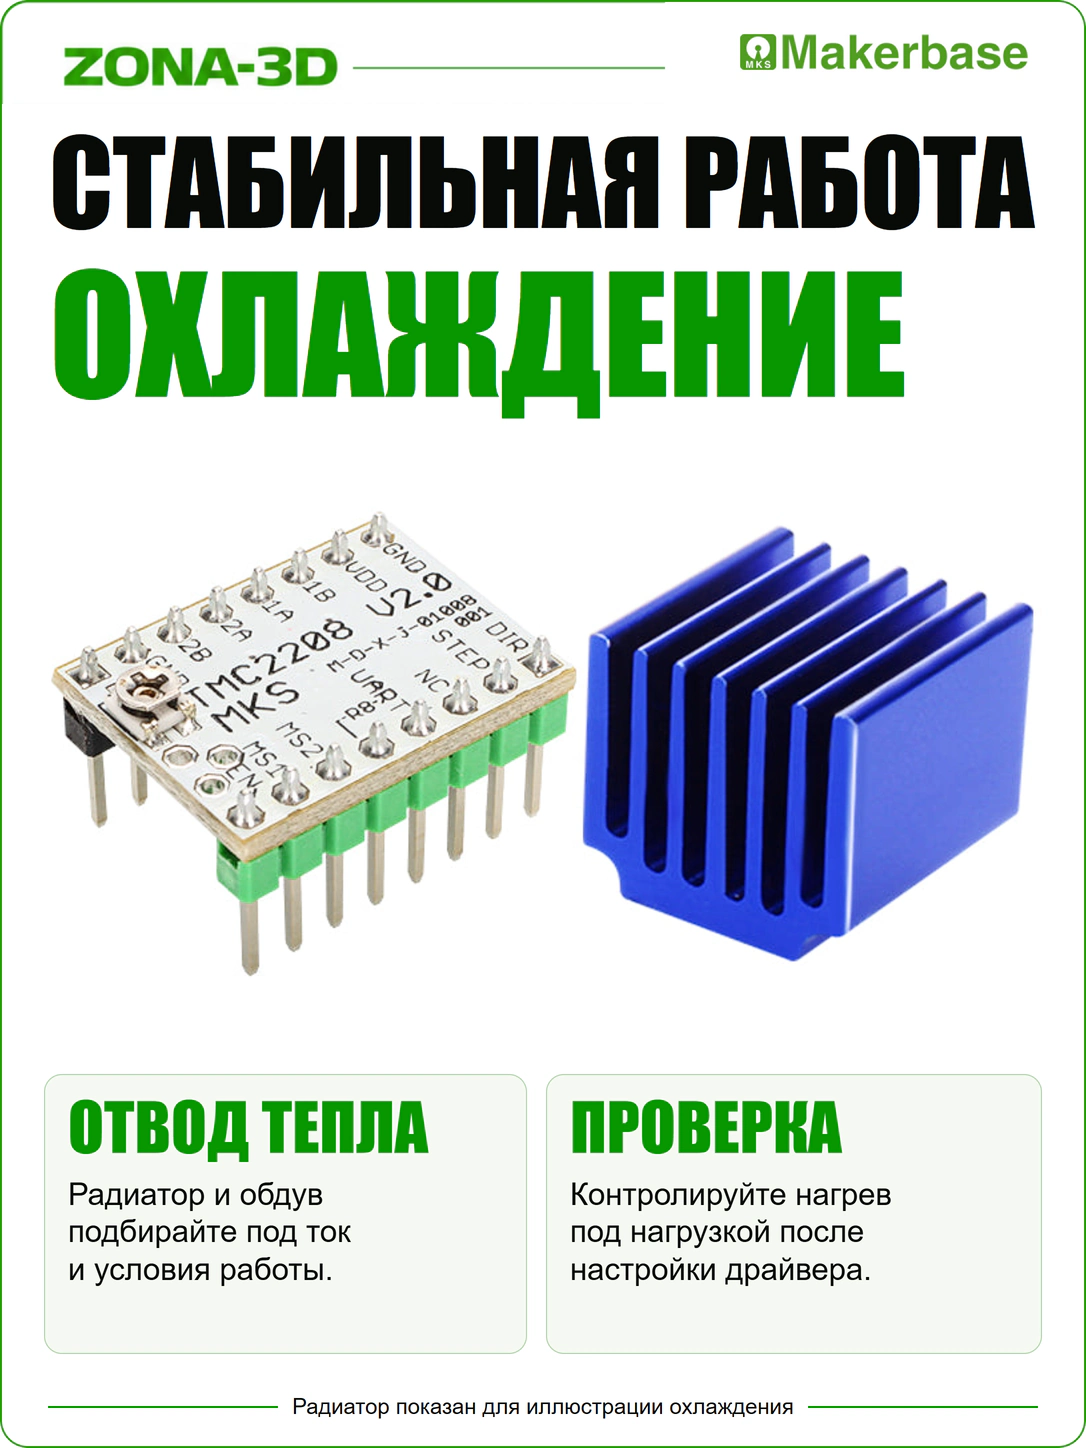
| Охлаждение | Радиатор, свободный поток воздуха и контроль нагрева при длительной нагрузке |
VM питает двигатель, VIO задаёт уровень логики. Эти цепи нельзя объединять. Предел системы определяется также основной платой, разъёмами и источником питания; напряжение на шильдике блока проверяют с учётом допуска и переходных процессов.
Настройка тока: Vref и программный режим
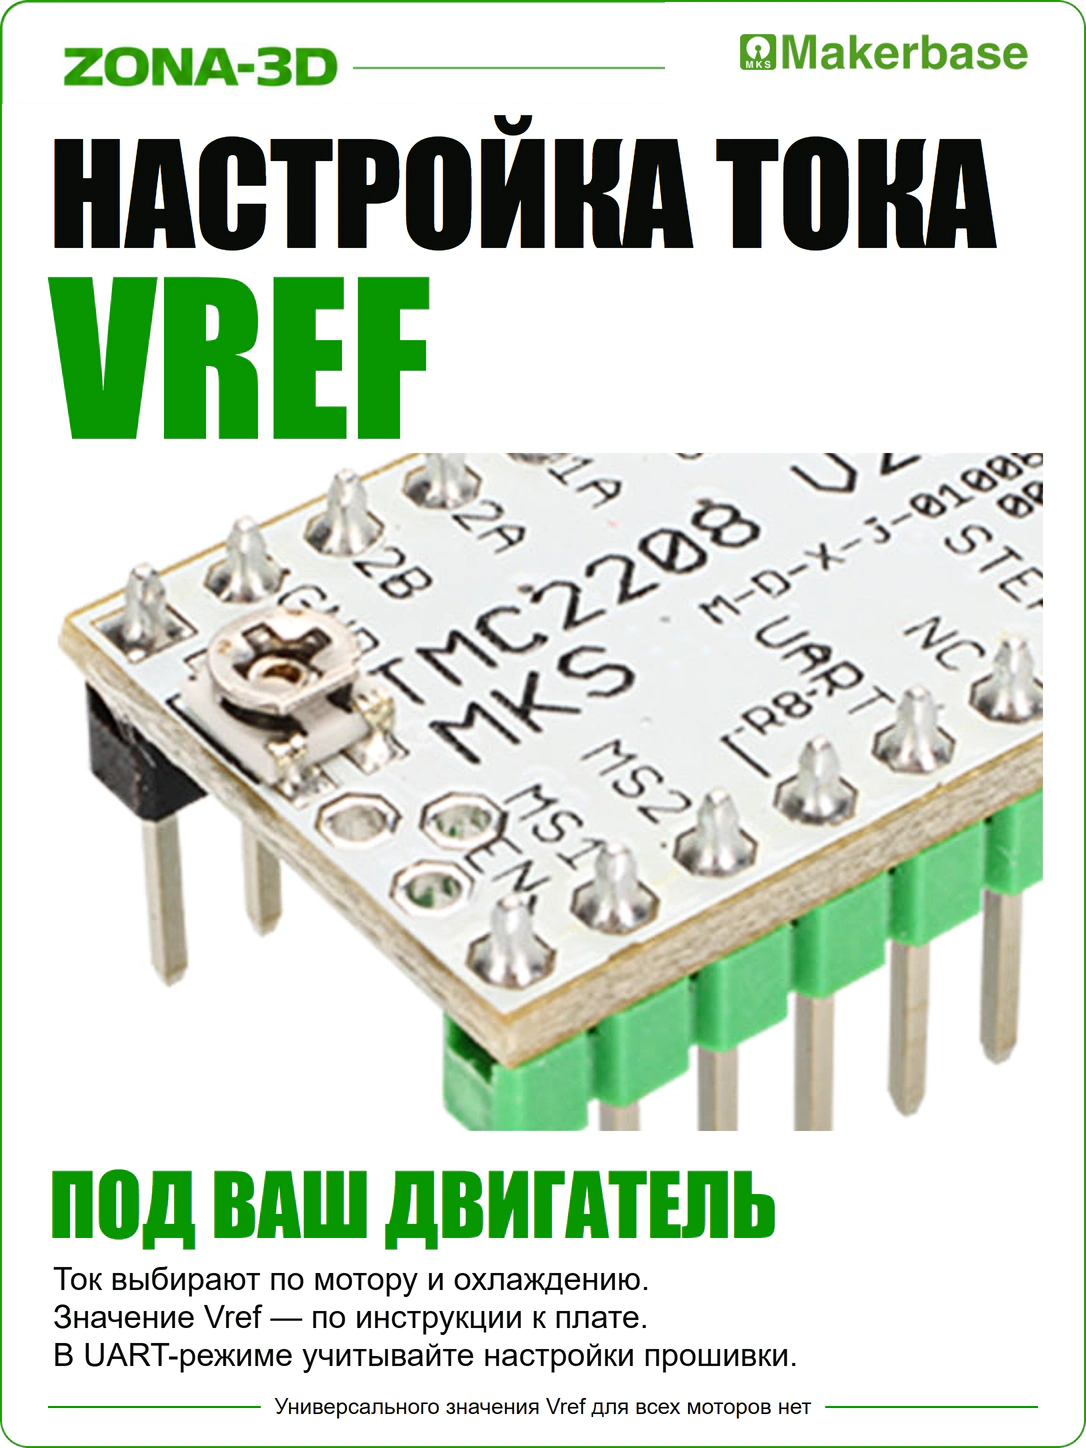
Начните с паспорта двигателя и определите, какой ток допустим в вашей механике. Значения RMS и peak не одинаковы: для синусоидального тока Ipeak = IRMS × √2. Номинал мотора без пояснения изготовителя нельзя автоматически считать током RMS для прошивки.
На схеме MKS V2.0_001 установлены два шунта R110 — по 0,11 Ом, по одному на фазу. Их сопротивления не складывают. При внешних шунтах, стандартном пороге 0,325 В и аналоговом масштабировании тока:
Vref ≈ IRMS / 0,707; ток в амперах, Vref в вольтах.
Если выбран допустимый рабочий ток 0,8 А RMS, расчёт даёт Vref ≈ 1,13 В, а пиковый ток синусоиды — 1,13 А. Это пример для указанных шунтов и режима, а не готовая рекомендация каждому двигателю.
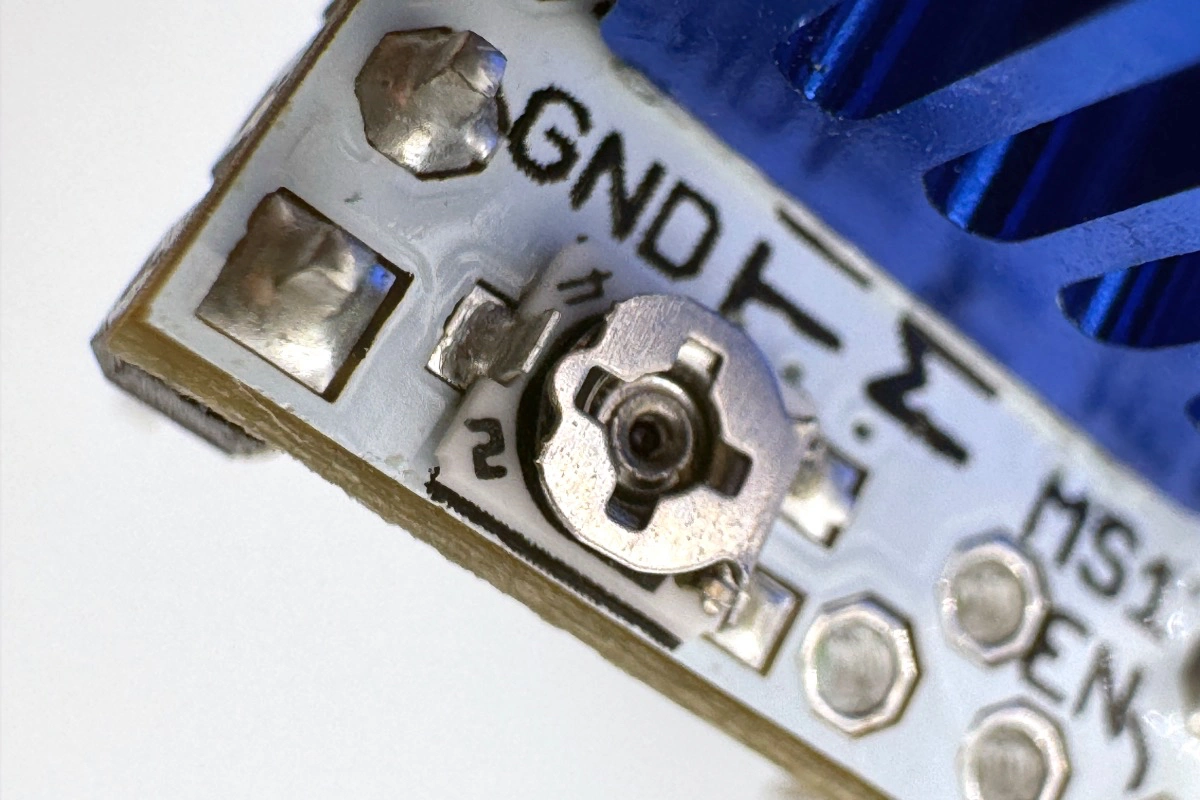
В полном виде расчёт: IRMS = 0,325 / ((0,11 + 0,02) × √2) × Vref / 2,5. При других шунтах или изменённом режиме регистров упрощённая формула неприменима. В UART прошивка обычно использует внутреннее масштабирование: задайте ток RMS и правильный Rsense, а не подгоняйте потенциометр по этой формуле одновременно.
Vref измеряют относительно GND на подтверждённой точке Vref/движке потенциометра. Для установки щупов и изменения положения подстроечника снимайте питание; включайте его для контрольного измерения. Штатное питание основной платы должно присутствовать — одного USB может быть недостаточно.
StealthChop2, SpreadCycle и микрошаг
StealthChop2 выбирают ради тихого движения в подходящем диапазоне скоростей. SpreadCycle регулирует ток другим способом и часто удобен при динамичной нагрузке. При высоких ускорениях, рывках экструдера или пропусках шагов сравните оба режима на своей механике; переключение режима само по себе не исправляет заедание оси и недостаточный ток.
Интерполяция MicroPlyer позволяет, например, принимать 16 микрошагов на полный шаг и формировать внутри более плавную последовательность до 256. Для двигателя 1,8° при входном делении 1/16 контроллер выдаёт 200 × 16 = 3200 импульсов на оборот. Включение интерполяции не превращает это значение в 51 200 импульсов и не требует менять steps/mm.
| MS1 | MS2 | Входной микрошаг в standalone |
|---|---|---|
| 0 | 0 | 1/8 |
| 1 | 0 | 1/2 |
| 0 | 1 | 1/4 |
| 1 | 1 | 1/16 |
0 — GND, 1 — высокий уровень логики. Таблица задаёт состояния сигналов, а не расположение джамперов контроллера. При реальной смене входного деления с 1/16 на 1/32 число импульсов на ту же дистанцию удваивается: в Marlin пересчитывают steps/mm, в Klipper согласуют microsteps, сохраняя корректный rotation_distance.
Подключение без путаницы с питанием
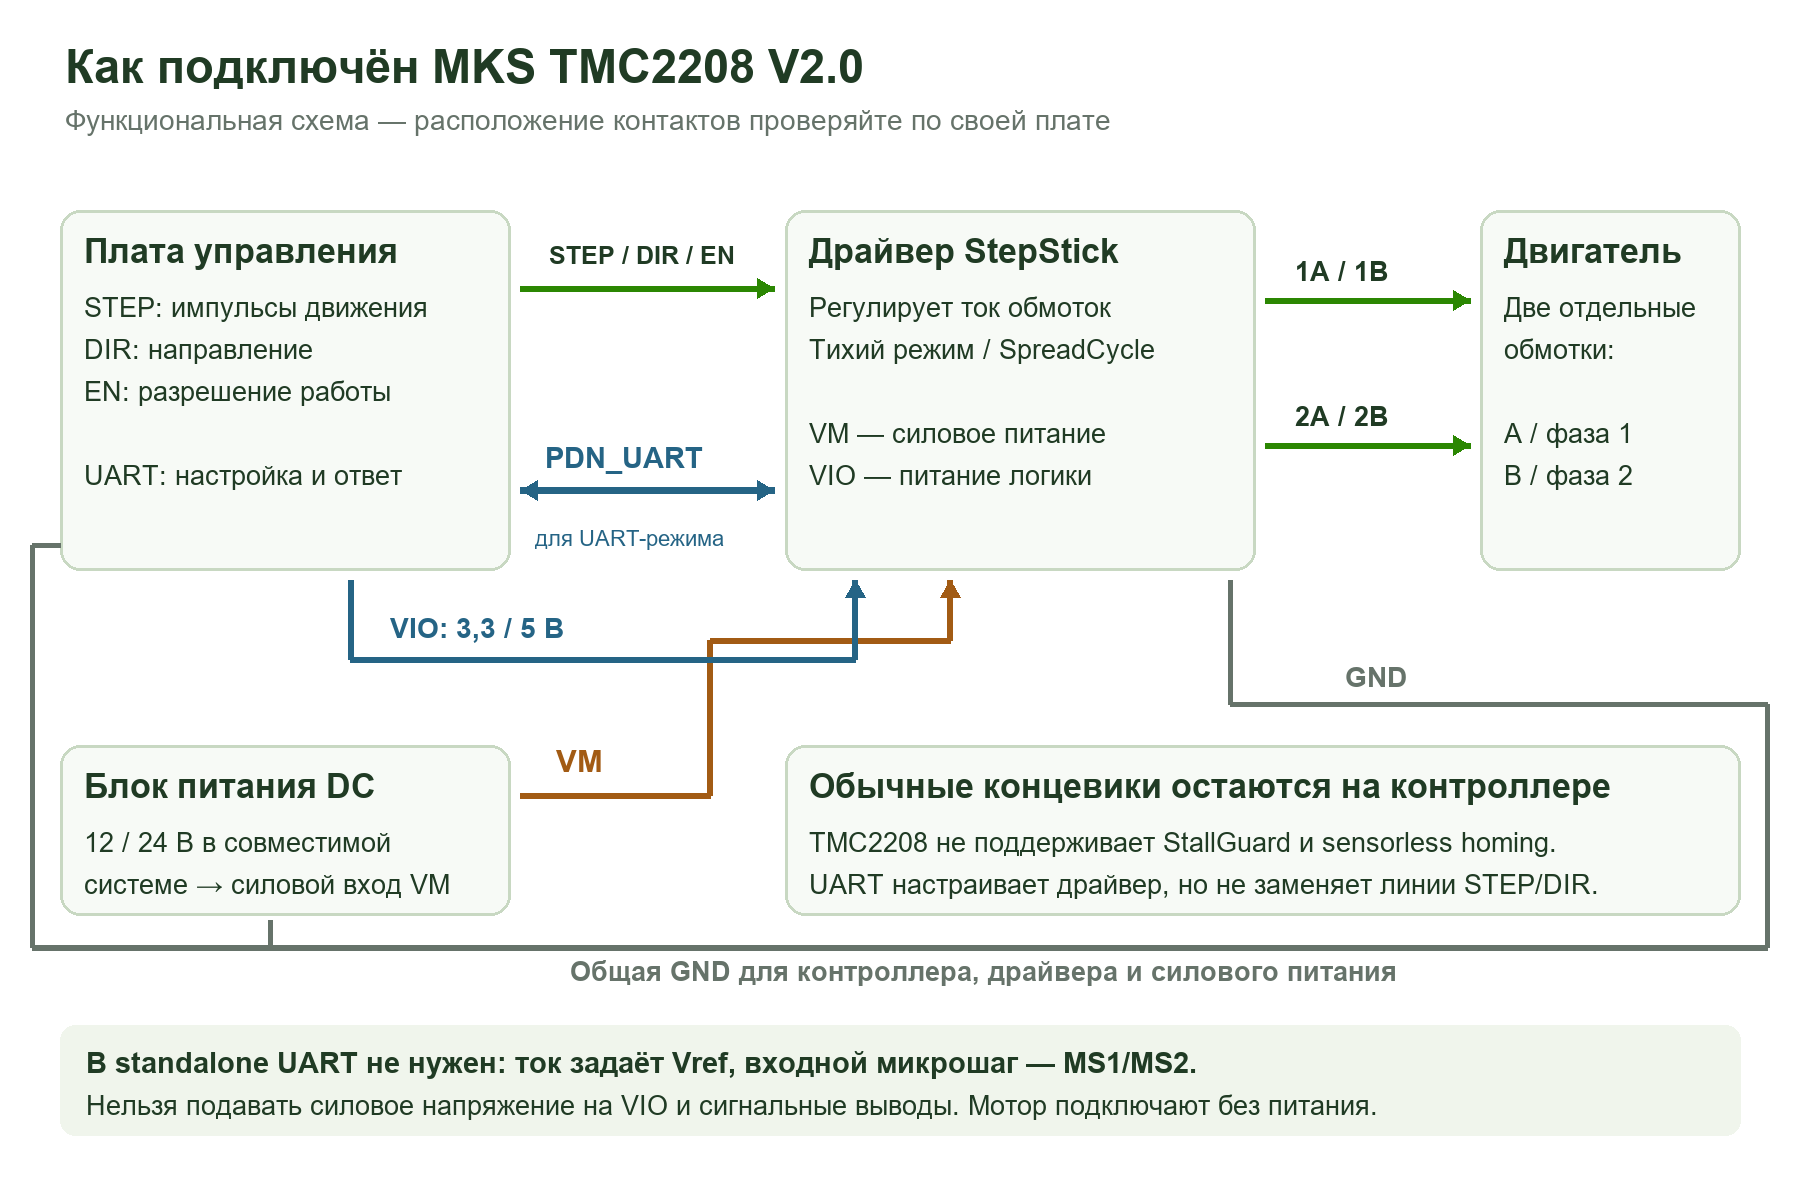
Сравните VM, GND и VIO модуля с документацией разъёма основной платы. Потенциометр не служит универсальным ориентиром: у другого StepStick он может находиться с иной стороны. Выводы 1A/1B и 2A/2B подключают к двум раздельным обмоткам двигателя, найденным омметром при отключённом питании.
Платы RAMPS, SKR и MKS существуют в разных версиях. Совпадение формата StepStick подтверждает лишь механическую сторону установки; UART, дополнительные контакты и доступность DIAG проверяют отдельно. Кабели мотора и сам модуль переставляют только после отключения и разряда силовой части.
Настройка Marlin и Klipper
В Marlin для оси с UART выберите TMC2208, для аппаратного режима — TMC2208_STANDALONE. В конфигурации UART согласуйте вывод связи, ток в миллиамперах RMS и сопротивление шунта. В рассмотренном примере для оси X это X_CURRENT 800 и X_RSENSE 0.11; реальные ток и выводы зависят от двигателя и платы.
В Klipper драйверу с UART соответствует секция [tmc2208 stepper_x]. Параметр run_current: 0.8 задаёт 0,8 А RMS, sense_resistor: 0.110 — шунт 0,11 Ом. Имя и вывод UART берут из конфигурации своего контроллера. Параметр microsteps находится в секции оси; в standalone секция UART-драйвера не нужна.
Режим StealthChop выбирают осознанно: в Klipper его разрешает соответствующий stealthchop_threshold, а в Marlin используются настройки StealthChop и, при необходимости, hybrid threshold. Значения из чужого принтера не являются универсальной настройкой скорости перехода.
После включения UART проверьте M122 при включённой диагностике Marlin или DUMP_TMC STEPPER=stepper_x в Klipper. Корректный ответ подтверждает связь; затем проверяйте движение и нагрев. Временное изменение тока командой не заменяет сохранение рабочего значения в конфигурации.
Первый запуск и проверка покупки
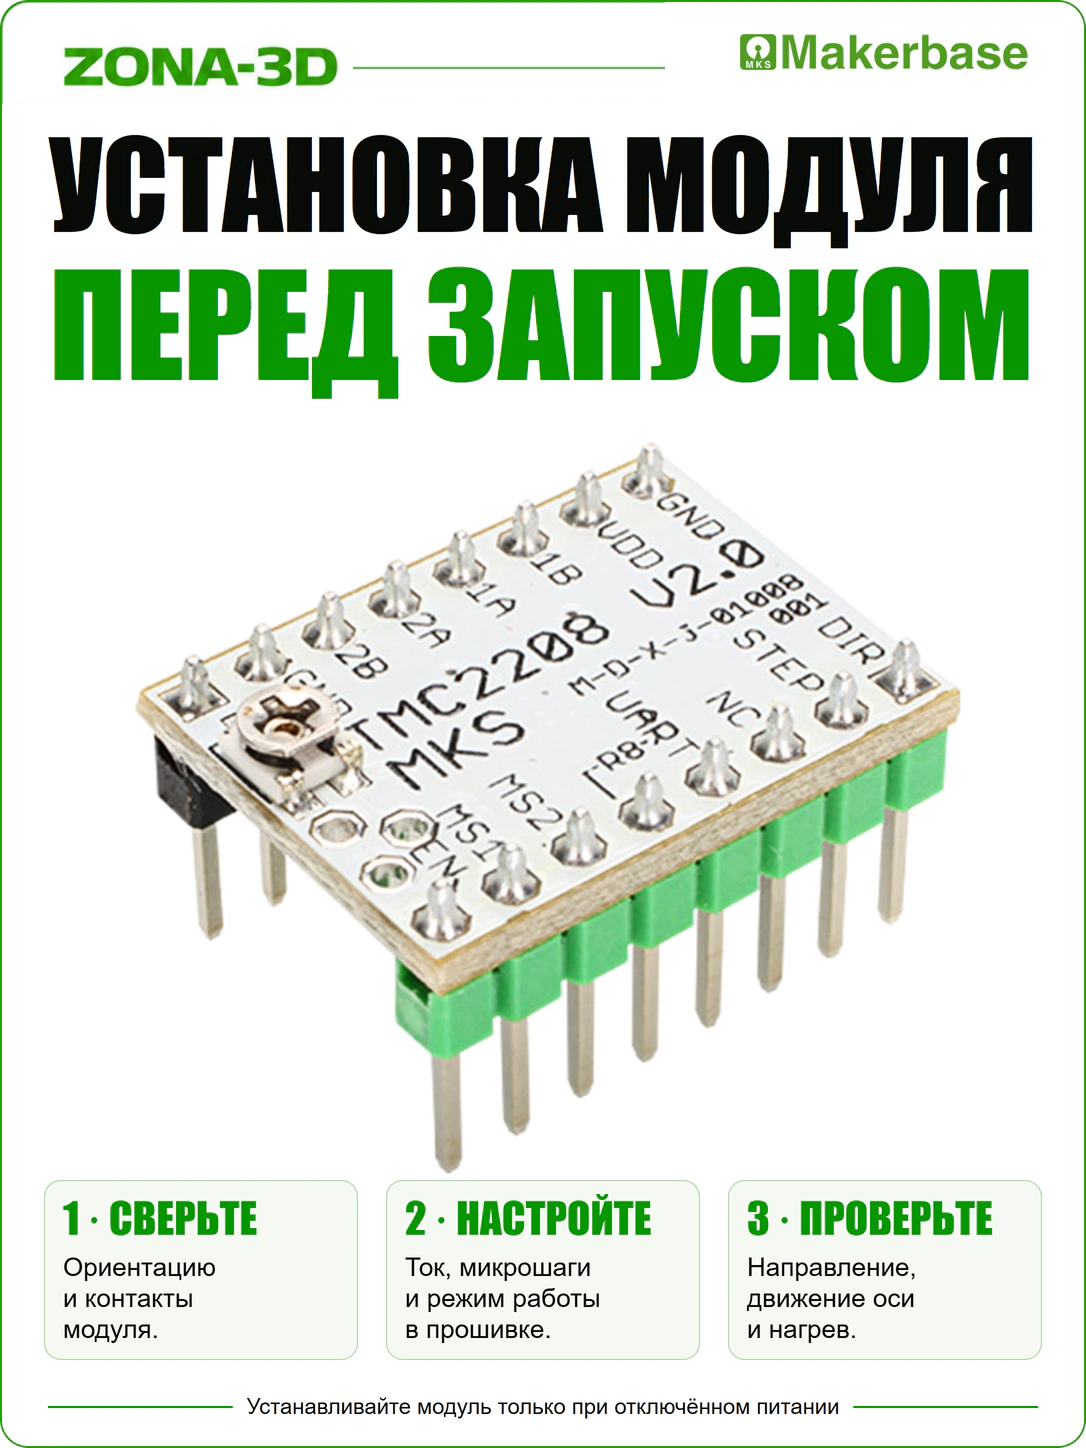
- До установки: сравните V2.0, распиновку, питание и способ подключения UART. Проверьте наличие нужных перемычек и радиатора.
- При выключенном питании: установите модуль, подключите двигатель, закрепите радиатор без касания контактов. Оставьте место для циркуляции воздуха.
- До движения: задайте допустимый ток и входной микрошаг. В UART сначала проверьте связь.
- Короткий тест: выполните малое перемещение, проверьте направление, дистанцию и концевики. Не начинайте с длинного быстрого хода.
- Рабочая проверка: постепенно испытайте реальные скорость, ускорение и нагрузку. Оцените нагрев после длительной работы, сообщения драйвера и отсутствие пропусков шагов.
Если модуль перегревается, улучшите обдув или снизьте ток до достаточного для механики уровня. Тепловое отключение не является нормальным режимом; увеличение тока при заедании оси только усиливает нагрев.
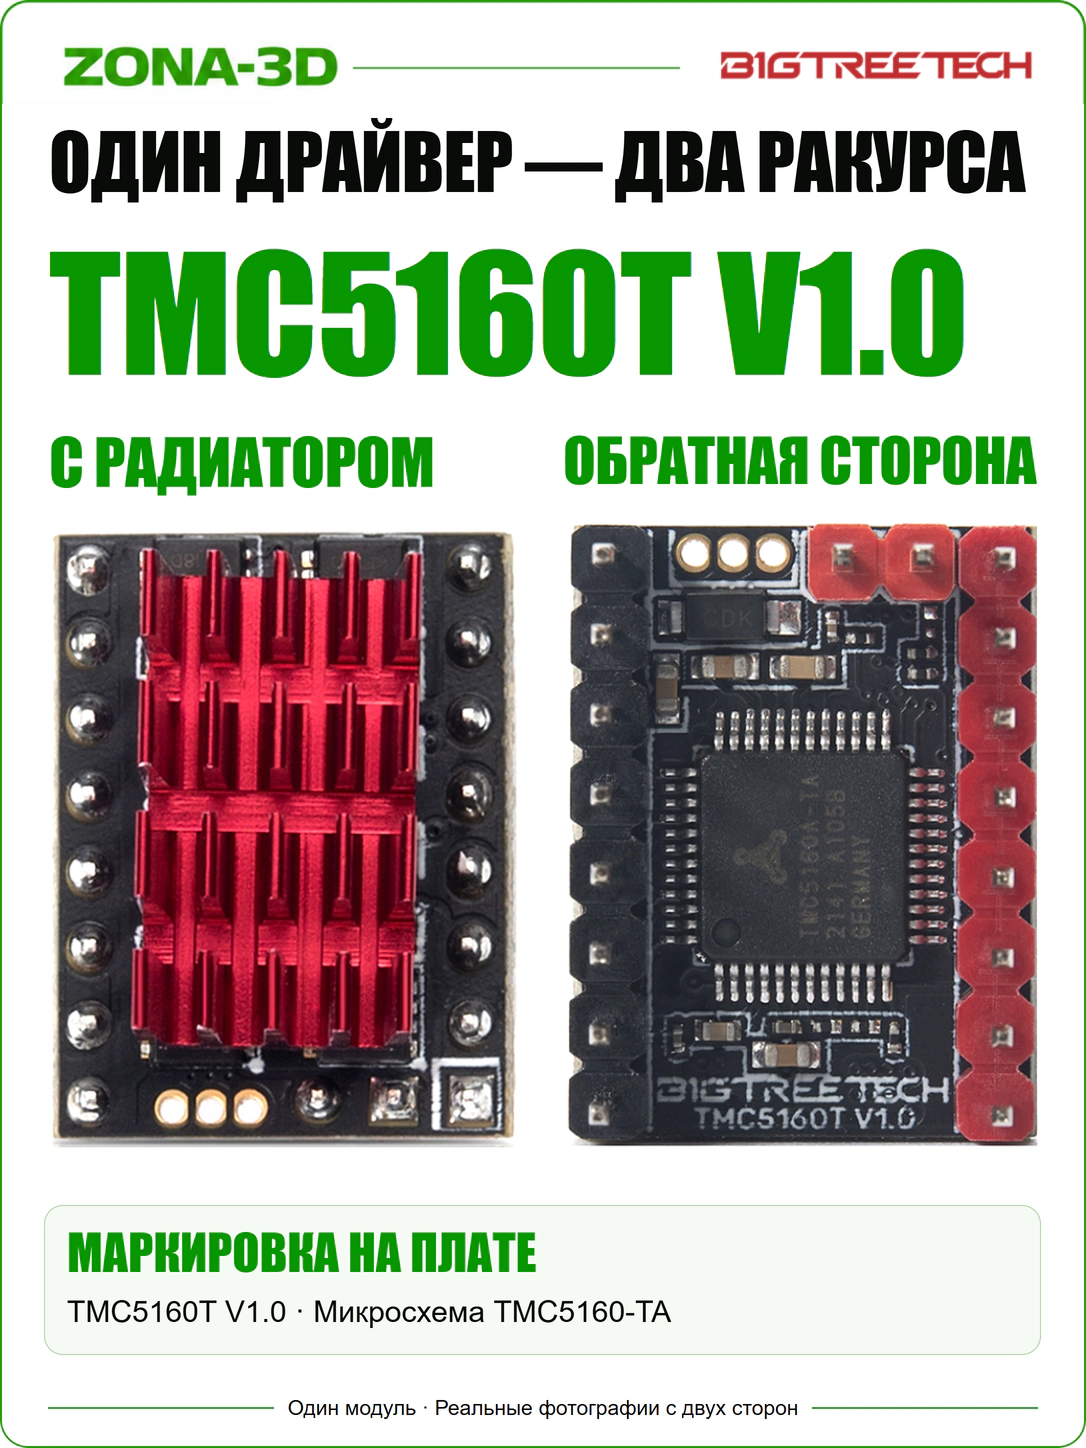
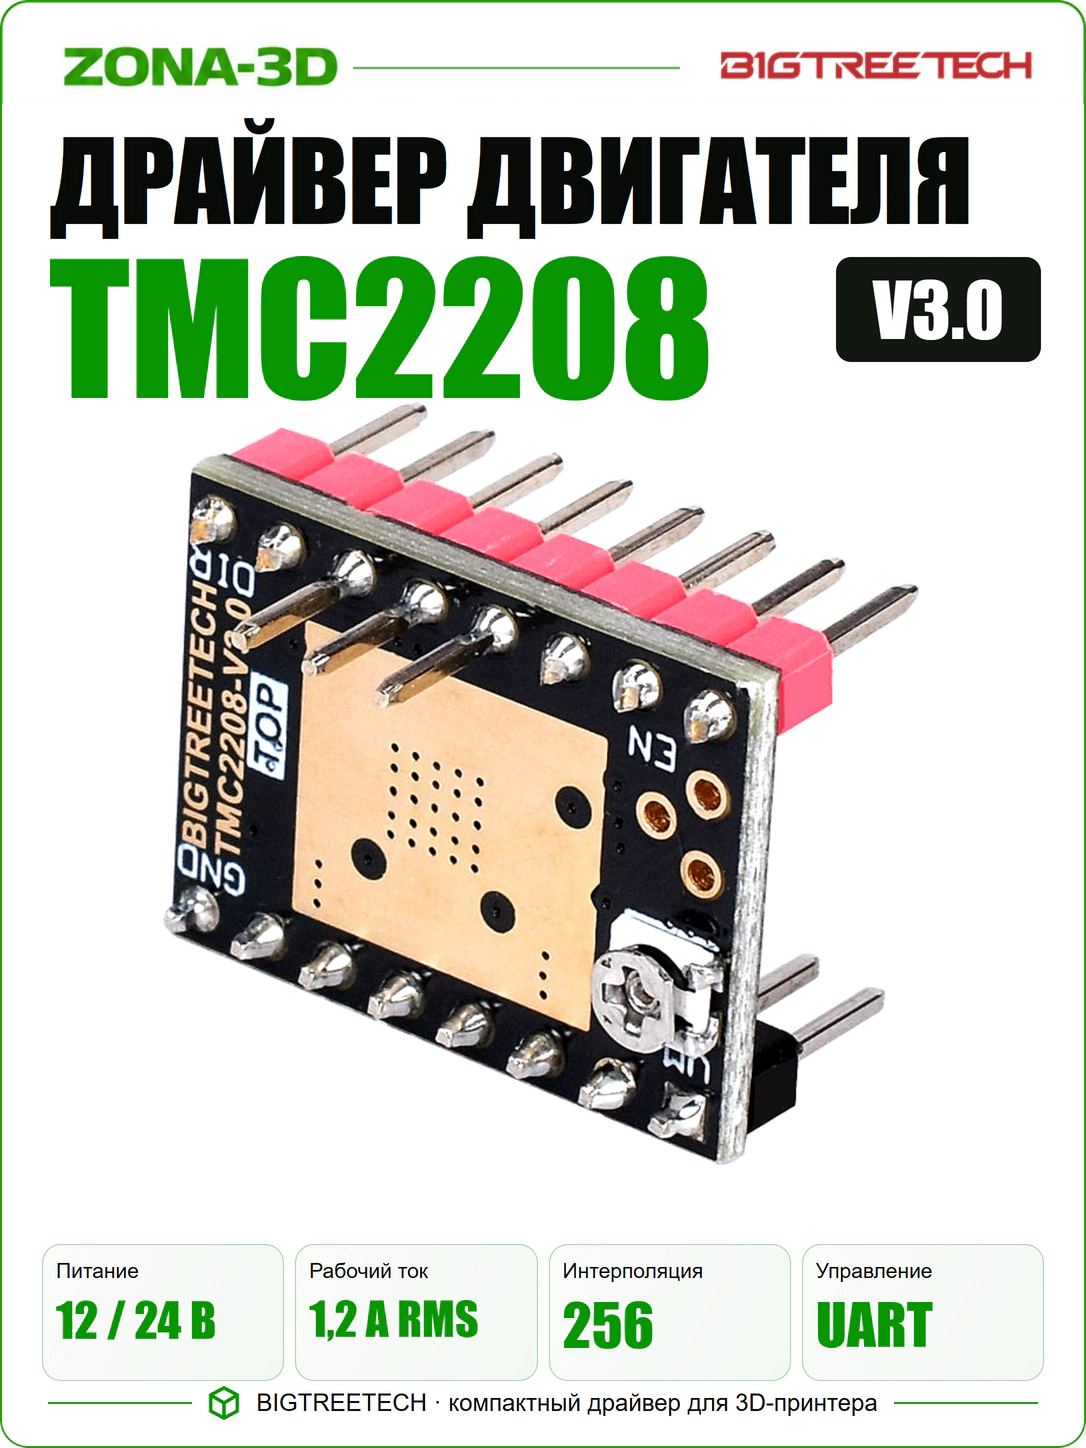
Основное изделие — MKS TMC2208 V2.0. Наличие радиатора уточните в текущем составе заказа; его размеры должны позволять установку в ваш контроллер. Фото разных сторон показывают исполнение модуля, а не количество в комплекте.