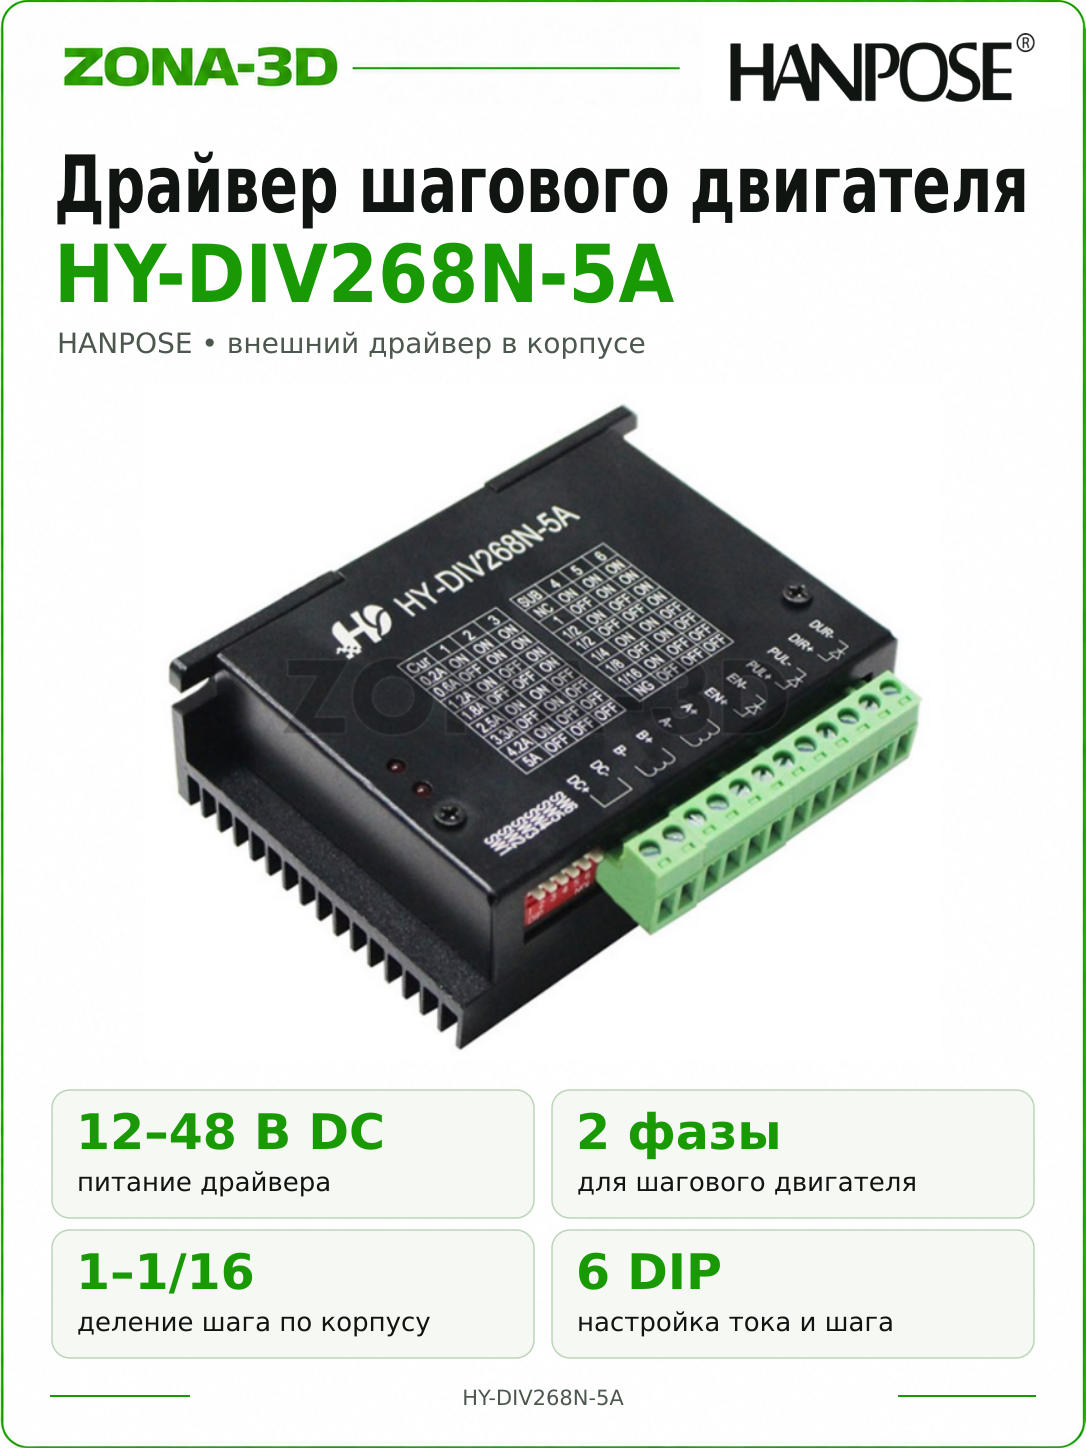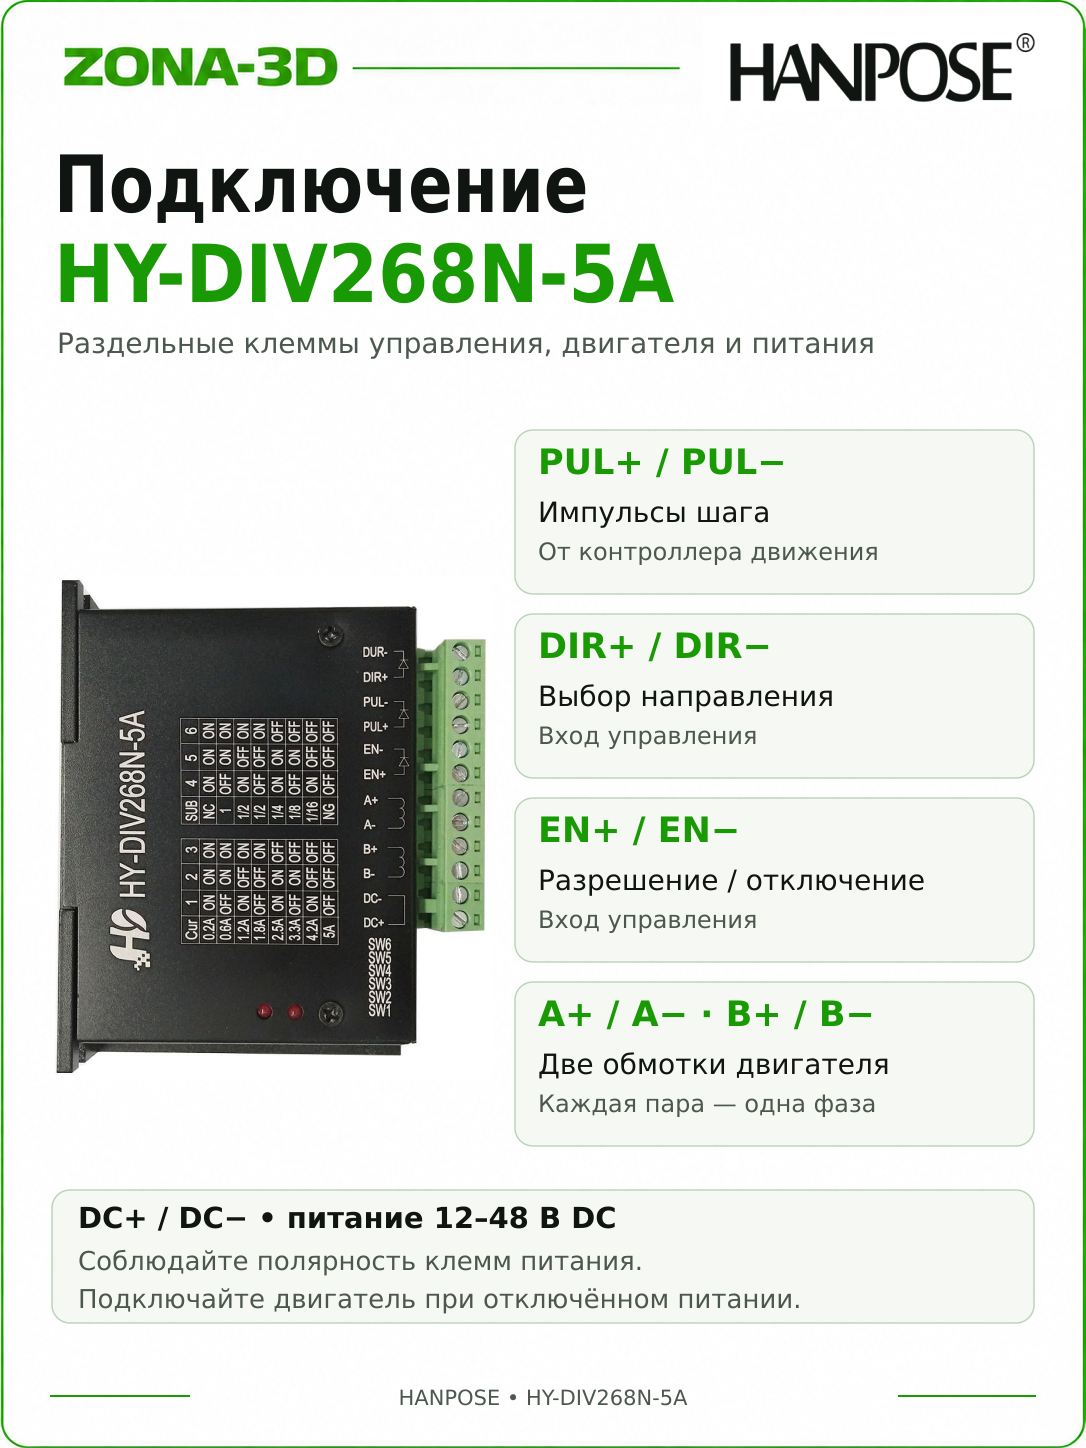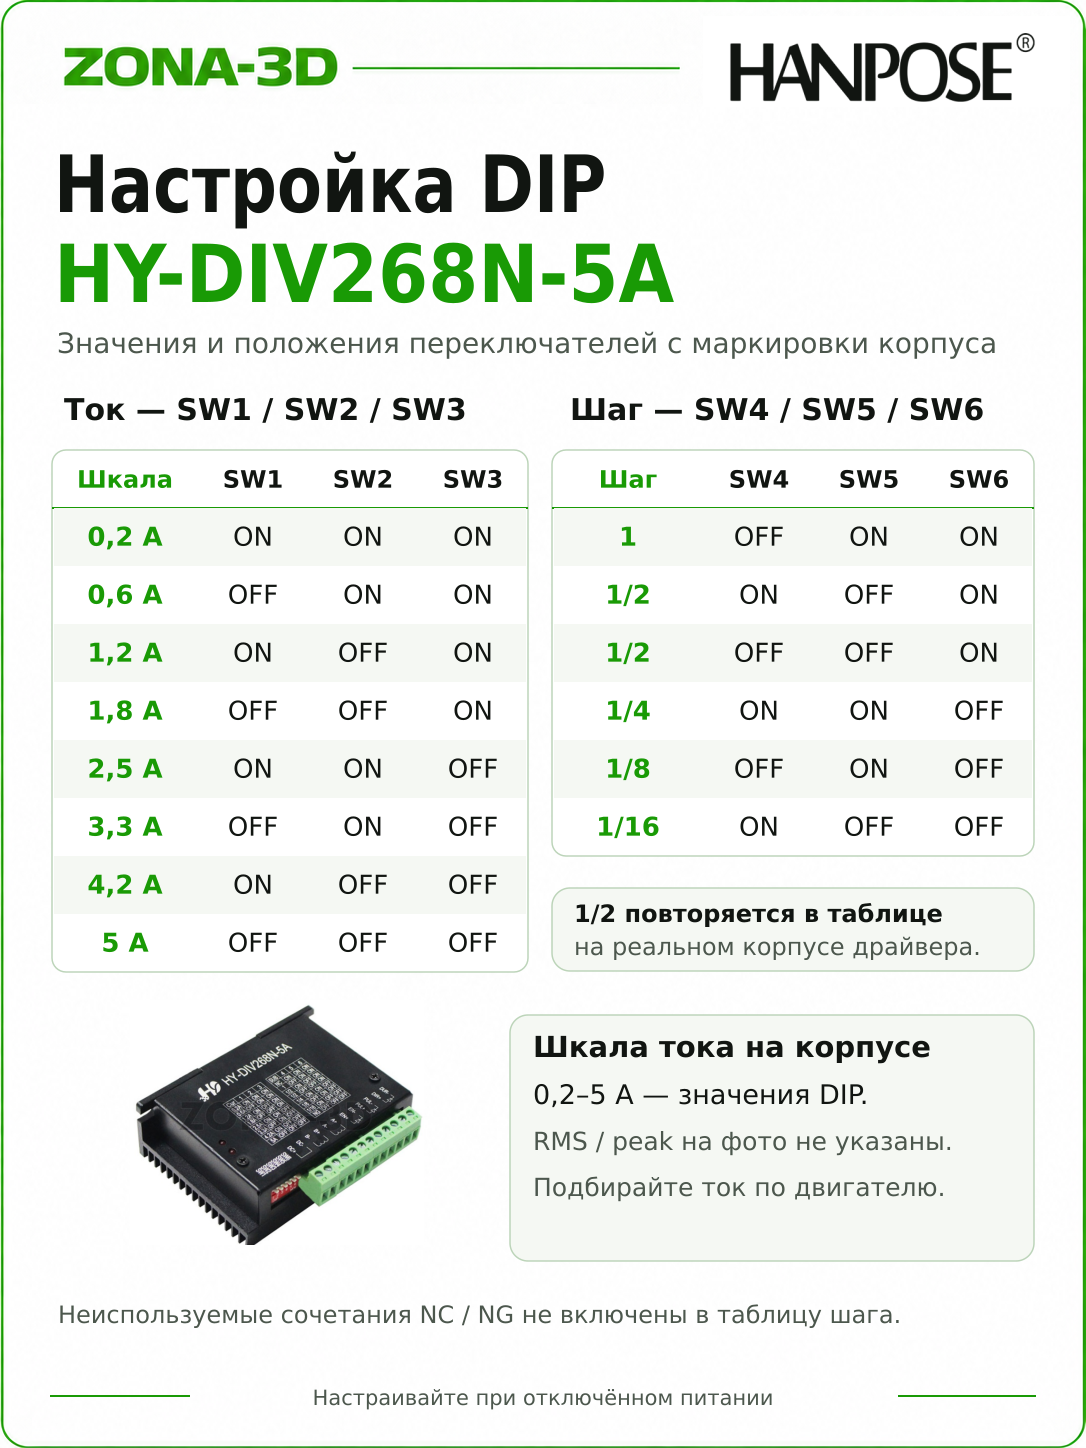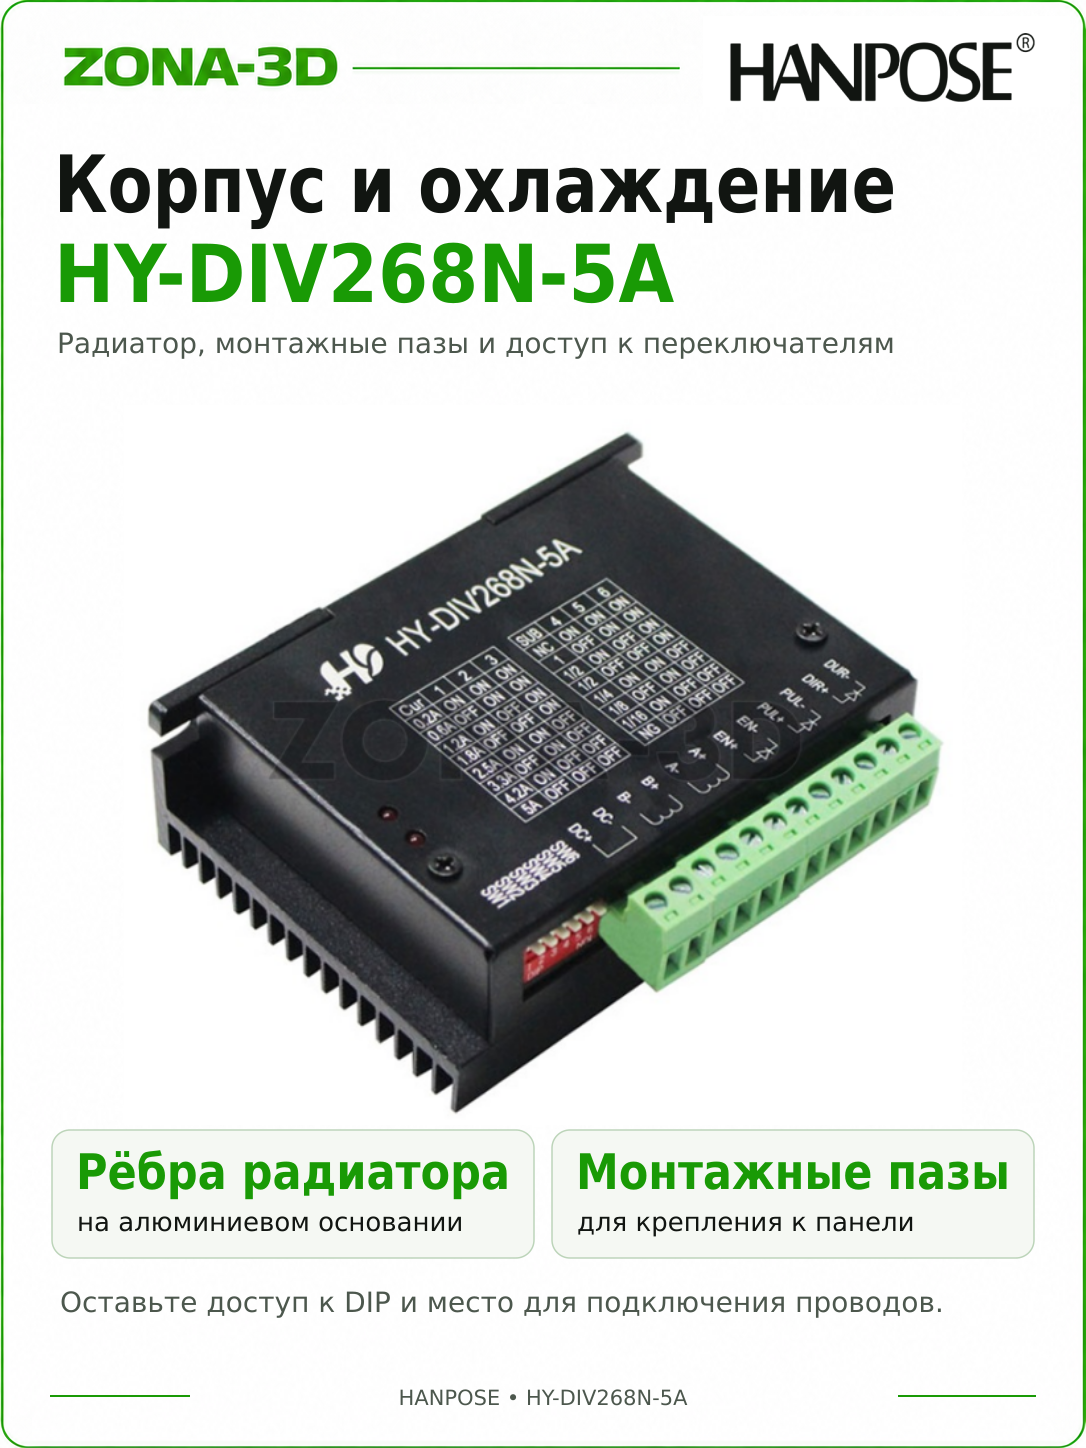


TMC5160T V1.0 BIGTREETECH
SPI · внешние MOSFET · системы 12/24 В
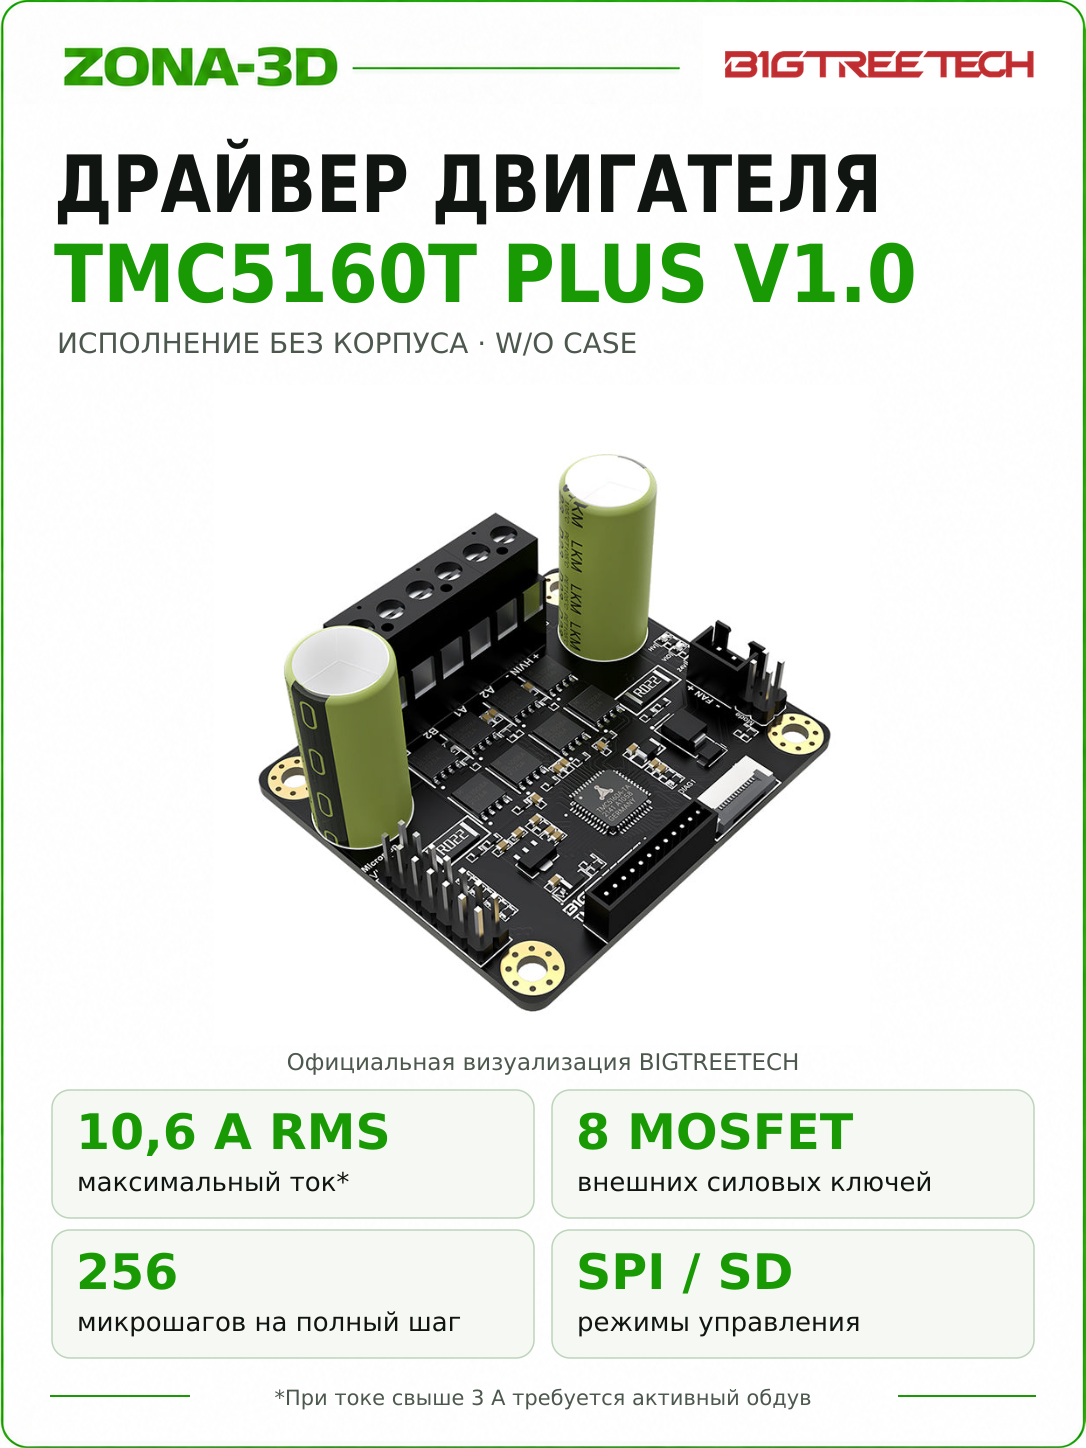
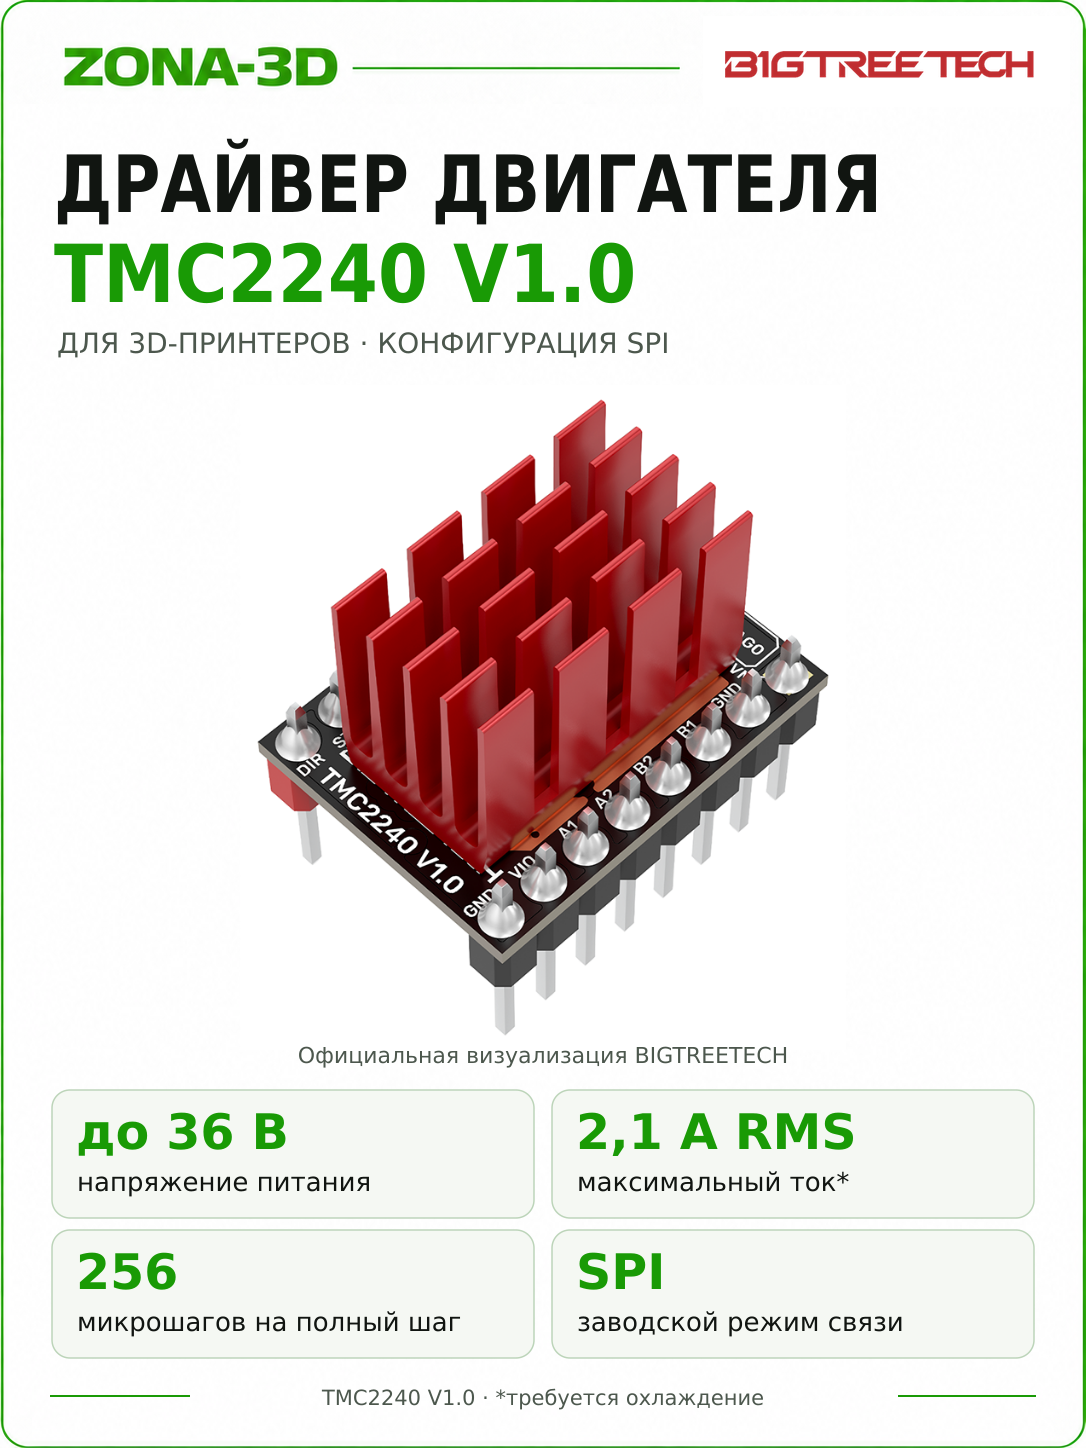
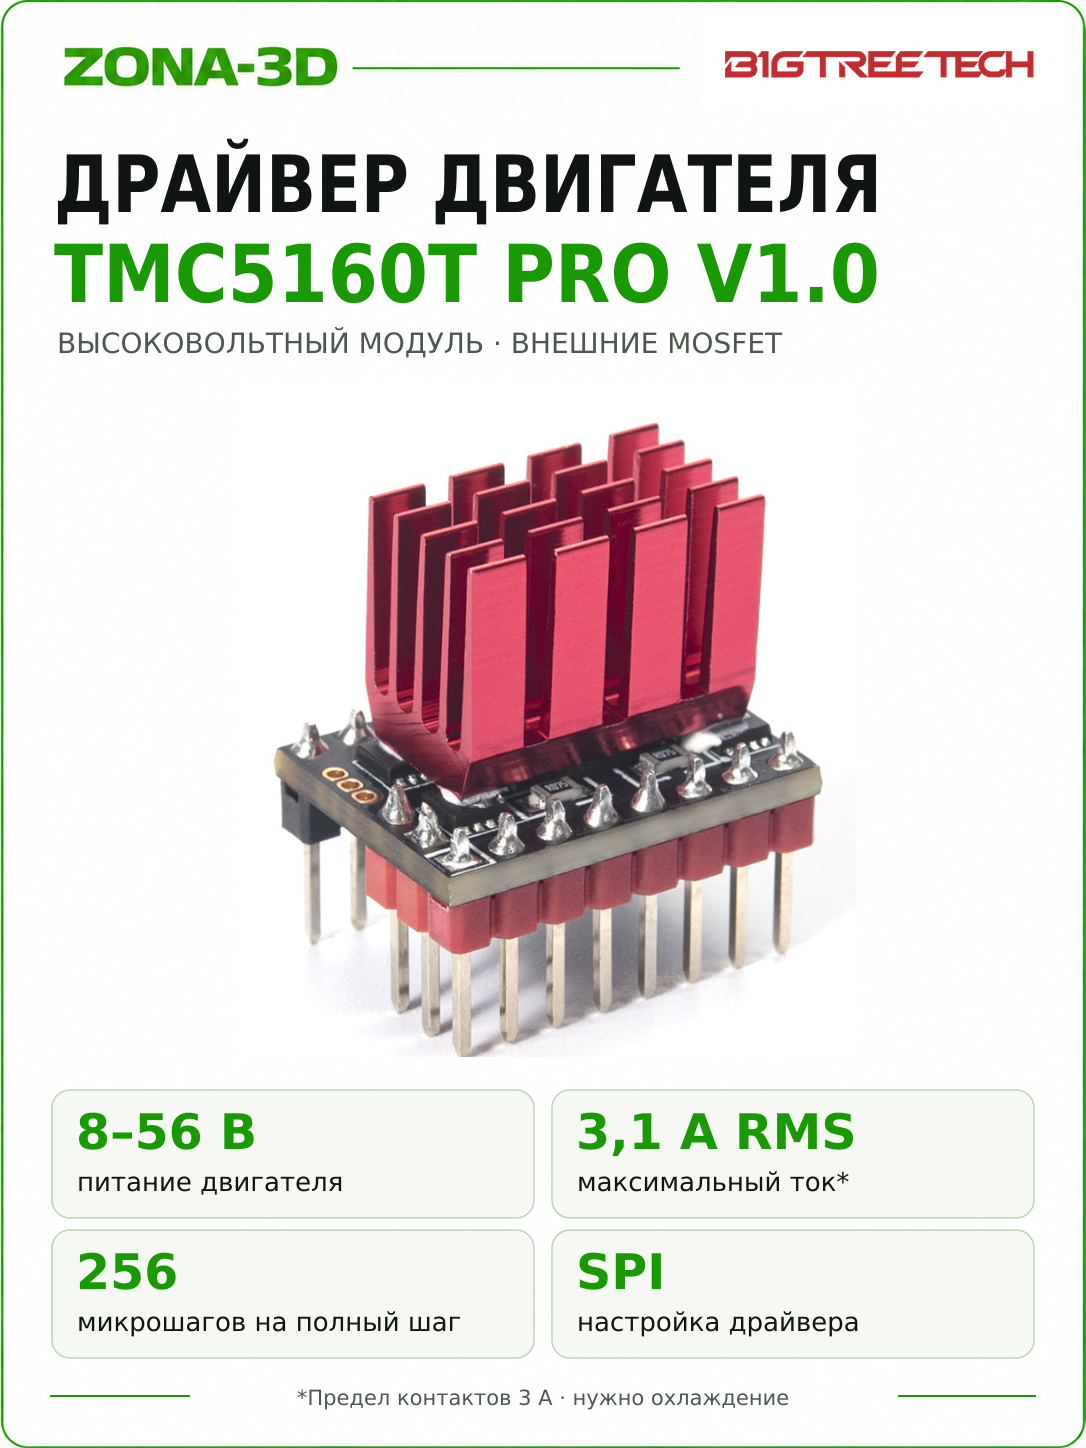
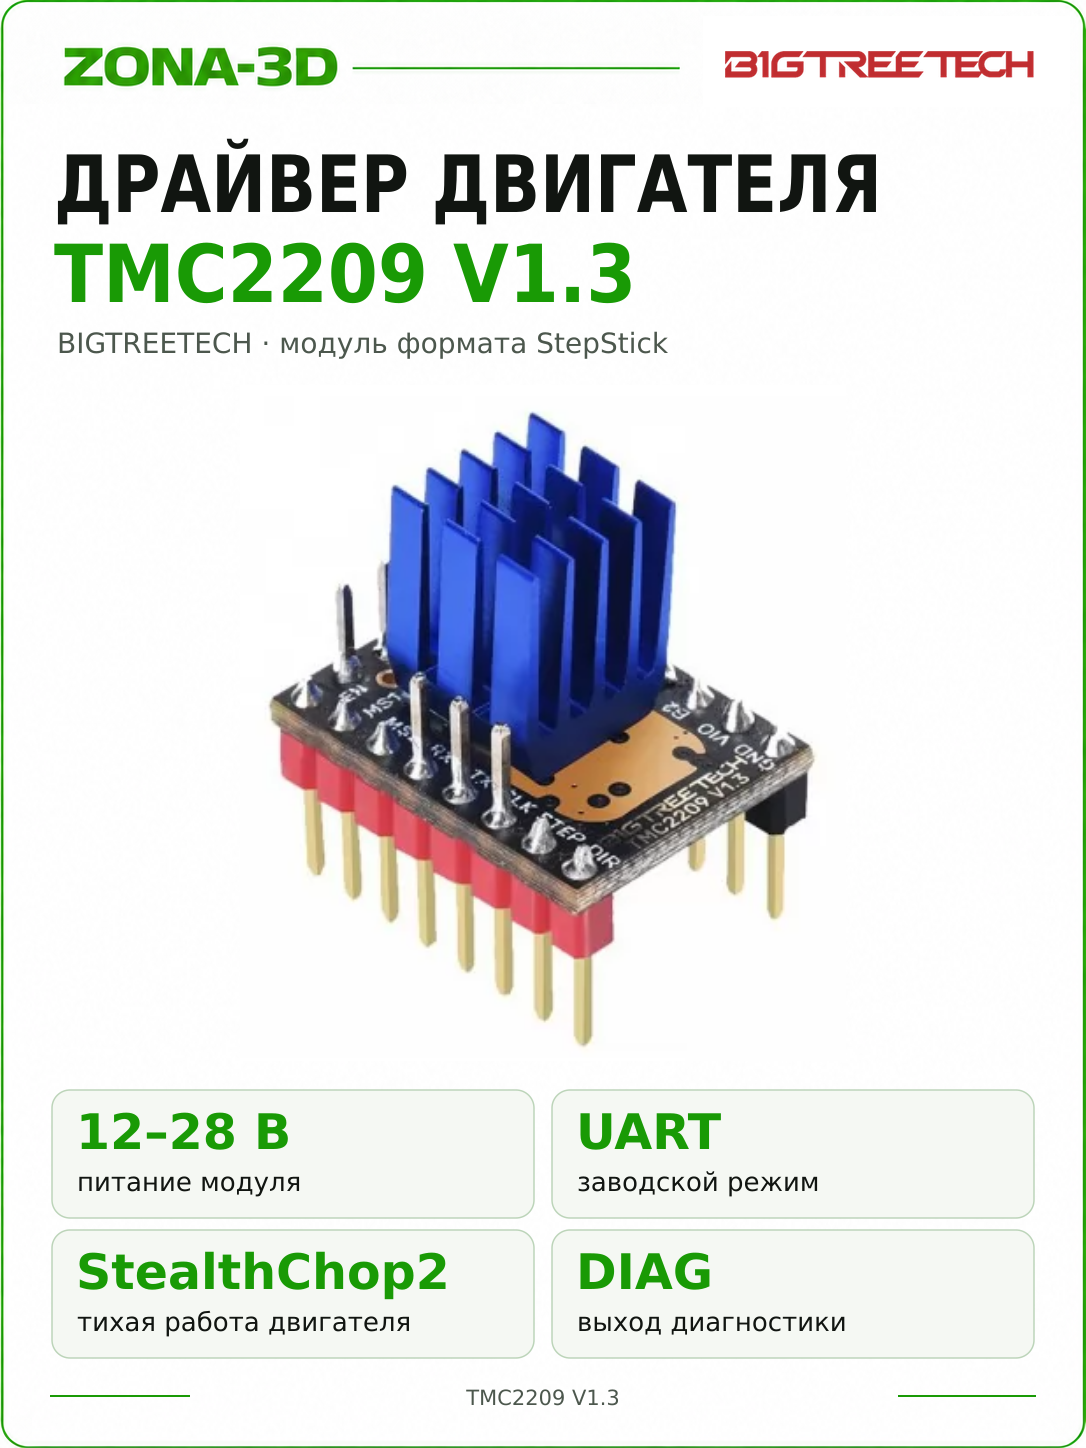
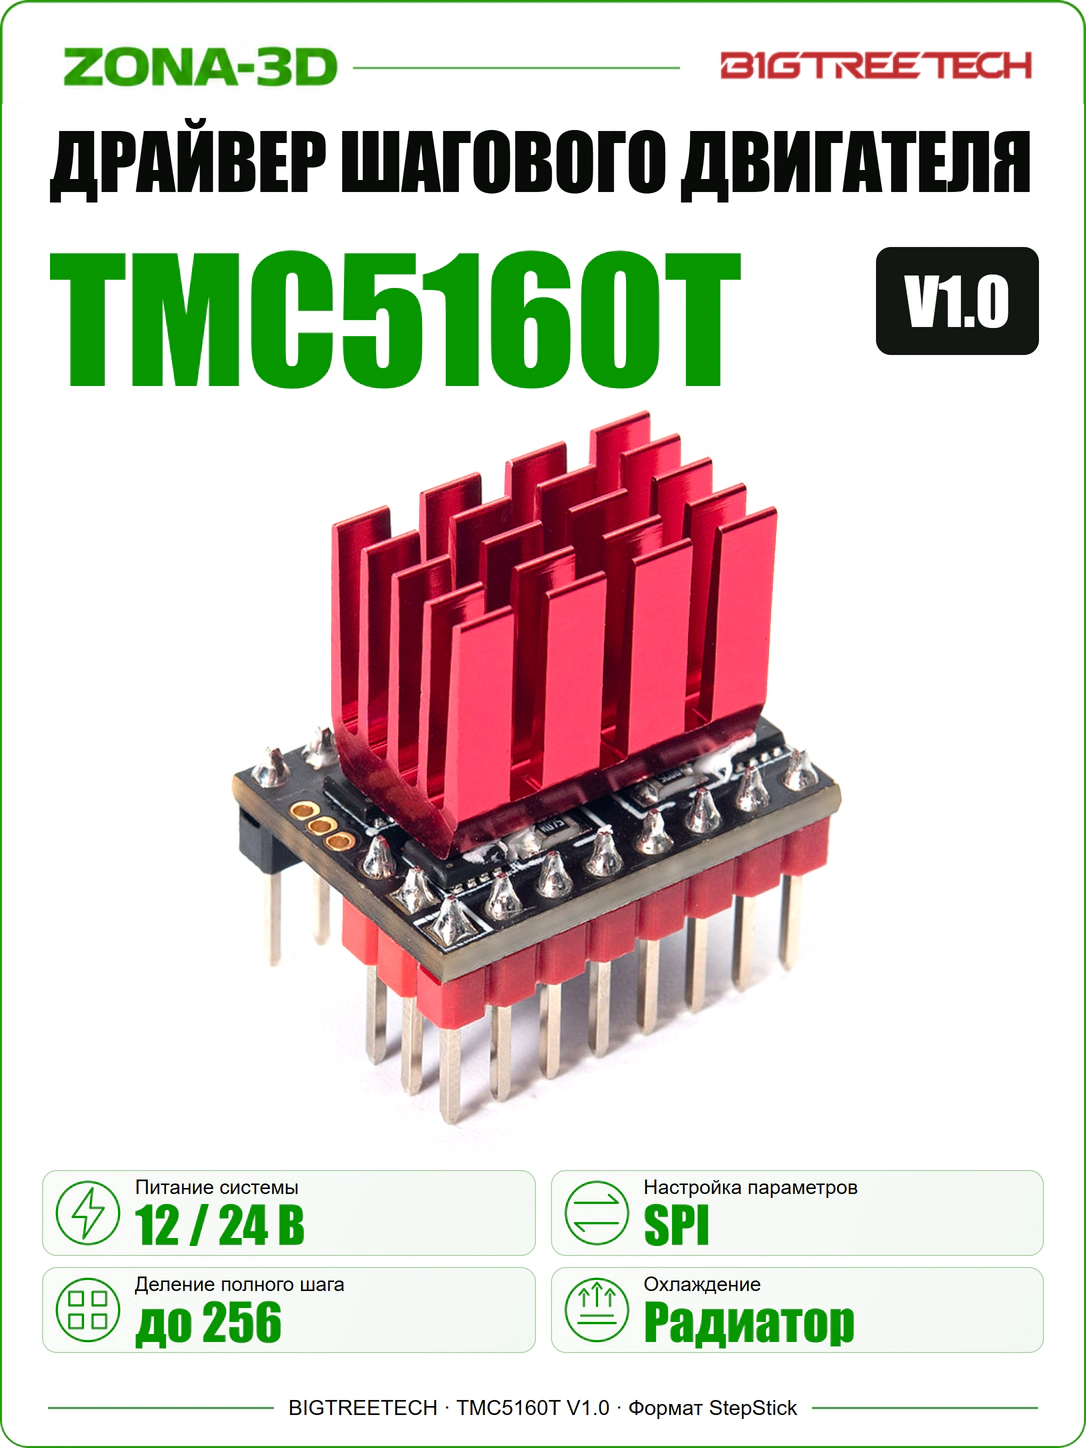
BIGTREETECH TMC5160T V1.0 — драйвер StepStick с внешними силовыми MOSFET для нагруженных осей 3D-принтера и небольших систем позиционирования. Он сочетает управление движением STEP/DIR с настройкой по SPI: ток, микрошаг и режим регулирования выбирают в прошивке. StealthChop2 помогает снизить звук мотора, а SpreadCycle подходит для динамичных перемещений.
Модуль выбирают, когда компактного драйвера с меньшим допустимым током уже недостаточно, а отдельный корпусной драйвер неудобен по монтажу. Силовые транзисторы вынесены из микросхемы на плату. Это даёт больше возможностей по току, но рабочий режим по-прежнему определяется двигателем, гнездом основной платы и охлаждением.
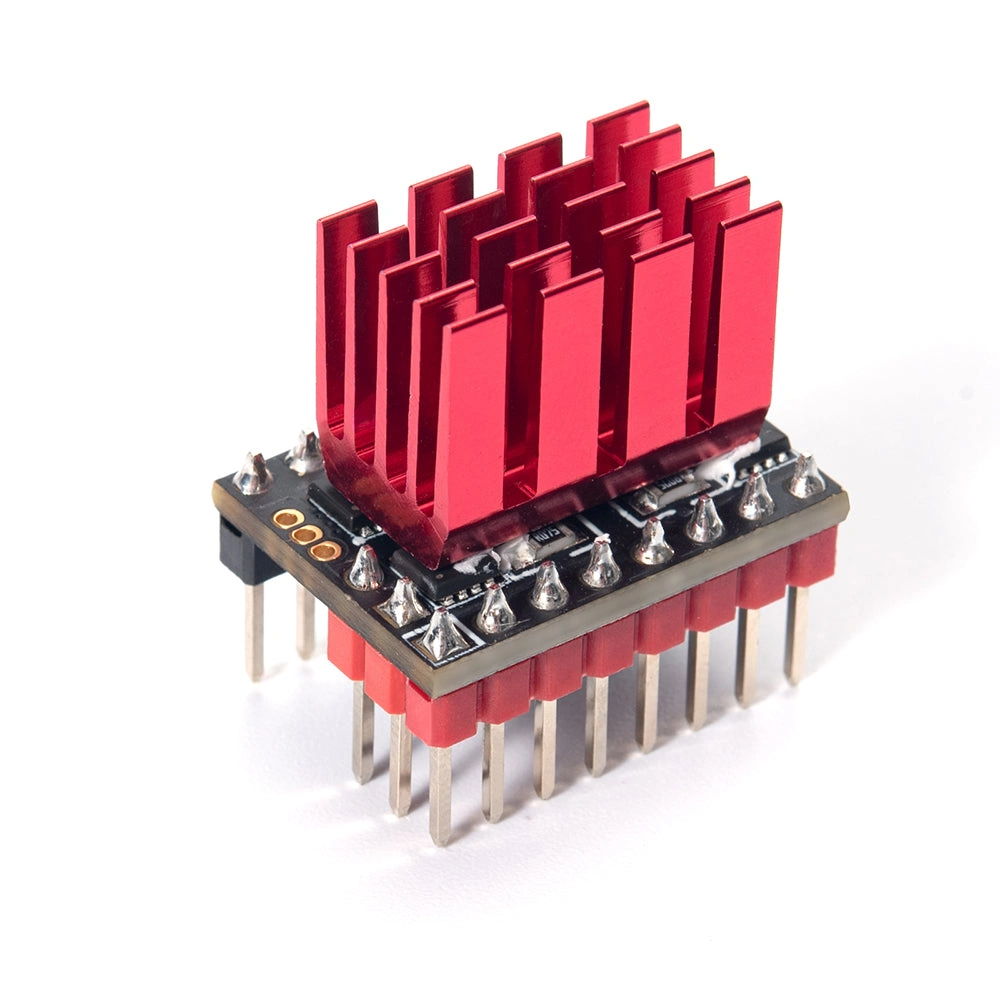
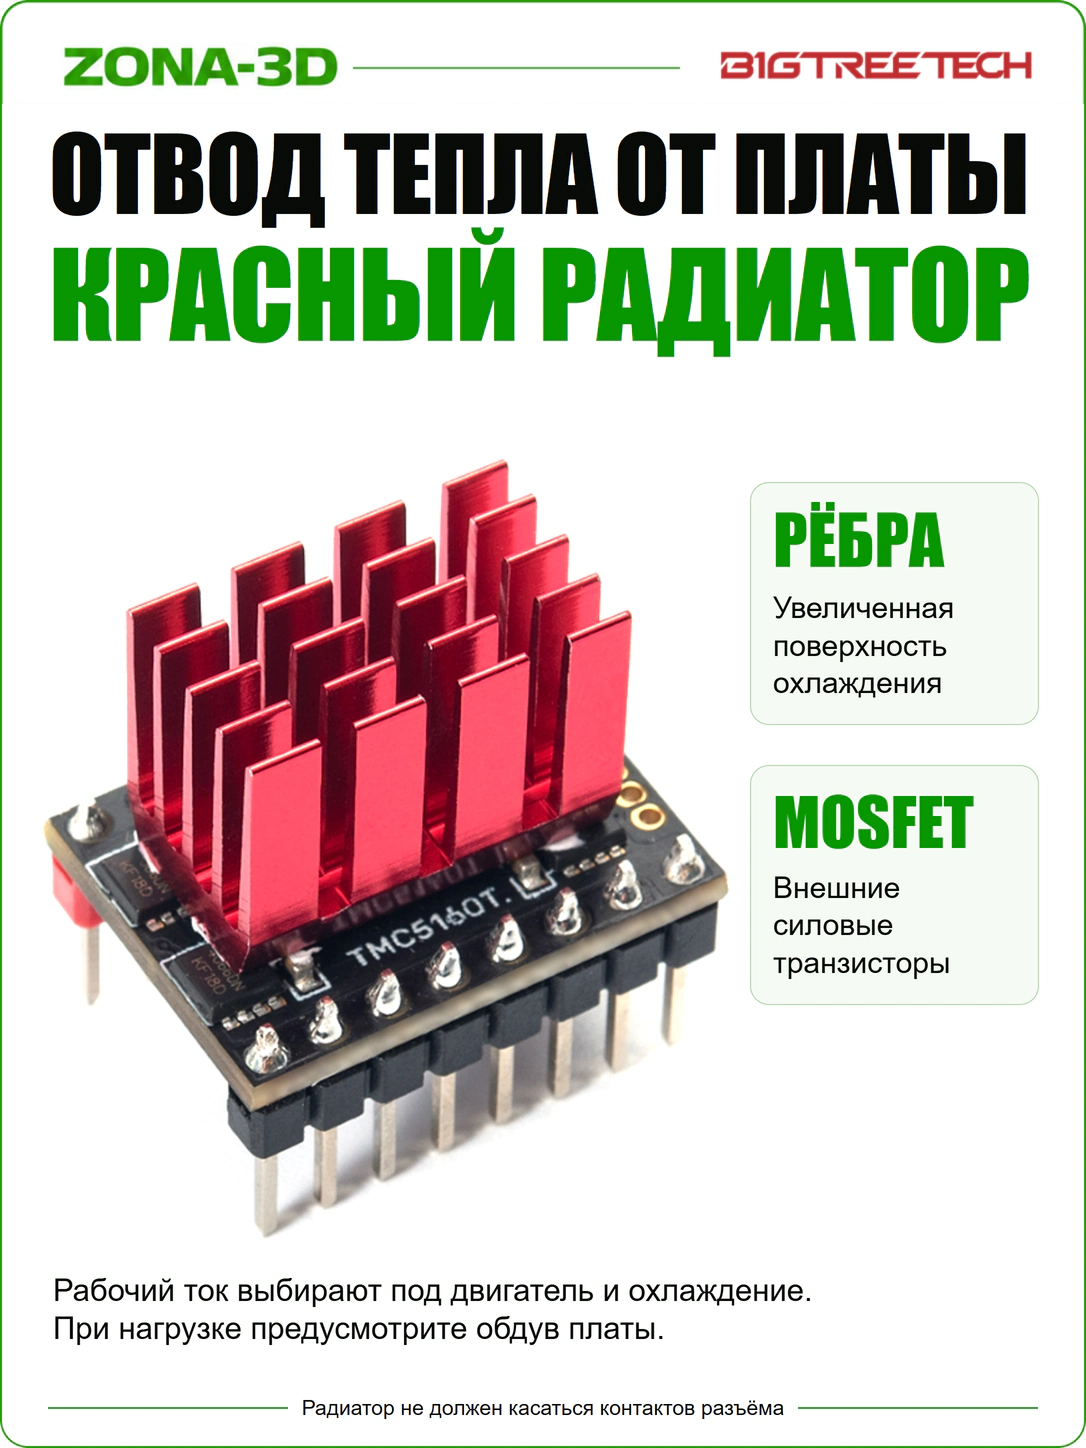
Внешние MOSFET позволяют использовать модуль в приводах, которым требуется больший фазный ток. Запас подбирают под конкретный двигатель.
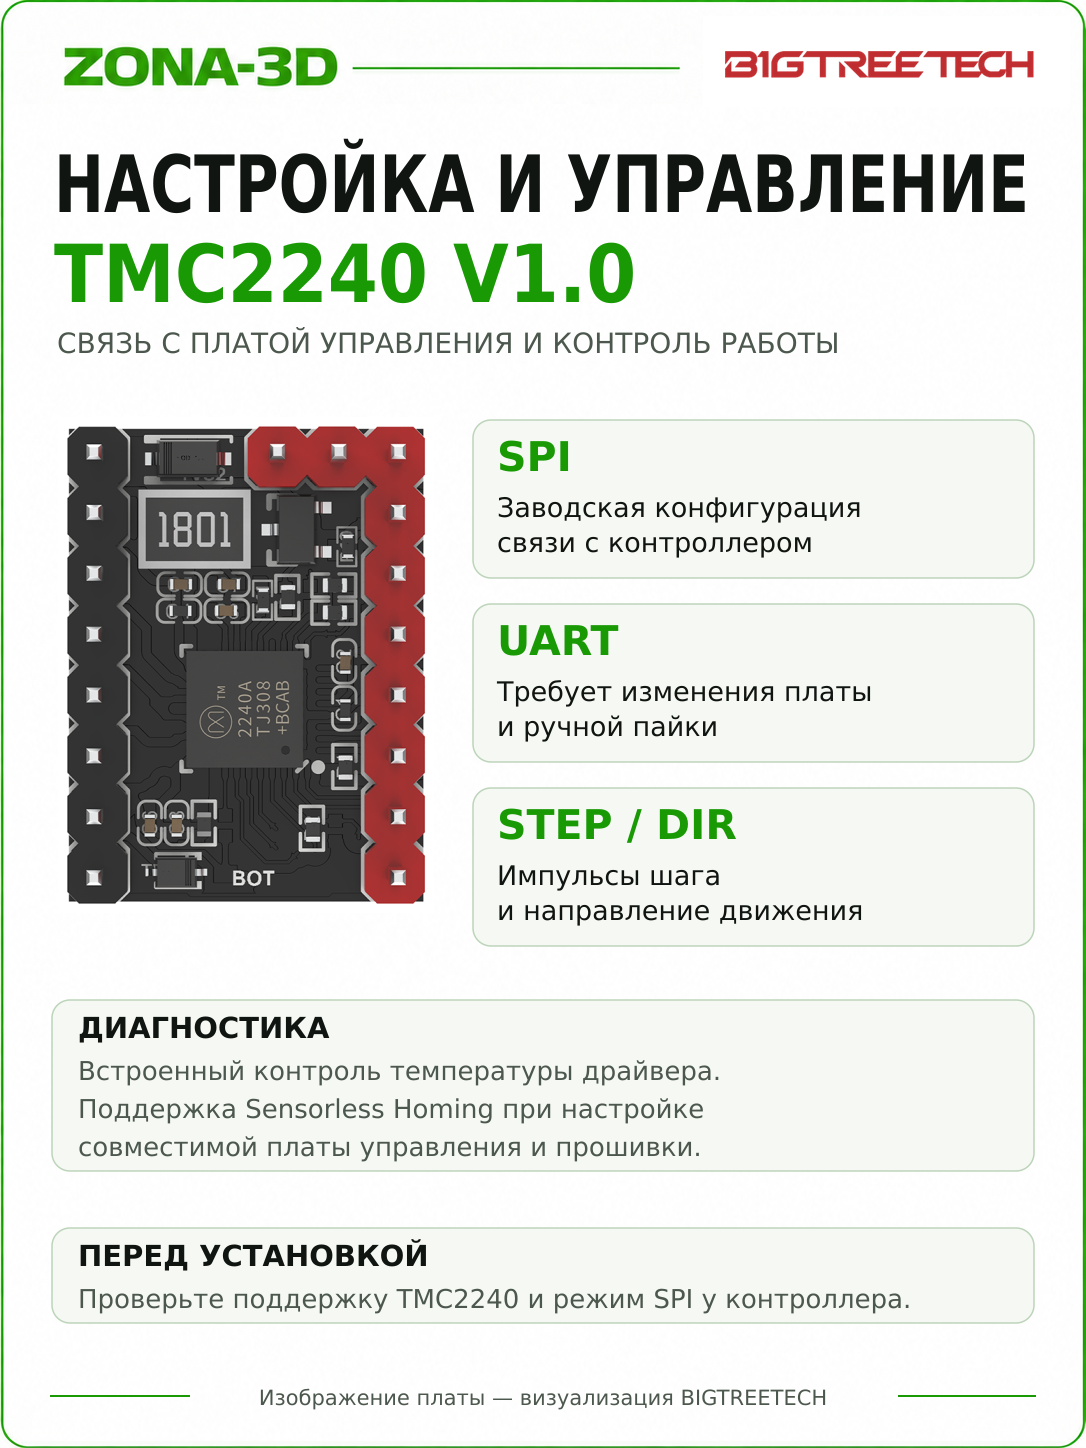
SPI передаёт настройку тока, микрошагов и режимов. Для изменения рабочего тока не нужно искать универсальное положение подстроечника.
StallGuard2 оценивает нагрузку на мотор. При совместимой плате и настройке DIAG эту возможность используют для sensorless homing.
Какой проект выиграет от TMC5160T
| Сценарий | Что проверить |
|---|---|
| Нагруженные X/Y или CoreXY | Драйвер подбирают по току мотора и реальным ускорениям; результат проверяют длительным движением под нагрузкой. |
| Крупный экструдер или подающий узел | Полезен запас по току, если мотор и механика рассчитаны на него. Сама замена драйвера не увеличивает передаточное отношение. |
| Небольшой ЧПУ или позиционер | Подходит, когда управляющая плата поддерживает SPI и компактный StepStick удобнее внешнего блока. |
| Система 48 В либо большой внешний мотор | Нужен драйвер соответствующего исполнения: обычный TMC5160T не выбирают вместо Pro или Plus только из-за общего номера 5160. |
Версия T, Pro и Plus: почему это важно
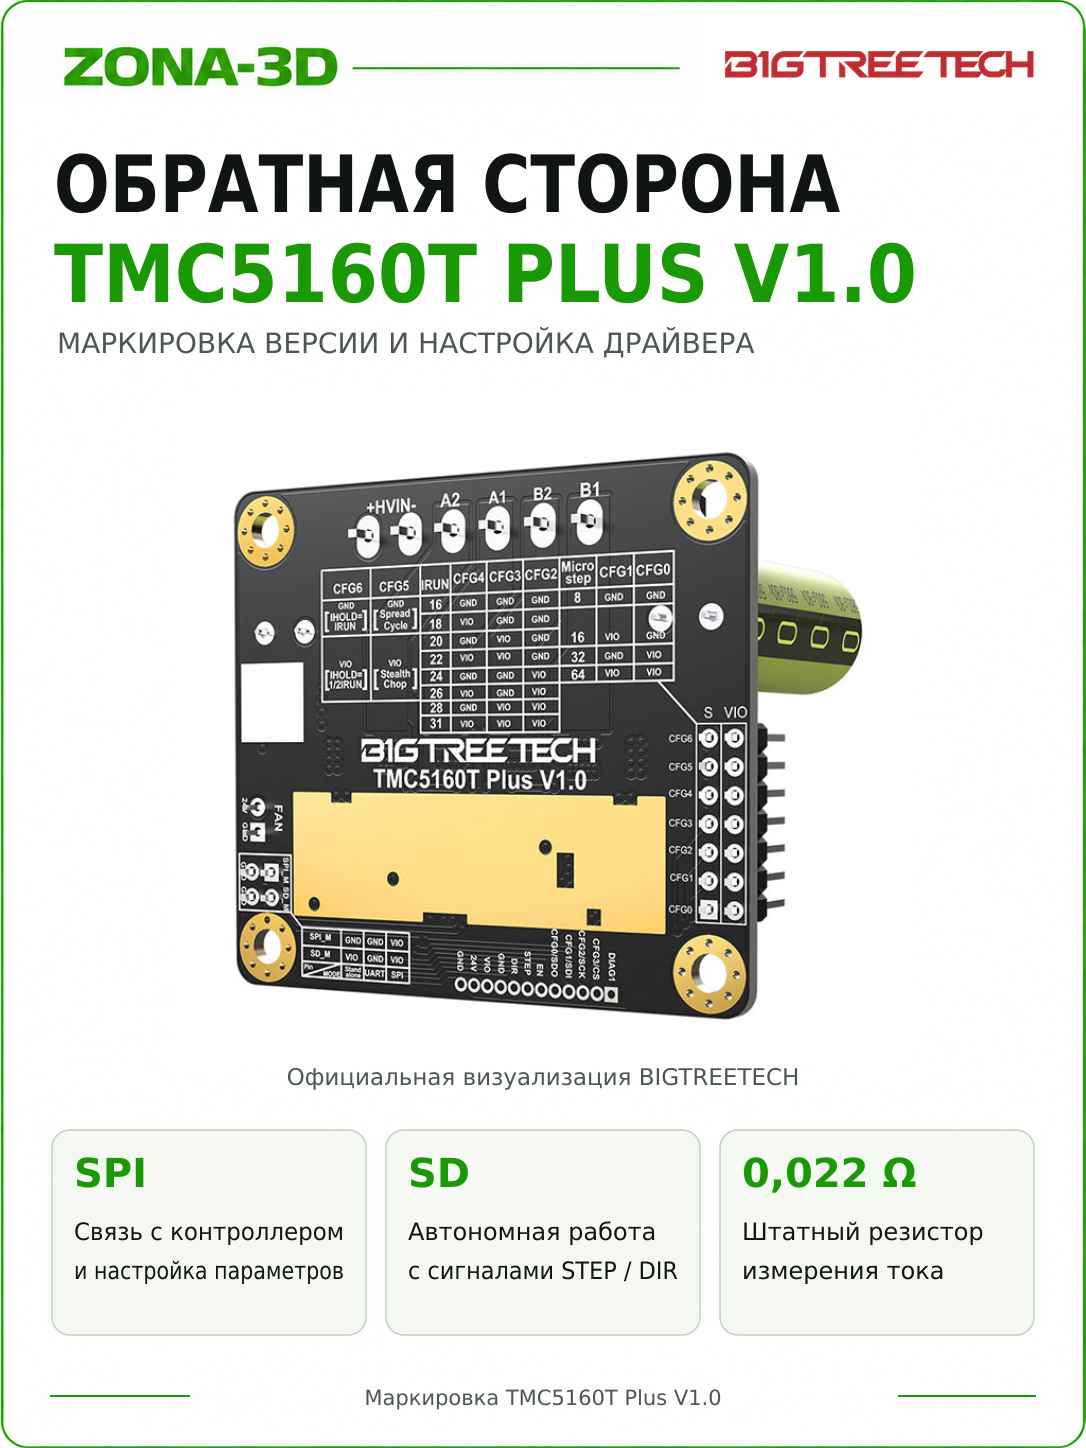
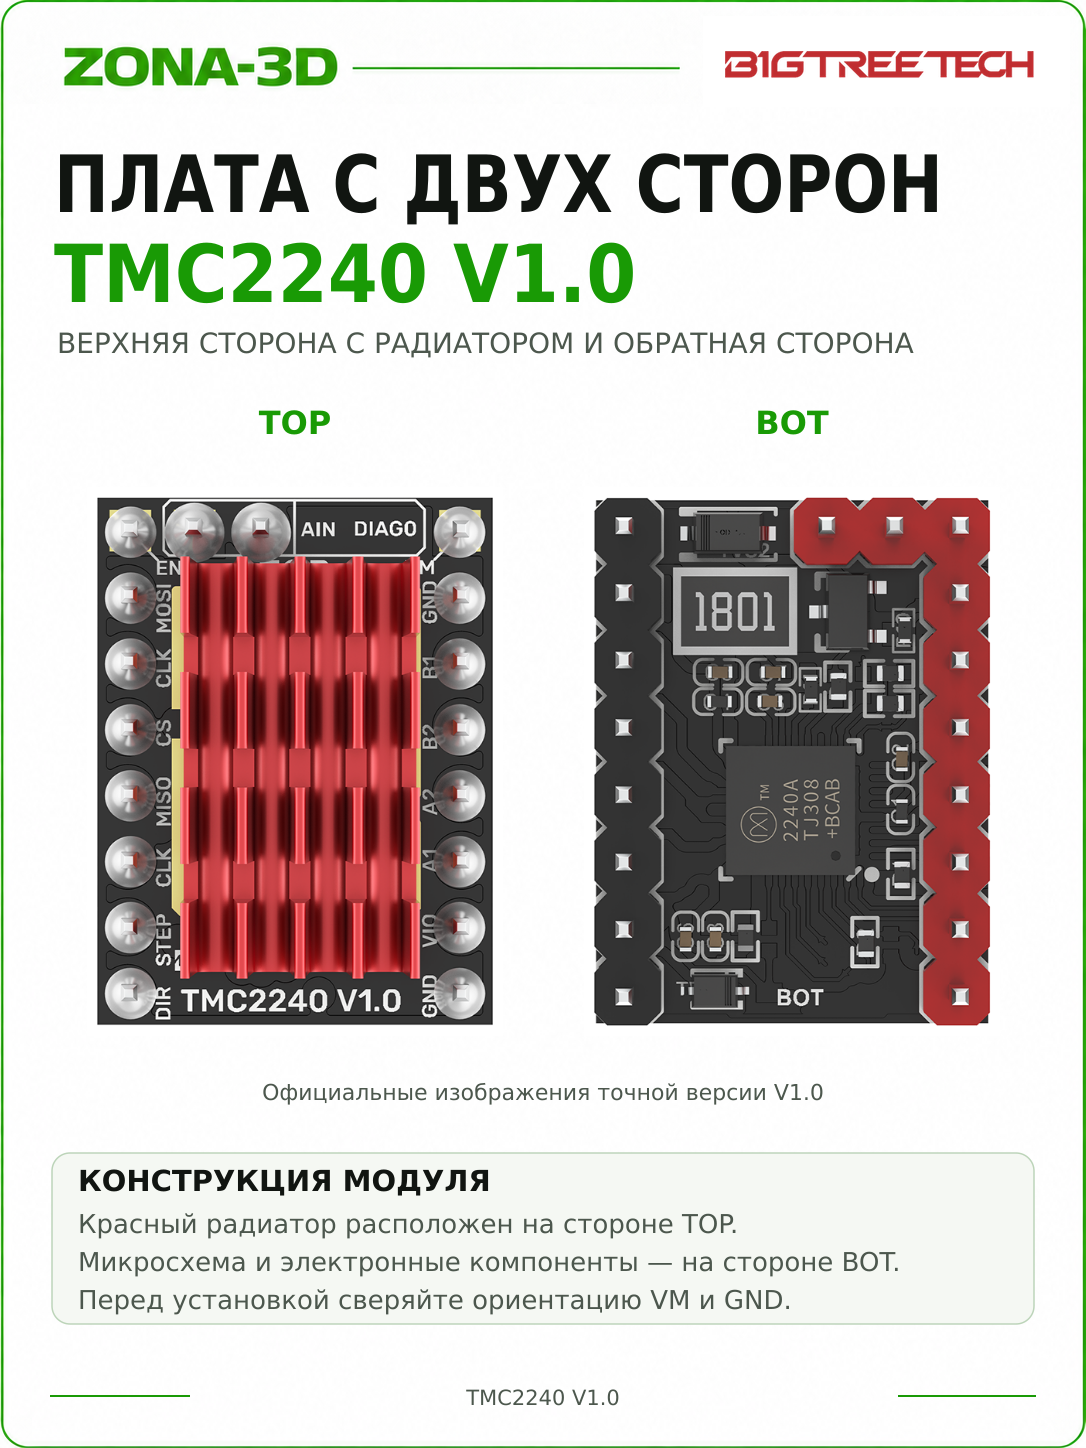
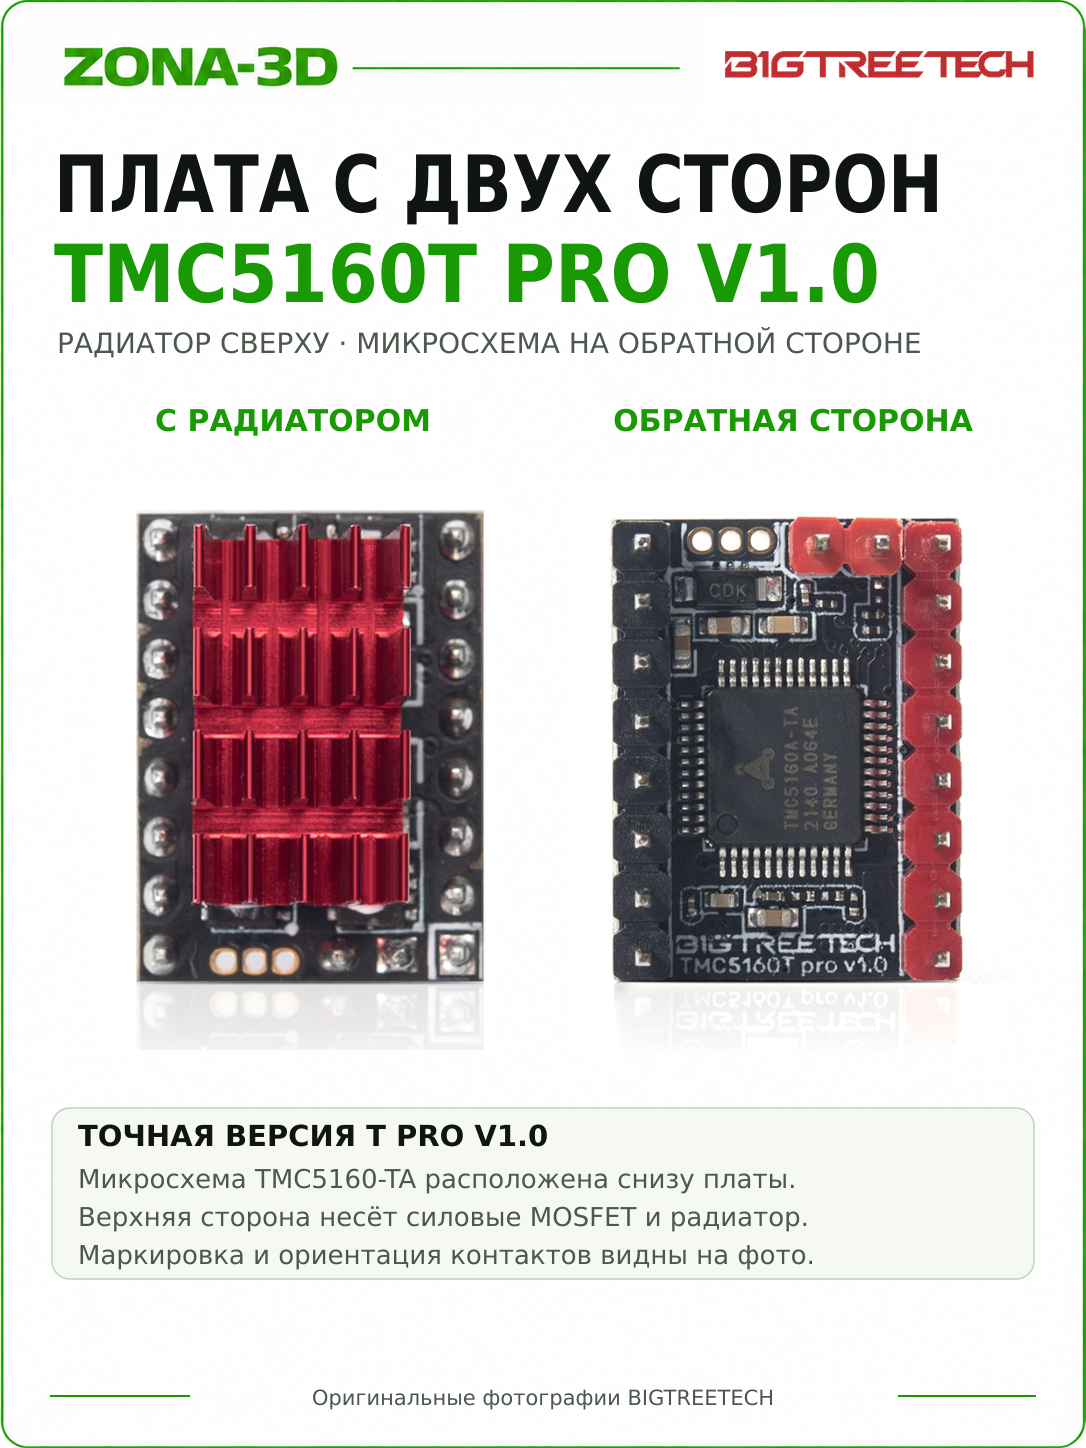
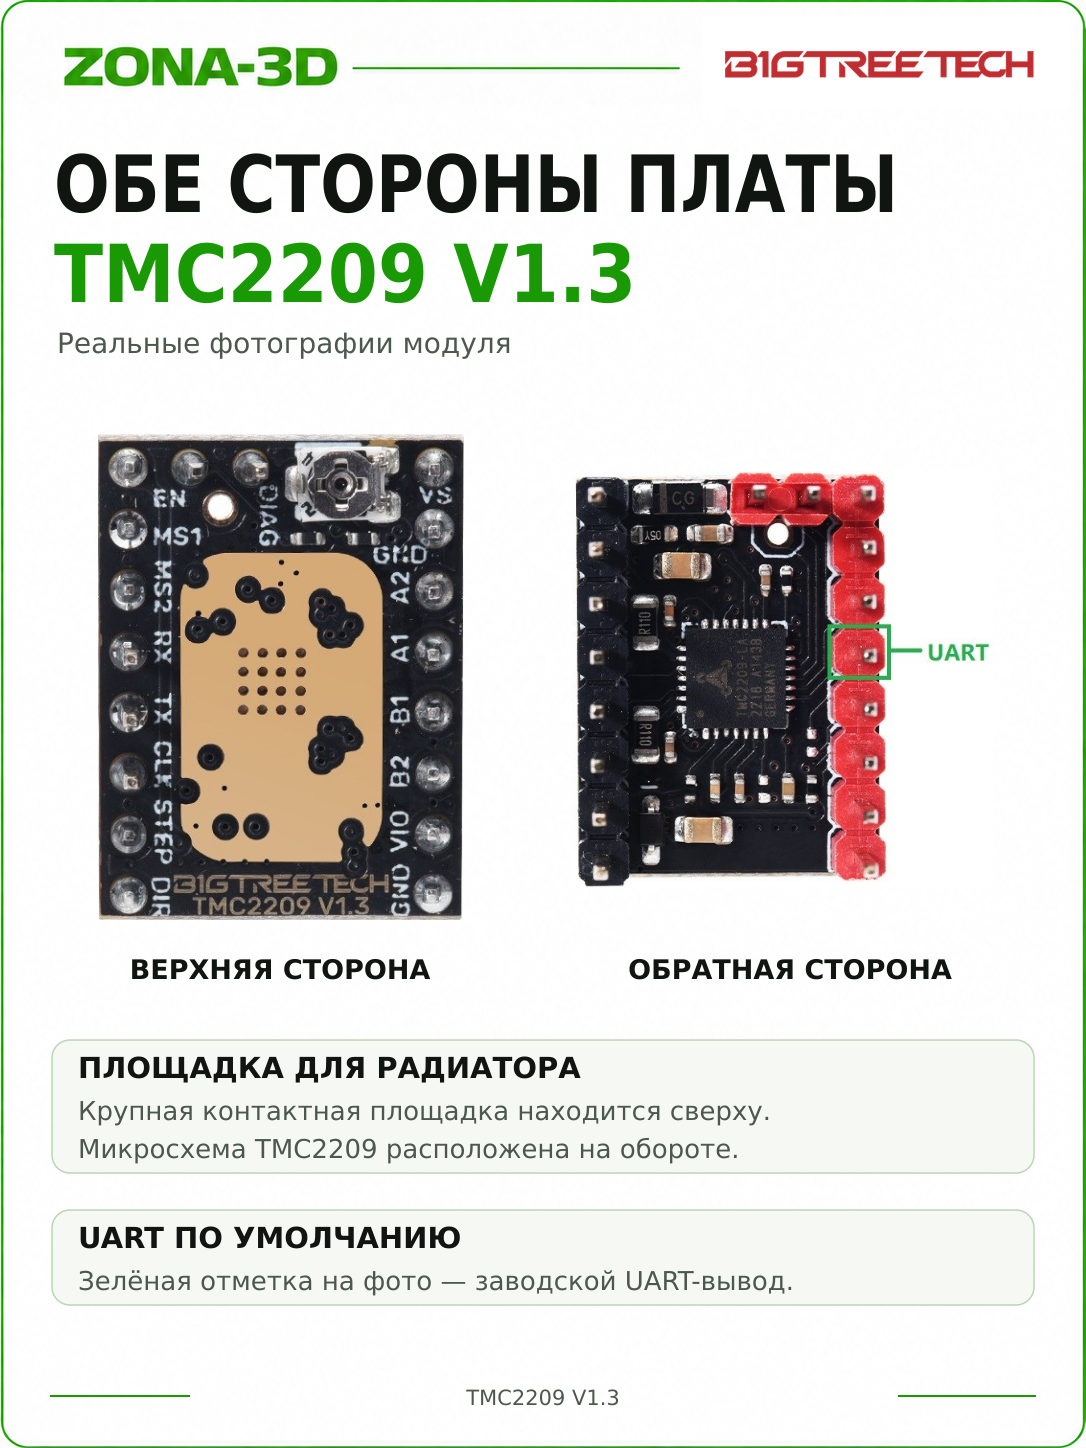
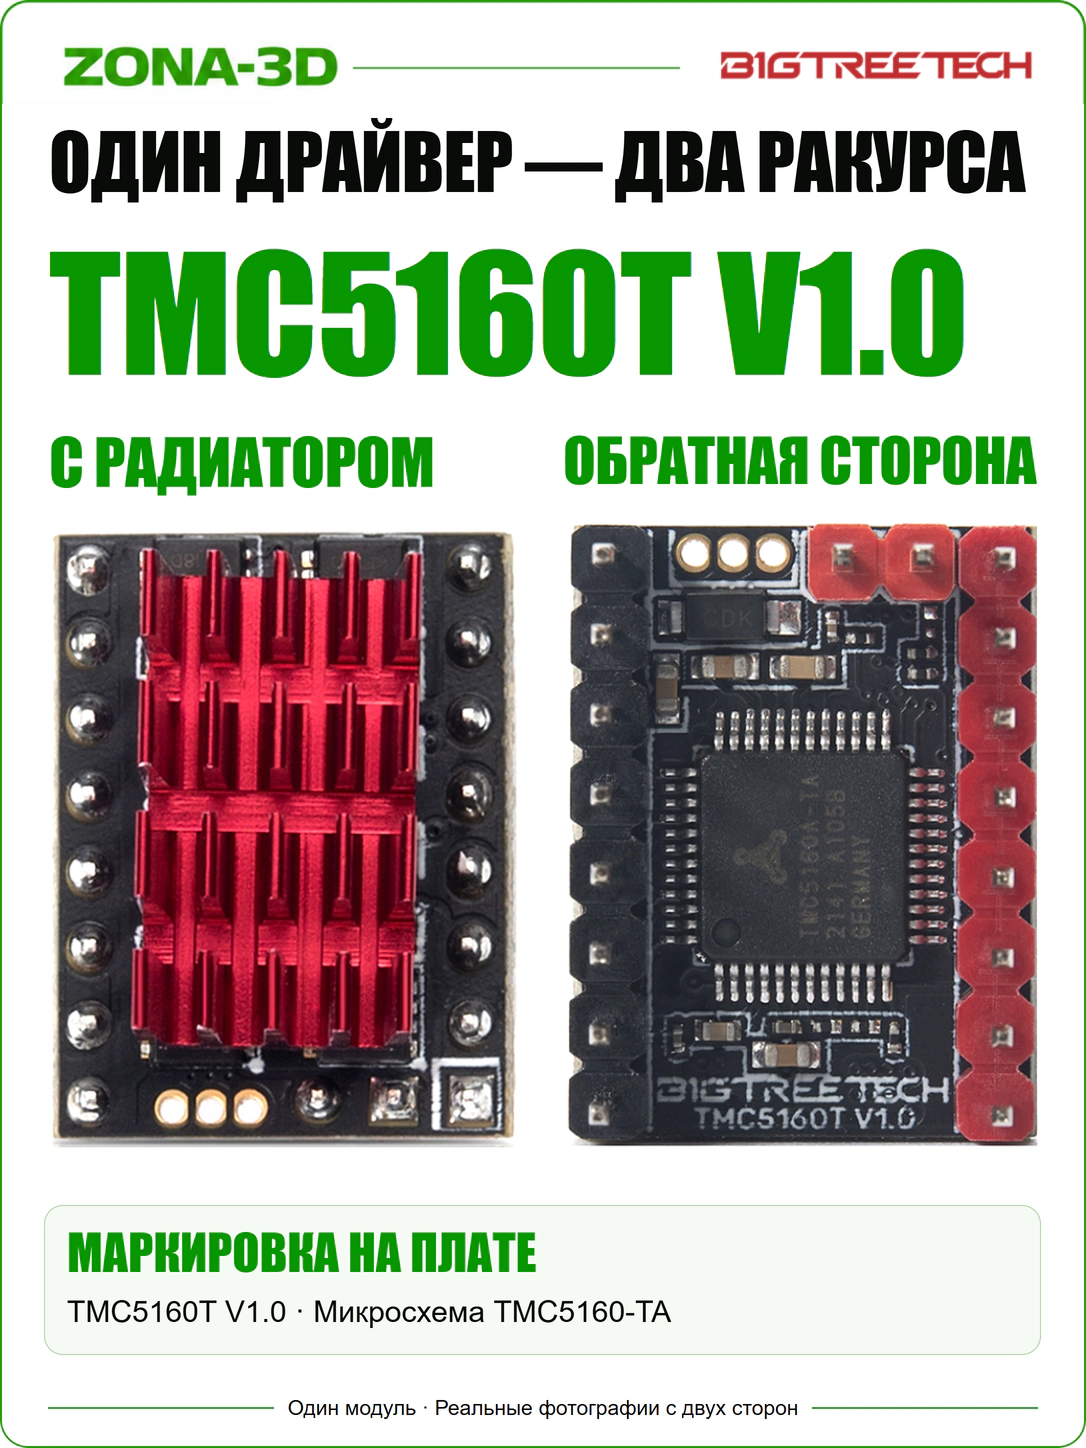
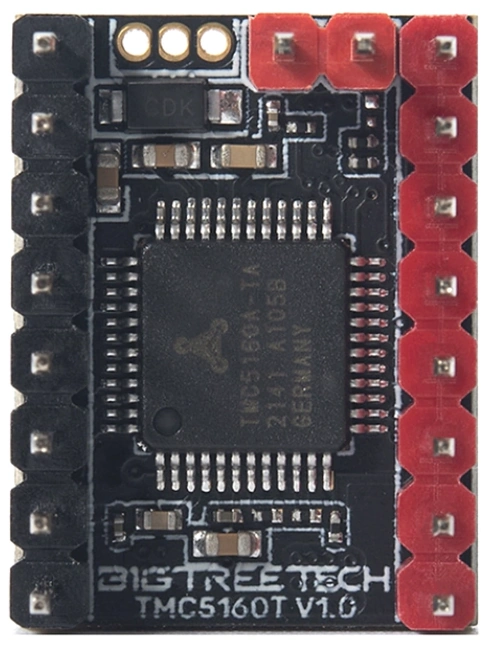
В этой модели используется TMC5160T V1.0 в формате StepStick. На обратной стороне видны обозначение платы и микросхема TMC5160-TA. Документация семейства содержит также старый TMC5160 с другой компоновкой, а в продаже есть TMC5160T Pro и внешний TMC5160T Plus.
Для этой карточки ориентируйтесь на системы 12/24 В. Pro рассчитан на более высокое питание, Plus имеет отдельную силовую плату и адаптер. Их допустимые напряжения и токи не являются параметрами обычного TMC5160T.
Основные параметры
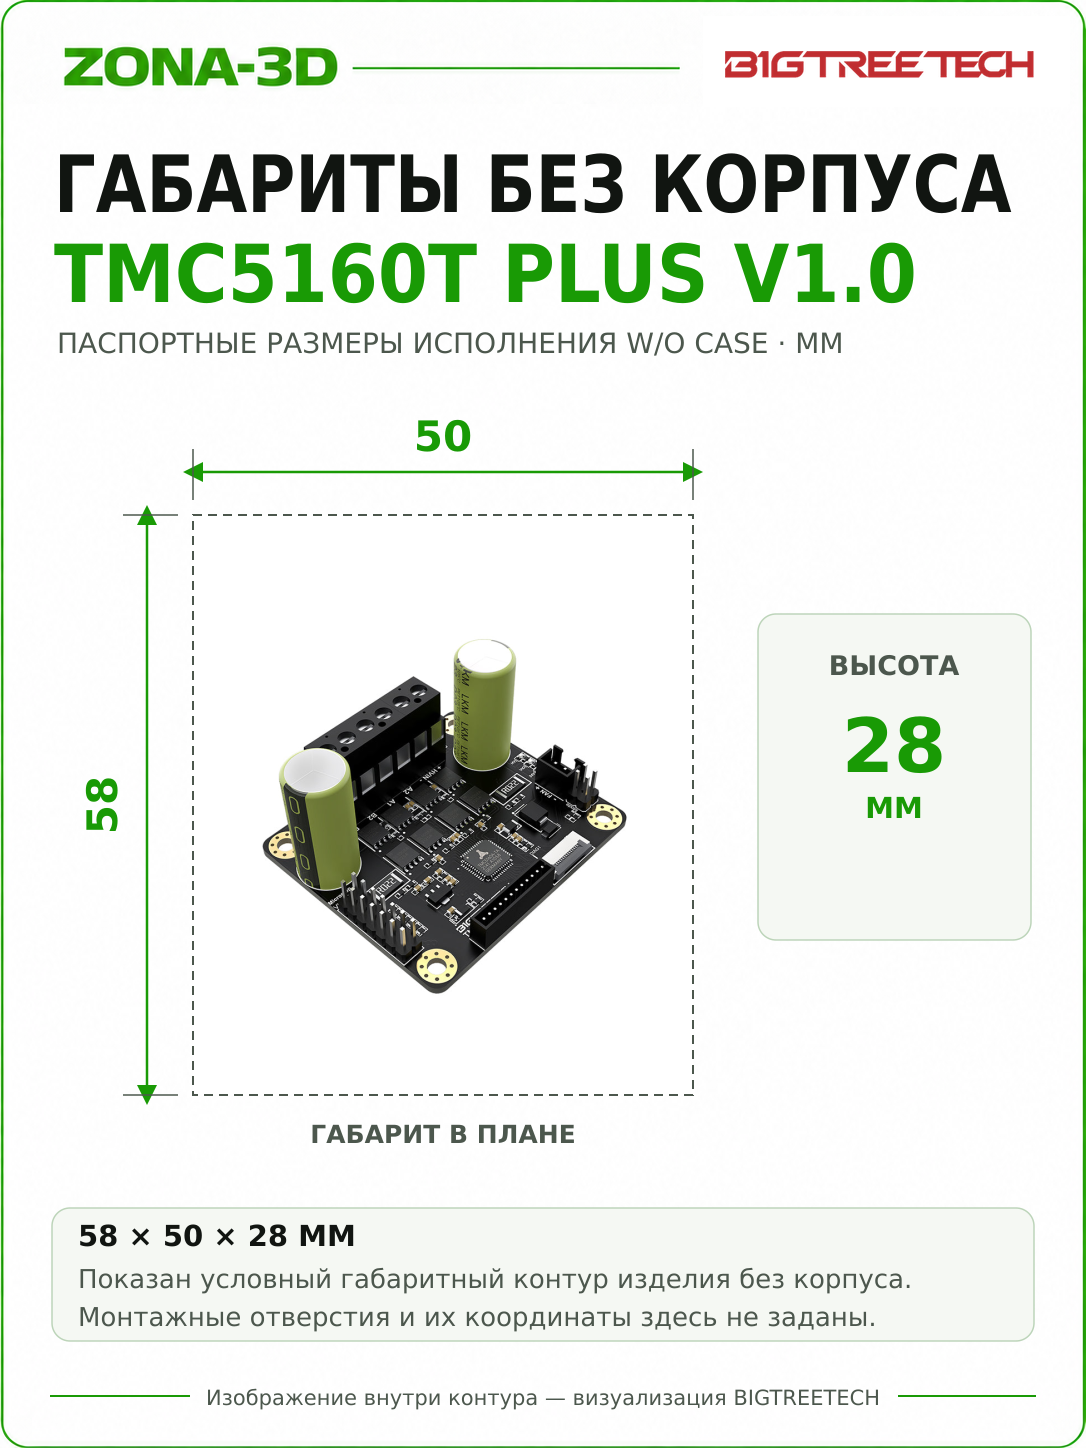
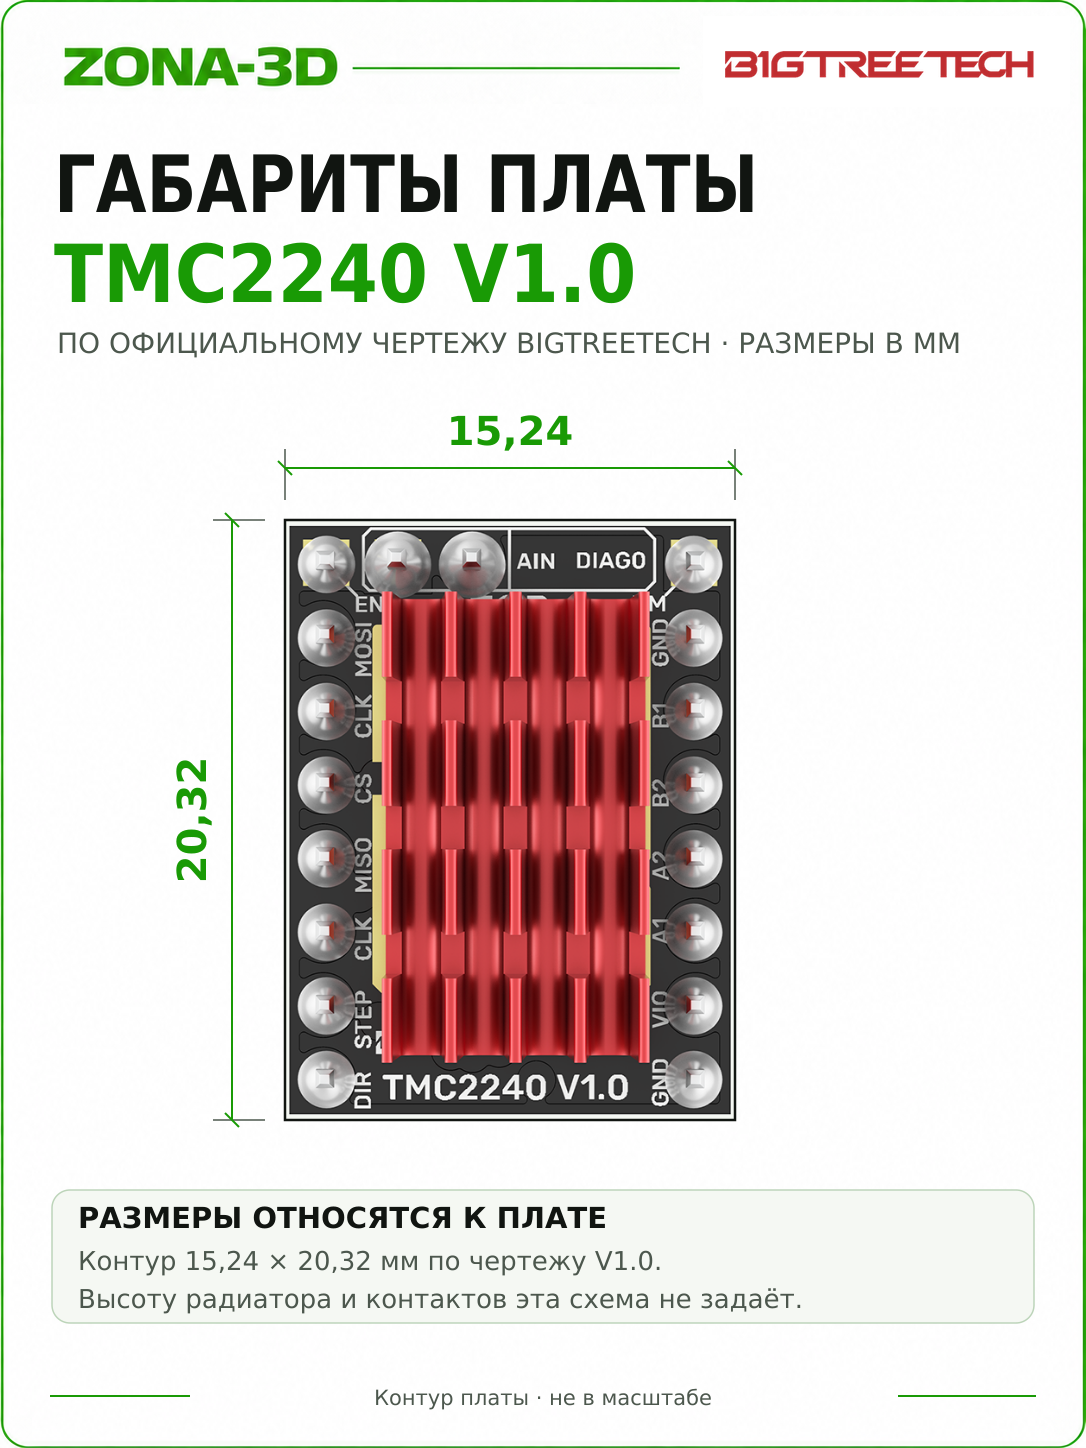
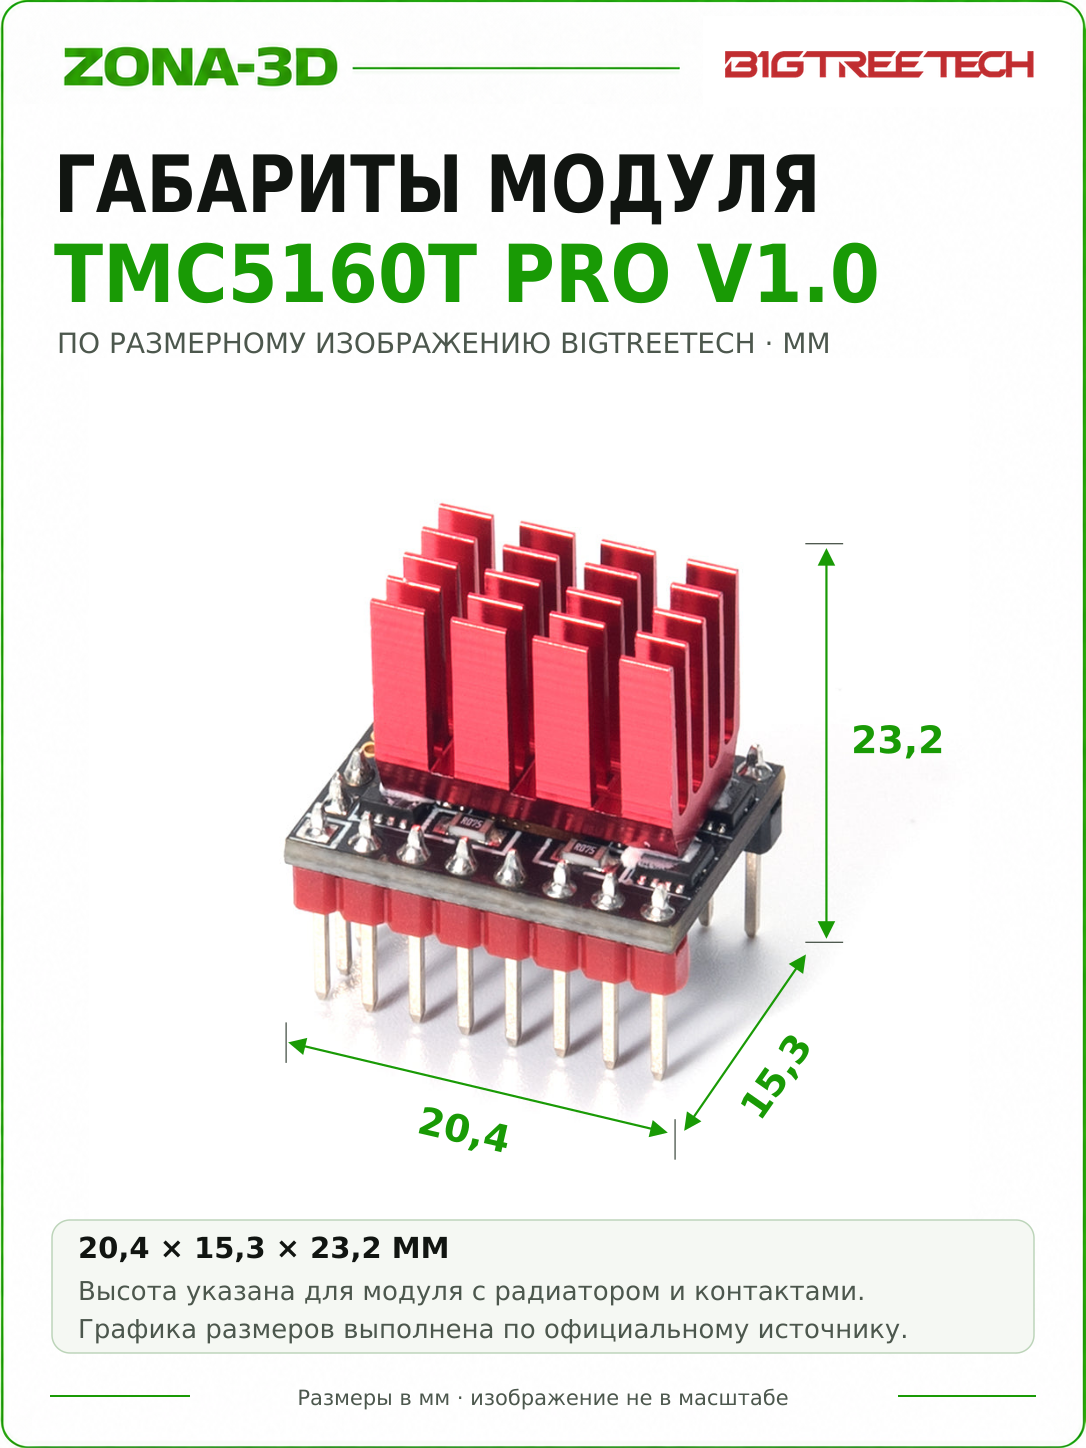
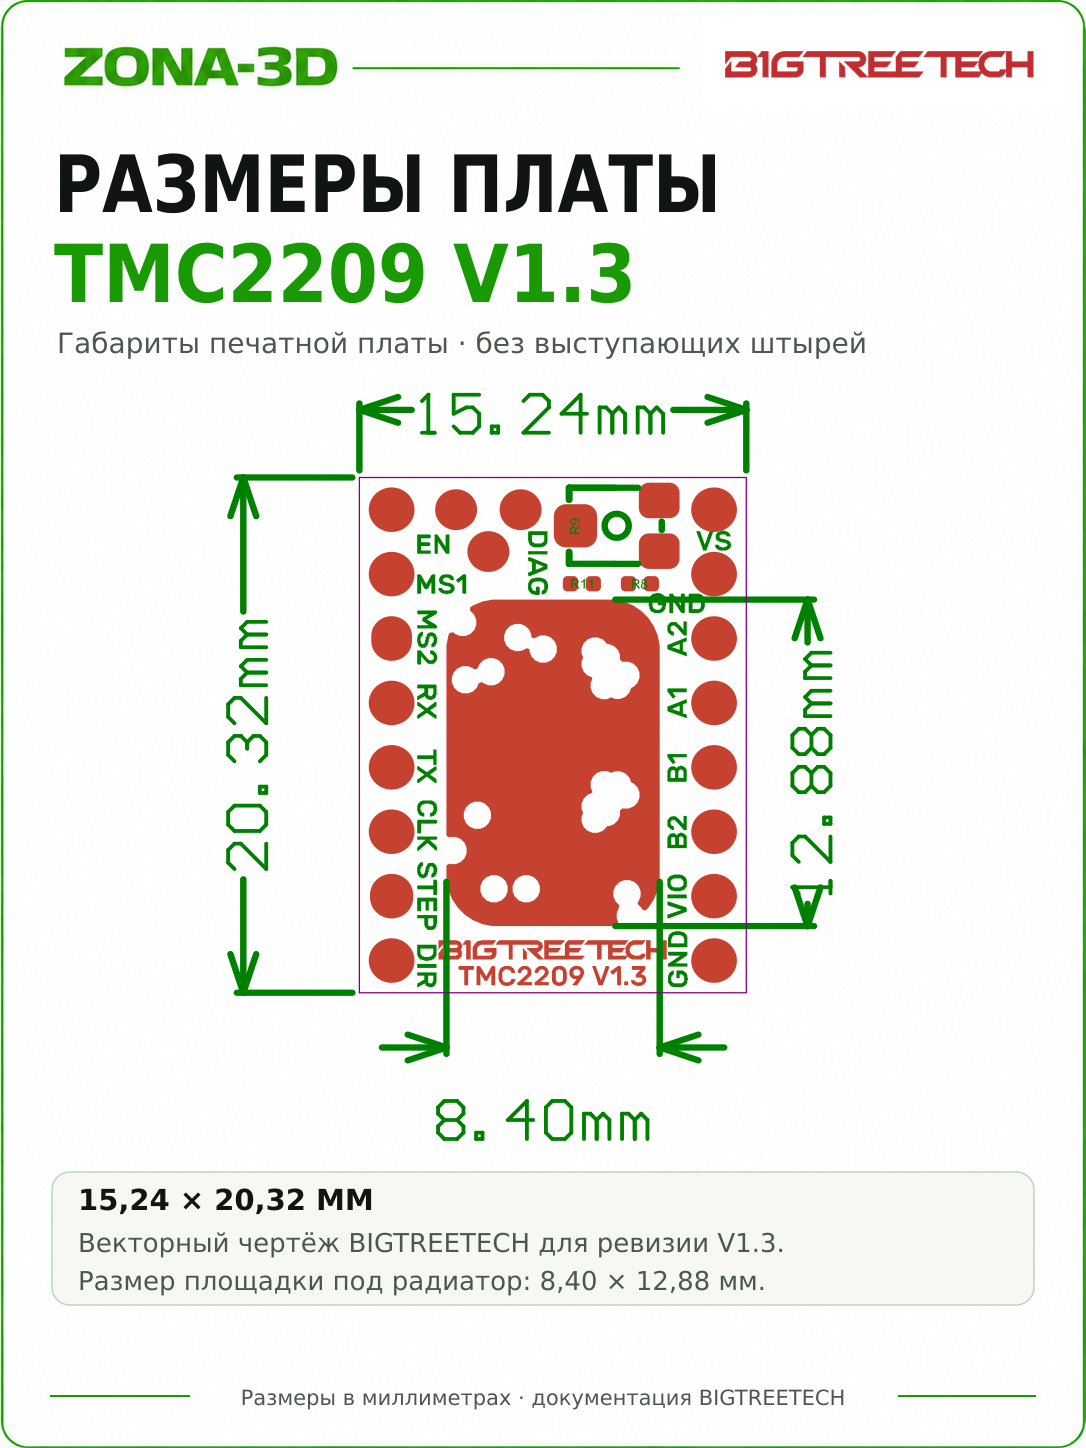
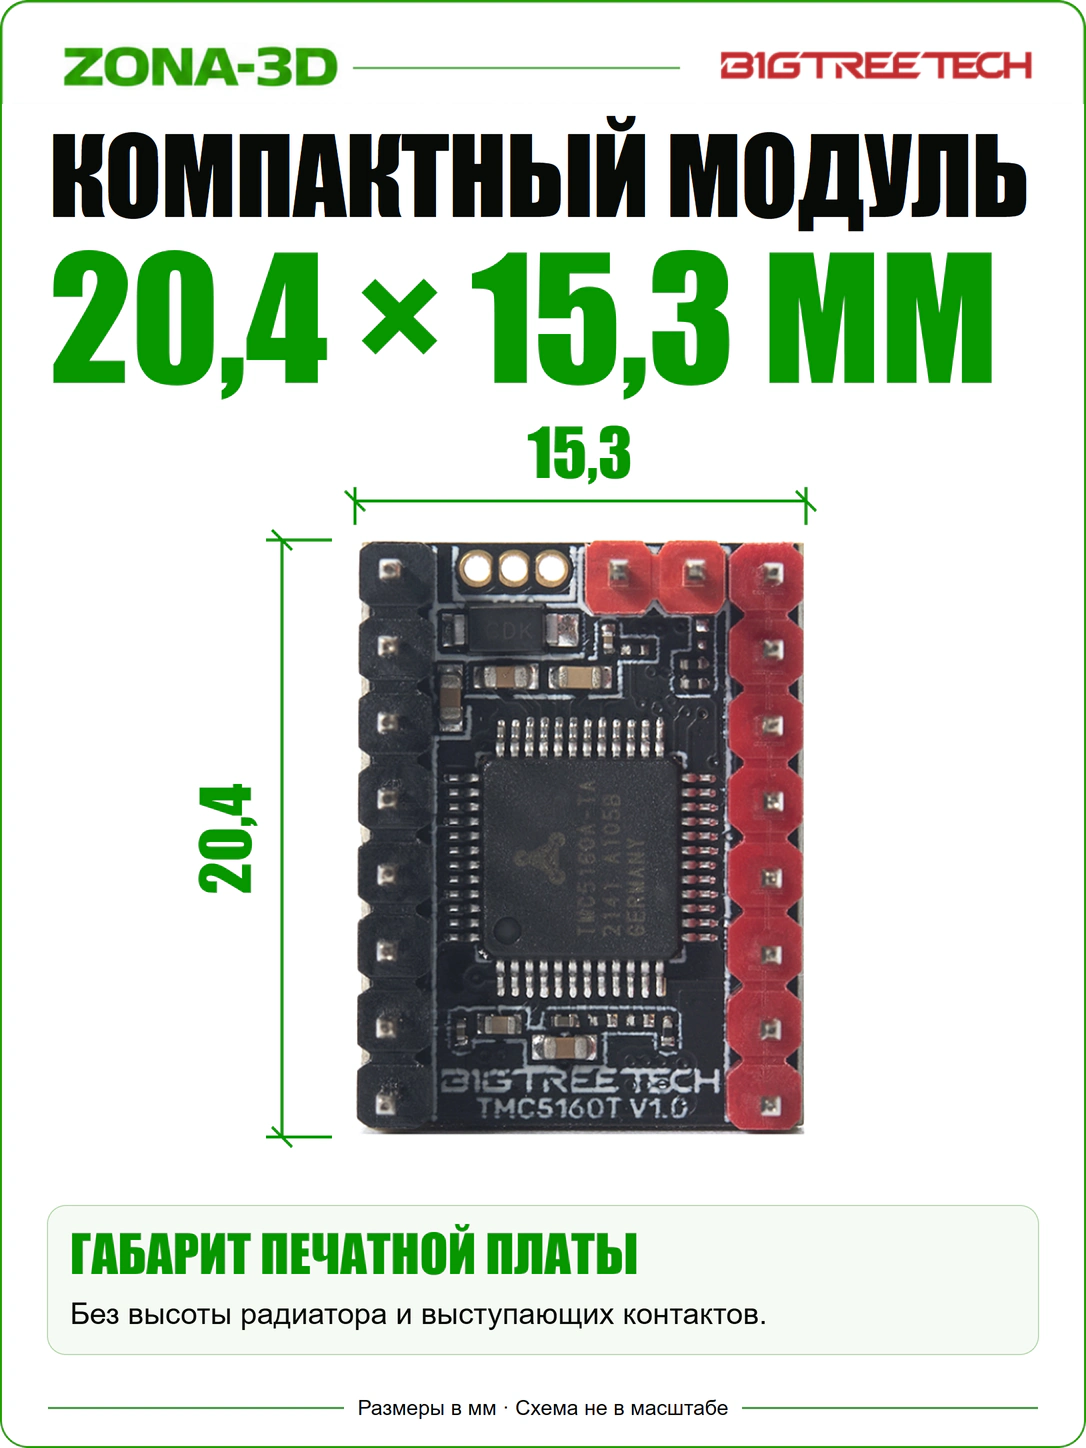
| Формат | StepStick, плата 20,4 × 15,3 мм; высоту радиатора учитывают отдельно |
|---|---|
| Питание для выбора системы | 12/24 В DC; допуск управляющей платы проверяется отдельно |
| Двигатель | Двухфазный биполярный, один канал на модуль |
| Силовая часть | Внешние MOSFET; управление от TMC5160-TA |
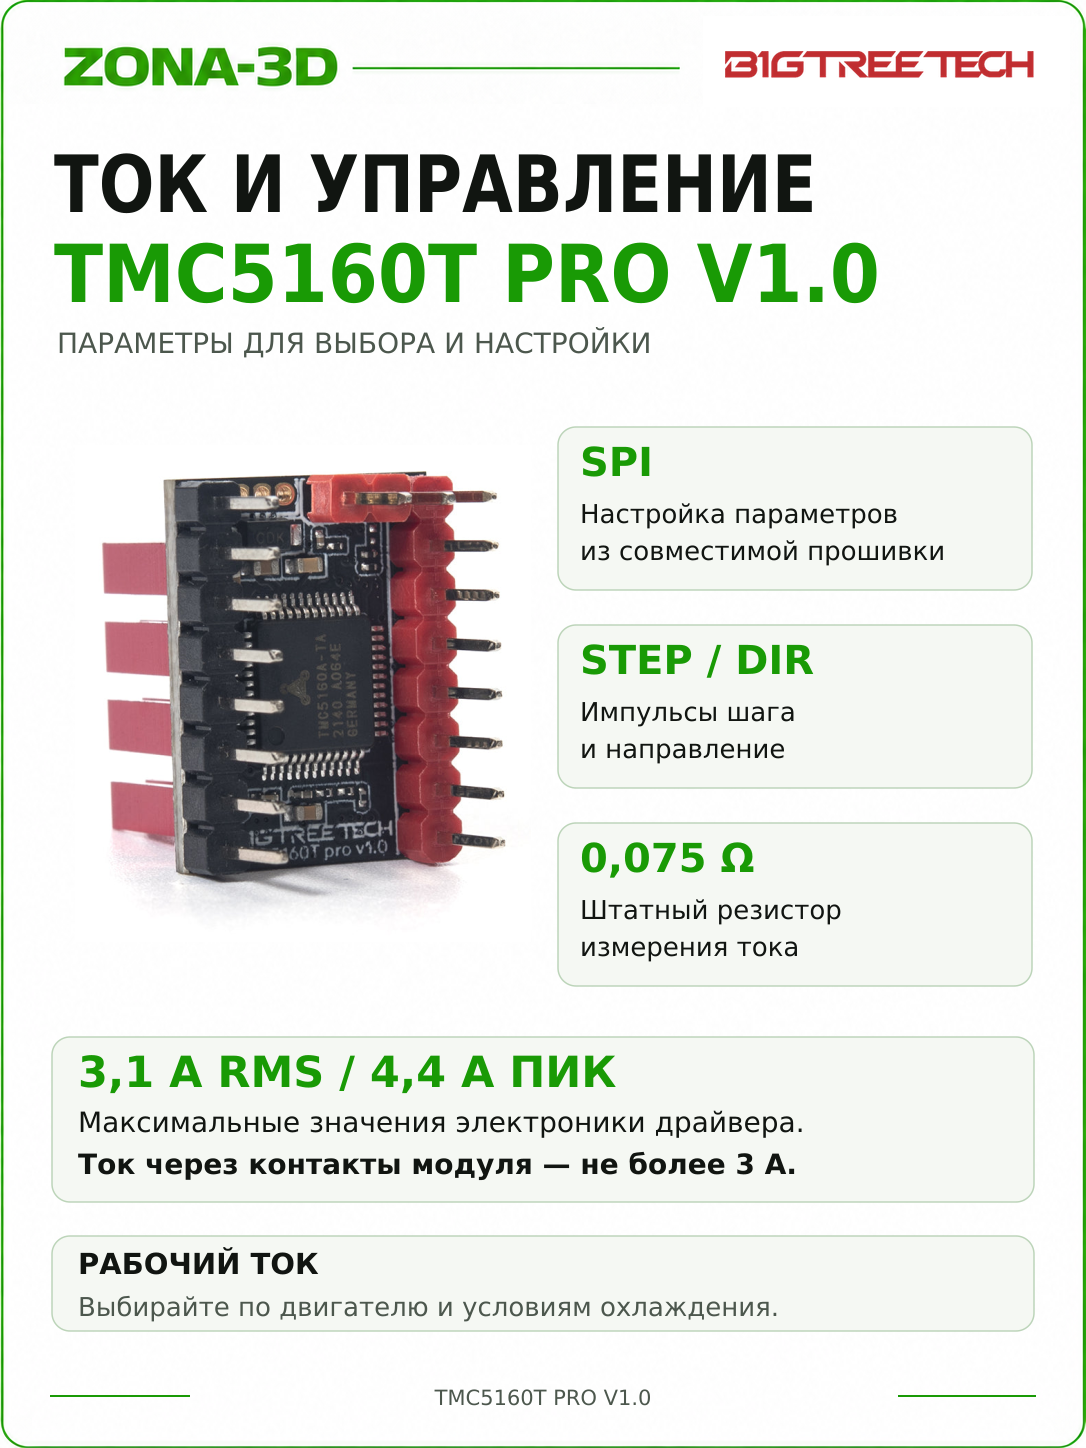
| Токовые резисторы | 0,075 Ом для документированного исполнения |
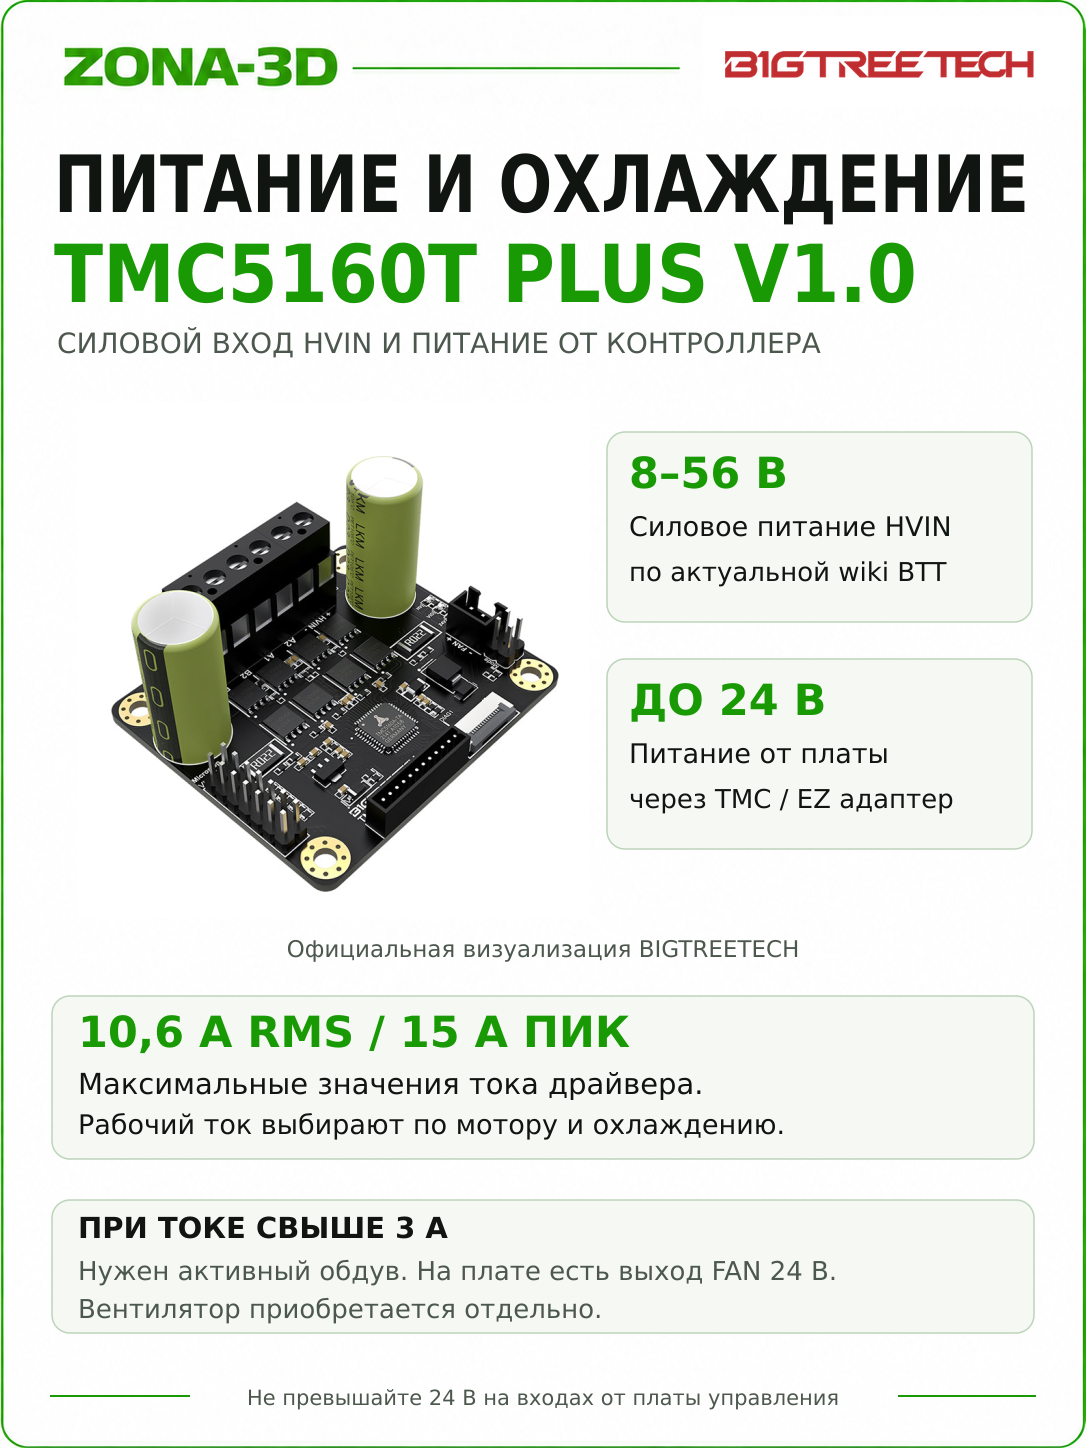
| Ток по документации семейства | 3,1 А RMS / 4,4 А амплитудного тока при Rsense 0,075 Ом; это не обещание непрерывной работы гнезда на таком токе |
| Ограничение разъёма | Производитель указывает 3 А для однорядных контактов 2,54 мм; допустимый ток системы может быть ниже |
| Команды и настройка | STEP/DIR для движения; SPI для конфигурации и диагностики |
| Микрошаг | До 256; поддерживается интерполяция из более низкого входного разрешения |
| Режимы | StealthChop2, SpreadCycle; StallGuard2 при соответствующей настройке |
SPI настраивает, STEP/DIR перемещает
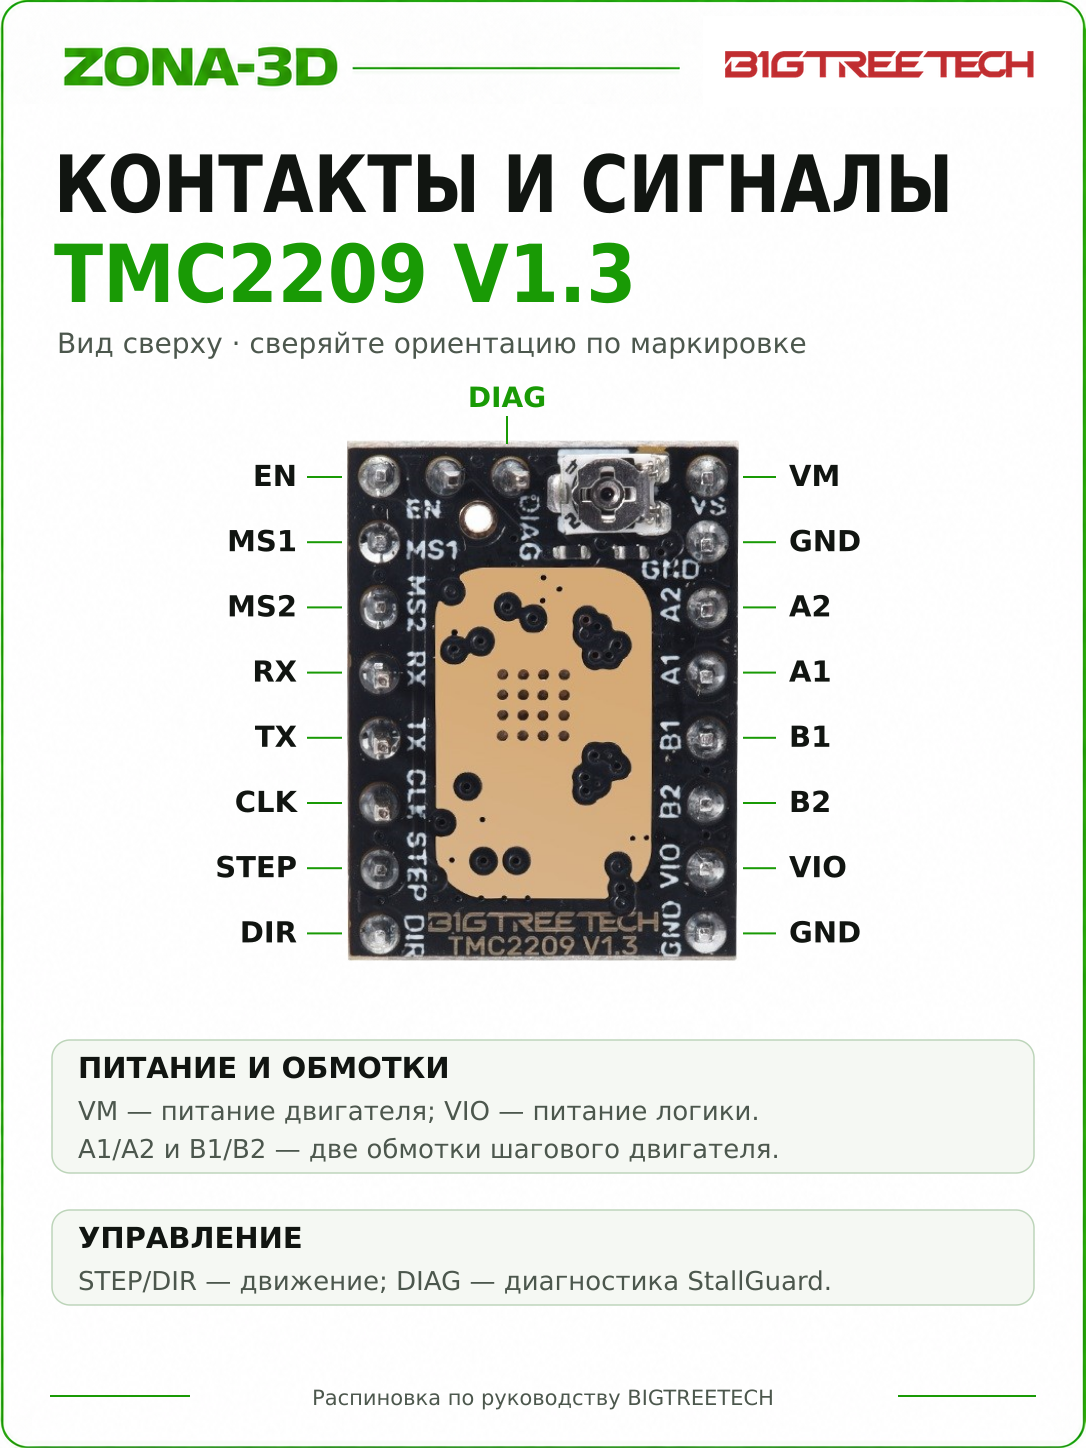
Движение остаётся импульсным: STEP задаёт микрошаг, DIR — направление. SPI связывает прошивку с регистрами драйвера. Линии MOSI, MISO и SCK передают данные, а CS выбирает конкретный модуль. На плате с несколькими драйверами общая шина не означает общий CS для всех осей.
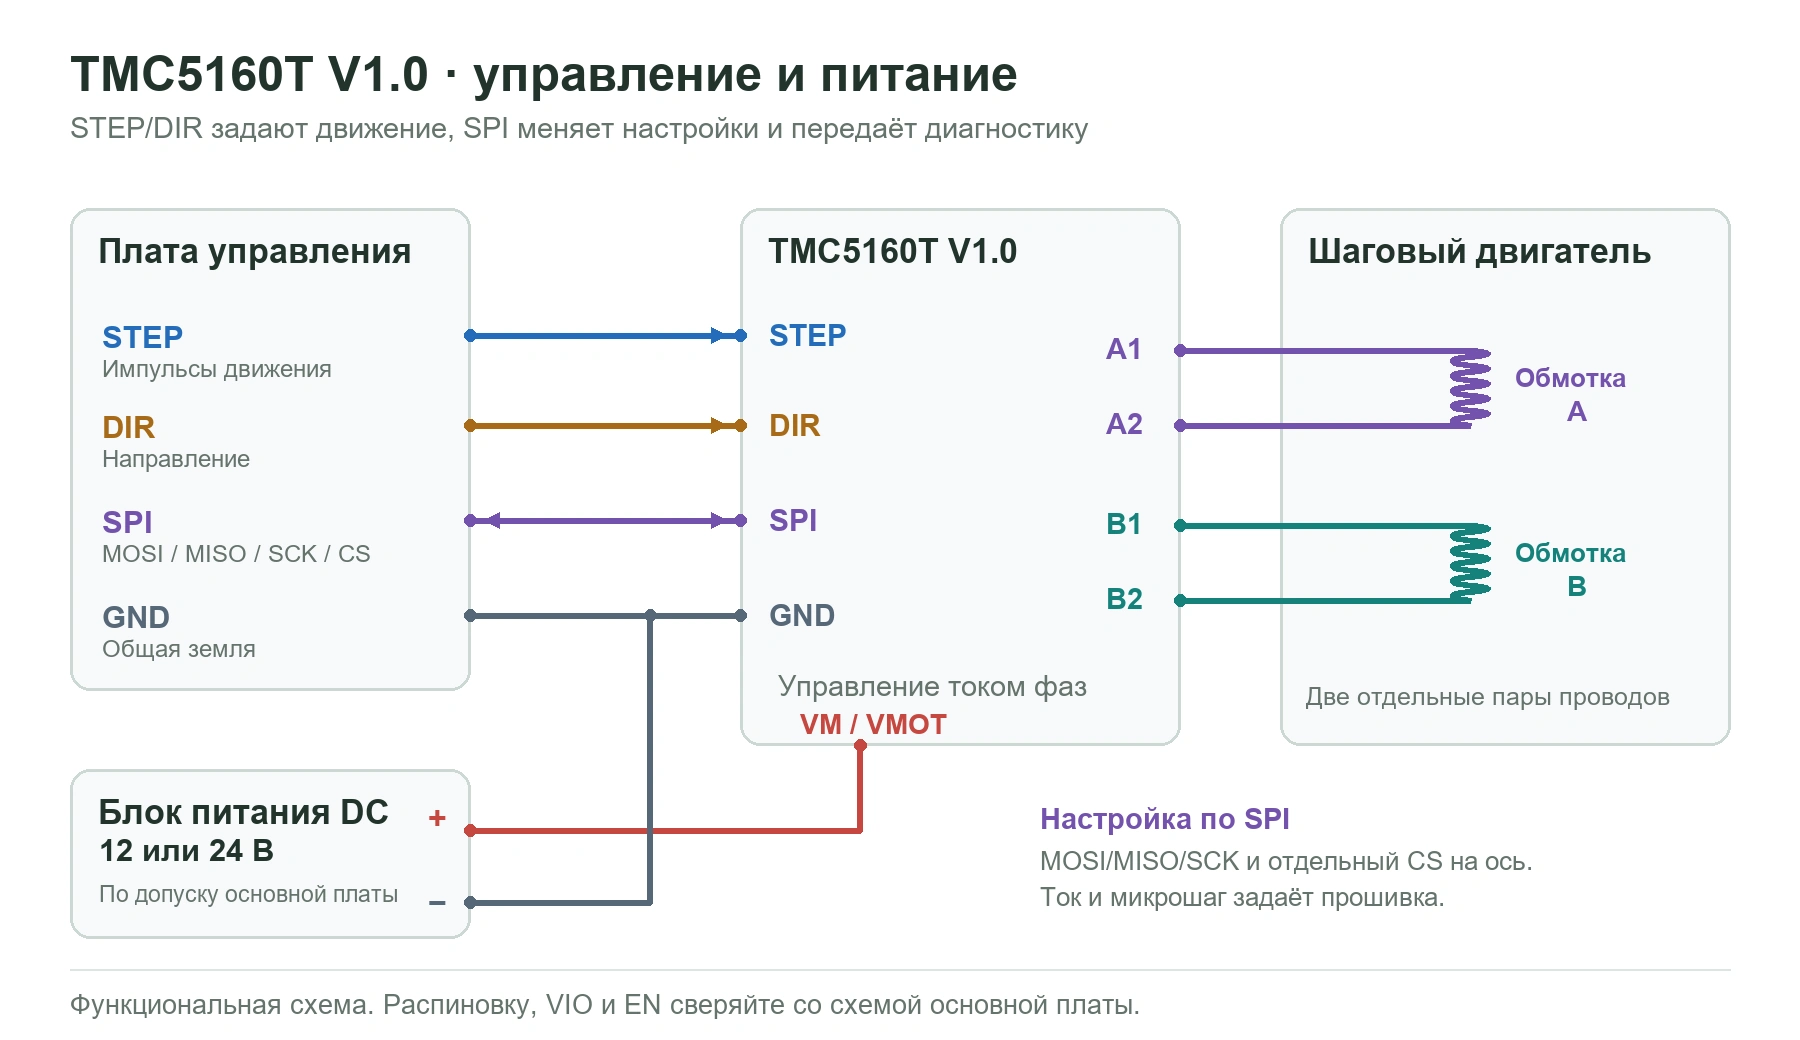
Подключение в гнездо, рассчитанное только на A4988/DRV8825, не создаёт SPI автоматически. Нужны подходящие перемычки или разводка сигнальных линий и поддержка TMC5160 в прошивке. Заводская настройка обычного TMC5160T рассчитана на SPI; автономный режим другого модуля серии не переносится на него без проверки.
Выбор тока: RMS, пик и реальная нагрузка
Ток начинают выбирать по паспорту двигателя и способу соединения обмоток. Затем проверяют ограничения драйвера, разъёма и основной платы. В Klipper run_current задаётся в амперах RMS; в конфигурации Marlin для TMC используется действующее значение в миллиамперах. Значение из колонки Peak нельзя просто записать как RMS.
Пример: 1,50 А RMS соответствует амплитуде 2,12 А. Это перевод единиц, а не рекомендуемый ток любого мотора.
В настройках документированного модуля указывают sense_resistor: 0.075 в Klipper или соответствующий RSENSE в Marlin. Номинал должен совпадать с установленными резисторами: неверное значение меняет фактический ток относительно заданного.
Настраивайте ток через SPI и проверяйте нагрев в длительном рабочем цикле. Если для нужного момента приходится приближаться к пределу контактов, полезнее выбрать подходящий внешний драйвер, чем увеличивать ток сверх допуска гнезда. Замена резисторов на меньшие не является штатным способом модернизации этого модуля.
Микрошаг и масштаб перемещения
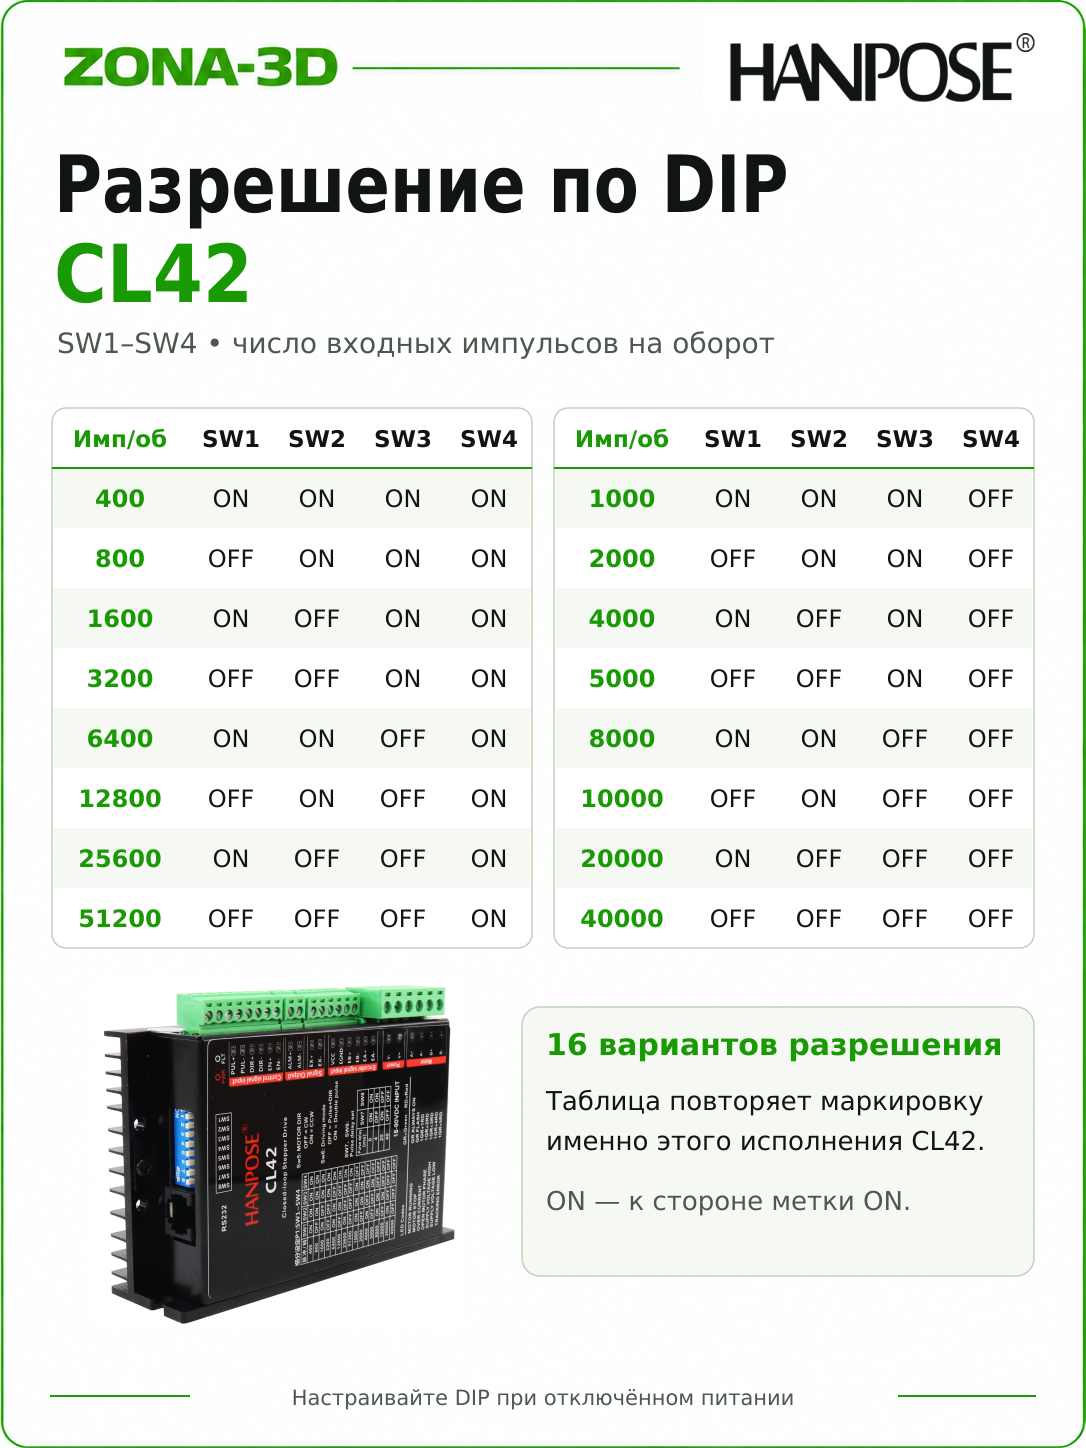
Разрешение 256 описывает возможности драйвера. На практике выбирают входное деление, при котором хватает частоты импульсов контроллера, а интерполяция дополнительно сглаживает форму тока.
| Входной микрошаг | Импульсов/оборот | Шагов/мм при ходе винта 8 мм |
|---|---|---|
| 1/16 | 3200 | 400 |
| 1/32 | 6400 | 800 |
| 1/64 | 12800 | 1600 |
Таблица рассчитана для мотора 1,8° и прямого привода винта. Например, 200 × 16 ÷ 8 = 400 шагов/мм. Для мотора 0,9° значения удваиваются. Изменение входного микрошага требует согласованной настройки прошивки; включение только интерполяции не меняет масштаб перемещения.
StealthChop2, SpreadCycle и StallGuard2
StealthChop2 полезен для снижения звука на спокойных перемещениях. SpreadCycle выбирают для устойчивого регулирования тока при динамичной работе. Режим проверяют на тех скоростях и ускорениях, которыми будет пользоваться принтер.
StallGuard2 позволяет оценивать нагрузку по работе двигателя. Для sensorless homing нужен подключённый DIAG, поддержка основной платы и настройка чувствительности при выбранном токе и скорости поиска нуля. Это не энкодер: драйвер не измеряет фактическое положение каретки и не исправляет проскальзывание ремня.
Сначала добейтесь стабильного обычного движения, затем настраивайте поиск нуля. Результат зависит от трения и нагрузки оси, поэтому готовое значение чувствительности от другого принтера не является универсальным.
Marlin и Klipper: последовательность настройки
- В Marlin выберите для оси
TMC5160, задайте ток, микрошаг и RSENSE. Используйте определение выводов для своей основной платы. - В Klipper добавьте секцию
[tmc5160 stepper_x], правильныйcs_pinи аппаратную либо программную SPI-шину. - При отключённом питании установите драйвер и радиатор, обеспечьте обдув силовой части. Проверьте ориентацию по EN и питанию.
- После включения сначала прочитайте драйвер:
DUMP_TMC STEPPER=stepper_xв Klipper либоM122при включённой TMC-диагностике Marlin. - Проверьте направление и масштаб коротким движением. Затем испытайте длительную работу под нагрузкой; sensorless добавляйте отдельным этапом.
Если SPI не отвечает, проверьте CS, MOSI/MISO/SCK, перемычки и питание. Если связь исправна, а мотор вибрирует, проверьте пары обмоток, ток и механическую нагрузку. Эти две ситуации требуют разных действий.
Что потребуется для сборки
Один TMC5160T управляет одним каналом двигателя. Для монтажа нужны совместимая основная плата с SPI, подходящий блок питания и охлаждение. Красный радиатор показан на иллюстрации модуля; принадлежности и количество драйверов сверяйте с комплектацией выбранного заказа. Двигатель, основная плата и вентилятор подбираются отдельно под систему.
Выбирайте этот вариант, если нужен компактный SPI-драйвер для 12/24 В с внешними MOSFET. Если главным требованием является 48 В или существенно больший длительный ток, выбор стоит начать с другой аппаратной версии, а не только с названия микросхемы.
Документация
BIGTREETECH: материалы семейства TMC5160(T) · BIGTREETECH: различия обычного T и Pro · Klipper: TMC5160 · Klipper: режимы и sensorless