
TMC2208 V3.0 BIGTREETECH
StealthChop2 · UART · питание 12/24 В
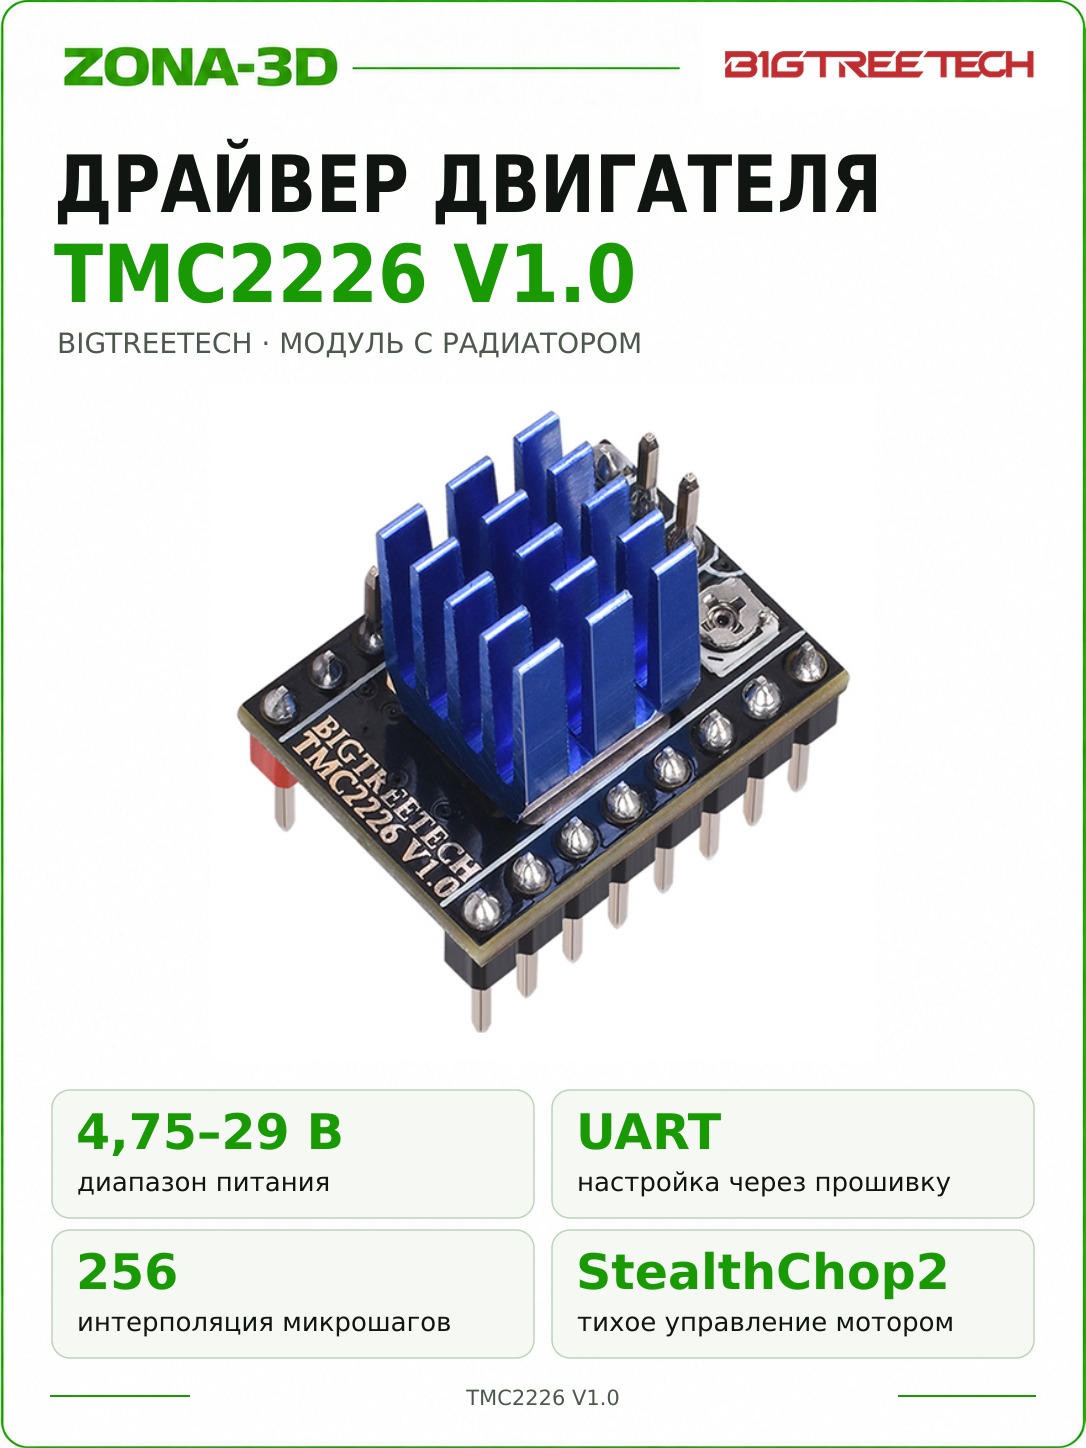
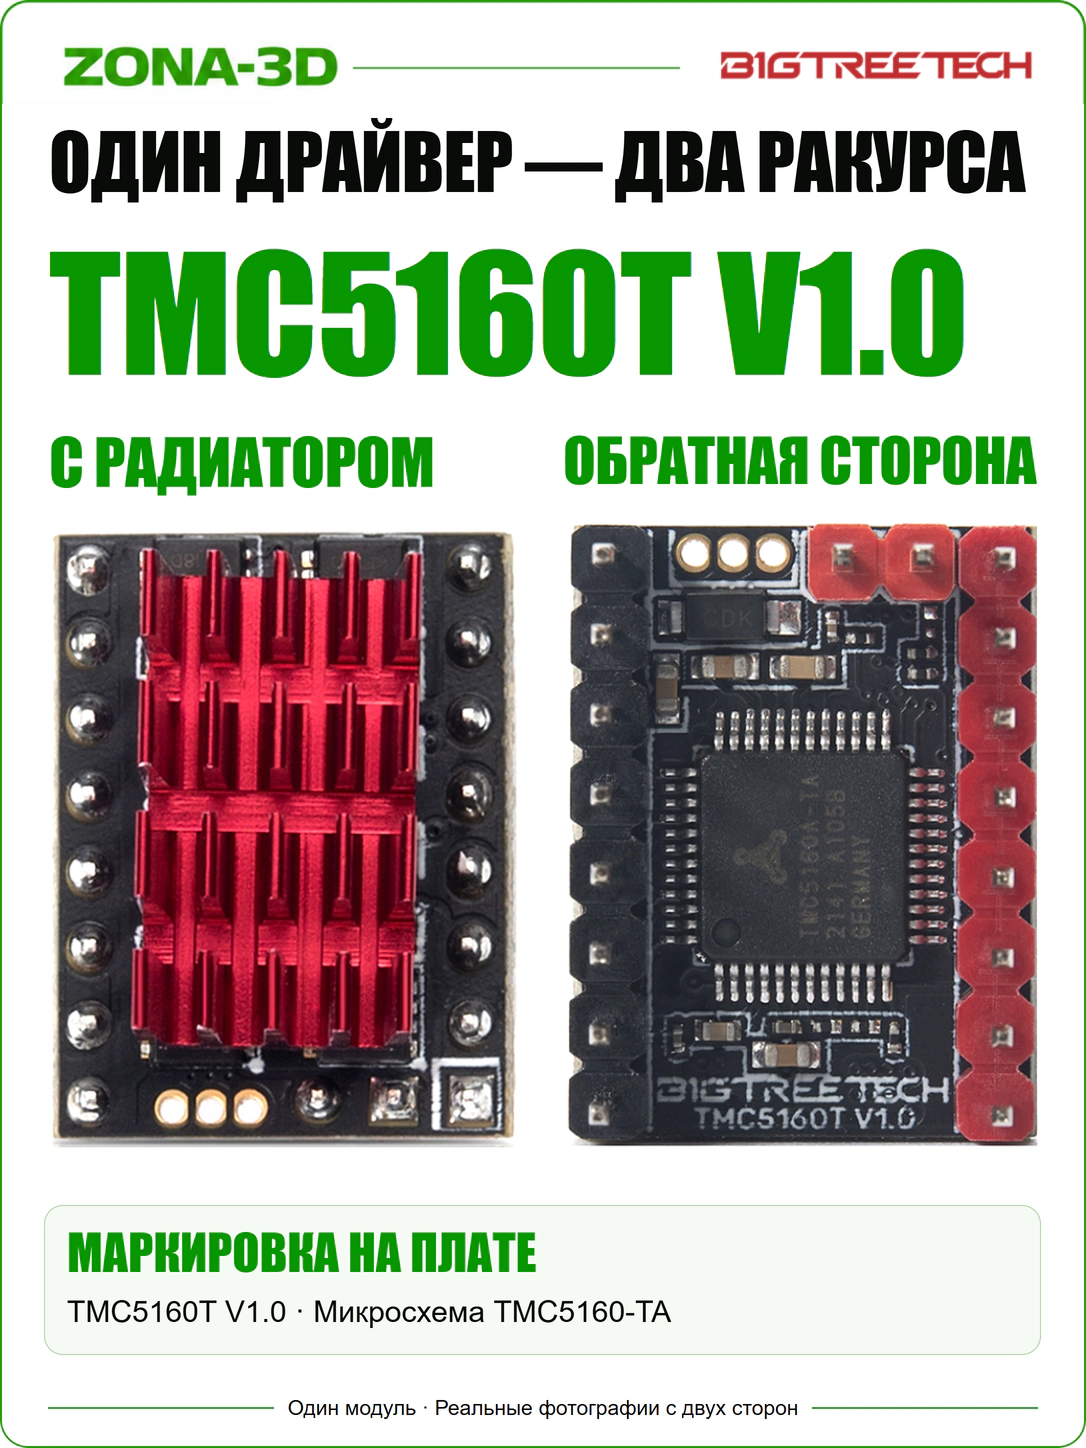
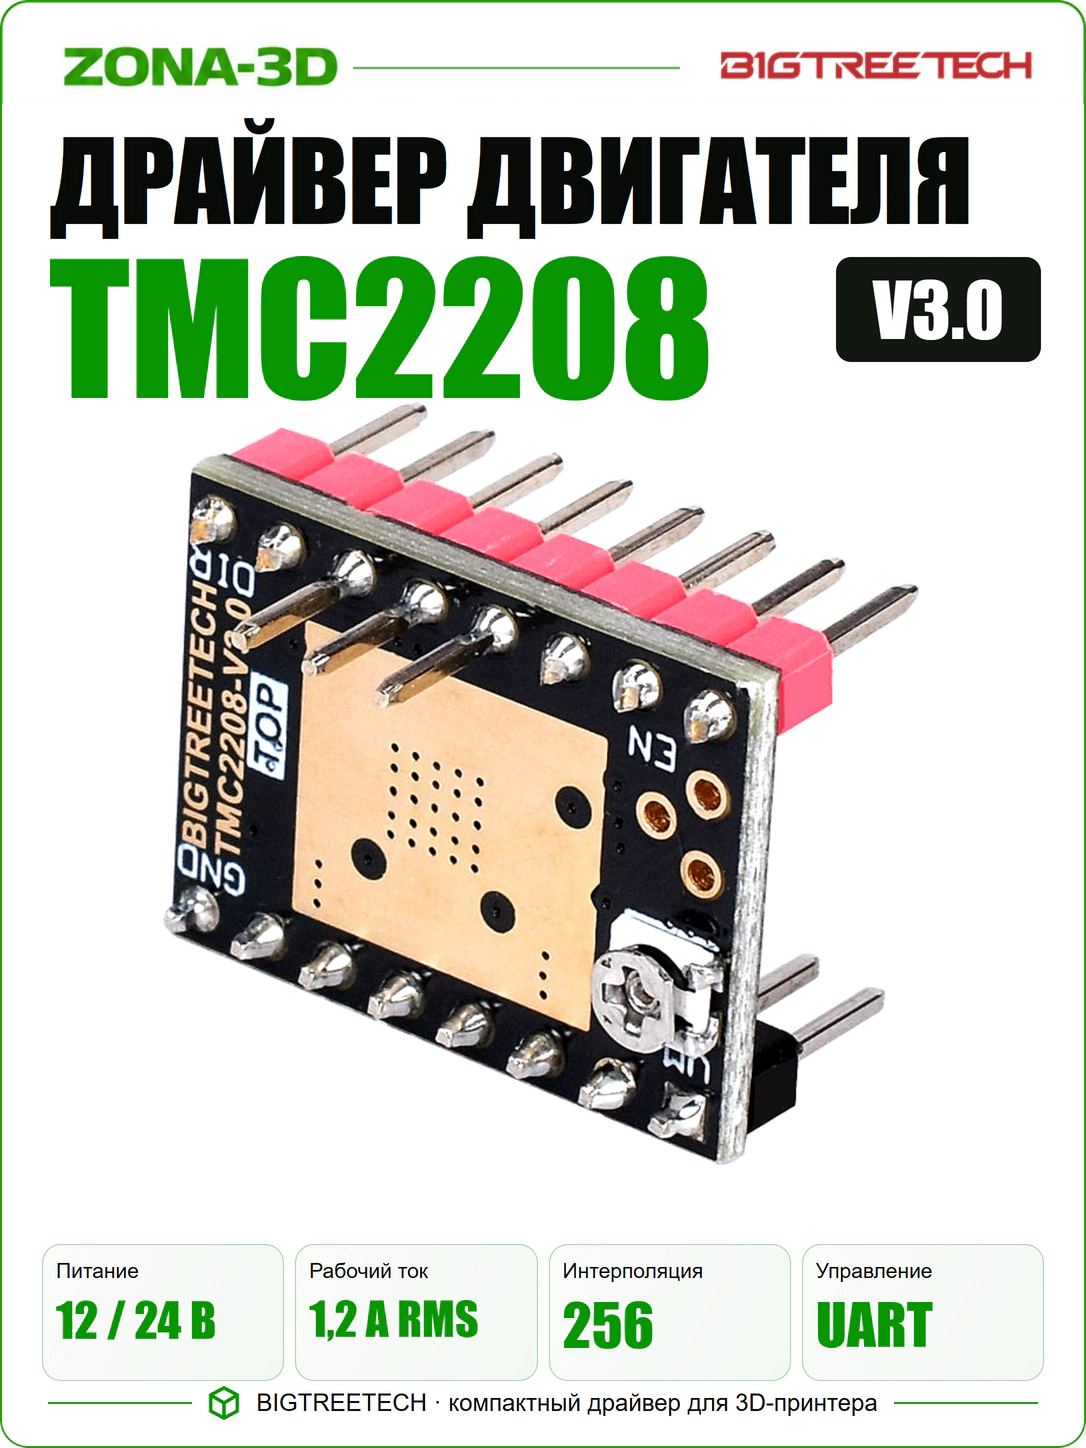
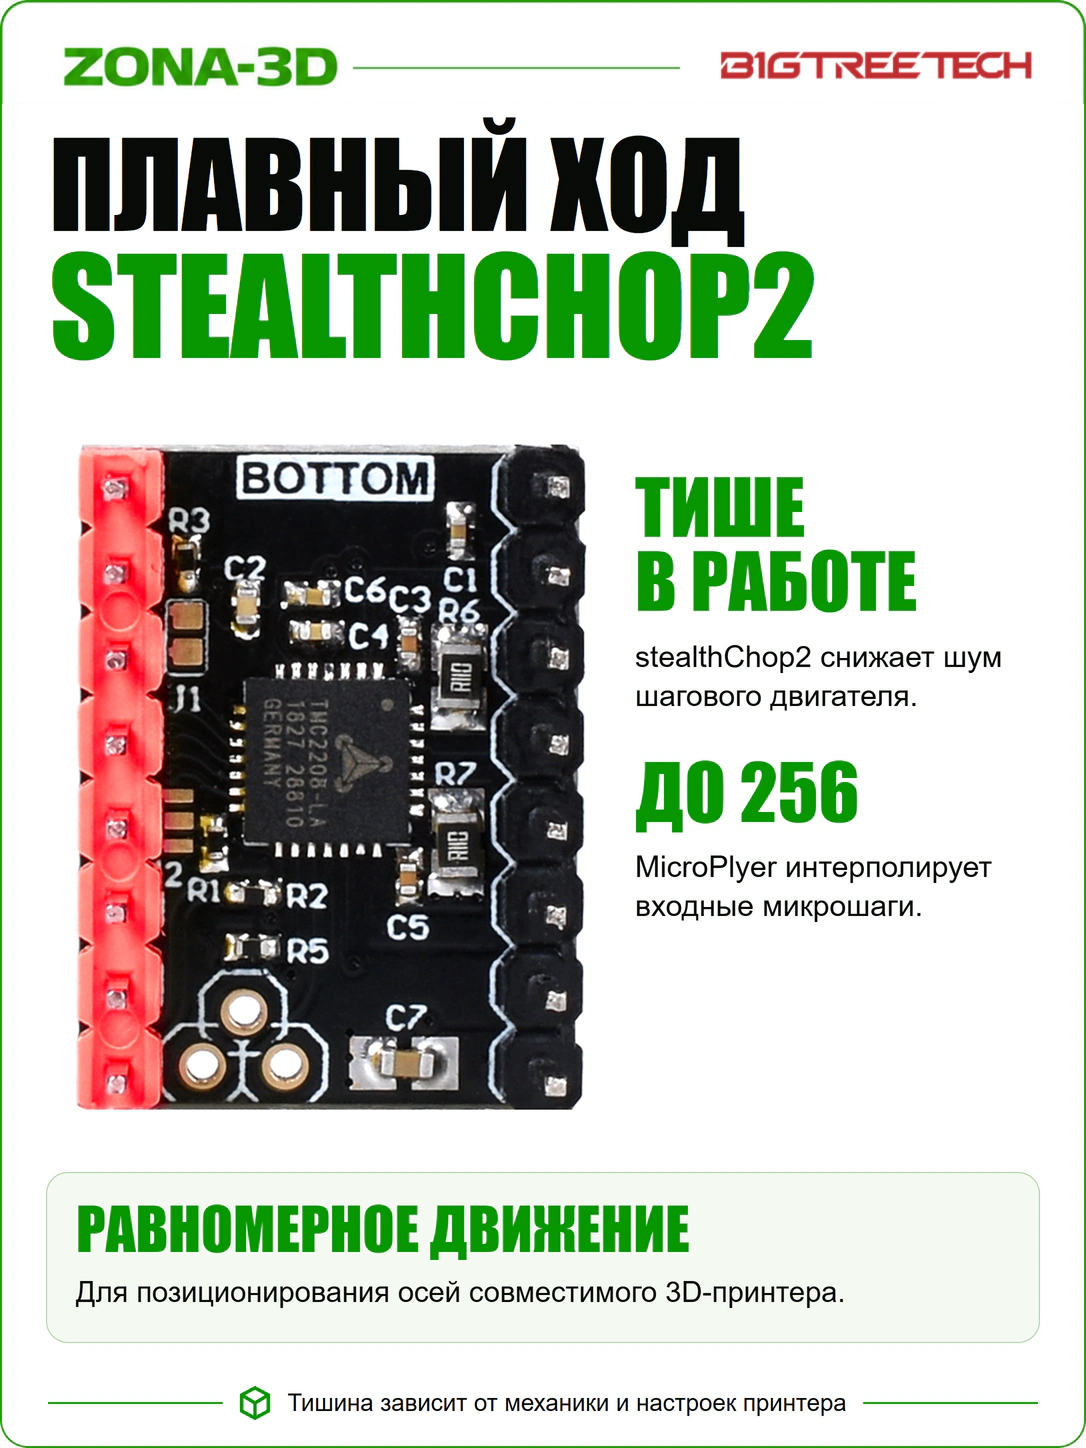
BIGTREETECH TMC2208 V3.0 — компактный драйвер для более тихой работы двухфазного шагового двигателя в 3D-принтере. Он сочетает режим StealthChop2, интерполяцию до 256 микрошагов и настройку по UART: ток и режим работы можно менять из прошивки, сохраняя обычное управление движением STEP/DIR. Подходит для осей и экструдера на совместимых платах со сменными драйверами.
Это вариант для домашнего принтера, где важны звук двигателей, плавность небольших перемещений и удобная настройка. Модуль устанавливается в гнездо драйвера, поэтому для модернизации не требуется отдельный корпусной драйвер. Один модуль управляет одним каналом двигателя.
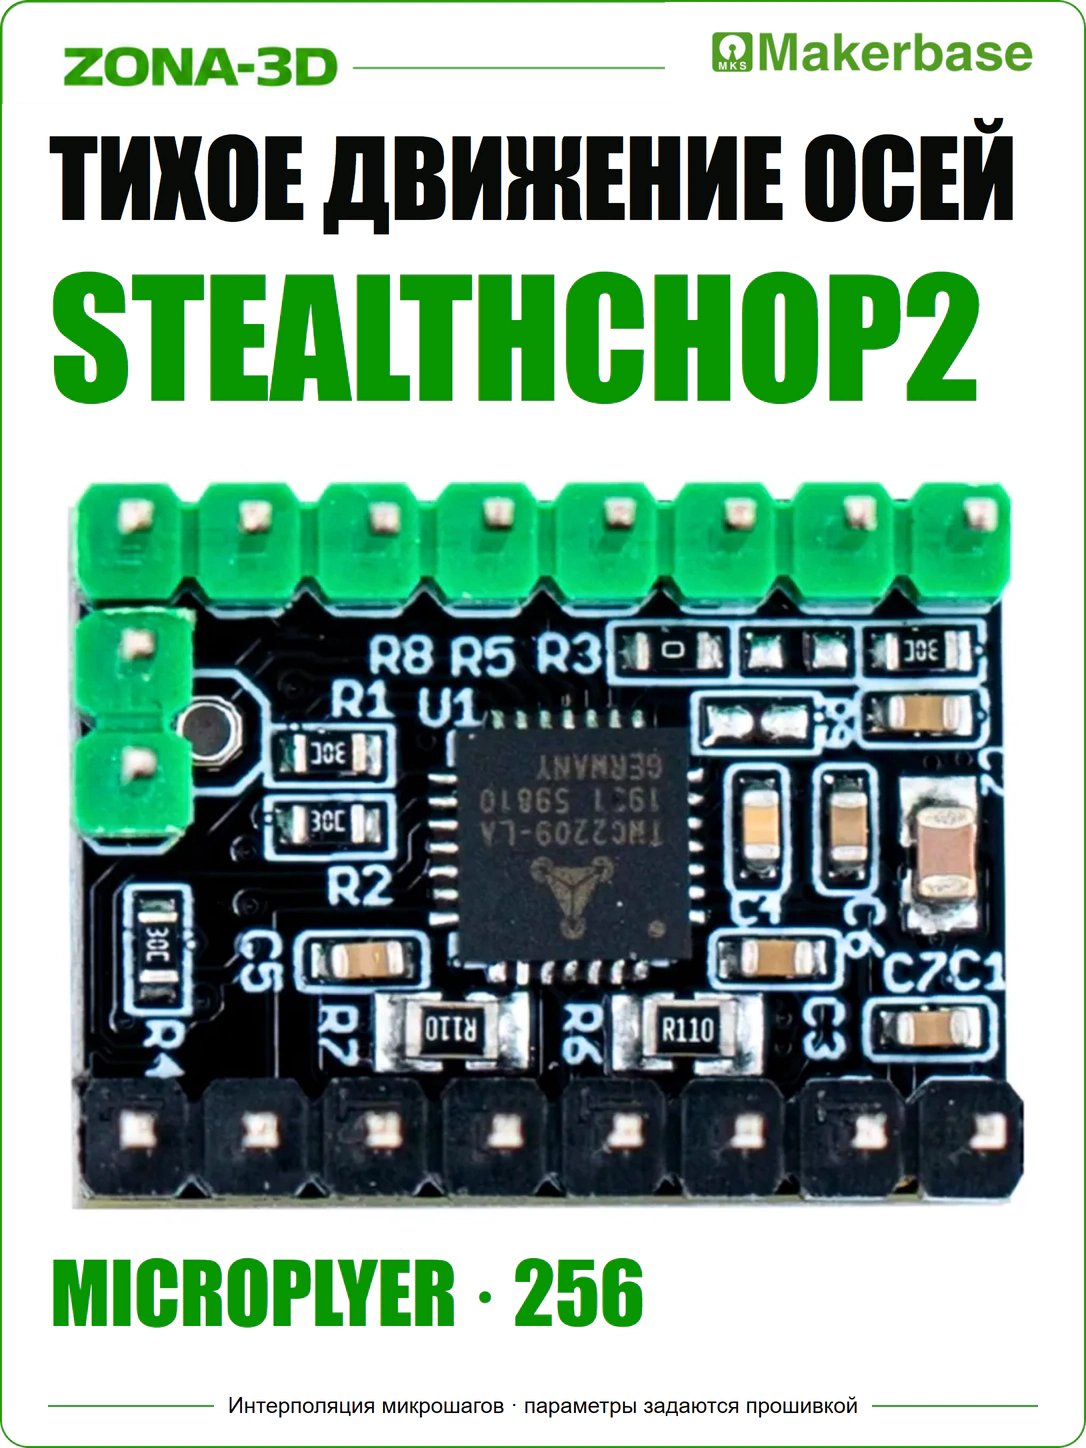
StealthChop2 уменьшает электрический шум мотора на малой и средней скорости. Вентиляторы и механика остаются самостоятельными источниками звука.
UART позволяет подбирать ток и режим без доступа отвёрткой к плате. Через него же проверяют связь и читают состояние драйвера.
MicroPlyer достраивает промежуточные микрошаги до 256. Контроллеру не обязательно выдавать 256 импульсов на каждый полный шаг.
Когда выбрать TMC2208
| Задача | Что даёт модуль |
|---|---|
| Оси домашнего 3D-принтера | Подходит, если задача — уменьшить звук двигателей при обычной печати и сохранить компактную электронику. |
| Z и небольшие позиционеры | Полезен для плавного медленного перемещения; удерживающий ток подбирают по нагрузке. |
| Экструдер | Ток, ускорение подачи и режим проверяют на реальном механизме; для динамичной подачи можно использовать SpreadCycle. |
| Возврат в ноль без концевика | Для этой задачи выбирают другую модель: у TMC2208 нет StallGuard и штатного sensorless homing. |
Характеристики именно V3.0
| Питание двигателя | 12 или 24 В DC по руководству BIGTREETECH |
|---|---|
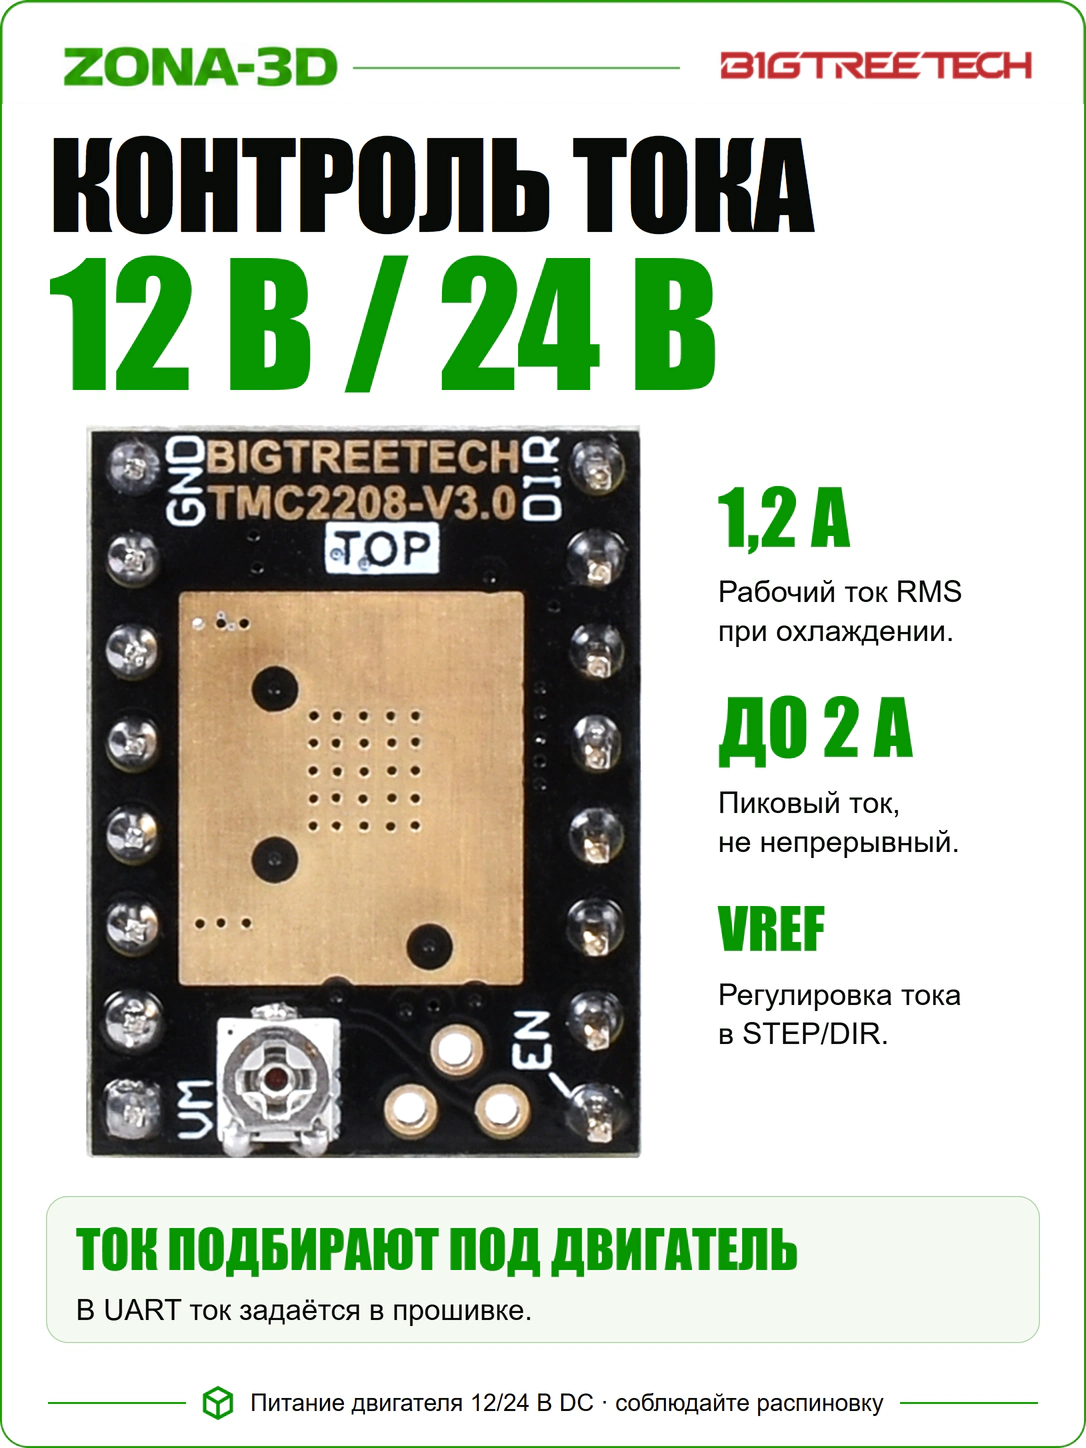
| Ток модуля | Рабочий ориентир производителя — 1,2 А; пиковый ток — 2 А. Длительный режим зависит от охлаждения. |
| Движение | STEP/DIR; двухфазный биполярный двигатель |
| Настройка | Standalone через MS1/MS2 и Vref либо однопроводный UART |
| Режимы тока | StealthChop2 и SpreadCycle; выбор через UART |
| Микрошаг | В standalone — 1/2, 1/4, 1/8, 1/16; интерполяция до 1/256 |
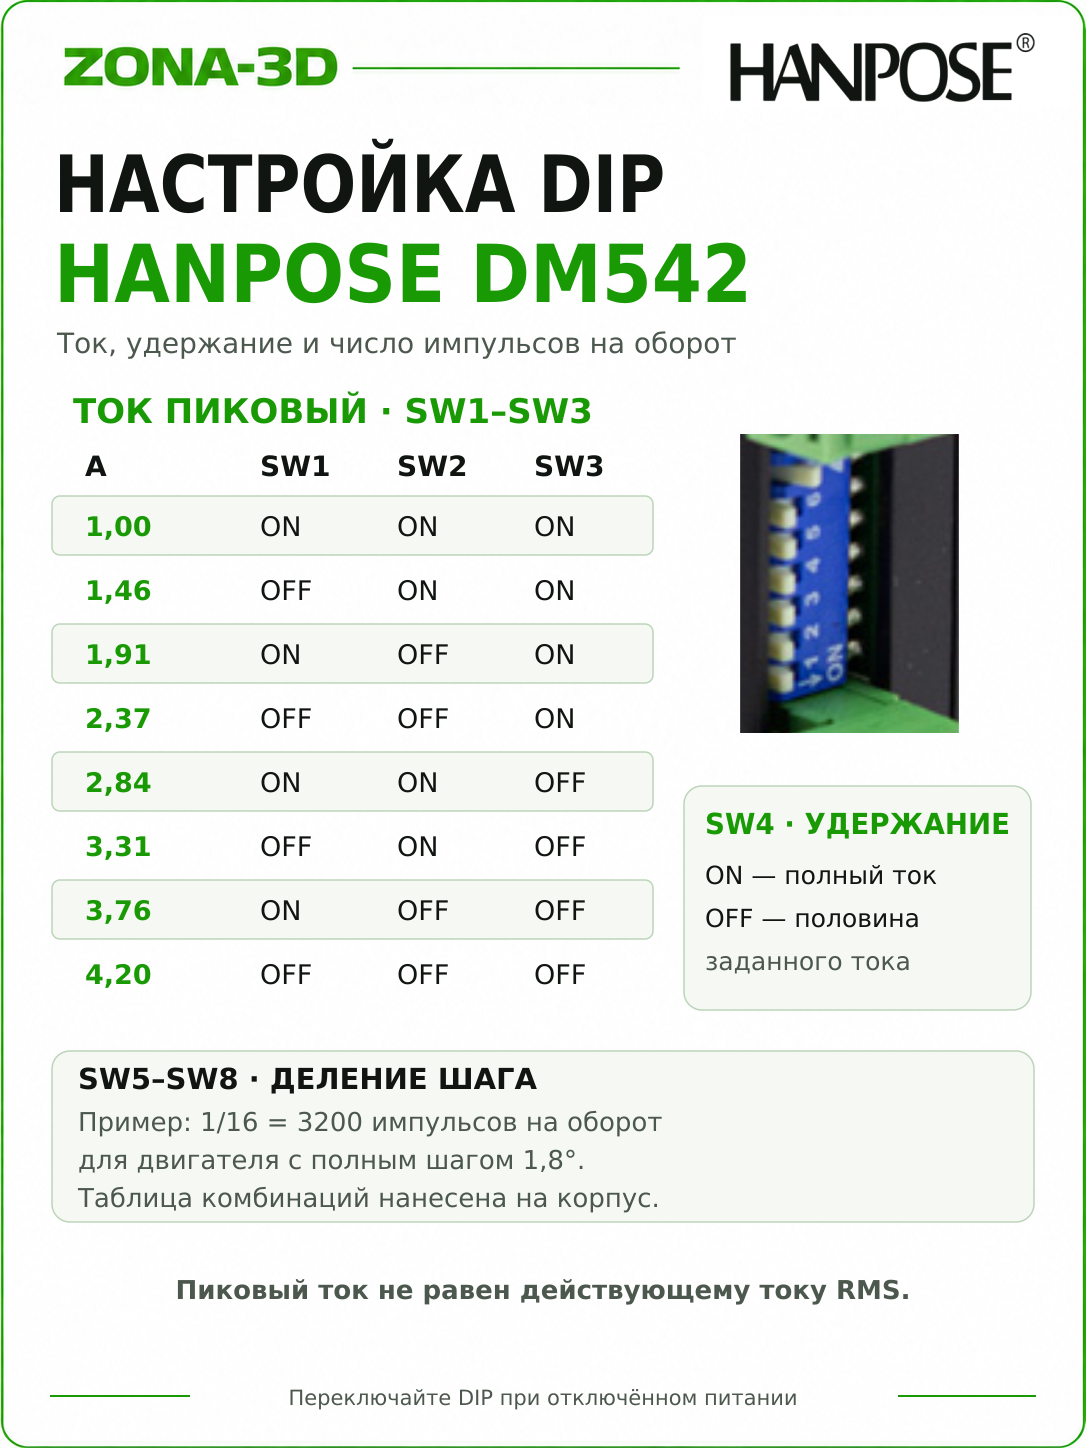
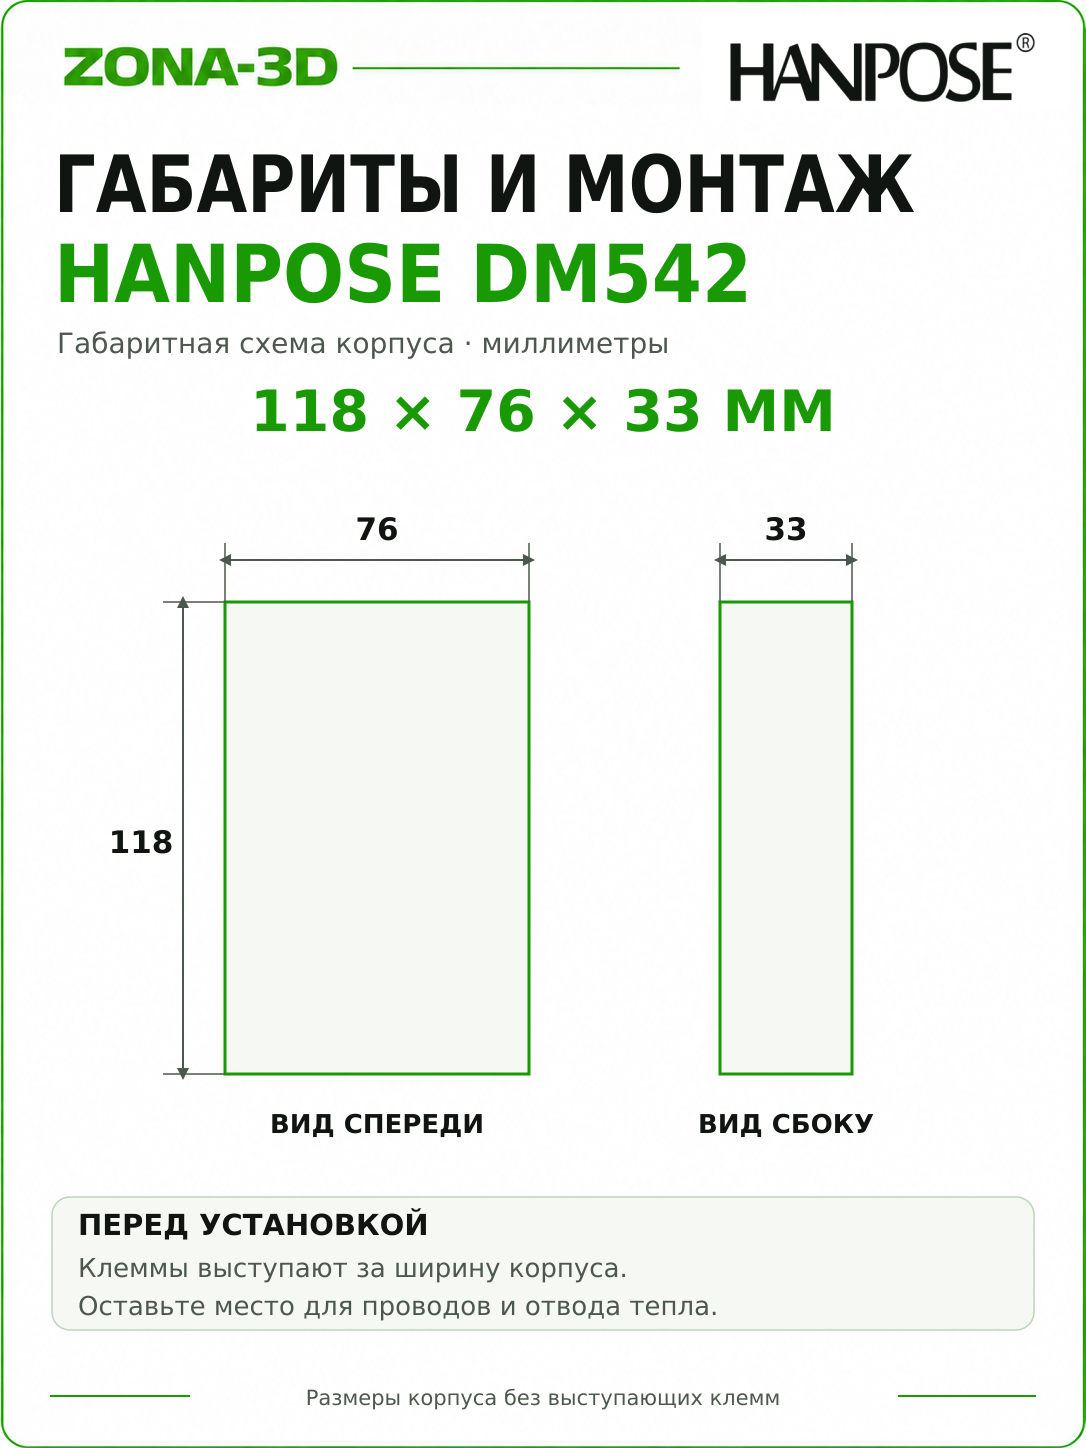
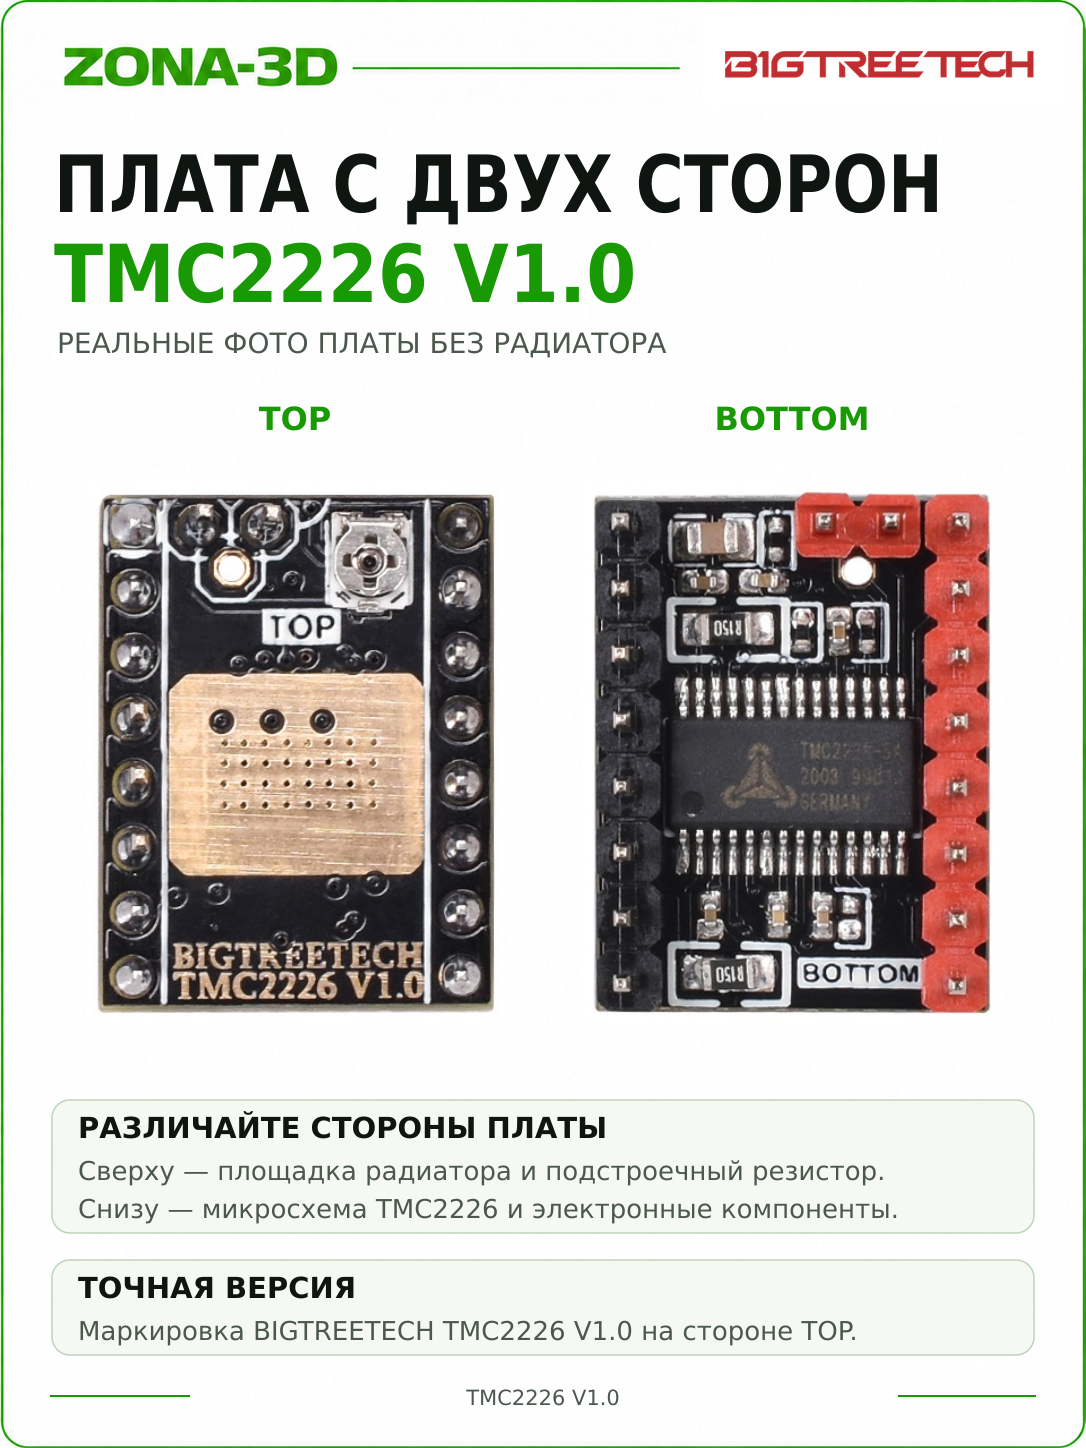
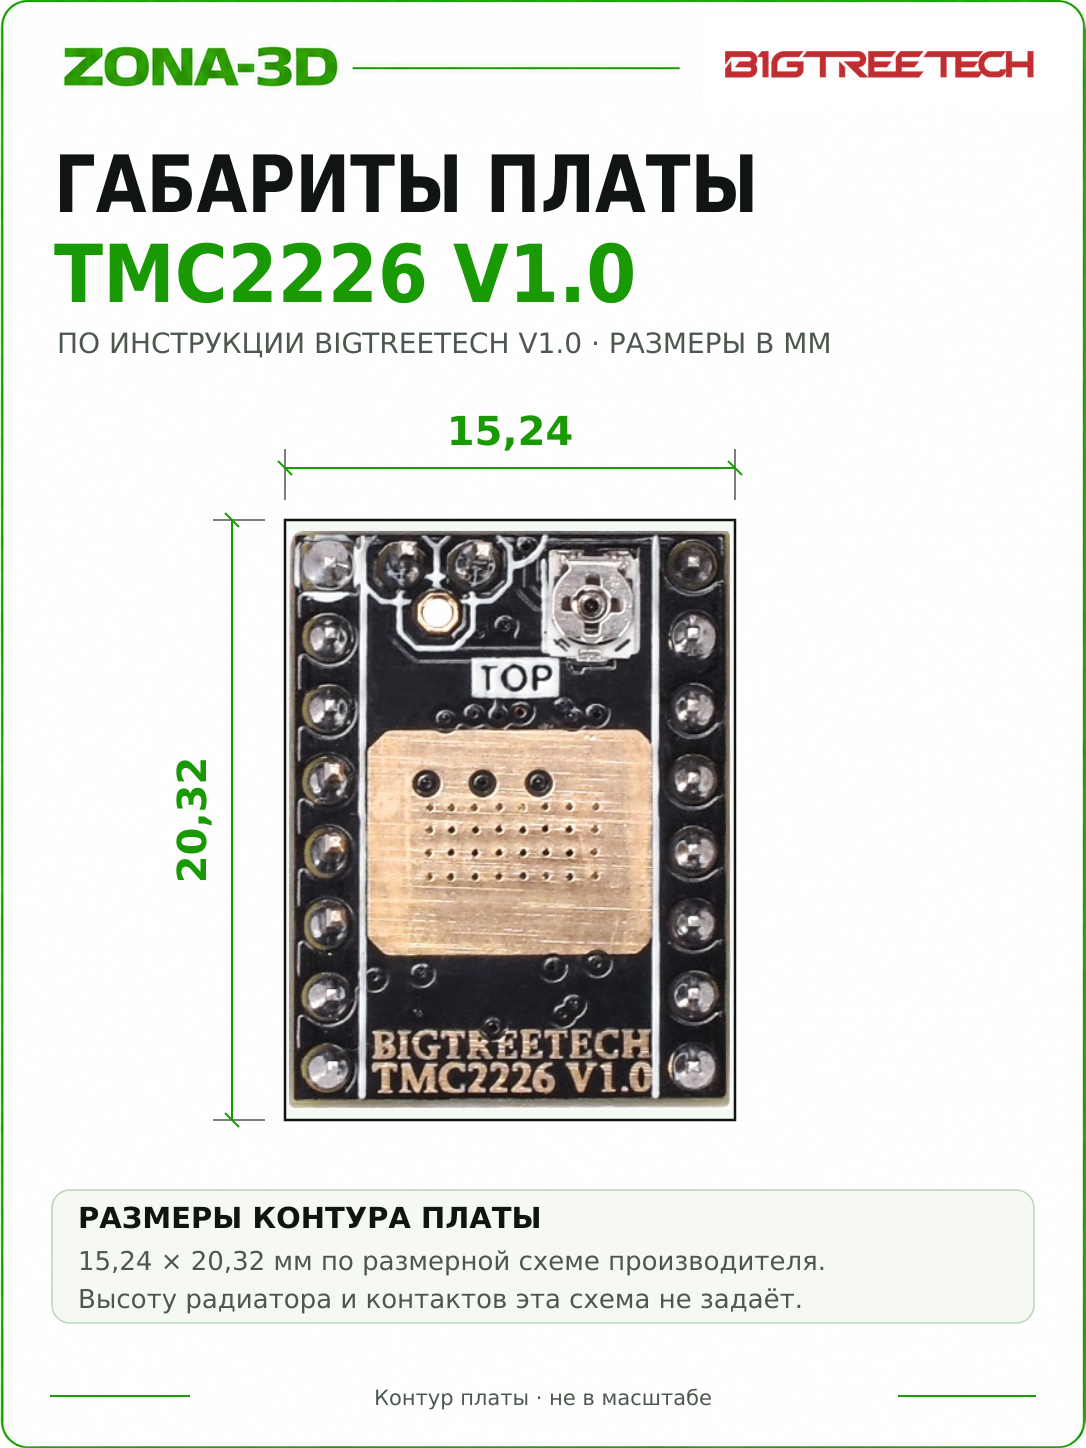
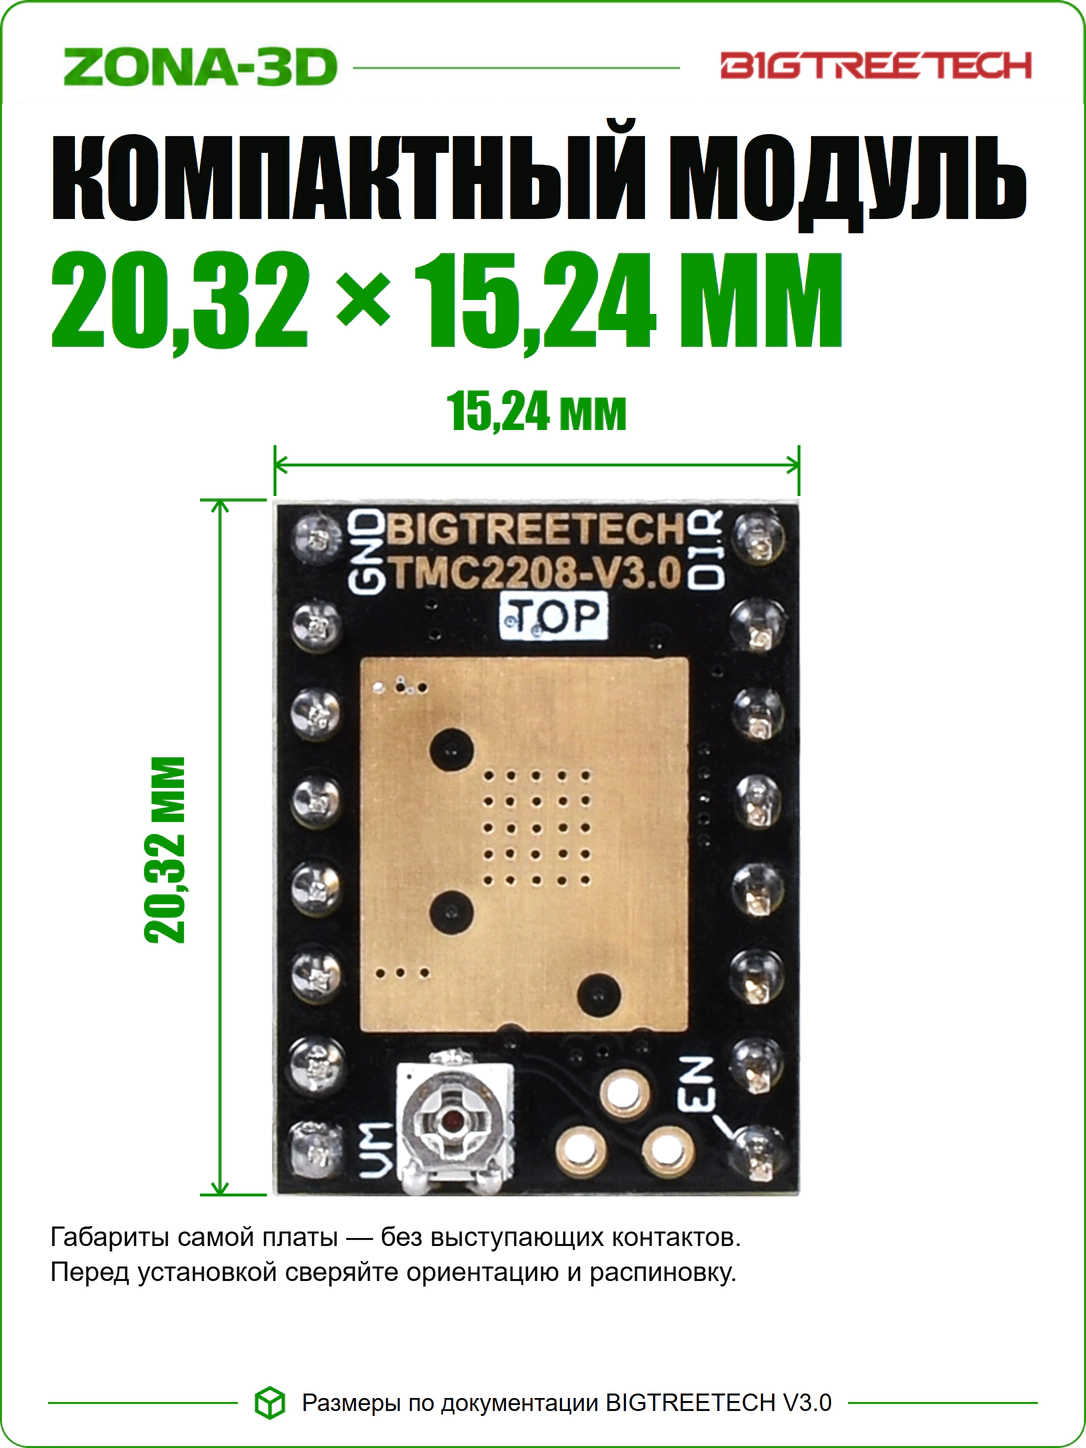
| Плата | 20,32 × 15,24 мм по чертежу; высота радиатора и контактов учитывается отдельно |
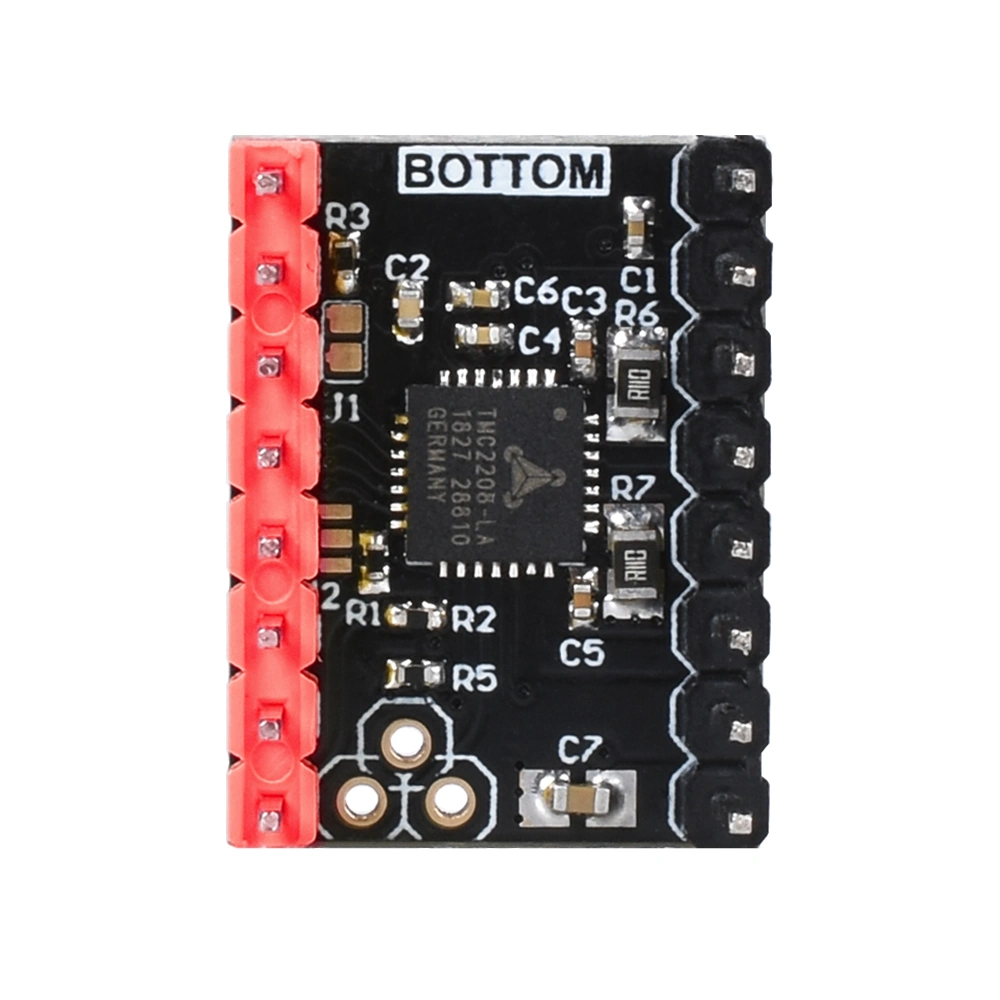
| Измерительные резисторы | 0,110 Ом в документации V3.0; маркировка R110 видна на обратной стороне |
STEP/DIR и UART решают разные задачи
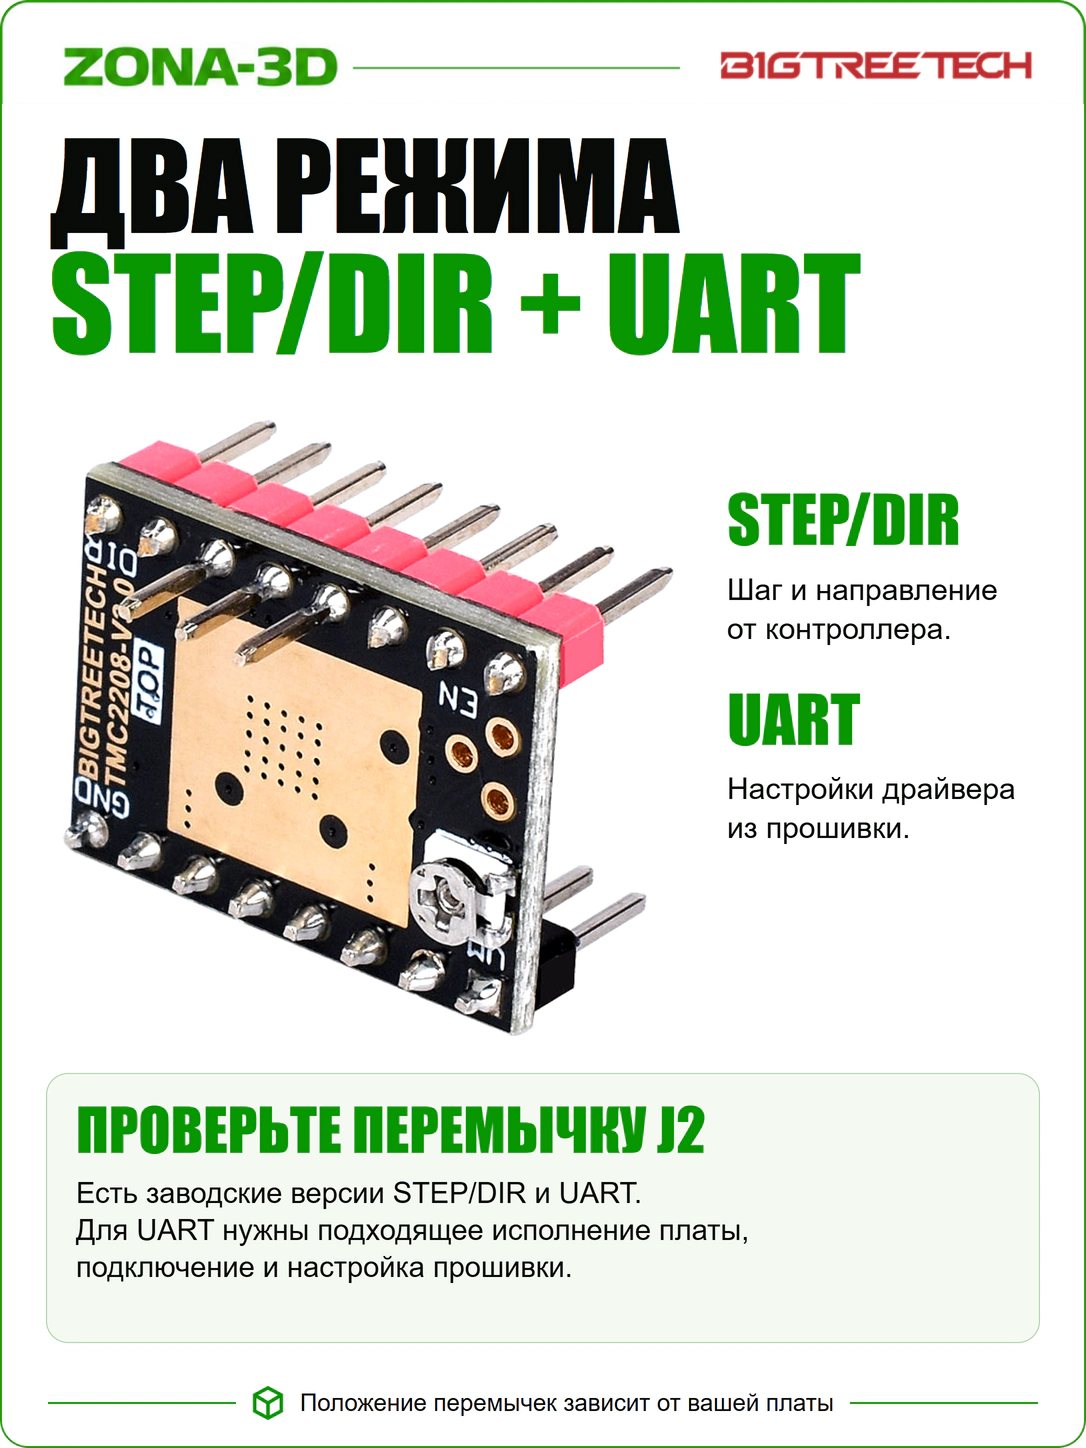
STEP сообщает драйверу, когда сделать очередной микрошаг, DIR задаёт направление. Эти сигналы нужны и в автономном режиме, и при UART. Сам UART передаёт настройки: ток, деление шага, выбор алгоритма и диагностические данные. Поэтому надпись UART не означает, что мотор начинает двигаться только по одному сигнальному проводу.
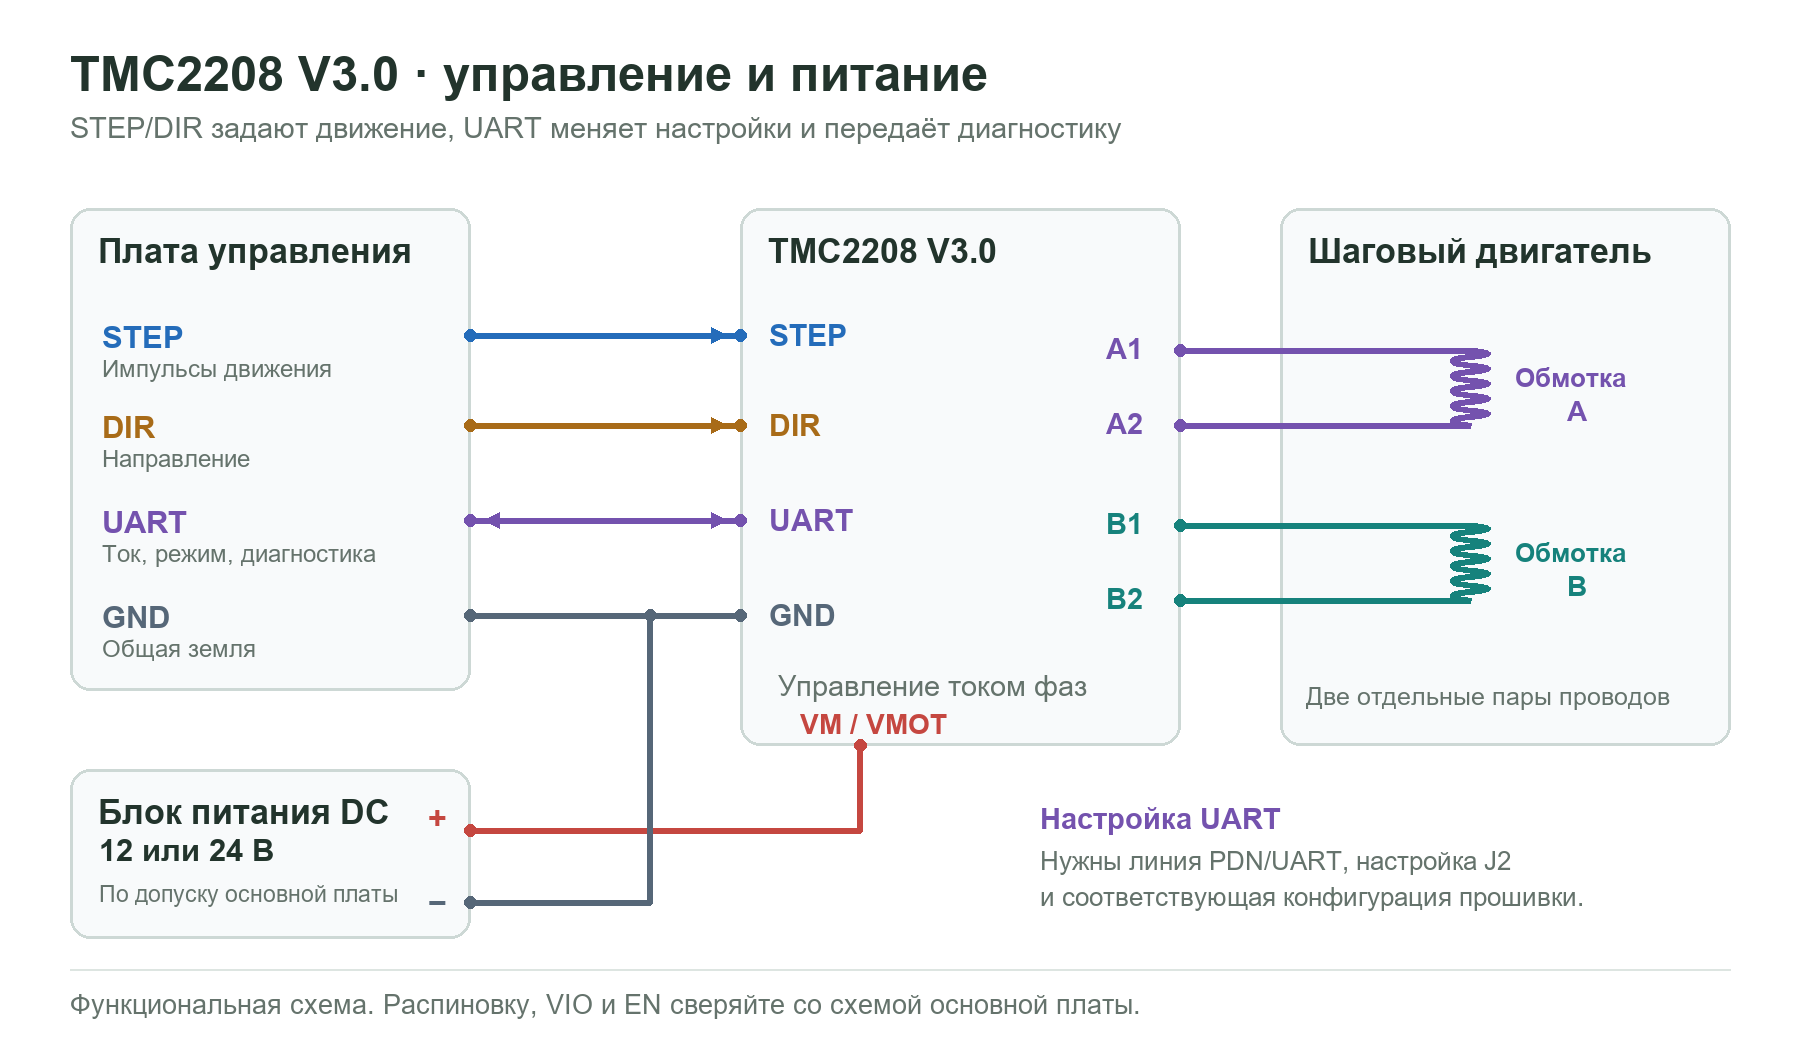
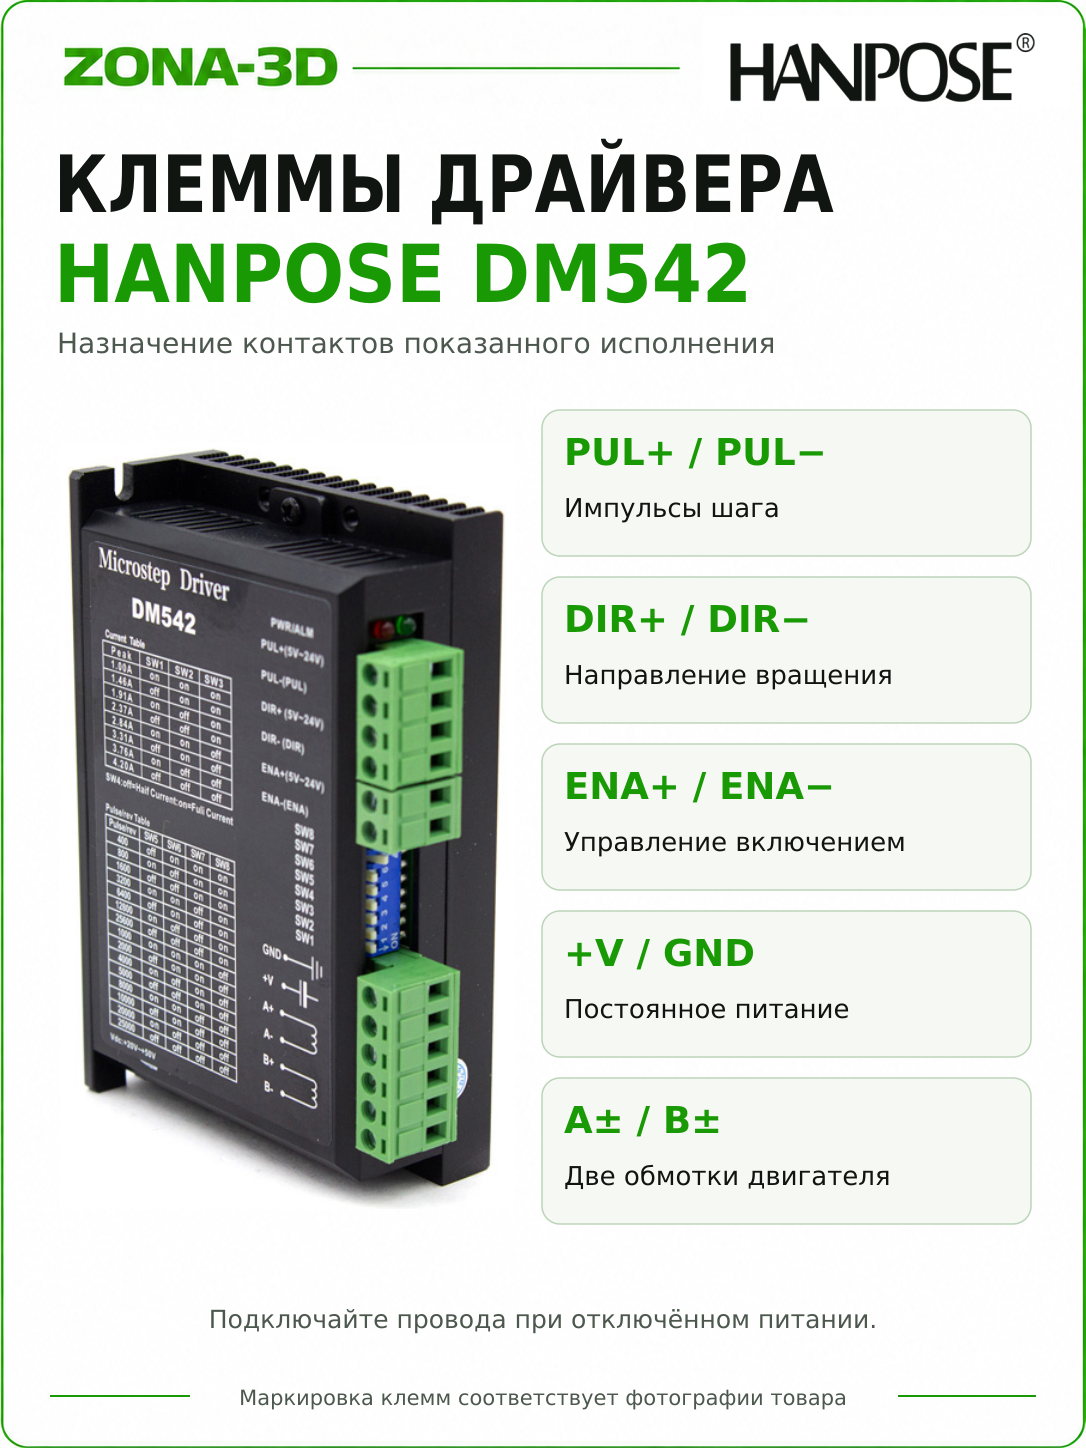
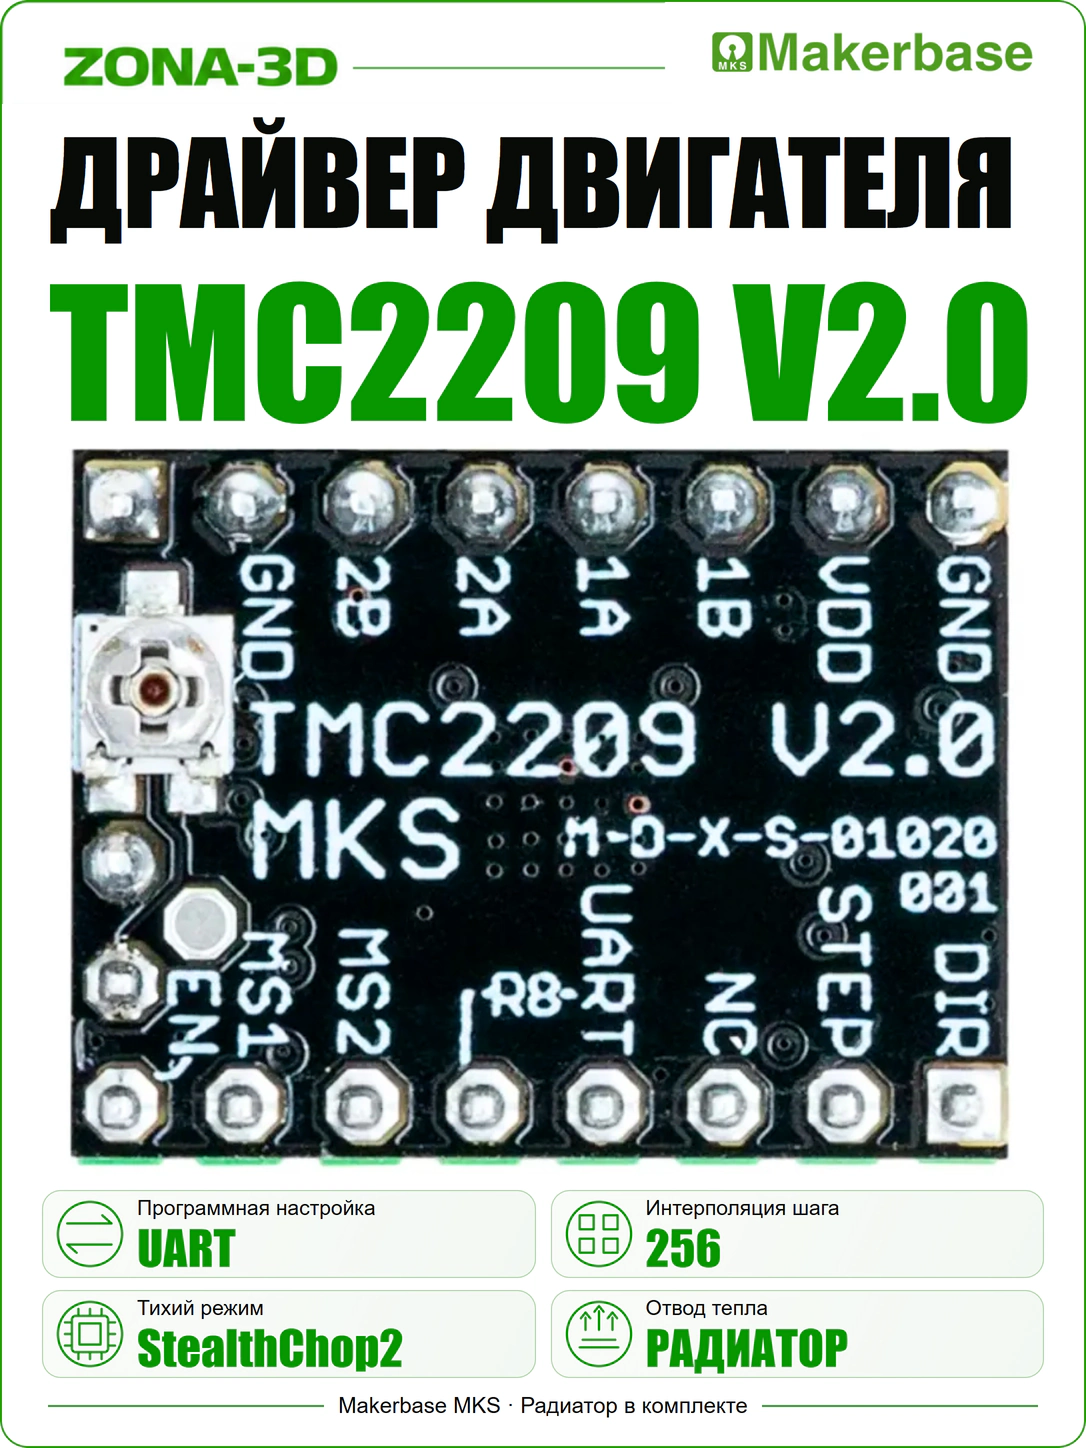
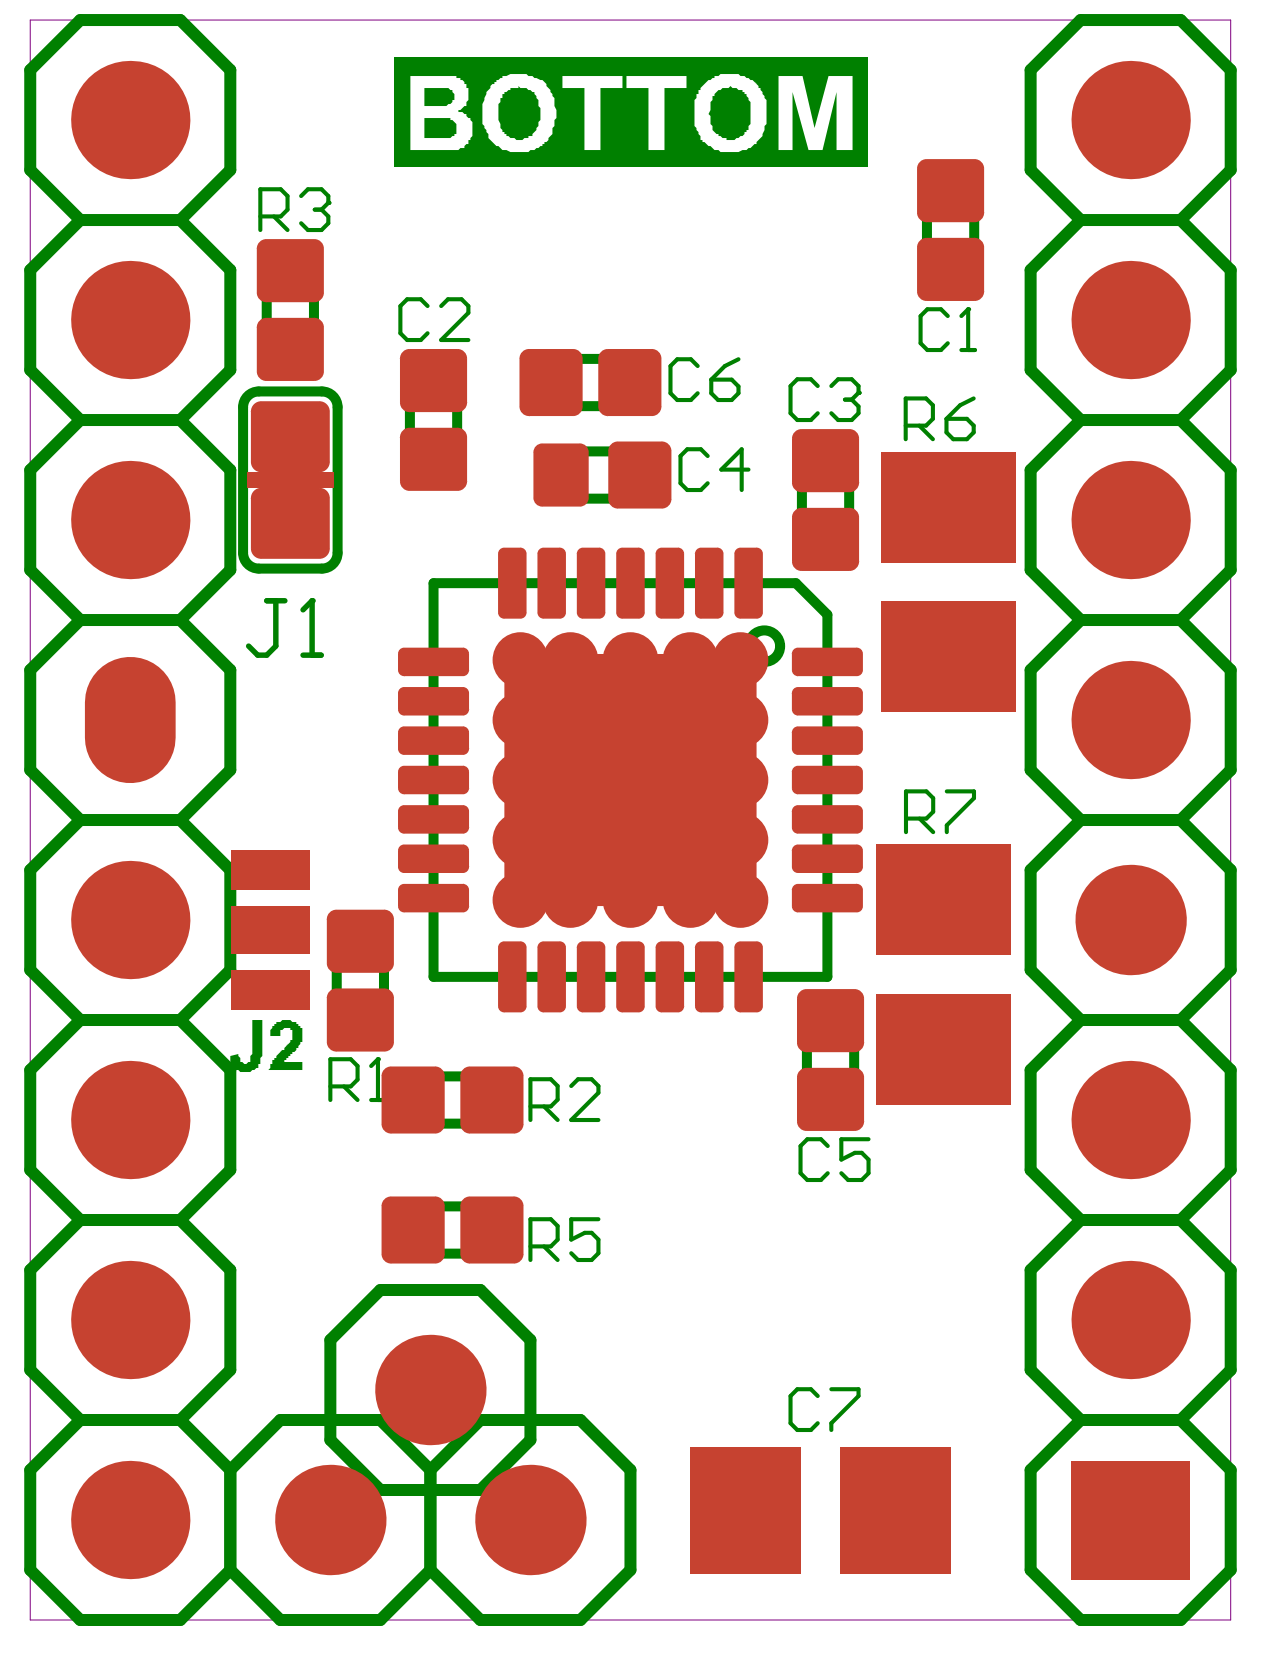
У V3.0 были заводские варианты standalone и UART. Для standalone производитель описывает перевод в UART замыканием J2; готовому UART-исполнению этой операции не нужно. Важно сопоставить состояние перемычки с выбранным в прошивке режимом.
Заводской чертёж показывает расположение J2 и компонентов на нижней стороне. Способ замыкания площадок и вывод UART сверяют с руководством V3.0 и схемой гнезда основной платы.
Как выбрать ток и настроить Vref
Начните с номинального тока фазы двигателя и схемы его соединения. Настройка должна обеспечивать движение под нагрузкой без лишнего нагрева. Максимум драйвера не является рекомендуемым током для любого мотора: небольшой экструдер или ось Z часто требуют другого значения, чем тяжёлая ось.
В UART ток задают программно. В Klipper параметр run_current указывается в амперах RMS: например, 0.8 означает 0,8 А RMS, а не 0,8 В на подстроечнике. Это пример единиц измерения; рабочее значение выбирают по мотору.
В standalone ток связан с Vref. Для штатных R110 официальный справочник приводит контрольные пары: 0,50 В → 0,35 А RMS и 1,25 В → 0,88 А RMS. Эти значения относятся к аналоговой настройке V3.0 с резисторами 0,110 Ом.
Микрошаг: настройка и проверяемый пример
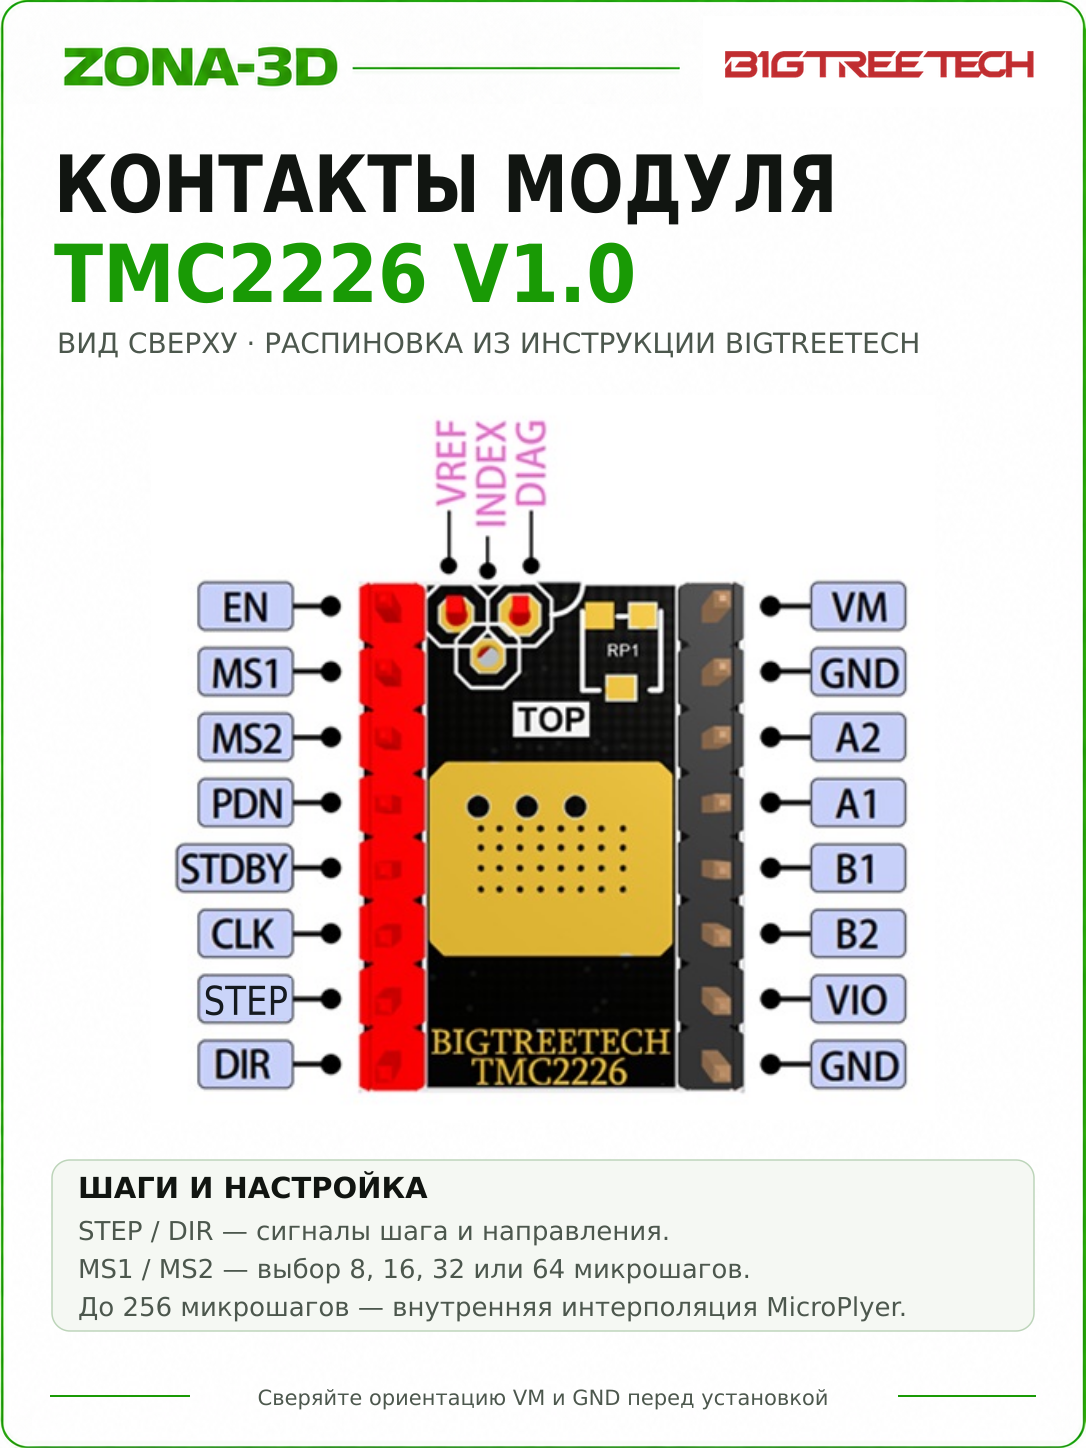
В standalone комбинации MS1/MS2 выбирают входное деление шага. GND означает низкий уровень, VIO — высокий. Положение перемычек на основной плате зависит от разводки её гнезда.
| MS1 / MS2 | Входное деление |
|---|---|
| GND / GND | 1/8 |
| VIO / GND | 1/2 |
| GND / VIO | 1/4 |
| VIO / VIO | 1/16 |
Для двигателя 1,8°, ремня GT2 с шагом 2 мм и шкива на 20 зубьев один оборот перемещает ось на 40 мм. При входном микрошаге 1/16 получаем:
200 — полных шагов на оборот; 16 — входной микрошаг; 20 × 2 = 40 мм на оборот.
Интерполяция до 256 не меняет эти 80 шагов/мм. Если в UART увеличить именно входное деление с 16 до 32, в Marlin масштаб для такой механики станет 160 шагов/мм. В Klipper указывают новое microsteps, а геометрическое rotation_distance остаётся 40 мм. Микрошаг делает команду более дробной, но сам по себе не устраняет люфт.
Режимы и прошивки
StealthChop2 выбирают ради тихой работы. SpreadCycle используют, когда приоритетом становится регулирование тока на динамичных перемещениях. Подходящий режим проверяют под нагрузкой: по звуку нельзя определить запас момента. В Klipper поведение задаёт stealthchop_threshold; значение 0 выбирает SpreadCycle.
| Система | Что настраивают |
|---|---|
| Marlin, UART | Тип драйвера TMC2208; ток и микрошаг задаются в конфигурации соответствующей оси. |
| Marlin, standalone | Тип TMC2208_STANDALONE; ток — Vref, деление — MS1/MS2. |
| Klipper, UART | Секция [tmc2208 stepper_x], правильный uart_pin, run_current и sense_resistor: 0.110. |
| Проверка связи | В Klipper — DUMP_TMC STEPPER=stepper_x; в Marlin с включённой TMC-диагностикой — M122. |
Номер вывода UART берут из документации основной платы. Пример для SKR одной ревизии не переносится в другую плату автоматически. Ошибку связи сначала устраняют проверкой питания, линии UART и J2, затем проверяют движение.
Установка и первый запуск
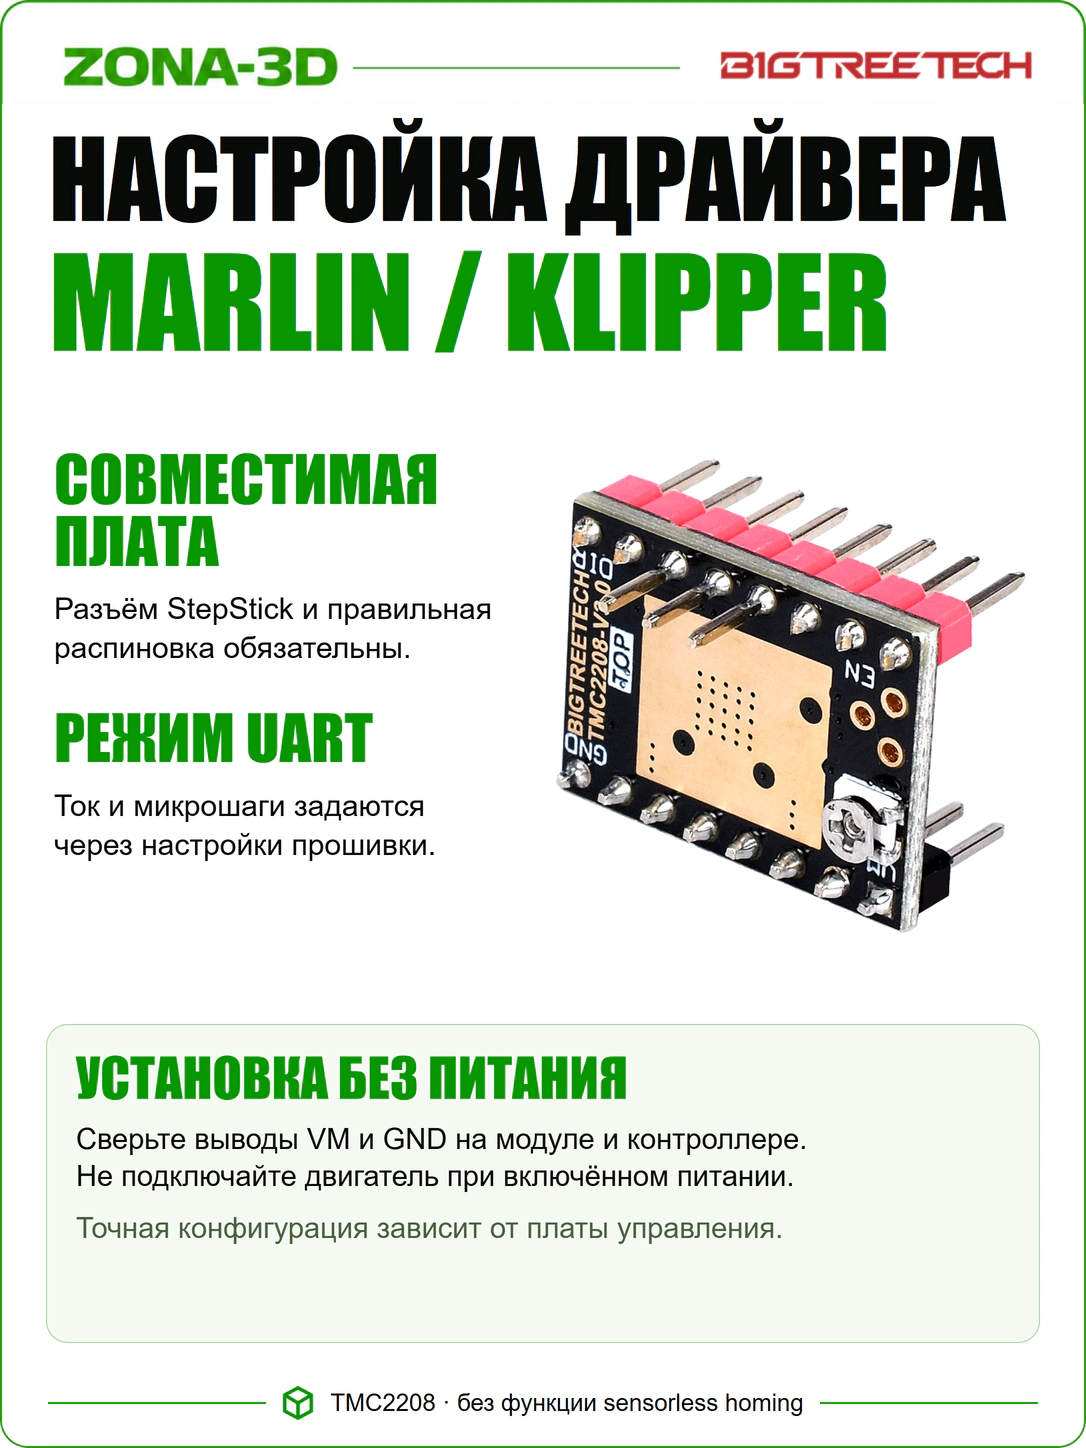
- Сверьте назначение EN, GND и питания в гнезде; снимите питание перед заменой драйвера.
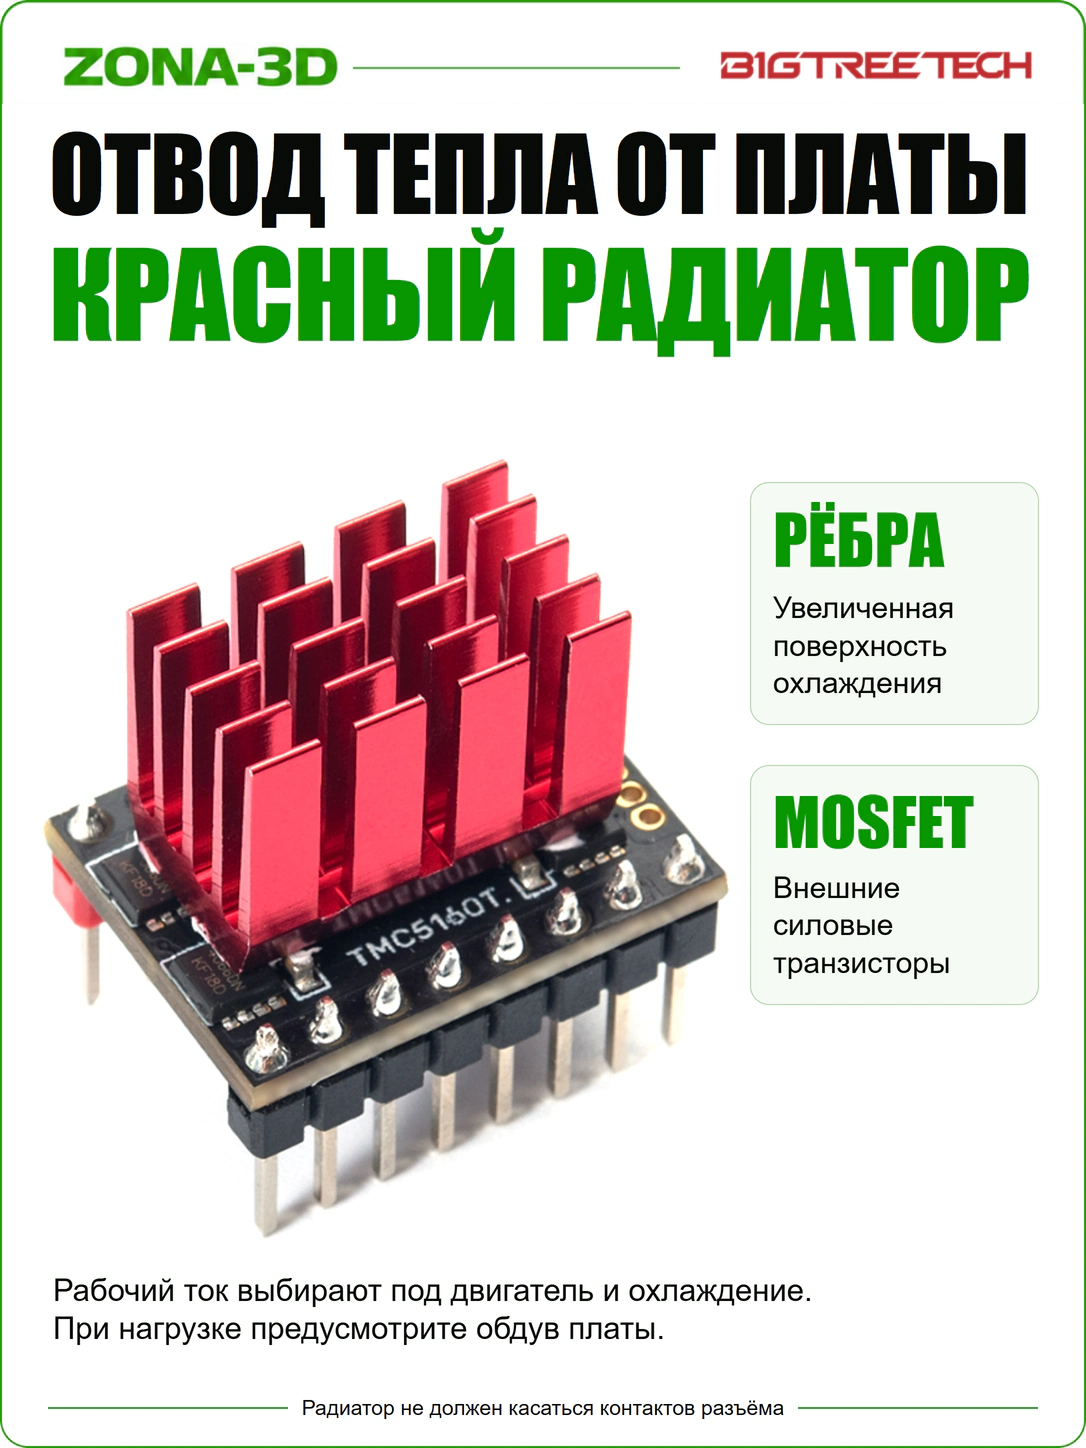
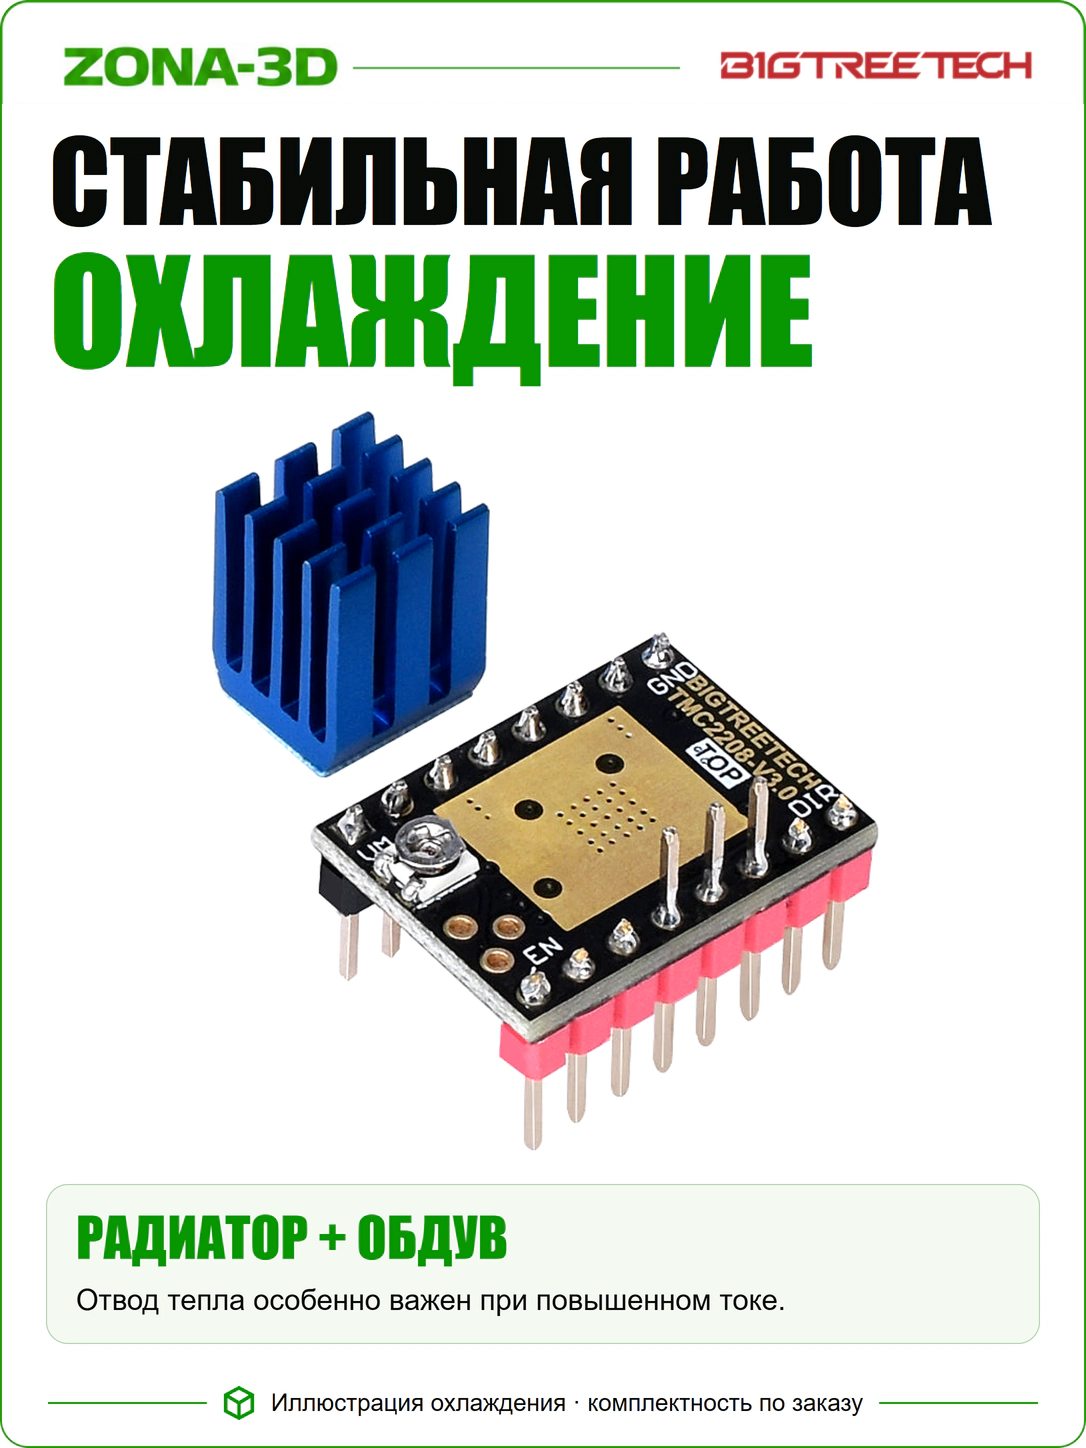
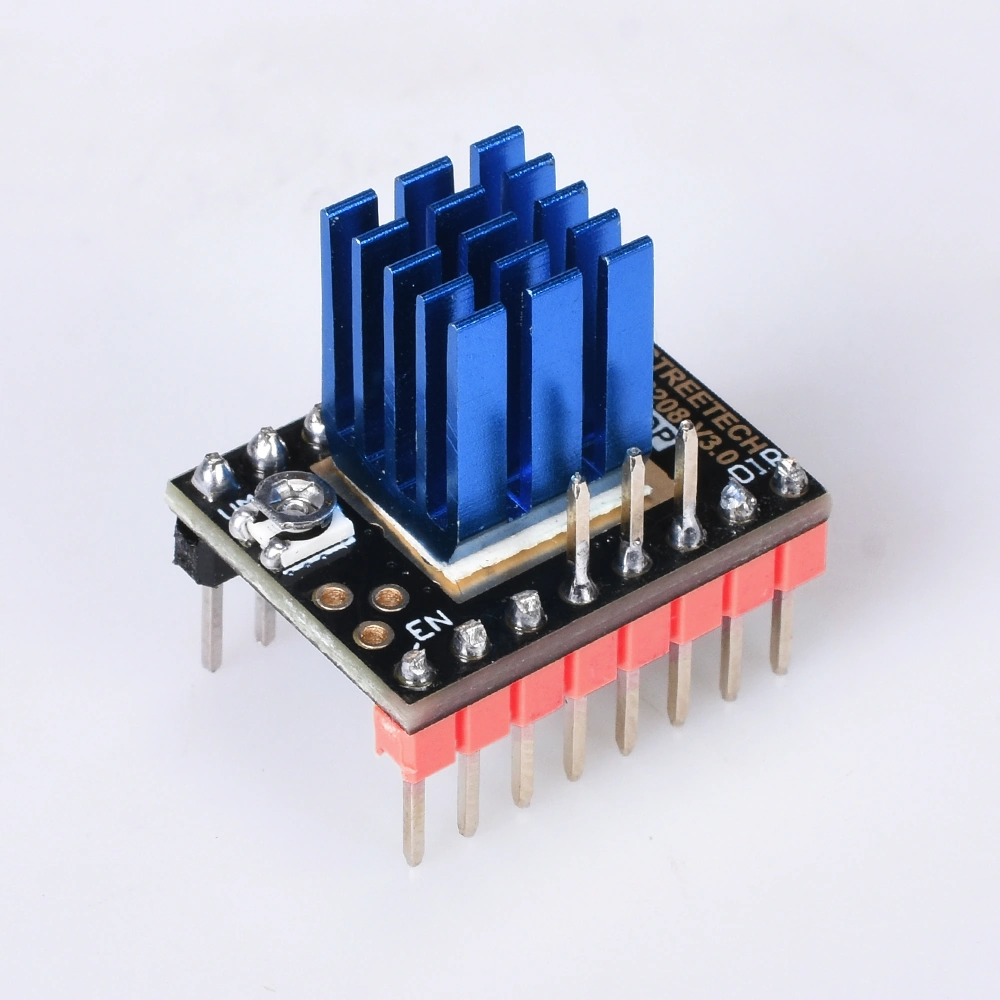
- Установите радиатор с подходящей теплопроводящей прокладкой и обеспечьте обдув. Радиатор не должен замыкать контакты.
- Выберите standalone или UART, настройте соответствующие перемычки и прошивку.
- Задайте ток и входной микрошаг. В UART сначала проверьте связь с драйвером.
- Проверьте направление коротким движением, затем выполните несколько циклов с рабочей нагрузкой и оцените нагрев.
Если после замены расстояние удвоилось или уменьшилось вдвое, сначала сопоставьте входной микрошаг и масштаб прошивки. Если движение плавное только без нагрузки, проверьте ток, ускорение и сопротивление механики, а не повышайте ток сразу до предела.
Перед покупкой и комплектация
Для одной управляемой оси нужен один TMC2208. Сверьте сменный формат гнезда, питание 12/24 В, возможность UART и ток двигателя. Для платы с впаянными драйверами этот модуль не является прямой заменой без переделки электроники.
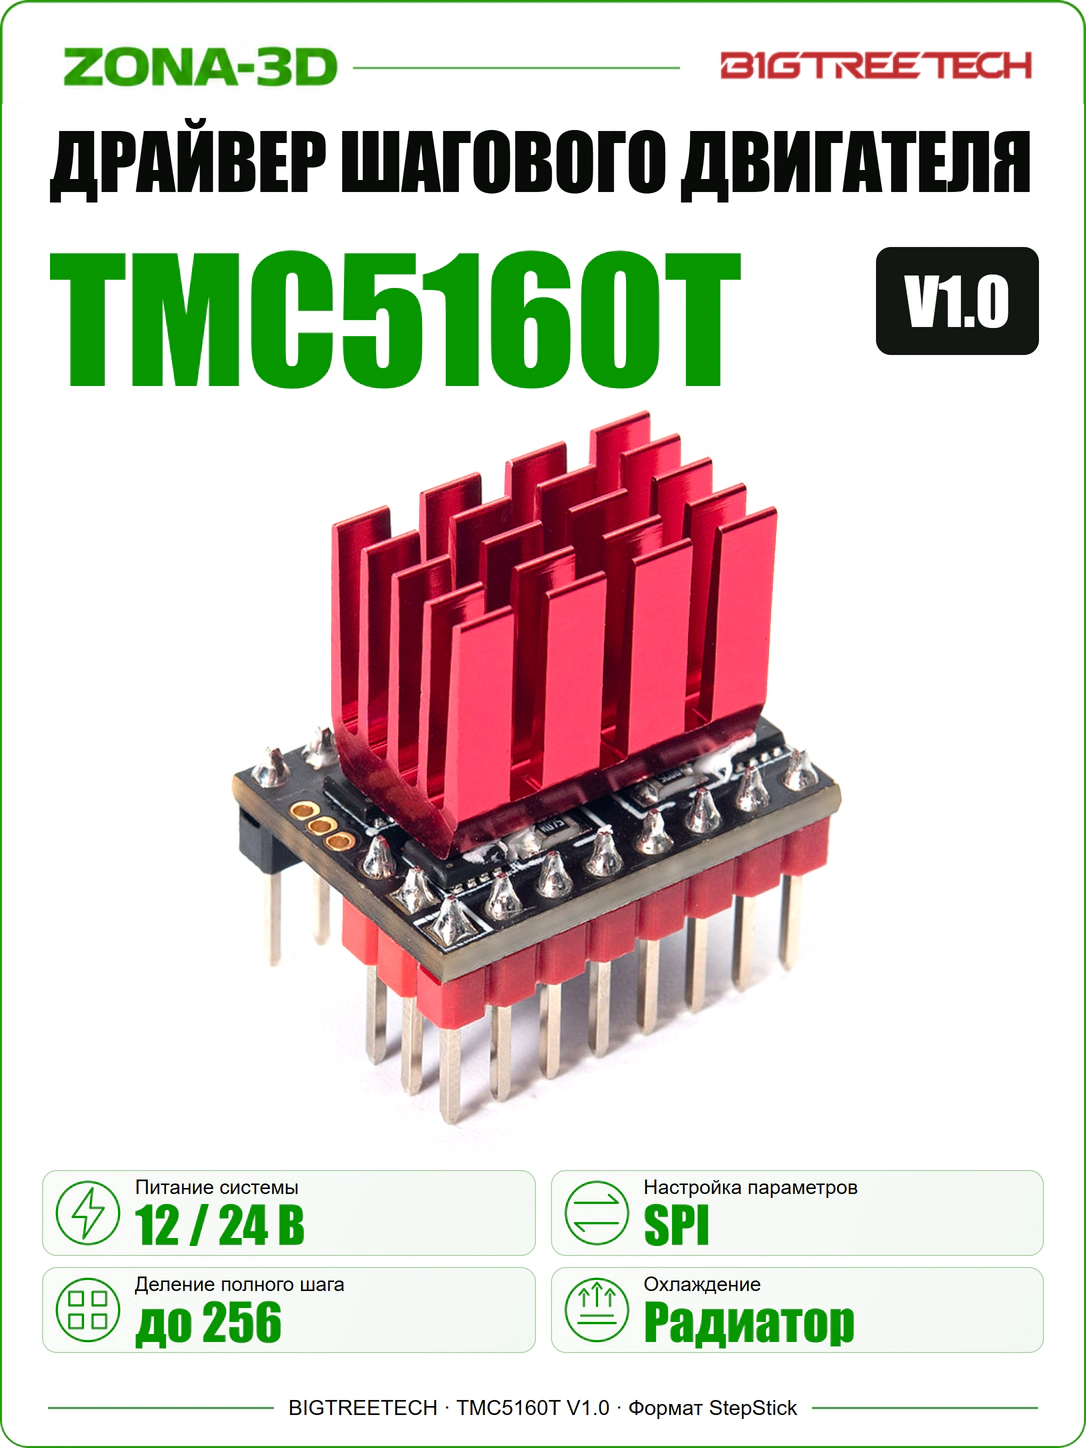
На иллюстрациях показаны модуль и радиатор. Наличие радиатора и дополнительных проводов сверяйте с выбранной комплектацией заказа. Основная плата, двигатель и вентилятор подбираются под проект. Если нужен sensorless homing, рассмотрите драйвер с поддержкой StallGuard вместо TMC2208.
Документация для настройки
BIGTREETECH: руководство и схема V3.0 · BIGTREETECH: режимы, Vref и UART · Klipper: настройка TMC · Klipper: масштаб движения