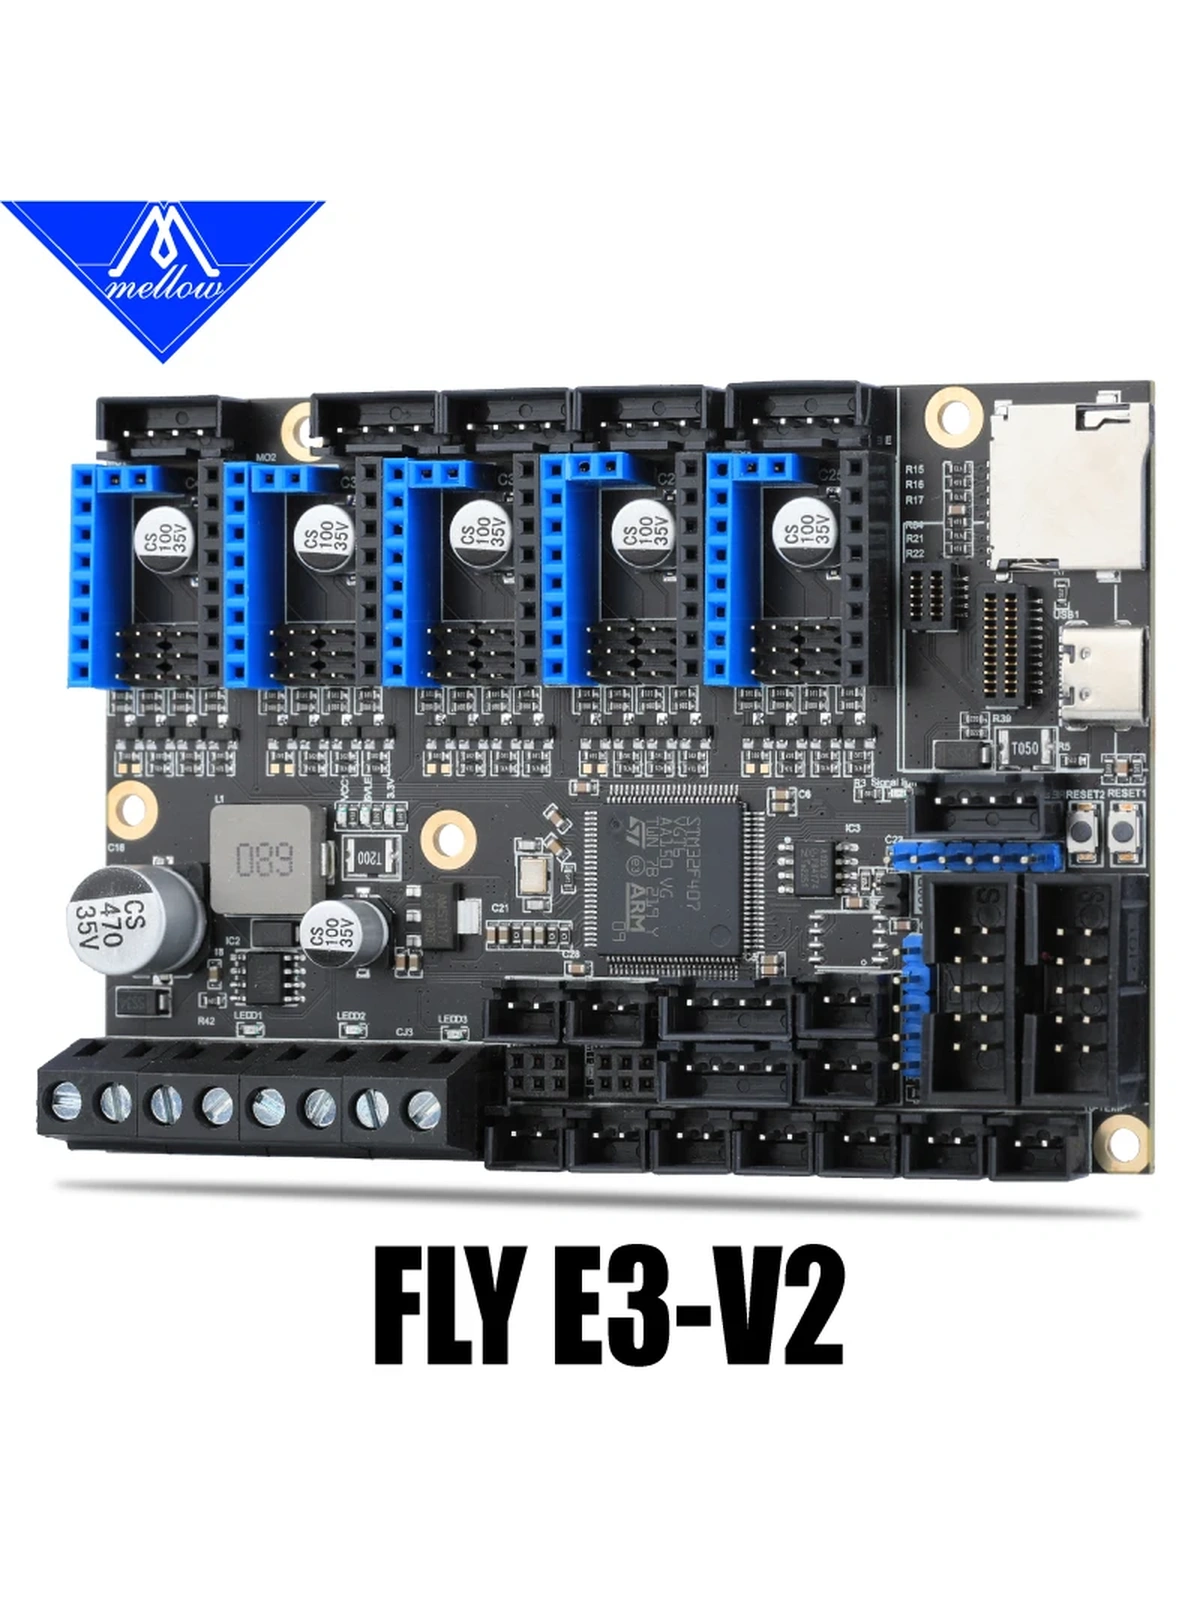
MKS Robin E3D V1.1
4 гнезда драйверов · UART / SPI · Marlin и Klipper
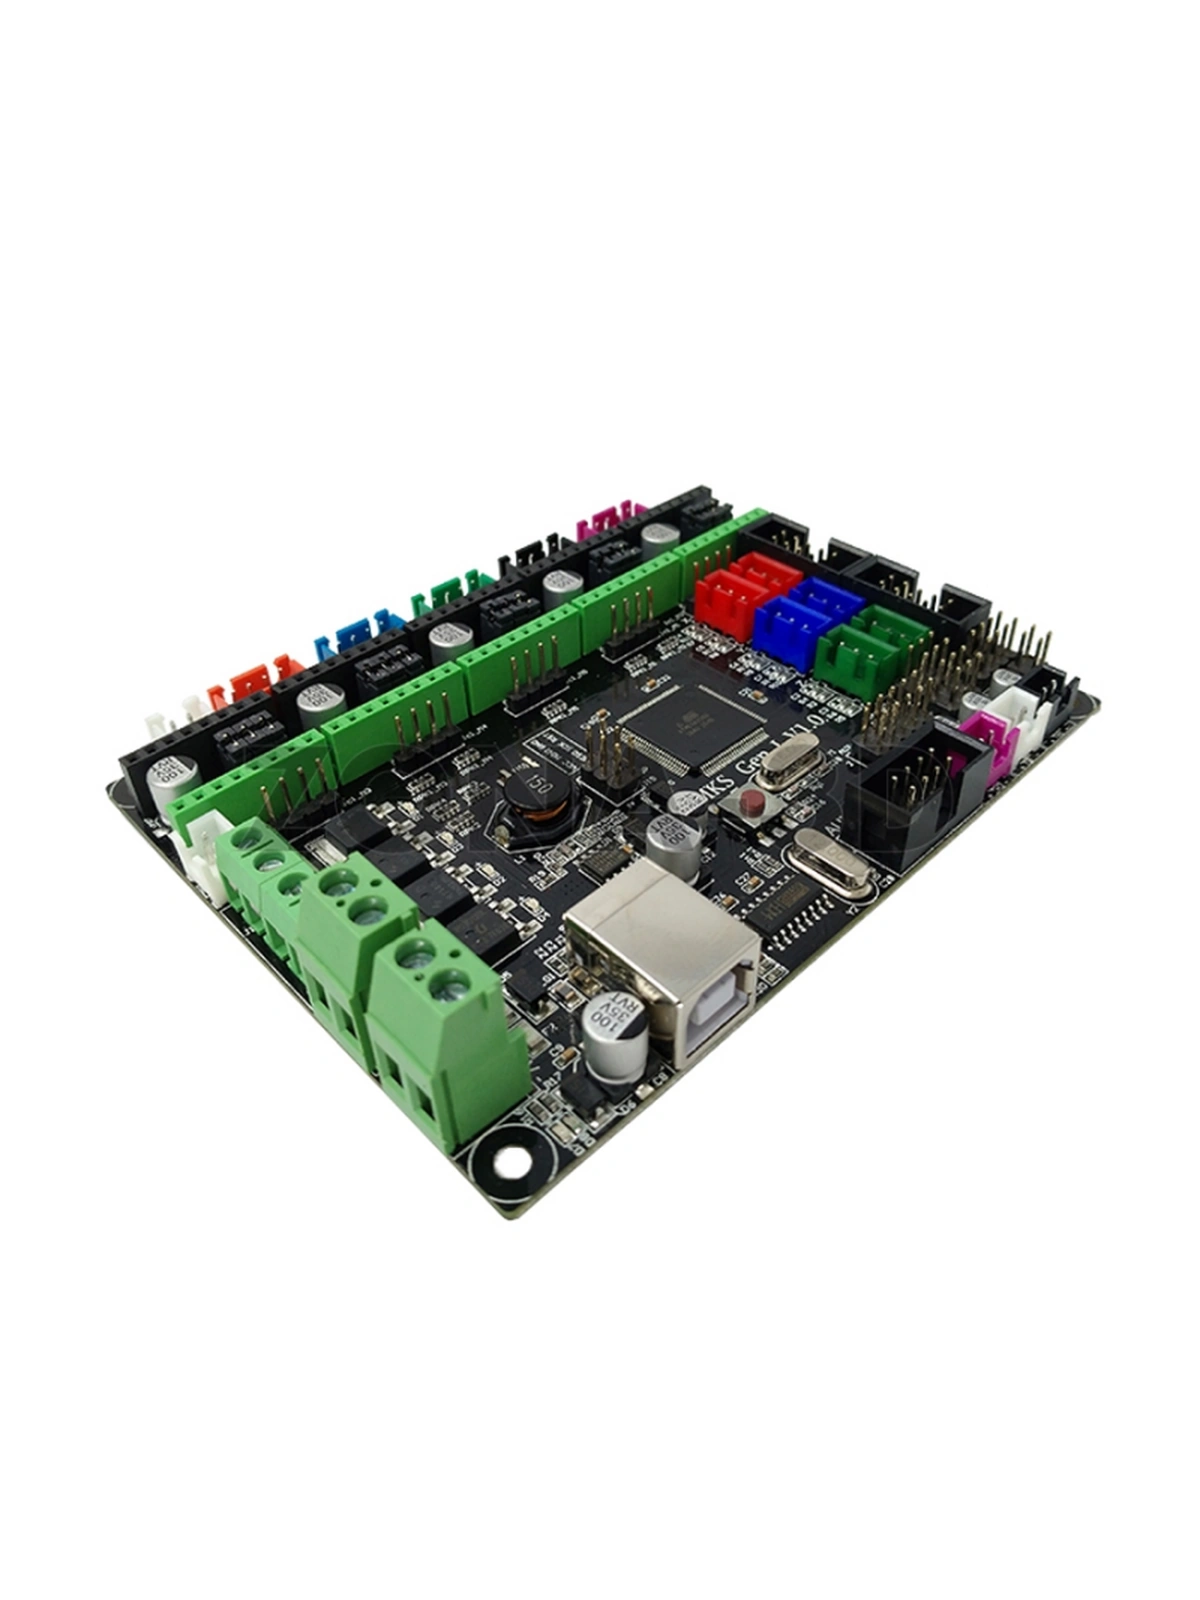
MKS Robin E3D V1.1 — 32-битная плата управления 3D-принтером с гнёздами сменных драйверов для осей X, Y, Z и одного экструдера. Она подходит для модернизации принтера с Marlin или Klipper, поддерживает автономные драйверы и настройку совместимых TMC по UART либо SPI. Два разъёма оси Z позволяют подключить пару двигателей к одному драйверу, а отдельные интерфейсы предусмотрены для дисплея, датчика уровня и контроля филамента.
Главная особенность E3D — свобода выбора драйверов в компактной плате для принтера с одним экструдером. Настройка ревизии V1.1 учитывает изменённую разводку Z и внешнюю память параметров.
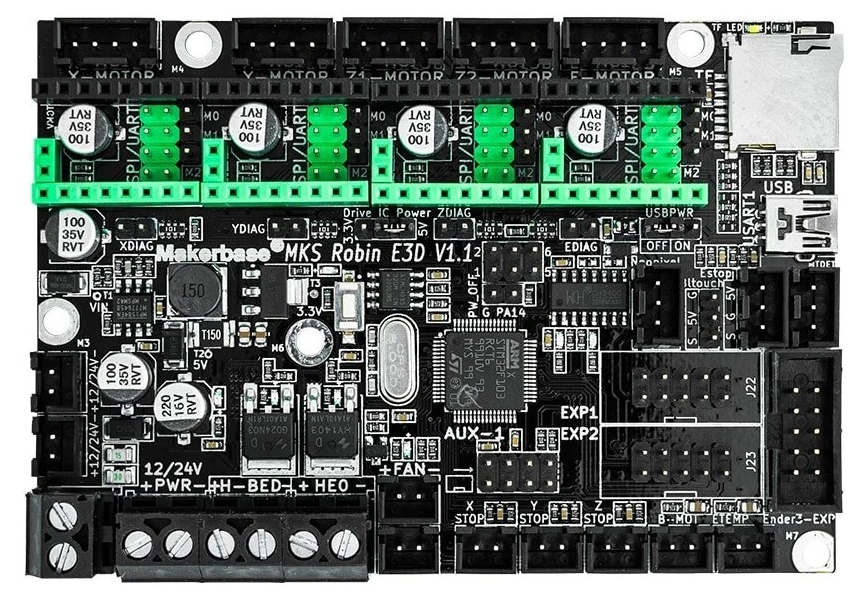
Модуль подбирается под двигатель и режим управления без замены всей платы.
UART/SPI позволяют задавать ток и контролировать состояние совместимого драйвера.
Z1/Z2 подключаются к одному каналу без отдельного разветвителя; движения остаются совместными.
Для какой модернизации подходит E3D
Robin E3D рассчитана на принтер с одним хотэндом и четырьмя независимыми приводами. Её удобно выбирать, когда нужно перейти со старого контроллера на 32-битный процессор и сохранить возможность самостоятельно подбирать драйверы. При неисправности StepStick можно заменить отдельно от основной платы; при смене мотора — выбрать подходящий модуль и заново настроить ток.
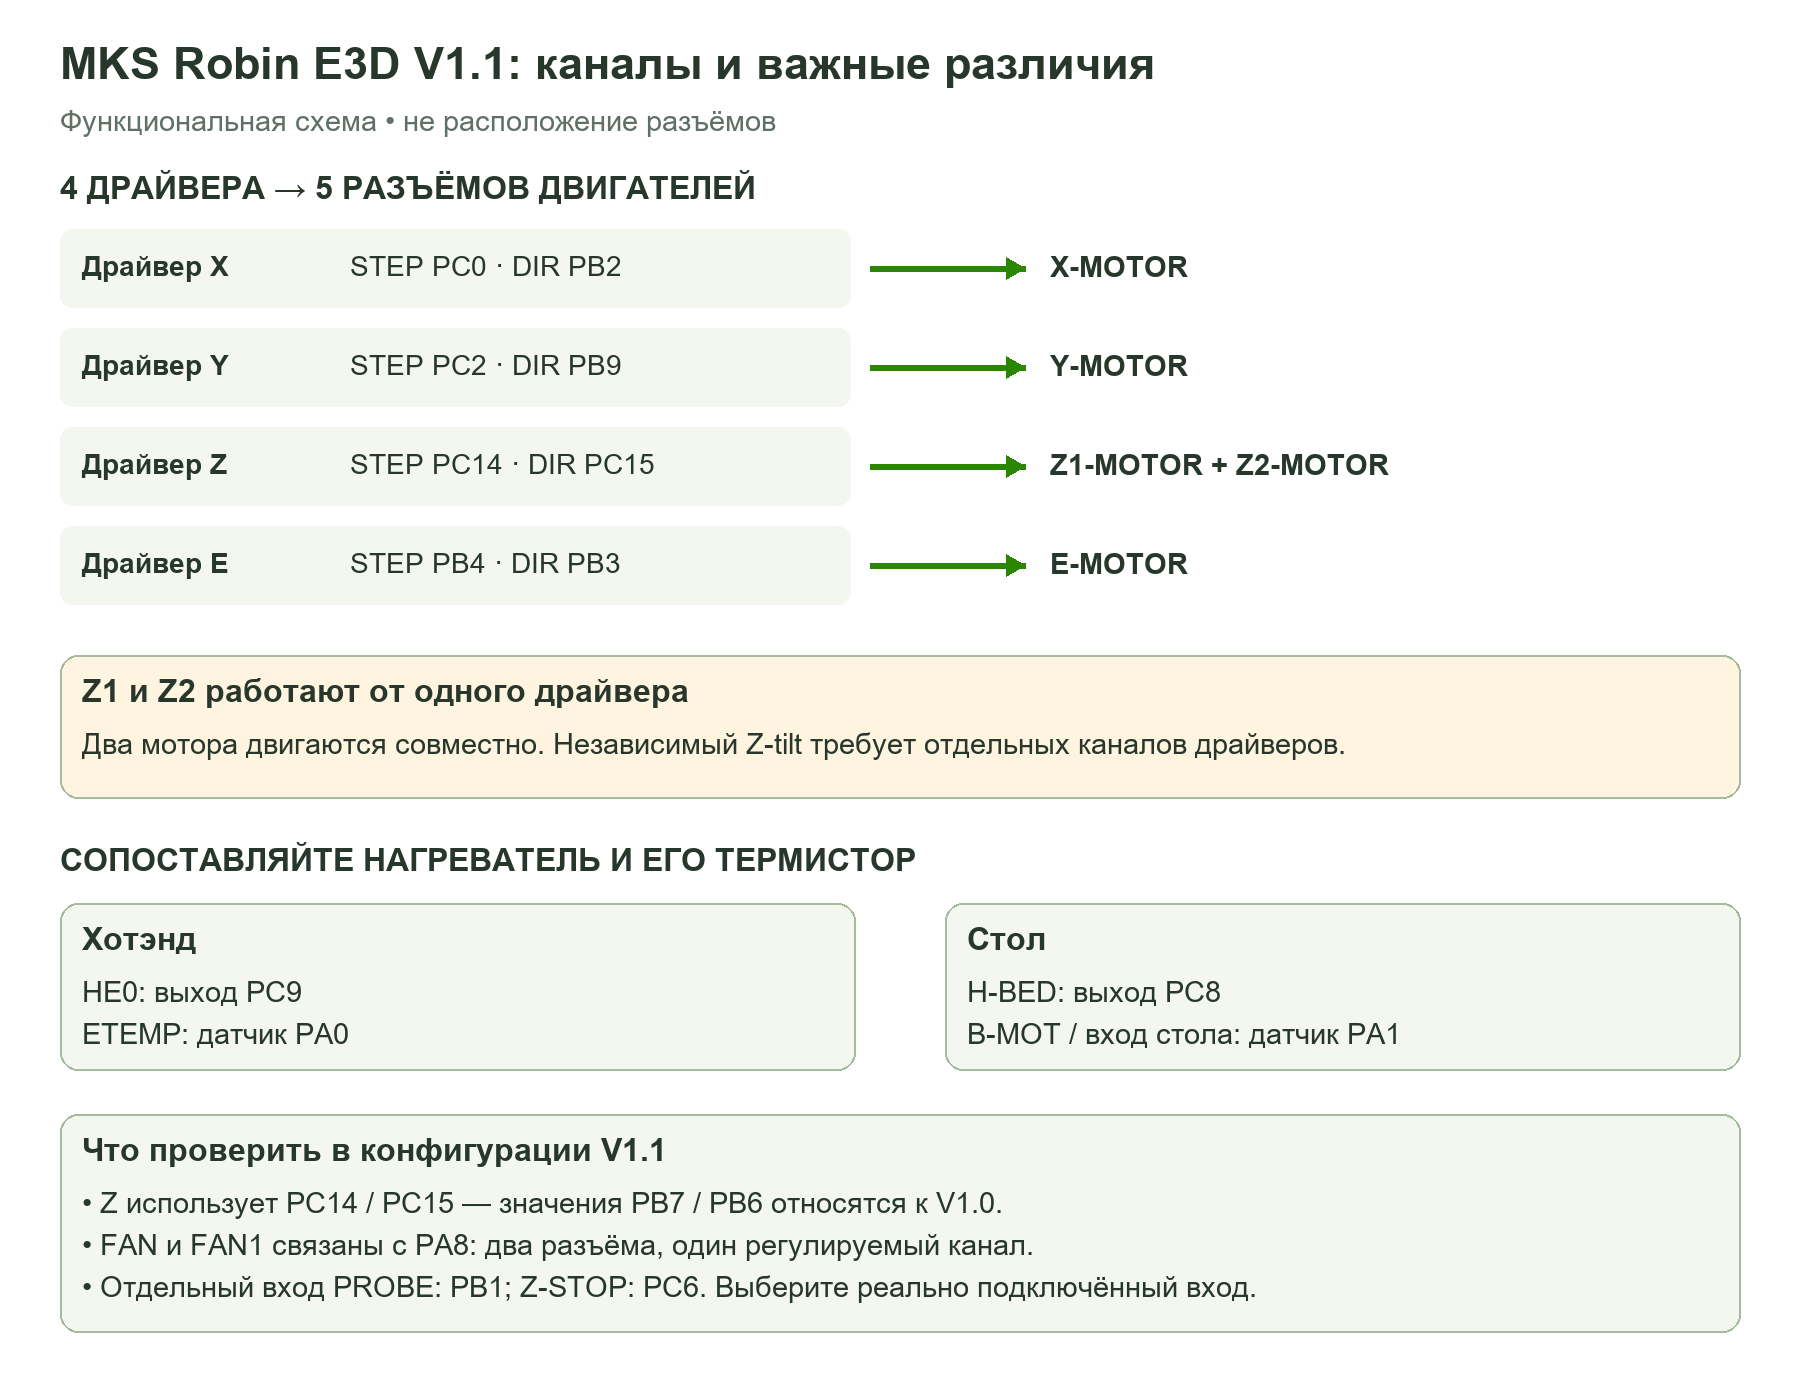
Буква D здесь существенна: у Robin E3 драйверы TMC2209 встроены, а у E3D стоят четыре гнезда под сменные модули. Наличие гнёзд не означает, что комплект содержит четыре драйвера. Два разъёма Z1/Z2 также не превращают плату в пятиканальную: независимая автоматическая регулировка двух винтов Z требует двух отдельных драйверных каналов.
Основные характеристики
| Параметр | Значение и условия |
|---|---|
| Процессор | STM32F103RCT6, ARM Cortex-M3, 72 МГц |
| Питание | 12–24 В DC; напряжение нагревателей и вентиляторов выбирается под источник |
| Драйверы | 4 гнезда StepStick: X, Y, Z, E; STEP/DIR, совместимые TMC UART и SPI |
| Двигатели | 5 разъёмов: X, Y, Z1, Z2, E; Z1 и Z2 подключены к одному каналу |
| Нагрев и температура | 1 хотэнд + стол; 2 входа термисторов NTC |
| Охлаждение | FAN и FAN1 — два выхода одного PWM-канала PA8; отдельно имеются выходы постоянного напряжения питания |
| Подключение | microSD, USB через последовательный преобразователь, EXP1/EXP2, Ender-3 EXP, AUX-1, датчик уровня и филамента |
| Память настроек V1.1 | Внешняя I²C EEPROM; в Marlin предусмотрены 4 Кбайт |
| Прошивки | Marlin с выбором E3D V1.1; Klipper с отдельным Linux-хостом |
Драйверы: что дают UART и SPI
Автономный STEP/DIR подходит для A4988, DRV8825 и совместимых модулей. Плата передаёт импульсы шага и направление, а ток и деление шага задаются на драйвере и перемычками. Формулу Vref берут из документации конкретного модуля: одна формула не подходит всем StepStick.
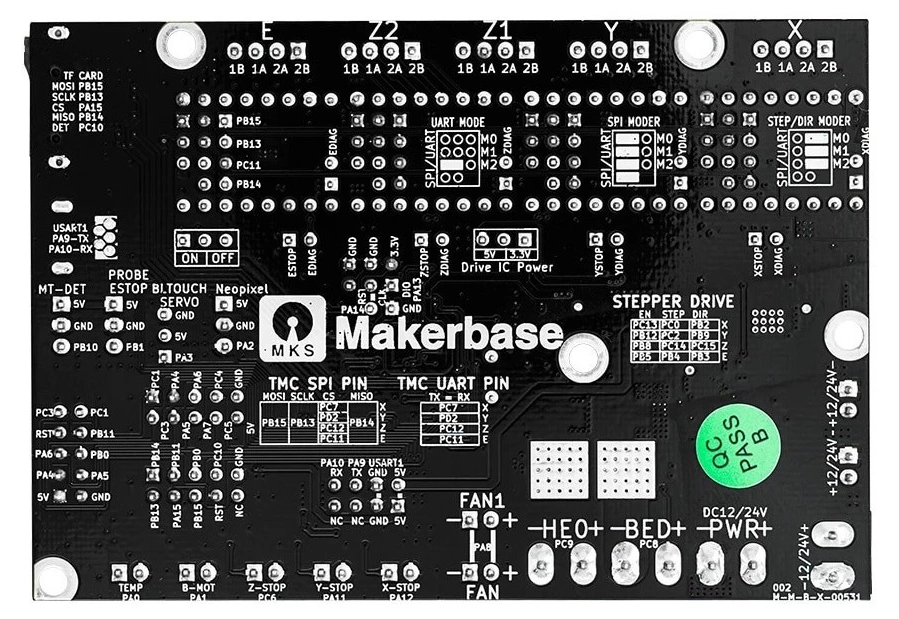
UART для TMC2208/2209 позволяет задавать ток из прошивки и проверять связь с драйвером. Для E3D линии X/Y/Z/E — PC7, PD2, PC12 и PC11. В Marlin выбирают правильный DRIVER_TYPE и параметры тока; проверка M122 требует включённой диагностики TMC. Для связи и проверки нужен силовой источник 12/24 В, одного USB недостаточно.
SPI предусмотрен для подходящих модулей, например TMC2130. Общие сигналы — PB15 MOSI, PB14 MISO и PB13 SCK; CS выбирается для каждого канала. Перемычки и конфигурация должны совпадать с фактическим режимом драйвера. Простая перестановка модуля без перенастройки может изменить направление, микрошаг и ток.
Ток двигателей и два мотора Z
Начальный ток выбирают по двигателю, допустимому току модуля и охлаждению электроники. Значение тока в Klipper для TMC задаётся в амперах RMS; в Marlin соответствующие настройки обычно выражены в миллиамперах RMS. Это нужно отличать от рекламного пикового тока драйвера.
При подключении двух моторов к параллельным Z1/Z2 ток одного драйвера распределяется между ними. Нельзя просто удвоить настройку, не проверив возможности модуля и нагрев. Моторы подбирают одинаковыми, проверяют согласованное направление и отсутствие перекоса портала. Разъединять моторные кабели при включённом драйвере нельзя.
Для sensorless homing нужны поддерживающий функцию драйвер, настроенный UART и перемычка DIAG соответствующей оси. При использовании обычного концевика перемычку DIAG снимают по руководству Makerbase. Для TMC2209 руководство указывает положение Drive IC Power 3,3 В; этот выбор не следует переносить на произвольный модуль без его схемы.
Питание, нагреватели и вентиляторы
Силовое питание подают на PWR с соблюдением полярности. Нагреватель сопла подключают к HE0, стол — к H-BED. В конфигурации им соответствуют PC9 и PC8; датчики температуры — PA0 и PA1. Вход термистора не предназначен для подачи 12/24 В. Поддерживаемый тип NTC задают в прошивке по установленному датчику.
Маркировка силового транзистора не является допустимым длительным током всего выхода. Если ток мощного стола не укладывается в подтверждённые возможности разъёмов и проводки, используют подходящий внешний силовой модуль. Допустимость нагрузки проверяют до подключения, а после первого прогрева контролируют нагрев клемм.
FAN и FAN1 управляются одним PA8: оба вентилятора одновременно получают одинаковое PWM-управление. Для радиатора хотэнда, которому нужен постоянный обдув, предусмотрите постоянный выход соответствующего напряжения. Доля PWM меняет среднюю мощность, но не превращает 24-вольтовый выход в безопасный источник для вентилятора на 12 В.
Прошивка именно для V1.1
В Marlin выбирают BOARD_MKS_ROBIN_E3D_V1_1, затем задают кинематику, размеры рабочей области, типы драйверов, термисторов и дисплея. Вариант без суффикса V1.1 и вариант Robin E3 выбирают другую аппаратную конфигурацию. После обновления проверяют актуальность сохранённых настроек EEPROM и заново сохраняют согласованный набор параметров.
В Klipper официальный пример Robin E3 применим к E3D с TMC2209 после адаптации к своей комплектации. Для V1.1 меняют Z на step_pin: PC14 и dir_pin: PC15 с нужной инверсией направления. Значения размеров, токов, PID и скорости из примера не описывают автоматически ваш принтер.
Для штатного загрузчика официальный пример Klipper указывает STM32F103, смещение 20 KiB и связь USART1 PA10/PA9. После сборки файл обрабатывают штатным скриптом update_mks_robin.py в Robin_e3.bin и устанавливают через microSD. Обычная команда make flash для этого загрузчика не подходит. USB на плате работает через последовательный преобразователь — выбирать native USB MCU вместо USART1 не нужно.
Дисплей и датчик уровня
Разъём Ender-3 EXP предназначен для соответствующего классического дисплея Ender-3/Ender-5, а EXP1/EXP2 — для поддерживаемых LCD. Цветные экраны других поколений Ender используют иные интерфейсы: название принтера не заменяет проверку модели дисплея. Последовательный MKS TFT подключают к AUX-1 по совместимой схеме и настройкам порта; он не является экраном KlipperScreen.
Для BLTouch предусмотрено управление PA3. Сигнальный провод можно подключить к штатному PROBE PB1 либо использовать Z-STOP PC6, если это соответствует выбранной схеме. В конфигурации указывают именно подключённый вход: пример с PC6 нельзя копировать при проводе на PB1. До homing проверяют выдвижение щупа и изменение состояния датчика вручную.
Датчик филамента использует MT-DET/PB10. Его функция может пересекаться с другими дополнительными модулями, поэтому один вывод нельзя одновременно назначать двум устройствам. Linux-хост, дисплеи, датчики и подсветку подбирают отдельно; логические разъёмы не являются универсальным источником питания периферии.
Первый запуск по шагам
- Сравните ревизию. Найдите V1.1 на плате, проверьте крепления, доступ к USB/microSD и схему каждой колодки.
- Установите драйверы при снятом питании. Сверьте EN/VM/VIO/GND, перемычки режима и DIAG. Радиаторы не должны замыкать выводы.
- Проверьте входы. До нагрева подтвердите комнатную температуру обоих датчиков и правильные состояния концевиков.
- Проверьте движения. Небольшими перемещениями проверьте все оси, особенно Z V1.1; убедитесь, что два винта Z работают согласованно.
- Включайте нагрузки отдельно. Проверьте вентиляторы, затем каждый нагреватель с небольшой целевой температурой. Убедитесь, что растёт показание именно его датчика.
- Настройте принтер. Откалибруйте токи, шаги или rotation_distance, PID, пределы перемещений и смещения пробы. Сохраните рабочую конфигурацию.
Комплектация и документация
Позиция относится к основной плате Robin E3D V1.1. Наличие драйверов, радиаторов, перемычек и кабелей сверяйте с выбранным комплектом. Для работы потребуются совместимые драйверы, источник питания и конфигурация своего принтера; для Klipper дополнительно нужен Linux-хост.