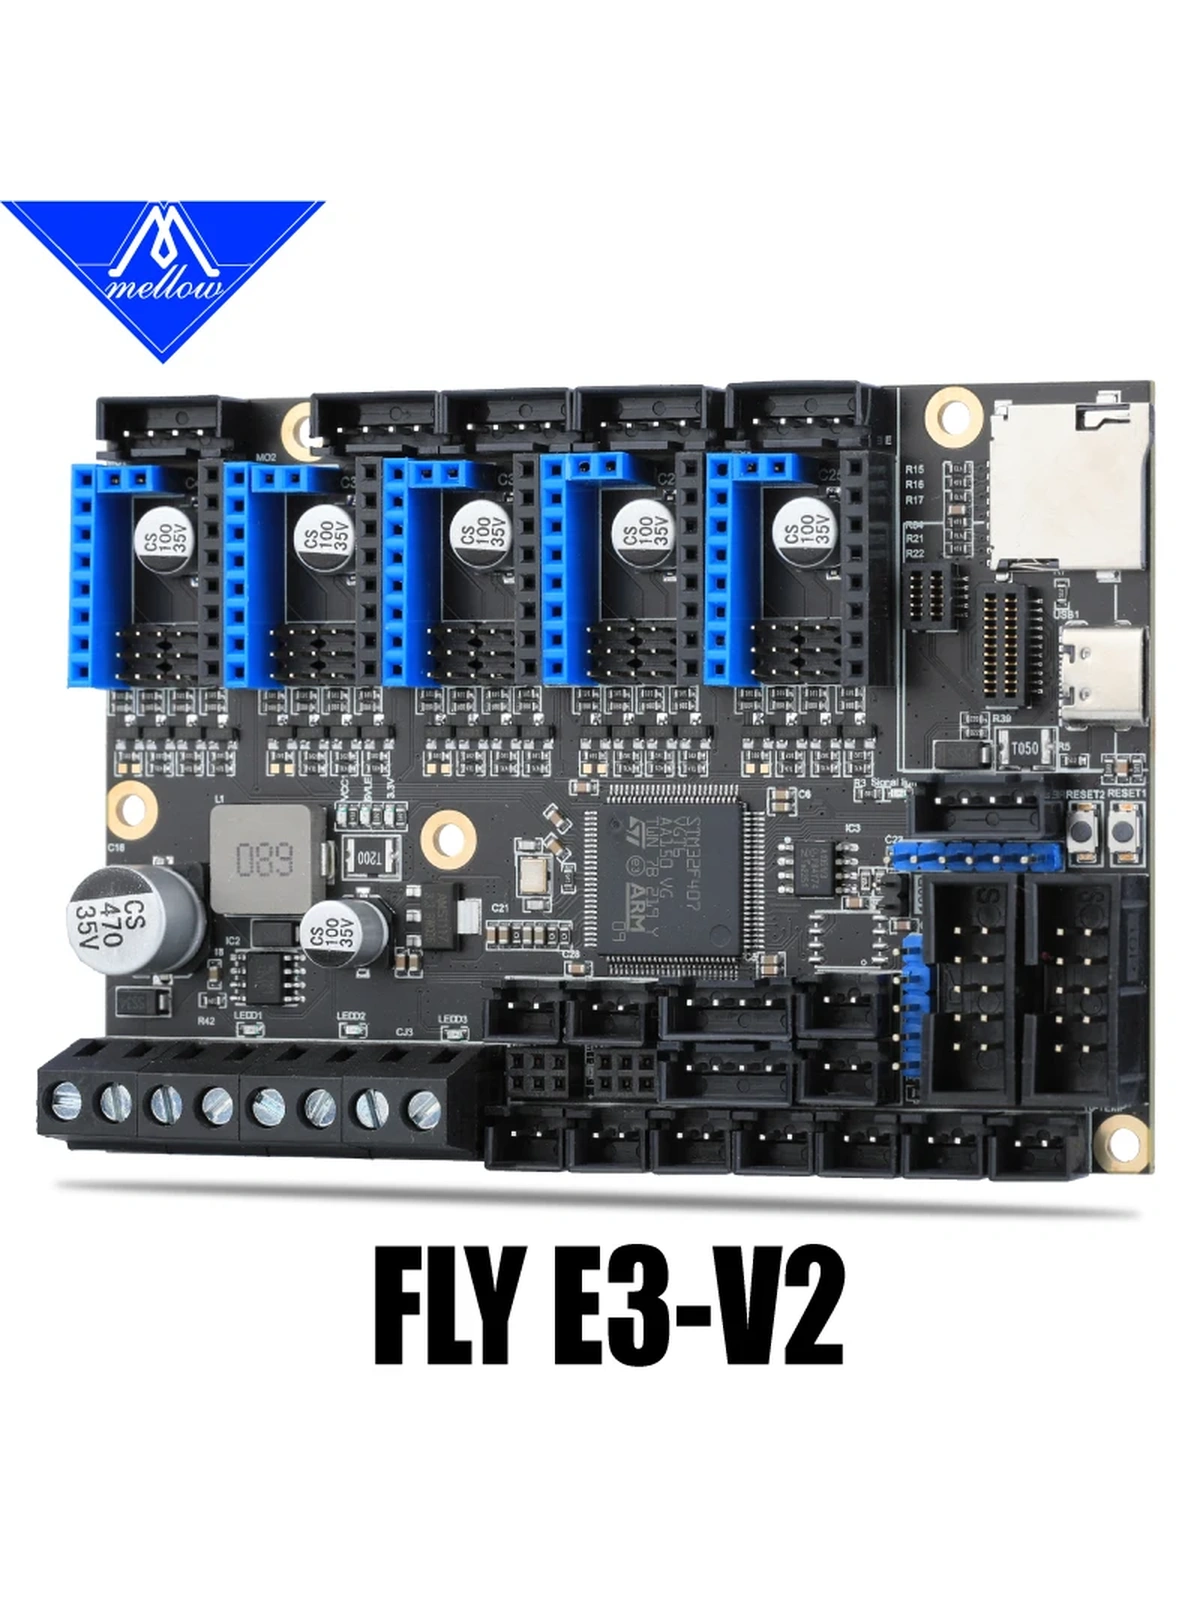

Mellow FLY RRF E3 V2.0
STM32F407 · 5 гнёзд драйверов · 4 PWM-вентилятора
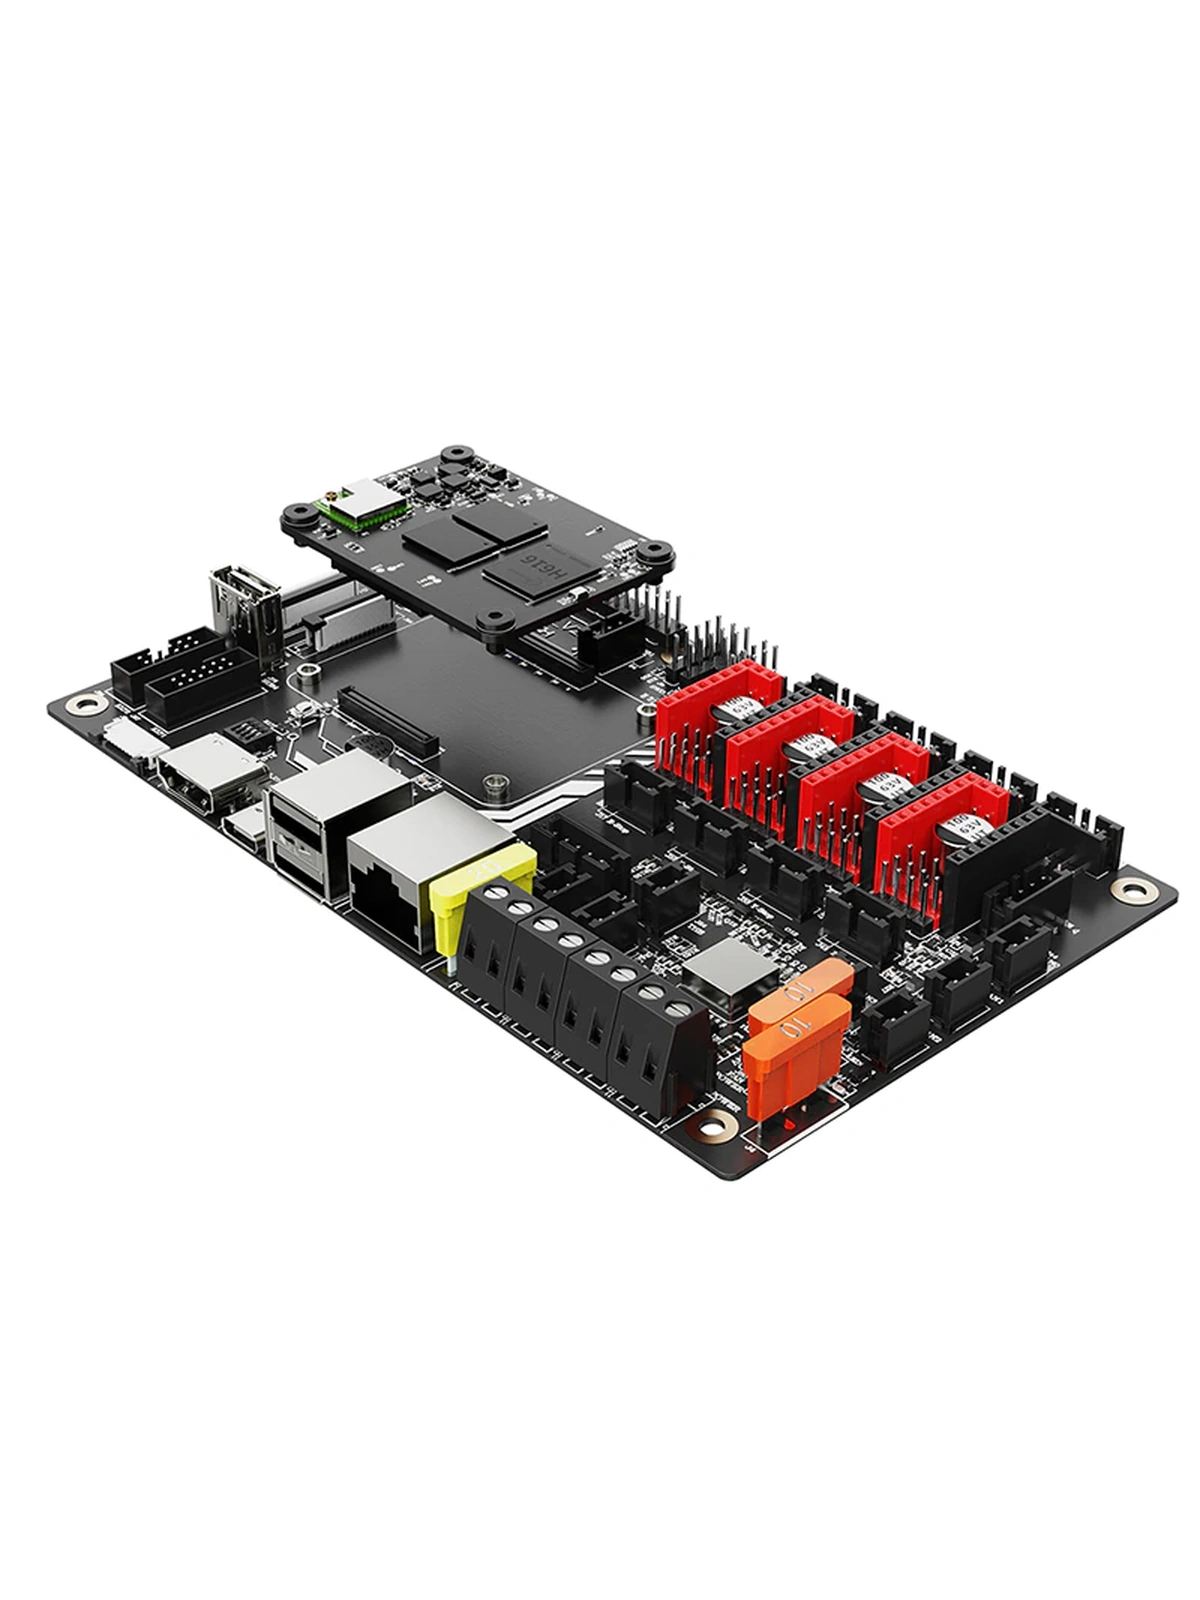
Mellow FLY RRF E3 V2.0 — 32-битная плата управления 3D-принтером с пятью гнёздами для сменных драйверов и четырьмя регулируемыми каналами вентиляторов. Она подходит для сборки или модернизации принтера с RepRapFirmware либо Klipper, позволяет использовать UART- и SPI-драйверы и подключать датчик уровня. Силовые модули вентиляторов сделаны сменными, а Wi-Fi для RRF подключается отдельным совместимым модулем.
Плата даёт возможность выбрать программную среду и драйверы под конкретную механику. Её практическое отличие — раздельное управление охлаждением и ремонтируемая силовая часть вентиляторов.
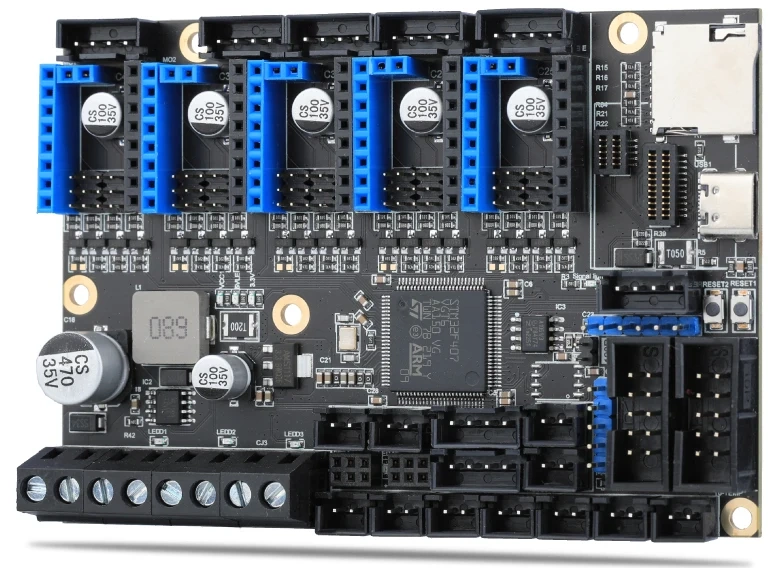
Остаётся дополнительный канал для второго Z или другой задачи после X, Y, Z и экструдера.
Вентиляторы можно назначить разным задачам и управлять ими отдельно.
RRF с совместимым Wi-Fi-модулем или Klipper с внешним Linux-хостом.
Зачем выбирать именно E3 V2
Эта версия интересна, когда на одной плате нужны пять независимых приводов и отдельное управление несколькими вентиляторами. Обычная схема X, Y, Z и экструдер оставляет ещё один драйвер для независимого второго Z. Четыре канала охлаждения позволяют раздельно настроить обдув детали, радиатора хотэнда, электроники и дополнительной зоны.
Сменные драйверы удобны для подбора под моторы и последующего ремонта. E3 V2 не нужно путать с E3 Pro, где конструкция и набор встроенных компонентов другие. Название E3 также не гарантирует совпадение всех креплений, разъёмов и дисплеев с каждой модификацией Ender 3: перед заменой сравните свою плату и официальную схему этой версии.
Что находится на плате
| Узел | Возможности и условия |
|---|---|
| Процессор | STM32F407, ARM Cortex-M4, до 168 МГц |
| Питание | 12 или 24 В DC в типовых схемах производителя; напряжение нагрузок должно совпадать |
| Драйверы | 5 гнёзд под сменные модули: автономный STEP/DIR, TMC UART или SPI |
| Нагрев | 3 управляемых силовых выхода: HEAT0, HEAT1 и выход стола |
| Термодатчики | 2 обычных внешних входа NTC для сопла и стола в актуальной карте подключения; дополнительные измерители требуют отдельной проверки интерфейса |
| Вентиляторы | 4 независимых двухпроводных PWM-канала; 2 сменных двойных MOS-модуля |
| Интерфейсы | USB Type-C, CAN, microSD, разъём Wi-Fi-модуля, EXP1/EXP2, последовательный дисплей и датчик уровня |
| Прошивки | RepRapFirmware для STM32 от TeamGloomy, Klipper; доступны материалы Marlin |
RepRapFirmware или Klipper
RepRapFirmware удобно выбирать для настройки принтера через конфигурационные файлы и веб-интерфейс. Для сетевой работы E3 V2 нужен совместимый модуль Wi-Fi с подходящей прошивкой. Гнездо модуля на плате не означает, что Wi-Fi уже установлен. Комплект и наличие антенны проверяйте перед покупкой.
Klipper требует отдельного Linux-хоста. Плату подключают по USB Type-C, прошивают под STM32F407 и задают фактический идентификатор MCU. Параметры кинематики, приводов, датчиков, нагрева и вентиляторов находятся в конфигурации хоста. Экран с KlipperScreen подключается к хосту по совместимому интерфейсу, а не становится обычным дисплеем EXP.
Marlin выбирают по поддержке точной платы и используемой периферии в своей версии исходников. Нельзя переносить бинарный файл от E3, E3 Pro или другой платы F407 только из-за одинакового семейства процессора.
Драйверы и DIAG: важная особенность V2
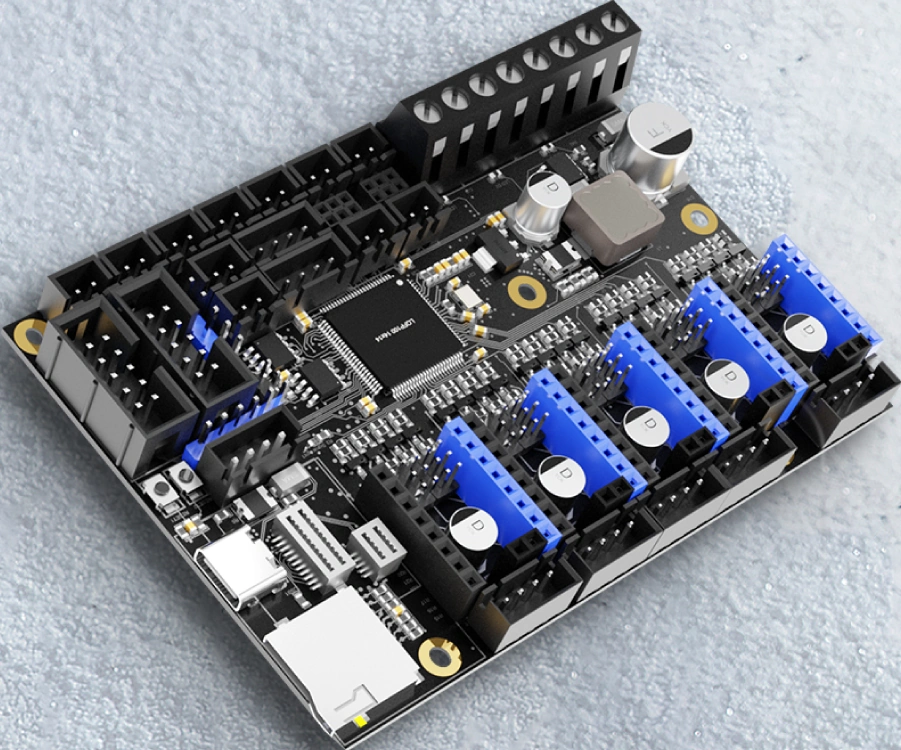
Для TMC2209 по UART можно задавать рабочий ток и читать состояние драйвера из прошивки. Для TMC5160 по SPI используются соответствующие перемычки и шина SPI3 в Klipper. В автономном режиме ток и микрошаг определяются настройками самого модуля; секция UART/SPI в конфигурации для такого подключения не нужна.
Сначала проверяют распиновку конкретного StepStick и ориентацию EN/VM/VIO/GND, затем устанавливают перемычки. Предельный ток не определяется словом TMC или названием платы: он ограничен драйвером, двигателем, охлаждением и проводкой. Значение измерительного резистора в конфигурации должно соответствовать установленному модулю.
В актуальной карте DIAG каналов DRIVER0–2 связан с PE7, PE8 и PE9. У DRIVER3 и DRIVER4 штатное подключение DIAG к концевому входу отсутствует. Sensorless homing включают только с совместимым драйвером, проверенной механикой и настройкой порога, а не одновременно с физическим выключателем на том же входе.
Питание, нагрев и расчёт нагрузки
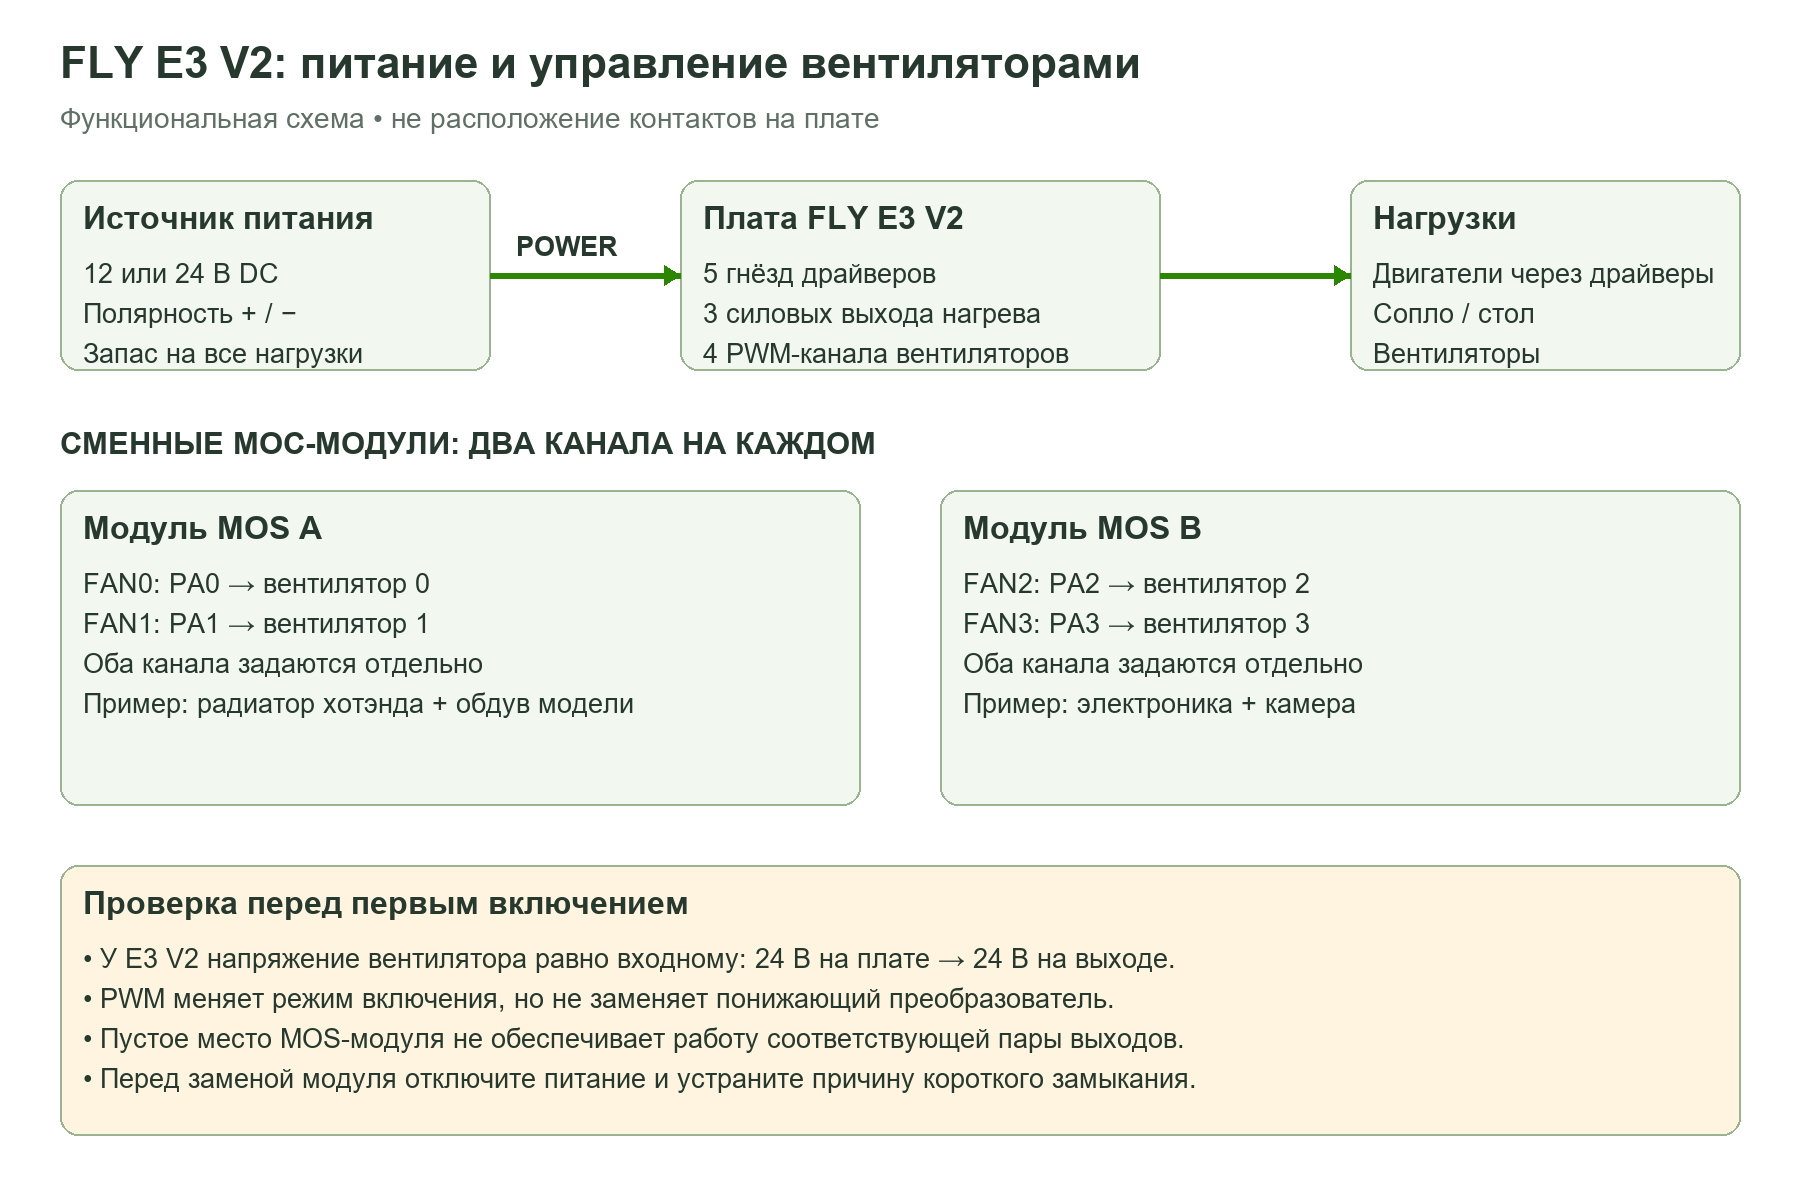
Для распространённых систем 12/24 В питание подаётся на клеммы POWER. Выходы нагревателей коммутируют питание нагрузки; их назначение нельзя определять только по соседству клемм. В карте Klipper HEAT0 связан с PC6, HEAT1 — с PC7, выход стола — с PB0. Перепутанный нагреватель и термистор приводят к управлению по чужой температуре, поэтому каждый канал проверяют отдельно.
| Нагрузка | Условие |
|---|---|
| Нагреватель | Актуальная таблица Mellow: до 6 А при 24 В, до 3 А при 12 В |
| Вентилятор | Актуальная таблица Mellow: до 1 А при 24 В, до 0,5 А при 12 В на выход |
| Мощный стол | Для нагрузки свыше 10 А используйте внешний силовой модуль по руководству подключения; также проверяйте проводку и разъёмы |
Расчёт нужен для предварительного выбора, а не для работы без запаса. Учитываются все одновременно включённые нагрузки, охлаждение, контакты и защита. Наличие трёх силовых выходов само по себе не даёт трёх полностью готовых температурных контуров: каждому нагревателю нужен подходящий, отдельно настроенный датчик.
Четыре вентилятора и сменные MOS-модули
Четыре канала FAN0–FAN3 управляются отдельно: в Klipper им соответствуют PA0, PA1, PA2 и PA3. Два сменных двойных MOS-модуля обслуживают эти четыре выхода. Это позволяет заменить повреждённый силовой модуль без перепайки всего контроллера, но перед заменой обязательно устраняют причину повреждения — например, короткое замыкание в кабеле.
Для радиатора хотэнда можно назначить автоматическое включение по температуре, для обдува модели — команды слайсера, для электроники — собственную логику охлаждения. Если модуль MOS не установлен, соответствующие выходы не получают полноценную силовую коммутацию.
Термодатчики, датчик уровня и экраны
Обычные термисторы подключают к штатным входам, а тип датчика задают по его характеристике. В актуальной таблице выводов указаны PC4 и PB1. Для PT100 или термопары необходим соответствующий преобразователь: их нельзя считать прямой заменой NTC только потому, что проводов два.
BLTouch использует управляющий PE6 и сигнальный PC2. Подключение требует проверки питания и земли, а настройка — проверки срабатывания до движения по Z. Для иных проб, включая механические и индуктивные, отдельно проверяют напряжение питания и допустимый уровень выходного сигнала.
EXP1/EXP2 и последовательный интерфейс позволяют использовать поддерживаемые дисплеи, но кабель и прошивка должны соответствовать экрану. Mini12864, символьный LCD и последовательный сенсорный TFT обмениваются данными по-разному. Наличие одинакового десятиконтактного разъёма не делает их взаимозаменяемыми.
CAN в Klipper и CAN-FD в RRF
В Klipper встроенный CAN-интерфейс E3 V2 можно использовать для инструментальной платы. При USB–CAN Bridge хост соединяется с E3 V2 по USB, а CAN-линия идёт к совместимой плате головы. Скорость шины должна совпадать на всех устройствах; терминаторы ставят на концах линии, а питание инструментальной платы выбирают по её собственным требованиям.
Для RRF поддерживаемое расширение CAN-FD описано TeamGloomy отдельно. Встроенный классический CAN этой платы не следует автоматически считать готовым CAN-FD-портом RRF. До покупки платы головы сверьте её протокол, прошивку, необходимый адаптер и схему расширения. Совпадения разъёмов H/L для совместимости недостаточно.
Первое включение и проверка конфигурации
- Проверьте монтаж. Изолируйте плату от корпуса, оставьте доступ к microSD, USB и драйверам, предусмотрите обдув. Силовую проводку подключайте при снятом питании.
- Проверьте модули. Установите драйверы в нужной ориентации, задайте режим перемычками, проверьте DIAG и наличие обоих MOS-модулей вентиляторов.
- Выберите прошивку. Для Klipper сверьте MCU, интерфейс связи и загрузчик именно E3 V2. При штатном SD-загрузчике руководство использует
firmware.binна FAT32 и проверку результата обновления; для Katapult действует другой процесс. - Проверьте входы. Сначала убедитесь в нормальных комнатных температурах и правильном изменении состояний концевиков и проб.
- Проверьте выходы по одному. Малые движения подтверждают направление каждого мотора. Отдельно включите каждый вентилятор и каждый нагреватель с небольшой целевой температурой.
- Выполните калибровки. После подтверждения проводки настройте токи, область движения, homing, PID, экструдер и датчик уровня. Сохраните резервную копию рабочего набора конфигураций.
Что проверить в комплекте
Эта позиция относится к плате Mellow FLY RRF E3 V2.0. Драйверы, Wi-Fi-модуль, антенна, MOS-модули, кабели и радиаторы должны быть отдельно сверены с комплектацией заказа. Linux-хост для Klipper, блок питания, дисплей и инструментальная плата не становятся комплектными аксессуарами по факту совместимости.