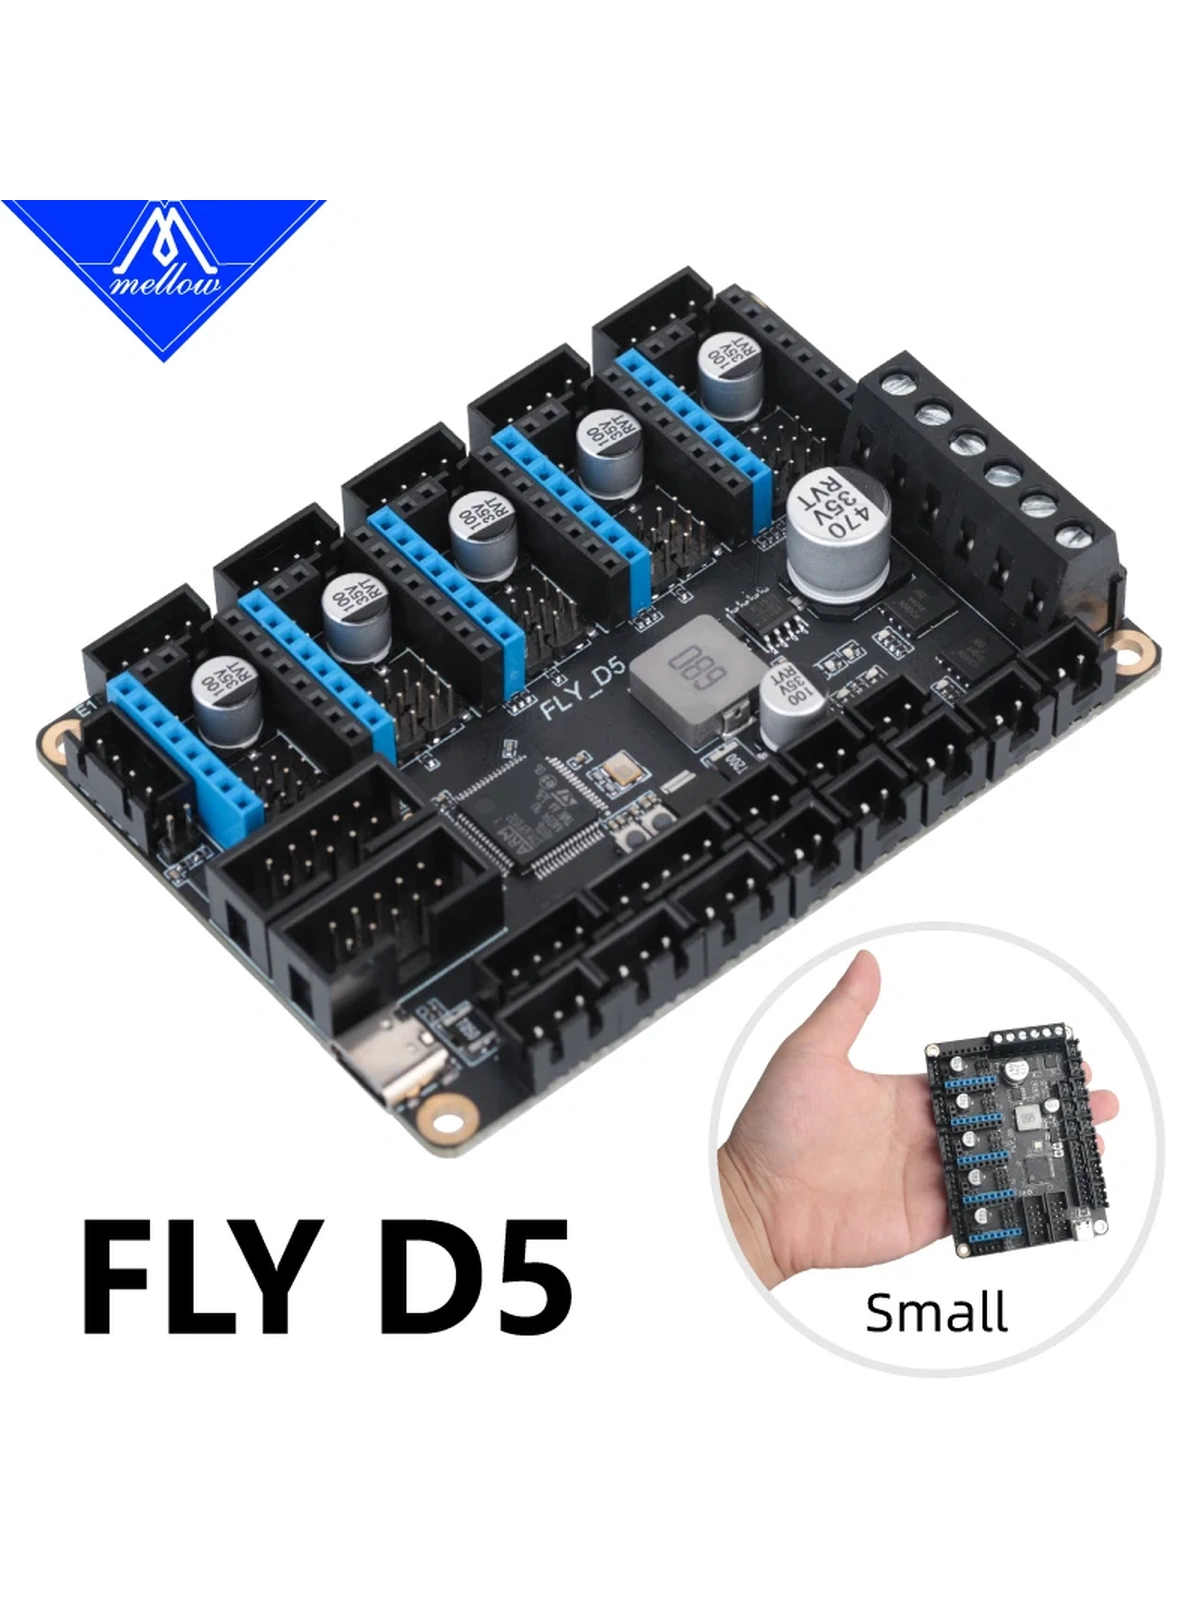

Mellow FLY D5
5 сменных драйверов · 12–24 В · USB и CAN
Mellow FLY D5 — компактная 32-битная плата управления 3D-принтером с пятью разъёмами сменных драйверов. Она подходит для перехода на Klipper, сборки CoreXY и модернизации принтера с одним экструдером и двумя независимо управляемыми моторами Z. Плата работает от 12–24 В, управляет соплом, столом и охлаждением, а для Klipper подключается по USB к отдельному Linux-хосту.
Пять каналов движения и компактный размер дают свободу при модернизации механики. При этом комплект электроники можно собирать поэтапно: выбрать подходящие драйверы, настроить Klipper, а позже добавить CAN-плату головы или датчик уровня.

Независимый второй Z или другое назначение канала выбирается в прошивке.
Сменные модули и режимы UART/SPI позволяют подобрать управление и ток под двигатель.
Два PWM-канала, парные выходы и постоянное питание для разных задач обдува.
Пять приводов в компактном электронном отсеке
Пятый драйвер полезен не только для второго экструдера. В системе X, Y, Z и E он позволяет подключить второй мотор Z отдельно и настроить выравнивание портала средствами прошивки. Два мотора, подключённые параллельно к одному выходу, такой независимости не дают. Для CoreXY два первых канала обслуживают моторы A и B; конкретные назначения выбираются в конфигурации.
Габарит платы по чертежу — 89,37 × 63,75 мм, расстояния между угловыми креплениями — 83 × 57 мм. Это помогает разместить пять драйверов в небольшом корпусе, но место под радиаторы, обдув и изгиб проводов нужно предусмотреть дополнительно. Сравните отверстия и положение USB с корпусом принтера: компактность сама по себе не означает установку вместо любой штатной платы без переходника.
Основные параметры
| Параметр | Практическое значение |
|---|---|
| Микроконтроллер | STM32F072RBT6, 32 бита, 48 МГц |
| Силовое питание | 12–24 В постоянного тока; полярность по маркировке POWER |
| Приводы | 5 гнёзд для сменных драйверов; STEP/DIR, UART или SPI по типу модуля |
| Нагрев и температура | Выходы сопла и стола; 2 входа для NTC 100 кОм |
| Вентиляторы | 2 независимых PWM-канала с параллельными разъёмами и 2 постоянно питаемых разъёма |
| Связь и расширение | USB Type-C, CAN, разъёмы дисплея, концевиков и датчика уровня |
| Прошивки | Klipper; также опубликованы материалы Marlin. Для Klipper обязателен отдельный хост |
| Монтаж | Плата 89,37 × 63,75 мм; межосевые расстояния креплений 83 × 57 мм |
Сменные драйверы: что выбирать и настраивать
FLY D5 позволяет подобрать драйверы под двигатели и режим работы. TMC2209 с UART удобен, когда ток и параметры драйвера нужно менять из Klipper. Для SPI-модулей, например совместимого TMC5160, используется отдельный набор перемычек. A4988 и другие автономные модули работают через STEP/DIR, а ток и микрошаг задаются средствами самого драйвера.
UART и SPI здесь служат для настройки и обмена состоянием. Импульсы движения по-прежнему поступают через STEP/DIR. Само наличие TMC в гнезде не включает программную настройку: должны совпасть разводка модуля, положение перемычек и секция драйвера в прошивке.
Для каждого канала задайте реальный тип микросхемы, ток двигателя и сопротивление измерительных шунтов установленного модуля. Значения run_current и sense_resistor из чужого файла не являются настройками платы D5. Режим, уменьшающий звук двигателя, тоже требует проверки под нагрузкой: ускорение, ток и механика влияют на запас момента.

Питание и мощность нагревателей
Источник 12 или 24 В питает силовую часть платы, двигатели и подключённые нагрузки. Нагреватели и вентиляторы должны соответствовать выбранному напряжению. Переход на 24 В не допускает сохранения 12-вольтовой нагрузки без подходящего преобразователя или её замены.
| Выход | Условие выбора нагрузки |
|---|---|
| Выход нагревателя сопла | До 6 А при 24 В; до 3 А при 12 В — по актуальной таблице Mellow |
| Канал вентилятора | До 1 А при 24 В; до 0,5 А при 12 В. Токи параллельных вентиляторов складываются |
| Постоянный ток стола | В руководстве подключения указан предел 10 А; для большей нагрузки нужен внешний силовой модуль |
Пример: нагреватель 24 В / 80 Вт потребляет 80 / 24 = 3,33 А. Нагреватель 12 В / 80 Вт — уже 6,67 А, что превышает указанный для 12 В предел выхода сопла.
Это расчёт установившегося тока резистивной нагрузки, а не разрешение работать вплотную к пределу. Нужен запас по источнику питания, сечению проводов, клеммам и охлаждению. Нельзя оценивать допустимый ток всей платы по числу ампер в datasheet одного MOSFET. Для мощного стола выбирайте внешний модуль с подходящим управлением и защитой; сетевой стол не подключается к низковольтному выходу платы напрямую.
Вентиляторы: шесть разъёмов, два PWM-канала
У D5 два управляемых канала — FAN0 на PC8 и FAN1 на PC9. У каждого есть параллельный разъём: удобно запитать два одинаково управляемых вентилятора без внешнего разветвителя. Оба вентилятора такой пары получают одну команду, а их суммарный ток относится к одному выходу.
Например, FAN0 можно назначить охлаждению радиатора хотэнда с автоматическим включением по температуре, FAN1 — обдуву модели. Два остальных разъёма VCC дают постоянное питание, поэтому подходят для охлаждения электроники, когда оно должно работать вместе с платой. Это не дополнительные программно регулируемые каналы. Напряжение вентилятора проверяют до подключения; PWM регулирует среднюю мощность, но не превращает 24-вольтовое питание в безопасные 12 В.

Датчики и базирование без путаницы
Два входа термисторов предназначены для измерения температуры сопла и стола. В прошивке выбирают тип конкретного датчика: одинаковое обозначение «100 кОм» не гарантирует одинаковую температурную характеристику. PT100 и термопары требуют соответствующего измерительного преобразователя.
Для BLTouch предусмотрены управляющий сигнал PA8 и вход датчика PB5. Пять проводов датчика несут питание, землю и два разных сигнала: их порядок нужно сверить по обеим платам, а не только по цвету кабеля. Вход датчика уровня не следует занимать другой функцией в конфигурации.
DIAG позволяет использовать sensorless homing с подходящим драйвером. На D5 сигнал подключается перемычкой; это не универсальная замена всем концевикам. Каналы DRIVER0–3 имеют связанные входы DIAG, у DRIVER4 такого штатного входа нет. Для обычного концевика не оставляйте конфликтующее подключение DIAG, а при sensorless homing не подключайте физический концевик к тому же входу.
Klipper, USB и CAN
В Klipper D5 исполняет команды управления моторами и выходами, а Linux-хост занимается верхним уровнем системы. Подойдут совместимый одноплатный компьютер или другой поддерживаемый хост с USB; образ системы и питание выбираются под сам компьютер. D5 не заменяет Raspberry Pi и не содержит встроенный Linux-компьютер.
Для обычной установки выбирайте USB-прошивку D5 и качественный кабель USB-A → Type-C с линиями данных. Если нужна CAN-плата печатающей головы, D5 можно прошить как USB–CAN Bridge. Тогда до хоста остаётся USB, а инструментальная плата связывается по CAN. Скорость шины, завершение линии и прошивка второй платы должны быть согласованы.
При сборке прошивки выбирают STM32F072 и параметры загрузчика по инструкции именно D5. После загрузки указывают действительный идентификатор платы в секции [mcu]. Наличие разъёмов EXP не означает поддержку любого дисплея: для Klipper нужен подходящий тип и распиновка, а документация Mellow отдельно исключает работу 12864 в варианте Marlin для этой платы.
Первый запуск после замены платы
- Составьте карту подключений. Запишите двигатель и датчик для каждого порта; проверьте полярность, напряжение вентиляторов и сопротивление нагревателей при отключённом питании.
- Подготовьте драйверы. Выберите UART, SPI или автономный режим перемычками, установите модули в правильной ориентации, обеспечьте охлаждение.
- Проверьте связь. Прошейте D5 по официальной инструкции, подключите отдельно питаемый хост, внесите фактический USB ID и конфигурацию платы.
- Проверьте входы до движения. Команда
QUERY_ENDSTOPSдолжна показывать изменение нужного концевика. Проверьте датчик уровня и правдоподобную комнатную температуру обоих термисторов. - Проверьте приводы по одному. Выполните малое тестовое движение или
STEPPER_BUZZ, затем подтвердите направления, механику и только после этого настройте homing. - Проверьте нагрев отдельно. На небольшой целевой температуре убедитесь, что включается нужный выход и растёт показание соответствующего датчика. Затем выполните PID-калибровку и настройте защиты, вентиляторы, экструдер и пределы перемещений.
Готовый пример конфигурации полезен как карта выводов, но не как универсальная настройка принтера. Размеры области, токи, термисторы, направление осей, параметры датчика и температурные ограничения нужно заменить своими. Не переносите демонстрационные скорости и температуры без проверки.
Перед покупкой и документация
Проверьте, достаточно ли пяти независимых приводов, двух температурных входов и двух управляемых каналов охлаждения. Для трёх или четырёх независимых моторов Z вместе с X, Y и экструдером потребуется больше каналов либо распределённая система с дополнительными контроллерами.
Основное изделие этой позиции — плата Mellow FLY D5. Наличие установленных драйверов, радиаторов, кабеля и других аксессуаров проверяйте в комплекте заказа. Linux-хост, блок питания, CAN-плата головы, дисплей и датчики не следует считать входящими в поставку только потому, что плата умеет с ними работать.