Mellow FLY RRF-36
RepRapFirmware · CAN-FD · RP2040 · TMC2209
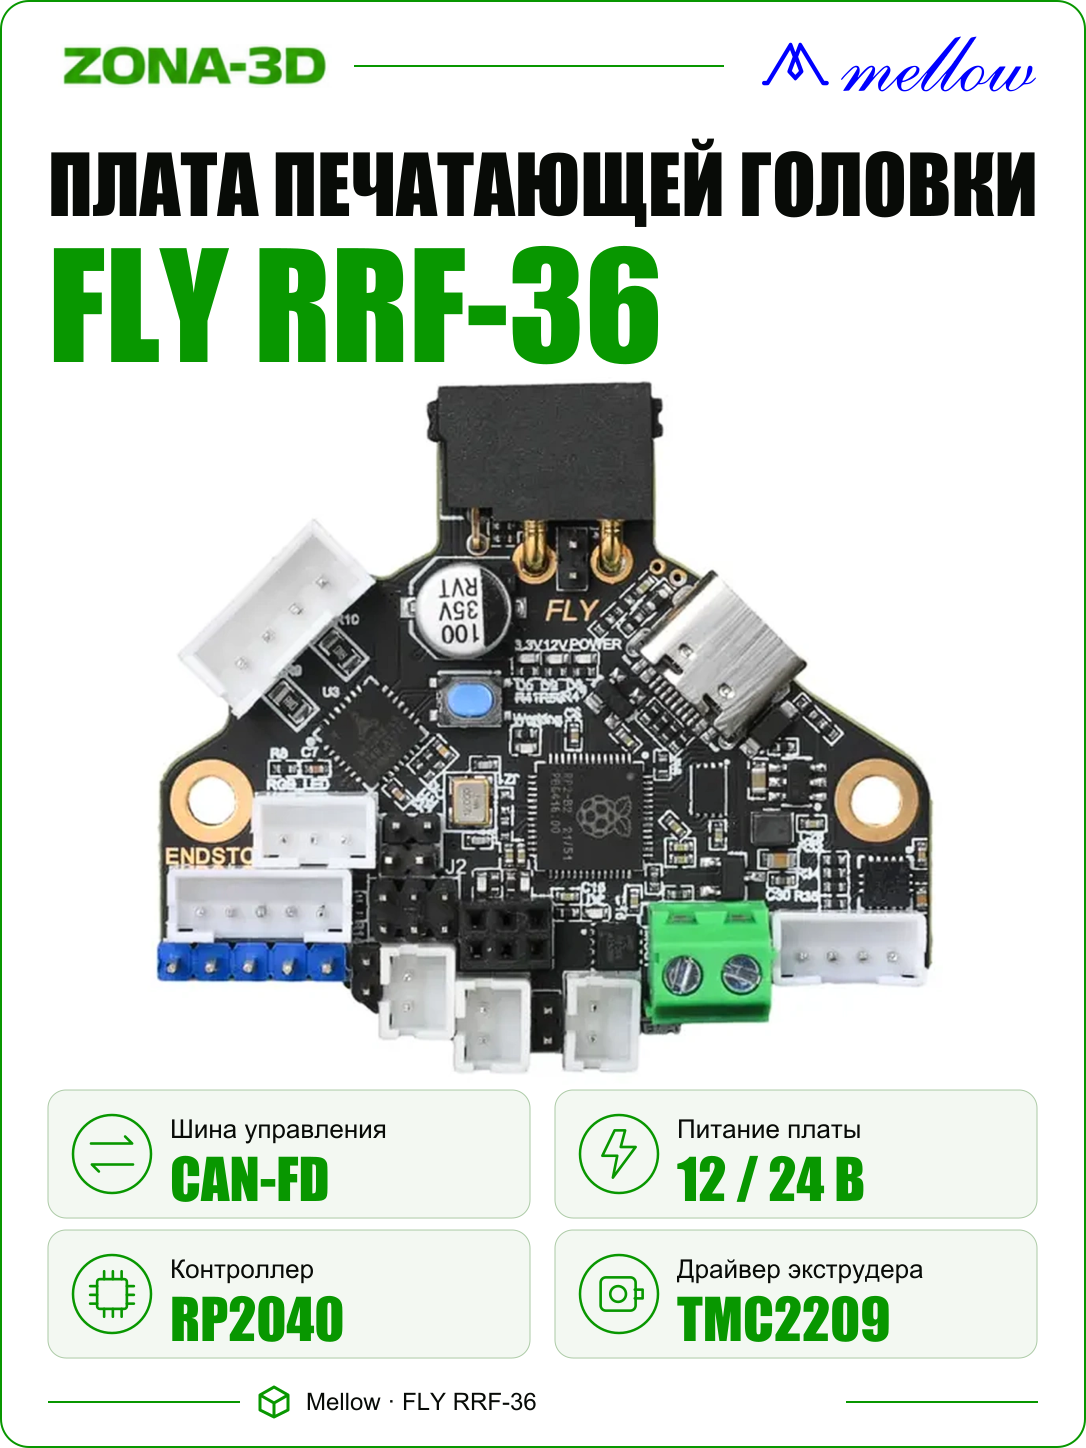
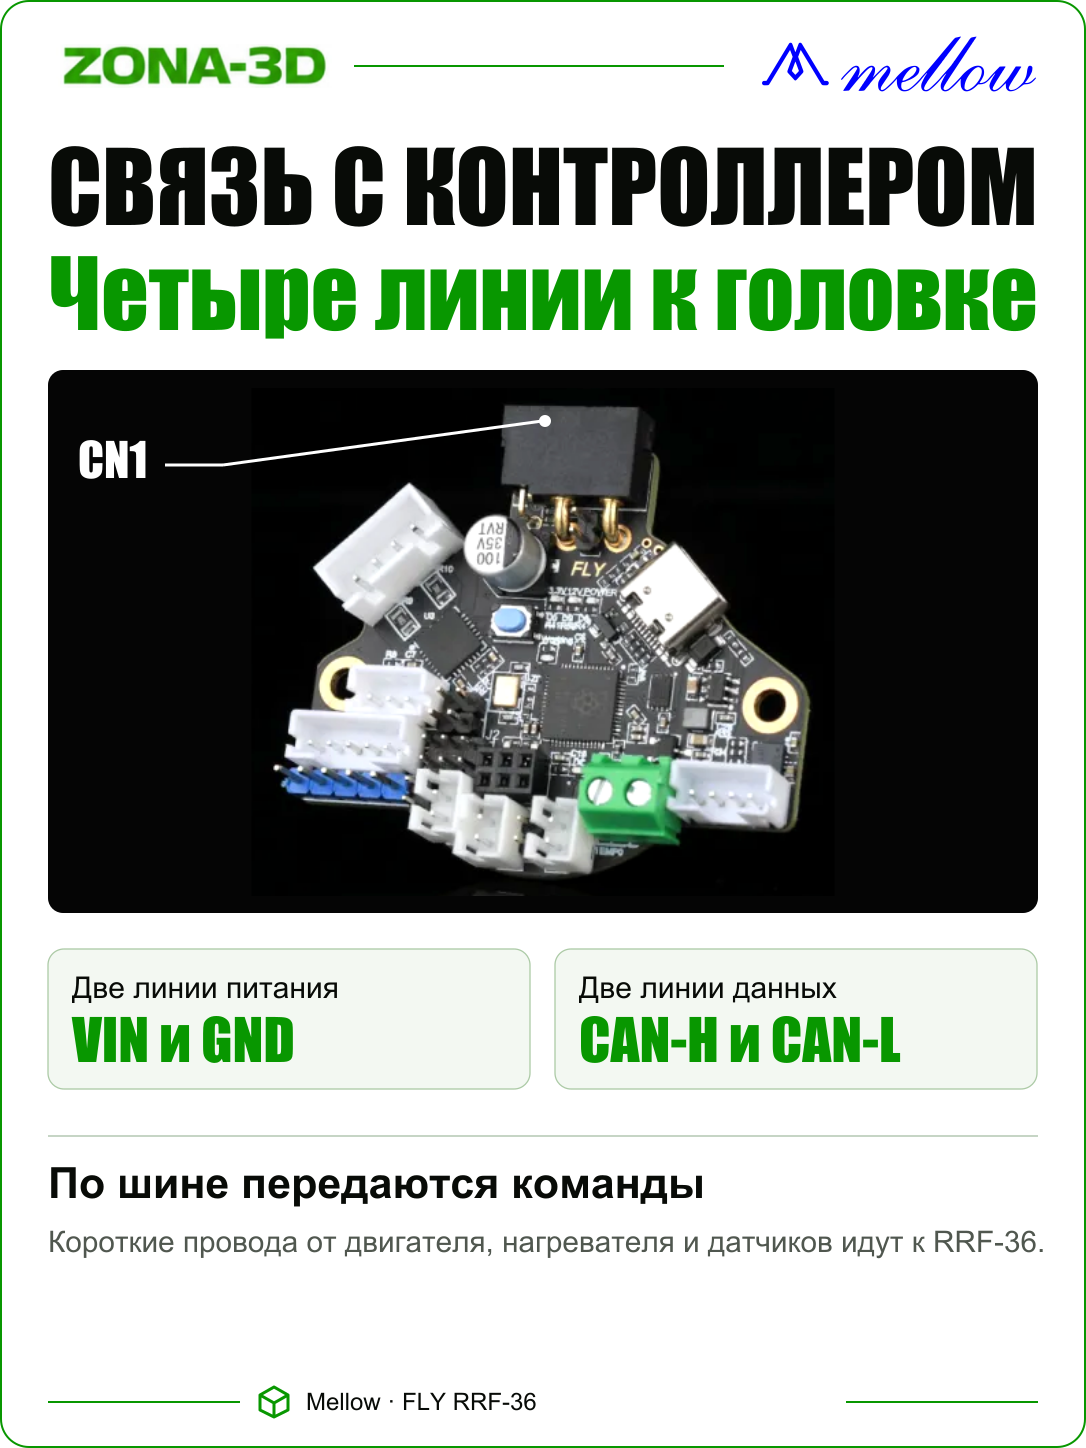
Mellow FLY RRF-36 — плата печатающей головы для системы RepRapFirmware с CAN-FD. На ней размещены контроллер RP2040, драйвер экструдера TMC2209 и акселерометр LIS3DH. Подключение узлов головы к одной плате позволяет вести к ней две линии питания и пару CAN-H/CAN-L вместо отдельных длинных кабелей каждого устройства.
Локальное подключение узлов головы и короткие провода к ним.
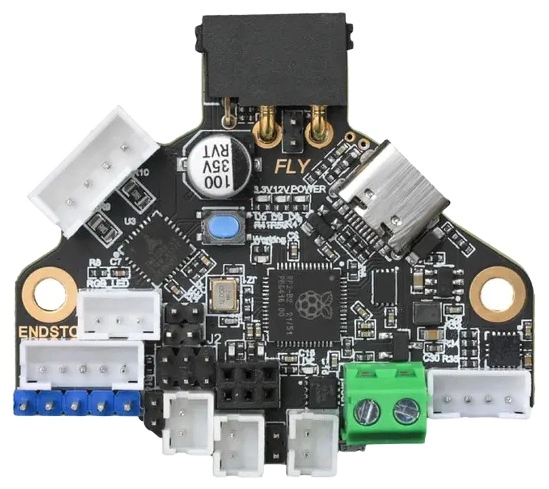
Питание и дифференциальная пара CAN-FD.
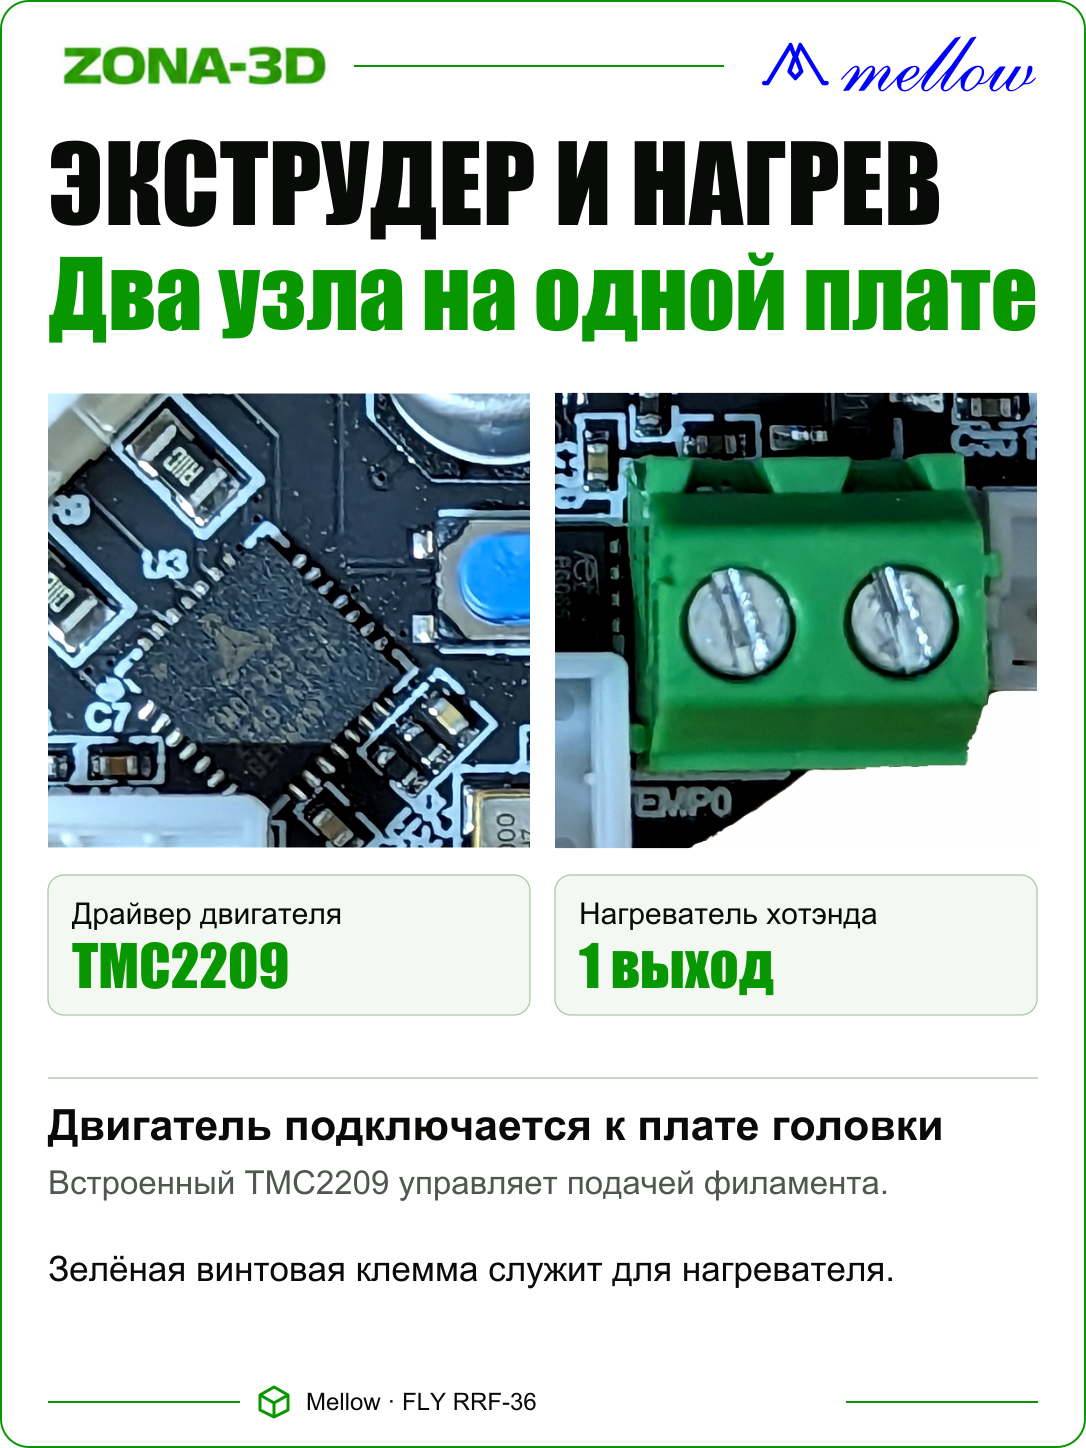
TMC2209 управляет мотором экструдера.
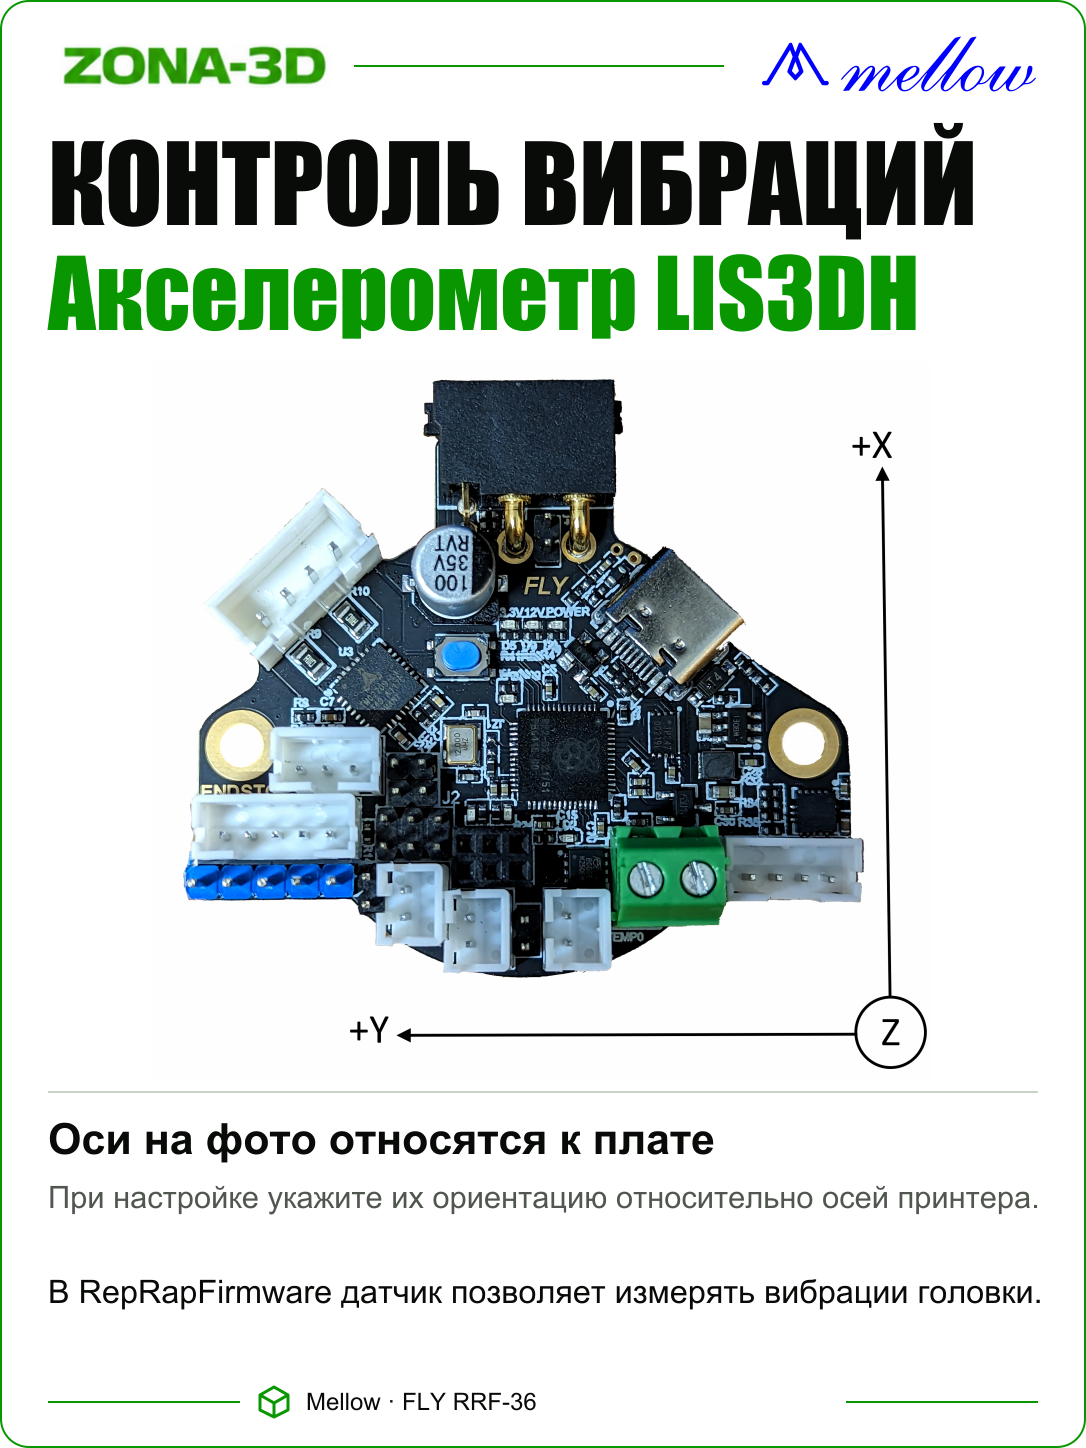
LIS3DH для измерений после настройки.
Электроника рядом с экструдером
К RRF-36 подключают мотор экструдера, нагреватель хотэнда, датчик температуры, вентиляторы и предусмотренные датчики головы. Основной контроллер передаёт команды по CAN-FD, а локальная плата обслуживает эти узлы. Это сокращает число проводов в подвижном жгуте и упрощает обслуживание: разъёмы находятся рядом с компонентами.
Однако тонкий сигнальный кабель не заменяет силовое питание. Проводники VIN и GND должны выдерживать суммарный ток мотора, нагревателя и вентиляторов. Для подвижной головы также важны гибкость кабеля, разгрузка натяжения и зазор до ремней и деталей корпуса.
Совместимость с системой управления
Документация RRF-36 описывает работу с Duet3 и поддерживаемыми контроллерами STM32H723, STM32H743 и STM32F4 с интерфейсом SPI-CAN-FD. Нужны подходящая прошивка основной платы, физический интерфейс CAN-FD и согласованная конфигурация. Поддержка RRF-36 появилась с версии 3.5.0-beta.4; версии прошивок основной платы и платы головы следует согласовать по руководству проекта.
Основные узлы
| Контроллер | Raspberry Pi RP2040 |
|---|---|
| Связь | CAN-FD; USB для предусмотренных операций обслуживания |
| Драйвер экструдера | TMC2209, один мотор; заявленный предел 1,6 А peak |
| Акселерометр | LIS3DH на плате |
| Питание системы | 12 или 24 В по руководству подключения |
| Нагреватель | Один выход с напряжением VIN; заявленный предел выхода 10 А |
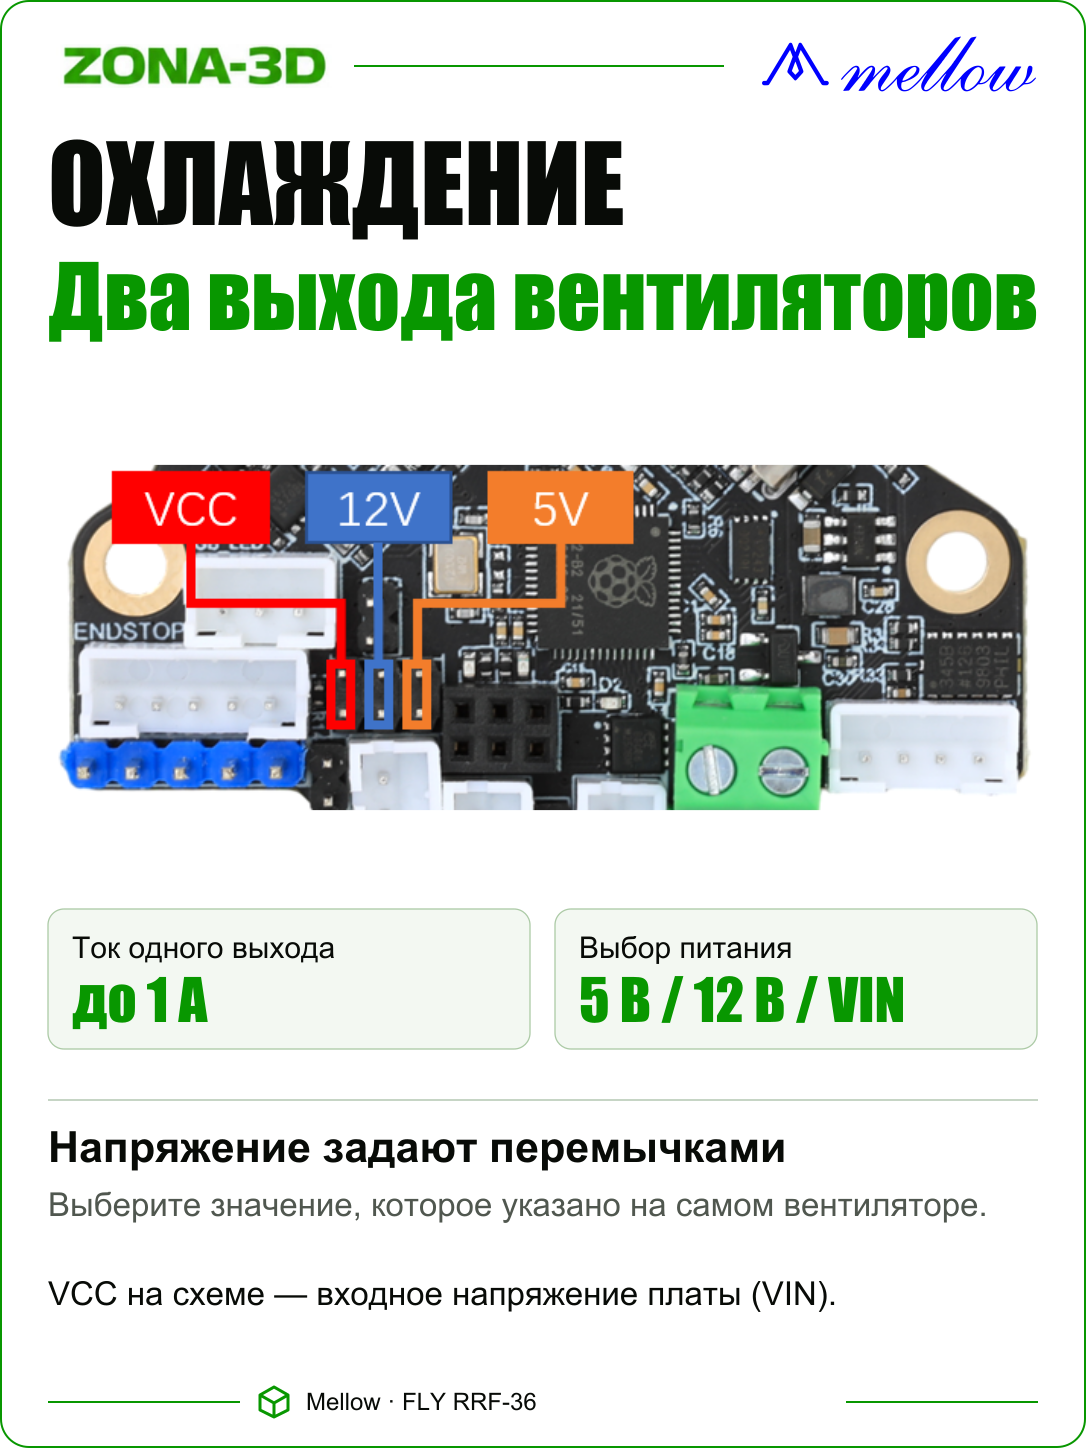
| Вентиляторы | Два управляемых выхода; выбор VIN / 12 В / 5 В перемычками, до 1 А на выход |
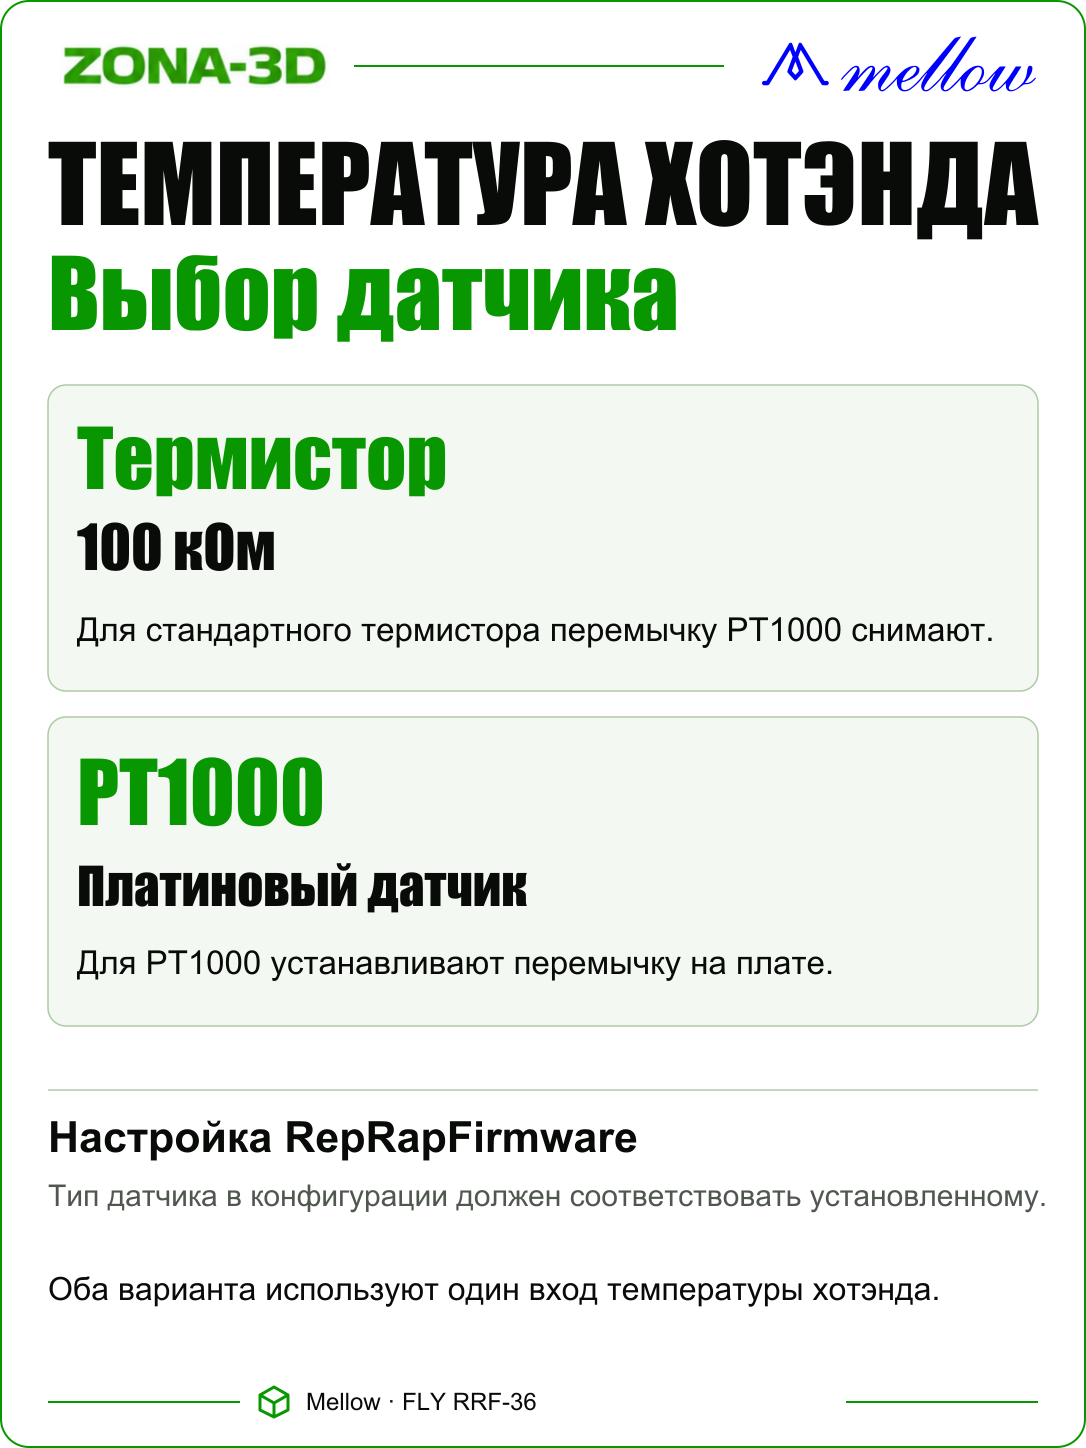
| Температура хотэнда | Вход термистора / PT1000; PT100 требует варианта с усилителем |
| Дополнительные подключения | Входы для концевиков, датчиков и выхода сервосигнала |
Пиковый ток драйвера не следует записывать как такой же действующий ток мотора. Рабочий ток настраивают под обмотку и охлаждение. Предел силового выхода также не задаёт автоматически допустимую мощность всего жгута: её ограничивают провода, контакты и питание.
Подключение по CAN-FD
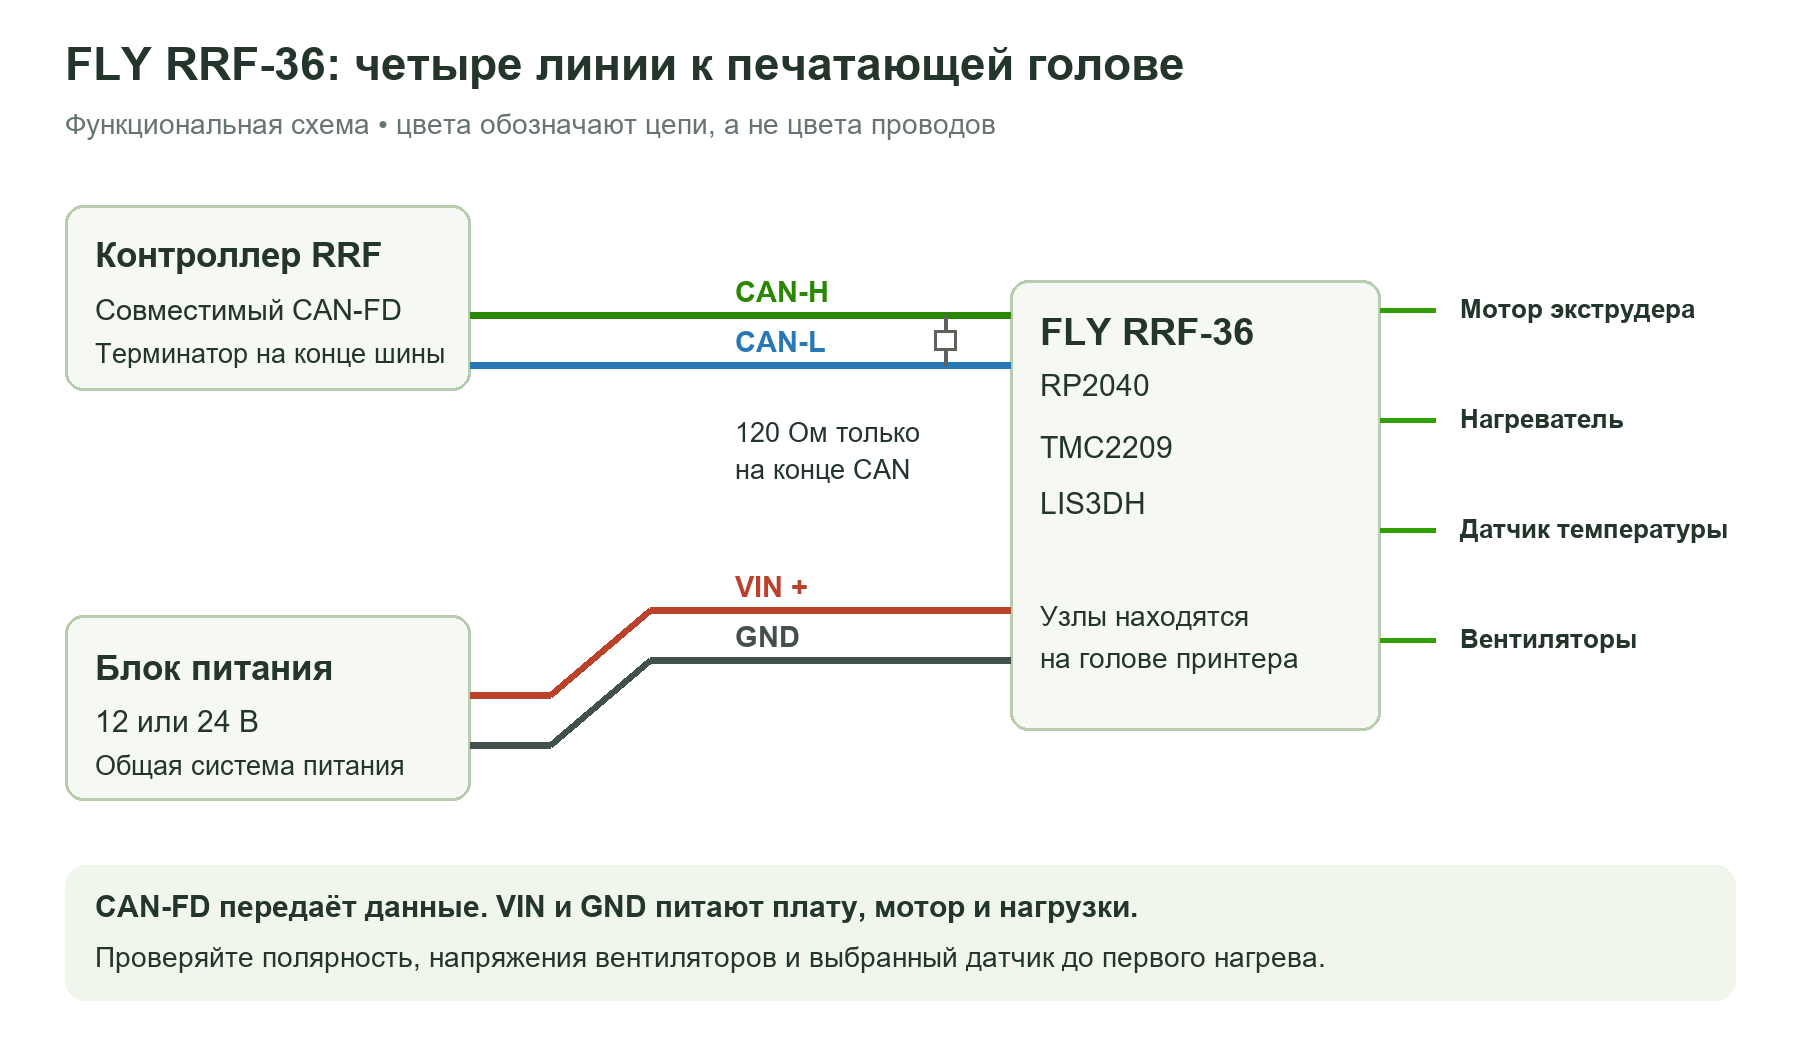
Соединяют CAN-H с CAN-H и CAN-L с CAN-L, отдельно подают питание с правильной полярностью. Терминация 120 Ом требуется на концах шины; на RRF-36 её включают перемычкой, если эта плата завершает линию. При нескольких платах головы терминатор не устанавливают на каждой промежуточной плате.
Для первого соединения документация использует адрес 124. Команда M115 B124 позволяет проверить ответ и версию прошивки. Если подключаются несколько новых плат, вводите их в систему по одной и назначайте разные адреса. Затем используйте выбранный адрес во всех ссылках на её выводы в config.g.
Нагреватель, вентиляторы и датчики
Напряжение нагревателя должно соответствовать VIN: плата не превращает 24-вольтовое питание в 12-вольтовый выход хотэнда. Например, нагреватель 24 В 60 Вт потребляет около 2,5 А; этот ток учитывают при выборе кабеля и разъёмов. После монтажа проверьте отсутствие замыкания нагревателя на корпус и корректность показаний температуры до включения мощности.
Напряжения вентиляторов выбирают перемычками до подключения нагрузки. Ошибка 5/12/24 В способна повредить вентилятор, даже если его разъём подходит. Настройте отдельно постоянно охлаждающий радиатор вентилятор и обдув модели.
| Термистор 100 кОм | Обычный вход температуры; перемычка PT1000 снята. Тип и параметры датчика задаются в RRF. |
|---|---|
| PT1000 | Используется соответствующая перемычка; документация требует R1000 в настройке M308. |
| PT100 | Нужен установленный MAX31865. Для вариантов с 2/3/4 проводами отличаются перемычки/паяные соединения и настройка. Наличие разъёма само по себе не доказывает установленный усилитель. |
Поддержку PT100 проверяют по фактической комплектации платы. Переделку под другой тип датчика выполняют по отдельной инструкции, а не только сменой названия датчика в конфигурации.
Измерение вибраций и первый запуск
LIS3DH измеряет ускорения головы. Для полезных измерений плата должна быть жёстко закреплена, а ориентация осей задана относительно осей принтера. Один факт наличия акселерометра не настраивает компенсацию резонансов: потребуется процедура измерения и конфигурация RRF.
- На выключенном принтере сверьте полярность питания, терминатор и выбор напряжения вентиляторов.
- Настройте адрес платы и проверьте связь. Не начинайте с включения нагревателя.
- Проверьте правдоподобную температуру при комнатных условиях и реакцию датчиков.
- Проверьте направление экструдера на небольшом движении и работу каждого вентилятора.
- Настройте нагреватель, ограничения температуры и защиту в RRF, затем выполните первый контролируемый прогрев.
Документация для настройки
RRF-36: аппаратная часть и прошивка · Распиновка и имена выводов · CAN-FD и адресация · Подключение PT100 · Настройка акселерометра.
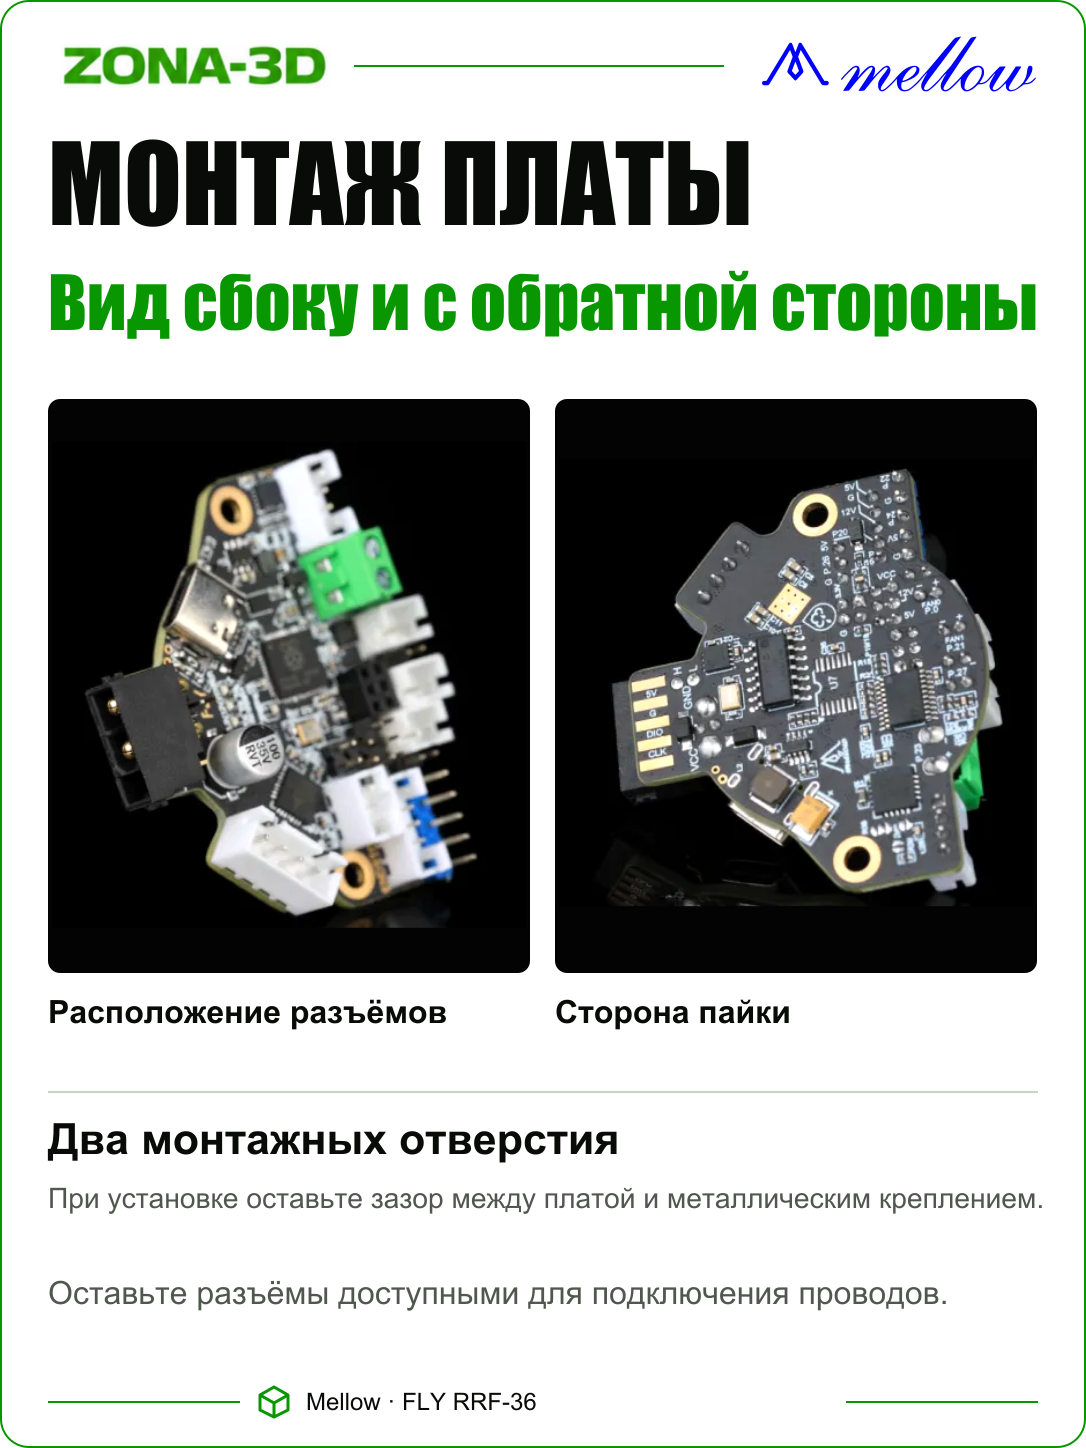
Перед установкой проверьте место крепления, доступ к разъёмам и состав комплекта. Основной контроллер, источник питания и совместимый CAN-FD-интерфейс подбираются для всей системы.