BIGTREETECH Octopus Pro V1.0 — F429
F429 · 4 хотэнда · MAX31865 · моторная линия до 60 В
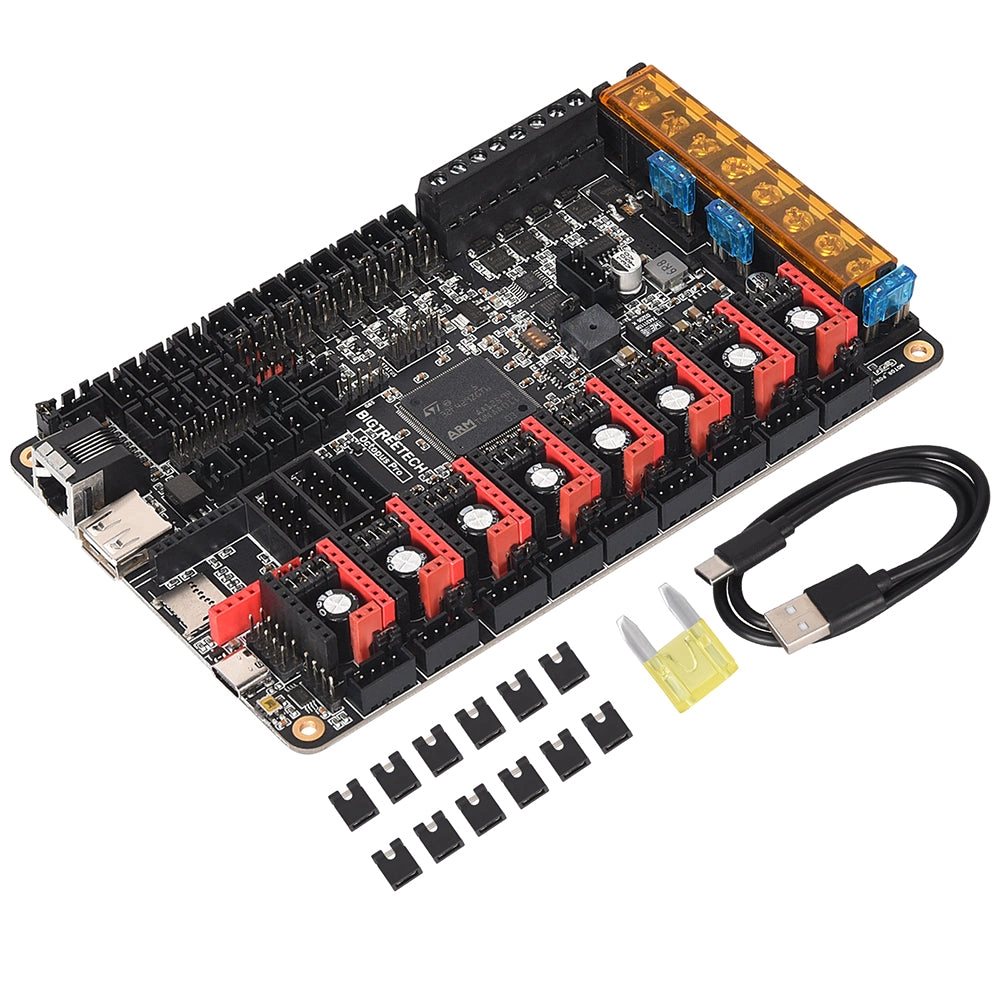
BIGTREETECH Octopus Pro V1.0 (F429) — плата управления 3D-принтером на STM32F429ZGT6 с восемью сменными драйверными каналами. Она позволяет раздельно управлять несколькими моторами Z, четырьмя хотэндами и шестью PWM-вентиляторами. Отдельная моторная линия до 60 В с выбором питания каждого драйвера и встроенный MAX31865 расширяют возможности сложных сборок.
Выбор для принтера с несколькими независимыми моторами, развитым охлаждением и высоковольтными драйверами при правильном питании.
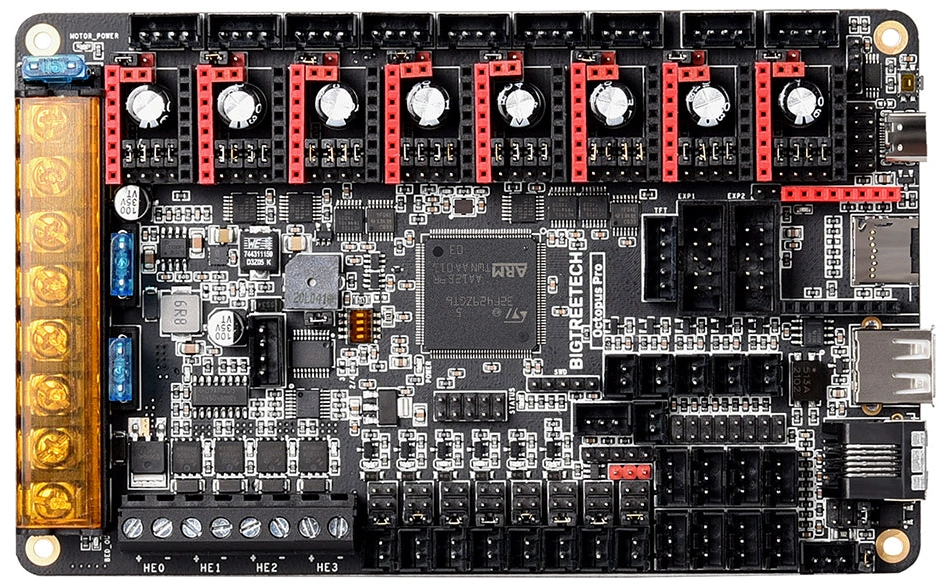
Для нескольких Z, экструдеров и сложной кинематики.
Основная или отдельная моторная ветвь для каждого драйвера.
Подключение PT100/PT1000 после настройки датчика и схемы проводов.
Для CoreXY и нескольких независимых моторов Z
Восемь каналов дают свободу распределения между осями, экструдерами и дополнительными механизмами. Например, CoreXY с четырьмя самостоятельными Z и одним экструдером использует семь драйверов. Восьмой остаётся для второго экструдера или другого совместимого механизма.
На плате девять разъёмов двигателей: MOTOR2_1 и MOTOR2_2 подключены параллельно к одному драйверу MOTOR2. Такая пара подходит для синхронного двойного Z, но не позволяет независимо выравнивать два винта. Для раздельной коррекции каждый мотор занимает собственный канал.
Характеристики именно версии F429
| Микроконтроллер | STM32F429ZGT6, ARM Cortex-M4 |
|---|---|
| Параметры по руководству BTT | 168 МГц; Flash 1 МБ |
| Драйверные гнёзда | 8 сменных модулей; STEP/DIR, UART, SPI |
| Моторные подключения | 9 разъёмов, 8 независимых каналов |
| Основное питание | 15–28 В DC; рекомендован типовой источник 24 В |
| Моторное питание | 12–60 В DC, с учётом ограничений драйверного модуля |
| Питание стола | Отдельная линия 12–28 В DC |
| Нагреватели | 4 хотэнда HE0–HE3 и нагреваемый стол |
| Температура | 5 NTC-входов и встроенный MAX31865 для PT100/PT1000 |
| Охлаждение | 6 PWM-выходов и 2 постоянно включённых; выбор 5/12/VIN |
| Связь и расширения | USB-C, UART, CAN через RJ11, TFT, EXP1/EXP2, SPI, I²C, RGB |
| Размер / крепление | 160 × 100 мм / 150 × 90 мм |
F429 отличается от F446 не только названием микроконтроллера. Для него используется кварц 8 МГц и отдельный вариант сборки прошивки. Объём Flash и частота здесь приведены по конфигурации платы BTT, а не по максимальным возможностям семейства STM32.
Высокое напряжение — только на моторной ветви
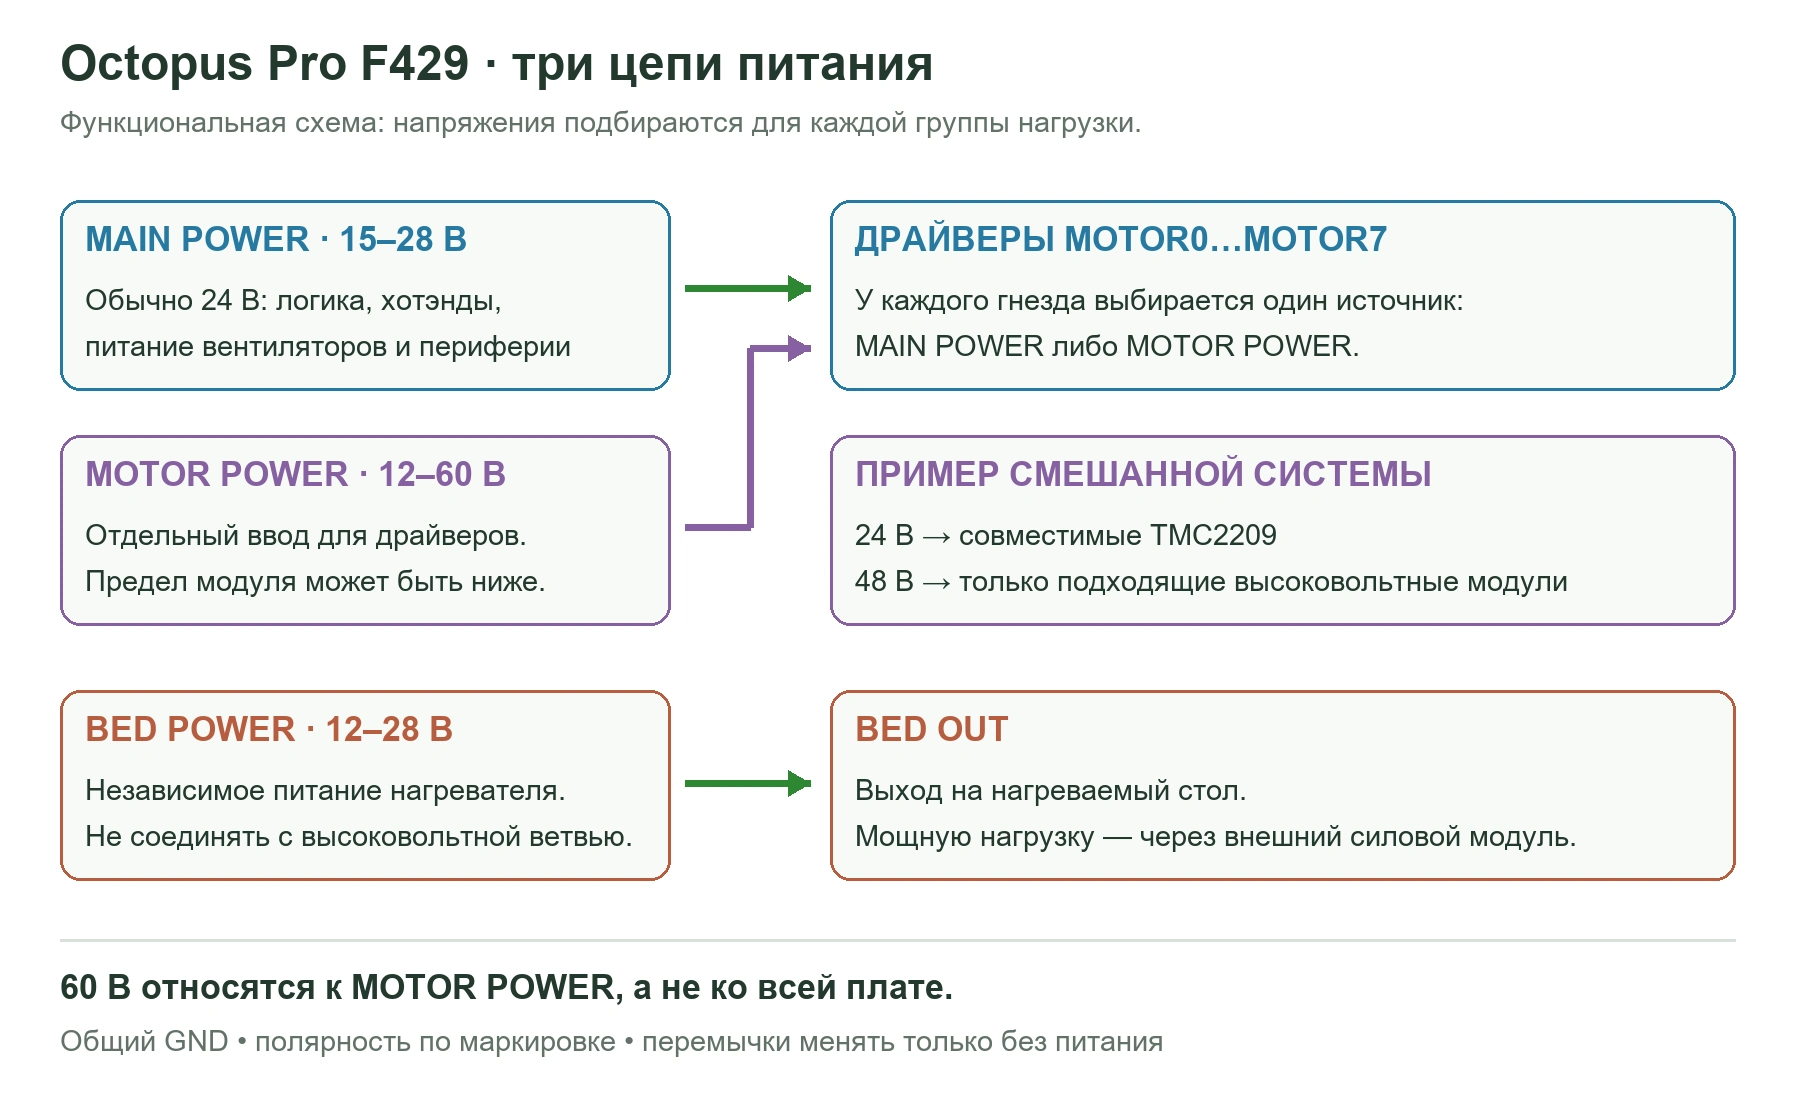
MAIN POWER питает основную электронику, хотэнды и периферию. MOTOR POWER — отдельный ввод для драйверов. BED POWER обеспечивает цепь стола, а BED OUT подключается к его нагревателю. Систему проектируют с общей землёй и проводами, рассчитанными на соответствующую нагрузку.
Каждый драйверный слот получает напряжение из выбранной перемычкой ветви. Это позволяет, например, оставить совместимый TMC2209 экструдера на 24 В, а подходящие высоковольтные драйверы осей питать от 48 В. Предел самого драйверного модуля всегда проверяется отдельно: название TMC5160 ещё не гарантирует допустимость 48/60 В конкретной платы модуля.
Драйверы и удобство настройки
Восемь гнёзд позволяют подобрать драйверы под требуемый ток и интерфейс. UART у совместимых TMC даёт программную настройку тока и режима работы; SPI используется другими поддерживаемыми модулями. Положение перемычек должно соответствовать установленному драйверу и конфигурации прошивки.
DIAG подключается перемычкой для sensorless homing. При работе с механическим концевиком диагностическая линия не должна конфликтовать с его входом. Сам порог срабатывания подбирают по механике, току и скорости поиска нуля.
Драйверы на иллюстрациях не установлены. Число гнёзд не означает наличие восьми модулей в комплекте; их состав, радиаторы и охлаждение проверяют отдельно.
Охлаждение и нагрев
Для каждого из шести регулируемых и двух постоянных вентиляторных выходов выбирается питание 5 В, 12 В или VIN. Это удобно, когда в одном принтере используются вентиляторы разных номиналов. PWM регулирует работу, но не заменяет выбор правильного напряжения.
Четыре выхода HE0–HE3 позволяют подключить несколько хотэндов; BED OUT управляет столом. Для каждой нагрузки считают ток по её мощности, проверяют возможности платы, проводки и источника. Предохранитель сам по себе не является паспортом допустимого длительного тока каждой клеммы. Для мощного стола предусматривают подходящий внешний силовой модуль.
Внутренние линии 12 В и 5 В питают и саму плату, и периферию. При подключении дисплея, хоста или других устройств учитывают их суммарное потребление и охлаждение преобразователей.
MAX31865, термисторы и датчик поверхности
Обычные температурные каналы TB и T0–T3 предназначены для термисторов с настройкой типа датчика в прошивке. Отдельный MAX31865 работает с PT100/PT1000. Для него выбирают тип термосопротивления, опорное сопротивление и двух-, трёх- либо четырёхпроводное подключение по руководству.
PROBE имеет опторазвязку и собственные настройки питания и подтяжки для совместимых датчиков приближения. BLTouch использует отдельное подключение. Разъёмы с похожим числом контактов нельзя считать электрически взаимозаменяемыми: проверяйте назначение каждого провода.
Прошивка и проверка ревизии
Для Klipper выбирают F429, загрузчик 32 KiB и кварц 8 МГц. Нужен отдельный Linux-хост. Для Marlin используют настройки Octopus Pro с этим MCU. Готовый файл конфигурации содержит карту выводов, но размеры принтера, токи, термисторы и калибровки задаются заново.
Не путайте Octopus Pro V1.0/V1.0.1 с V1.1: у новой ревизии изменены выводы, в том числе нагревателей. Официальный пример Klipper V1.0 предупреждает, что его нельзя применять к Pro V1.1. Маркировку платы сверяют до загрузки.
Со штатным загрузчиком используют microSD и файл firmware.bin; переименование в FIRMWARE.CUR подтверждает обработку загрузчиком. Питание логики от USB через перемычку не обеспечивает питание моторов и нагревателей.
В руководстве производитель отдельно указывает поддержку RRF для варианта F429. Для такого запуска выбирают соответствующий проект прошивки и схему подключения сетевого хоста; наличие MCU F429 не означает встроенного Wi-Fi или Ethernet.
Перед первой печатью
- Сверьте MCU и ревизию, установите нужные драйверы и перемычки без питания.
- Проверьте три силовые линии, напряжение каждого драйвера, вентилятора и датчика.
- Настройте прошивку и связь, убедитесь в корректных температурах и концевиках.
- Проверьте короткие перемещения и включение выходов по одному.
- Выполните калибровку токов, движения, нагревателей и независимого Z, если он используется.
Для выбора платы заранее посчитайте независимые моторные каналы и место в корпусе. Хост, драйверы, дисплей, датчики и дополнительные модули сверяйте с комплектацией заказа.
Документация
Руководство Octopus Pro V1.0 · Схемы, размеры и выводы · Klipper для Pro V1.0: выбор MCU