

RAMPS 1.6
Шилд для Mega 2560 • 5 драйверов • 3 силовых выхода
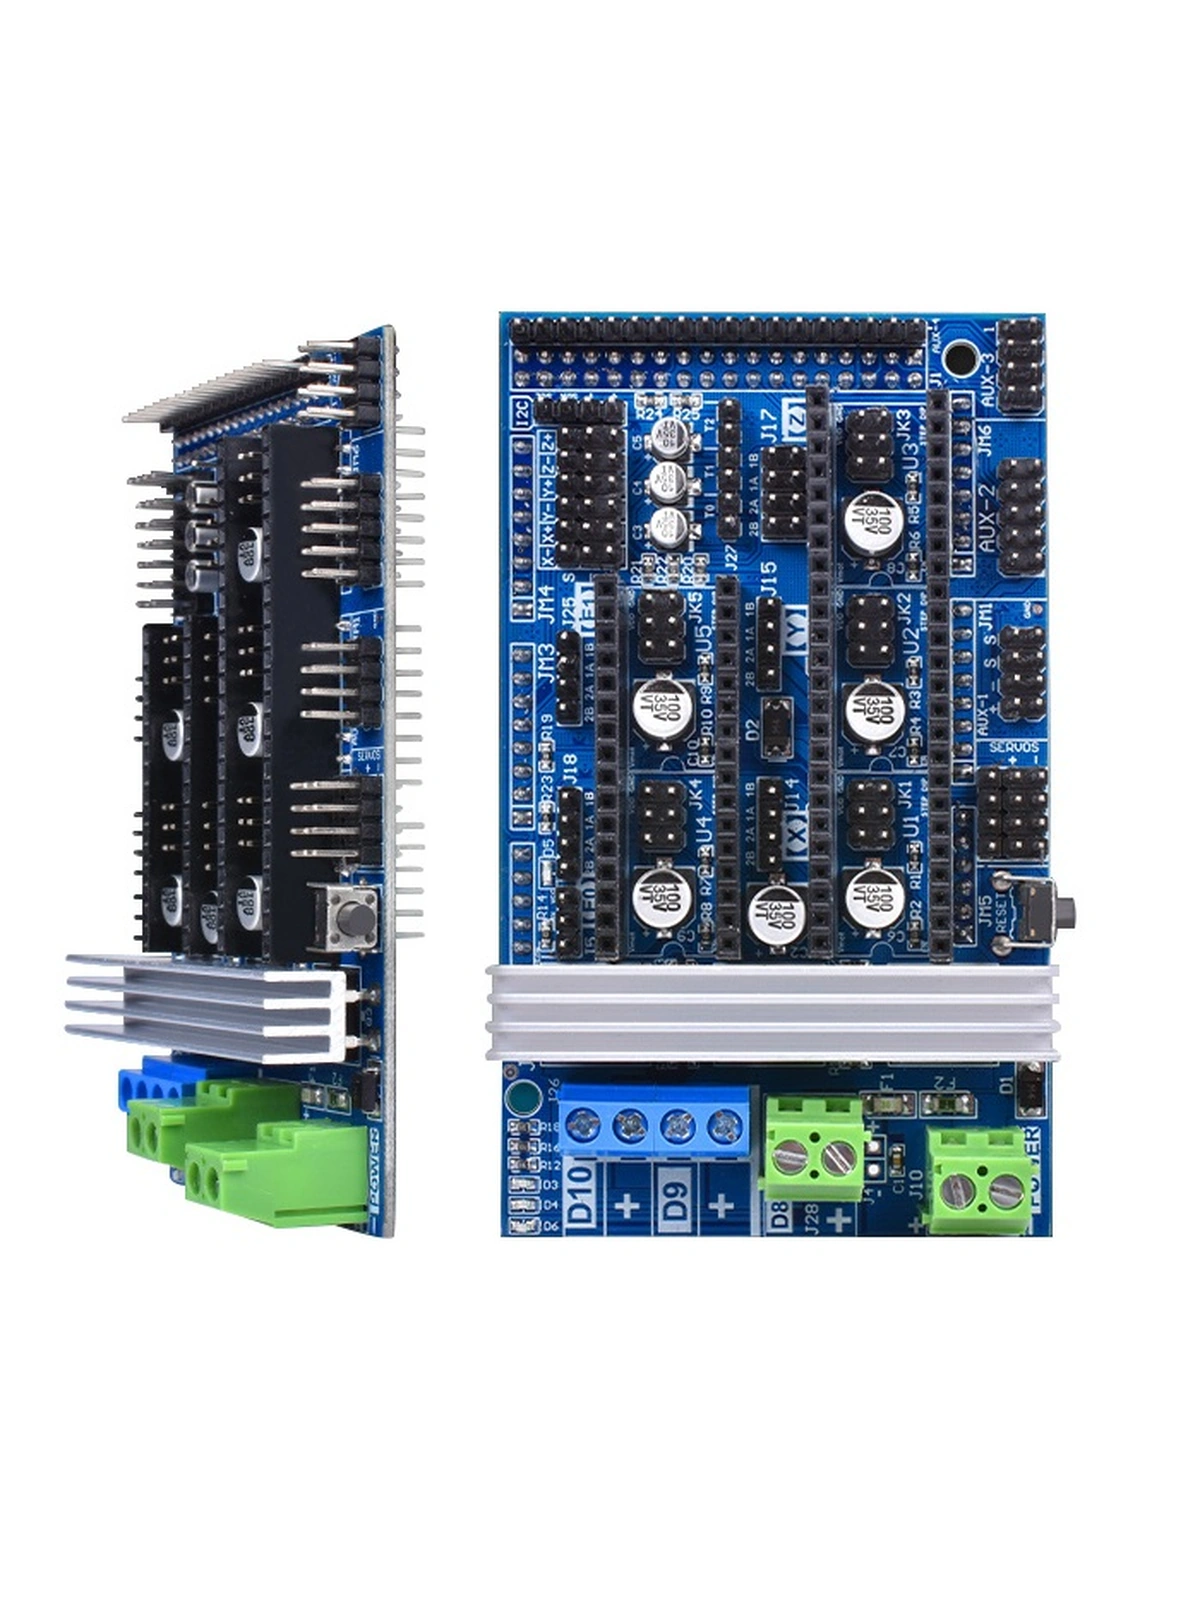
RAMPS 1.6 — плата расширения для Arduino Mega 2560, на основе которой собирают модульный контроллер 3D-принтера. На шилде размещены пять гнёзд сменных драйверов, три силовых выхода для нагревателей и вентилятора, входы термисторов и концевиков. Такая конструкция позволяет отдельно выбирать управляющую плату, драйверы и экран, а при ремонте менять нужный модуль.
Шилд устанавливается поверх Mega 2560 и соединяет её сигнальные выводы с электроникой принтера. Прошивка выполняется на Mega; на самой RAMPS нет отдельного процессора, USB-контроллера или встроенных драйверов двигателей.
Модель подходит для сборок RepRap и ремонта принтеров с классической архитектурой Mega + RAMPS. Ревизия 1.6 сохраняет знакомое распределение каналов, но использует переработанную силовую часть и другую компоновку клемм. Для нового проекта полезно заранее сопоставить потребности принтера с возможностями этой 8-битной платформы.
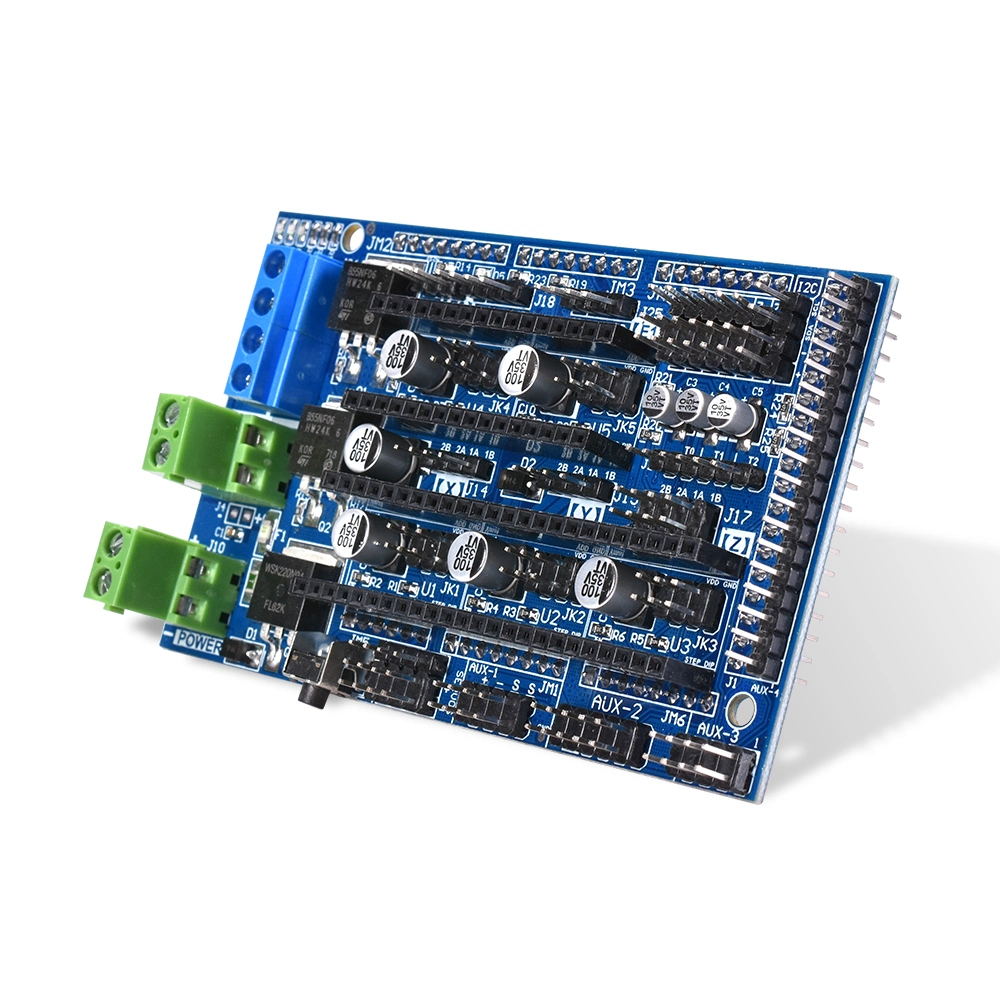
Пять разъёмов под сменные драйверы позволяют подобрать модули под двигатели и заменить один канал без смены всей электроники.
Применяются конфигурации семейства RAMPS и Arduino Mega. Совместимость периферии проверяют по распиновке и настройкам прошивки.
D8, D9 и D10 распределяются между столом, хотэндом и вентилятором либо двумя хотэндами — в зависимости от конфигурации.
Кому подойдёт RAMPS 1.6
Сильная сторона этой платы — раздельные, доступные для обслуживания узлы. Если у принтера уже есть Mega 2560 и совместимые драйверы, RAMPS может заменить повреждённый шилд. При сборке с нуля можно подобрать драйверы отдельно и затем изменить их без полной замены контроллера.
Для принтера с большим количеством независимых моторов, несколькими регулируемыми вентиляторами или обширной периферией сначала посчитайте каналы. Пять гнёзд драйверов и три MOSFET-выхода — конечные ресурсы платы; подключение второго экструдера или независимого Z использует свободный канал.
Устройство и характеристики
| Тип устройства | Шилд для Arduino Mega 2560; процессор находится на основной плате |
|---|---|
| Логика платформы | 5 В, AVR ATmega2560 при использовании Mega 2560 |
| Гнёзда драйверов | 5: X, Y, Z, E0, E1 |
| Разъёмы двигателей | X, Y, E0, E1 и два параллельных разъёма Z |
| Силовые выходы | D8, D9, D10 — три управляемых MOSFET-канала |
| Входы температуры | 3 канала термисторов |
| Концевики | X min/max, Y min/max, Z min/max |
| Расширение | AUX, I²C, сервосигналы; дисплей подключается через совместимый адаптер |
| Питание по схеме R6 | 12 В DC на вход POWER |
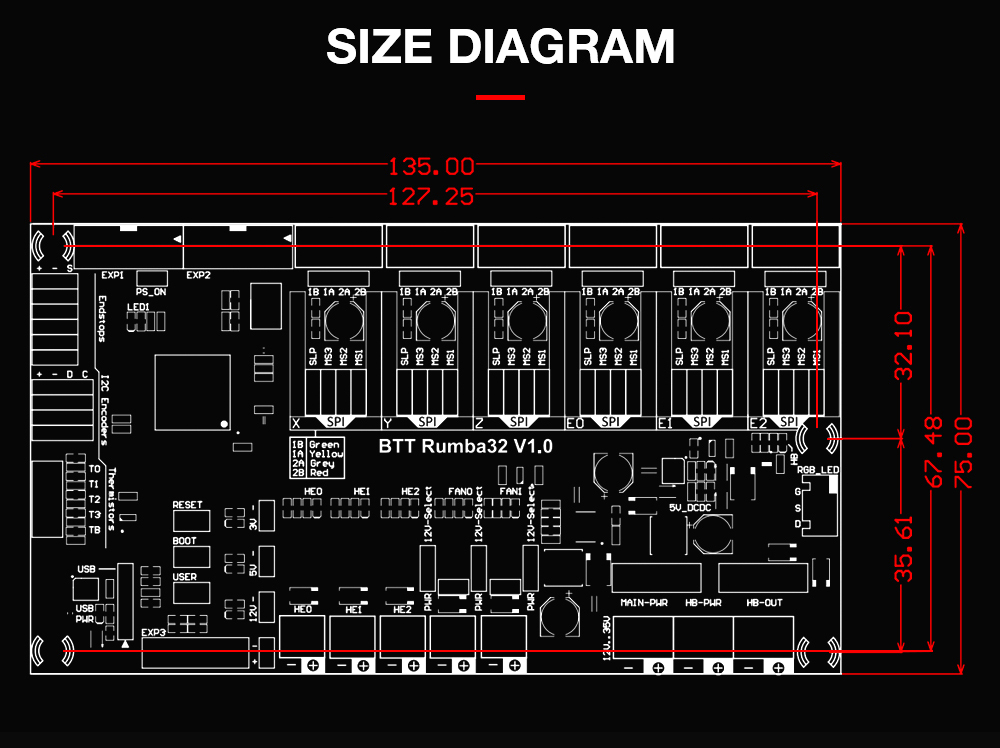
| Габарит печатной платы | Около 101,6 × 60,2 мм по чертежу производителя |
| Прошивка | Семейство конфигураций RAMPS в Marlin; Klipper с прошивкой Mega и внешним Linux-хостом |
Как распределяются подключения
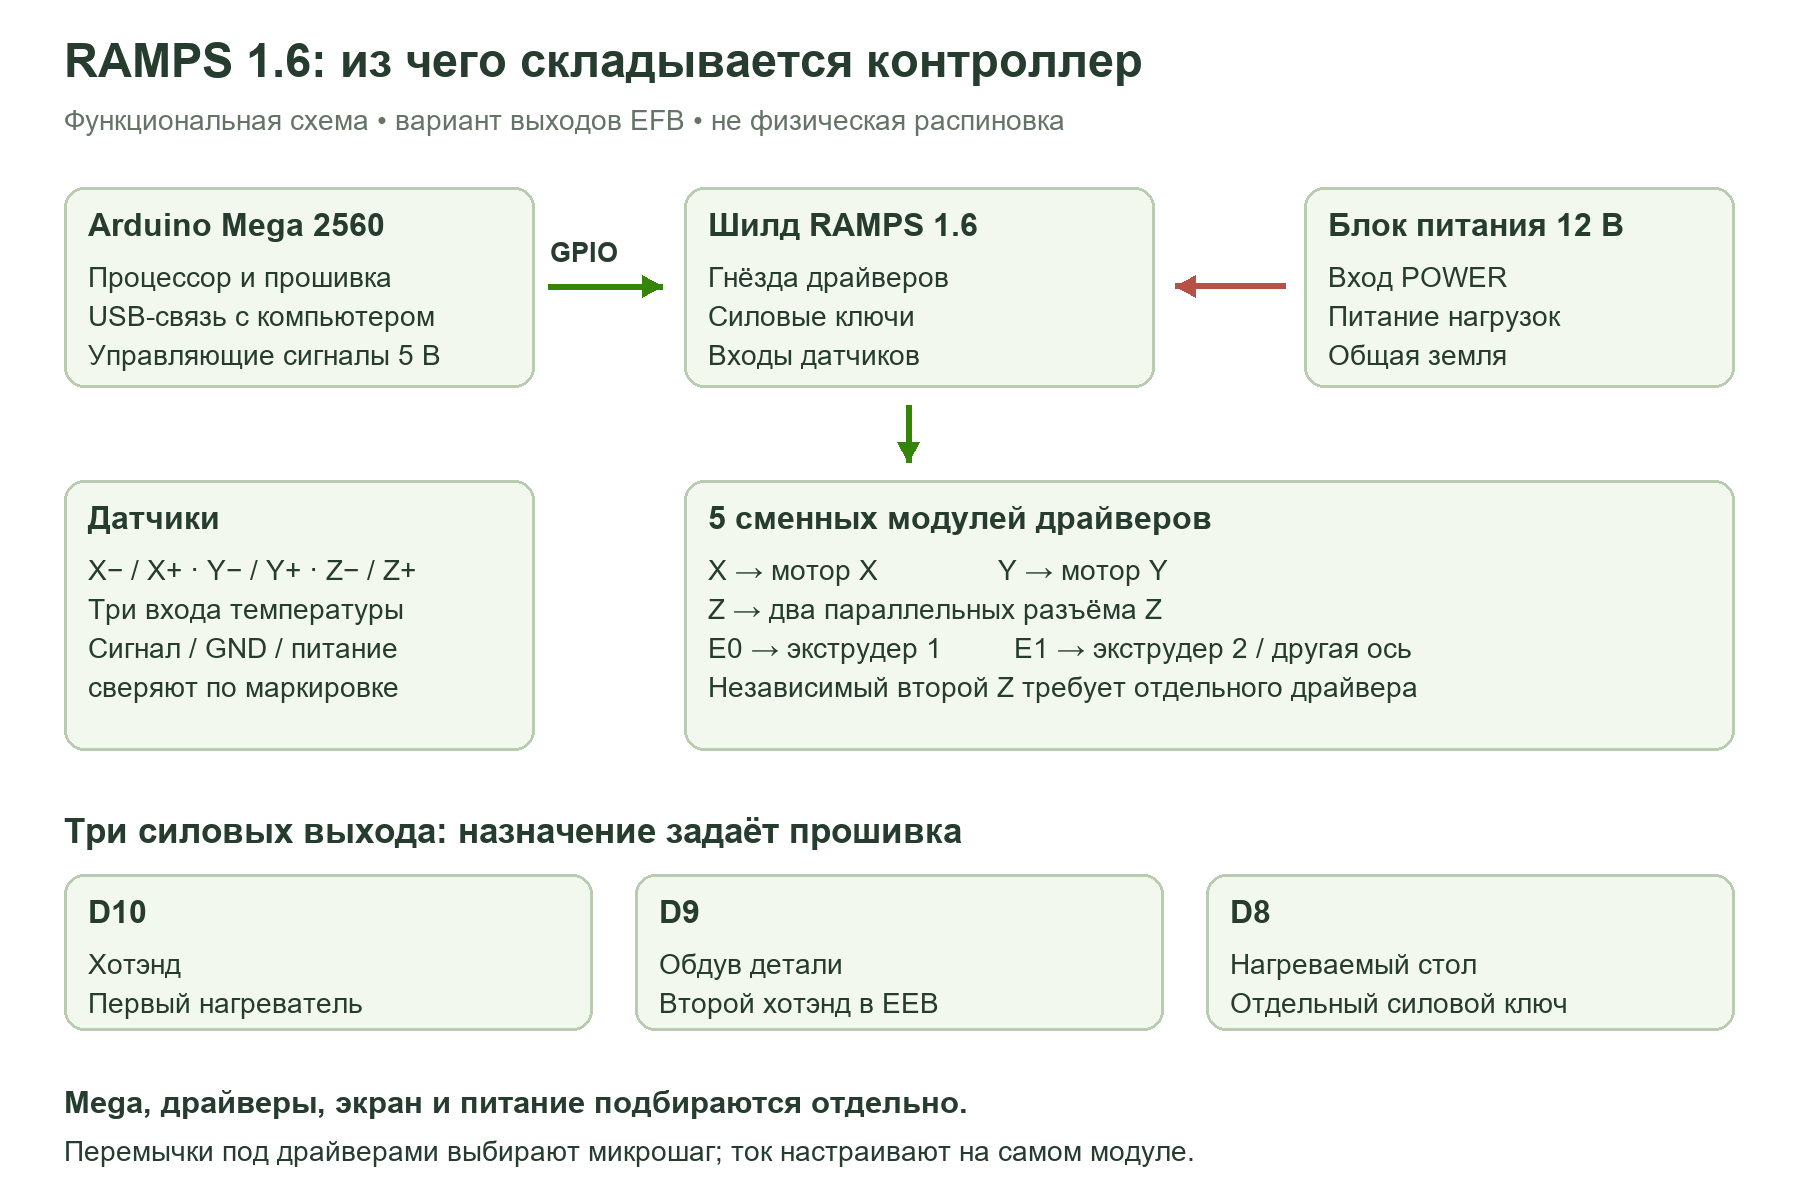
Два разъёма Z соединены с одним драйвером параллельно. Они удобны для синхронной работы пары моторов, но не дают независимой коррекции каждого винта. Для независимого второго Z можно задействовать свободный драйверный канал и переназначить его в прошивке.
Драйверы: установка, микрошаг и ток
Гнёзда рассчитаны на совместимые модули формата StepStick. Наиболее привычные варианты — A4988 и DRV8825; для других модулей нужно сверить расположение EN, DIR, STEP, GND, VDD и VMOT, а также совместимость с логикой 5 В. Цвет платы и положение подстроечного резистора не являются надёжным ориентиром установки.
Три перемычки под каждым драйвером выбирают комбинацию входов микрошагового режима. Таблица состояний зависит от драйвера: одинаковое положение перемычек у A4988 и DRV8825 может означать разное деление шага. После замены модуля необходимо согласовать микрошаг с параметрами перемещения в прошивке.
Ток не задаётся этими перемычками. В обычном режиме его выставляют на драйвере по Vref и сопротивлению измерительных резисторов конкретного модуля. UART или SPI у современных TMC потребуют отдельного подключения и настройки; наличие гнезда RAMPS само по себе не предоставляет готовый цифровой интерфейс.
Питание и нагреватели
В официальной схеме R6 вход обозначен как 12 В. От него питаются моторная часть и силовые выходы, а через D1 связан VIN Arduino Mega. Это важно при выборе блока питания: 24 В нельзя считать штатной заменой 12 В без анализа платы и питания Mega. Номиналы отдельных конденсаторов или MOSFET не определяют допустимое напряжение всего контроллера.
В отличие от распространённой RAMPS 1.4 с двумя силовыми вводами, у показанной RAMPS 1.6 используется общий двухконтактный вход POWER. Клемма D8 рядом с ним является выходом стола. Не переносите порядок подключения со старой платы только по расположению зелёных клемм.
В схеме производителя для стола указано 170 Вт. Этот предел не отменяет проверки проводки, контактов и охлаждения. Для мощного стола разумно предусмотреть отдельный силовой модуль, рассчитанный на его напряжение и ток.
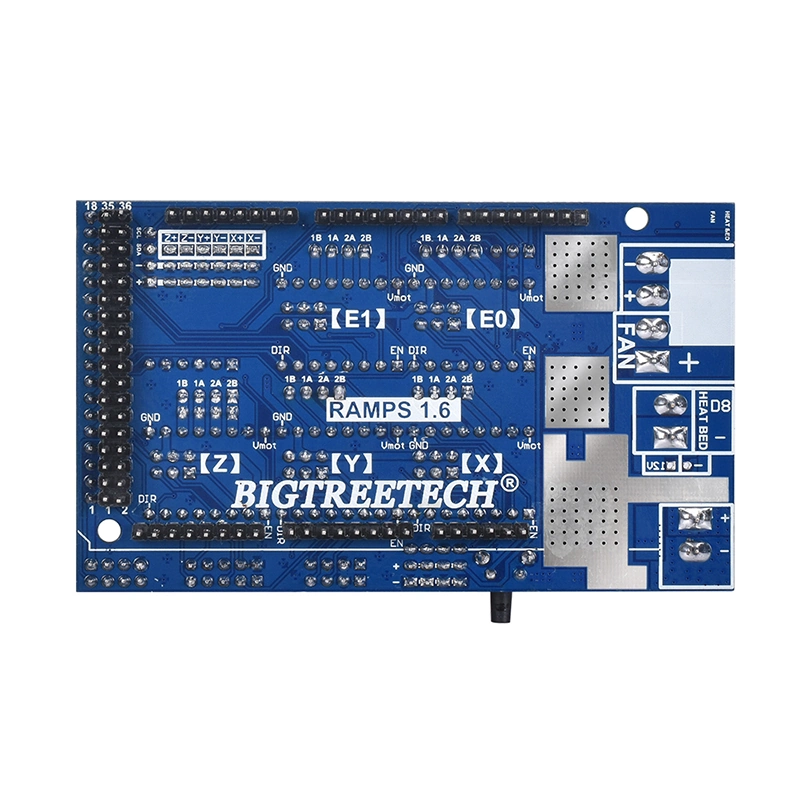
Стол 120 Вт при 12 В потребляет 10 А. Добавьте потребление хотэнда, моторов и вентиляторов при выборе блока питания.
Три выхода: EFB или EEB
| EFB: один хотэнд | D10 — хотэнд, D9 — регулируемый вентилятор, D8 — стол |
|---|---|
| EEB: два хотэнда | D10 — первый хотэнд, D9 — второй хотэнд, D8 — стол |
| Второй независимый обдув | Свободный силовой канал не появляется автоматически. Требуются подходящее расширение и настройки прошивки. |
Обозначения EFB и EEB описывают распределение трёх выходов. Если меняете конфигурацию, проверяйте и проводку, и прошивку: неправильное назначение может включить другую нагрузку. Каждый нагреватель должен контролироваться соответствующим датчиком температуры, а тепловая защита должна быть включена.
Датчики, экран и автономная печать
Для температуры предусмотрены три входа, а для поиска нуля — минимальный и максимальный концевики каждой оси. У трёхконтактных колодок проверяют сигнал, питание и землю. Механический выключатель и активный датчик могут требовать разного подключения.
Совместимый LCD2004 или LCD12864 обычно подключается через адаптер RAMPS и шлейфы. Дисплей с SD-слотом позволяет работать с файлами на карте при соответствующей конфигурации Marlin. Сам шилд RAMPS не содержит встроенного экрана, SD-слота или Wi-Fi.
Разъёмы расширения выводят дополнительные сигналы Mega. При добавлении BLTouch, сервопривода или другой периферии учитывайте доступные выводы, её ток питания и конфликты с экраном. Одинаковый размер разъёма ещё не подтверждает совпадение контактов.
Прошивка и первый запуск
- Проверьте механическую сборку. Шилд должен ровно войти в соответствующие колодки Mega 2560. Под платами нужны стойки и зазор; выступающие выводы не должны касаться корпуса.
- Подготовьте драйверы. Без питания установите нужные перемычки и модули, проверьте их ориентацию. Настройку тока выполняйте способом, предусмотренным производителем драйвера.
- Выберите конфигурацию. В Marlin используйте семейство RAMPS с нужным распределением EFB/EEB. Настройте кинематику, датчики, драйверы, направления движения и тепловую защиту.
- Загрузите прошивку в Mega. Связь и прошивка проходят через USB основной платы. Наличие SD-карты на дисплее не означает обновление AVR файлом firmware.bin.
- Проверьте входы. До движения и нагрева убедитесь в правдоподобных температурах и правильной реакции концевиков. Затем по одному проверяйте короткие движения и силовые выходы.
- Откалибруйте принтер. Задайте масштаб перемещений, токи, PID нагревателей и процедуру поиска нуля. После смены драйвера или микрошагового режима эти параметры перепроверяют.
Для Klipper используется внешний Linux-хост и прошивка MCU под ATmega2560. Официальный generic-ramps.cfg даёт исходную карту выводов; механические и температурные параметры принтера заполняются отдельно.
Комплект и документация
Карточка относится к шилду RAMPS 1.6. Arduino Mega 2560, драйверы, экран с адаптером, блок питания, радиаторы и кабели следует учитывать отдельно, если они не указаны в комплекте заказа. Возможности подключения в описании не означают наличие всех этих компонентов в поставке.