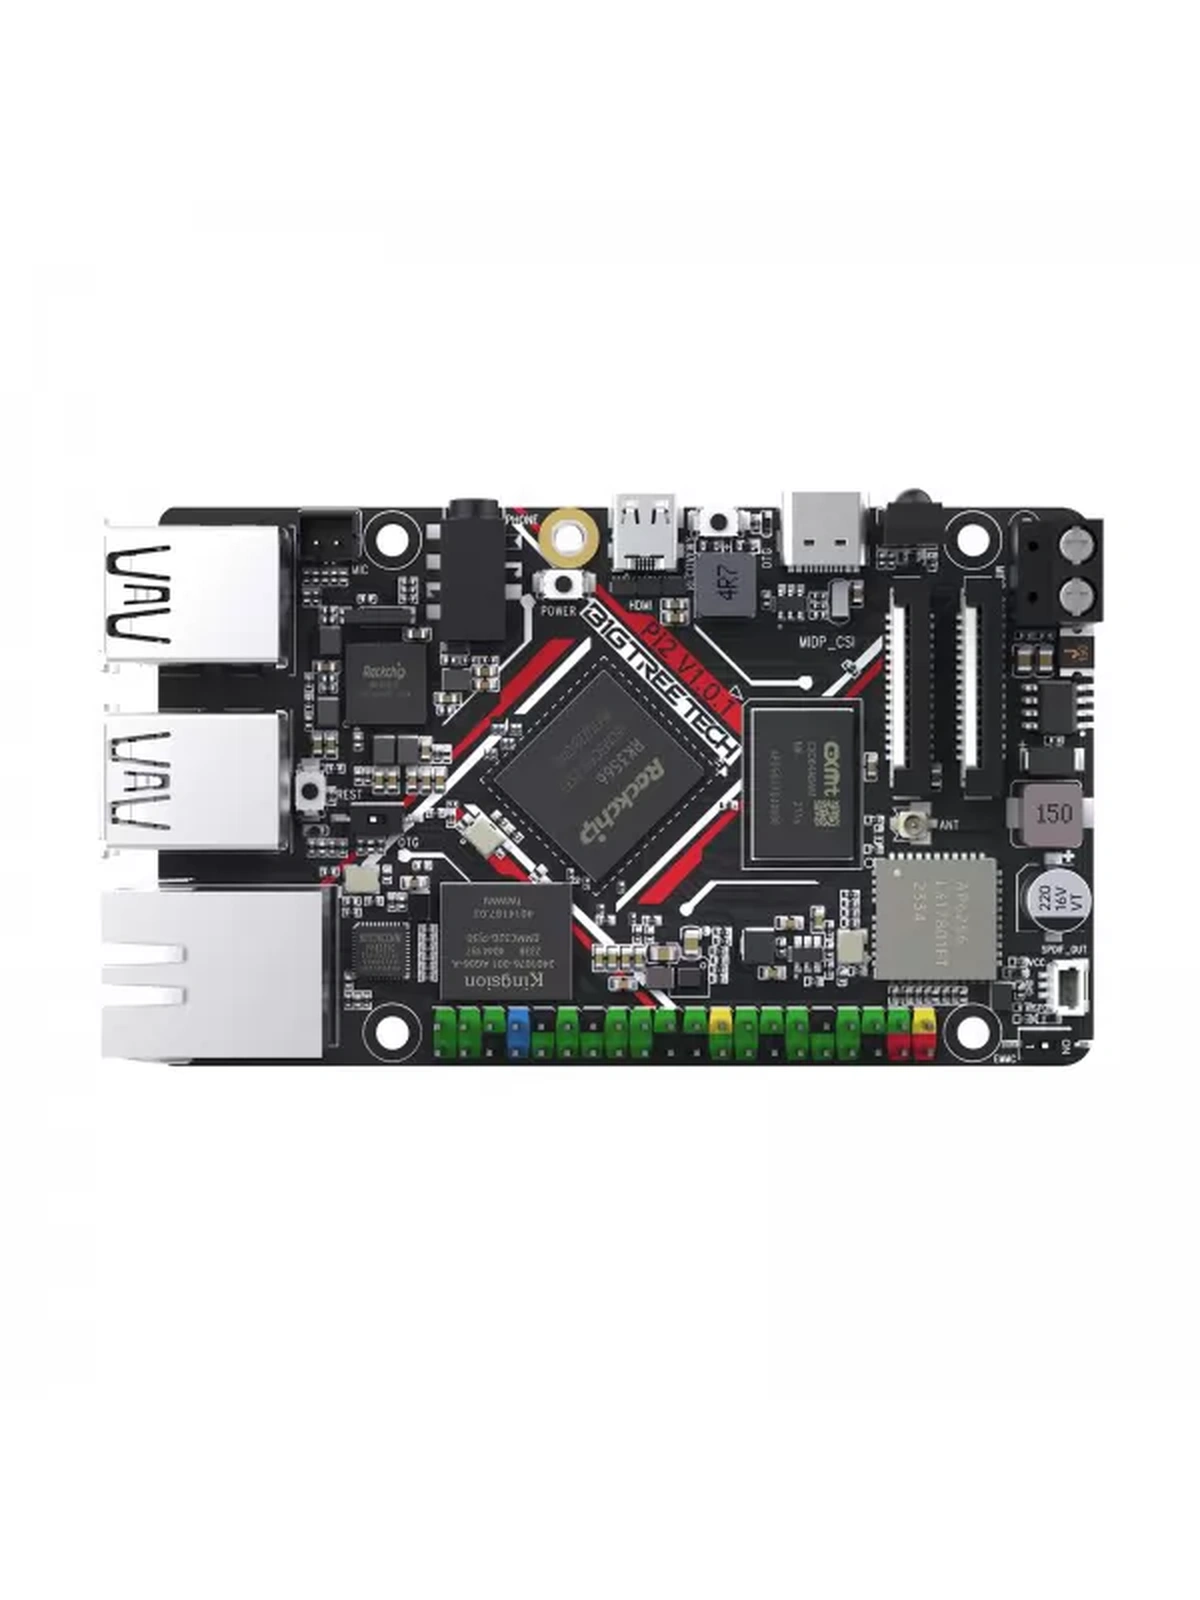
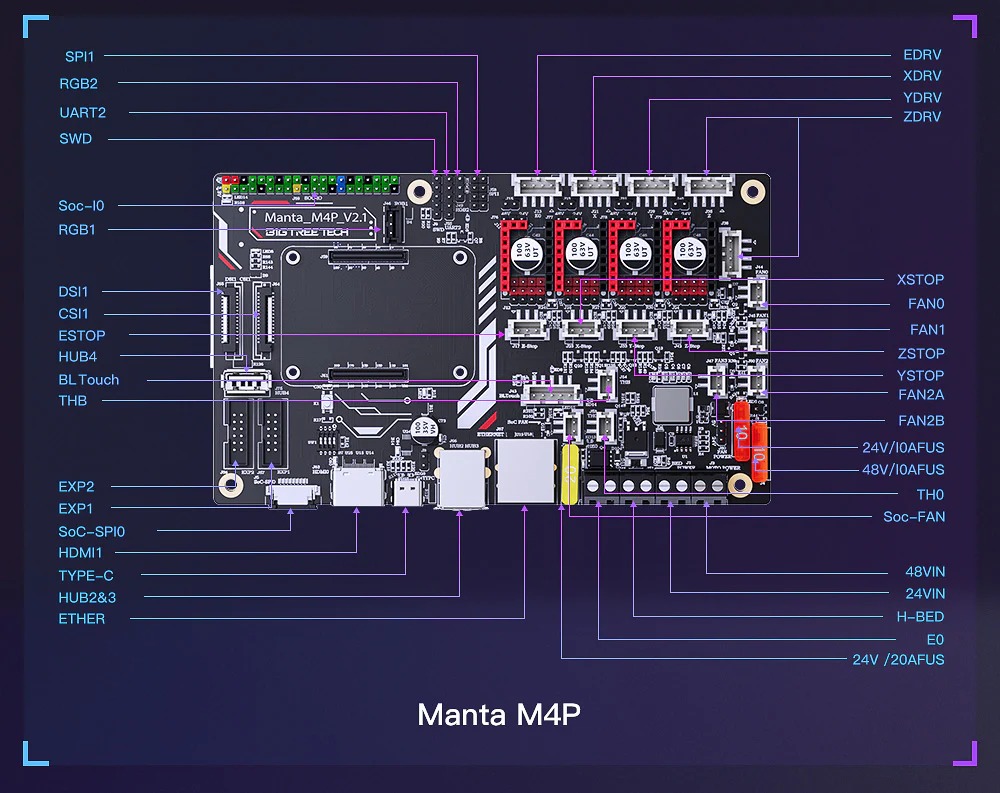
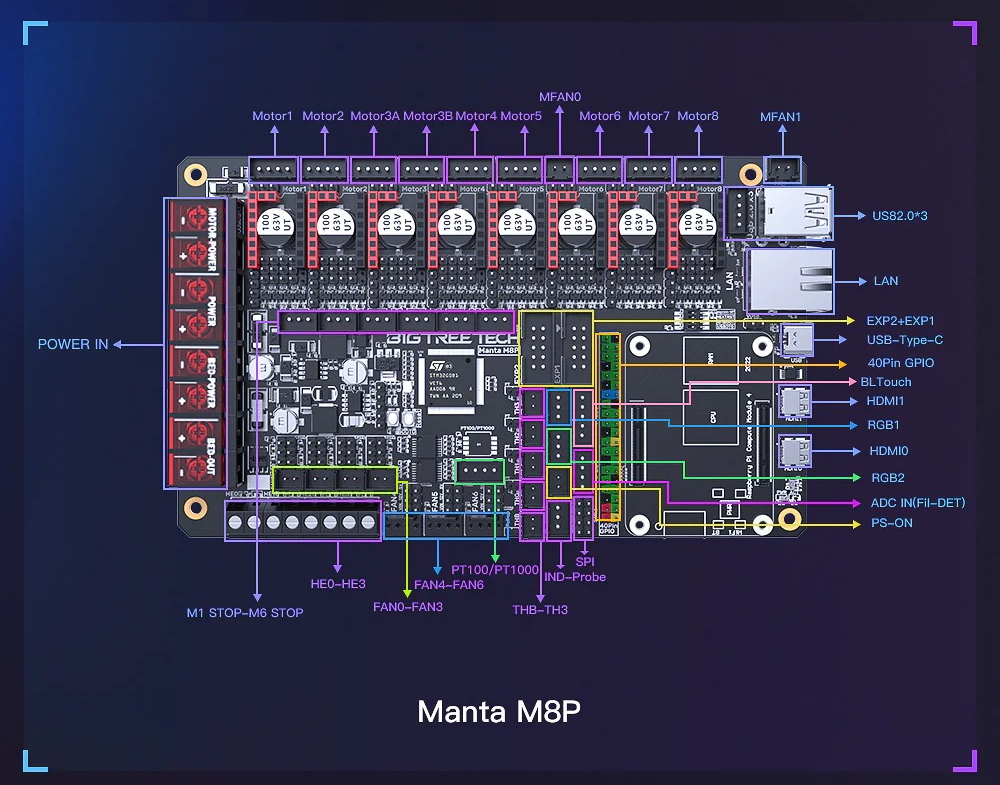
MKS Monster8 V1.0
8 сменных драйверов · STM32F407 · Marlin и Klipper
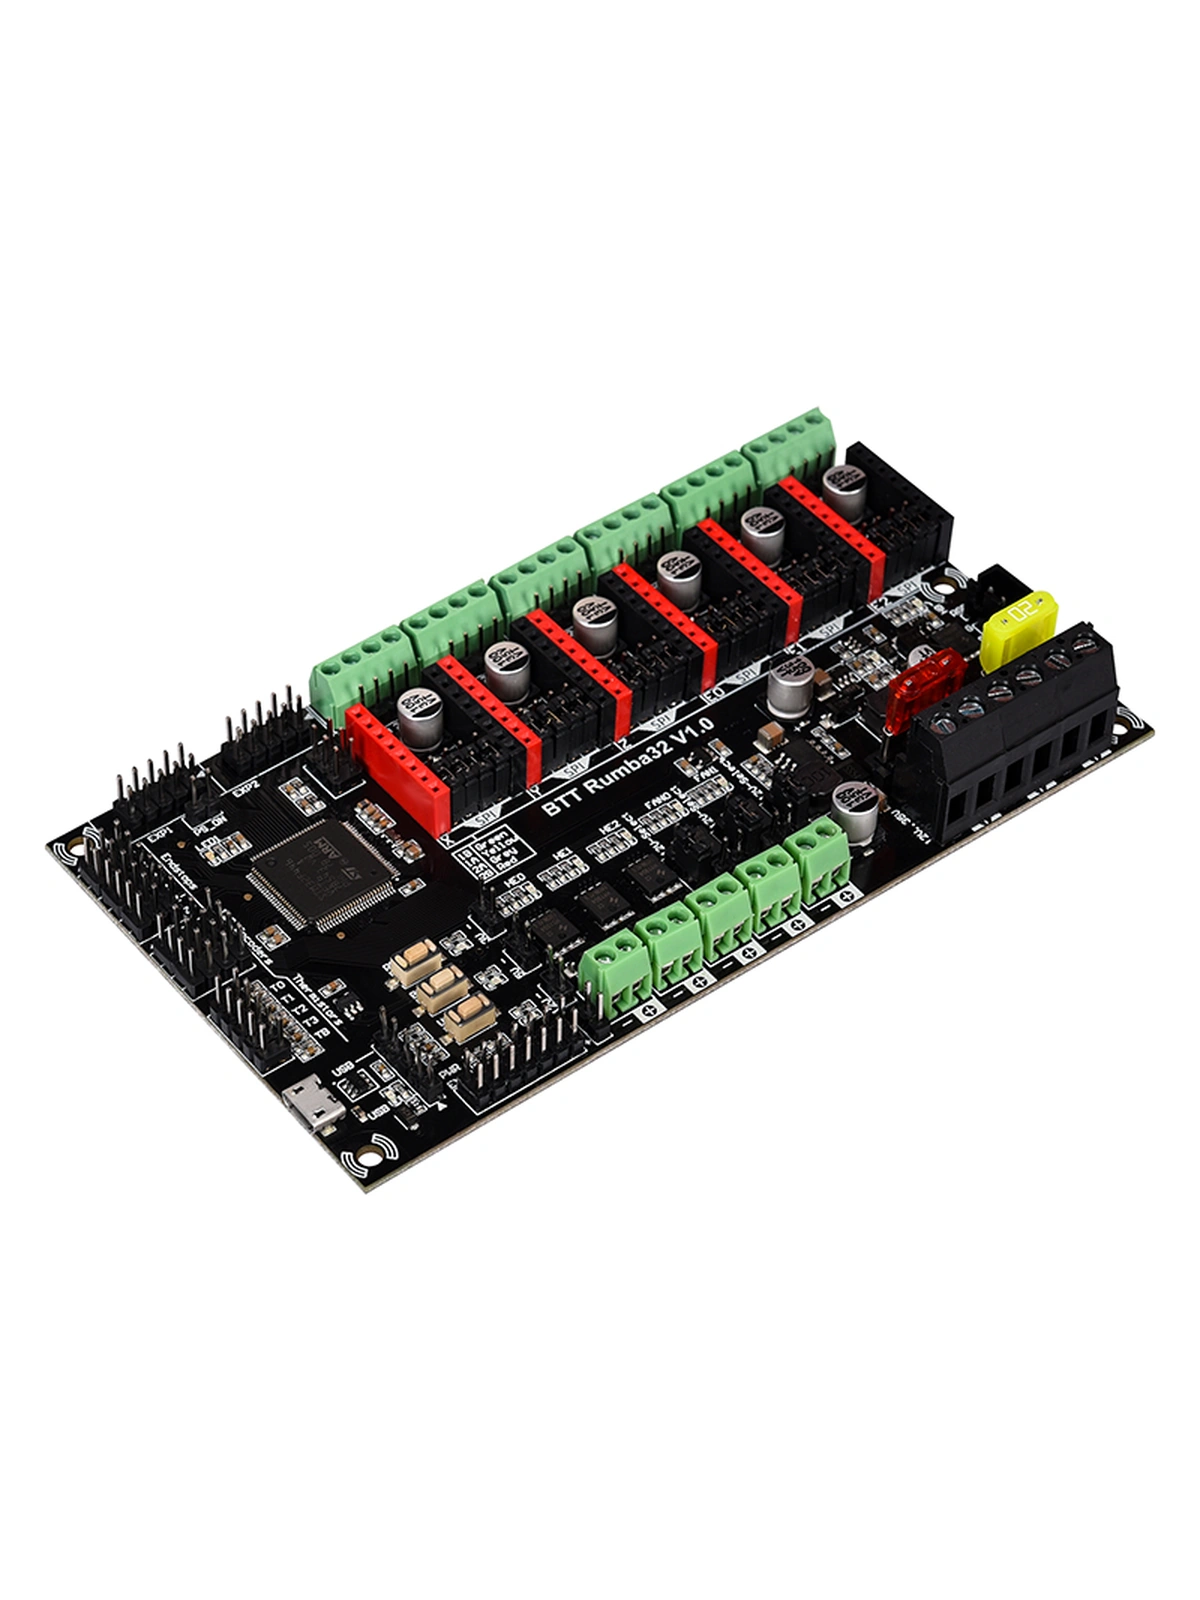
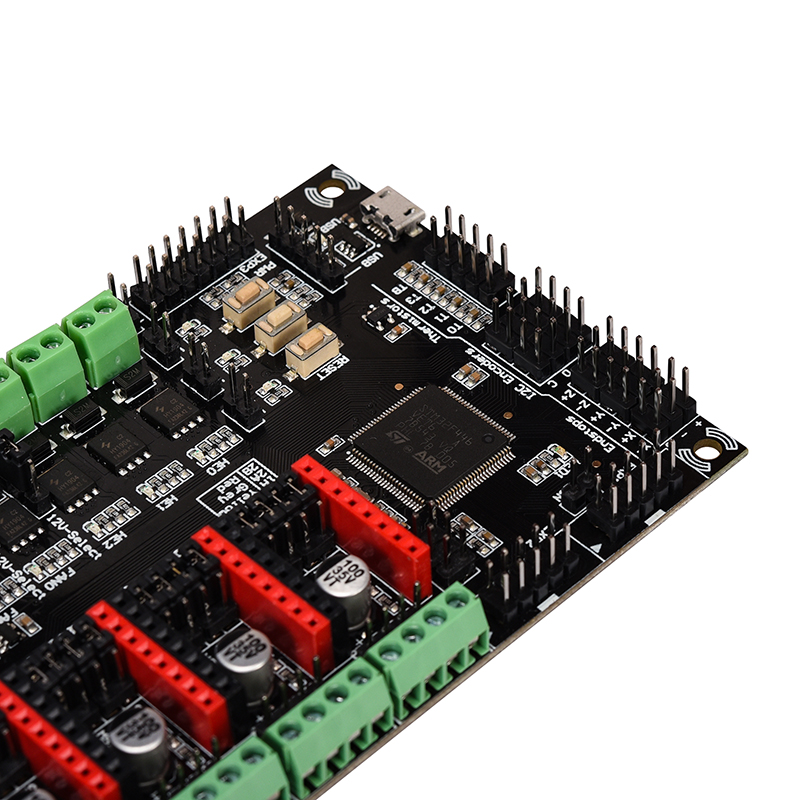
MKS Monster8 V1.0 — 32-битная плата управления на STM32F407 с восемью гнёздами сменных драйверов. Поддерживает питание 12–24 В, Marlin и Klipper, четыре нагревательных канала и три управляемых вентилятора; подходит для принтеров с несколькими независимыми приводами Z.
Восемь каналов дают простор для многомоторной механики. Сначала распределите независимые приводы, затем подберите драйверы, нагреватели и охлаждение.
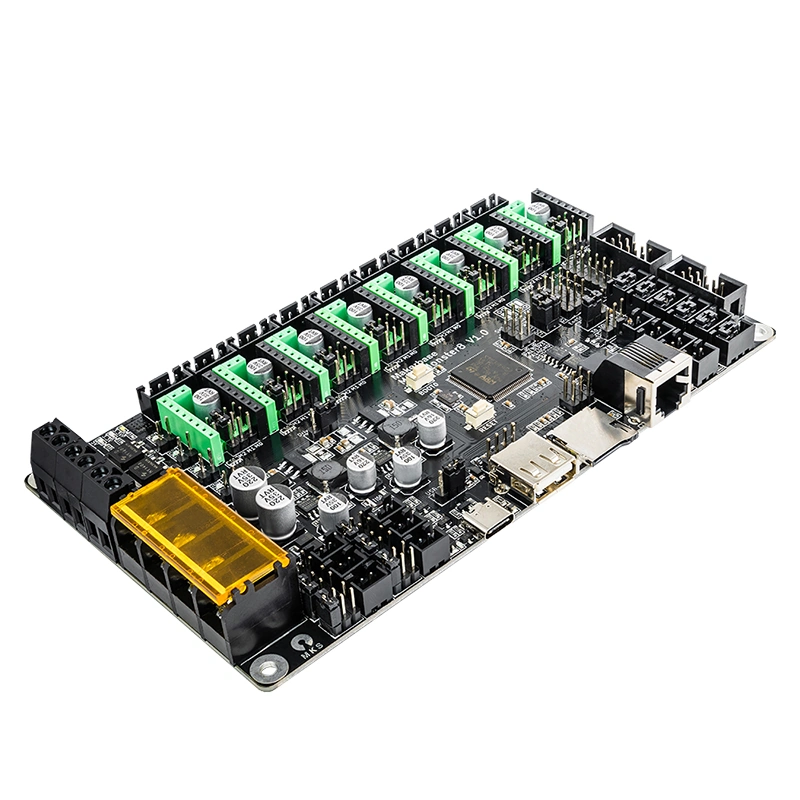
Отдельные драйверы позволяют управлять положением каждого мотора.
Стол и до трёх хотэндов с отдельными термисторами.
Раздельное управление обдувом модели, хотэнда и электроники.
Восемь драйверов для сложной механики
Monster8 V1.0 рассчитана на проекты, в которых четырёх или пяти приводов недостаточно. Для CoreXY с четырьмя независимыми моторами Z и одним экструдером требуется семь каналов: два на движение в плоскости, четыре на подъём и один на подачу. Восьмой остаётся доступен под ещё один привод.
Сменные модули позволяют подобрать подходящий драйвер для каждого двигателя. UART, SPI и автономный режим выбираются по модулю и перемычкам. Плата полезна для самостоятельной сборки или модернизации оснащённого принтера, но требует индивидуальной конфигурации механики и периферии.
Характеристики Monster8 V1.0
| Параметр | Версия V1.0 |
|---|---|
| Микроконтроллер | STM32F407VET6, Cortex-M4, 168 МГц; 512 КБ Flash и 192 КБ RAM |
| Питание платы | 12–24 В постоянного тока |
| Драйверы | 8 сменных модулей; поддержка STEP/DIR, UART и SPI по конфигурации |
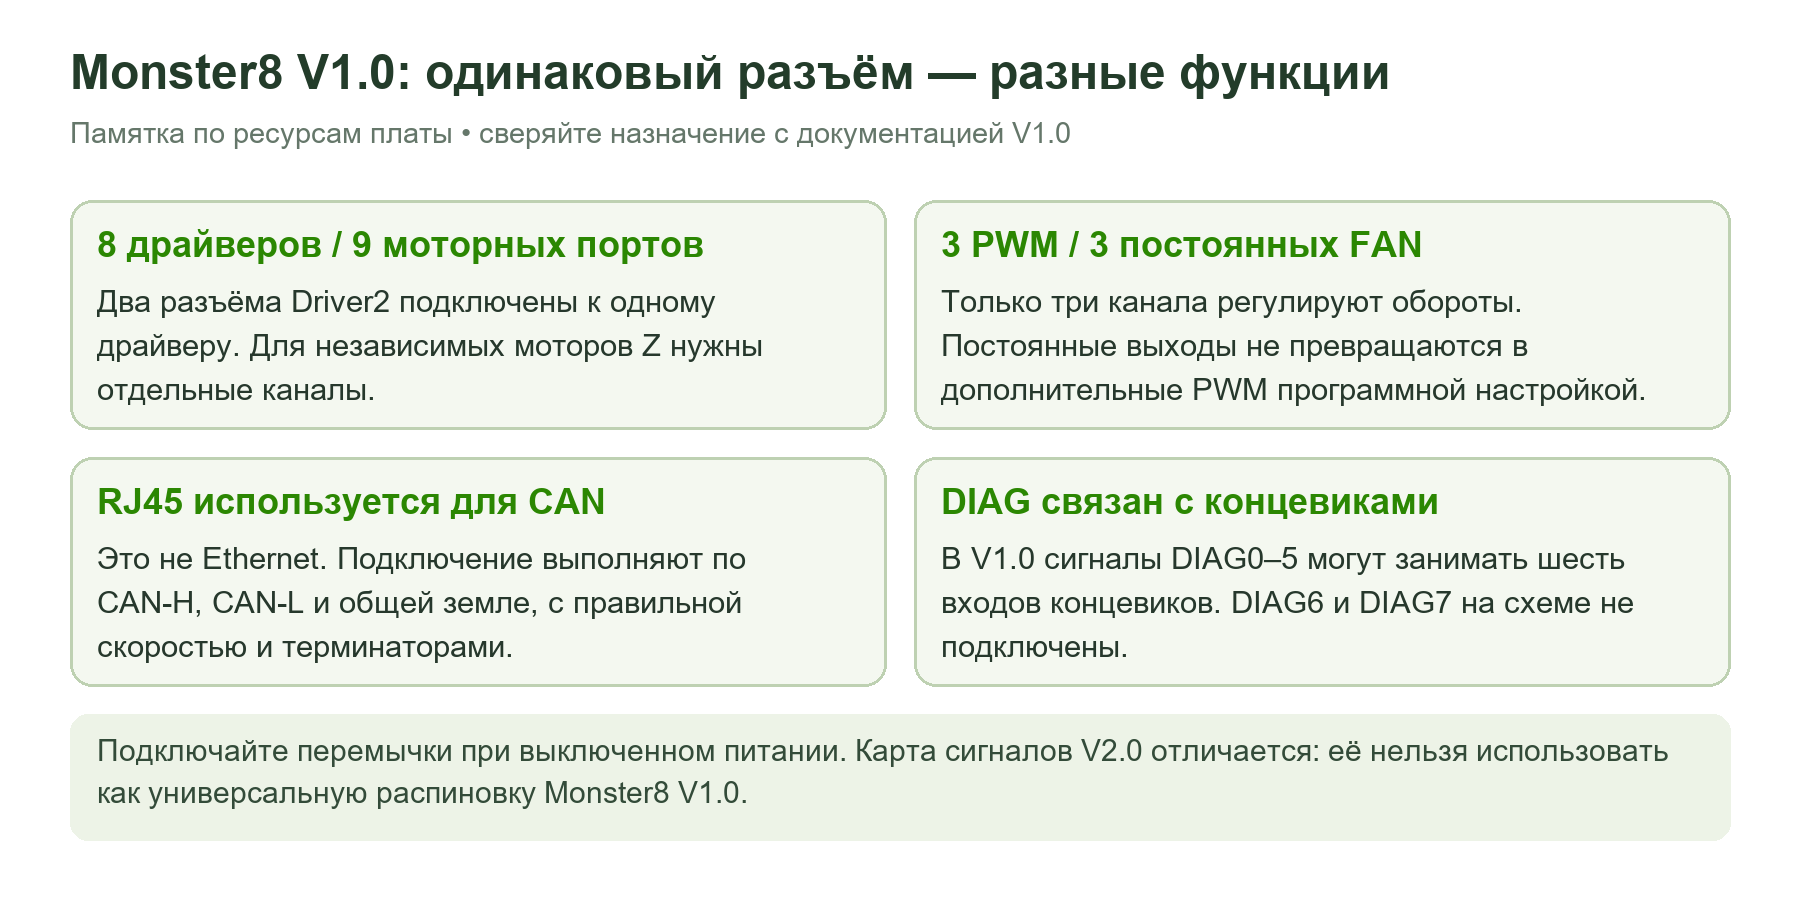
| Моторные разъёмы | 9 портов: Driver2 имеет пару параллельных разъёмов |
| Нагреватели и датчики | Стол и до 3 хотэндов; 4 термисторных входа |
| Вентиляторы | 3 управляемых PWM-канала и 3 постоянных выхода |
| Связь | USB для подключения, USB-A для накопителя, microSD, CAN, EXP1/EXP2 |
| Габариты | PCB 160 × 90 мм; угловые крепления 152 × 82 мм |
Составьте карту приводов до монтажа
Количество разъёмов двигателя и количество независимых каналов — разные величины. Два порта Driver2 повторяют команды одного драйвера. Они удобны для синхронного движения двух моторов, однако не позволяют отдельно корректировать их высоту при выравнивании портала.
Для независимых Z назначьте каждому мотору отдельный Driver, затем укажите в прошивке его выводы, направление и положение в механике. При четырёх моторах особенно важно сохранить соответствие номеров Z и реальных углов портала. Проверяйте каждый привод коротким отдельным перемещением, прежде чем выполнять общую процедуру базирования.
Драйверы, логическое питание и DIAG
Перед установкой совместите распиновку модуля с гнездом. VMOT — питание двигателя, а выбираемое питание логики 3,3/5 В — другая цепь. Ориентация модуля определяется контактами, а не стороной радиатора. Ток и параметры измерительного резистора берут из документации конкретного драйвера.
Для TMC2209 UART позволяет менять рабочие параметры из прошивки; для поддерживаемых SPI-драйверов используется соответствующий набор перемычек. Перемычки микрошага автономного модуля нельзя без проверки переносить на UART- или SPI-вариант.
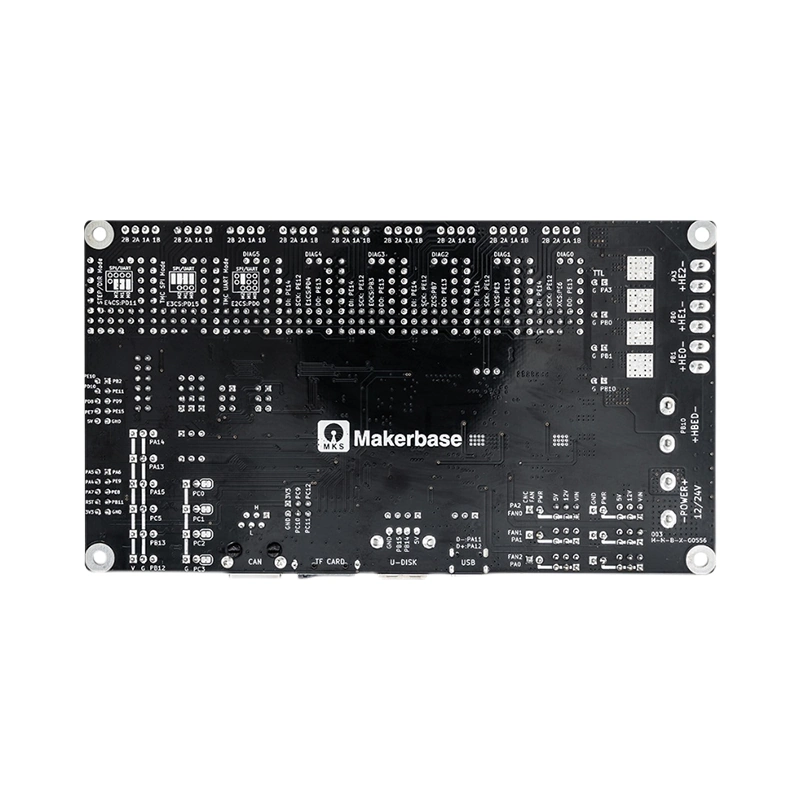
В V1.0 DIAG0–5 могут соединяться с шестью входами концевиков, а DIAG6 и DIAG7 в аппаратной карте обозначены как неподключённые. Если вход занят механическим концевиком или другим датчиком, соответствующая DIAG-перемычка может создать конфликт. Sensorless homing требует совместимого драйвера, настройки чувствительности и проверки механики.
Четыре нагревателя и три регулируемых обдува
Четыре силовых канала позволяют подключить нагреваемый стол и до трёх хотэндов. Каждому активному каналу необходим правильно назначенный термистор. Перед проверкой нагрева подтвердите, что показание нужного датчика изменяется при нагревании именно его узла.
FAN0, FAN1 и FAN2 управляются отдельно: их можно распределить между обдувом модели, радиатором хотэнда и электроникой. Постоянные выходы питают вентиляторы без независимого PWM. Выбор VIN, 12 или 5 В выполняют по схеме групп питания; затем измеряют напряжение перед подключением вентилятора.
Питание платы 12–24 В не означает совместимость с любой нагрузкой на этом напряжении. Для стола оцените потребляемый ток, клеммы, проводку и условия охлаждения силового канала. При необходимости используйте внешний силовой модуль. Номинал одного транзистора не является допустимым непрерывным током всего устройства.
Marlin и Klipper: выбирайте первую версию
В Marlin предусмотрен профиль BOARD_MKS_MONSTER8_V1. В Klipper доступны аппаратная карта и примеры производителя для V1.0. Пример Voron помогает распределить выводы, но его токи, размеры, термисторы, скорости и макросы должны соответствовать вашей сборке.
Для Klipper нужен отдельный Linux-хост: STM32 на Monster8 исполняет команды движения и управления нагрузками, а основная программа Klipper работает на хосте. Обычный вариант связи — USB. Параметры сборки прошивки, загрузчика и обновления выбирайте по инструкции именно Monster8 V1.0.
К первой версии нельзя автоматически относить интерфейсы MAX31865, адресной подсветки и специализированные возможности питания хоста, рекламируемые для V2.0. У двух версий различаются дополнительные подключения и часть назначения DIAG. При замене платы сравнивайте схему, даже если общие габариты и восемь гнёзд выглядят одинаково.
CAN и дисплеи
RJ45 на этой плате используется для CAN. Он не подключается к роутеру как Ethernet-порт. Для CAN нужны соответствующая прошивка, совместимый адаптер или другая сторона шины, согласованная скорость и правильные терминаторы. Назначение жил проверяйте по распиновке Monster8, а не по цветам стандартного сетевого кабеля.
EXP1/EXP2 подключают совместимые дисплеи при поддержке выбранной прошивки. Последовательный TFT и экран, управляемый непосредственно контроллером, используют разные способы обмена. В Klipper совместимость конкретного дисплея нужно проверять отдельно от его поддержки в Marlin.
Слот microSD и USB-разъёмы также работают в рамках функций прошивки. Само наличие USB-A не означает возможность подключать произвольные USB-устройства или использовать плату в роли Linux-компьютера.
Подготовка к первому запуску
- Зафиксируйте плату на изолирующих стойках и обеспечьте доступ к восьми драйверам и обдуву.
- Составьте таблицу Driver0–7 и подключённых моторов; отдельно отметьте параллельную пару Driver2.
- Проверьте режимы драйверов, DIAG и напряжения вентиляторов при снятом питании.
- Проверьте концевики, датчик уровня и показания термисторов.
- Проверьте каждый мотор отдельно, затем базирование и геометрию независимых Z.
- Включите нагреватели по одному, выполните PID-настройку и проверьте температурные защиты.
Драйверы, радиаторы, экран, CAN-периферия и Linux-хост входят в заказ только при прямом указании комплектации. Выбирайте их под план приводов и фактические нагрузки.