MKS DLC V2.1
Grbl · 3 оси · съёмные драйверы · USB
MKS DLC V2.1 — трёхосевая плата управления для настольного ЧПУ, лазерного гравера или плоттера на Grbl. Контроллер ATmega328P, три гнезда съёмных драйверов и разъёмы датчиков собраны на одной плате. Два разъёма оси Y позволяют подключить пару двигателей к общему каналу, а USB и AUX-1 дают выбор управления с компьютера или совместимого MKS TFT.
Одна плата для управления координатами и рабочим инструментом. Подходит для небольшого станка с открытой настройкой электроники.
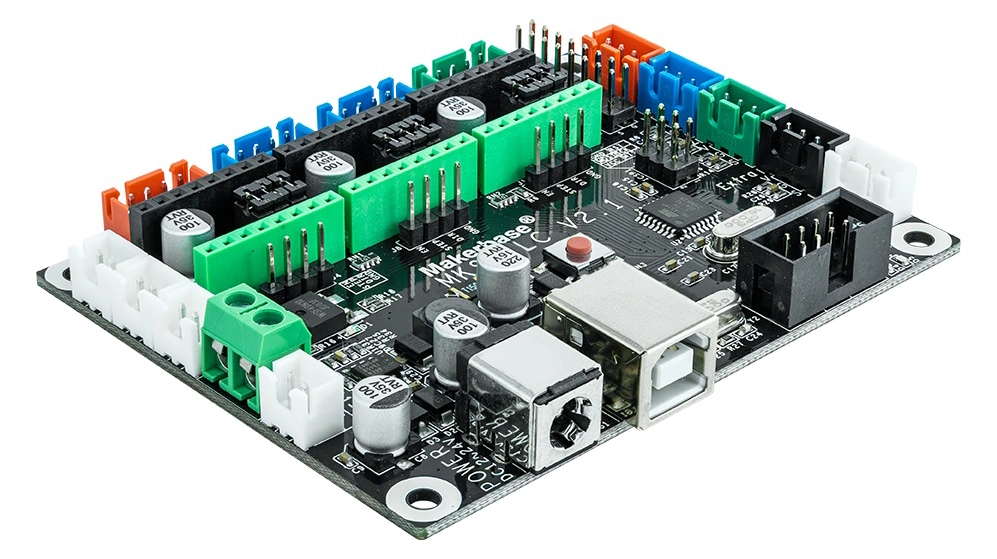
Отдельные каналы X, Y и Z; два разъёма Y обслуживаются одним драйвером.
Драйверы подбираются под двигатели и заменяются отдельно от контроллера.
Задания отправляются через USB либо совместимый экран с прошивкой TFT_CNC.
Для чего подходит MKS DLC
Плата рассчитана на станки с координатами X, Y и Z, которым нужно исполнять G-код: перемещать инструмент, обрабатывать сигналы концевиков и управлять мощностью лазера либо шпинделя. Для лазерного станка часто используют только X/Y; конфигурацию базирования тогда адаптируют под две оси.
В отличие от связки отдельной Arduino и шилда, здесь уже установлен микроконтроллер и USB-UART CH340G. Остаётся подобрать драйверы под двигатели, источник питания и интерфейс рабочего инструмента. MKS DLC V2.1 удобно использовать для ремонта или самостоятельной сборки, когда нужна открытая конфигурация Grbl и возможность заменить отдельный драйвер.
В этой модели нет ESP32, встроенного Wi-Fi и интерфейса TS35, характерных для семейства DLC32. Для обычного FDM-принтера с нагревом сопла и стола нужен контроллер с соответствующими силовыми выходами и температурными входами.
Характеристики и интерфейсы
| Параметр | Значение для V2.1 |
|---|---|
| Контроллер | ATmega328P-AU, 8 бит; логика 5 В |
| Прошивка | Grbl для ATmega328P; загрузка через USB |
| Основное питание | 12–24 В DC, с учётом напряжения двигательных драйверов и подключённой нагрузки |
| Драйверы | 3 съёмных модуля STEP/DIR: X, Y, Z |
| Двигательные разъёмы | X, Y1, Y2, Z; Y1/Y2 подключены к одному драйверу |
| Входы | X, Y, Z, Extra и Probe; назначение зависит от сборки Grbl |
| Инструмент | D11-TTL и силовые Laser/Motor с общим ключом |
| Связь | USB-B через CH340G; последовательный AUX-1 |
| Экран | Совместимые MKS TFT24/32/35 с прошивкой TFT_CNC |
| Размер | 90 × 70 мм; крепёж 82 × 62 мм, отверстия 3,4 мм |
Три драйвера и четыре разъёма двигателей
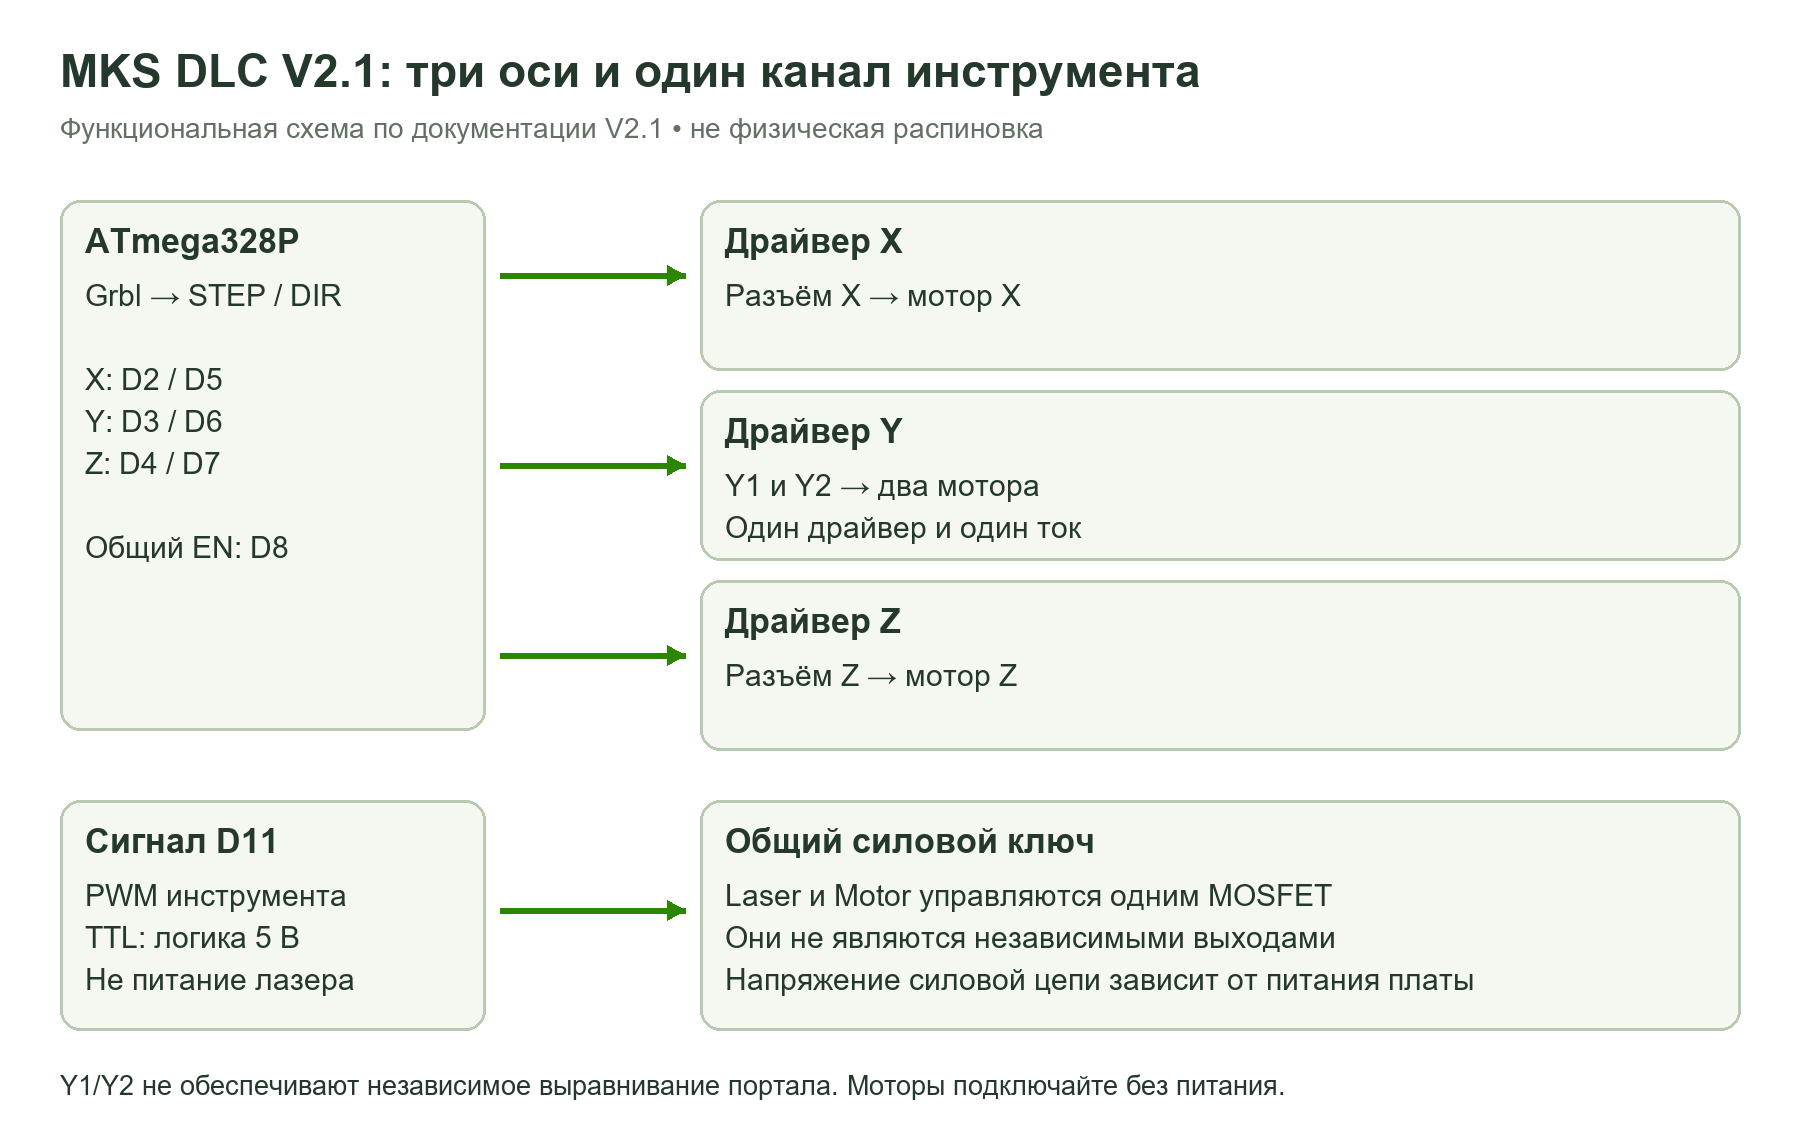
У Y1 и Y2 общий драйвер, поэтому два двигателя получают один и тот же поток шагов. Это удобно для портала с двумя моторами, но не даёт независимого базирования его сторон. При выборе тока учитывайте подключение обоих двигателей и возможности одного модуля; нельзя просто удвоить его допустимую нагрузку.
В гнёзда устанавливают совместимые по распиновке драйверы, например A4988 или DRV8825. Перед установкой сверяют VMOT, GND, EN и сигнальные контакты; положение потенциометра не является универсальным ориентиром. Режим микрошагов задают перемычками по таблице конкретного модуля. Автоматическое UART-управление током для этой платы не заявляется.
Лазер, шпиндель и питание: не перепутайте цепи
D11-TTL — управляющий сигнал, а не выход питания. Его соединяют с совместимым PWM/TTL-входом внешнего лазерного драйвера, учитывая уровень 5 В и общую землю. Сам лазер питается так, как требует его производитель.
Разъёмы Laser и Motor относятся к силовому выходу с общим MOSFET. Подключённые к ним нагрузки нельзя регулировать независимо. Мощный шпиндель или лазерный модуль с собственным блоком питания подключают через согласованный управляющий интерфейс; предельный ток отдельного транзистора не определяет допустимую нагрузку всей платы.
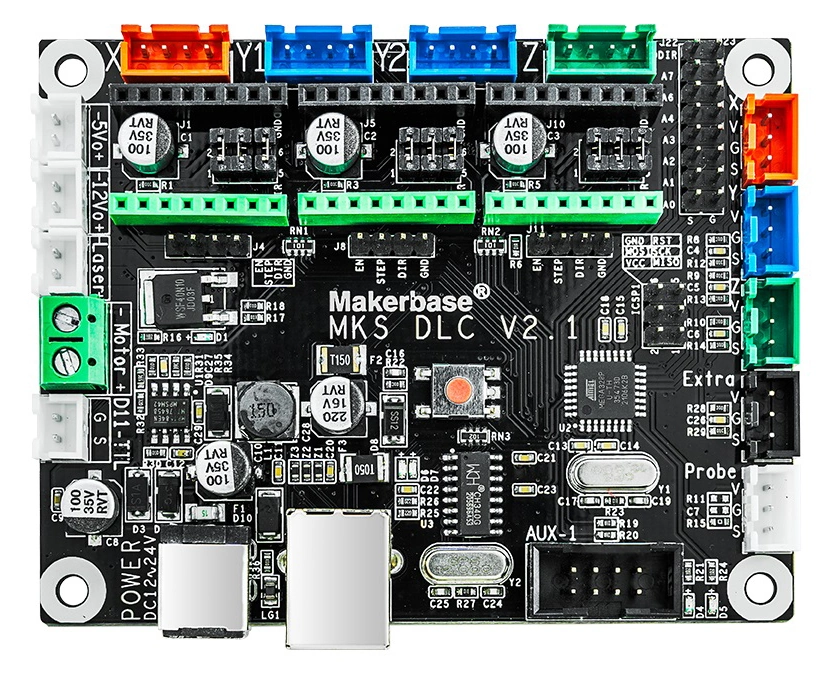
На разъёме 12Vo присутствует силовое напряжение входной цепи: при питании 24 В нельзя считать его стабилизированным выходом 12 В. Отдельная цепь 5Vo формируется преобразователем. Доступный ток внешней периферии оценивают вместе с потреблением контроллера и экрана.
Датчики и управление с компьютера
Для стандартной конфигурации Grbl с PWM оси используют STEP D2/D3/D4 и DIR D5/D6/D7, общий EN — D8. Концевики подключены к D9, D10 и D12. Вход Probe выведен на A5, Extra — на A0. В штатной карте Grbl A0 отвечает за сброс/аварийный вход управления, поэтому Extra нельзя автоматически считать четвёртым независимым концевиком.
На датчиковых колодках есть питание, земля и сигнал. Обычный механический контакт подключают по схеме сигнальной цепи, не замыкая линию 5 В на землю. Индуктивные датчики с выходом 12–24 В требуют согласования: силовое напряжение не должно попадать на вход микроконтроллера.
USB используется для загрузки прошивки и отправки заданий через программу, поддерживающую Grbl. После подключения выбирают правильный COM-порт; для Grbl 1.1 типовая скорость — 115200 бод. USB питает логику, но не заменяет основной источник для двигателей. Перед сменой программы управления закройте прежнее подключение к порту.
Совместимый MKS TFT с TFT_CNC подключают к AUX-1 по питанию и линиям TX/RX. Это последовательный терминал, а не экран DLC32. Не отправляйте задания одновременно с USB и TFT: они обращаются к одному контроллеру, и потоки команд могут конфликтовать.
Настройка Grbl под механику
| Настройка | Что проверить |
|---|---|
| Шаги на миллиметр | Параметры $100/$101/$102 рассчитывают по мотору, микрошагу и передаче |
| Скорость и ускорение | $110–$112 и $120–$122 подбирают по механике; начинают с умеренных значений |
| Направления и базирование | Проверяют движение и концевики, затем настраивают инверсию, цикл homing и рабочий ход |
| Мощность инструмента | Диапазон S в программе должен соответствовать $30; для лазера Grbl 1.1 используют $32=1 |
| Фрезерование | Перед работой со шпинделем возвращают $32=0 и проверяют команды управления |
Это расчёт для ремня GT2 и шкива на 20 зубьев, а не универсальное значение DLC. После изменения микрошагов корректируют и параметры Grbl, затем проверяют реальное перемещение. Точность станка зависит также от люфтов, жёсткости, натяжения ремня и отсутствия пропусков шагов.
Порядок первого запуска
- Проверьте маркировку V2.1, напряжение периферии, полярность питания и соответствие драйверов гнёздам.
- При выключенном питании выставьте микрошаги, установите драйверы и подключите пары обмоток двигателей.
- Подключите USB, определите версию Grbl и сохраните текущие настройки командой $$.
- Подайте основное питание, проверьте ток драйверов и короткие перемещения каждой оси без рабочего инструмента.
- Проверьте состояния концевиков и Probe, затем настройте базирование и рабочие пределы.
- После проверки сигналов подключите инструмент и выполните небольшой пробный файл в контролируемых условиях.
Разъёмы двигателей не подключают и не переставляют под напряжением. Для лазера предусмотрите защитный корпус и подходящую защиту зрения; программный M5 не заменяет аппаратное отключение питания инструмента.
Монтаж, комплект и документация
Плату размером 90 × 70 мм устанавливают на стойки с межцентровым расстоянием 82 × 62 мм. Оставьте место для USB-B, штекера питания, проводов и обдува драйверов. На фото показана плата без вставленных модулей; наличие драйверов, экрана и кабелей проверяйте по комплектации товара.
Официальный проект Makerbase · Разъёмы V2.1 · Размеры V2.1 · Документация Grbl