USB-контроллер MACH3, 4 оси
X / Y / Z / A · STEP/DIR · USB-B
USB MACH3 — четырёхканальный контроллер движения для ЧПУ с внешними шаговыми или сервоприводами. Плата получает команды от компьютера по USB и выдаёт сигналы STEP/DIR для осей X, Y, Z и A. На исполнении BSMCE04U-PP предусмотрены четыре входа, четыре управляющих выхода, интерфейс электронного маховика и аналоговый канал задания скорости шпинделя.
Команды с компьютера преобразуются в сигналы для внешних приводов, датчиков и системы управления шпинделем.
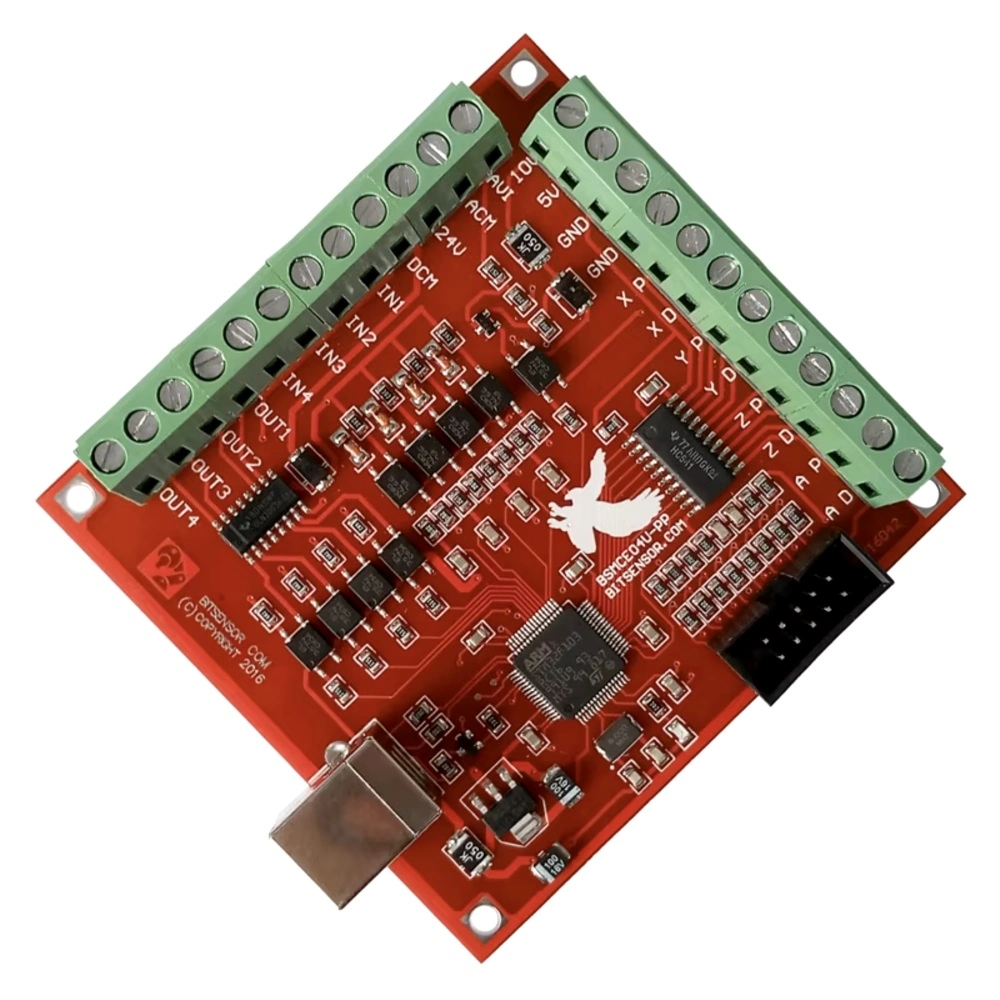
Отдельные импульсы шага и направления для X, Y, Z и A.
Для управления используется специализированный плагин Mach3.
Входы датчиков, управляющие выходы, канал скорости шпинделя и MPG.
Место контроллера в системе ЧПУ
Плата связывает Mach3 на компьютере с электроникой станка. Она формирует импульсы движения, принимает сигналы концевиков и датчиков, передаёт команды внешним устройствам. Для каждого двигателя нужен отдельный силовой драйвер с совместимым входом STEP/DIR: сама плата не коммутирует обмотки двигателя.
Такой USB-контроллер полезен при сборке фрезера, гравировального станка или модернизации электроники, когда на ПК нет LPT. Это специализированное устройство движения с собственным плагином, а не обычный USB–LPT-переходник для принтера.
Основные параметры
| Параметр | Значение |
|---|---|
| Исполнение на фото | BSMCE04U-PP, красная плата BITSENSOR |
| Связь с ПК | USB-B; работа с Mach3 через соответствующий motion-плагин |
| Каналы движения | 4: X, Y, Z, A; отдельные P/STEP и D/DIR |
| Максимальная частота импульсов | До 100 кГц по документации семейства BSMCE04U |
| Дискретные входы | IN1–IN4 для назначенных функций концевиков, E-stop, Home или Probe |
| Управляющие выходы | OUT1–OUT4 для внешних цепей управления |
| Скорость шпинделя | Аналоговое задание 0–10 В через AVI/ACM с внешней опорой 10V |
| Маховик | Колодка MPG; распиновка и уровни требуют согласования |
| Питание периферийной группы | Внешний источник на 24V/DCM; напряжение сверяют по руководству ревизии |
Питание и общие провода
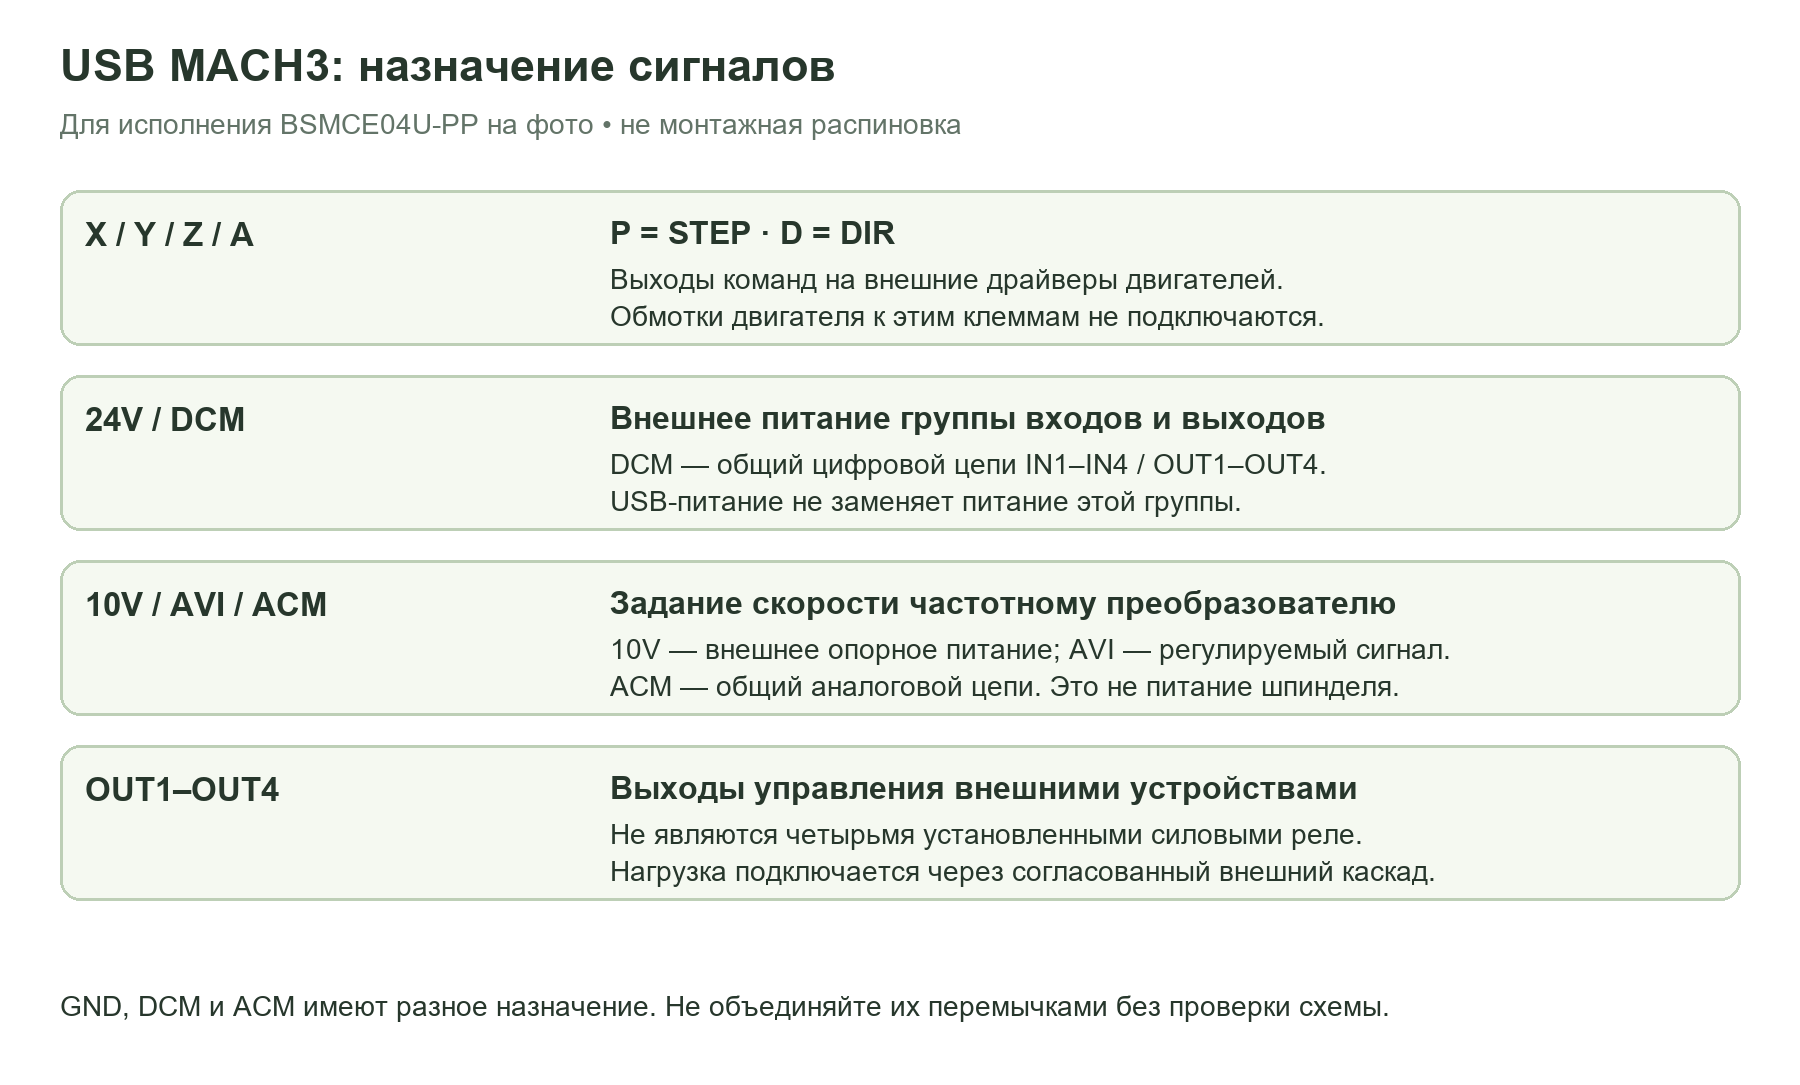
USB обеспечивает связь с компьютером, но для входов и выходов периферии требуется отдельное питание на клеммах 24V и DCM. Ситуация, когда плата определяется и оси реагируют, а концевики не работают, может быть связана именно с отсутствием питания этой группы.
Не подавайте 24 В на клемму 5V, выход STEP/DIR или контакты MPG. Для цепей приводов используется GND, для цифровых входов/выходов — DCM, для аналогового задания — ACM. Их нельзя считать взаимозаменяемыми только потому, что все обозначения связаны с общим проводом.
Силовые кабели двигателей и частотного преобразователя прокладывают отдельно от USB и проводов датчиков. Плату закрепляют на стойках в корпусе, оставляя доступ к клеммам и защитив нижнюю сторону от металлических частей.
Подключение двигателей и расчёт шага
Клеммы XP/XD, YP/YD, ZP/ZD и AP/AD соответствуют импульсам шага и направлению четырёх каналов. Схему соединения с PUL+/PUL− и DIR+/DIR− выбирают по входному каскаду драйвера: общий анод, общий катод и требуемый ток входа должны быть согласованы.
В Motor Tuning задают Steps per, скорость и ускорение каждой оси. Для винта с прямым приводом число импульсов на миллиметр равно числу полных шагов двигателя за оборот, умноженному на делитель микрошагов и разделённому на ход винта.
Частота 100 кГц — предел выдачи импульсов, а не обещание конкретной скорости обработки. Чем больше импульсов требуется на миллиметр, тем ниже предельная подача при той же частоте. Реальный режим дополнительно ограничивают двигатель, драйвер, механика и запас от пропуска шагов.
Шпиндель, входы и внешние реле
AVI передаёт частотному преобразователю задание скорости, а ACM служит его аналоговым общим. Клемма 10V используется для внешней опоры этой цепи; это не готовый силовой выход для нагрузки. Команды пуска и направления шпинделя организуют отдельно через согласованные управляющие выходы.
OUT1–OUT4 — транзисторные управляющие каналы, а не четыре реле с контактами для сетевой нагрузки. Для катушки внешнего реле требуется корректное питание и подавление индуктивного выброса; для частотника проверяют тип его цифрового входа. Напрямую подключать насос или шпиндель к этим клеммам нельзя.
Четыре входа распределяют между аварийным остановом, концевиками, поиском нуля и щупом. Их назначение задаётся конфигурацией; объединённые выключатели на одном входе не дают независимой информации о каждом датчике. Срабатывание сначала проверяют на экране диагностики, затем испытывают движение.
Запуск с Mach3
- Установите подходящую версию Mach3 и плагин именно для своей платы. Для показанного семейства применяется RnRMotion.dll в папке PlugIns.
- Подключите USB, выберите соответствующий motion-контроллер в Mach3 и создайте отдельный профиль станка.
- Настройте входы и выходы по руководству плагина. Номера портов и контактов USB-контроллера нельзя переносить из схемы LPT автоматически.
- Проверьте E-stop, датчики, направление и небольшое перемещение каждой оси, затем откалибруйте Steps per.
- Проверьте команды шпинделя без обработки и выполните пробный проход над заготовкой.
Ограничение штатного LPT-драйвера Mach3 по разрядности Windows не описывает все USB-контроллеры. Для USB нужна совместимость конкретного плагина с выбранной системой; совместимость с Mach4 или любой современной Windows автоматически не подразумевается.
Наличие CD в комплекте не подтверждает включение коммерческой лицензии Mach3. Лицензию и состав файлов проверяют отдельно. Сохраните рабочий профиль, настройки и проверенную версию плагина после наладки.
Mach3: официальные требования · Схемы BSMCE04U от разработчика DrufelCNC · Руководство по настройке BSMCE04U в Mach3