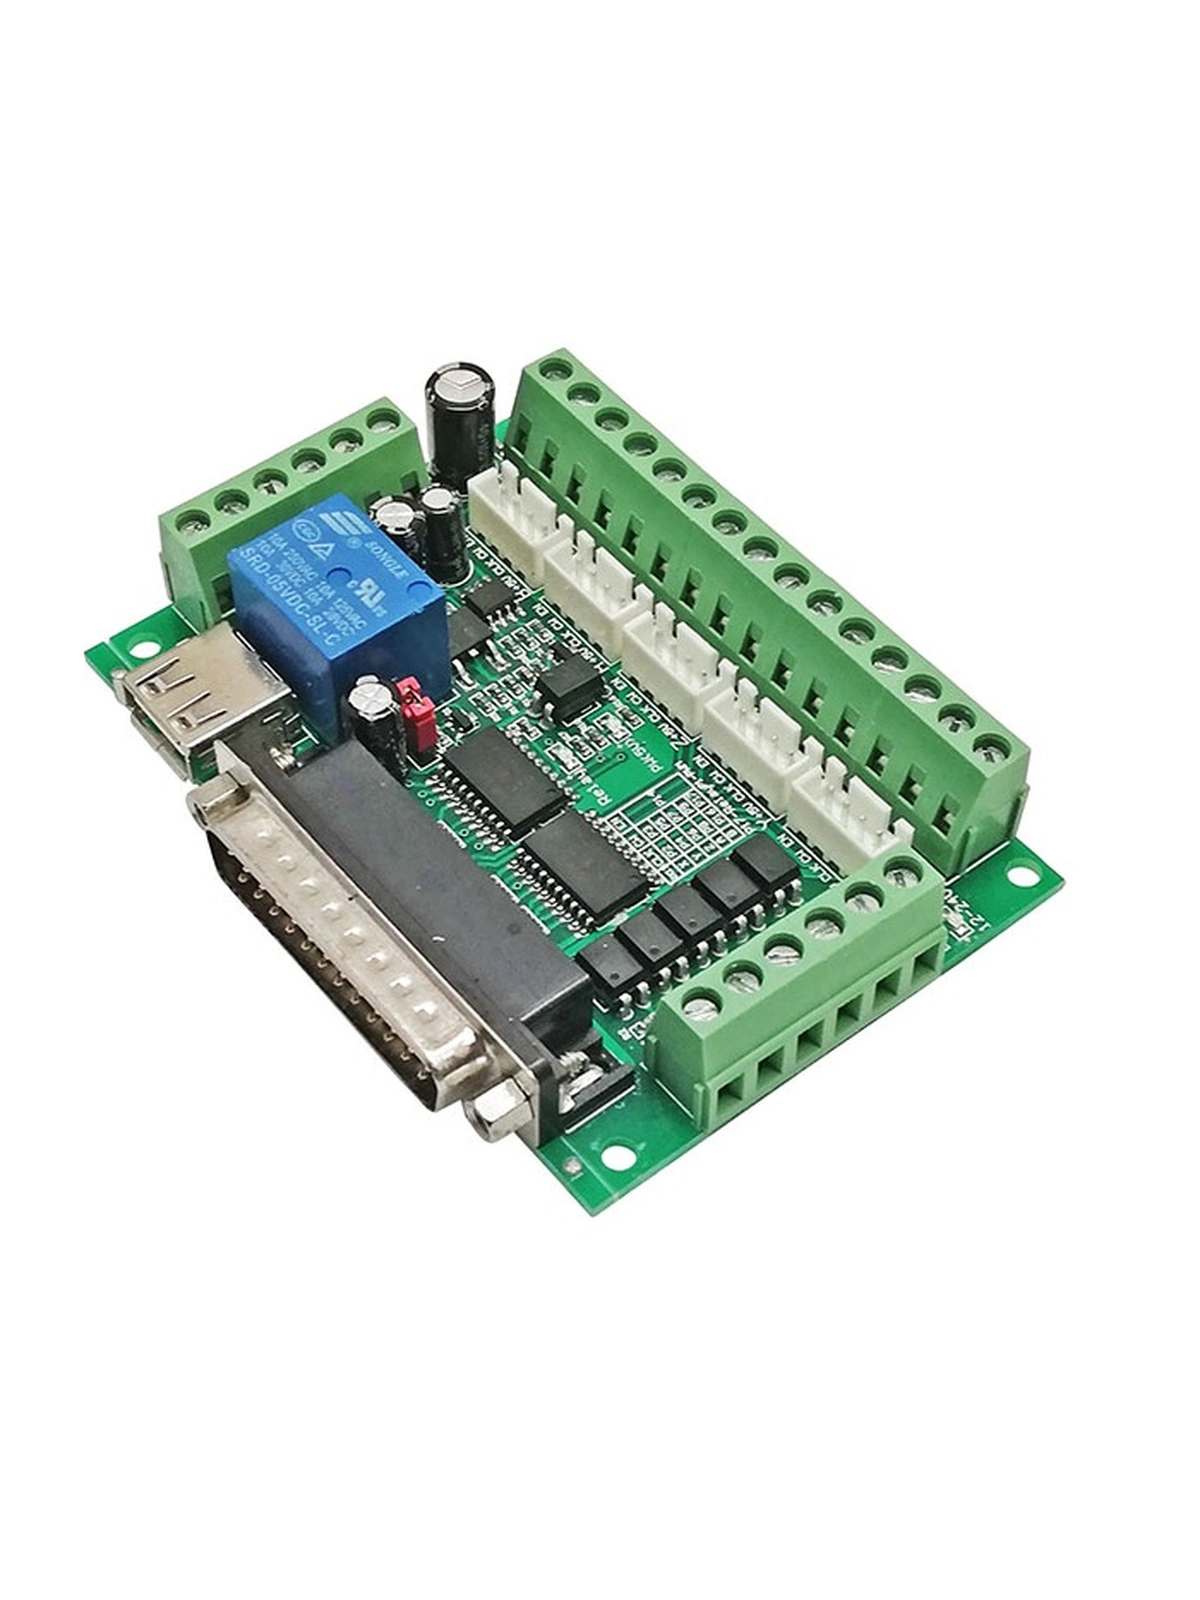


MACH3 — интерфейсная плата LPT
DB25 · STEP/DIR · входы, реле и 0–10 В
Плата управления MACH3 с интерфейсом LPT соединяет компьютер с внешними драйверами шаговых двигателей, концевиками и цепями управления шпинделем. Подходит для сборки или ремонта ЧПУ с импульсным управлением STEP/DIR: на одной плате доступны каналы до пяти осей, оптоизолированные входы, реле и выход задания скорости 0–10 В.
Практичное решение для ЧПУ с отдельными силовыми драйверами. Выходы и входы выведены на подписанные клеммы: можно проверить цепь от команды в программе до конкретного привода.
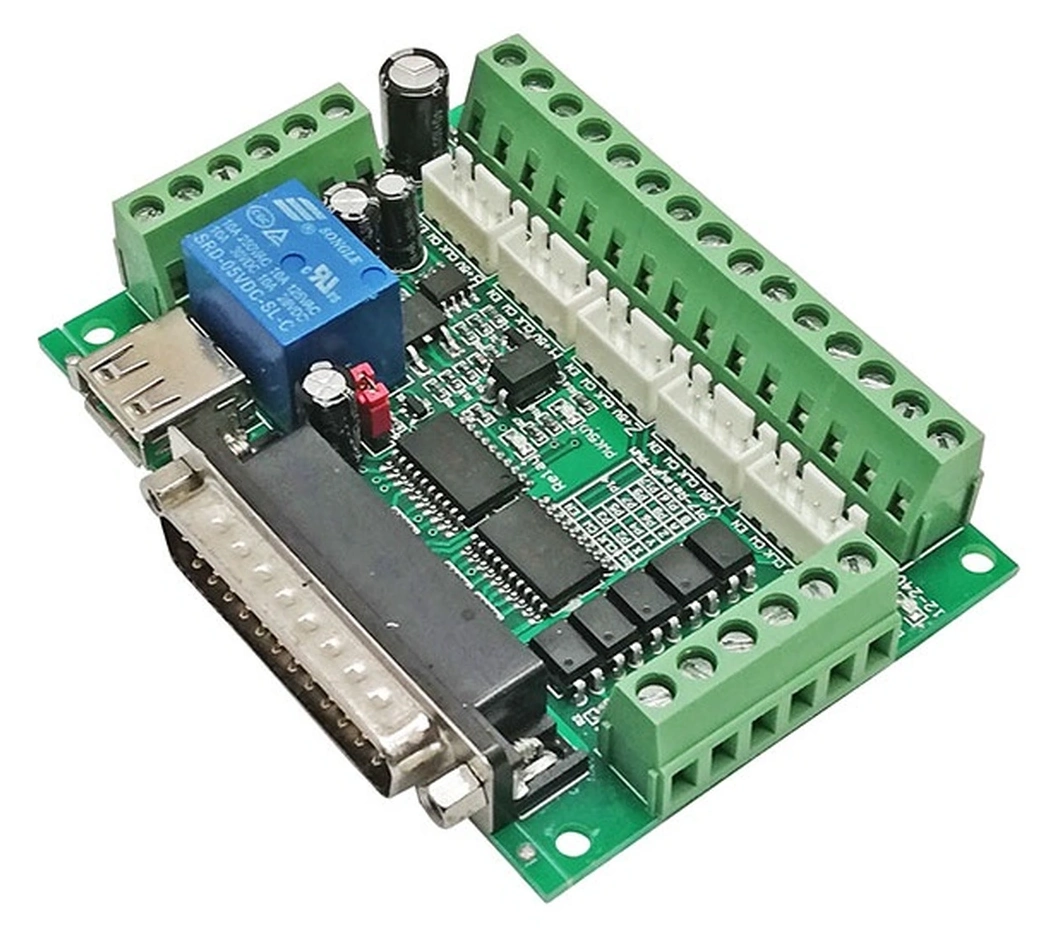
Внешние драйверы подбираются под ток двигателя и механику станка.
Пять оптоизолированных линий для концевиков, щупа и сигнала остановки.
Реле и аналоговое задание 0–10 В позволяют связать ЧПУ с подходящим частотником.
Когда подходит эта плата
Это интерфейсная плата, которую устанавливают между компьютером и силовой электроникой станка. MACH3 читает управляющую программу и формирует импульсы; плата выводит их на удобные клеммы, а отдельный драйвер регулирует ток в обмотках двигателя. Поэтому типоразмер мотора и его допустимый ток определяет выбранный драйвер, а не LPT-плата.
Такой вариант удобен для фрезера, гравировального станка или модернизации ЧПУ, где уже есть рабочий компьютер с параллельным портом и набор импульсных приводов. Можно начать с трёх осей, затем использовать свободные выходы для дополнительной оси или служебной функции. Число каналов не означает, что реле, пятая ось и все дополнительные сигналы доступны независимо друг от друга.
Основные параметры
| Параметр | Значение и смысл |
|---|---|
| Интерфейс команд | Параллельный порт LPT, разъём DB25 |
| Питание логической части | 5 В через USB либо предназначенные для этого PC5V / PCGND |
| Питание периферийной части | 12–24 В постоянного тока |
| Управление приводами | До 5 пар STEP/DIR; внешние драйверы с совместимыми входами 5 В |
| Входы | 5 линий: P10, P11, P12, P13, P15; оптоизоляция |
| Шпиндель | PWM на P1, преобразованный аналоговый выход 0–10 В, релейный канал на P17 |
| Габариты платы | 91 × 63 мм; дополнительно оставить место для DB25 и проводов |
| Силовые драйверы моторов | В состав этой платы не входят |
Компьютер и MACH3: что проверить до покупки
Разъём USB на этой плате подаёт питание. Передачи G-кода и генератора траектории через USB здесь нет: для команд нужен LPT. Обычный USB–LPT переходник для принтера не заменяет аппаратный параллельный порт системы управления.
Для прямого управления через LPT разработчик MACH3 указывает настольный компьютер и 32-разрядную Windows 2000, XP, Vista или 7; 64-разрядная Windows и ноутбуки для этого режима не поддерживаются. Если планируется современный ПК с USB или Ethernet, потребуется отдельный совместимый контроллер движения со своим плагином, электрическими уровнями и распиновкой. Совпадения формы DB25 недостаточно.
Раздельное питание и входные сигналы
В конструкции разделены компьютерная логика и периферия. USB обеспечивает логическую часть напряжением 5 В. На клеммы 12–24V и GND подают отдельное питание цепей входов и аналогового управления. Поэтому светящийся индикатор при подключённом USB ещё не подтверждает, что концевики и выход 0–10 В готовы к работе.
Маркировку PCGND не следует считать просто вторым названием GND: это разные стороны интерфейса. Подключение выполняют по схеме платы и драйверов; произвольная перемычка между общими проводами может устранить предусмотренное разделение. Напряжение 12–24 В нельзя подавать на PC5V.
Входам P10–P13 и P15 назначают E-Stop, щуп и концевики. Для механического контакта используют выбранный вход и периферийный GND, затем проверяют его состояние на экране диагностики MACH3. Для активного датчика дополнительно сверяют тип выхода и схему питания — трёхпроводный датчик подключается иначе, чем простой выключатель.
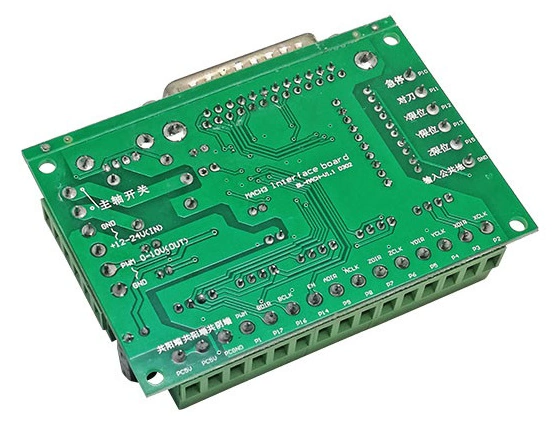
Оси и распределение выводов
Ниже приведено назначение, используемое в руководстве BL-MACH-V1.1. Эти номера задают в Ports and Pins и сверяют с проводами на клеммах. Для другой конфигурации станка распределение служебных функций может отличаться.
| Ось | STEP — импульсы | DIR — направление |
|---|---|---|
| X | P2 | P3 |
| Y | P4 | P5 |
| Z | P6 | P7 |
| A | P8 | P9 |
| B — пятая ось | P16 | P17 |
P14 в примере руководства используется для Enable. Полярность активного уровня выбирают под входы конкретного драйвера; чужие отметки Step Low Active и Dir Low Active не являются универсальной настройкой. При подключении с общим анодом входы PUL+ и DIR+ совместимого драйвера объединяют с PC5V, а PUL− и DIR− — с выбранными выходами платы.
Как связаны питание, драйвер и двигатель
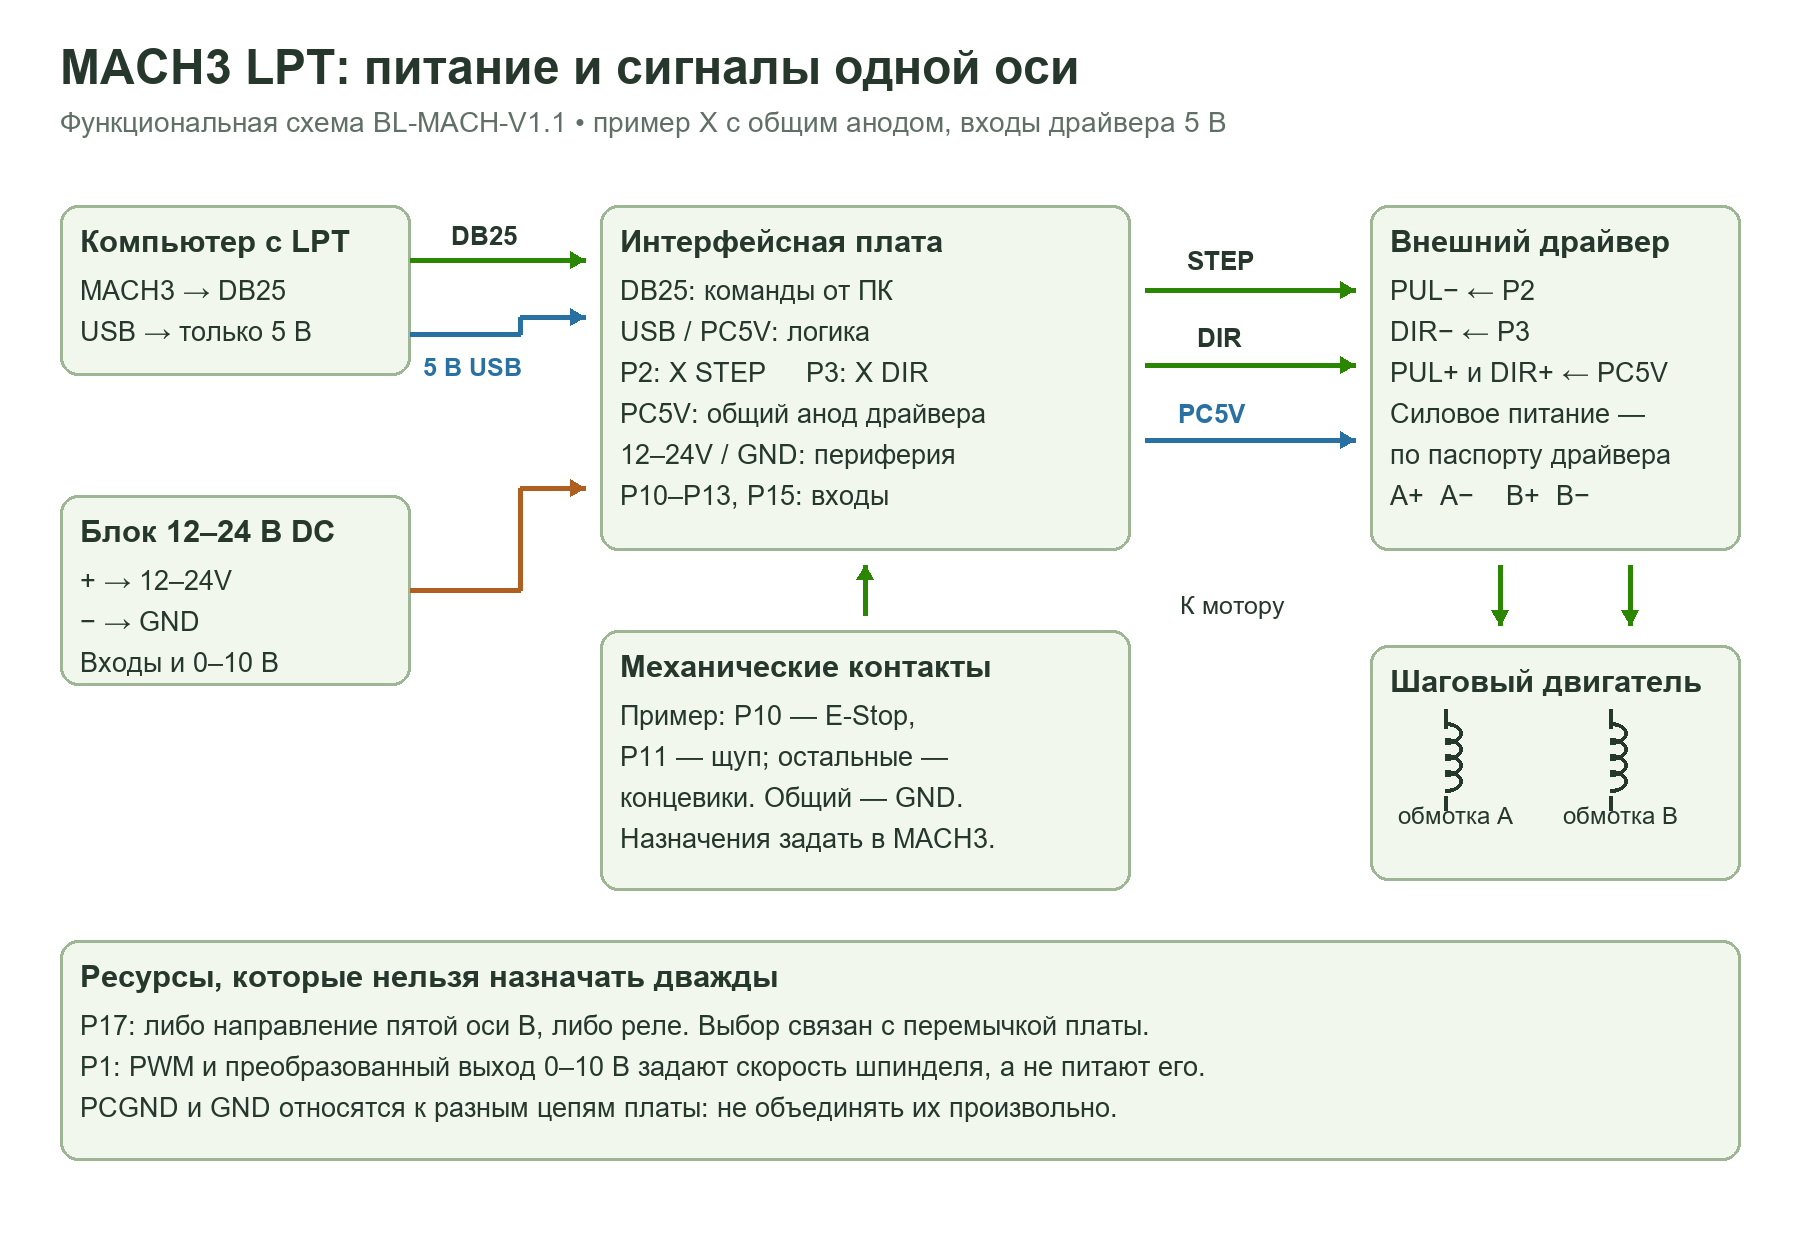
Двигатель подключают только к силовым выходам драйвера. Его блок питания выбирают по допустимому напряжению драйвера и требуемому режиму мотора; питание интерфейсной платы не заменяет этот источник. Линии STEP/DIR прокладывают отдельно от кабеля шпинделя и силовых проводов двигателей, чтобы уменьшить влияние помех на импульсы и концевики.
Шпиндель: скорость и включение — две команды
Выход 0–10 В передаёт частотному преобразователю задание скорости. Он не рассчитан на питание двигателя. Сигнал получают из PWM линии P1; в MACH3 согласуют диапазон скорости и настройки PWM, а в частотнике выбирают аналоговый источник задания. Например, соответствие 10 В максимальным оборотам определяется настройками частотника, а не автоматически названием платы.
Реле выполняет отдельную функцию включения. Его контакт можно использовать в подходящей управляющей цепи частотника, учитывая электрические требования этой цепи и выбранное назначение P17. Не следует ориентироваться только на крупную надпись тока на корпусе реле и напрямую коммутировать неизвестную силовую нагрузку.
Пример расчёта Steps per
Количество импульсов на миллиметр зависит от двигателя, микрошагового режима драйвера и перемещения механики за оборот. Для винта без редуктора:
Пример: 200 × 8 / 5 мм = 320 импульсов/мм.
Если нужно перемещение 10 мм, контроллер отправит 3200 импульсов. При скорости 20 мм/с потребуется 6400 импульсов/с. Это расчётный пример для двигателя 1,8°, режима 1/8 и хода винта 5 мм; для многозаходного винта используют именно ход за оборот, а не расстояние между соседними витками. Для ремня учитывают шаг ремня и число зубьев шкива.
Увеличение микрошагов повышает требуемую частоту импульсов, но само по себе не устраняет люфт и не гарантирует такой же прирост точности. После расчёта проверяют фактическое перемещение на небольшой скорости, затем отдельно подбирают ускорение и скорость без пропусков шагов.
Первый запуск по шагам
- Обесточьте станок, закрепите плату на стойках и проверьте полярность всех источников. Рядом с DB25 оставьте место для корпуса кабеля.
- Подключите один драйвер и двигатель, установите подходящие ток и микрошаг. До проверки команд оставьте шпиндель отключённым от запуска.
- Соедините DB25 с аппаратным LPT и подайте оба требуемых питания платы. В MACH3 выберите адрес порта и назначьте выводы выбранной оси.
- Проверьте каждый вход в диагностике: нажатие концевика и E-Stop должно давать ожидаемое изменение состояния. Только после этого запускайте движение.
- Сделайте короткое перемещение на малой скорости, проверьте направление и масштаб. Далее настройте остальные оси, базирование и программные пределы.
- Отдельно проверьте команды реле и задания скорости шпинделя, сохранив рабочий профиль MACH3.
Комплектация и проверка выбора
Товар — интерфейсная плата MACH3 LPT. Перед заказом уточните наличие кабелей в выбранной поставке. Для готовой системы дополнительно нужны компьютер или совместимый контроллер движения, драйверы, питание, двигатели и проводка; лицензия ПО не является аппаратной функцией платы.
Главные пункты проверки: настоящий LPT либо проверенная связка с внешним контроллером, совместимые 5-вольтовые входы драйверов, отдельное питание периферии, нужное количество входов и отсутствие конфликта P17. Если эти условия согласованы, плата позволяет собрать понятную систему с доступными клеммами и наглядной диагностикой каждой цепи.
Руководство BL-MACH-V1.1, схема и настройки · Официальные требования MACH3