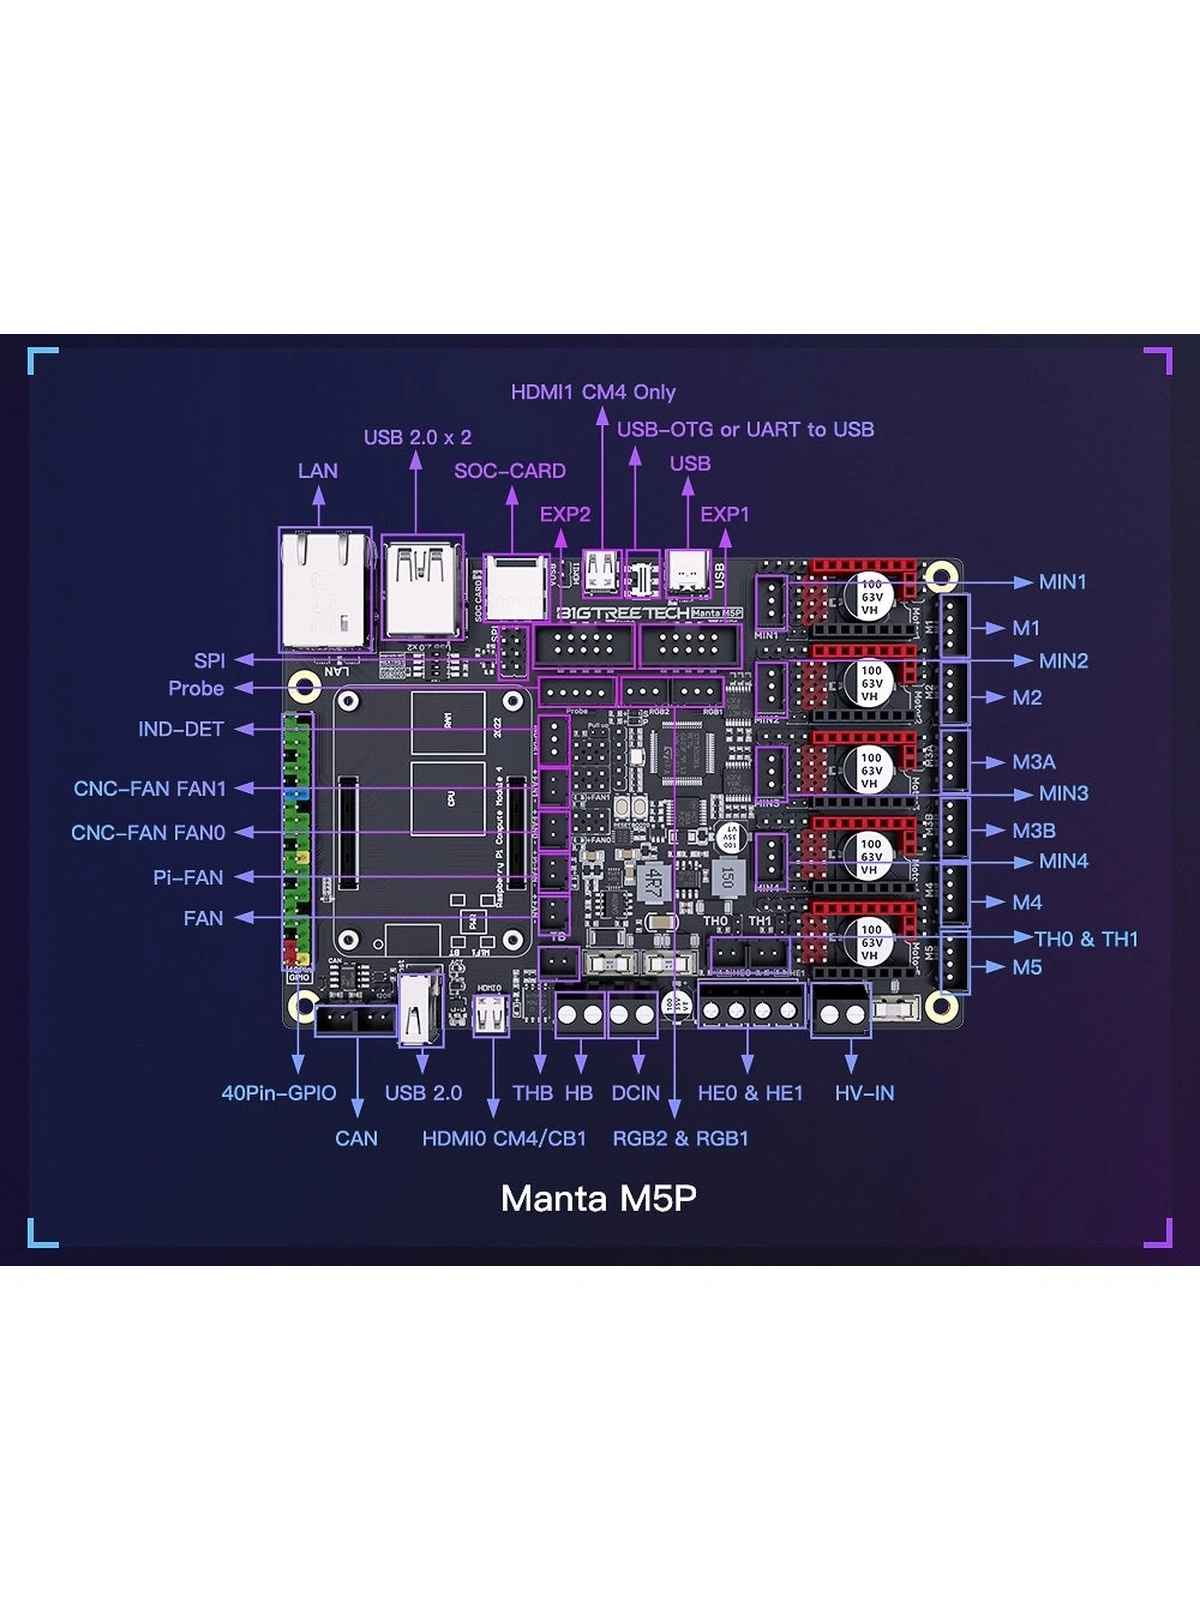

BIGTREETECH Manta M5P + CB1 V2.2
5 драйверов · CB1 на BTB · 2 хотэнда · CAN
BIGTREETECH Manta M5P с CB1 V2.2 — комплект для управления 3D-принтером через Klipper. Вычислительный модуль устанавливается прямо на плату, а пять сменных драйверных каналов позволяют собрать систему с двумя экструдерами или независимыми моторами Z. Предусмотрены два выхода хотэндов, нагреваемый стол, CAN и вентиляторы с выбором напряжения 5/12/24 В.
Компактная основа для двух экструдеров или независимого выравнивания двух моторов Z.
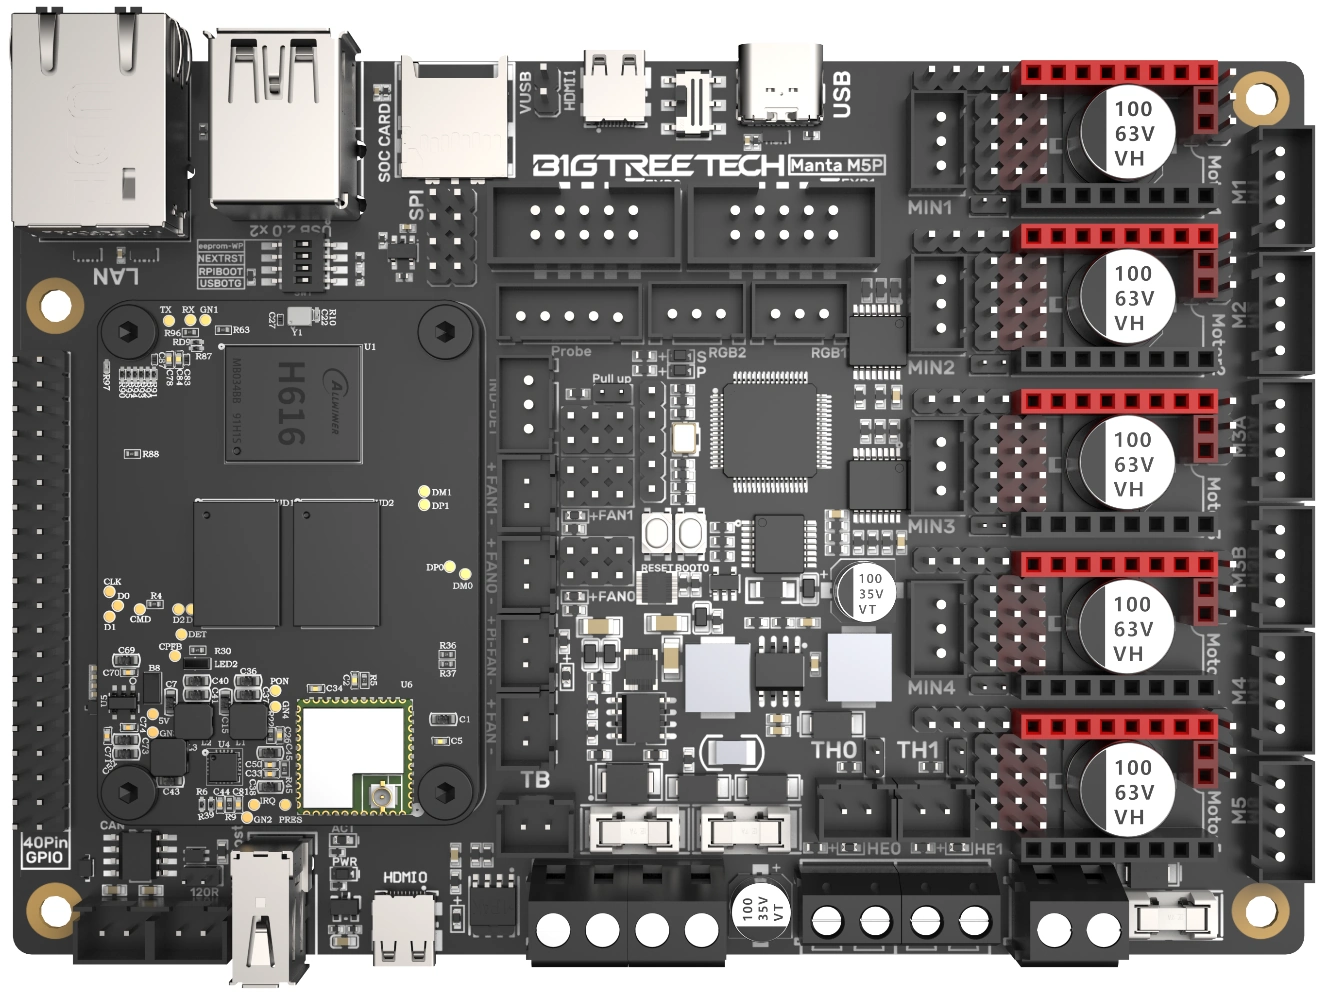
CB1 запускает Linux и программную часть Klipper.
Можно выбрать второй экструдер или независимый Z.
HV для совместимых драйверов, PT1000 и CAN.
Klipper без отдельного внешнего компьютера
В M5P разделены две задачи: CB1 запускает Linux, Klipper, Moonraker и веб-интерфейс, а STM32 формирует сигналы движения, измеряет температуры и управляет силовыми выходами. Модуль CB1 подключается через два BTB-разъёма; питание и USB-связь с микроконтроллером проходят внутри платы.
Такое устройство удобно для компактного отсека электроники: не нужно отдельно крепить Raspberry Pi и соединять его с контроллером USB-кабелем. При этом установка CB1 не отменяет запись системы, настройку сети и конфигурацию конкретного принтера.
Основные характеристики
| Комплект по названию товара | Manta M5P и CB1 V2.2 |
|---|---|
| Контроллер M5P | STM32G0B1RET6, ARM Cortex-M0+, 64 МГц |
| Вычислительный модуль | CB1: Allwinner H616, 4 ядра Cortex-A53 |
| Драйверные каналы | 5 сменных гнёзд; STEP/DIR, UART, SPI |
| Моторные разъёмы | 6: Motor1, Motor2, Motor3A/3B, Motor4, Motor5 |
| Основное питание | 12 или 24 В DC |
| Отдельное питание драйверов | HV 24–56 В, при совместимых драйверах |
| Нагреватели | HE0, HE1 и HB |
| Температурные входы | 3; TH0/TH1 имеют настройку подтяжки для PT1000 |
| Вентиляторы | 3 управляемых двухконтактных порта и 1 постоянно включённый |
| Подключения | CAN, Probe, IND-DET, SPI, 2 RGB, EXP1/EXP2, GPIO |
| Сеть с CB1 | Wi-Fi 2,4 ГГц и Ethernet 100 Мбит/с |
| Размер платы | 137,5 × 95 мм |
Пять каналов: второй экструдер или независимый Z
Пример распределения — X, Y, Z, E0, E1 для двух экструдеров. Альтернативный вариант — X, Y, Z0, Z1, E0: два винта Z получают отдельные драйверы и могут выравниваться независимо, если это предусмотрено механикой и настройками Klipper.
Разъёмы Motor3A и Motor3B подключены к одному драйверному каналу. Два мотора в этой паре движутся вместе; само наличие шестого разъёма не создаёт шестую независимую ось.
Для UART подходят соответствующие TMC2209, для SPI — совместимые TMC5160; также поддерживаются модули STEP/DIR. Перемычки интерфейса, DIAG и питания выставляют под выбранный драйвер. Тихая работа и допустимый ток зависят от модуля, охлаждения и настроек.
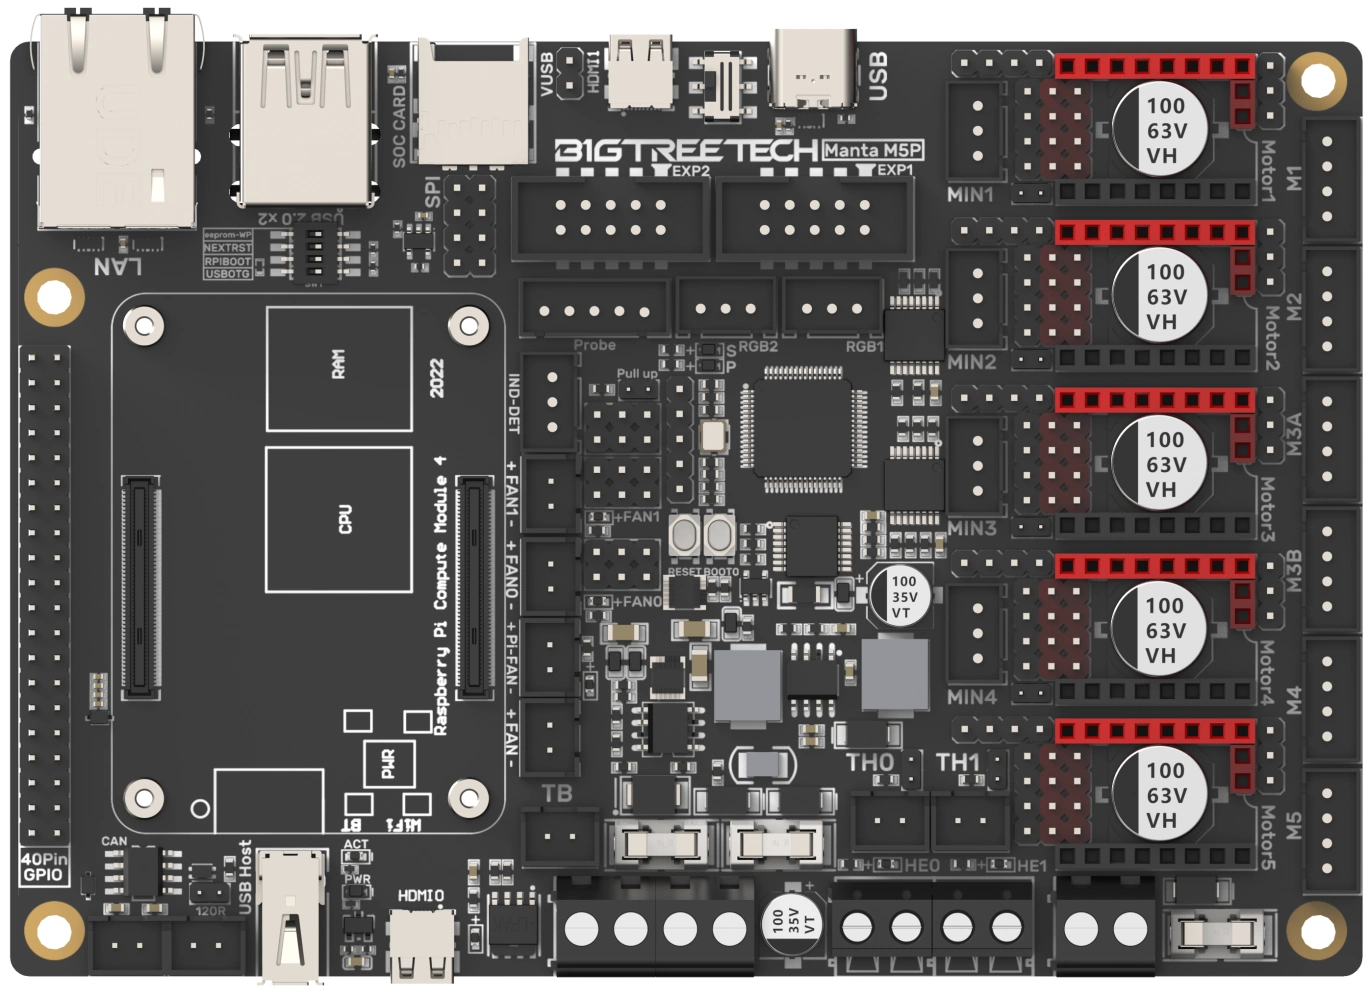
Раздельное питание и управление охлаждением
Основная линия DCIN рассчитана на 12/24 В. Для драйверов можно выбрать питание VIN либо отдельную линию HV 24–56 В. Высоковольтный режим допустим только при подходящих драйверах и правильных перемычках: напряжение HV нельзя подавать на вход DCIN или на обычные низковольтные модули.
Для нагревателя стола указан длительный ток до 10 А, для каждого хотэнда — до 5,5 А. Вентиляторный порт рассчитан на длительный ток до 1 А, а общий ток вентиляторных выходов должен оставаться ниже 2,5 А. Пиковые пределы из руководства не следует использовать как рабочие значения.
Три управляемых порта — FAN0, FAN1 и Pi-FAN — позволяют включать обдув по температуре или команде прошивки. Напряжение 5/12/24 В выбирают перемычками по схеме платы и сверяют с маркировкой вентилятора. При питании всей платы от 12 В она не создаёт отдельные 24 В для нагрузки.
Температура, датчики и CAN
У платы три температурных входа: стол TB и хотэнды TH0/TH1. Для TH0/TH1 предусмотрены перемычки, меняющие подтяжку с 4,7 кОм на 2,2 кОм для PT1000. Датчик и сопротивление подтяжки задаются в прошивке; вход PT1000 здесь не заменяет специализированный преобразователь MAX31865.
Probe служит для совместимого датчика высоты, а IND-DET имеет выбор NPN/PNP и напряжения датчика по руководству. SPI можно использовать для подходящего акселерометра и калибровки Input Shaping. Два RGB-подключения, датчик филамента и CAN расширяют систему без замены основной платы.
Подключение устройства к CAN требует его собственной совместимой прошивки, согласования скорости и терминаторов на концах шины. Наличие разъёма не выполняет эти настройки автоматически.
CB1: система, дисплей и две карты памяти
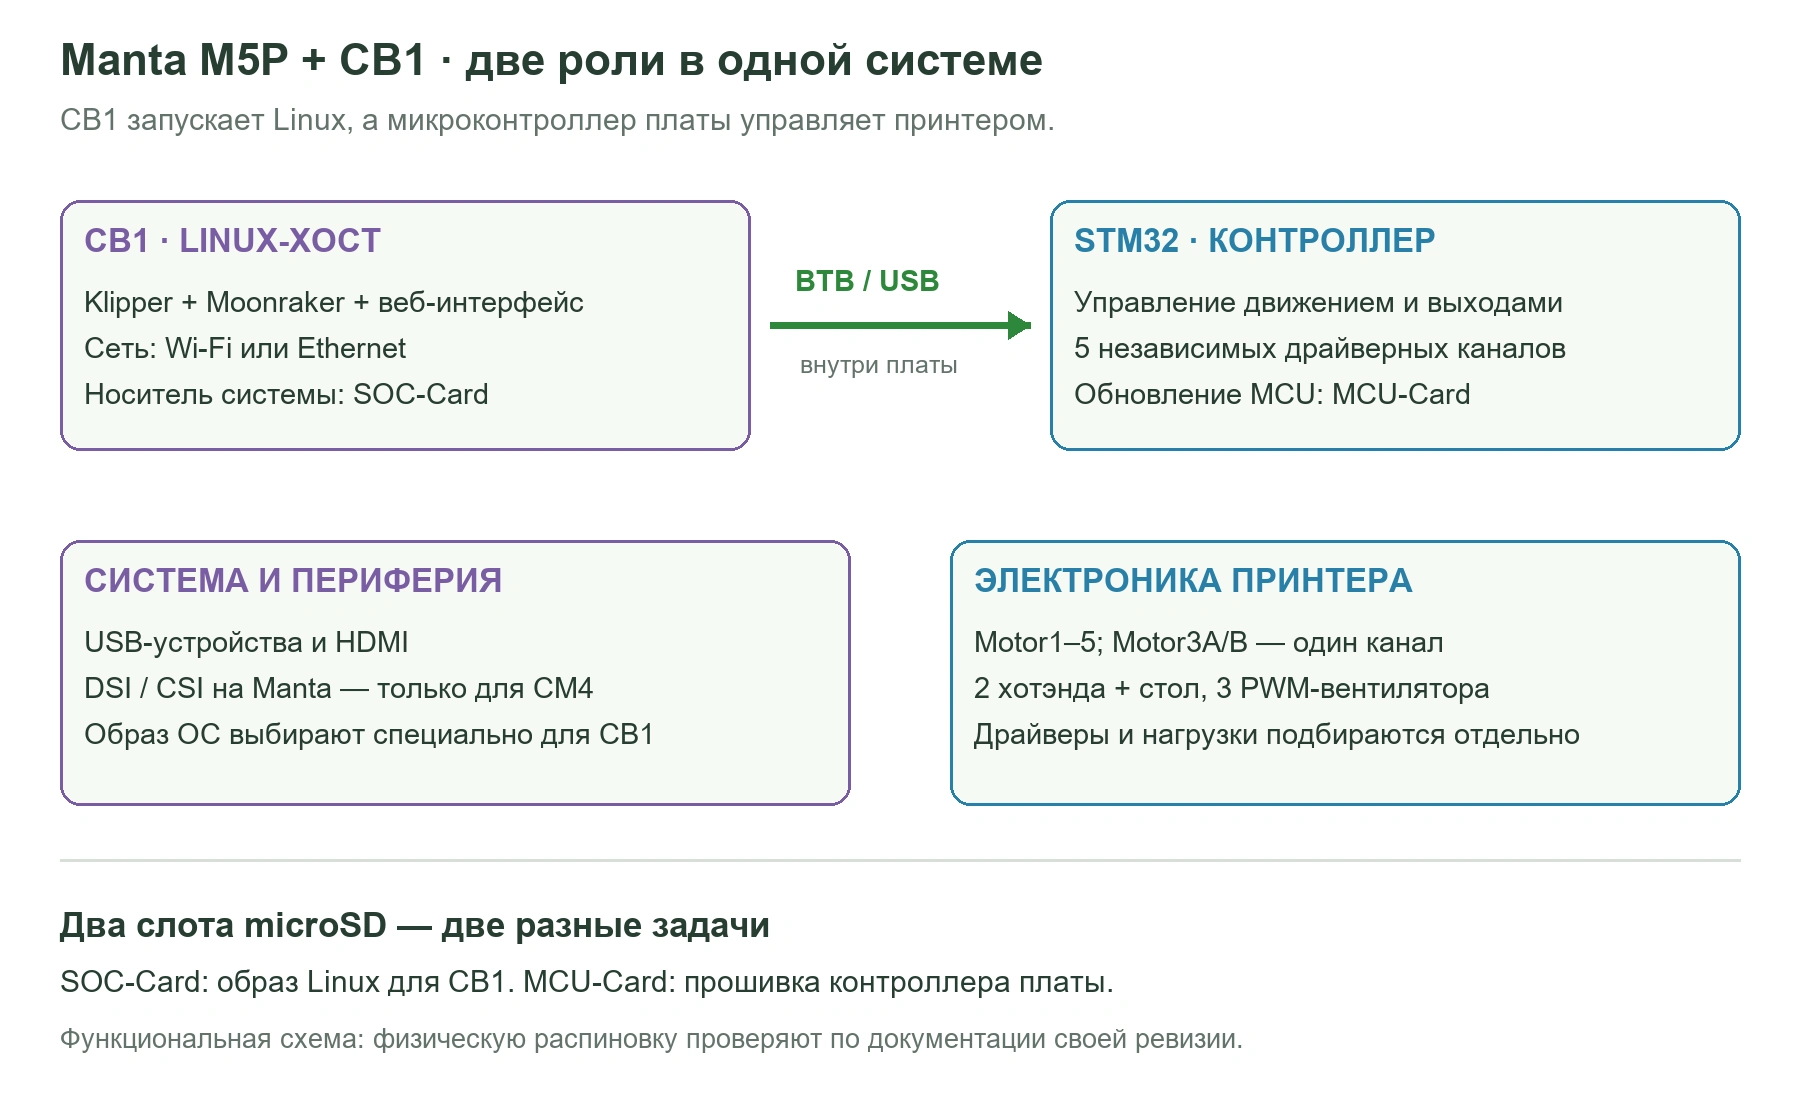
SOC-Card на лицевой стороне хранит Linux для CB1. MCU-Card на обратной стороне используется для обновления микроконтроллера при сохранённом штатном загрузчике. Для CB1 нужен специальный образ этой платформы, а не Raspberry Pi OS для CM4.
С CB1 доступны сеть, USB и HDMI0. Второй HDMI, DSI-дисплей и CSI-камера относятся к возможностям CM4 и не поддерживаются комплектным CB1. Ethernet с CB1 работает на 100 Мбит/с. Назначения 40-контактного GPIO также проверяют по документации CB1, а не по схеме Raspberry Pi.
CB1 и драйверам обеспечивают охлаждение: предусмотрите подходящий радиатор, обдув и вентиляцию отсека. Наличие CB1 в названии комплекта не означает, что система уже записана и настроена для вашего принтера.
Подготовка к первому запуску
- Установите CB1 и драйверы, проверьте перемычки питания и интерфейсов при отключённом блоке питания.
- Запишите образ CB1 на системную microSD и настройте сеть.
- Соберите прошивку MCU по официальному примеру M5P: STM32G0B1, загрузчик 8 KiB, кварц 8 МГц; выберите USB или CAN согласно схеме связи.
- Настройте в Klipper реальные драйверы, моторы, термисторы, концевики и выходы нагрева.
- Проверьте показания температур, состояния датчиков и короткие движения; затем выполните PID и калибровки механики.
Сменные драйверы, носители системы, охлаждение и прочие аксессуары сверяют с составом заказа отдельно. Разъёмы и чертёж крепления относятся к M5P V1.0; конфигурации M4P или M8P для неё не подходят.
Документация
Руководство Manta M5P V1.0 · Документация CB1 · Образы CB1 · Пример Klipper для M5P