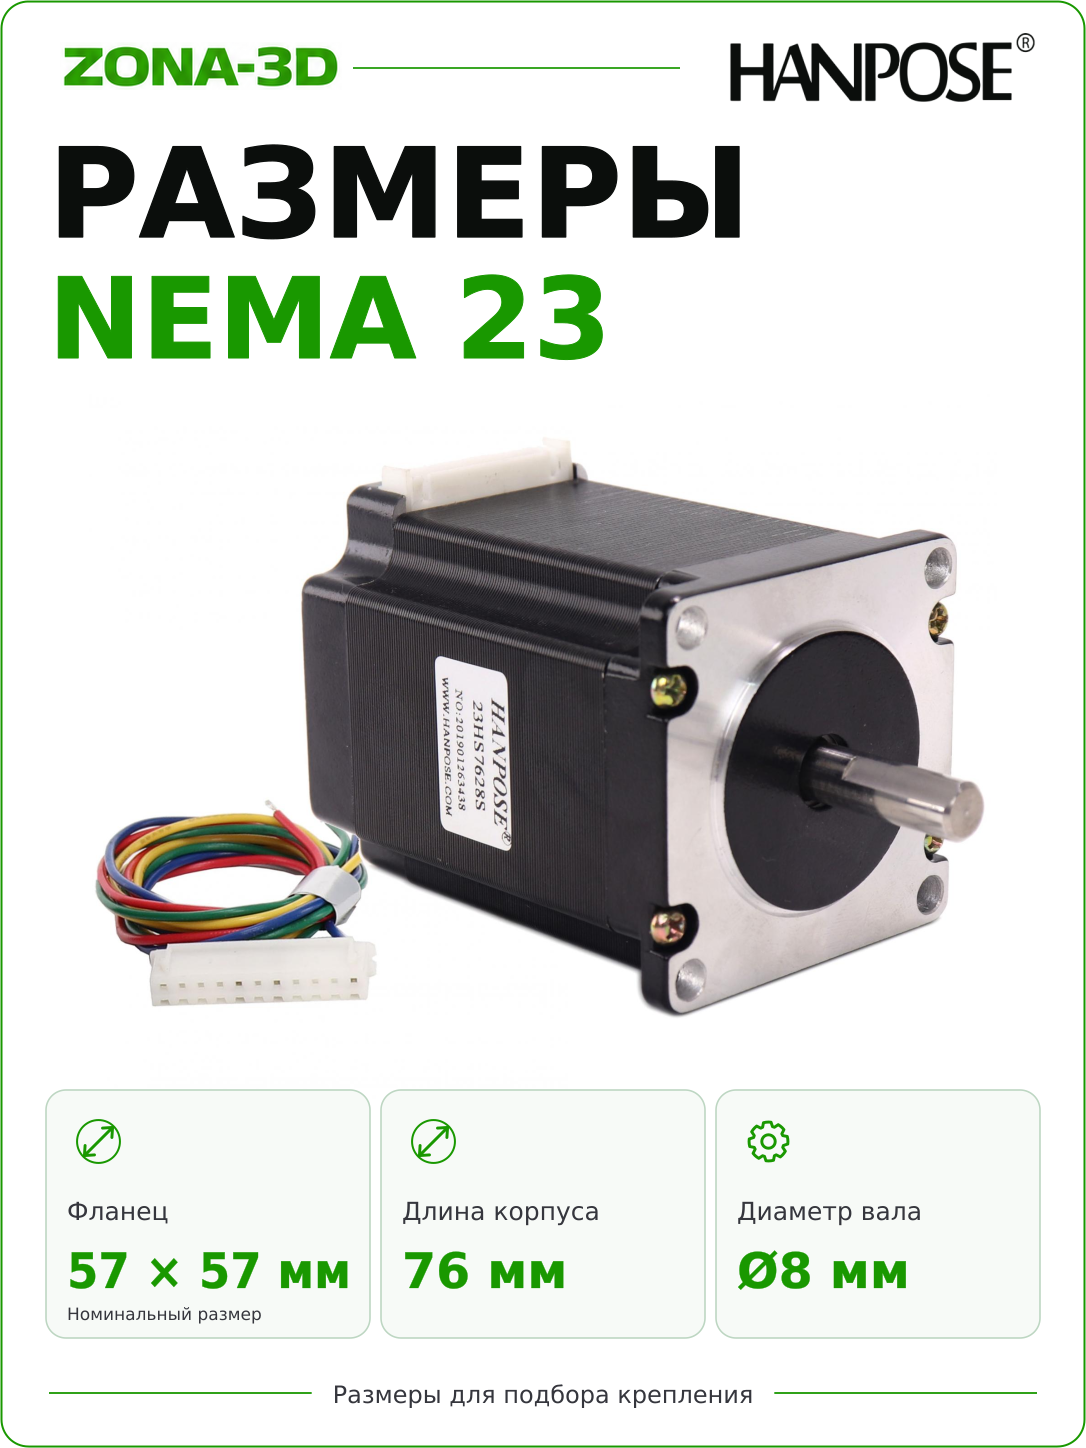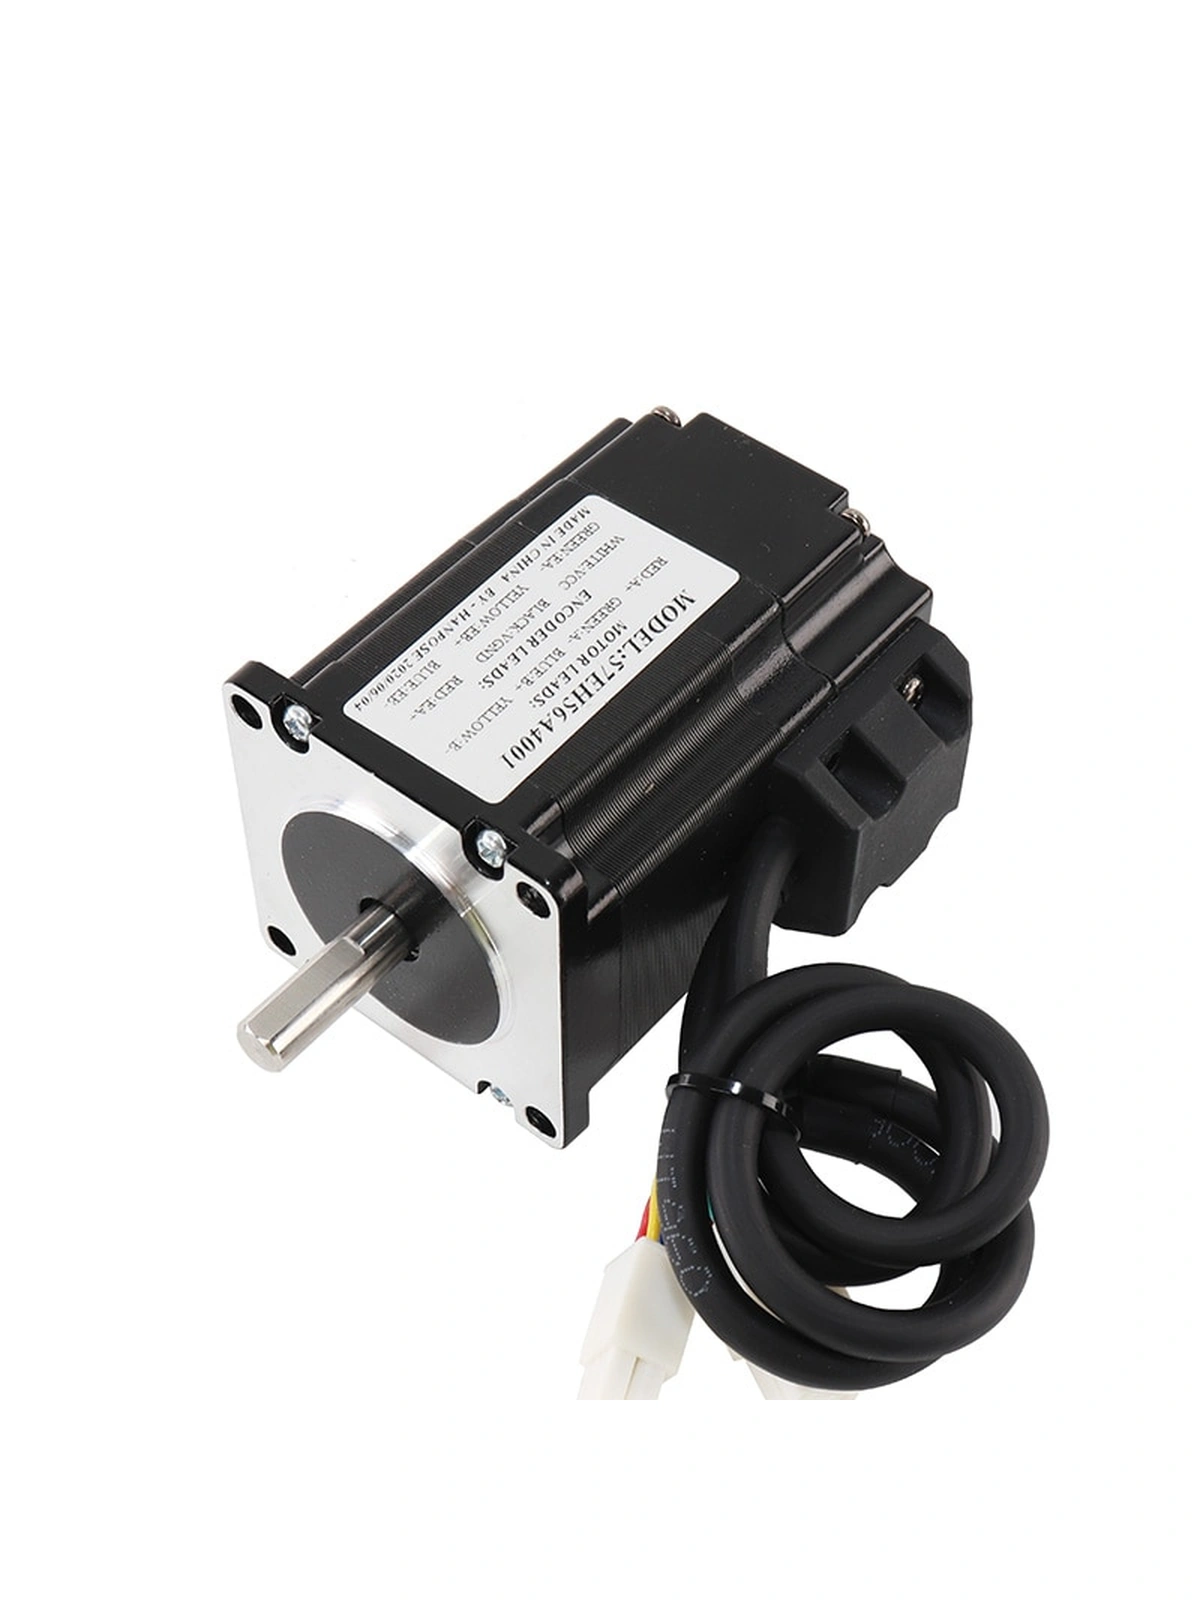


HANPOSE + CL57
NEMA 23 · 1,3 Н·м удержания · обратная связь энкодера
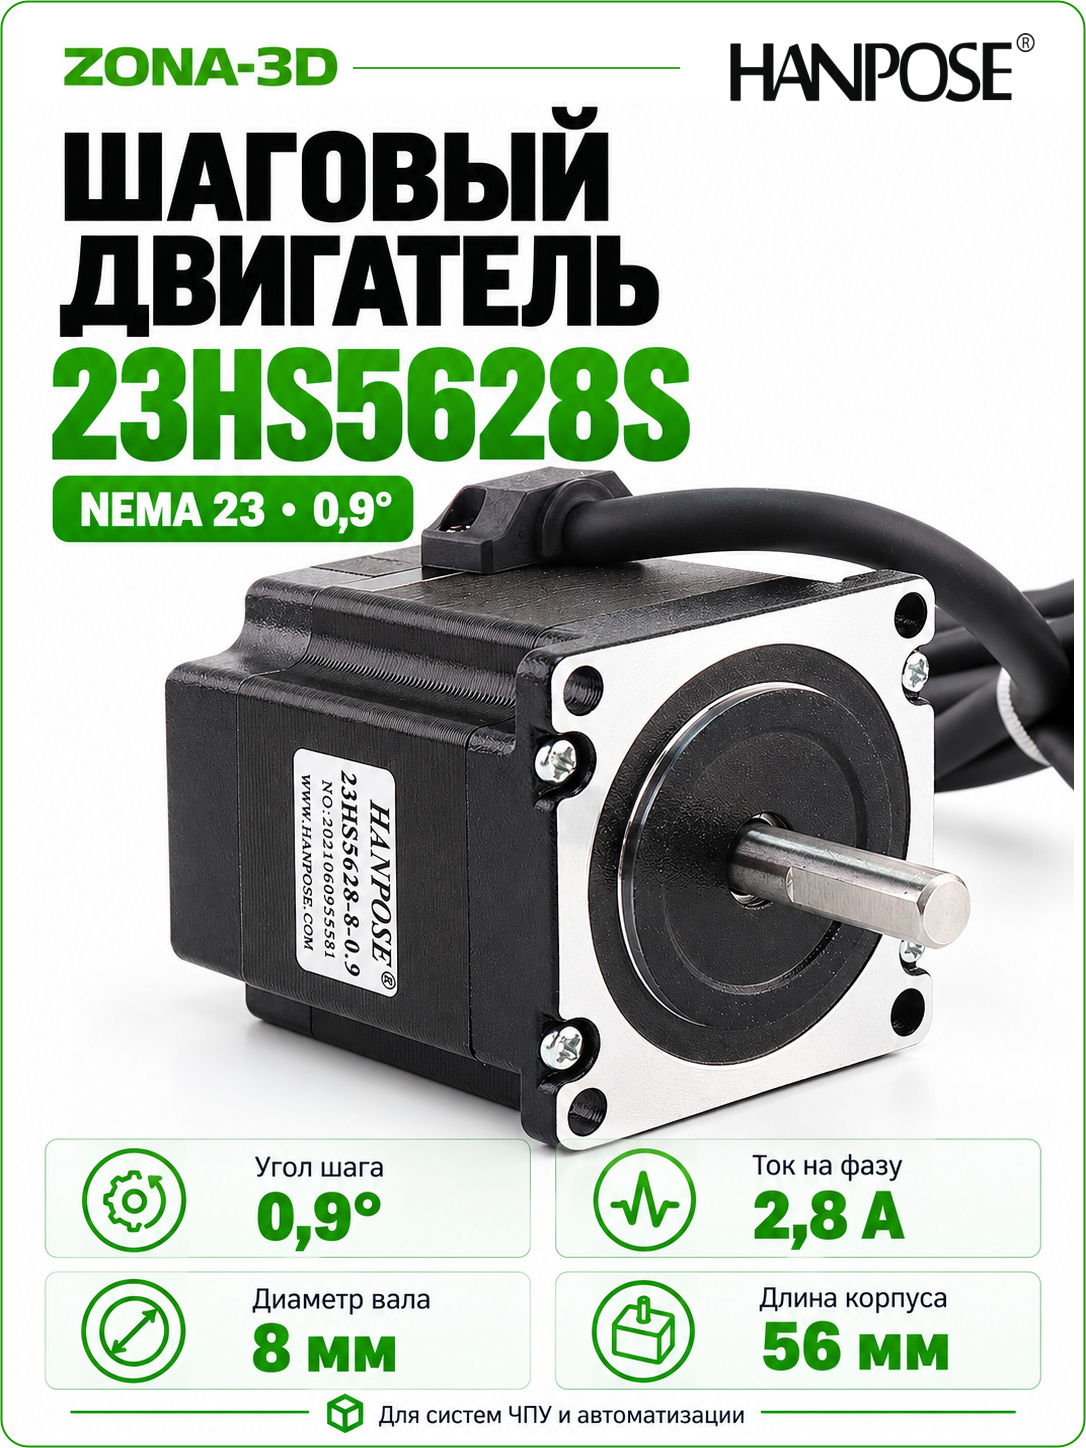
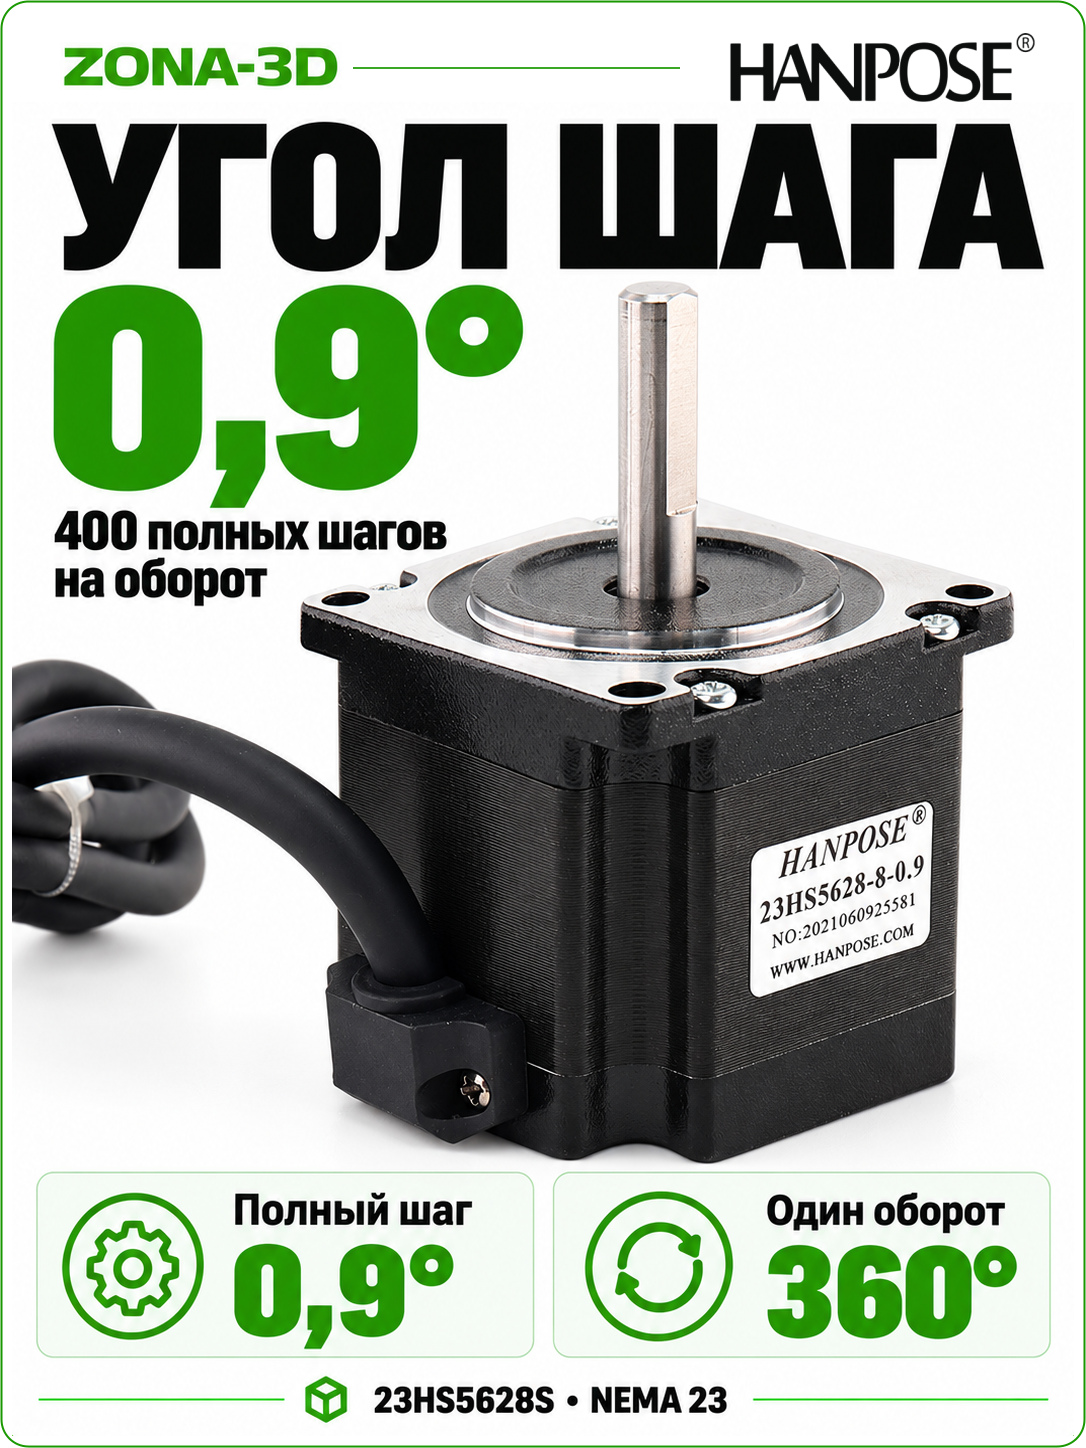
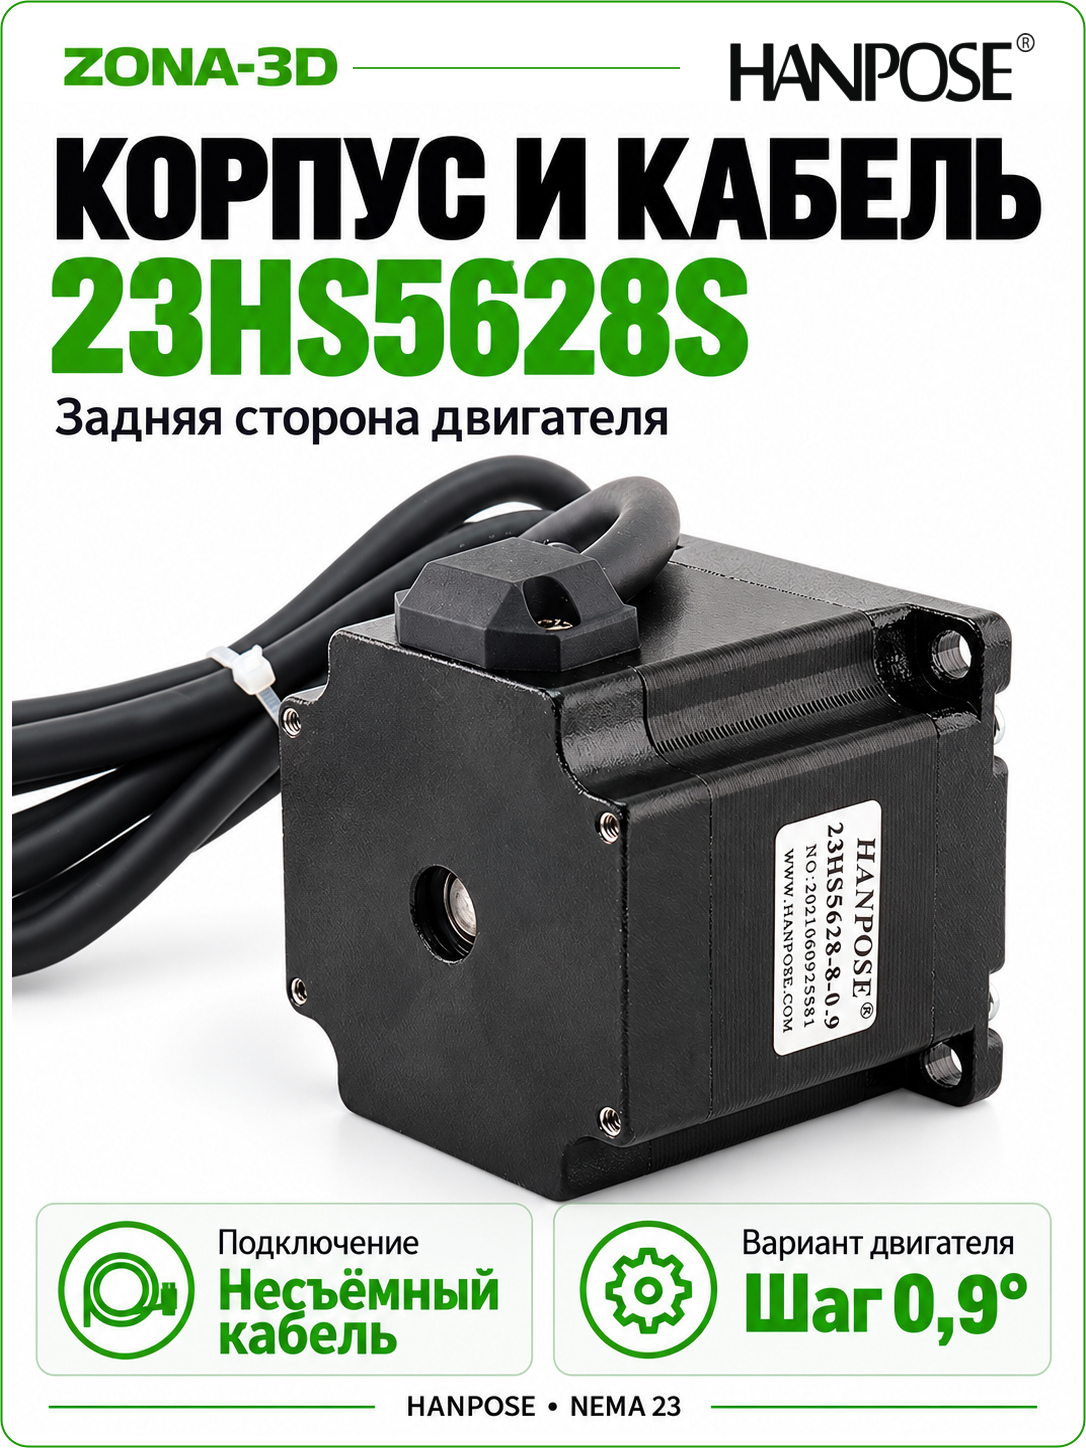
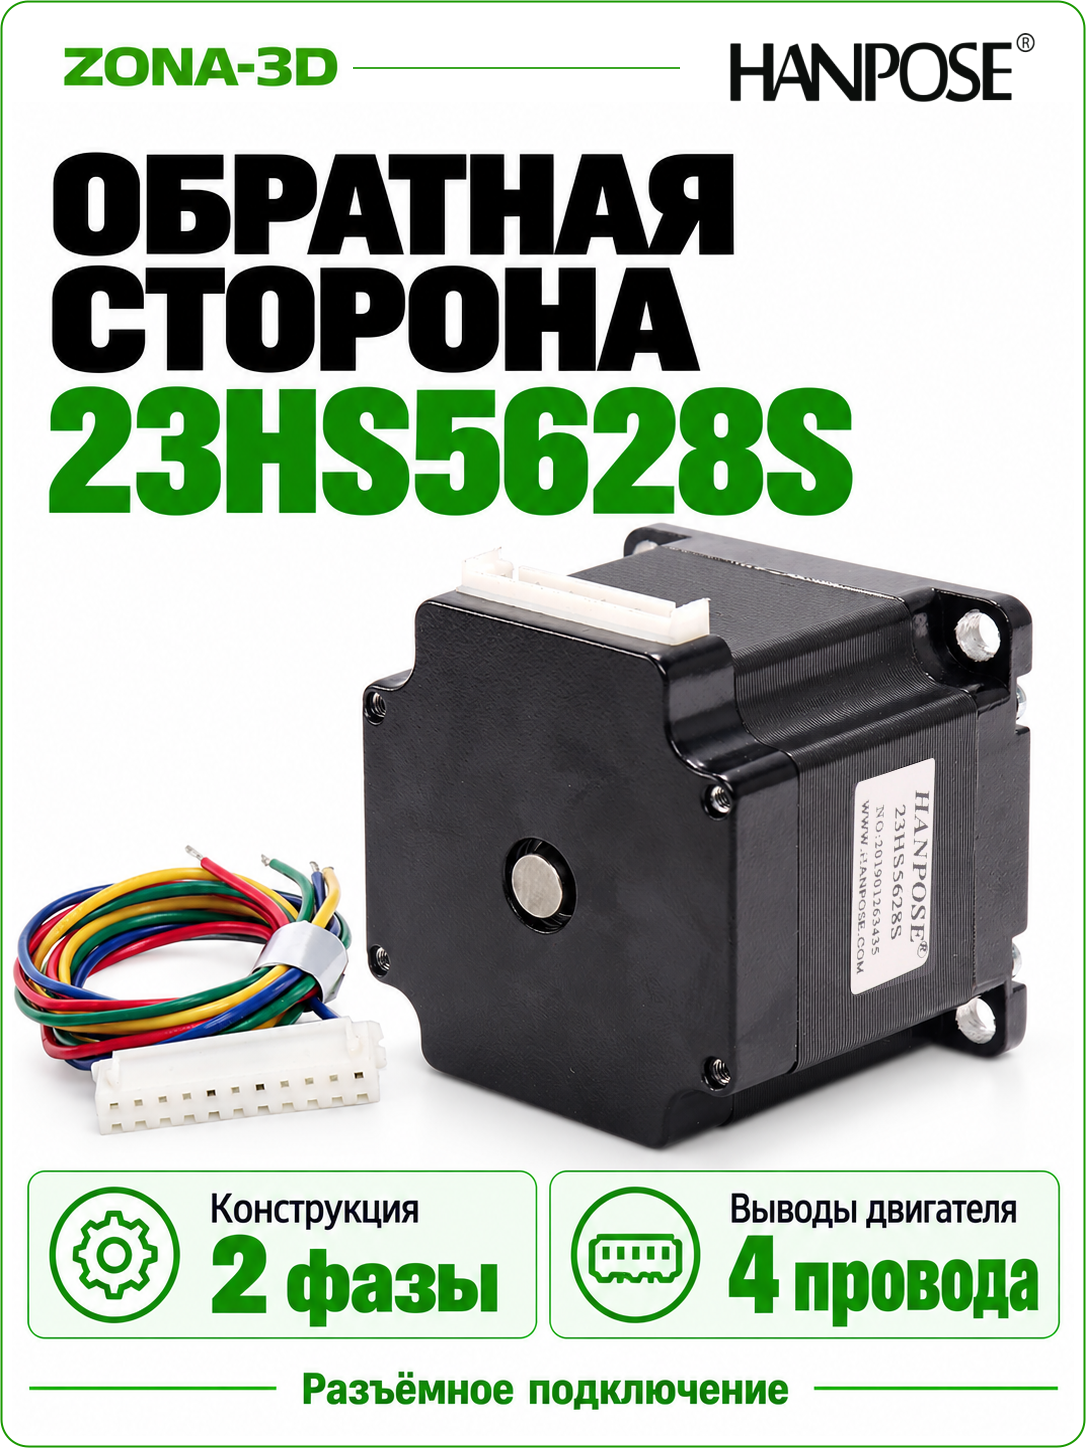
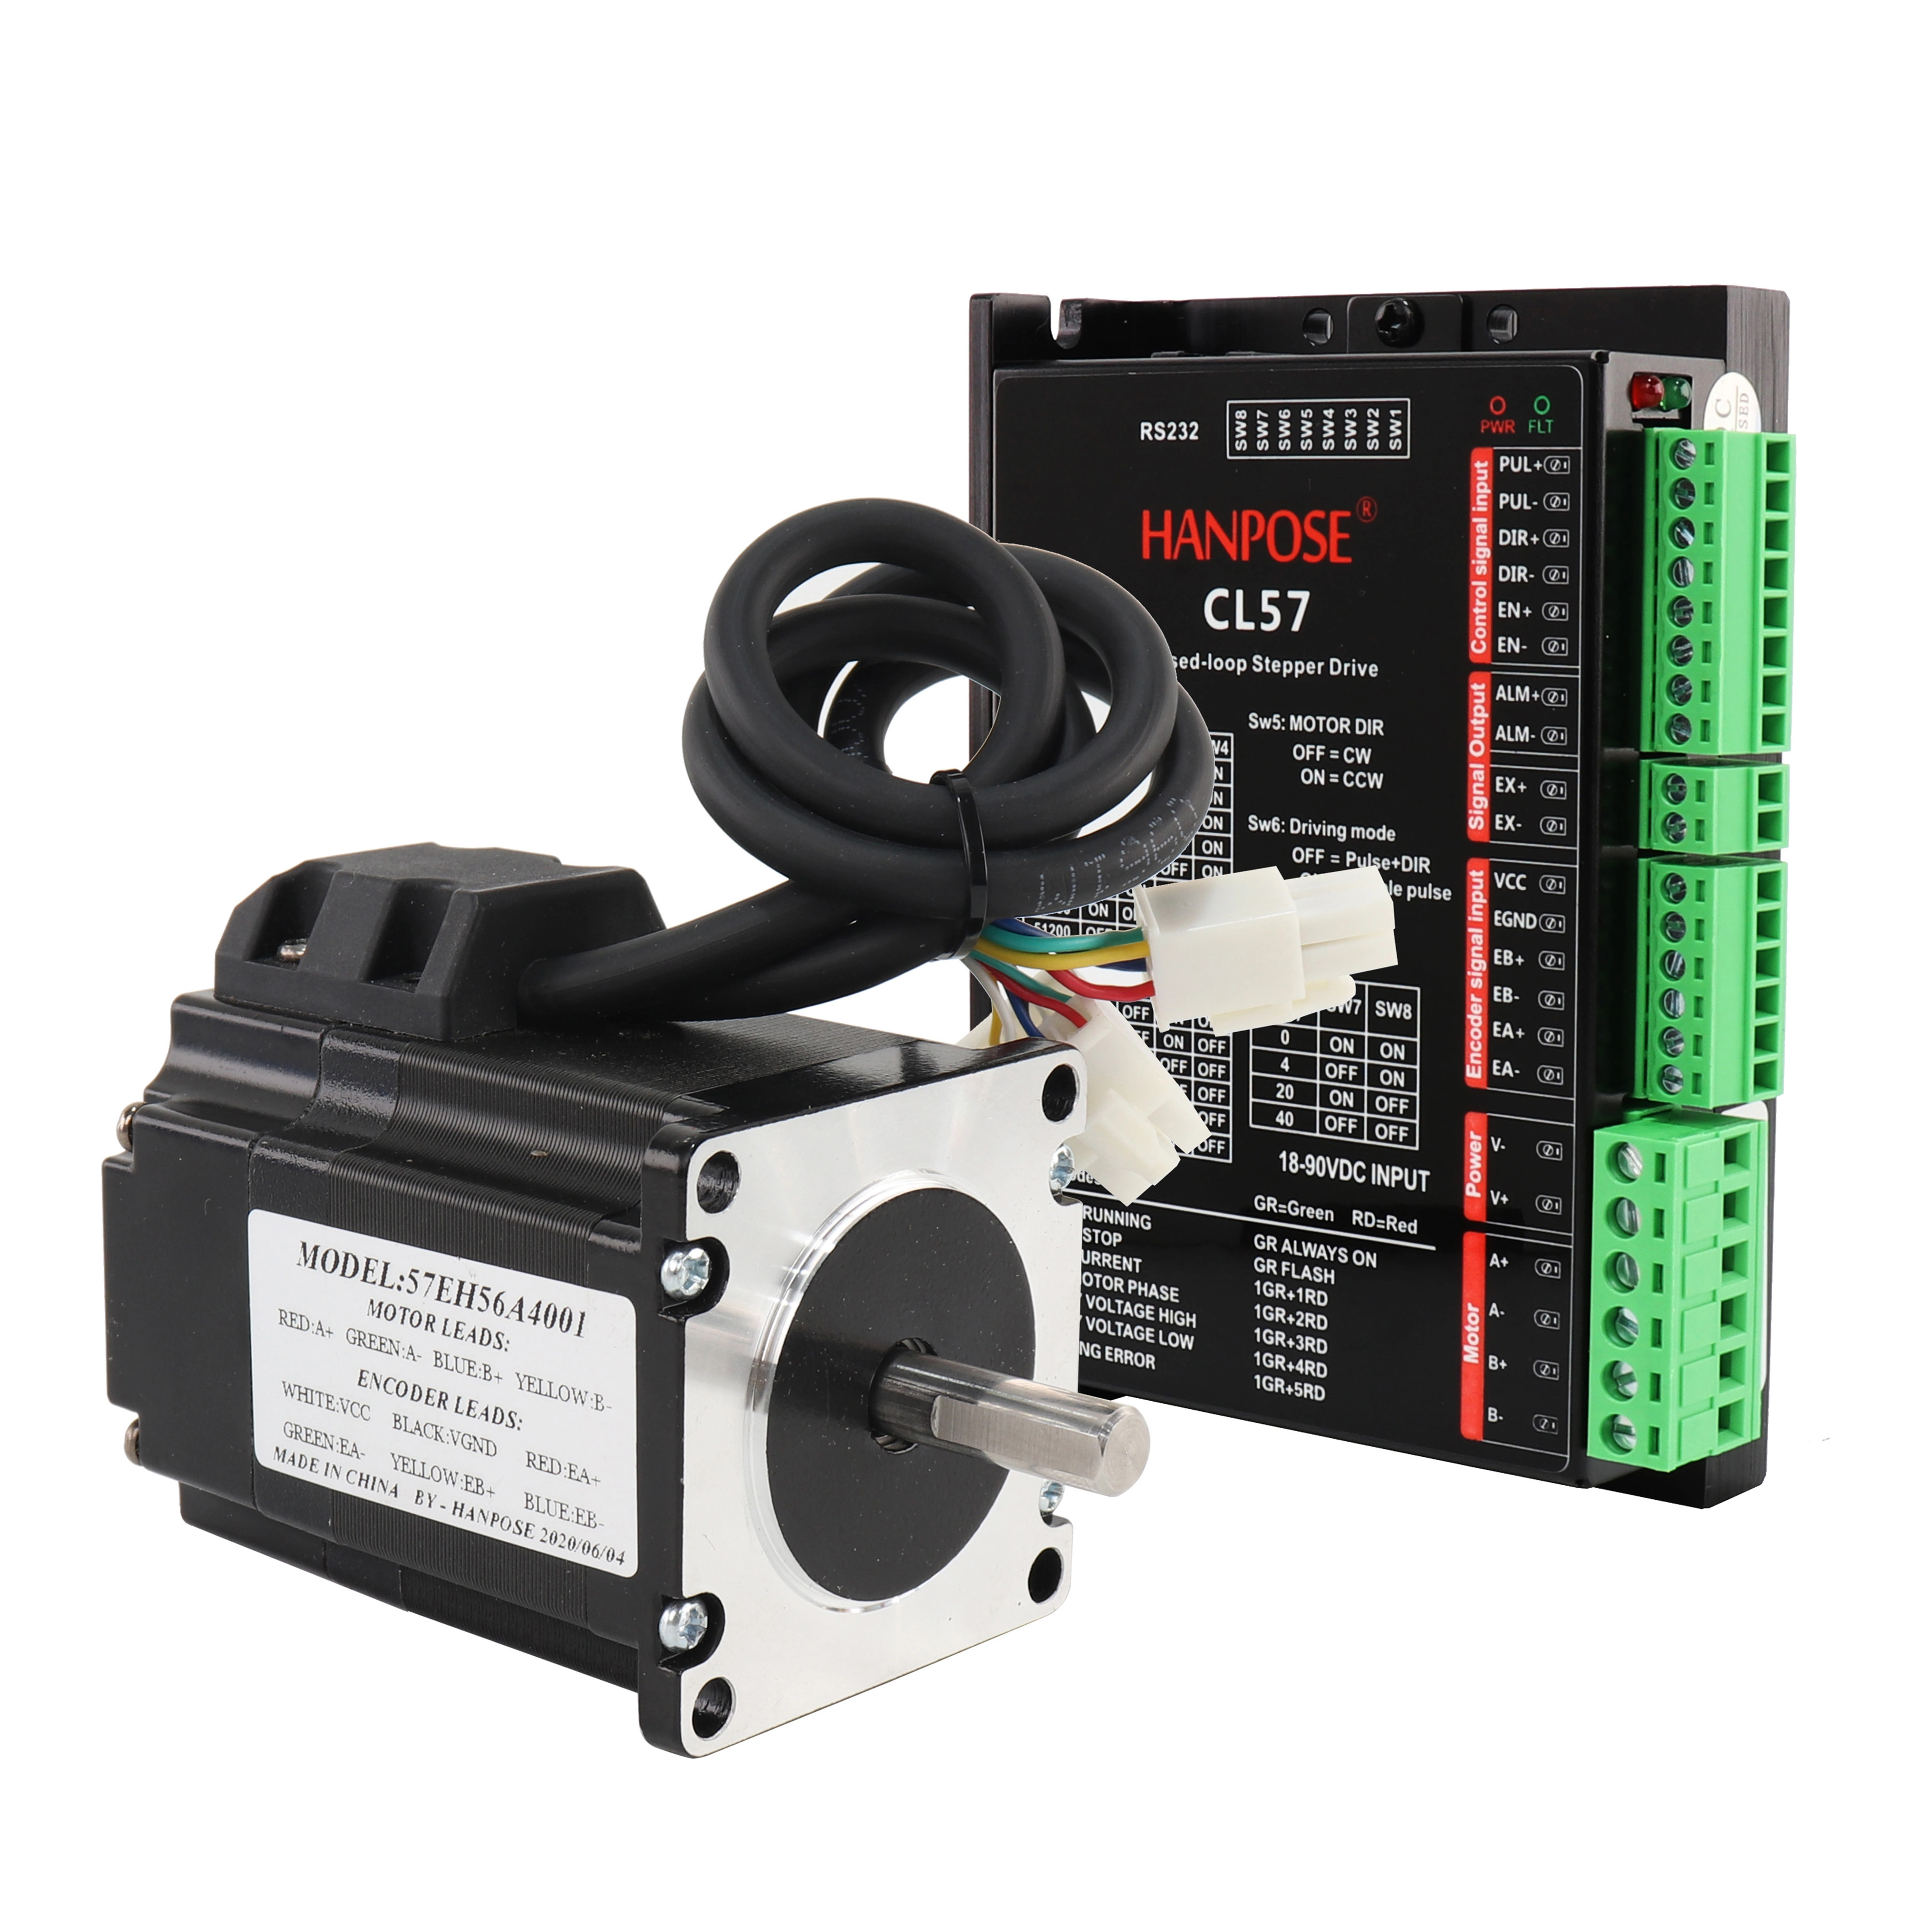
Комплект HANPOSE с драйвером CL57 объединяет двухфазный шаговый двигатель NEMA 23 и установленный на нём энкодер. Маркировка двигателя на корпусе — 57EH56A4001: номинальный ток 4 А, шаг 1,8° и удерживающий момент 1,3 Н·м. Обратная связь позволяет драйверу сравнивать заданное движение с фактическим поворотом ротора.
Связка рассчитана на одну управляемую ось станка или механизма подачи. Контроллер формирует импульсы движения, CL57 управляет током обмоток и получает сигнал энкодера. Для работы дополнительно требуются источник постоянного напряжения, контроллер и согласованное подключение.
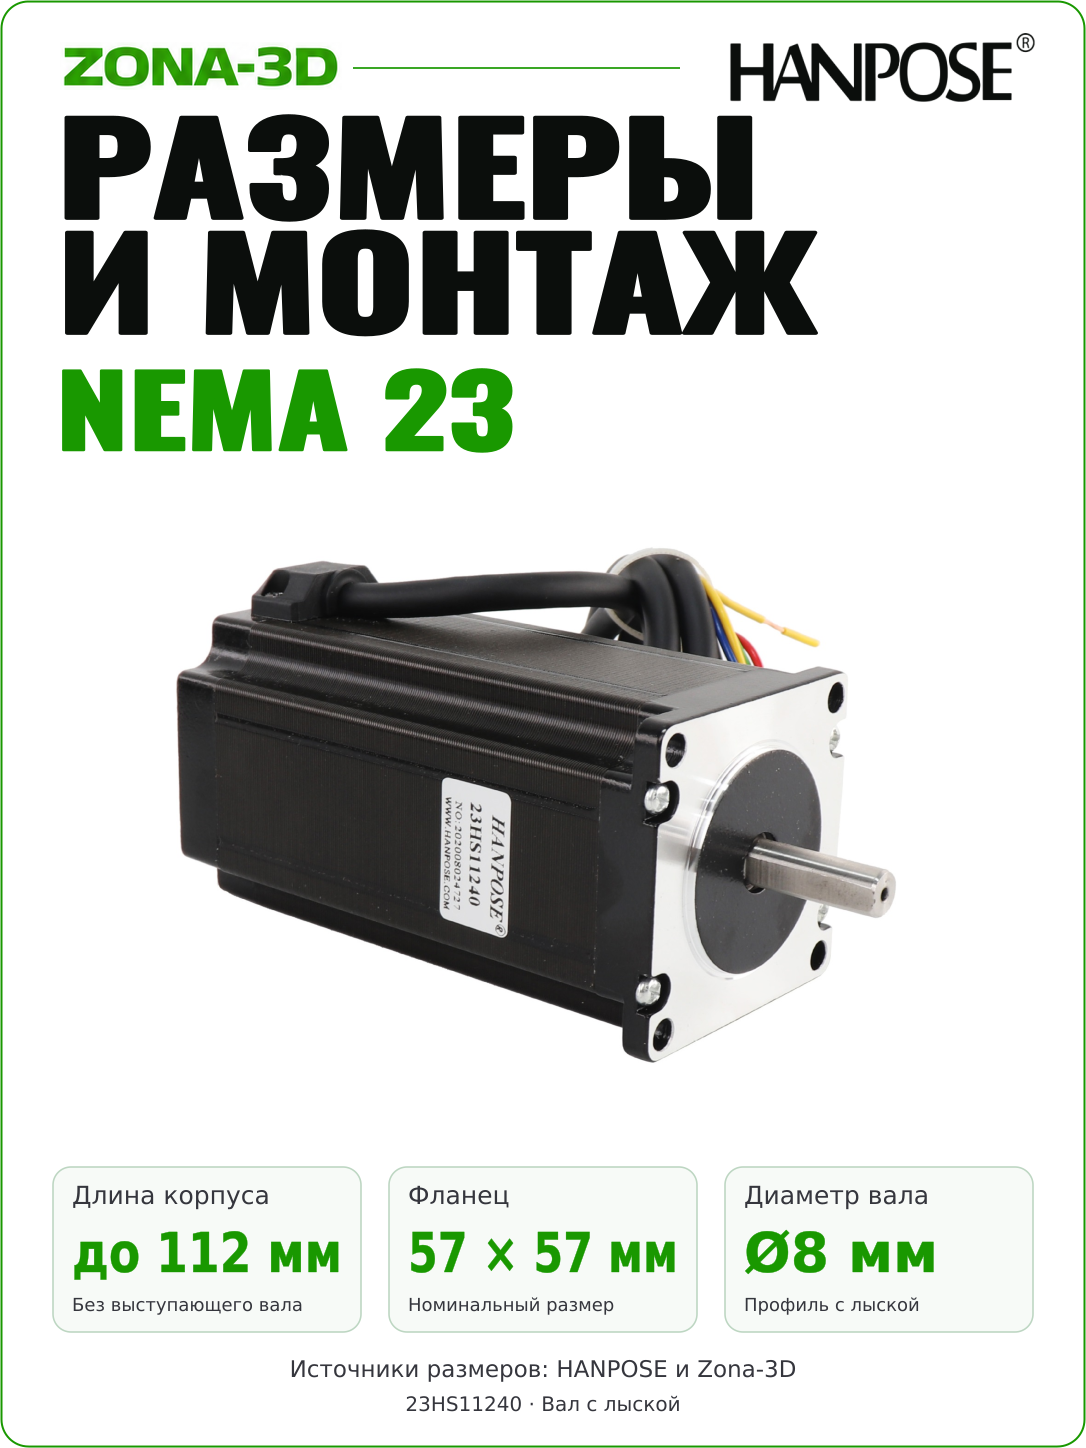
Это компактное исполнение серии: длина собственно двигателя составляет 56 мм, но задний корпус энкодера занимает ещё около 20 мм. При проектировании отсека учитывайте также выводы кабеля и передний вал.
Удерживающий момент 1,3 Н·м.
Обратная связь приходит непосредственно в CL57.
Для реакции системы управления на ошибку привода.
Двигатель и драйвер в комплекте
| Маркировка двигателя | HANPOSE 57EH56A4001, семейство 57CME13 |
|---|---|
| Полный шаг | 1,8°; 200 полных шагов на оборот |
| Номинальный ток | 4 А на фазу |
| Удерживающий момент | 1,3 Н·м |
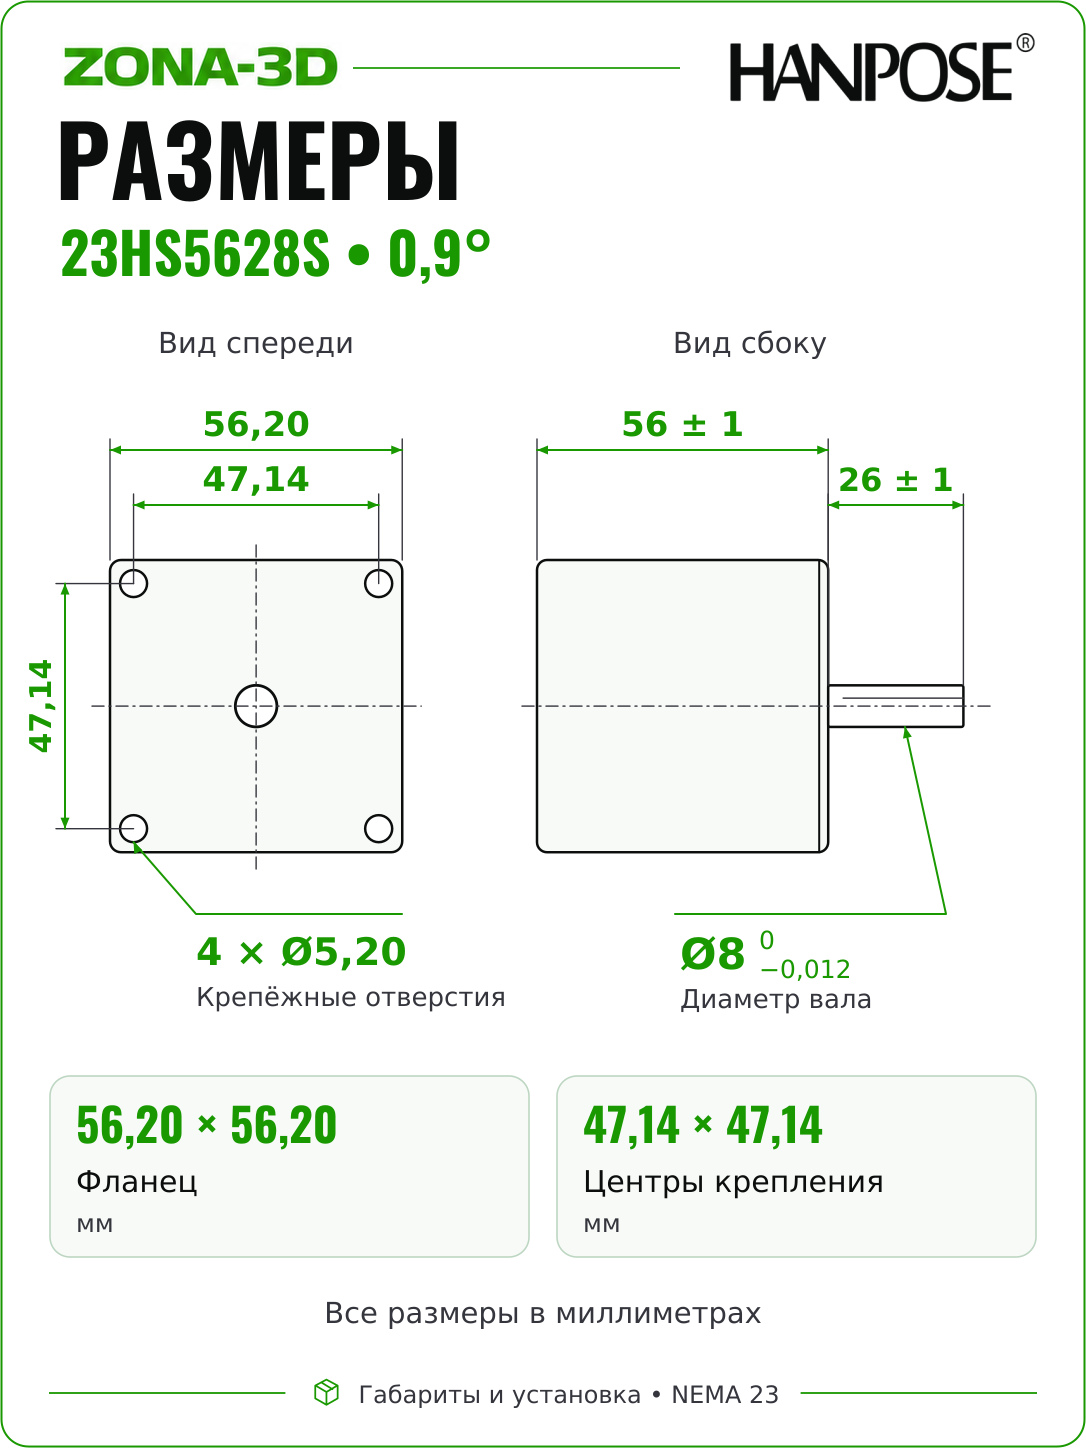
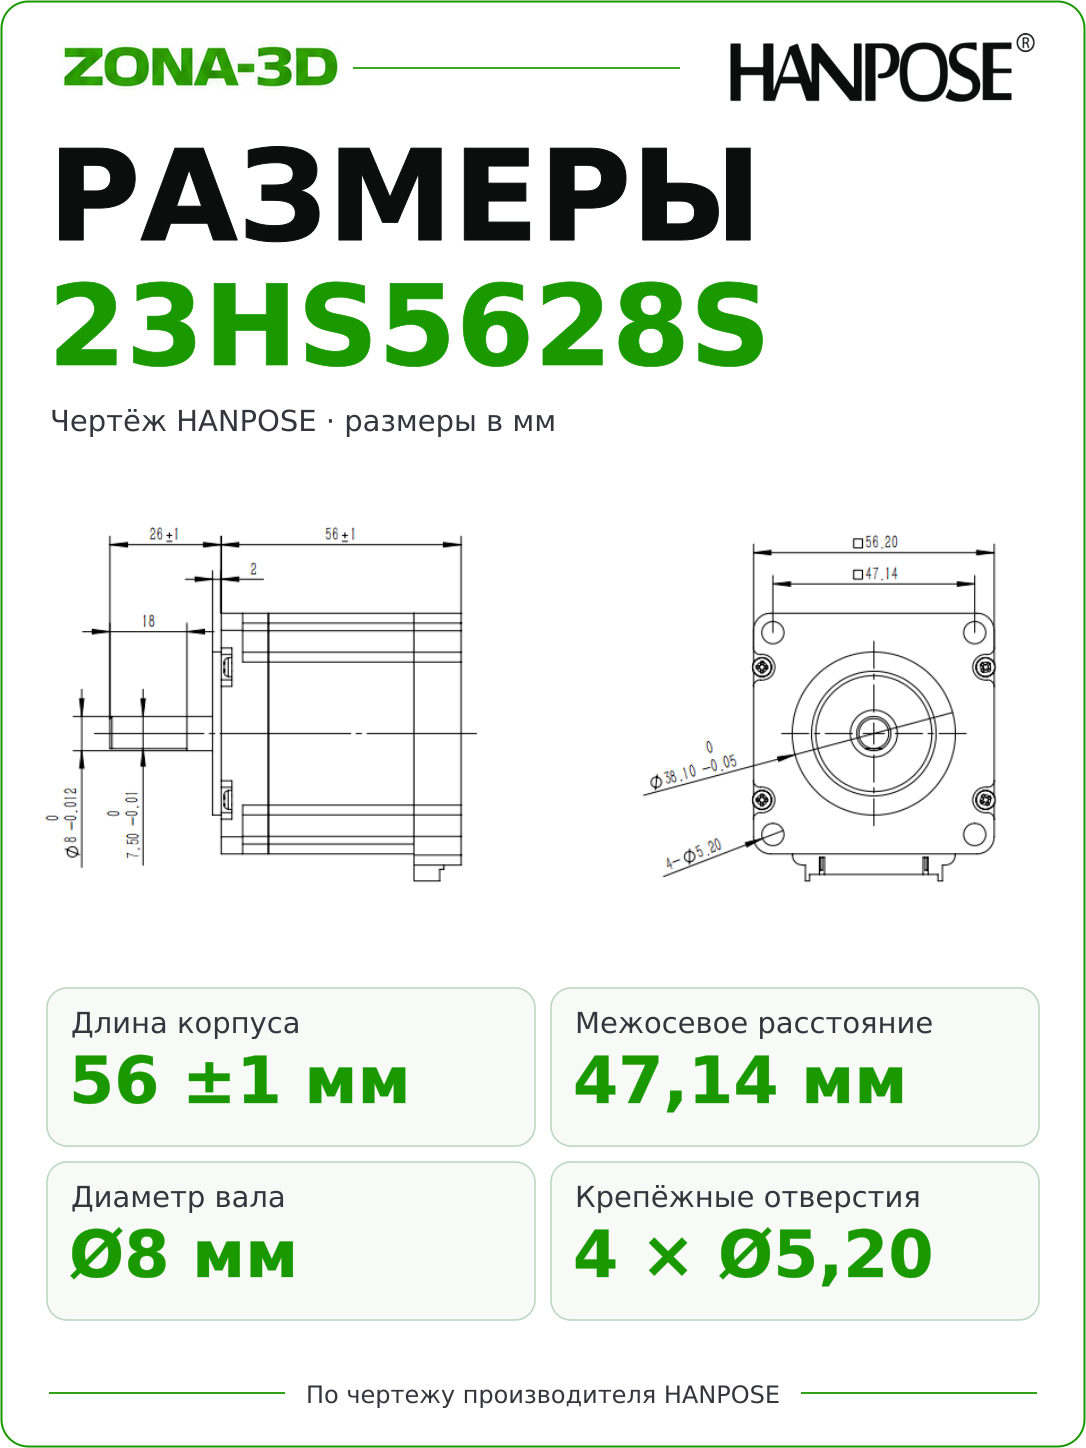
| Длина корпуса | 56 ±1 мм; задняя часть энкодера ещё 20 ±1 мм |
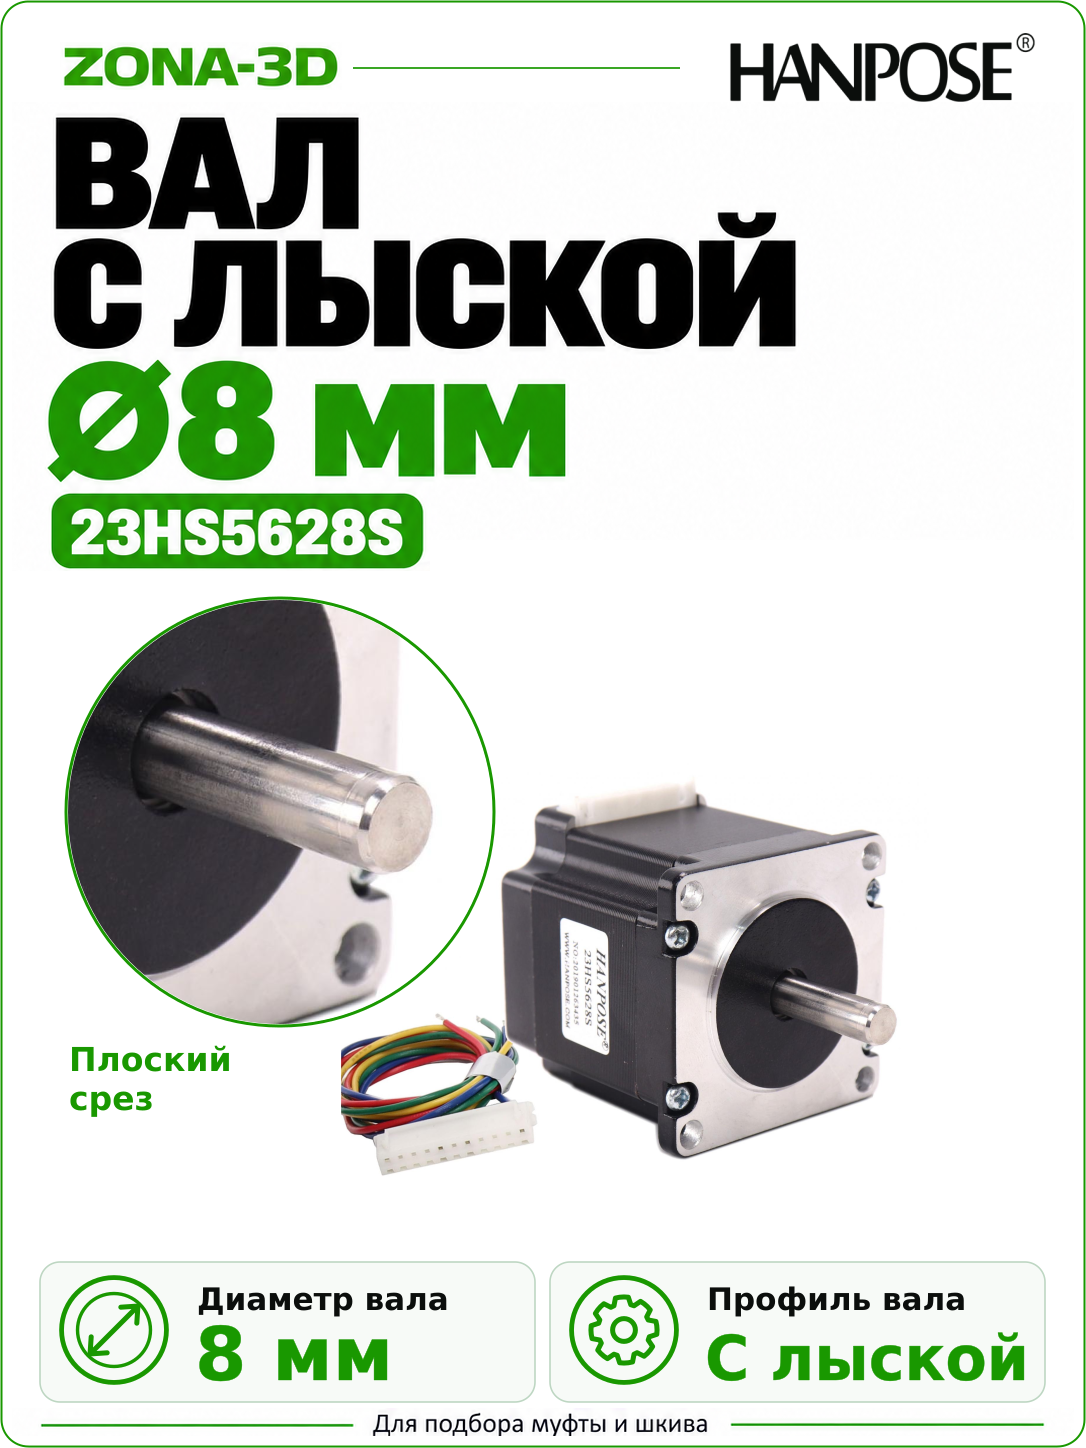
| Вал | Ø8 мм с лыской, вылет 26 ±1 мм по монтажной иллюстрации |
| Переднее крепление | Четыре отверстия Ø5,2 мм; расстояние 47,14 мм |
| Драйвер | HANPOSE CL57 с входом обратной связи |
| Питание CL57 | 18–90 В DC по руководству и маркировке показанного исполнения |
| Команды движения | Импульс + направление; предусмотрены вход разрешения и выход аварии |
Что даёт энкодер
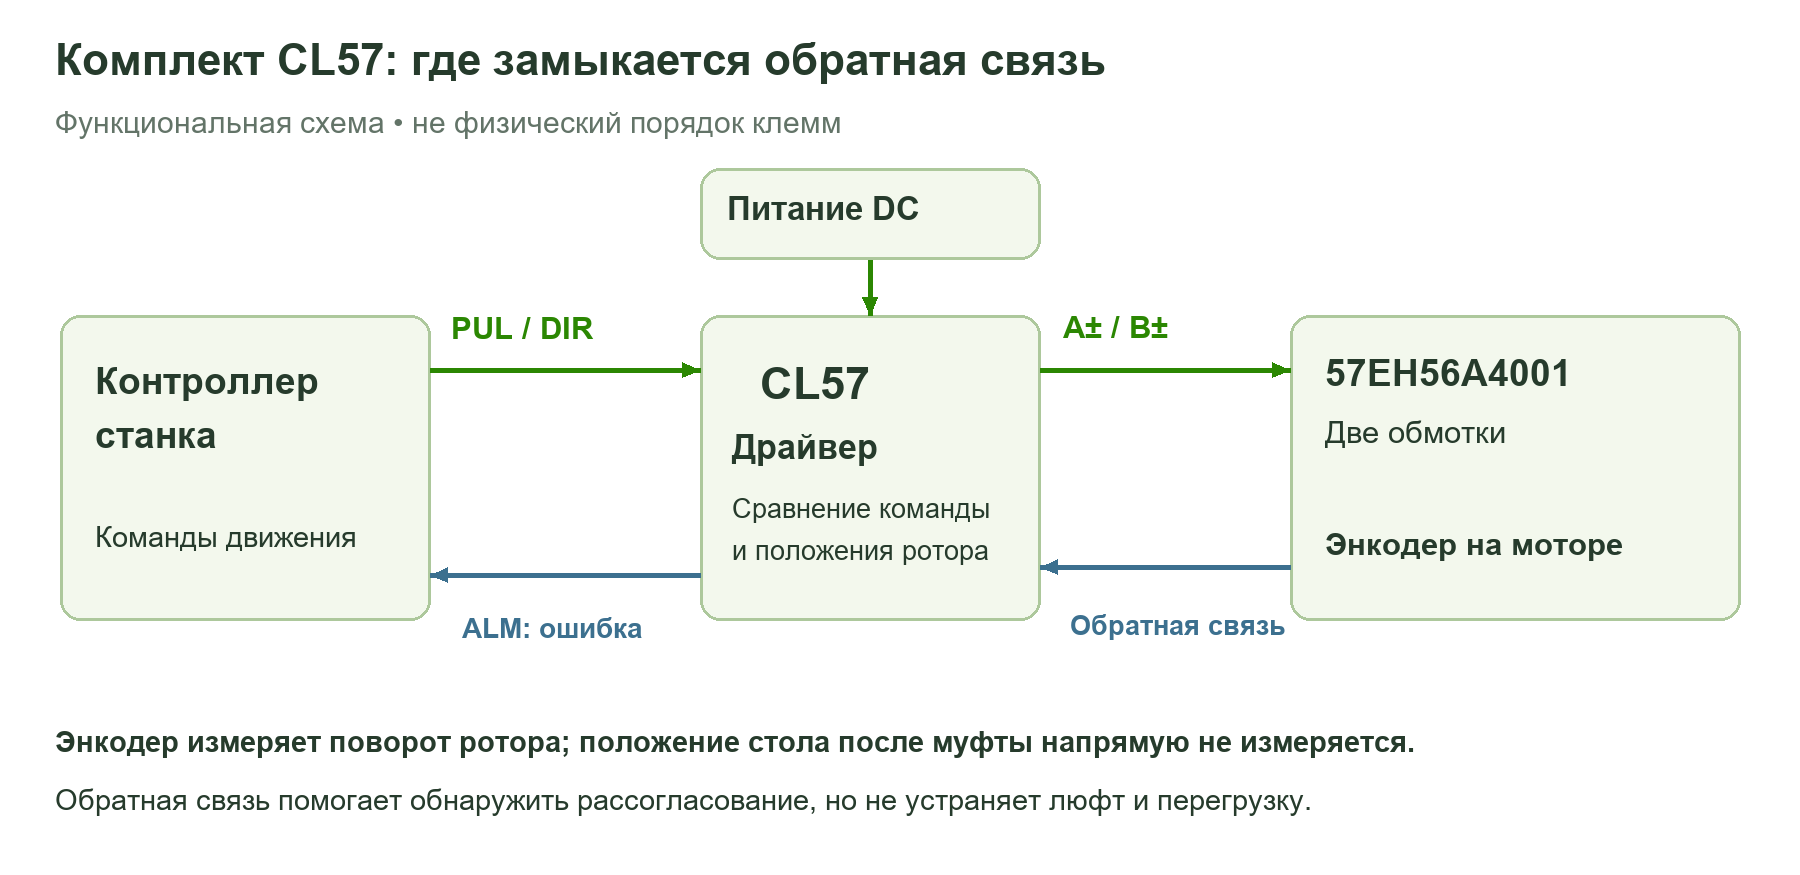
Драйвер отслеживает рассогласование команды и положения ротора и корректирует управление в пределах возможностей привода. При длительной перегрузке или ошибке слежения он может выдать аварийный сигнал. Это полезно для осей, где потерю движения нужно обнаруживать, а не оставлять незамеченной.
Замкнутый контур не делает двигатель неограниченным по моменту и ускорению. Если нагрузка превышает доступный момент, привод не сможет выполнить команду только благодаря энкодеру. Разгон, скорость и передачу подбирают по механике.
Энкодер установлен на моторе и не измеряет напрямую перемещение стола после муфты, ремня или винта. Люфт, растяжение ремня и проскальзывание соединений требуют отдельного устранения. Для остановки всей программы при аварии выход ALM нужно корректно подключить и обработать в системе управления.
Подключение четырёх разных цепей
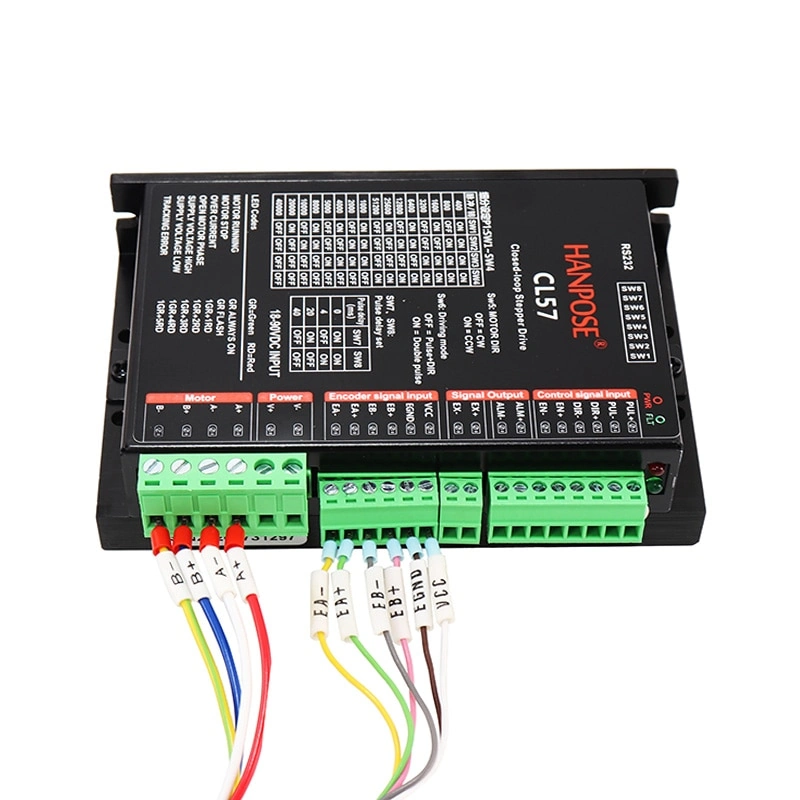
На CL57 раздельно расположены силовое питание V+/V−, выходы обмоток A+/A− и B+/B−, входы энкодера EA/EB с питанием VCC/EGND и входы управления PUL/DIR/EN. Не смешивайте питание драйвера с питанием энкодера.
Для энкодера руководство указывает 5 В. Его сигналы и полярности сверяют по маркировке мотора, кабелей и драйвера. Цвет жилы на удлинителе может отличаться от цвета непосредственно у двигателя, поэтому ориентируются прежде всего на обозначения цепей.
Амплитуду и длительность управляющих импульсов согласуют с конкретной ревизией CL57 и выходами контроллера. Одного совпадения названий STEP/DIR недостаточно для подключения любой платы без проверки.
Питание и настройка движения
CL57 питается постоянным напряжением. Диапазон 18–90 В относится к драйверу показанного исполнения, а номинальные 2,4 В в данных мотора — к его обмоткам. Подавать питание напрямую на обмотки или подключать комплект к бытовой сети нельзя.
Паспортные 4 А на фазу не означают потребление ровно 4 А от источника питания. Источник выбирают с учётом нагрузки, динамики и числа осей. Оставляйте запас до предельного напряжения драйвера, включая возможный подъём напряжения при торможении.
Переключателями задают число командных импульсов на оборот и режим управления. После изменения делителя пересчитайте масштаб оси в контроллере. Большое число импульсов повышает разрешение задания, но не гарантирует соответствующую точность механики. Удерживающий момент 1,3 Н·м тоже не является постоянным рабочим моментом на любой скорости.
Монтаж и первый запуск
- Сверьте фланец, вал, муфту и место под задний корпус энкодера. Не ударяйте по задней крышке и не запрессовывайте детали через подшипники.
- Разместите CL57 с доступом воздуха к корпусу. Сигналы энкодера и управления прокладывайте отдельно от силовых цепей.
- При снятом питании проверьте пары обмоток, питание энкодера и все обозначения наконечников. Не переставляйте разъёмы под напряжением.
- Начните с небольших скорости и ускорения без рабочей нагрузки. Проверьте направление, масштаб перемещения и отсутствие аварий.
- Подключите нагрузку постепенно, проверьте повторяемость и нагрев за полный рабочий цикл.
При аварии сначала устраняют причину: ошибки кабеля, недостаточное питание, слишком резкий разгон или заклинивание механизма. Сброс сигнала без проверки не подтверждает исправность привода.
Документация
HANPOSE: 57EH56A4001 и CL57 · Монтажные размеры двигателя · Руководство HANPOSE CL57