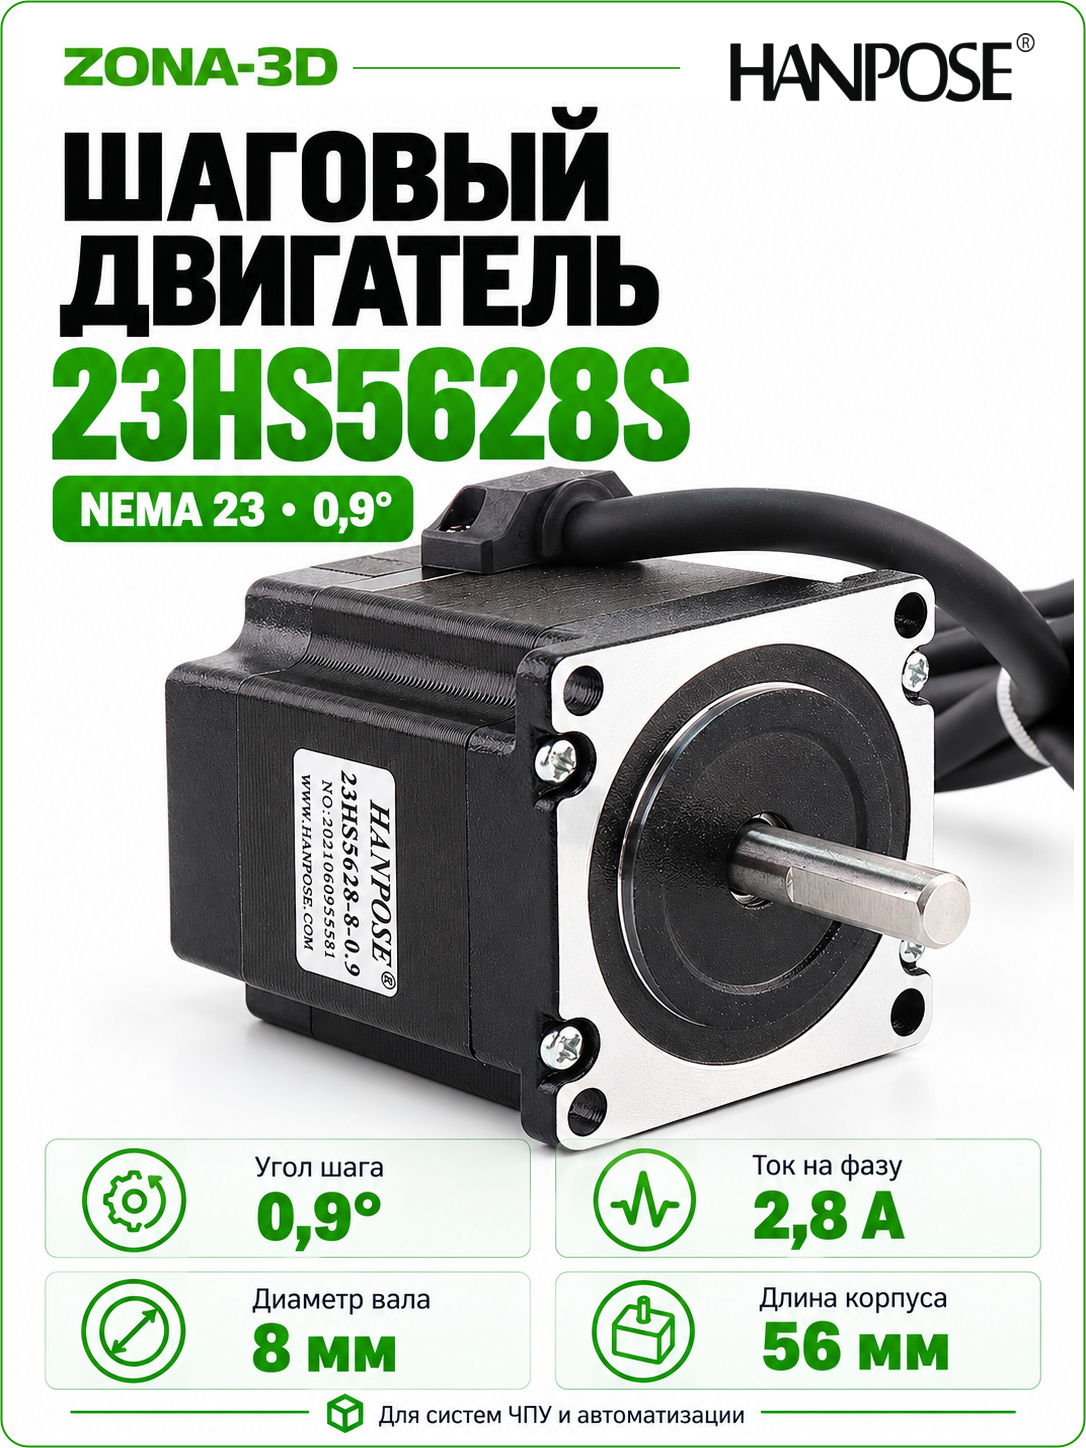
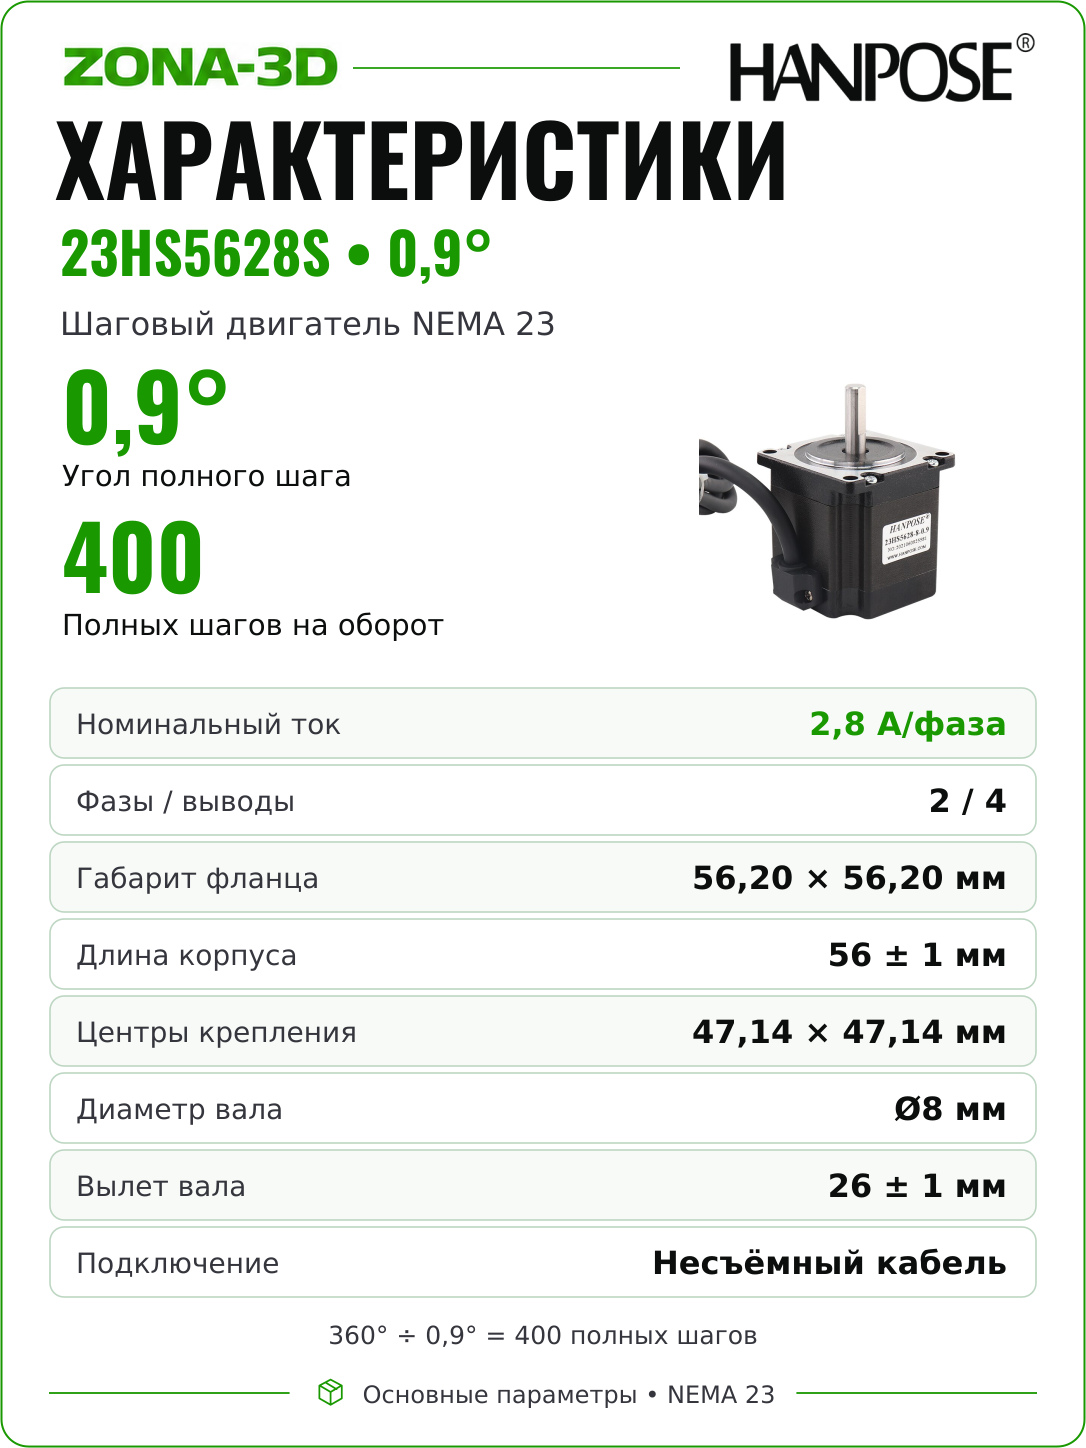
HANPOSE 23HS5628 · 0,9°
400 полных шагов · ток фазы 2,8 А
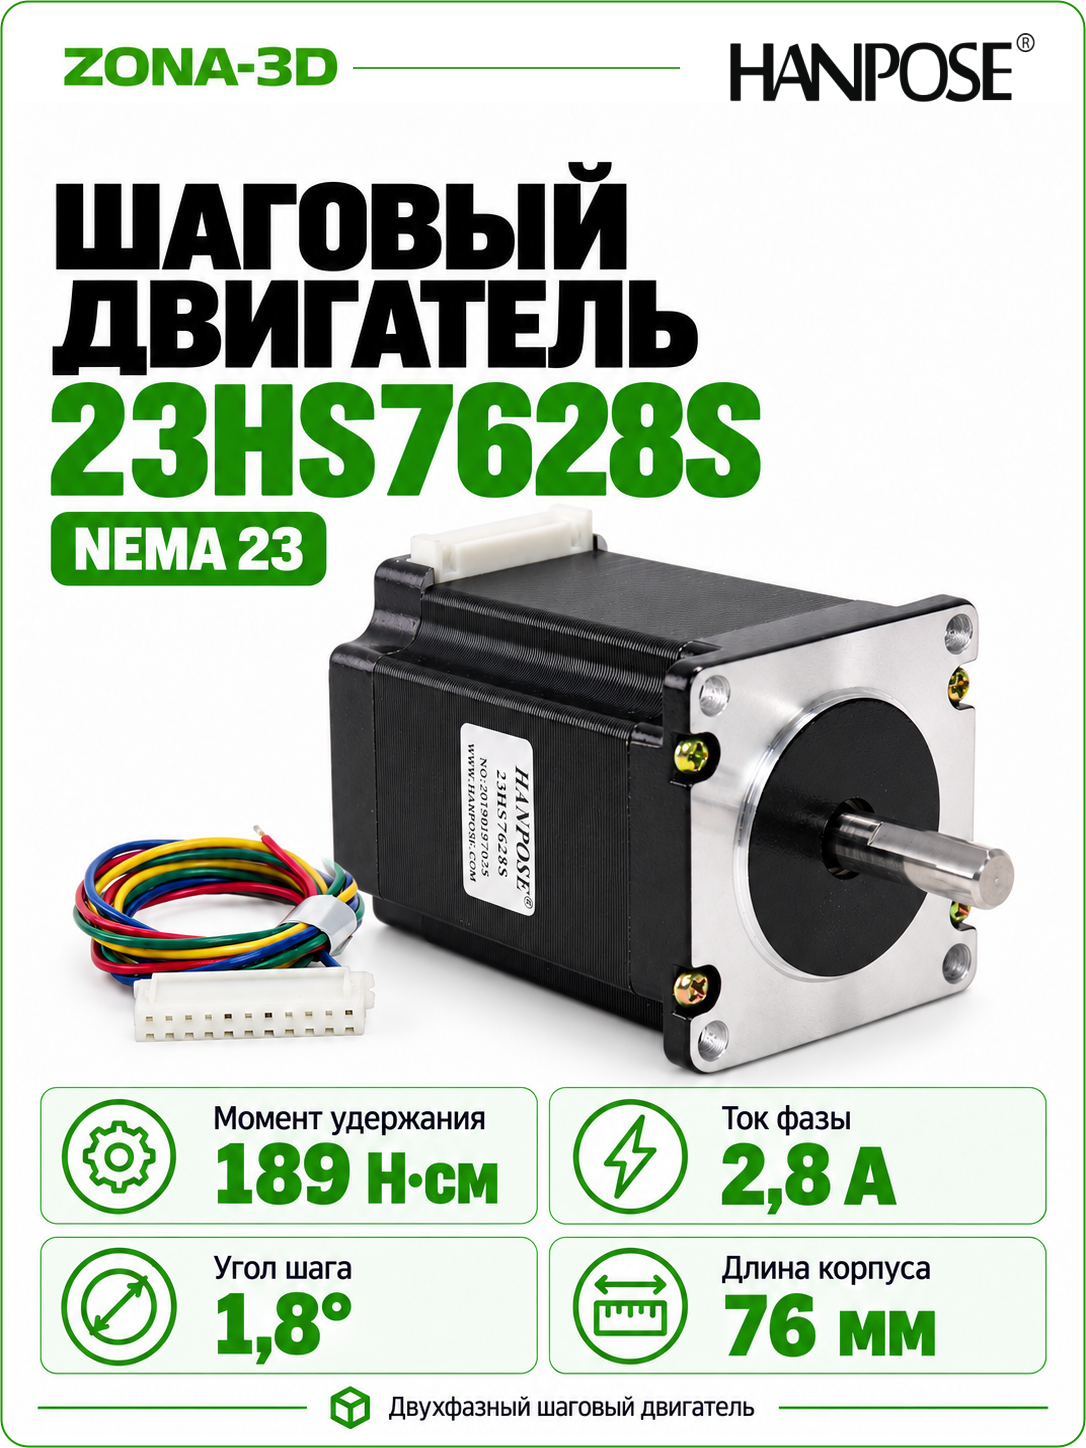
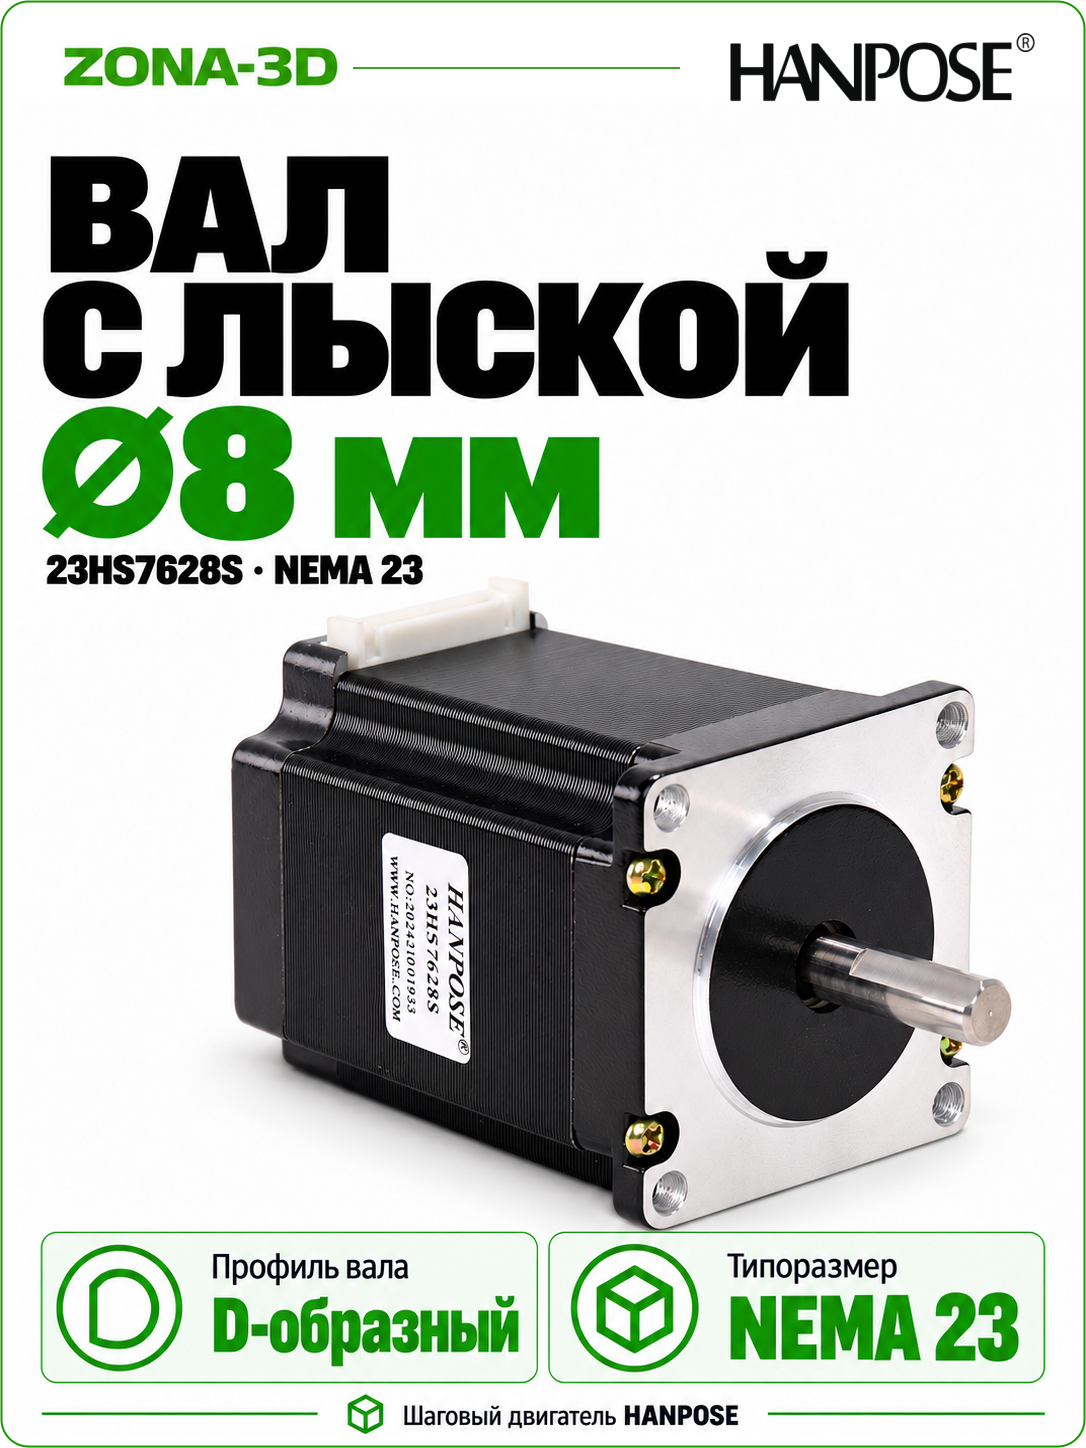
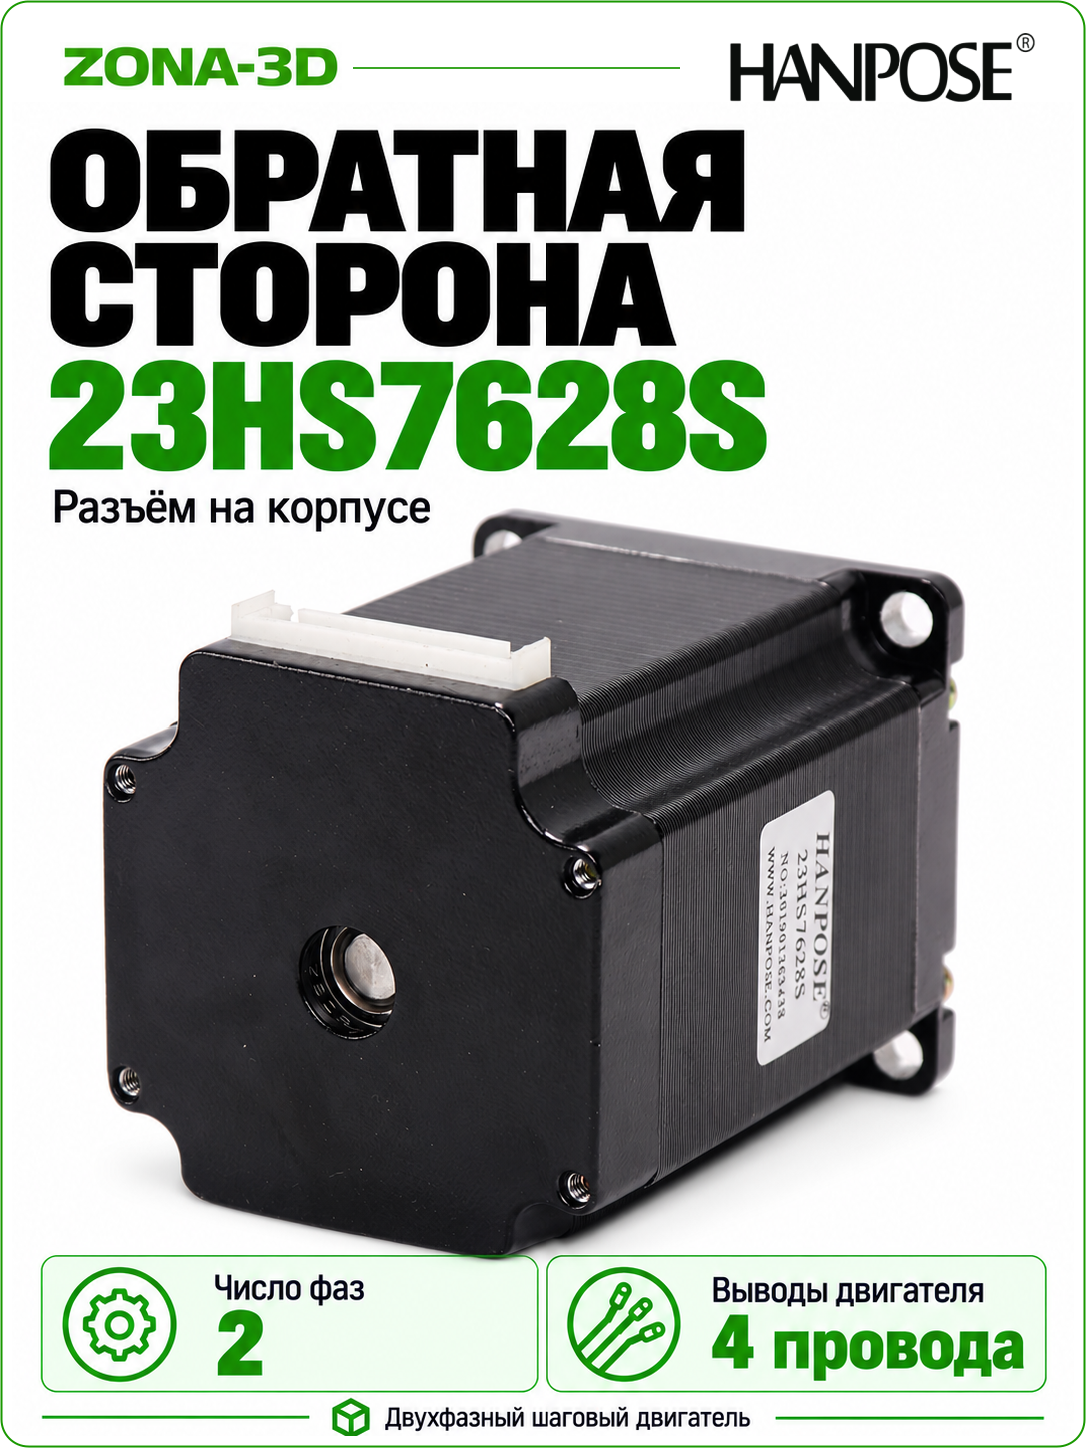
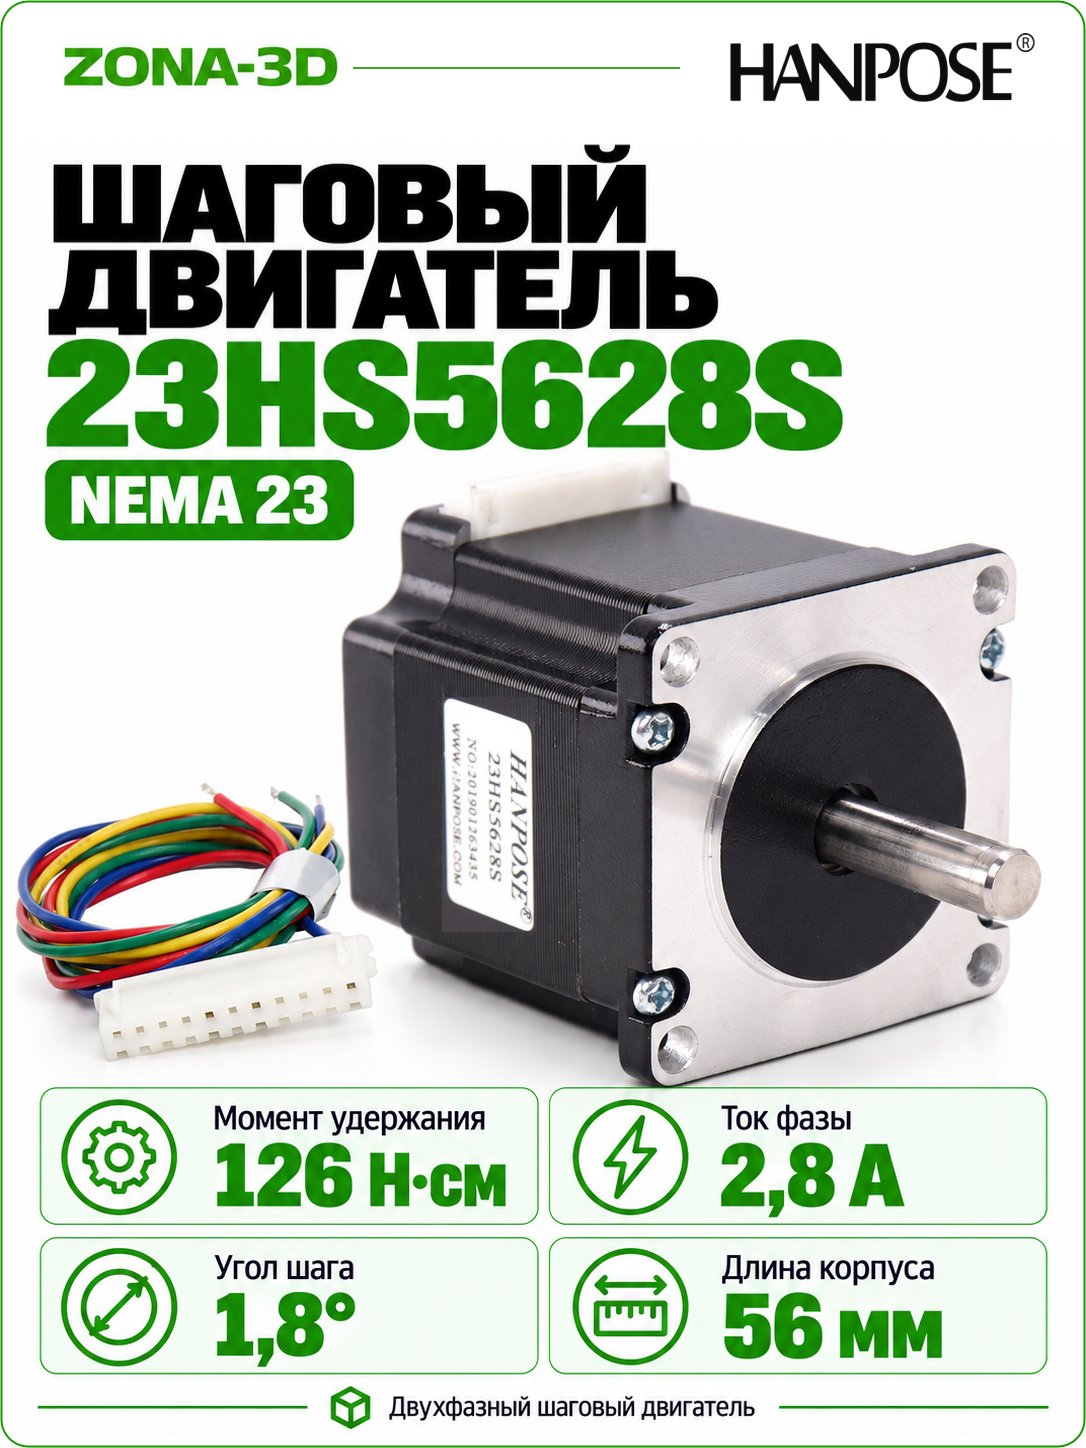
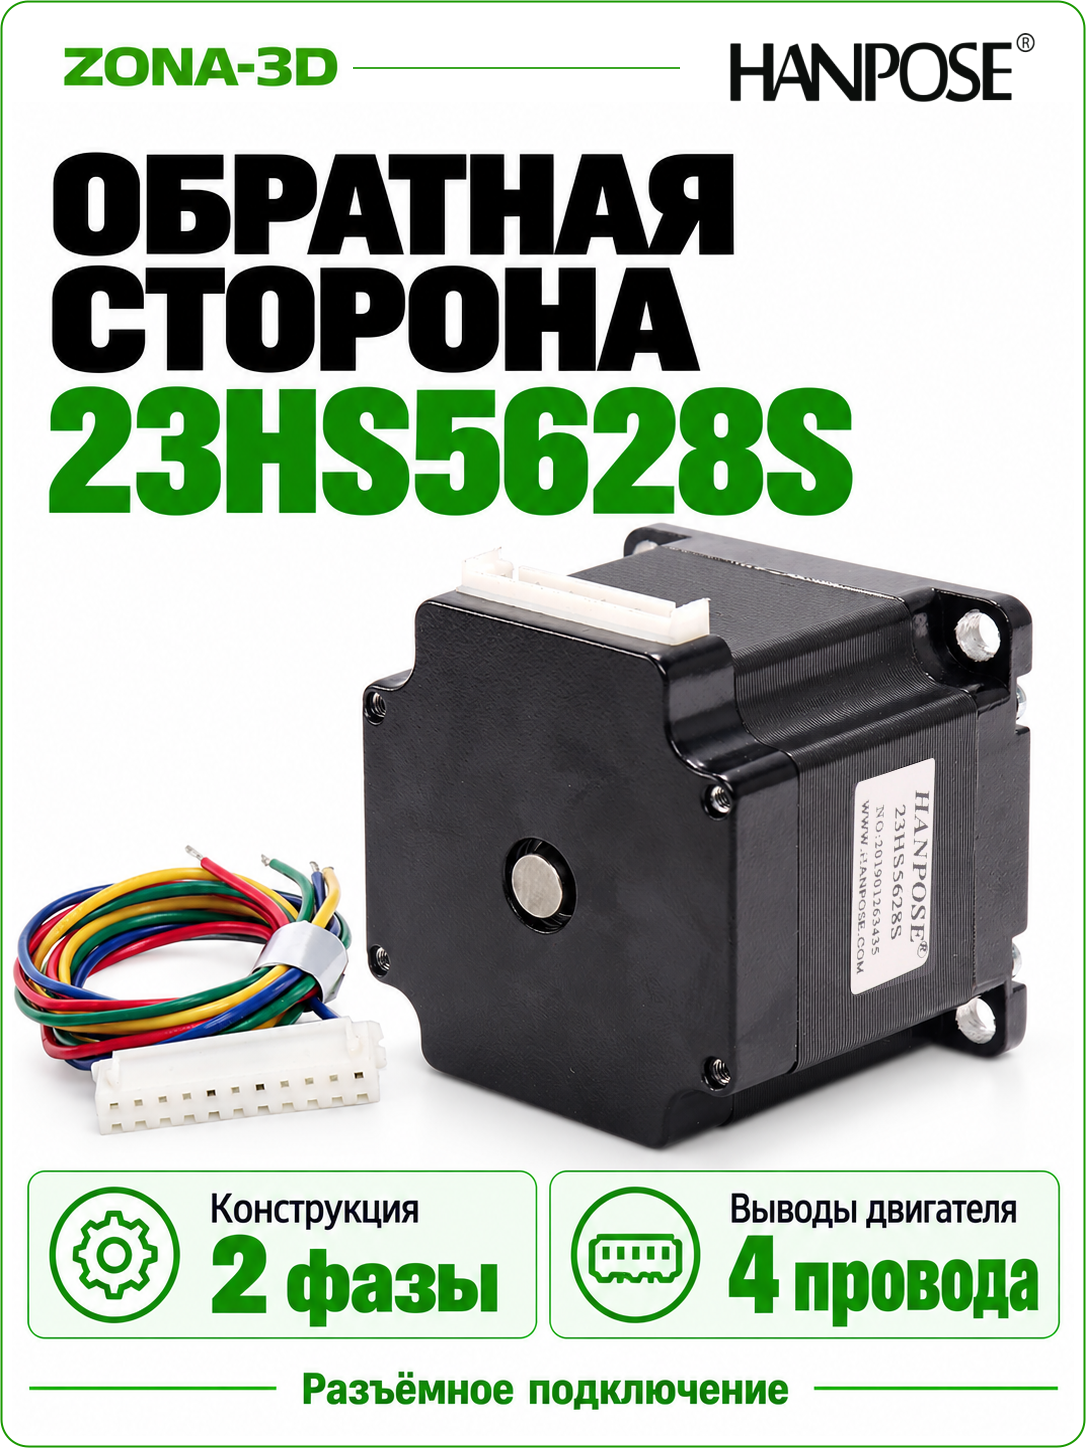
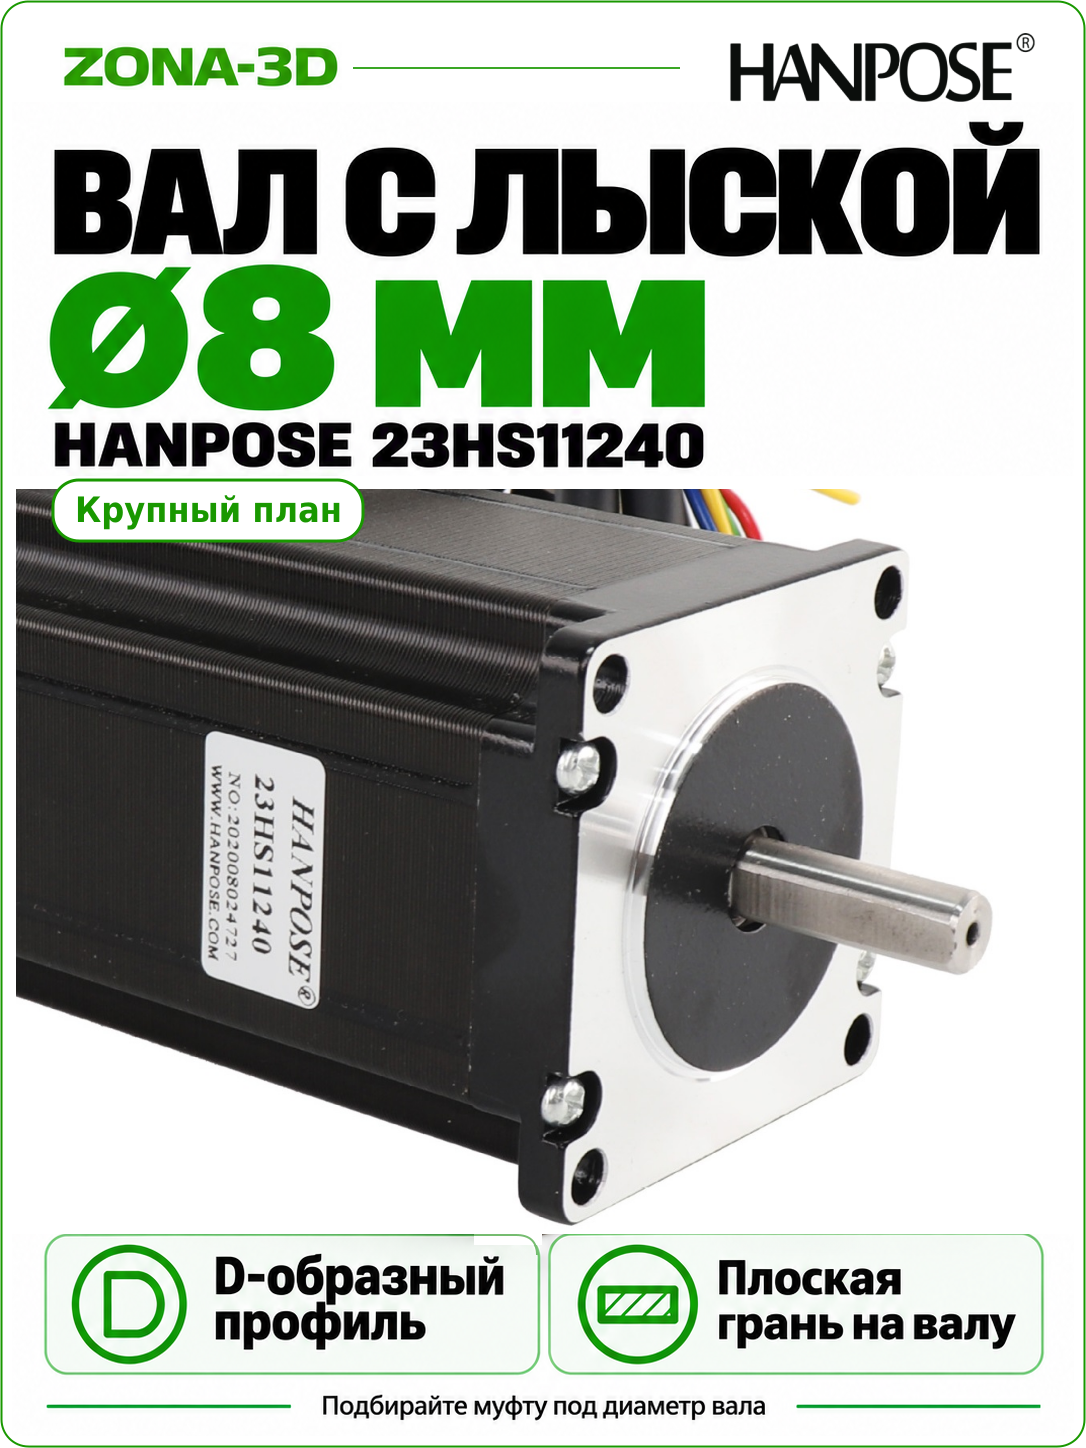
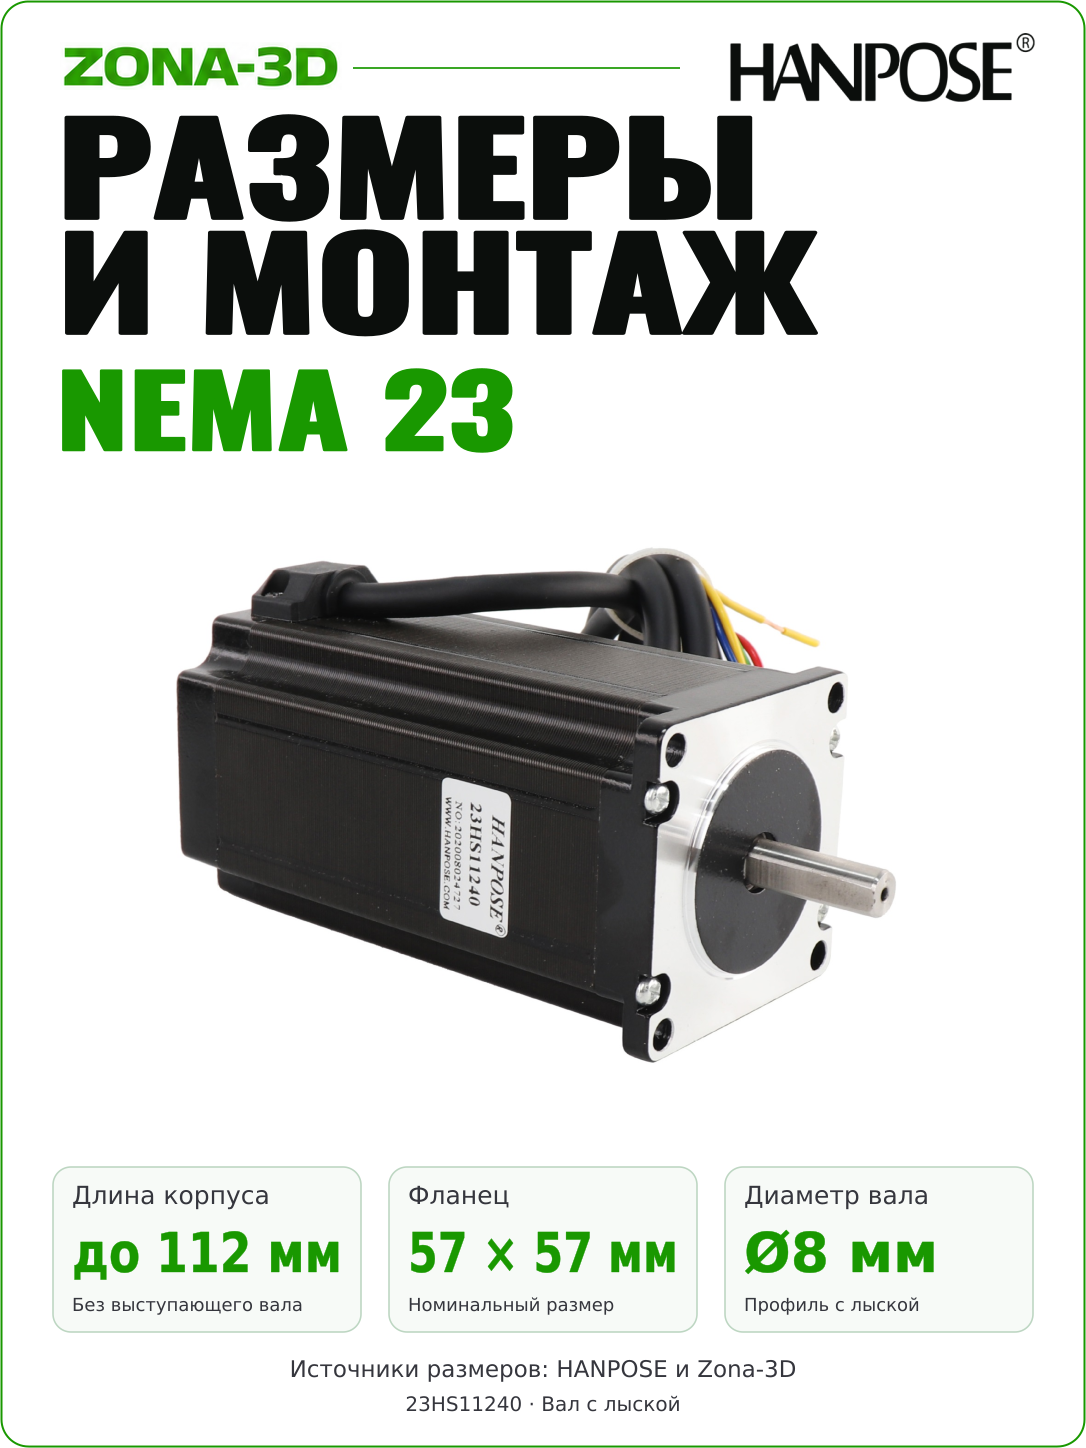
HANPOSE 23HS5628 в исполнении 0,9° — двухфазный шаговый двигатель NEMA 23 с 400 полными шагами на оборот. Модель имеет корпус длиной 56 мм, D-вал Ø8 мм и номинальный ток фазы 2,8 А. Подходит для приводов ЧПУ и других механизмов, где нужен меньший полный шаг при соответствующей настройке контроллера.
Для механизма с правильным подбором нагрузки, драйвера и передаточного отношения.
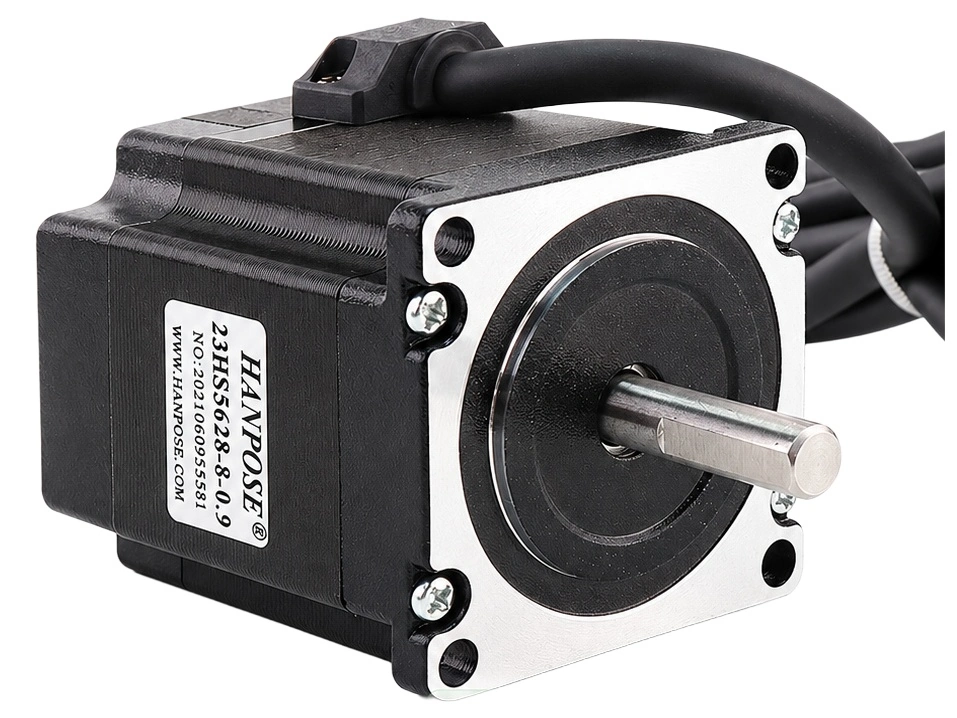
Контроллер должен учитывать угол 0,9°.
Формат NEMA 23 и D-вал Ø8 мм.
Работа с внешним драйвером тока.
Что меняет шаг 0,9°
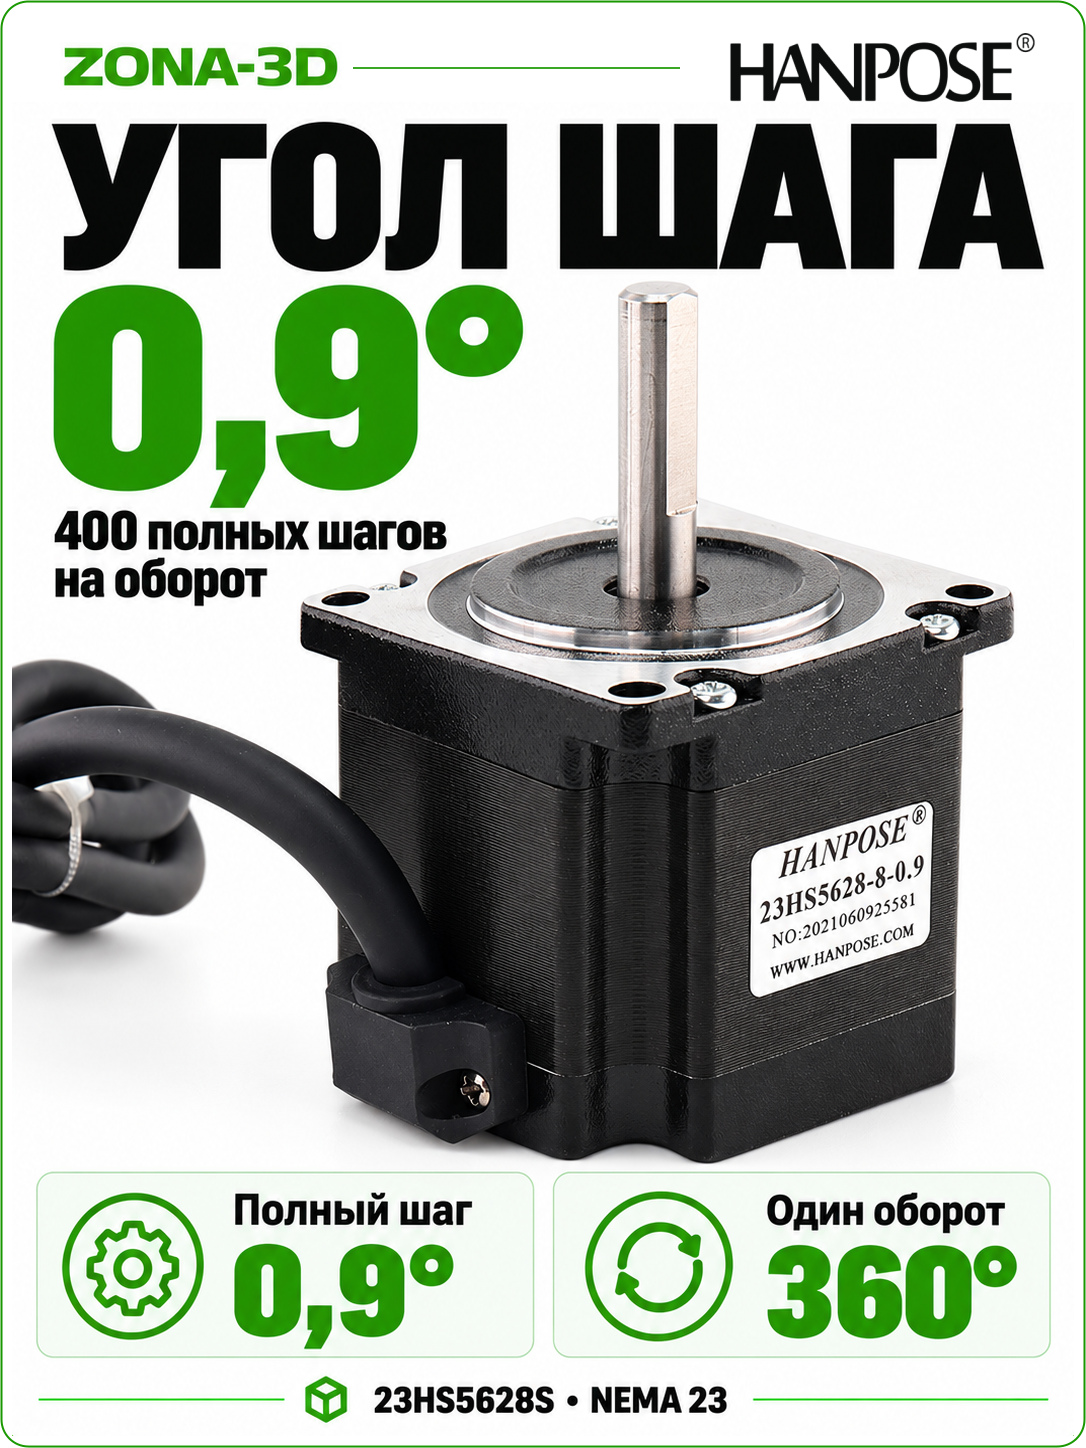
За полный оборот этот двигатель делает 400 полных шагов вместо 200 у модели 1,8°. При одинаковой передаче и микрошаге это вдвое увеличивает число командных позиций на единицу перемещения. Контроллер должен учитывать новый угол, иначе заданный ход не совпадёт с фактическим.
Меньший шаг не удваивает точность станка автоматически. На результат влияют люфт передачи, жёсткость конструкции, нагрузка и пропуски шагов. Также при той же скорости и микрошаге контроллеру потребуется вдвое большая частота STEP.
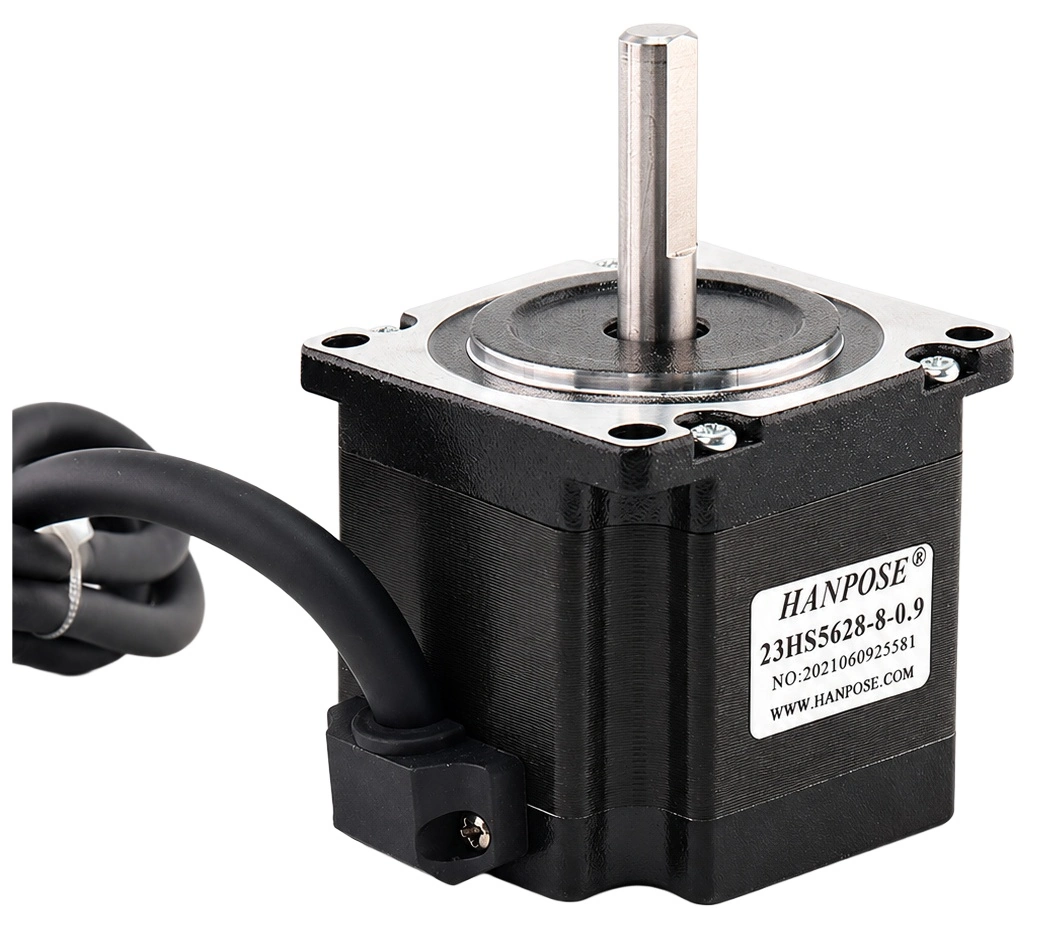
Параметры модели
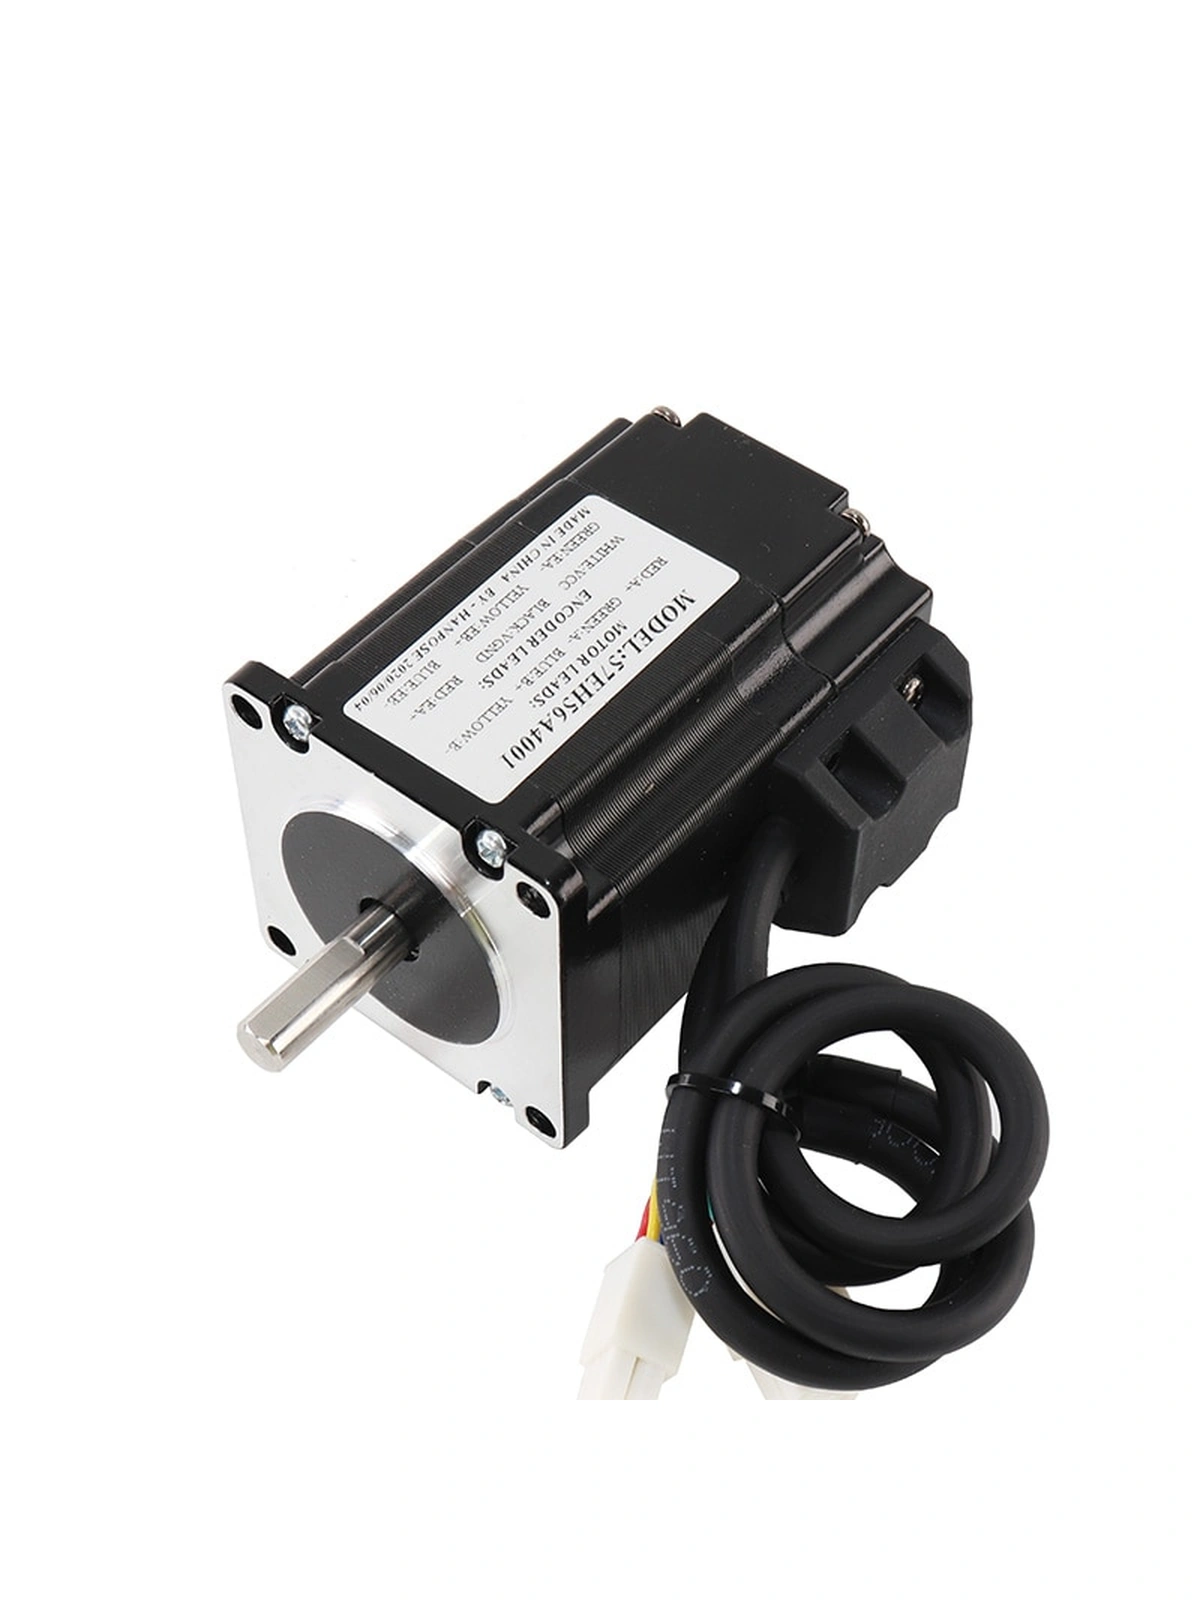
| Модель | HANPOSE 23HS5628, исполнение 0,9°; маркировка на фото 23HS5628-8-0.9 |
|---|---|
| Тип | Двухфазный биполярный шаговый двигатель NEMA 23 |
| Полный шаг | 0,9°; 400 полных шагов на оборот |
| Номинальный ток фазы | 2,8 А |
| Удерживающий момент | 1,26 Н·м |
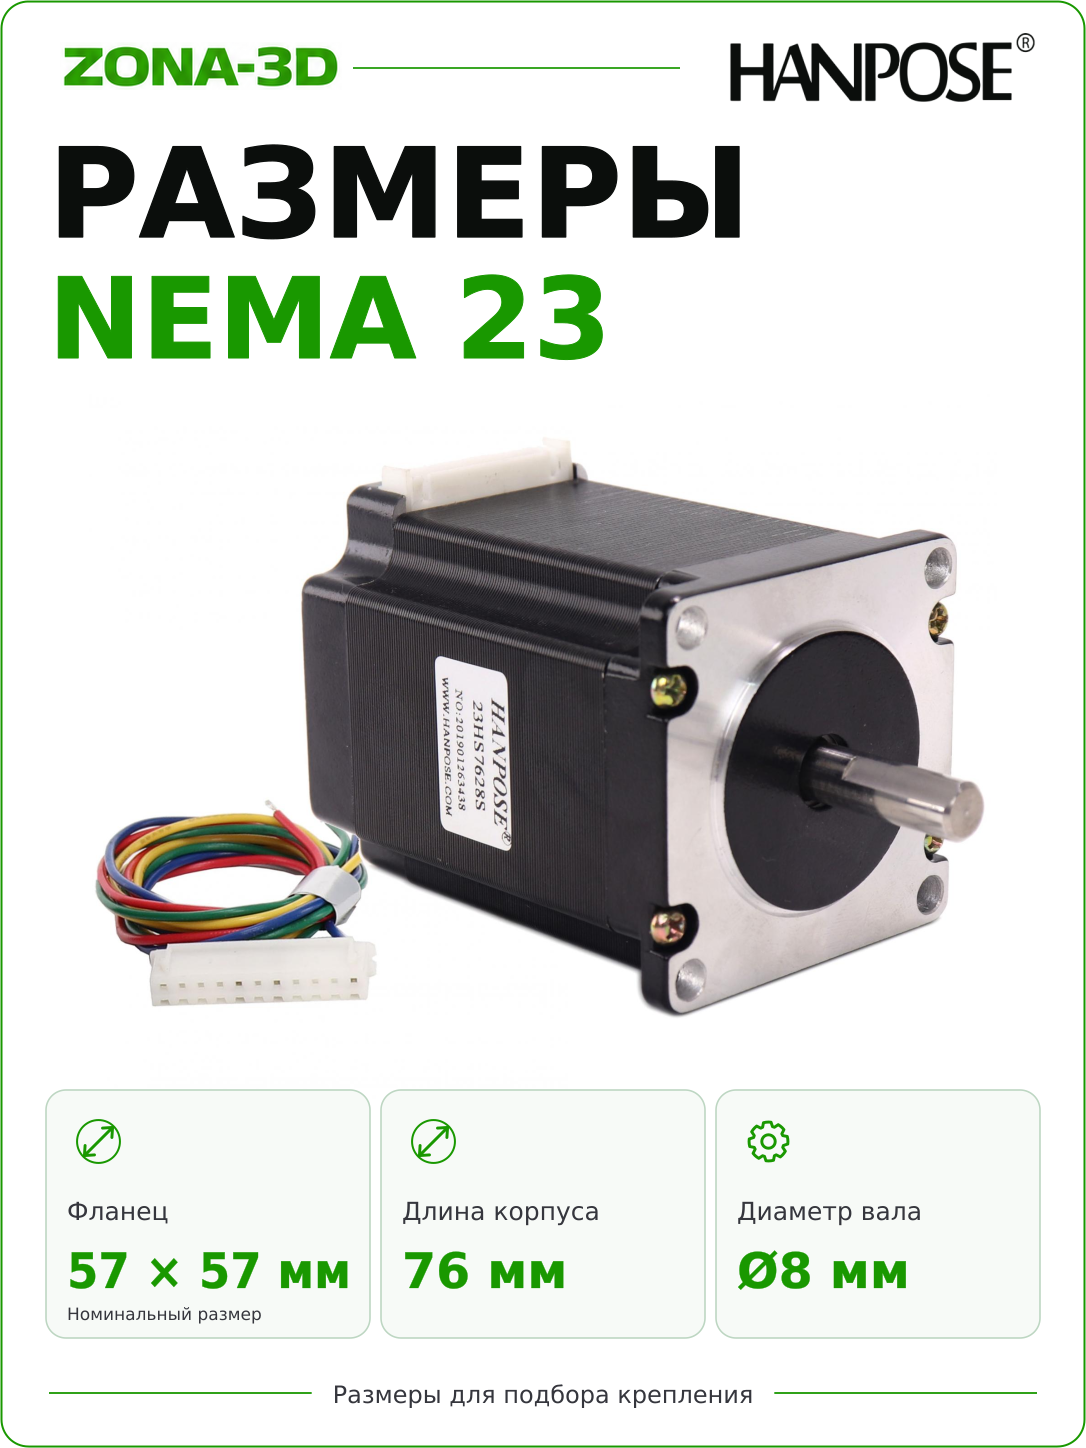
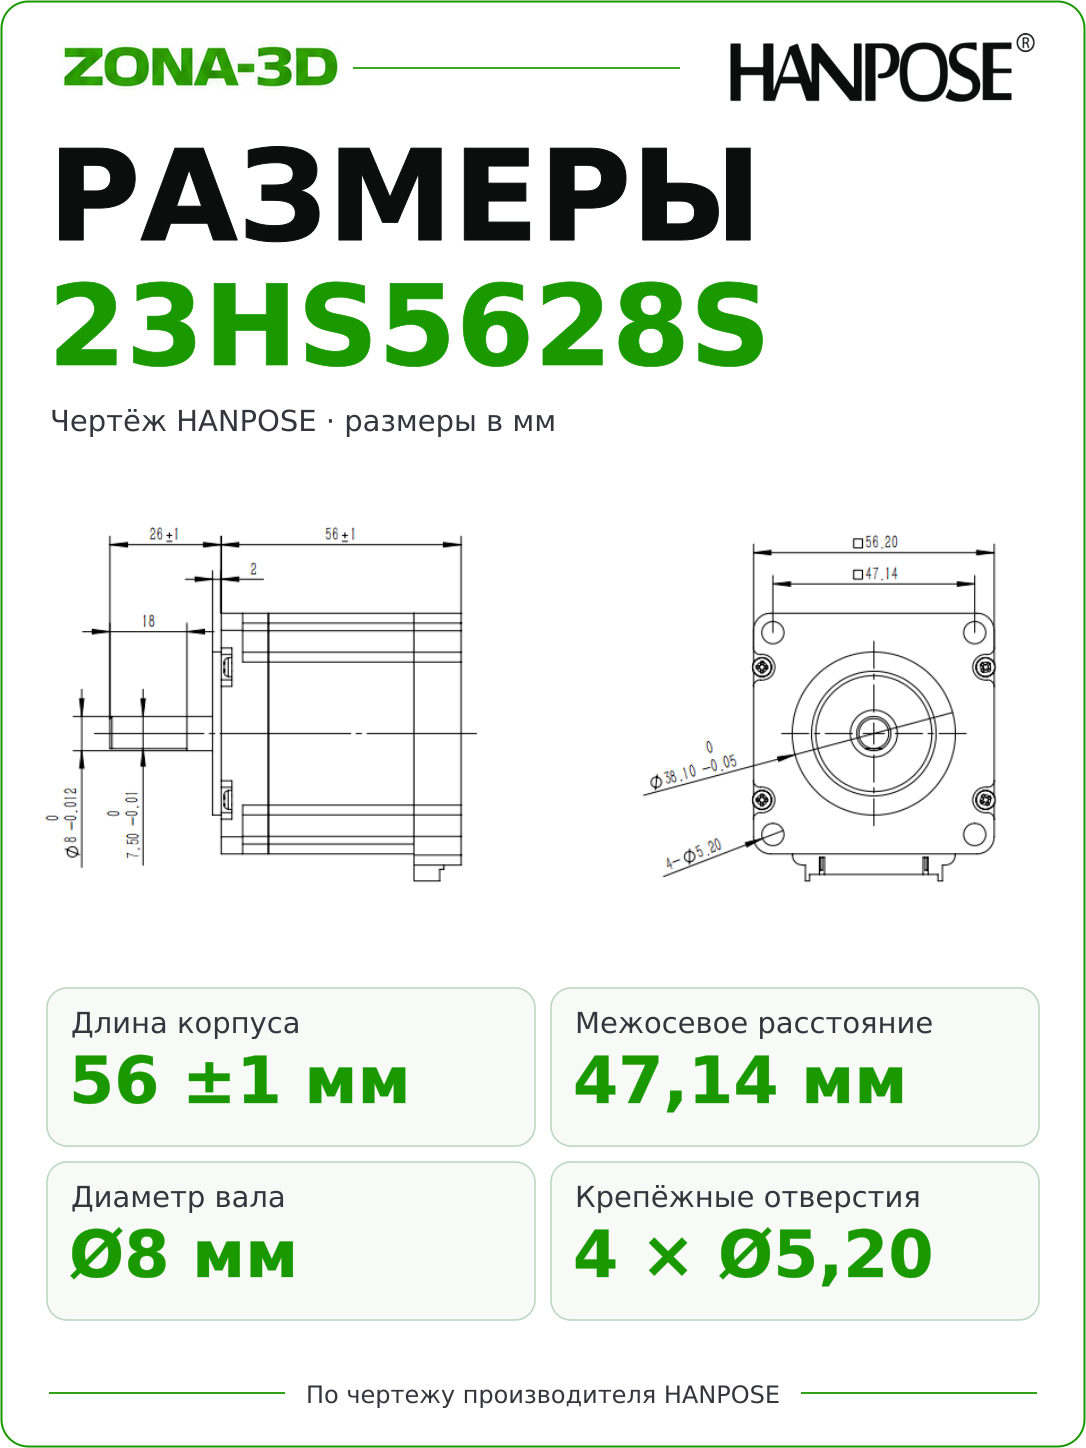
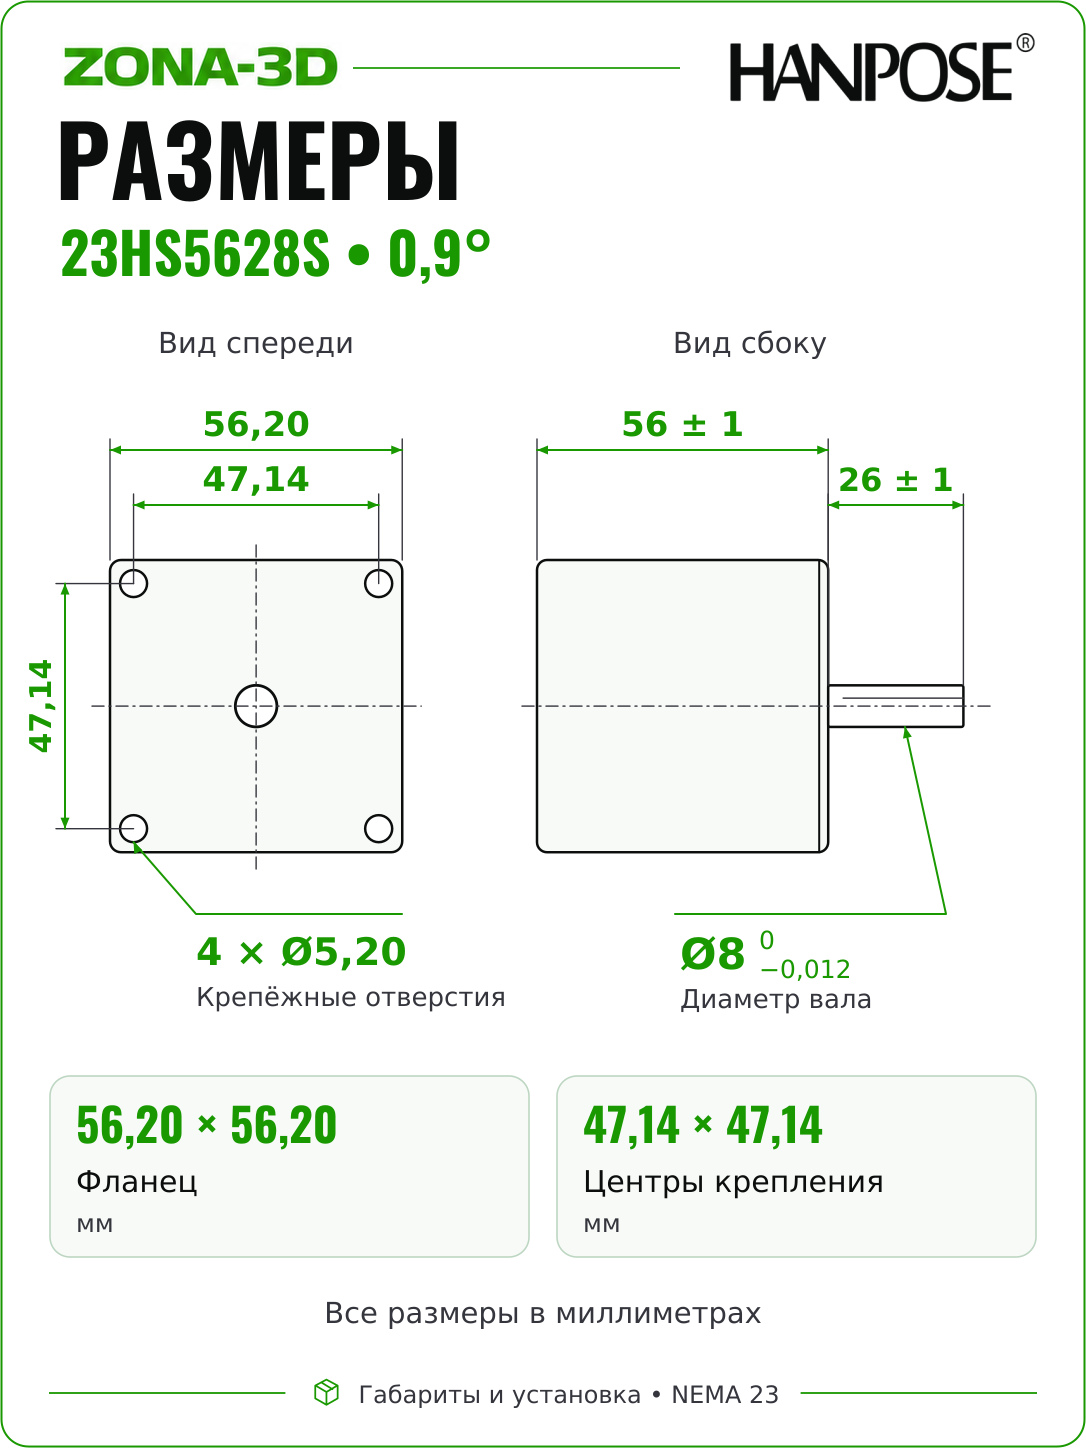
| Длина корпуса | 56 мм, без выступа вала |
| Фланец и крепление | 56,20 мм; квадрат центров 47,14 × 47,14 мм; 4 отверстия Ø5,20 мм |
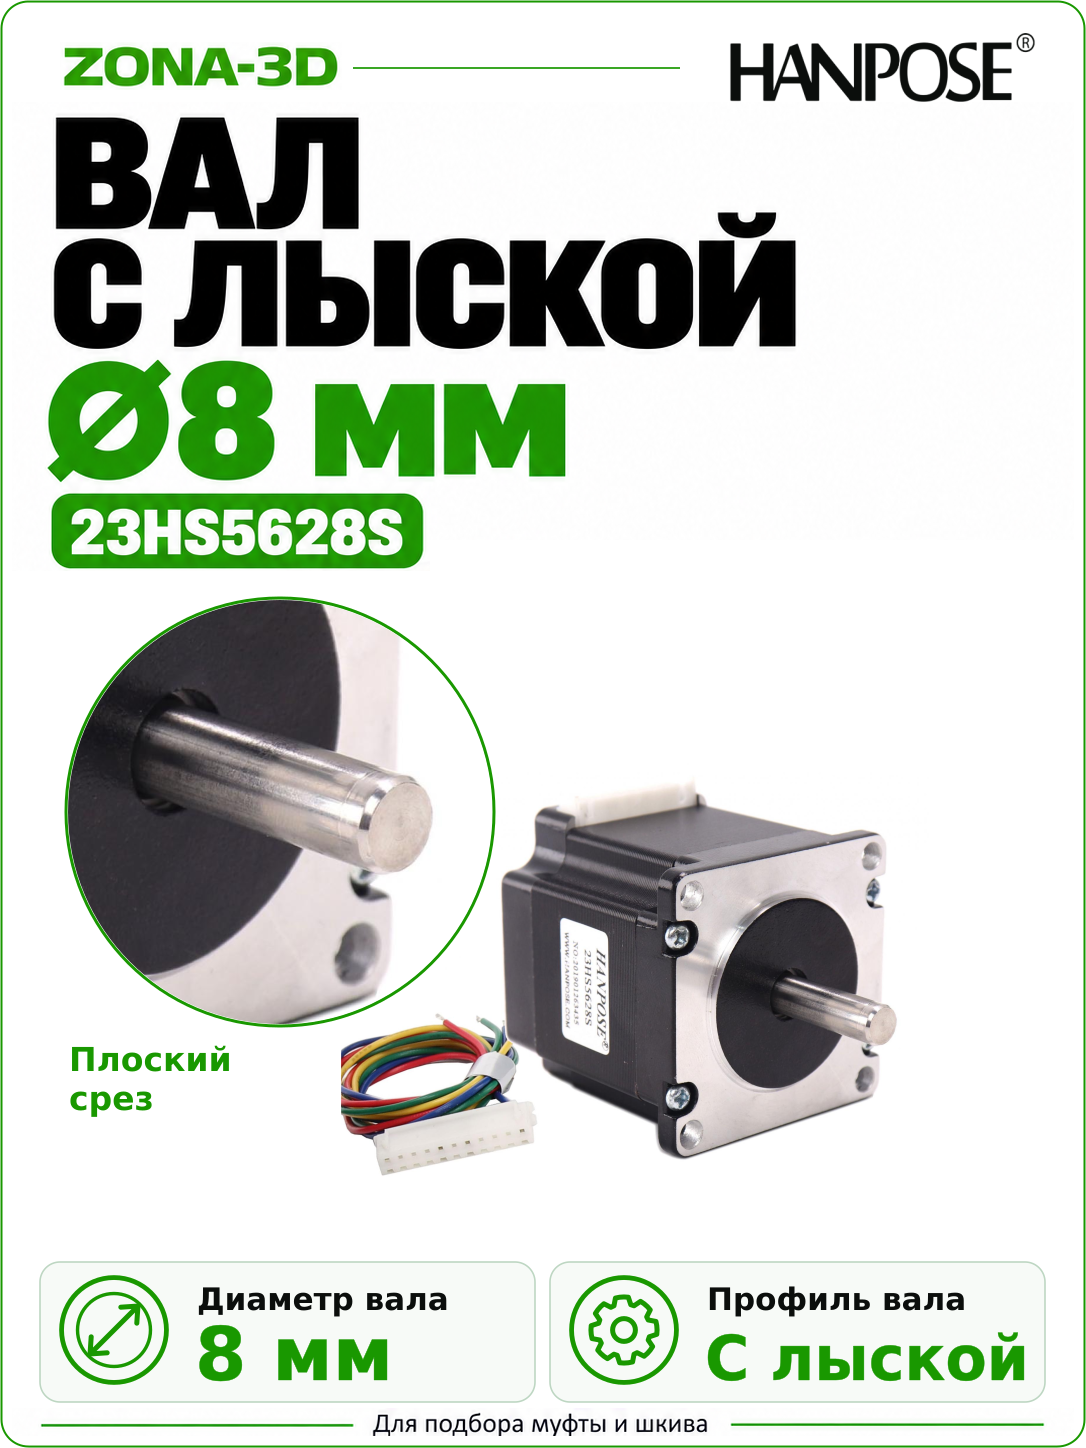
| Выходной вал | Ø8 мм с лыской; выступ 26 ±1 мм |
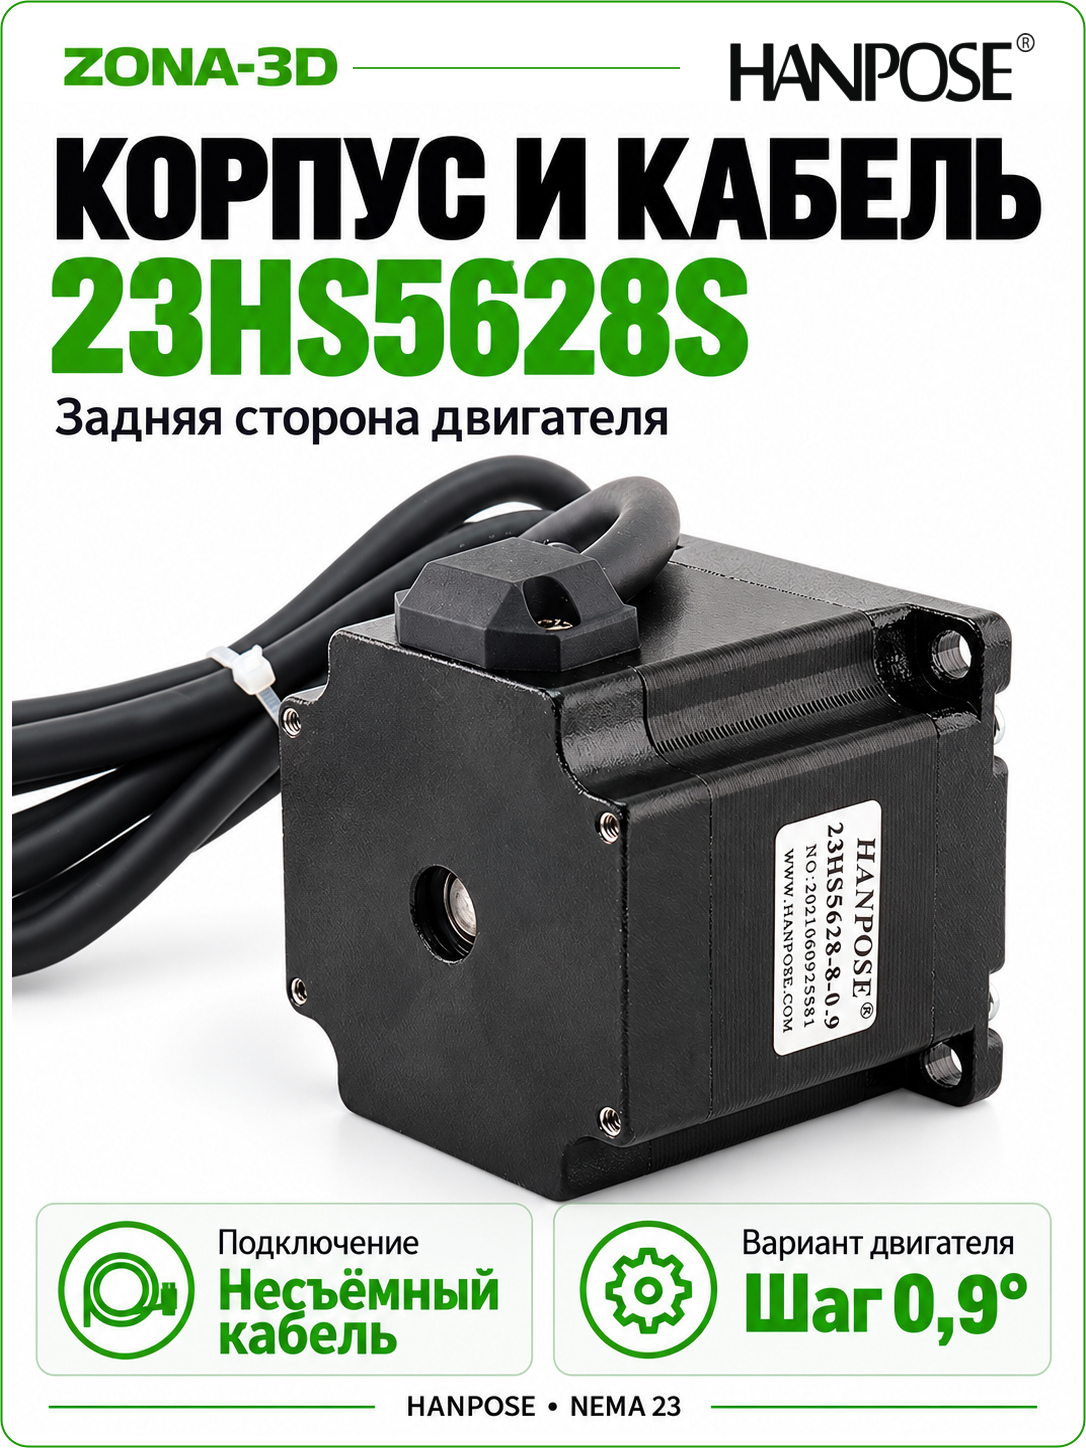
| Подключение | Четыре провода, несъёмный кабель |
Посадка и настройка перемещения
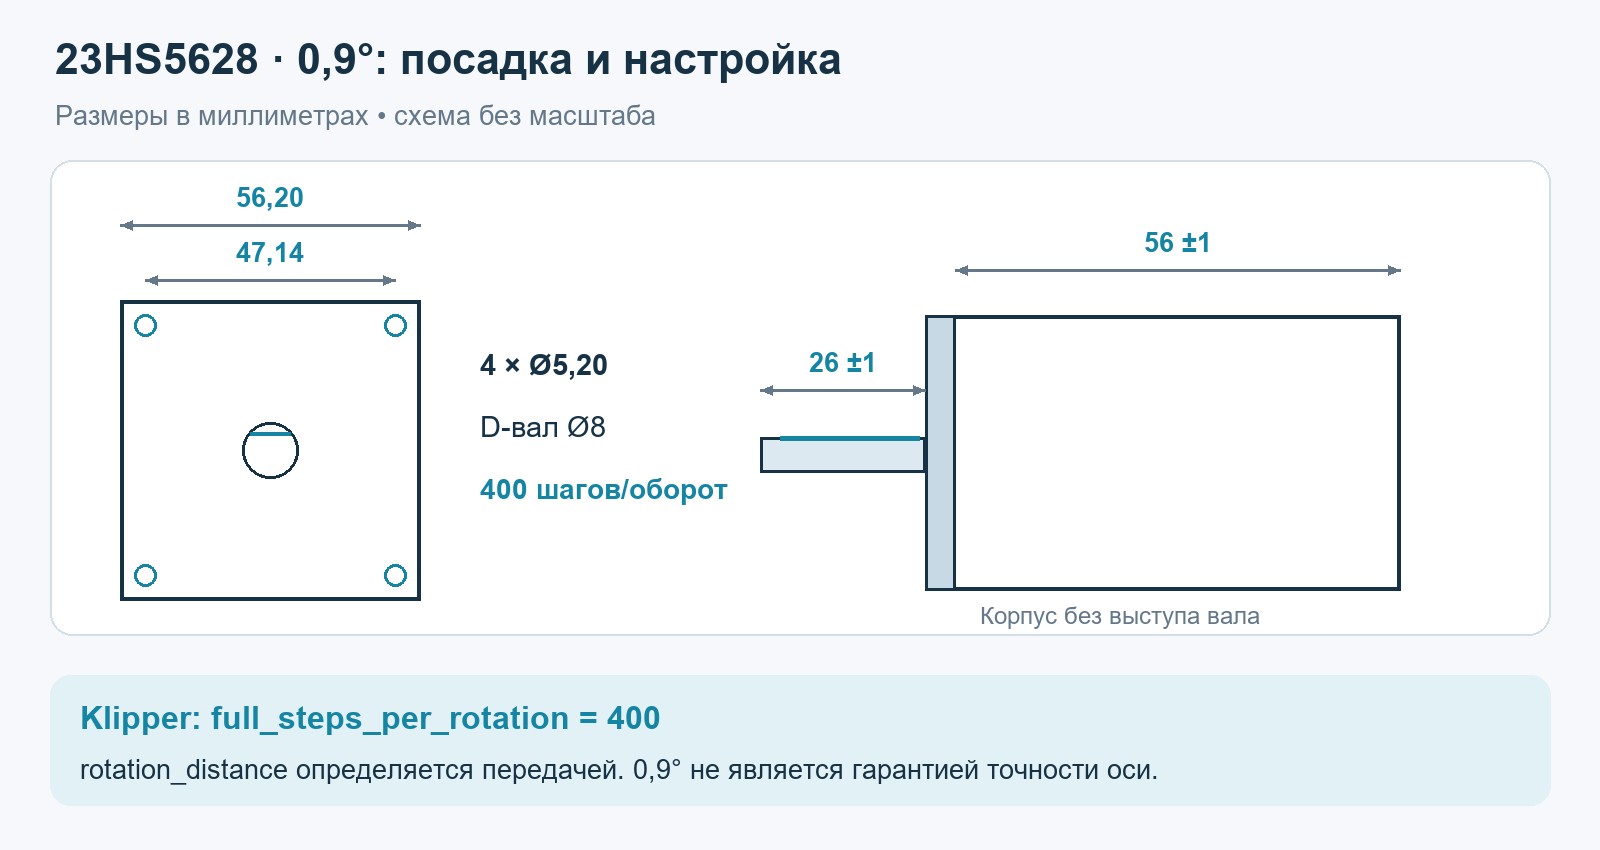
Для Klipper установите full_steps_per_rotation: 400. Если шкив, винт и редуктор не менялись, физическое перемещение за оборот остаётся прежним: параметр rotation_distance не нужно делить пополам только из-за замены мотора.
В системах с настройкой steps/mm итог рассчитывается как число полных шагов × микрошаг × передаточное отношение, делённое на ход механизма за оборот. Например, при прямом приводе винта с ходом 8 мм и микрошаге 1/16 получается 400 × 16 ÷ 8 = 800 импульсов/мм. Это пример расчёта, а не параметр встроенного в двигатель винта.
Драйвер и питание
Выберите драйвер двухфазного биполярного мотора, который допускает требуемый ток с учётом охлаждения. Настройте ограничение по документации своего драйвера: RMS, peak и Vref нельзя считать одинаковыми обозначениями одного поля.
Питание подают на драйвер. Четыре моторных провода не предназначены для прямого подключения к блоку питания. Напряжение выбирают в допустимом диапазоне электроники, оценивая требуемую скорость и нагрев.
Перед подключением при снятом питании найдите две пары обмоток мультиметром или по проверенной схеме поставленного экземпляра. Каждая пара должна попасть на одну фазу драйвера. При дрожании без вращения сначала проверяют соединение и свободный ход механизма.
Монтаж и проверка под нагрузкой
Кронштейн должен соответствовать фланцу и крепёжным отверстиям NEMA 23. Муфту или шкив подберите под D-вал Ø8 мм, оставив место для осевого положения детали. Монтаж не должен поджимать вал или компенсировать перекос затяжкой муфты.
Кабель закрепляют с запасом на движение, чтобы нагрузка не приходилась на вывод из корпуса. При установке на подвижный узел учитывают массу мотора: более тяжёлый привод меняет требования к ускорению этой оси.
Начните с коротких перемещений без нагрузки. Проверьте направление, масштаб хода и работу на малой скорости, затем постепенно увеличивайте ускорение и рабочую нагрузку. Не отключайте моторный кабель при включённом драйвере.
Документация
HANPOSE: точное исполнение 23HS5628 0,9° · Klipper: настройка перемещения · Pololu: подключение обмоток.