57HM56-3004
Полный шаг 0,9° · 3 А на фазу · четыре вывода
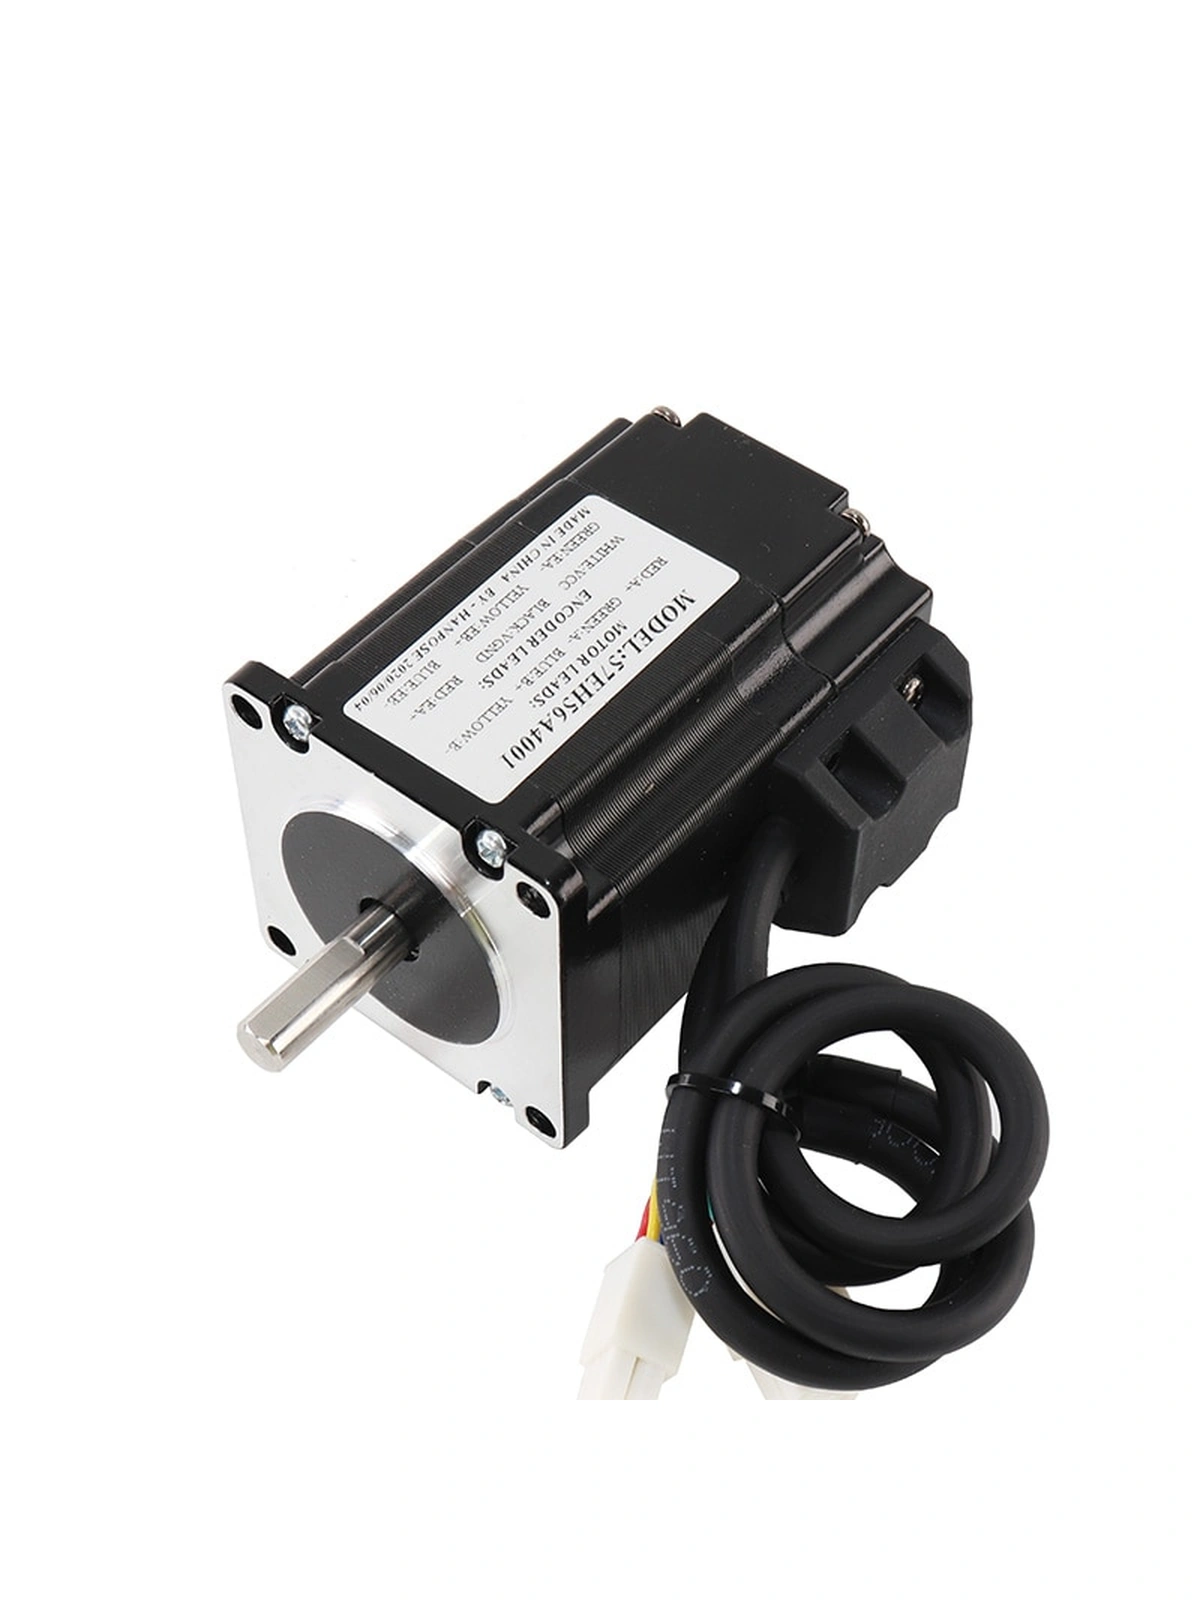
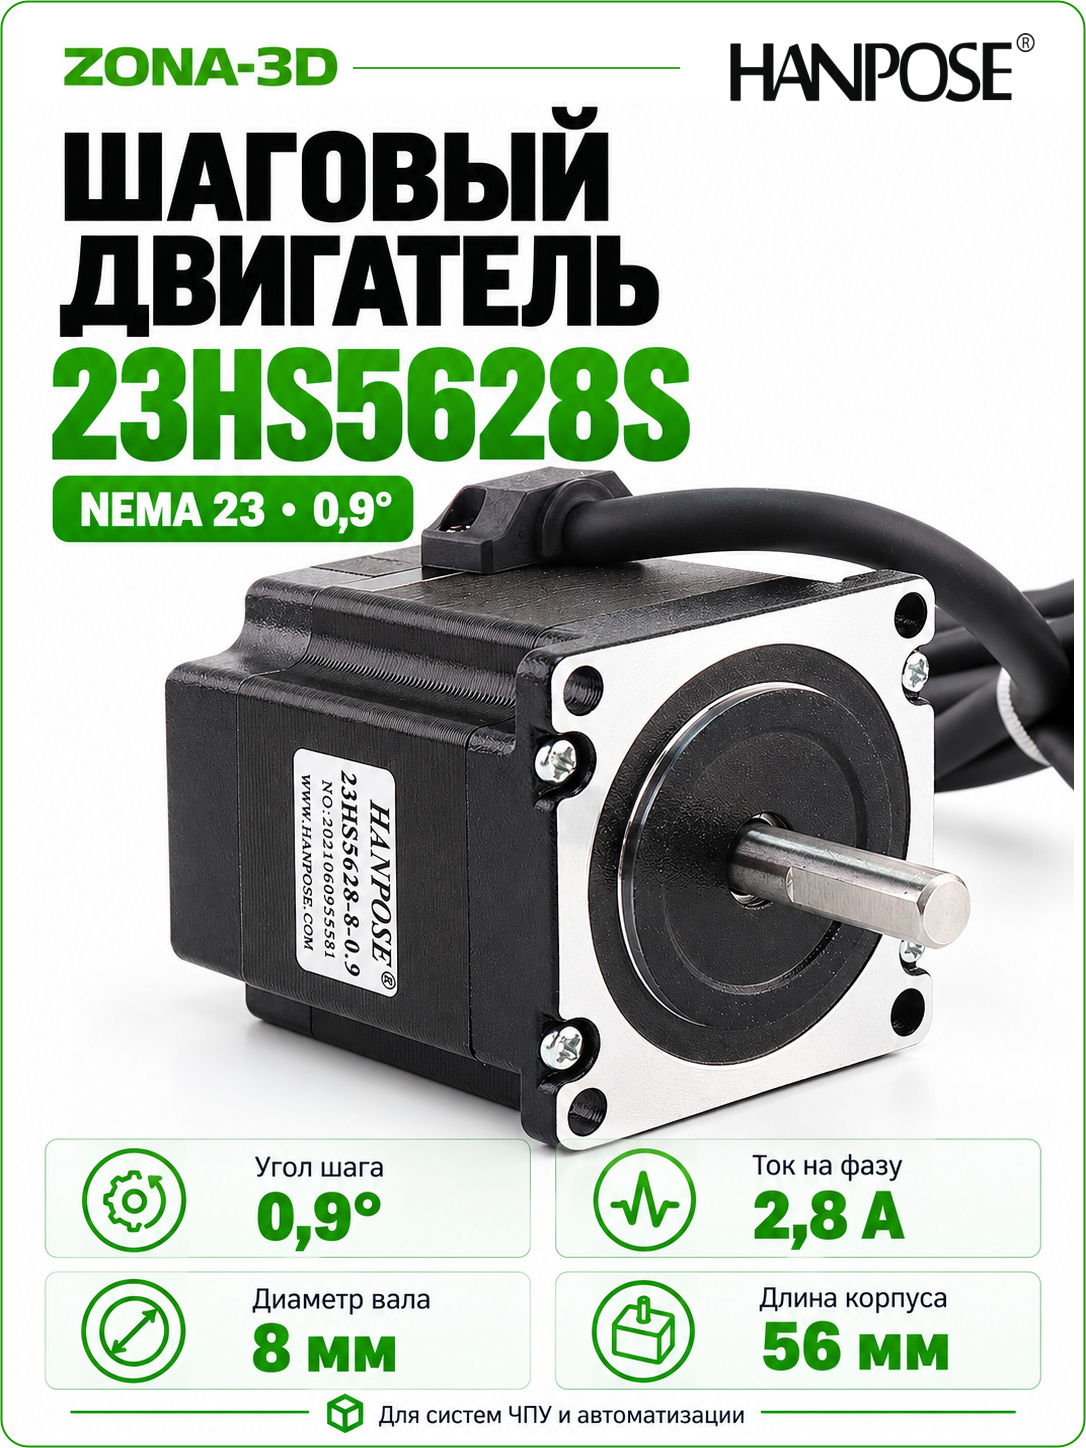
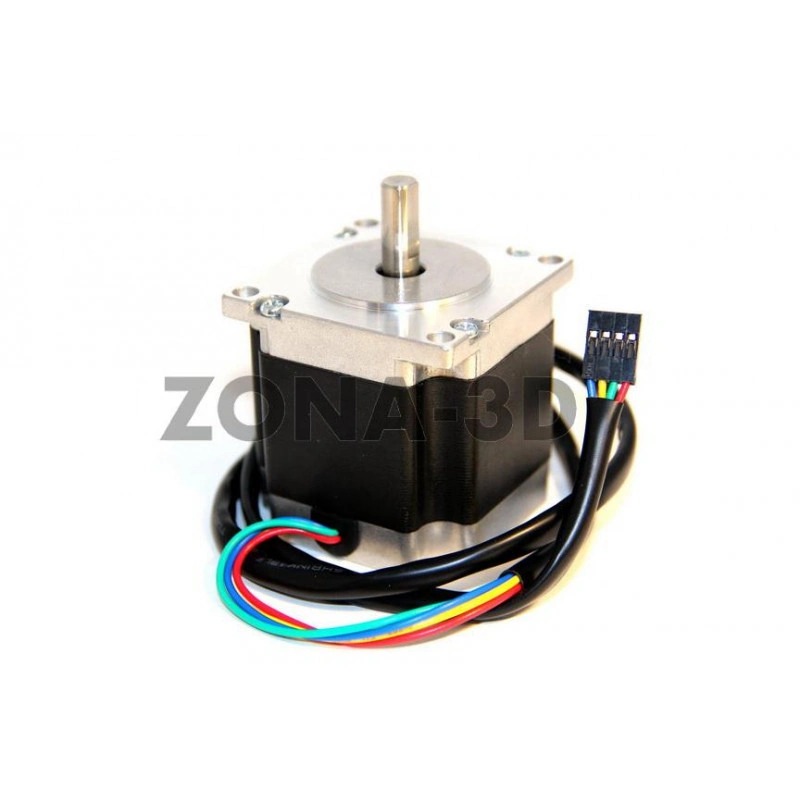
57HM56-3004 — двухфазный шаговый двигатель NEMA 23 с полным шагом 0,9° и четырьмя выводами. За оборот ротор проходит 400 полных шагов. Номинальный ток составляет 3 А на фазу, а удерживающий момент — 10 кгс·см, около 0,98 Н·м. Модель подходит для механизмов подачи и позиционирования, где важен небольшой базовый угол шага.
Это безредукторное исполнение с корпусом длиной 56 мм и валом Ø8 мм. Для вращения ему нужны внешний биполярный драйвер, источник питания и контроллер, формирующий команды движения.
Главное отличие от похожих двигателей 57HS — шаг 0,9°. При замене мотора на 1,8° потребуется пересчитать масштаб оси: одинаковая настройка микрошагов не означает одинаковое перемещение.
Один оборот ротора при шаге 0,9°.
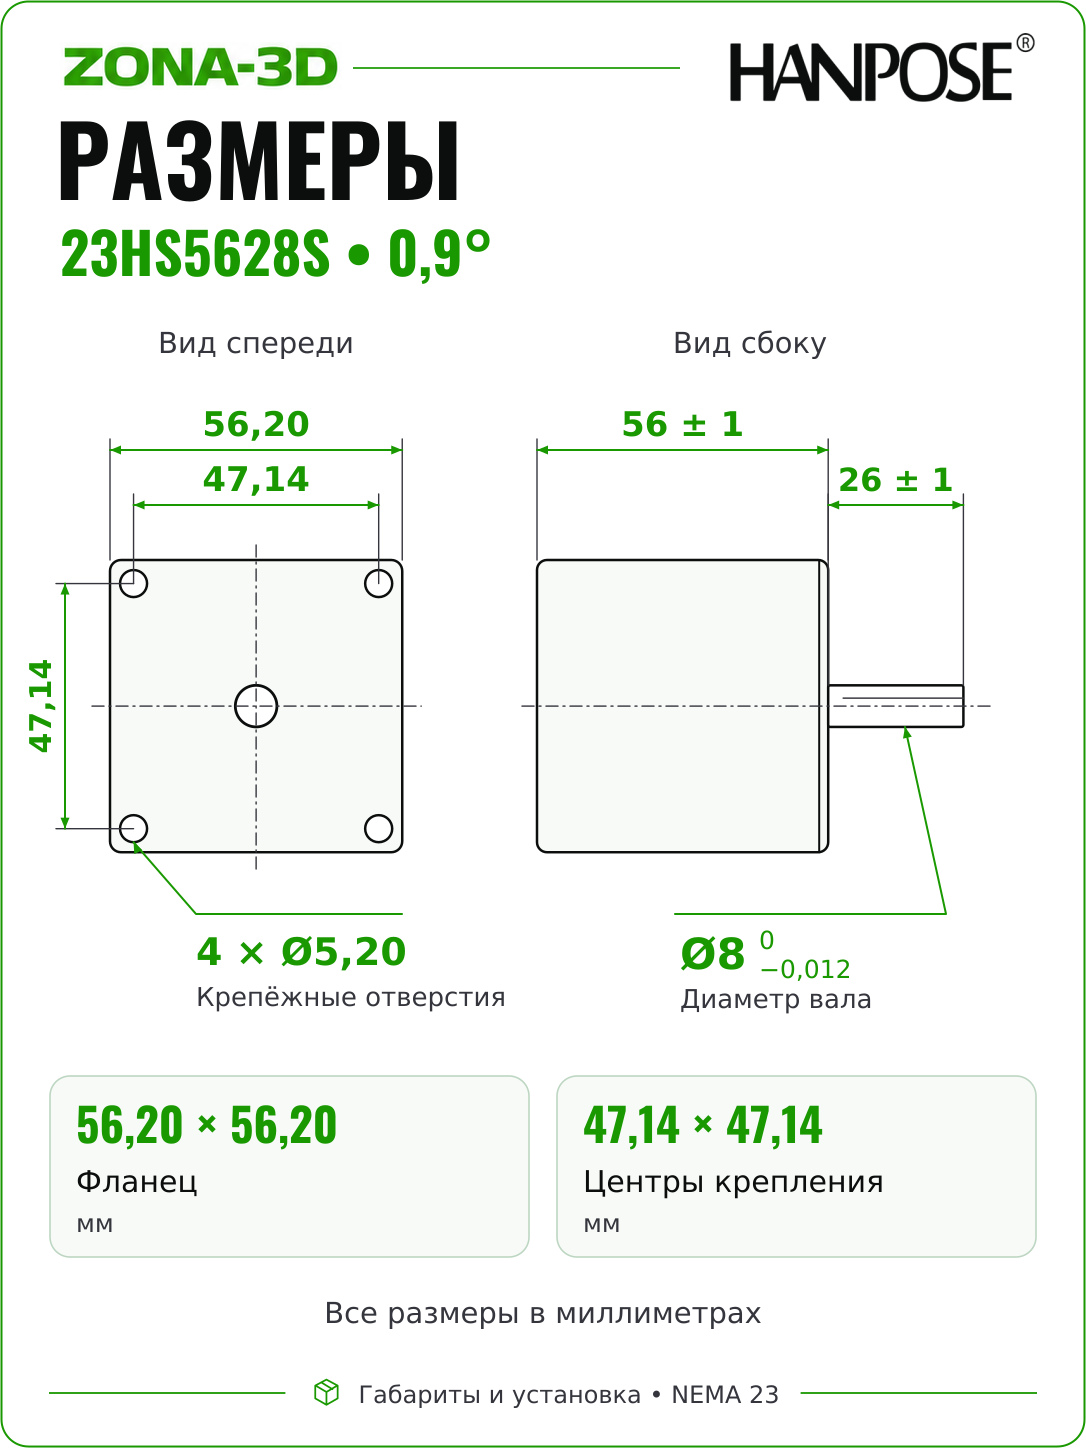
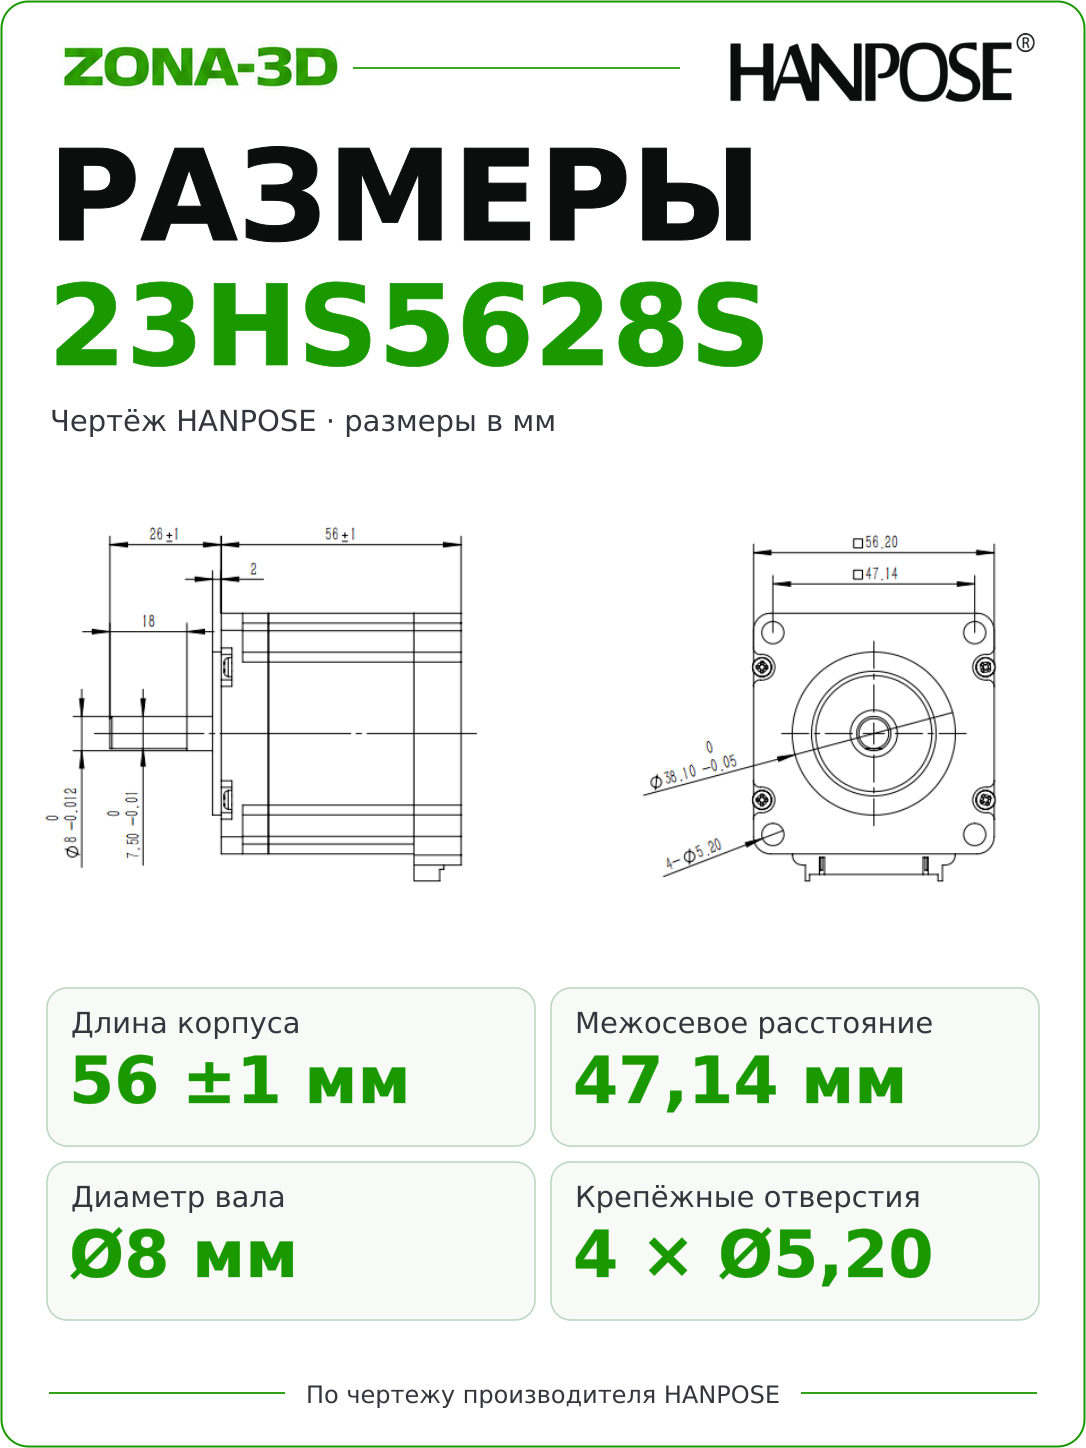
Размер двигателя без выступающего вала.
Для подходящей муфты или шкива.
Характеристики 57HM56-3004
| Конструкция | Гибридный двухфазный шаговый двигатель |
|---|---|
| Типоразмер | NEMA 23; фланец около 57 × 57 мм |
| Полный шаг | 0,9°; 400 полных шагов на оборот |
| Номинальный фазный ток | 3,0 А |
| Сопротивление фазы | 0,9 Ом |
| Индуктивность фазы | 3,5 мГн |
| Удерживающий момент | 10 кгс·см ≈ 0,98 Н·м |
| Число выводов | 4; две обмотки для биполярного управления |
| Длина корпуса | 56 мм, без выступающего вала |
| Выходной вал | Ø8 мм с лыской |
| Масса по таблице модели | Около 0,7 кг |
Как настроить масштаб движения
В полном шаге на оборот требуется 400 команд. При делении 1/16 драйверу нужно уже 6400 импульсов на оборот. Например, при прямом соединении с винтом, у которого ход 5 мм за оборот, получается 1280 импульсов на миллиметр. Это расчёт для указанной передачи и режима драйвера.
Если вместо мотора 1,8° установить эту модель и оставить прежние импульсы на миллиметр, перемещение окажется вдвое меньше. Проверьте также требуемую частоту STEP: при одинаковой скорости и одинаковом микрошаге она удваивается относительно двигателя 1,8°.
Полный шаг 0,9° задаёт механическое разрешение ротора. Микрошаговое управление помогает сделать движение плавнее, но величину микрошагового перемещения нельзя считать гарантированной точностью станка. Нагрузка, трение, люфт винта и упругость соединений по-прежнему влияют на позицию.
Монтаж и вал
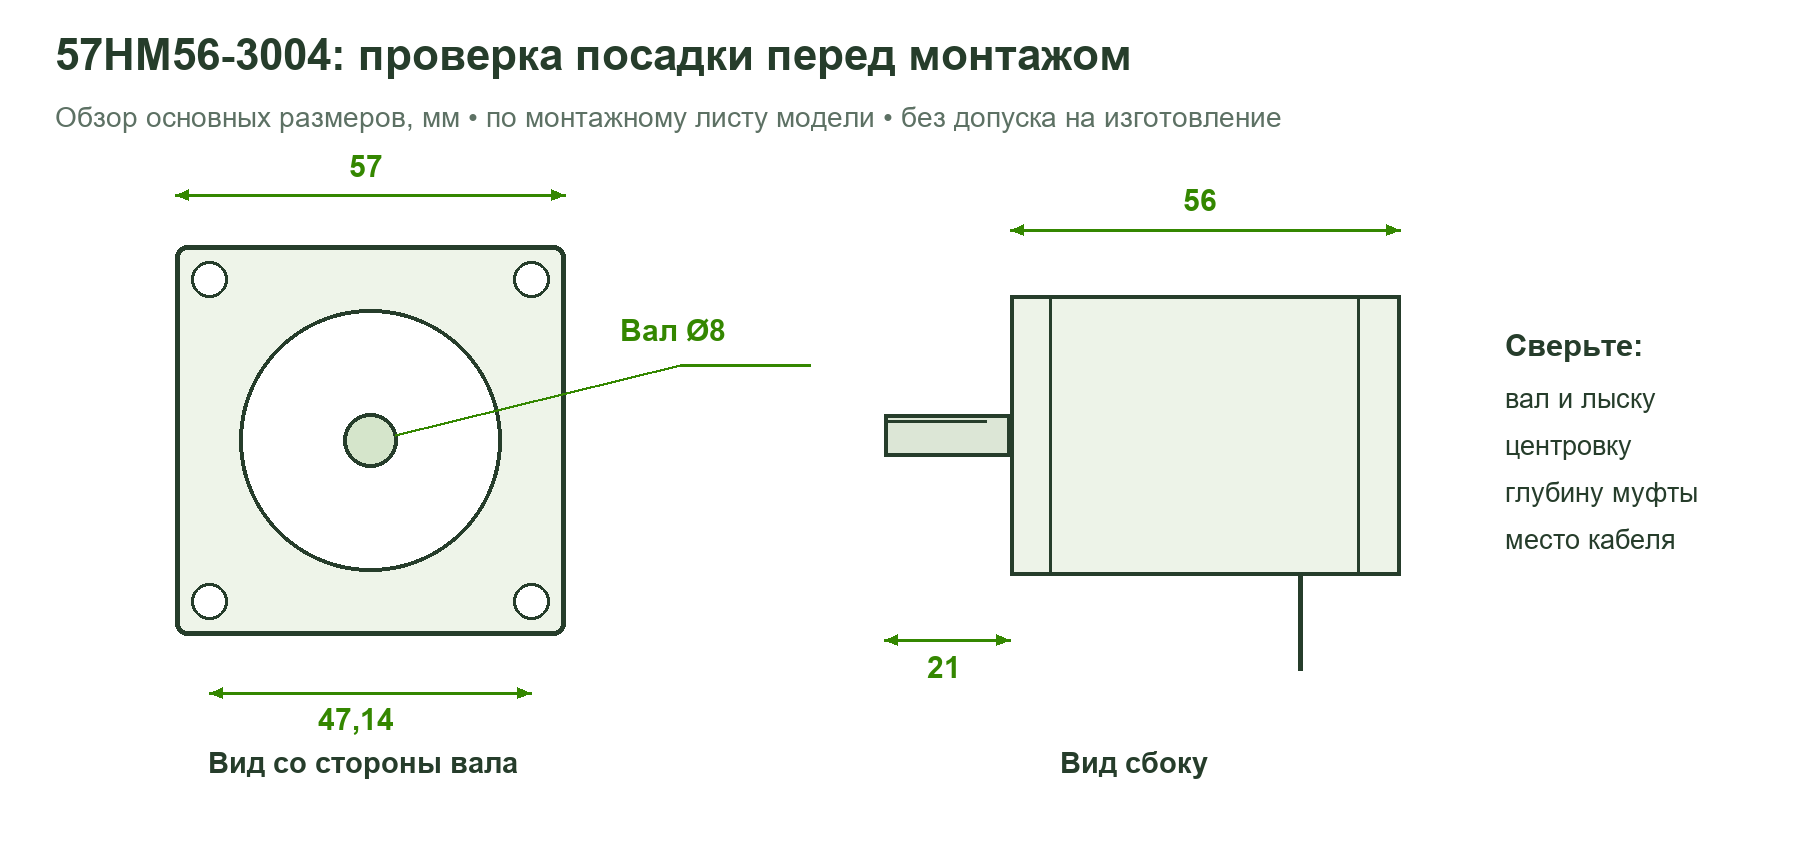
Для муфты или шкива нужен посадочный диаметр 8 мм. Лыска помогает фиксировать деталь винтом, но соединение должно оставаться соосным и не создавать изгибающую нагрузку. Не забивайте муфту на вал: усилие передаётся на подшипники двигателя.
Корпус закрепляют на жёстком кронштейне без перекоса. Учитывайте выступающий вал, кабель и запас для его изгиба. Обозначение NEMA 23 не заменяет проверку расстояния между отверстиями и центрирующего выступа, особенно при замене мотора другой серии.
Драйвер, ток и питание
Выбирайте биполярный драйвер, который позволяет корректно задать ток для обмоток на 3 А и работать с требуемыми скоростью и ускорением. Значение на переключателях может обозначать RMS или пиковый ток; настройку определяют по руководству драйвера, а не только по совпадению цифры 3.
Сопротивление 0,9 Ом и ток 3 А дают номинальное падение напряжения на фазе около 2,7 В. Это характеристика обмотки, а не требование использовать блок питания на 2,7 В. В импульсной системе напряжение питания выбирают по допустимому диапазону драйвера, а он ограничивает фазный ток.
Номинальный ток фазы также не равен току, который постоянно потребляет блок питания. Источник подбирают под количество двигателей, их рабочий цикл и динамику. Повышение напряжения в допустимых пределах не позволяет игнорировать нагрев и настройку ограничения тока.
Четыре провода — две обмотки
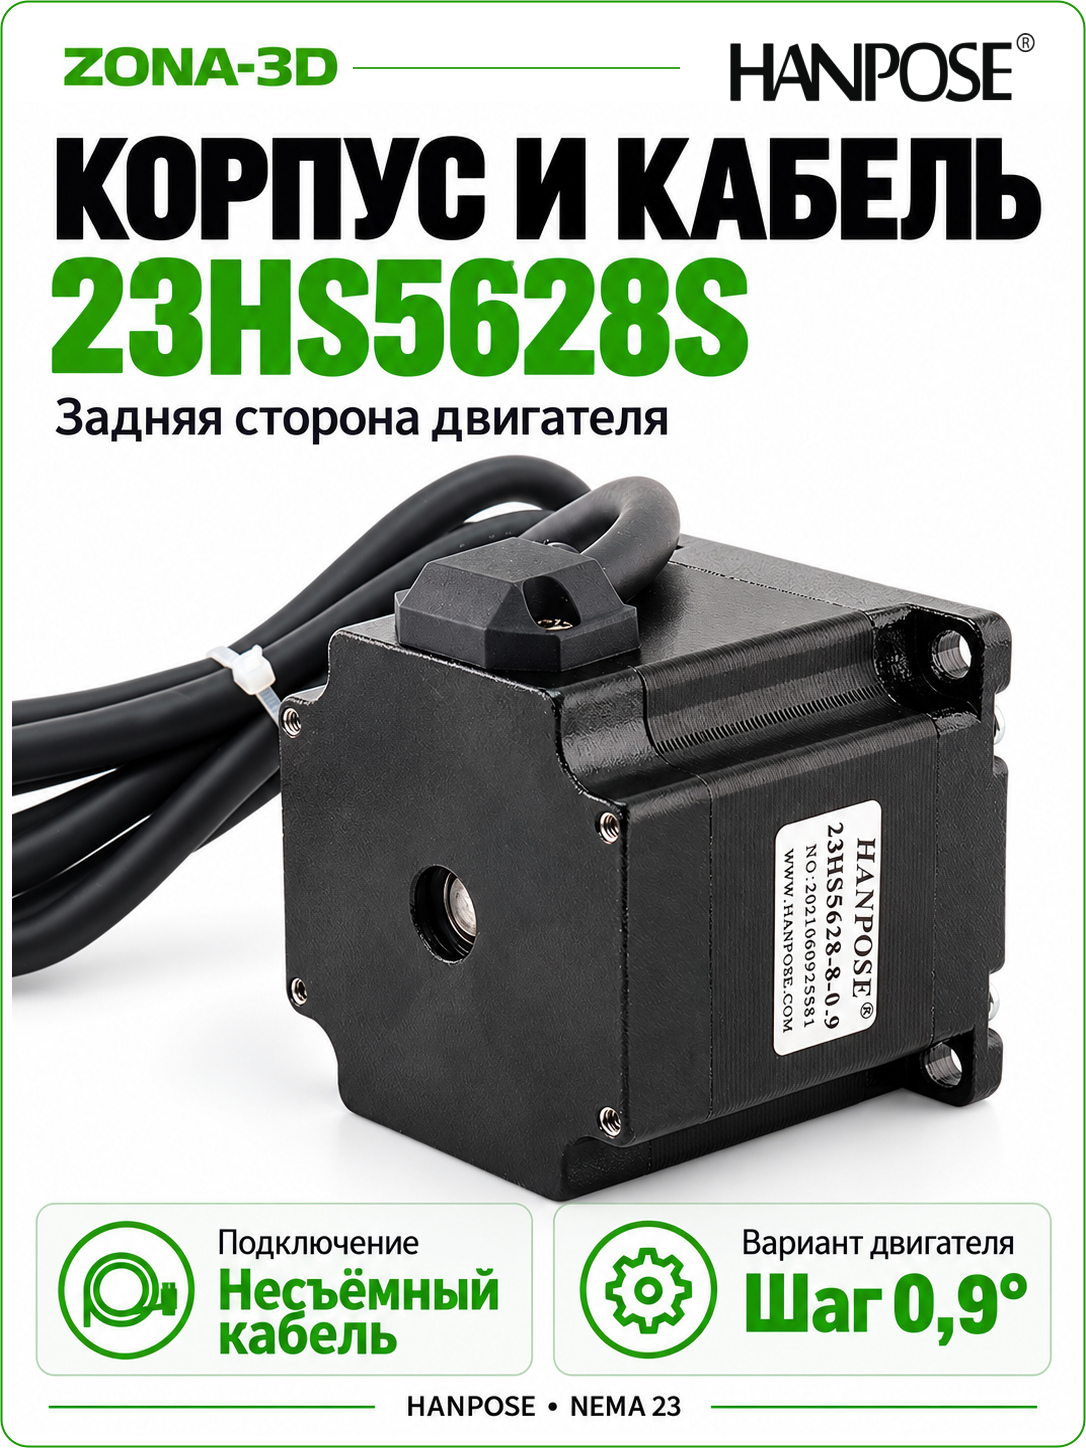
До подключения найдите две пары выводов одной обмотки по маркировке или измерением сопротивления на обесточенном двигателе. Каждую пару подключают к одной фазе драйвера: A+/A− и B+/B−. Цвета кабеля и порядок контактов разъёма могут различаться между поставками.
Перемешанные пары вызывают дрожание или отсутствие нормального вращения. Для изменения направления используйте настройку контроллера либо поменяйте полярность одной обмотки при снятом питании. Не отсоединяйте мотор от включённого драйвера.
Нагрузка и первый запуск
Момент 0,98 Н·м относится к удержанию неподвижного ротора при заданном токе. Он не гарантирован на любой скорости. Для рабочей оси важны запас по динамическому моменту, инерция, трение и профиль разгона.
Начните без нагрузки с умеренными скоростью и ускорением. После проверки направления и масштаба подключите механизм, постепенно увеличивайте режимы и контролируйте нагрев. Двигатель без энкодера не сообщает контроллеру о пропущенных шагах, поэтому повторяемость проверяют измерением, в том числе после нескольких разгонов и реверсов.
Технические материалы
Таблица семейства 57HM: строка 57HM56-3004 · Монтажный лист 57HM56-3004