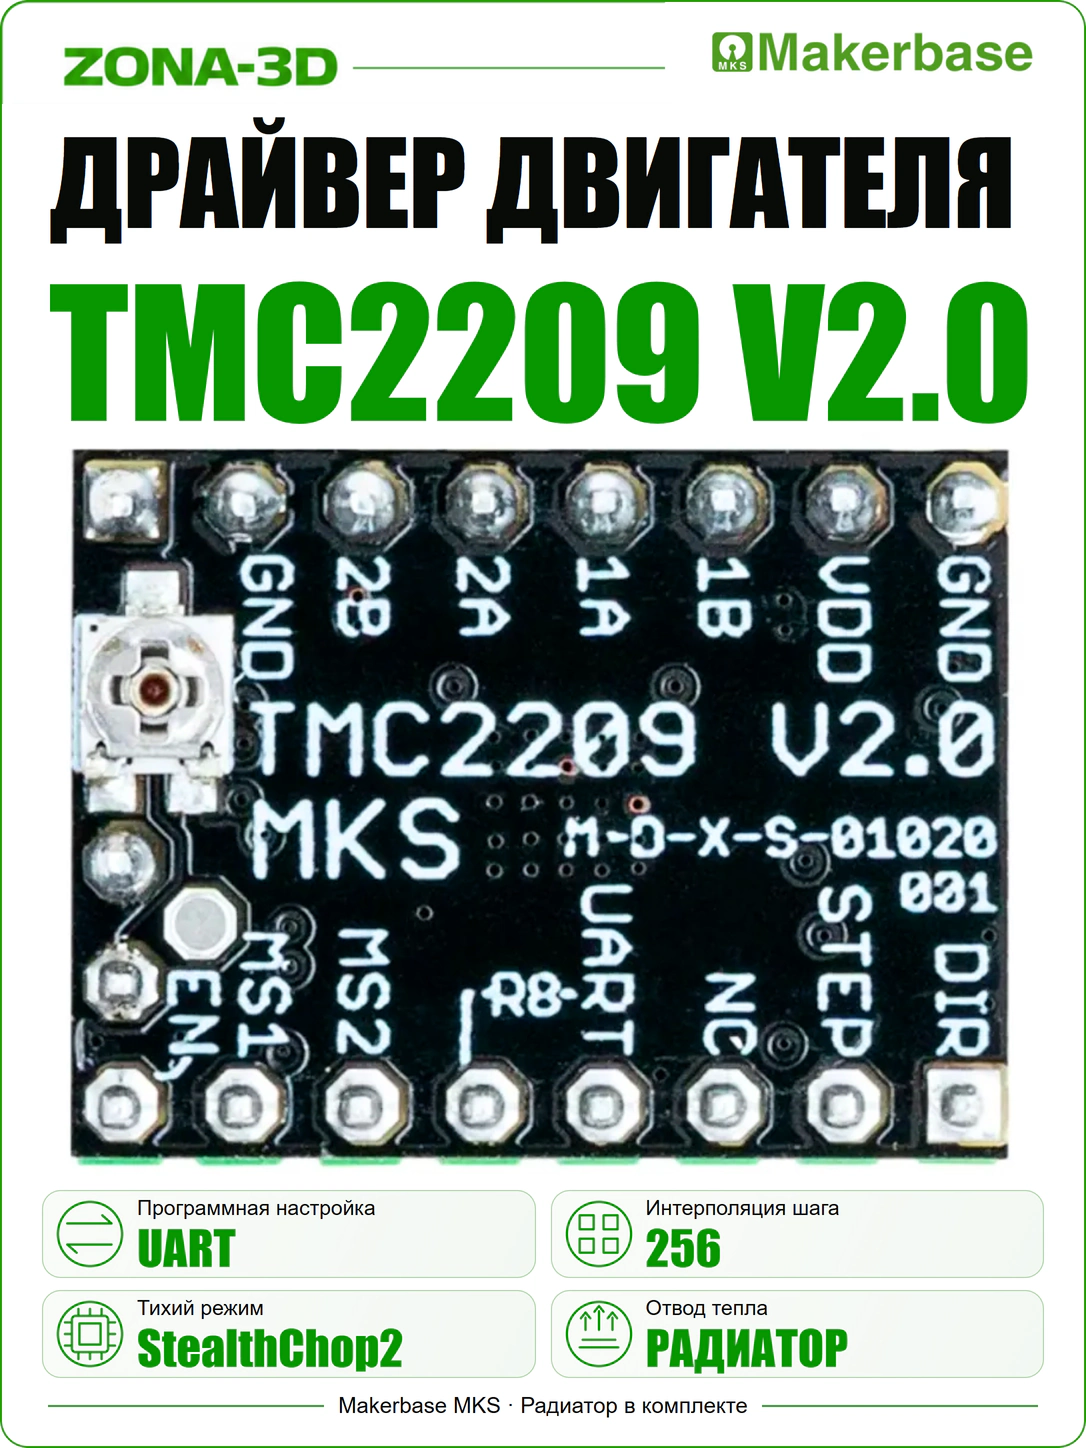

BIGTREETECH TMC2209 V1.3
UART с завода · StealthChop2 · StallGuard4
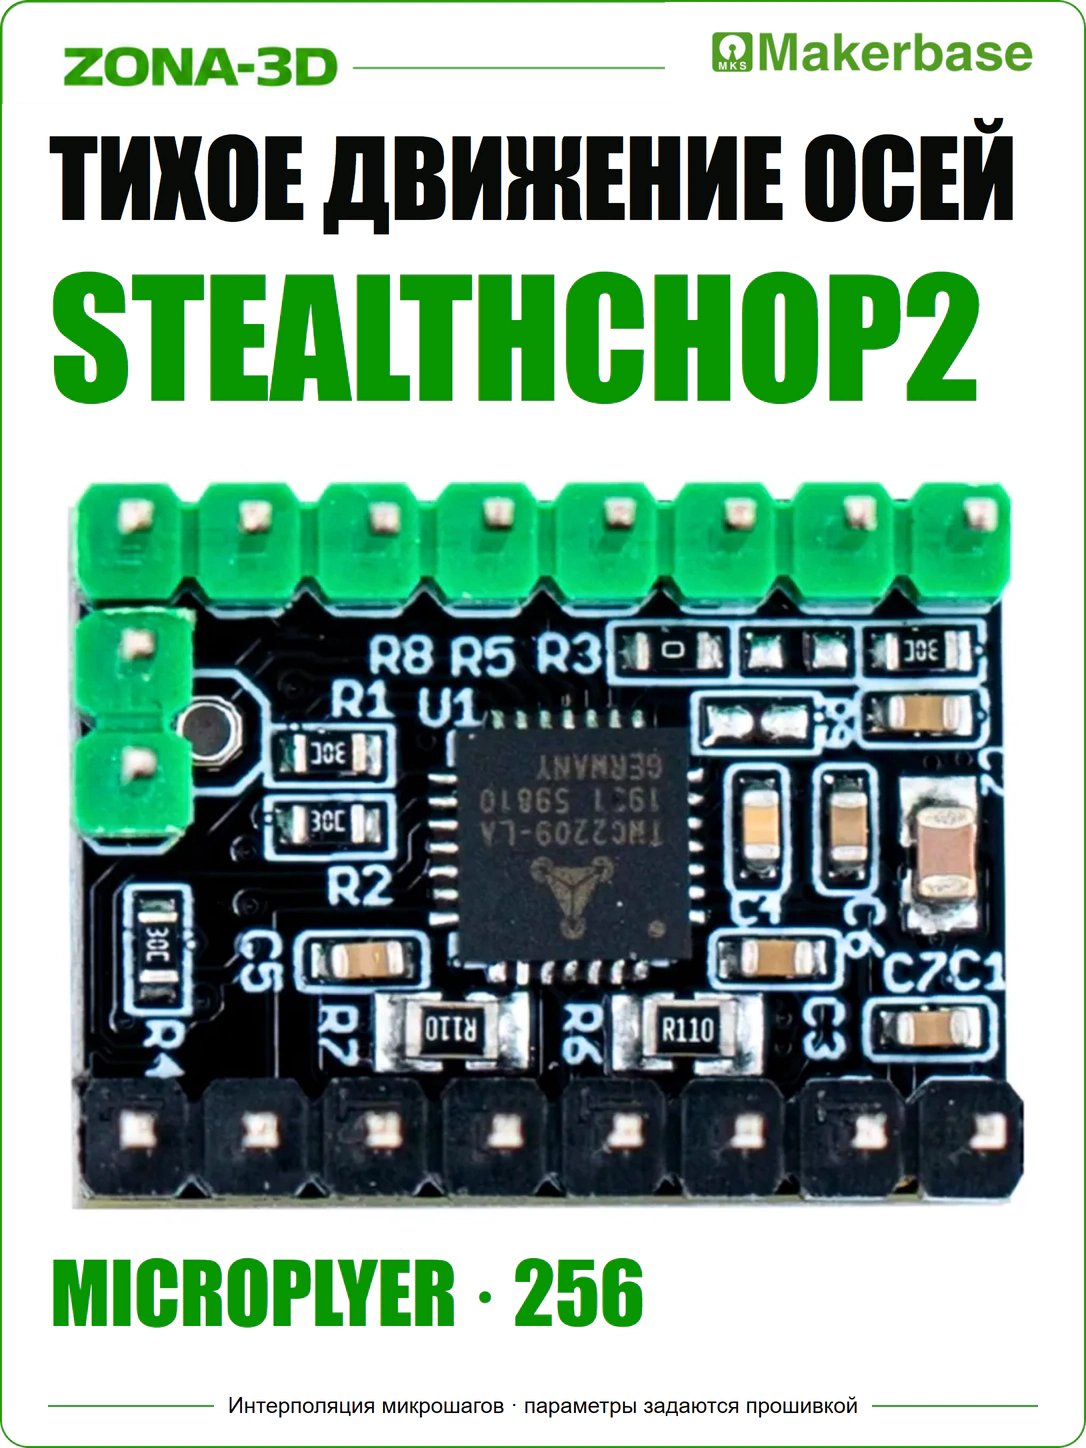
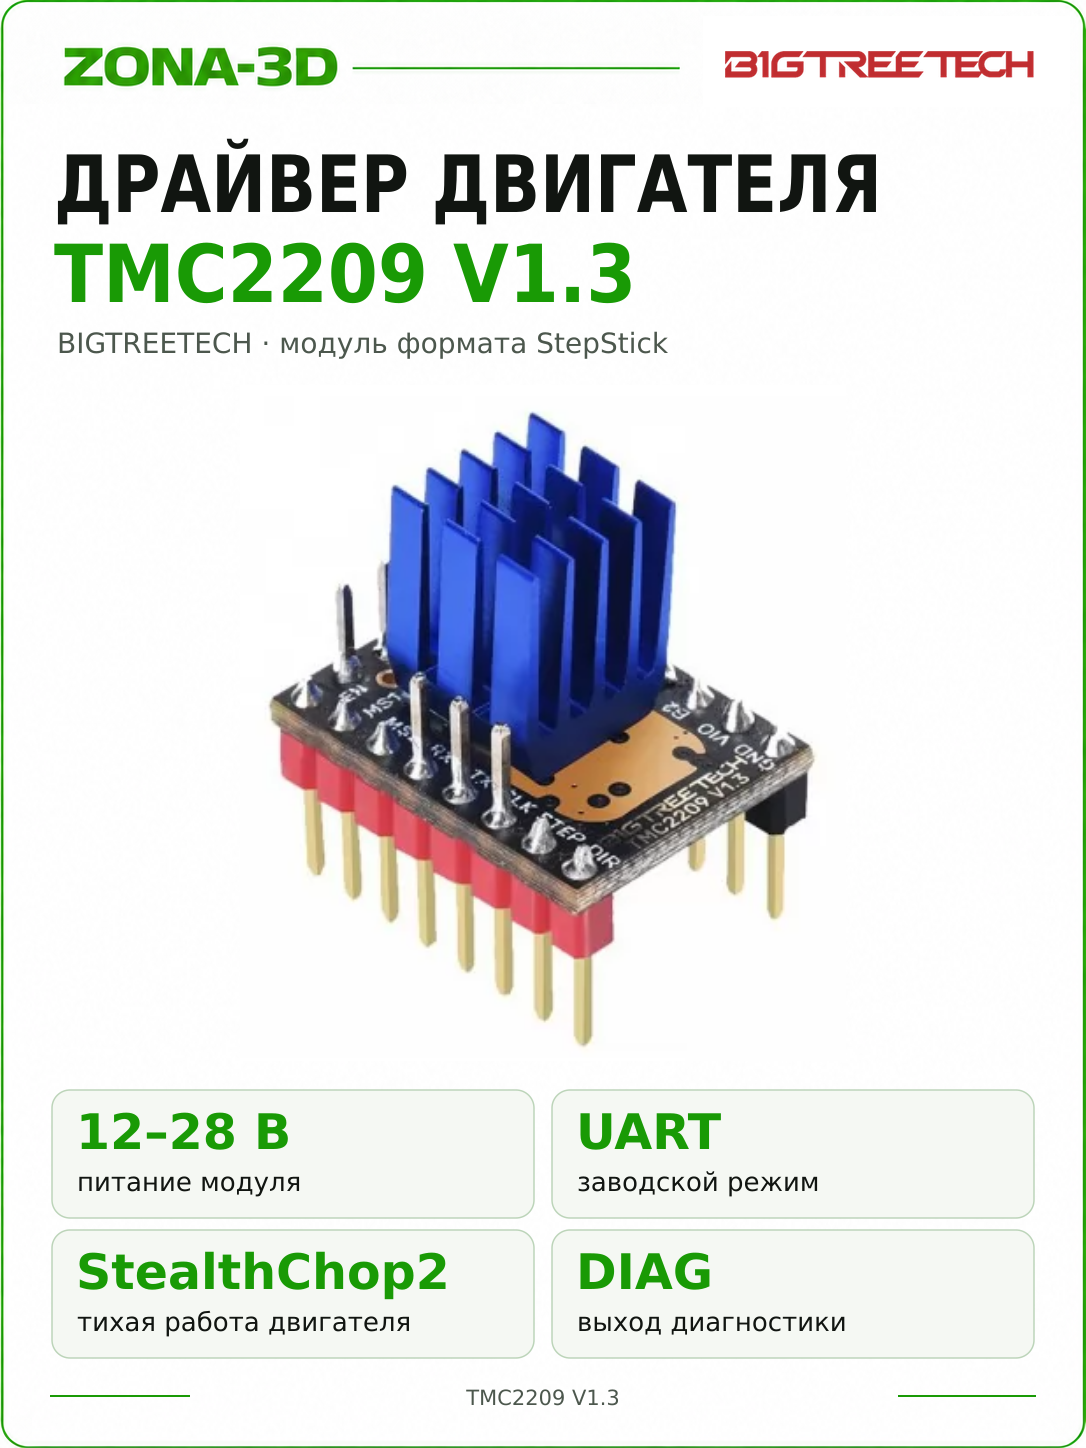
BIGTREETECH TMC2209 V1.3 — драйвер одного биполярного шагового двигателя с тихим режимом StealthChop2 и программной настройкой через UART. Модуль принимает импульсы STEP/DIR, поддерживает микрошаг до 256 и может применяться для поиска нуля без концевика при подключении DIAG и настройке прошивки.
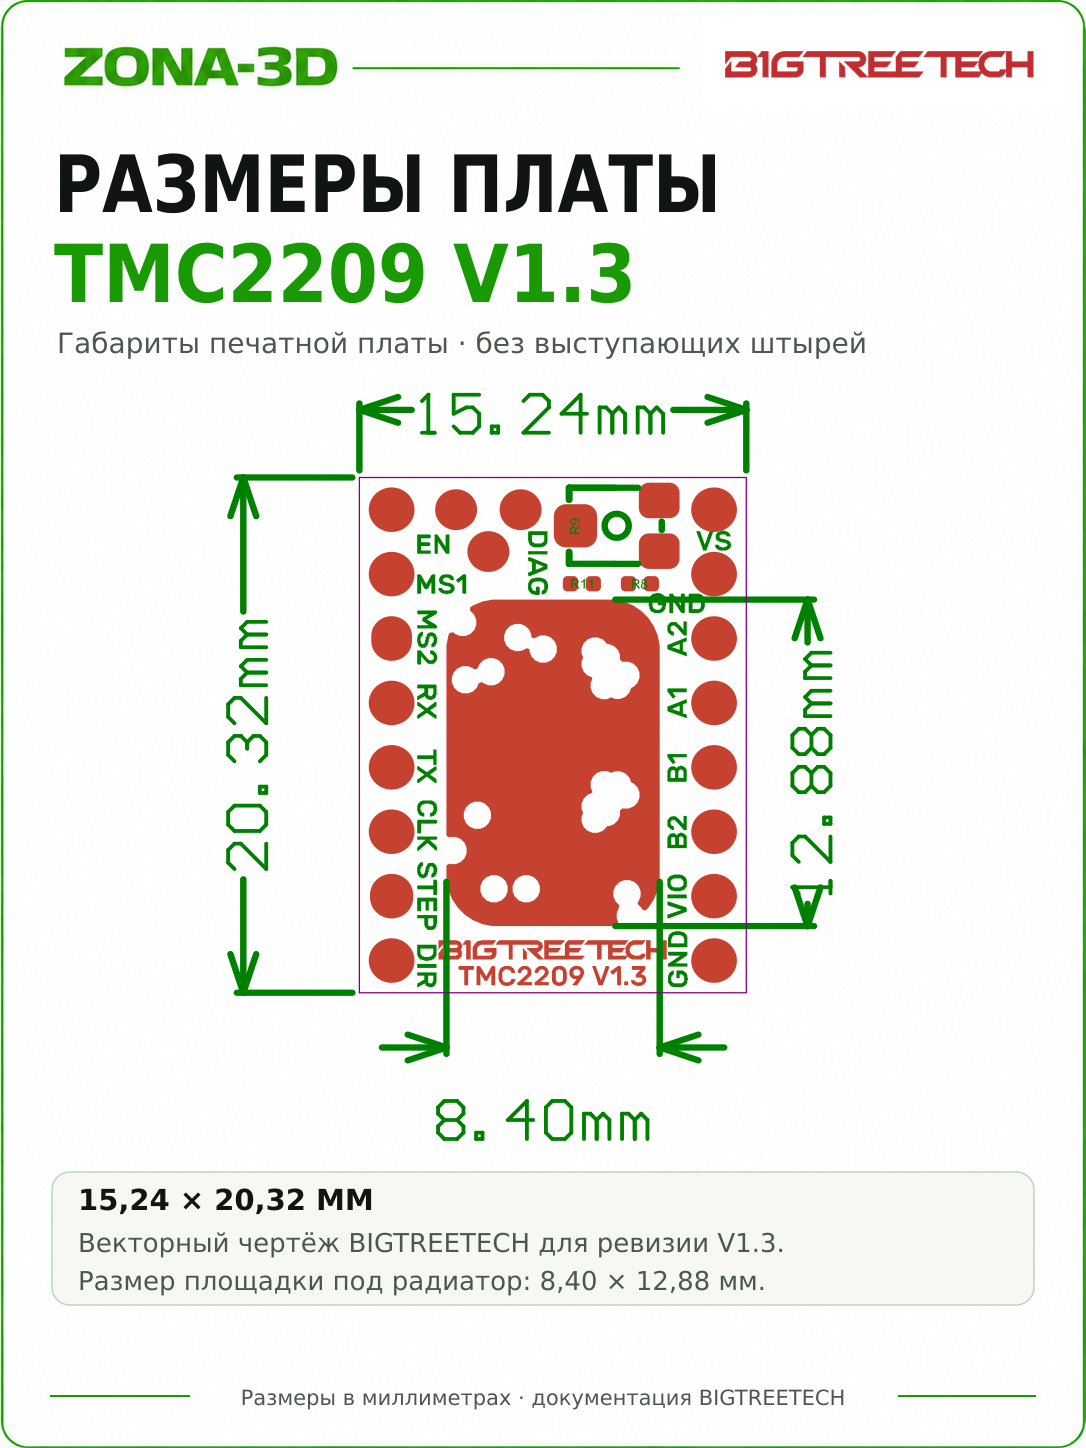
Версия V1.3 предназначена для совместимого гнезда StepStick. Её удобно использовать на платах со сменными драйверами, когда нужны настройка тока из конфигурации и диагностический обмен. Напряжение, режим разъёма и вывод UART проверяют по документации конкретного контроллера.
Технические характеристики
| Ревизия | BIGTREETECH TMC2209 V1.3 |
|---|---|
| Питание VM | 12–28 В DC по инструкции V1.3 |
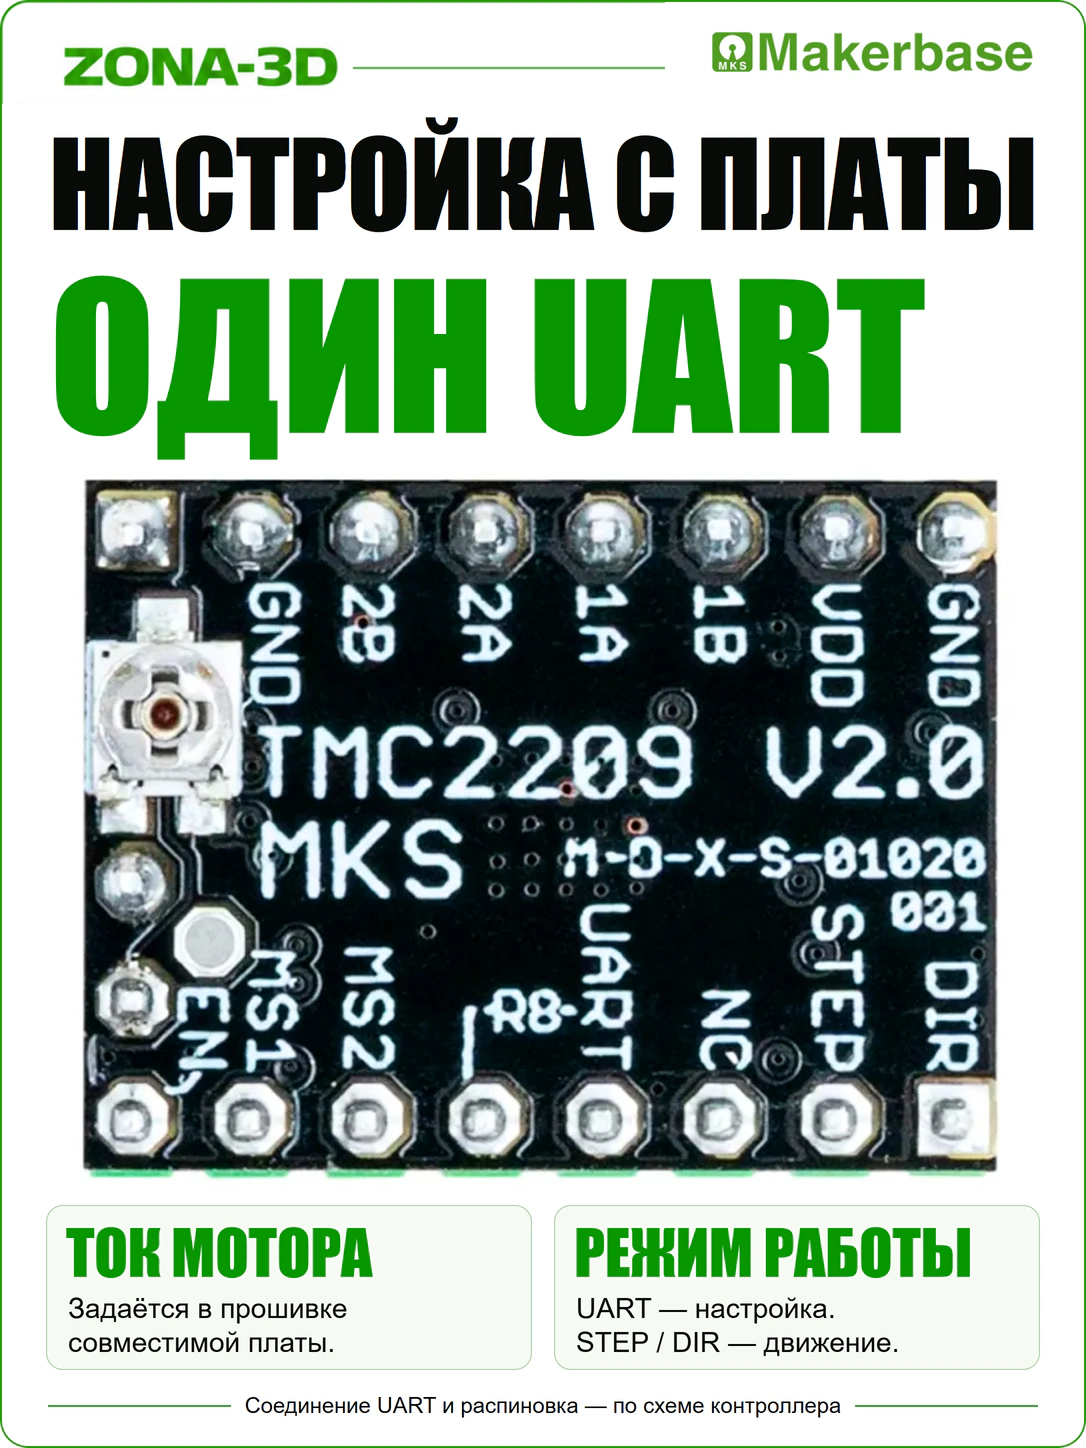
| Заводской режим | UART; движение — STEP/DIR |
| Ток в инструкции V1.3 | Пиковый ток до 2 А; это не 2 А RMS |
| Микрошаг | До 256; интерполяция MicroPlyer |
| Режимы | StealthChop2, SpreadCycle |
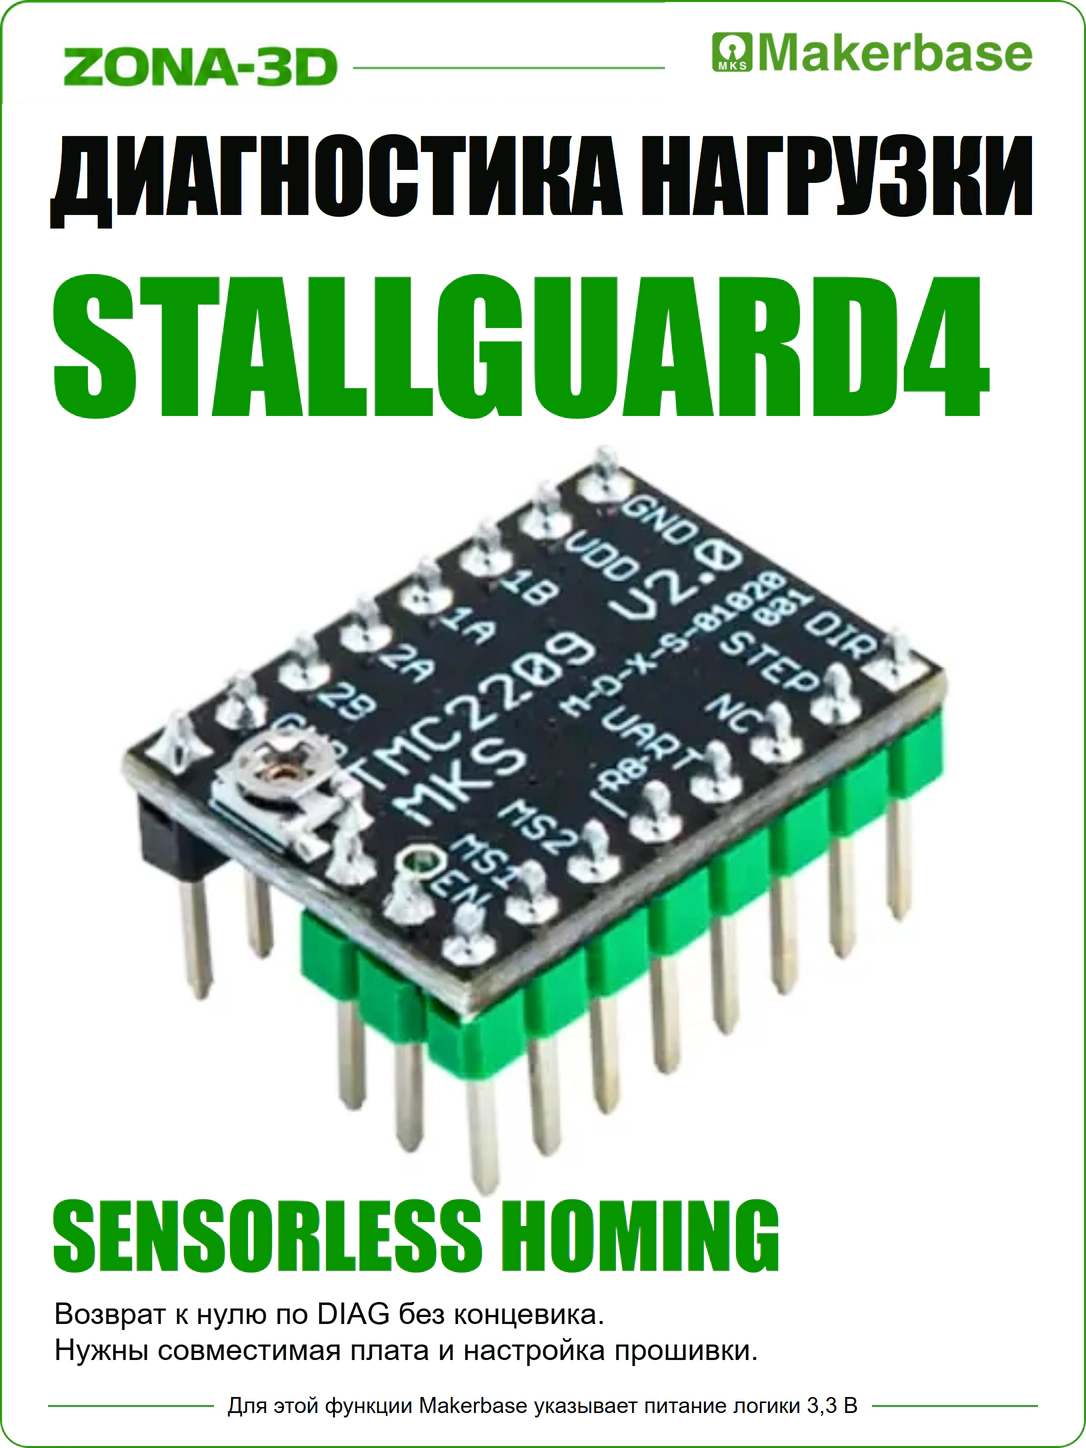
| Поиск нуля | StallGuard4; необходимы DIAG и настройка sensorless homing |
| Охлаждение | Активный обдув при токе выше 1,2 А по требованию BTT |
Пределы драйвера не заменяют настройки для конкретного мотора. Длительный рабочий ток зависит от платы, радиатора, обдува и температуры внутри корпуса.
Точная ревизия и допустимый ток
Общие описания семейства TMC2209 часто приводят 2 А RMS и 2,8 А пикового тока. Однако отдельное руководство BIGTREETECH для V1.3 указывает пиковый ток 2 А. Для этой карточки принят предел конкретной ревизии; 2 А не следует вводить как рабочий RMS-ток в прошивке.
Рабочую настройку выбирают по мотору и теплоотводу. Увеличение тока повышает нагрев двигателя и драйвера, а нехватка тока может проявляться потерей момента. Проверять привод нужно на реальной нагрузке, а не только при свободном вращении.
UART и настройка контроллера
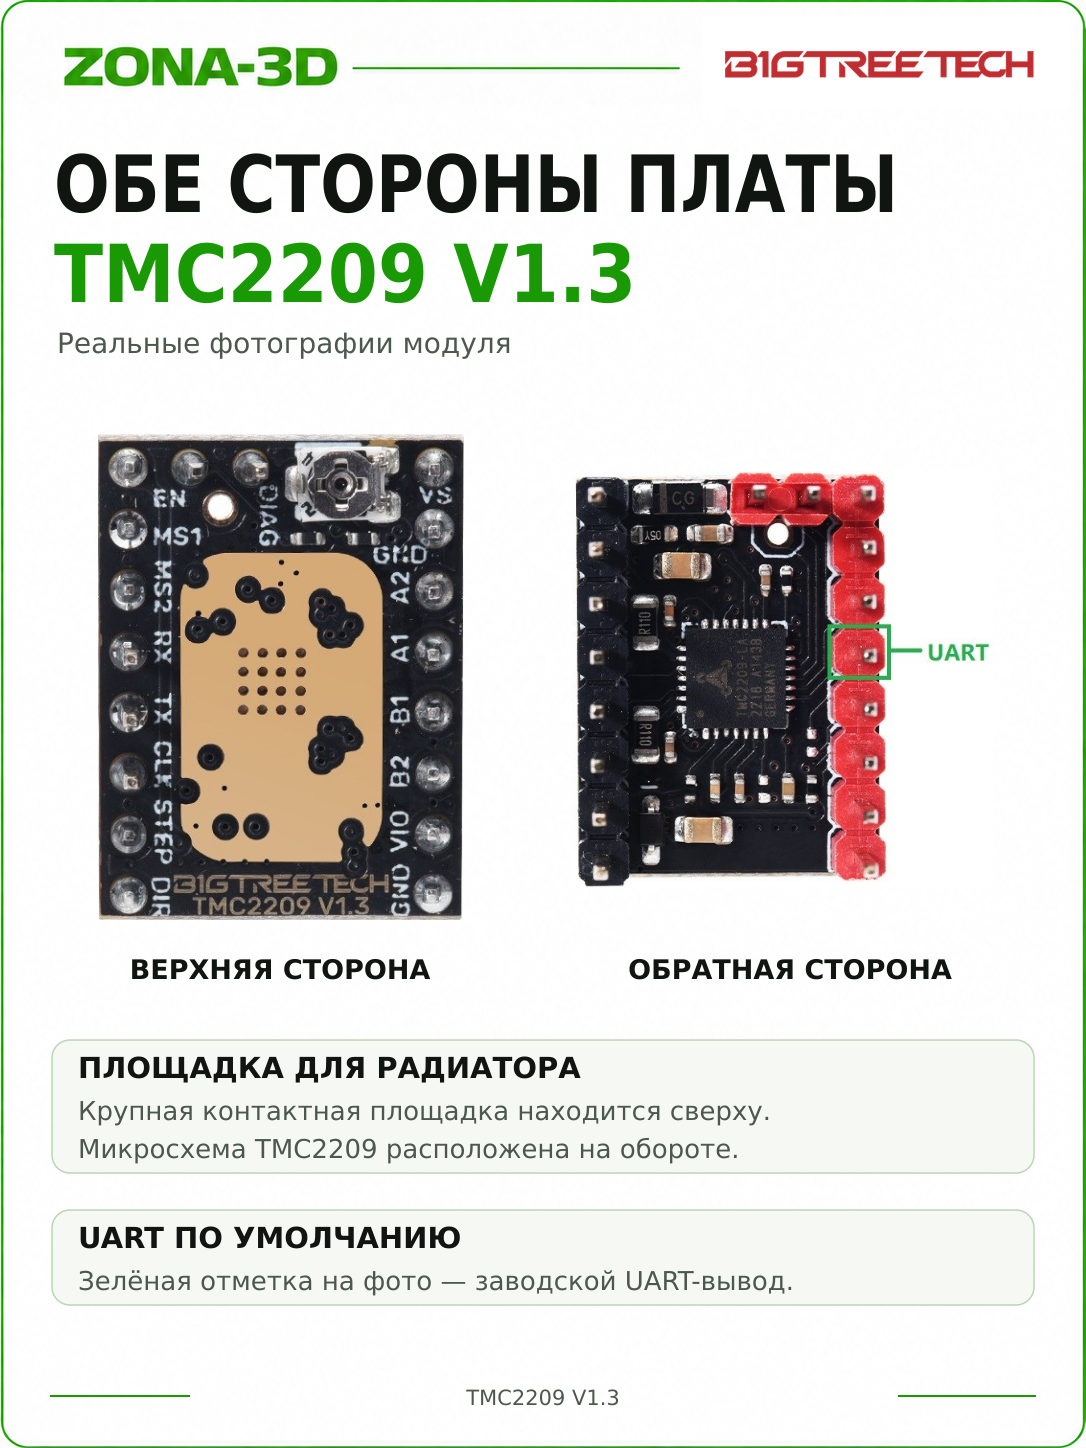
V1.3 поставляется в UART-режиме. В руководстве предусмотрен вариант изменения назначения UART-контакта через площадки R10 для других контроллеров. Замыкать их без сверки схемы не нужно: подходящее штатное подключение не требует этой переделки.
В Klipper выбирают секцию [tmc2209 stepper_x], назначают реальный uart_pin и ток run_current в амперах RMS. В Marlin для программного управления используют тип TMC2209. Настройки адреса и перемычек относятся к конкретному разъёму; пример от другой платы их не определяет.
Sensorless homing и микрошаг
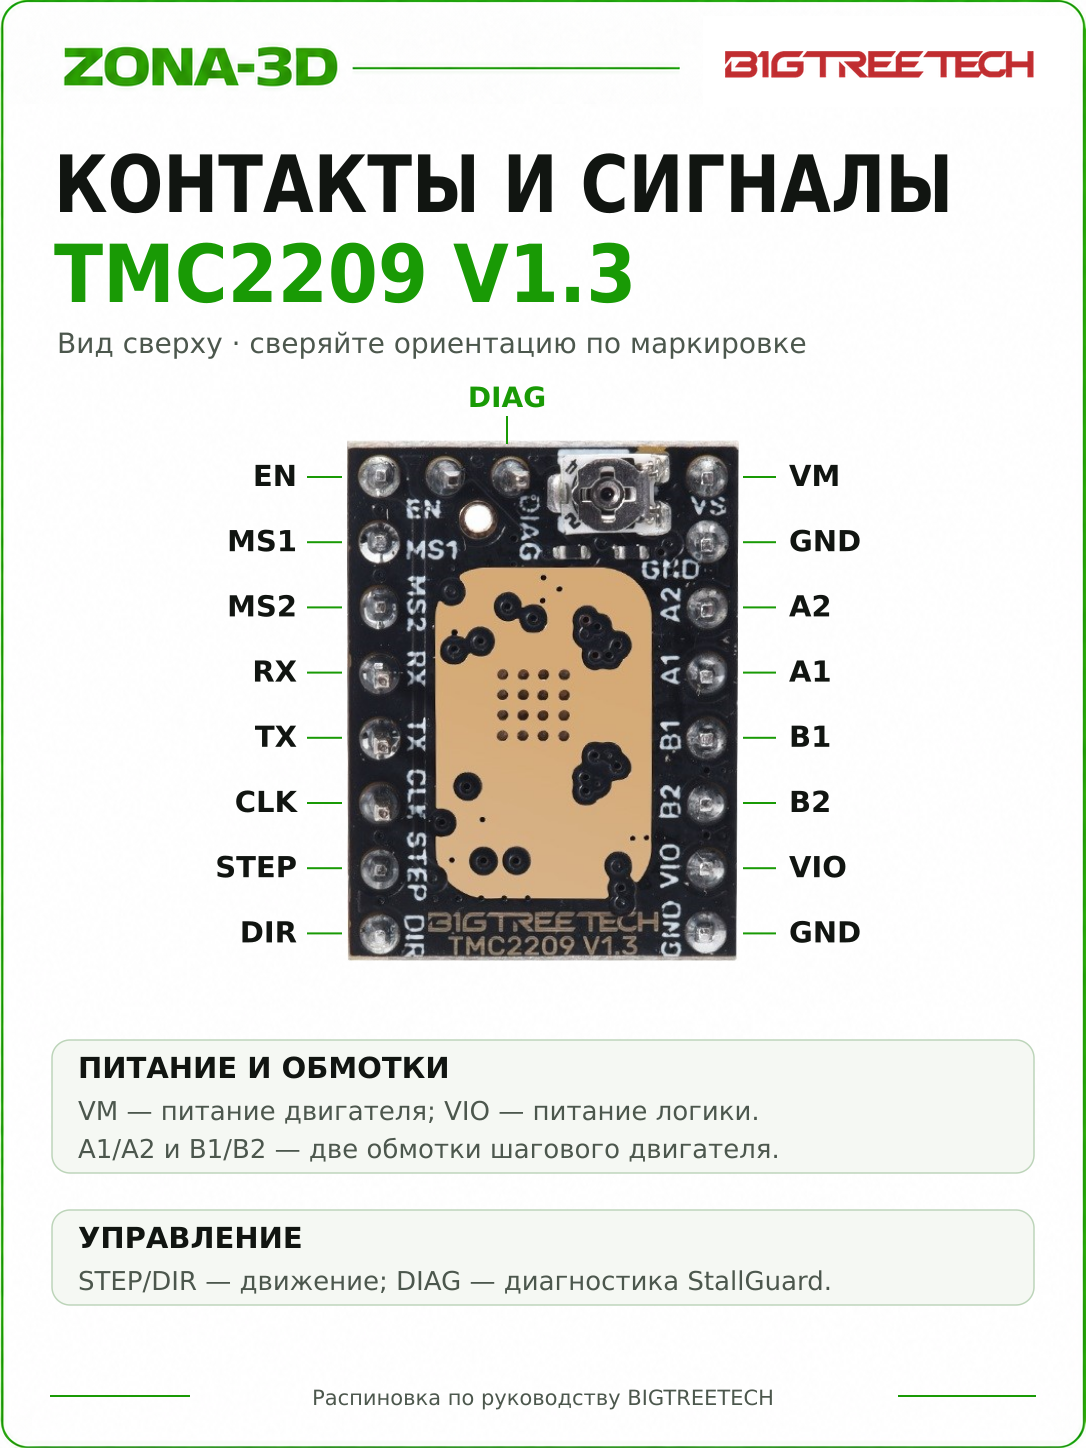
StallGuard4 оценивает нагрузку двигателя и позволяет организовать поиск механического упора. Для этого сигнал DIAG должен попасть на нужный вход контроллера, а прошивка — распознавать его как виртуальный концевик. Чувствительность подбирают вместе со скоростью и током.
Не подключайте DIAG к линии обычного концевика автоматически: проверьте перемычки и схему основной платы. Sensorless homing не заменяет датчик поверхности стола. Интерполяция до 256 микрошагов сглаживает движение, но не исправляет люфт, заедание или ошибки настройки кинематики.
Установка и первый запуск
- Отключите питание принтера и USB. Сверьте VM, GND, VIO и EN с разъёмом.
- Выберите UART-подключение по схеме контроллера, проверьте пары обмоток мотора и установите радиатор.
- При токе выше 1,2 А обязательно обеспечьте активный обдув. В закрытом корпусе проверяйте нагрев и при меньшем токе.
- Проверьте связь с TMC2209, выполните короткое перемещение и убедитесь в правильном направлении. Затем настраивайте поиск нуля и рабочие скорости.
Модуль и двигатель подключают только при отключённом питании. Радиатор должен иметь свободный доступ воздуха и не касаться соседних контактов.
Документация и комплектация
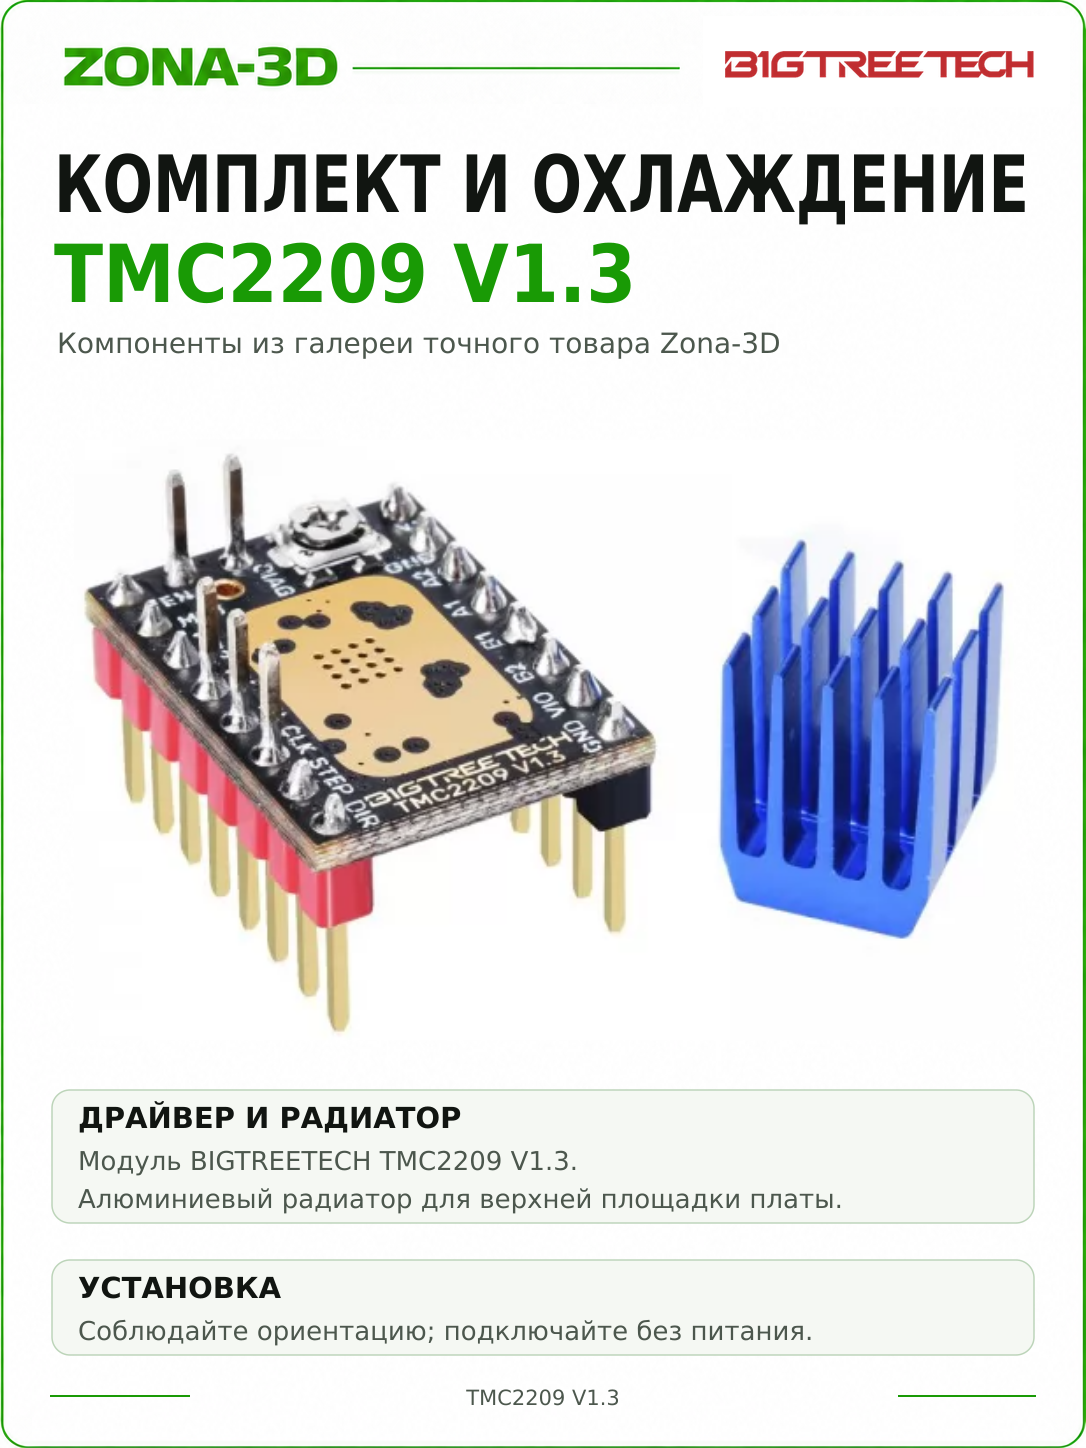
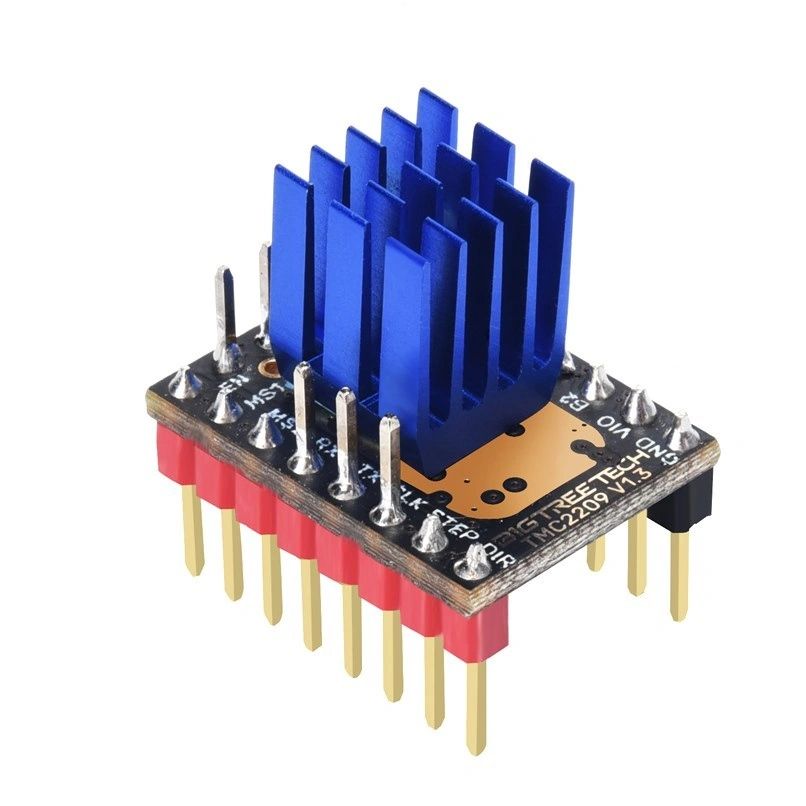
На фото карточки показаны драйвер V1.3 и синий радиатор. Количество модулей и фактические принадлежности определяются комплектацией заказа.