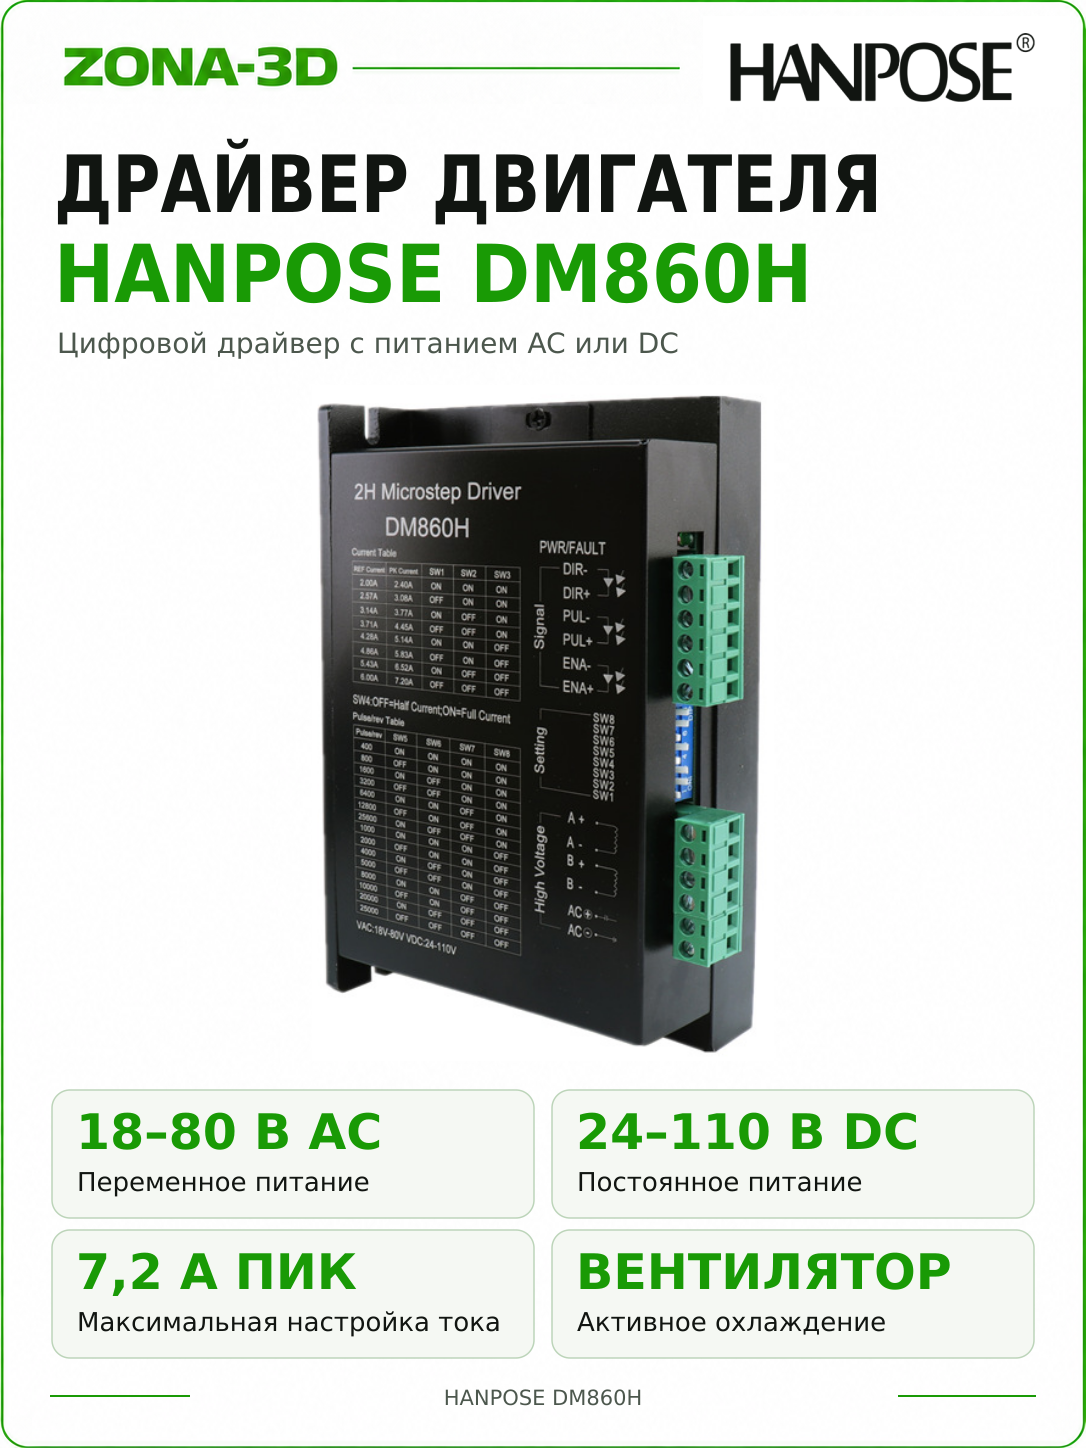
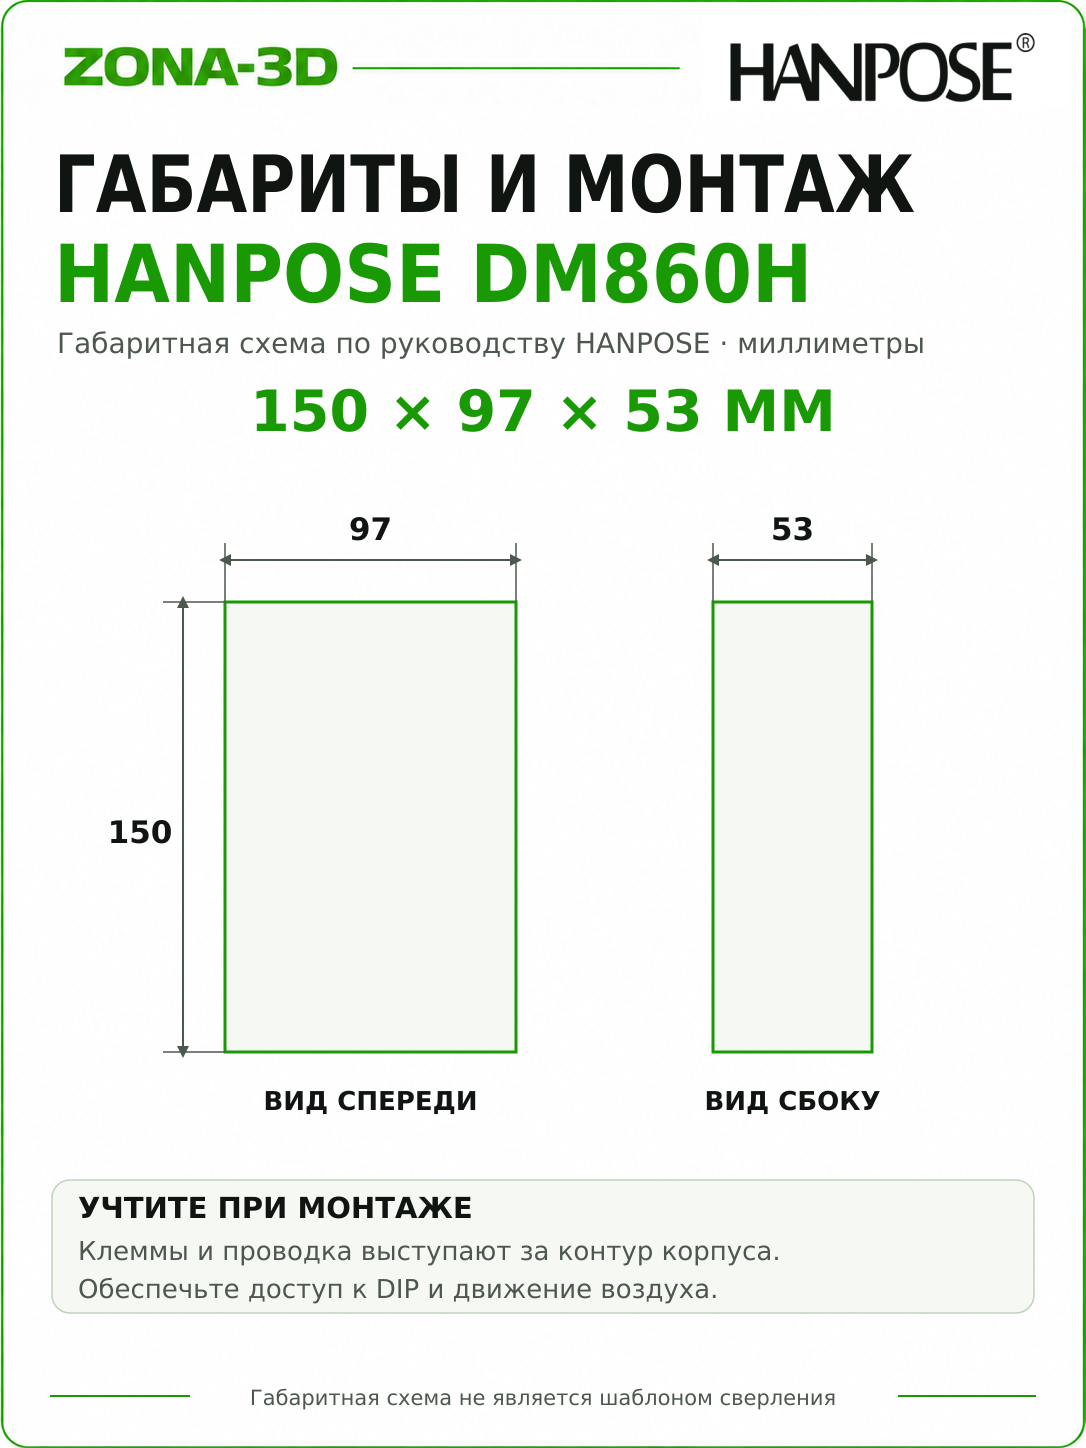

DM860H Hanpose
18–80 В AC / 24–110 В DC · до 7,2 А Peak
DM860H Hanpose — цифровой корпусной драйвер для двухфазного шагового двигателя с импульсным управлением STEP/DIR. Поддерживает питание 18–80 В AC или 24–110 В DC, восемь настроек тока с пиковым значением до 7,2 А и 15 режимов микрошагов. Предназначен для отдельной оси ЧПУ, подающего механизма или системы позиционирования.
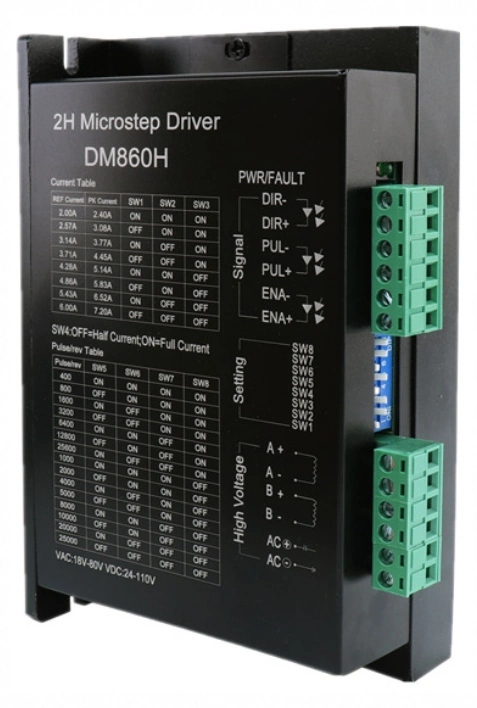
Внешний силовой драйвер освобождает управляющую плату от коммутации тока обмоток. Контроллер выдаёт шаги и направление, а DM860H формирует ток двух фаз. Ток, микрошаг и режим покоя выбирают переключателями на корпусе.
Допустимые диапазоны переменного и постоянного питания различаются. Важна именно маркировка этого Hanpose DM860H: характеристики одноимённых устройств других производителей могут отличаться.
Выбор двигателя и контроллера
Подходят двухфазные биполярные моторы с четырьмя проводами. Для шестипроводных выбирают полную обмотку или полуобмотку, для восьмипроводных — последовательное или параллельное соединение, по паспорту мотора. Размеры NEMA 23/34 описывают механику крепления; электрическую совместимость определяют ток, индуктивность, нагрузка и требуемая скорость.
Драйвер принимает STEP/DIR от совместимого контроллера ЧПУ, PLC или другого генератора импульсов. Он не заменяет контроллер траектории и не имеет обратной связи от энкодера для исправления пропущенных шагов.
Характеристики
| Питание AC | 18–80 В переменного напряжения |
|---|---|
| Питание DC | 24–110 В постоянного напряжения |
| Ток по панели | REF Current: 2,00–6,00 А; PK Current: 2,40–7,20 А |
| Управление | Оптоизолированные PUL± / DIR± / ENA± |
| Сигнальные уровни | 3,3–24 В по актуальному руководству Hanpose; выход контроллера должен обеспечивать требуемый ток входа |
| Импульс PUL | Длительность более 1,2 мкс; рабочий фронт — нарастающий |
| Сигнал DIR | Установка минимум за 5 мкс до PUL |
| Настройка | SW1–SW3 — ток; SW4 — ток покоя; SW5–SW8 — микрошаг |
Как выбрать источник питания
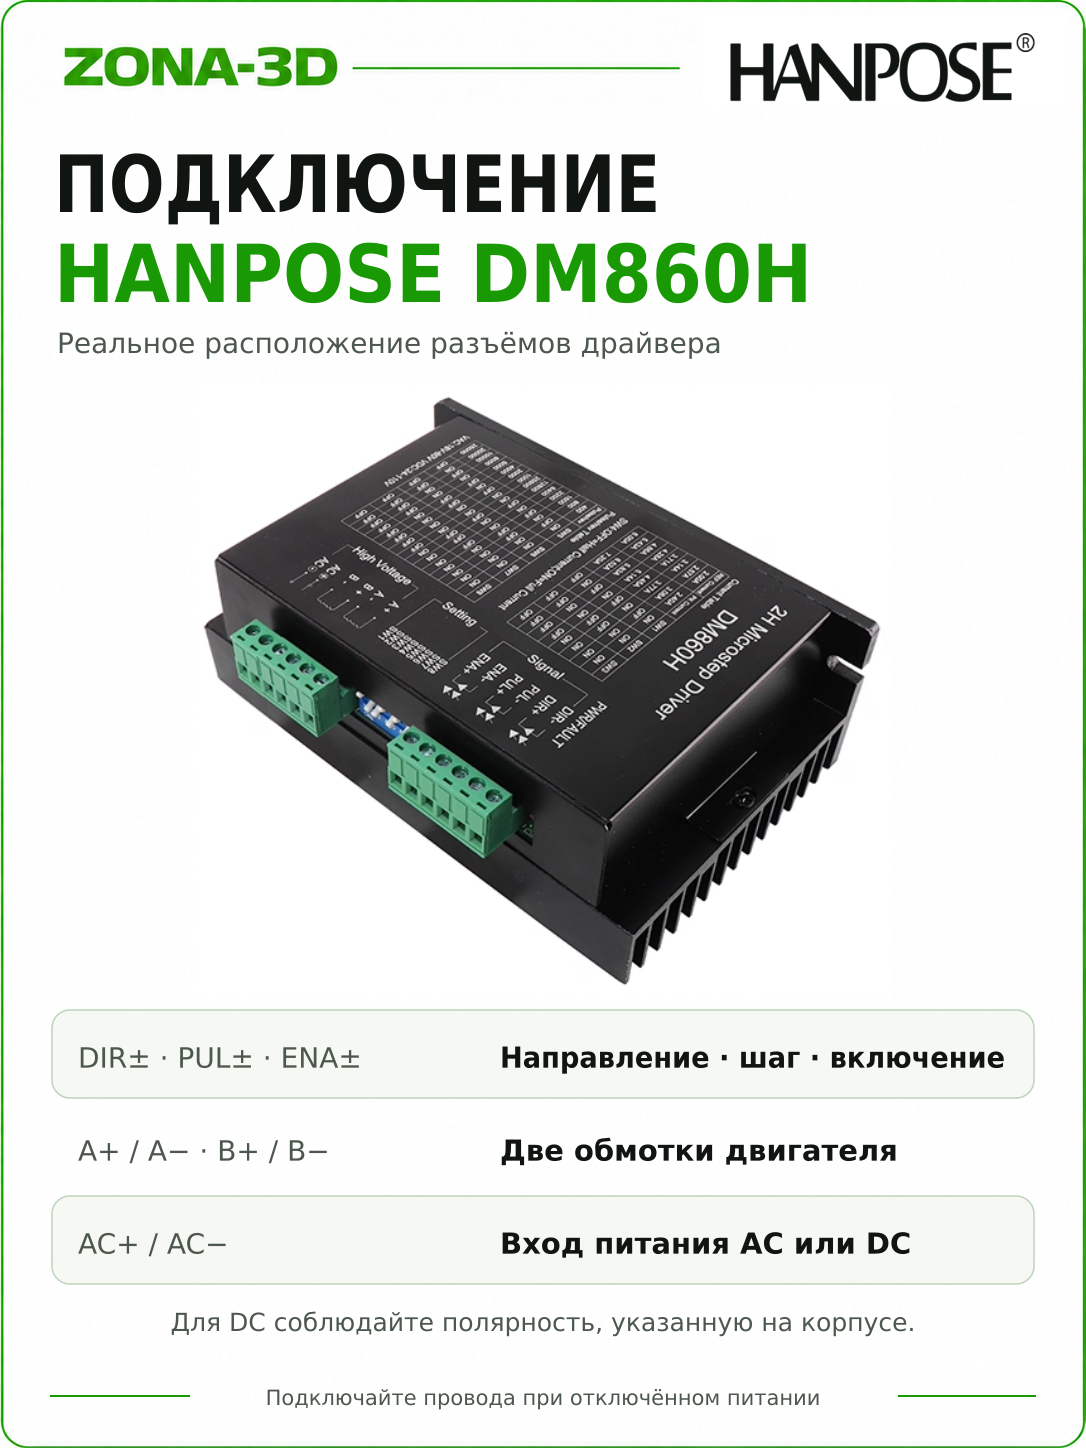
Подайте один источник на силовые клеммы, обозначенные AC+ и AC−. При постоянном питании соблюдайте указанную полярность. Диапазон 18–80 В AC относится к низковольтной стороне подходящего источника; подключение непосредственно к бытовой сети 220 В не допускается.
Оставляйте запас до верхней границы с учётом допуска источника, напряжения без нагрузки и выбросов при торможении. Если используется несколько драйверов, ведите отдельные силовые ветви от источника. Суммарную мощность выбирают по рабочему режиму системы, а не простым приравниванием тока источника пиковому току фазы.
Ток: SW1–SW3 и режим покоя SW4
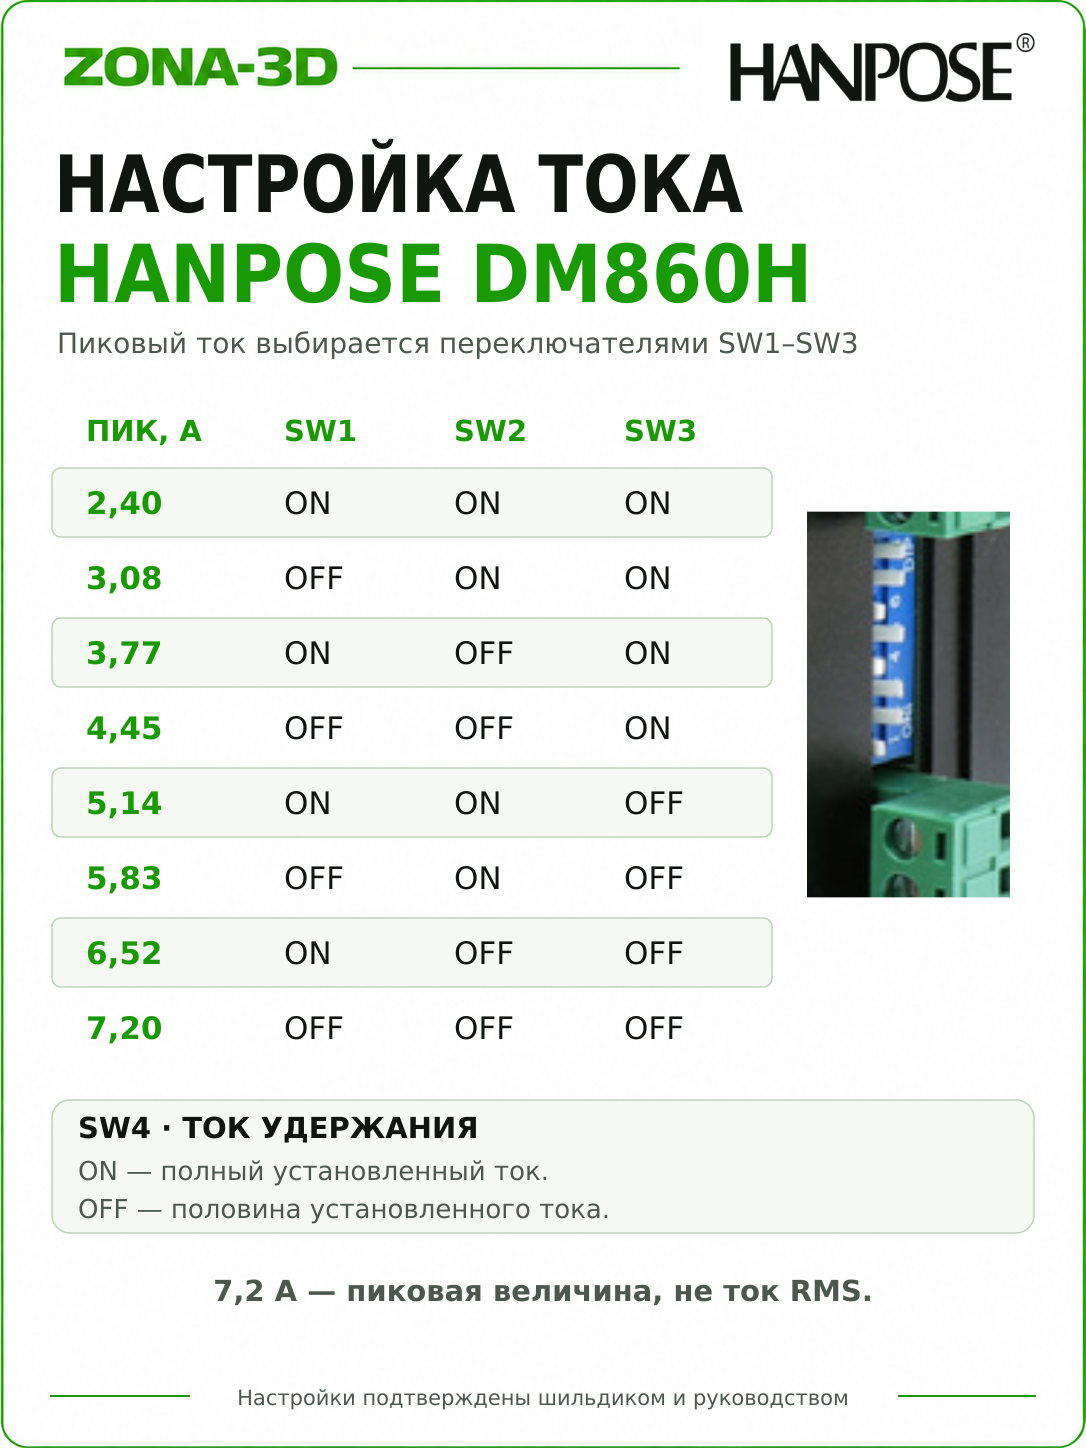
Ниже сохранены обозначения двух колонок корпуса. PK Current — пиковый ток. Колонка REF Current не переименована в RMS: при выборе мотора нужно учитывать способ указания его номинального тока и рекомендации изготовителя.
| REF / PK, А | SW1 | SW2 | SW3 |
|---|---|---|---|
| 2,00 / 2,40 | ON | ON | ON |
| 2,57 / 3,08 | OFF | ON | ON |
| 3,14 / 3,77 | ON | OFF | ON |
| 3,71 / 4,45 | OFF | OFF | ON |
| 4,28 / 5,14 | ON | ON | OFF |
| 4,86 / 5,83 | OFF | ON | OFF |
| 5,43 / 6,52 | ON | OFF | OFF |
| 6,00 / 7,20 | OFF | OFF | OFF |
SW4 в положении OFF включает половинный ток покоя, ON оставляет полный. Половинный режим уменьшает нагрев неподвижного мотора, но снижает удержание. Оцените нагрузку оси до его применения.
Импульсы на оборот: SW5–SW8
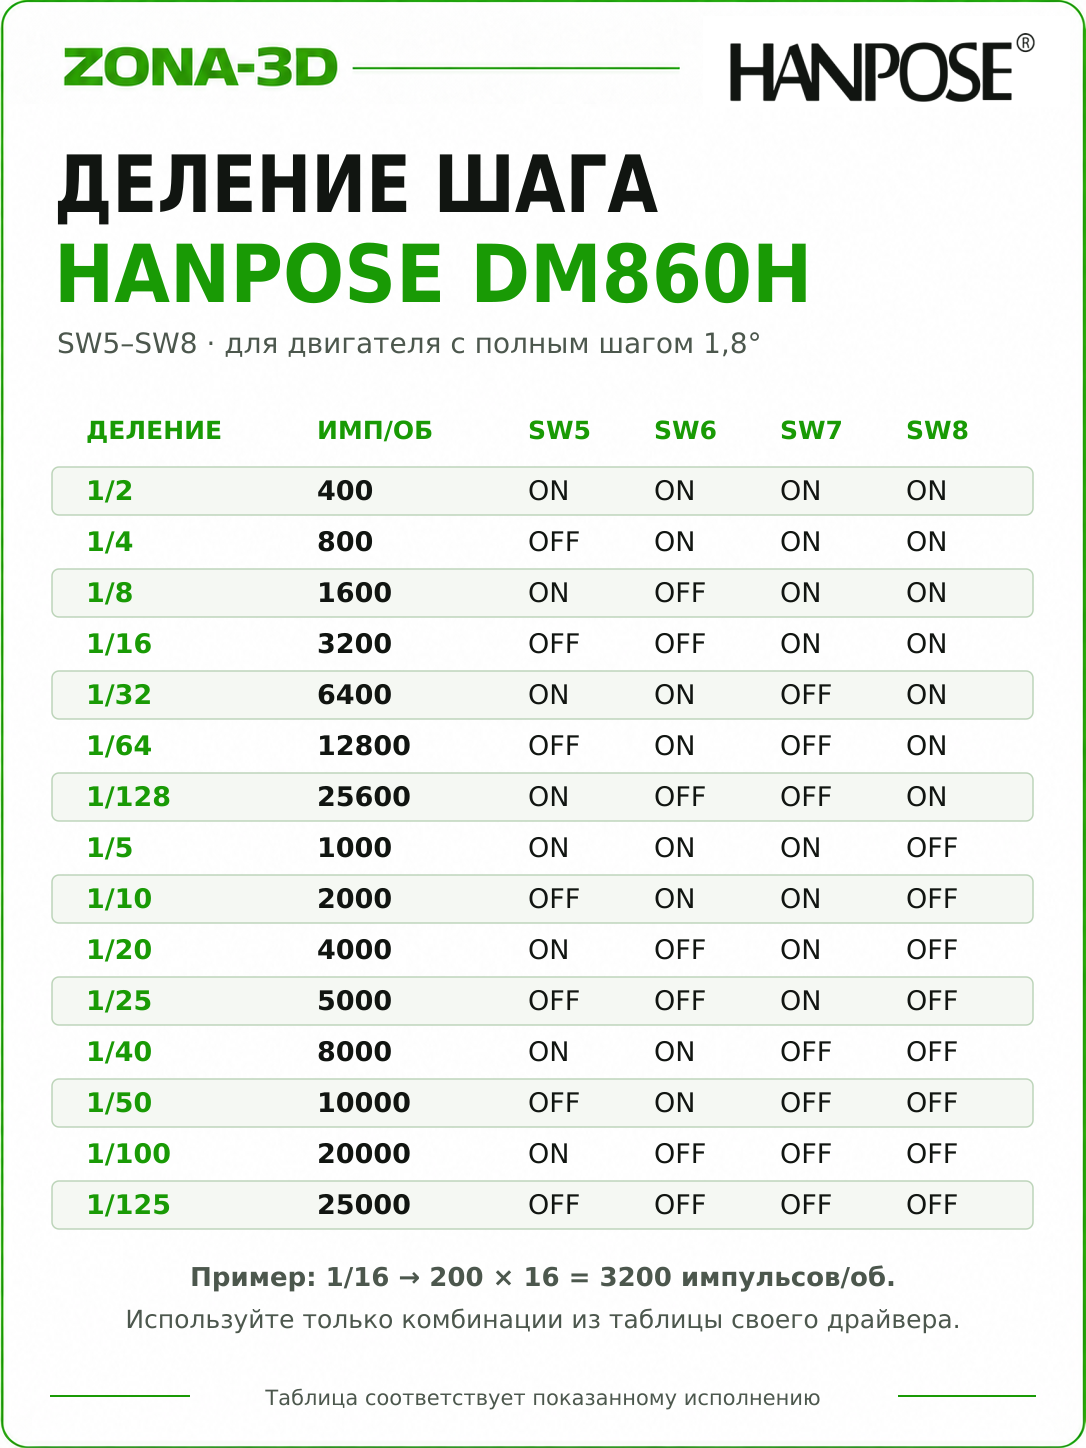
| Имп./об. | SW5 | SW6 | SW7 | SW8 |
|---|---|---|---|---|
| 400 | ON | ON | ON | ON |
| 800 | OFF | ON | ON | ON |
| 1600 | ON | OFF | ON | ON |
| 3200 | OFF | OFF | ON | ON |
| 6400 | ON | ON | OFF | ON |
| 12800 | OFF | ON | OFF | ON |
| 25600 | ON | OFF | OFF | ON |
| 1000 | ON | ON | ON | OFF |
| 2000 | OFF | ON | ON | OFF |
| 4000 | ON | OFF | ON | OFF |
| 5000 | OFF | OFF | ON | OFF |
| 8000 | ON | ON | OFF | OFF |
| 10000 | OFF | ON | OFF | OFF |
| 20000 | ON | OFF | OFF | OFF |
| 25000 | OFF | OFF | OFF | OFF |
Значения рассчитаны для двигателя 1,8°. Для 0,9° требуется вдвое больше импульсов. Комбинация OFF/OFF/OFF/ON не указана в этой таблице и не используется. После смены деления измените импульсы/мм в контроллере. Более мелкий шаг требует большей частоты PUL и не устраняет люфты механики.
Функциональная схема
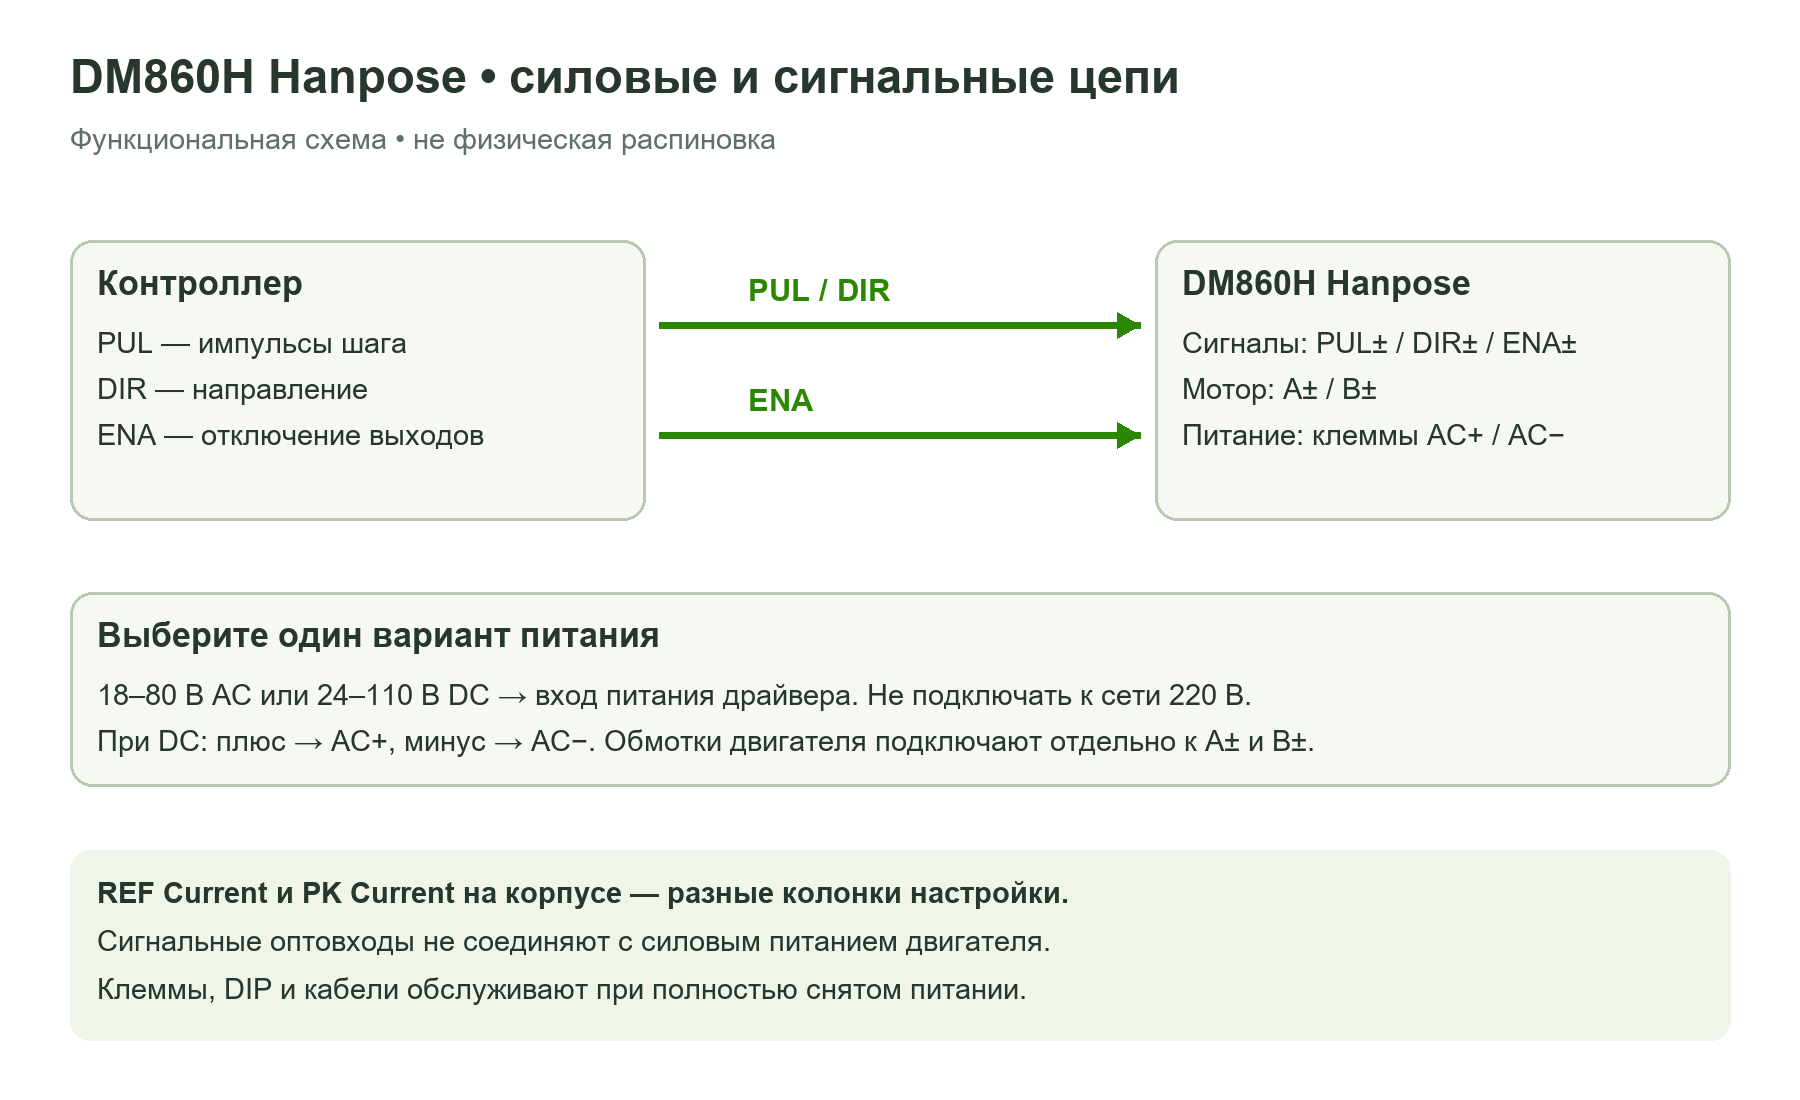
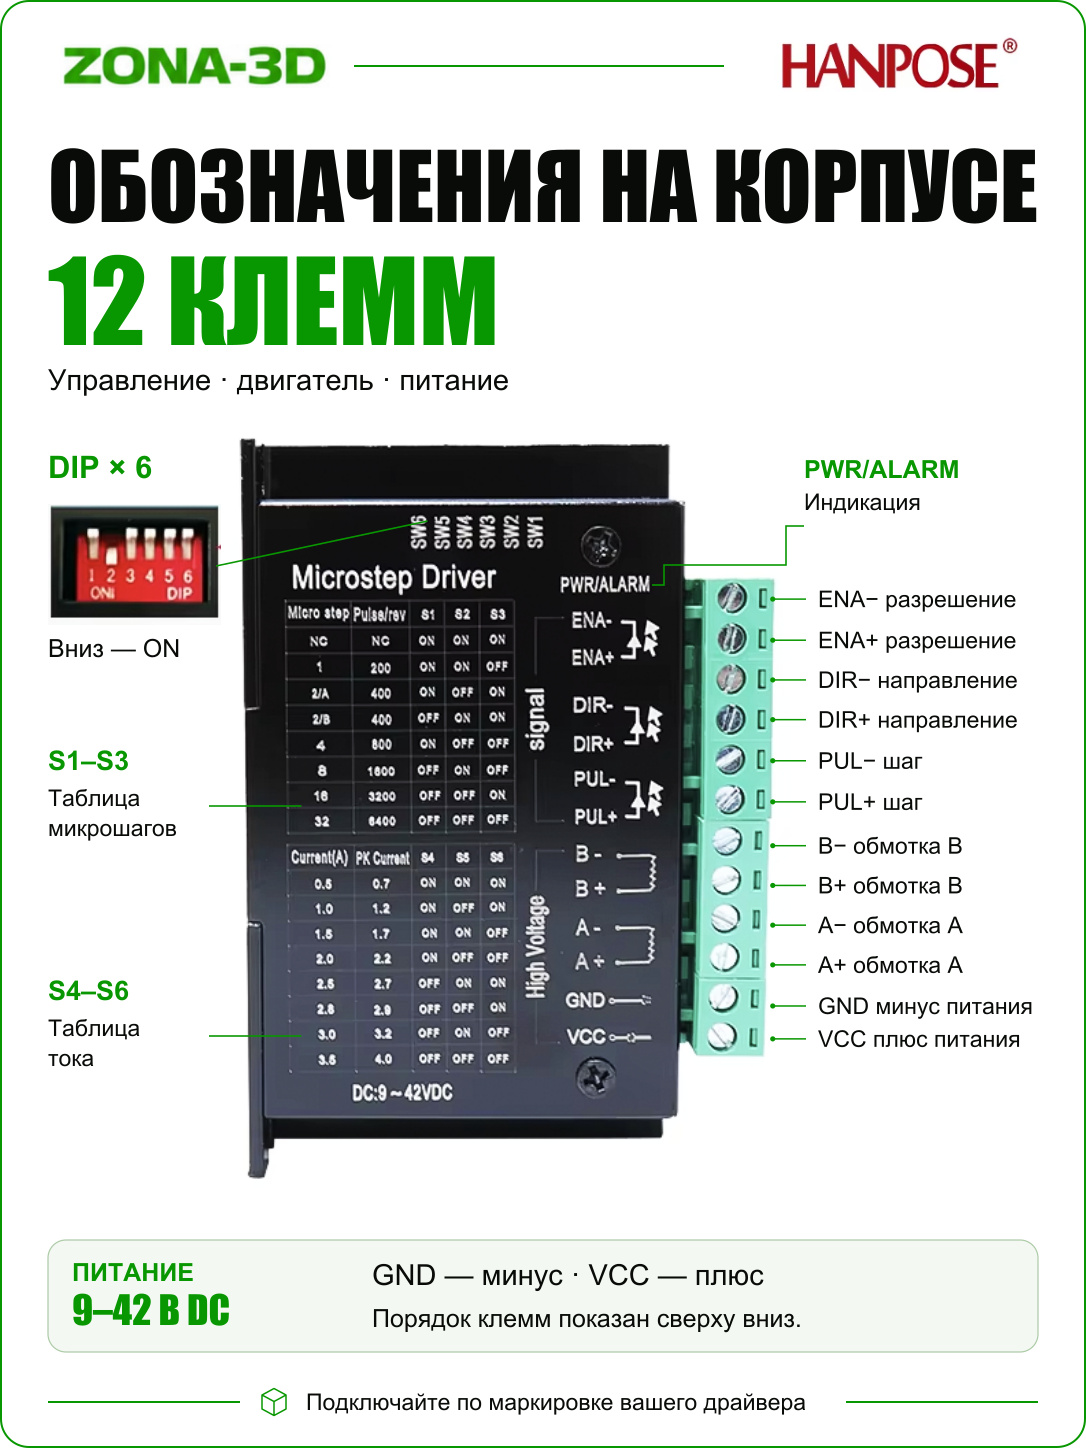
Одну обмотку мотора подключают к A+ и A−, вторую — к B+ и B−. Входы PUL, DIR и ENA включают с общим анодом либо катодом в соответствии с выходами контроллера. Минус сигнального оптовхода не означает необходимость соединить его с силовым входом AC−.
Руководство допускает оставить ENA неподключённым, если внешнее отключение выходов не используется. При активном ENA ток обмоток снимается и вал теряет удержание; полярность сигнала проверяют при наладке системы.
Наладка и охлаждение
- Снимите питание, определите пары обмоток, проверьте силовые и сигнальные клеммы.
- Установите подходящий ток, режим покоя и микрошаг; перенесите масштаб в контроллер.
- Задайте длительность PUL и интервал DIR с запасом к указанным минимальным временам.
- Начните с малой скорости и ускорения. После проверки направления испытайте привод под рабочей нагрузкой.
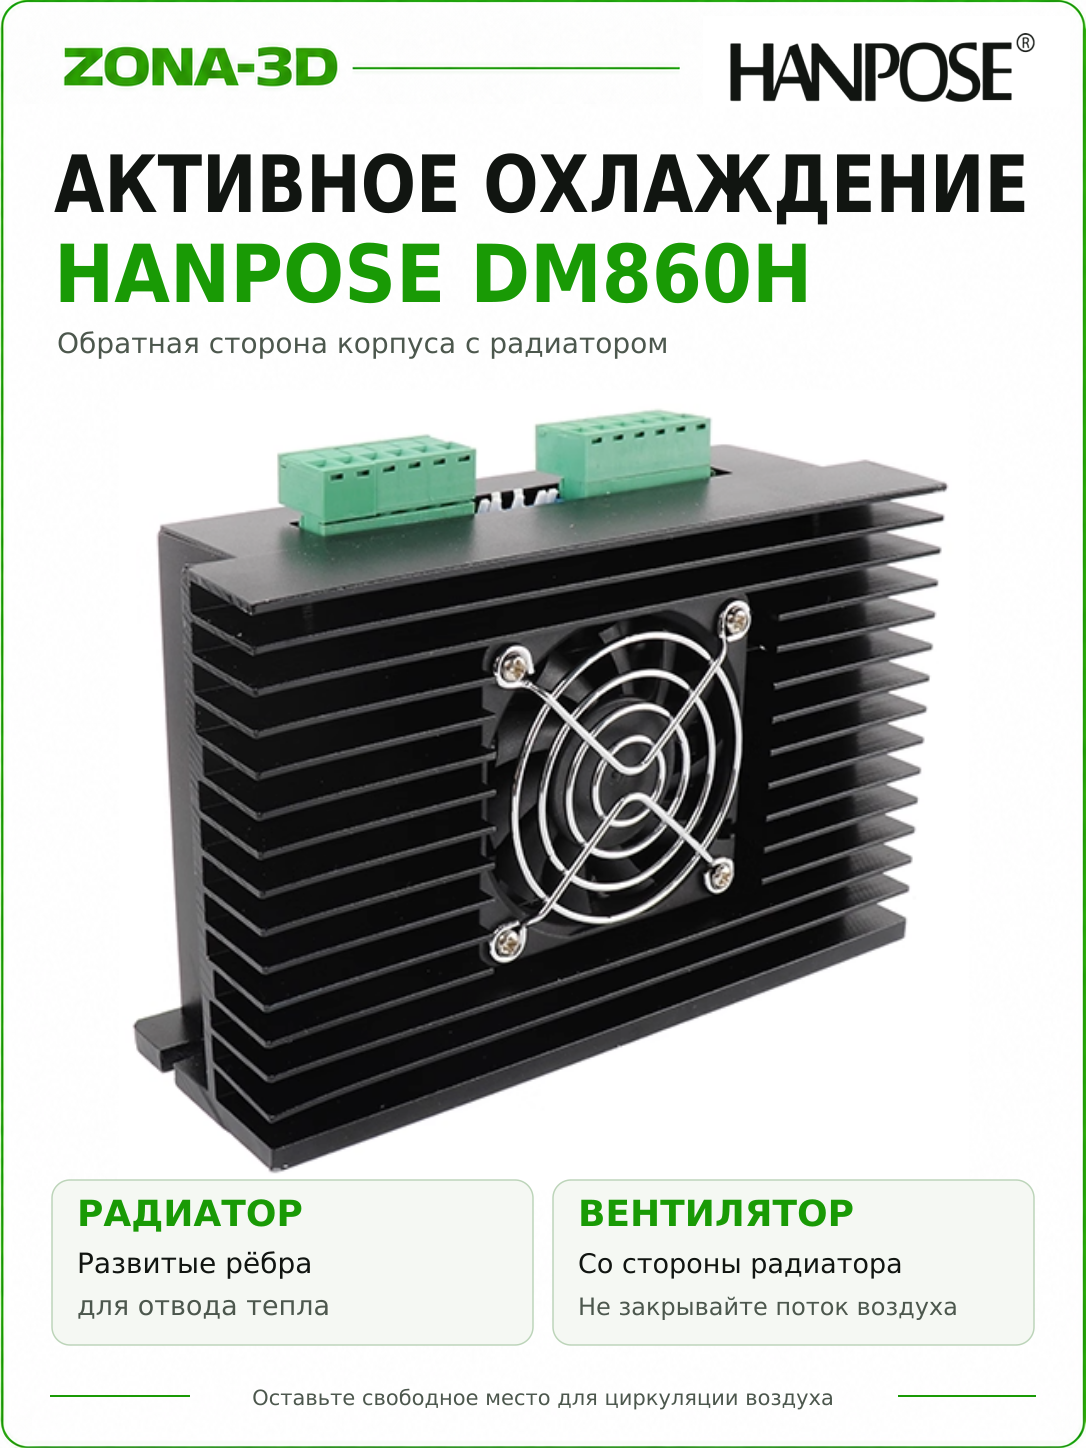
Корпусу нужен свободный отвод тепла. Силовые кабели прокладывайте отдельно от сигнальных, при нагреве улучшайте вентиляцию. Переподключение двигателя и переключение DIP выполняют только после снятия питания. При аварии проверьте замыкание обмоток, контакты, источник и охлаждение до повторного запуска.
Документация
Руководство Hanpose DM860H (PDF) · Раздел загрузок производителя. Настройки в описании сверены с таблицами на фактическом корпусе.