
TB6600 Hanpose
Одна ось · питание 9–42 В DC · микрошаг до 1/32
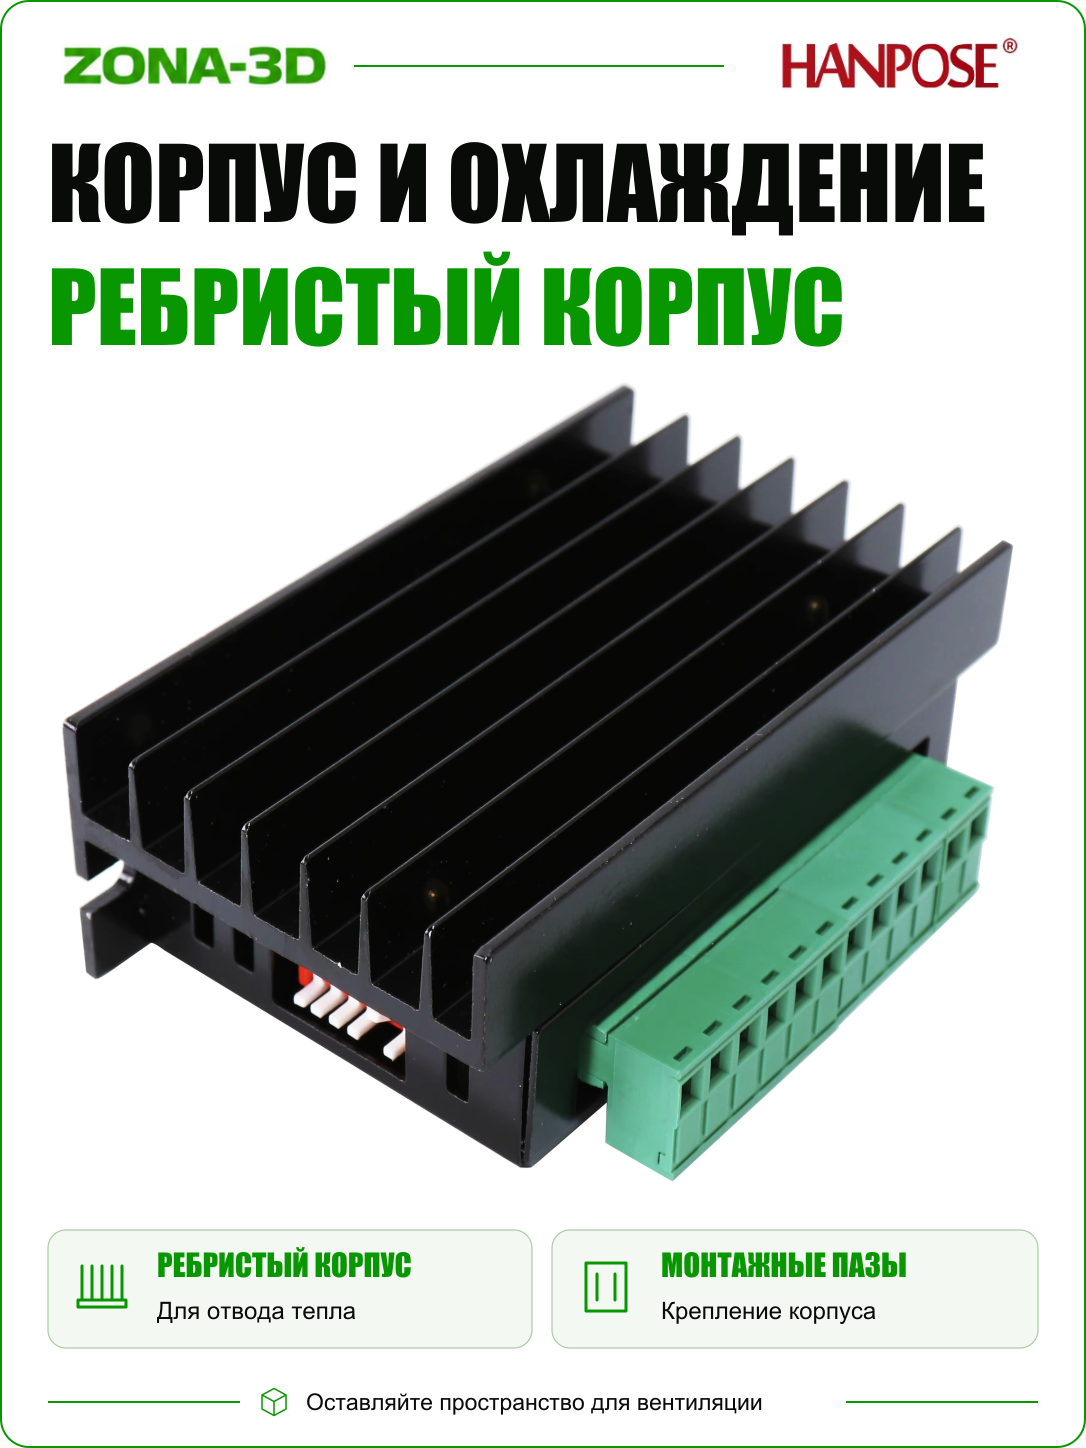
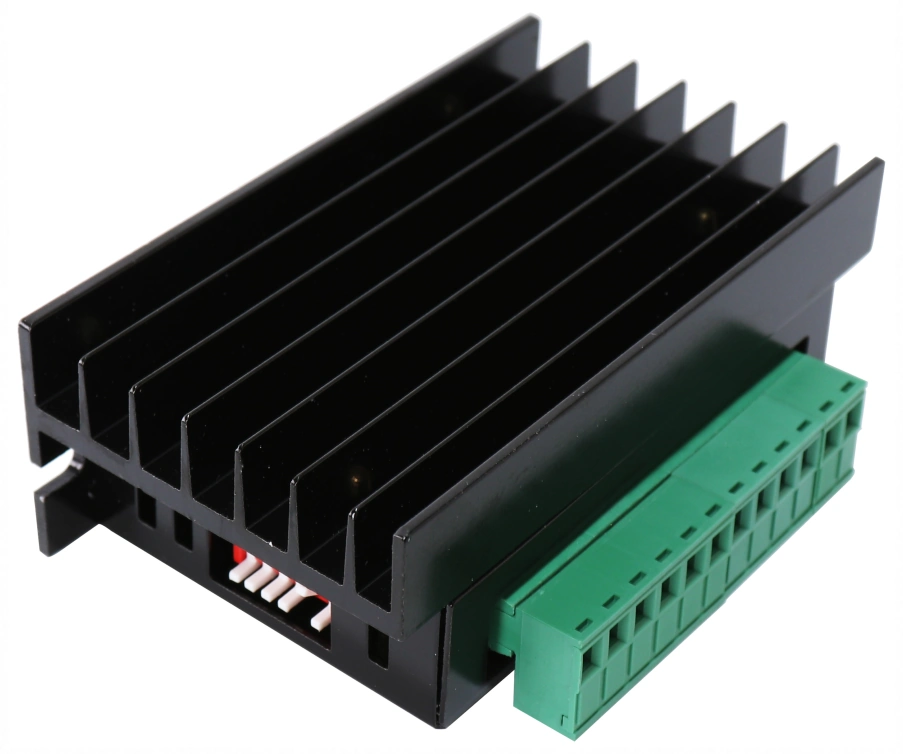
TB6600 Hanpose — внешний драйвер двухфазного шагового двигателя для отдельной оси ЧПУ, координатного стола или автоматизированного механизма. Он принимает команды STEP/DIR, питается от 9–42 В DC и позволяет выбрать ток и деление шага до 1/32 переключателями на корпусе. Клеммное подключение и металлический радиатор удобны для сборки привода в отдельном шкафу управления.
Контроллер задаёт траекторию, направление и частоту шагов; драйвер превращает эти команды в ток двух обмоток. Такой подход позволяет разместить силовую часть рядом с кабелем двигателя, а плату управления подобрать под задачу: от простого генератора импульсов до контроллера станка.
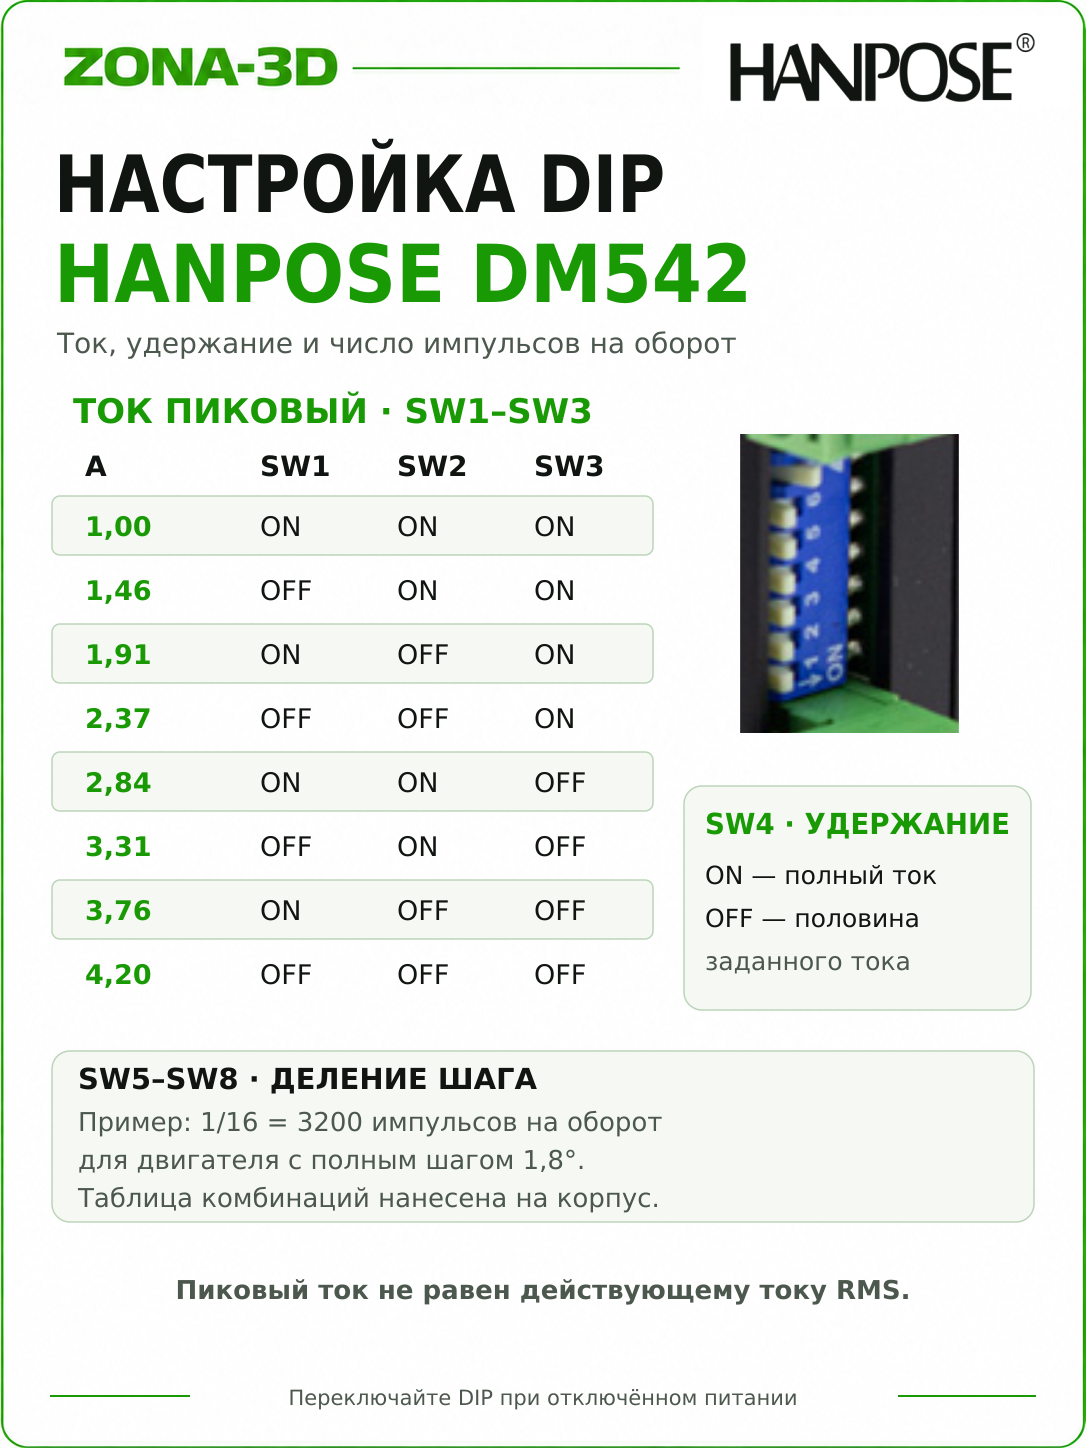
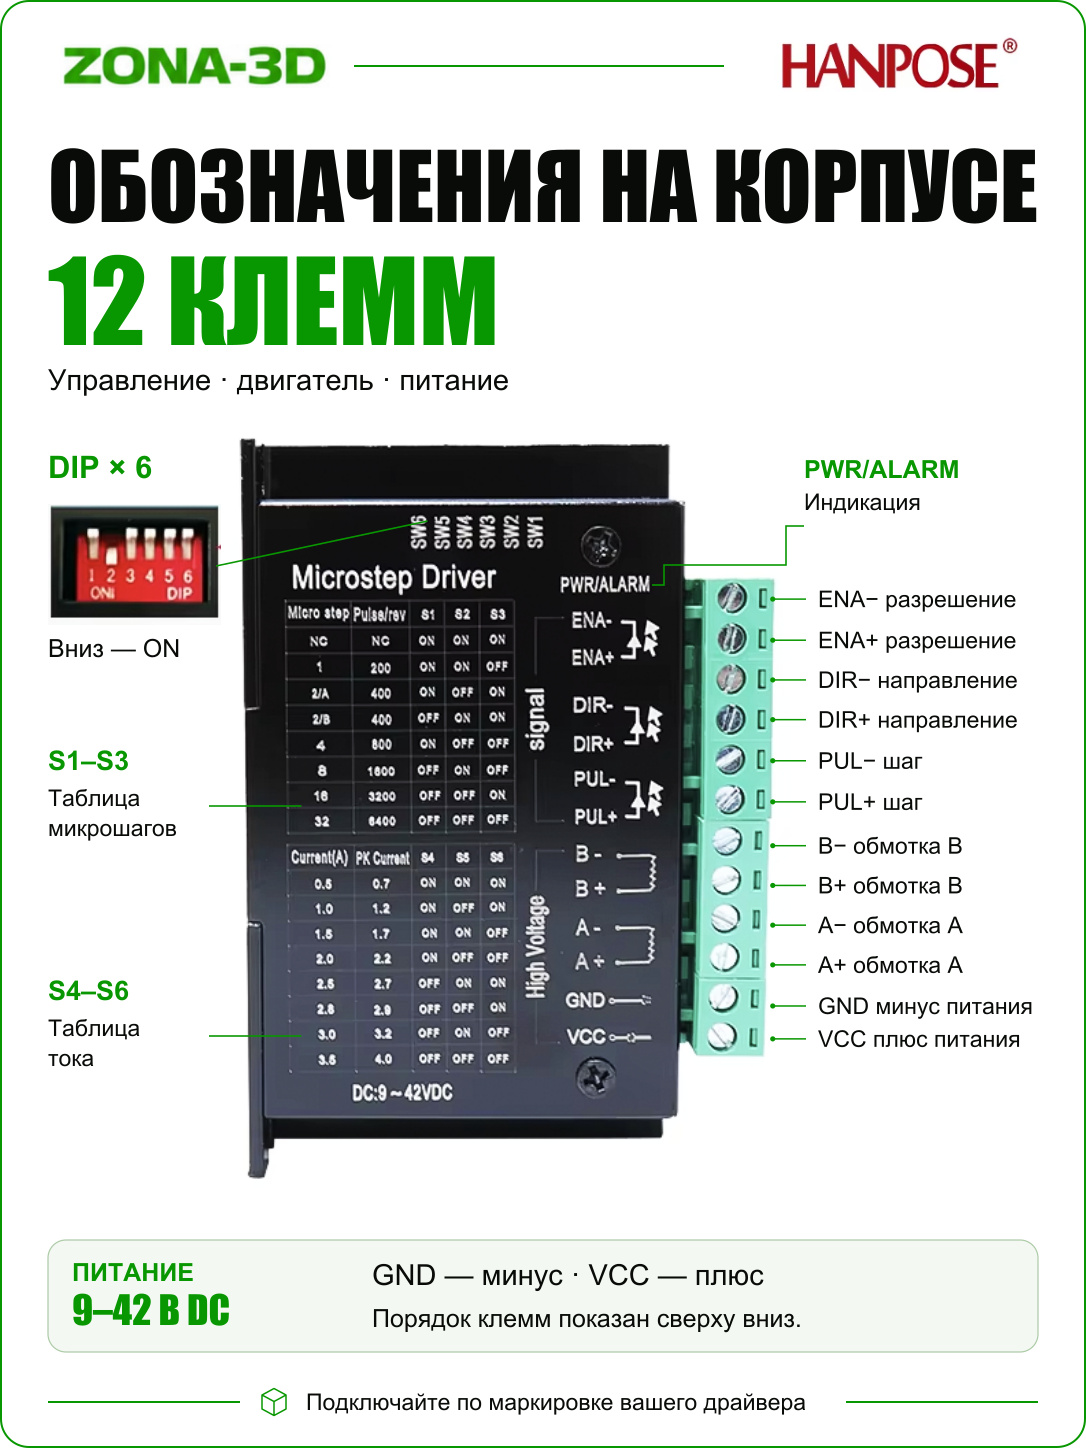
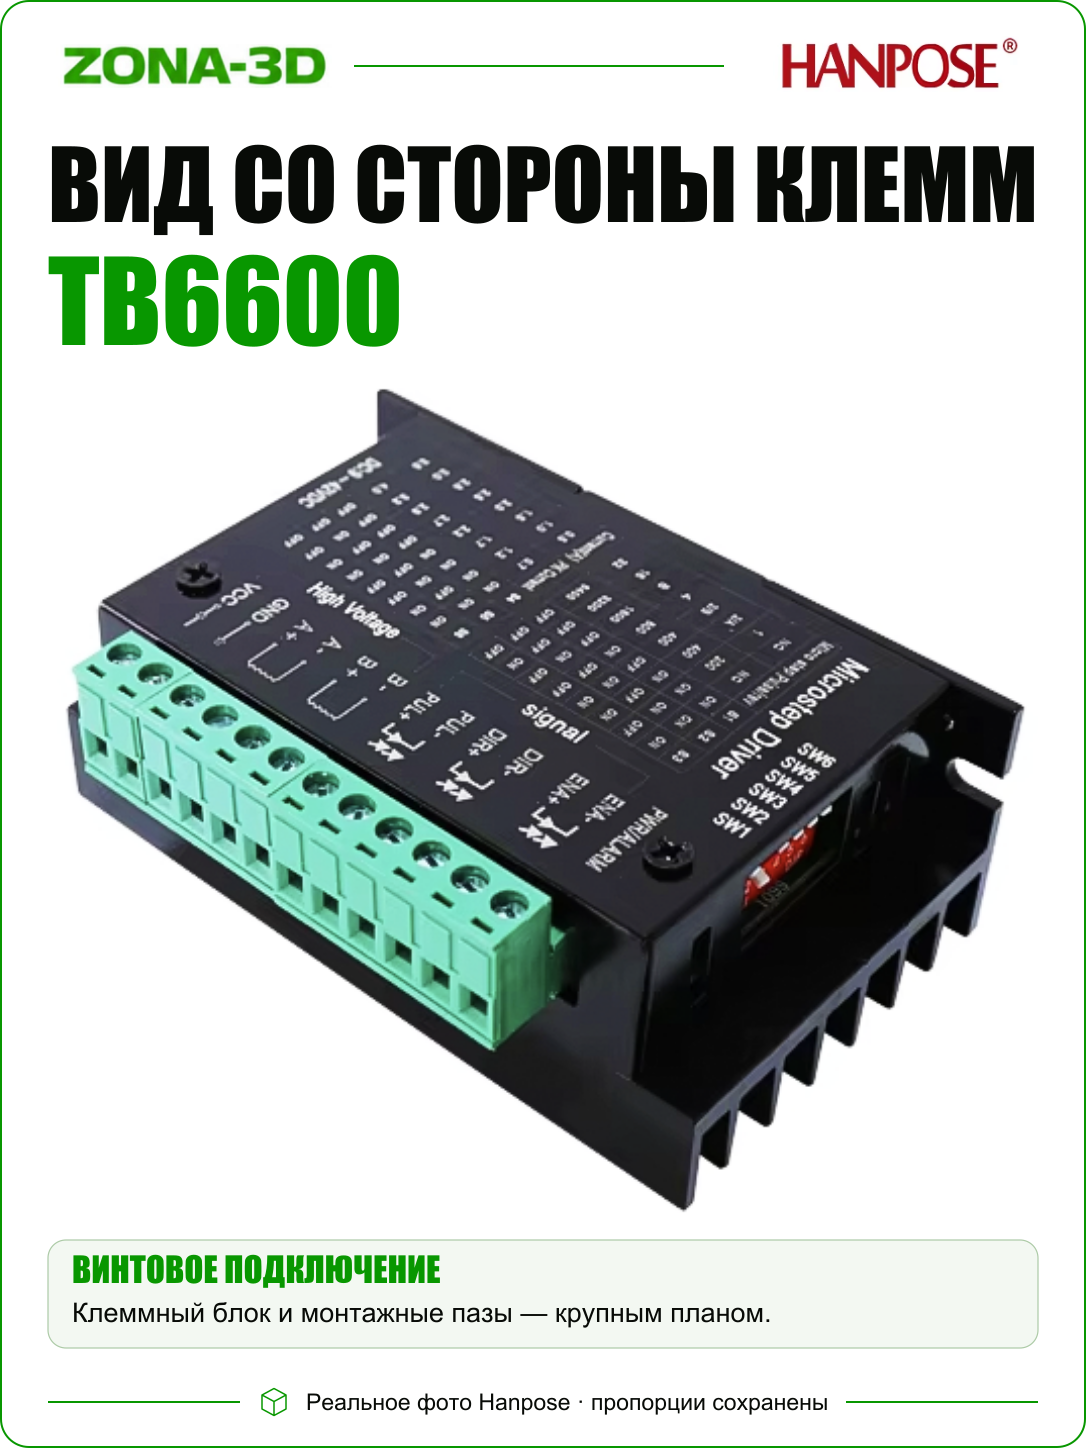
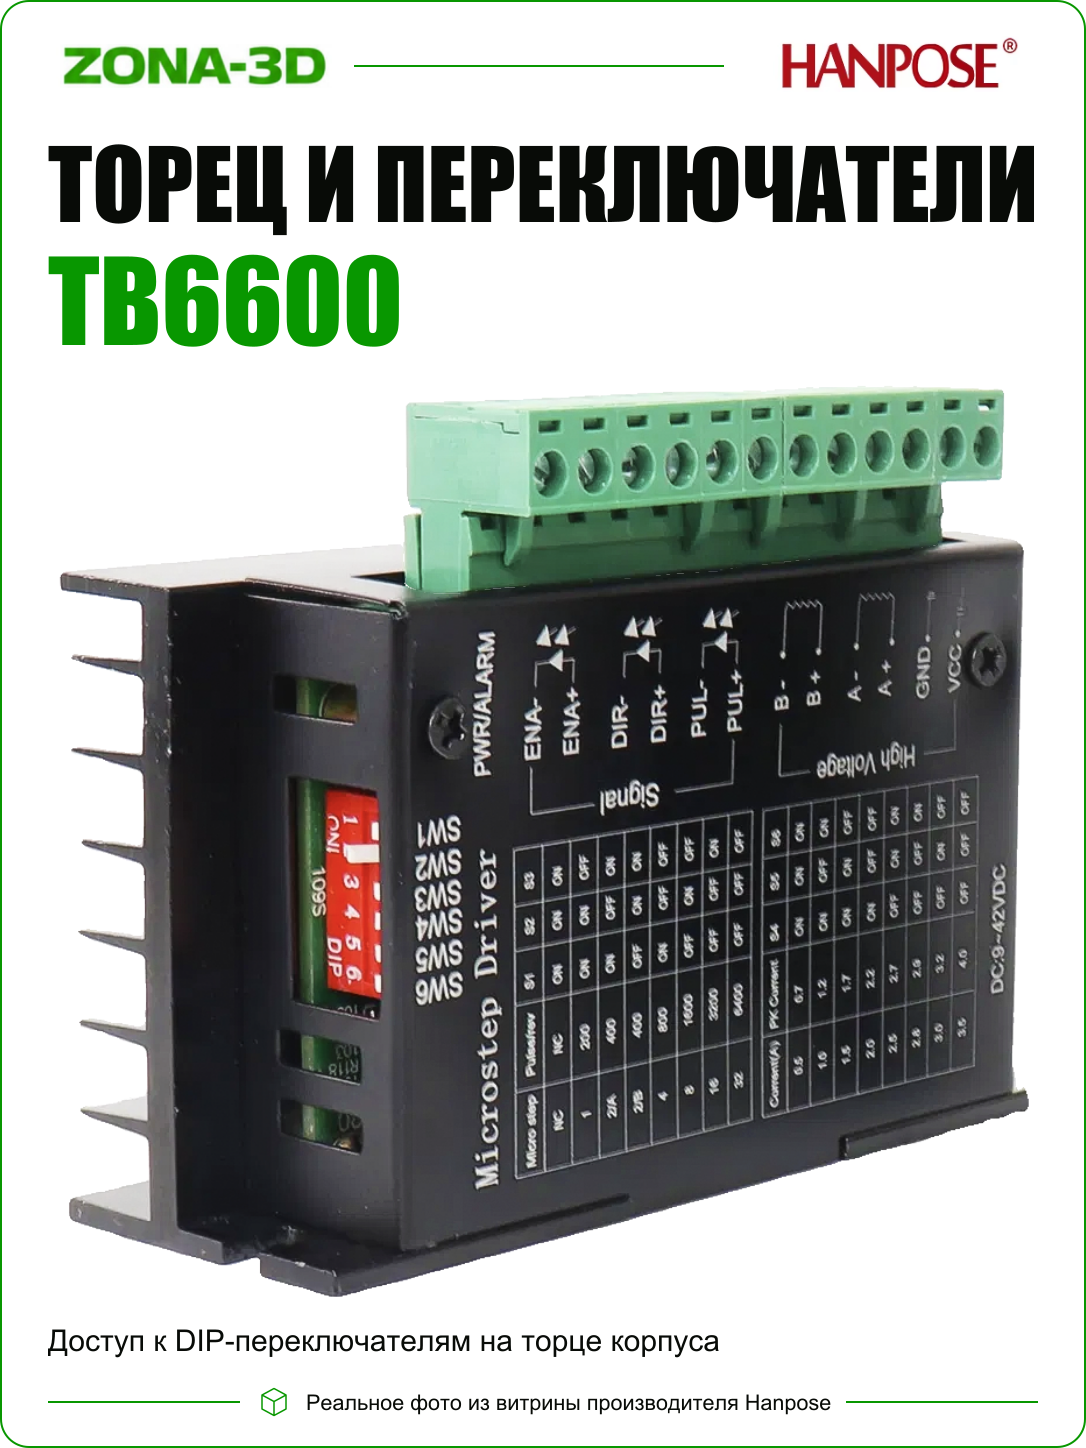
Шесть переключателей дают понятную настройку без программы: S1–S3 отвечают за микрошаг, S4–S6 — за ток. Крупные подписи у клемм помогают разделить питание, двигатель и сигналы управления при монтаже.
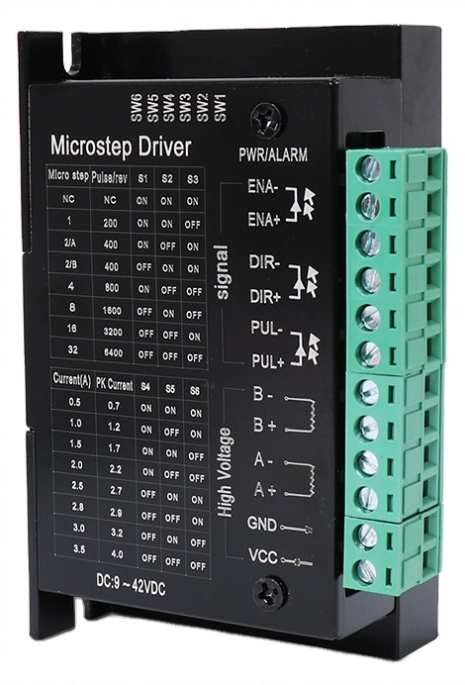
Клеммы и корпусной радиатор подходят для стационарного привода одной оси.
Полный шаг и деления до 1/32 позволяют согласовать плавность хода и возможности контроллера.
Восемь положений тока выбираются DIP-переключателями; таблица остаётся доступной на корпусе.
Где пригодится и как подобрать двигатель
TB6600 применяют в небольших фрезерных и лазерных станках, механизмах подачи, поворотных узлах и координатных столах. В проекте на Arduino плата формирует импульсы движения, а этот блок управляет двигателем. В 3D-принтере он подключается к доступным STEP/DIR через подходящий интерфейс; для установки непосредственно в гнездо StepStick корпусной драйвер не предназначен.
Для начала проверьте тип двигателя, фазный ток и требуемую скорость. Нужен двухфазный биполярный мотор. У четырёхпроводного двигателя две готовые пары обмоток; у шестипроводного выбирают полную обмотку или полуобмотку, у восьмипроводного — последовательное либо параллельное соединение по паспорту. Выбранное соединение влияет на рабочий ток и поведение привода на скорости.
Параметры для подбора
| Силовое питание | 9–42 В постоянного тока, клеммы VCC / GND |
|---|---|
| Двигатель | Двухфазный биполярный; выходы A± и B± |
| Команды движения | PUL± — шаг, DIR± — направление; оптоизолированные входы |
| Дополнительный вход | ENA± — управление разрешением выходов |
| Деление полного шага | 1; 1/2; 1/4; 1/8; 1/16; 1/32 |
| Ток Current / PK Current | 0,5–3,5 А / 0,7–4,0 А по шкале настройки |
| Органы настройки | S1–S3 — микрошаг; S4–S6 — ток |
Для этой модели важны диапазон питания и таблица переключателей. Обозначение TB6600 используется для нескольких корпусных исполнений; при замене старого блока сверяйте клеммы и настройки, а не только название семейства.
Как выбрать ток и что означает «4 А»
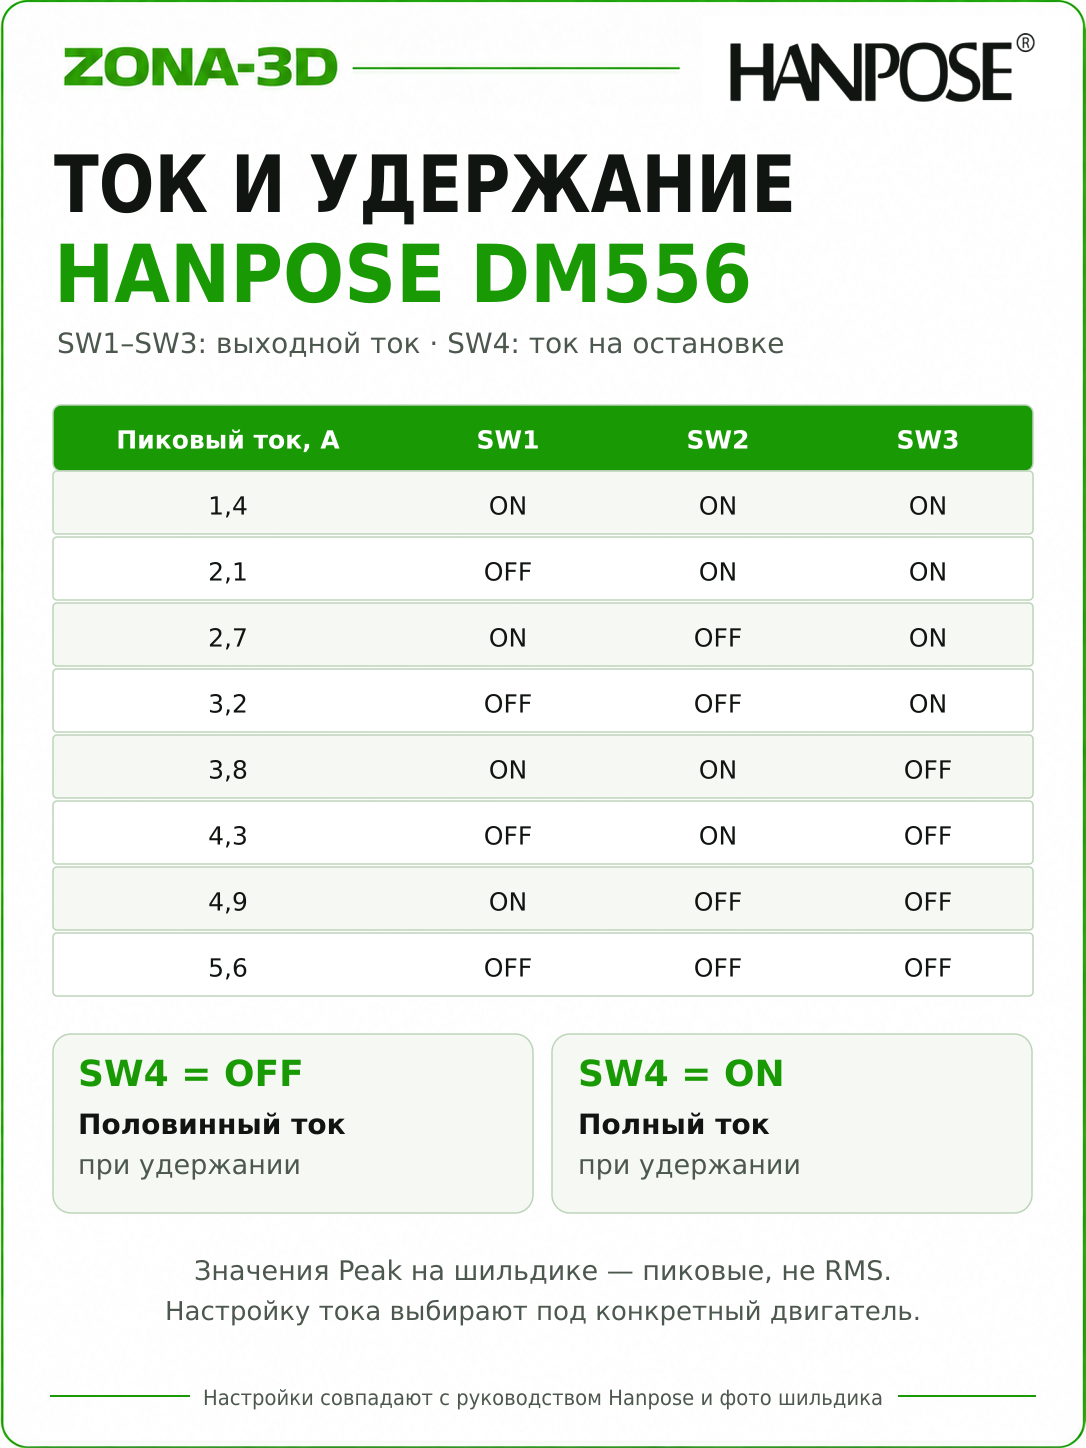
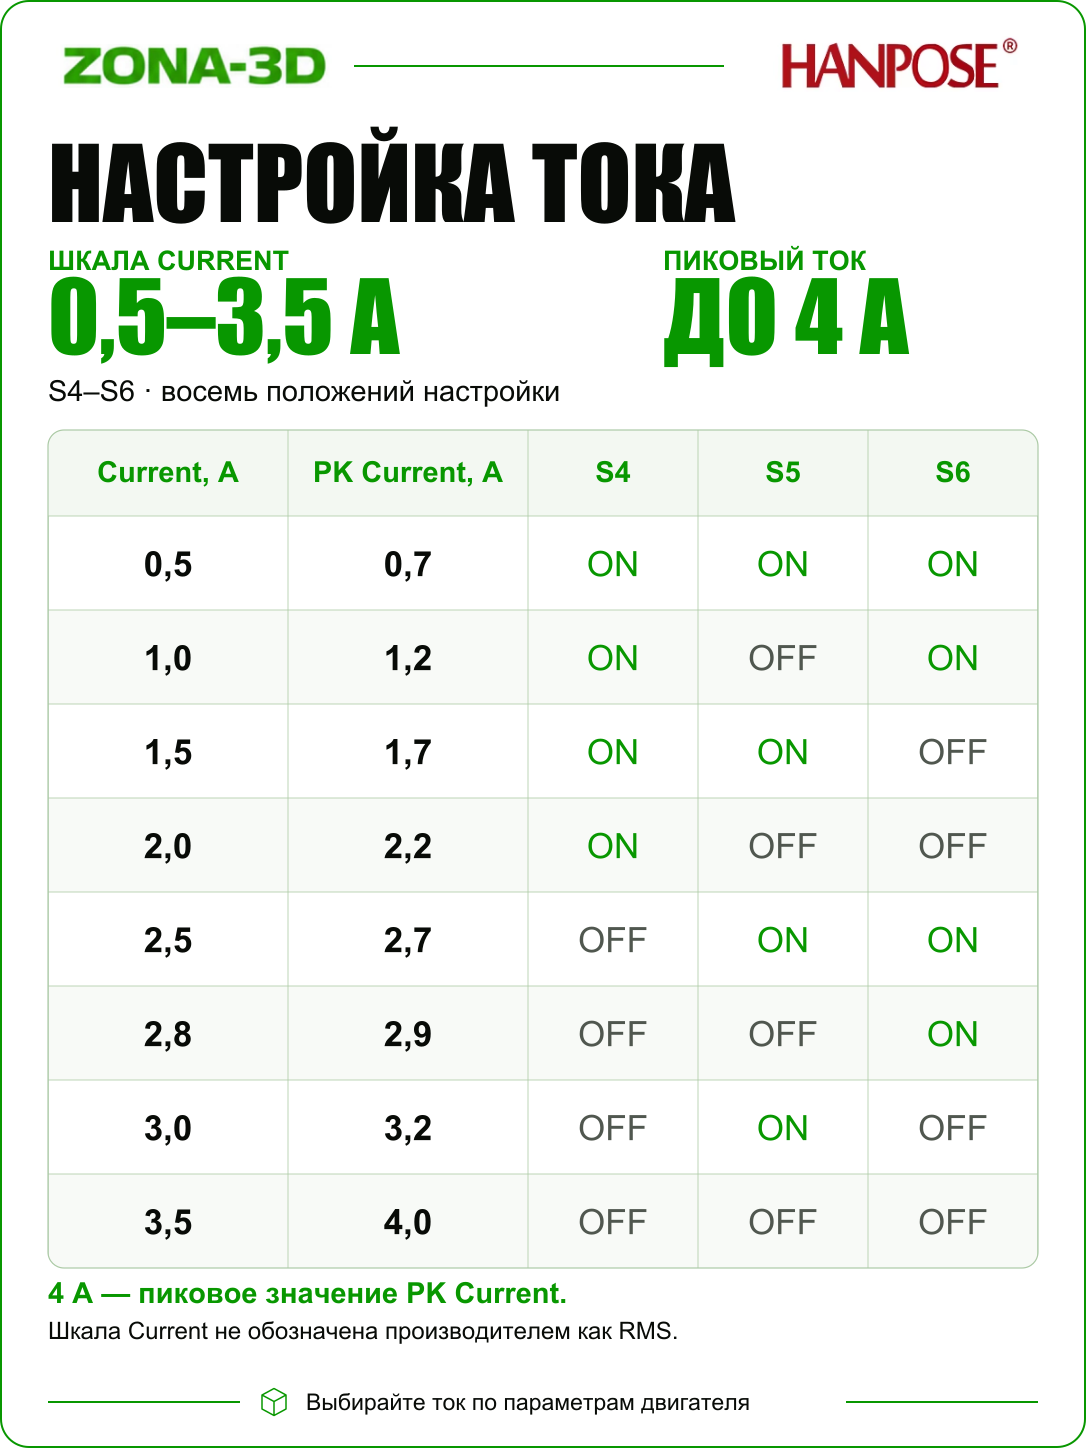
Ток задаёт усилие, которое привод способен развивать, и одновременно влияет на нагрев. Поэтому максимальное положение переключателей не является универсальной настройкой. Отправная точка — ток обмотки в паспорте двигателя для выбранной схемы соединения. Затем проверяют устойчивость движения и температуру в рабочем цикле.
| Current, А | PK Current, А | S4 | S5 | S6 |
|---|---|---|---|---|
| 0,5 | 0,7 | ON | ON | ON |
| 1,0 | 1,2 | ON | OFF | ON |
| 1,5 | 1,7 | ON | ON | OFF |
| 2,0 | 2,2 | ON | OFF | OFF |
| 2,5 | 2,7 | OFF | ON | ON |
| 2,8 | 2,9 | OFF | OFF | ON |
| 3,0 | 3,2 | OFF | ON | OFF |
| 3,5 | 4,0 | OFF | OFF | OFF |
Если приводу не хватает момента на разгоне, сначала проверьте нагрузку и ускорение. Увеличение тока помогает только в допустимых для двигателя пределах. Когда мотор уверенно работает на меньшем токе, дополнительный нагрев от максимальной установки не даёт полезного результата. Все изменения DIP выполняйте после снятия питания.
Микрошаг: плавность и нагрузка на контроллер
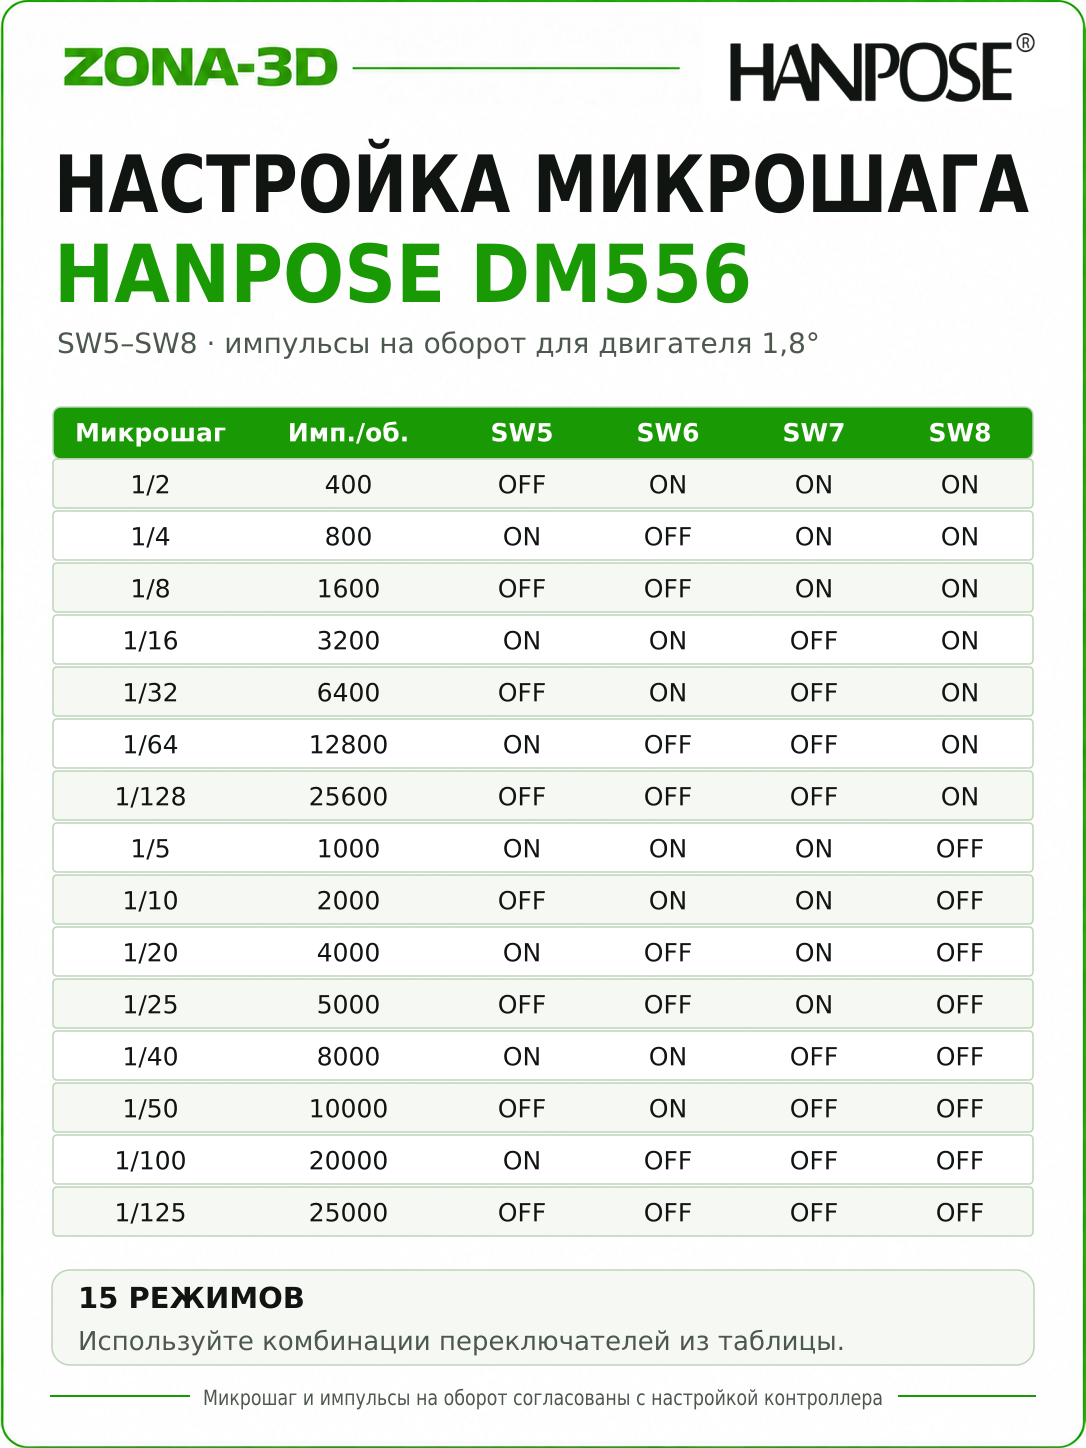
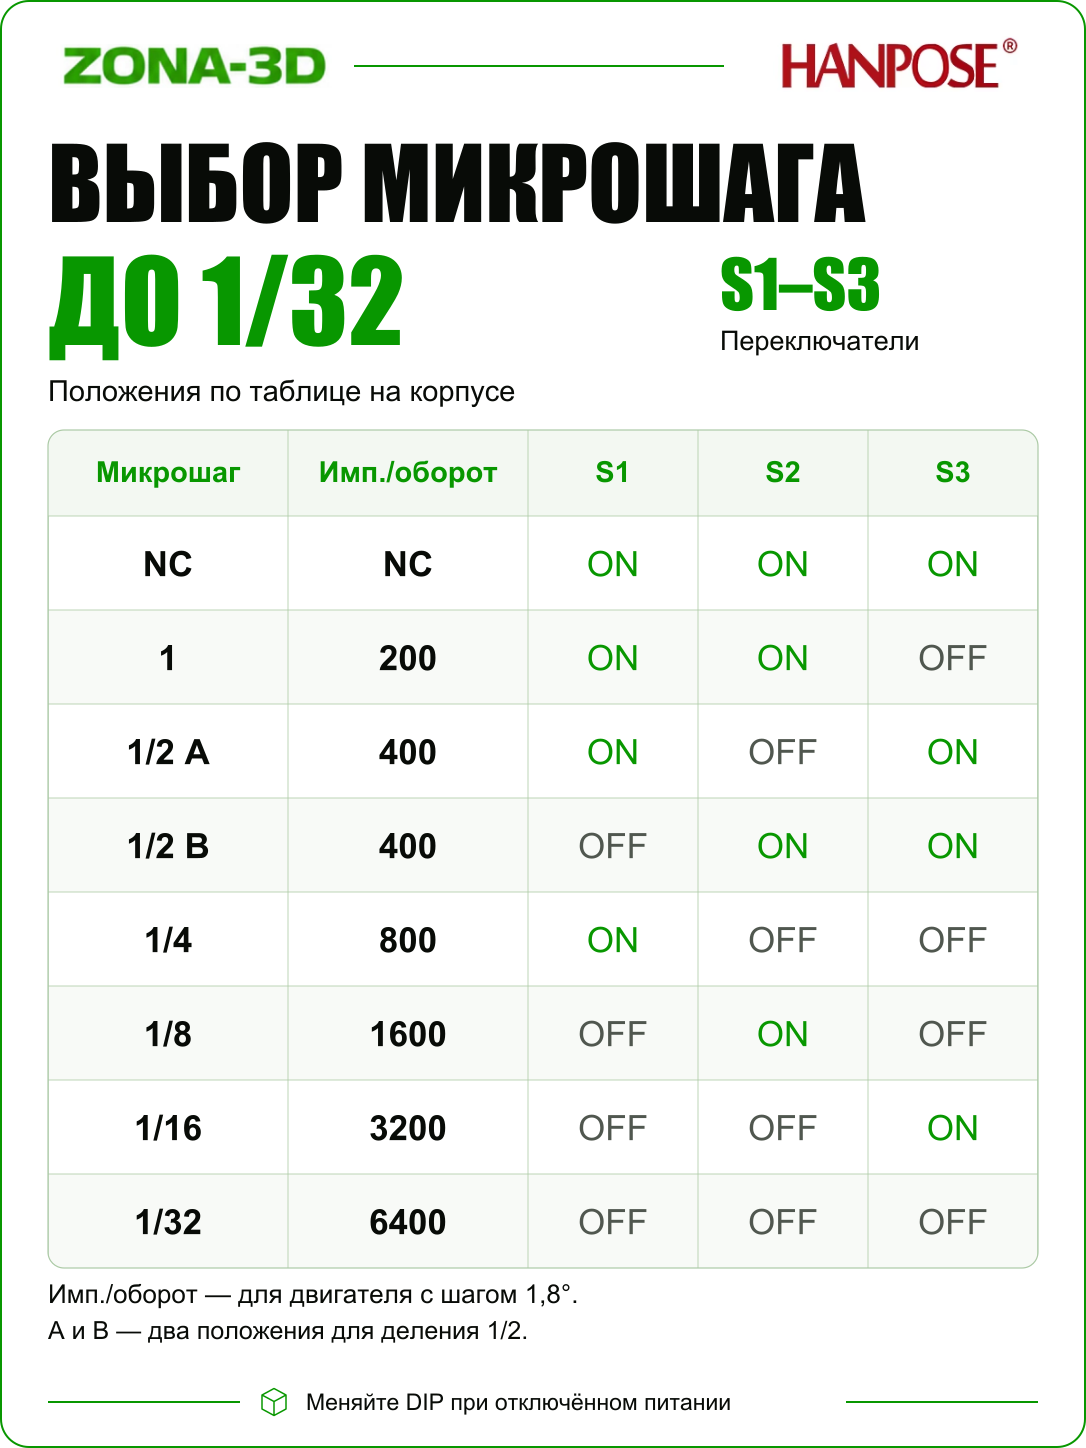
При микрошаговом управлении переход между полными шагами разбивается на промежуточные положения. Это помогает получить более плавный ход. Но чем мельче деление, тем больше импульсов должен сформировать контроллер для той же скорости перемещения. Разумная настройка зависит от передачи, скорости и возможностей генератора STEP.
| Режим / импульсов на оборот | S1 | S2 | S3 |
|---|---|---|---|
| Полный / 200 | ON | ON | OFF |
| 1/2, A / 400 | ON | OFF | ON |
| 1/2, B / 400 | OFF | ON | ON |
| 1/4 / 800 | ON | OFF | OFF |
| 1/8 / 1600 | OFF | ON | OFF |
| 1/16 / 3200 | OFF | OFF | ON |
| 1/32 / 6400 | OFF | OFF | OFF |
Числа в таблице относятся к двигателю 1,8°: у него 200 полных шагов на оборот. У мотора 0,9° импульсов будет вдвое больше. Положение ON / ON / ON обозначено NC и не используется. Два варианта половинного шага сохранены как A и B.
Пример для винта с ходом 8 мм и мотора 1,8°. При делении 1/8 получаем 200 × 8 / 8 = 200 импульсов/мм. Для скорости 20 мм/с контроллеру нужны 200 × 20 = 4000 импульсов/с. При переходе на 1/32 масштаб станет 800 импульсов/мм, а требуемая частота — 16 кГц. После изменения DIP обязательно обновите масштаб в контроллере.
Подключение: три независимые группы цепей
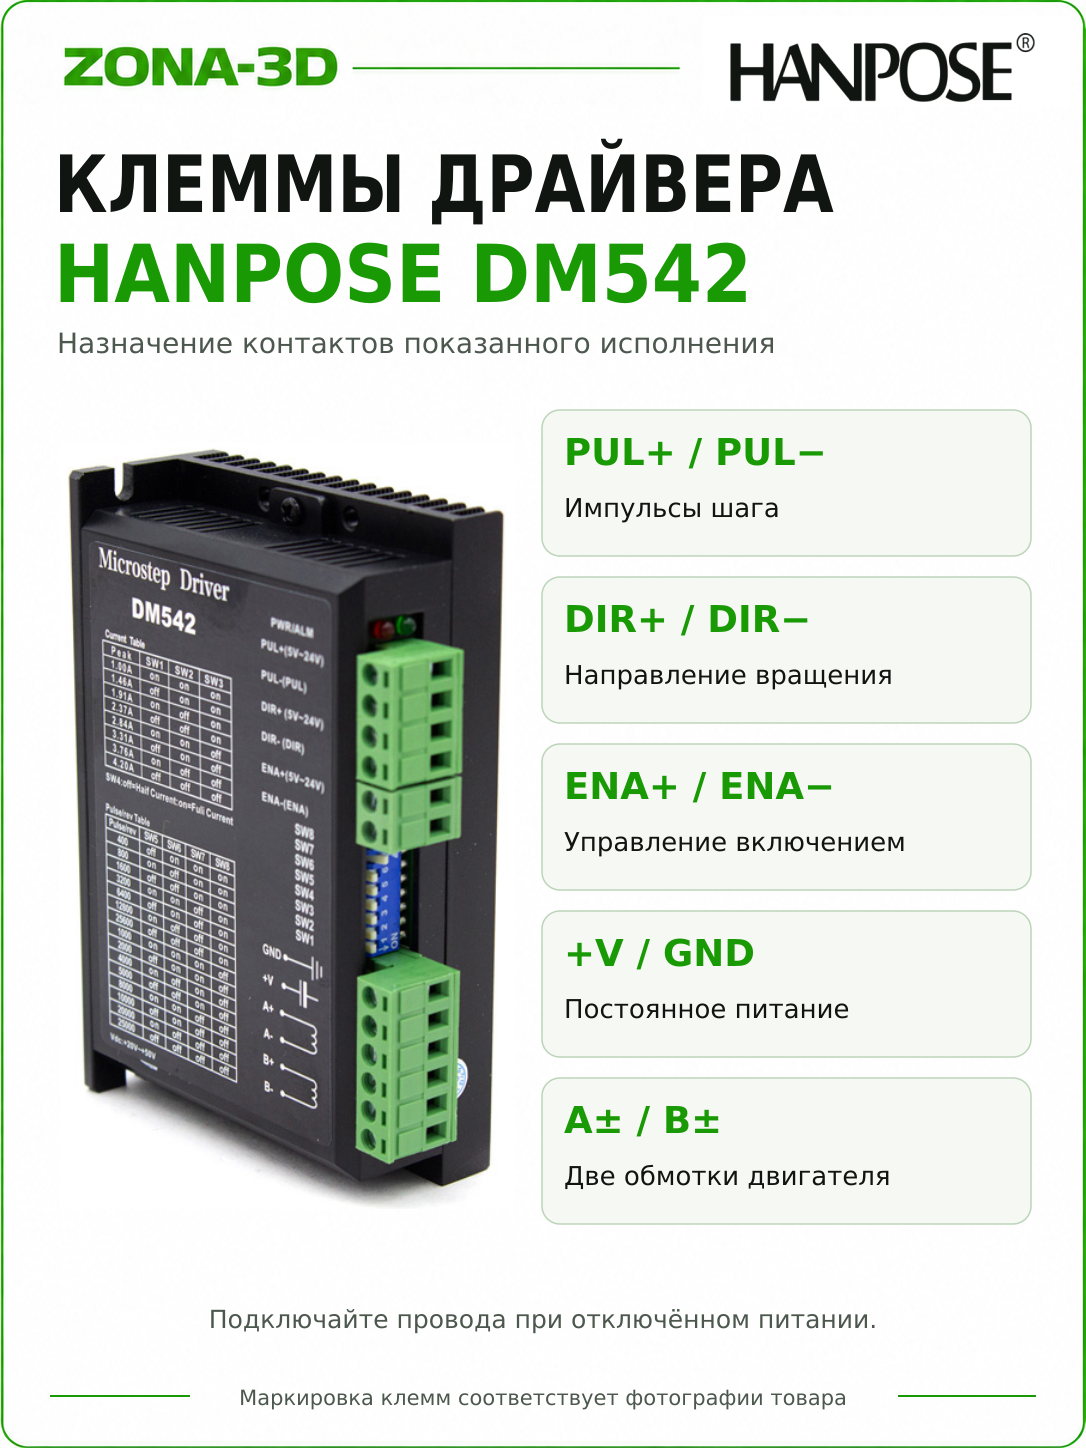
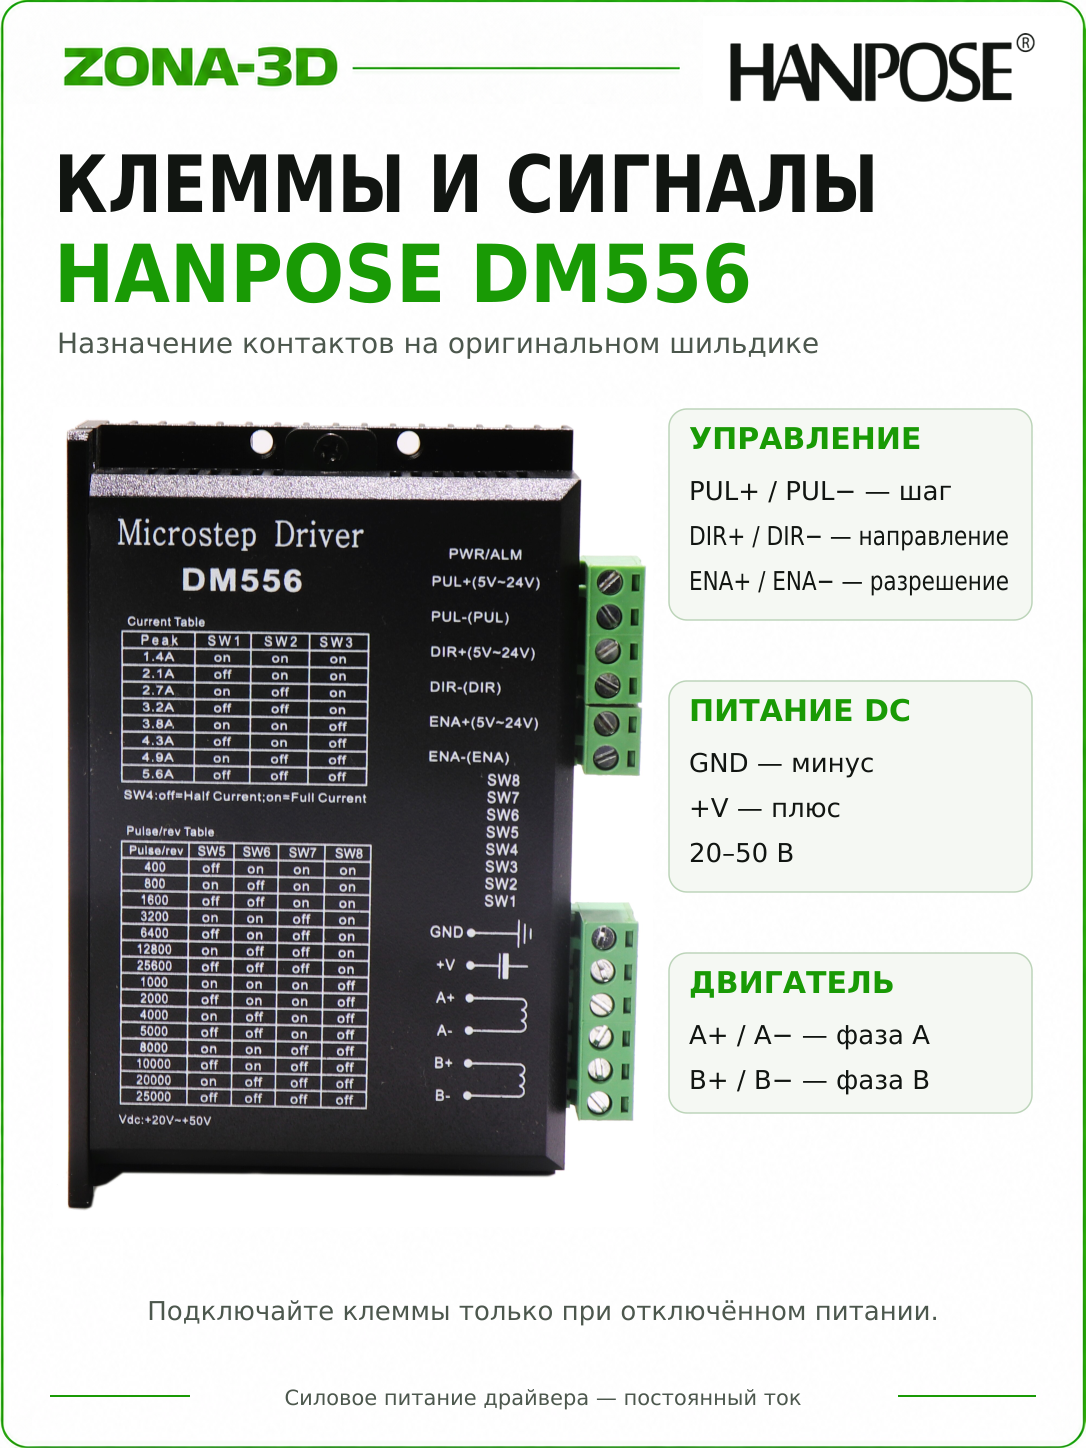
Сначала подключают две обмотки и отдельный источник питания, затем согласуют сигналы с контроллером. На рисунке каждая обмотка показана своей цепью: A+ и A− должны относиться к одной паре проводов, B+ и B− — к другой. Цвета на схеме условные; ориентируйтесь на паспорт двигателя или измерение сопротивления отключённого мотора.
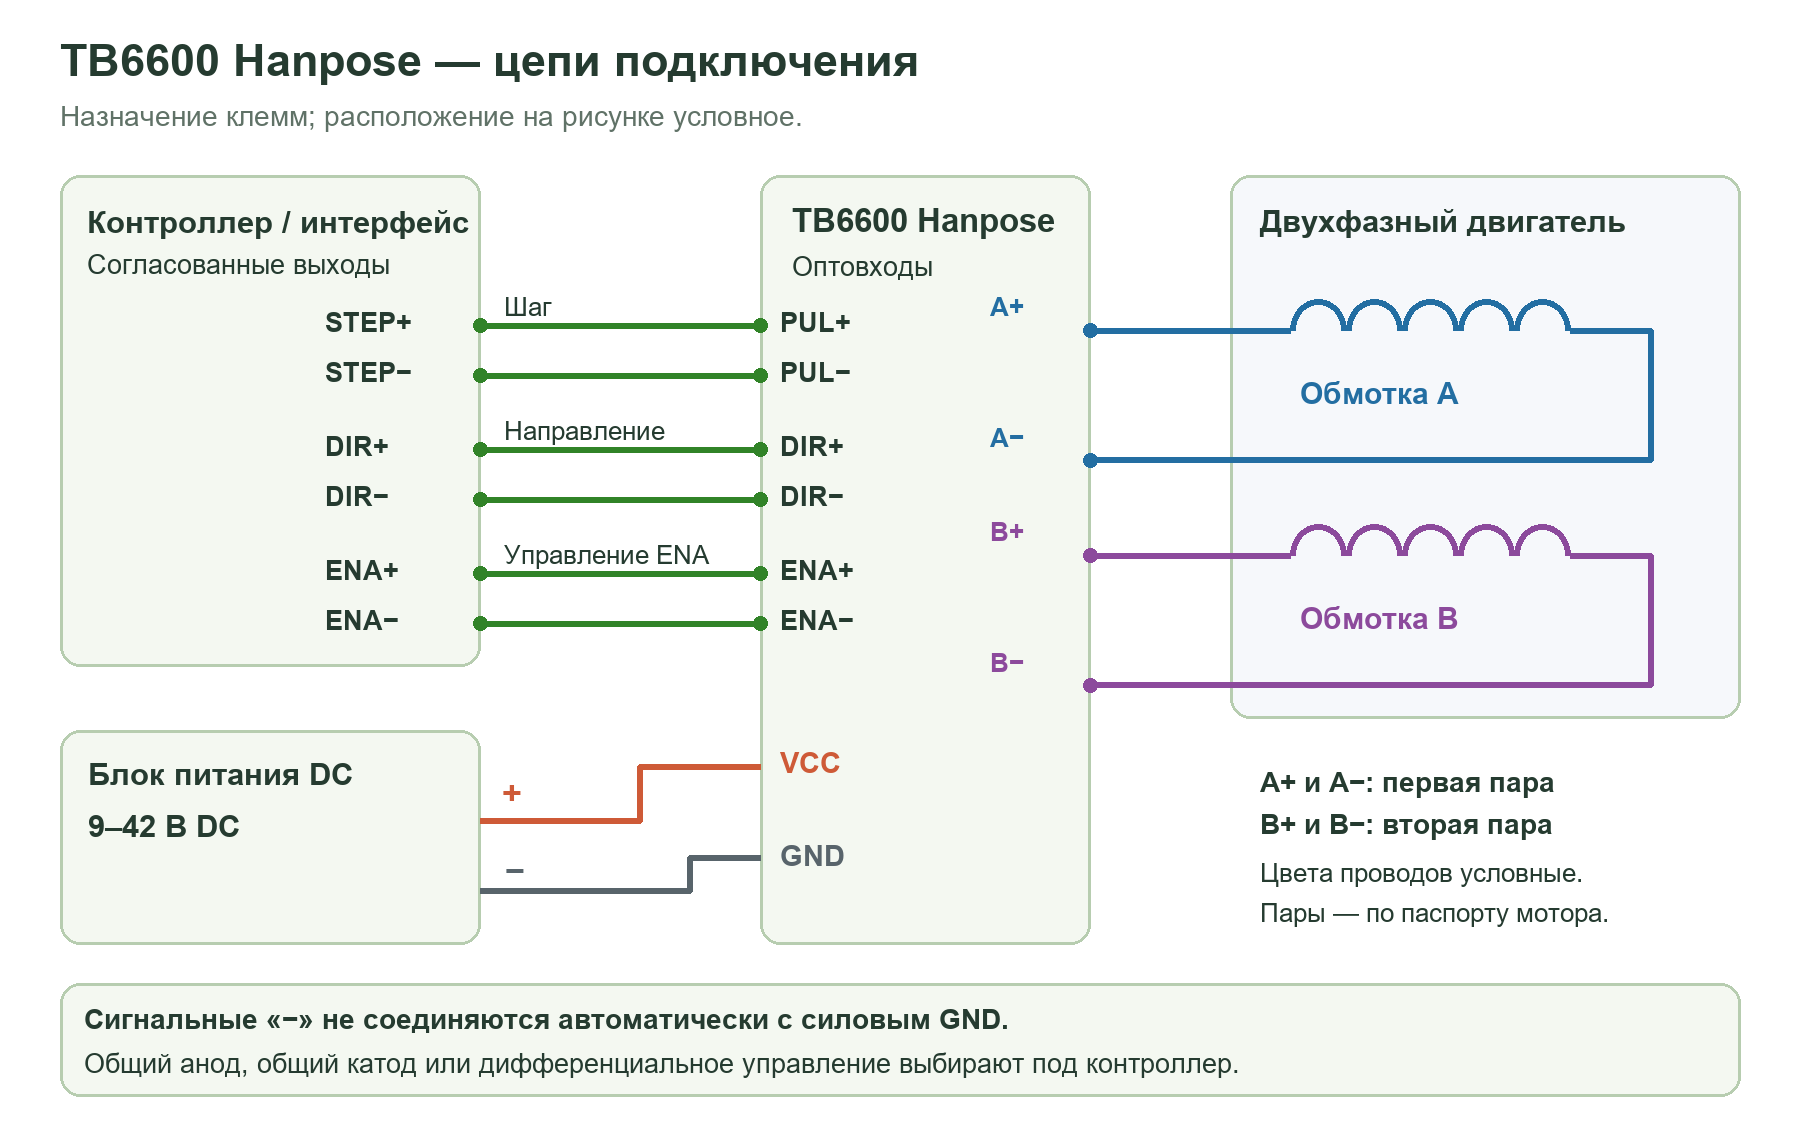
| VCC / GND | Плюс и минус источника 9–42 В DC |
|---|---|
| A+ / A− | Первая обмотка двигателя |
| B+ / B− | Вторая обмотка двигателя |
| PUL+ / PUL− | Пара входа шаговых импульсов STEP |
| DIR+ / DIR− | Пара входа направления |
| ENA+ / ENA− | Пара управления выходами; использование зависит от схемы контроллера |
Знаки «+» и «−» у сигналов относятся к входам оптопар. Их подключение выбирают по типу выходного каскада контроллера. Одного совпадения надписи STEP недостаточно: важны уровень и ток входного сигнала. Для прямого подключения GPIO Arduino или другой платы сначала проверьте электрическое согласование; при необходимости используйте интерфейсный каскад. Силовое напряжение VCC на сигнальные клеммы не подают.
Питание и удобный монтаж
Напряжение источника выбирают в диапазоне 9–42 В DC с запасом до верхнего предела. Номинал обмотки двигателя не задаёт напряжение блока питания напрямую: драйвер регулирует ток в обмотках. При выборе источника учитывают допуск его выходного напряжения и возможный подъём напряжения при торможении механизма.
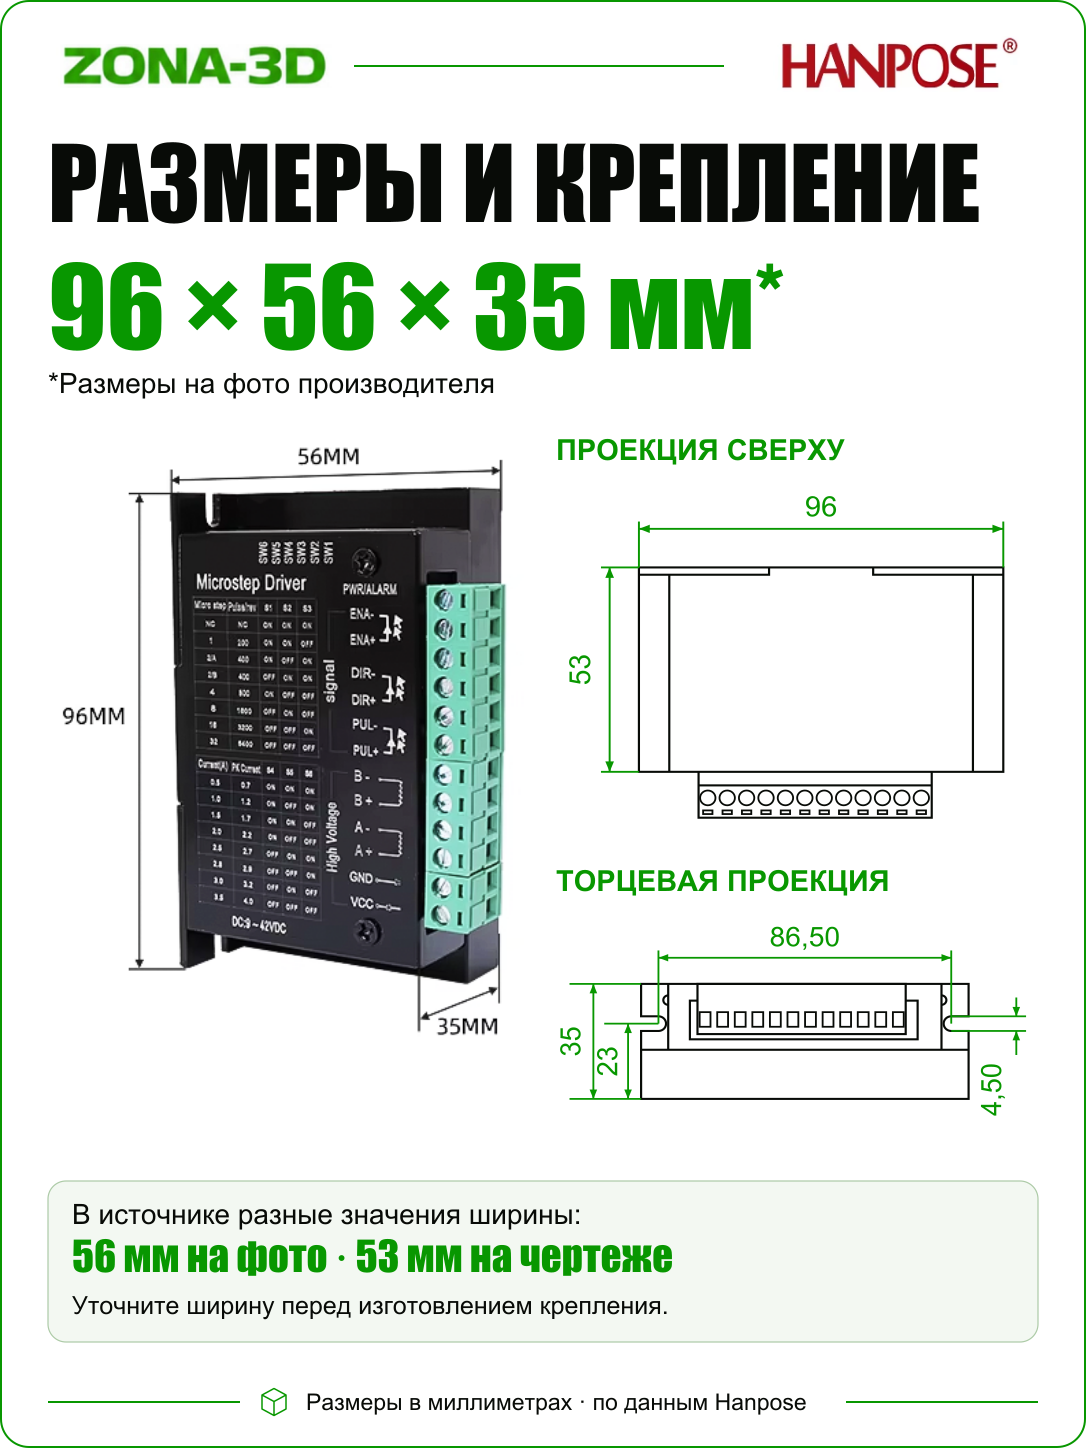
Рёбра корпуса должны свободно отдавать тепло воздуху. Оставьте доступ к клеммам и переключателям, а в плотно заполненном шкафу предусмотрите вентиляцию. Кабель двигателя и силовое питание прокладывайте отдельно от сигнальных проводов; аккуратная разводка облегчает и первый запуск, и последующее обслуживание.
Провода мотора подключают только при снятом питании. Перед включением проверьте затяжку клемм и отсутствие свободных жил между соседними контактами.
Первый запуск без лишней настройки
- Подготовьте одну ось. Определите пары обмоток и проверьте свободное движение механики.
- Выберите ток и микрошаг. Запишите положения DIP и внесите рассчитанные импульсы/мм в контроллер.
- Проверьте соединения. Питание — к VCC/GND, обмотки — к A± и B±, согласованные команды — к входным парам.
- Выполните короткое перемещение. Начните с небольшой скорости и ускорения; проверьте направление и измерьте пройденное расстояние.
- Проверьте рабочий цикл. Постепенно увеличьте скорость и нагрузку, затем оцените нагрев двигателя и корпуса.
| Вал удерживается, движения нет | Проверьте наличие PUL, подключение оптовходов и состояние ENA |
|---|---|
| Вибрация вместо вращения | Проверьте пары A± и B± и контакт каждого провода |
| Расстояние отличается в несколько раз | Сверьте микрошаг с импульсами/мм контроллера |
| Пропуски при разгоне | Проверьте ускорение, свободный ход, рабочий ток и питание |
Что понадобится для сборки
Основной элемент этой позиции — корпусной драйвер TB6600 Hanpose. Для готового привода отдельно подбирают двухфазный двигатель, блок питания DC, контроллер STEP/DIR и проводку. Клеммы на корпусе не означают наличие готовых кабелей или блока питания в комплекте.
Перед покупкой удобно проверить пять пунктов: ток и соединение обмоток, напряжение источника, тип выходов контроллера, требуемую частоту STEP на рабочей скорости и свободное место для корпуса с проводами. Эта проверка позволяет сразу собрать согласованный комплект для вашей оси.
Материалы производителя
Hanpose: семейство корпусных драйверов TB6600. При подключении используйте таблицу и обозначения вашего экземпляра: внутри семейства существуют разные аппаратные исполнения.