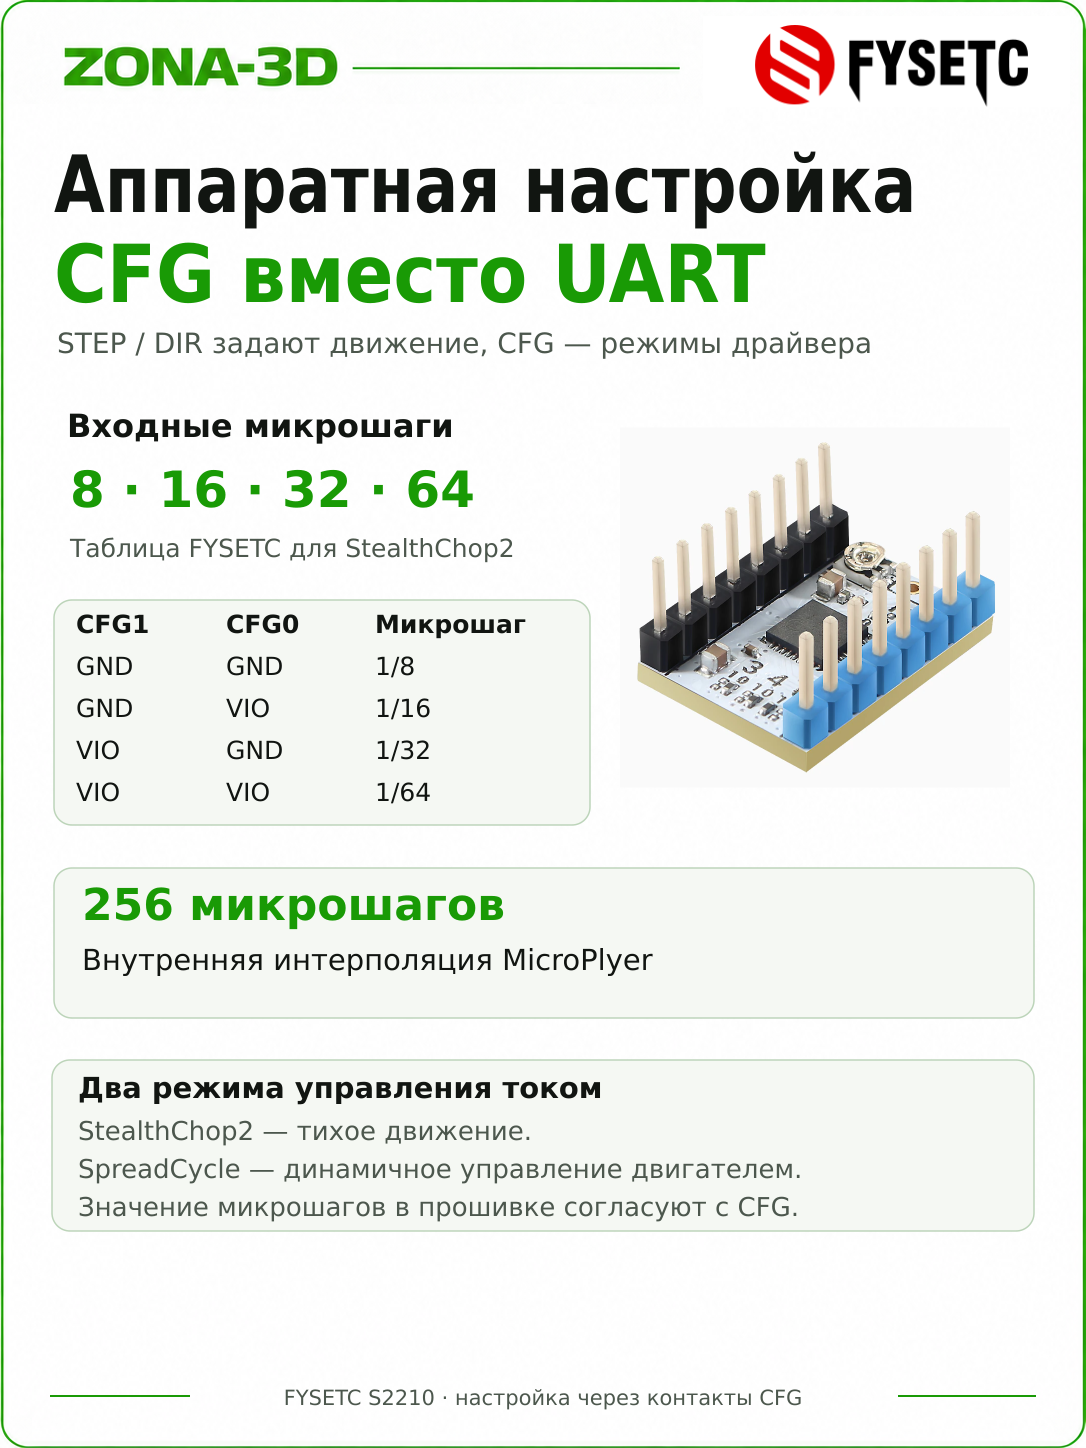

BIGTREETECH TMC2226 V1.0
UART · StealthChop2 · микрошаговая интерполяция
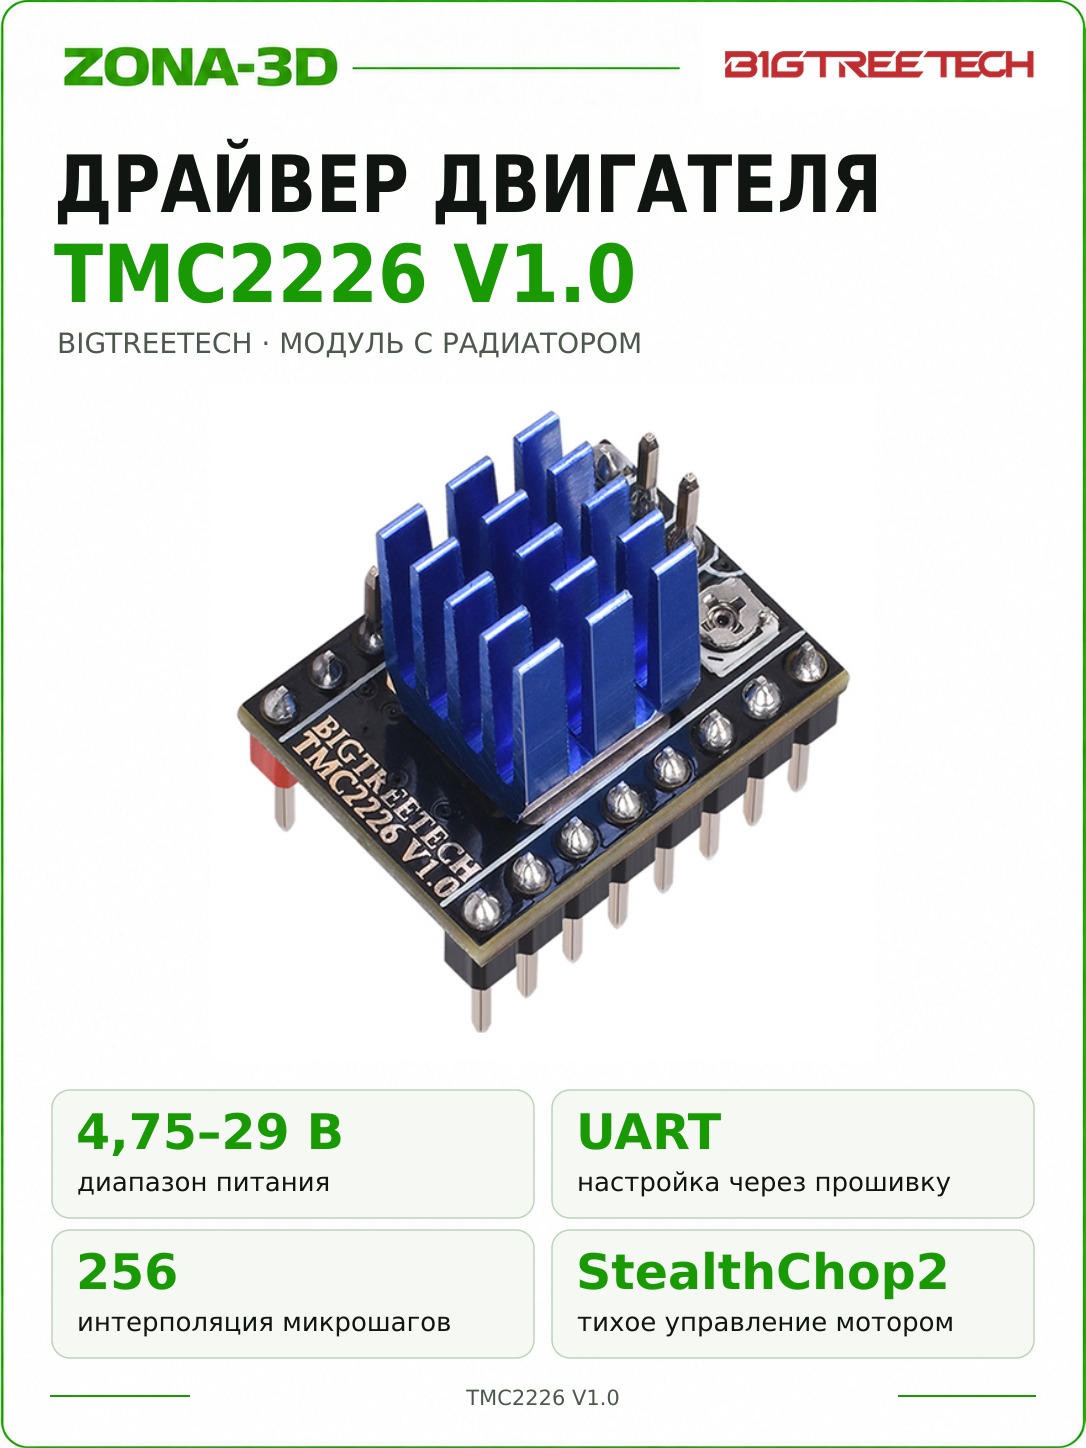
BIGTREETECH TMC2226 V1.0 — драйвер одного биполярного шагового двигателя с управлением STEP/DIR и настройкой через UART. Модуль поддерживает StealthChop2 для тихого хода, SpreadCycle для динамичного управления и StallGuard4 для оценки нагрузки. Он предназначен для совместимых разъёмов со сменными драйверами.
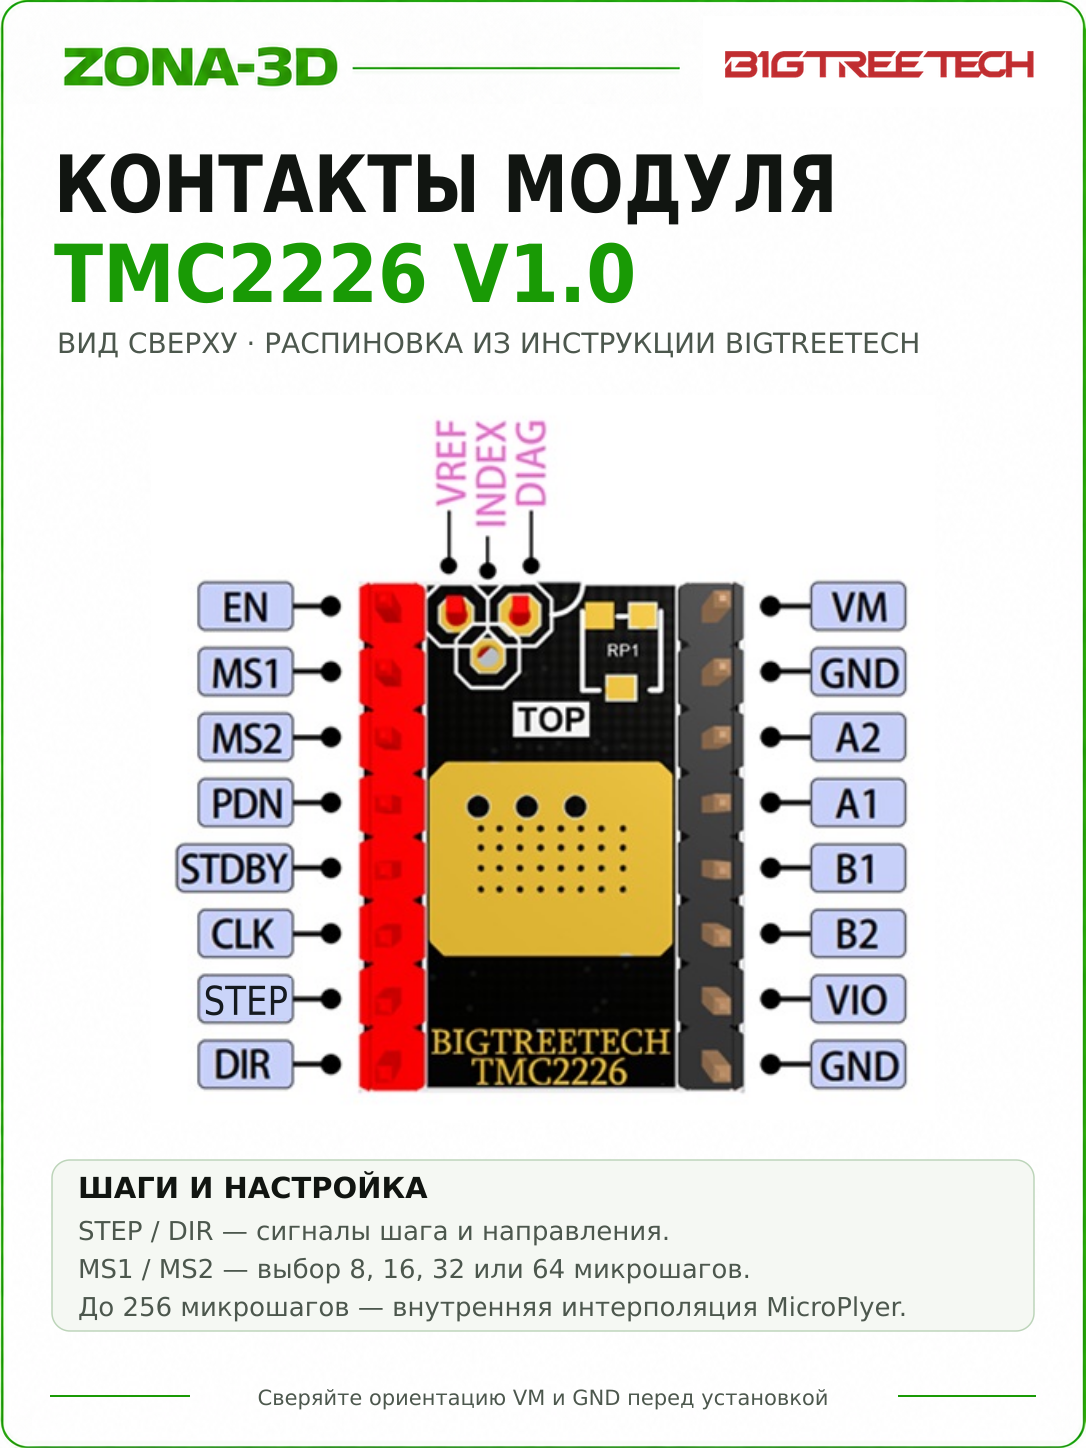
Особенность TMC2226 — корпус микросхемы HTSSOP и разводка отдельного входа STDBY. Для программного управления BIGTREETECH указывает совместимую конфигурацию TMC2209, однако назначение контактов и перемычек нужно проверять по схеме своей платы.
Технические характеристики
| Исполнение | BIGTREETECH TMC2226 V1.0 |
|---|---|
| Силовое питание | 4,75–29 В DC по документации |
| Предельный ток | До 2 А RMS / 2,8 А пикового; зависит от теплоотвода |
| Движение | STEP/DIR |
| Настройка | Однопроводный UART либо аппаратные входы |
| Входной микрошаг без UART | 1/8, 1/16, 1/32 или 1/64 |
| Интерполяция | MicroPlyer до 256 микрошагов |
| Режимы | StealthChop2, SpreadCycle |
| Дополнительные функции | StallGuard4, CoolStep, режим ожидания STDBY |
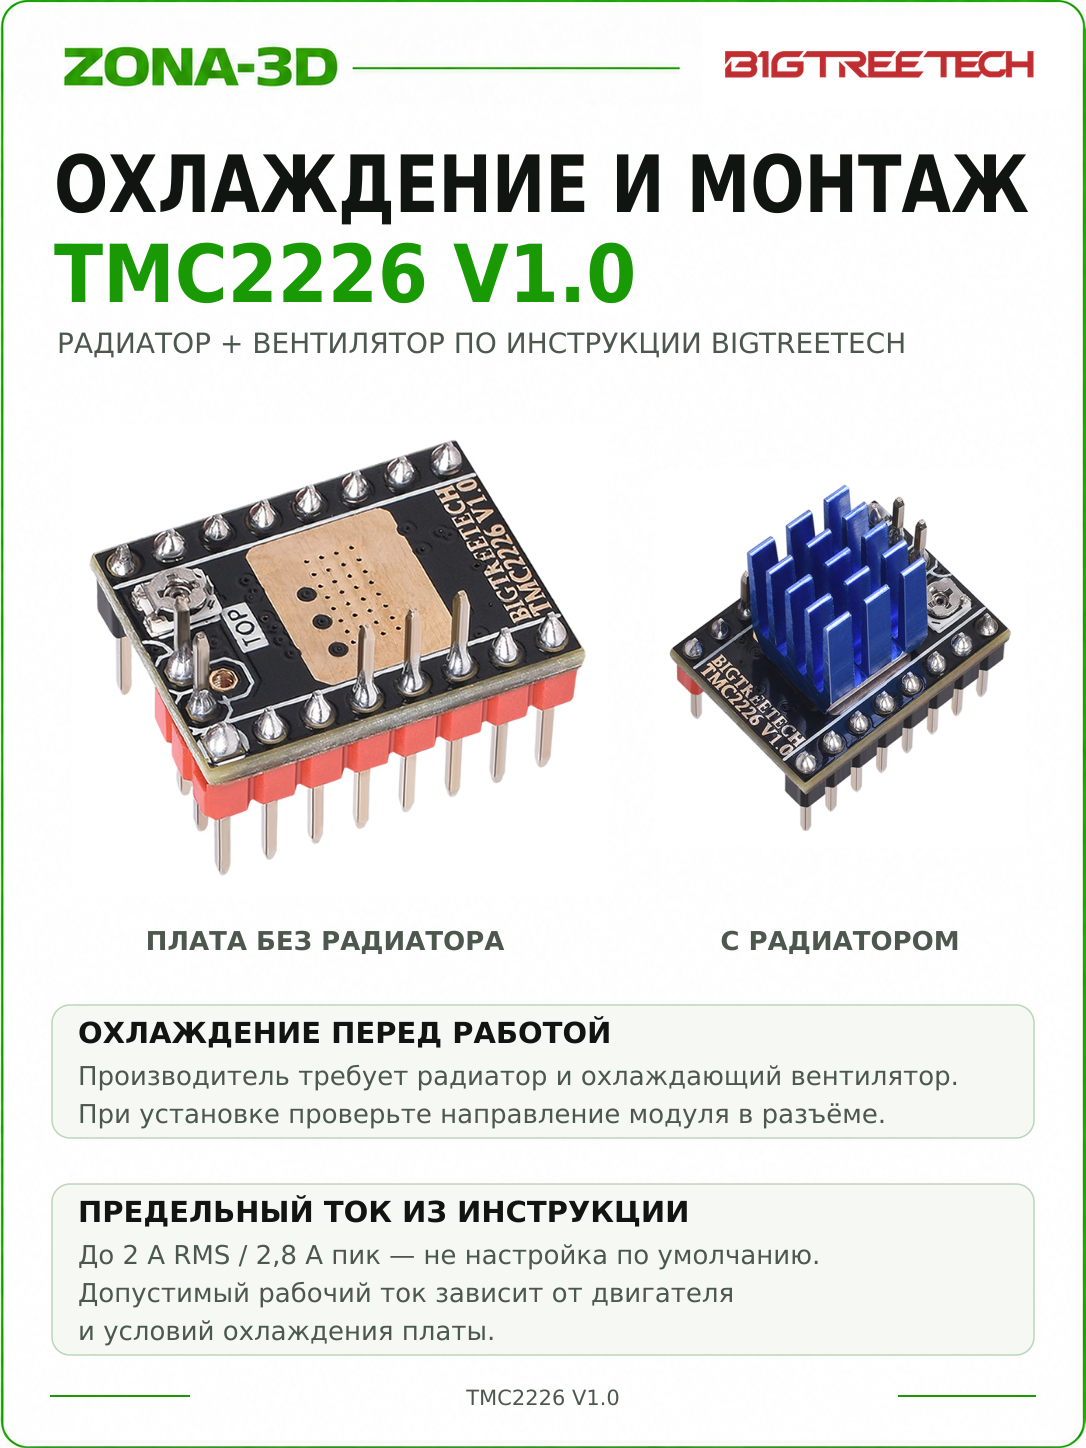
Пределы драйвера не заменяют настройки для конкретного мотора. Длительный рабочий ток зависит от платы, радиатора, обдува и температуры внутри корпуса.
Настройка через TMC2209 в прошивке
Инструкция BTT предписывает для UART использовать конфигурацию TMC2209. В Klipper применяют [tmc2209 stepper_x], задают реальный uart_pin и выбранный ток run_current в амперах RMS. В Marlin используют поддерживаемый тип TMC2209 и параметры UART соответствующей платы.
Не копируйте адреса выводов из чужого примера. Сначала проверьте, что PDN/UART модуля соединён с правильным контактом контроллера и режим гнезда выбран верно. Ошибка обмена требует проверки линии, питания и конфигурации, а не увеличения тока.
Микрошаг и ток
Без UART входы MS1/MS2 выбирают один из четырёх режимов входного деления. Значение в прошивке должно соответствовать аппаратному выбору. Внутренняя интерполяция до 256 повышает плавность формирования токов, но не требует такого же количества входных импульсов на полный шаг.
В UART-режиме ток задаётся программно, при аппаратной настройке используется подстроечник по инструкции модуля. Не переносите расчёт Vref от другого драйвера и не считайте положение подстроечника показателем ампер. Верхние 2 А RMS и 2,8 А peak — разные величины и не являются универсальной рабочей настройкой.
StallGuard4 и вход STDBY
Для sensorless homing нужен сигнал DIAG, подключённый к подходящему входу контроллера, и настройка чувствительности конкретной оси. Трение, ток и температура двигателя влияют на срабатывание. Эта функция не измеряет положение ротора как энкодер и не заменяет датчик стола.
Отдельный вход STDBY используется для режима ожидания. При замене похожего StepStick-модуля проверьте, какой сигнал попадает на этот контакт. Совместимость прошивки TMC2209 не означает, что любая старая разводка перемычек подходит без изменений.
Монтаж, обдув и проверка
- Отключите питание принтера и USB. Сверьте VM, GND, VIO и EN по маркировке, а не цвету гребёнок.
- Проверьте UART, STDBY, состояние DIAG и пары обмоток. Подключение двигателя выполняйте без питания.
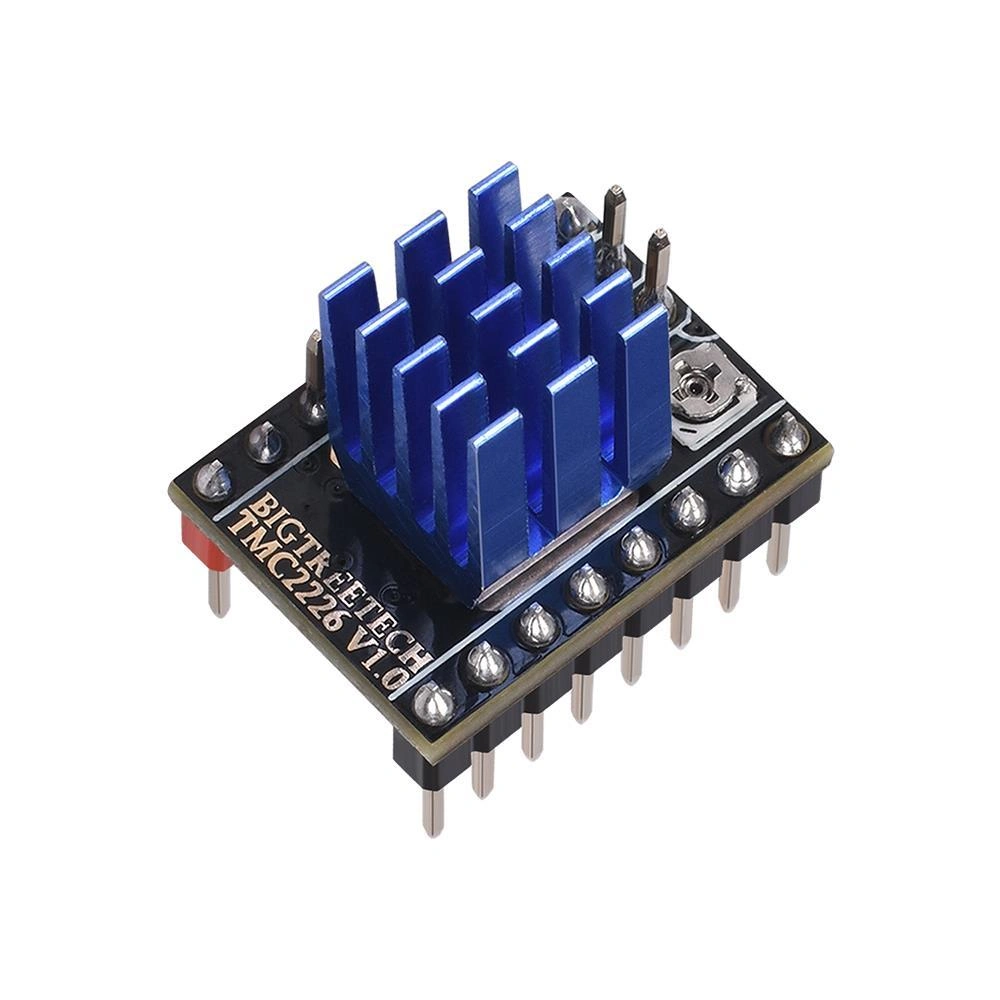
- Установите радиатор и охлаждающий вентилятор, как требует инструкция BTT. Радиатор не должен касаться гребёнок.
- После проверки связи выполните небольшой ход и оцените направление, расстояние, нагрев и устойчивость под нагрузкой.
При пропусках шагов проверяют также механику, ускорения и выбранный режим StealthChop2/SpreadCycle. Само увеличение микрошагов не исправляет эти причины.
Документация и комплектация
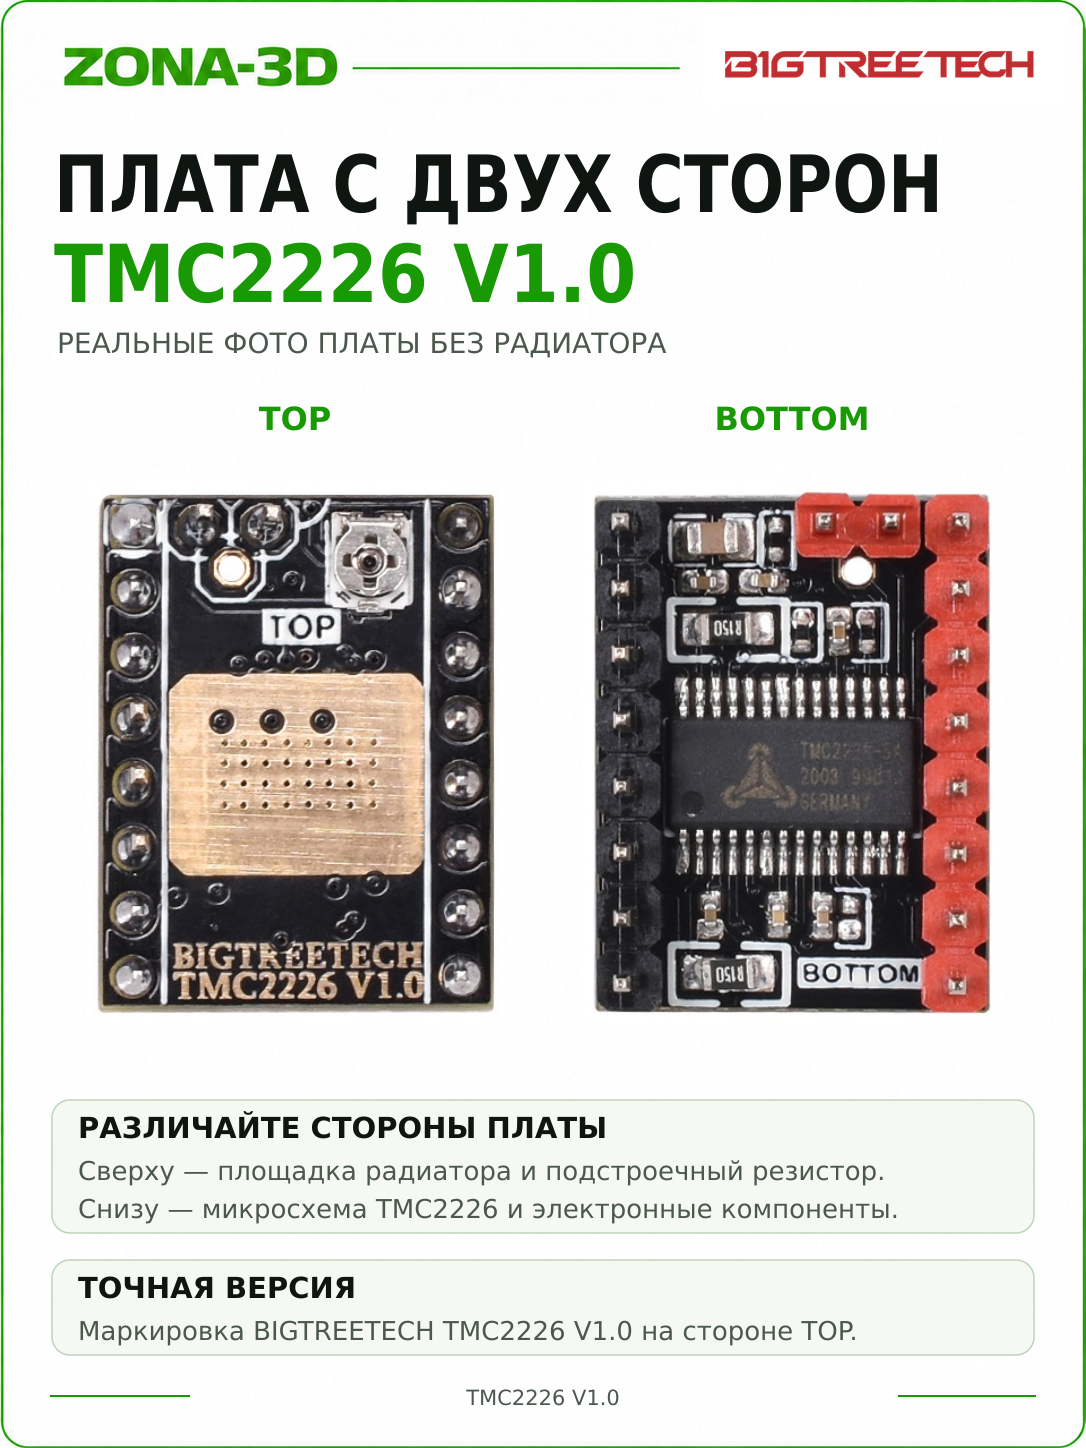
Карточка относится к одному исполнению BIGTREETECH TMC2226 V1.0. Радиатор показан на фото; количество и принадлежности определяются заказом.