
MKS TMC2160-OC
STEP/DIR · до 1/64 · настройка тока и режимов через DIP
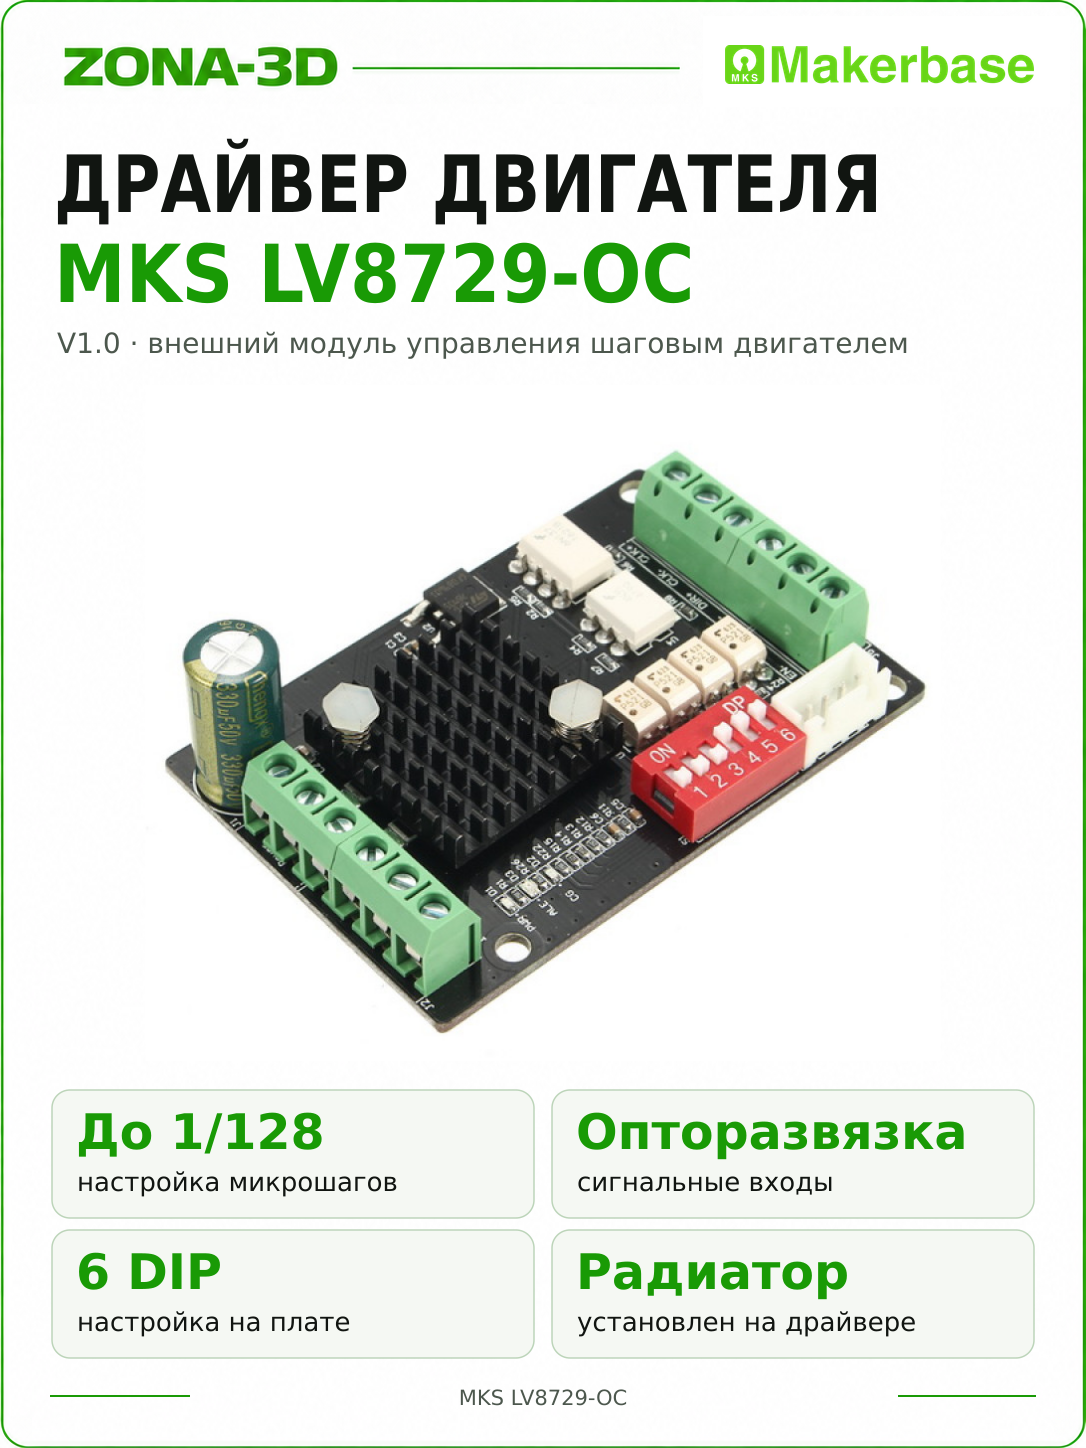
MKS TMC2160-OC — внешний драйвер двухфазного биполярного шагового двигателя для 3D-принтера, ЧПУ и координатных механизмов. Он принимает команды STEP/DIR, а ток, микрошаг, тихий режим и удержание задаются семью DIP-переключателями. Отдельный модуль с радиатором и силовыми клеммами позволяет разместить привод вне компактного разъёма StepStick основной платы.
Исполнение OC удобно для сборки отдельной силовой части: двигатель и блок питания подключаются к винтовым клеммам, управляющие сигналы проходят через опторазвязку. Драйвер не требует постоянной программной связи для штатной настройки, поэтому подходит контроллерам, умеющим формировать согласованные STEP/DIR/EN.
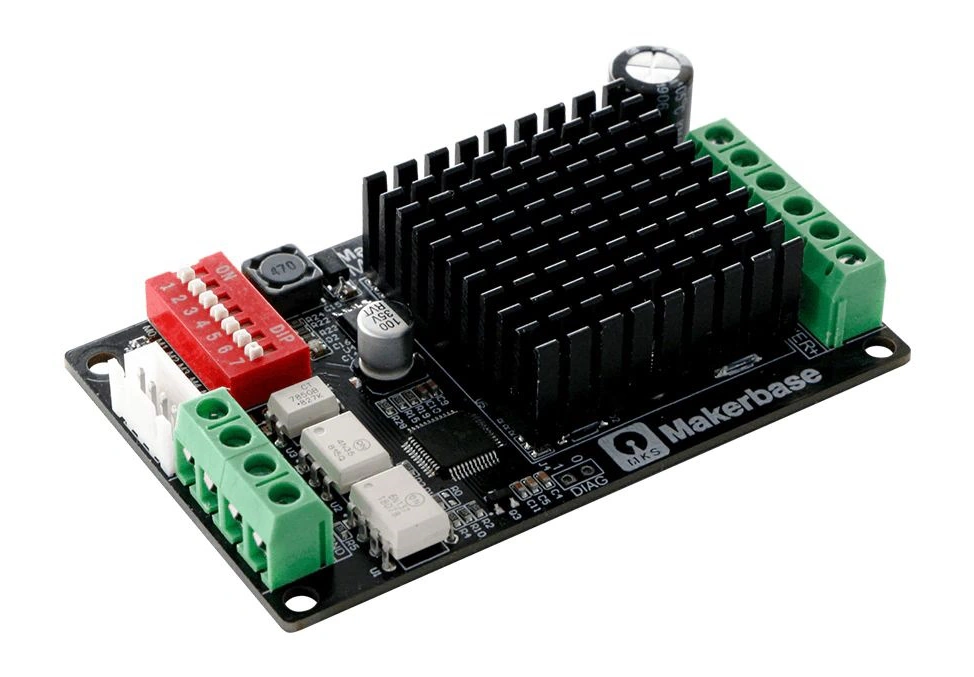
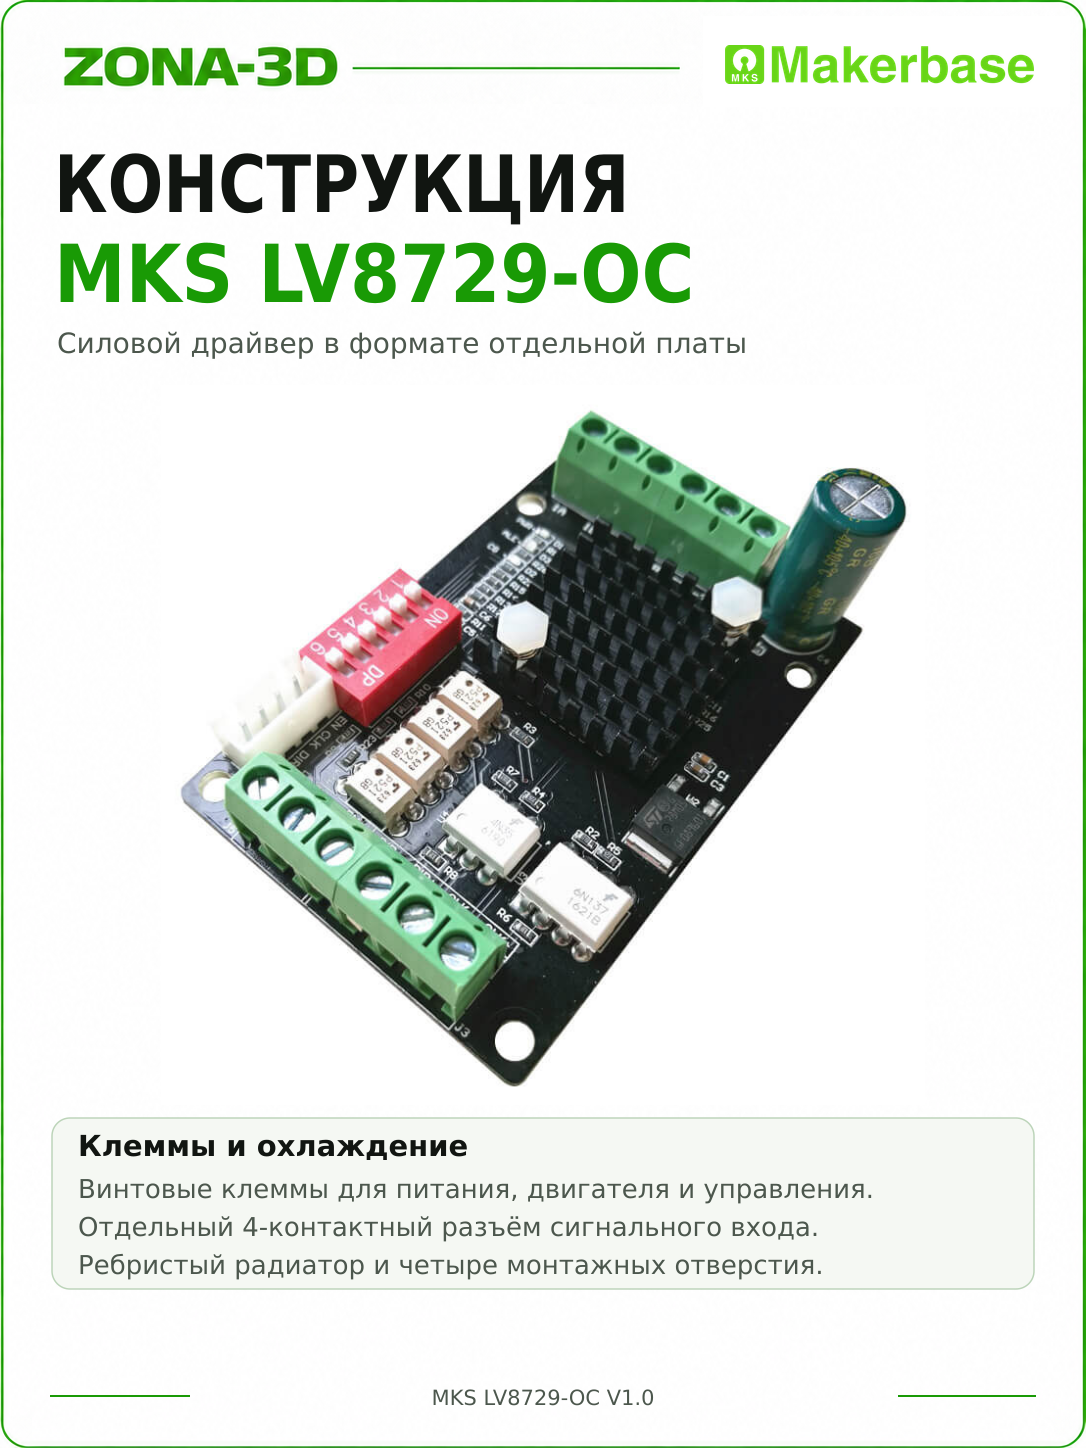
Питание и обмотки подключаются к собственным клеммам. Удобно организовать монтаж, проводку и обдув рядом с контроллером.
Микрошаг до 1/64, рабочий ток и удержание выбираются аппаратно. После смены микрошагов согласуют масштаб движения в прошивке.
StealthChop помогает снизить характерный звук работы; SpreadCycle выбирают для другого характера регулирования тока и динамики.
Когда стоит выбрать внешний OC
Такой драйвер полезен для оси с отдельным двухфазным двигателем, когда силовую электронику удобнее вынести из контроллера: например, при сборке небольшого ЧПУ, координатного стола или модернизации привода 3D-принтера. На плате предусмотрены крепёжные отверстия, установлен радиатор, доступ к переключателям и проводам остаётся открытым.
Это не вставная замена A4988 или TMC2209. Для контроллера с разъёмом StepStick понадобится правильно разведённый переходник либо вывод STEP/DIR/EN по схеме платы. Для замены корпусного драйвера сначала сравните тип входов: здесь клеммы EN, DIR, CLK и GND, а не универсальные пары PUL+/PUL−.
Проверьте ток фазы, сопротивление и индуктивность двигателя, требуемую скорость и допустимый нагрев. Размеры NEMA 17 или NEMA 23 относятся к механическому креплению; двигатели одного размера могут иметь разные электрические параметры. Одного совпадения NEMA для выбора недостаточно.
Основные характеристики
| Параметр | Значение |
|---|---|
| Модель и ревизия | MKS TMC2160-OC V1.0; отдельная плата Makerbase |
| Силовое питание | 8–40 В DC; Makerbase рекомендует использовать менее 35 В |
| Управление движением | CLK/STEP, DIR, EN; входная опторазвязка |
| Входной микрошаг | 1/8, 1/16, 1/32, 1/64; переключатели M0/M1 |
| Рабочий ток | 8 аппаратных ступеней M2–M4; 2,30–4,33 А peak по таблице настройки |
| Регулирование тока | SpreadCycle или StealthChop; выбор M5 |
| Удержание | Полный рабочий ток либо половина; выбор M6 |
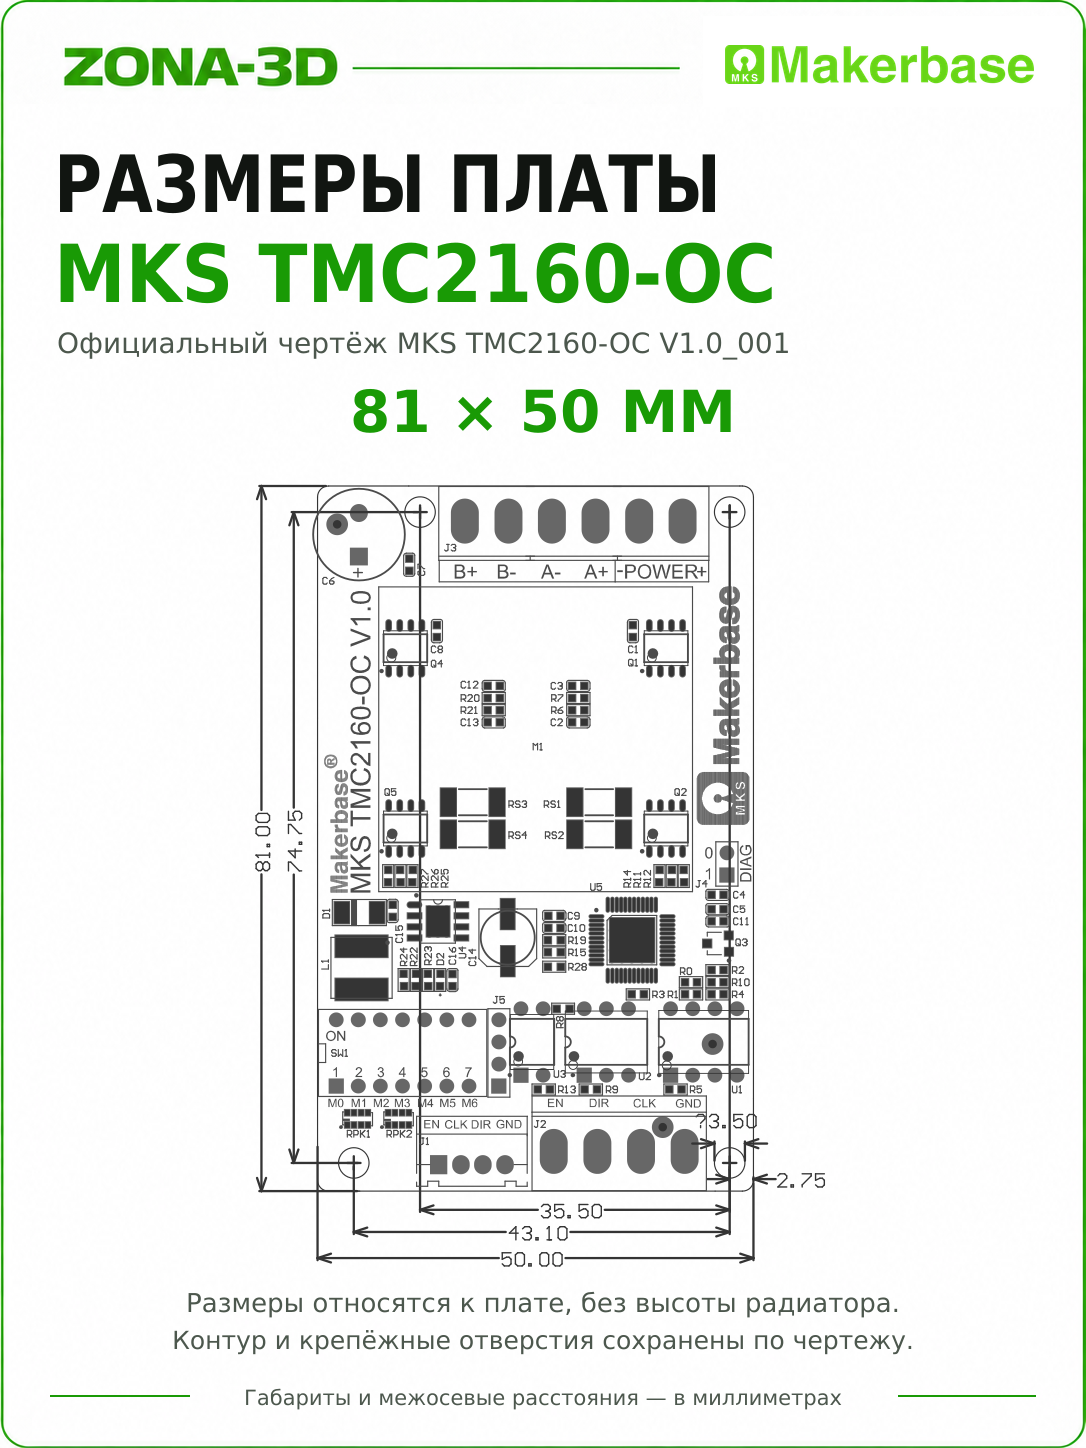
| Габарит печатной платы | 81 × 50 мм; высота разъёмов и радиатора учитывается отдельно |
| Подключаемый двигатель | Двухфазный биполярный, две отдельные обмотки |
Питание 12 или 24 В находится внутри указанного диапазона. При выборе другого источника учитывайте допуск напряжения и выбросы в системе; рекомендация ниже 35 В оставляет запас до верхнего предела модуля. Возможности самой микросхемы TMC2160 не заменяют ограничения готовой платы.
Подключение: два входных разъёма с разным порядком
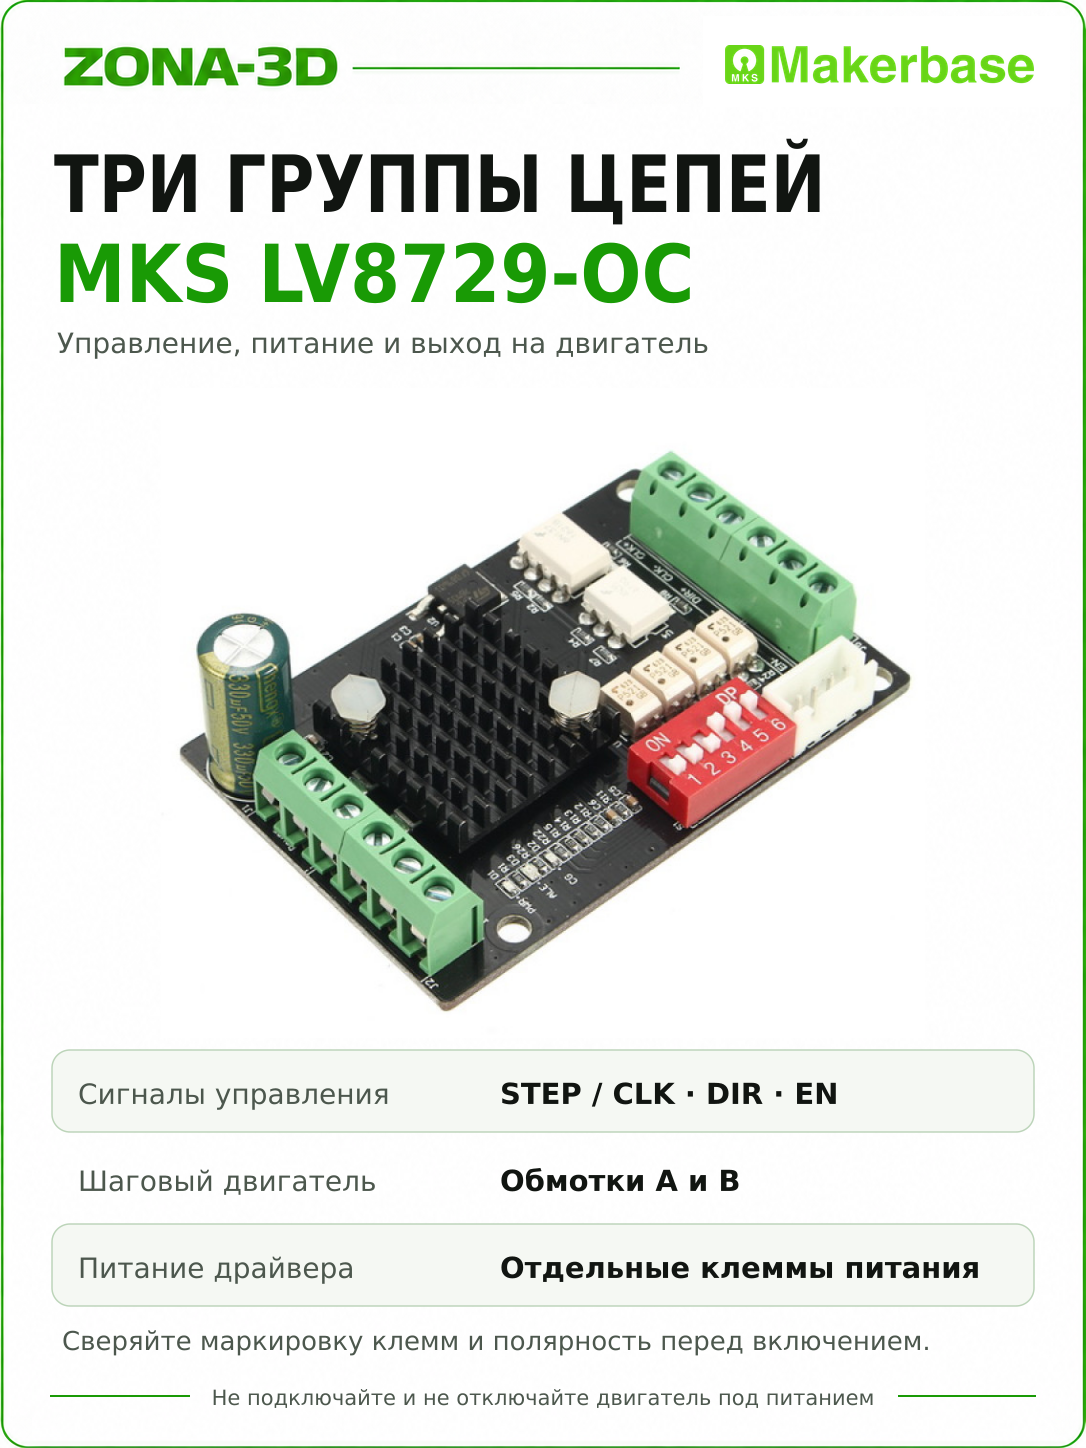
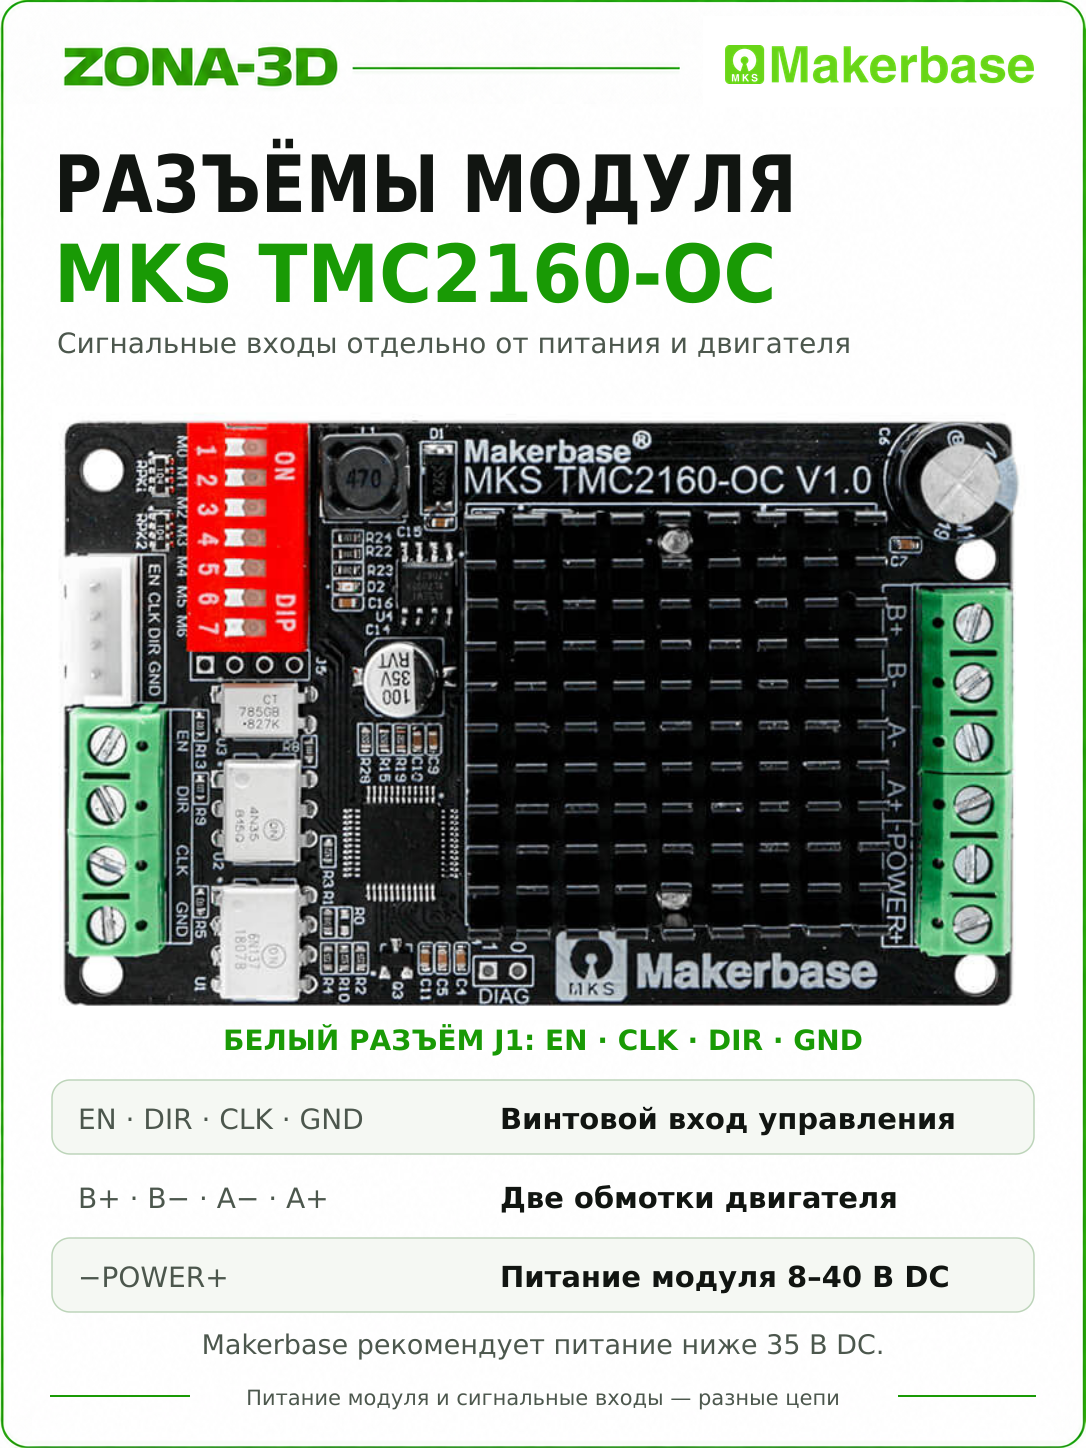
При снятом питании найдите омметром две обмотки двигателя. Одну подключите к A+/A−, вторую к B+/B−. На POWER+ и POWER− подайте DC правильной полярности. Обозначение «−» у выхода обмотки не делает его землёй: все четыре моторных вывода относятся к выходам силового моста.
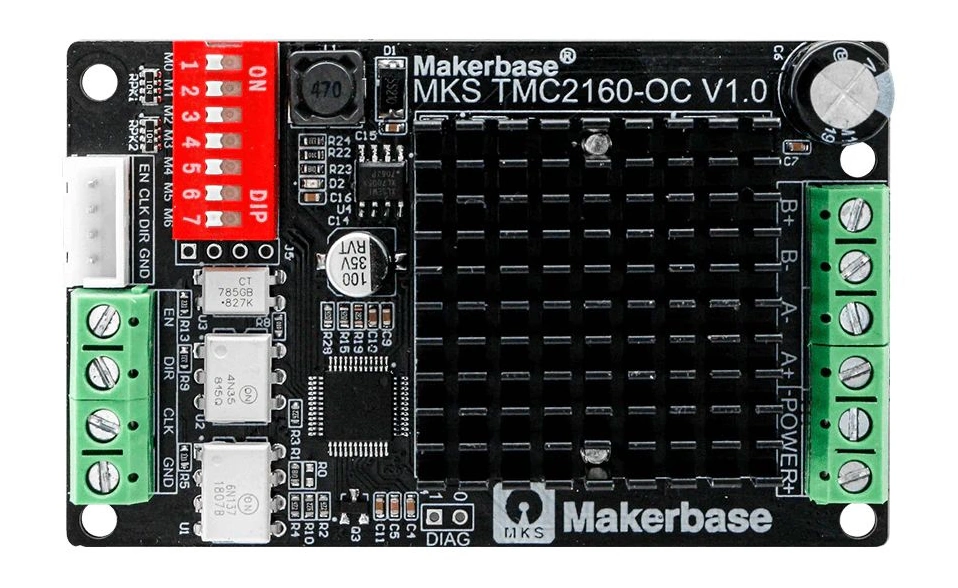
На зелёной сигнальной колодке порядок по маркировке — EN, DIR, CLK, GND. У белого разъёма J1 — EN, CLK, DIR, GND. CLK соответствует STEP контроллера. Два средних сигнала переставлены, поэтому готовый кабель нельзя переносить между этими разъёмами только по совпадению числа проводов.
Опторазвязка — полезное разделение входной цепи, но не обещание совместимости с любым уровнем сигнала. Выход контроллера должен обеспечивать подходящие напряжение, ток и длительность импульсов. Прямое управление 3,3 В сначала проверьте по электрической схеме своего интерфейса.
Семь DIP: сначала найдите номер переключателя
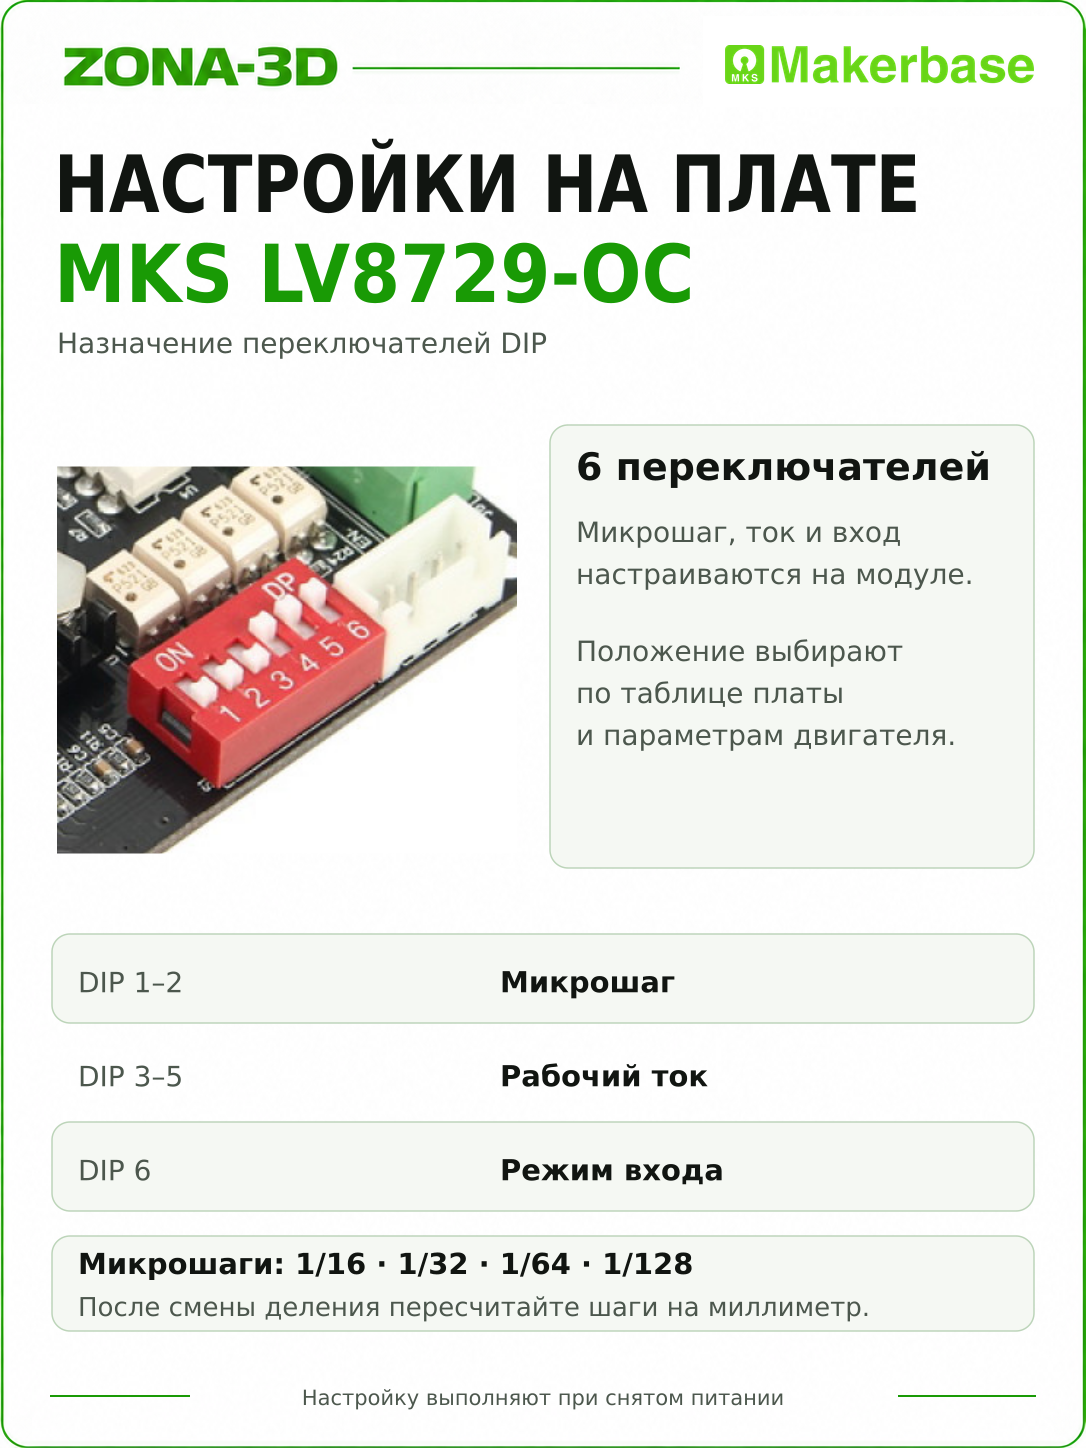
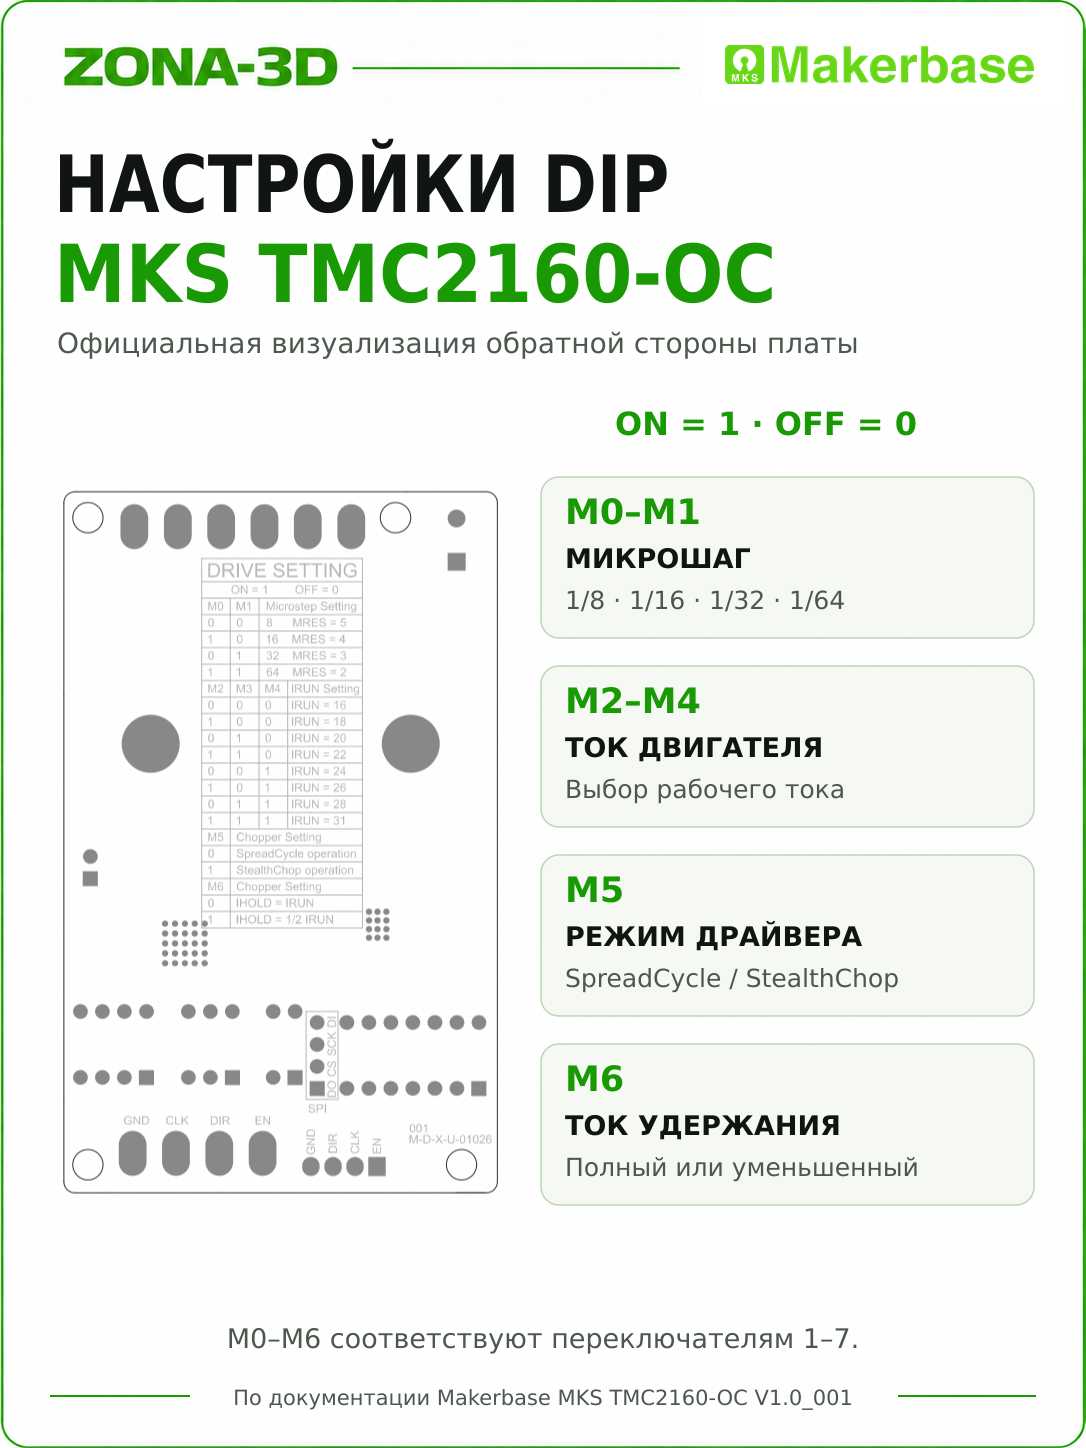
На корпусе переключателей стоят числа 1–7, а в документации используются M0–M6. Поэтому M2 — третий, а M6 — седьмой переключатель. ON соответствует 1, OFF — 0. Изменяйте положения при выключенном питании, ориентируясь по надписи ON на реальном корпусе.
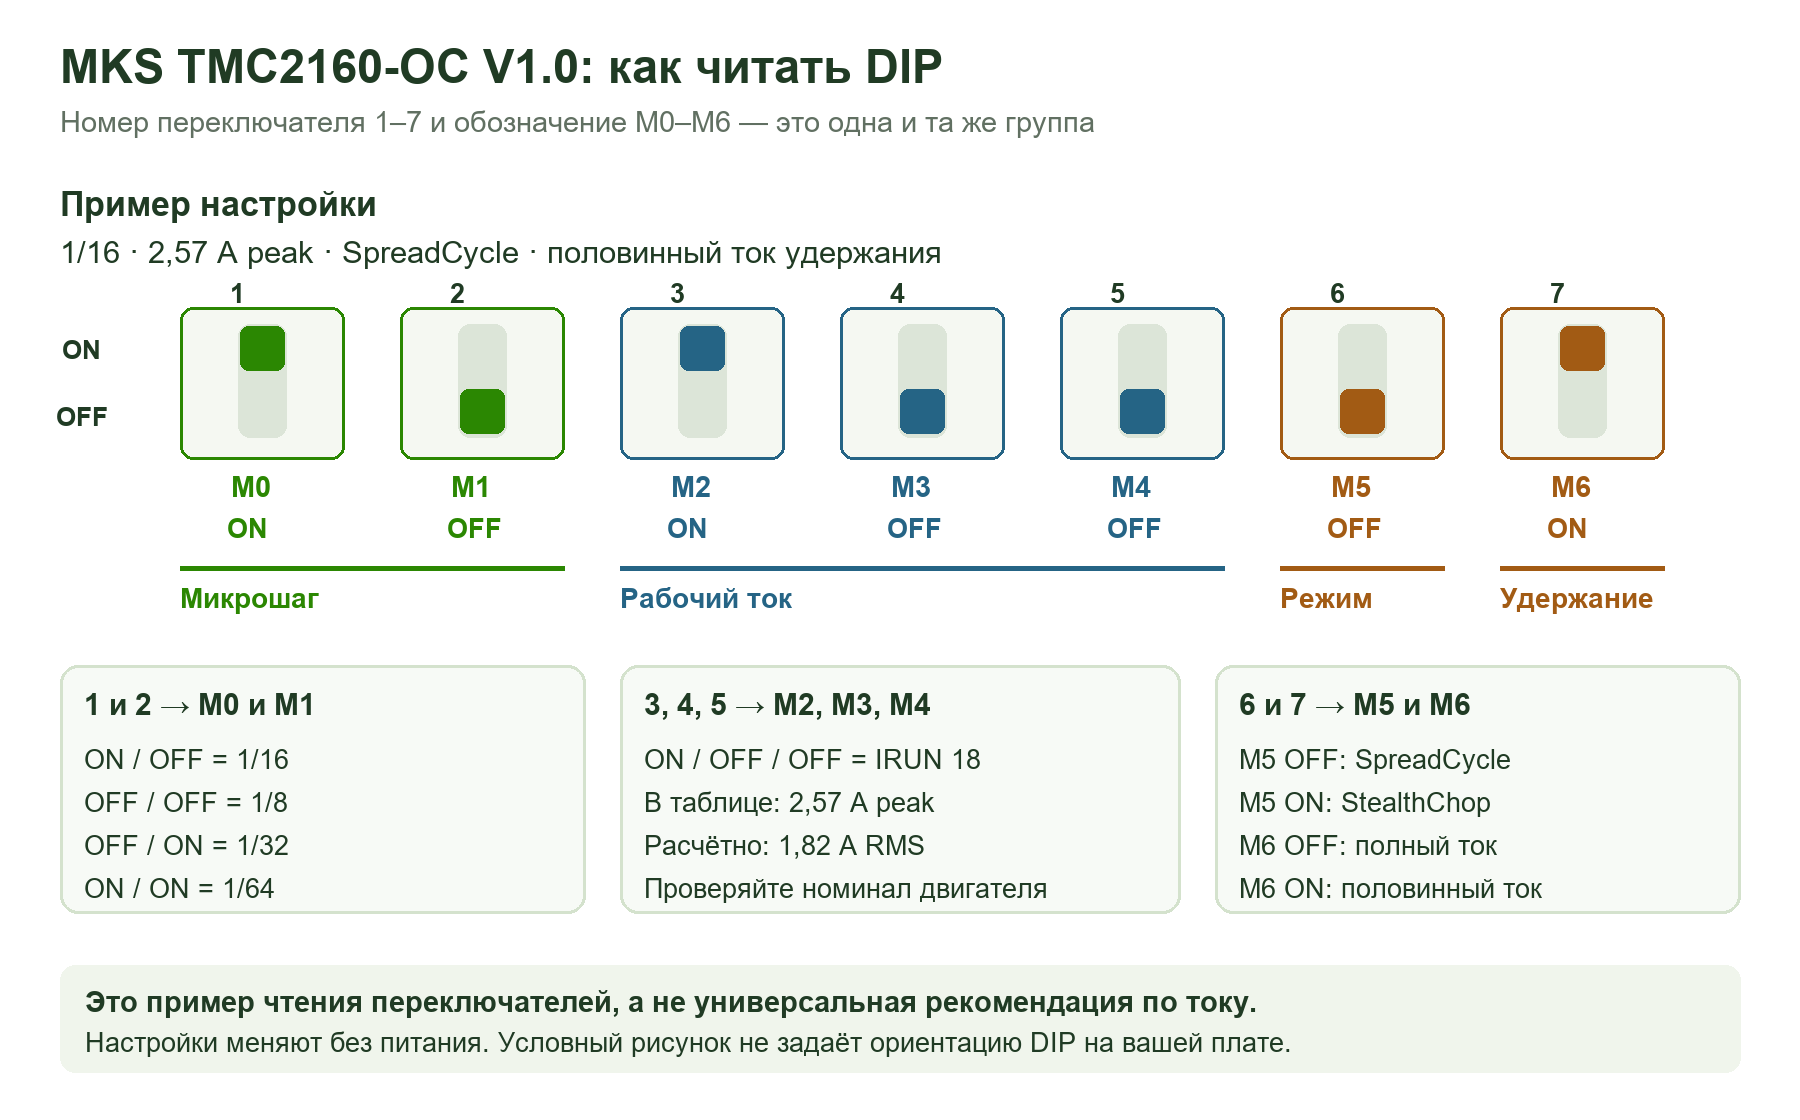
Первые два переключателя выбирают деление шага, следующие три — рабочий ток. Шестой выбирает SpreadCycle/StealthChop, седьмой — ток при остановке. Это позволяет менять характер работы без настройки регистров из прошивки, но положение каждого переключателя нужно записать при наладке.
Ток двигателя: почему peak не равен RMS
В таблице ступеней MKS TMC2160-OC величины подписаны как Peak-Current. Например, верхняя ступень 4,33 А — это не 4,33 А RMS. Для синусоидального тока:
4,33 А peak → 3,06 А RMS; 2,30 А peak → 1,63 А RMS.
Преобразование единиц не гарантирует длительную работу модуля на максимальном токе. Допустимый рабочий режим зависит от двигателя, охлаждения и нагрузки. Номинал двигателя сравнивают с таблицей только после проверки, каким способом изготовитель мотора определяет его ток.
| M2 / M3 / M4 | IRUN | Peak-Current |
|---|---|---|
| OFF / OFF / OFF | 16 | 2,30 А |
| ON / OFF / OFF | 18 | 2,57 А |
| OFF / ON / OFF | 20 | 2,84 А |
| ON / ON / OFF | 22 | 3,11 А |
| OFF / OFF / ON | 24 | 3,38 А |
| ON / OFF / ON | 26 | 3,65 А |
| OFF / ON / ON | 28 | 3,92 А |
| ON / ON / ON | 31 | 4,33 А |
Пример выбора. Если для двигателя и охлаждения установлен допустимый лимит 2,0 А RMS, его синусоидальный эквивалент — 2,83 А peak. Ступень 2,84 А чуть выше этого значения, а 2,57 А соответствует 1,82 А RMS и позволяет начать проверку ниже лимита. Достаточность момента оценивают на реальном приводе; такой пример не задаёт ток всем двигателям одного размера.
Микрошаг и масштаб перемещения
Возможны четыре сочетания M0/M1: OFF/OFF — 1/8; ON/OFF — 1/16; OFF/ON — 1/32; ON/ON — 1/64. Более мелкое деление делает команды положения дробнее, но повышает требуемую частоту STEP на той же скорости. Оно не устраняет люфт, упругость ремня или неравномерность хода направляющих.
Для двигателя 1,8° при 1/16 требуется 200 × 16 = 3200 импульсов на оборот. Если винт перемещает ось на 8 мм за оборот без редуктора, получается 400 импульсов/мм. При скорости 50 мм/с это 20 000 импульсов/с. Переход на 1/32 удвоит требуемые steps/mm и частоту STEP.
После изменения DIP обновите входной микрошаг в конфигурации движения. В Marlin пересчитывают steps/mm, в Klipper согласуют microsteps и механический rotation_distance. Если оставить прежний масштаб после удвоения микрошагов, фактическая дистанция на прежнее число импульсов уменьшится вдвое.
StealthChop, SpreadCycle и удержание
M5 ON — StealthChop. Этот режим выбирают для снижения характерного звука двигателя на подходящих скоростях. M5 OFF — SpreadCycle. Он использует иной алгоритм регулирования тока; его стоит проверить при динамичной нагрузке или если тихий режим не даёт стабильного движения на требуемых ускорениях. Оценивайте пропуски шагов и результат позиционирования, а не только звук.
M6 ON задаёт половинный ток удержания, M6 OFF — полный рабочий ток. Уменьшение тока при остановке снижает нагрев, но уменьшает удерживающий момент. Для вертикальной оси или механизма с внешним усилием сначала проверьте, что он не проседает после остановки.
Если двигатель не удерживает нагрузку, проверьте не только рабочий ток, но и M6, состояние EN и отключение моторов в прошивке. Половинное удержание драйвера и программное снятие разрешения EN — разные режимы.
Что настраивается в прошивке
При штатной работе с DIP контроллеру достаточно корректных STEP, DIR и EN. Он должен знать число импульсов на перемещение, полярность разрешения, направление, скорость и ускорение. Ток выбирается переключателями: команда программной регулировки тока сама по себе их положение не меняет.
В Marlin и Klipper используйте конфигурацию согласованного STEP/DIR-интерфейса или переходника своего контроллера. Учитывайте временные требования входной цепи внешнего драйвера; нельзя автоматически переносить максимально короткий импульс от вставного TMC. Настройки вывода UART и диагностические команды UART здесь не нужны.
На плате есть площадки SPI, но штатная схема предусматривает аппаратную конфигурацию. Подключение SPI требует проверки выбора режима микросхемы и отдельной настройки проводки/прошивки. Наличие площадок не означает готового подключения как у SPI-версии StepStick TMC5160. Без такой доработки не ожидайте чтения регистров или автоматической настройки тока через SPI.
Монтаж, охлаждение и первый запуск
- Подготовьте место. Закрепите плату 81 × 50 мм на изолирующих стойках; оставьте запас под клеммы, радиатор и изгиб проводов. Доступ к DIP должен сохраняться после монтажа.
- Проверьте проводку. При отключённом питании сравните полярность POWER, пары обмоток и порядок входных сигналов. Надёжно затяните клеммы.
- Задайте стартовый режим. Выберите микрошаг, подходящую двигателю ступень тока, режим регулирования и удержание. Запишите положения переключателей.
- Проверьте малое движение. На низкой скорости оцените направление и фактическую дистанцию. Затем проверьте концевики и процедуру homing.
- Испытайте нагрузку. Постепенно выйдите на рабочие скорость и ускорение. После продолжительной работы проверьте нагрев двигателя и радиатора, повторяемость перемещений и удержание.
Радиатор требует свободного потока воздуха, особенно в закрытом электронном отсеке. При перегреве, нестабильном ходе или пропусках шагов проверьте ток, охлаждение, механику и качество STEP-сигнала. Простое увеличение напряжения или тока не является универсальным исправлением.
Перед покупкой и комплект поставки
В этой позиции предлагается MKS TMC2160-OC V1.0 с установленным радиатором. Проверьте, что минимальная ступень подходит двигателю, источник укладывается в диапазон модуля, а контроллер может управлять его оптоизолированными входами. Для замены другого внешнего драйвера отдельно сопоставьте распиновку и логику EN.
Блок питания, двигатель, кабели, переходник StepStick и монтажные стойки не следует считать частью поставки без отдельного указания. Фотографии разных ракурсов показывают конструкцию одного типа модуля.