CL42 Hanpose
Замкнутый контур · энкодер A/B · 18–90 В DC
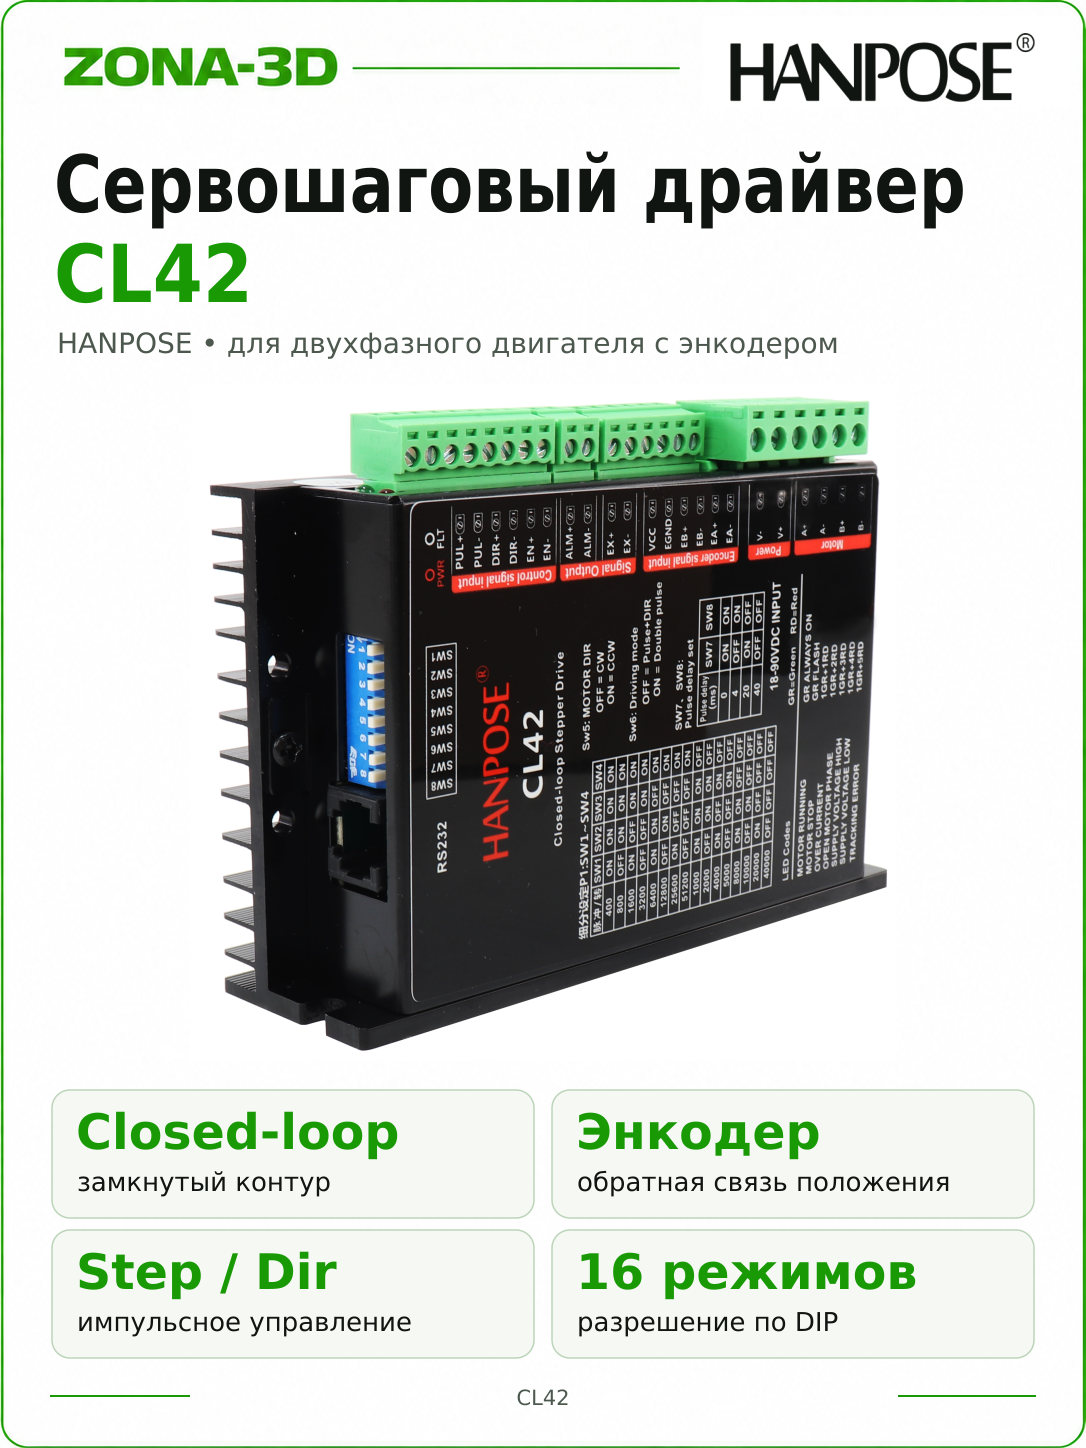
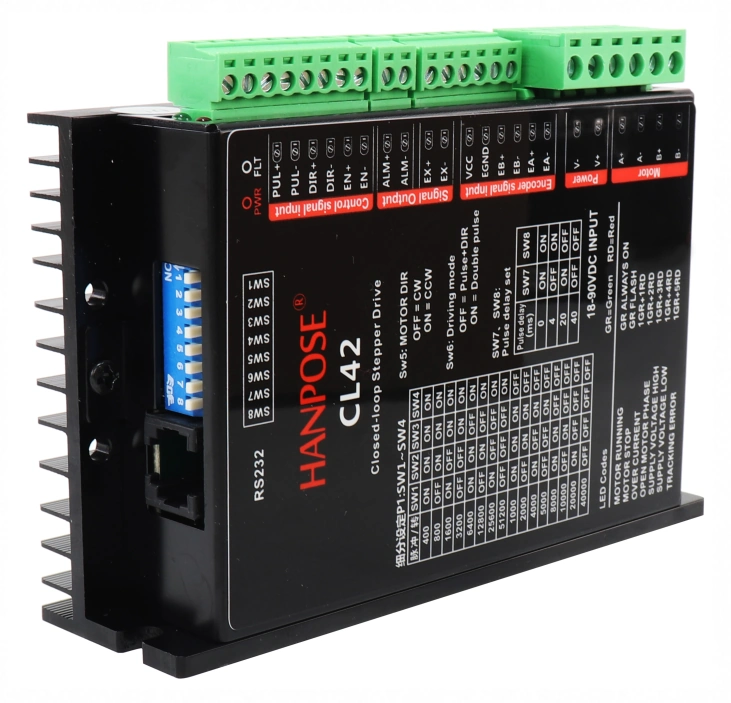
CL42 Hanpose — драйвер замкнутого контура для двухфазного шагового двигателя с энкодером. Он принимает команды STEP/DIR, сравнивает движение с обратной связью и выдаёт сигнал аварии при ошибке слежения. Показанное исполнение рассчитано на питание 18–90 В DC и позволяет выбрать 16 значений импульсов на оборот переключателями DIP.
Такой привод используют в осях ЧПУ, позиционерах, подающих механизмах и автоматизированном оборудовании. Контроллер сохраняет привычное импульсное управление, а обратная связь обрабатывается самим драйвером.
Для работы нужна согласованная пара «двигатель с энкодером — CL42». Обычный мотор без энкодера не обеспечивает требуемую обратную связь. Модель CL42 встречается в разных исполнениях: параметры ниже относятся к корпусу Hanpose на фото.
Что даёт замкнутый контур
Драйвер получает информацию о вращении вала через каналы энкодера A/B и сопоставляет её с заданием. При перегрузке или слишком большом рассогласовании он формирует сигнал ALM, который можно использовать для остановки управляющей программы. Это помогает обнаруживать ошибки движения, которые обычный драйвер без обратной связи не видит.
Энкодер отслеживает положение вала двигателя. Люфт передачи, проскальзывание ремня и перемещение нагрузки после двигателя требуют отдельной оценки: обратная связь мотора не превращается в датчик положения рабочего органа.
Клеммы и совместимость
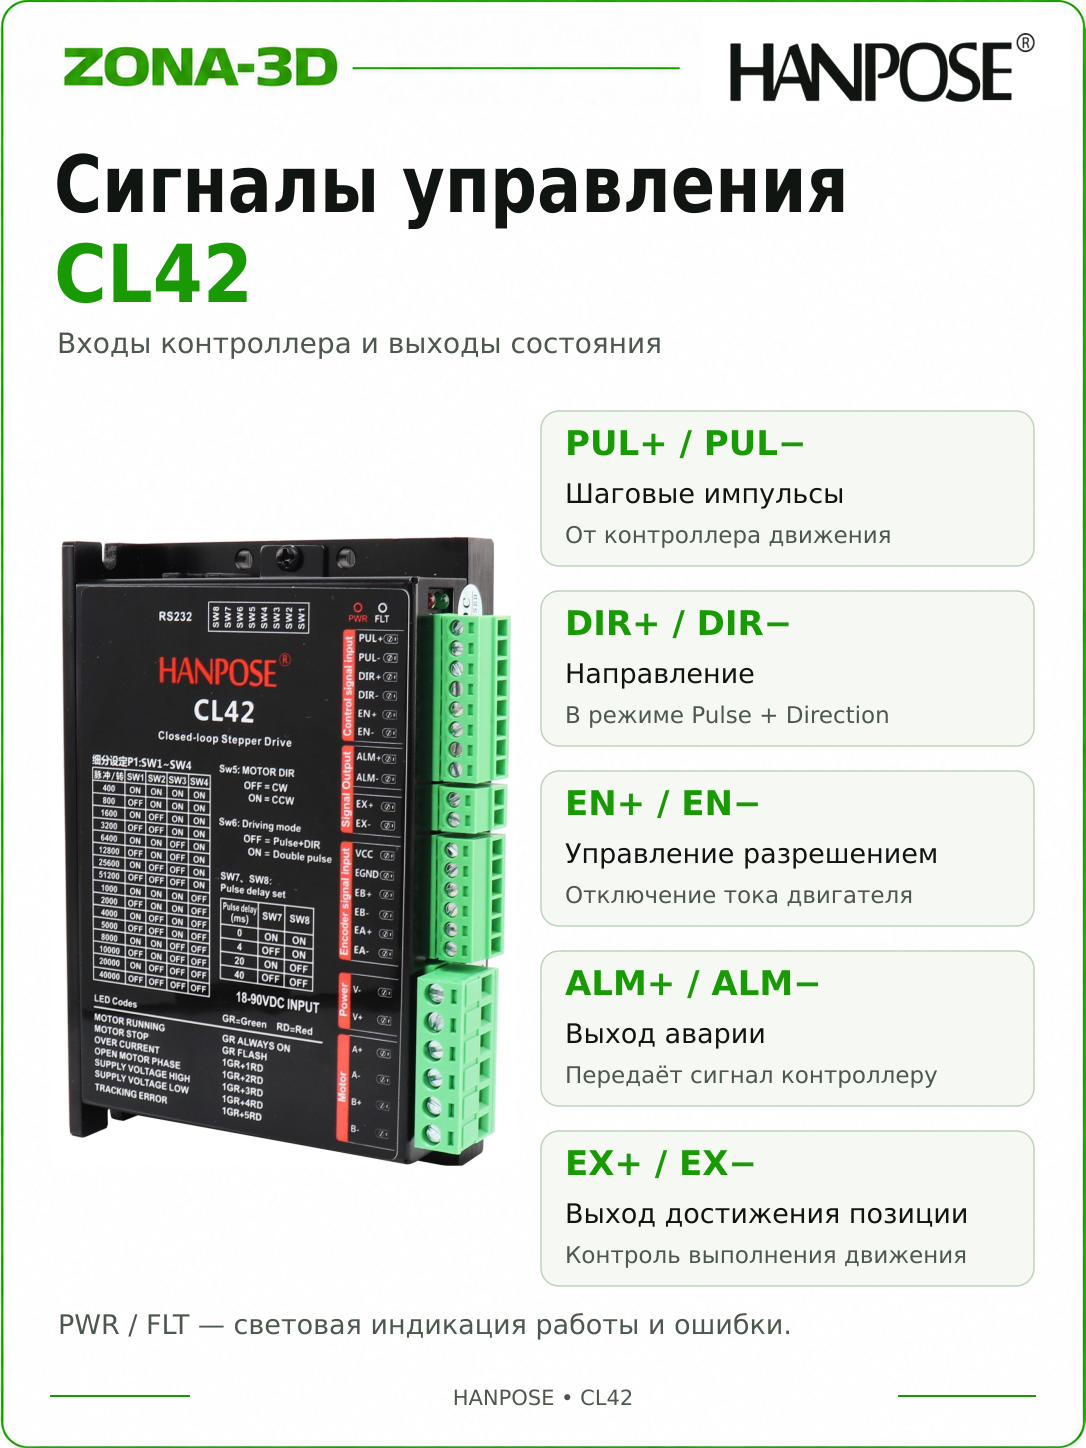
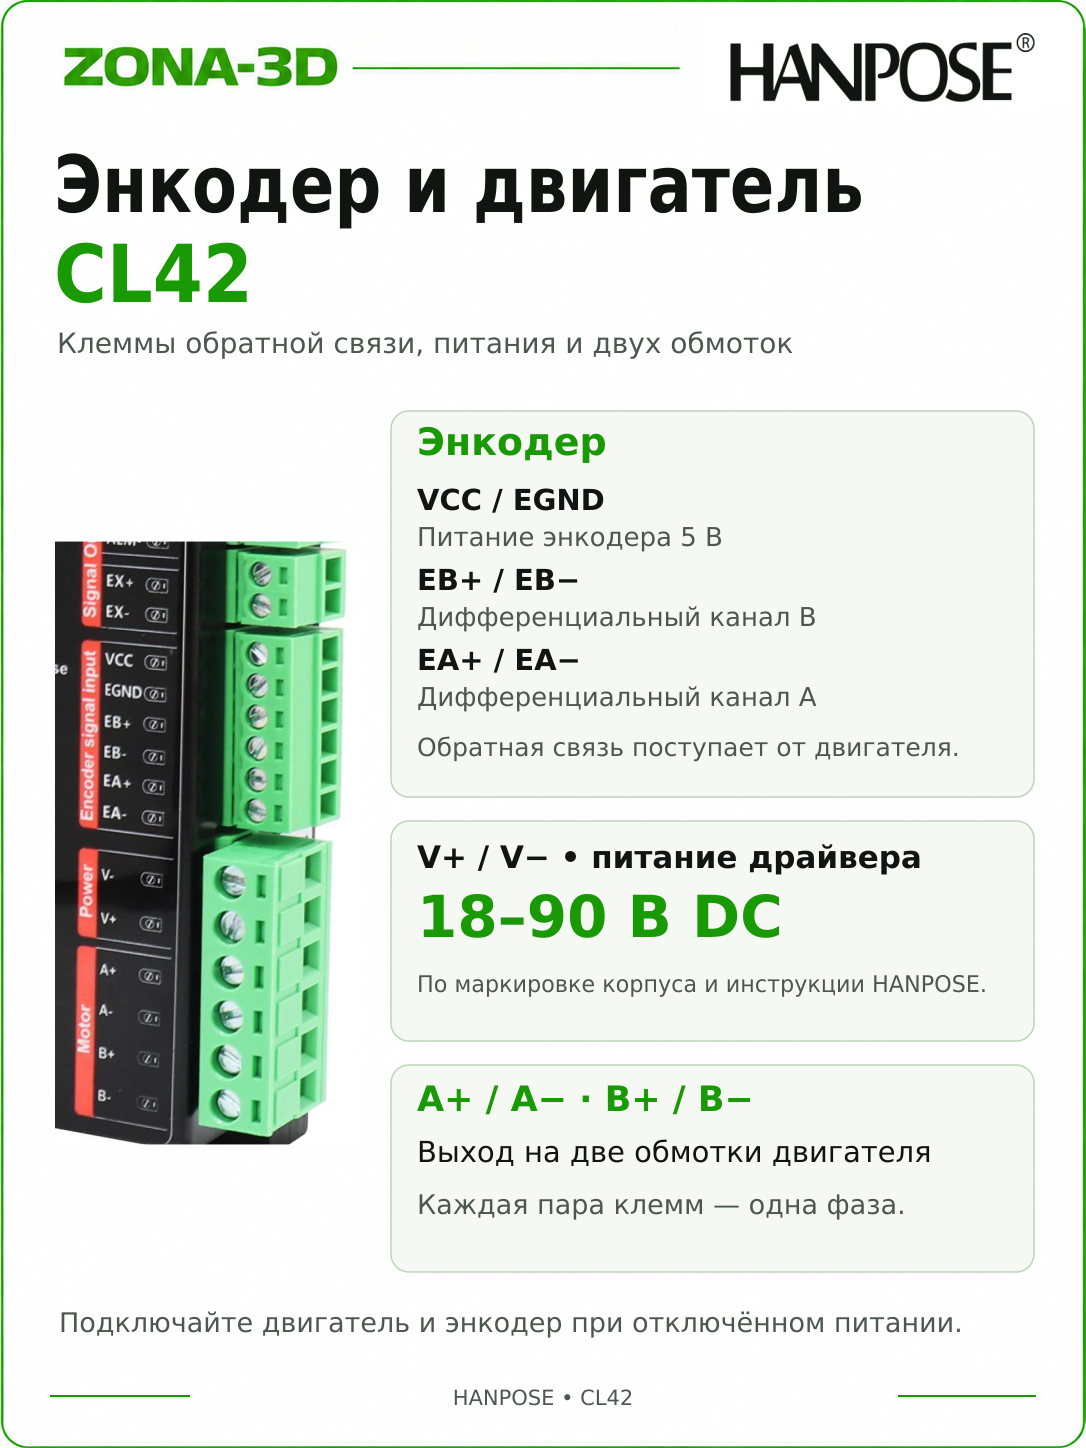
| V+ / V− | Силовое питание 18–90 В постоянного тока по панели Hanpose |
|---|---|
| A+ / A−; B+ / B− | Две обмотки совместимого двухфазного двигателя |
| PUL±, DIR±, EN± | Оптовходы команд; консервативный диапазон по сводной части руководства — 5–24 В |
| EA+ / EA−; EB+ / EB− | Дифференциальные каналы A и B энкодера |
| VCC / EGND | Питание энкодера 5 В и его общий вывод |
| ALM+ / ALM− | Оптоизолированный выход аварии |
| EX+ / EX− | Оптоизолированный выход завершения заданного перемещения |
| RS232 | Сервисный разъём; это не USB и не вход силового питания |
До покупки или замены проверьте фазный ток двигателя, параметры энкодера, его питание, разрешение и соответствие настройки драйвера. Цвета проводов у разных моторов различаются. Название CL42 само по себе не задаёт универсальную распиновку разъёма энкодера.
Схема привода
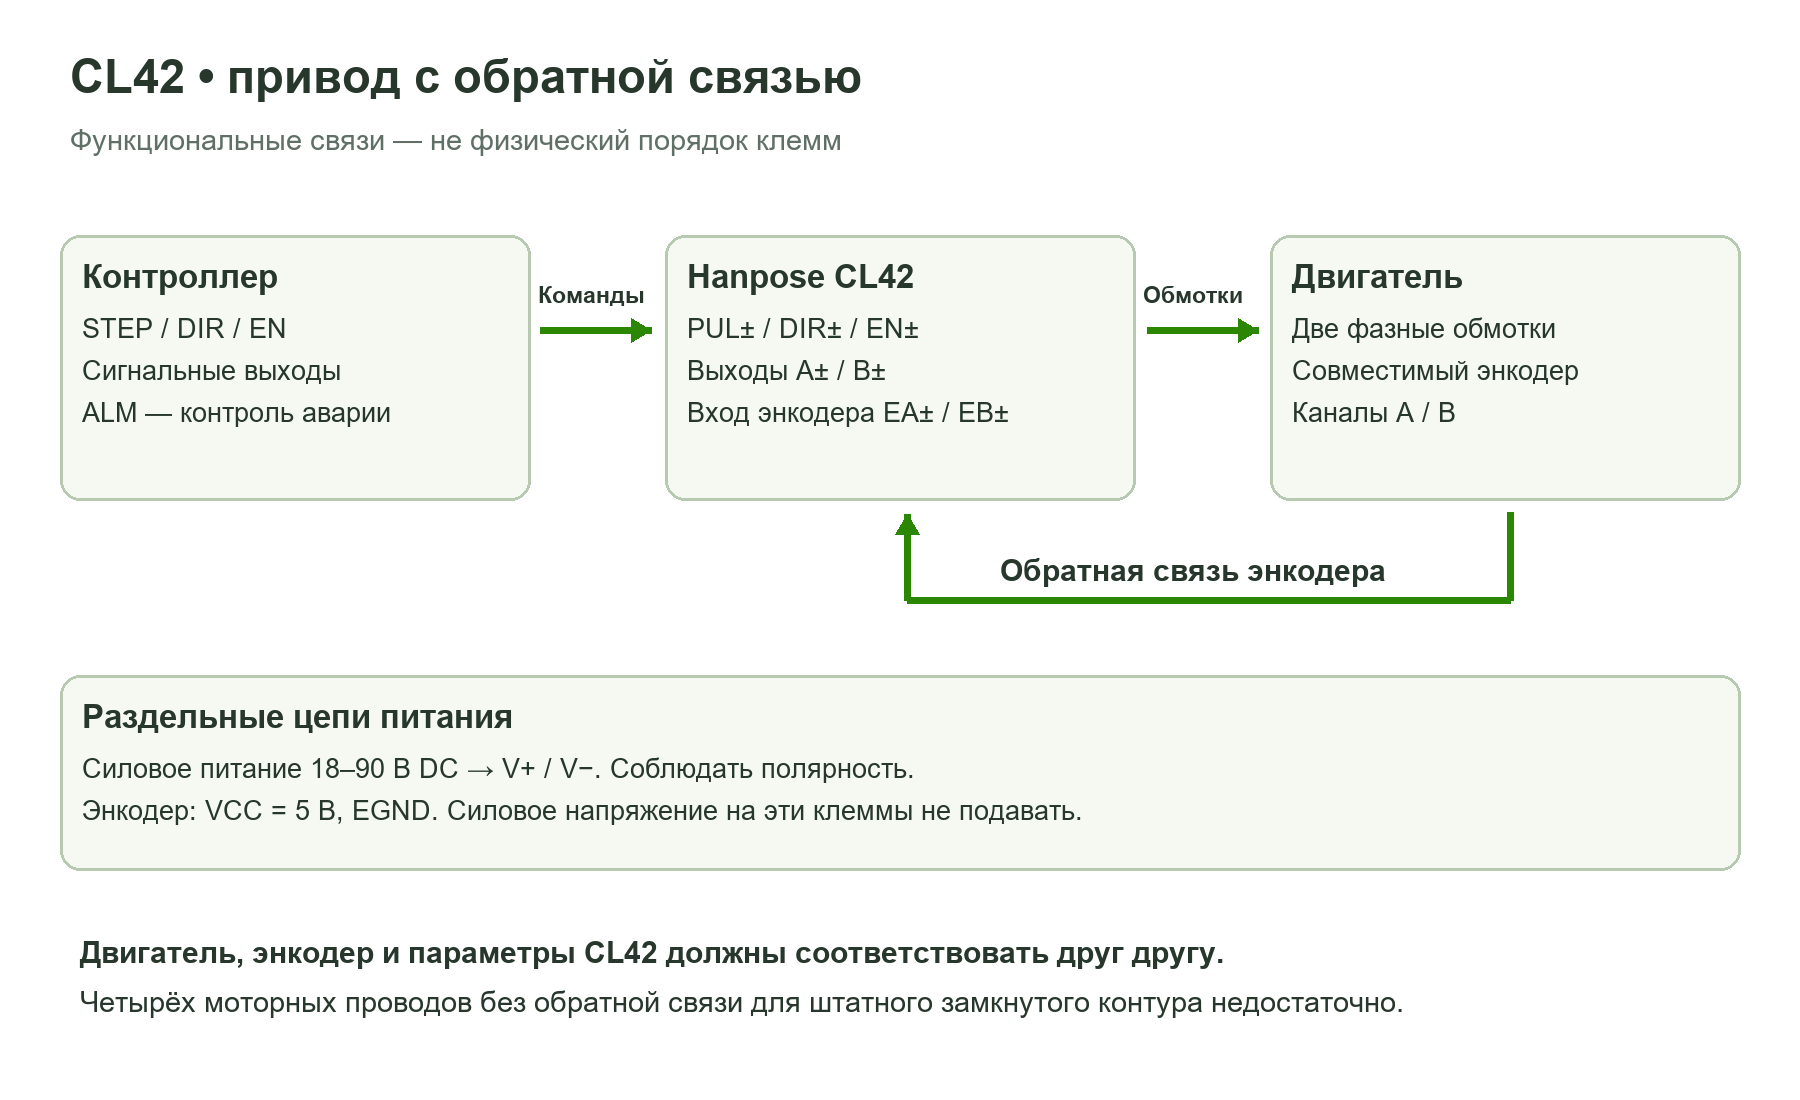
Особенно важно различать V+ / V− силового питания и VCC / EGND энкодера. На энкодерные контакты нельзя подавать напряжение блока питания двигателя. Пары EA± и EB± подключают по паспорту энкодера, а не по аналогии с выходами A± и B± мотора.
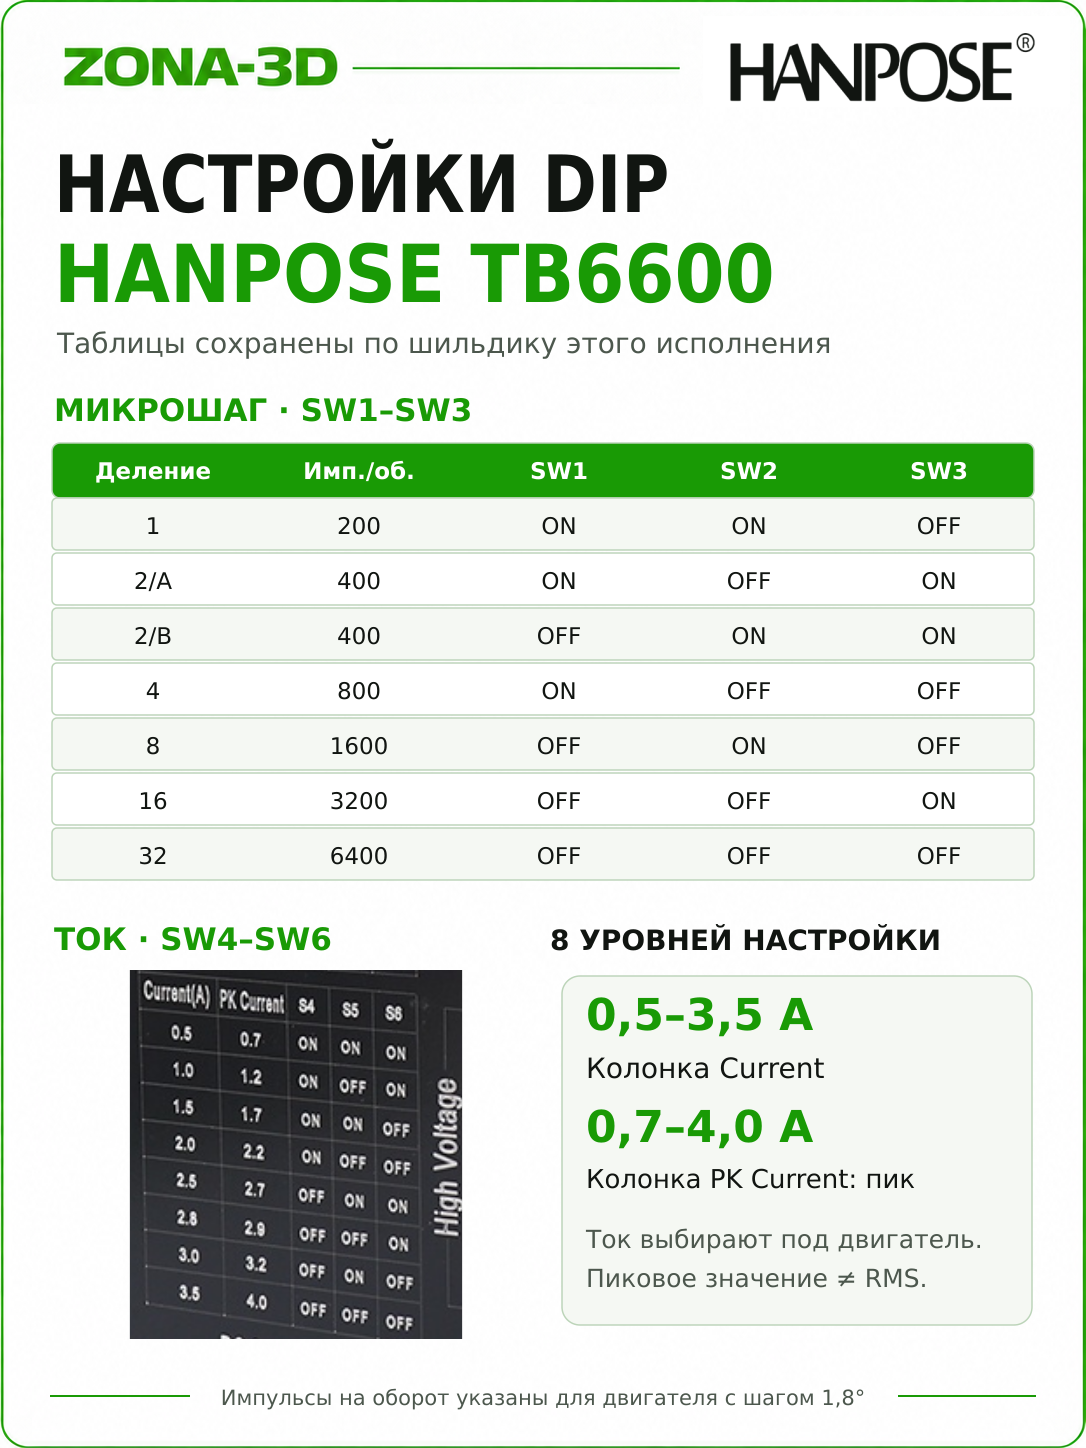
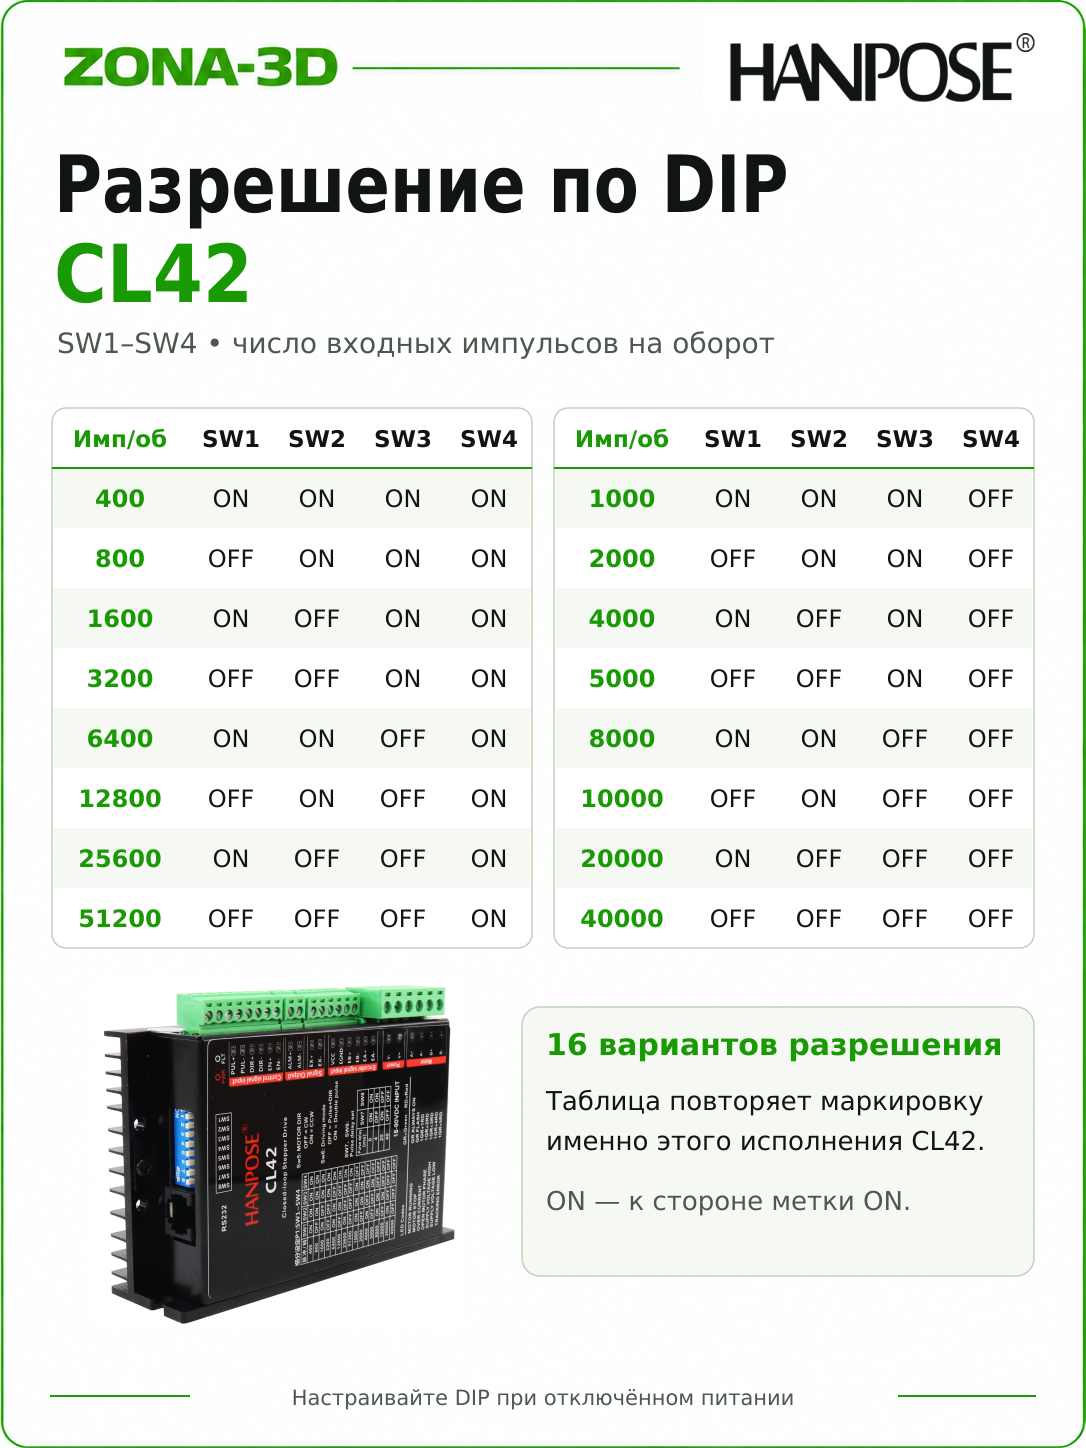
Импульсы на оборот: SW1–SW4
| Имп./об. | SW1 | SW2 | SW3 | SW4 |
|---|---|---|---|---|
| 400 | ON | ON | ON | ON |
| 800 | OFF | ON | ON | ON |
| 1600 | ON | OFF | ON | ON |
| 3200 | OFF | OFF | ON | ON |
| 6400 | ON | ON | OFF | ON |
| 12800 | OFF | ON | OFF | ON |
| 25600 | ON | OFF | OFF | ON |
| 51200 | OFF | OFF | OFF | ON |
| 1000 | ON | ON | ON | OFF |
| 2000 | OFF | ON | ON | OFF |
| 4000 | ON | OFF | ON | OFF |
| 5000 | OFF | OFF | ON | OFF |
| 8000 | ON | ON | OFF | OFF |
| 10000 | OFF | ON | OFF | OFF |
| 20000 | ON | OFF | OFF | OFF |
| 40000 | OFF | OFF | OFF | OFF |
Таблица воспроизводит шкалу корпуса. Количество командных импульсов на оборот не равно разрешению энкодера: это разные параметры. После изменения DIP скорректируйте масштаб контроллера. Например, при 3200 имп./об. и ходе винта 8 мм масштаб составляет 400 имп./мм.
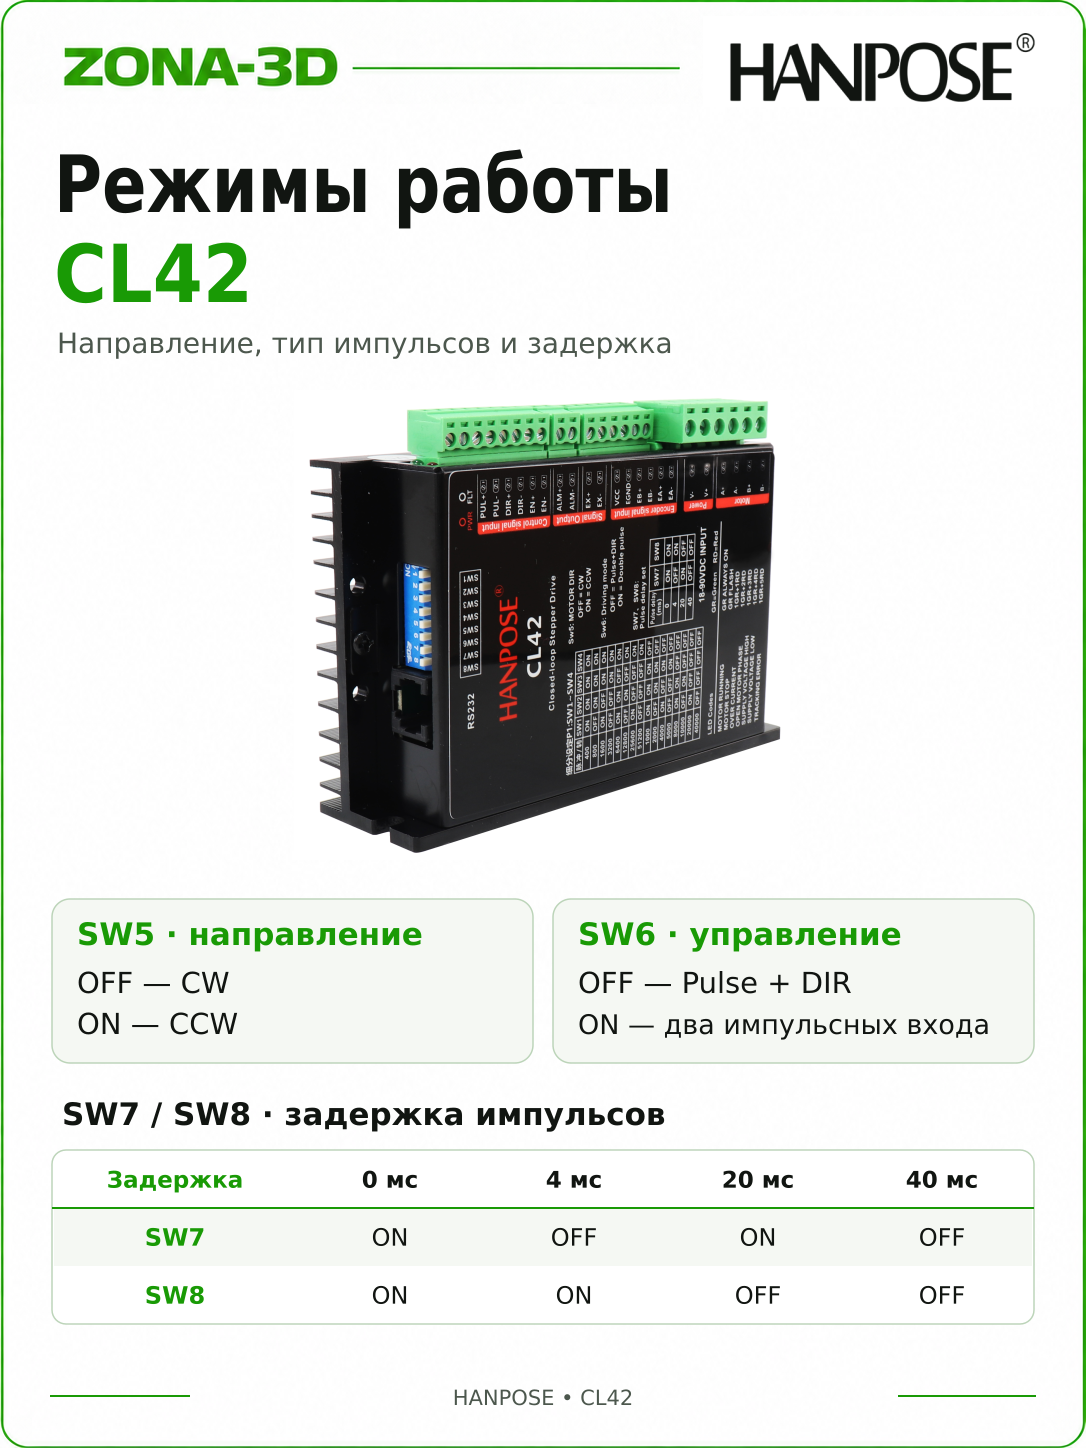
Направление, режим команд и задержка
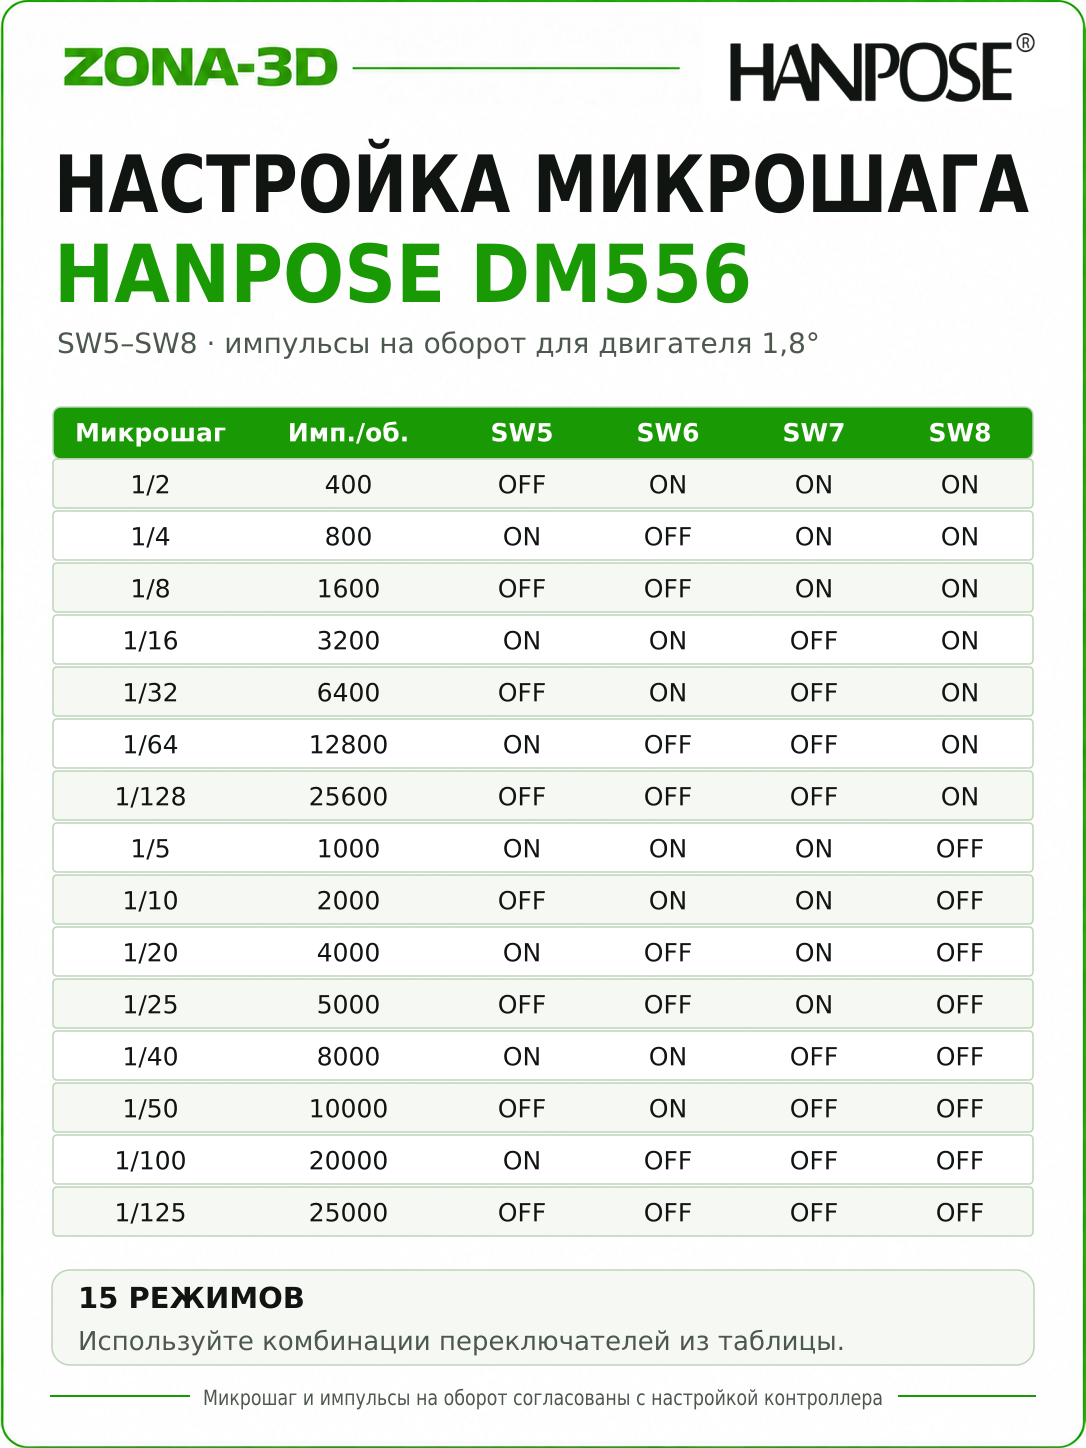
| SW5 | OFF — CW; ON — CCW по маркировке. Фактическое направление зависит также от подключения и настроек системы. |
|---|---|
| SW6 | OFF — импульсы + направление; ON — двухимпульсный режим. Режим должен совпадать с выходами контроллера. |
| SW7 / SW8 | ON/ON — 0 мс; OFF/ON — 4 мс; ON/OFF — 20 мс; OFF/OFF — 40 мс. |
SW7/SW8 задают внутреннюю задержку обработки команды. Эти миллисекунды нельзя путать с длительностью импульса STEP. В руководстве Hanpose для импульсного входа указана длительность более 2,5 мкс. Выбранные фронт и режим входа должны соответствовать конкретной настройке привода.
Первый запуск
- При отключённом питании подключите мотор и энкодер по их документации, затем проверьте силовую полярность.
- Согласуйте параметры двигателя и энкодера с драйвером. DIP этой панели задают масштаб, направление, режим команд и задержку; таблица тока от обычного DM542 к ним не подходит.
- Выберите режим STEP/DIR и масштаб в контроллере. Выполните короткое движение на малой скорости и проверьте направление.
- Подключите ALM к совместимому входу контроллера, чтобы авария привода учитывалась системой.
- Проверьте движение под нагрузкой и постепенно увеличьте скорость и ускорение.
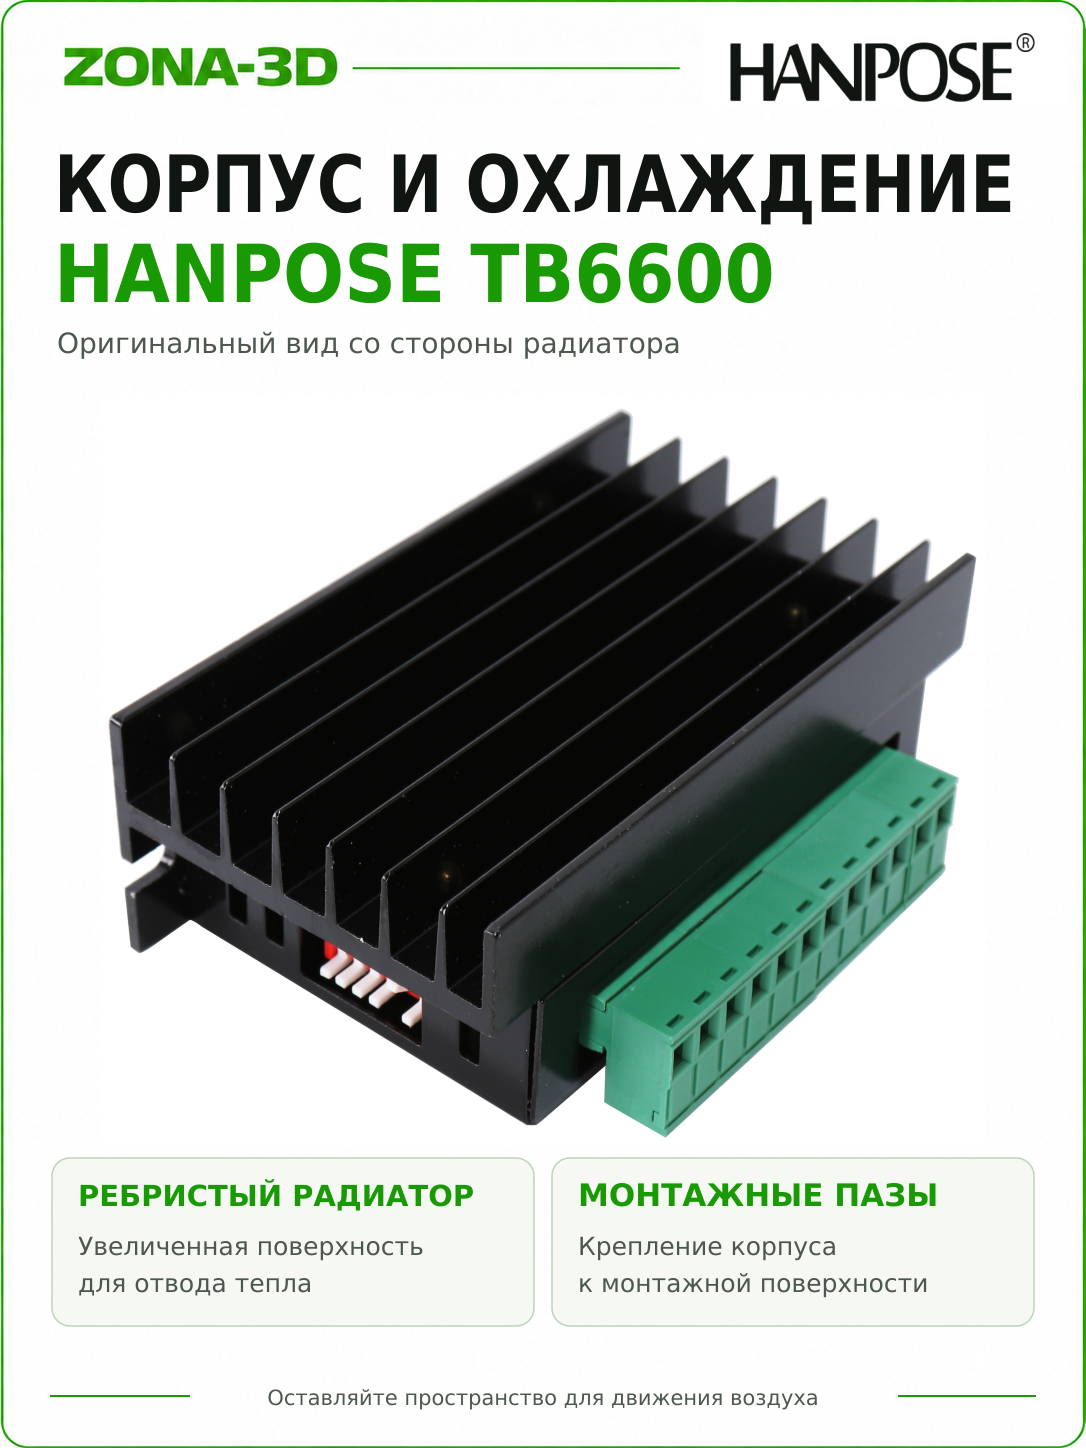
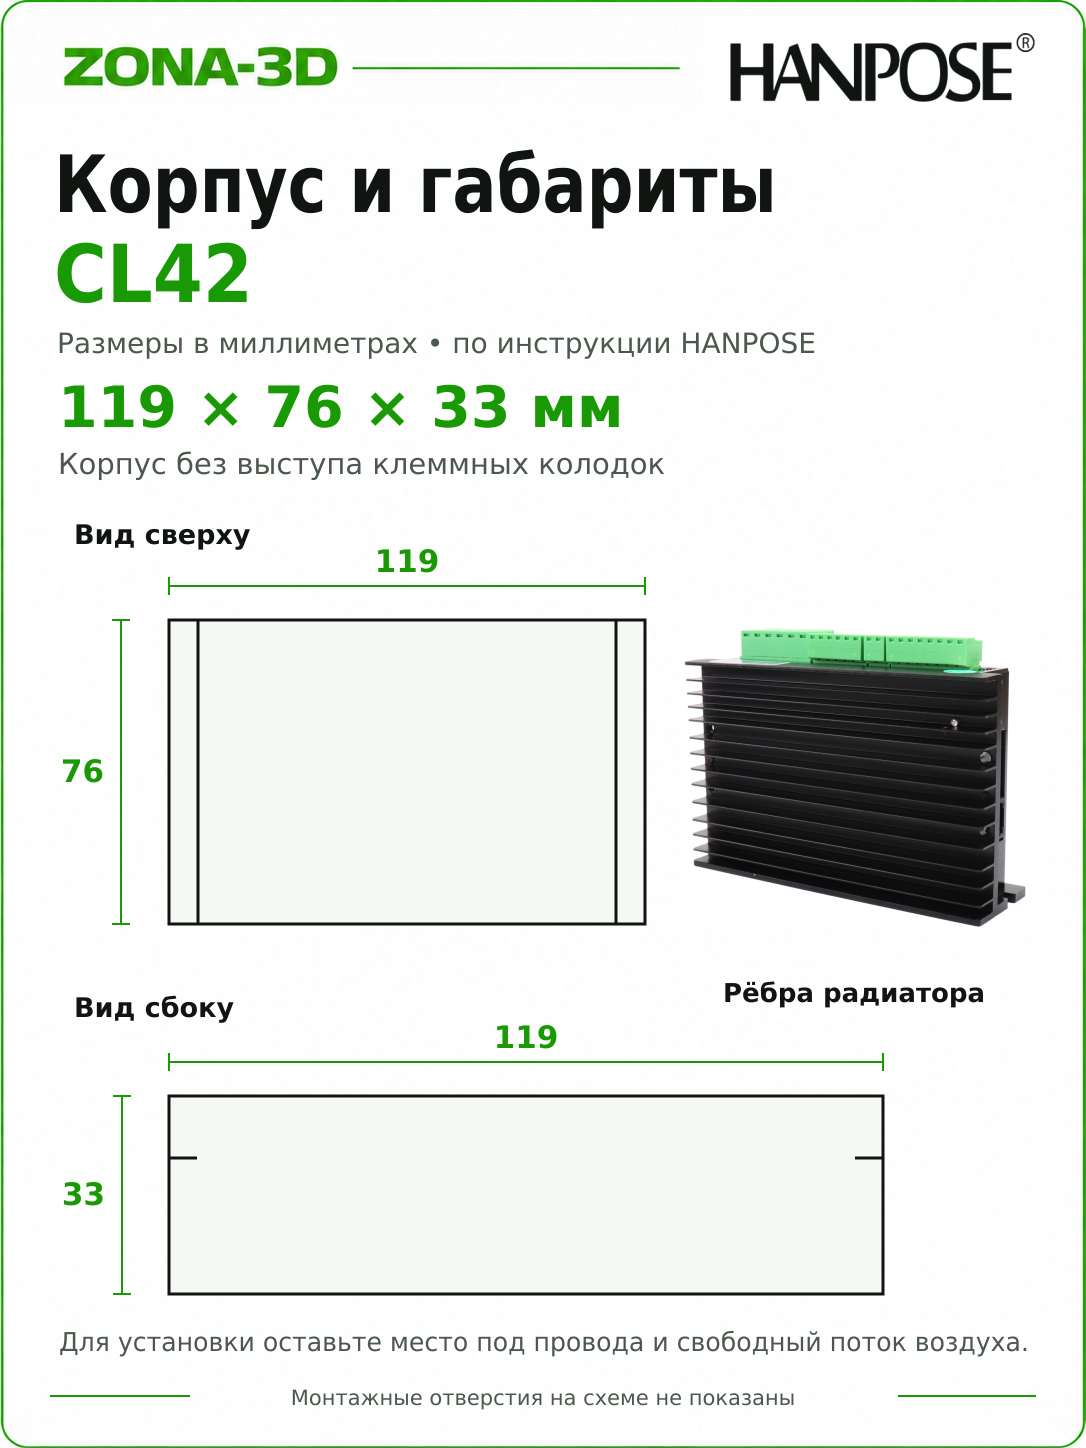
ALM и EX — сигнальные оптовыходы, а не питание нагрузки. Руководство ограничивает их ток 10 мА; подключение выполняют через соответствующую входную цепь контроллера. Моторные и энкодерные кабели прокладывают отдельно, радиатору оставляют свободный воздух.
Если появляется авария
Проверьте питание, фазные провода, подключение и полярность каналов энкодера, затем параметры мотора и механическую нагрузку. Ошибка слежения может возникнуть из-за слишком резкого разгона или препятствия, а не только из-за электрической неисправности. Отключение выходов сигналом EN снимает ток обмоток: учитывайте это для вертикальной оси.
Документы
Руководство Hanpose CL42 (PDF) · Официальный раздел загрузок Hanpose. При замене сверяйте надпись 18–90VDC и назначение клемм: параметры чужого CL42 с другим питанием автоматически не переносятся.