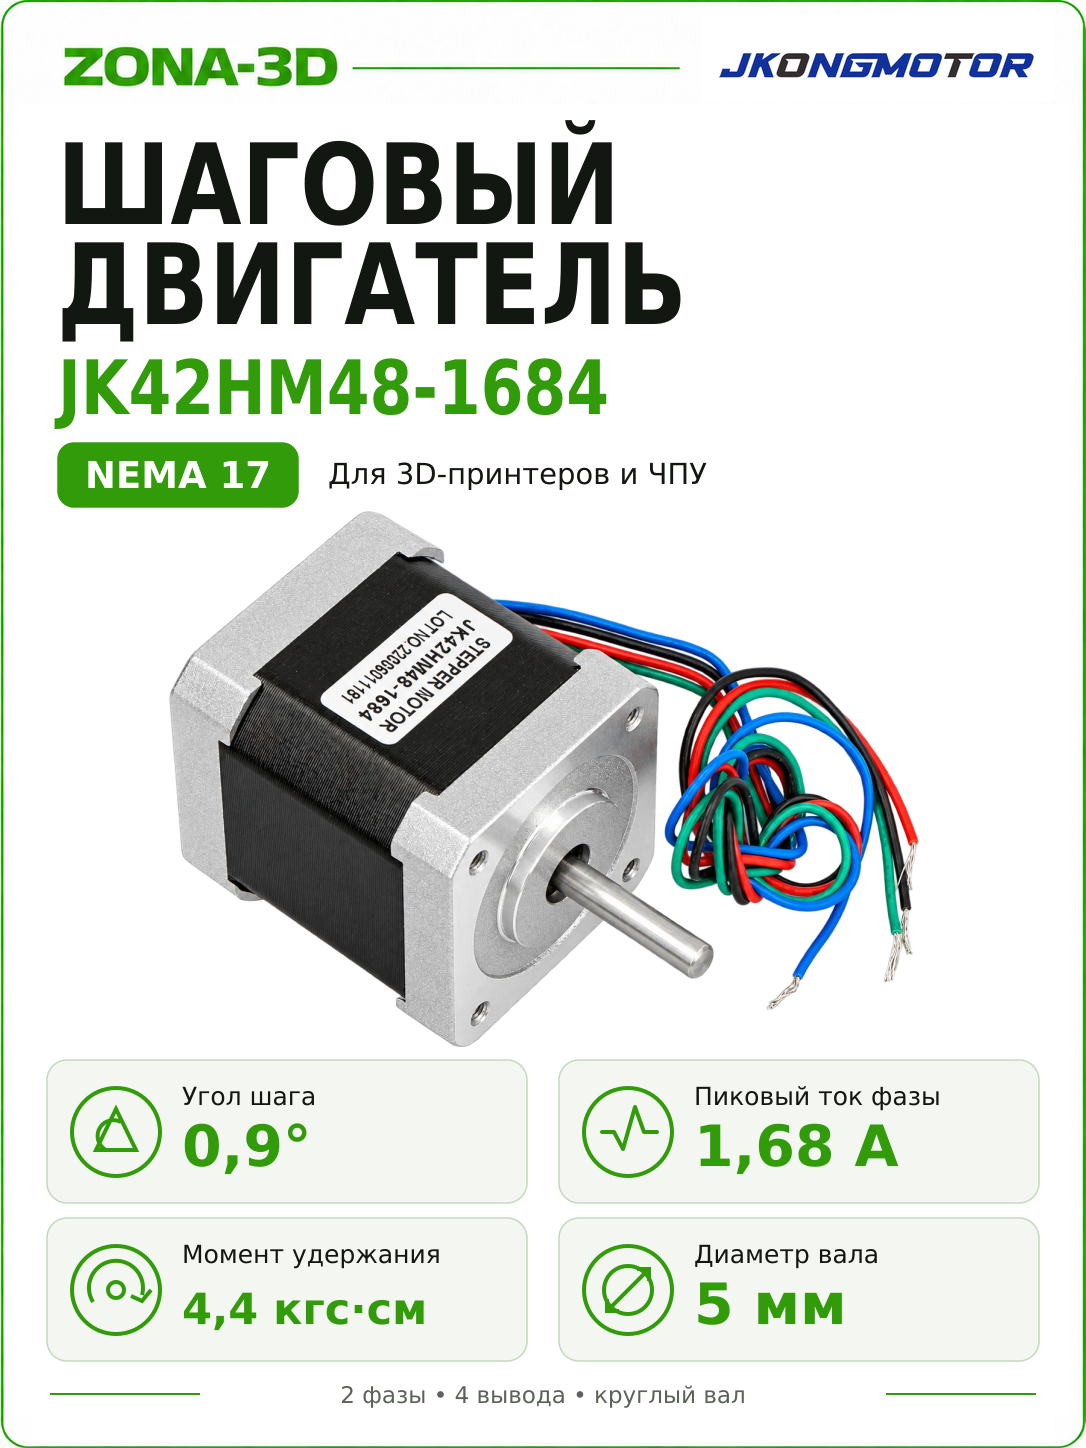
HANPOSE 17HS8401S
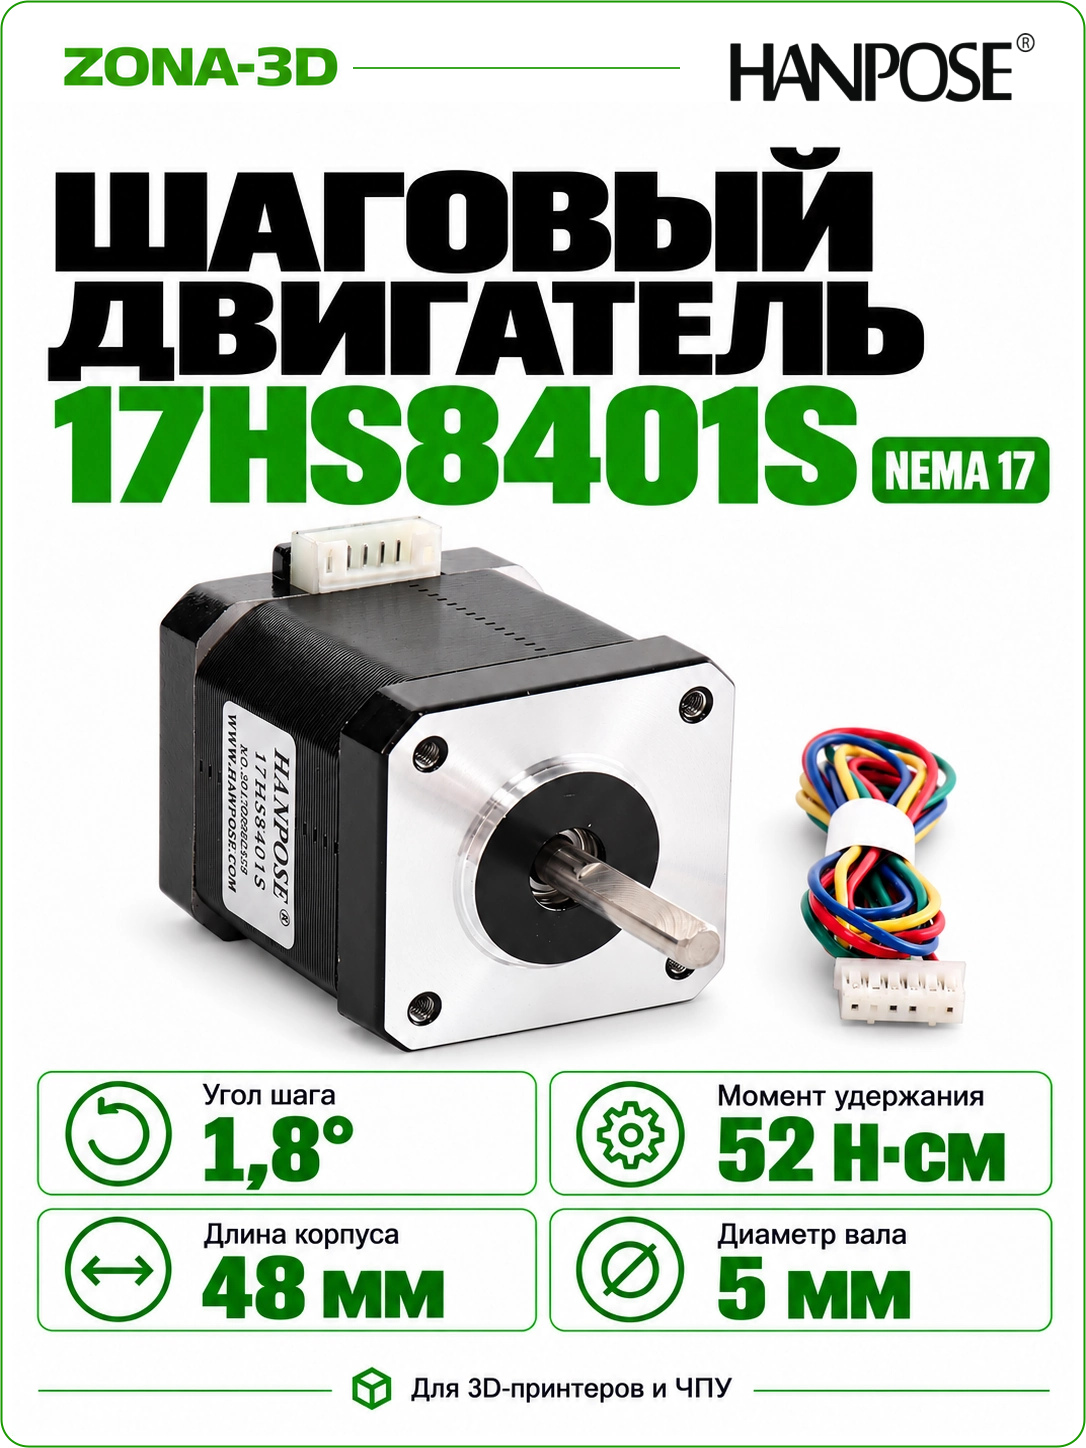
Корпус 48 мм · 1,8 А на фазу · 0,52 Н·м
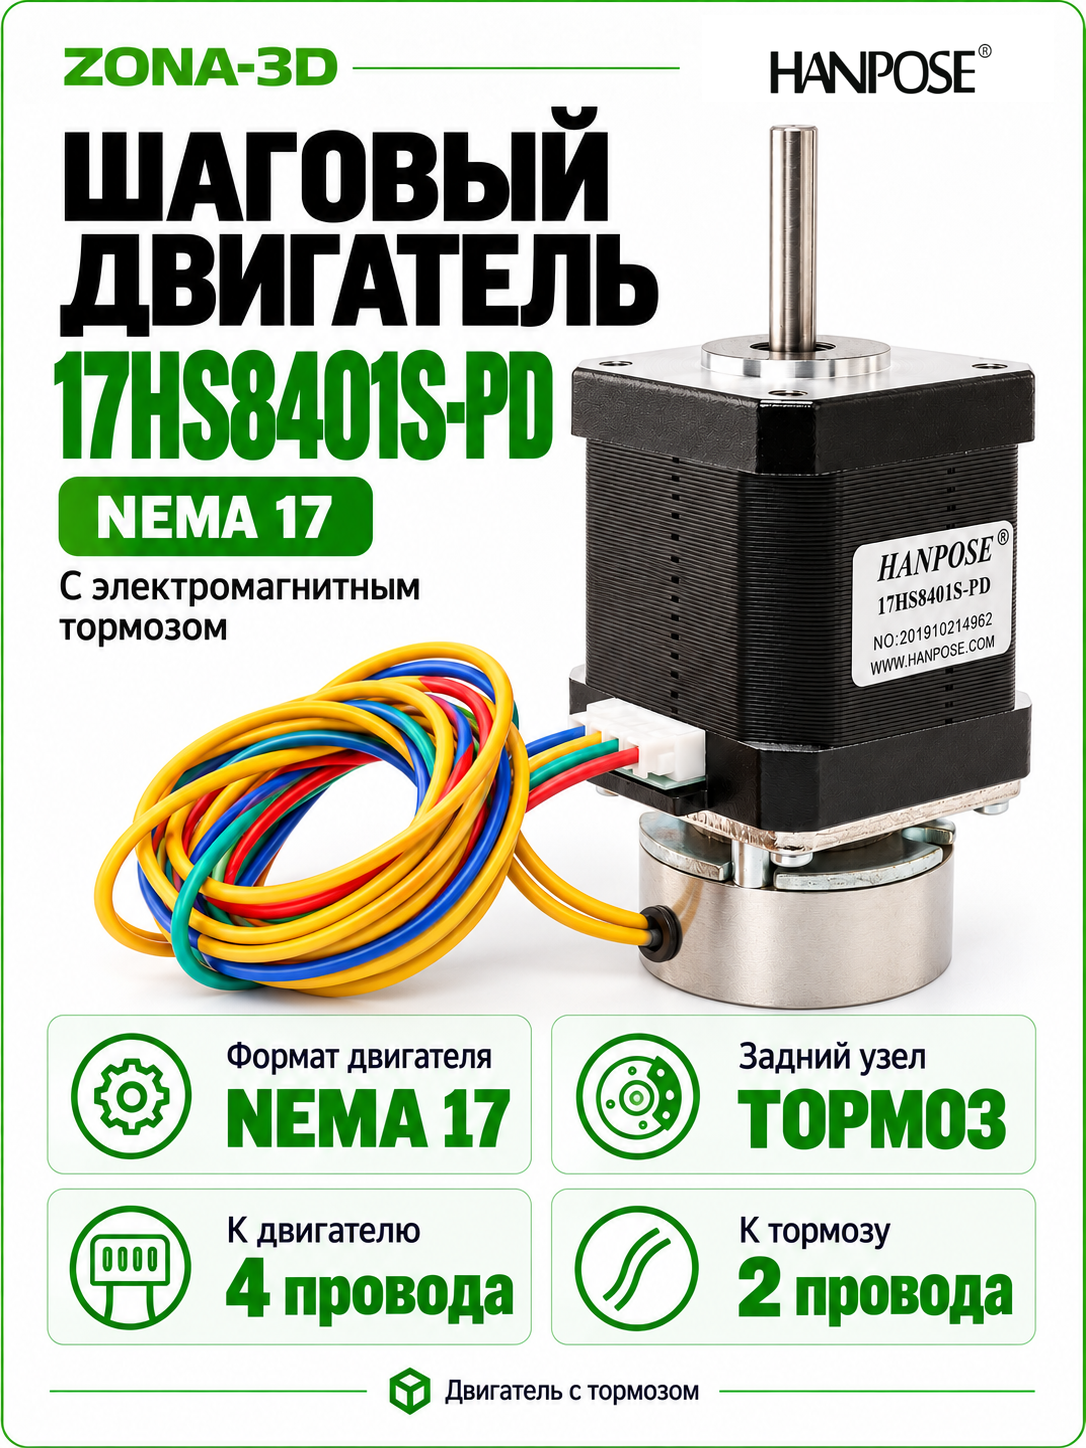
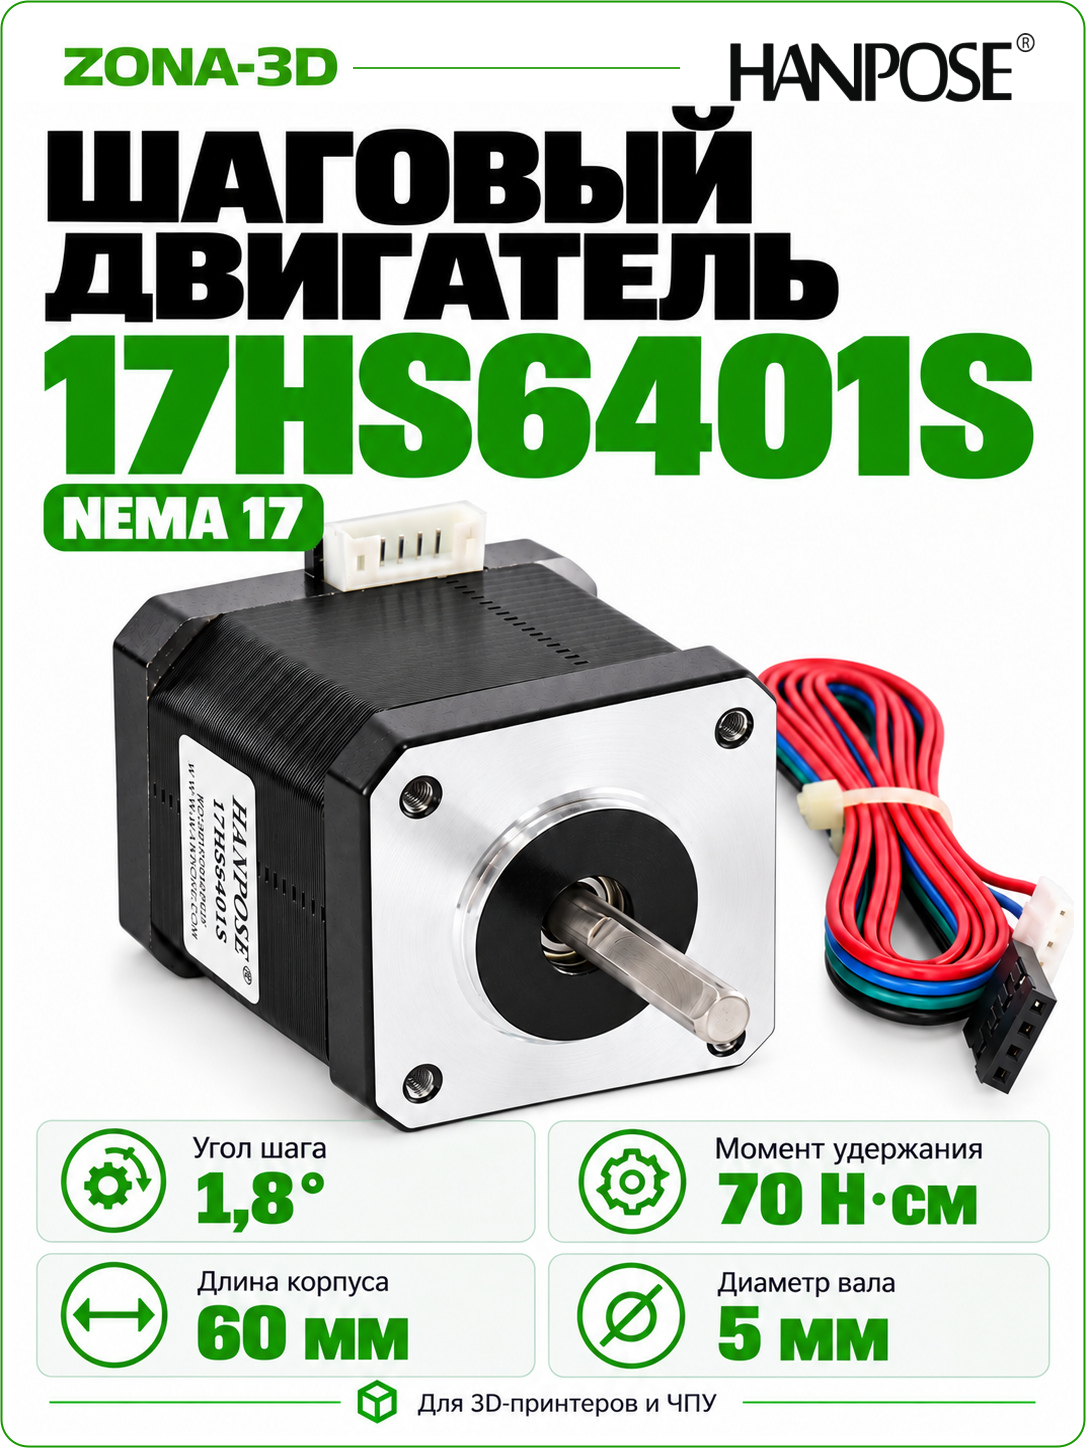
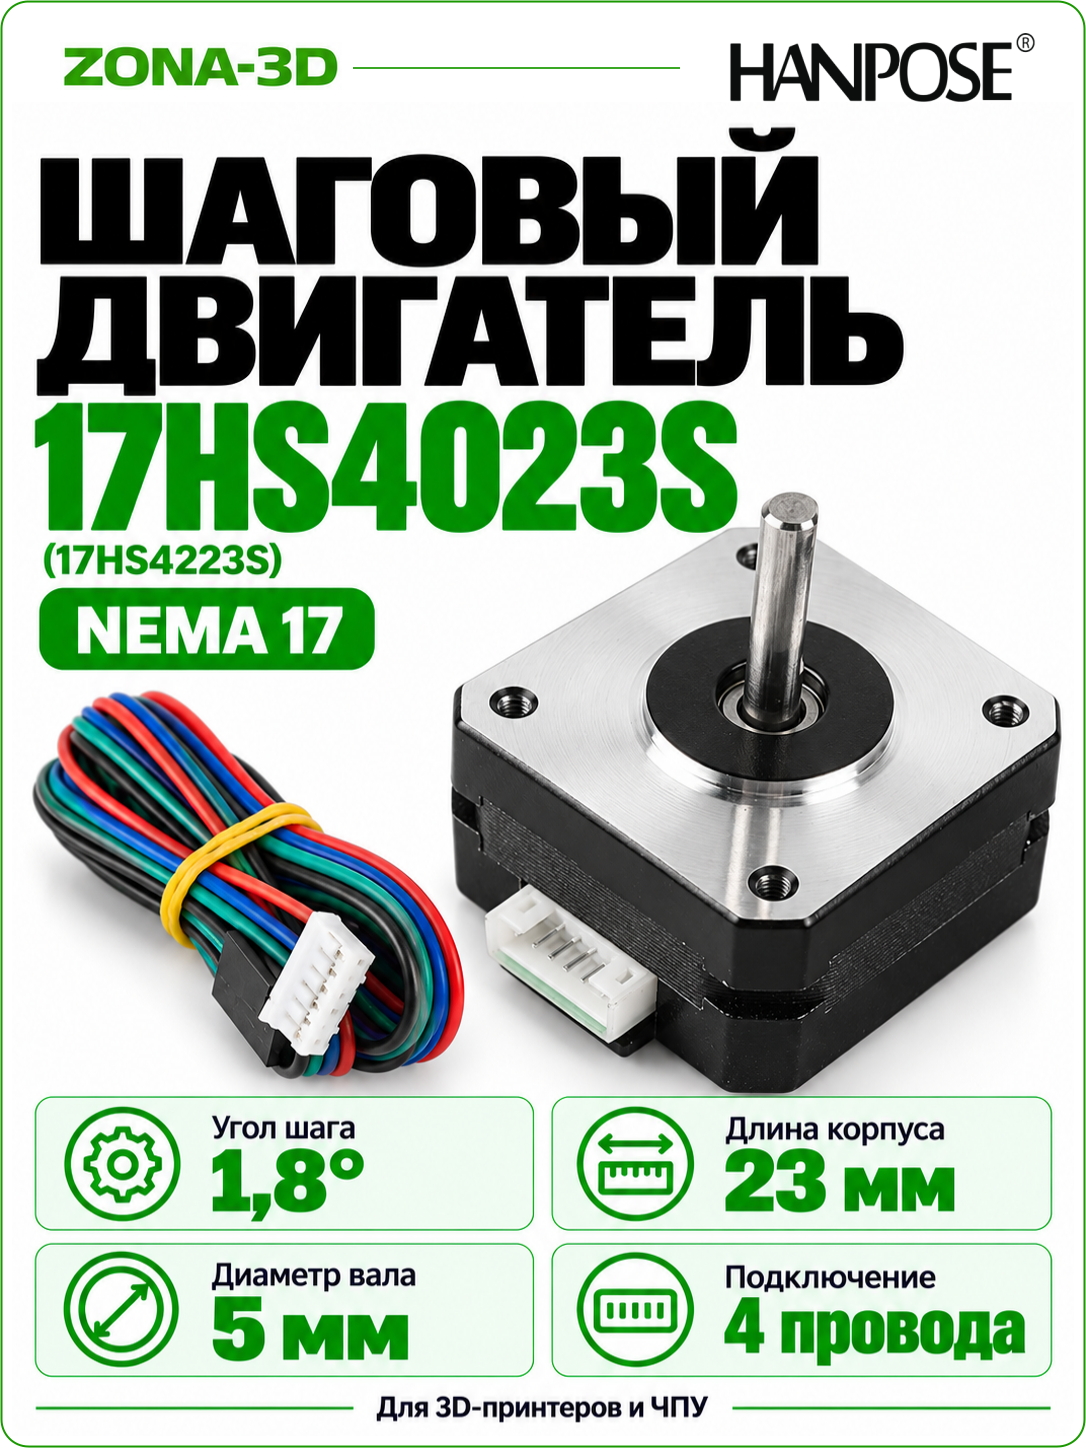
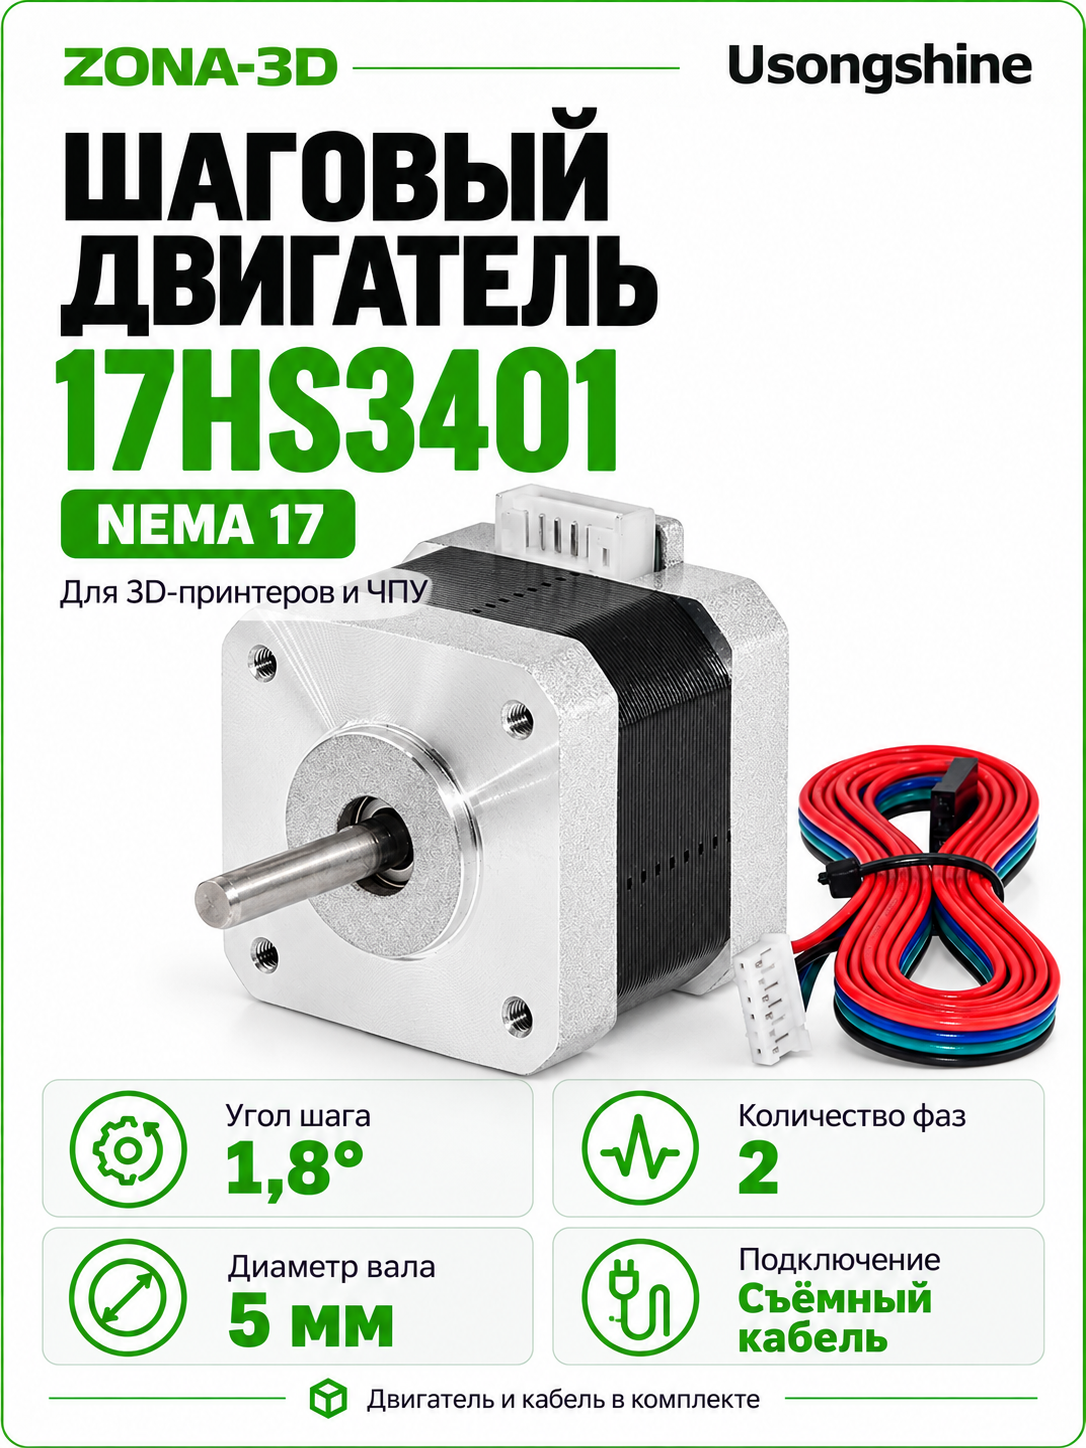
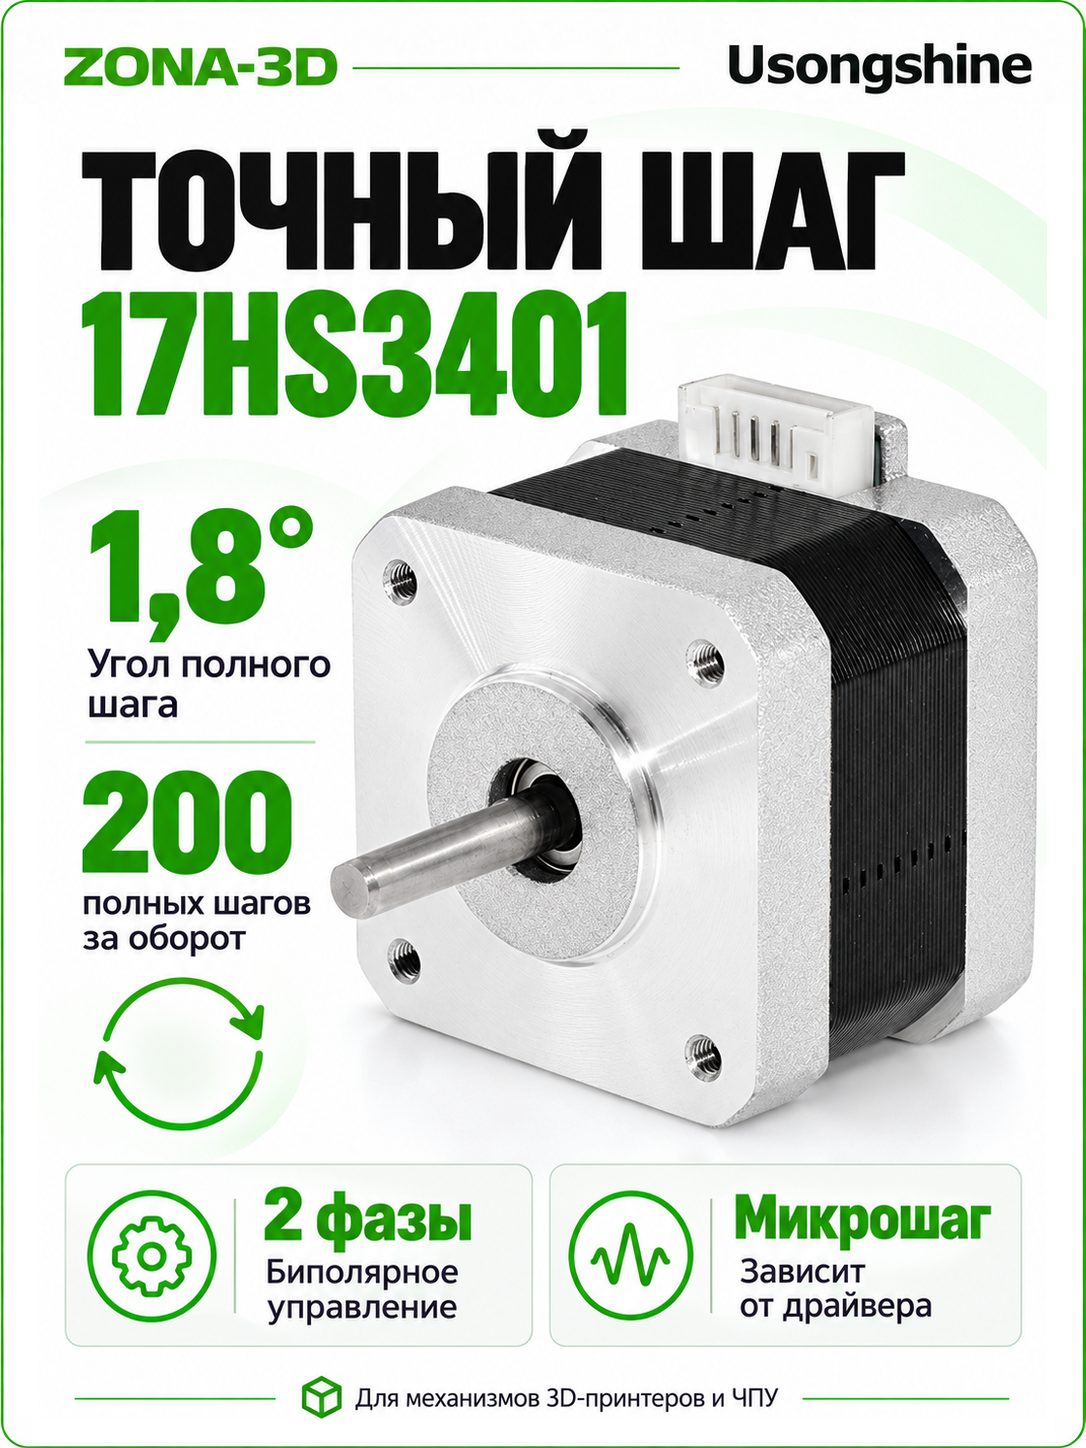
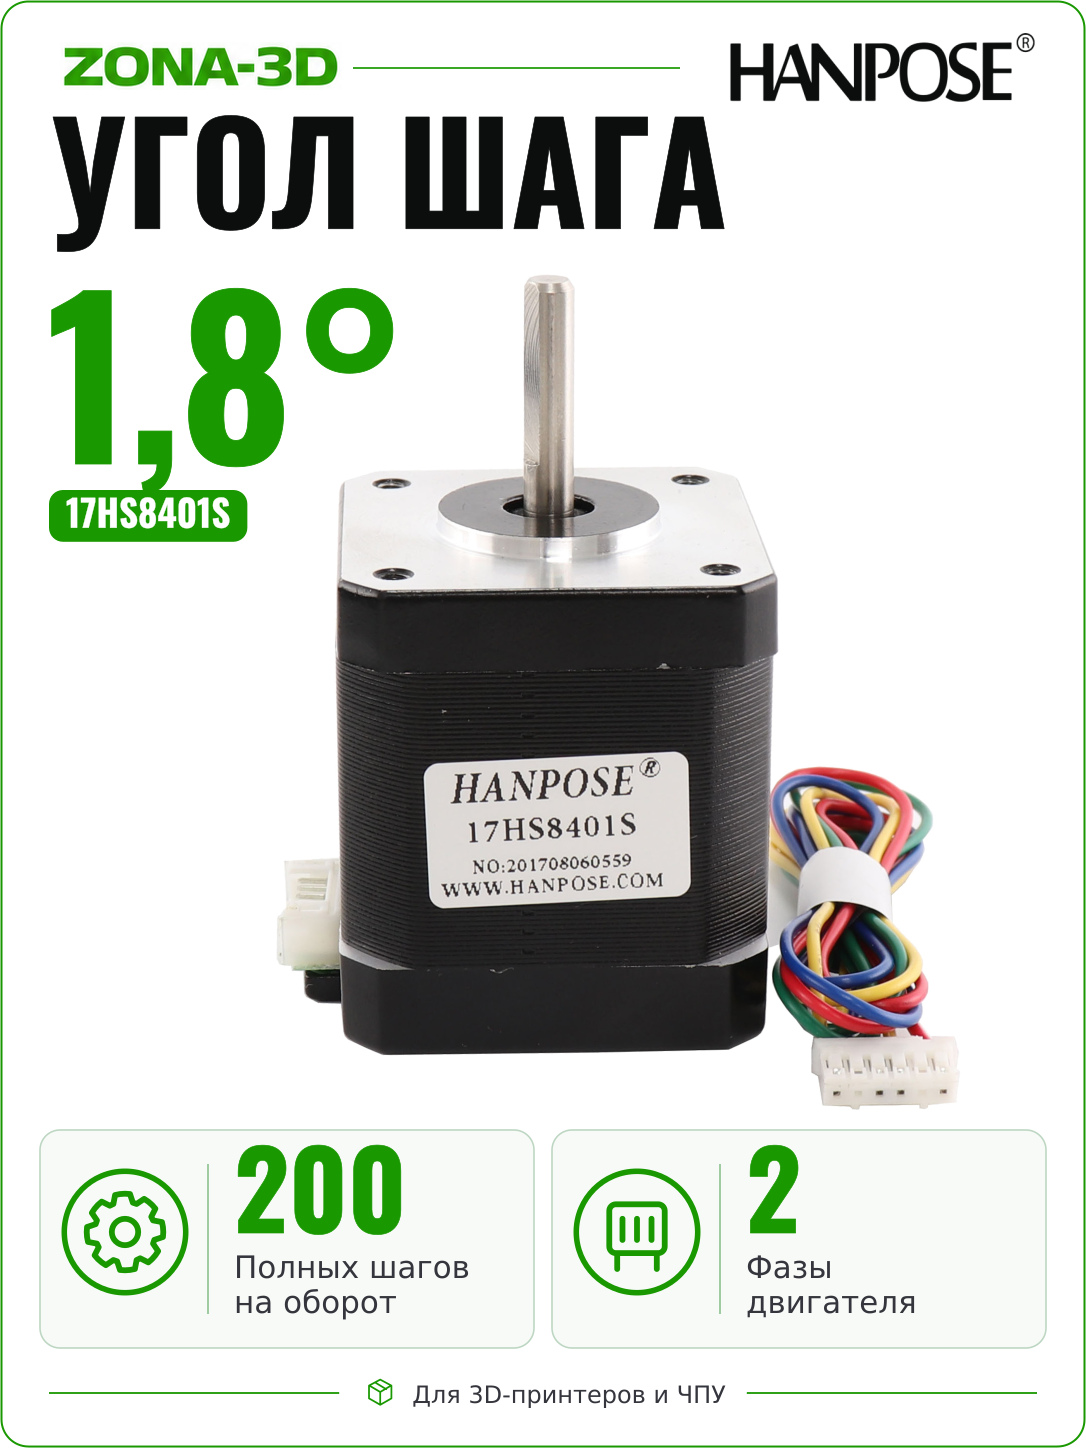
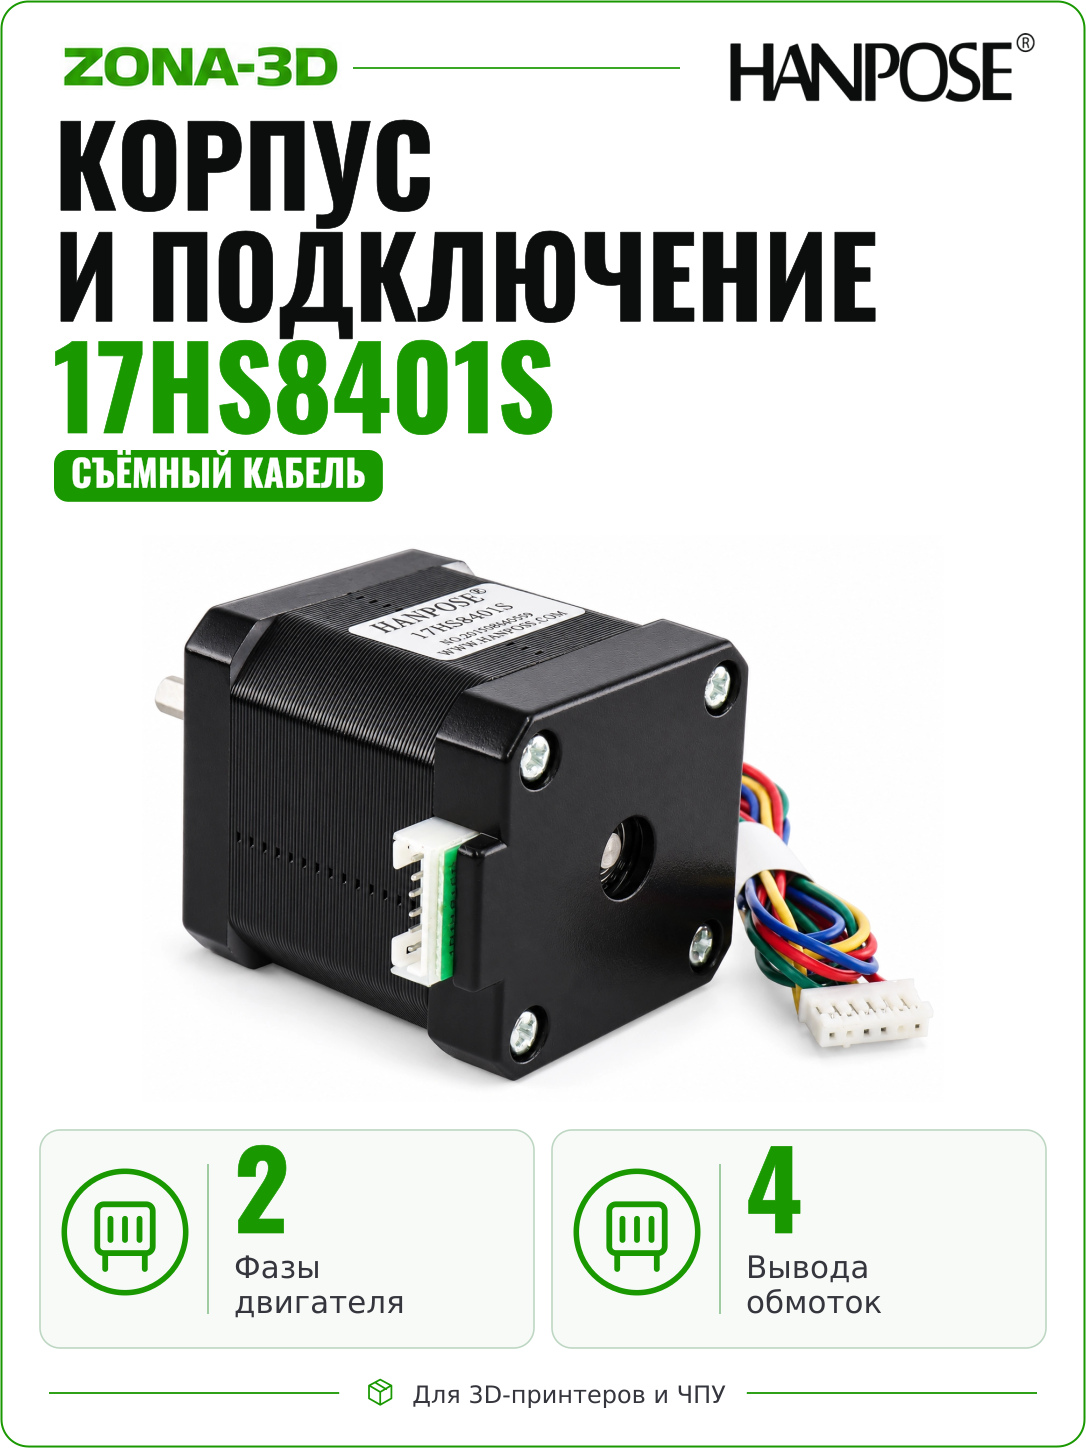
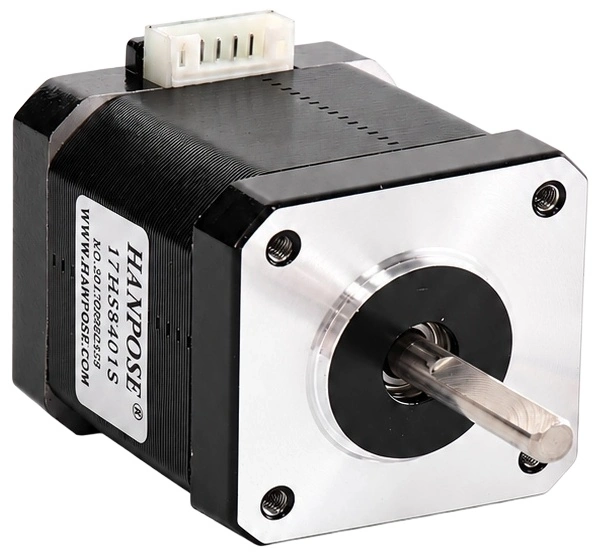
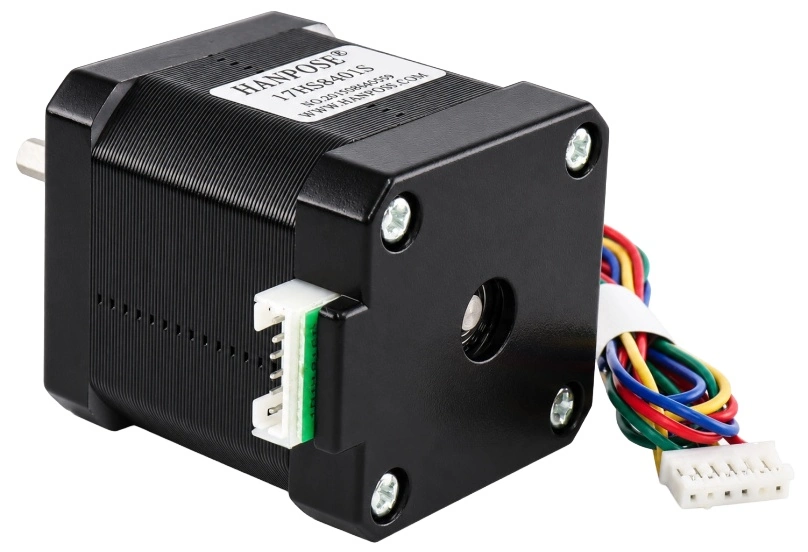
HANPOSE 17HS8401S — шаговый двигатель NEMA 17 с корпусом 42 × 42 × 48 мм, D-образным валом диаметром 5 мм и удерживающим моментом 0,52 Н·м. Двухфазная биполярная модель рассчитана на ток 1,8 А на фазу и делает 200 полных шагов за оборот. Подходит для ременных осей, винтовых подач и других механизмов позиционирования при согласовании нагрузки, драйвера и крепления.
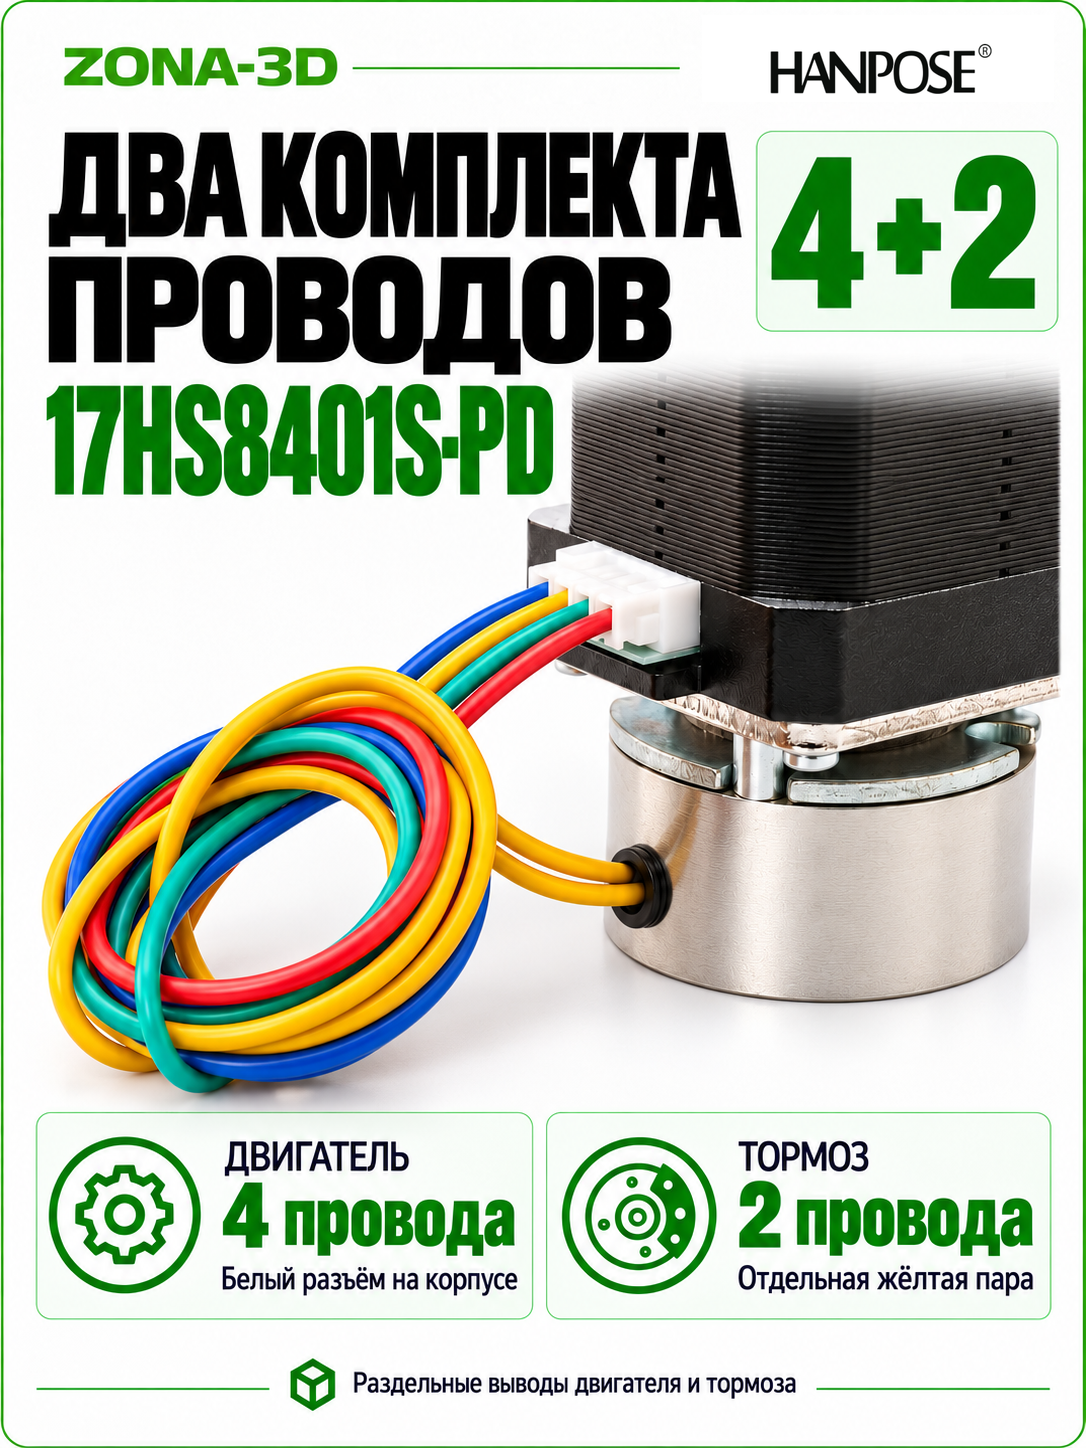
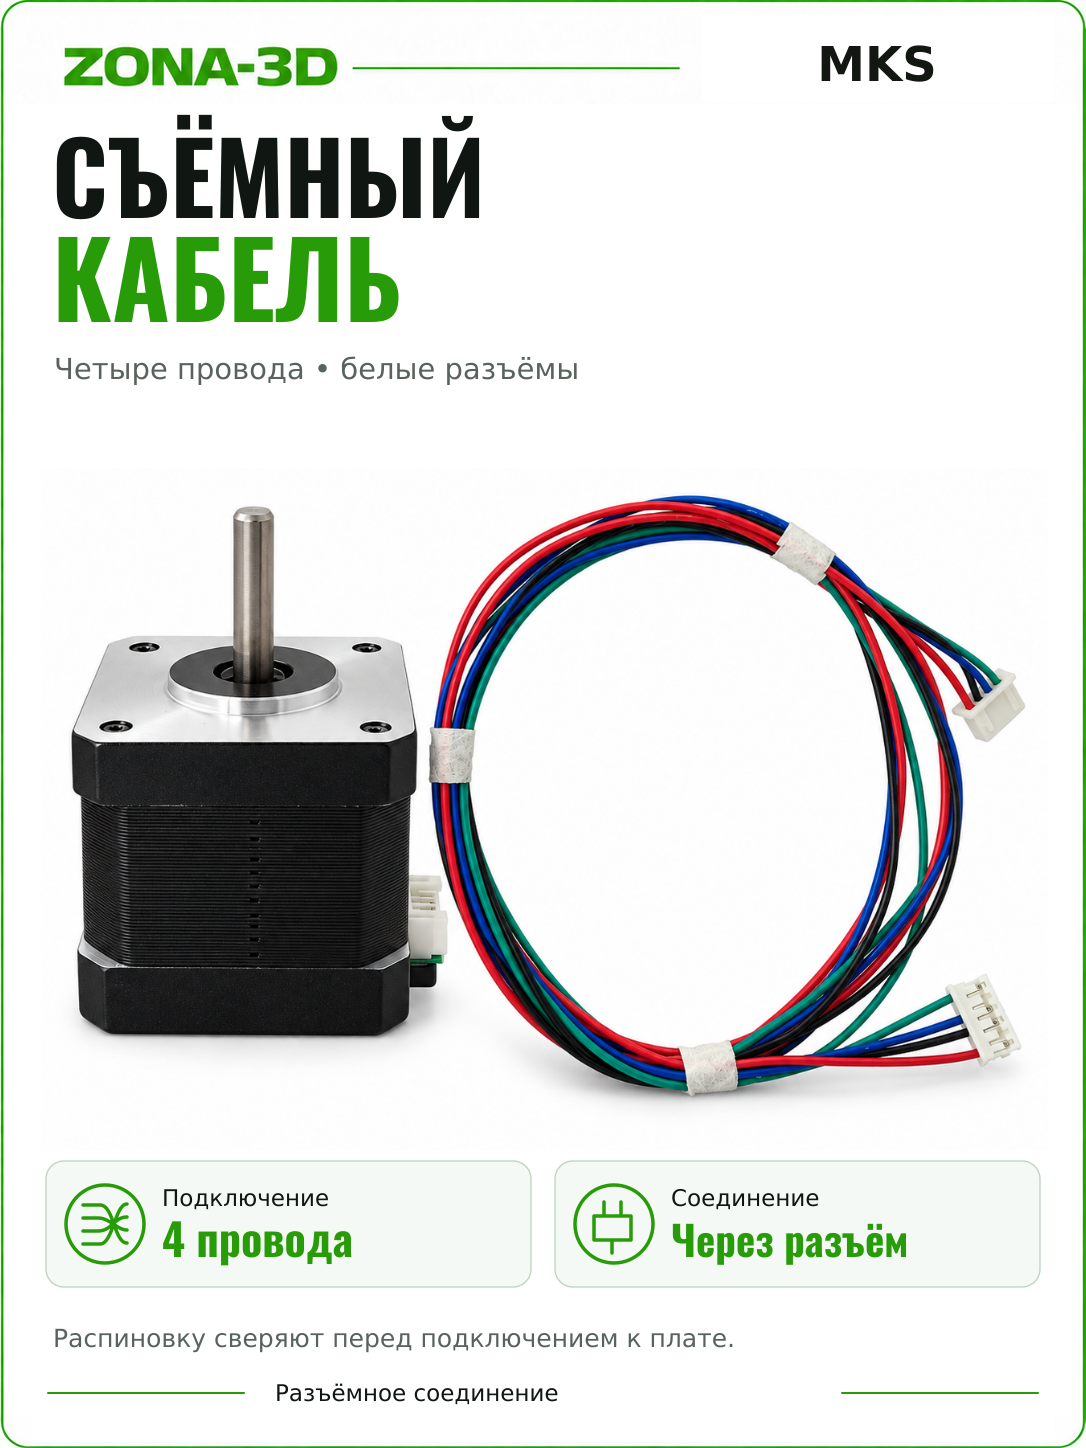
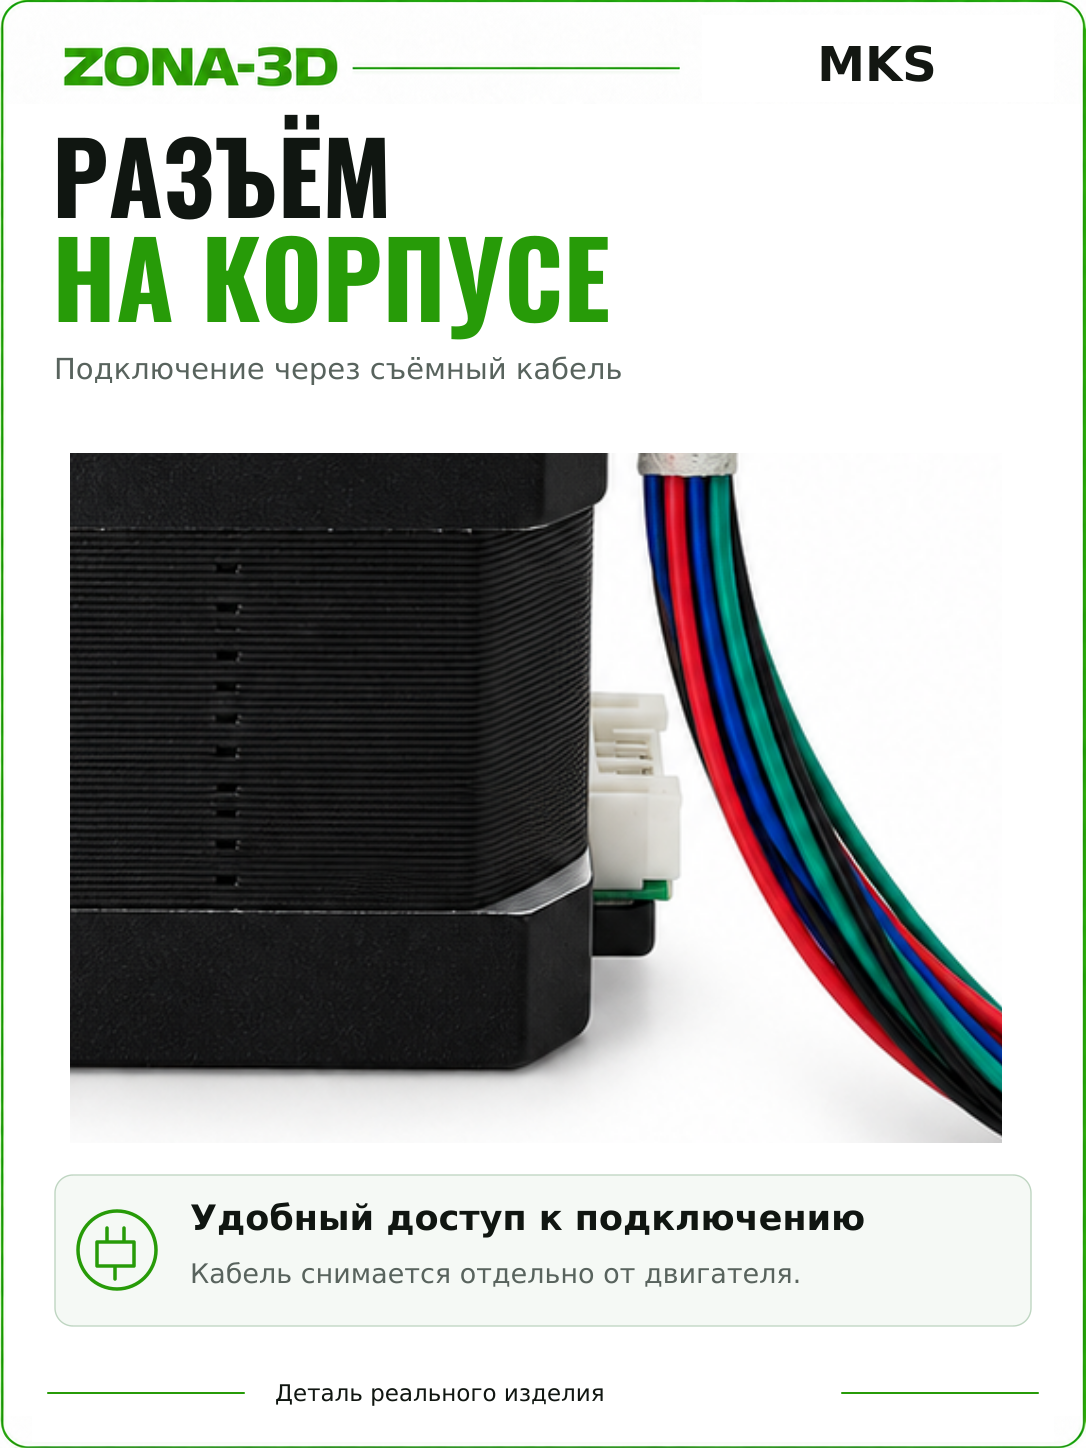
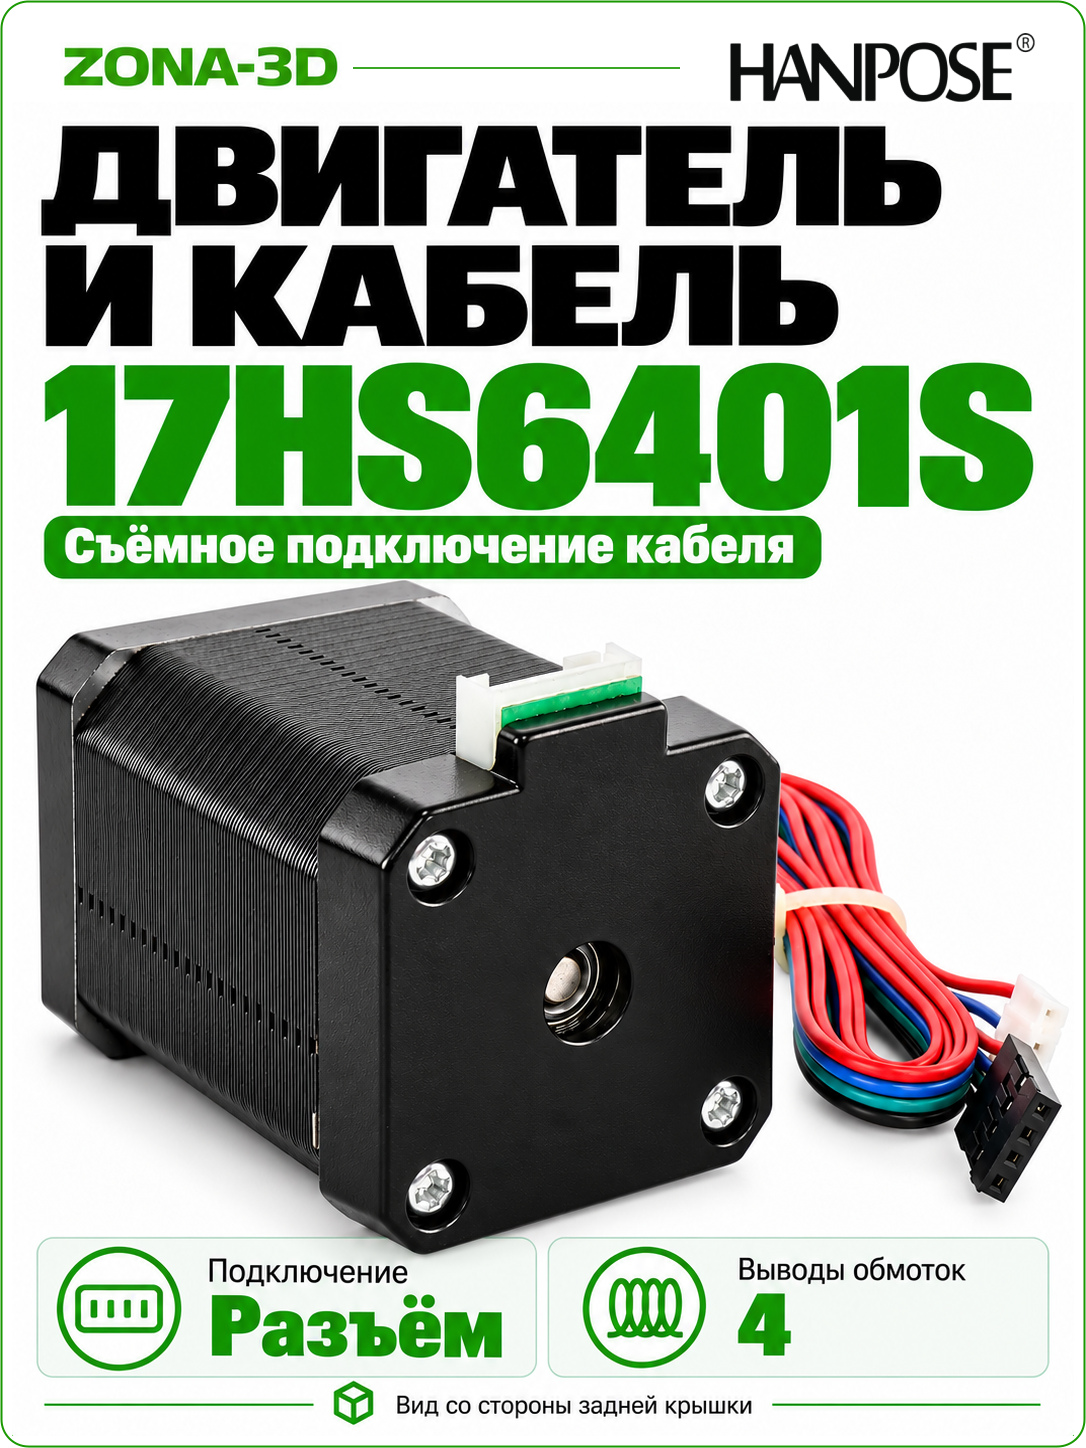
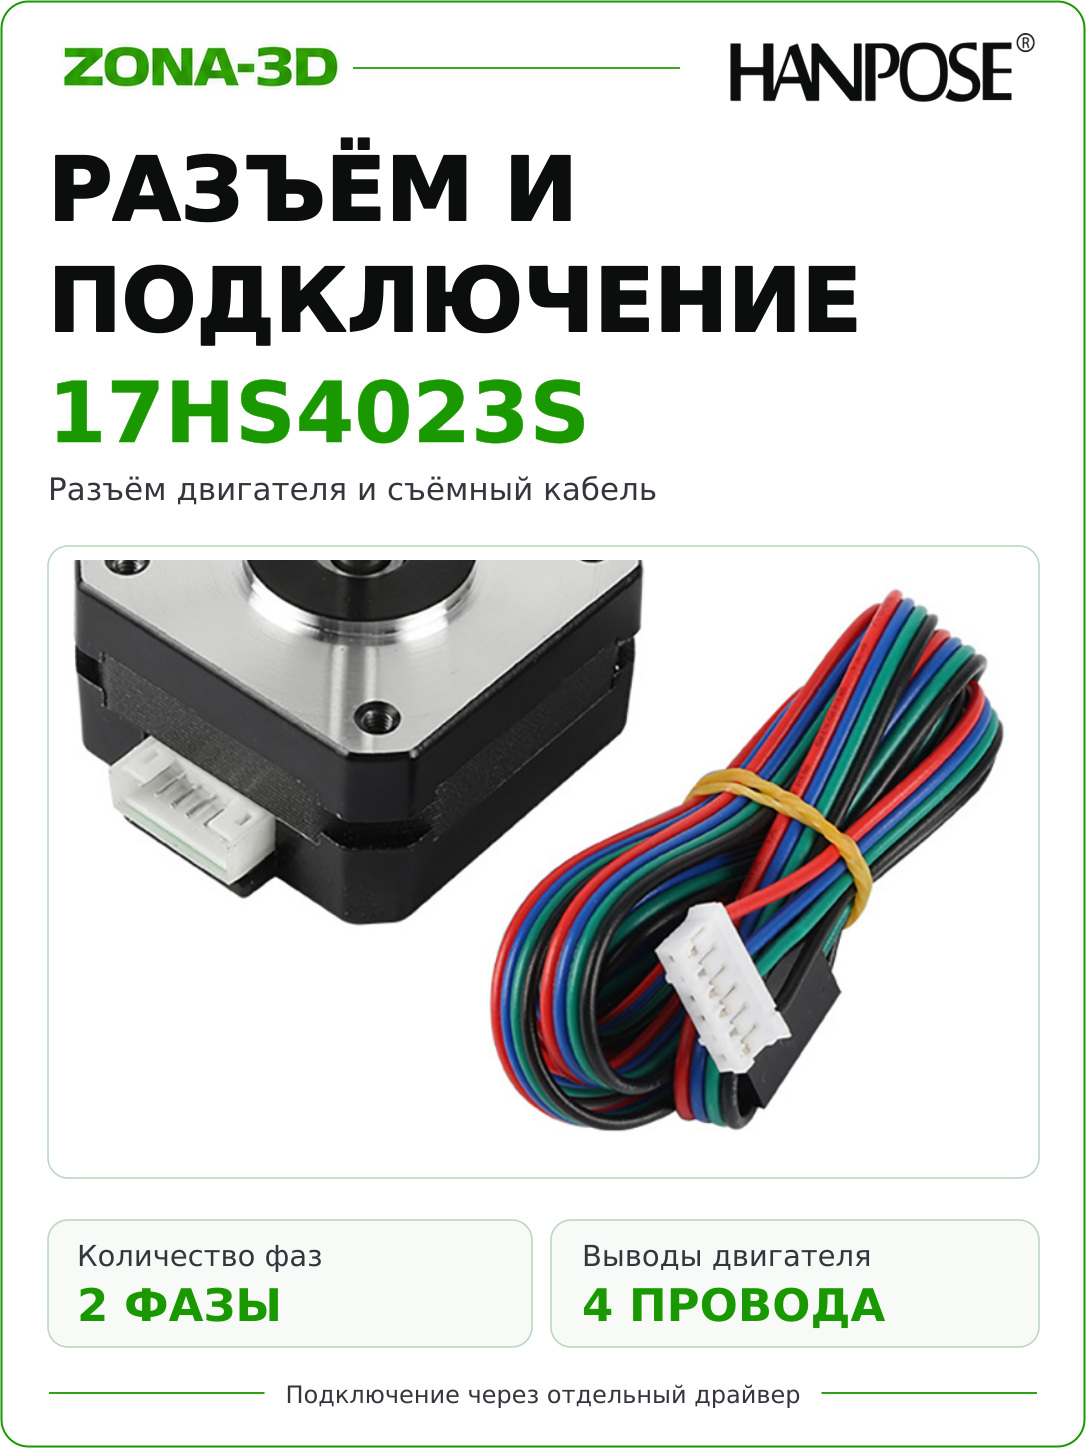
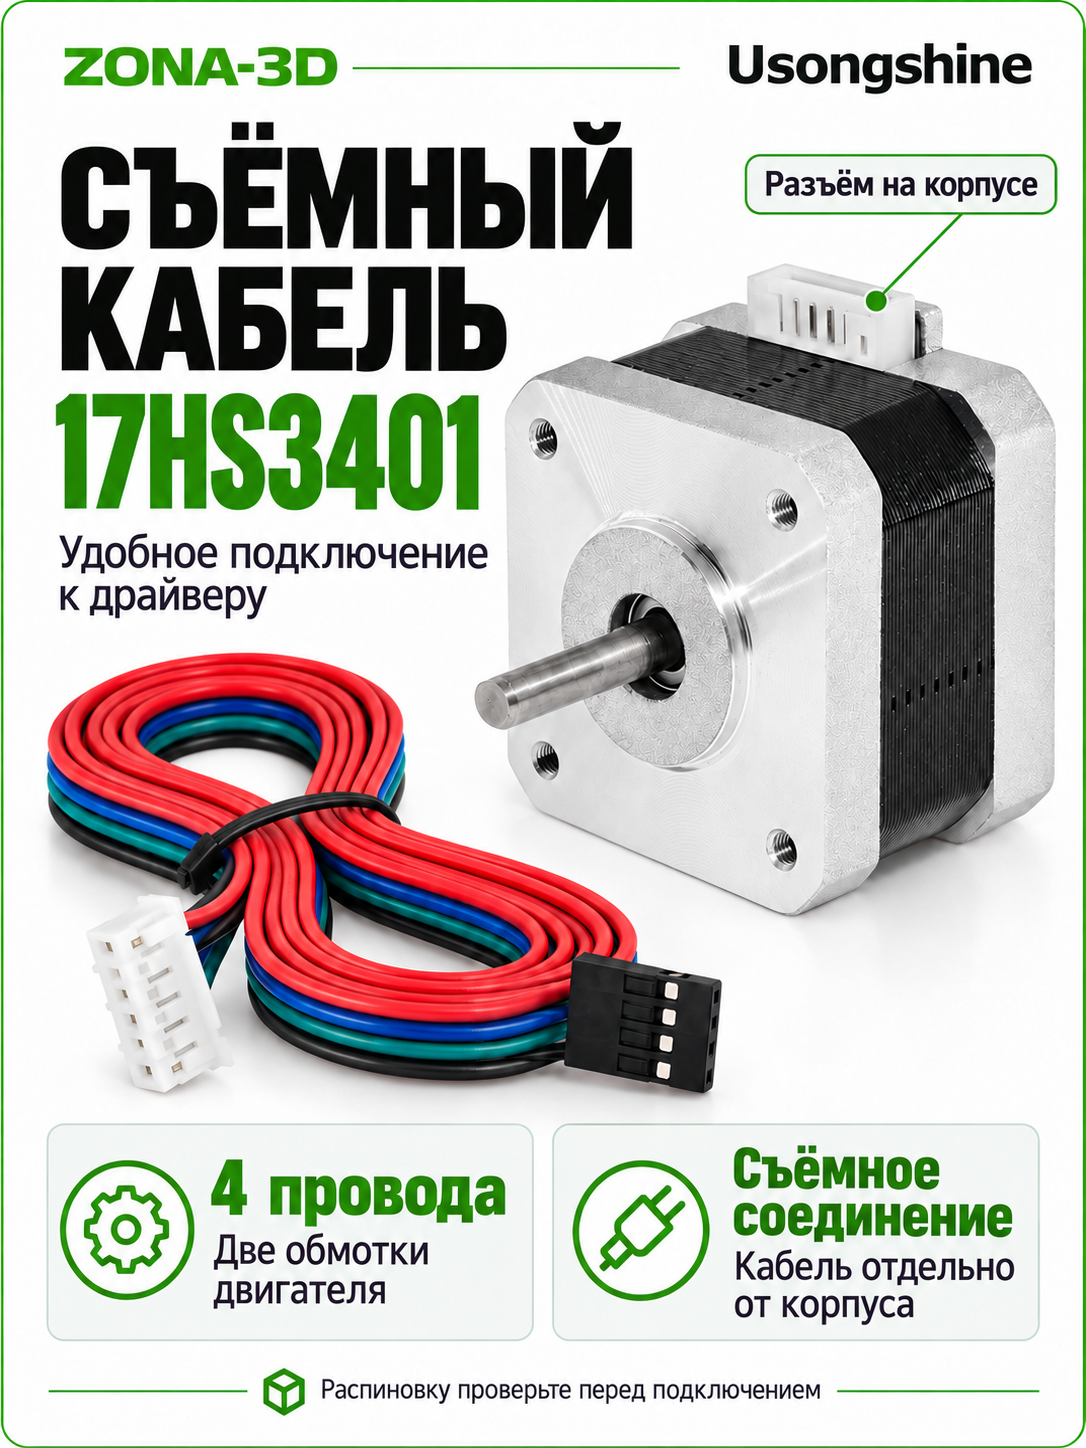
Исполнение с разъёмом на корпусе и валом под шкив или муфту 5 мм. Подбор начинается с размеров и требуемого усилия вашего механизма.
Характеристика остановленного включённого мотора.
Учтите длину при замене более короткой модели.
Для совместимого шкива или соединительной муфты.
Характеристики исполнения HANPOSE
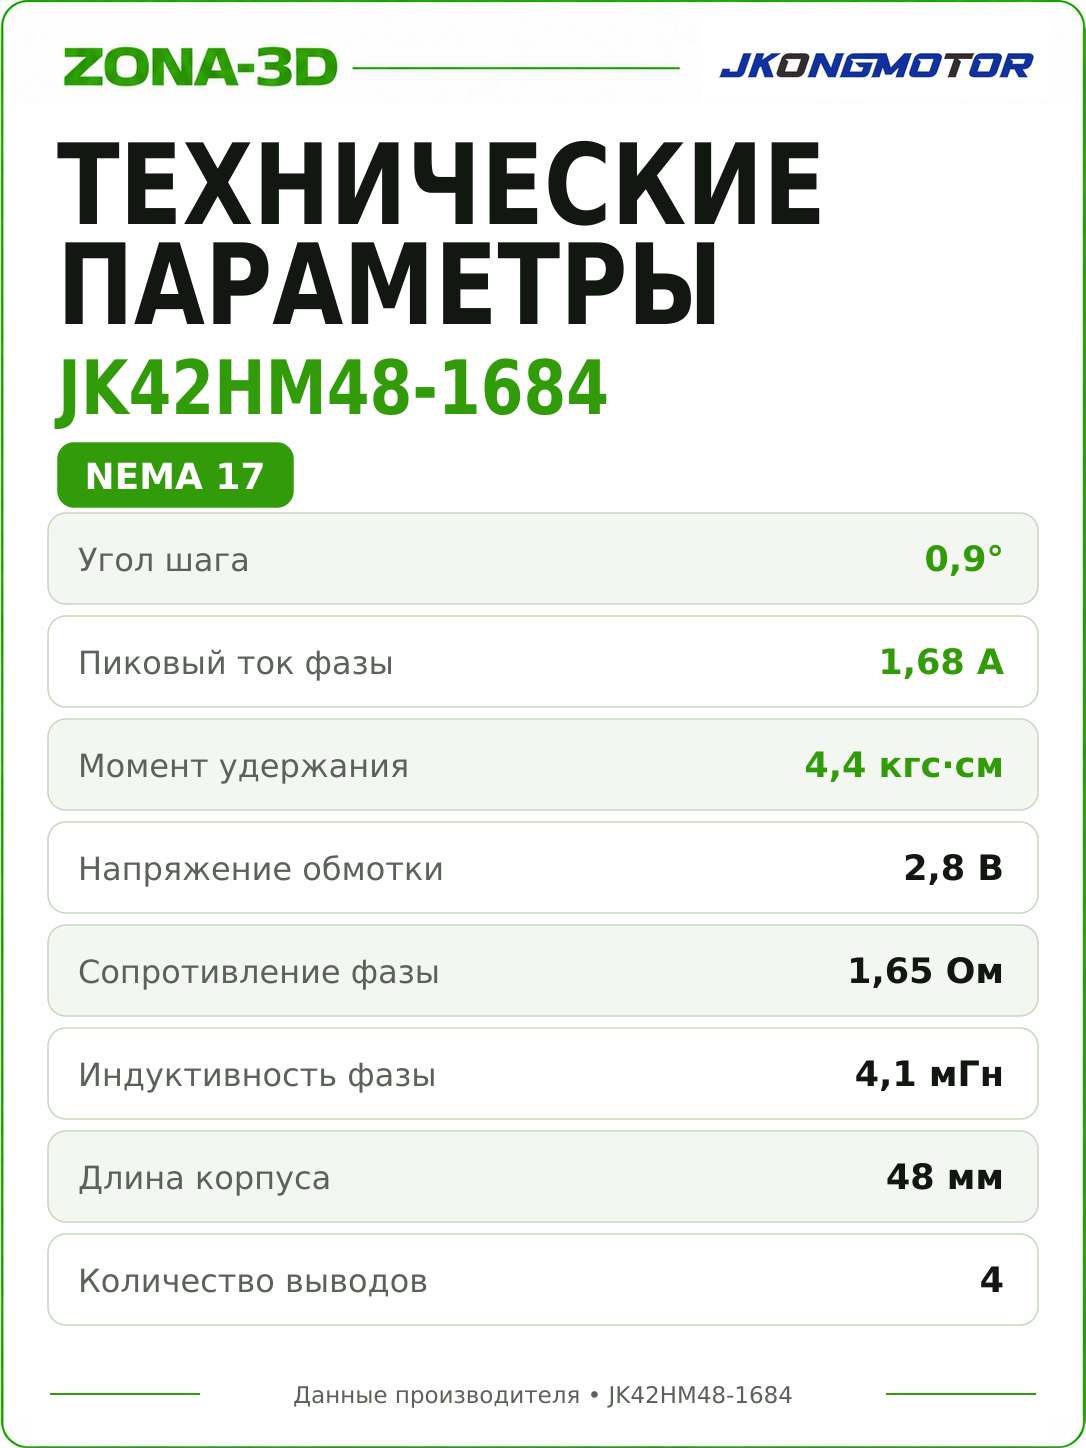
| Модель | HANPOSE 17HS8401S |
|---|---|
| Тип | Двухфазный биполярный шаговый двигатель, 4 рабочих провода |
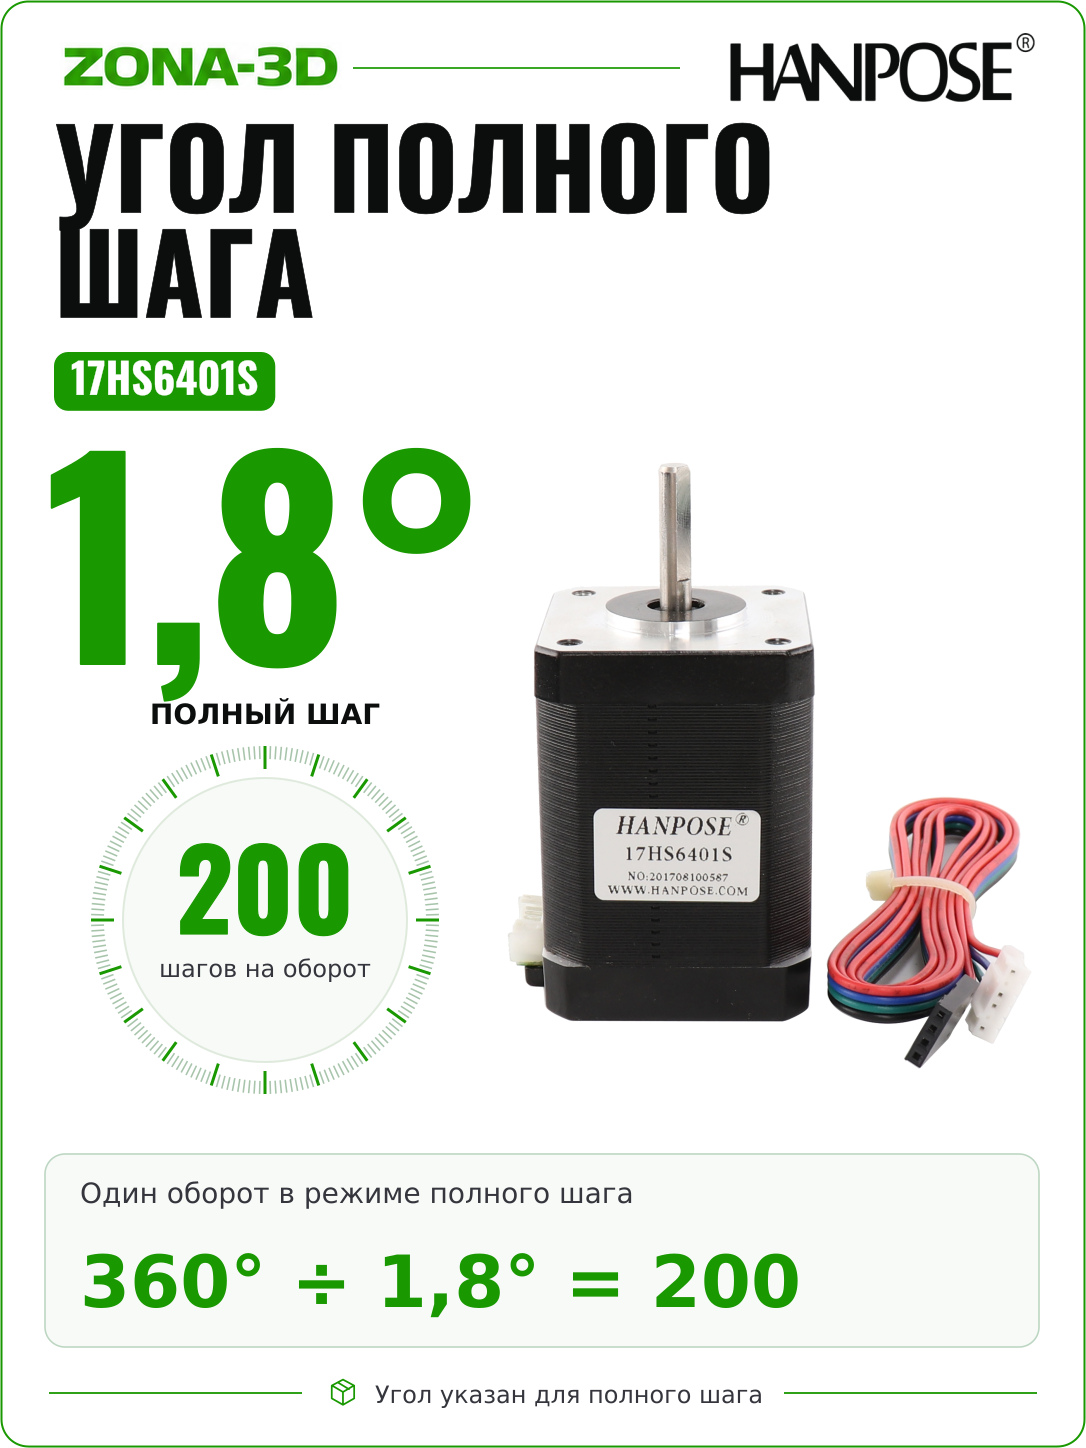
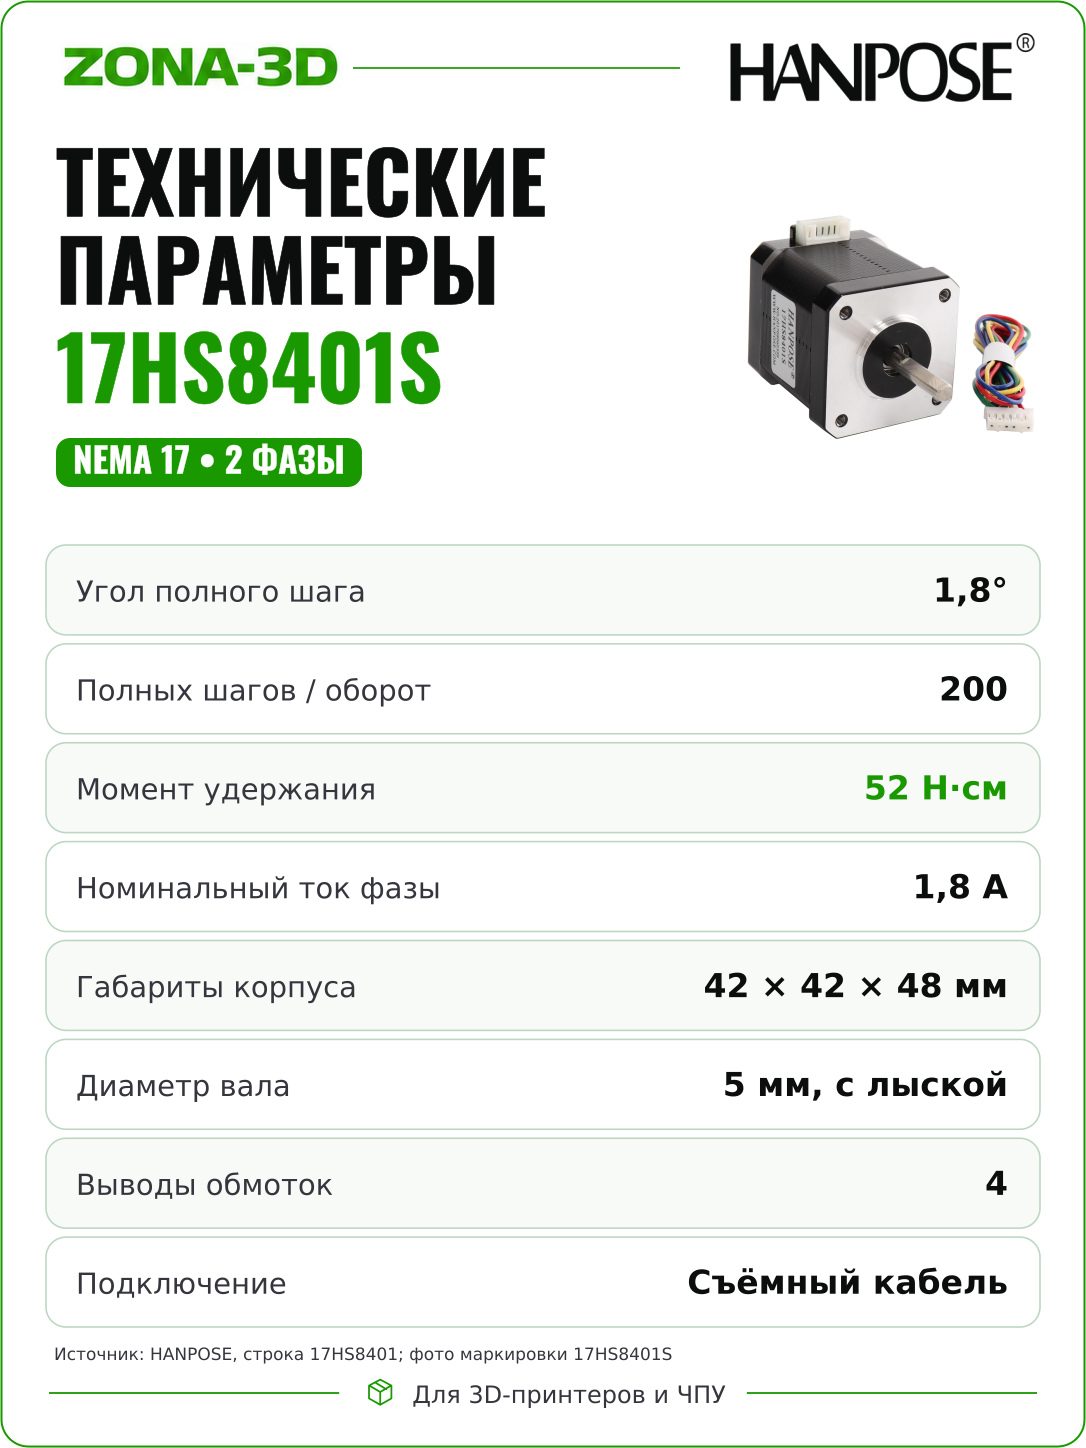
| Полный шаг | 1,8°; 200 шагов на оборот |
| Паспортный ток | 1,8 А на фазу |
| Удерживающий момент | 0,52 Н·м (52 Н·см) при остановленном роторе и поданном токе |
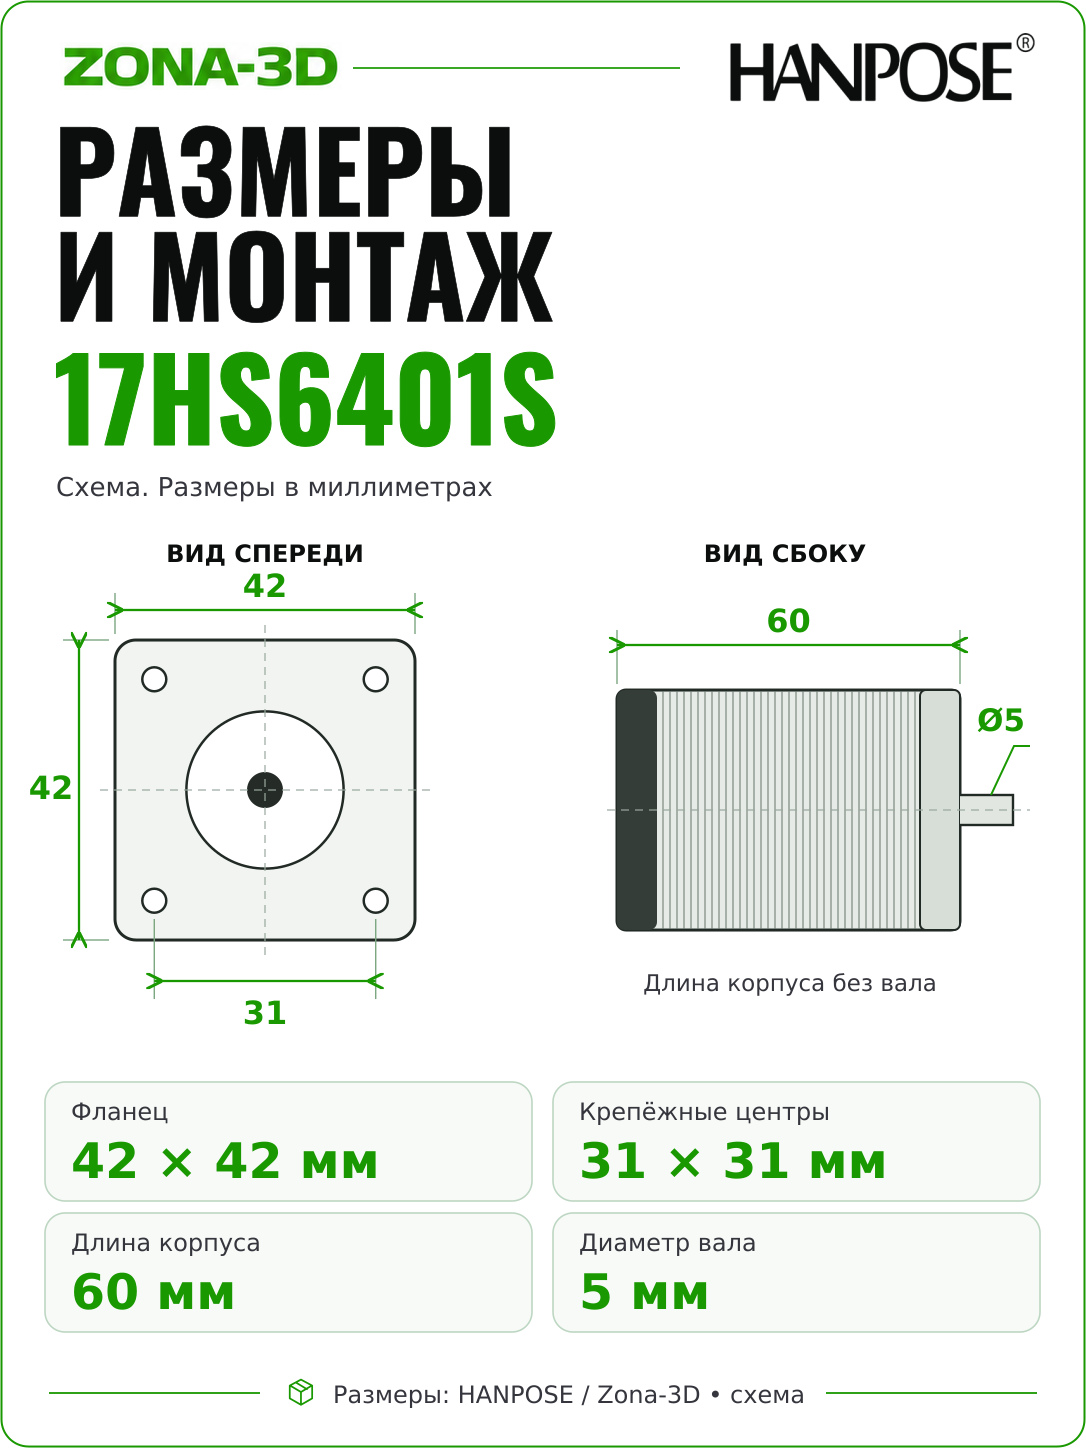
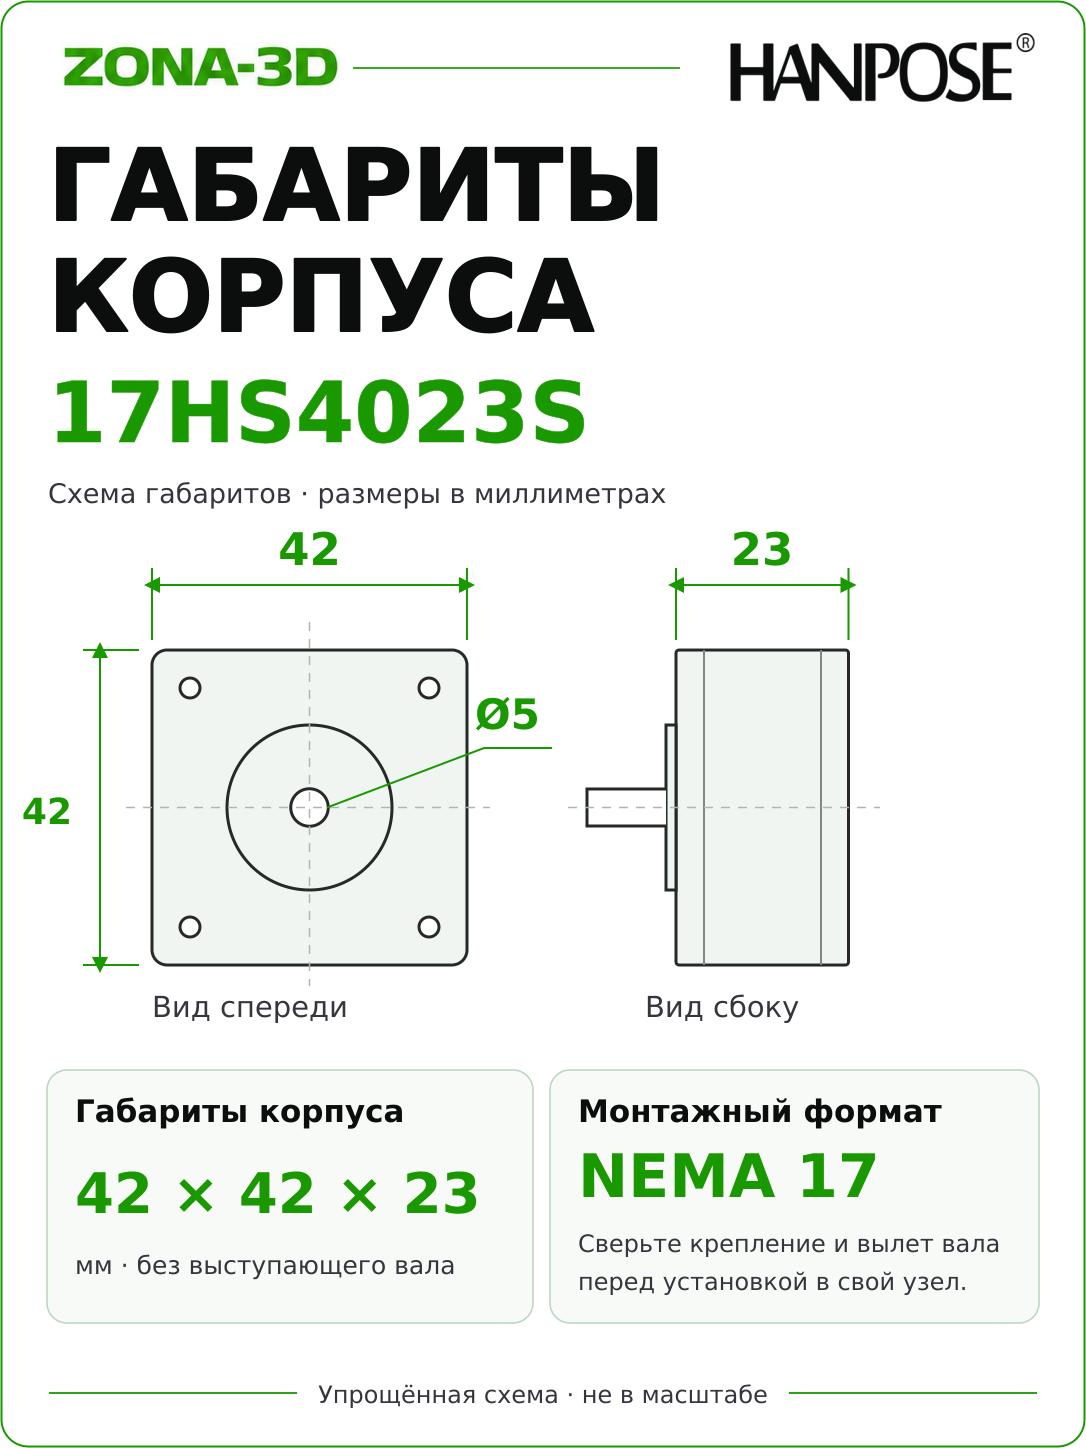
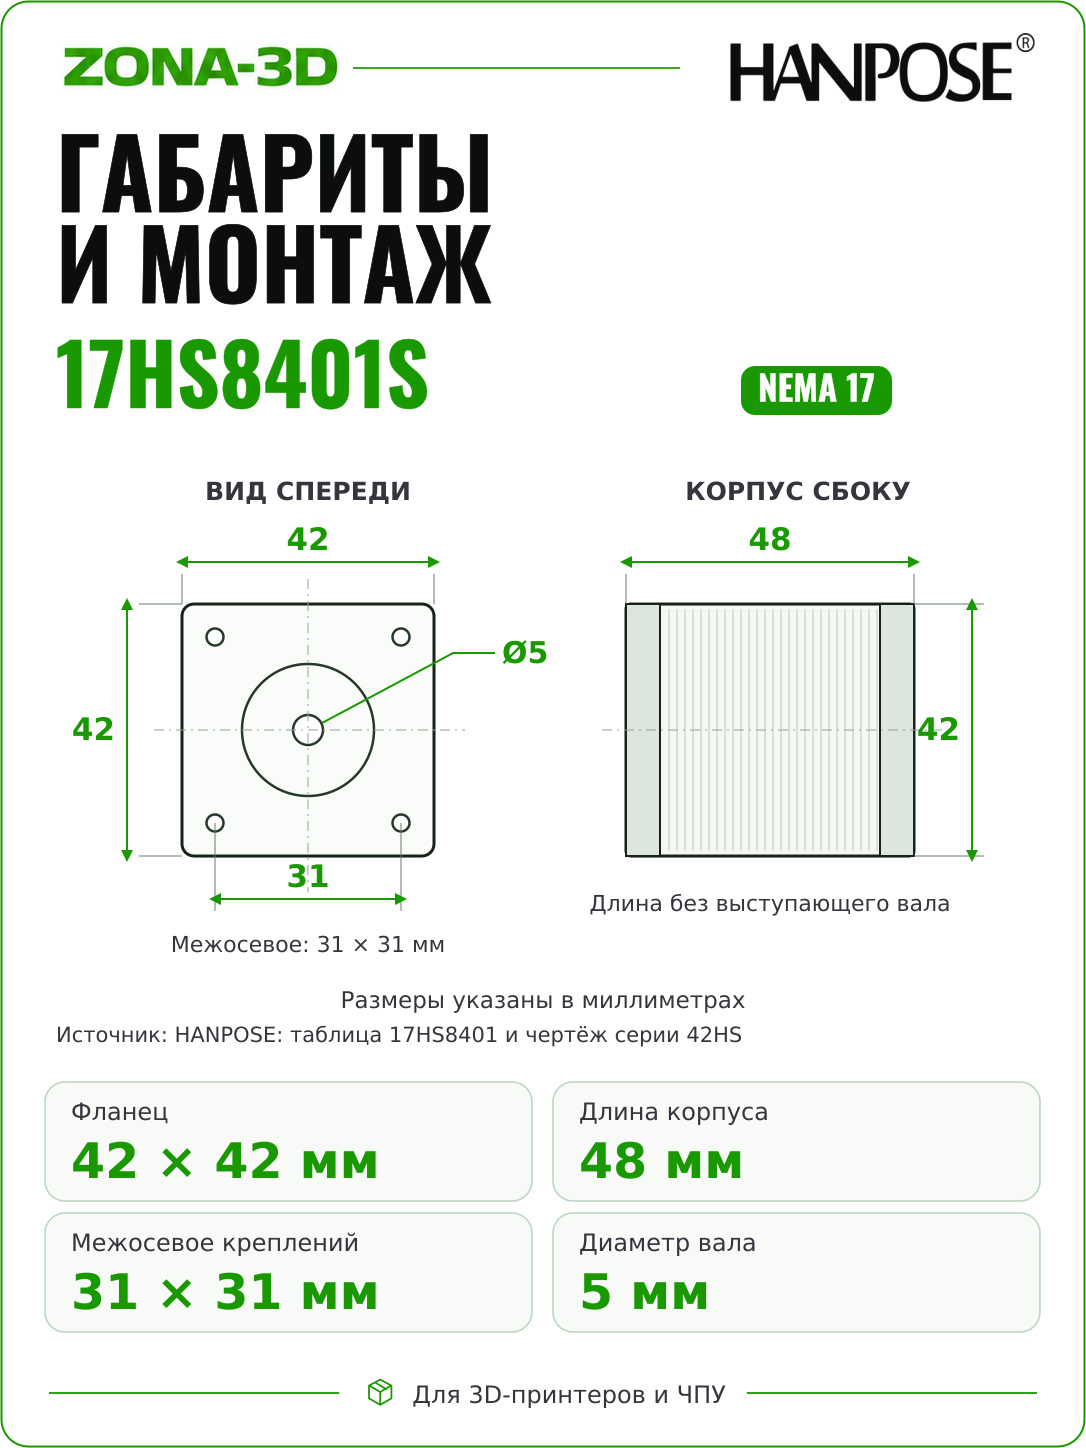
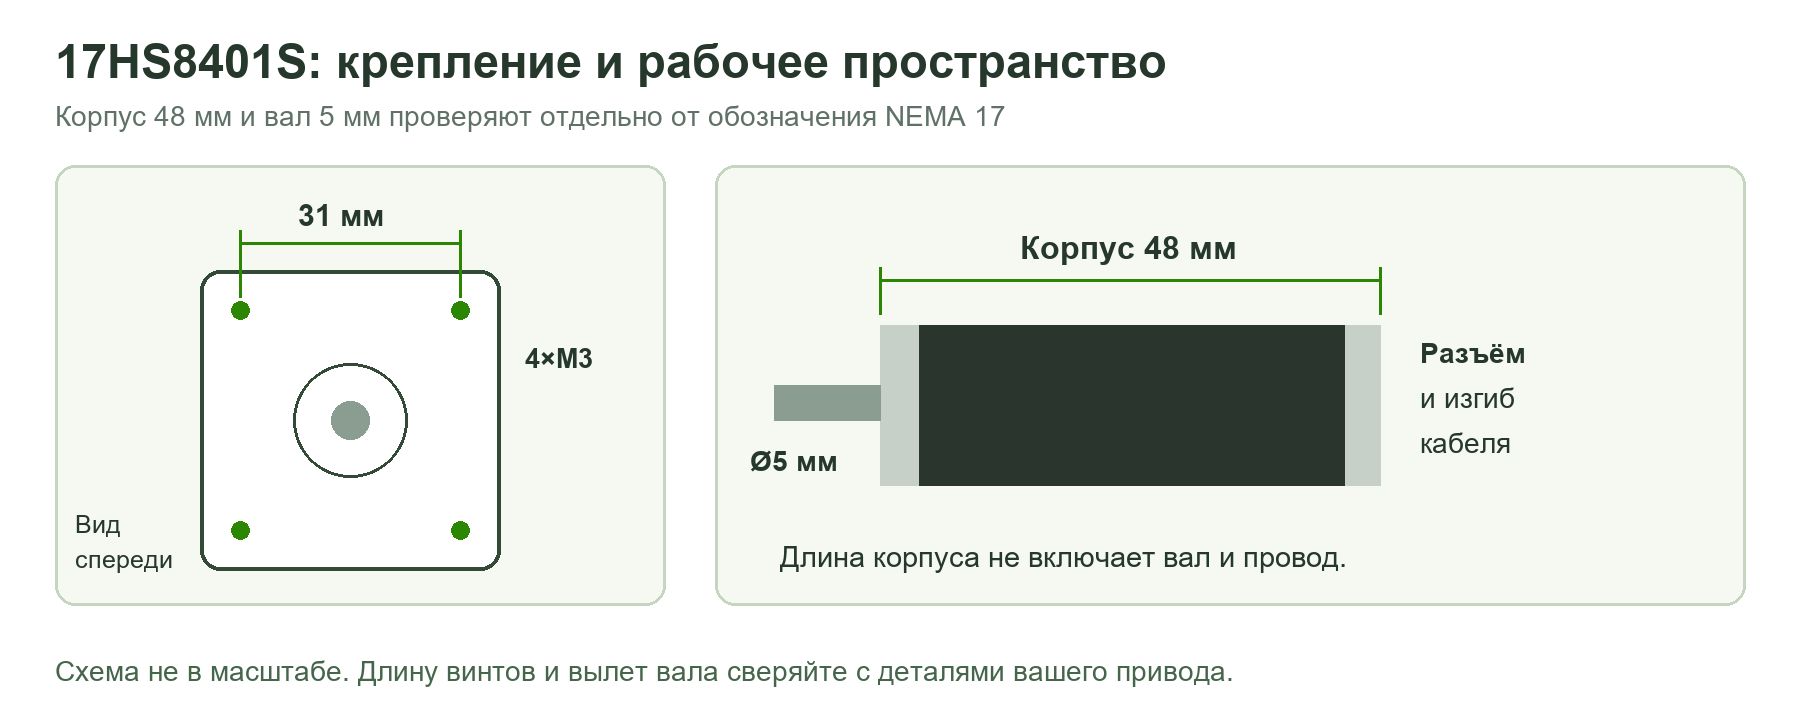
| Корпус | 42 × 42 × 48 мм, без выступающего вала |
| Вал | Ø5 мм, с лыской |
| Крепёжный рисунок | 31 × 31 мм, четыре резьбовых отверстия M3 |
| Масса по таблице производителя | 400 г |
| Драйвер и обратная связь | Драйвер внешний; встроенного энкодера нет |
Важна полная маркировка HANPOSE 17HS8401S. Номер 17HS8401 встречается и у других брендов: совпадение номера не подтверждает одинаковые ток, удерживающий момент или длину вала.
48 мм по корпусу: где это имеет значение
Такой двигатель выбирают, когда в механизме есть место для корпуса длиной 48 мм и нужен момент 0,52 Н·м. При замене более короткого мотора заранее проверьте зазор до рамы, крышки электроники и соседних деталей. Разъём и радиус изгиба кабеля добавляют пространство сверх габарита металлического корпуса.
Если двигатель установлен на подвижной каретке, учитывайте его массу при подборе ускорений. Для неподвижного двигателя ременной оси масса корпуса не увеличивает массу каретки, однако инерция ротора и передачи по-прежнему влияет на разгон. Больший мотор сам по себе не гарантирует более высокую скорость.
Передача и доступный момент
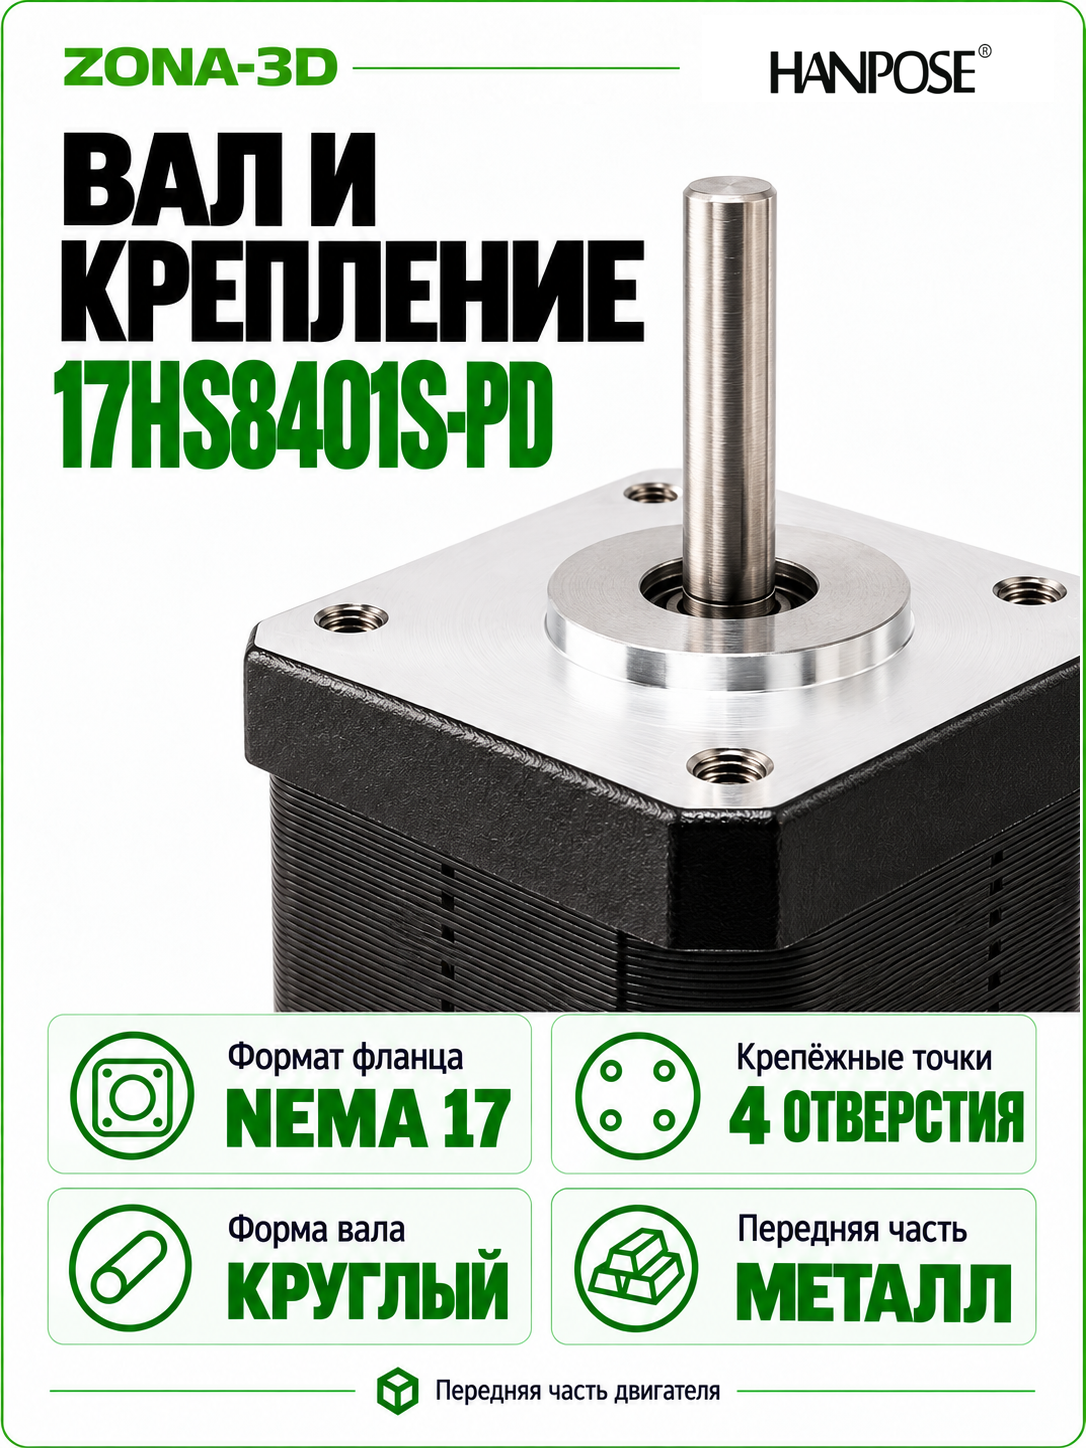
D-образный вал 5 мм предназначен для совместимого шкива или муфты. Фиксирующий винт должен упираться в лыску; передача не должна задевать переднюю крышку. Сверьте вылет вала и глубину посадки конкретной детали, а крепёжные винты подбирайте без чрезмерного захода внутрь фланца.
Момент 0,52 Н·м измеряется в удержании, а не на любой скорости. Для ременной оси важны диаметр шкива, натяжение ремня и ускорение каретки; для винта — ход за оборот и сопротивление перемещению. На высоких оборотах реальный запас момента зависит от драйвера, питания и обмоток.
Если ось теряет положение, проверьте свободный ход, муфты и крепёж, затем уменьшите ускорение и оцените ток. Повышение тока не устраняет перекос или заклинивание. В открытой системе управления контроллер не получает от этого двигателя подтверждение каждого выполненного шага.
Как подобрать электронику
Используйте драйвер двухфазного биполярного шагового двигателя с регулируемым током. Его допустимая длительная нагрузка зависит от конкретной платы и охлаждения. Для закрытого корпуса заранее предусмотрите отвод тепла: паспорт микросхемы не заменяет характеристики готового модуля.
Ток 1,8 А на фазу из таблицы мотора необходимо сопоставить с определением тока в инструкции драйвера. Значения RMS, peak и Vref нельзя смешивать. Для первого запуска настройте умеренную нагрузку и контролируйте нагрев, затем подберите рабочий режим без превышения допустимых значений.
Питание подают на драйвер, а он регулирует ток в обмотках. Напряжение источника выбирают по допускам электроники; подключать обмотки напрямую к блоку 12 или 24 В нельзя. Удерживающий момент также не означает, что выключенный мотор сможет безопасно держать вертикальную нагрузку.
Порядок подключения и настройки
- Смонтируйте мотор и передачу. Проверьте соосность, длину винтов и свободный ход механизма.
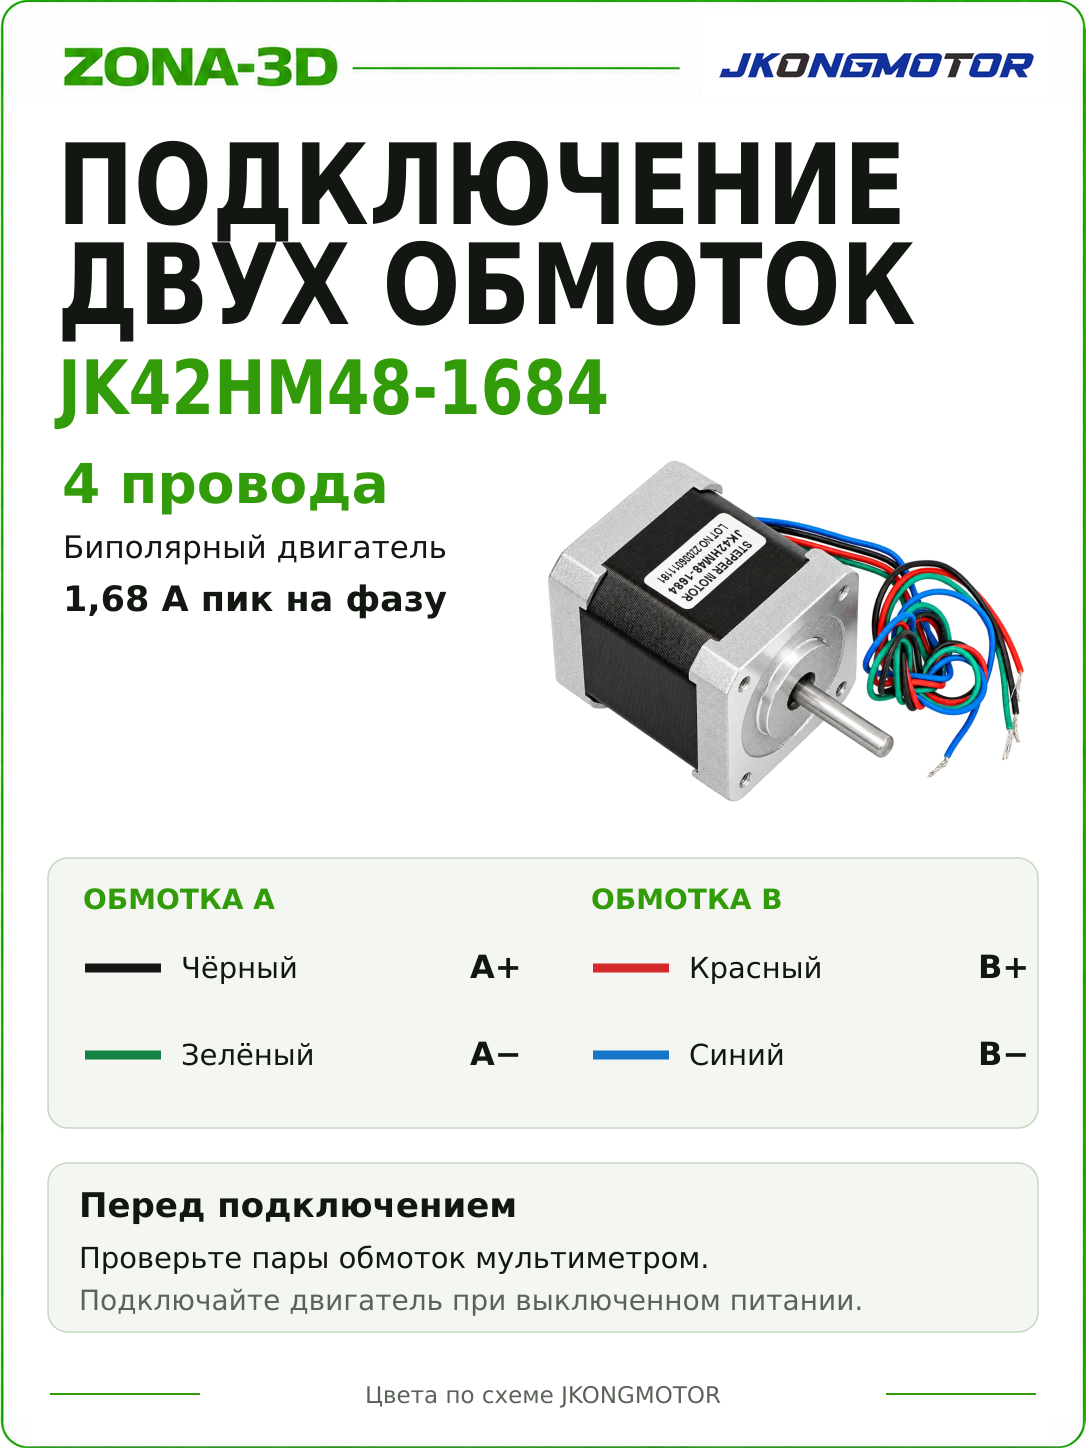
- Определите пары обмоток. На отключённом моторе используйте документацию или мультиметр. Цвета проводов не дают универсальной распиновки.
- Соедините пары с выходами A и B драйвера. Контакты моторного разъёма не являются входами STEP/DIR.
- Настройте ток и микрошаг. Начните с небольшой скорости и ускорения; проверьте направление без высокой нагрузки.
- Откалибруйте перемещение. Учитывайте 200 полных шагов на оборот, микрошаг и параметры винта либо шкива.
Микрошаг может сделать движение плавнее, но увеличение числа команд не означает пропорционального роста точности. После настройки проверьте возврат в исходную точку и повторяемость под реальной нагрузкой.
Документация
Таблица HANPOSE: строка 17HS8401 · Размеры исполнения 17HS8401S · Питание и ограничение тока драйвера