
BIGTREETECH TMC2130 V3.0
STEP/DIR и SPI · StealthChop · программная настройка
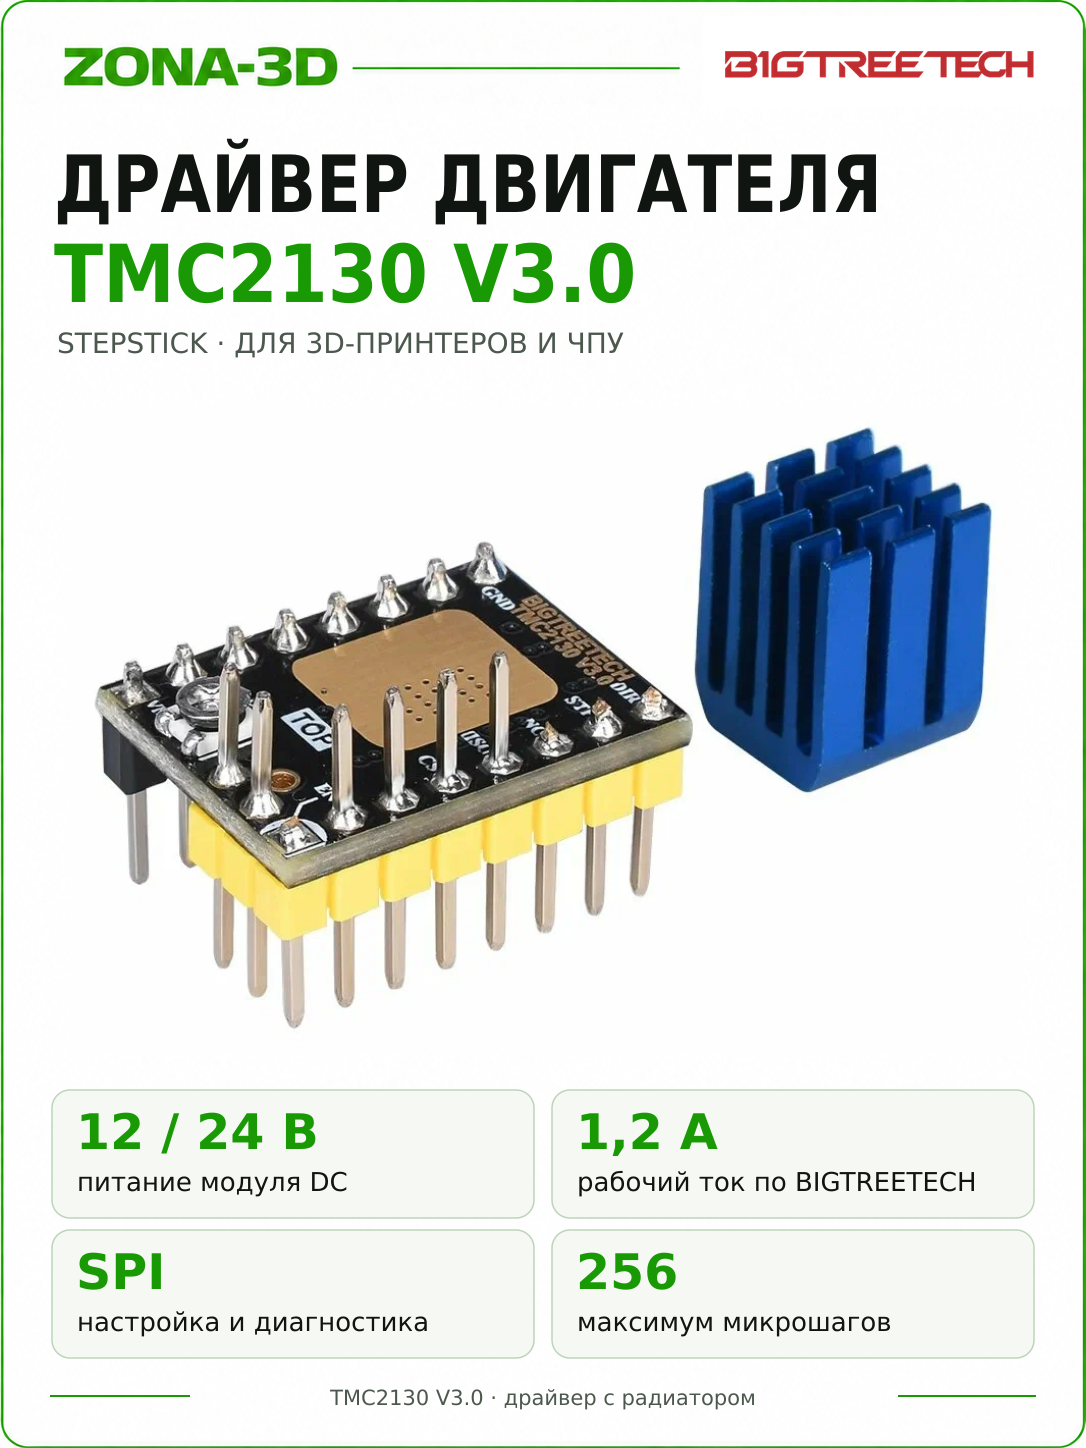
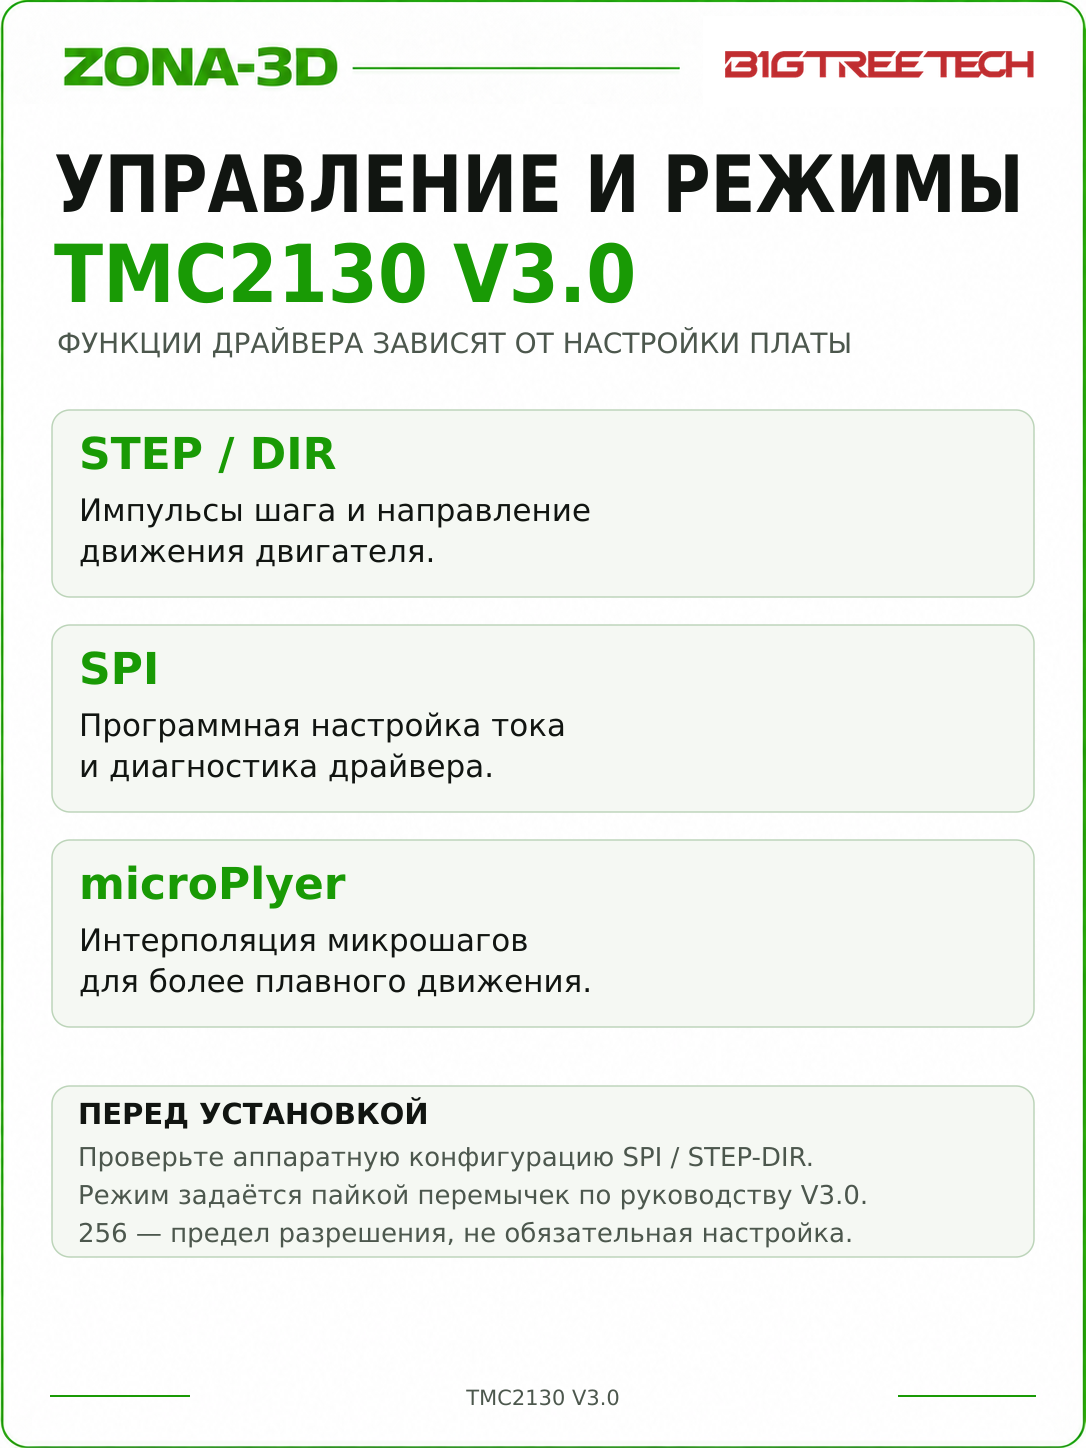
BIGTREETECH TMC2130 V3.0 — драйвер одного биполярного шагового двигателя для совместимых плат со сменными модулями StepStick. Он поддерживает STEP/DIR, настройку через SPI, микрошаг до 256 и тихий режим StealthChop. Доступные функции зависят от аппаратной подготовки модуля и конфигурации контроллера.
V3.0 можно использовать в приводах осей и экструдеров, где нужна настройка параметров из прошивки либо автономное управление STEP/DIR. Перед заменой драйвера проверяют распиновку, режим SPI и лимит тока, а после установки — направление и масштаб перемещения.
Технические характеристики
| Ревизия | BIGTREETECH TMC2130 V3.0 |
|---|---|
| Питание двигателя | 12/24 В DC по руководству модуля |
| Логика | 3,3/5 В |
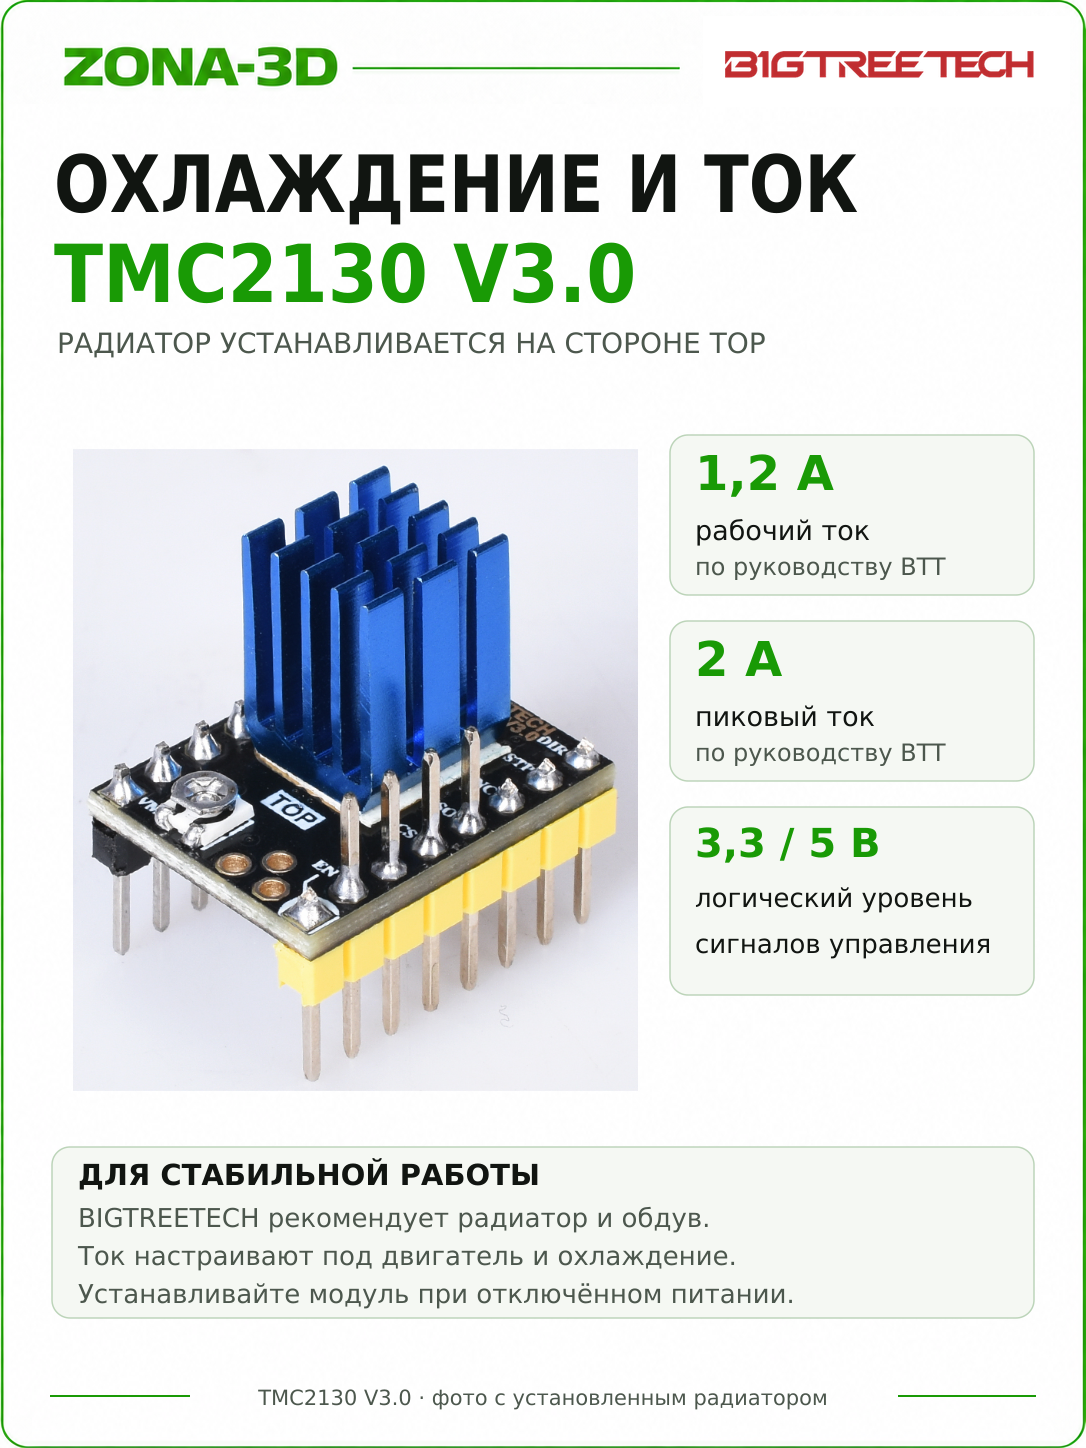
| Ток по инструкции | Рабочий до 1,2 А; пиковый до 2 А |
| Движение | STEP/DIR |
| Конфигурация | SPI либо аппаратный standalone-режим |
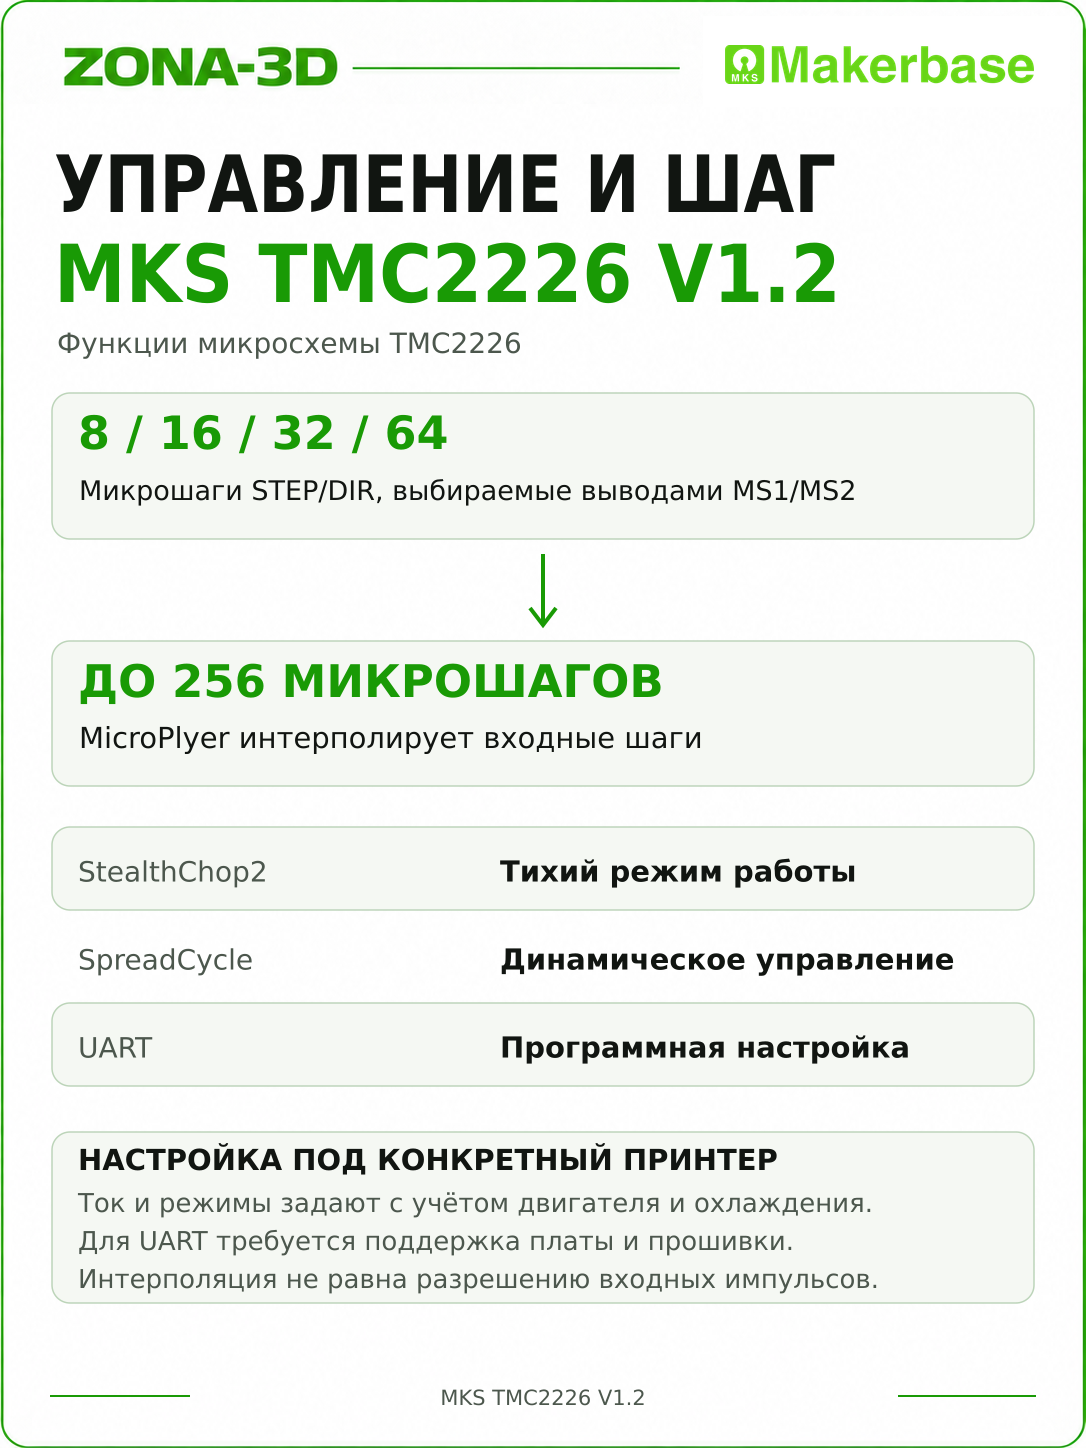
| Микрошаг | До 256; интерполяция MicroPlyer |
| Режимы | StealthChop, SpreadCycle |
| Диагностика нагрузки | StallGuard2; функции зависят от подключения и прошивки |
Пределы драйвера не заменяют настройки для конкретного мотора. Длительный рабочий ток зависит от платы, радиатора, обдува и температуры внутри корпуса.
Сначала проверьте аппаратный режим
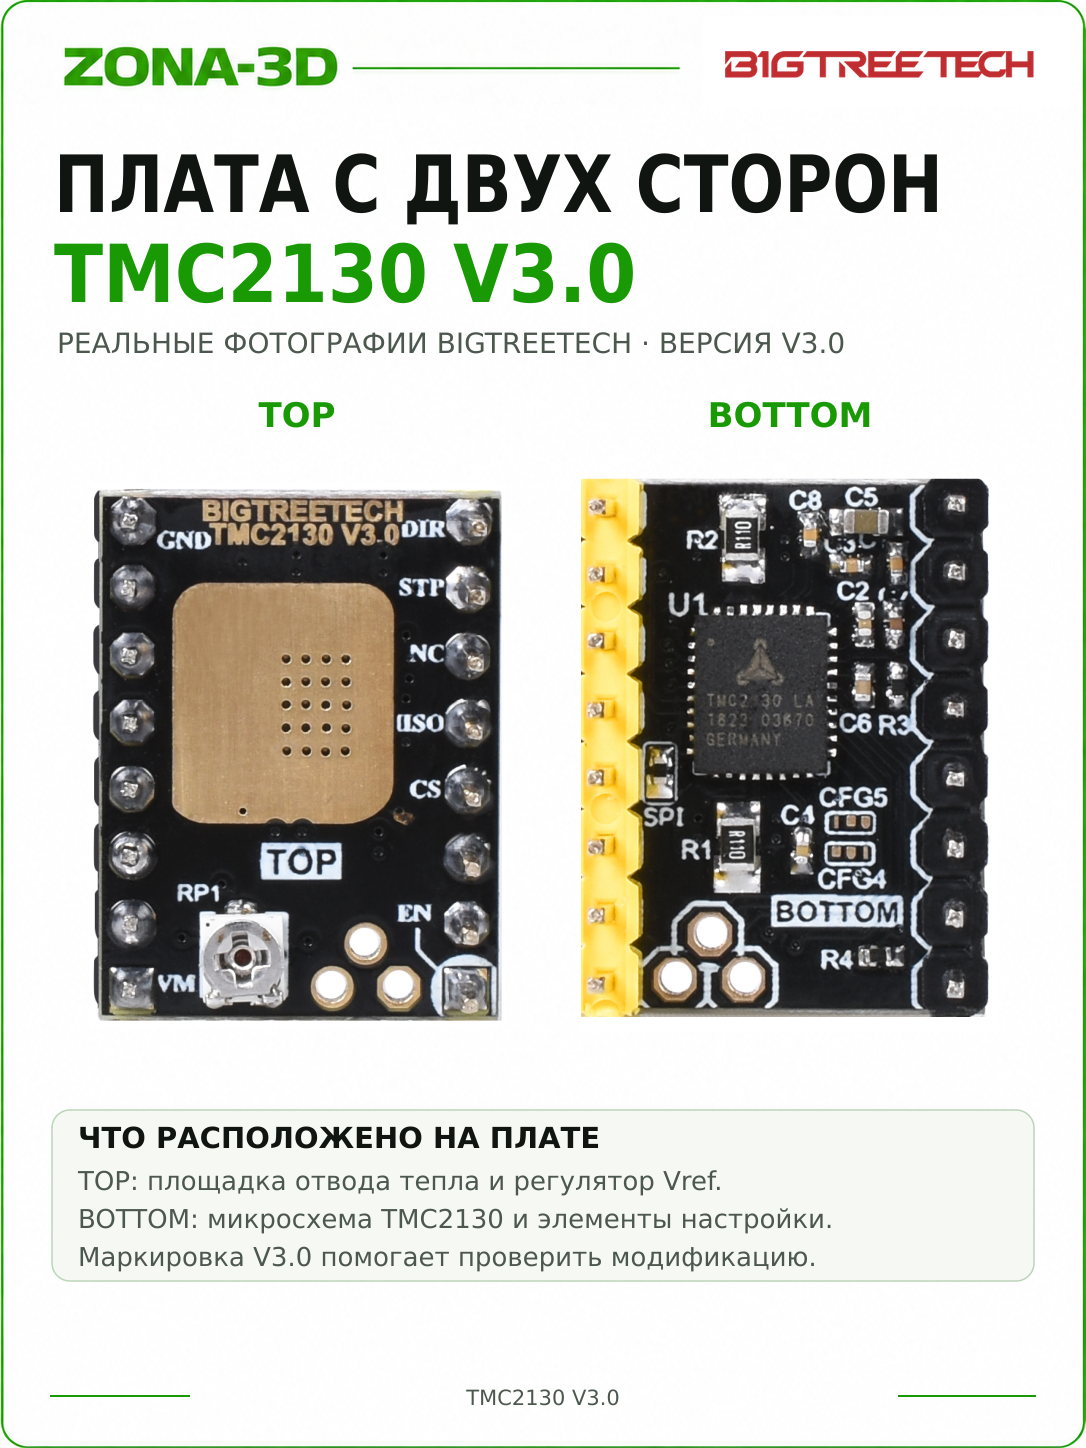
Руководство V3.0 различает работу STEP/DIR и SPI. Положение резистора на площадке SPI и состояние CFG4/CFG5 относятся к аппаратной подготовке платы. В готовом SPI-варианте не нужно повторять переделку только потому, что она показана в инструкции.
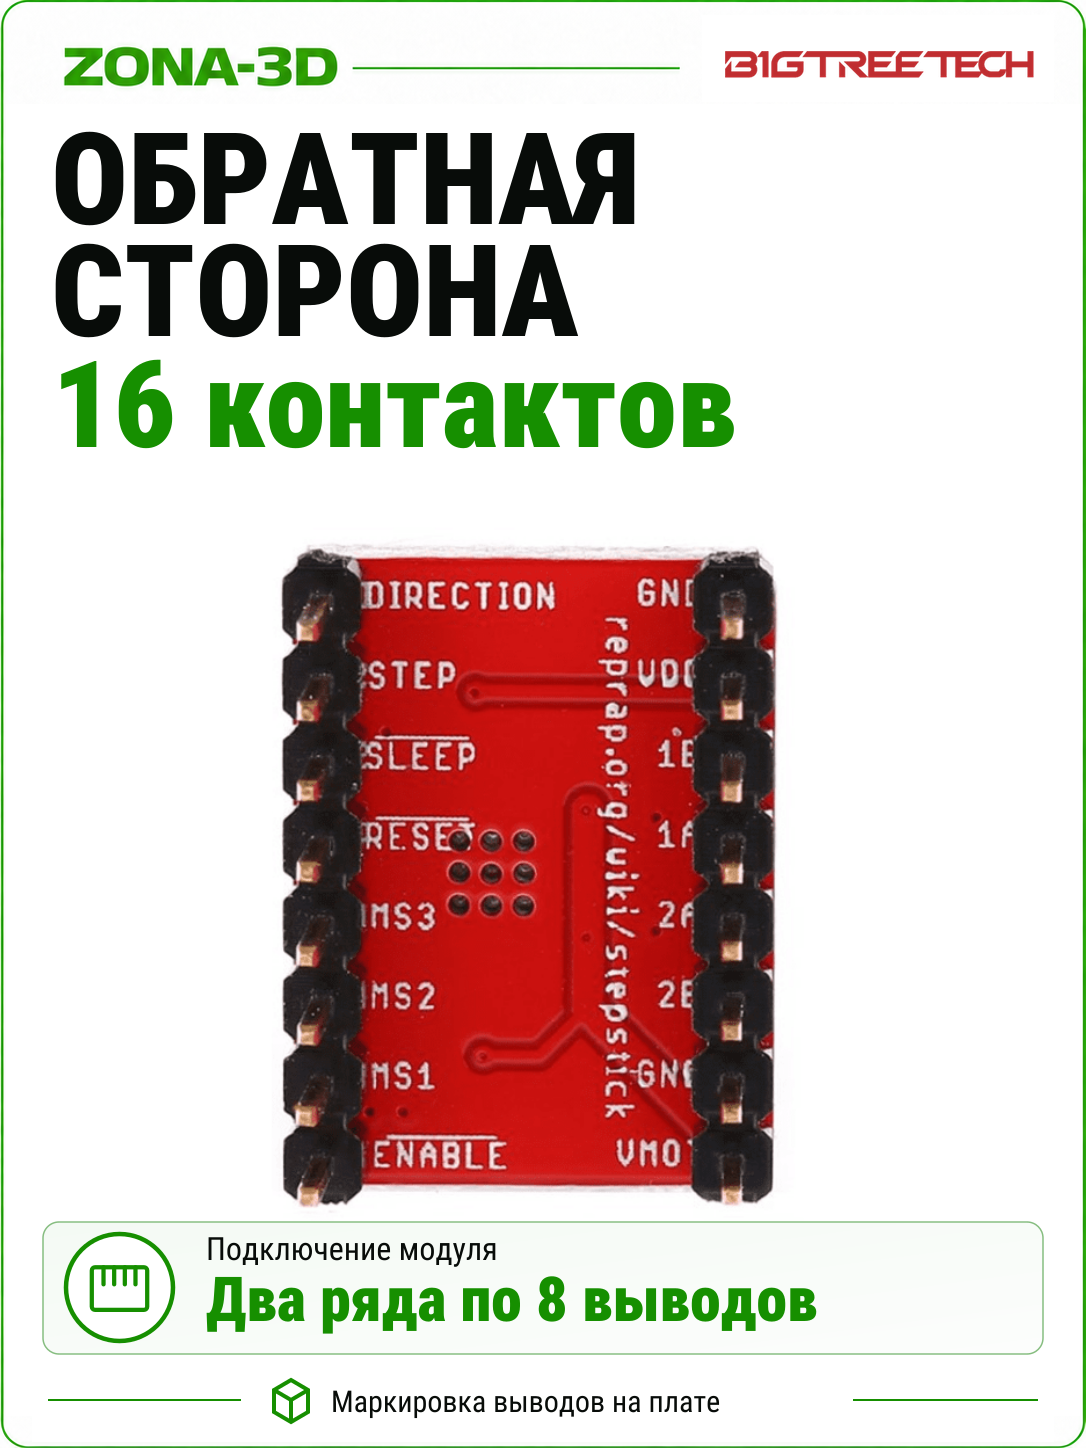
Сверьте свою плату со схемой и примером производителя. Затем настройте перемычки разъёма контроллера. SPI используется для параметров и диагностики, а импульсы движения остаются на STEP/DIR. Для обмена нужны линии MOSI, MISO, SCK и отдельный CS.
Как ограничить ток
В SPI-режиме ток задают через прошивку. В Klipper используют [tmc2130 stepper_x], правильный cs_pin, параметры SPI и run_current в RMS. В Marlin программному управлению соответствует TMC2130, автономному варианту — TMC2130_STANDALONE.
Без программной настройки ток регулируют подстроечником Vref по документации конкретной платы. Значение от старого A4988 или DRV8825 переносить нельзя. Перед регулировкой определите нужный ток мотора; для изменения положения подстроечника отключайте питание и затем проводите контрольное измерение относительно GND.
Пиковые 2 А не равны рабочему RMS-току. Радиатор и вентилятор нужны для отвода тепла; при перегреве следует проверить ток и охлаждение, а не отключать защиту.
Тихий режим и sensorless homing
StealthChop помогает снизить слышимый шум. SpreadCycle используют для динамичной работы; окончательный выбор проверяют на своём двигателе и нагрузке. Возможность микрошагового управления не гарантирует отсутствие пропусков шагов при перегрузе и не компенсирует люфты.
StallGuard2 позволяет организовать sensorless homing, если DIAG подключён к подходящему входу и прошивка настроена для оси. Нужны подбор скорости, тока и чувствительности. Это не готовая замена всем концевикам; особенно осторожно оценивают применение на оси Z.
Монтаж и первый запуск
- Отключите все источники питания, включая USB. Сверьте EN, VM и GND с гнездом платы.
- Проверьте режим модуля, SPI-перемычки и пары обмоток двигателя.
- Установите радиатор, не замыкая соседние контакты, и организуйте поток воздуха.
- Проверьте чтение состояния по SPI, затем выполните короткое перемещение. Оцените направление, расстояние и нагрев до длительной печати.
Драйвер и мотор нельзя подключать или отключать при поданном питании. Обозначения выводов из примера SKR V1.3 подходят только для соответствующей платы.
Документация и комплектация
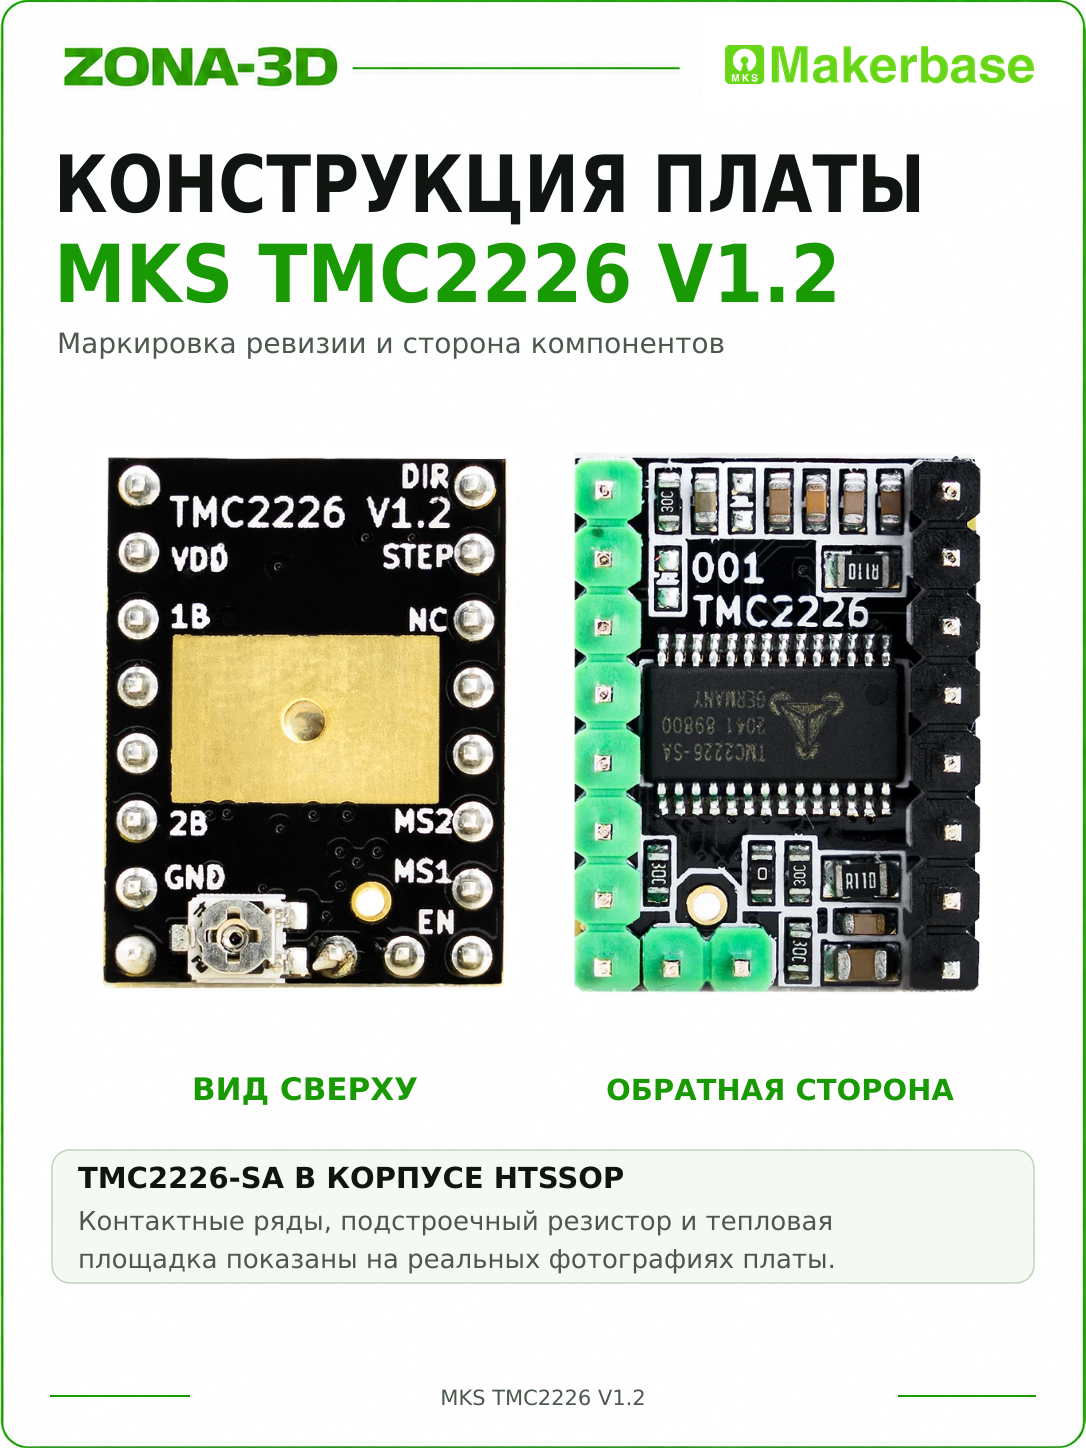
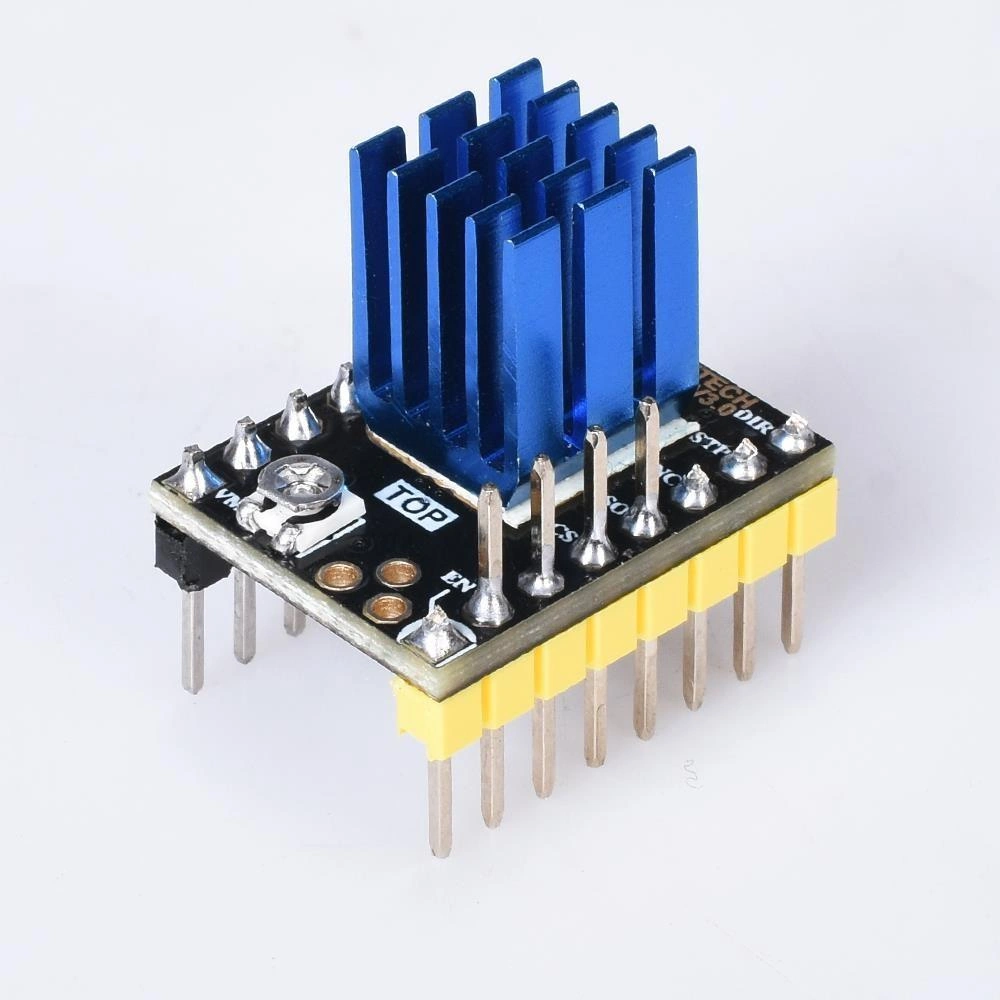
На изображениях карточки показаны модуль V3.0 и радиатор. Фактическое количество и принадлежности сверяйте с комплектацией заказа.