
TMC2240 V1.0 BIGTREETECH
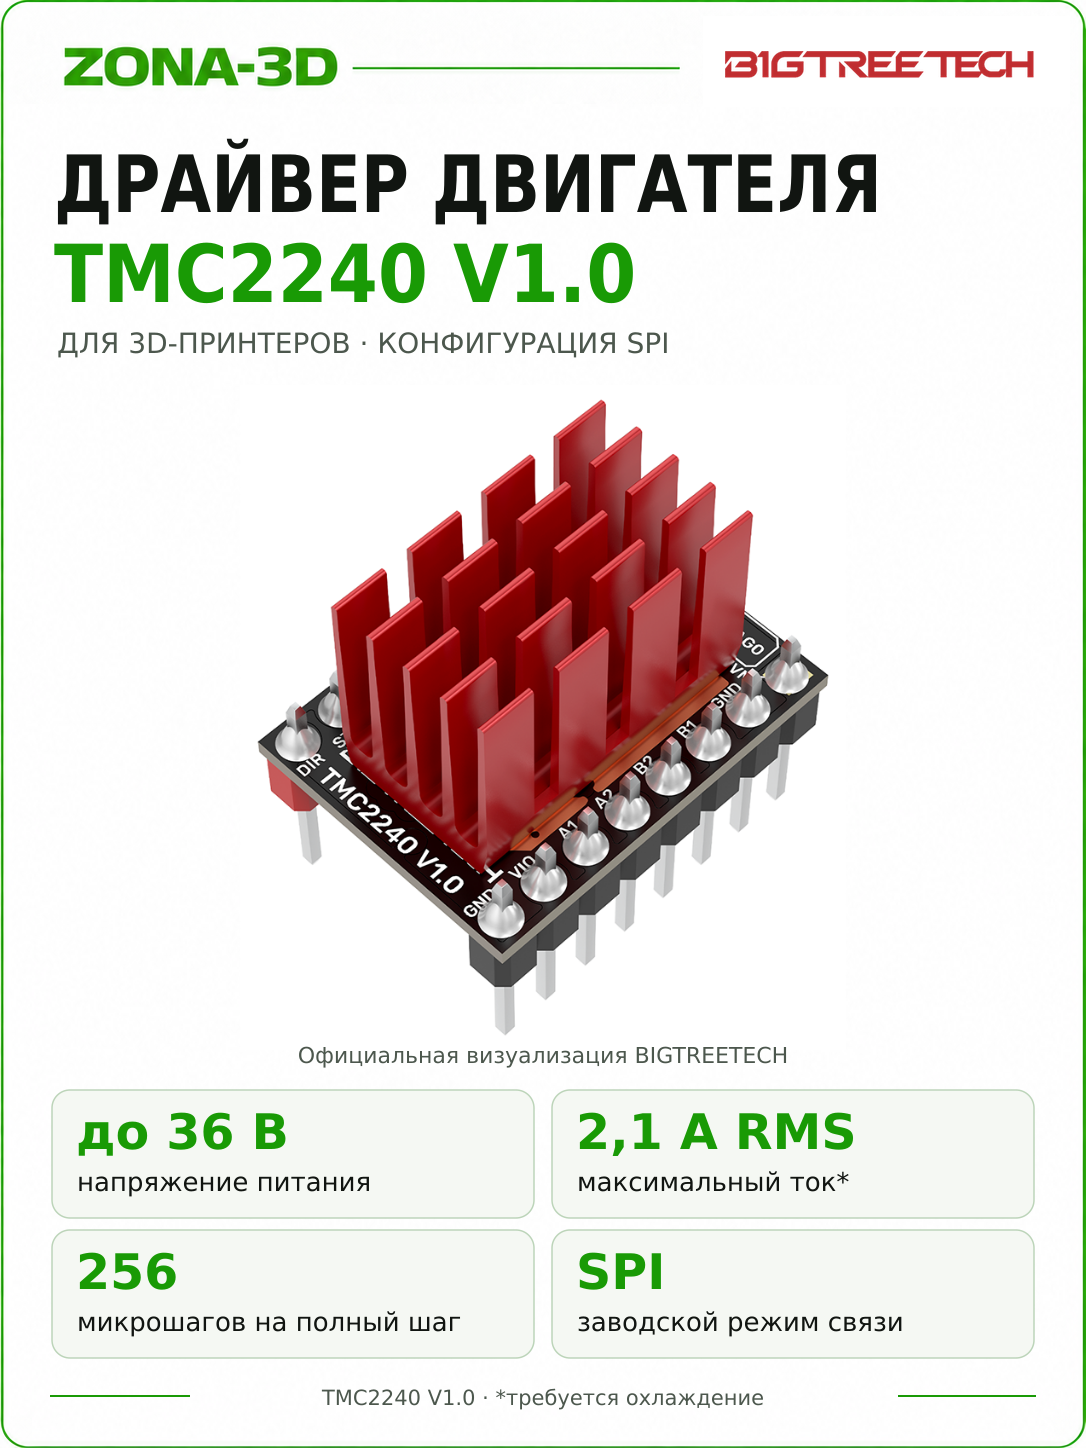
4,5–36 В · до 2,1 А RMS · SPI по умолчанию
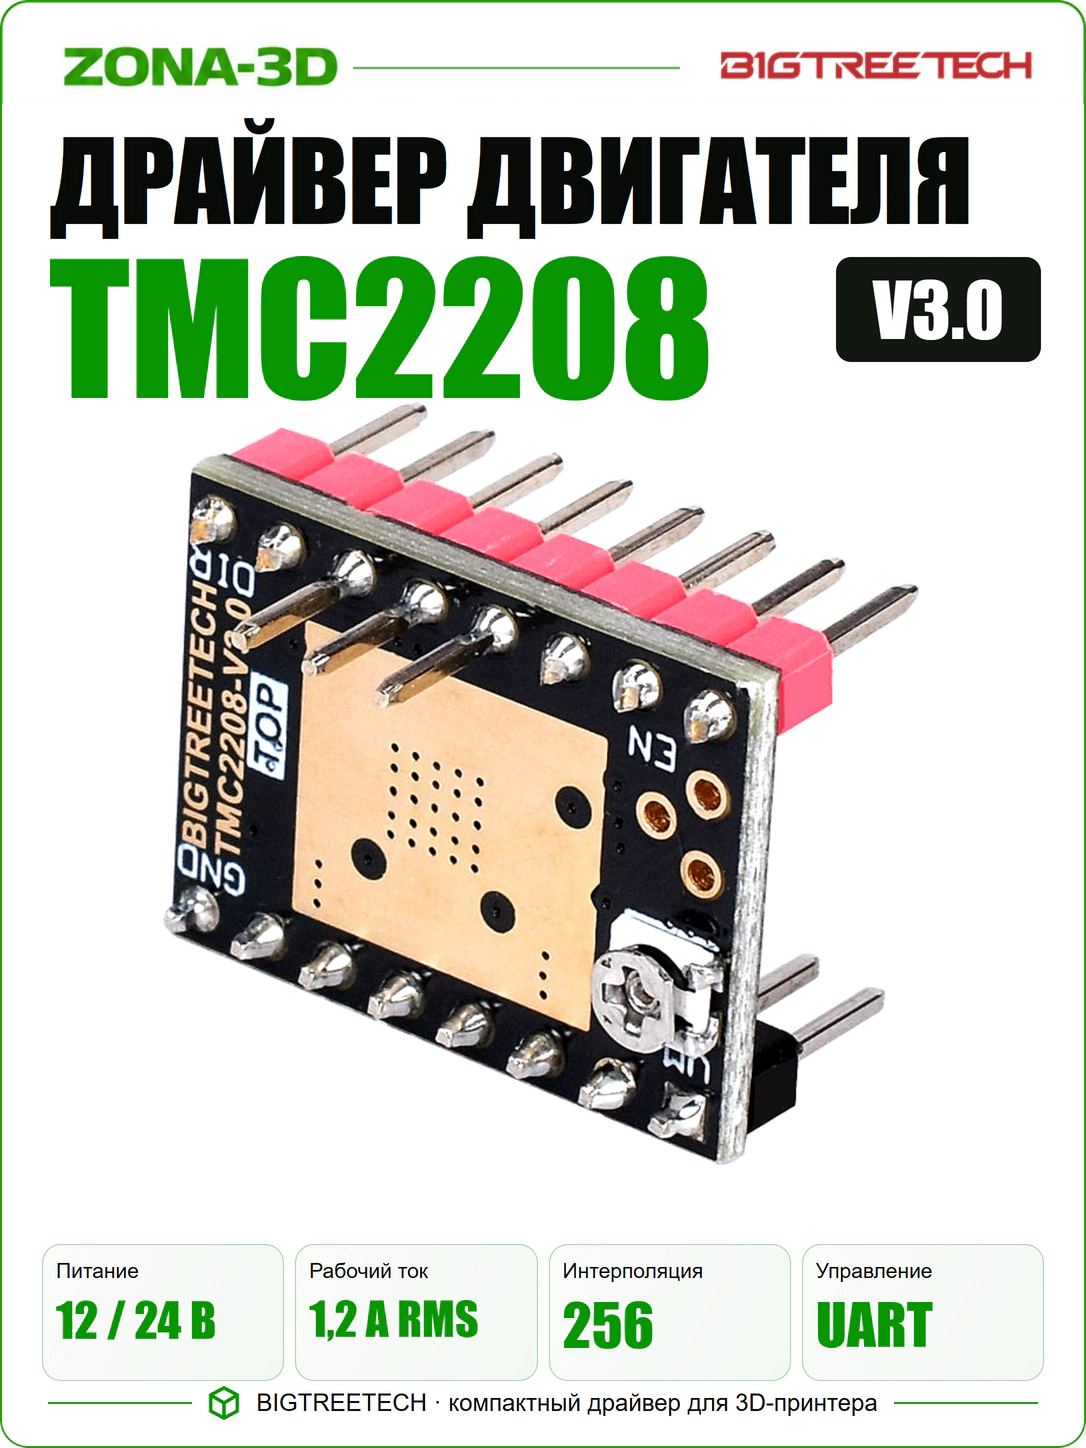
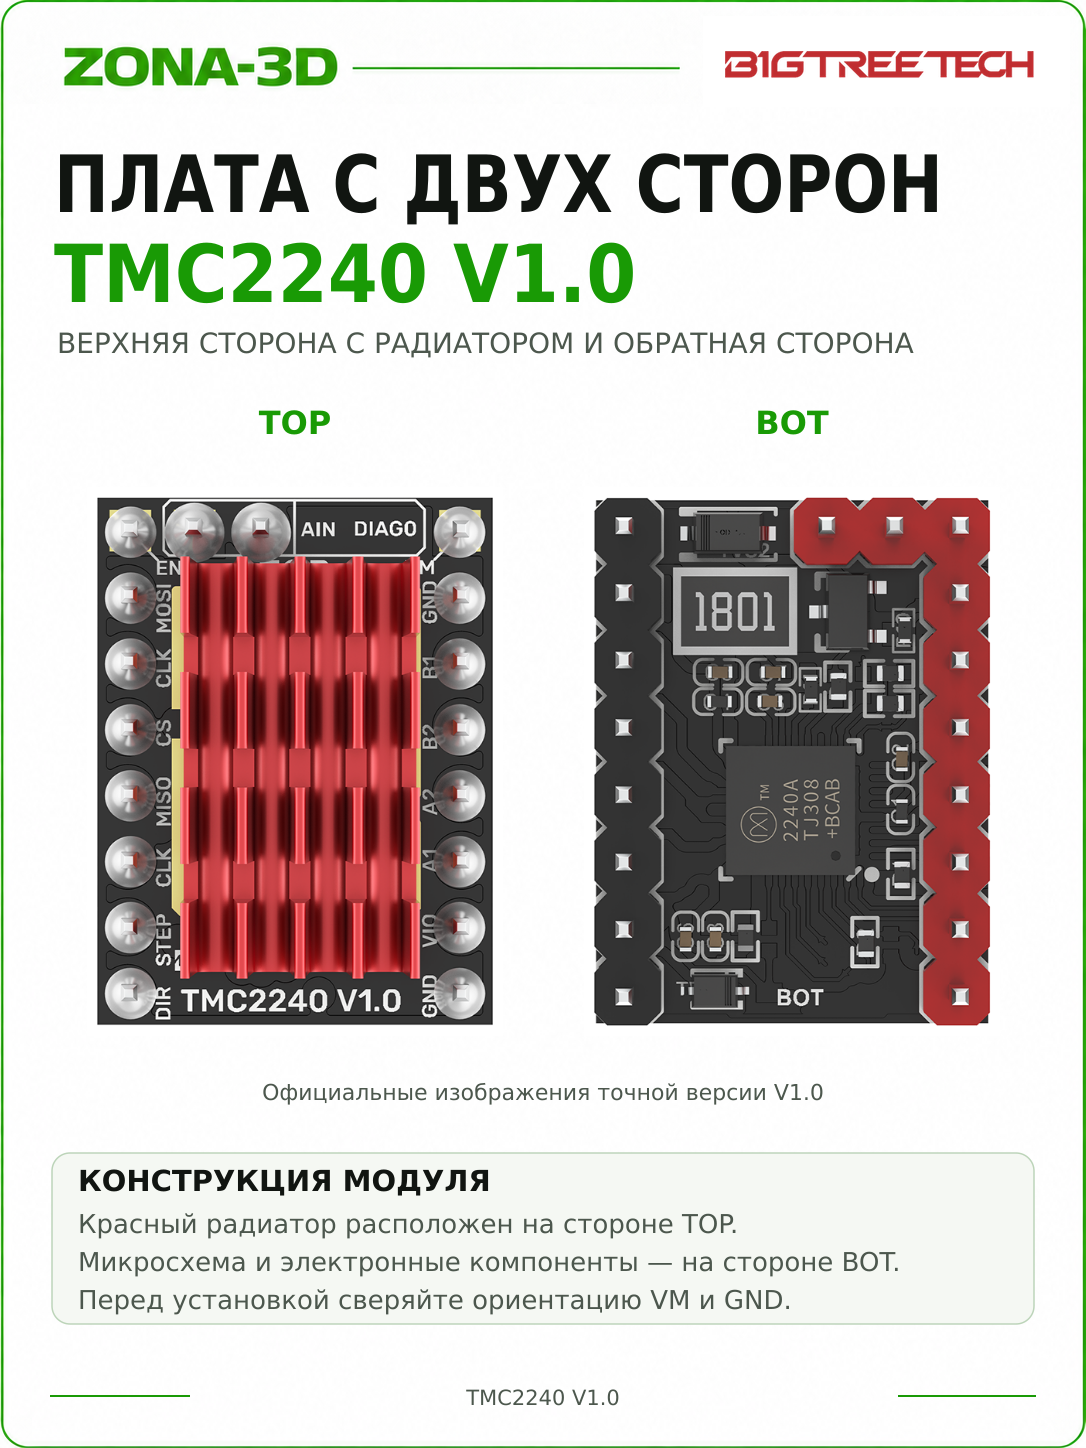
BIGTREETECH TMC2240 V1.0 — драйвер StepStick для двухфазного шагового двигателя с питанием 4,5–36 В, программной настройкой тока и развитой диагностикой. Он подходит для сборки и модернизации 3D-принтера, где нужны тихие перемещения, настройка через SPI и возможность sensorless homing. Заводской интерфейс модуля — SPI; движение задаётся привычными сигналами STEP/DIR.
TMC2240 объединяет силовые ключи, регулирование тока и диагностику в компактном сменном модуле. Его можно настроить для спокойной тихой печати или более динамичной работы, выбрать ток каждой оси в прошивке и проверить состояние драйвера. Это удобно при наладке нового принтера и при переходе со сменных драйверов без программного интерфейса.
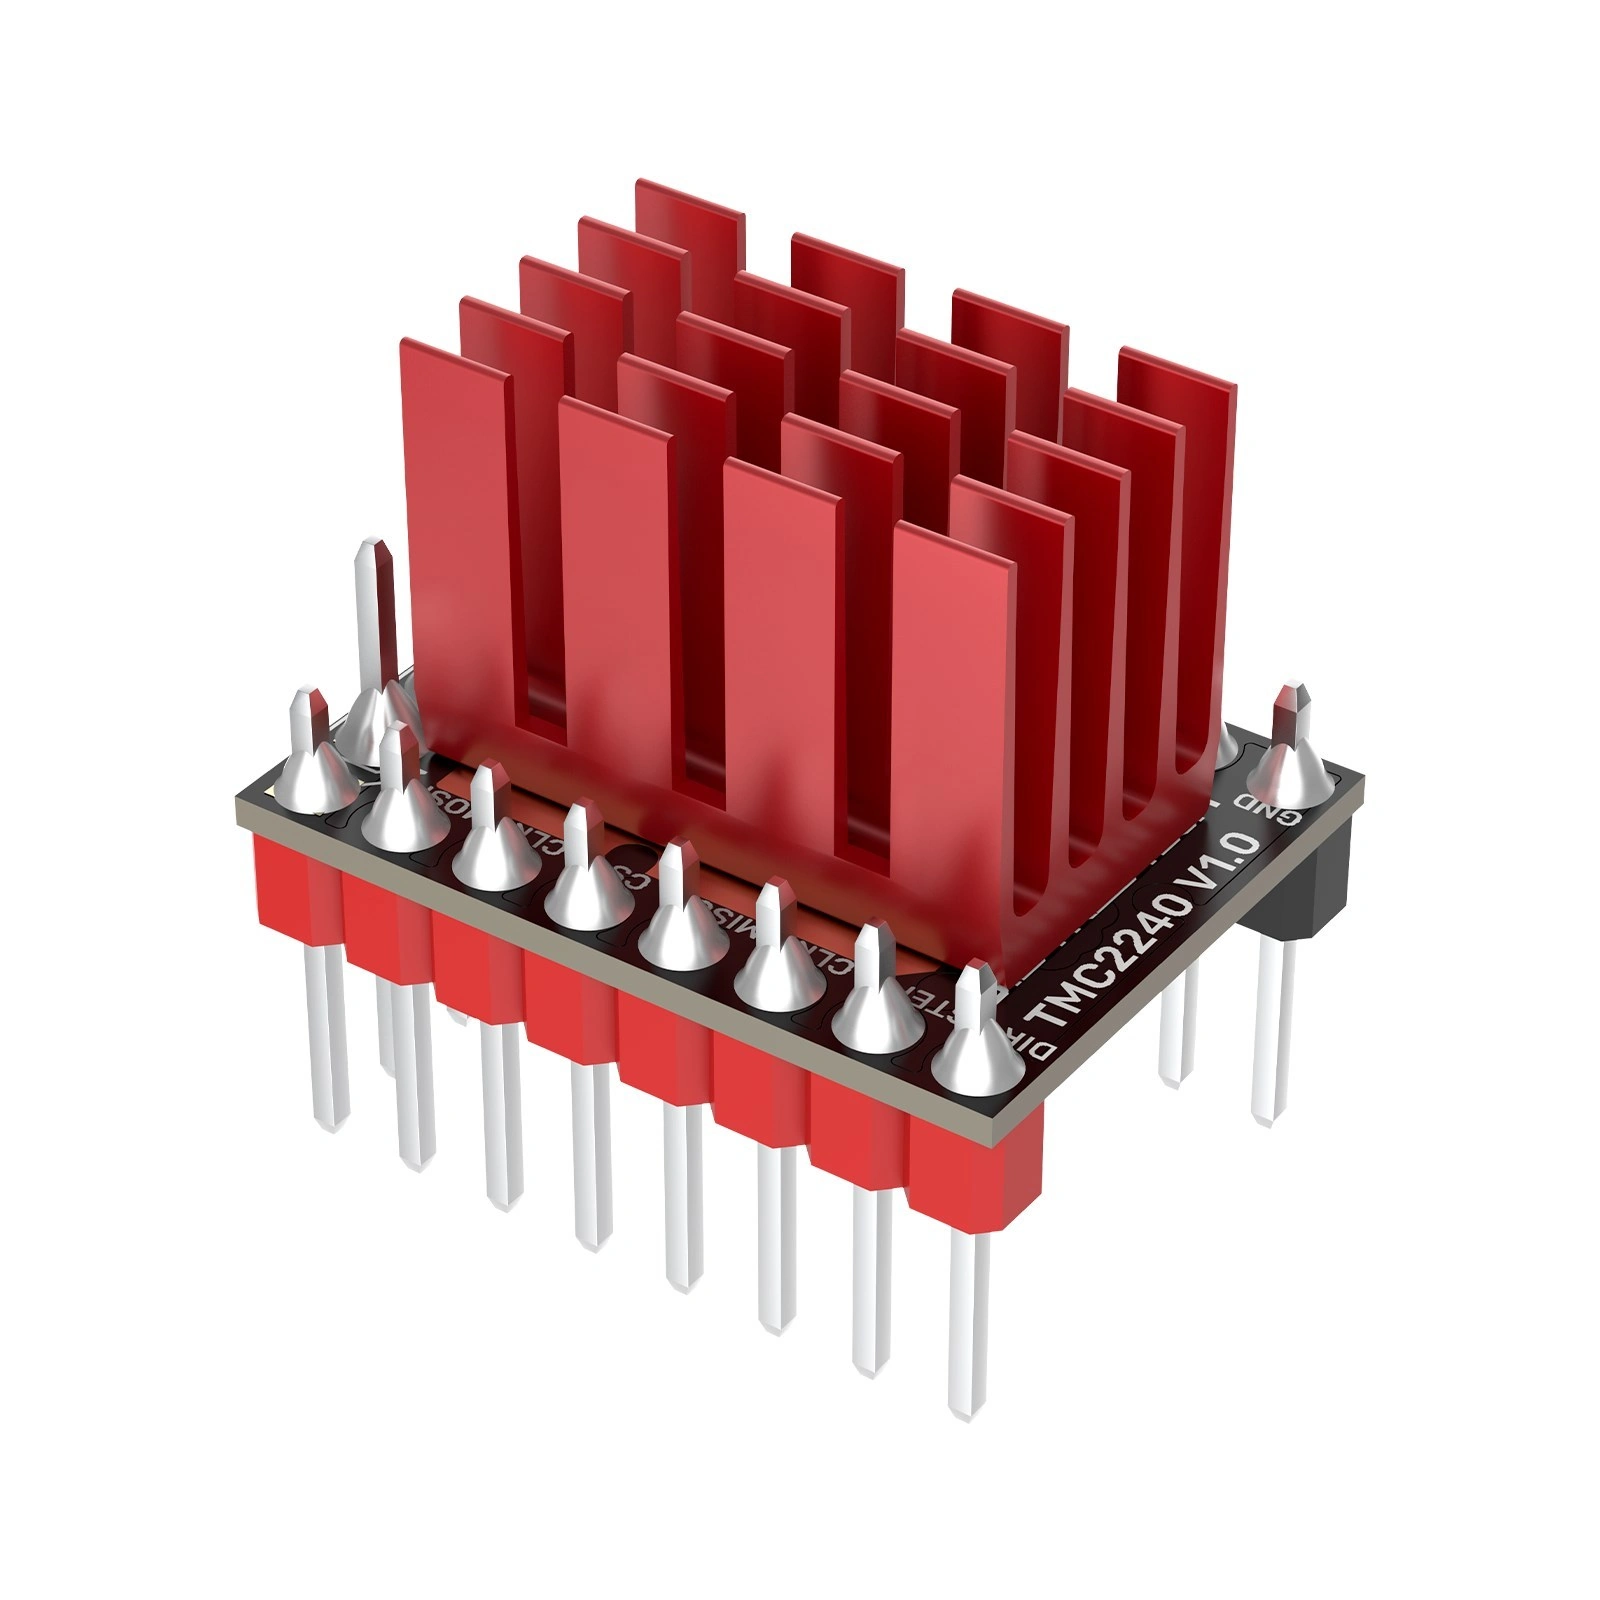
StealthChop2 ориентирован на тихую работу; SpreadCycle — на регулирование тока при динамичных перемещениях. Режим выбирается под ось.
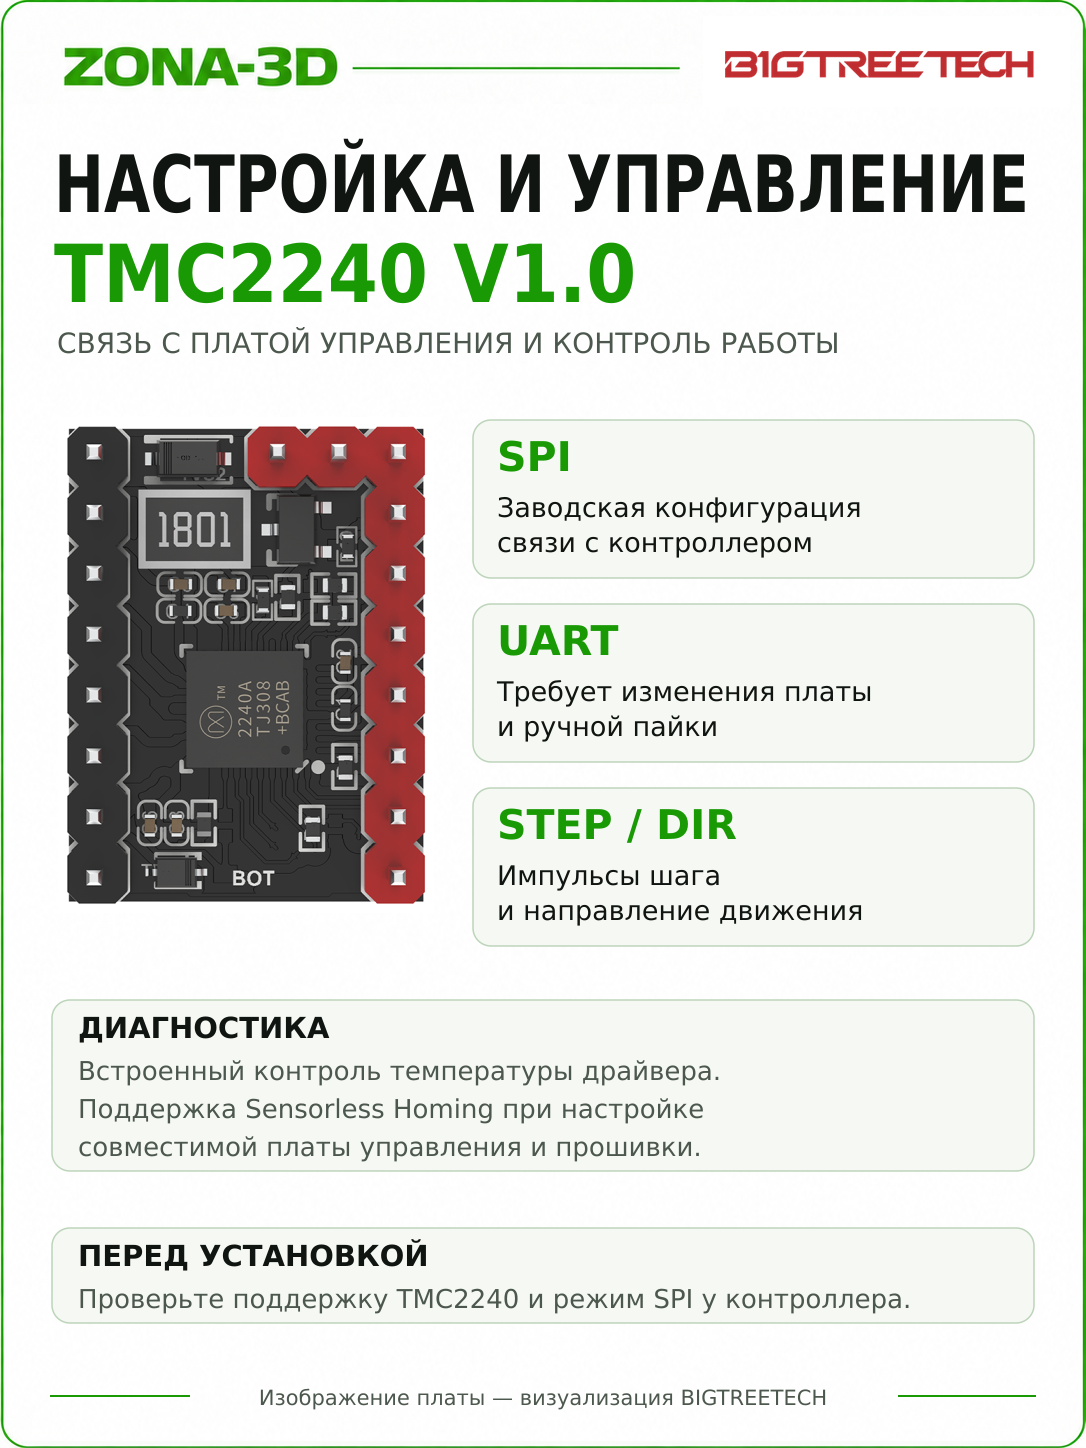
SPI позволяет задавать ток и микрошаг из прошивки, а затем читать диагностические регистры для проверки настройки.
StallGuard и вывод DIAG позволяют настроить поиск нуля по нагрузке двигателя, если это поддерживает основная плата и прошивка.
Для каких задач подходит
| Применение | Практическая польза |
|---|---|
| Оси X/Y и CoreXY | Программный подбор тока, режимов и микрошагов при настройке скорости и ускорений. |
| Экструдер | Индивидуальный ток и режим для механизма подачи; проверка работы на быстрых ретрактах и рабочем расходе. |
| Сборка на совместимой SKR | Производитель приводит пример установки на SKR 3; нужна корректная настройка гнезда и SPI. |
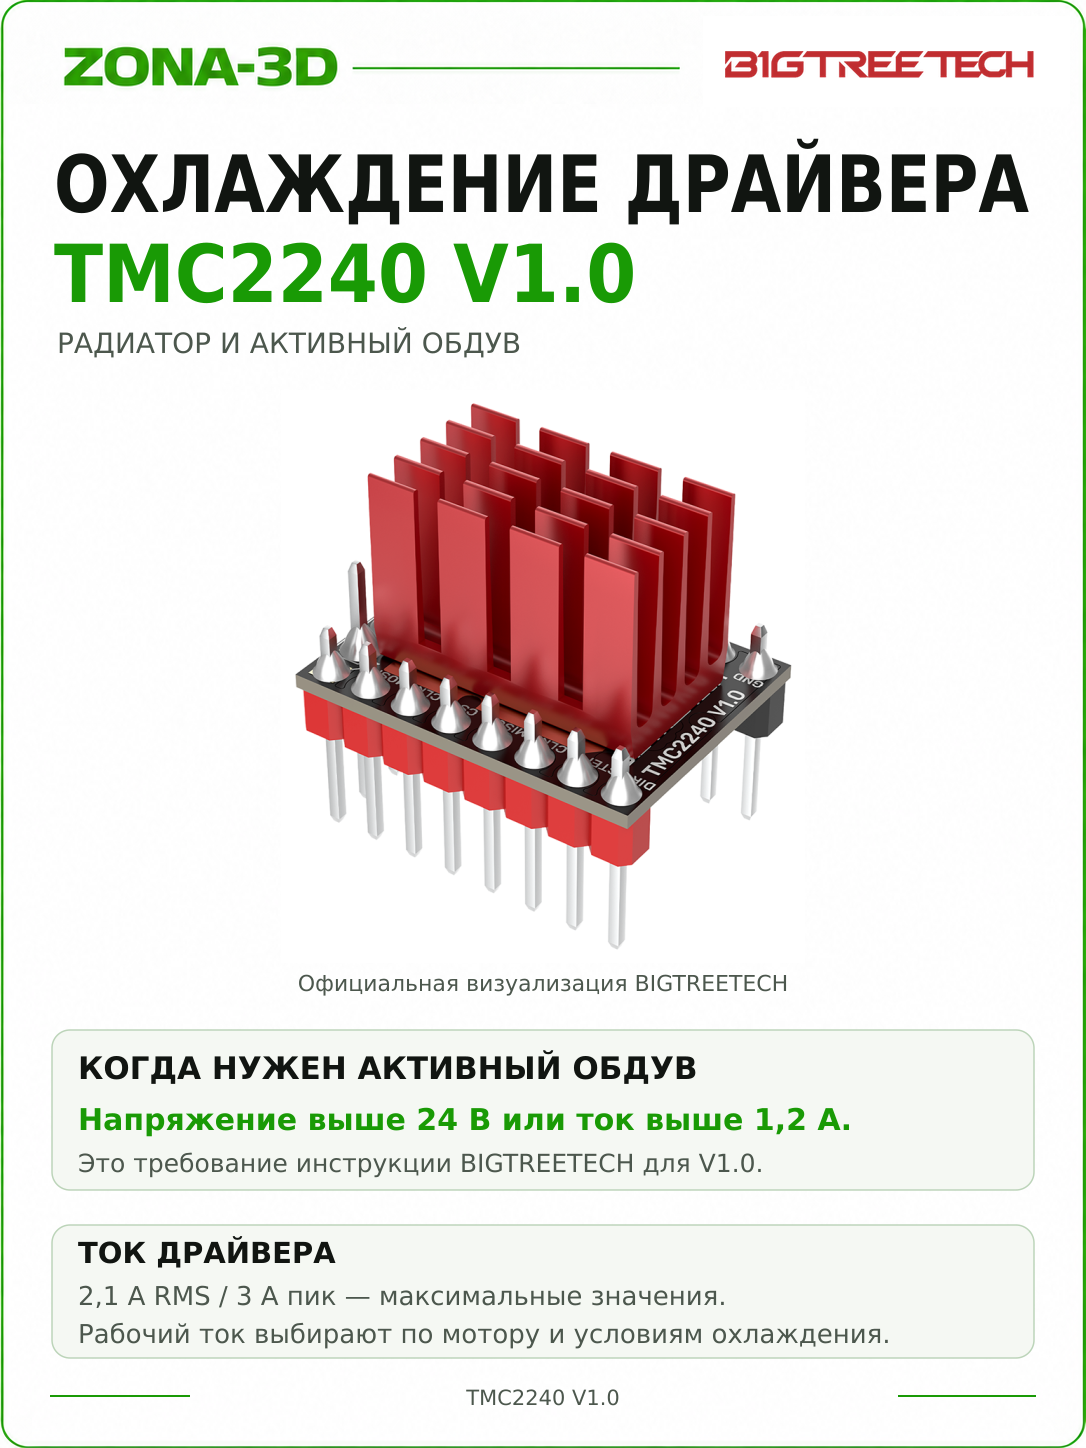
| Проект с питанием выше 24 В | Допуск 36 В полезен только тогда, когда такое питание допускают основная плата и весь силовой тракт. Для модуля нужен активный обдув. |
Типоразмер NEMA описывает крепление двигателя. Электрическую совместимость определяют ток фаз, схема обмоток, нагрузка и охлаждение. Один TMC2240 управляет одним каналом биполярного двигателя.
Характеристики модуля V1.0
| Питание VM | 4,5–36 В DC |
|---|---|
| Максимальный ток по руководству | 2,1 А RMS; 3 А амплитудного тока синусоиды |
| Движение | Импульсы STEP и направление DIR |
| Заводская конфигурация | SPI; UART требует аппаратного изменения исполнения |
| Микрошаг | До 256; поддерживается интерполяция MicroPlyer |
| Алгоритмы | StealthChop2, SpreadCycle; функции оценки нагрузки StallGuard |
| Дополнительные выводы | DIAG0 и аналоговый вход AIN |
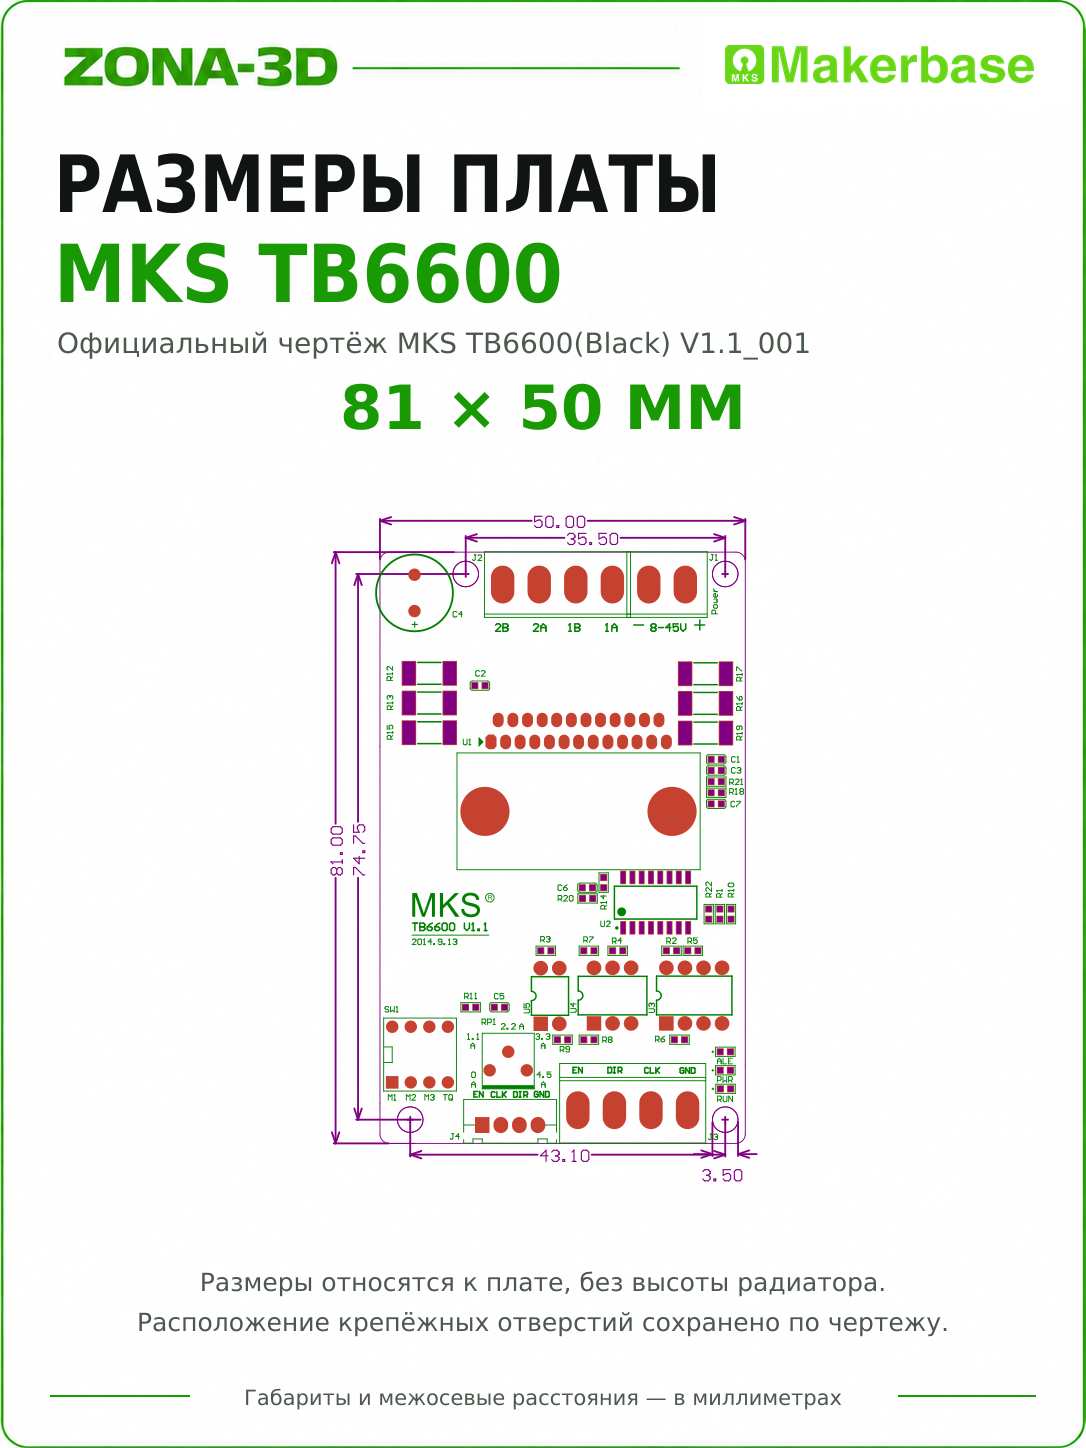
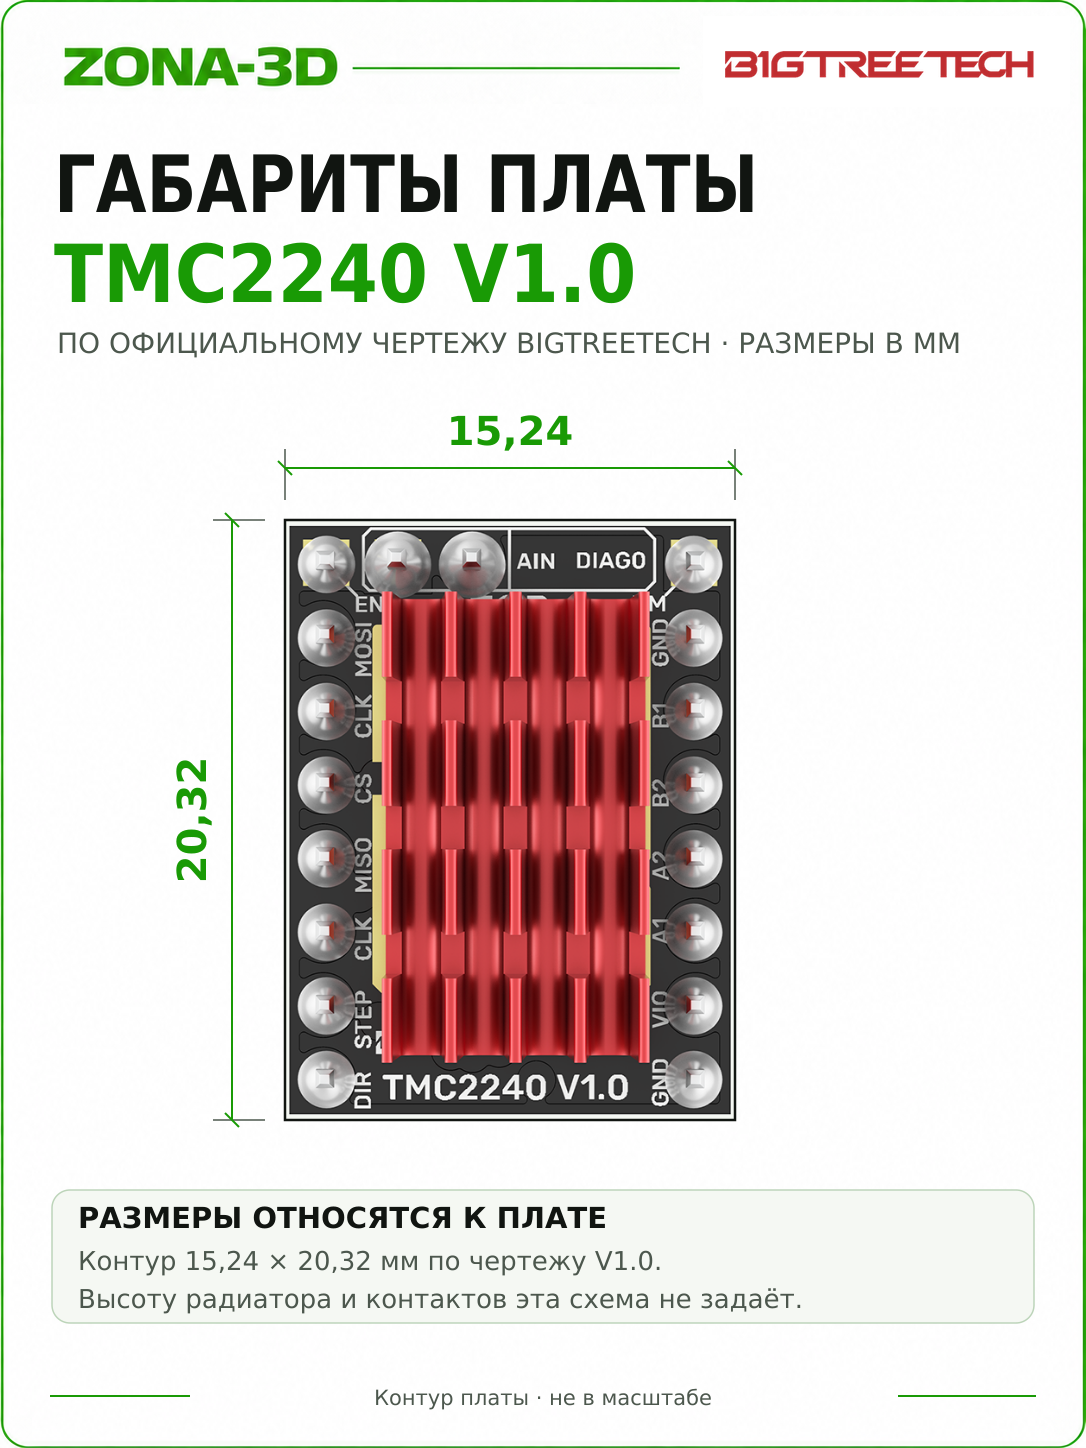
| Размер платы | 20,32 × 15,24 мм; контакты и радиатор увеличивают монтажный габарит |
Значение 5 А, встречающееся в описаниях микросхемы, относится к пиковым возможностям силового моста. Для выбора этого модуля используйте указанные BIGTREETECH 2,1 А RMS / 3 А амплитудного тока и условия охлаждения.
SPI, UART и STEP/DIR: что выбрать
На штатном V1.0 SPI используется для настроек и диагностики. Линии MOSI, MISO и SCK образуют шину обмена, а CS выбирает нужный драйвер. Сигналы STEP/DIR отдельно задают моменты шагов и направление вращения.
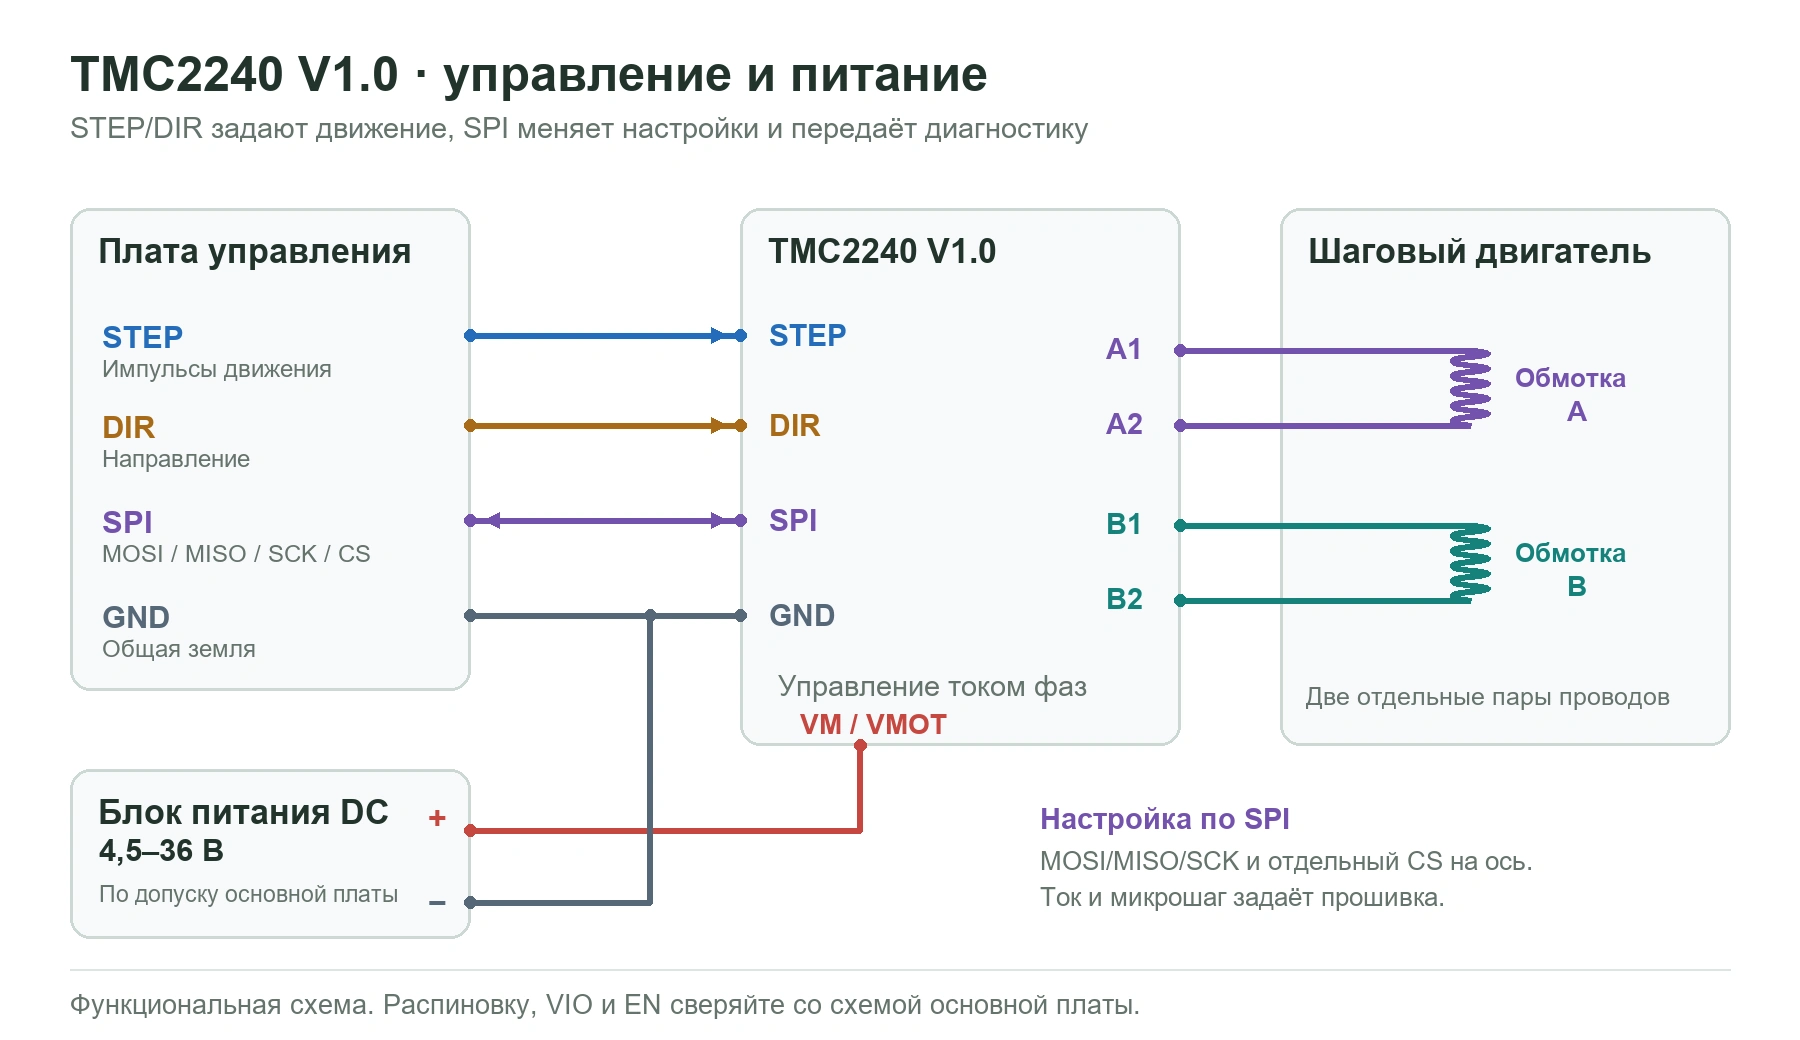
Микросхема поддерживает и UART, но это не означает, что интерфейс переключается одним параметром прошивки на любом готовом модуле. В актуальном руководстве V1.0 BIGTREETECH указывает SPI по умолчанию; UART требует аппаратной доработки или соответствующего заводского исполнения. Для обычной установки выбирайте SPI и конфигурацию TMC2240.
Ток двигателя и охлаждение
Рабочий ток выбирают по двигателю и нагрузке оси. Сначала задают подходящее значение в прошивке, проверяют движение, затем оценивают нагрев в длительном цикле. Запас по току нужен для конкретного мотора, а максимальное число в характеристиках не является обязательной настройкой.
В Klipper параметр run_current задаётся в амперах RMS. Запись run_current: 0.80 означает 0,80 А RMS. Для синусоидального тока соответствующая амплитуда составляет:
0,80 × 1,414 = 1,13 А
Пример объясняет соотношение RMS и амплитуды; он не заменяет паспорт двигателя.
Здесь не нужна формула Vref от A4988 или TMC2209. У TMC2240 собственная схема задания тока; конфигурация Klipper использует параметр rref, связанный с резистором IREF. Чужое значение sense_resistor из профиля TMC2208/5160 не переносится в эту секцию.
Микрошаг: что меняется на практике
MicroPlyer сглаживает переходы тока между входными микрошагами. Контроллер может работать, например, с делением 1/16, а драйвер — интерполировать до 1/256. Количество командных импульсов и физическое перемещение при этом остаются согласованными с входным делением.
| Входной микрошаг | Импульсов/оборот | Шагов/мм, GT2 20 зубьев |
|---|---|---|
| 1/16 | 3200 | 80 |
| 1/32 | 6400 | 160 |
| 1/64 | 12800 | 320 |
Пример рассчитан для мотора 1,8°, ремня GT2 с шагом 2 мм и шкива на 20 зубьев: 40 мм за оборот. Входные 1/16 дают 200 × 16 ÷ 40 = 80 шагов/мм. Интерполяция до 256 не превращает этот масштаб в 1280 шагов/мм. При изменении входного деления обновляют соответствующий параметр прошивки.
В Klipper геометрический параметр rotation_distance этого прямого ременного привода равен 40 мм, а входное деление задаёт microsteps. Такая запись отделяет геометрию от настроек драйвера.
Режимы, диагностика и поиск нуля
StealthChop2 выбирают для тихих перемещений. SpreadCycle полезен там, где важна работа при меняющейся скорости и нагрузке. В Klipper stealthchop_threshold: 0 отключает StealthChop; это осознанный выбор режима, а не отсутствие настройки.
Для sensorless homing требуется связать DIAG с подходящим входом основной платы и настроить виртуальный концевик, ток, скорость и чувствительность. Конкретный параметр чувствительности зависит от выбранного механизма StallGuard. Сначала настраивают обычное движение оси, затем поиск нуля. Чувствительность от другой механики может дать ложное срабатывание или слишком позднюю остановку.
Диагностика драйвера помогает разбирать перегрев и ошибки электрической части. Она не заменяет измерение положения каретки. Аналоговый AIN — дополнительный вход для предусмотренной схемой задачи; наличие такого контакта само по себе не означает, что в комплекте есть датчик температуры мотора.
Установка на совместимую плату
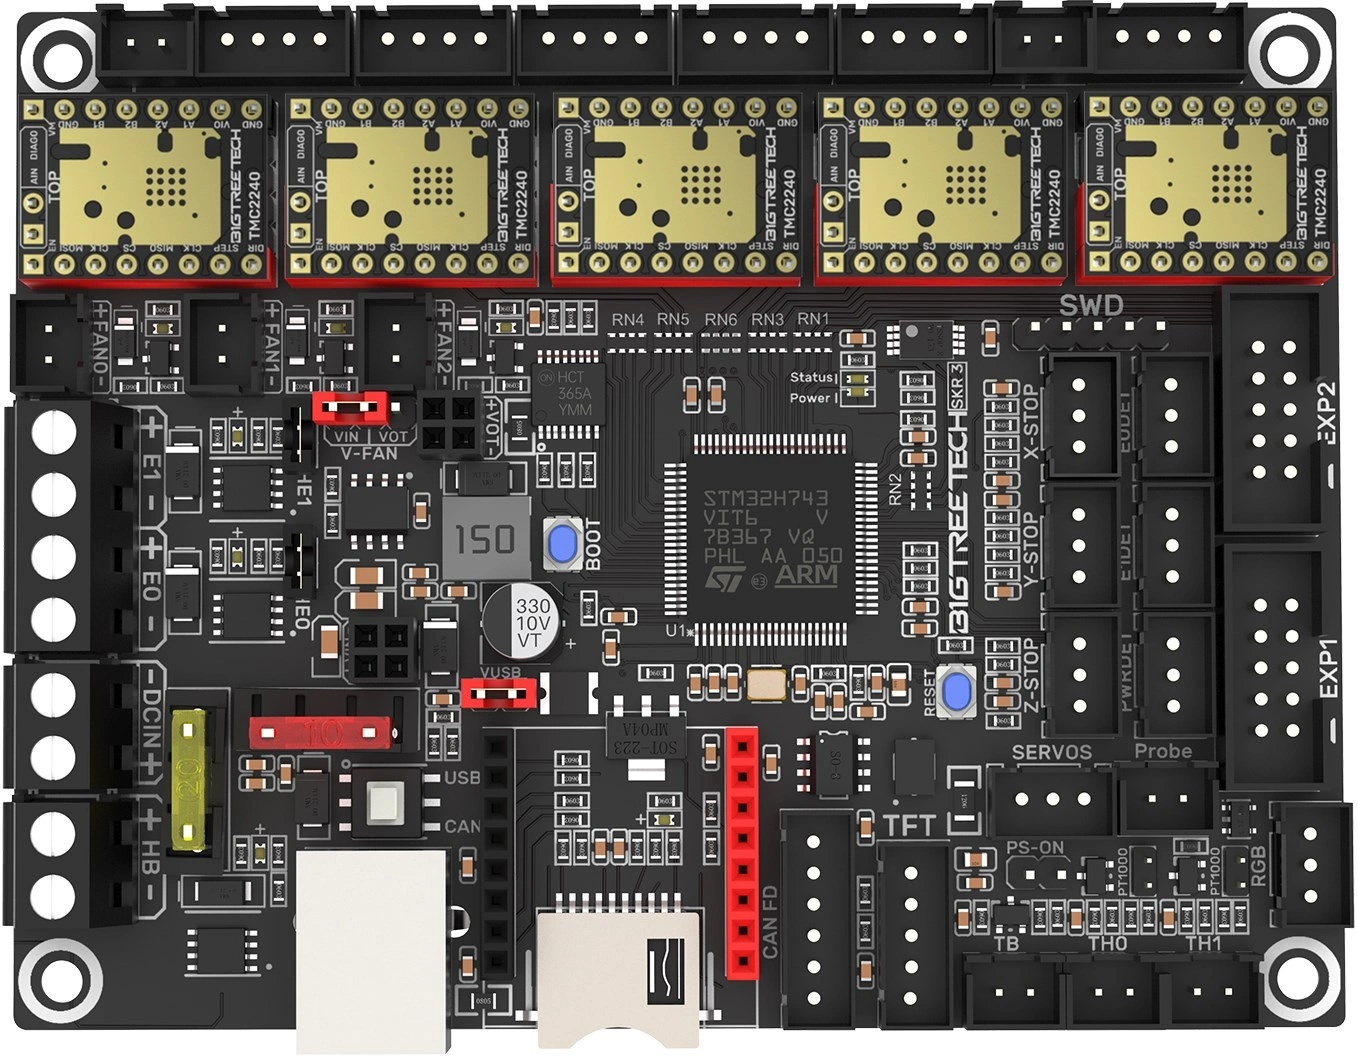
В руководстве BIGTREETECH показана работа TMC2240 V1.0 с SKR 3. Пример полезен для ориентации модулей и понимания компоновки: разъём каждого двигателя находится возле своего драйвера. Перемычки интерфейса и назначение выводов задаются документацией именно основной платы.
В Marlin выбирают тип TMC2240 для используемой оси и задают её ток и микрошаг. В Klipper добавляют секцию [tmc2240 stepper_x], задают cs_pin, SPI-шину и run_current. Выводы из чужого примера конфигурации заменяют на выводы своей платы.
Первый запуск и проверка результата
- Снимите питание, сверьте ориентацию EN, VM и GND и установите модуль без смещения ряда контактов.
- Подготовьте охлаждение и настройте перемычки SPI по руководству основной платы.
- Выберите TMC2240 в прошивке, задайте ток и входной микрошаг, согласуйте масштаб перемещения.
- После включения проверьте связь:
DUMP_TMC STEPPER=stepper_xв Klipper илиM122в Marlin с включённой TMC-диагностикой. - Выполните короткое движение, проверьте направление, затем испытайте ось под рабочей нагрузкой. Sensorless подключайте после этой проверки.
Если регистры не читаются, проверяют питание, CS и линии SPI. Если регистры читаются, но мотор вибрирует, проверяют пары обмоток, ток и нагрузку. Если расстояние неверное, сопоставляют микрошаг и масштаб прошивки.
Выбор и комплектация
В этой карточке — TMC2240 V1.0 StepStick. Версия EZ2240 использует другой разъём и требует соответствующей платы или адаптера; её изображения и распиновку не следует использовать для установки этого модуля.
Для одного независимого канала двигателя нужен один драйвер. Перед заказом проверьте поддержку SPI/TMC2240, напряжение, ток и место для радиатора с обдувом. Состав аксессуаров, включая радиатор, сверяйте с выбранной комплектацией заказа. Для проекта также понадобятся основная плата, двигатель и подходящее питание.
Документы для настройки
BIGTREETECH: руководство TMC2240 V1.0 · Чертежи и электрическая схема · Klipper: конфигурация TMC2240 · Marlin: диагностика M122