
MKS TMC2226 V1.2
StepStick · UART · StealthChop2
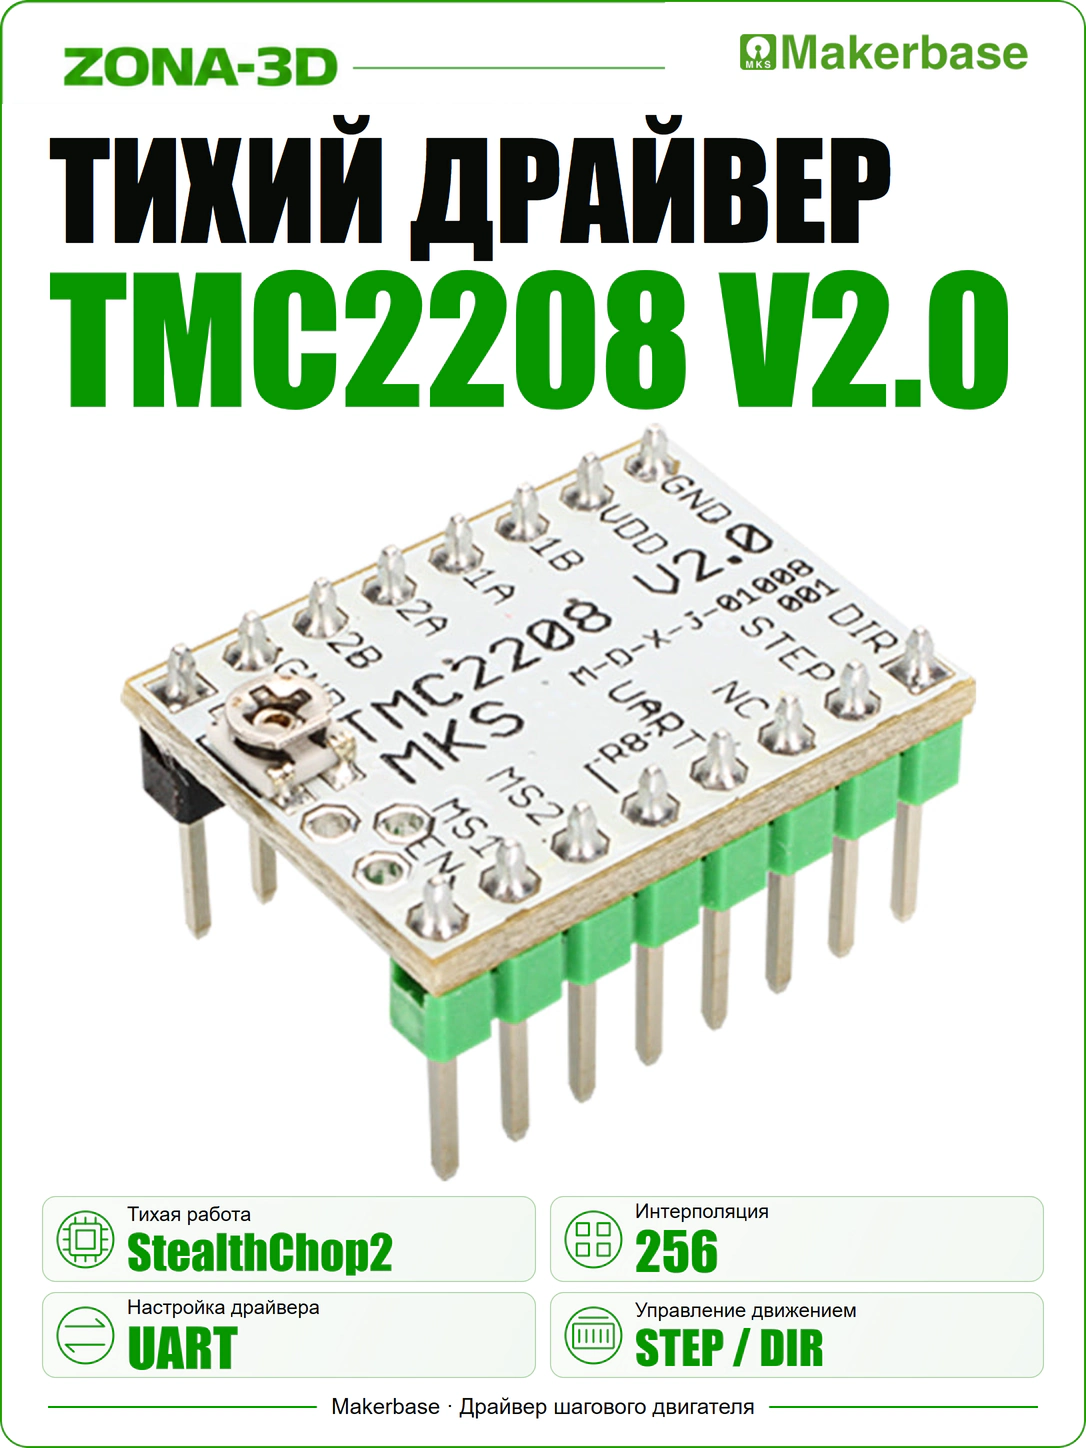
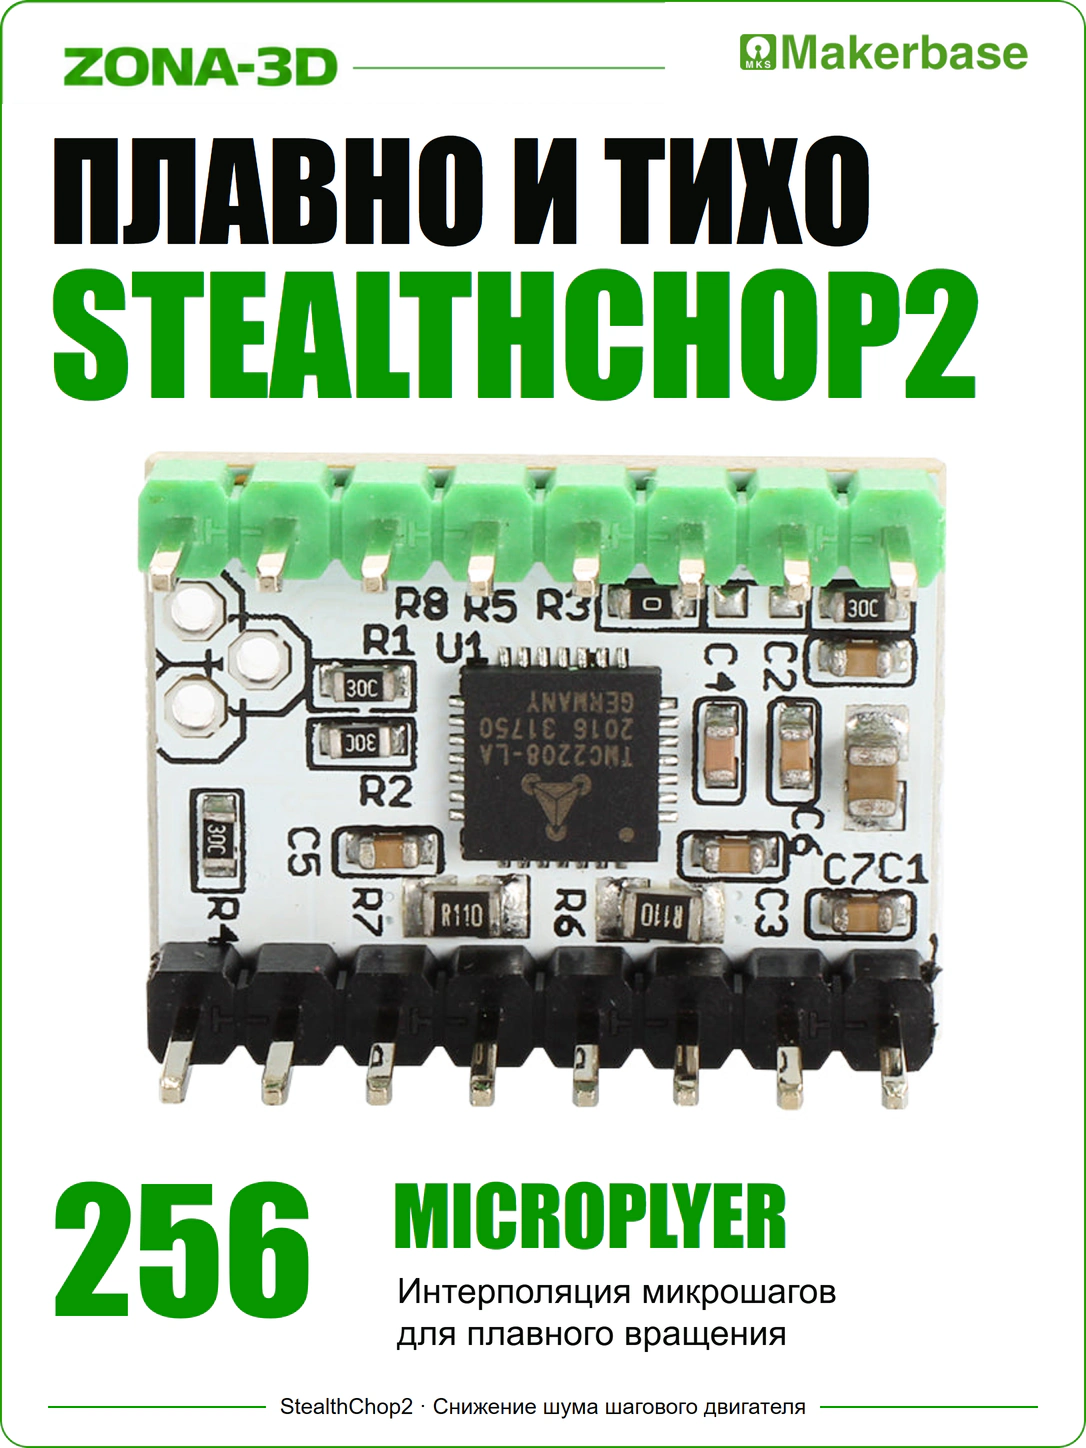
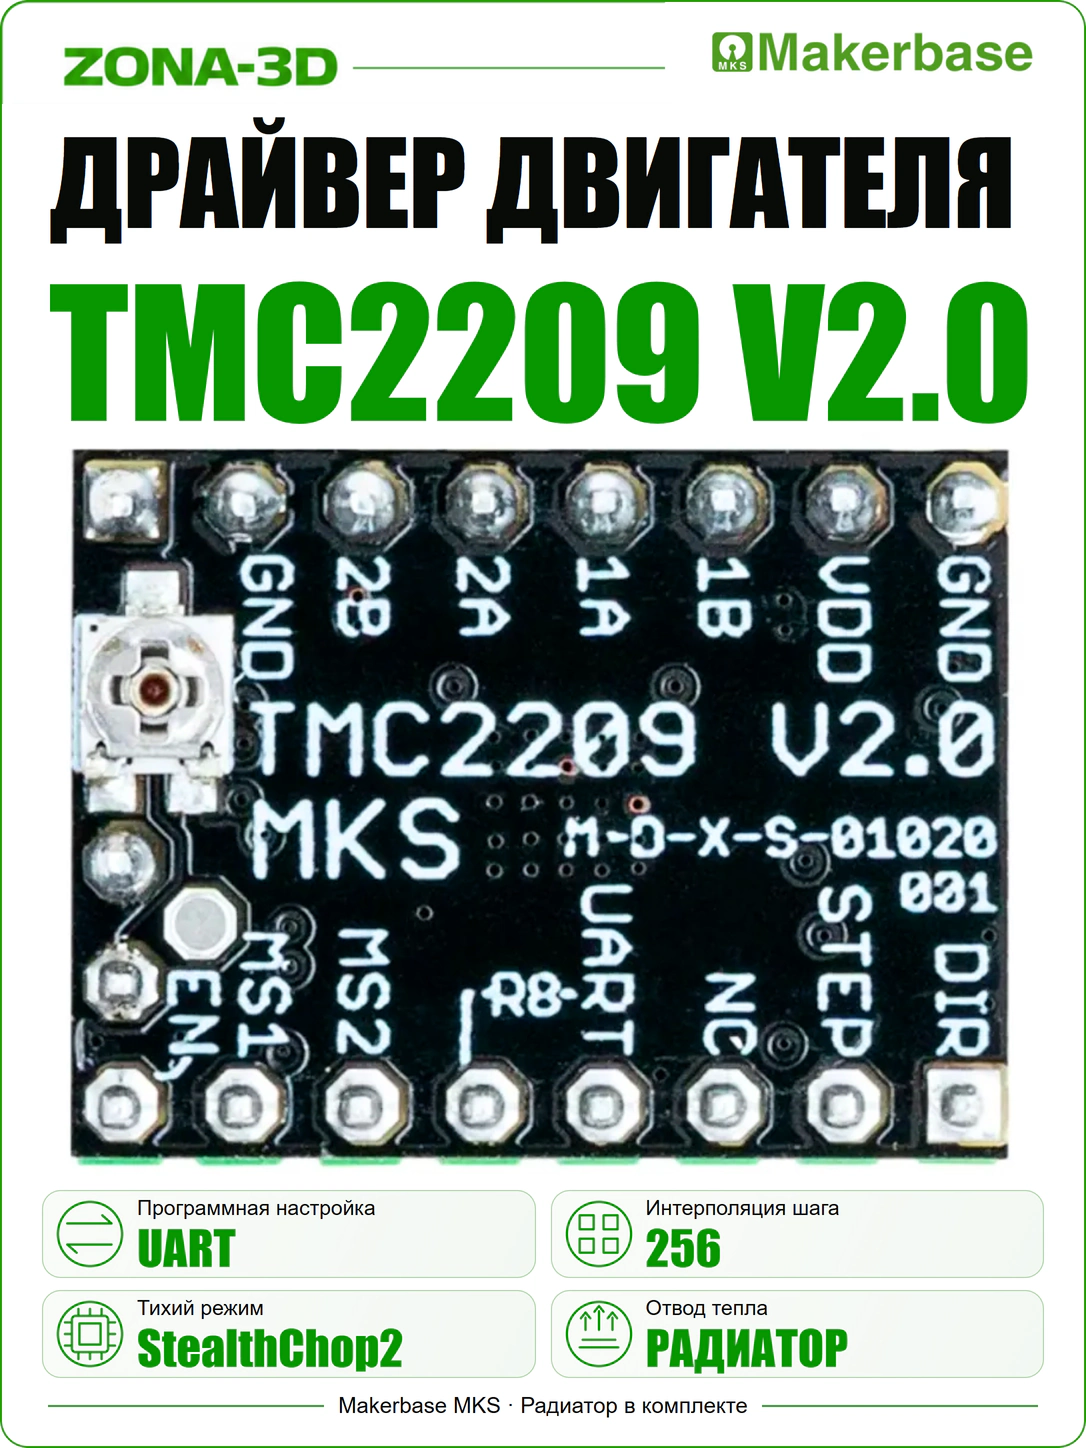
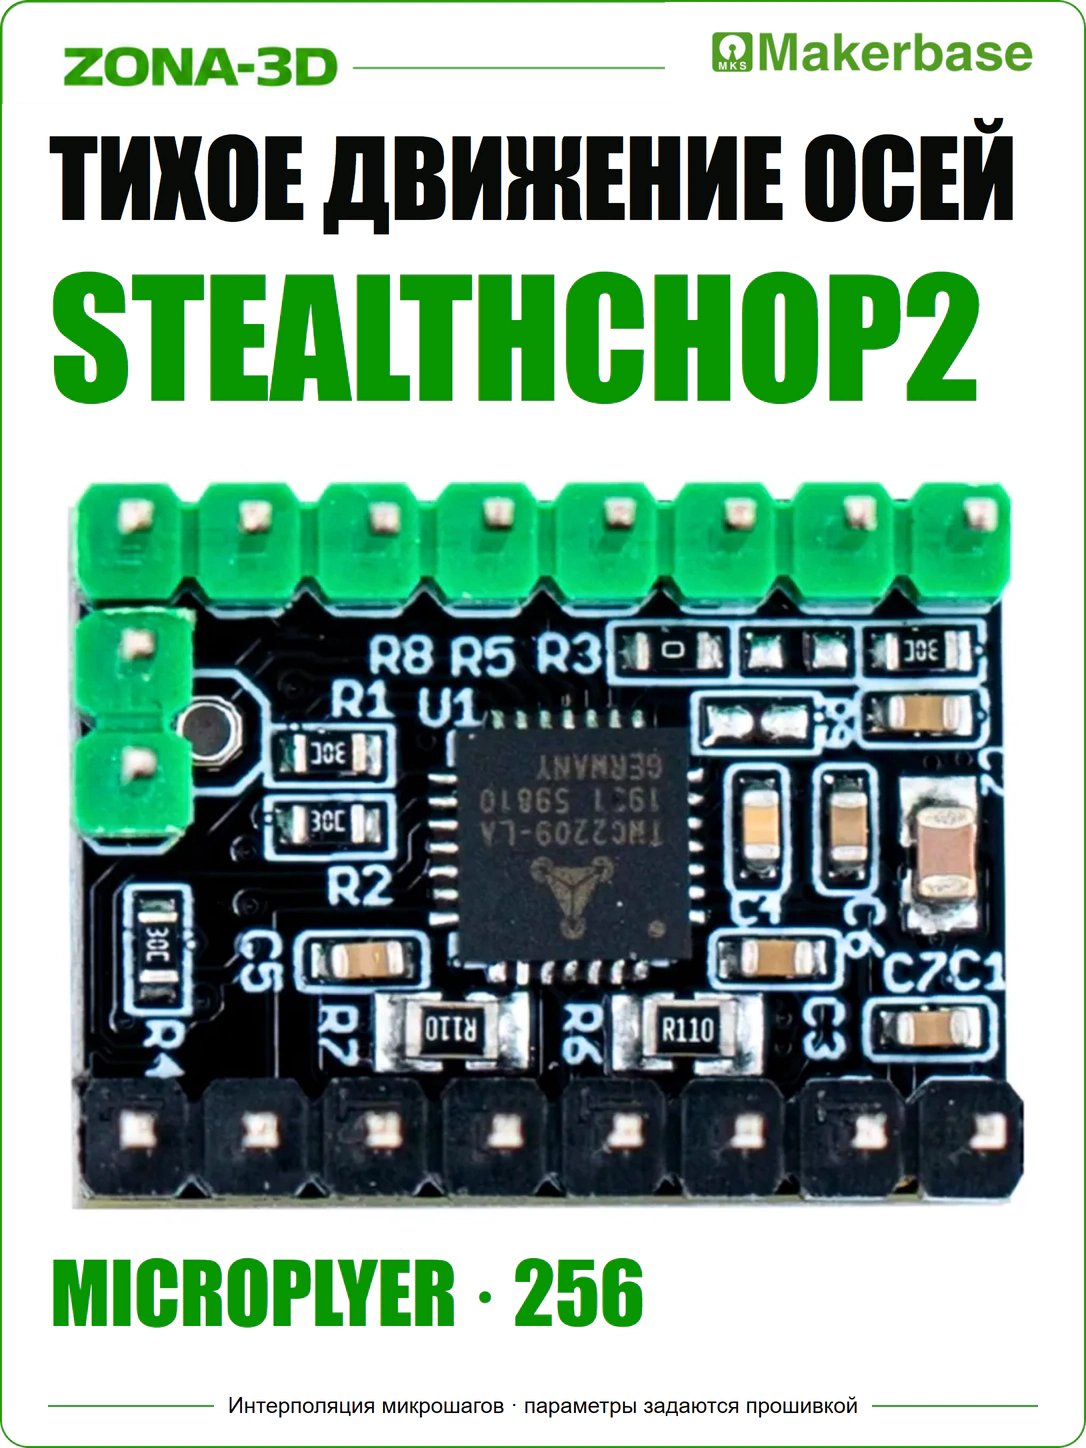
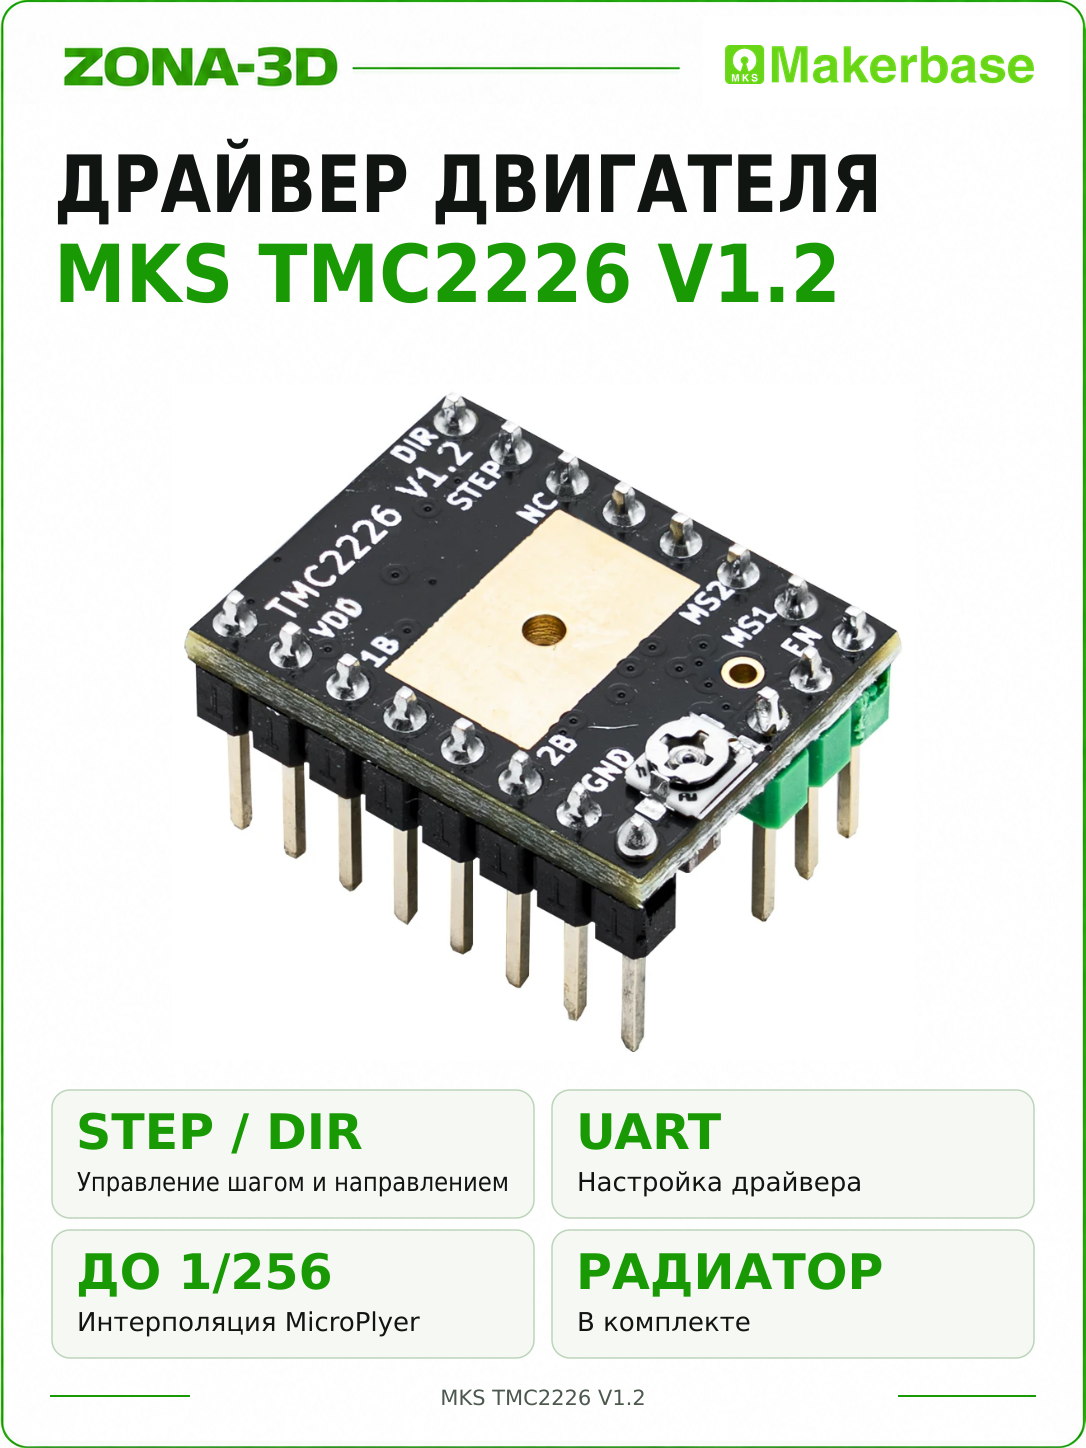
MKS TMC2226 V1.2 — вставной драйвер двухфазного биполярного шагового двигателя для 3D-принтера и другой компактной автоматики. Принимает команды STEP/DIR, поддерживает тихий режим StealthChop2, интерполяцию до 256 микрошагов и настройку через UART на совместимой управляющей плате.
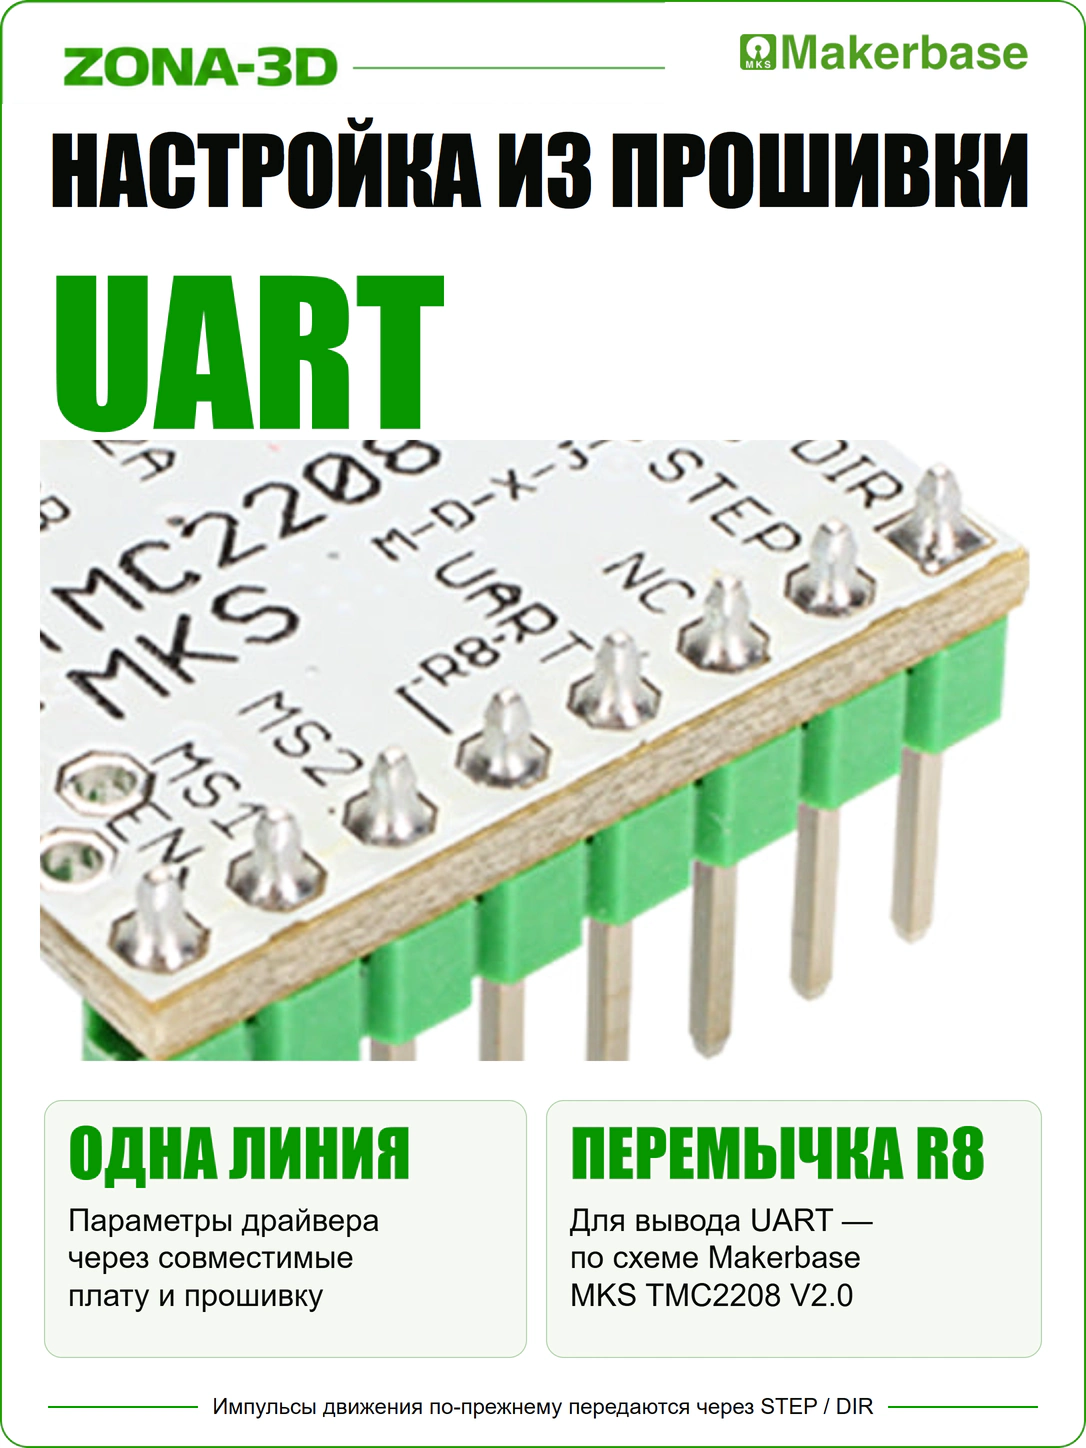
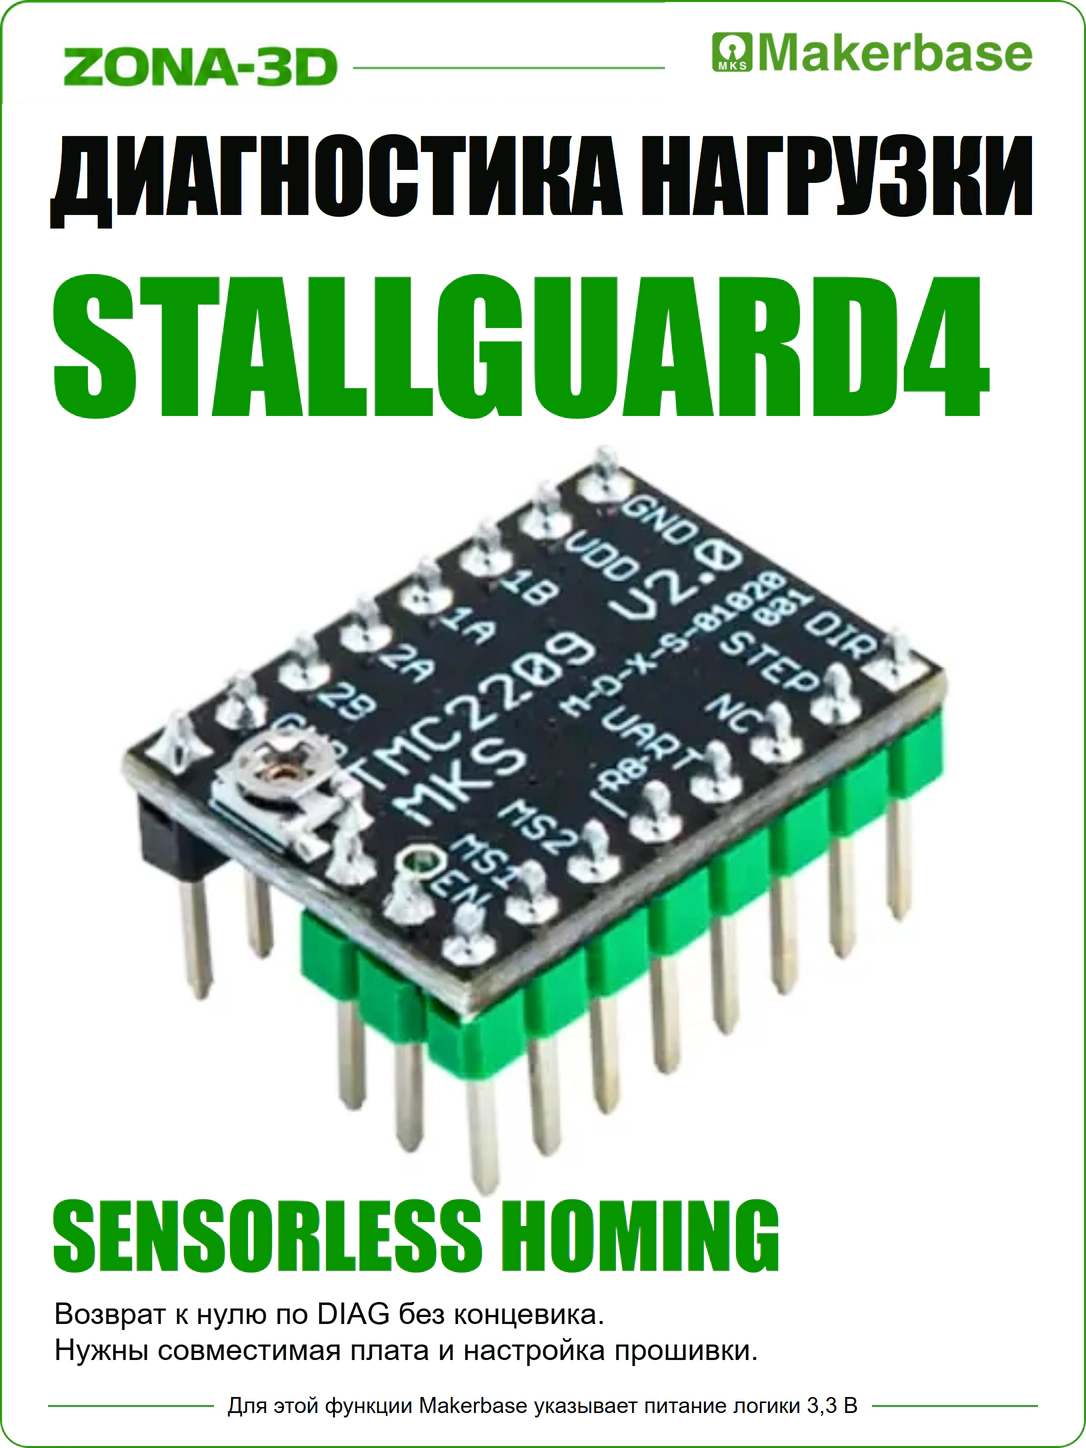
Модуль управляет током одного двигателя. Он может работать с аппаратными настройками, а при подключённом UART позволяет менять параметры из прошивки и читать диагностику. StallGuard4 позволяет настраивать sensorless homing, если основная плата выводит DIAG на нужный вход.
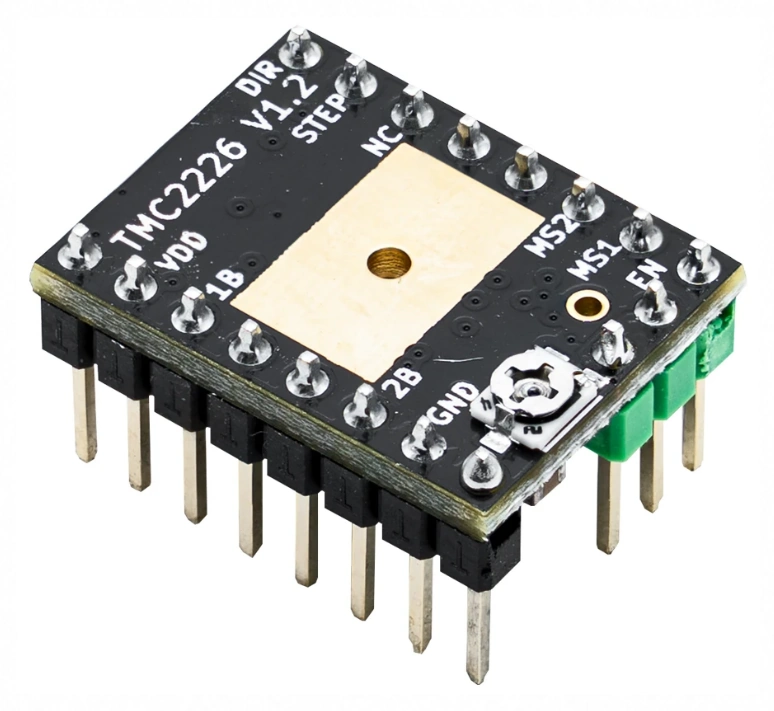
Характеристики и режимы
| Параметр | Значение |
|---|---|
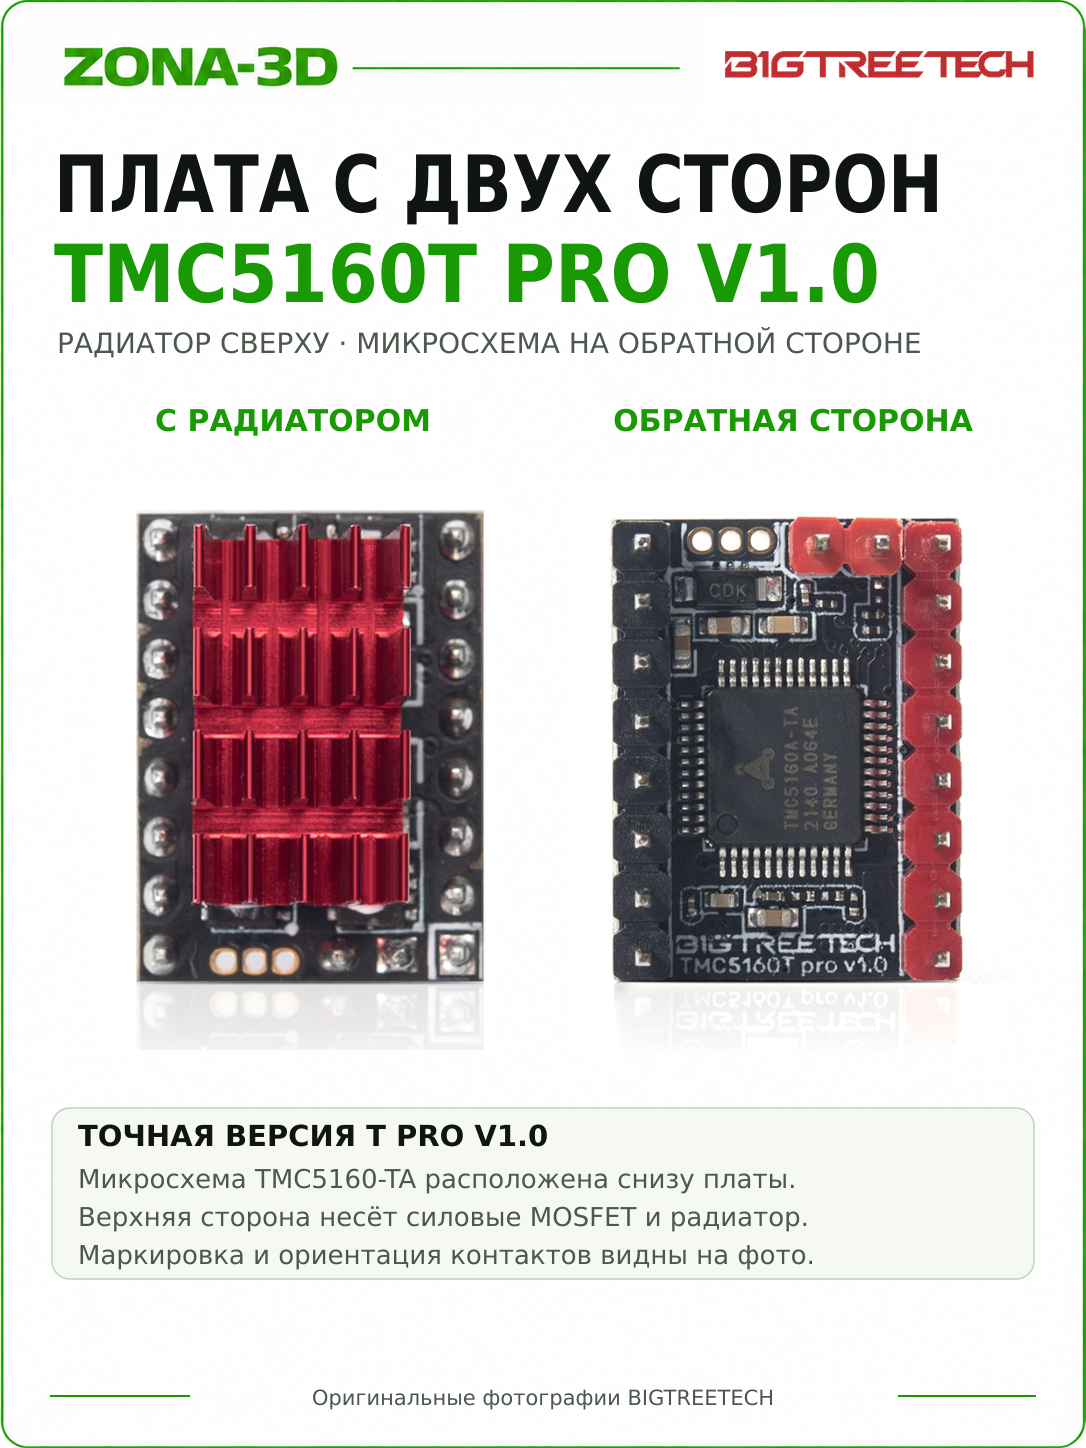
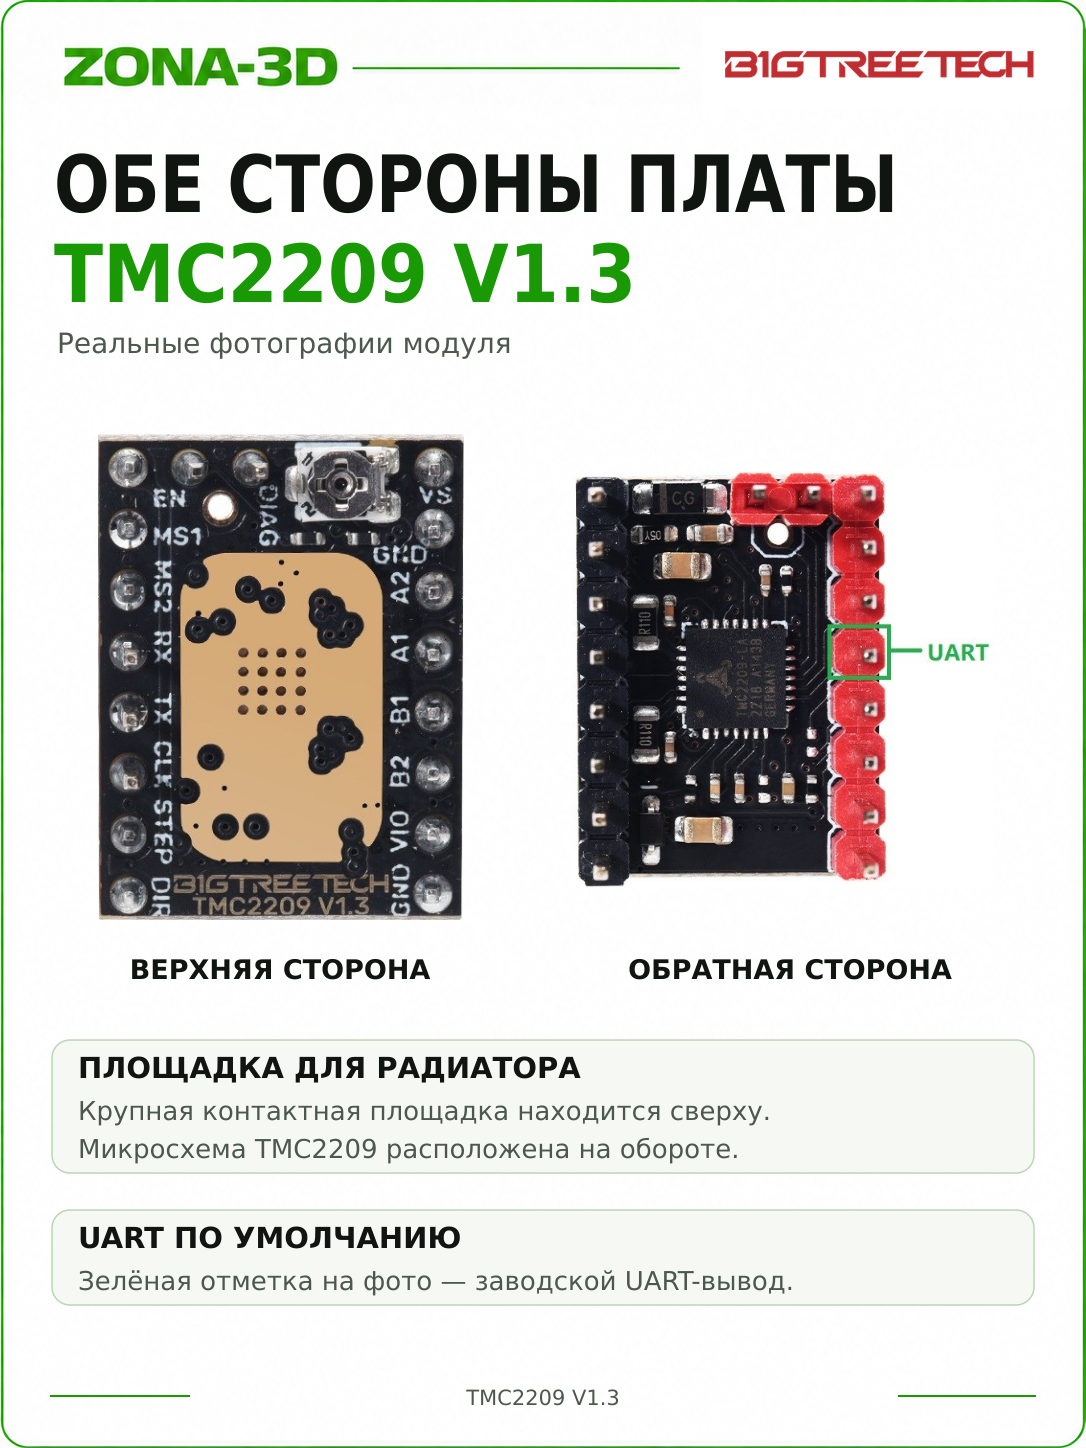
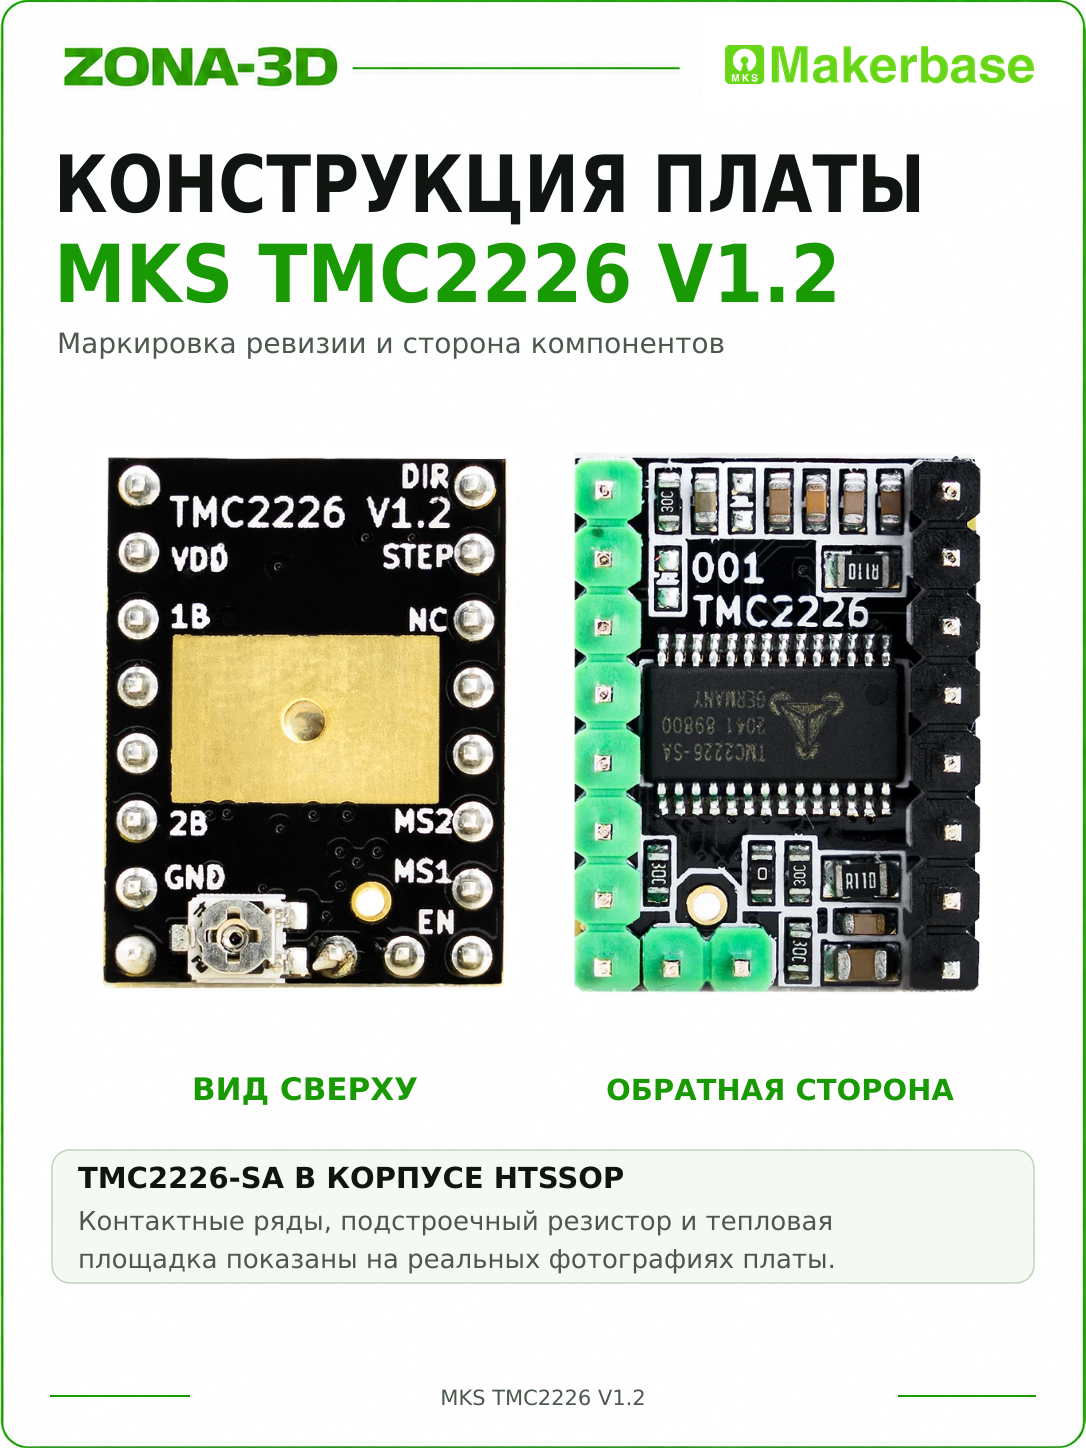
| Исполнение | MKS TMC2226 V1.2; ревизия читается на фотографии |
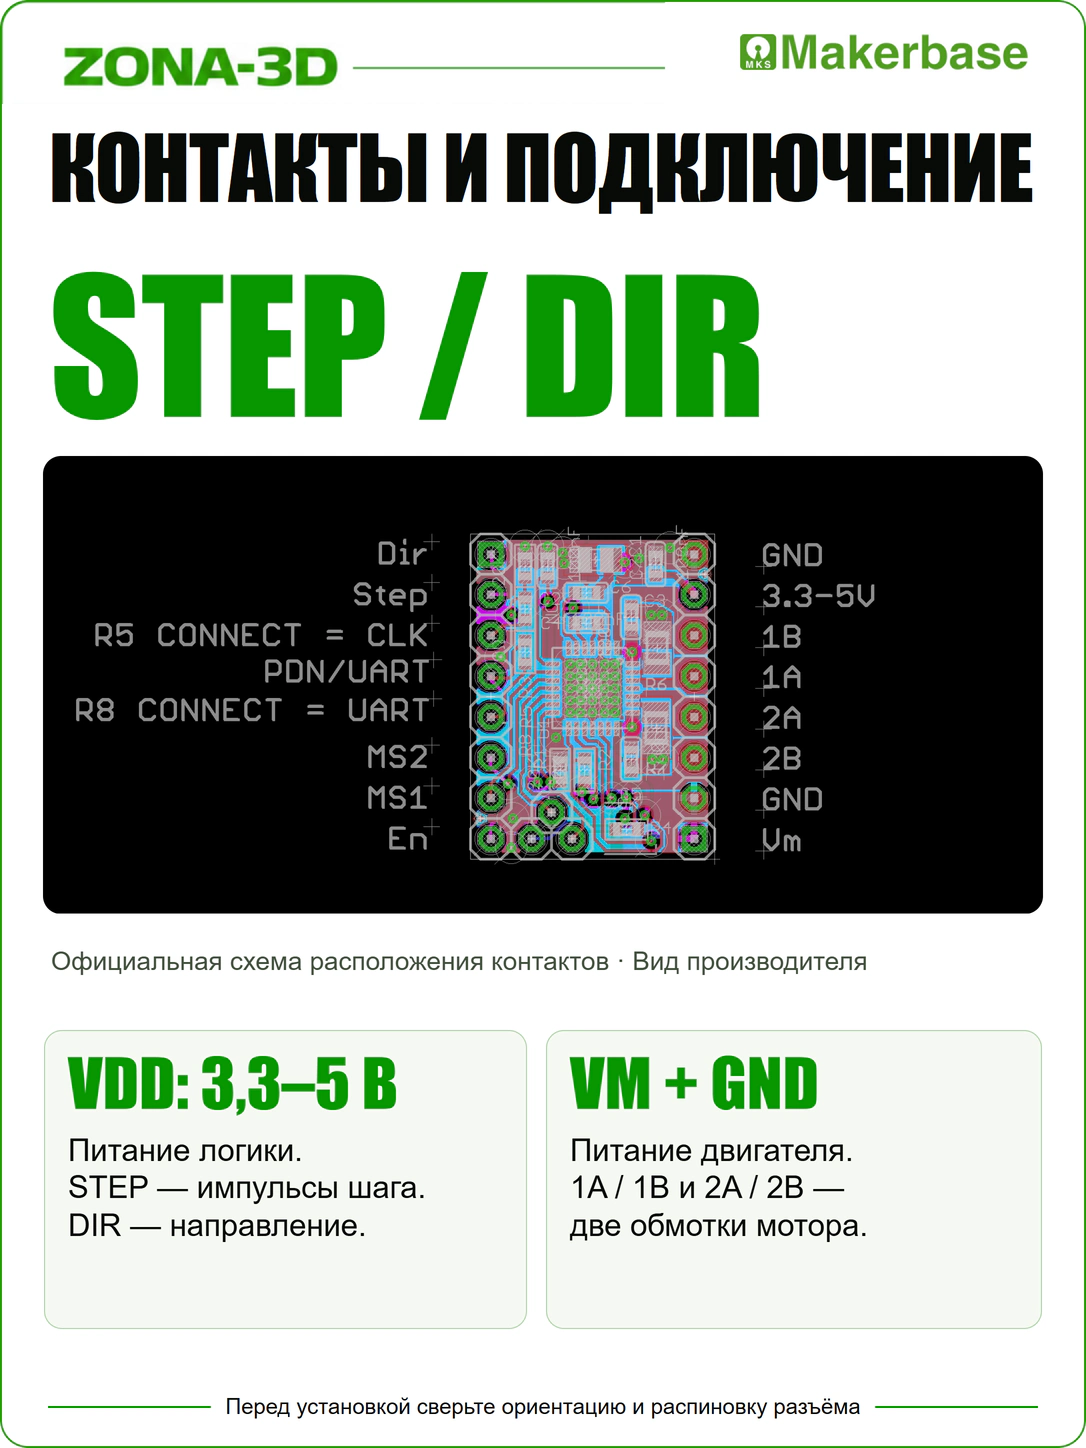
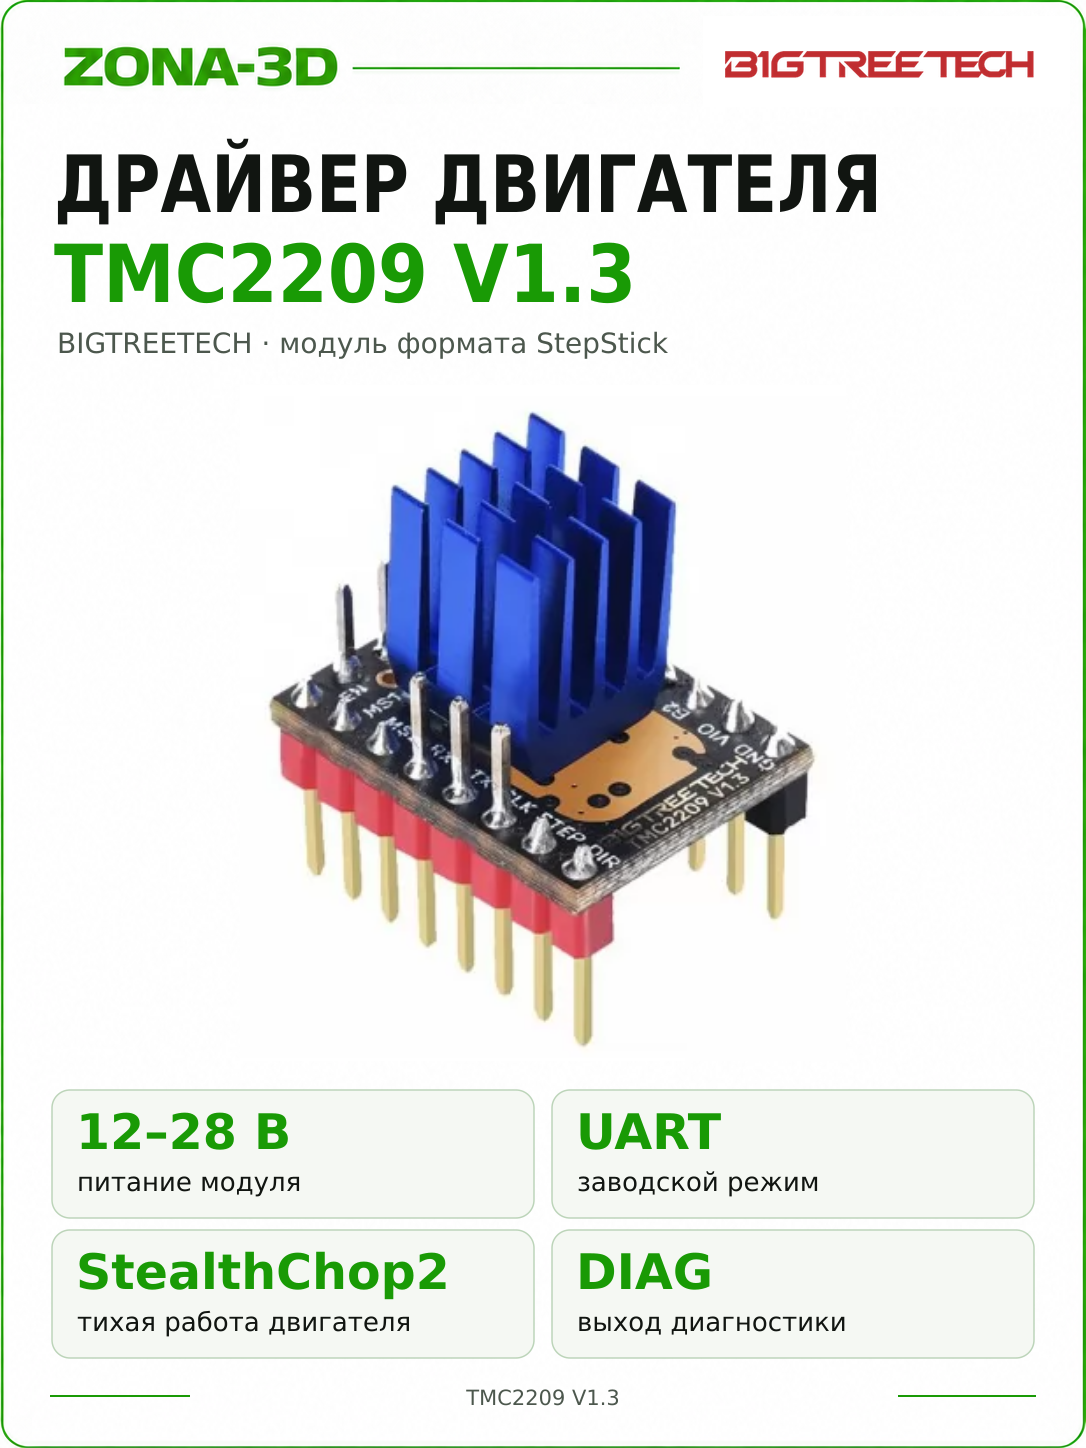
| Силовое питание VM | Системы 12/24 В; рабочий диапазон микросхемы 4,75–29 В. Напряжение также должно соответствовать основной плате и компонентам модуля |
| Логическое питание VIO | 3,3 или 5 В, отдельно от VM; проверить уровень входов основной платы |
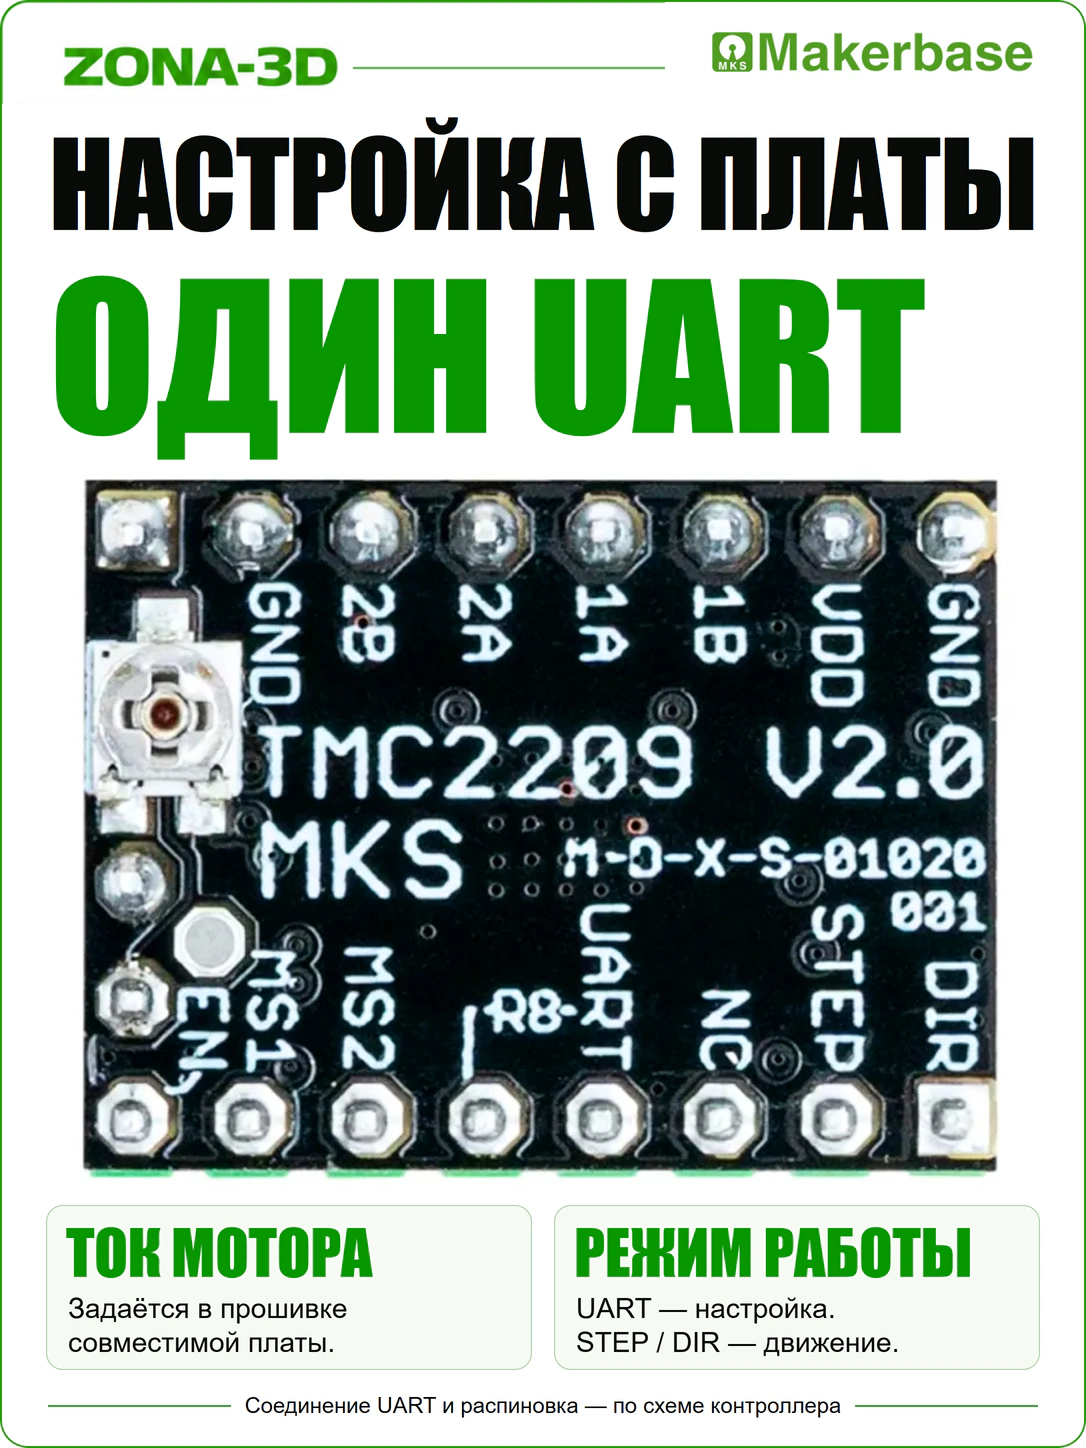
| Команды движения | STEP, DIR, EN; настройка по однопроводному UART |
| Аппаратное деление шага | 1/8, 1/16, 1/32, 1/64 |
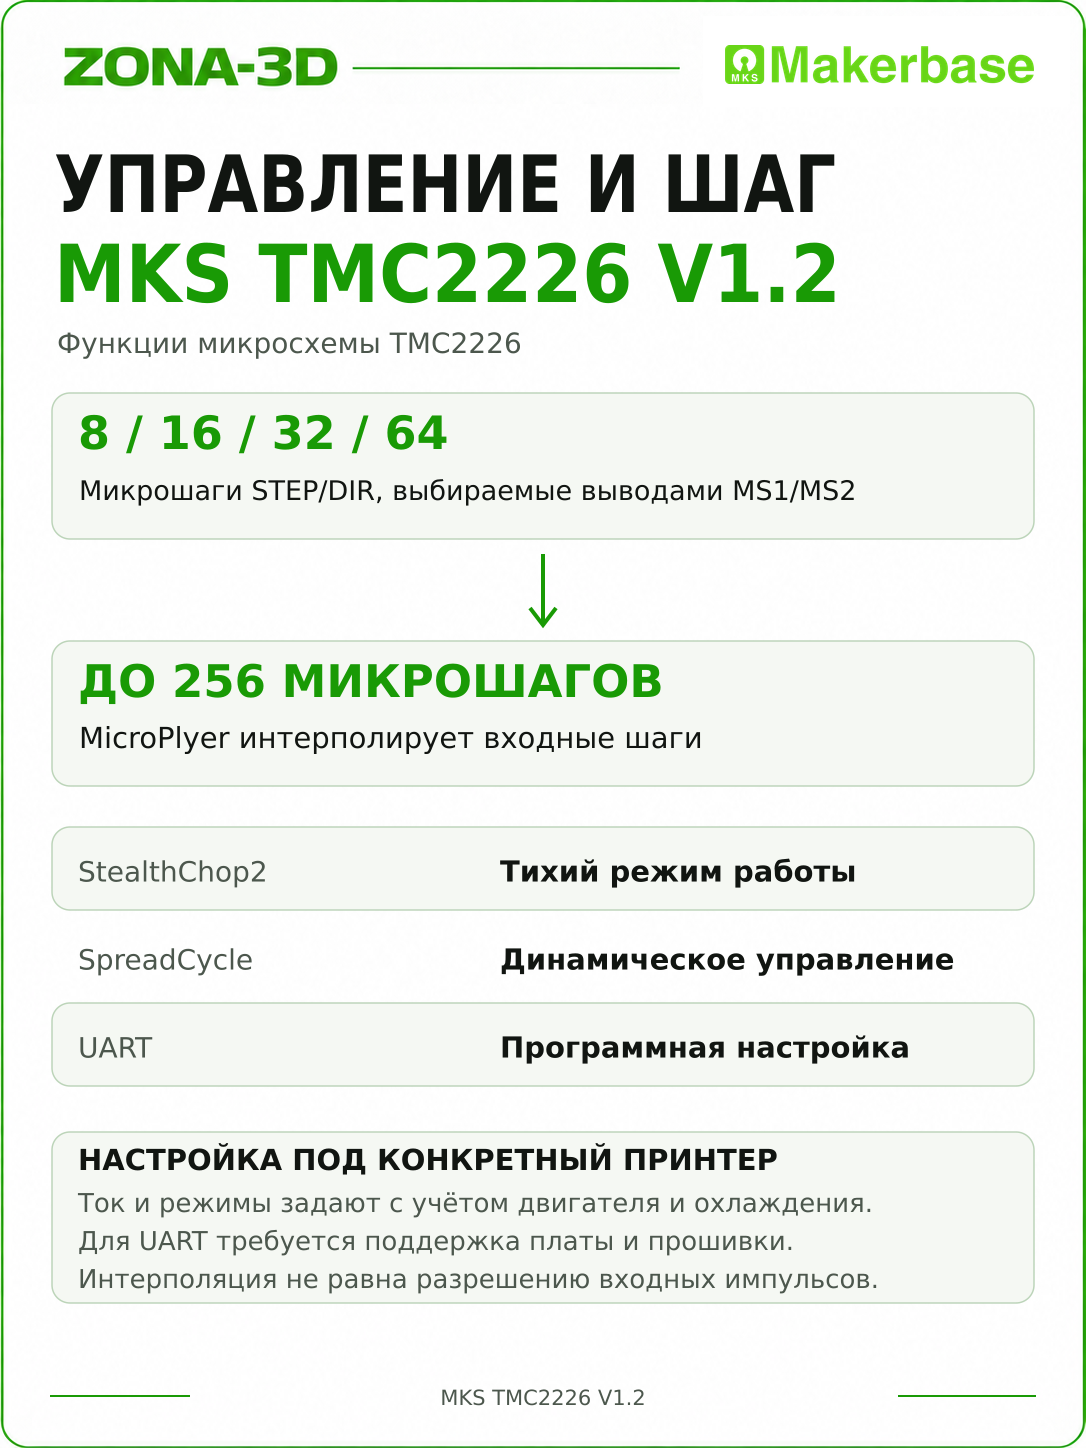
| Сглаживание тока | MicroPlyer: интерполяция до 256 микрошагов |
| Режимы регулирования | StealthChop2 и SpreadCycle |
| Пределы IC по току | 2 А RMS / 2,8 А peak по документации микросхемы; длительный ток готового модуля зависит от охлаждения |
Что меняется при установке
StealthChop2 уменьшает шум двигателя при подходящих скорости и нагрузке. SpreadCycle используют там, где его характер регулирования лучше соответствует динамике оси. Драйвер не устраняет люфты, перекосы или шум вентиляторов; настройку ускорений и тока всё равно подбирают под механизм.
Интерполяция сглаживает форму тока между входными импульсами. Она не требует автоматически устанавливать 256 в steps/mm: расчёт перемещения должен соответствовать делению на входе STEP. После изменения аппаратного деления проверьте масштаб движения в прошивке.
Ток, Vref и охлаждение
Задавайте ток по паспорту двигателя и возможностям охлаждения. RMS — действующее значение, peak — амплитуда: для синусоиды peak = RMS × √2. Максимум микросхемы не является разрешением длительно работать на нём на маленькой плате без обдува.
В UART ток задаётся программно вместе с правильным Rsense. В standalone его задаёт Vref. Прежде чем пользоваться калькулятором, проверьте номинал токовых резисторов на своей V1.2 и режим измерения тока; схема V1.0 не подтверждает автоматически номиналы всех последующих ревизий.
Vref измеряют относительно GND на движке потенциометра или предусмотренной точке. Щупы устанавливают при снятом питании, затем подают штатное питание платы. Регулируйте малыми шагами, не замыкая соседние контакты. Подключать и отключать двигатель под напряжением нельзя.
Подключение и совместимость
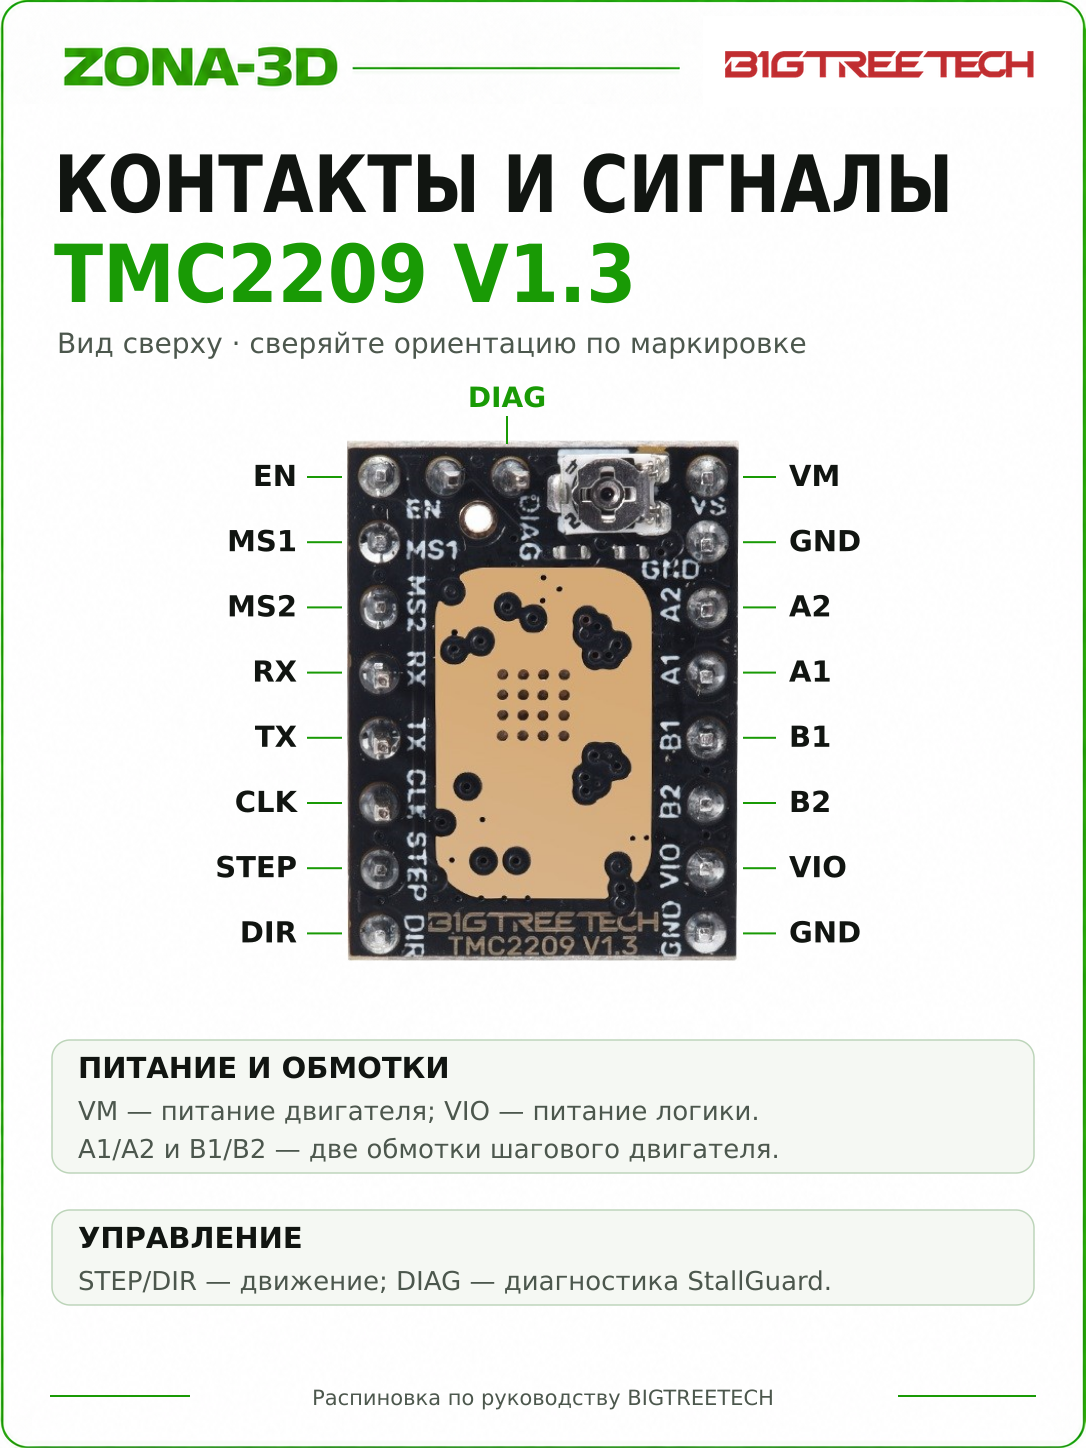
Проверьте расположение VM, GND, VIO и выходов двигателя до установки. Похожие StepStick могут различаться дополнительными выводами, поэтому ориентация потенциометра не заменяет распиновку. Название семейства RAMPS, SKR или MKS само по себе не гарантирует поддержку UART.
На основной плате должна быть нужная линия UART и соответствующие перемычки. Подключение проверяют по документации её конкретной версии. Публичные аппаратные файлы Makerbase для TMC2226 относятся к V1.0; на фото этой карточки — V1.2. Используйте старую схему как справочник по семейству, сверяя монтаж своей платы.
StallGuard4 и sensorless homing
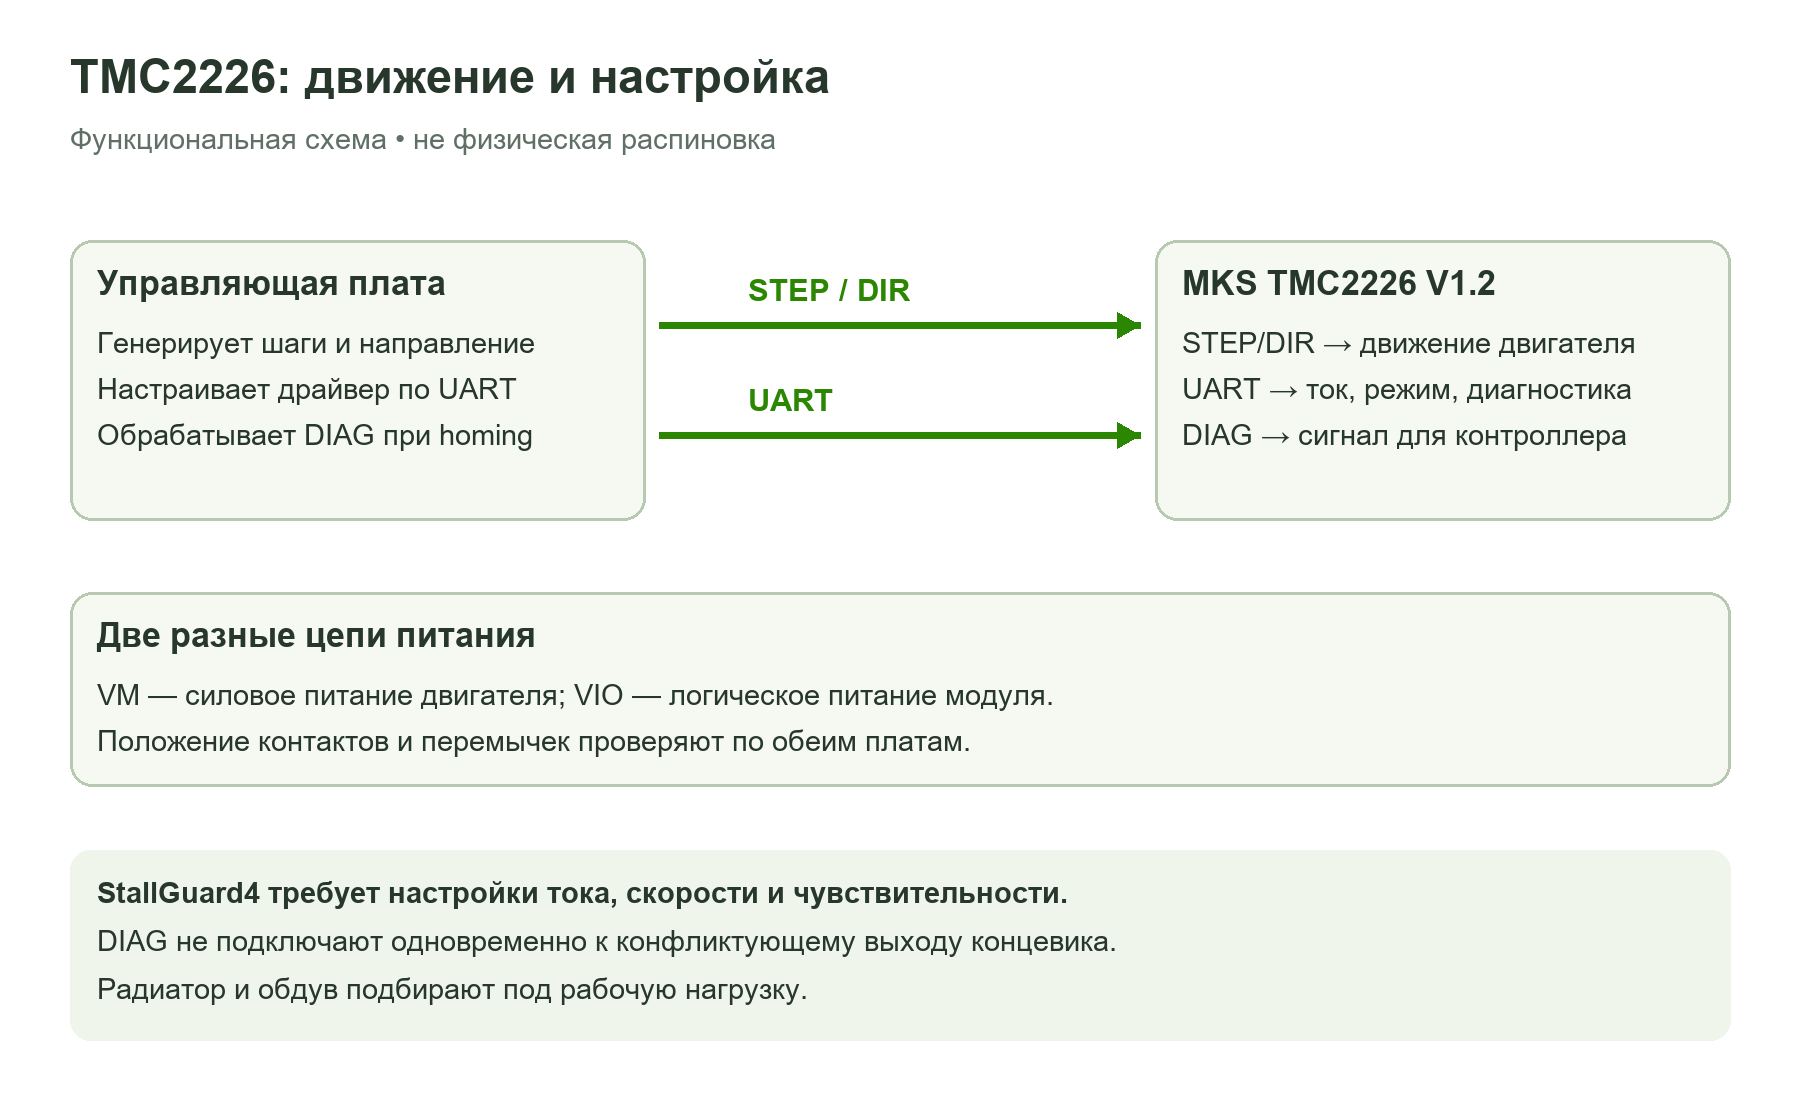
StallGuard4 оценивает нагрузку двигателя в StealthChop. Для поиска упора нужны доступный DIAG, поддержка в прошивке и настройка конкретной оси. Проверьте совместимость уровней DIAG с входом концевика: не подавайте 5 В на вход, рассчитанный только на 3,3 В.
Ток, скорость homing, температура и механическое сопротивление влияют на результат. Сначала проверьте короткое движение и безопасный останов; не считайте sensorless готовой заменой датчика сразу после установки модуля. CoolStep также требует подходящей конфигурации и нагрузки.
Настройка и первый запуск
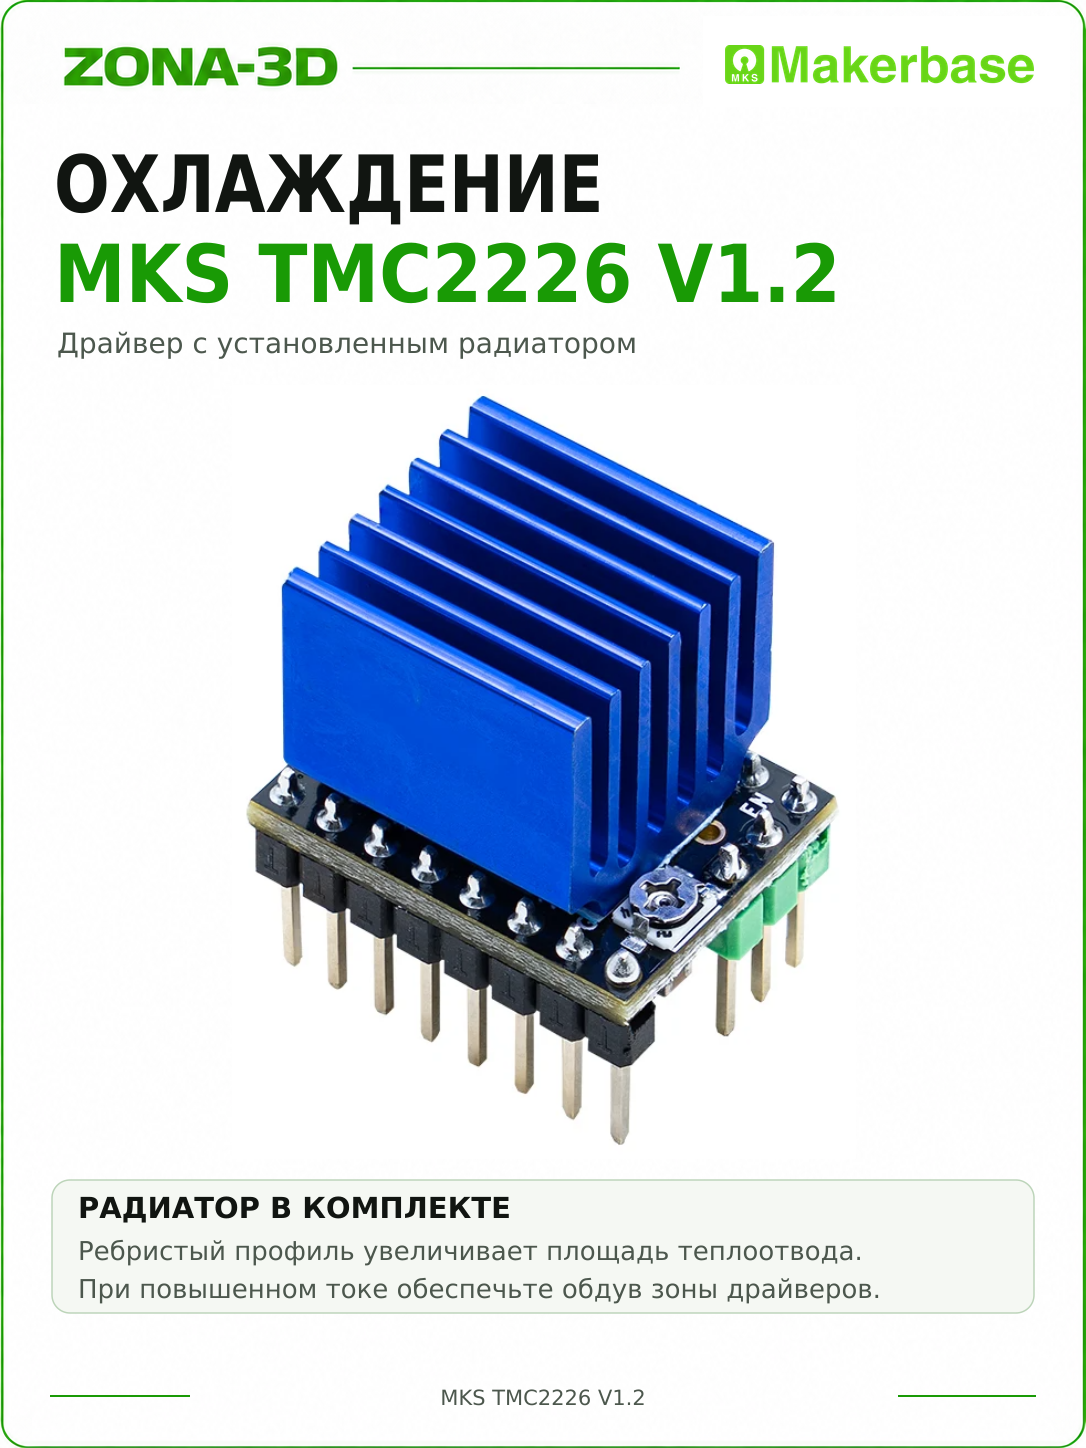
- Снимите питание, определите пары обмоток, проверьте ориентацию модуля и установите радиатор без контакта с выводами.
- Выберите standalone или UART и выставьте перемычки основной платы.
- В Marlin используйте TMC2209/TMC2209_STANDALONE для TMC2226. В Klipper UART работает через семейство tmc2209; назначьте реальные выводы своей платы.
- Задайте ток RMS, Rsense и деление шага. Проверьте UART командами диагностики, если этот режим выбран.
- Выполните короткое движение, проверьте направление и расстояние. Затем испытайте рабочие скорости, контролируя нагрев и пропуски шагов.
Комплект и документация
Основное изделие — один драйвер. Радиатор и мелкие принадлежности сверяйте по текущему составу поставки. Управляющая плата, двигатель и вентилятор подбираются отдельно. Тепловое отключение указывает на необходимость снизить ток или улучшить охлаждение.