
DM556 Hanpose
До 5,6 А Peak · 20–50 В DC · 15 режимов микрошагов
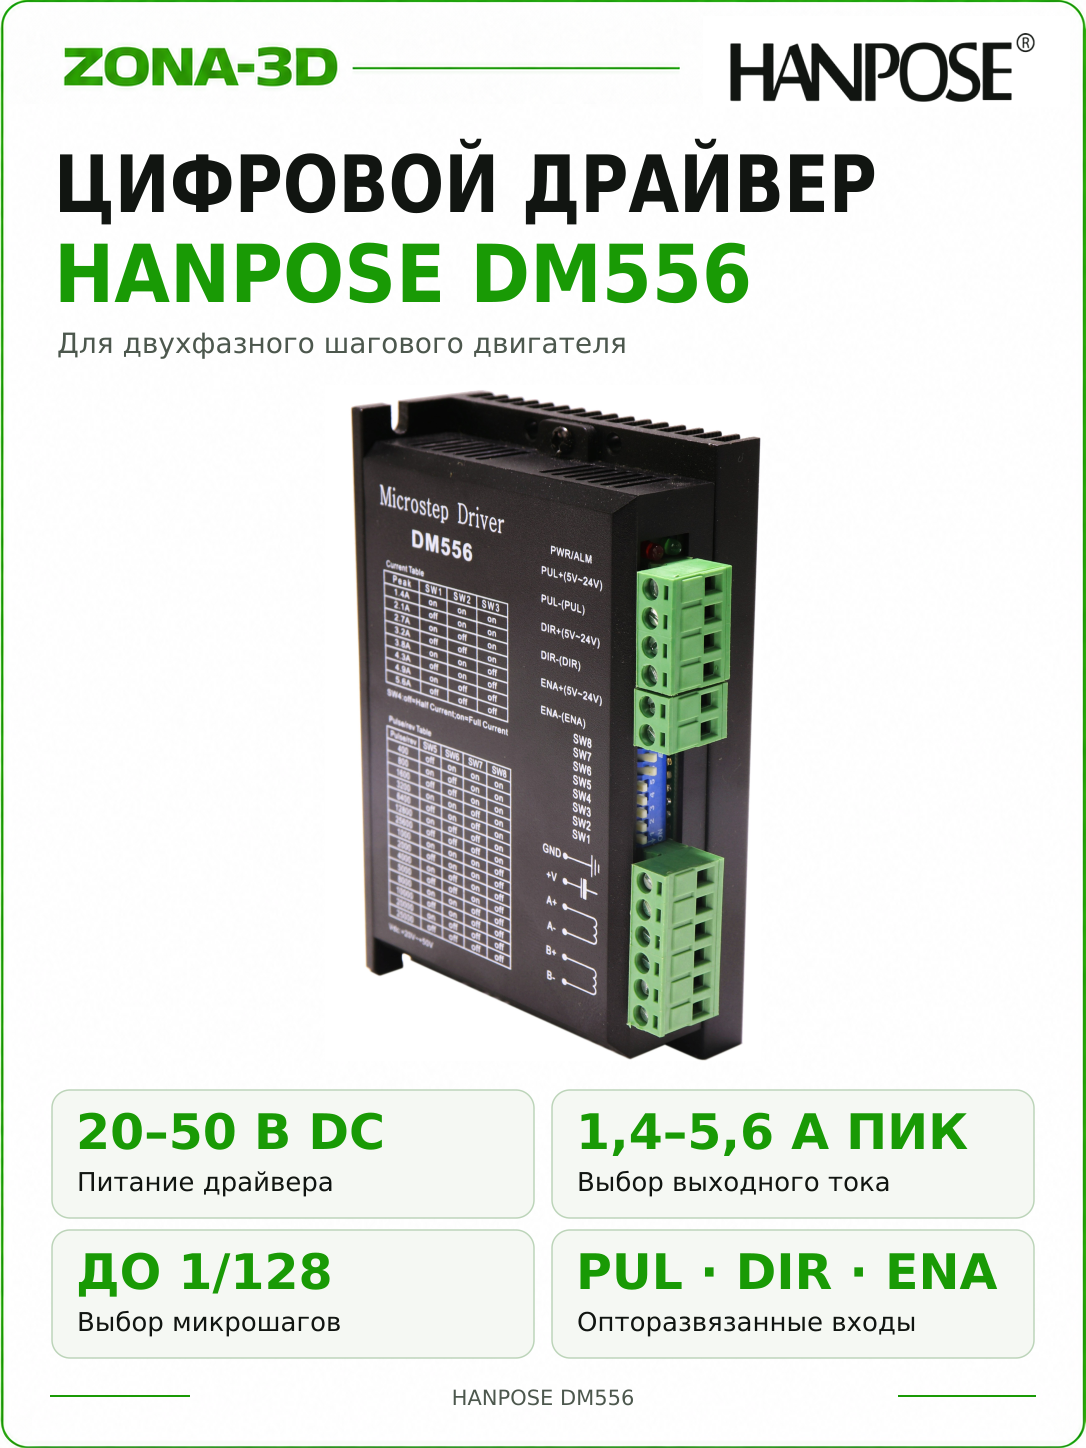
DM556 Hanpose — цифровой драйвер двухфазного шагового двигателя для ЧПУ, механизма подачи или координатной оси. Он работает от 20–50 В DC, принимает команды STEP/DIR и предлагает восемь настроек пикового тока от 1,4 до 5,6 А. Пятнадцать вариантов микрошагов и отдельная настройка тока покоя позволяют согласовать привод с двигателем, передачей и рабочим циклом.
DM556 берёт на себя силовое управление обмотками, а контроллер станка задаёт шаги и направление. Это удобно для привода с отдельным источником питания и мотором, которому нужна более высокая настройка тока, чем даёт небольшой драйвер на плате управления.
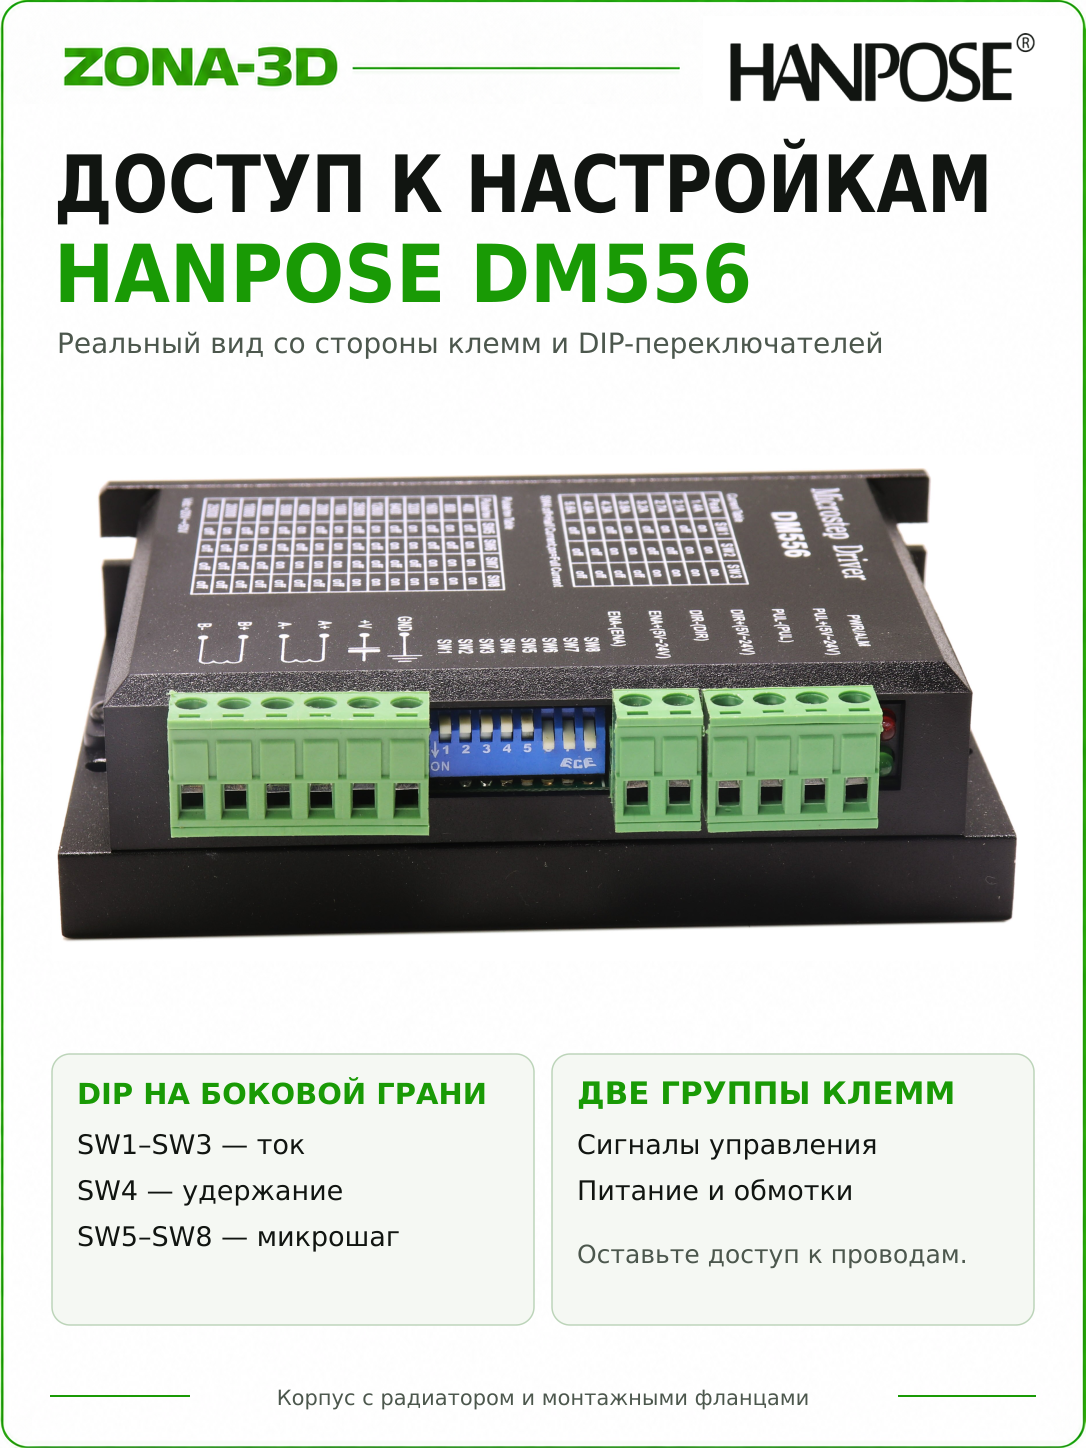
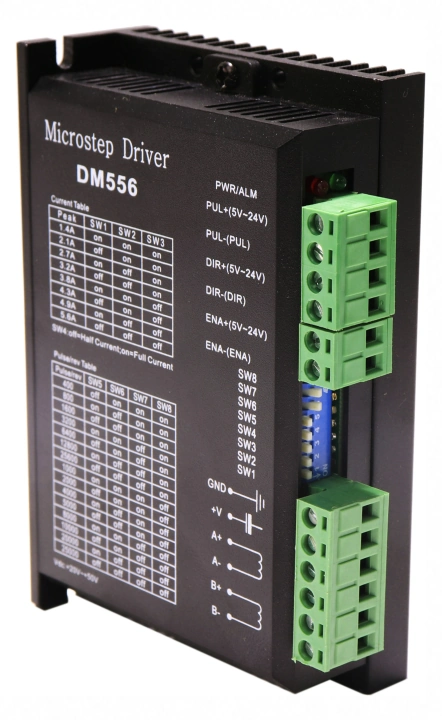
Параметры задаются восемью DIP-переключателями: рабочий ток, ток при остановке и деление шага настраиваются независимо. Таблицы на корпусе позволяют проверить установленный режим при обслуживании станка.
Восемь положений от 1,4 до 5,6 А Peak помогают подобрать рабочий режим без установки максимума по умолчанию.
Есть двоичные и десятичные деления: можно выбрать удобное число импульсов на оборот и на миллиметр.
SW4 позволяет уменьшить ток при остановке до половины, когда нагрузке достаточно меньшего удержания.
Когда выбирать DM556
Модель подходит для двухфазных приводов фрезерного или гравировального станка, портала, линейной подачи и другого оборудования с импульсным управлением. По сравнению с Hanpose DM542, у которого верхняя настройка составляет 4,2 А Peak, DM556 даёт диапазон до 5,6 А Peak. Это полезно, когда именно паспорт двигателя и его соединение требуют более высокой настройки. Сам по себе более мощный драйвер не увеличивает допустимый ток мотора.
Указание NEMA 23 или NEMA 34 помогает оценить габарит двигателя, но не заменяет электрический подбор. Проверьте фазный ток, индуктивность, схему соединения и момент на нужной скорости. Два одинаковых по фланцу мотора могут вести себя с одним источником питания по-разному.
Основные характеристики
| Питание | 20–50 В DC; рекомендованный производителем диапазон — 24–48 В DC |
|---|---|
| Ток двигателя | 1,4–5,6 А Peak, восемь настроек SW1–SW3 |
| Совместимый двигатель | Двухфазный биполярный; четыре провода либо подходящее соединение шести/восьми проводов |
| Сигнальные входы | PUL±, DIR±, ENA±; маркировка уровня — 5–24 В |
| Микрошаг | 15 вариантов деления от 2 до 128, включая 5/10/20/25/40/50/100/125 |
| Ток покоя | SW4 OFF — половинный; ON — полный |
| Импульс PUL | Рабочий фронт — нарастающий; длительность более 1,2 мкс |
| Установка DIR | Не менее чем за 5 мкс до импульса PUL |
Рабочий ток и ток удержания
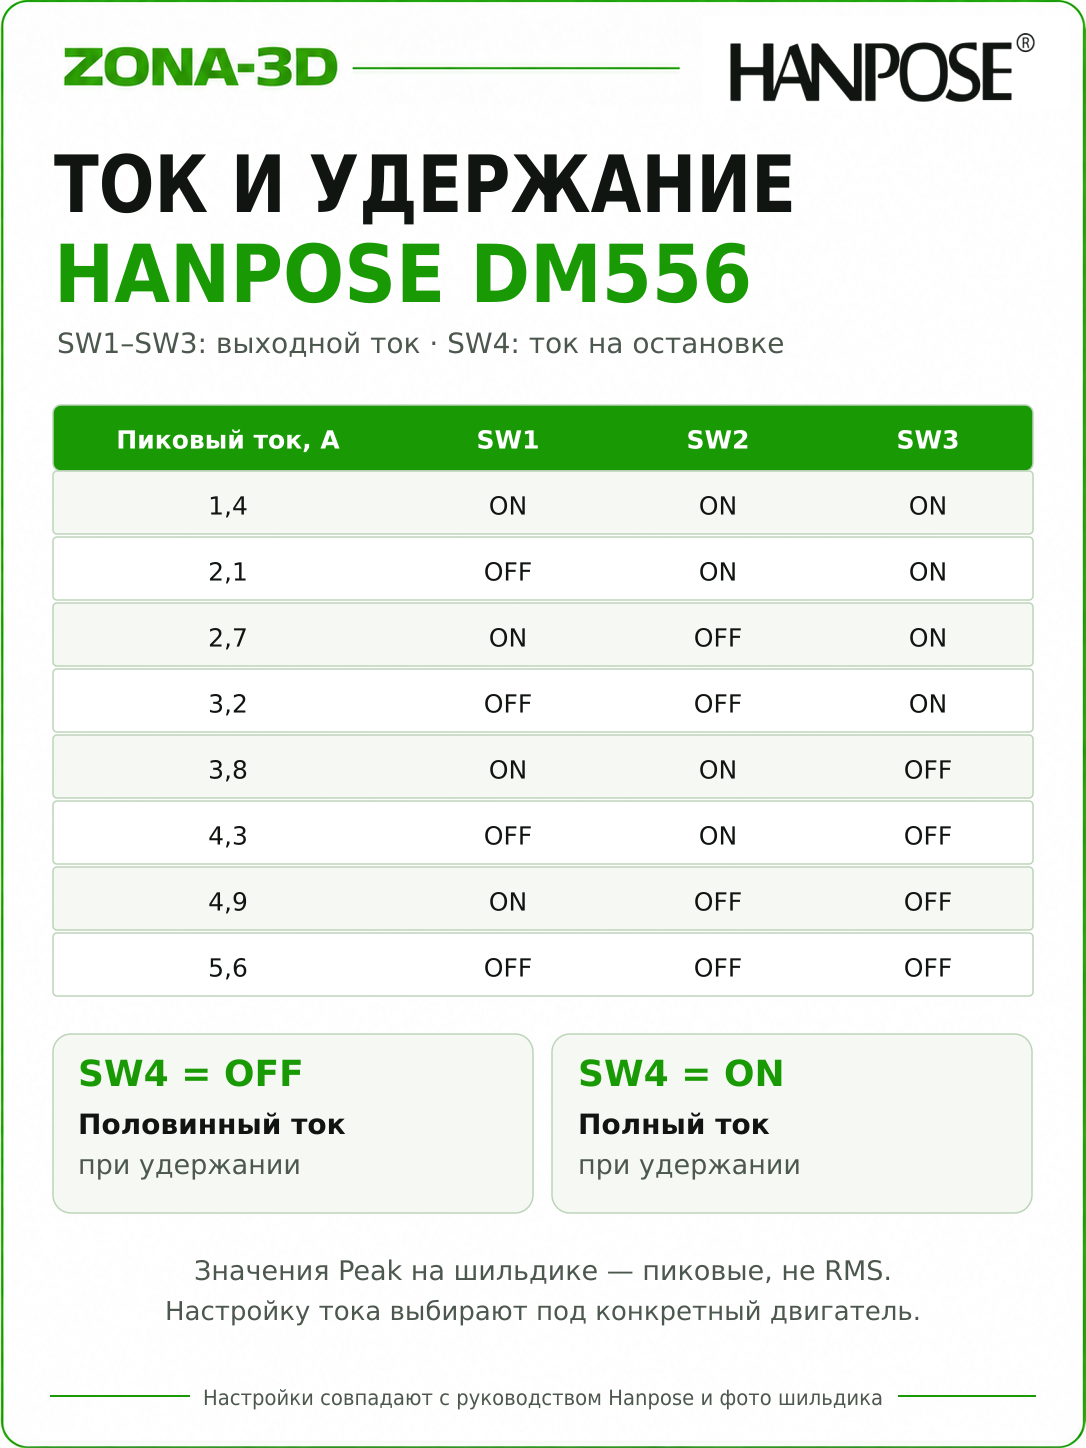
SW1–SW3 устанавливают пиковый ток. Выбирайте его по данным двигателя для фактического соединения обмоток. Peak и RMS — разные способы описания тока; одинаковые числа в этих шкалах нельзя автоматически считать одним режимом. При отсутствии ясного соответствия сначала уточните допустимую настройку в документации мотора.
SW4 задаёт поведение на паузе. Положение OFF уменьшает ток покоя до половины, ON оставляет полным. Уменьшение полезно для механизма, который долго стоит между перемещениями: мотор и драйвер меньше нагреваются. Вместе с током уменьшается и удерживающий момент, поэтому для нагруженной вертикальной оси режим выбирают с учётом её механики.
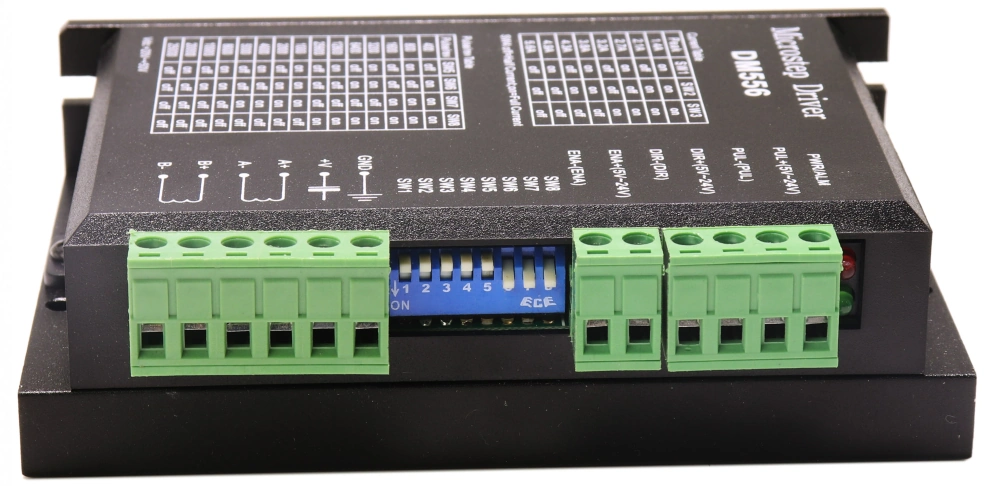
Переключатели расположены рядом с клеммами. При монтаже оставьте к ним доступ, чтобы настройка одной оси не требовала разбирать весь шкаф.
| Пиковый ток, А | SW1 | SW2 | SW3 |
|---|---|---|---|
| 1,4 | ON | ON | ON |
| 2,1 | OFF | ON | ON |
| 2,7 | ON | OFF | ON |
| 3,2 | OFF | OFF | ON |
| 3,8 | ON | ON | OFF |
| 4,3 | OFF | ON | OFF |
| 4,9 | ON | OFF | OFF |
| 5,6 | OFF | OFF | OFF |
Если движение устойчиво при меньшей настройке, увеличение тока до максимума не обязательно. При проверке учитывайте весь рабочий цикл: разгон, перемещение с нагрузкой, торможение и длительные остановки. Настройки меняют при отключённом питании.
Выбор микрошагов и понятный расчёт
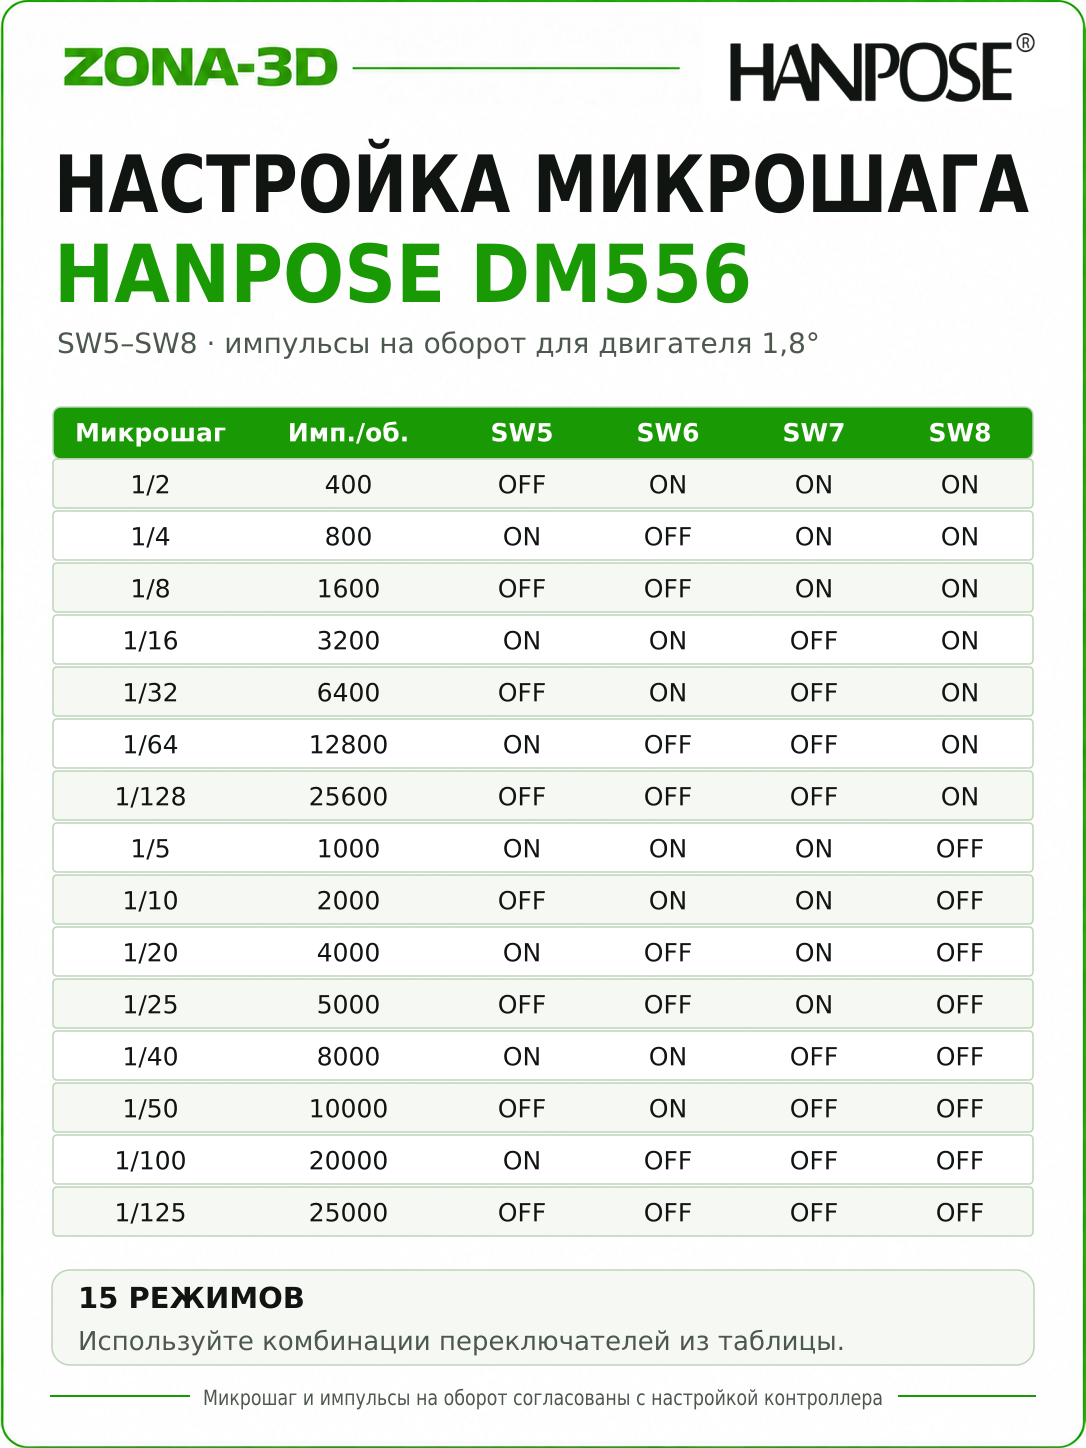
SW5–SW8 определяют, сколько команд потребуется на один оборот. Двоичные деления удобны для привычных режимов 1/8 или 1/16, а варианты 1/5, 1/10 и 1/25 позволяют получить круглые числа импульсов в конкретной механике. Ниже указан масштаб для мотора 1,8°; у двигателя 0,9° число импульсов удваивается.
| Деление / импульсов на оборот | SW5 | SW6 | SW7 | SW8 |
|---|---|---|---|---|
| 2 / 400 | OFF | ON | ON | ON |
| 4 / 800 | ON | OFF | ON | ON |
| 8 / 1600 | OFF | OFF | ON | ON |
| 16 / 3200 | ON | ON | OFF | ON |
| 32 / 6400 | OFF | ON | OFF | ON |
| 64 / 12800 | ON | OFF | OFF | ON |
| 128 / 25600 | OFF | OFF | OFF | ON |
| 5 / 1000 | ON | ON | ON | OFF |
| 10 / 2000 | OFF | ON | ON | OFF |
| 20 / 4000 | ON | OFF | ON | OFF |
| 25 / 5000 | OFF | OFF | ON | OFF |
| 40 / 8000 | ON | ON | OFF | OFF |
| 50 / 10000 | OFF | ON | OFF | OFF |
| 100 / 20000 | ON | OFF | OFF | OFF |
| 125 / 25000 | OFF | OFF | OFF | OFF |
Пример: винт с ходом 8 мм, двигатель 1,8°, деление 1/16. Драйверу нужны 3200 импульсов на оборот, поэтому в контроллере задают 3200 / 8 = 400 импульсов/мм. Для подачи 20 мм/с потребуется 8 кГц. Если перейти на 1/128, тот же механизм потребует 3200 импульсов/мм и уже 64 кГц при той же подаче.
Подключение двигателя и блока питания
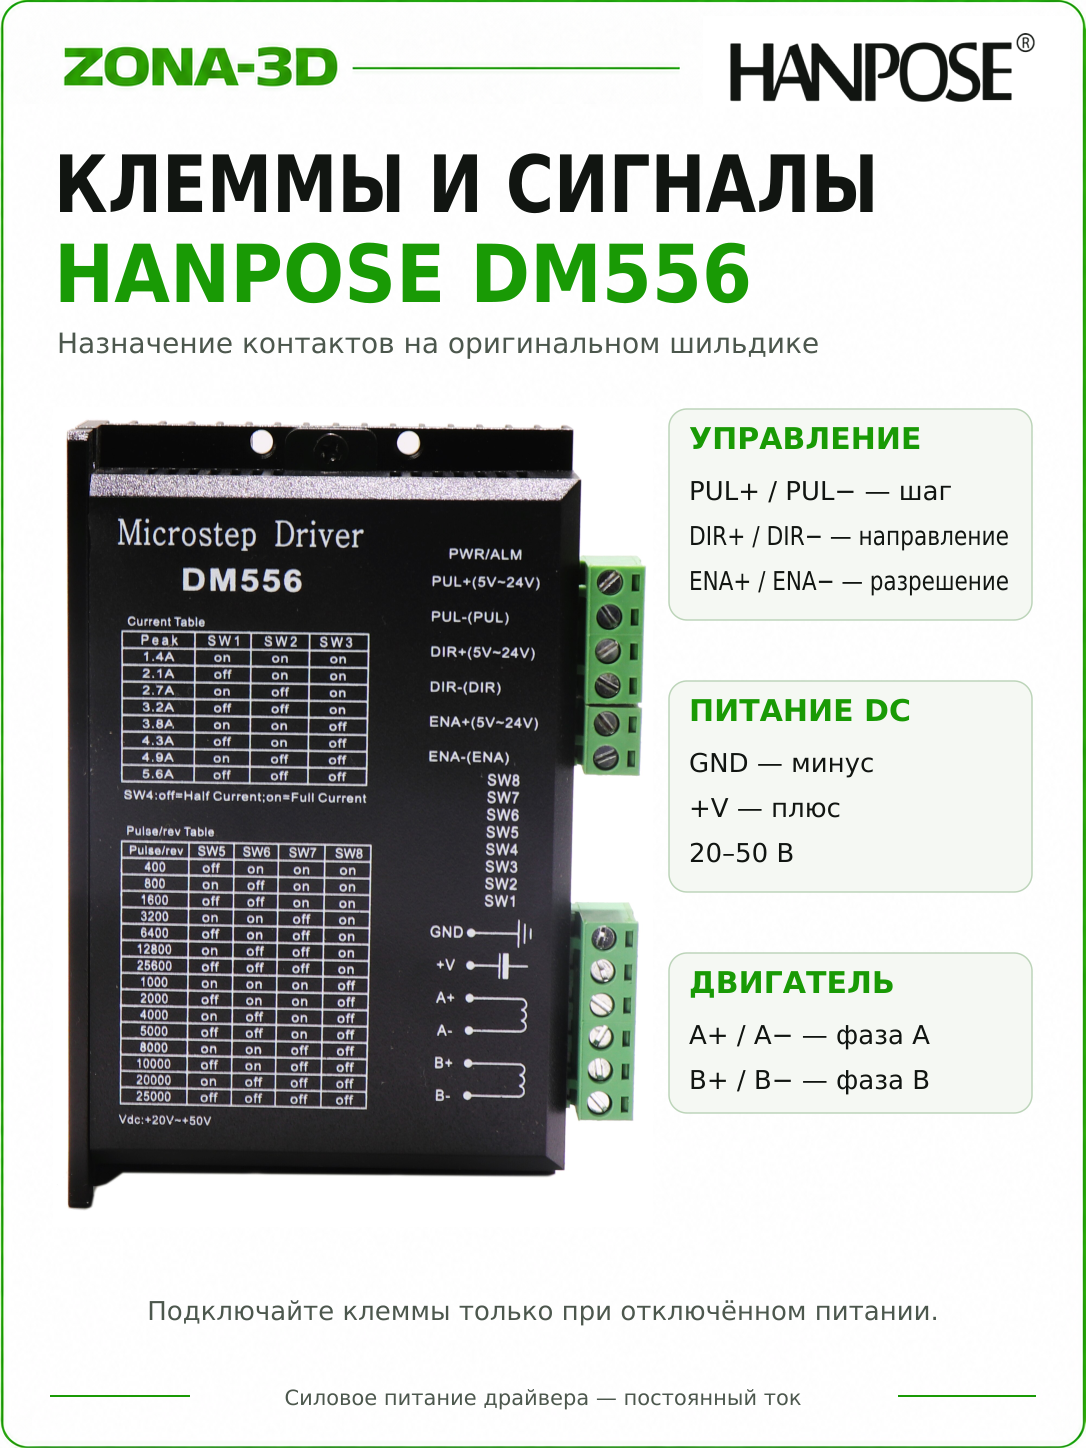
Одна обмотка подключается к A+ / A−, вторая — к B+ / B−. У шестипроводного двигателя выбирают полную обмотку либо полуобмотку; у восьмипроводного — последовательное или параллельное соединение по паспорту. Сначала определите пары проводов, затем задайте ток для выбранного соединения.
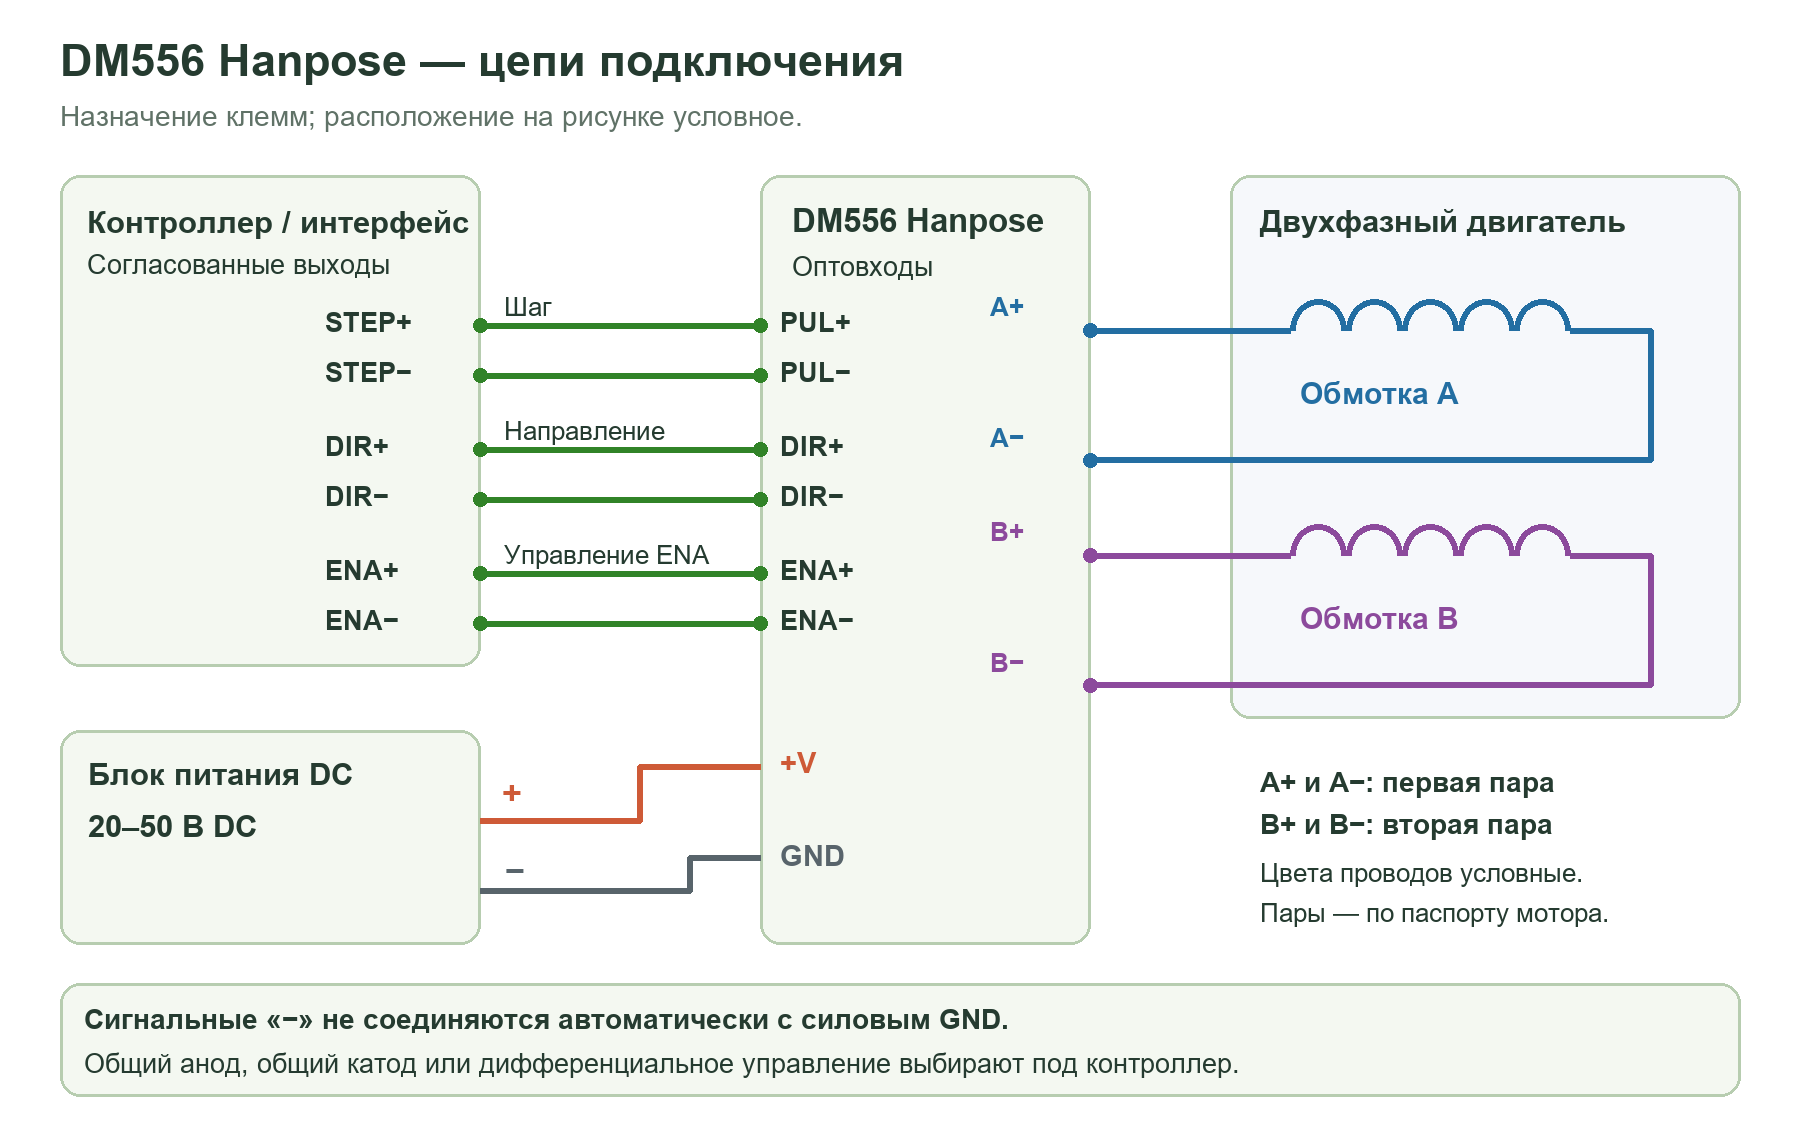
Плюс источника подают на +V, минус — на GND. Диапазон драйвера составляет 20–50 В DC; Hanpose рекомендует 24–48 В DC. Выбирая источник, оставьте запас до предельного напряжения с учётом его допуска и торможения механизма. Для нескольких осей питание удобно разводить отдельными ветвями от источника, а не последовательно через клеммы соседних драйверов.
Ток источника и ток обмотки — разные величины: драйвер преобразует энергию и регулирует ток фаз. Номинал блока питания подбирают по нагрузке и числу одновременно работающих осей, а не просто умножением максимального Peak на число клемм.
Согласование STEP/DIR и входа ENA
PUL±, DIR± и ENA± — отдельные оптоизолированные пары. Входы допускают схемы с общим анодом или общим катодом; подходящий вариант определяется выходами контроллера. Силовой GND не является обязательным общим проводом этих пар. Схему соединения и питание сигнального интерфейса выбирают вместе.
В настройках генератора импульсов задайте длительность PUL более 1,2 мкс, а направление DIR устанавливайте не менее чем за 5 мкс до импульса. Полезно оставить запас по времени, а затем проверить, что он совместим с нужной скоростью.
Активный ENA отключает выходы и ток обмоток, освобождая вал. Если управление отключением не требуется, руководство допускает оставить ENA неподключённым. Эта функция отличается от половинного тока покоя SW4: при уменьшенном токе двигатель продолжает удерживать положение.
Монтаж и проверка первой оси
- При отключённом питании проверьте пары обмоток, полярность источника и затяжку клемм.
- Выберите рабочий ток, режим покоя и микрошаг; внесите соответствующий масштаб в контроллер.
- Настройте сигнальный интерфейс и времена STEP/DIR. Начните с небольшого ускорения.
- Выполните короткое перемещение и проверьте направление и расстояние.
- Повторите движение под рабочей нагрузкой, затем оцените нагрев на длительной паузе.
Для отвода тепла оставьте пространство около радиатора; в плотном шкафу предусмотрите обдув. Моторные и силовые линии прокладывайте отдельно от импульсных, чтобы помехи не превращались в лишние команды. Переподключение двигателя и переключение DIP выполняются после снятия питания.
Если результат отличается от ожидаемого
| Мотор удерживается, но не движется | Проверьте PUL, входную схему и активность ENA |
|---|---|
| Вал свободен при включённом питании | Проверьте ENA, питание и контакты обмоток |
| Расстояние отличается в несколько раз | Сопоставьте SW5–SW8 и импульсы/мм |
| Шаги теряются только на разгоне | Уменьшите ускорение, проверьте нагрузку, ток и питание |
| Мотор горячий на длительных паузах | Оцените настройку SW4 и требуемый удерживающий момент |
Начинайте проверку с одного изменения за раз. Это позволяет отделить неверный масштаб движения от проблемы проводки или недостаточного момента.
Комплект привода и проверка перед покупкой
Позиция предназначена для покупки отдельного корпусного драйвера DM556 Hanpose. Двигатель, источник питания, контроллер STEP/DIR и кабели подбираются для вашей задачи. Готовые соединительные провода и блок питания не следует считать частью комплекта только по наличию клемм.
До заказа проверьте, что выбранная настройка Peak соответствует мотору, источник укладывается в рабочий диапазон, контроллер поддерживает требуемые уровни и частоту импульсов, а в шкафу есть место для радиатора и проводки. Если текущему двигателю достаточно меньшего диапазона тока, сравните и вариант DM542.
Документация
Руководство Hanpose DM556 (PDF) · Загрузки Hanpose. Руководство содержит способы включения оптовходов, последовательность настройки и рекомендации по монтажу.