
DM542 Hanpose
1,00–4,20 А Peak · питание 20–50 В DC · настройка DIP
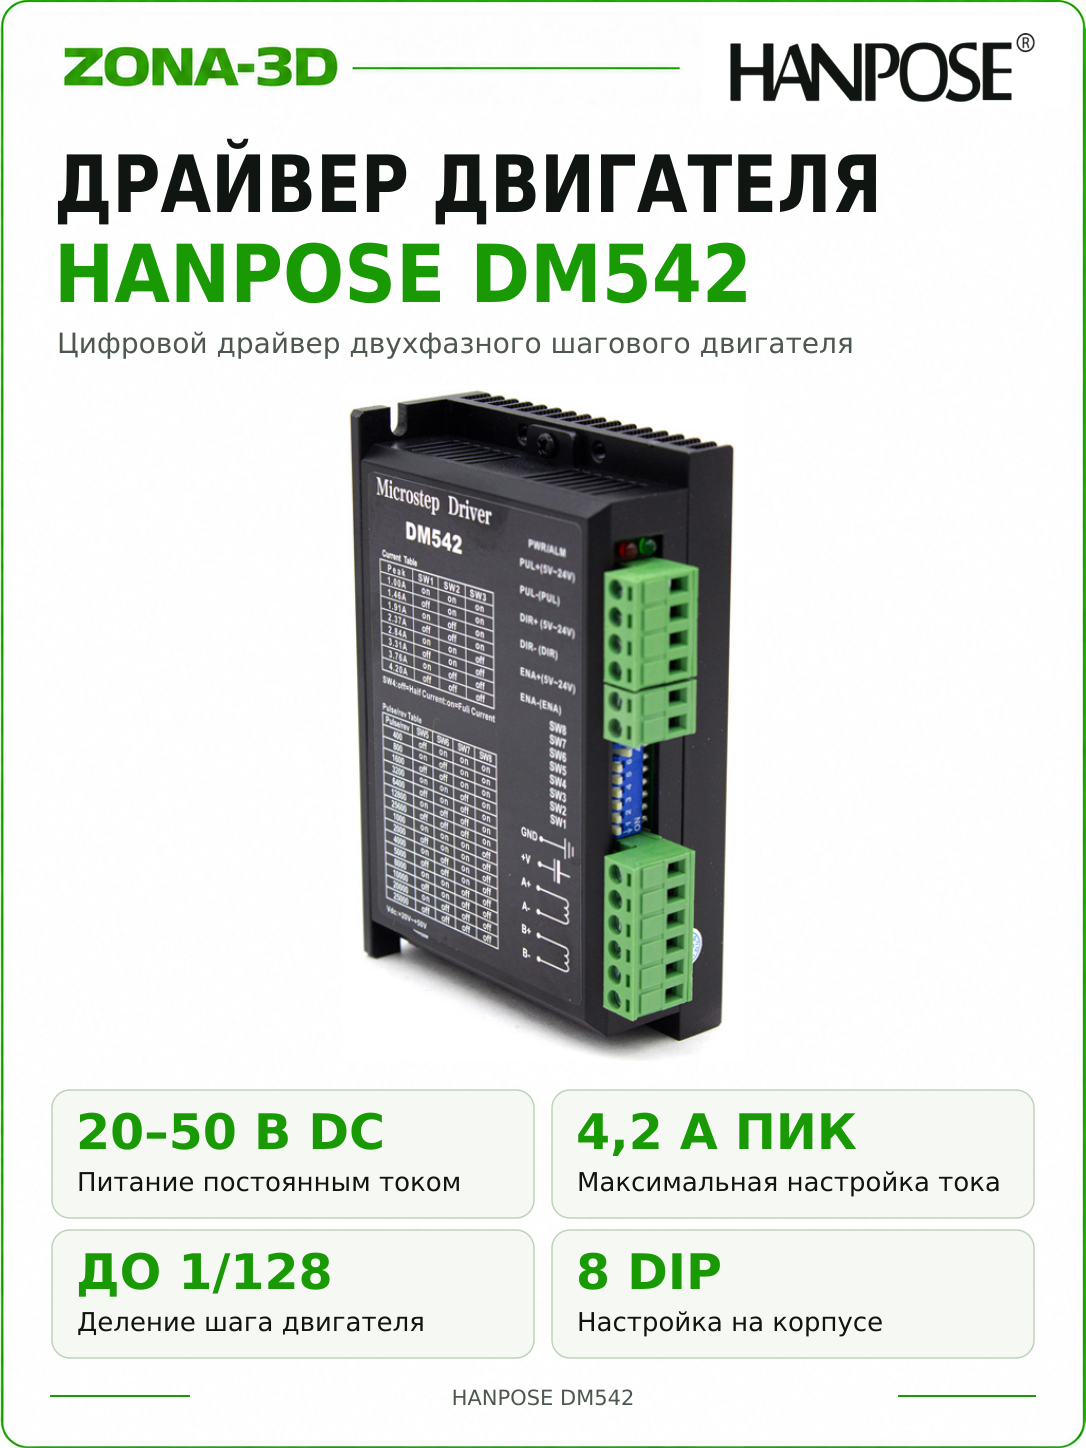
DM542 Hanpose — цифровой драйвер для двухфазного шагового двигателя с управлением STEP/DIR и питанием 20–50 В DC. Восемь настроек пикового тока от 1,00 до 4,20 А, пятнадцать вариантов микрошагов и выбор тока покоя позволяют настроить отдельную ось ЧПУ, привод подачи или координатный механизм. Металлический корпус с радиатором и винтовые клеммы рассчитаны на стационарный монтаж.
Драйвер нужен между контроллером движения и двигателем. Контроллер выдаёт импульсы, а DM542 формирует ток двух обмоток и меняет их состояние в соответствии с командами. Скорость задаётся частотой PUL, направление — входом DIR.
Устройство удобно для сборки оси из отдельных компонентов: можно подобрать двигатель, источник и контроллер под механику, а рабочие настройки задать переключателями без отдельного программного подключения к драйверу.
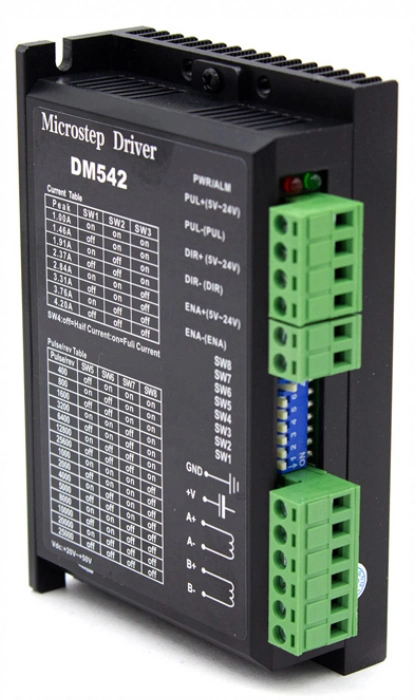
Восемь положений Peak позволяют подобрать режим для двигателя в пределах диапазона 1,00–4,20 А.
Наряду с 1/8 и 1/16 доступны 1/5, 1/10, 1/25 и другие деления для конкретной передачи.
Половинный или полный ток покоя выбирается отдельно от рабочего тока и микрошагов.
Подойдёт ли DM542 для вашей оси
DM542 применяют в гравировальных и небольших фрезерных станках, линейных модулях, подающих механизмах и автоматике с импульсным управлением. Он работает с двухфазным биполярным двигателем; типоразмер фланца NEMA сам по себе не определяет совместимость.
Сначала сопоставьте требуемый фазный ток с настройками драйвера, затем оцените момент на нужной скорости и доступное питание. Если двигателю требуется настройка выше 4,2 А Peak, стоит рассмотреть модель с большим диапазоном, например Hanpose DM556. Если ток двигателя меньше минимальной настройки DM542, нужен драйвер с подходящим нижним пределом.
Это привод без обратной связи по положению: он не считывает энкодер и не исправляет пропущенные шаги автоматически. Для обычной оси точность обеспечивают согласованная нагрузка, разумное ускорение и исправная механика.
Характеристики и органы настройки
| Силовое питание | 20–50 В DC; рекомендуемый диапазон — 24–48 В DC |
|---|---|
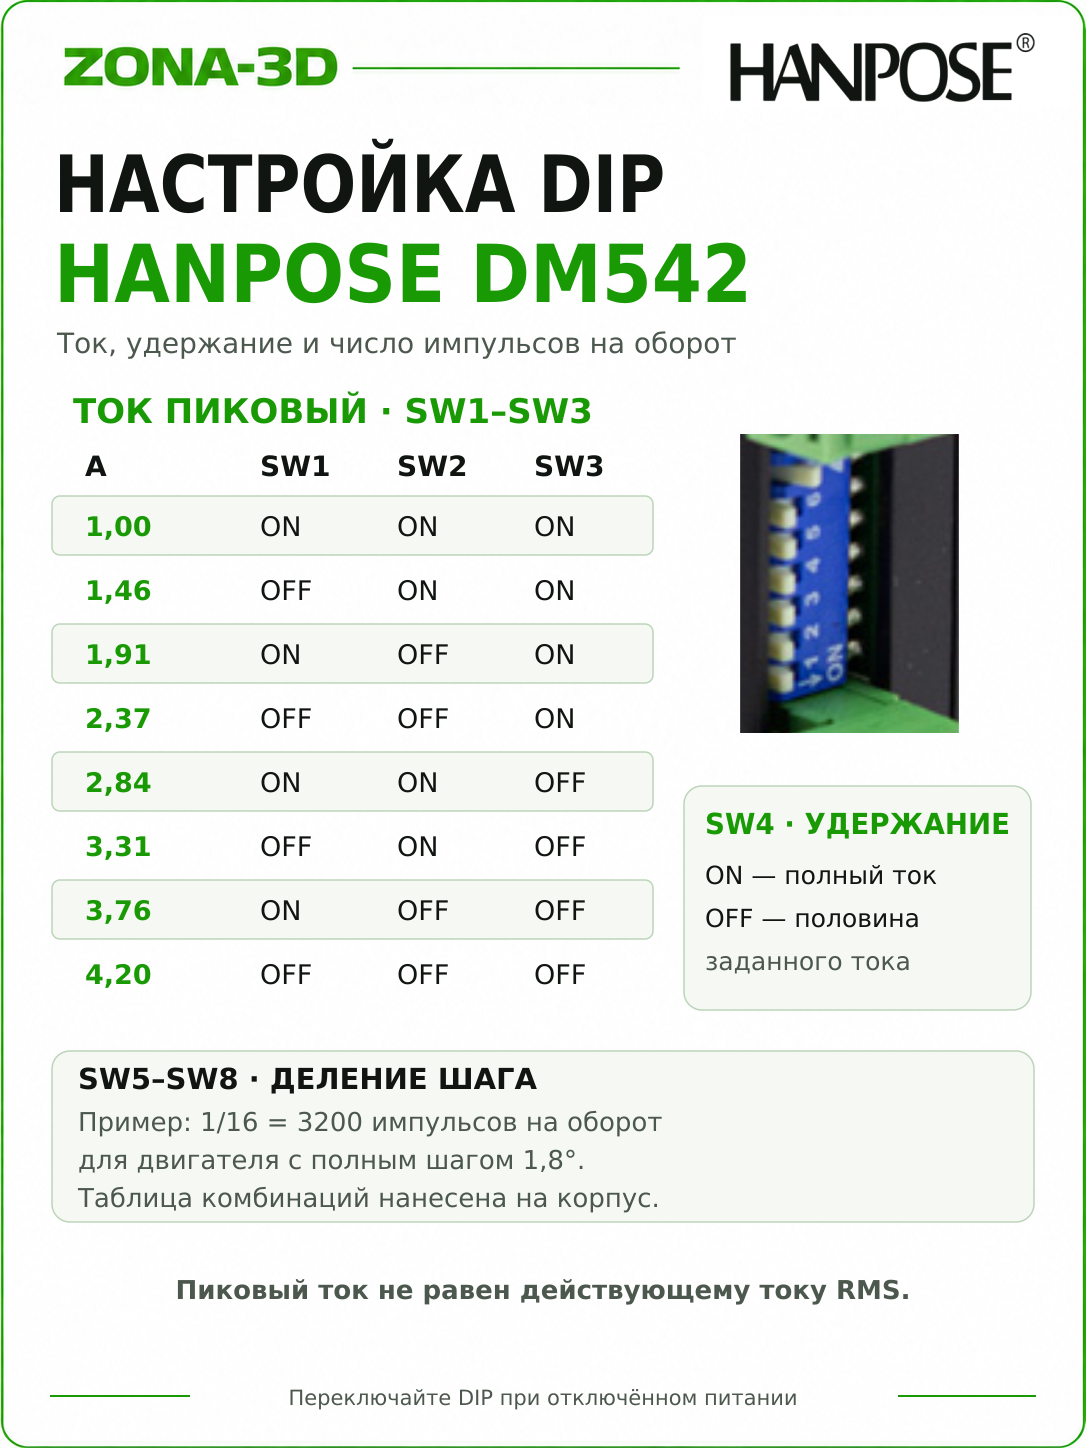
| Рабочий ток | 1,00–4,20 А Peak; восемь положений SW1–SW3 |
| Управление | PUL±, DIR± и ENA±; оптоизолированные пары |
| Уровни входов | 5–24 В по маркировке корпуса |
| Ток покоя SW4 | OFF — половинный; ON — полный |
| Микрошаг SW5–SW8 | 15 вариантов; 400–25600 импульсов/оборот для двигателя 1,8° |
| Времена сигналов | PUL более 1,2 мкс; DIR устанавливается минимум за 5 мкс до PUL |
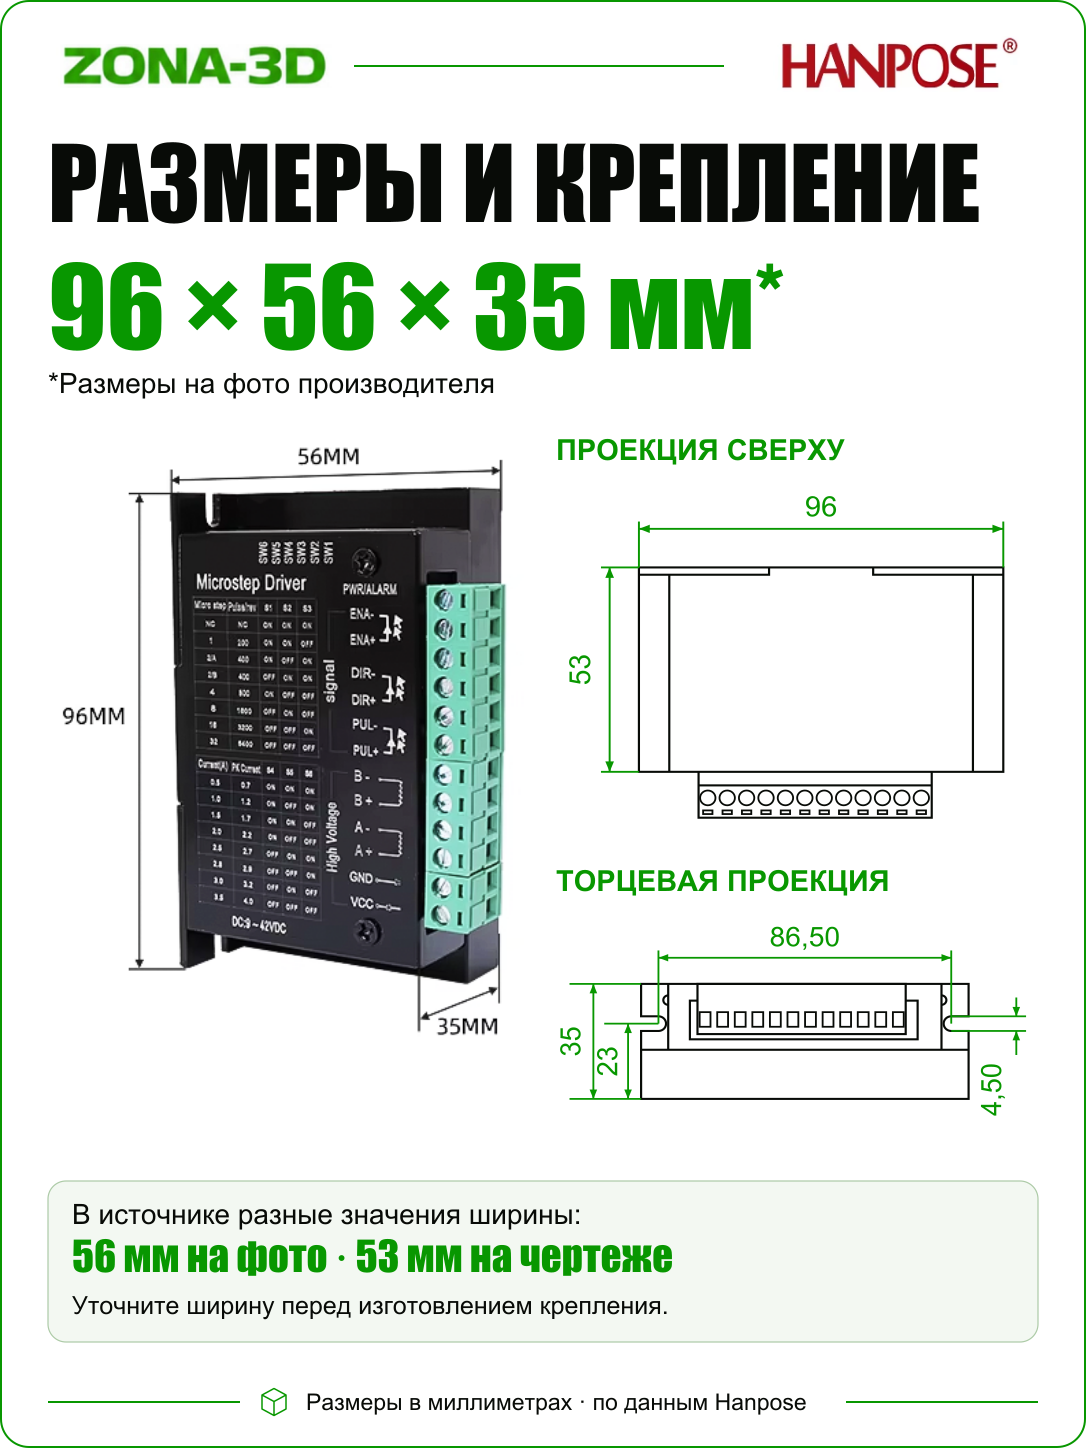
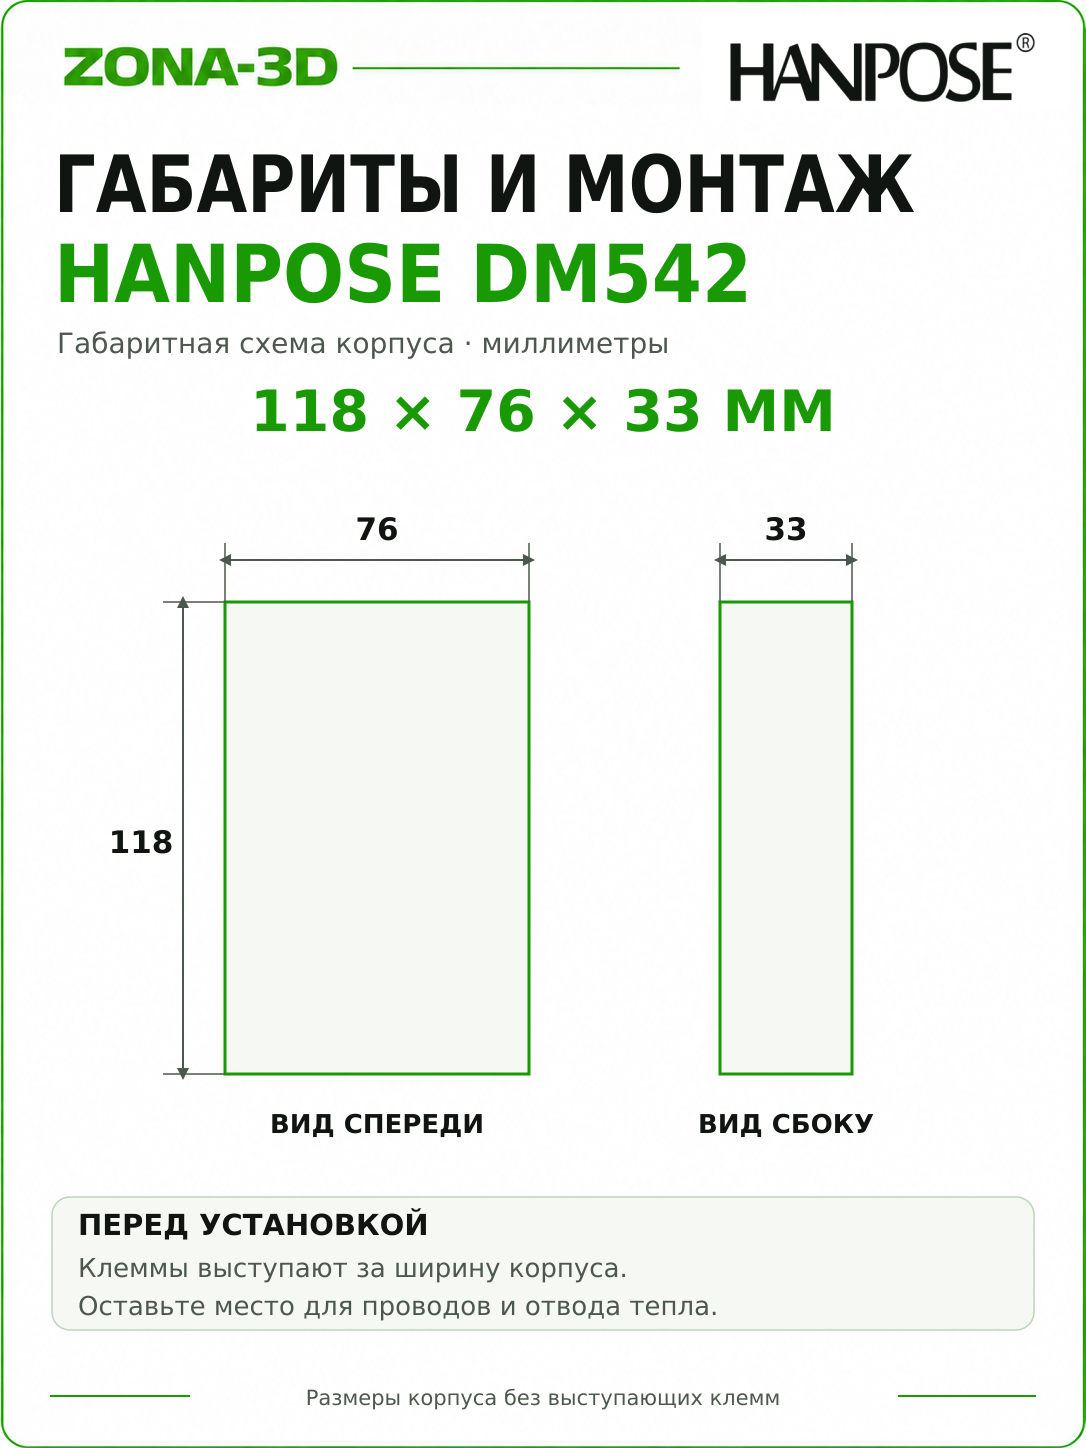
| Габарит корпуса | 118 × 76 × 33 мм по руководству Hanpose; нужен запас для клемм и проводов |
Настройка тока: не начинать с максимума
Ток влияет и на момент, и на нагрев. Правильная настройка связана с паспортом двигателя и выбранным соединением его обмоток. На DM542 шкала обозначена Peak; её нельзя напрямую сравнивать с числом RMS без понимания способа задания тока в документации двигателя.
| Пиковый ток, А | SW1 | SW2 | SW3 |
|---|---|---|---|
| 1,00 | ON | ON | ON |
| 1,46 | OFF | ON | ON |
| 1,91 | ON | OFF | ON |
| 2,37 | OFF | OFF | ON |
| 2,84 | ON | ON | OFF |
| 3,31 | OFF | ON | OFF |
| 3,76 | ON | OFF | OFF |
| 4,20 | OFF | OFF | OFF |
У четырёхпроводного мотора две готовые обмотки. У шестипроводного выбирают полную обмотку или полуобмотку; у восьмипроводного — последовательное либо параллельное соединение. Для каждого случая используют соответствующий паспортный ток: одна и та же установка DIP может оказаться подходящей для одного соединения и избыточной для другого.
Микрошаг и масштаб перемещения
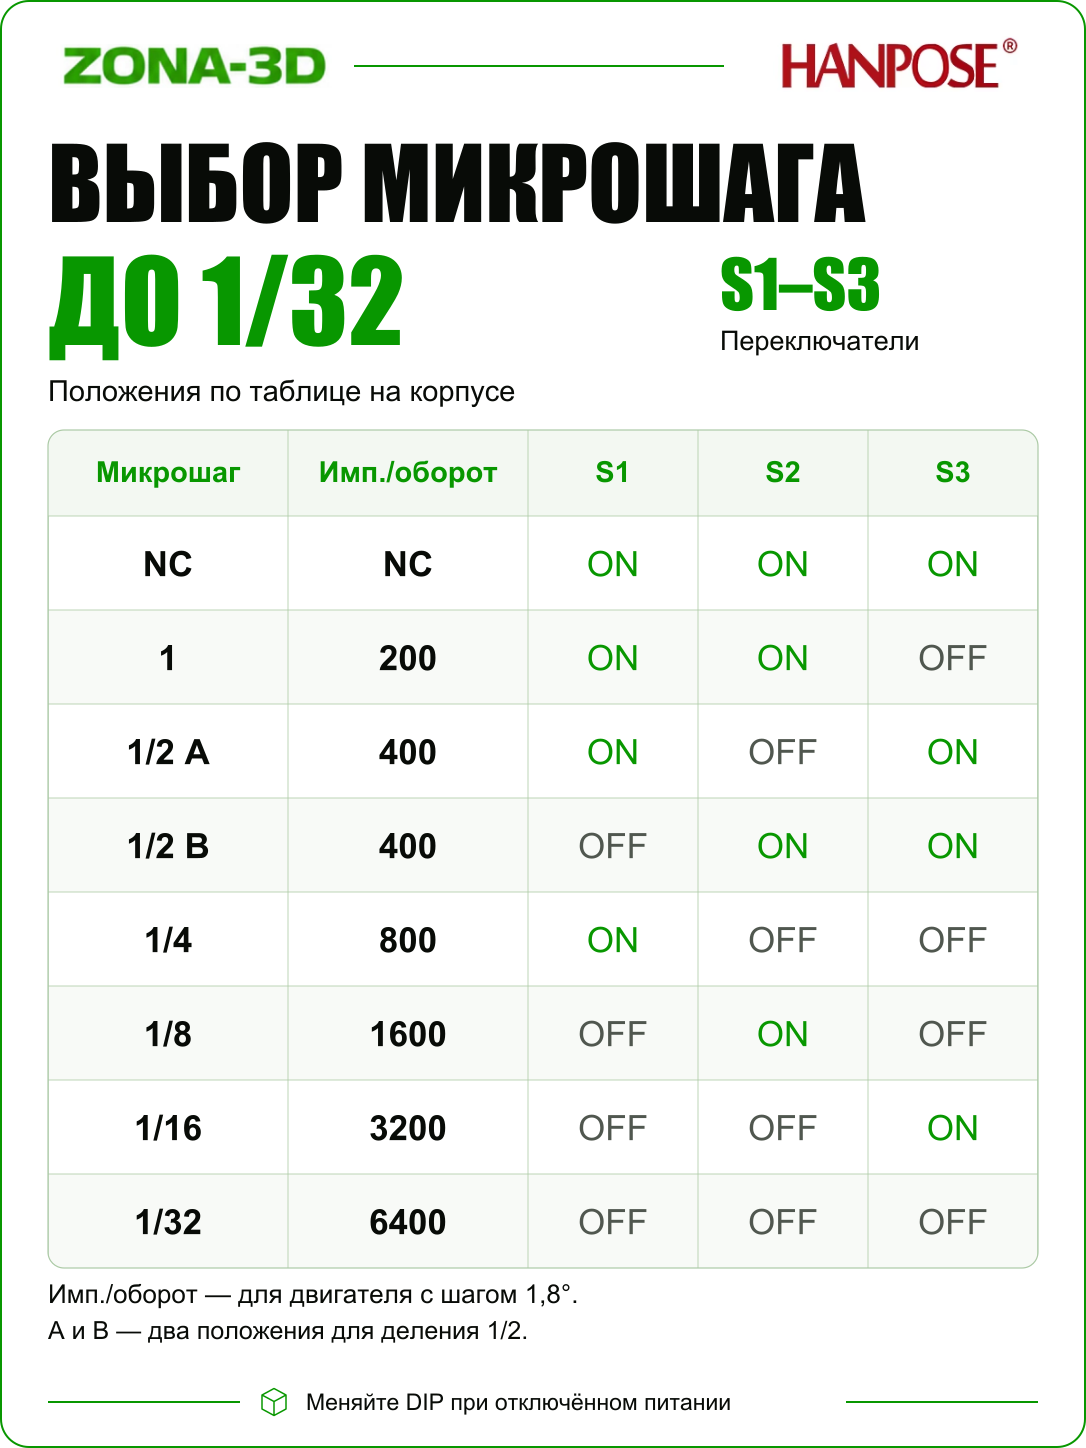
Микрошаг определяет число входных импульсов на оборот и помогает сделать движение плавнее. Удобно выбирать его вместе с параметрами передачи: иногда десятичное деление даёт более простой масштаб, чем максимально мелкий режим.
| Деление / импульсов на оборот | SW5 | SW6 | SW7 | SW8 |
|---|---|---|---|---|
| 2 / 400 | OFF | ON | ON | ON |
| 4 / 800 | ON | OFF | ON | ON |
| 8 / 1600 | OFF | OFF | ON | ON |
| 16 / 3200 | ON | ON | OFF | ON |
| 32 / 6400 | OFF | ON | OFF | ON |
| 64 / 12800 | ON | OFF | OFF | ON |
| 128 / 25600 | OFF | OFF | OFF | ON |
| 5 / 1000 | ON | ON | ON | OFF |
| 10 / 2000 | OFF | ON | ON | OFF |
| 20 / 4000 | ON | OFF | ON | OFF |
| 25 / 5000 | OFF | OFF | ON | OFF |
| 40 / 8000 | ON | ON | OFF | OFF |
| 50 / 10000 | OFF | ON | OFF | OFF |
| 100 / 20000 | ON | OFF | OFF | OFF |
| 125 / 25000 | OFF | OFF | OFF | OFF |
Таблица рассчитана для двигателя с полным шагом 1,8°, то есть 200 шагов на оборот. Для двигателя 0,9° число импульсов удваивается. Используйте только перечисленные комбинации переключателей.
Пример для винта с ходом 5 мм. У мотора 1,8° при делении 1/10 получается 2000 импульсов/оборот, или 400 импульсов/мм. При подаче 25 мм/с нужны 10 кГц. Деление 1/25 даёт 5000 импульсов/оборот — ровно 1000 импульсов/мм, но на той же подаче уже потребует 25 кГц. Выберите вариант, который даёт нужную плавность и доступен вашему контроллеру.
Расчётный размер команды не равен точности оси: люфт винта, упругость муфты и нагрузка остаются. После смены SW5–SW8 обновите масштаб контроллера и проверьте контрольное перемещение по линейке или индикатору.
Подключение обмоток и силового питания
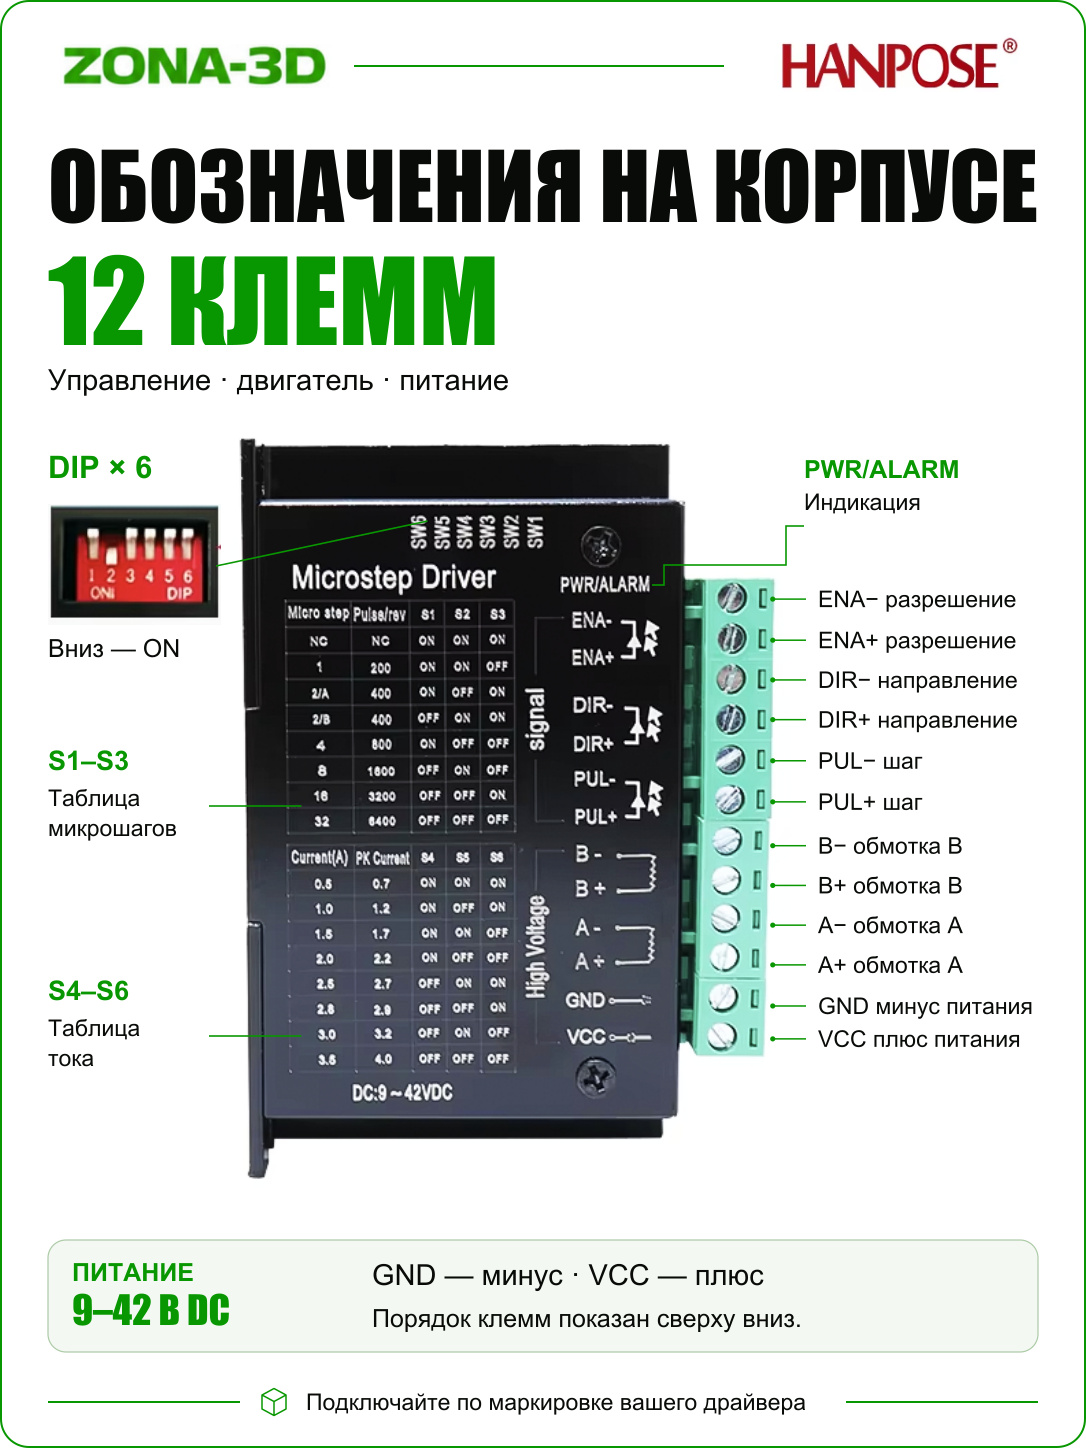
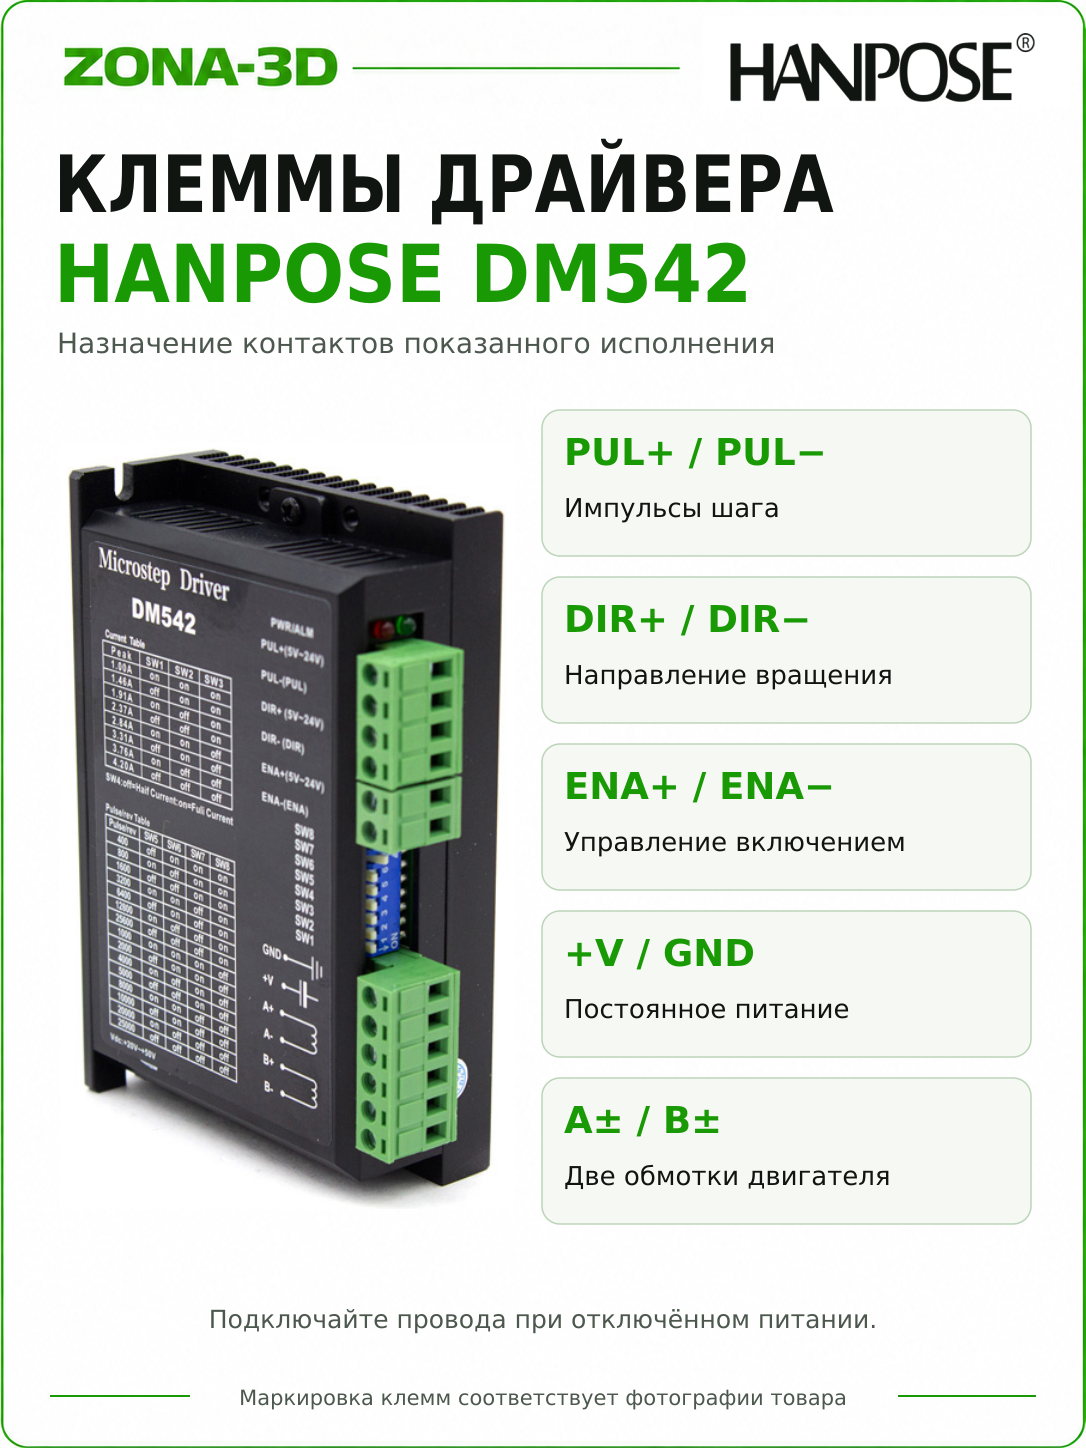
Клеммы A+ / A− предназначены для одной обмотки, B+ / B− — для другой. Определите пары до подключения; цвета проводов разных двигателей могут не совпадать. Когда пары перепутаны, двигатель часто дрожит вместо вращения, даже если ток и импульсы заданы правильно.
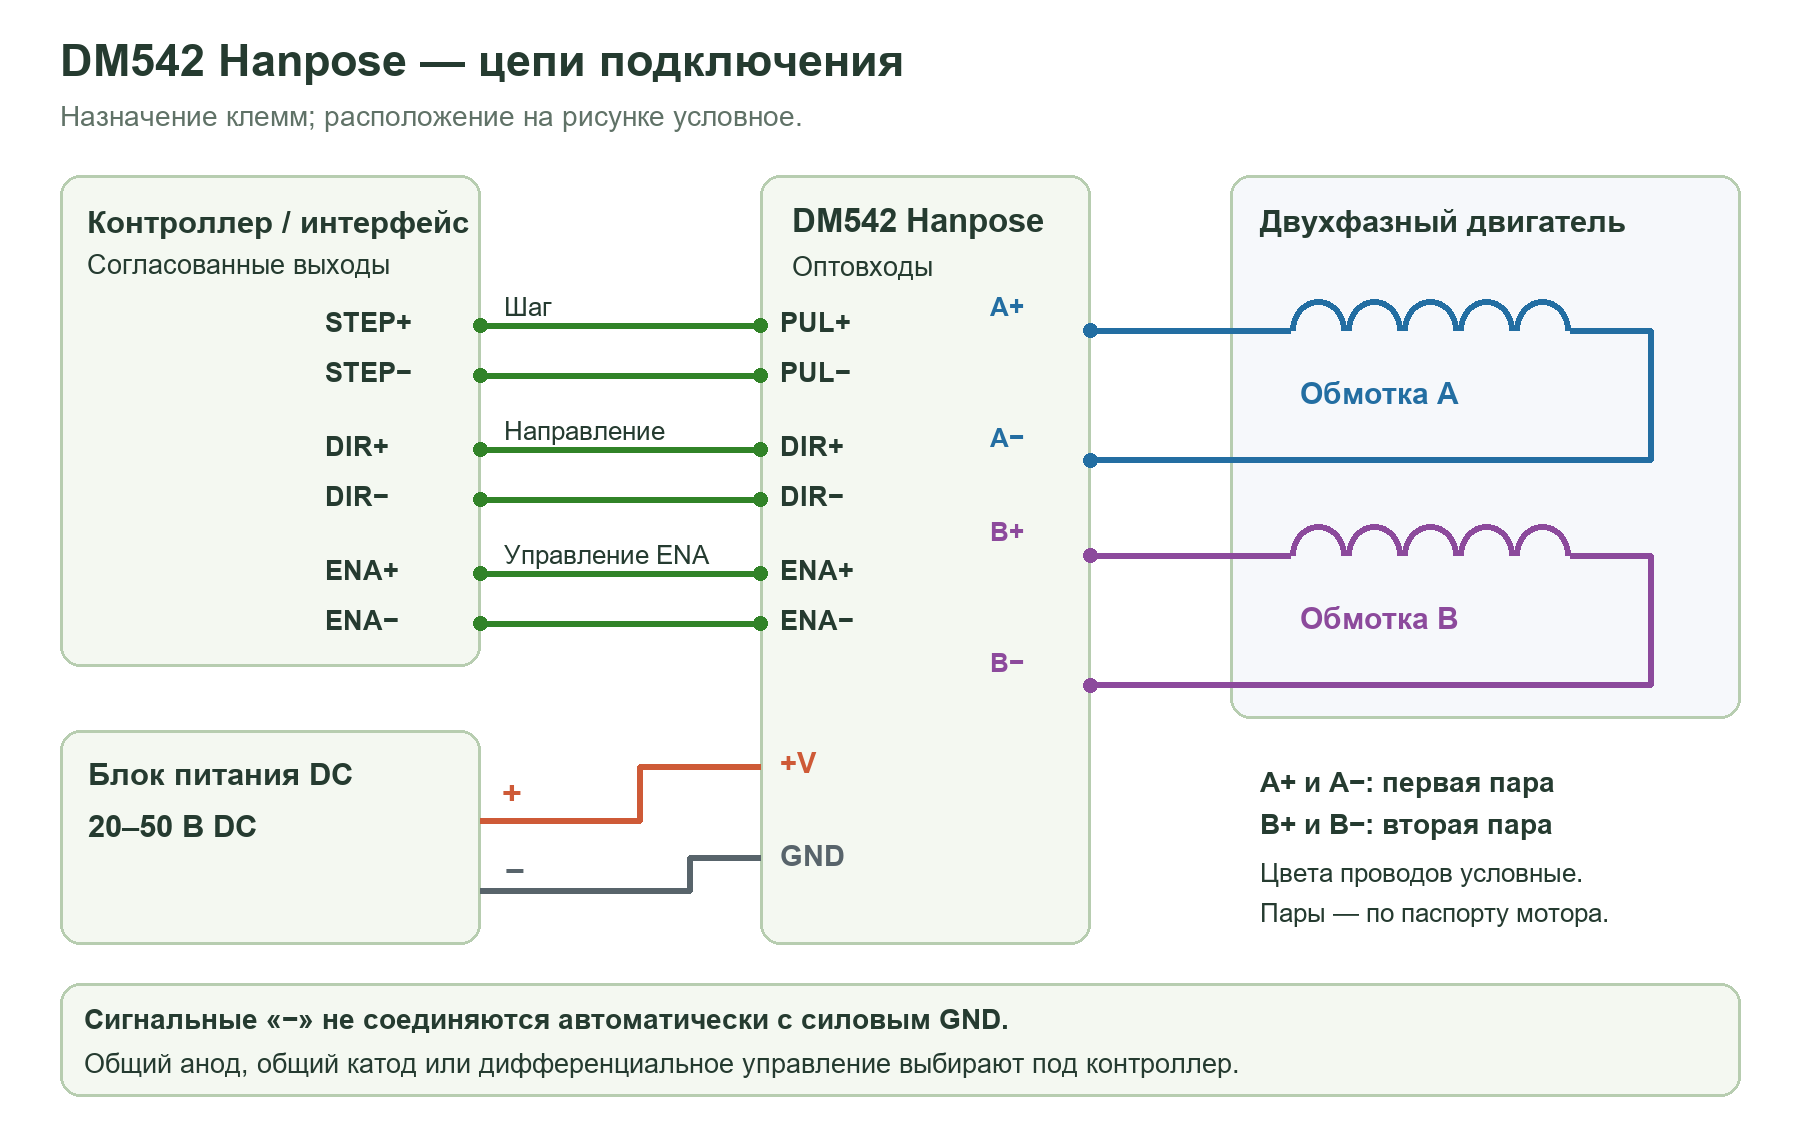
Положительный вывод блока питания подключают к +V, отрицательный — к GND. Используется только постоянное напряжение. Источник выбирают с запасом до 50 В, учитывая допуск и возможный подъём напряжения при торможении. Для нескольких драйверов делайте отдельные ветви питания от источника.
Напряжение питания привода не выбирают только по низкому напряжению, указанному для обмотки: DM542 регулирует ток. При этом максимально допустимое напряжение драйвера и ток мотора остаются ограничениями всей системы.
Сигналы PUL, DIR и ENA
PUL принимает шаговые импульсы, DIR задаёт направление, ENA управляет отключением силовых выходов. Пары имеют оптическую развязку. Подключение с общим анодом либо общим катодом выбирают по выходному каскаду контроллера; минусы сигнальных пар не требуют автоматического соединения с силовым GND.
Временные параметры также важны: длительность PUL должна быть более 1,2 мкс, а DIR устанавливается минимум за 5 мкс до импульса. Слишком короткие команды могут не отрабатываться, даже когда их средняя частота невелика.
При активном ENA выходы отключаются и ток обмоток снимается. Если функция не используется, руководство допускает оставлять ENA неподключённым. Не путайте этот режим со SW4: половинный ток покоя сохраняет удержание, а отключённые выходы освобождают вал.
Размещение в шкафу
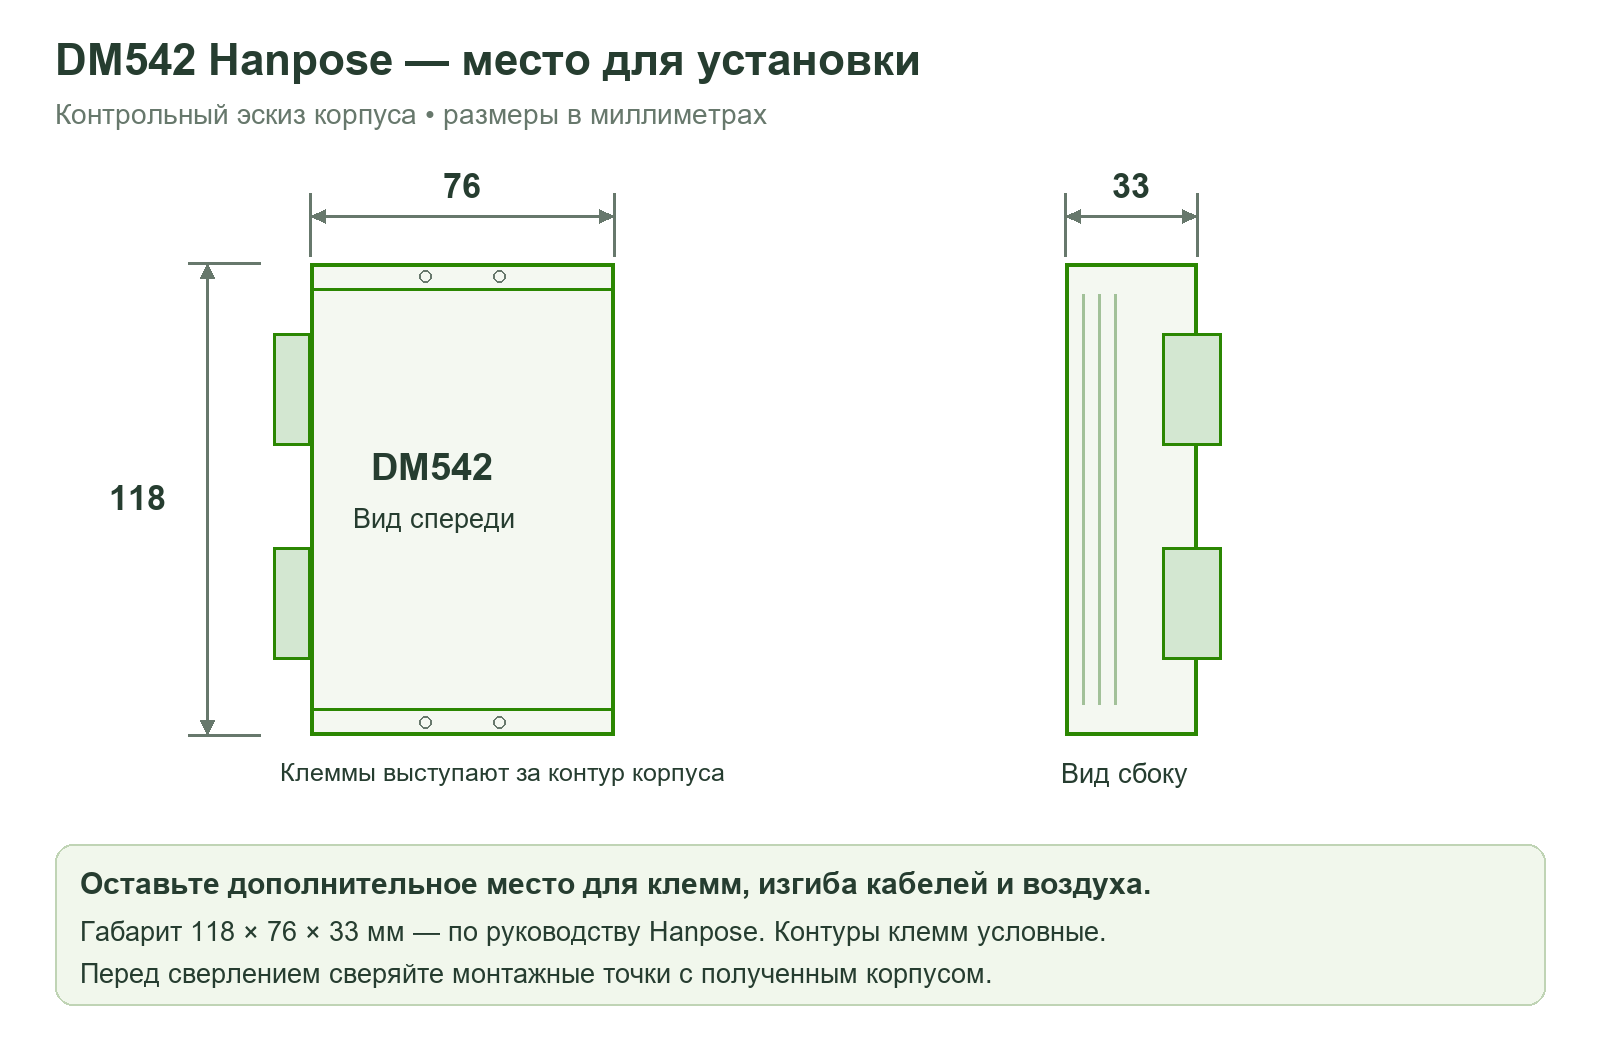
Габарит 118 × 76 × 33 мм помогает оценить место на монтажной панели, но клеммы и изгибы кабелей требуют дополнительного пространства. Оставьте доступ к DIP и возможность прочитать маркировку после установки. Перед сверлением проверьте крепёжные точки по полученному корпусу.
Радиатору нужен воздухообмен. При плотной установке рядом с другими силовыми блоками предусмотрите обдув. Сигнальные линии прокладывайте отдельно от моторных и силовых; провода двигателя не переподключают при включённом питании.
Порядок запуска и диагностика
- Определите пары обмоток и проверьте свободный ход механизма.
- При снятом питании задайте ток, SW4 и микрошаг; рассчитайте импульсы/мм.
- Подключите питание и согласованный интерфейс STEP/DIR.
- С небольшой скоростью проверьте направление и контрольное расстояние.
- Увеличивайте ускорение постепенно, наблюдая за движением и нагревом в рабочем цикле.
| Вал дрожит | Проверьте принадлежность проводов обмоткам и затяжку клемм |
|---|---|
| Вал удерживается, но не двигается | Проверьте вход PUL, длительность импульса и согласование интерфейса |
| Вал свободен | Проверьте питание, ENA и целостность обмоток |
| Неверное расстояние | Сверьте ход винта, деление DIP и масштаб контроллера |
| Ошибка только при разгоне | Проверьте ускорение, нагрузку, ток и источник питания |
Что подготовить вместе с драйвером
Основной элемент этой позиции — корпусной драйвер DM542 Hanpose. Для работающей оси отдельно нужны двигатель, источник DC, контроллер STEP/DIR и кабели. Наличие винтовых клемм не означает поставку готовой проводки или источника питания.
Перед покупкой сопоставьте ток мотора со шкалой Peak, напряжение источника с диапазоном 20–50 В, выходы контроллера с входами драйвера и максимальную частоту STEP с планируемой подачей. Проверьте также место в шкафу и доступ к настройкам. Такой подбор полезнее, чем выбор только по названию NEMA или максимальному микрошагу.
Документация Hanpose
Руководство DM542 Hanpose (PDF) · Раздел загрузок производителя. В руководстве приведены схемы включения управляющих входов, таблицы настройки и габаритный чертёж.