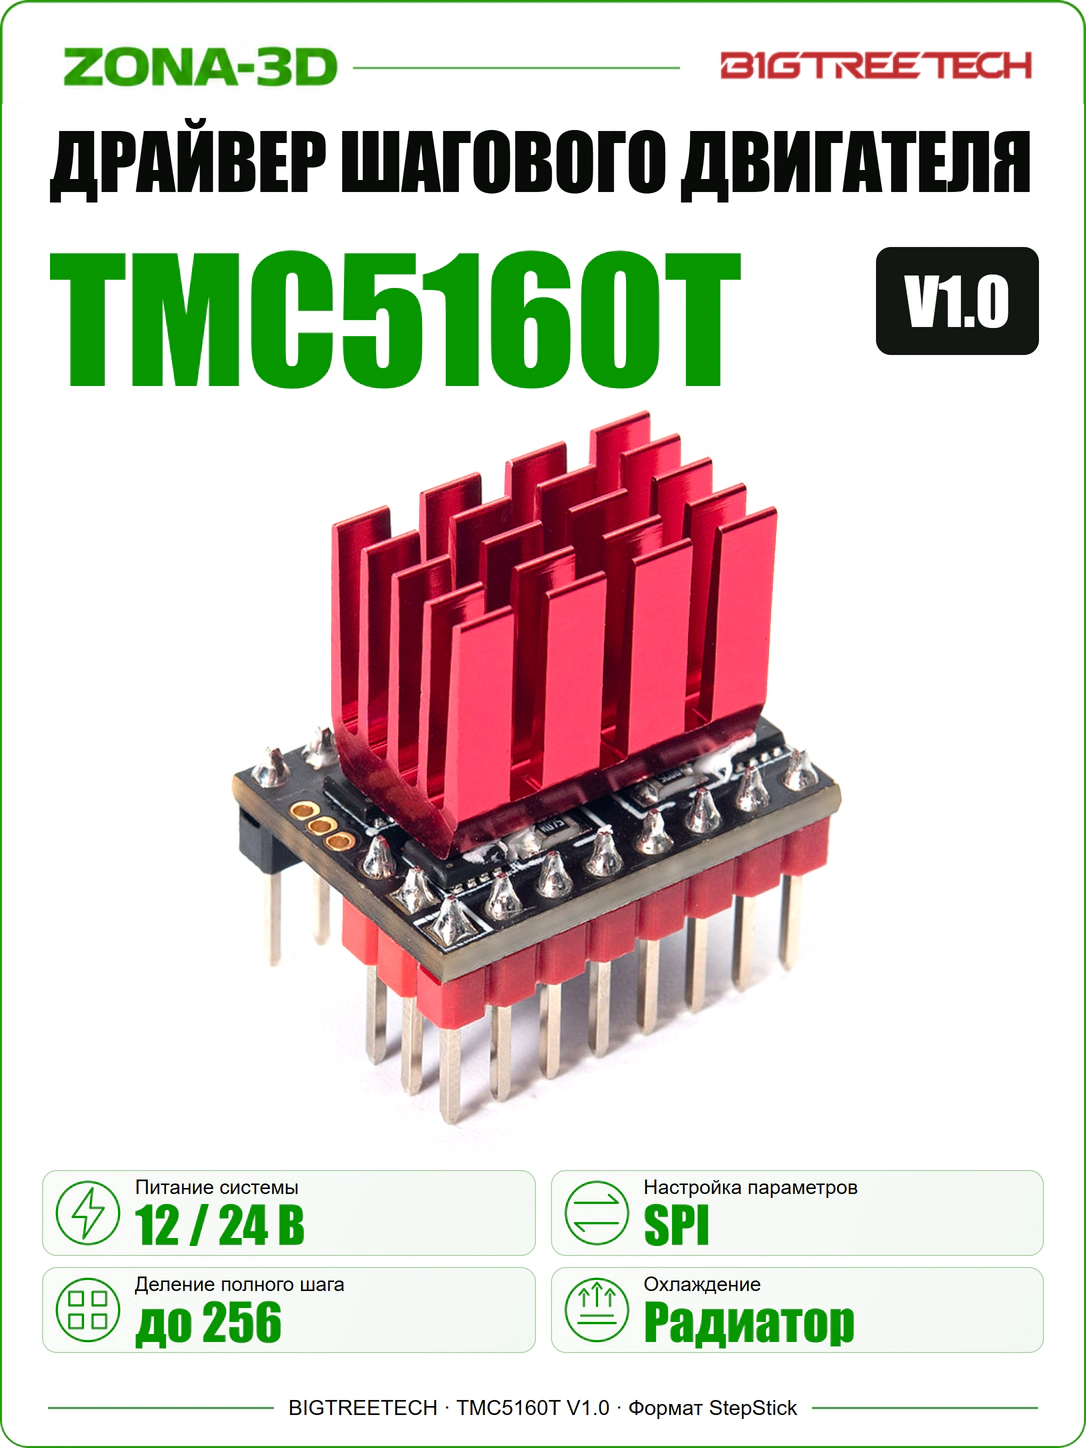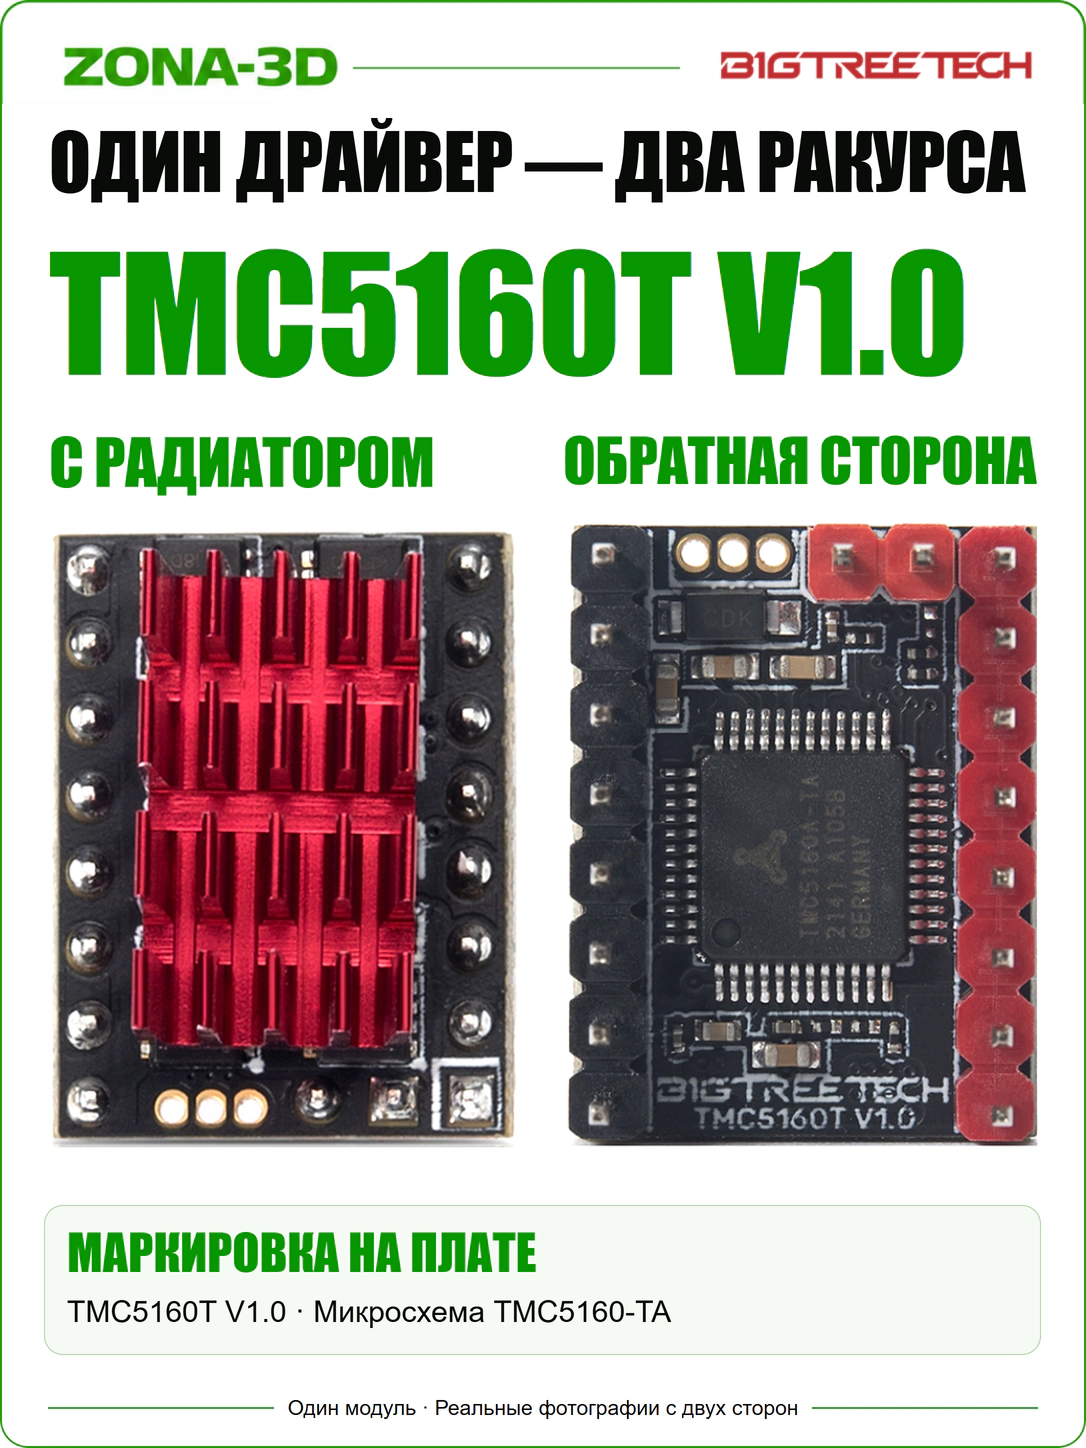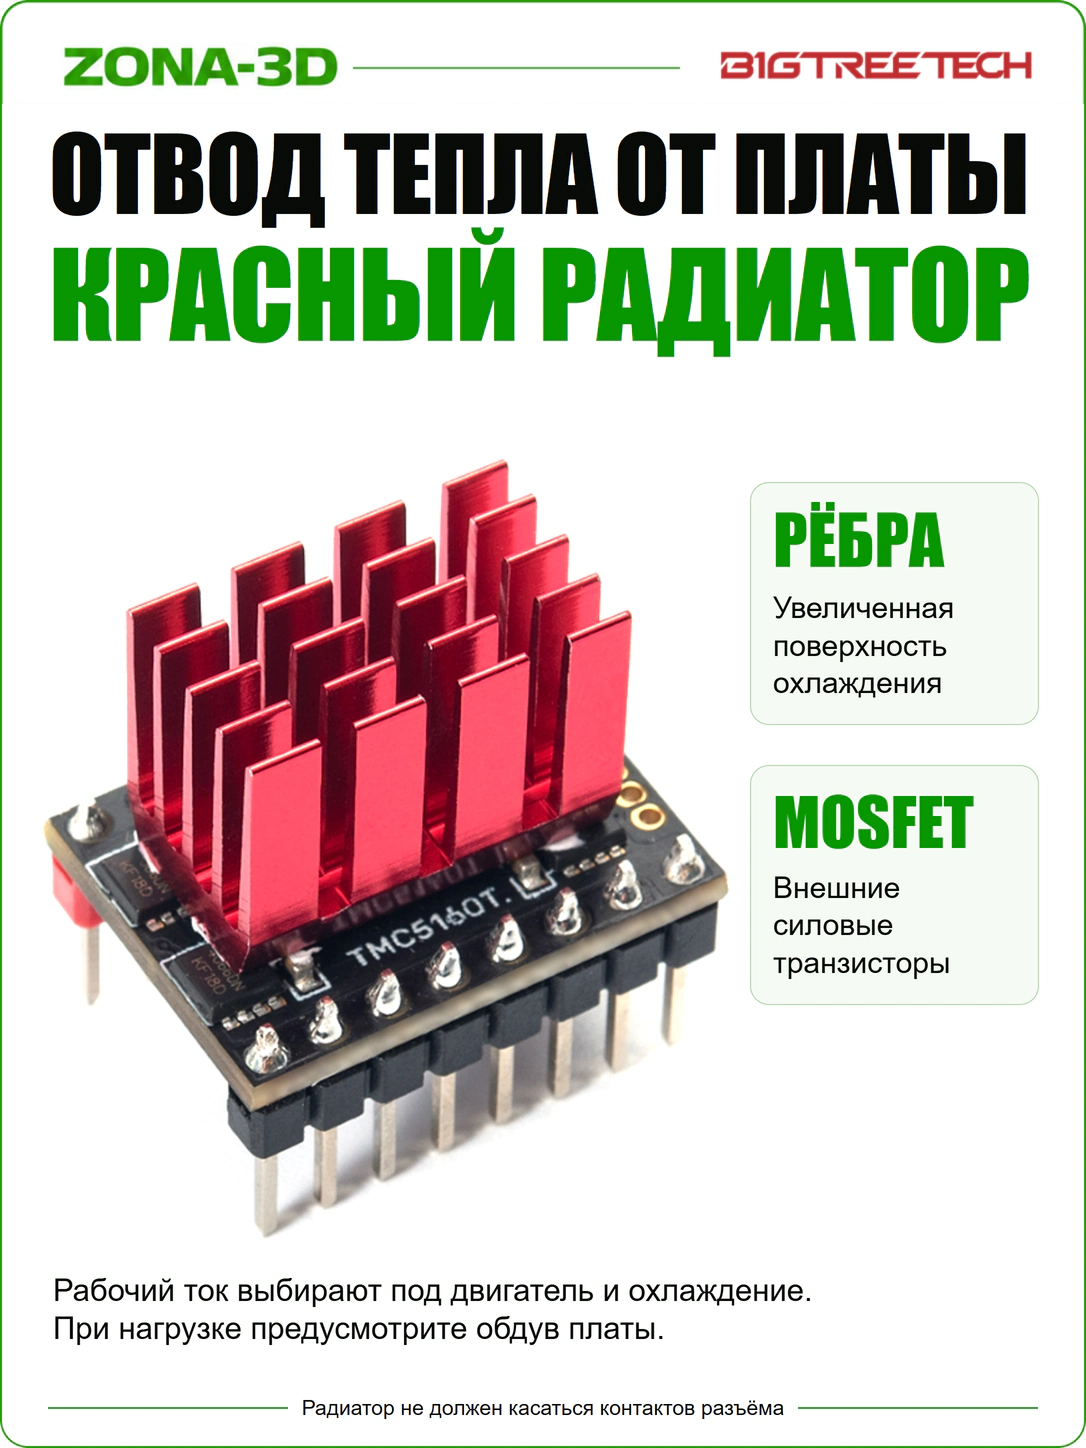

BIGTREETECH TMC5160T Pro V1.0
До 56 В · SPI · внешние силовые MOSFET
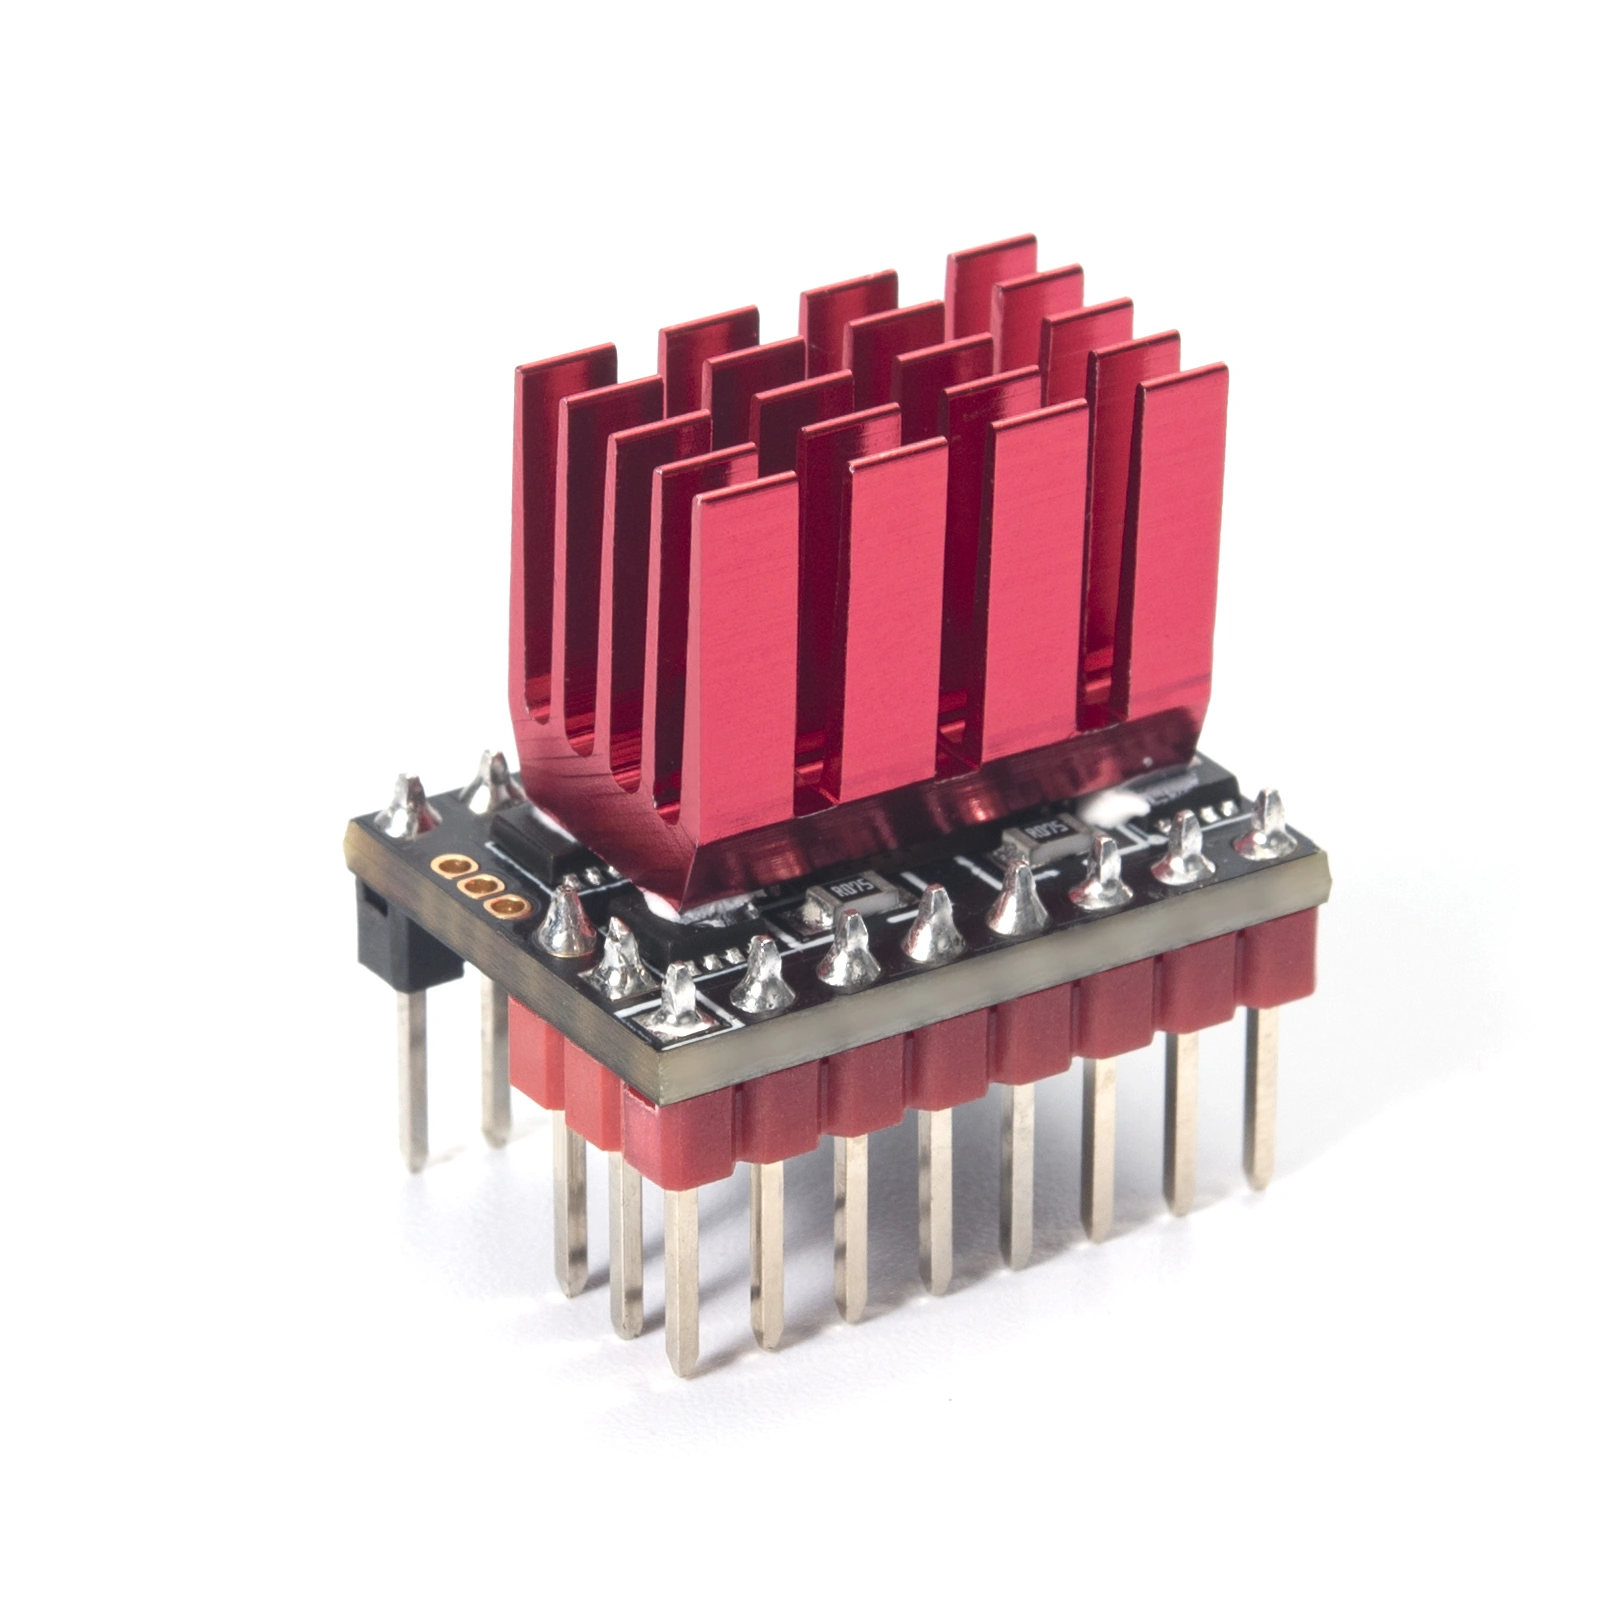
BIGTREETECH TMC5160T Pro V1.0 — драйвер биполярного шагового двигателя с внешними MOSFET, настройкой через SPI и силовым питанием до 56 В. Модуль предназначен для совместимой платы управления, которая допускает выбранное напряжение на разъёме драйвера. Движение задаётся сигналами STEP/DIR.
Версия Pro подходит для проектов, где нужен повышенный диапазон питания и программный контроль тока. Её электрические характеристики отличаются от обычной TMC5160T и внешнего модуля Plus. При выборе проверяют точное обозначение платы, а не только название микросхемы TMC5160.
Технические характеристики
| Исполнение | TMC5160T Pro V1.0 |
|---|---|
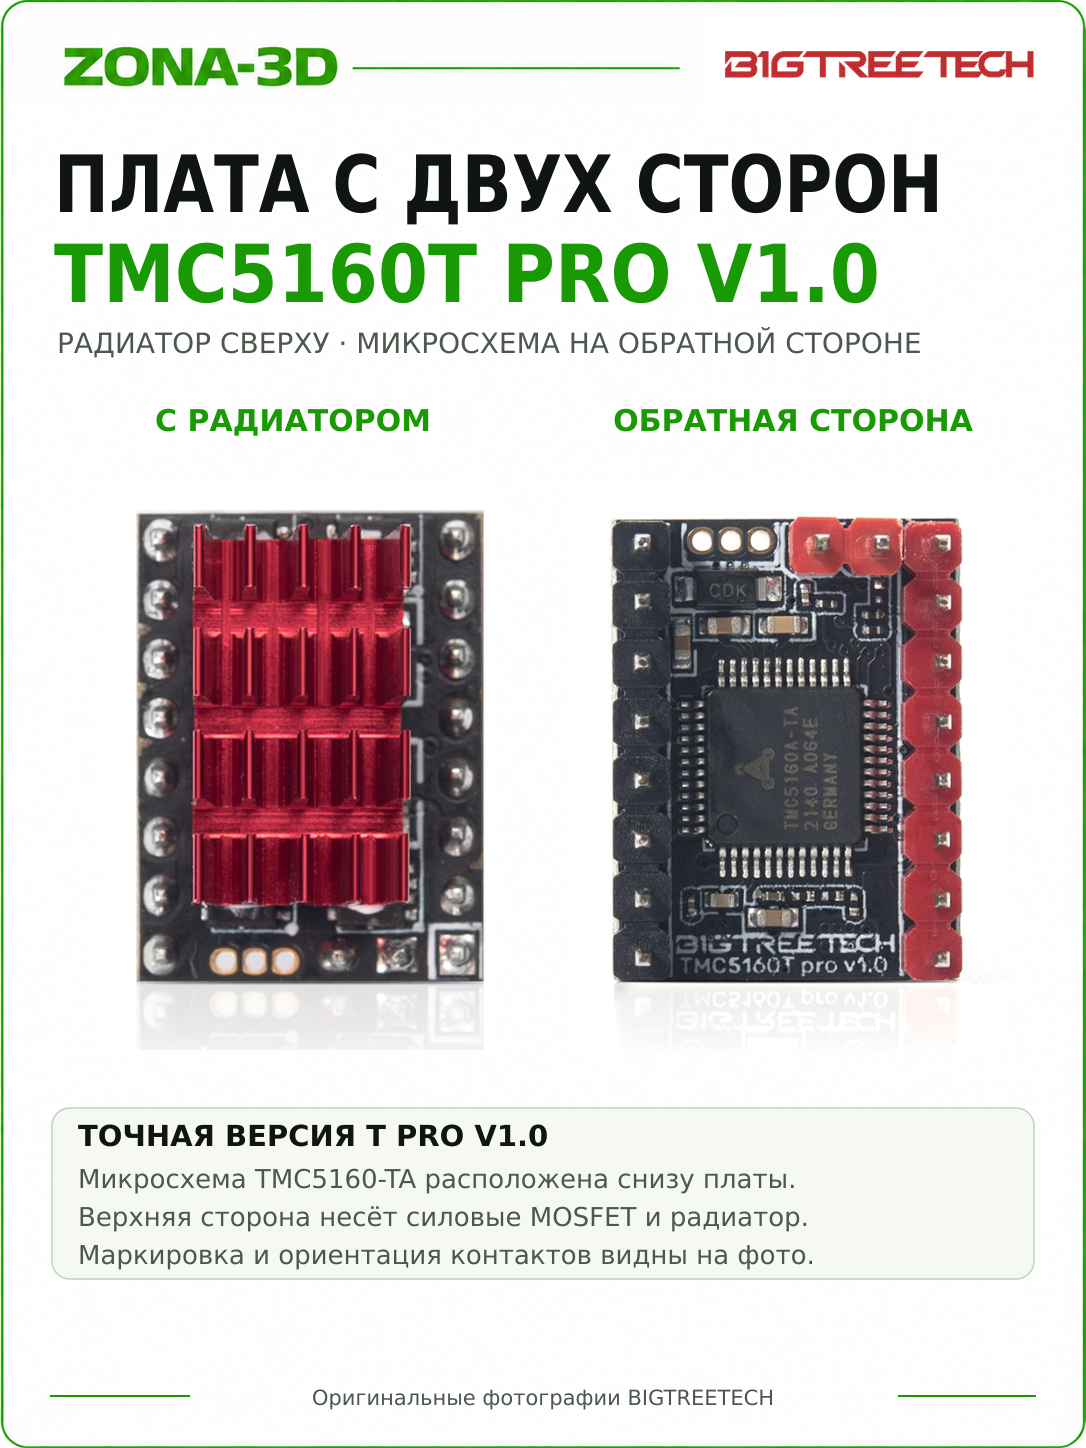
| Микросхема | TMC5160-TA с внешними MOSFET |
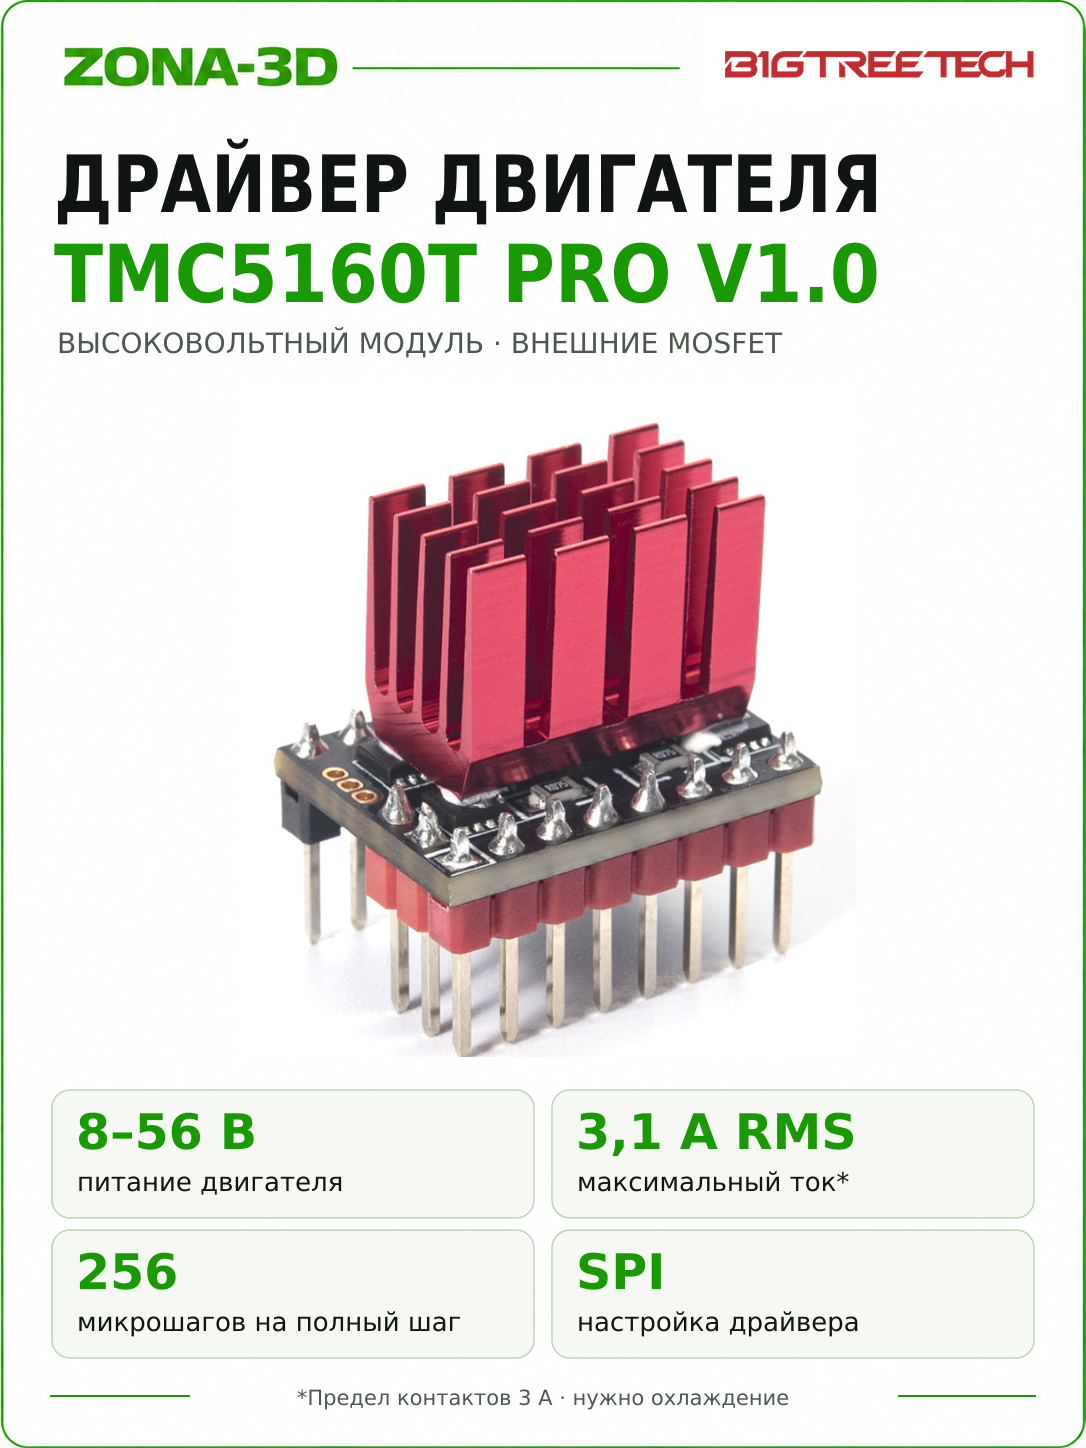
| Силовое питание VM | 8–56 В DC |
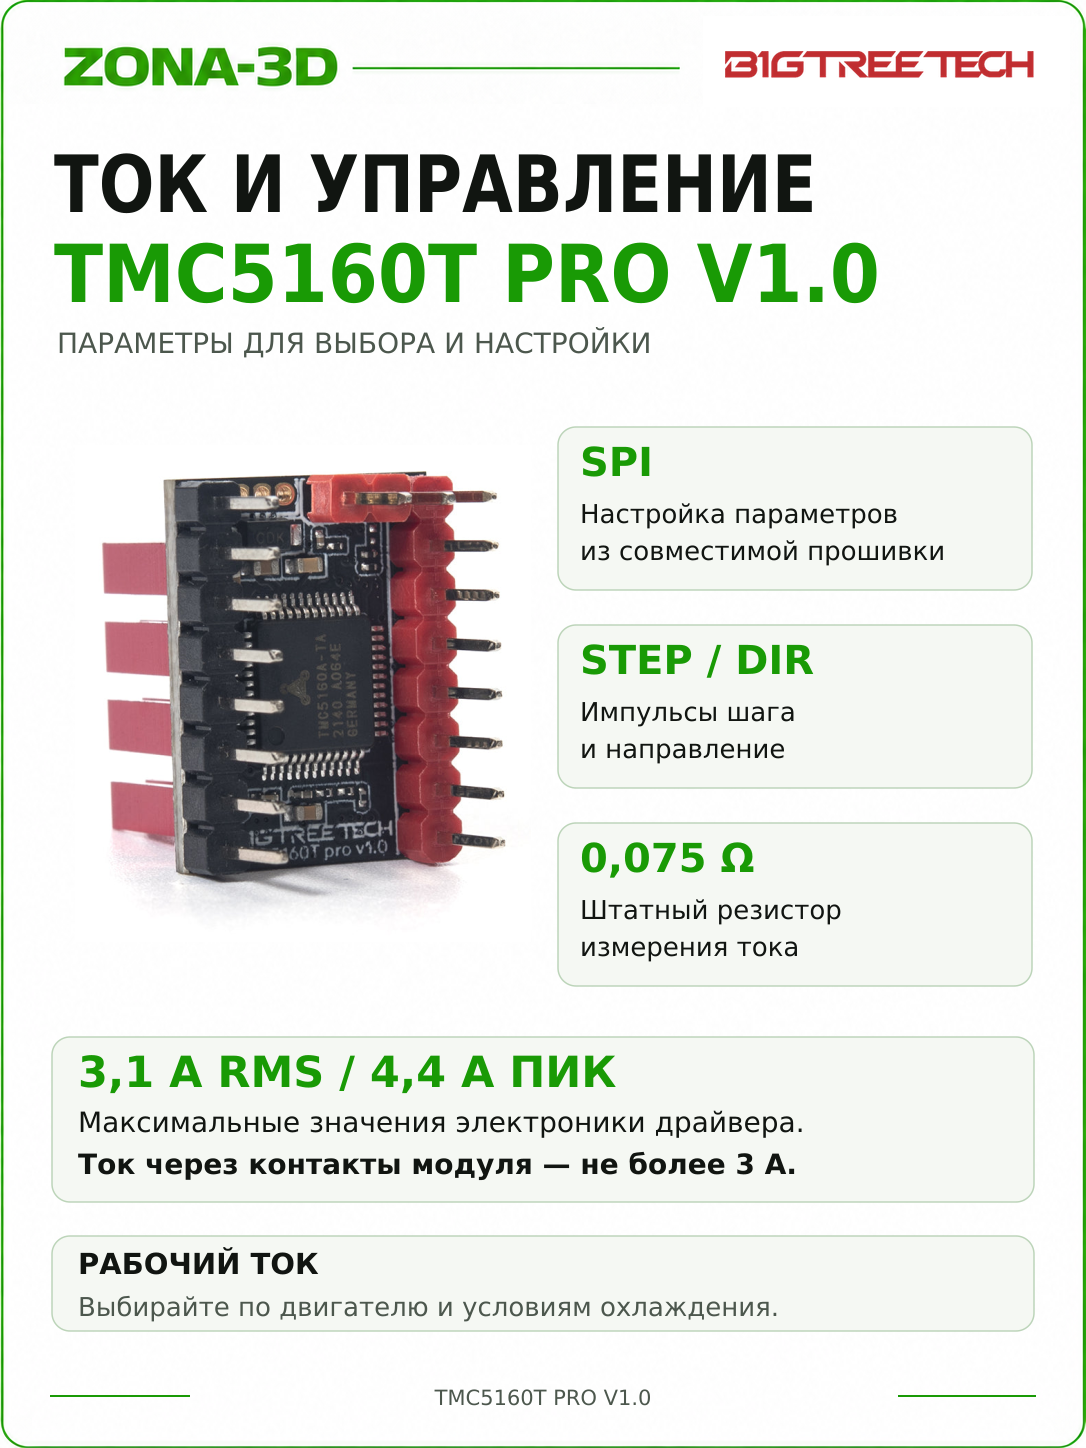
| Максимум драйвера по BTT | 3,1 А RMS / 4,4 А пикового |
| Ограничение контактной базы | Не более 3 А по руководству; учитывайте также разъём контроллера |
| Измерительное сопротивление | 0,075 Ом |
| Управление | STEP/DIR + SPI |
| Микрошаг | До 256 |
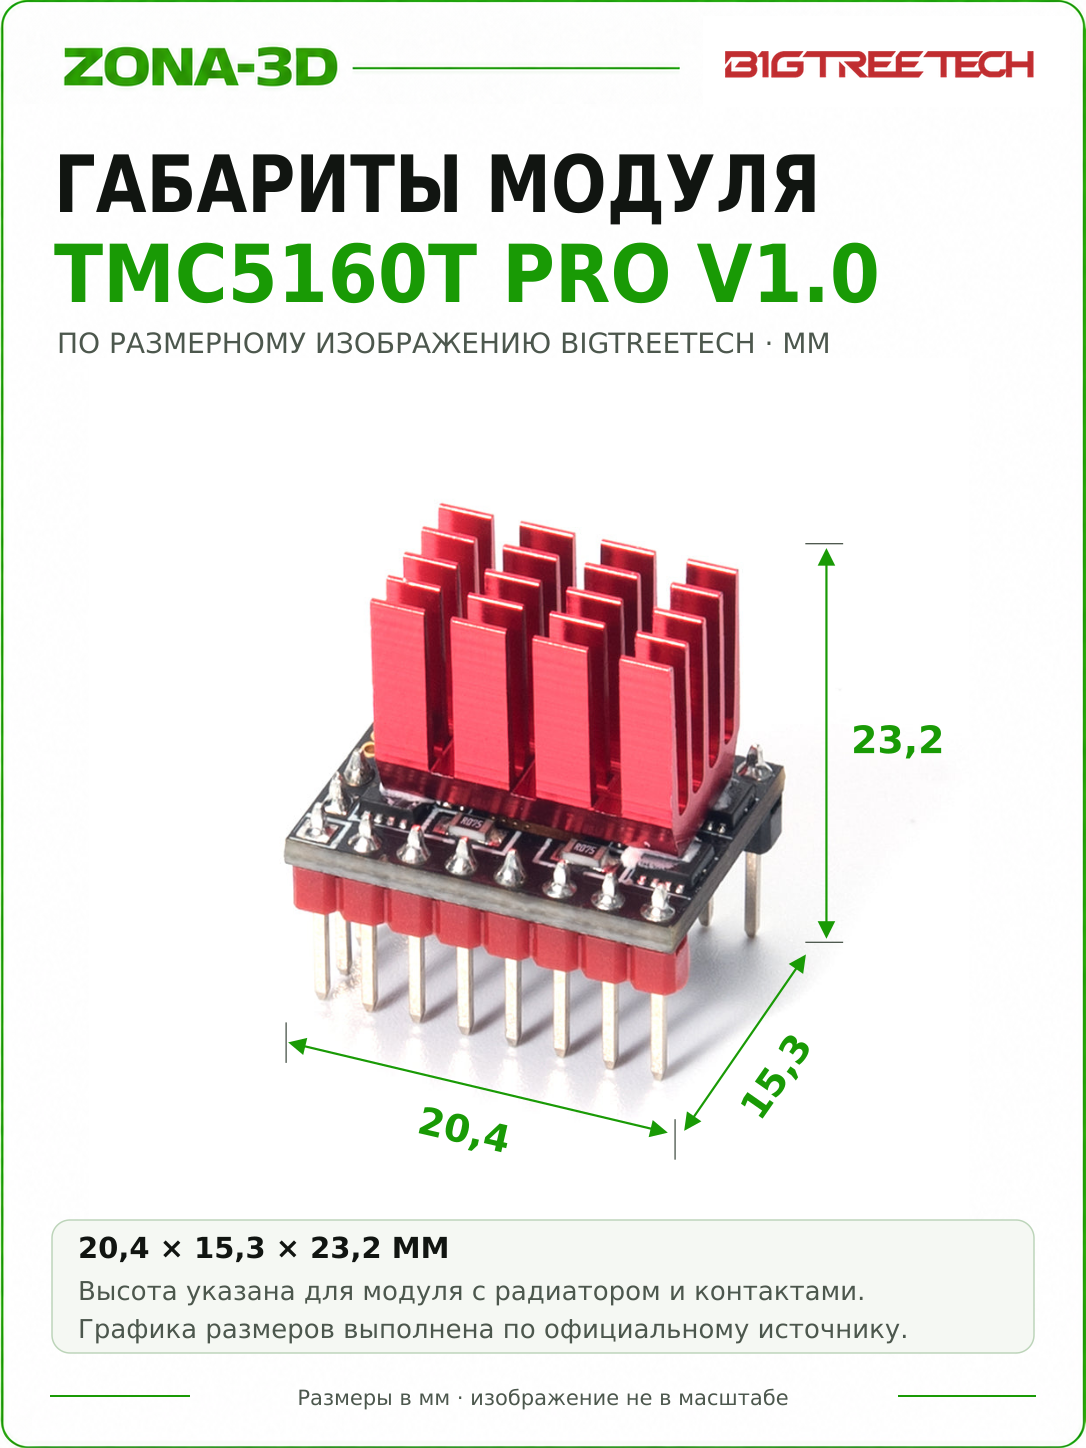
| Размер модуля | 20,4 × 15,3 × 23,2 мм по BTT |
Пределы драйвера не заменяют настройки для конкретного мотора. Длительный рабочий ток зависит от платы, радиатора, обдува и температуры внутри корпуса.
Повышенное напряжение требует подходящей платы
56 В — предел этой версии Pro, а не разрешённое питание любого принтера. VM приходит через разъём основной платы; её разводка, конденсаторы, перемычки питания и другие подключённые цепи должны быть рассчитаны на выбранное напряжение. VIO относится к управляющей логике и не является силовым входом.
Обычная TMC5160T в сравнительной таблице BTT ограничена 8–24 В. Для Pro V1.0 следует использовать именно документированный диапазон 8–56 В; свойства других Pro-ревизий и обозначение «60V» в старом адресе страницы не расширяют этот предел.
Ток и Rsense
Руководство указывает 3,1 А RMS и 4,4 А peak для электроники драйвера, но отдельно ограничивает контактную базу током 3 А. При выборе рабочего значения учитывайте оба ограничения и возможности охлаждения. Пиковый ток не записывают как постоянный RMS в прошивке.
Штатный измерительный резистор — 0,075 Ом. В конфигурации он должен соответствовать реальной плате. Для увеличения тока нельзя подставлять произвольное значение Rsense; это нарушает расчёт. Рабочий ток подбирают по мотору, а при длительной нагрузке контролируют нагрев драйвера и разъёма.
Настройка SPI и режима движения
В Marlin выбирают TMC5160 и назначают SPI согласно используемому контроллеру. В Klipper нужны секция [tmc5160 stepper_x], cs_pin, параметры шины, sense_resistor: 0.075 и ток run_current в RMS.
Перед первым движением проверьте обмен и чтение регистров. Общие линии SPI и индивидуальный CS должны соответствовать схеме платы; пример из инструкции не является универсальной распиновкой. StealthChop2 и SpreadCycle выбирают по требованиям к шуму и динамике, затем проверяют на рабочей нагрузке.
Поиск нуля и установка
Sensorless homing с TMC5160 требует доступного DIAG, подходящего подключения и настройки прошивки. Наличие этой функции у микросхемы не подтверждает, что она уже разведена в конкретном гнезде контроллера.
- Отключите питание и USB, проверьте ориентацию EN, VM и GND.
- Сверьте напряжение силовой шины, режим SPI и пары обмоток двигателя.
- Оставьте место для радиатора высотой, предусмотренной конструкцией, и обеспечьте обдув при нагрузке.
- Проверьте связь, направление, малое перемещение и нагрев. Только после этого увеличивайте скорость и нагрузку.
Не подключайте двигатель и не переставляйте модуль под напряжением. Радиатор не должен замыкать соседние контакты.
Документация и комплектация
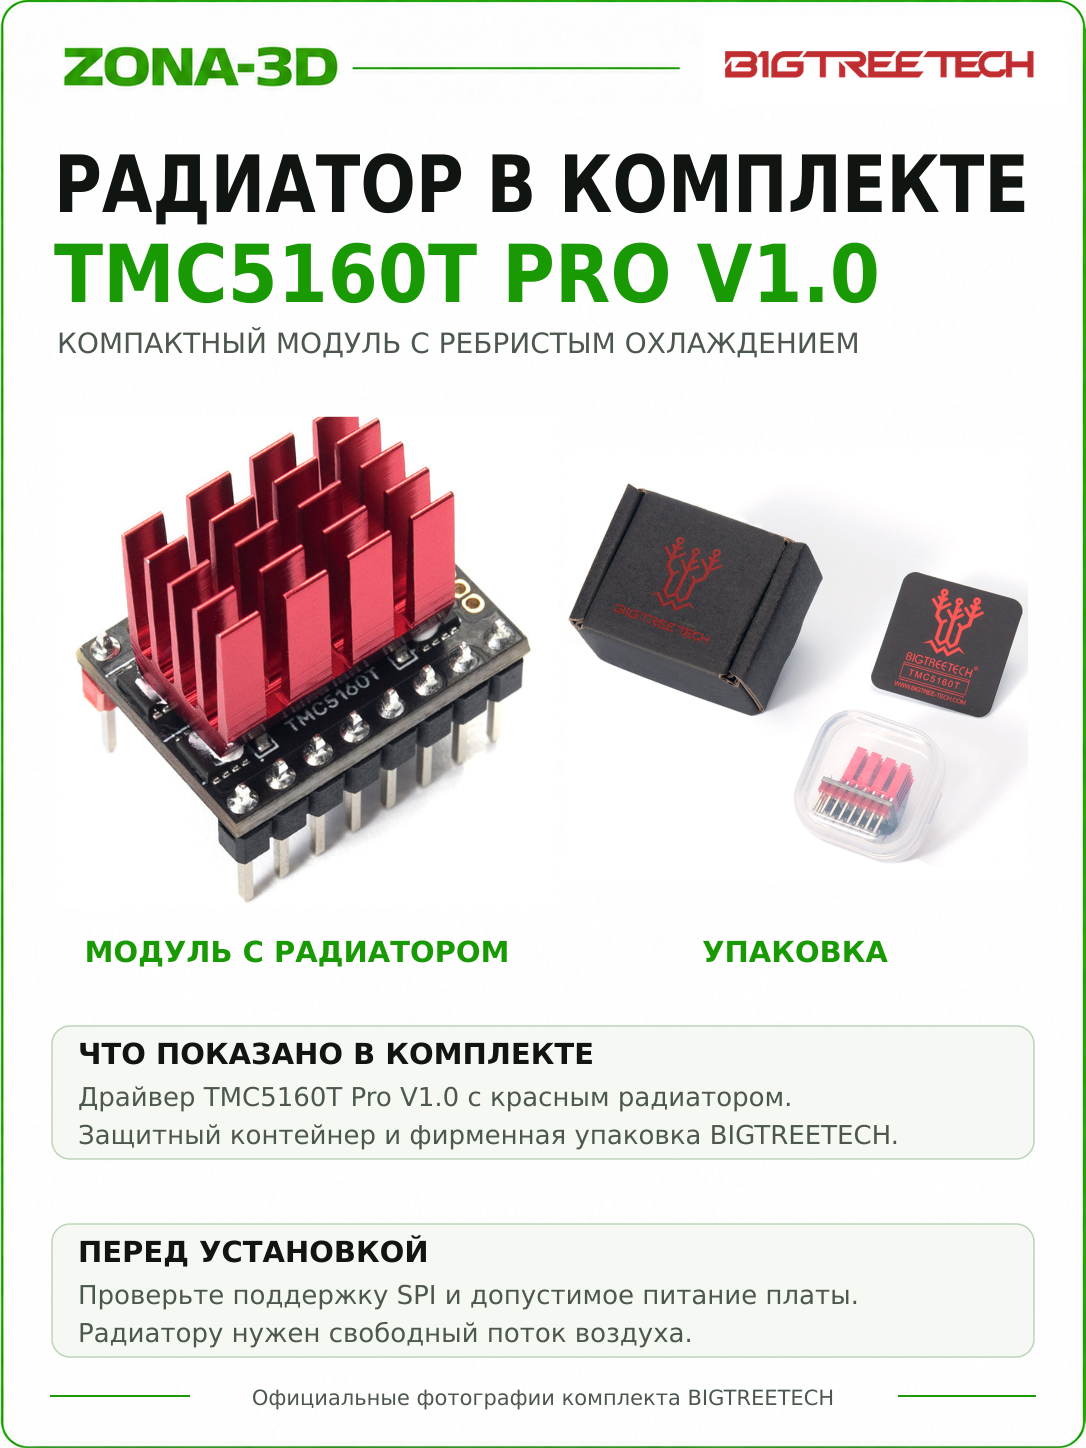
На фото карточки показан TMC5160T Pro V1.0 с красным радиатором и упаковкой. Фактический состав поставки сверяйте с заказом; основная плата и вентилятор подбираются под систему.