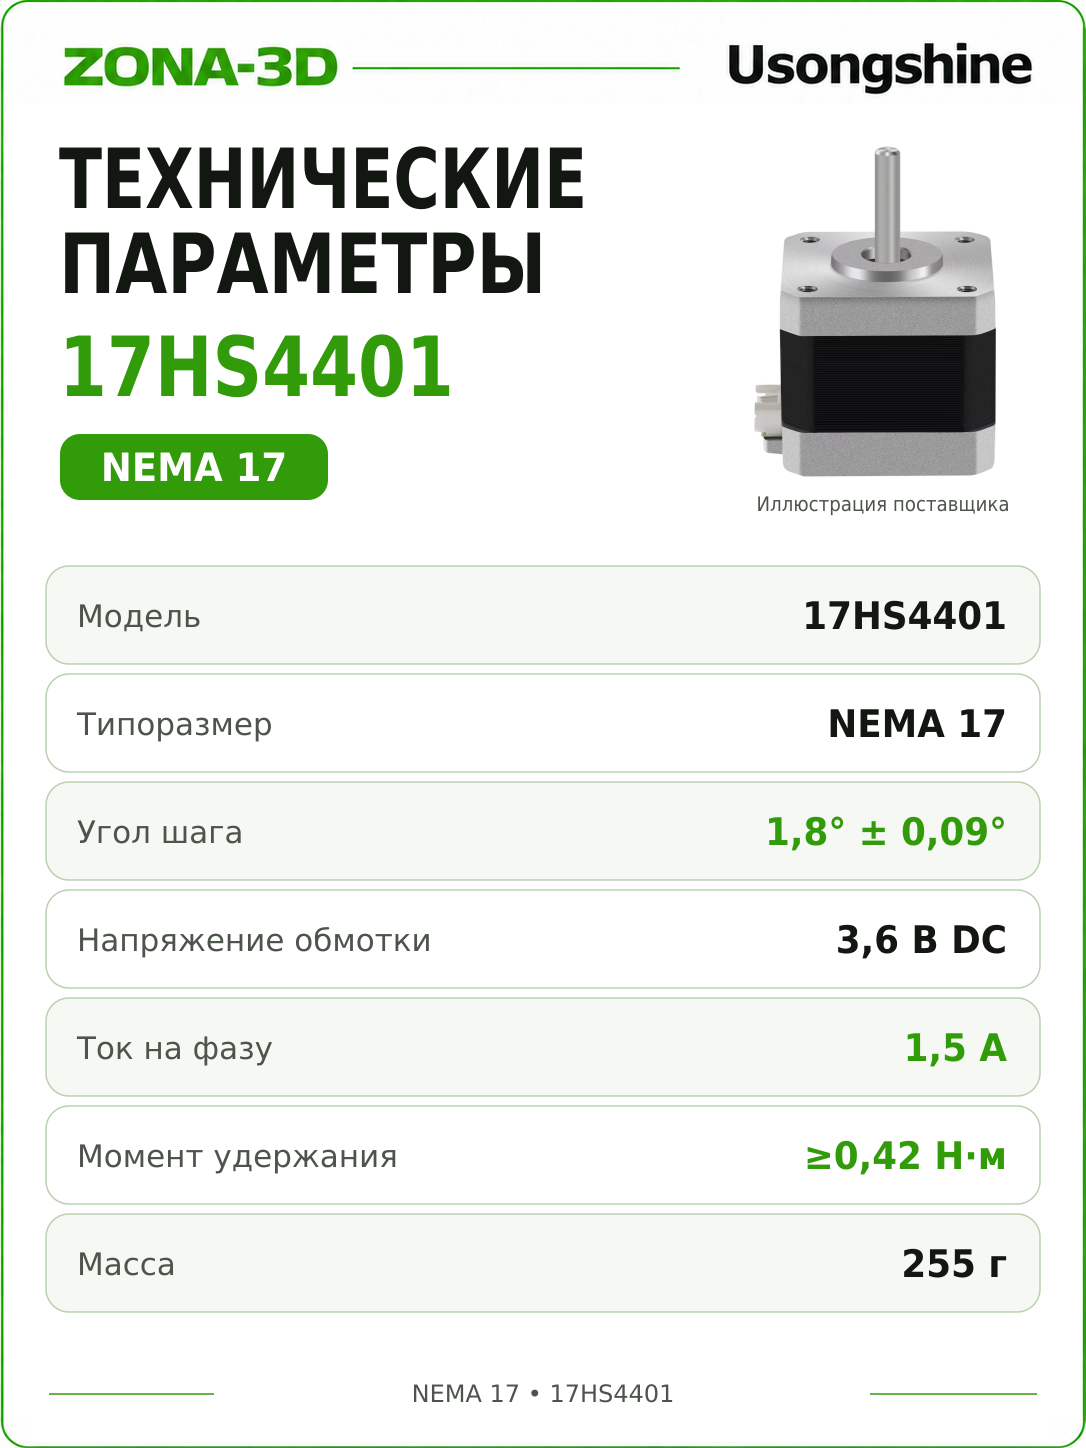
Usongshine 17HS4401
Корпус 38 мм · вал 5 мм · шаг 1,8°
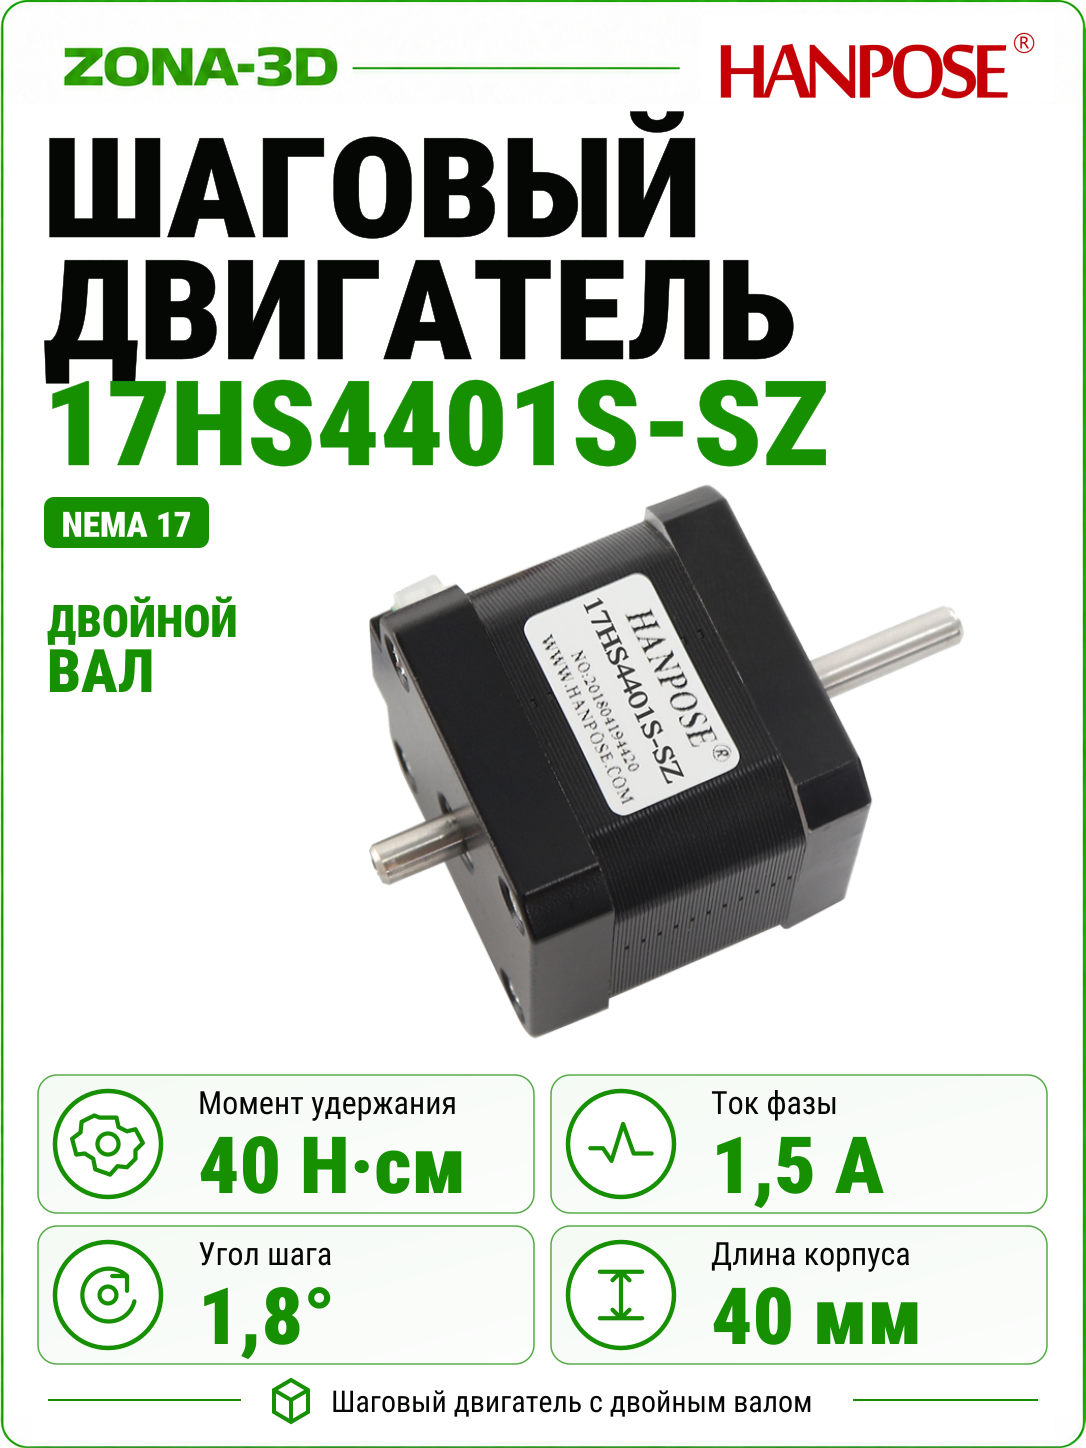
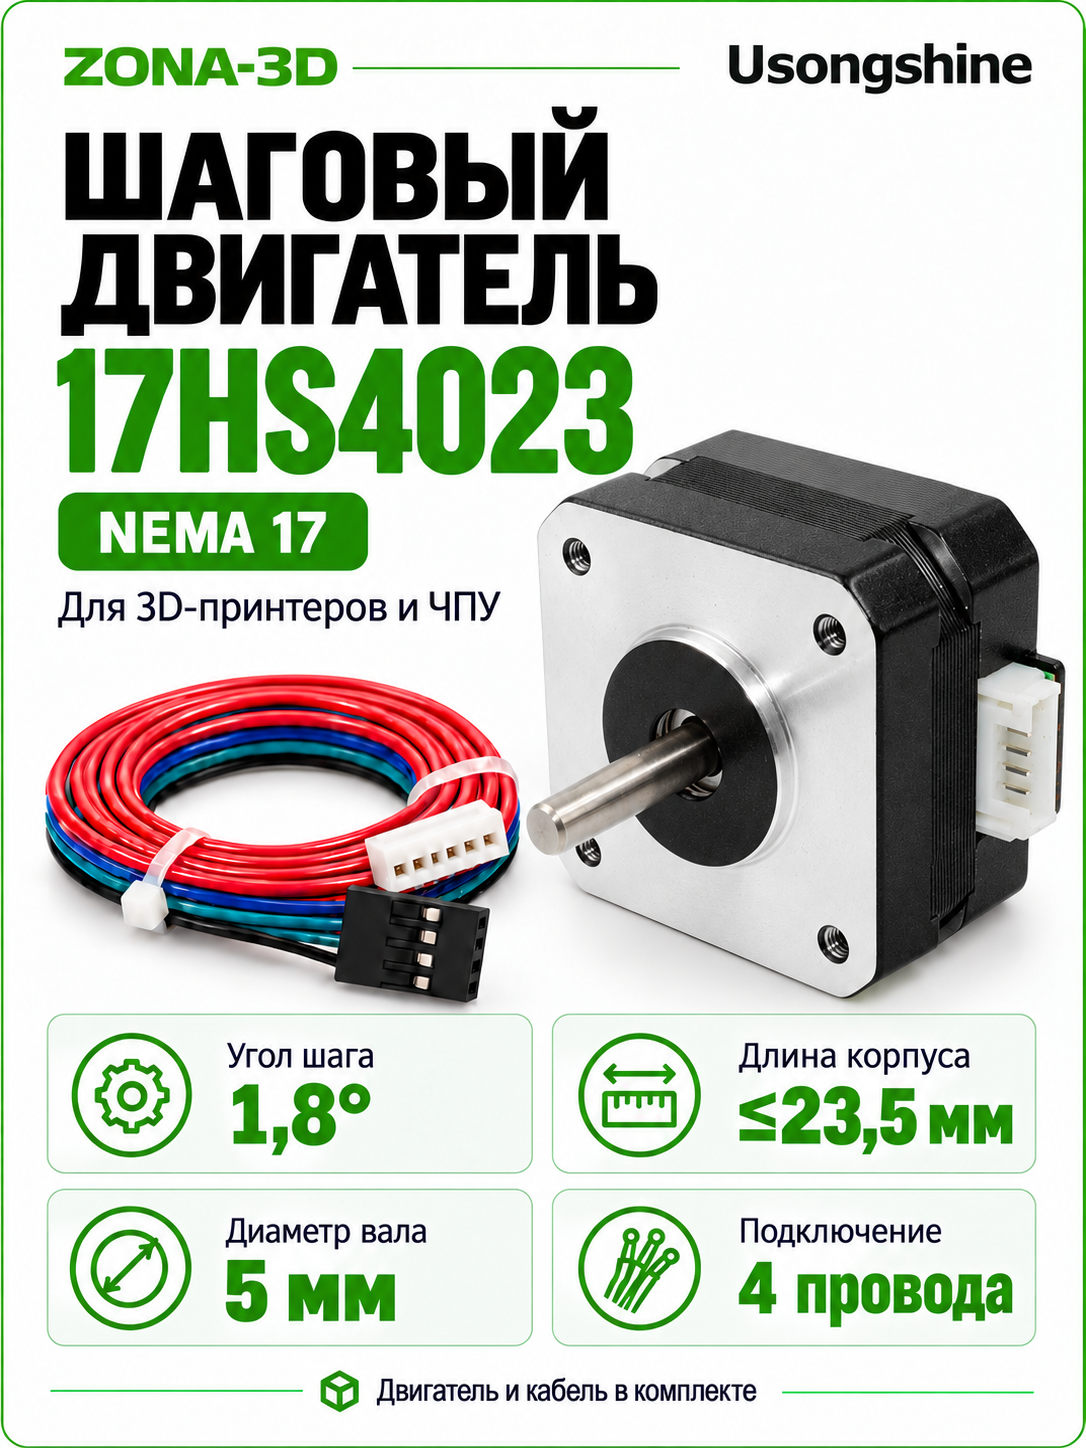
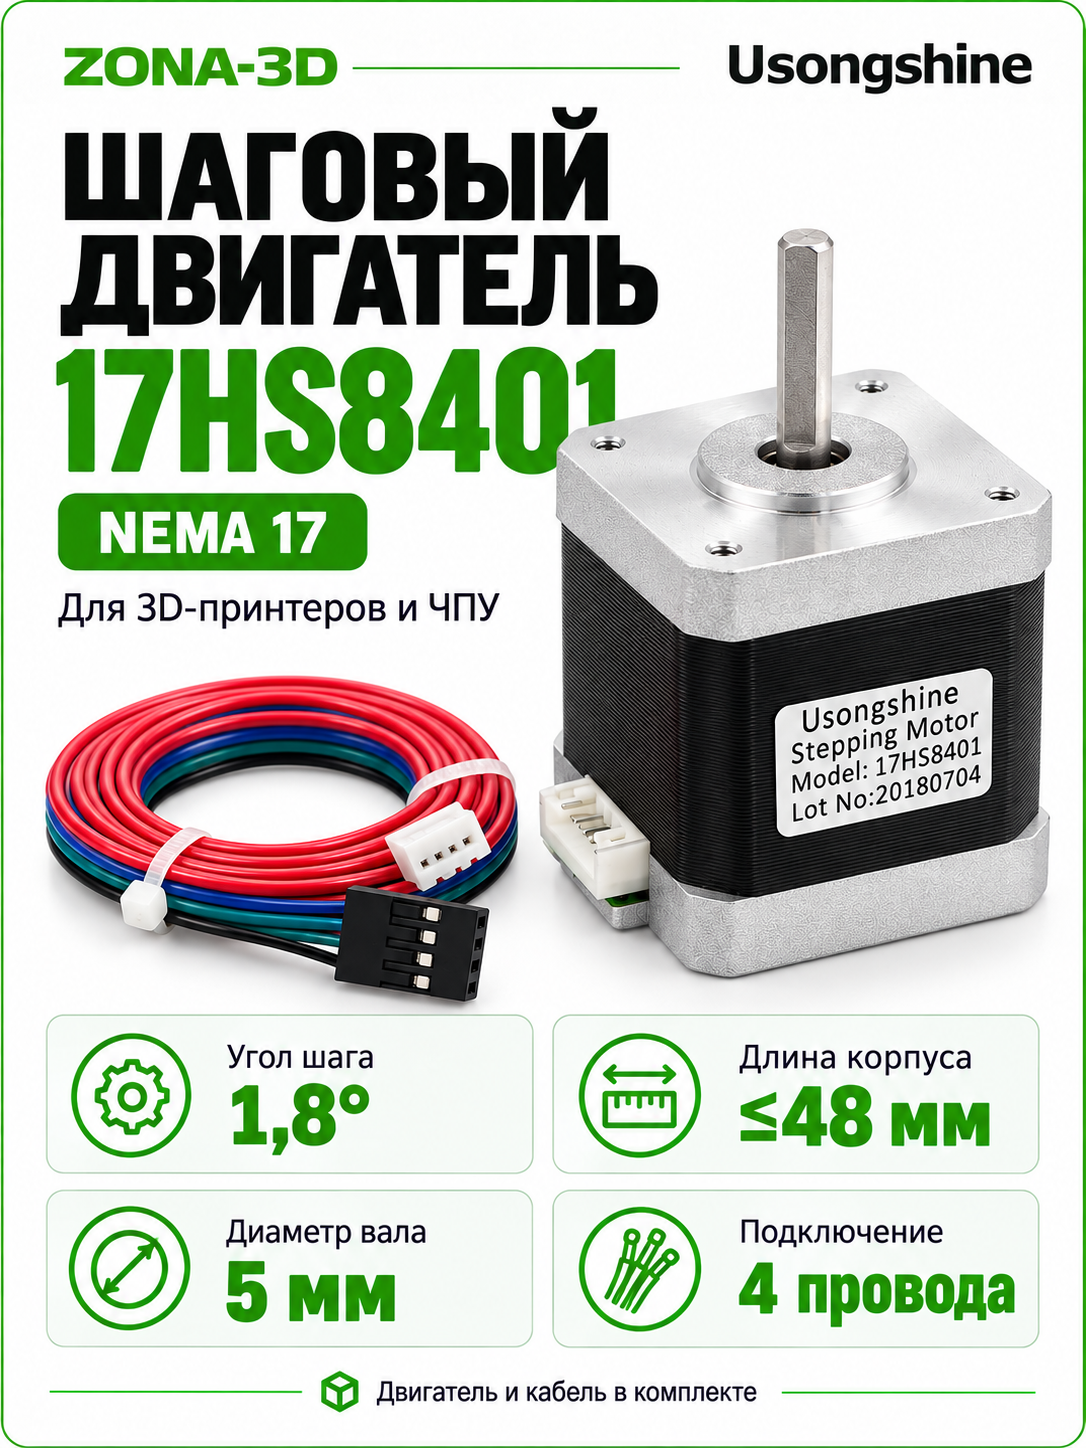
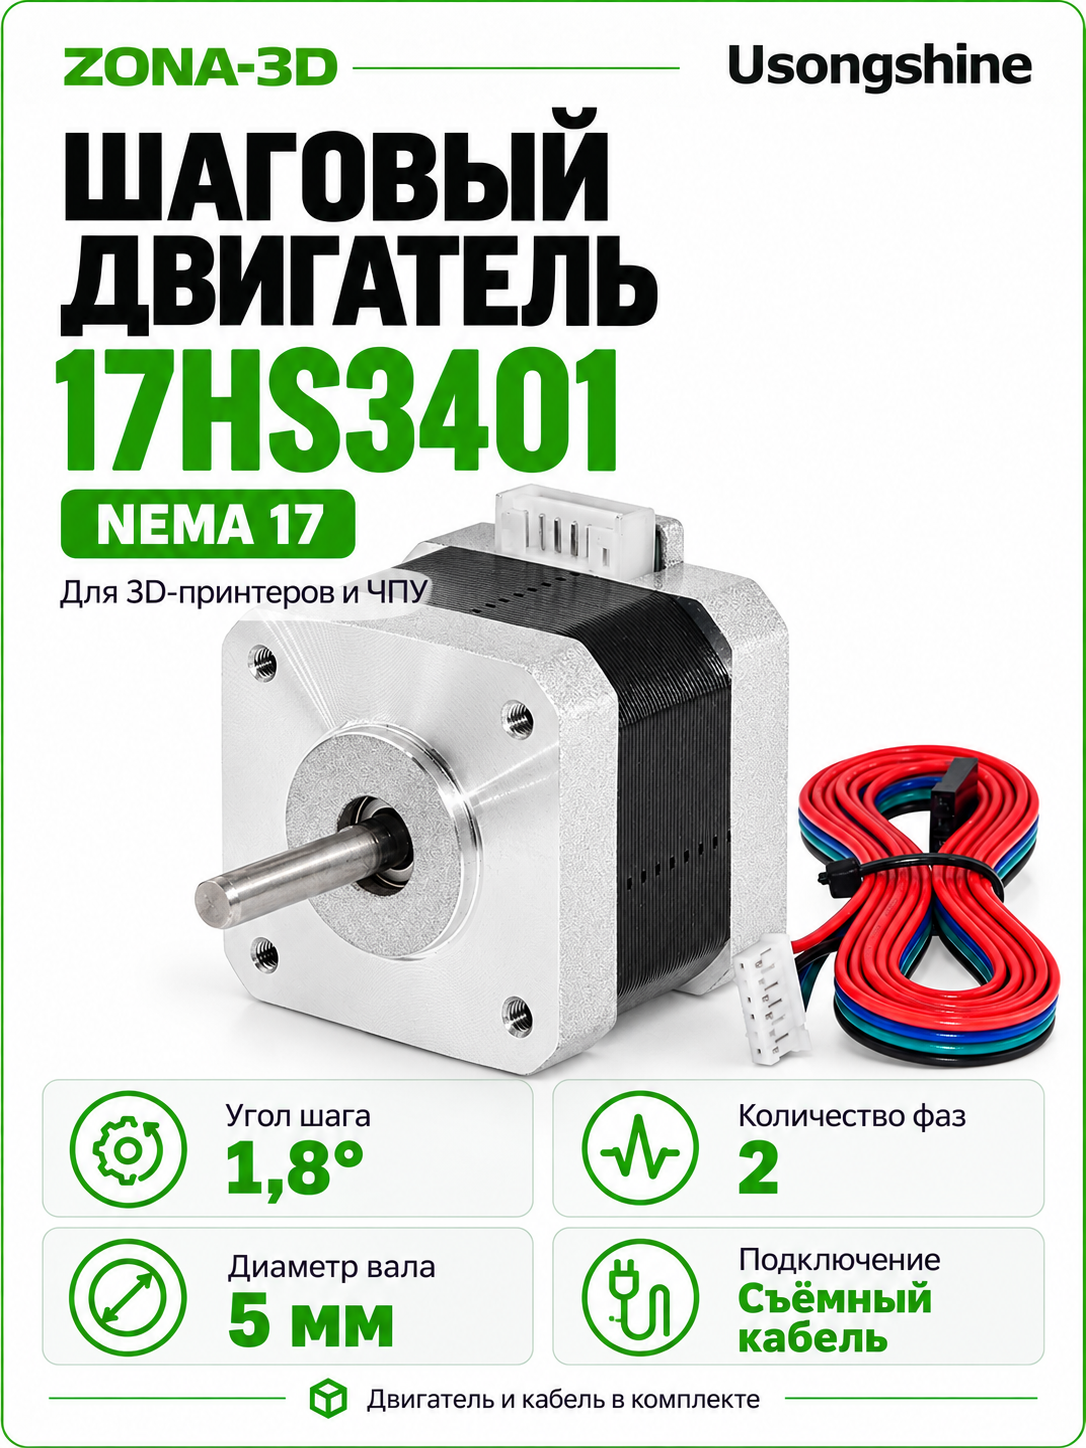
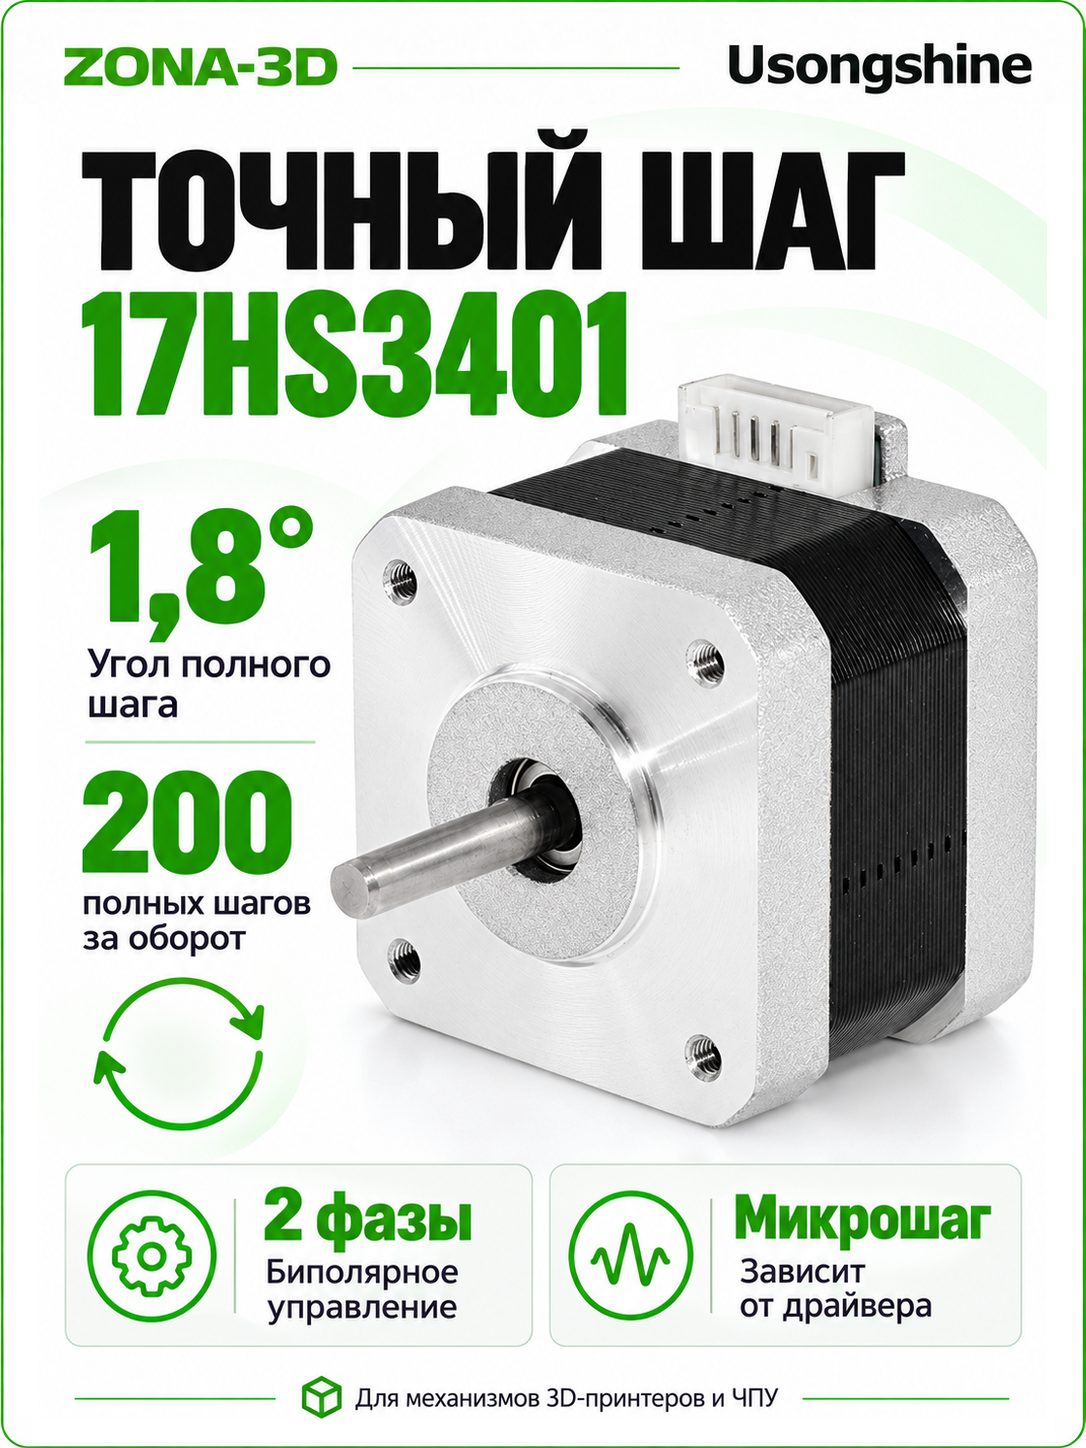
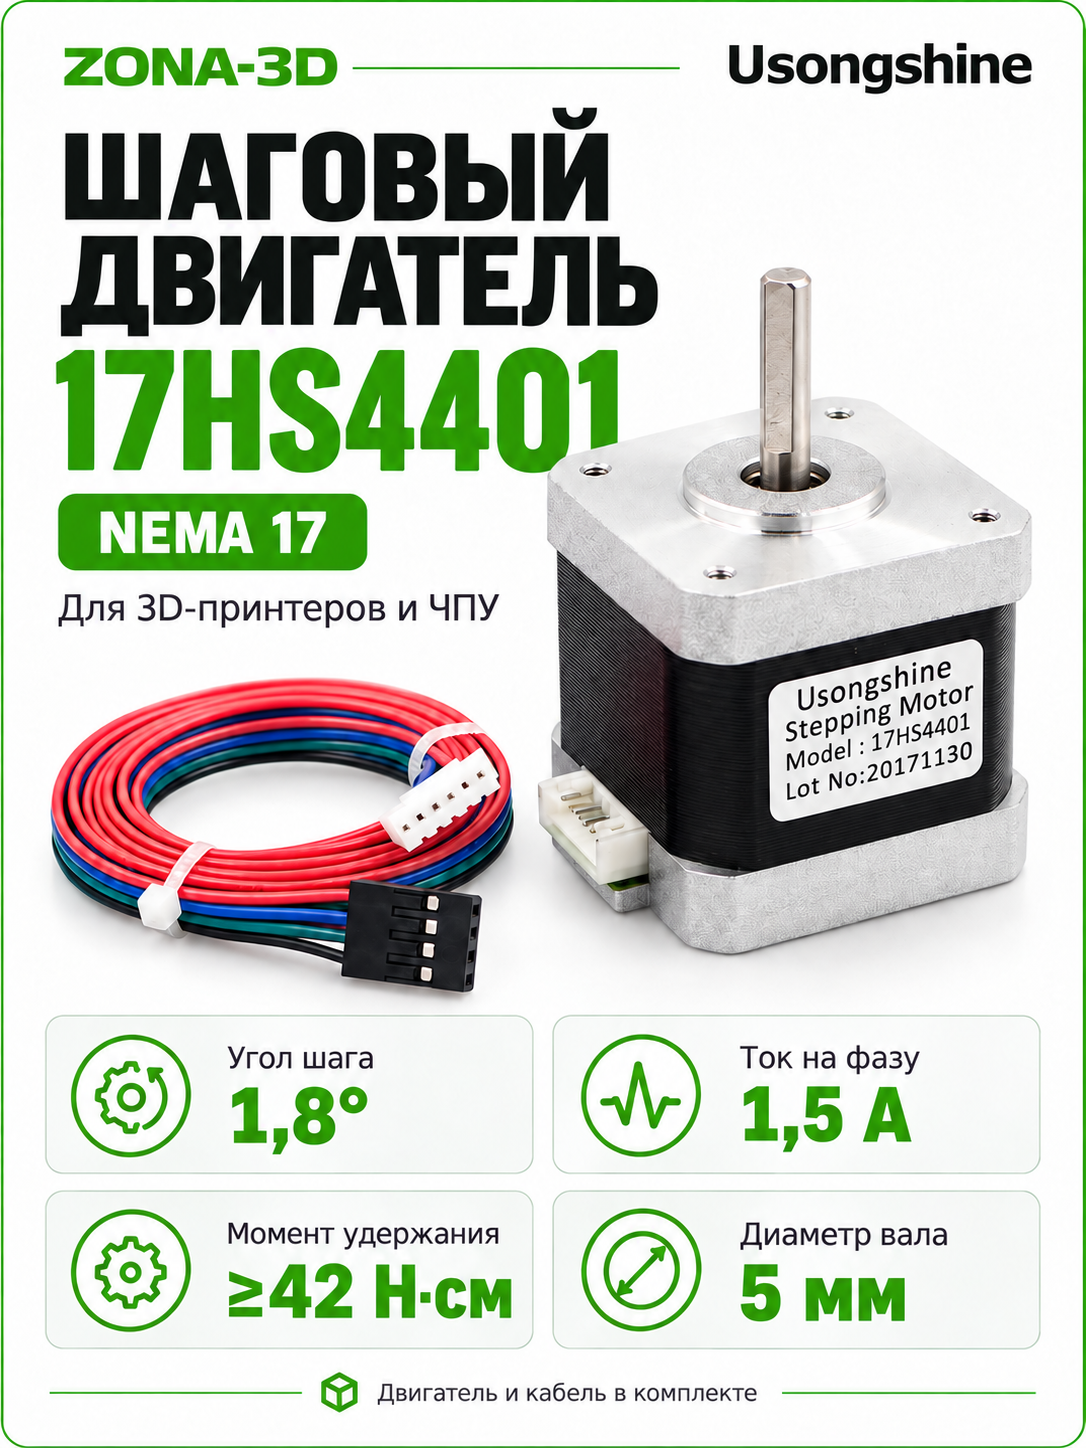
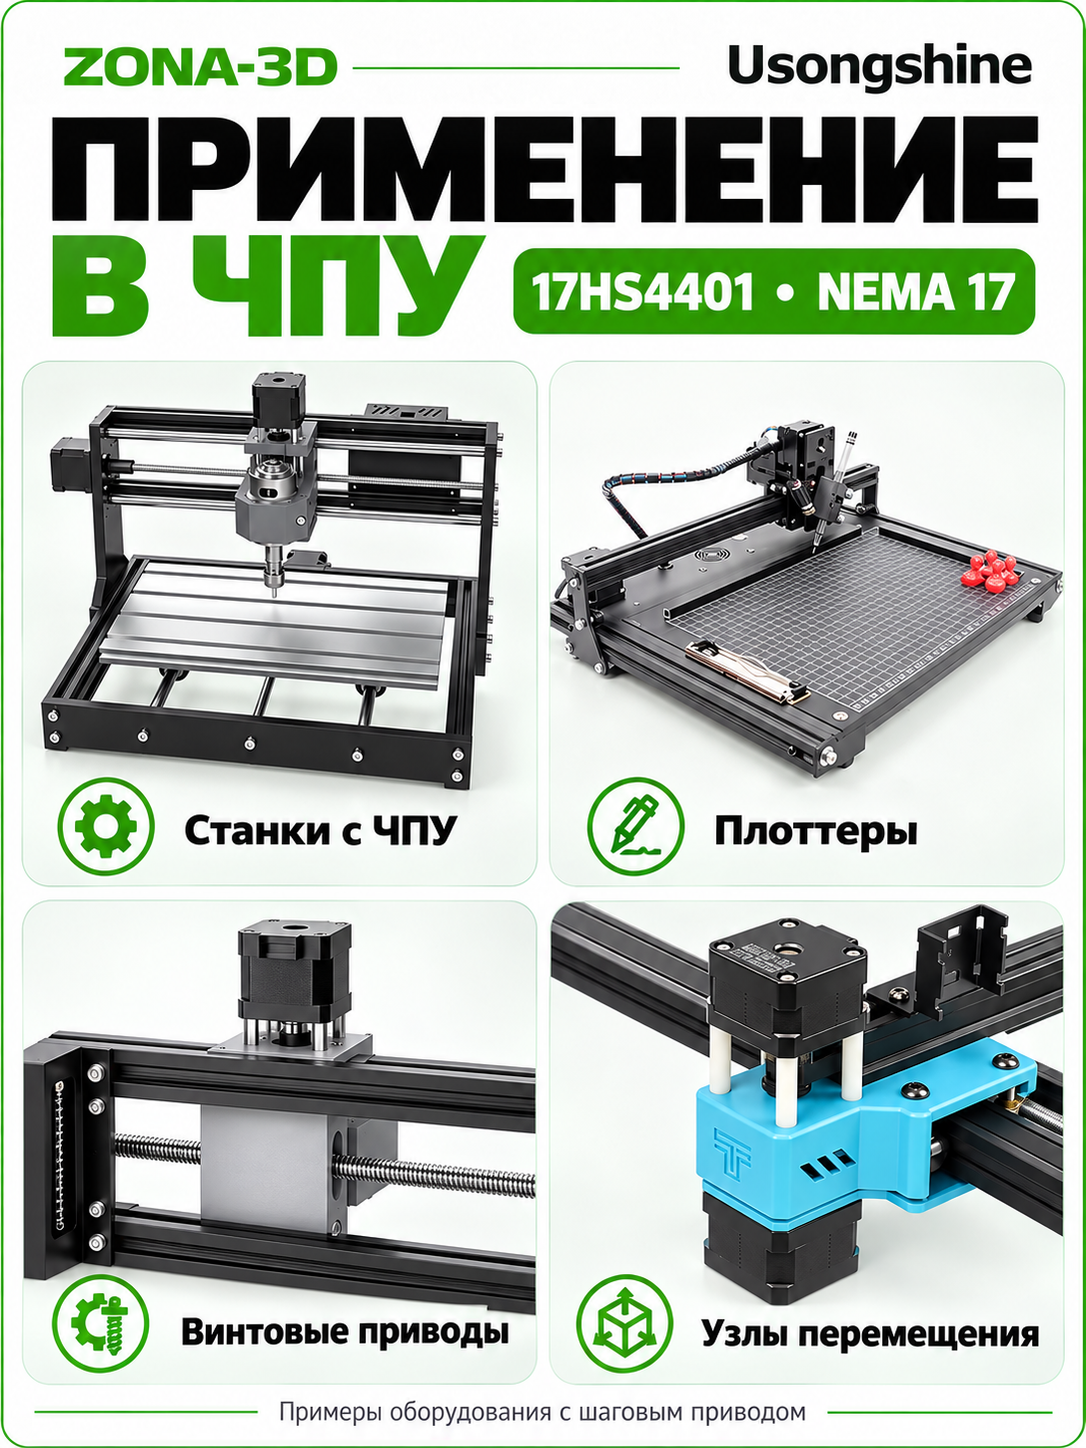
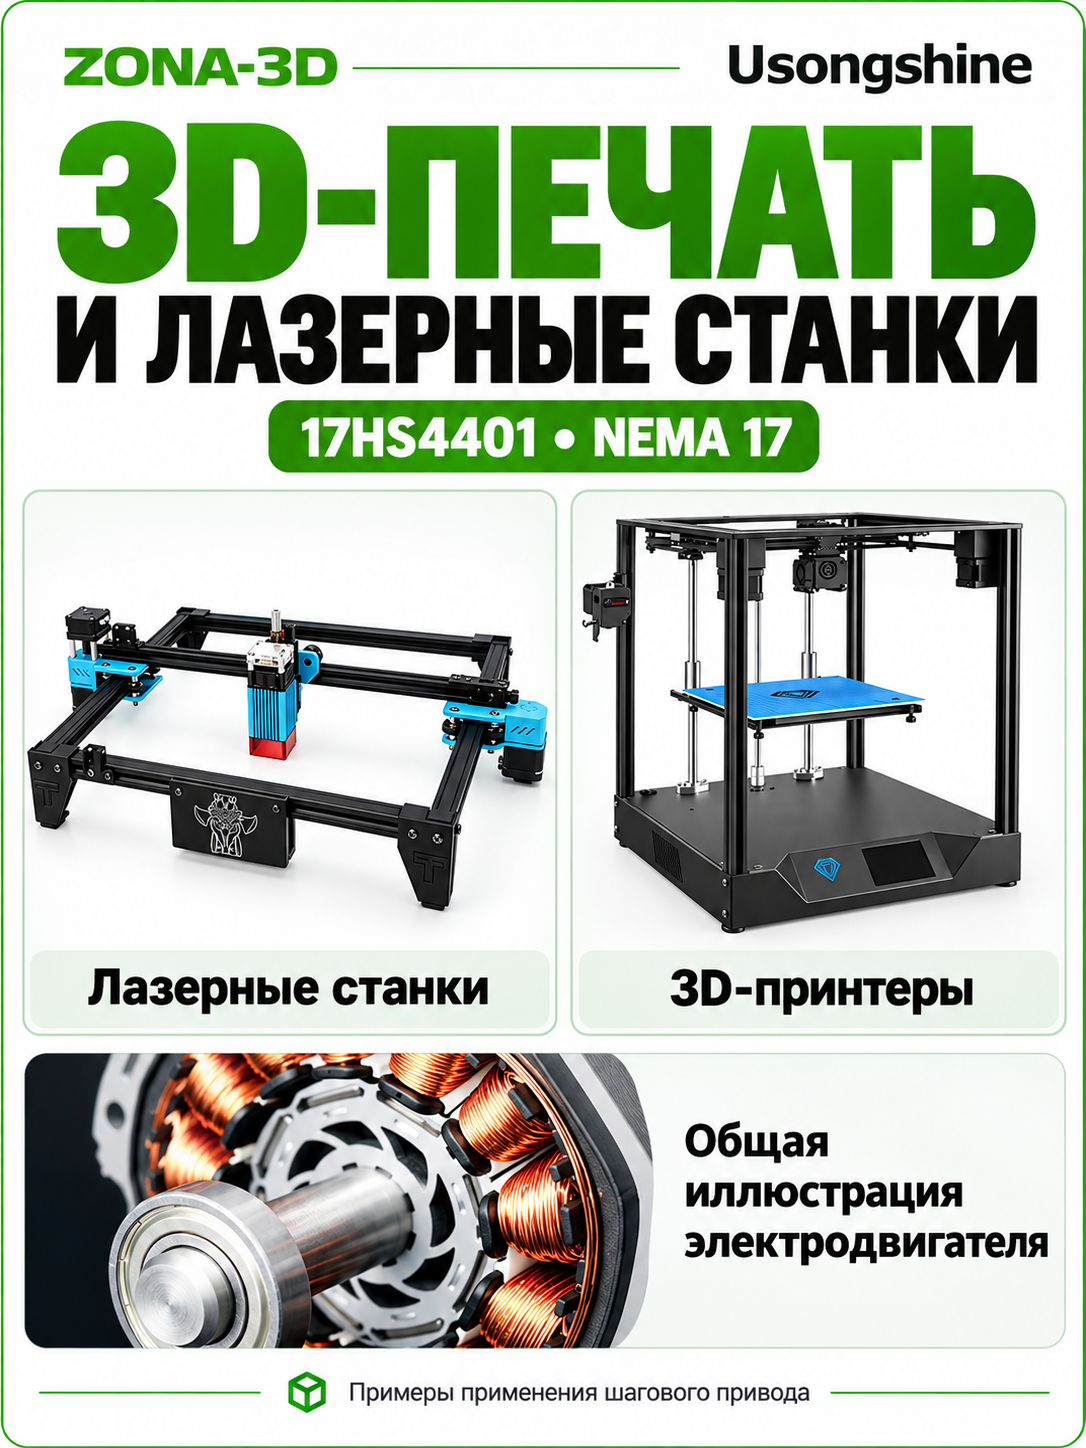
Usongshine 17HS4401 — двухфазный шаговый двигатель NEMA 17 с корпусом длиной 38 мм, валом диаметром 5 мм и шагом 1,8°. Удерживающий момент составляет не менее 0,42 Н·м при паспортном токе 1,5 А на фазу. Модель подходит для компактных приводов 3D-принтеров, ременных осей и небольших механизмов позиционирования; для работы нужен отдельный драйвер с регулировкой тока.
Практичный выбор там, где важны небольшой габарит и привычное крепление NEMA 17. Конкретную ось или экструдер подбирают по механической нагрузке и совместимости электроники.
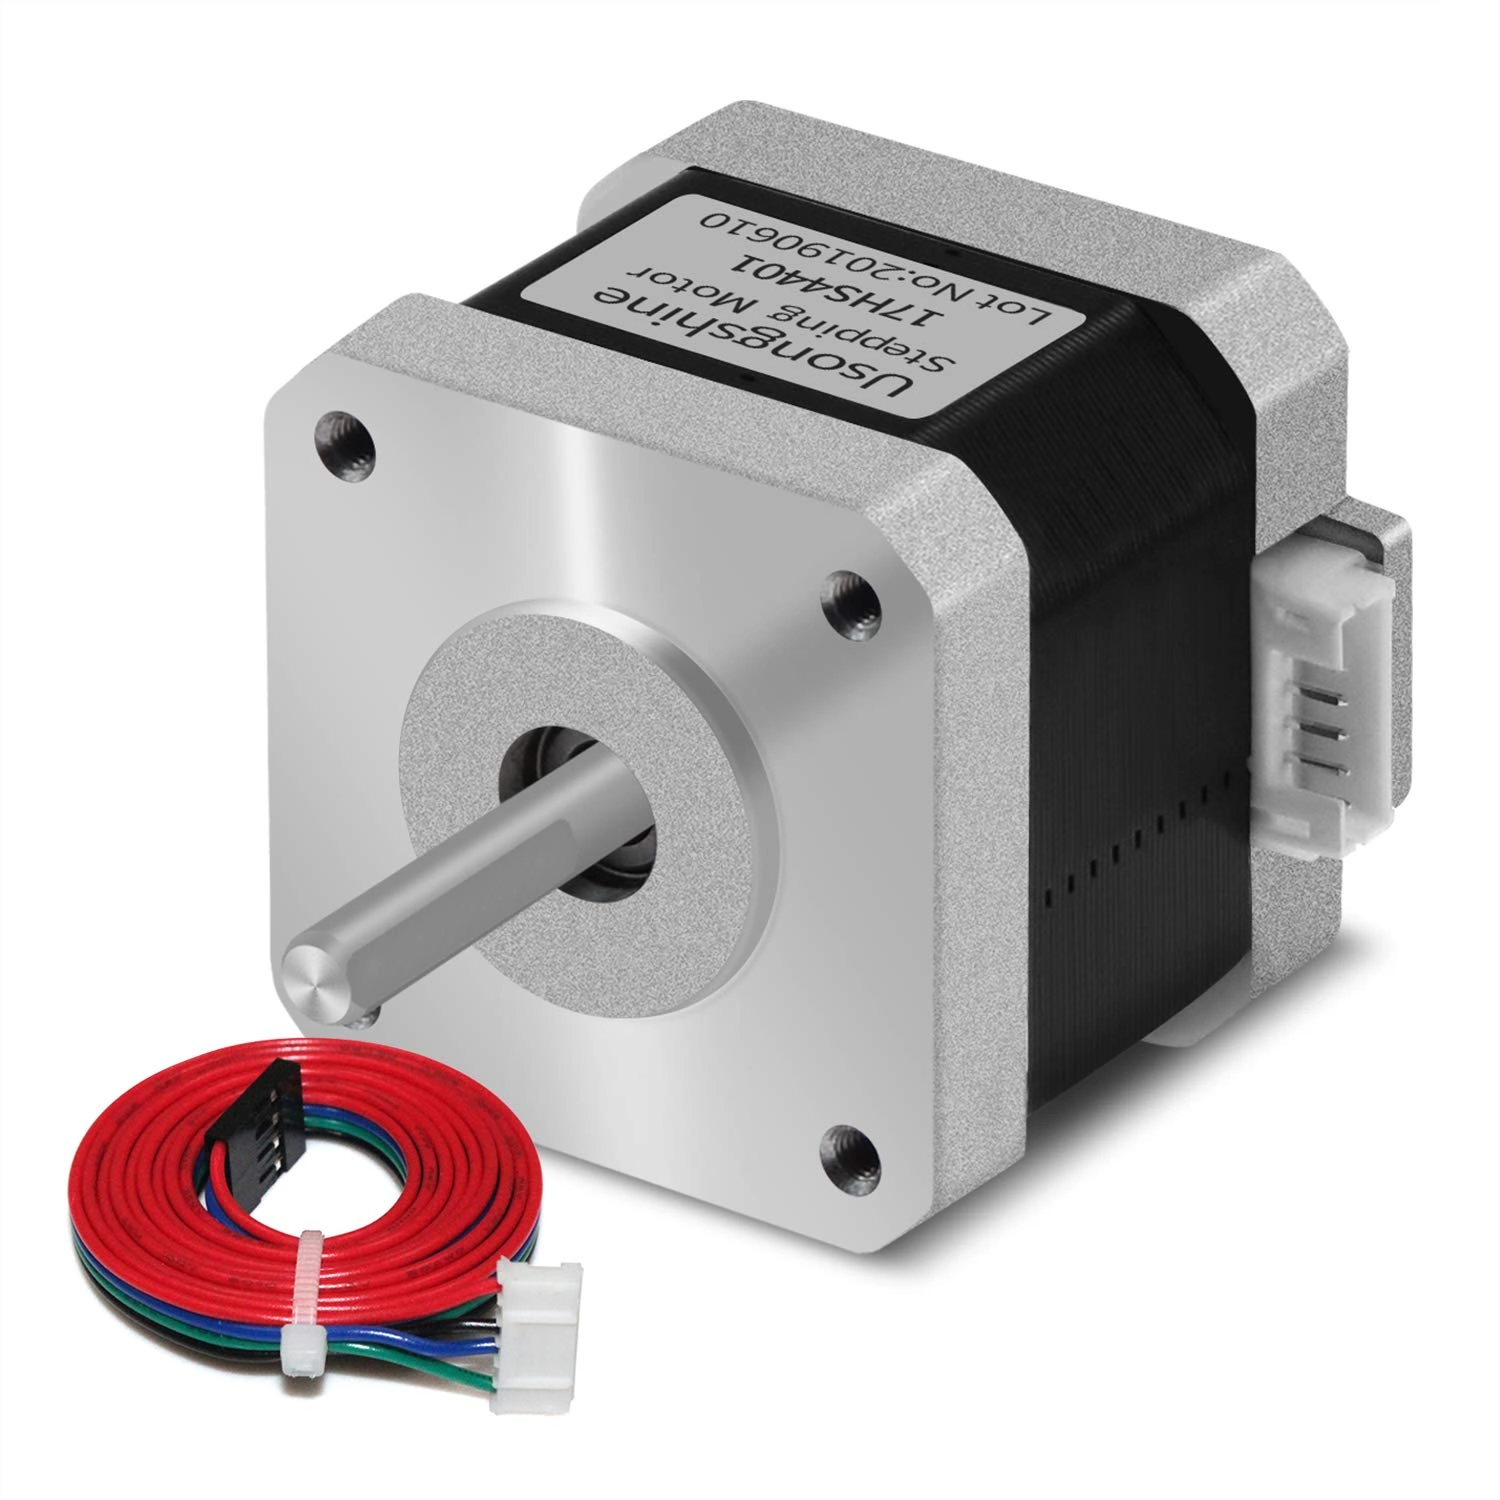
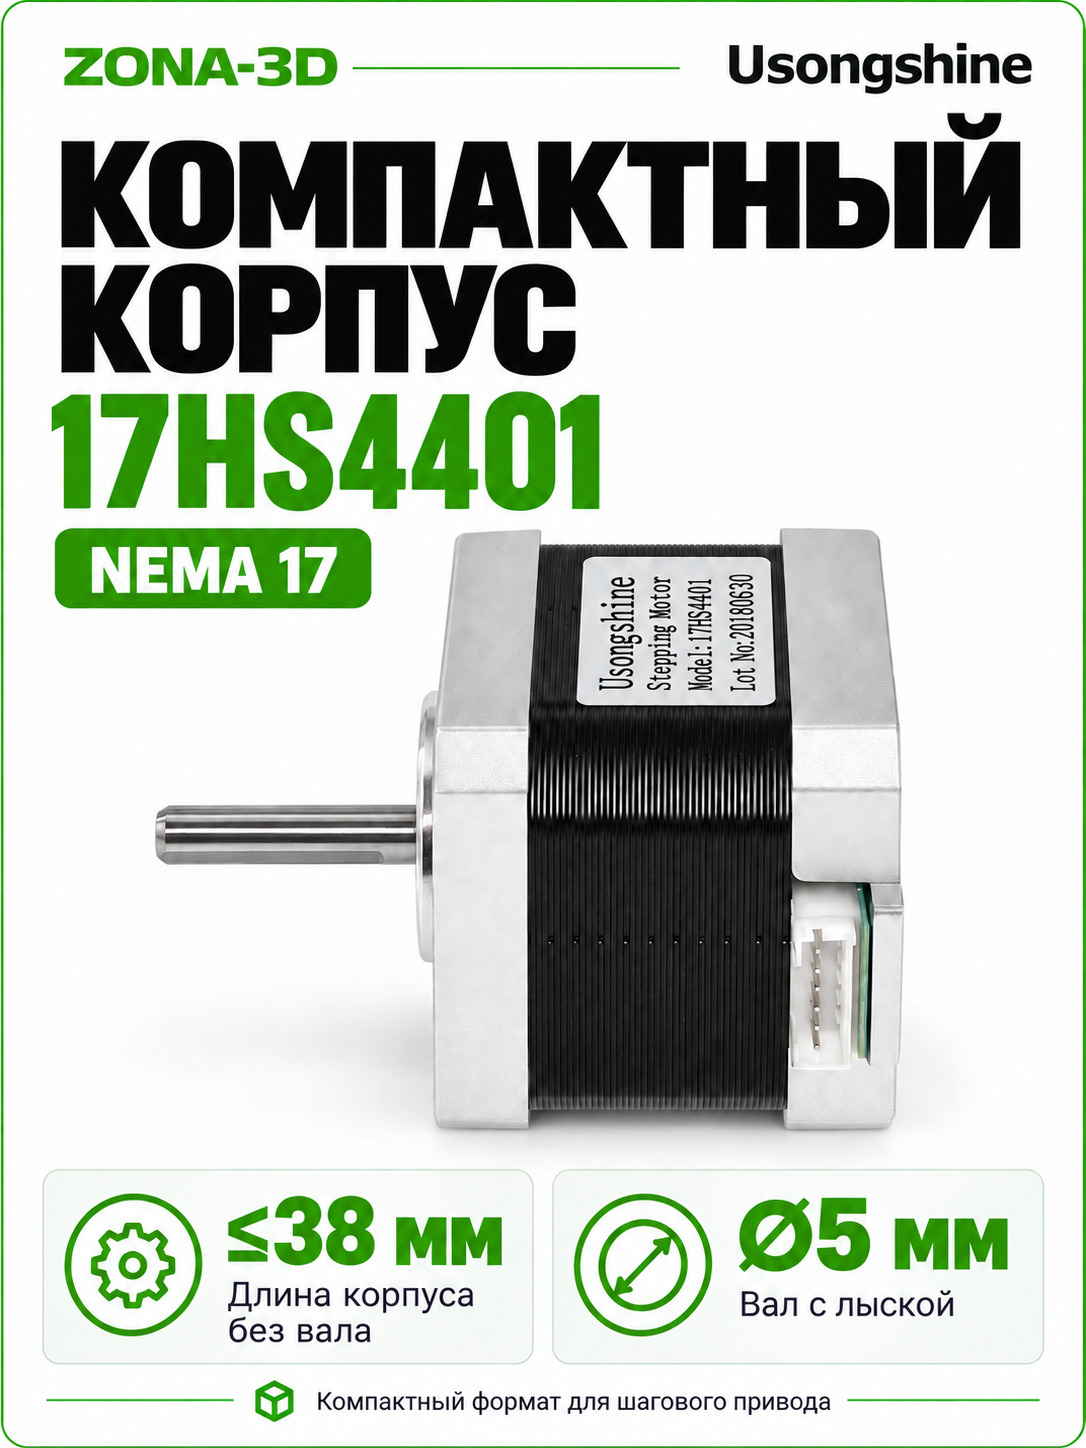
Удобно проверить место в раме ещё до установки мотора.
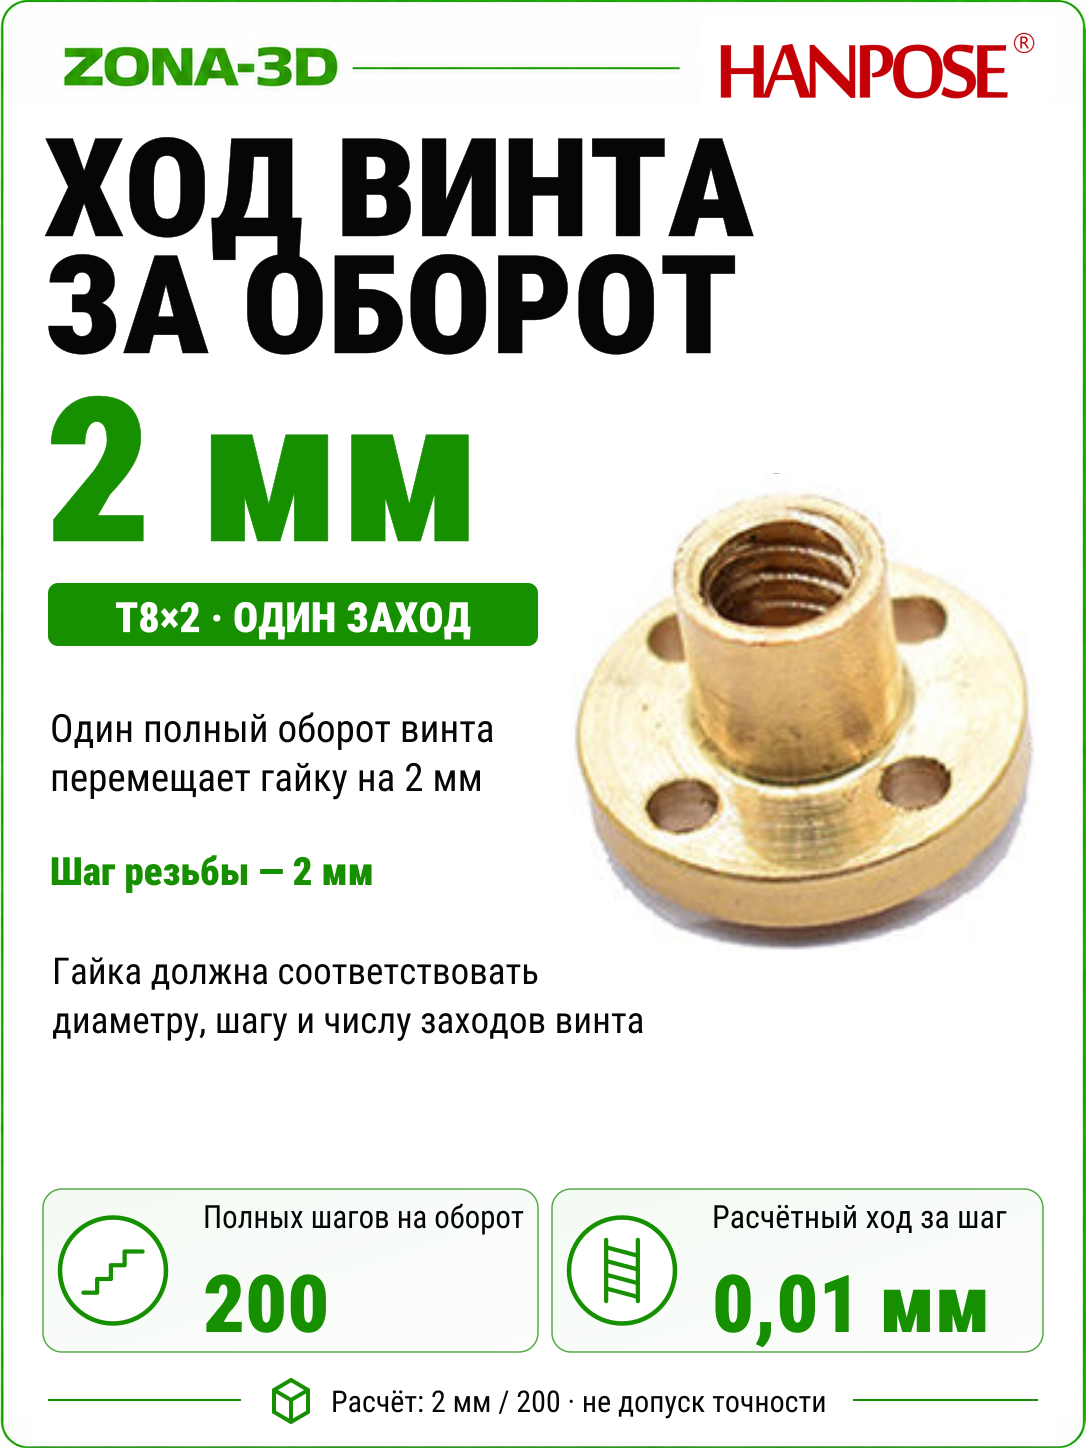
200 полных шагов за один оборот выходного вала.
Паспортная характеристика при остановленном и включённом моторе.
Компактный мотор для ременной или винтовой передачи
| Производитель и модель | Usongshine 17HS4401 |
|---|---|
| Тип | Двухфазный биполярный шаговый двигатель, 4 рабочих провода |
| Полный шаг | 1,8°; 200 полных шагов на оборот |
| Паспортный ток | 1,5 А на фазу, по фирменной таблице Usongshine |
| Удерживающий момент | ≥0,42 Н·м (42 Н·см); при остановленном роторе и паспортном токе |
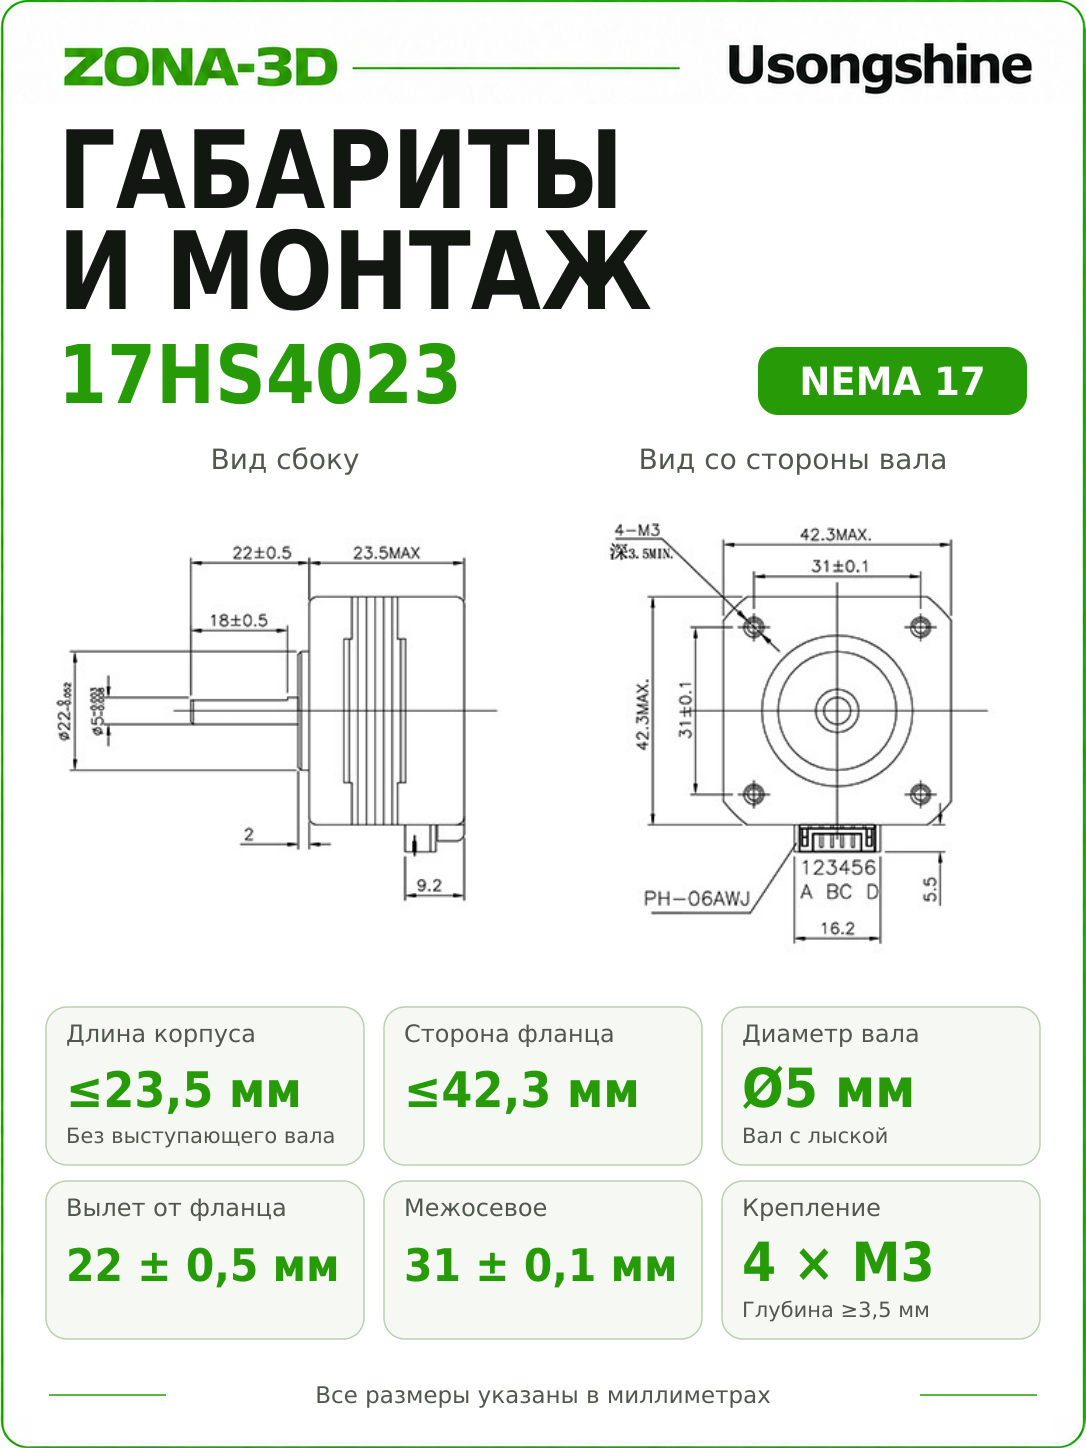
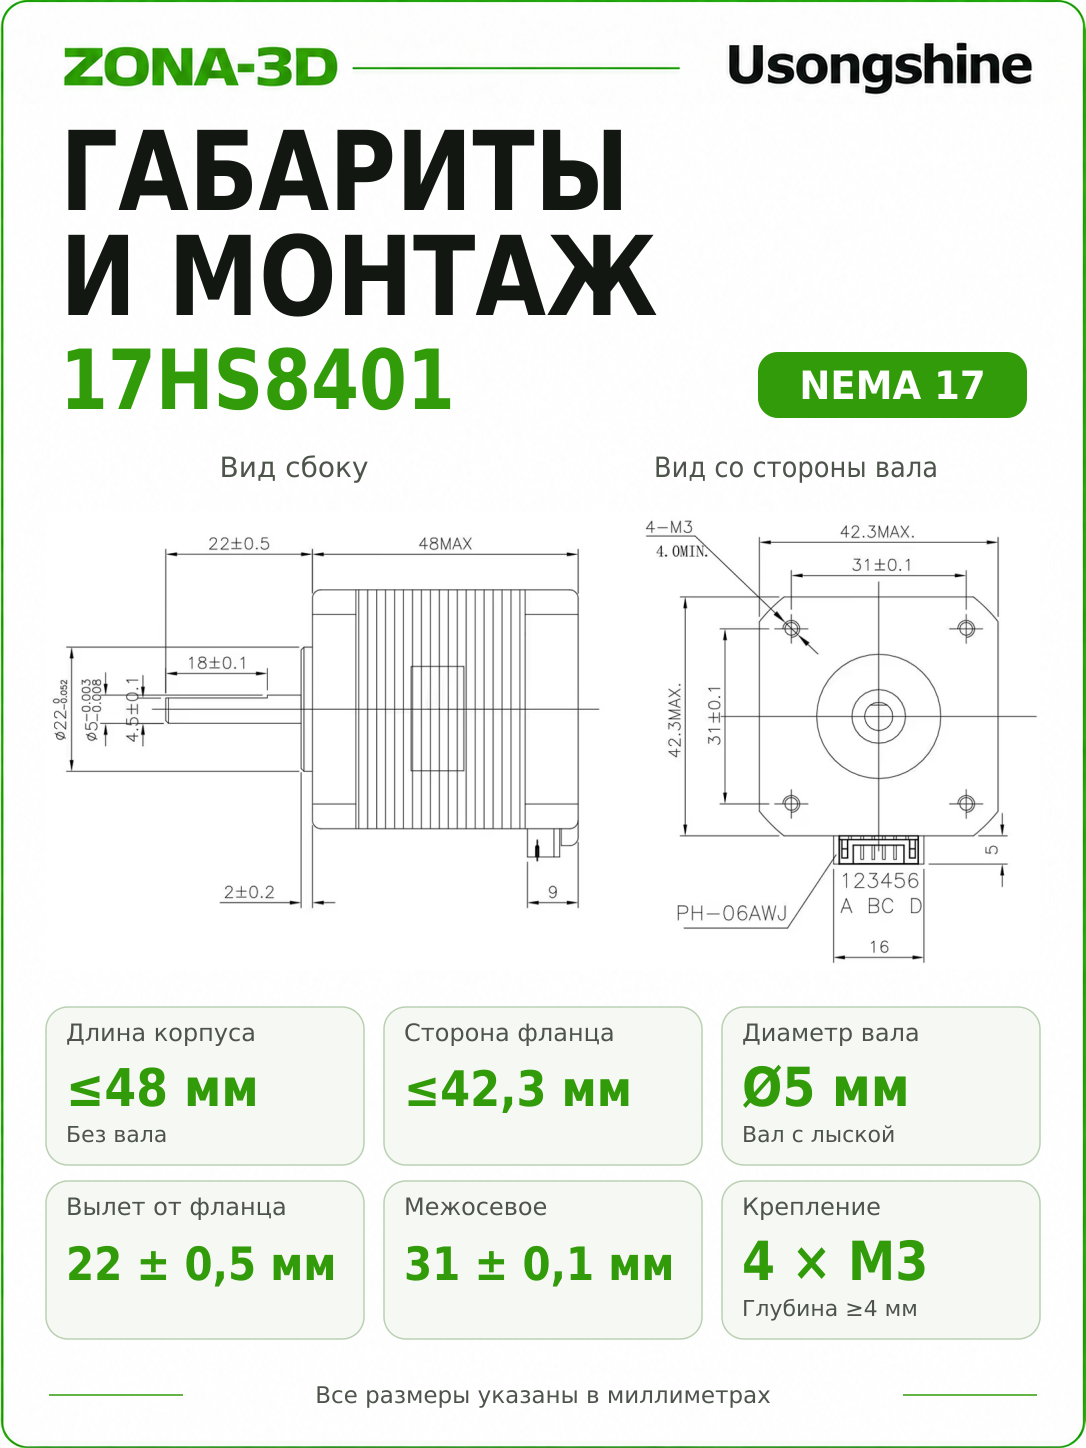
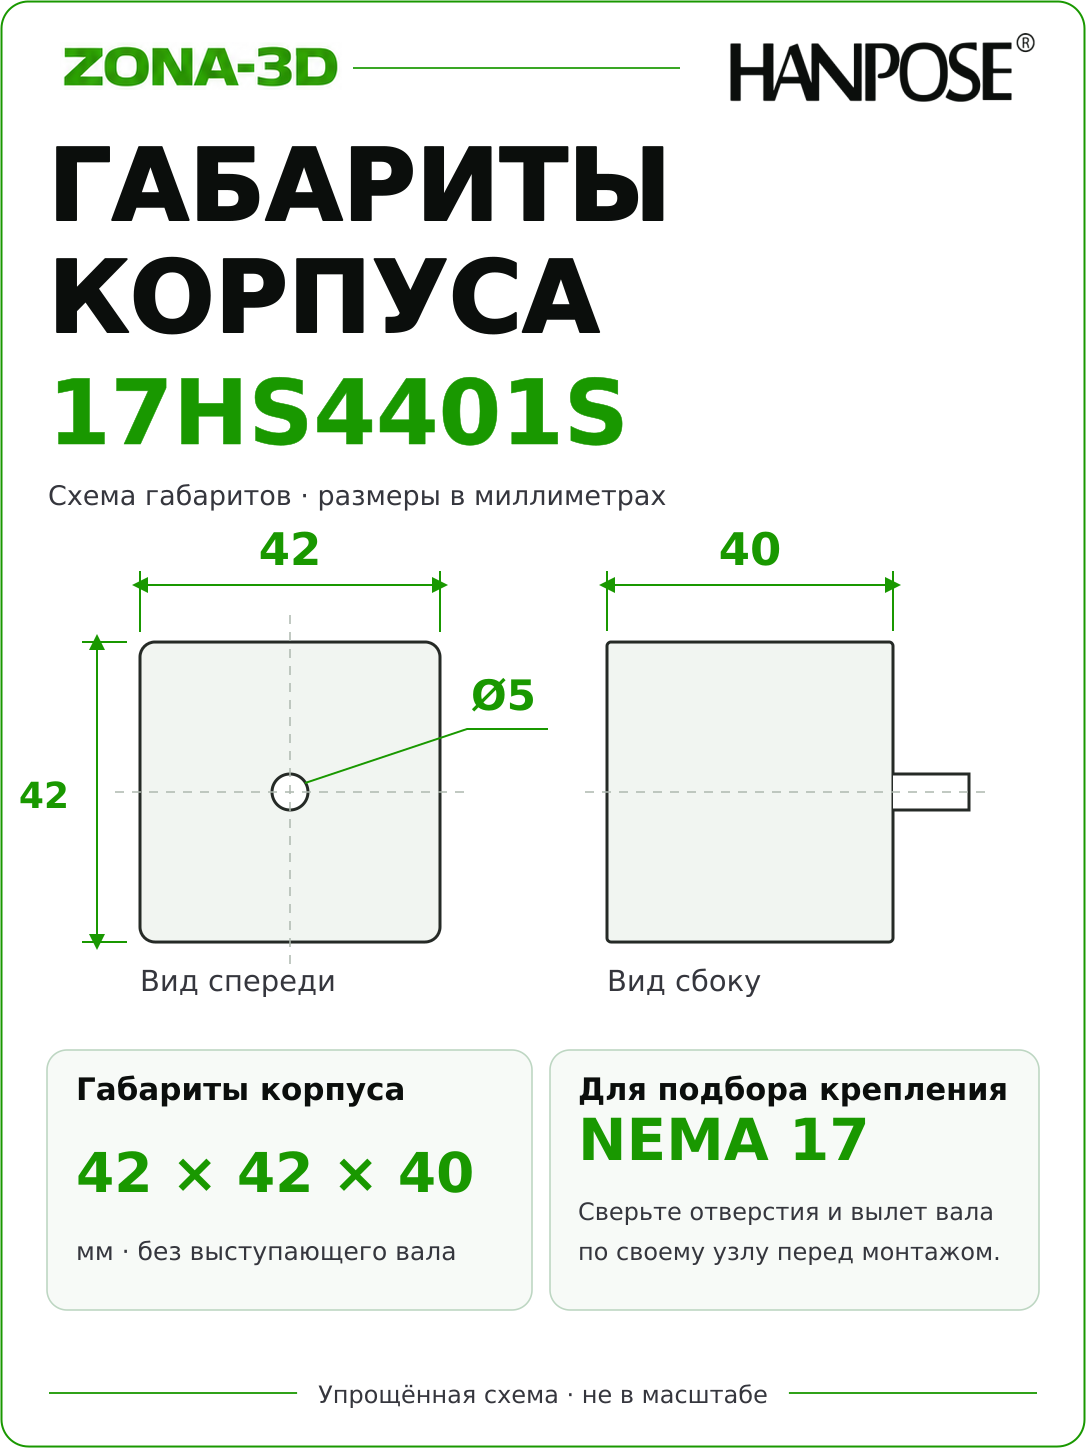
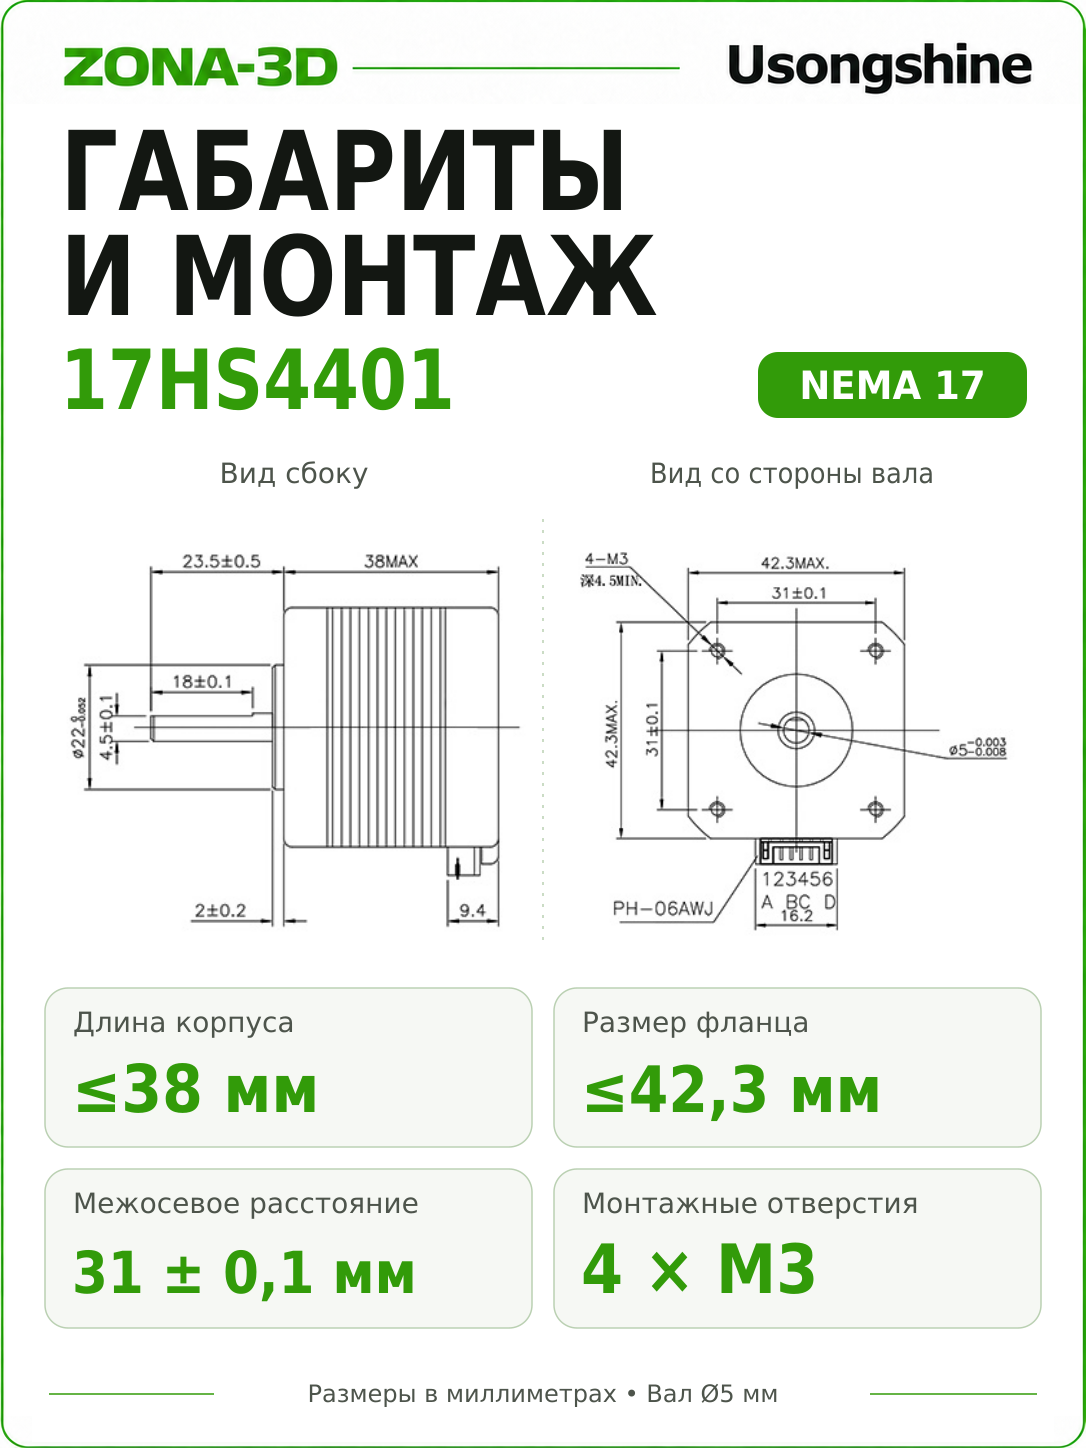
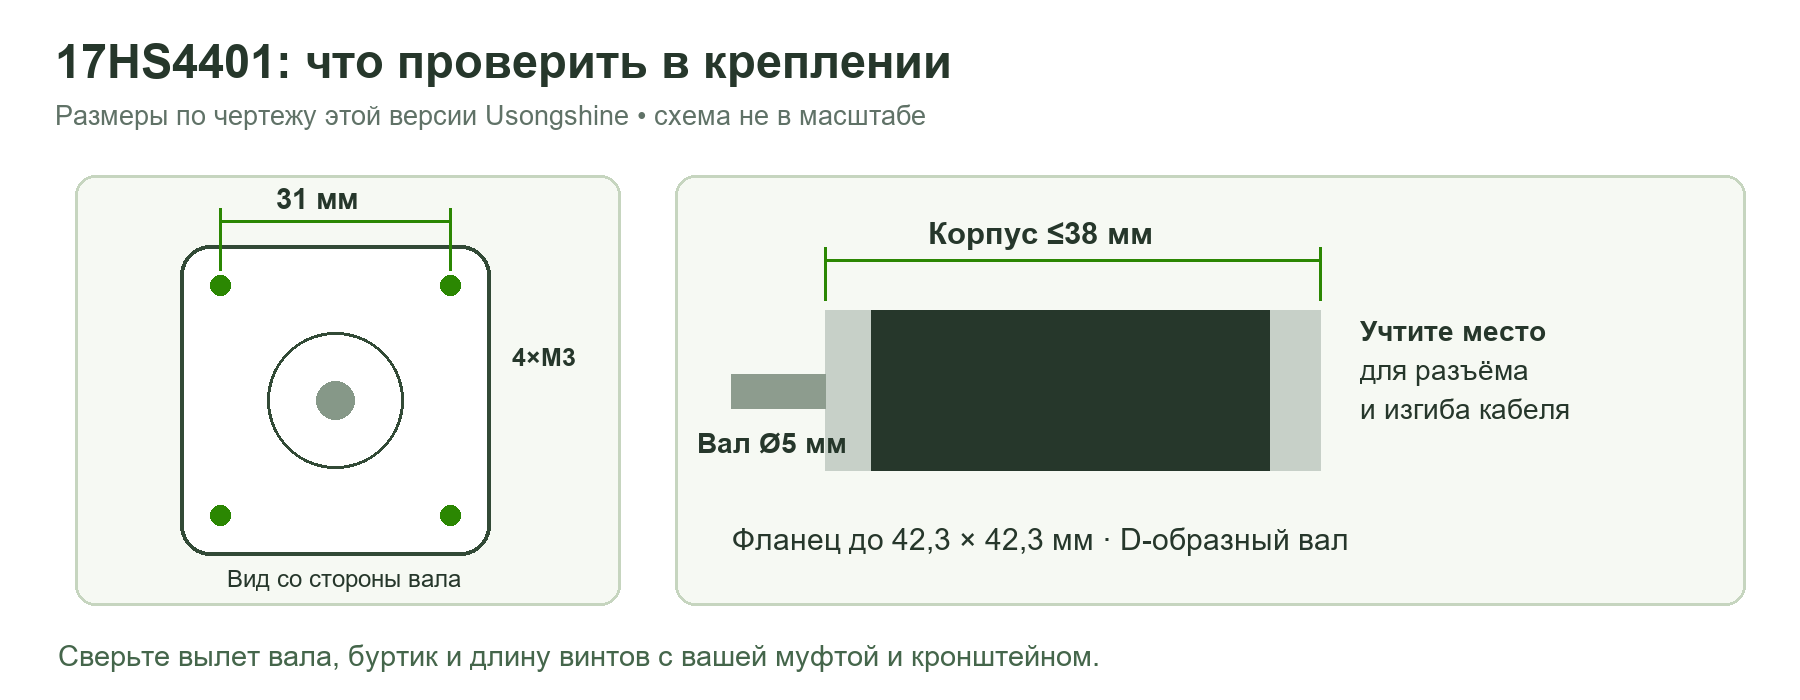
| Корпус | NEMA 17; до 42,3 × 42,3 мм, длина до 38 мм |
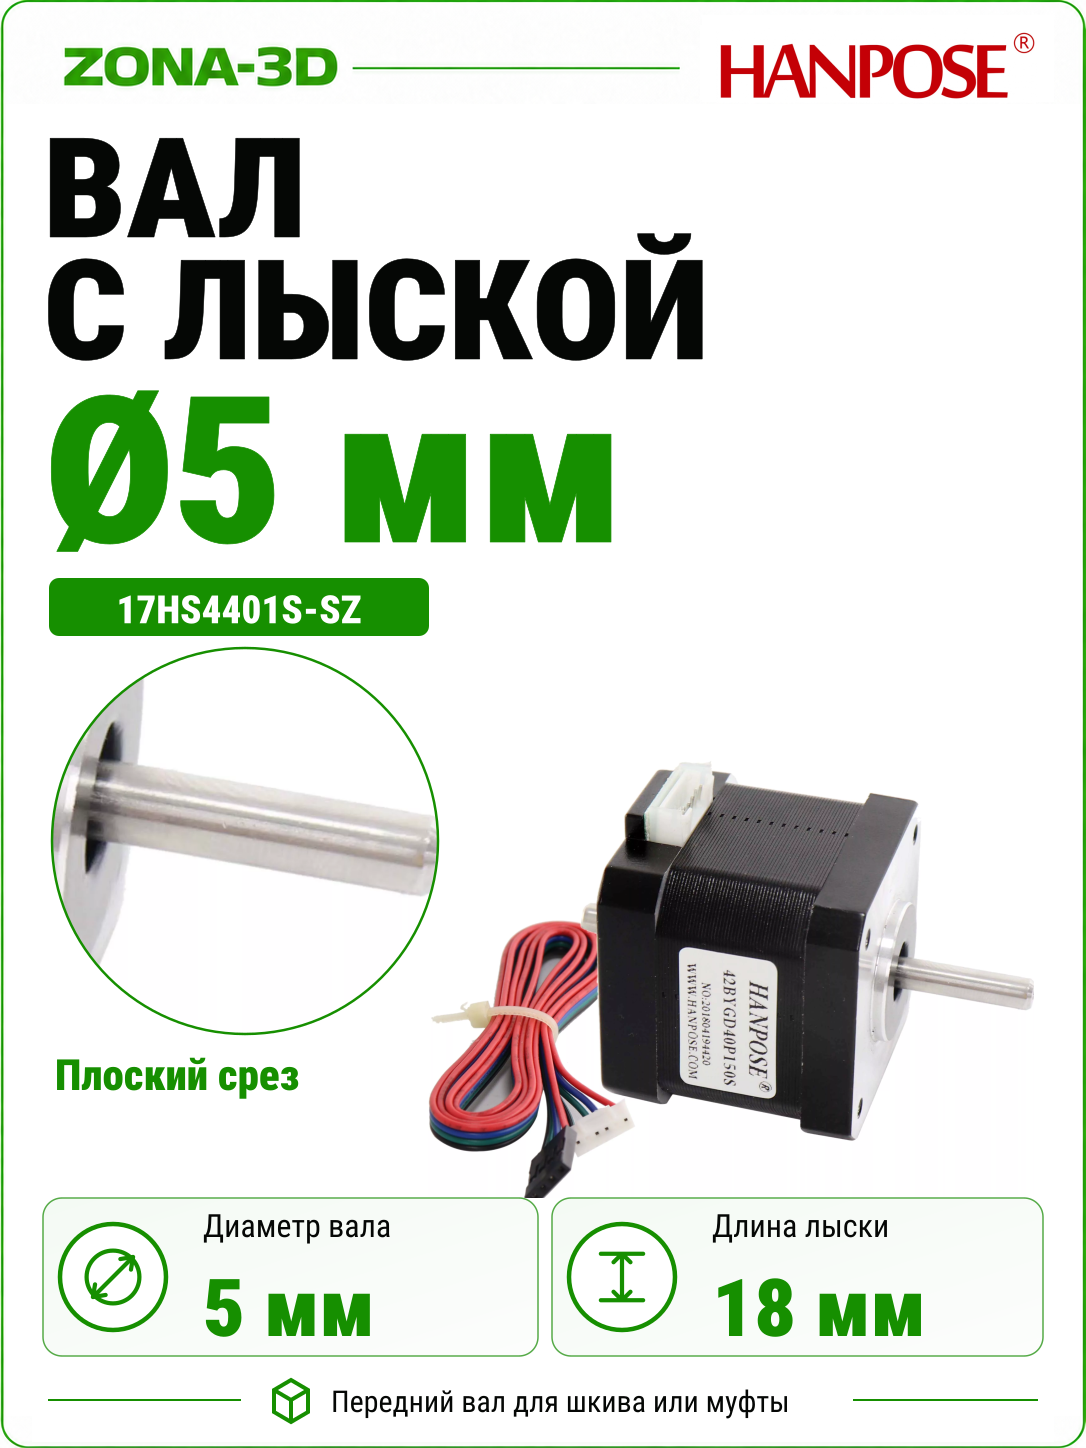
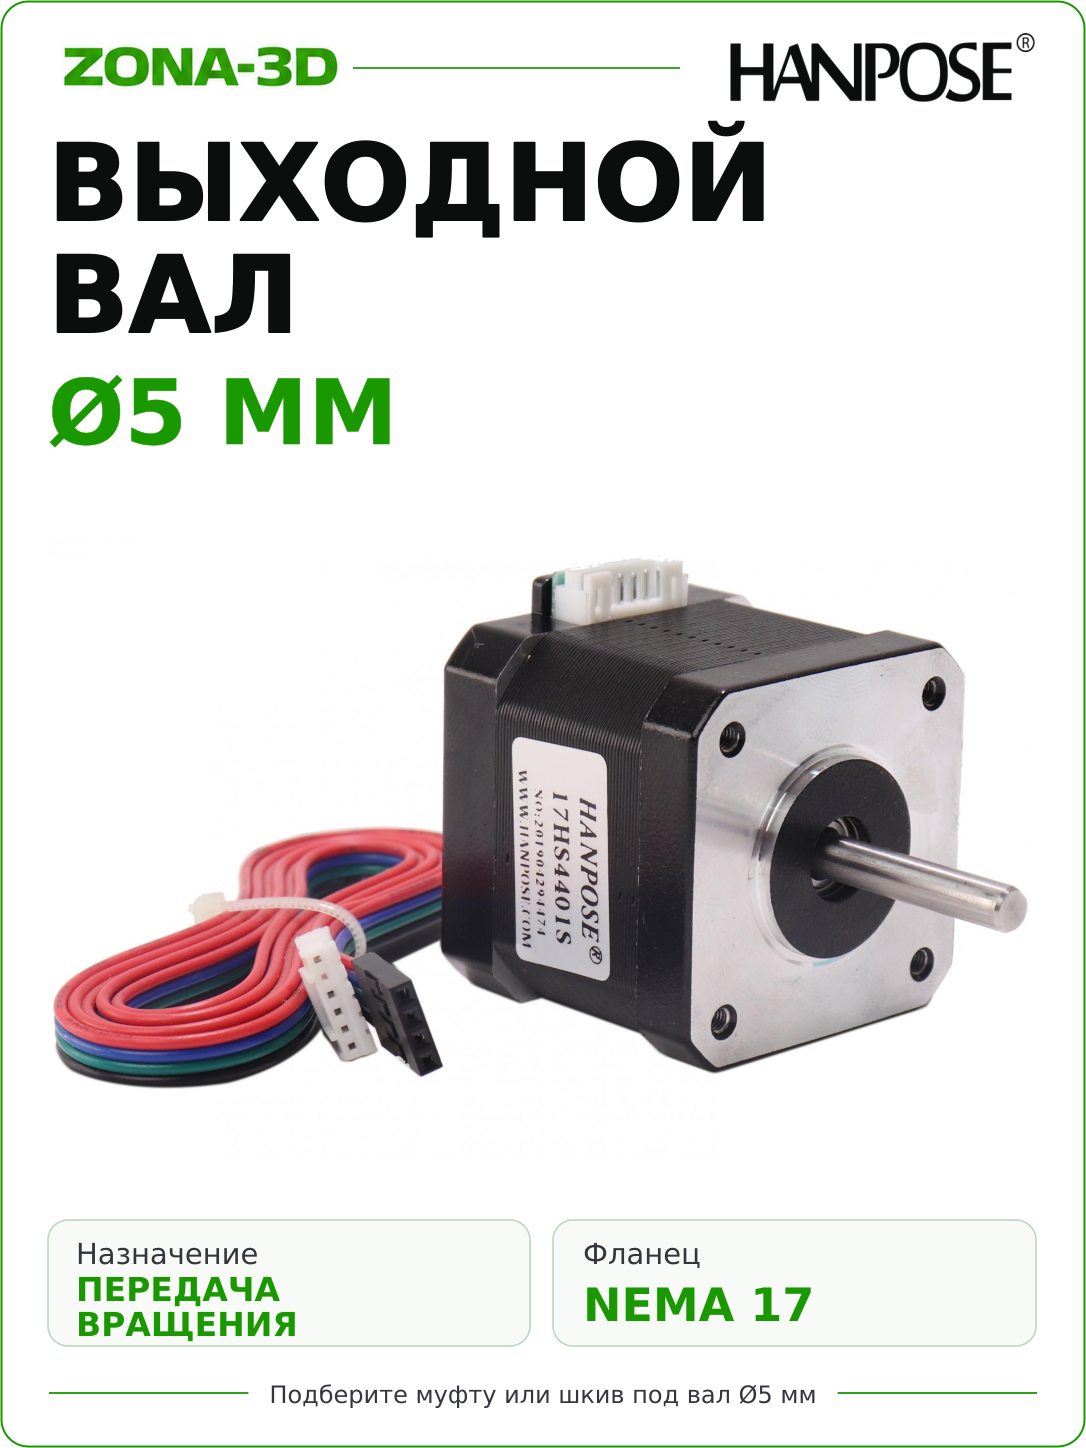
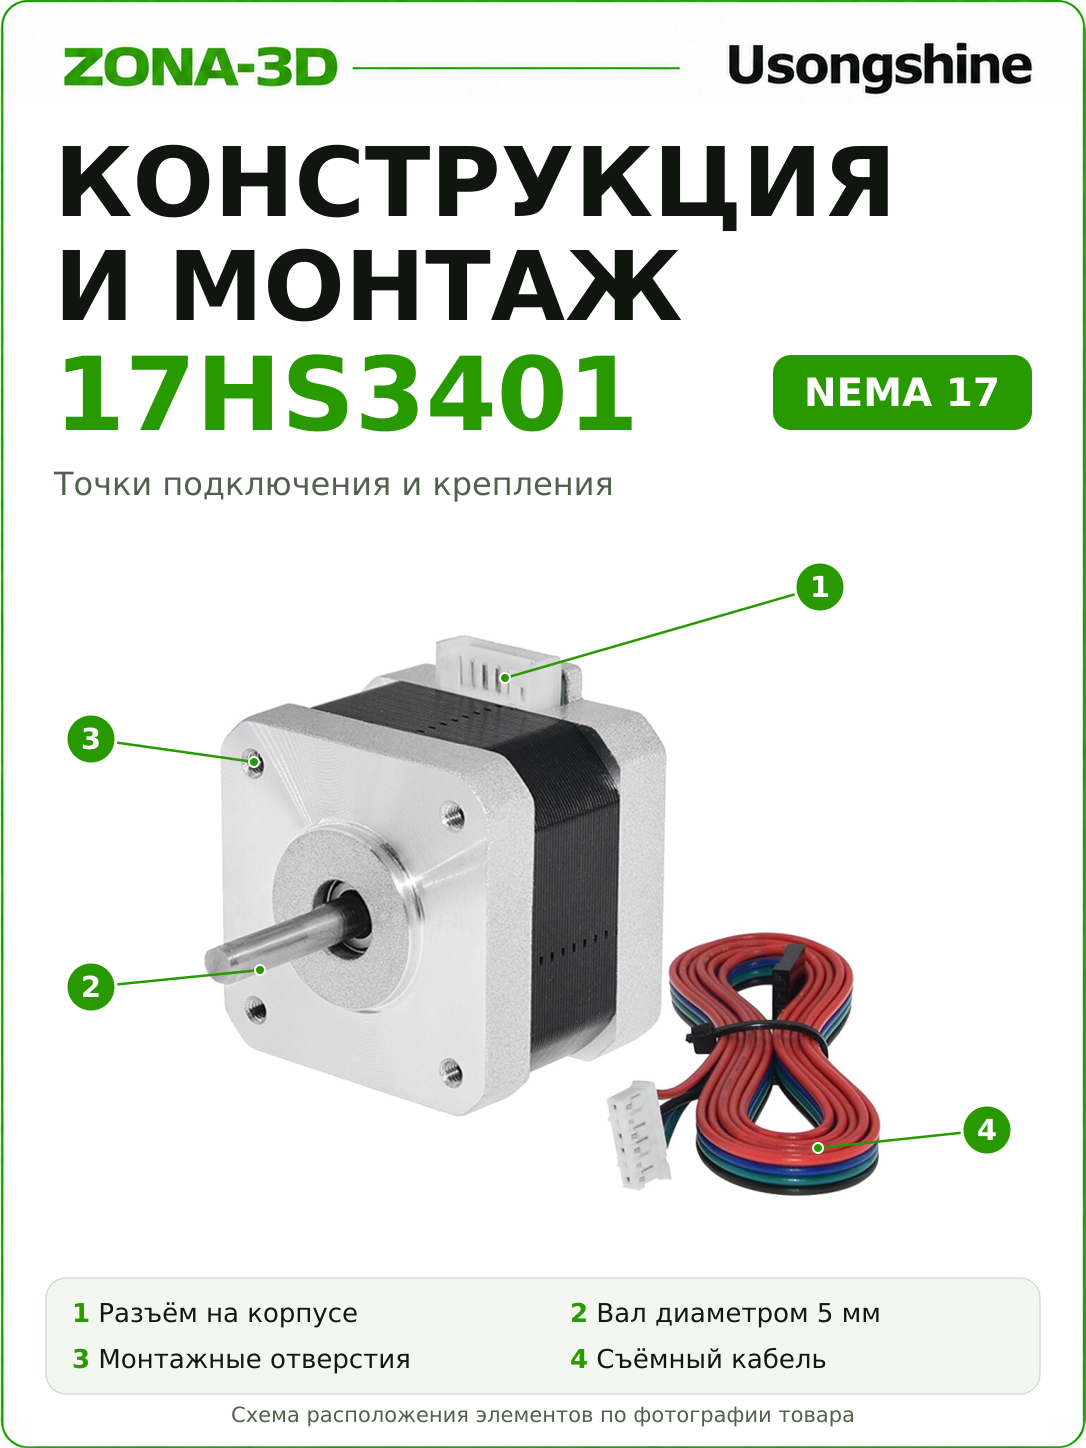
| Выходной вал | Ø5 мм, с лыской под фиксацию шкива или муфты |
| Крепление | 4 резьбовых отверстия M3, межосевое расстояние 31 × 31 мм |
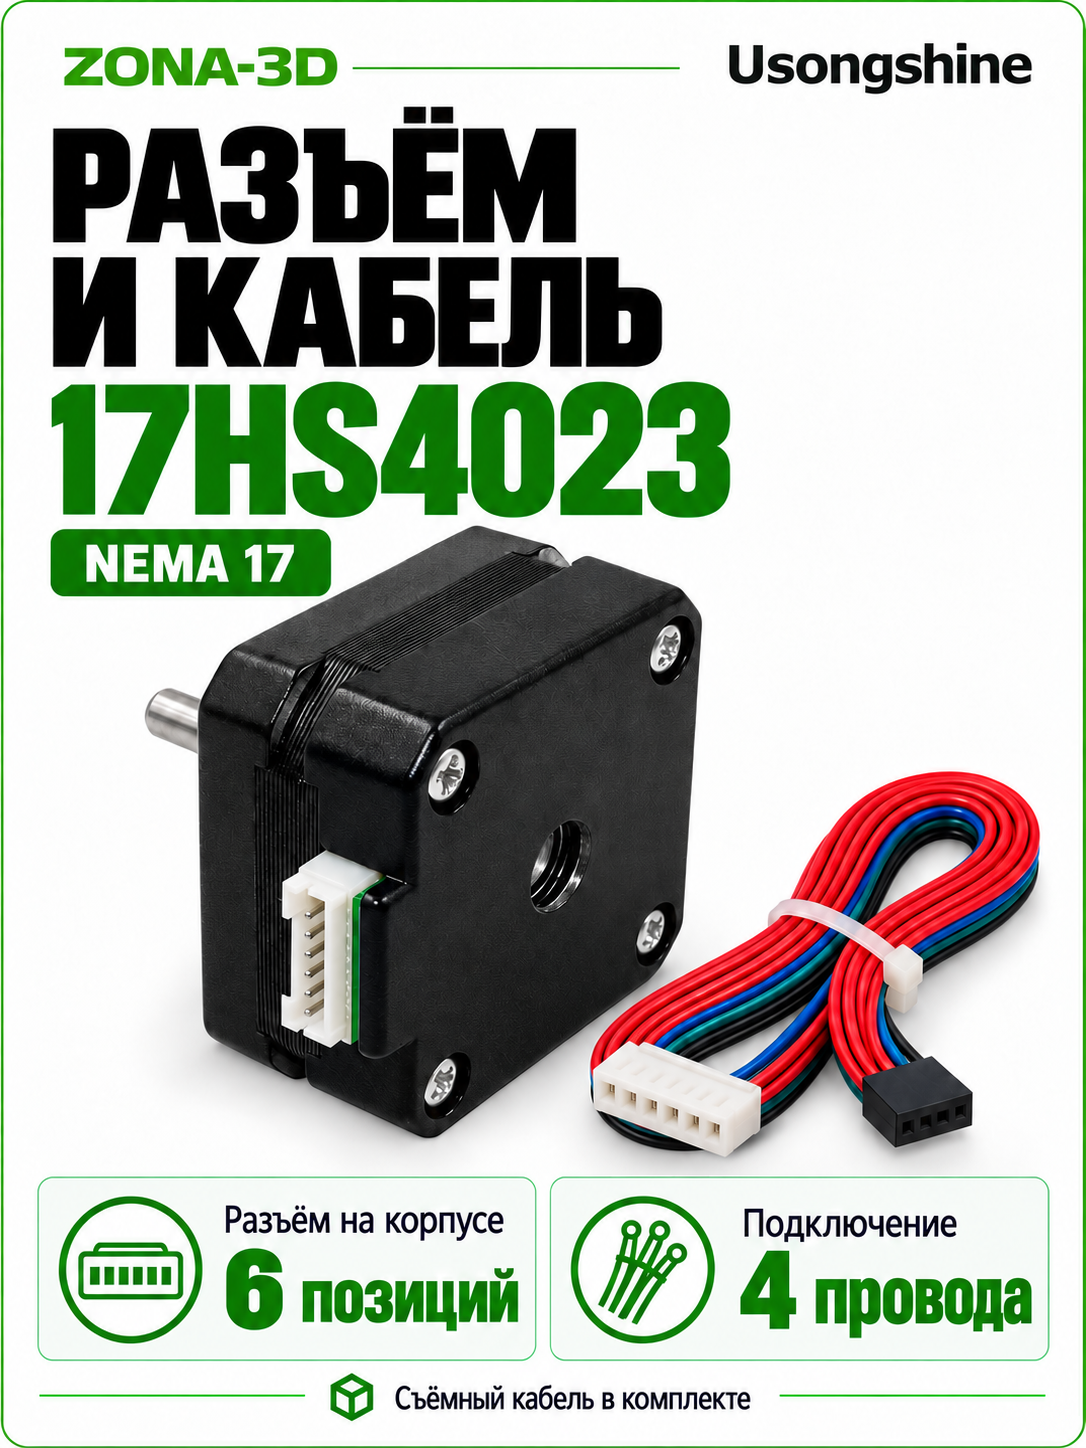
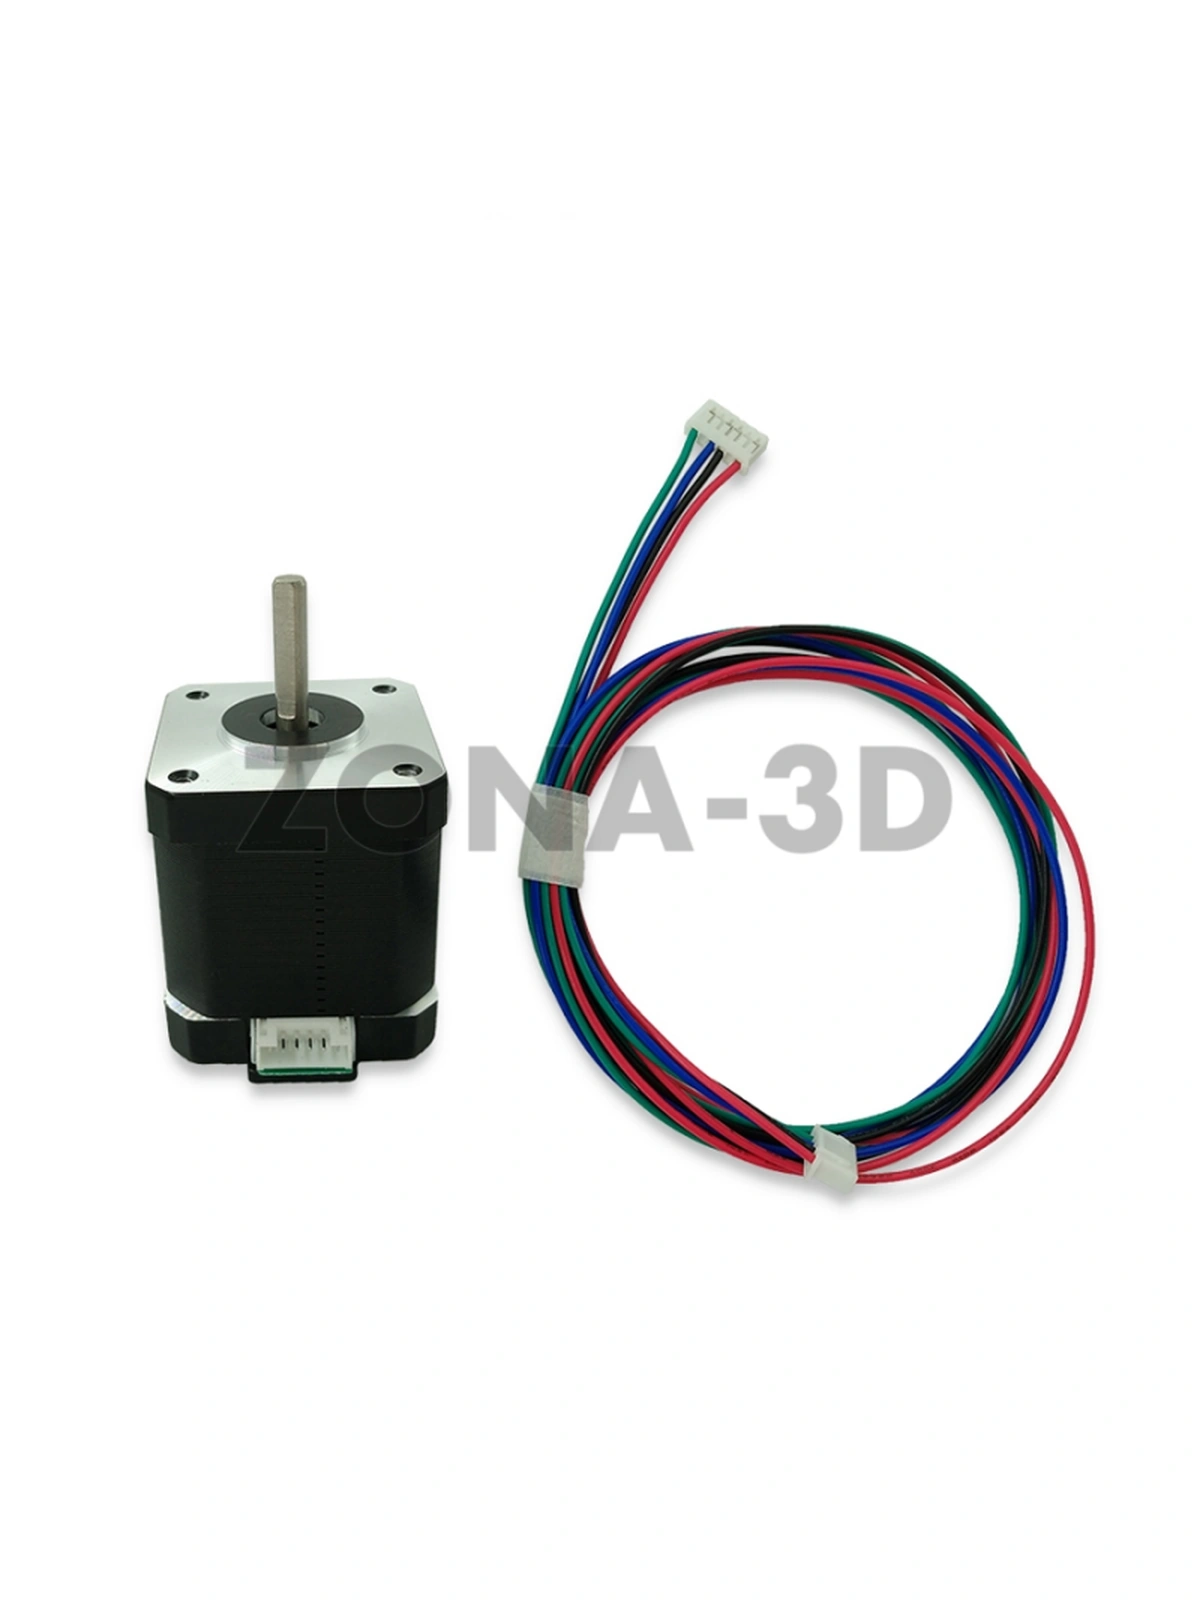
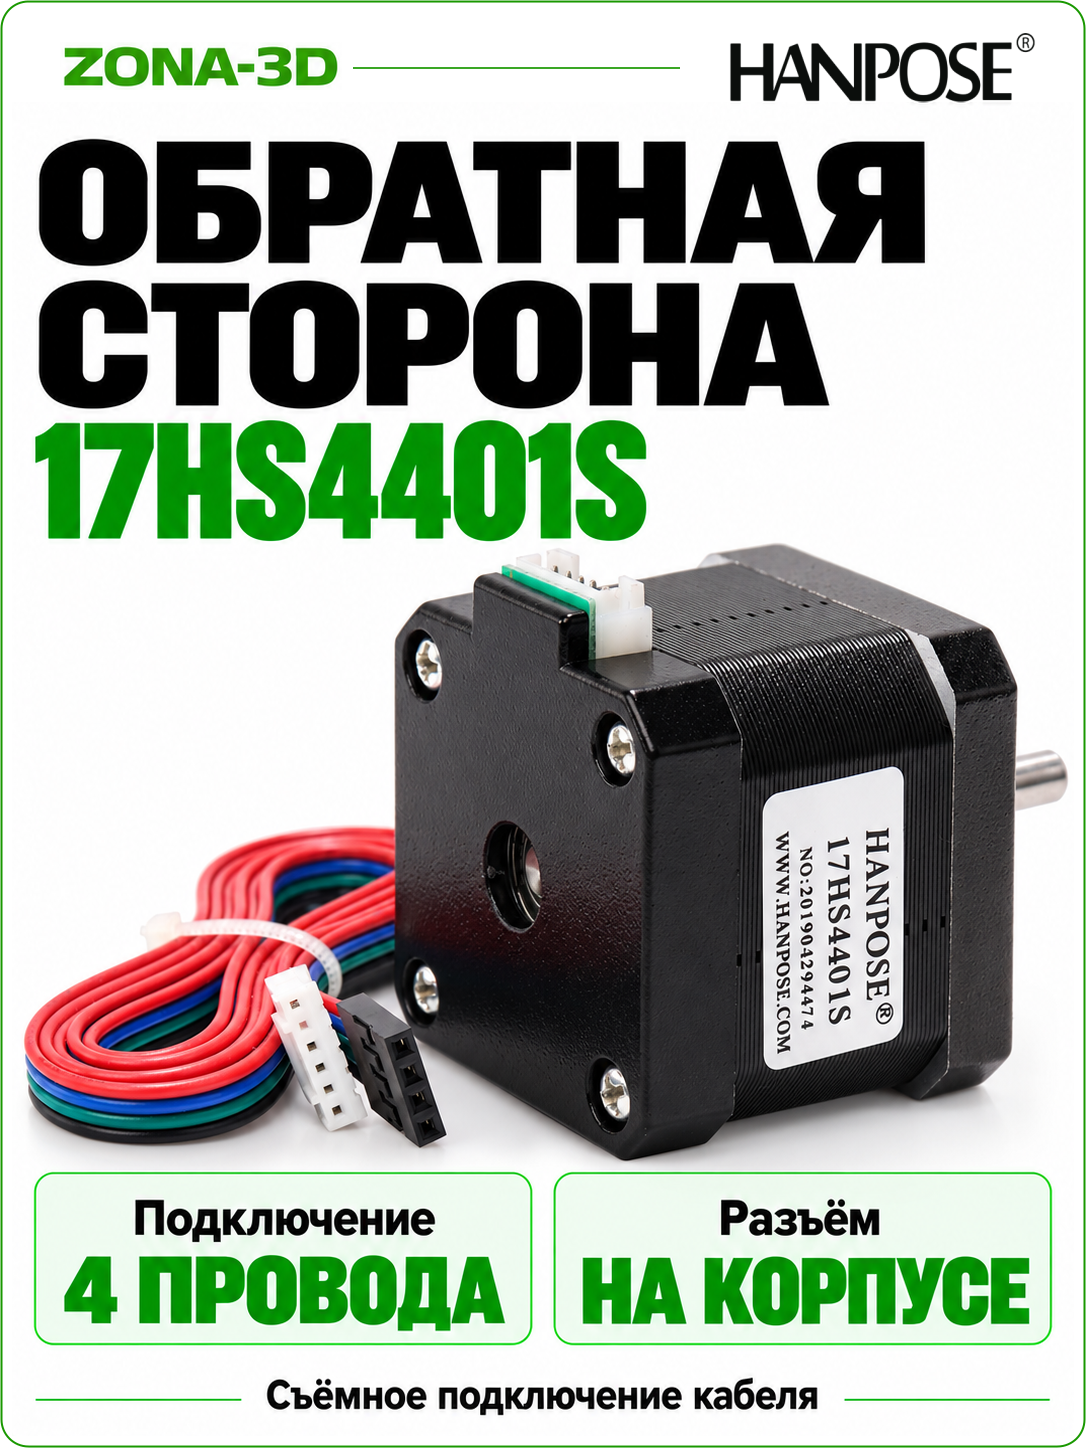
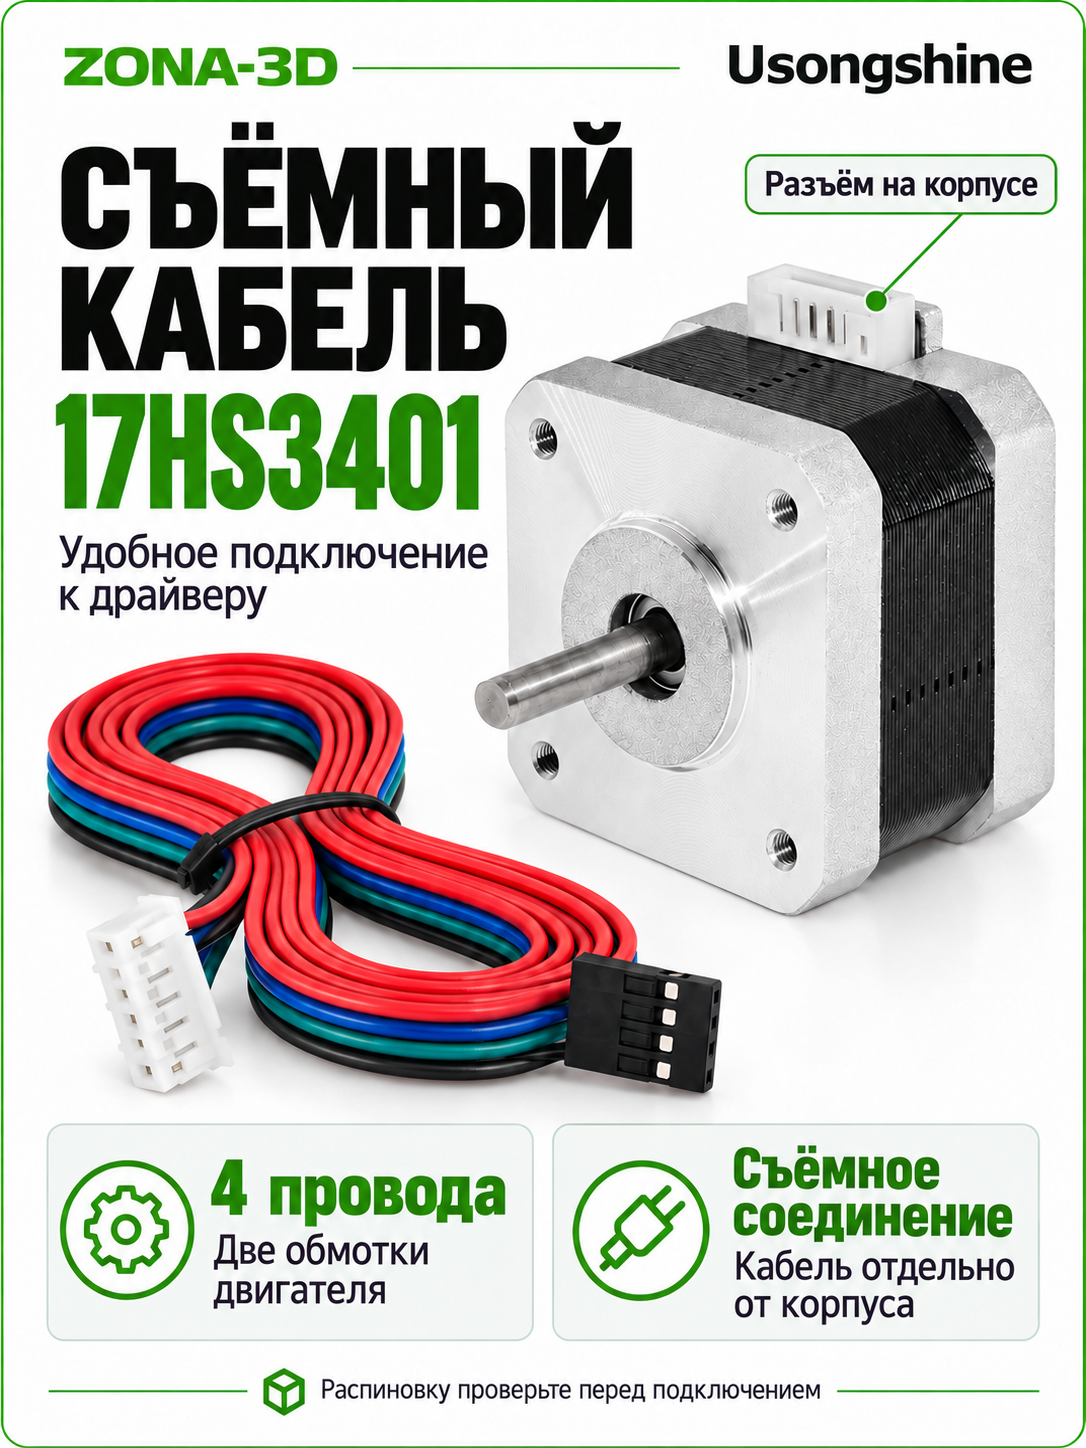
| Исполнение | Без редуктора и встроенного драйвера; разъём на корпусе |
Длина корпуса здесь относится именно к исполнению Usongshine 38 мм. Обозначение NEMA 17 задаёт типоразмер крепления, но не делает все моторы этой группы одинаковыми по току, валу или характеристикам. При замене ориентируйтесь на чертёж и маркировку, а не только на первые цифры названия.
Посадка, вал и место для кабеля
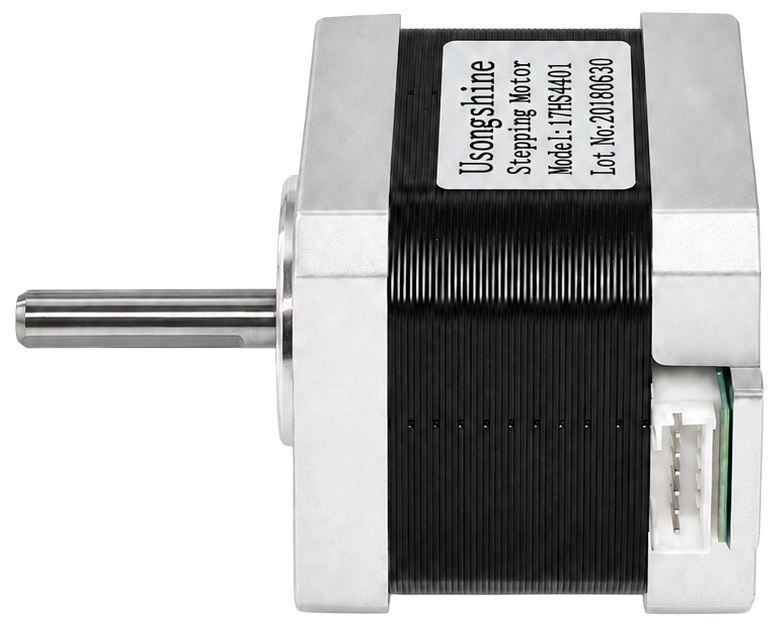
Вал диаметром 5 мм подходит для шкива или муфты с соответствующим посадочным отверстием. Лыска даёт опору фиксирующему винту, но не заменяет правильную затяжку. Убедитесь, что винт попадает на плоский участок, а вращающаяся деталь не задевает крышку двигателя.
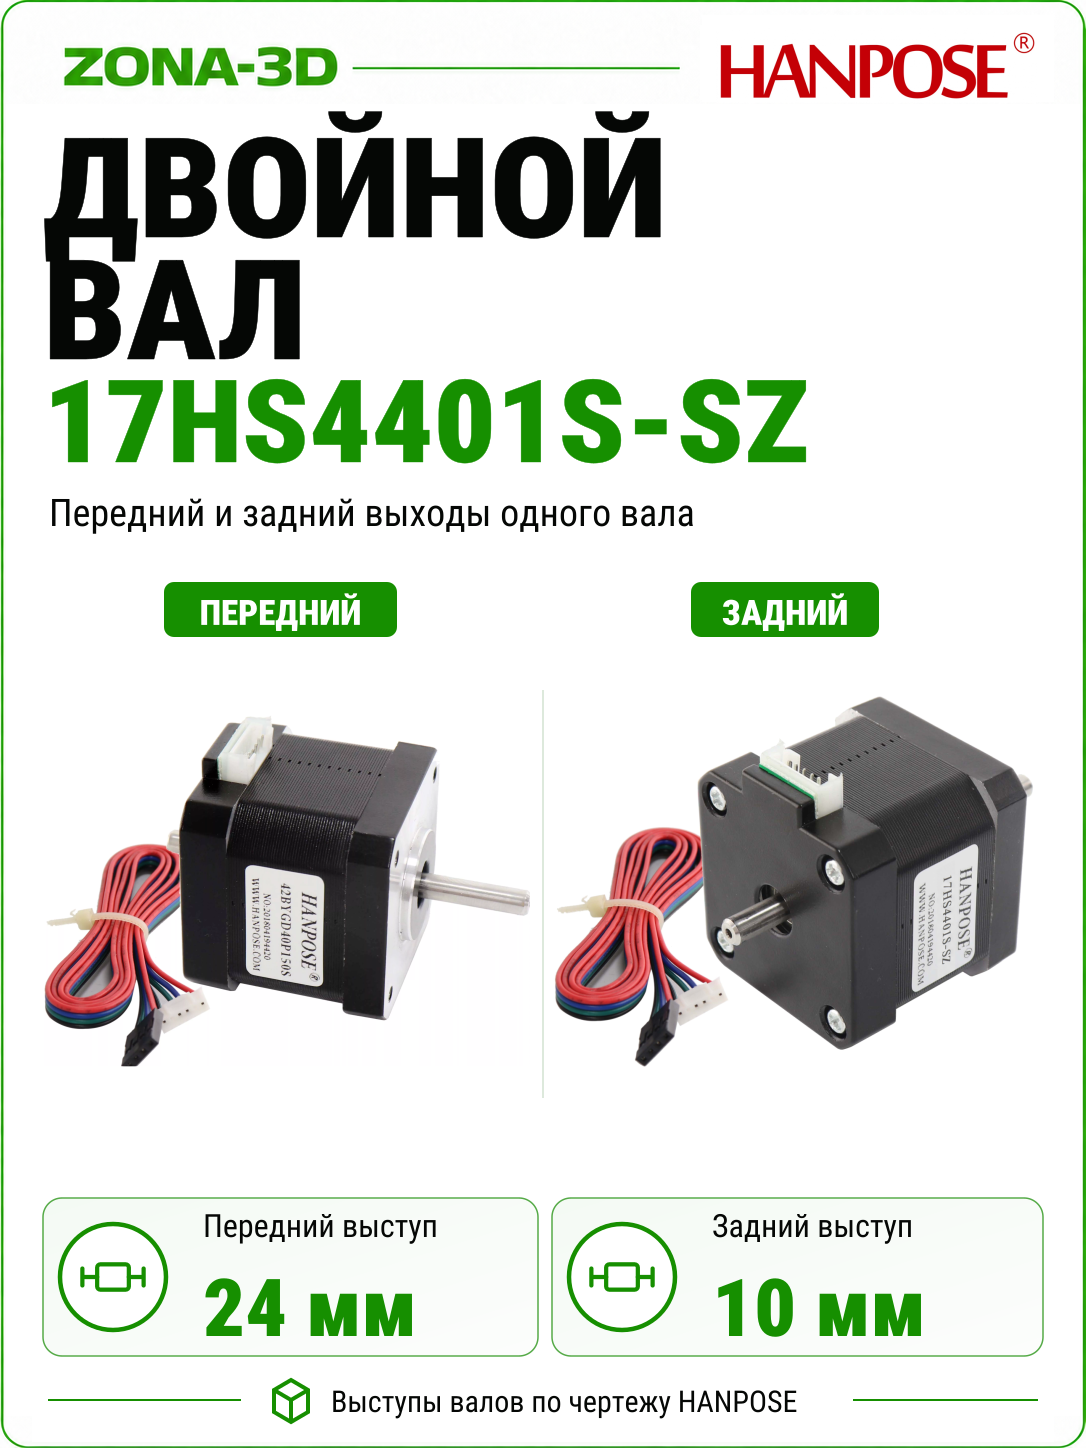
В опубликованном чертеже вылет вала от плоскости переднего фланца составляет 23,5 ± 0,5 мм. Центровочный буртик выступает ещё на 2 мм от этой плоскости: при сравнении размеров важно использовать одинаковую точку отсчёта. Отдельно оставьте пространство за корпусом и возле разъёма, чтобы кабель не оказался зажат рамой.
Что даёт момент 0,42 Н·м
Удерживающий момент характеризует сопротивление повороту включённого неподвижного двигателя. Он полезен для первоначального выбора привода, но не описывает доступное усилие на любой скорости. На разгоне и быстром перемещении результат зависит от индуктивности обмоток, напряжения питания драйвера, настройки тока и инерции механизма.
Для ременной оси учитывайте диаметр шкива, массу каретки и ускорение. Для винтовой передачи — ход винта за оборот, трение и осевую нагрузку. Этот двигатель не имеет обратной связи: слишком резкий разгон или заклинивание могут вызвать пропуск шагов. Момент удержания также не является тормозом для обесточенной вертикальной оси.
Драйвер и питание без путаницы в номиналах
Подключайте мотор к драйверу двухфазного биполярного двигателя. Он должен поддерживать требуемый ток при реальном охлаждении платы. Максимальный ток микросхемы в рекламе ещё не означает, что небольшой модуль способен длительно отдавать его в закрытом корпусе.
В фирменной таблице для этой версии указаны 1,5 А на фазу и 3,6 В обмотки. Напряжение обмотки не равно напряжению блока питания импульсного драйвера: источник выбирают по допустимому диапазону всей электроники, а ток ограничивает драйвер. Подавать 12 или 24 В прямо на мотор нельзя.
Подключение и первый запуск
- Соберите механику без перекоса. Проверьте свободный ход оси, соосность муфты и длину винтов. Не устанавливайте шкив ударами по валу.
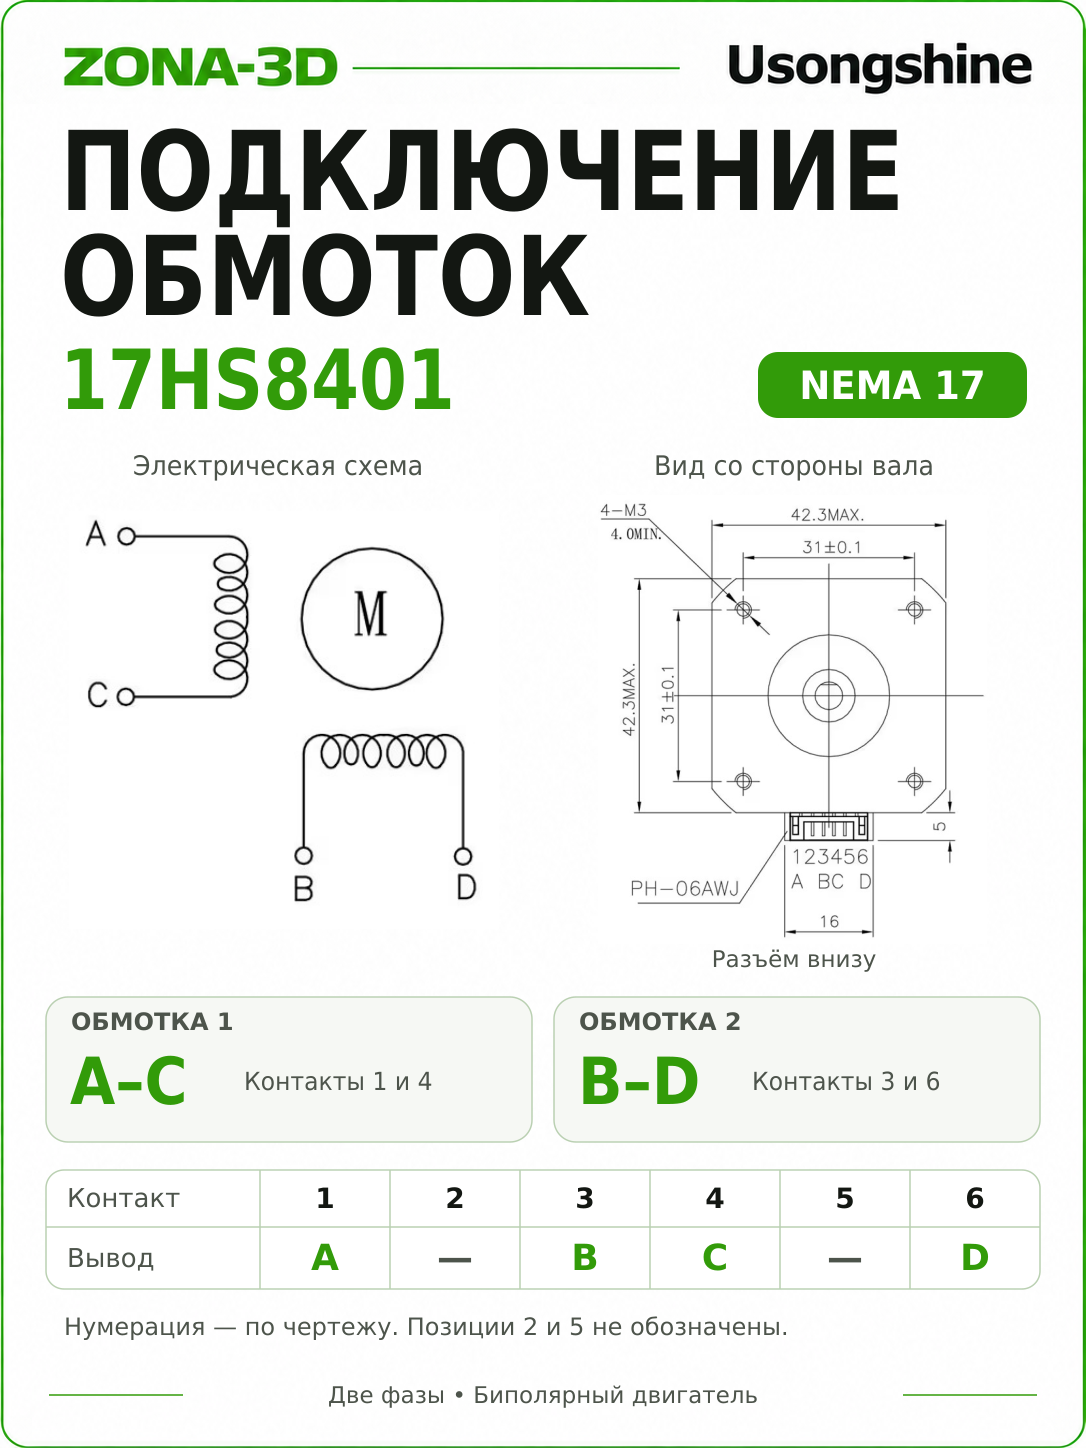
- Найдите две пары обмоток. На полностью отключённом моторе проверьте пары по схеме или мультиметром. Цвета проводов и порядок контактов кабеля не являются универсальным стандартом.
- Соедините пары с выходами драйвера. Одна обмотка подключается к каналу A, другая — к каналу B. Не подключайте моторные провода к сигнальным входам STEP/DIR.
- Настройте ограничение тока и микрошаг. Используйте руководство конкретной платы; первый тест выполняйте без высокой нагрузки и с небольшим ускорением.
- Проверьте направление и масштаб перемещения. Затем постепенно переходите к рабочей скорости, наблюдая за нагревом, шумом и пропусками шагов.
При настройке механики используйте 200 полных шагов на оборот. Микрошаг увеличивает число команд на оборот и может сделать ход плавнее, но сам по себе не гарантирует пропорционального повышения точности. После изменения микрошагового режима нужно проверить настройки перемещения контроллера.
Документы и полезные сведения
Размерный чертёж этой версии · Фирменная таблица Usongshine 17HS4401 · Подбор драйвера и питания · Подключение двух обмоток